
La compensation est un procédé technique qui rapproche le balourd indiqué du balourd réel de la charge sur le rotor. L’équilibrage d’un disque à l’aide d’un arbre d’équilibrage ou d’un montage sur une broche verticale, sans compensation, expose donc au risque d’une identification erronée du balourd.
L’opérateur d’une machine d’équilibrage à axe de rotation horizontal, couramment appelée « horizontale », ou à axe de rotation vertical, appelée « verticale », qui obtient un résultat d’équilibrage ne sait pas si ce résultat est correct, même lorsque les indications le confirment. Il ne constatera la justesse de l’équilibrage qu’après avoir corrigé la masse et fait accélérer le rotor dans ses propres paliers. Une nouvelle accélération du rotor, dans les mêmes conditions de montage sur la machine d’équilibrage que lors du premier équilibrage, après correction, fera apparaître un balourd résiduel conforme aux attentes de l’opérateur. Toutefois, le faible balourd résiduel indiqué ne signifie pas nécessairement que le balourd réel du rotor a été minimisé.
Si les indications de balourd erronées résultaient de l’utilisation d’un étalonnage incorrect, la valeur du balourd resterait élevée après une nouvelle accélération du rotor, une fois la correction effectuée. Utiliser l’étalonnage correct avec un arbre d’équilibrage mal préparé sur une machine d’équilibrage horizontale, ou avec un montage mal préparé sur une machine d’équilibrage verticale, donne également un résultat erroné, même si le balourd indiqué présente une valeur résiduelle. Après l’accélération du disque, monté sur ses propres paliers, des vibrations inacceptables apparaîtront. En effet, l’équilibrage sans compensation ne concerne pas seulement le balourd du disque lui-même. Les signaux provenant des capteurs placés dans les supports contiennent des composantes issues des balourds des autres éléments d’entraînement et de ceux résultant du montage excentré du disque (on peut les qualifier de perturbations). Ces perturbations comprennent des forces d’inertie issues de la masse totale des éléments d’entraînement ou du disque, directement proportionnelles à l’excentricité de chacune des masses. Leur fréquence découle de la vitesse d’équilibrage. Comme elle est égale à la fréquence d’équilibrage, le module de mesure de la machine d’équilibrage ne les a pas séparées du signal utile. Cela tient au principe de fonctionnement de la machine. La machine d’équilibrage isole (à partir des signaux provenant des capteurs placés dans les supports) la composante dont la fréquence correspond à la vitesse de rotation du rotor. Tout ce qui s’ajoute à ce signal est pris en compte dans la détermination du balourd.
Trois sources courantes d’erreur d’identification
Les trois sources d’erreurs les plus courantes, qui conduisent à déterminer un balourd du rotor différent de son balourd réel, sont les suivantes :
a) l’utilisation d’une broche déséquilibrée avec un montage de machine d’équilibrage à axe de rotation vertical ;
b) montage excentré de la pièce à équilibrer sur le mandrin d’équilibrage ou dans le montage, se manifestant par un faux-rond radial ;
c) l’utilisation d’un entraînement déséquilibré avec un arbre à cardan.
Les cas a) et b) se présentent sur les machines d’équilibrage à axe de rotation vertical. Les cas b) et c) se présentent sur les machines d’équilibrage dites horizontales, universelles.
Machines d’équilibrage verticales et chaîne de cotes
Une machine d’équilibrage verticale est équipée d’une broche verticale dotée, à sa partie supérieure, d’un logement destiné à la fixation d’un montage. Le disque à équilibrer est monté dans le montage.
On peut remarquer que la chaîne de cotes — du palier supérieur dans la broche jusqu’à la surface servant au centrage du disque — est longue. Elle se compose de couples cinématiques et de couples de surfaces de centrage. Ces couples cinématiques sont : la tête de broche (la surface de centrage inférieure du montage), la surface de centrage supérieure du montage (la surface de centrage du disque) et un couple de surfaces de centrage (les surfaces de centrage inférieure et supérieure du montage).
Sur chacune de ces surfaces apparaît une erreur de centrage, qui se manifeste par un faux-rond radial. Les faux-ronds individuels s’additionnent géométriquement. Il se forme ainsi ce que l’on appelle une zone d’incertitude de mesure du balourd. Elle est constante pour chaque élément mécanique de l’entraînement et variable pour chacun de leurs assemblages. Par prudence, on considère que cette zone ne satisfait pas à la condition d’un centrage correct.
Il est possible d’éliminer par compensation l’influence de l’excentricité du montage et du balourd du montage sur le résultat de l’équilibrage. Cette possibilité revêt une importance fondamentale pour la qualité de l’équilibrage sur les machines d’équilibrage verticales. Elle découle de la construction de ces machines, dans lesquelles le disque à équilibrer est fixé dans un montage, lui-même monté, par son autre côté, sur la broche.
La surface cylindrique de centrage réalisée à l’extrémité de la broche présente généralement un faux-rond radial, en raison de sa grande distance par rapport au palier supérieur de la broche. Un tel montage du disque équilibré sur le montage met en évidence jusqu’aux moindres erreurs de fabrication et d’assemblage.
Élimination du faux-rond radial : méthodes mécanique et électronique
L’influence du faux-rond radial total présent sur la surface de centrage du montage dans les machines d’équilibrage verticales est éliminée par :
a) par des moyens mécaniques
b) moyens électroniques De même, l’influence d’un entraînement présentant un balourd ou un défaut d’alignement, réalisé au moyen d’un arbre à cardan, peut être éliminée sur les machines d’équilibrage horizontales.
Compensation mécanique
La compensation mécanique consiste à :
a) calcul de la masse du contrepoids de compensation à partir de deux mesures du balourd du système : « montage + rotor » dans différentes positions angulaires. Une telle combinaison de vecteurs permet de sélectionner le vecteur de balourd qui n’appartient pas au disque équilibré.
b) fixation physique au montage de la masse de compensation, de la masse calculée.
Après cette opération, tous les éléments tournants ne sont plus sollicités que par le balourd du disque. La masse de compensation est fixée du côté de l’entraînement lié en permanence à l’échelle angulaire « vue » par le système de mesure et de calcul. Les montages comportent souvent des emplacements prévus pour la fixation de vis ou de masses en plastique servant à la charge.
Compensation électronique
La compensation électronique se distingue de la compensation mécanique par le fait qu’au lieu d’une masse de compensation, on détermine un signal sinusoïdal dont l’amplitude et la phase correspondent au signal. Cela résulte de l’action de la force d’inertie due au mouvement d’une telle masse. Le signal est ensuite sommé avec le signal provenant du capteur.
Il n’est malheureusement pas possible d’éliminer l’erreur angulaire de montage, qui se manifeste par un faux-rond axial sur le rayon du disque. On peut considérer qu’à valeur égale de faux-rond radial et axial, mesurés par exemple au comparateur à cadran, l’influence du faux-rond radial sur les vibrations est plus grande que celle du faux-rond axial.
En raison du manque de répétabilité du montage, il est judicieux d’adopter pour principe d’effectuer la procédure de compensation après chaque changement de montage. Les machines d’équilibrage sont équipées de série d’une telle procédure.
La compensation s’effectue dans un seul plan, ce qui signifie qu’elle ne compense pas les moments de force.
Répétabilité du montage
La question de la compensation est liée à ce que l’on appelle la répétabilité du montage. Plus la répétabilité du montage est bonne, plus la compensation est efficace. Ce lien découle de la nécessité de recourir à au moins deux montages du rotor, angulairement différents, afin d’obtenir les données nécessaires à la compensation.
La répétabilité du montage se distingue par :
a) apparaissant en l’absence de rotation relative entre la pièce à équilibrer et les éléments servant à la fixer ;
b) apparaissant avec une rotation relative entre la pièce et les éléments de fixation.
En l’absence de rotation relative entre le disque et les éléments de montage, lorsque deux résultats de mesure obtenus avec deux de ses positions au même angle (la pièce est montée, démontée puis remontée de la même manière) sont égaux (en valeur comme en angle), la répétabilité de montage est considérée comme « complète ». Cela peut se produire lorsque le disque est monté sans jeu.
Si la position angulaire relative du disque et de l’arbre est modifiée, les résultats obtenus seront différents. En l’absence de jeux, les écarts entre les données proviendront uniquement de la courbure de l’arbre, située à un angle différent. En outre, s’il existe un jeu dans la liaison, l’influence du jeu repris de façon aléatoire s’ajoutera à celle de la courbure sur le résultat. Cela signifie que le résultat de la mesure comprendra le faux-rond radial, soumis à la loi de variation sinusoïdale, avec la rotation relative (due à la courbure), ainsi que l’influence du jeu repris de façon aléatoire dans le montage du disque, qui n’obéit à aucune loi.
Si le faux-rond était mesuré en un point quelconque de l’arbre, sa valeur varierait avec la rotation, atteignant un maximum et un minimum une fois par tour. Le faux-rond prend des valeurs qui suivent la fonction en fonction de la rotation. Cette règle est utilisée dans la compensation.
Les données issues de mesures effectuées en présence de jeux, saisies dans le système de calcul de la machine d’équilibrage, permettront d’identifier l’erreur de forme de l’arbre d’équilibrage ou le faux-rond du montage sur la broche, avec une précision limitée par le jeu.
En pratique, on observe qu’au début de l’équilibrage, la compensation est efficace et permet d’obtenir des balourds résiduels de plus en plus faibles. Pour de grandes valeurs de balourd, les petites erreurs de montage dues aux jeux n’influent pas de façon significative sur le résultat. Si, à l’étape suivante de l’équilibrage du même disque avec compensation, le balourd ne diminue pas, cela signifie que les erreurs dues à une répétabilité de montage insuffisante provoquent l’apparition d’un balourd supplémentaire, comparable au balourd résiduel.
Exigences relatives au mandrin d’équilibrage
Pour remplir correctement ses fonctions de centrage et d’entraînement, l’arbre doit présenter les caractéristiques suivantes afin d’assurer une répétabilité de montage suffisante :
a) l’arbre d’équilibrage doit être usiné en une seule mise en position, durci en surface et rectifié sur au moins trois portées (les tourillons et l’emplacement de montage du disque).
b) le diamètre de montage du disque doit être réalisé dans une classe de tolérance correspondant à celle de l’alésage du disque. Selon le principe « plus c’est serré, mieux c’est », la pratique montre que l’ajustement doit être glissant, légèrement serré (par exemple H7/g6 ; avec un tel ajustement, le disque peut être monté à la main sur l’arbre).
c) le faux-rond radial entre les tourillons et l’emplacement de montage du disque doit être indiqué sur l’arbre, avec l’endroit où se produit la lecture maximale du comparateur.
d) l’écrou qui immobilise angulairement le disque doit avoir une masse minimale ou être centré sur un trou ajusté supplémentaire, car la partie filetée de l’écrou ne le centre pas.
L’avantage de la compensation mécanique est l’élimination de l’erreur au plus près de sa source. Sur les machines d’équilibrage supercritiques, la broche avec son montage ne subit pas de vibrations transversales après compensation mécanique, alors qu’elle en subit après compensation électronique.
L’inconvénient de la compensation mécanique réside dans la difficulté liée à la fabrication physique et à la fixation de la masse de compensation sur le montage. L’avantage de la compensation électronique est sa simplicité d’utilisation. Son inconvénient est de ne pas éliminer les forces ou les vibrations importantes sur les supports, même après l’équilibrage du rotor.
Les résultats d’équilibrage font apparaître une valeur de balourd constante, après une compensation correctement réalisée, pour des angles de montage qui varient avec la rotation du disque par rapport au montage. Il s’agit du balourd réel mesuré du disque. Cela signifie qu’après démontage et remontage à un angle différent, par exemple de 180°, le résultat ne change pas en amplitude, et l’angle tourne dans le sens de la variation de montage, également de 180°. La compensation est possible lorsque les écarts par rapport à ce principe sont faibles.
Il ressort de l’analyse ci-dessus qu’il n’y a pas de compensation sans répétabilité du montage du rotor. La compensation prend fin là où l’influence de la non-répétabilité du montage du rotor dans le montage commence à dominer. C’est pourquoi l’exigence fondamentale imposée au montage est l’adaptation de ses diamètres de montage aux diamètres d’appui du rotor.
Réalisation de la compensation électronique pas à pas
La compensation électronique du balourd supplémentaire et nuisible, par exemple pour un disque monté sur un arbre d’équilibrage, s’effectue comme suit : a) lancer le processus de compensation sur le panneau de commande de la machine.
b) monter le disque sur le mandrin d’équilibrage et effectuer une mesure.
c) après l’avoir démonté et tourné d’un angle quelconque (ou imposé par la machine d’équilibrage), par exemple 180°, remonter le rotor et effectuer une mesure.
d) terminer le processus de compensation en validant les données.
Lecture des diagrammes vectoriels de compensation
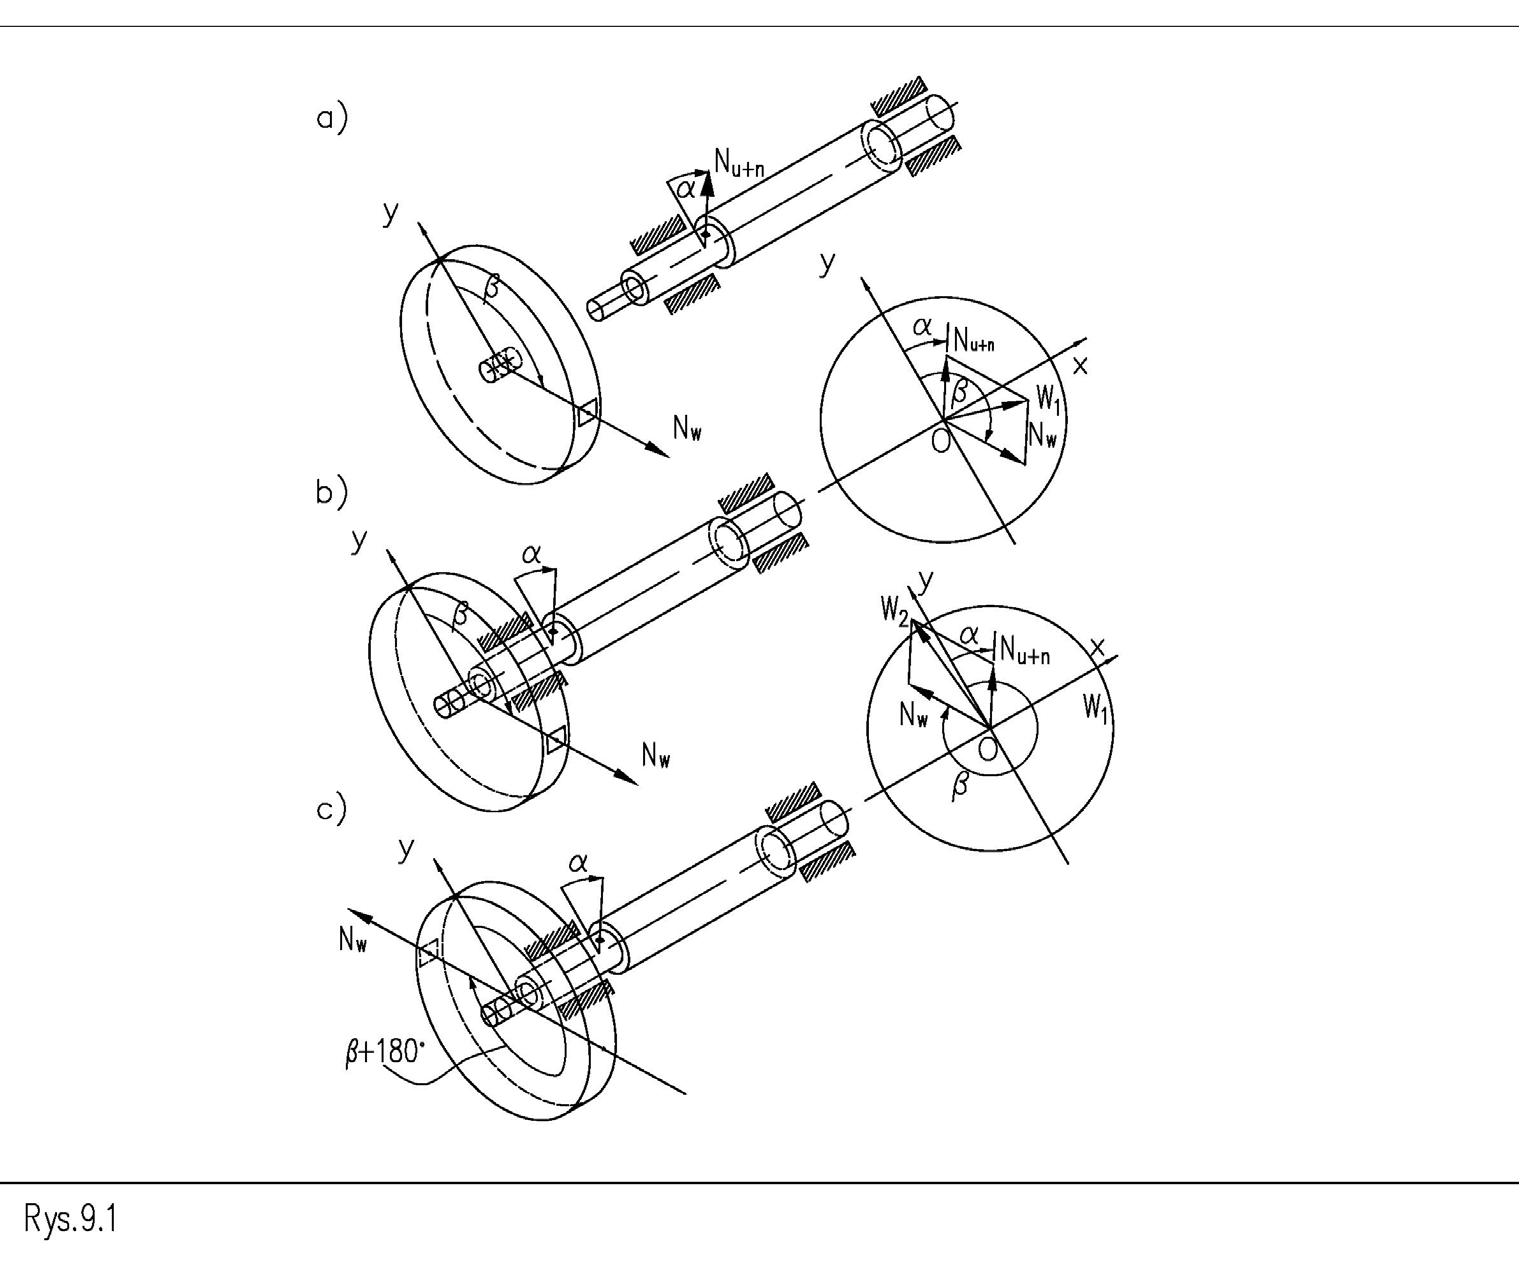
Les figures suivantes illustrent le processus de compensation, où les vecteurs individuels modélisent :
𝑁𝑁 !"# – Le balourd du montage + le balourd dû à l’excentricité du montage du rotor dans le montage (à éliminer), 𝑁𝑁$ – Le balourd recherché du rotor, 𝑁𝑁$ – L’indication de la machine (ou signal électrique) pour l’assemblage des composants en position 1, 𝑊𝑊% – L’indication de la machine (ou signal électrique) pour l’assemblage des composants en position 2, – vecteur de compensation (signal électrique correspondant).
Figure 1. Méthode d’élimination du balourd nuisible provenant du balourd du montage et de l’excentricité du montage du rotor dans le montage
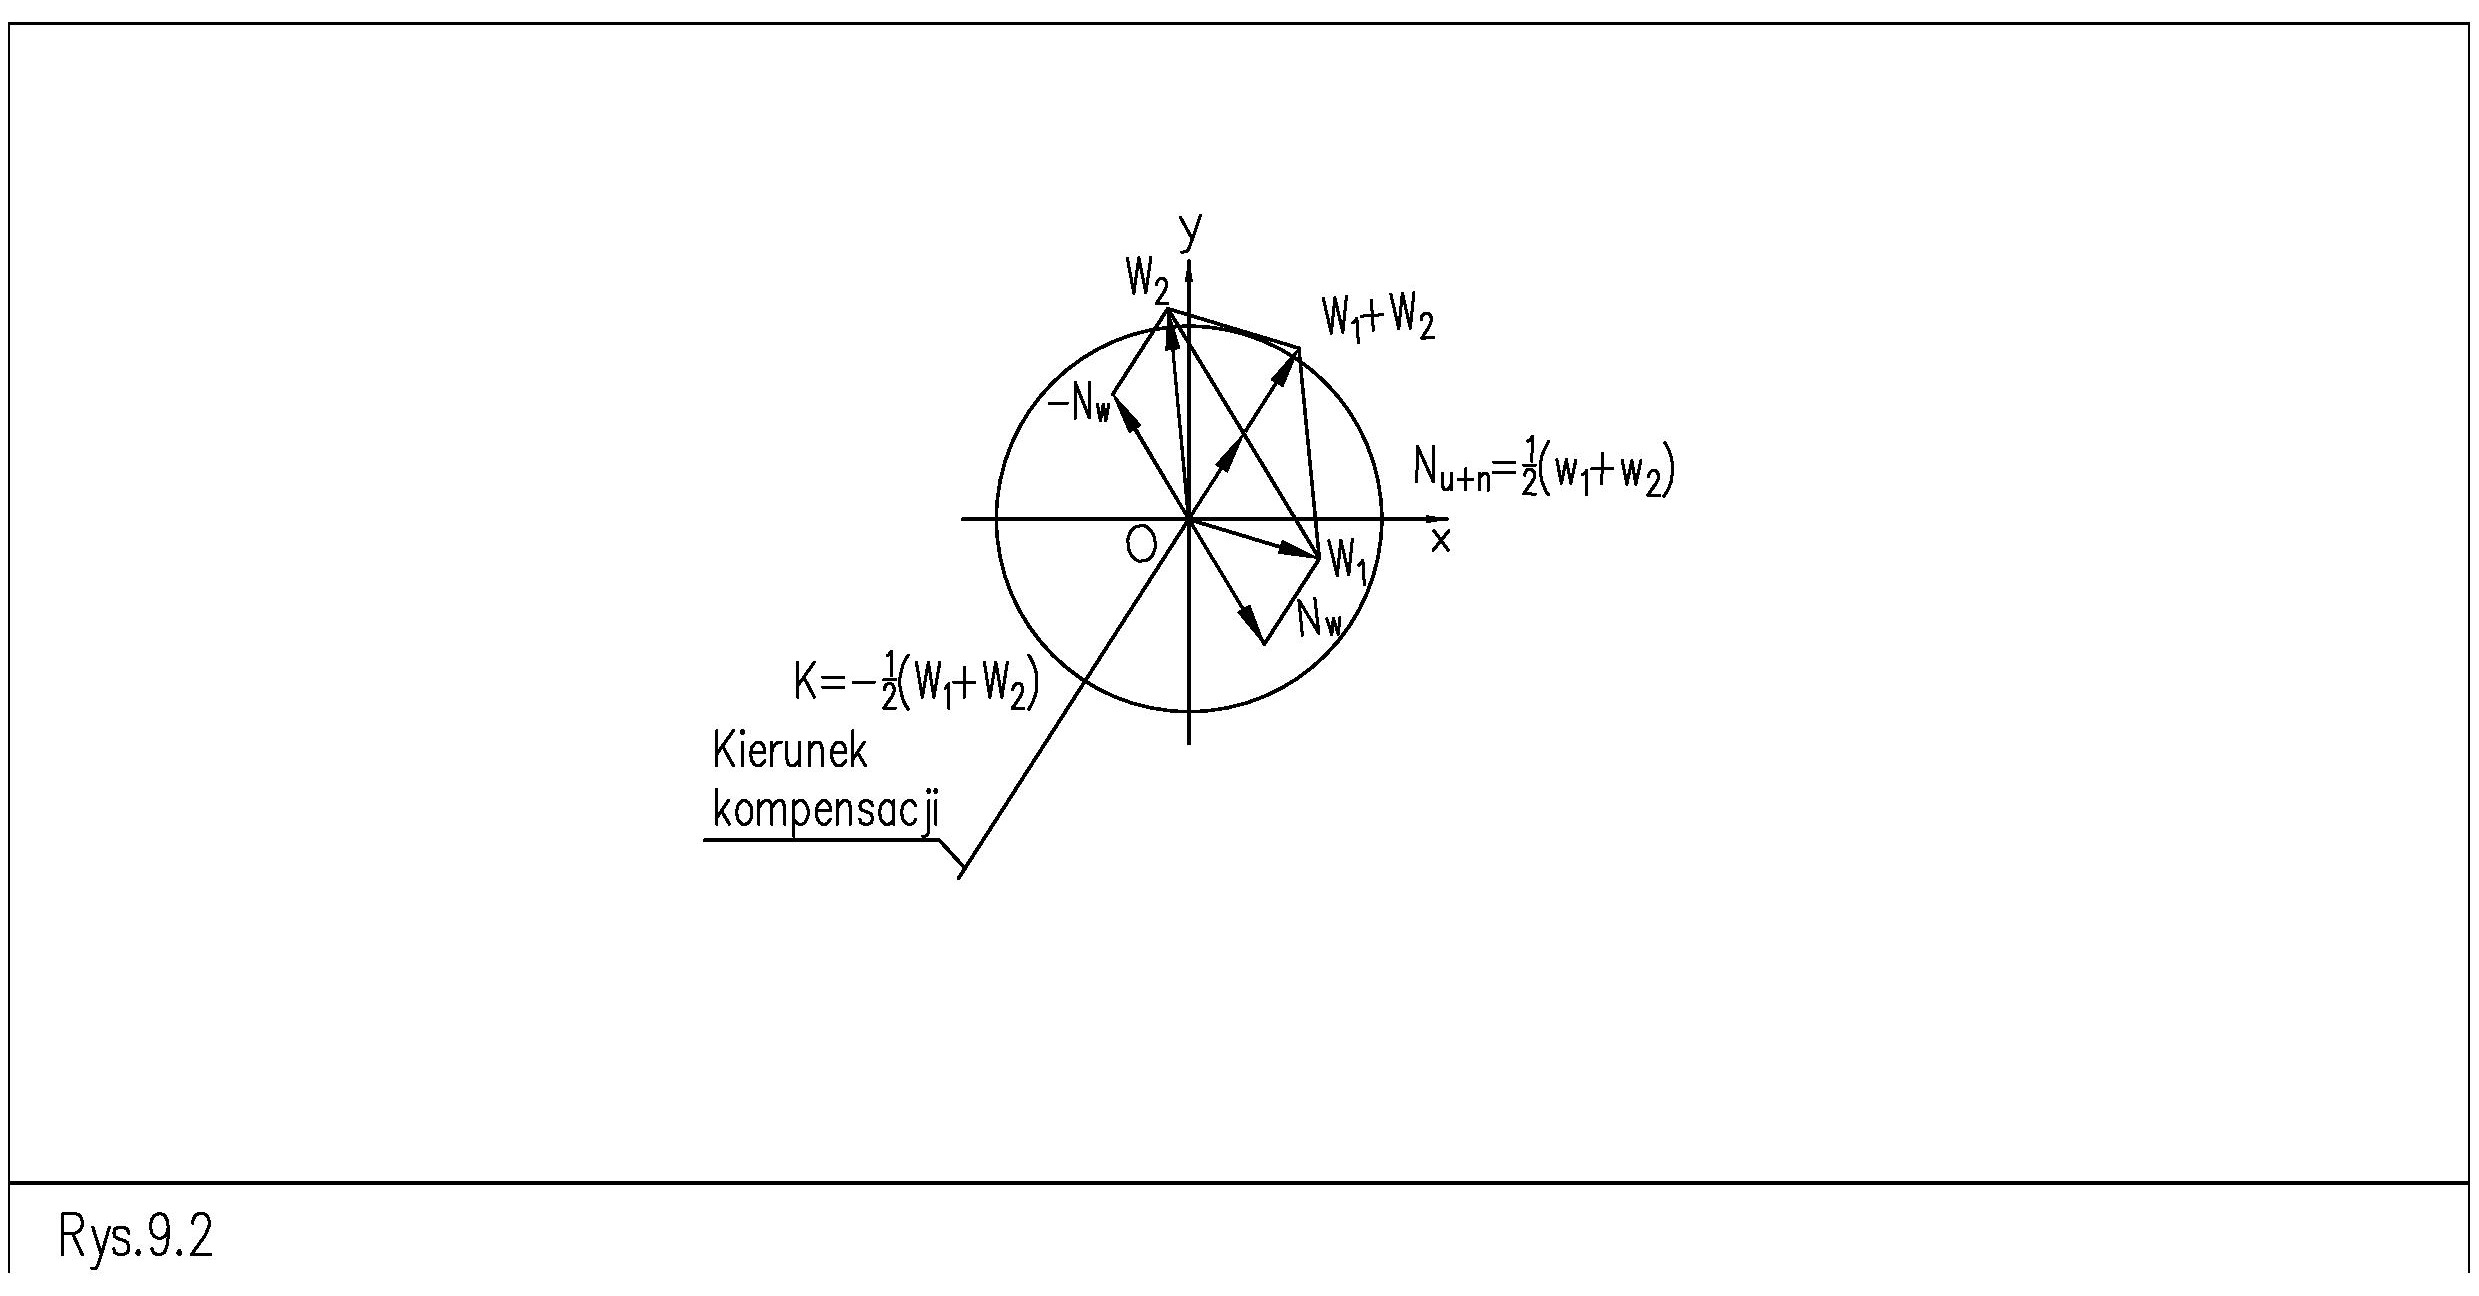
La figure 1 illustre les indications de l’équilibreuse résultant de l’interaction des forces des différentes composantes du balourd. Parmi elles, on cherche à éliminer la composante : . En modifiant la position angulaire relative du disque par rapport à l’arbre de process, l’indication due au balourd du disque (figure 1 – b, c) change de position de 180°. Le système de mesure de la machine enregistre la variation, en valeur comme en position, du balourd angulaire du mandrin + du balourd dû au défaut de centrage du montage du rotor dans le mandrin , à partir de la valeur (figure 2). Le balourd nuisible à éliminer dans les deux montages est constant par rapport au pas angulaire associé au système de mesure.
𝑊𝑊&à 𝑊𝑊% La figure 2 montre que, par exemple, la première indication de la machine (c’est-à-dire en position 0°) est 𝑁𝑁 !« # 𝑁𝑁 ! »# 𝑊𝑊& la somme du balourd recherché du disque et de la moitié de la somme de l’indication . De même, les signaux s’additionnent lorsque le disque se trouve à 180° par rapport au rotor. La figure 2 montre que, lorsqu’un signal d’amplitude en phase avec la position angulaire du vecteur est ajouté au signal provenant du capteur monté dans le support de l’équilibreuse, le signal perturbateur est équilibré.
% (𝑊𝑊& + 𝑊𝑊%)
& −0,5(𝑊𝑊& + 𝑊𝑊%)
𝑁𝑁 !"# Plusieurs compensations peuvent être effectuées successivement afin d’améliorer les résultats d’équilibrage. La masse de compensation doit diminuer à chaque itération.
Résumé
- L’opérateur obtient une masse de compensation calculée (en fonction du diamètre de montage) ainsi que sa position angulaire correspondante sur le montage. La force d’inertie qui en résulte s’oppose à la force de balourd .
- 𝑁𝑁 !"#
- L’opérateur peut ajouter à la chaîne de mesure un signal sinusoïdal, dont l’amplitude et la phase sont réglées de façon à annuler le signal de balourd 𝑁𝑁 !"#
- Les composantes irrégulières et aléatoires, telles que celles dues à une excentricité aléatoire dans le jeu, ne sont pas éliminées par la compensation.
- K𝑁𝑁 !"#..



