A compensação é um processo tecnológico que aproxima o desequilíbrio indicado da carga real no rotor. Por conseguinte, equilibrar um disco com um mandril de equilibragem ou um dispositivo de fixação num fuso vertical, sem realizar a compensação, implica o risco de uma identificação incorreta do desequilíbrio.
O operador de uma máquina de equilibragem com eixo de rotação horizontal, habitualmente designada «horizontal», ou com eixo de rotação vertical, designada «vertical», ao obter um resultado de equilibragem, não sabe se o resultado está correto, mesmo quando as indicações o confirmam. O operador só verifica que a equilibragem estava correta depois de corrigir a massa e de acelerar o rotor nas suas próprias chumaceiras. Ao voltar a acelerar o rotor, depois da correção, nas mesmas condições de montagem na máquina de equilibragem que durante a primeira equilibragem, observa-se um desequilíbrio residual coerente com as expectativas do operador. No entanto, o pequeno desequilíbrio residual indicado não significa necessariamente que o desequilíbrio real do rotor tenha sido minimizado.
Se as indicações incorretas de desequilíbrio resultarem da utilização de uma calibração incorreta, então, depois de voltar a acelerar o rotor, após a correção, o valor do desequilíbrio continuaria elevado. Utilizar a calibração correta, mas com um mandril de equilibragem mal preparado numa máquina de equilibragem horizontal, ou com um dispositivo de fixação numa máquina de equilibragem vertical, também conduz a um resultado incorreto, embora o desequilíbrio indicado tenha um valor residual. Depois de acelerar o disco, montado nas suas próprias chumaceiras, ocorrerão vibrações inaceitáveis. Isto acontece porque a equilibragem sem compensação não diz respeito apenas ao desequilíbrio do próprio disco. Os sinais provenientes dos sensores nos suportes contêm componentes dos desequilíbrios dos restantes elementos de acionamento e dos resultantes da montagem excêntrica do disco (podem ser designados por perturbações). Nesta perturbação existem forças de inércia provenientes de toda a massa dos elementos de acionamento ou do disco, diretamente proporcionais à excentricidade de cada massa. Têm uma frequência que resulta da velocidade de equilibragem. Como a sua frequência é igual à frequência de equilibragem, não foram separadas do sinal útil no módulo de medição da máquina de equilibragem. Isto resulta do princípio de funcionamento da máquina. A máquina de equilibragem separa (dos sinais provenientes dos sensores nos suportes) a componente com uma frequência resultante da velocidade de rotação do rotor. Tudo o que se soma a este sinal é tido em conta na determinação do desequilíbrio.
Três fontes comuns de erro de identificação
As três fontes de erro mais comuns que levam a determinar um desequilíbrio do rotor que não corresponde ao seu desequilíbrio real são:
a) a utilização de um fuso desequilibrado com um dispositivo de fixação de uma máquina de equilibragem com eixo de rotação vertical;
b) montagem excêntrica da peça a equilibrar no mandril de equilibragem ou no dispositivo de fixação, que se manifesta como batimento radial;
c) a utilização de um acionamento desequilibrado com um veio de cardan.
Os casos a) e b) ocorrem em máquinas de equilibragem com eixo de rotação vertical. Os casos b) e c) ocorrem nas chamadas máquinas de equilibragem horizontais e universais.
Máquinas de equilibragem vertical e a cadeia dimensional
Uma máquina de equilibragem vertical está equipada com um fuso vertical com um encaixe na parte superior para fixar um dispositivo de fixação. O disco a equilibrar é montado no dispositivo de fixação.
Nota-se que a cadeia dimensional — desde a chumaceira superior no fuso até à superfície utilizada para a centragem do disco — é longa. É constituída por pares cinemáticos e por pares de superfícies de centragem. São pares cinemáticos: a cabeça do fuso (a superfície de centragem inferior no dispositivo de fixação), a superfície de centragem superior do dispositivo de fixação (a superfície de centragem do disco) e um par de superfícies de centragem (as superfícies de centragem inferior e superior do dispositivo de fixação).
Em cada uma destas superfícies ocorre um erro de centragem, que se manifesta sob a forma de batimento radial. Os batimentos individuais somam-se geometricamente. Cria-se, assim, uma chamada zona de incerteza de medição do desequilíbrio. É constante para os elementos mecânicos individuais do acionamento e variável para cada um dos seus conjuntos. Por precaução, assume-se que esta zona não satisfaz a condição de centragem correta.
É possível eliminar, por meio de compensação, a influência da excentricidade da montagem e do desequilíbrio do dispositivo de fixação no resultado da equilibragem. Esta possibilidade é de importância fundamental para a qualidade da equilibragem em máquinas de equilibragem vertical. Decorre da construção destas máquinas, nas quais o disco a equilibrar é montado num dispositivo de fixação, que por sua vez é montado, do outro lado, no fuso.
A superfície cilíndrica de centragem executada na extremidade do fuso apresenta habitualmente batimento radial, devido à grande distância a que se encontra da chumaceira superior do fuso. Esta forma de montar o disco equilibrado no dispositivo de fixação revela até erros residuais de fabrico e de montagem.
Eliminação do batimento radial: meios mecânicos e eletrónicos
A influência do batimento radial total que ocorre na superfície de centragem do dispositivo de fixação em máquinas de equilibragem vertical é eliminada por:
a) meios mecânicos
b) meios eletrónicos Do mesmo modo, a influência de um acionamento desequilibrado ou desalinhado que utilize um veio de cardan pode ser eliminada em máquinas de equilibragem horizontais.
Compensação mecânica
A compensação mecânica consiste em:
a) calcular a massa do peso de compensação com base em duas medições do desequilíbrio do sistema: «dispositivo de fixação + rotor» em diferentes posições angulares. Esta combinação de vetores permite selecionar o vetor de desequilíbrio que não pertence ao disco equilibrado.
b) fixar fisicamente ao dispositivo de fixação a massa de compensação com a massa calculada.
Depois de realizada esta operação, todos os elementos rotativos ficam sujeitos apenas ao desequilíbrio do disco. A massa de compensação é montada no lado do acionamento que está ligado de forma permanente à escala angular «vista» pelo sistema de medição e cálculo. Com frequência, os dispositivos de fixação têm locais previstos para a fixação de parafusos ou de massas de plástico para carga.
Compensação eletrónica
A compensação eletrónica difere da compensação mecânica porque, em vez de uma massa de compensação, se determina um sinal sinusoidal com uma amplitude e uma fase correspondentes ao sinal. Isto resulta da ação da força de inércia decorrente do movimento dessa massa. O sinal é depois somado ao sinal proveniente do sensor.
Infelizmente, não é possível eliminar o erro de montagem angular, que se manifesta como um batimento axial no raio do disco. Pode admitir-se que, com o mesmo valor de batimento radial e axial, medido por exemplo com um comparador, a influência do batimento radial nas vibrações é superior à do batimento axial.
Devido à falta de repetibilidade da montagem, é razoável adotar o princípio de que o procedimento de compensação deve ser realizado após cada mudança do dispositivo de fixação. As máquinas de equilibragem estão equipadas de fábrica com esse procedimento.
A compensação é feita num só plano, o que significa que não compensa momentos de força.
Repetibilidade da montagem
A questão da compensação está relacionada com a chamada repetibilidade da montagem. Quanto melhor a repetibilidade da montagem, mais eficaz é a compensação. Esta relação resulta da necessidade de utilizar, no mínimo, duas montagens do rotor com posições angulares diferentes para obter os dados necessários à compensação.
A repetibilidade da montagem caracteriza-se por:
a) que ocorrem quando não existe rotação relativa entre a peça a equilibrar e os elementos utilizados para a montar;
b) que ocorrem com rotação relativa entre a peça e os elementos de montagem.
Na ausência de rotação relativa entre o disco e os elementos de montagem, quando dois resultados de medição obtidos com duas das suas posições no mesmo ângulo (a peça é montada, retirada e voltada a montar da mesma forma) são iguais (tanto em valor como em ângulo), considera-se que a repetibilidade da montagem é «completa». Isto pode ocorrer quando o disco é montado sem folga.
Se a posição angular relativa do disco e do veio for alterada, obtêm-se resultados diferentes. Na ausência de folgas, as diferenças nos dados resultarão apenas da curvatura do veio que ocorre num ângulo diferente. Além disso, se existir folga na ligação, a influência da folga absorvida de forma aleatória somar-se-á à influência da curvatura no resultado. Isto significa que o resultado da medição incluirá o batimento radial, sujeito à regra de variação sinusoidal, em conjunto com a rotação relativa (devida à curvatura), e a influência da folga absorvida aleatoriamente na montagem do disco, que não está sujeita a qualquer regra.
Se o batimento fosse medido num ponto qualquer do veio, o seu valor variaria com a rotação, atingindo um máximo e um mínimo uma vez por rotação. O batimento assume valores de acordo com a função, em conjunto com a rotação. Esta regra é utilizada na compensação.
Os dados de medições efetuadas na presença de folgas, introduzidos no sistema de cálculo da máquina de equilibragem, permitirão identificar o erro de forma do mandril de equilibragem ou o batimento do dispositivo de fixação no fuso com uma exatidão limitada pela folga.
Na prática, observa-se que, no início da equilibragem, a compensação é eficaz e permite obter desequilíbrios residuais cada vez menores. Para valores elevados de desequilíbrio, os pequenos erros de montagem resultantes das folgas não afetam significativamente o resultado. Se, no passo seguinte da equilibragem do mesmo disco com compensação, o desequilíbrio não diminuir, significa que os erros resultantes de uma repetibilidade de montagem insuficiente provocam o aparecimento de um desequilíbrio adicional, comparável ao desequilíbrio residual.
Requisitos do mandril de equilibragem
Para desempenhar adequadamente as suas funções de centragem e de acionamento, o veio deve ter as seguintes características, a fim de garantir uma repetibilidade de montagem suficiente:
a) o mandril de equilibragem deve ser maquinado numa única fixação, com a superfície endurecida e retificado em, pelo menos, três superfícies de apoio (os munhões e o local de montagem do disco).
b) o diâmetro de montagem do disco deve ser executado com uma classe de tolerância que corresponda à classe de tolerância do furo do disco. De acordo com o princípio «quanto mais justo, melhor», a prática mostra que o ajustamento deve ser deslizante, ligeiramente forçado (por exemplo, H7/g6; com este ajustamento, o disco pode ser montado no veio manualmente).
c) o batimento radial entre os munhões e o local de montagem do disco deve ser indicado no veio, juntamente com o ponto em que ocorre a leitura máxima do comparador.
d) a porca que fixa angularmente o disco deve ter um peso mínimo ou ser centrada num furo adicional ajustado, uma vez que a parte roscada da porca não a centra.
A vantagem da compensação mecânica é a eliminação do erro junto da sua origem. Nas máquinas de equilibragem supercríticas, o fuso, juntamente com o dispositivo de fixação, não executa vibrações transversais após a compensação mecânica; já após a compensação eletrónica, executa-as.
A desvantagem da compensação mecânica é a dificuldade associada à produção física e à montagem da massa de compensação no dispositivo de fixação. A vantagem da compensação eletrónica é a simplicidade de utilização. A desvantagem é a ausência de eliminação de forças ou vibrações elevadas nos apoios, mesmo após a equilibragem do rotor.
Os resultados da equilibragem mostram um valor constante de desequilíbrio, após uma compensação corretamente efetuada, com ângulos de montagem que variam com a rotação do disco em relação ao dispositivo de fixação. Este é o desequilíbrio real medido do disco. Isto significa que, depois de retirar e voltar a montar noutro ângulo, por exemplo, com uma diferença de 180°, o resultado em termos de amplitude não se altera, e o ângulo roda também 180° no sentido da variação da montagem. A compensação é possível quando existem pequenos desvios a este princípio.
Da análise anterior conclui-se que não há compensação sem repetibilidade da montagem do rotor. A compensação termina onde a influência da não repetibilidade da montagem do rotor no dispositivo de fixação começa a dominar. Por conseguinte, um requisito fundamental imposto ao dispositivo de fixação é a adequação dos diâmetros de montagem do dispositivo de fixação aos diâmetros de assentamento do rotor.
Execução passo a passo da compensação eletrónica
A compensação eletrónica do desequilíbrio adicional e prejudicial, por exemplo, no caso de um disco montado num mandril de equilibragem, realiza-se da seguinte forma: a) iniciar o processo de compensação no painel de controlo da máquina.
b) monte o disco no mandril de equilibragem e efetue uma medição.
c) depois de retirar e rodar o rotor segundo um ângulo qualquer (ou imposto pela máquina de equilibragem), por exemplo 180°, volte a montá-lo e efetue uma medição.
d) conclua o processo de compensação confirmando os dados.
Leitura dos diagramas do vetor de compensação
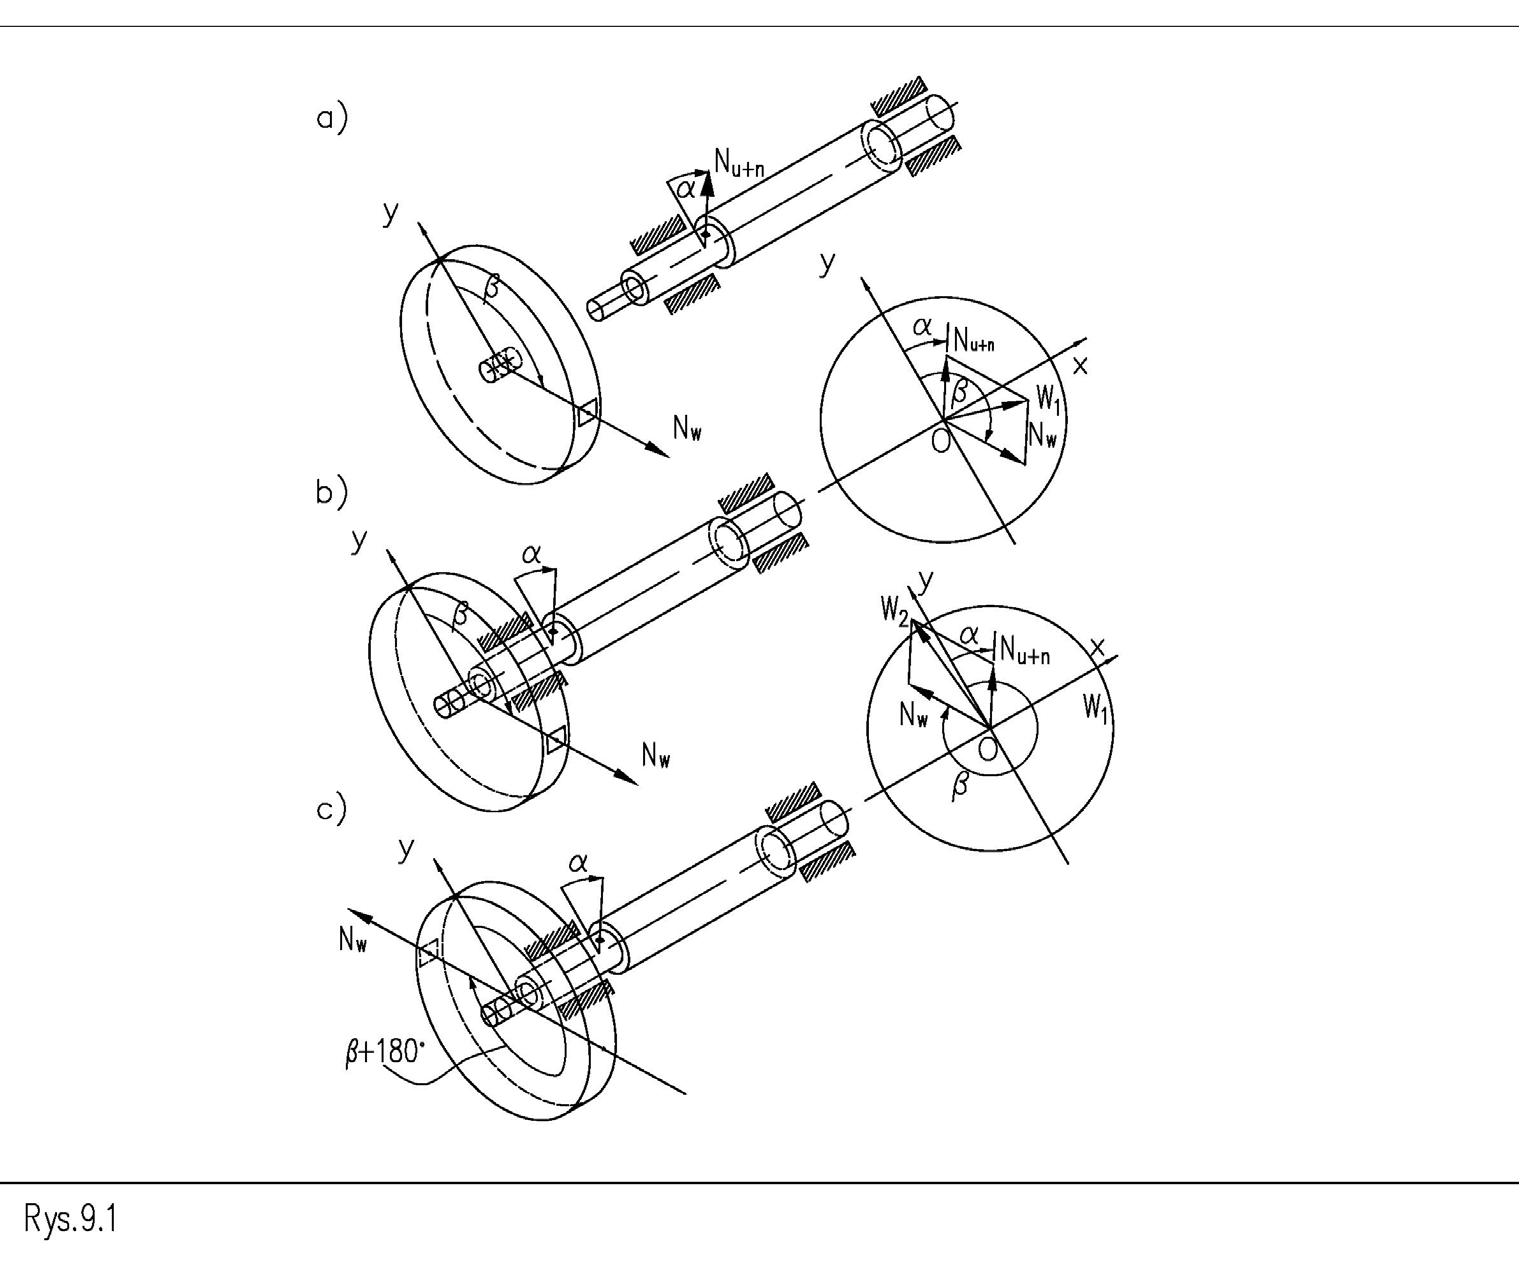
As figuras seguintes mostram o processo de compensação, em que os vetores individuais reproduzem:
𝑁𝑁!"# – O desequilíbrio do dispositivo de fixação + o desequilíbrio causado pela excentricidade da montagem do rotor no dispositivo de fixação (que tem de ser eliminado), 𝑁𝑁$ – O desequilíbrio pretendido do rotor, 𝑁𝑁$ – A indicação da máquina (ou sinal elétrico) para a montagem dos componentes na posição 1, 𝑊𝑊% – A indicação da máquina (ou sinal elétrico) para a montagem dos componentes na posição 2, – vetor de compensação (sinal elétrico correspondente).
Figura 1. Método para eliminar o desequilíbrio prejudicial proveniente do desequilíbrio do dispositivo de fixação e da excentricidade da montagem do rotor no dispositivo de fixação
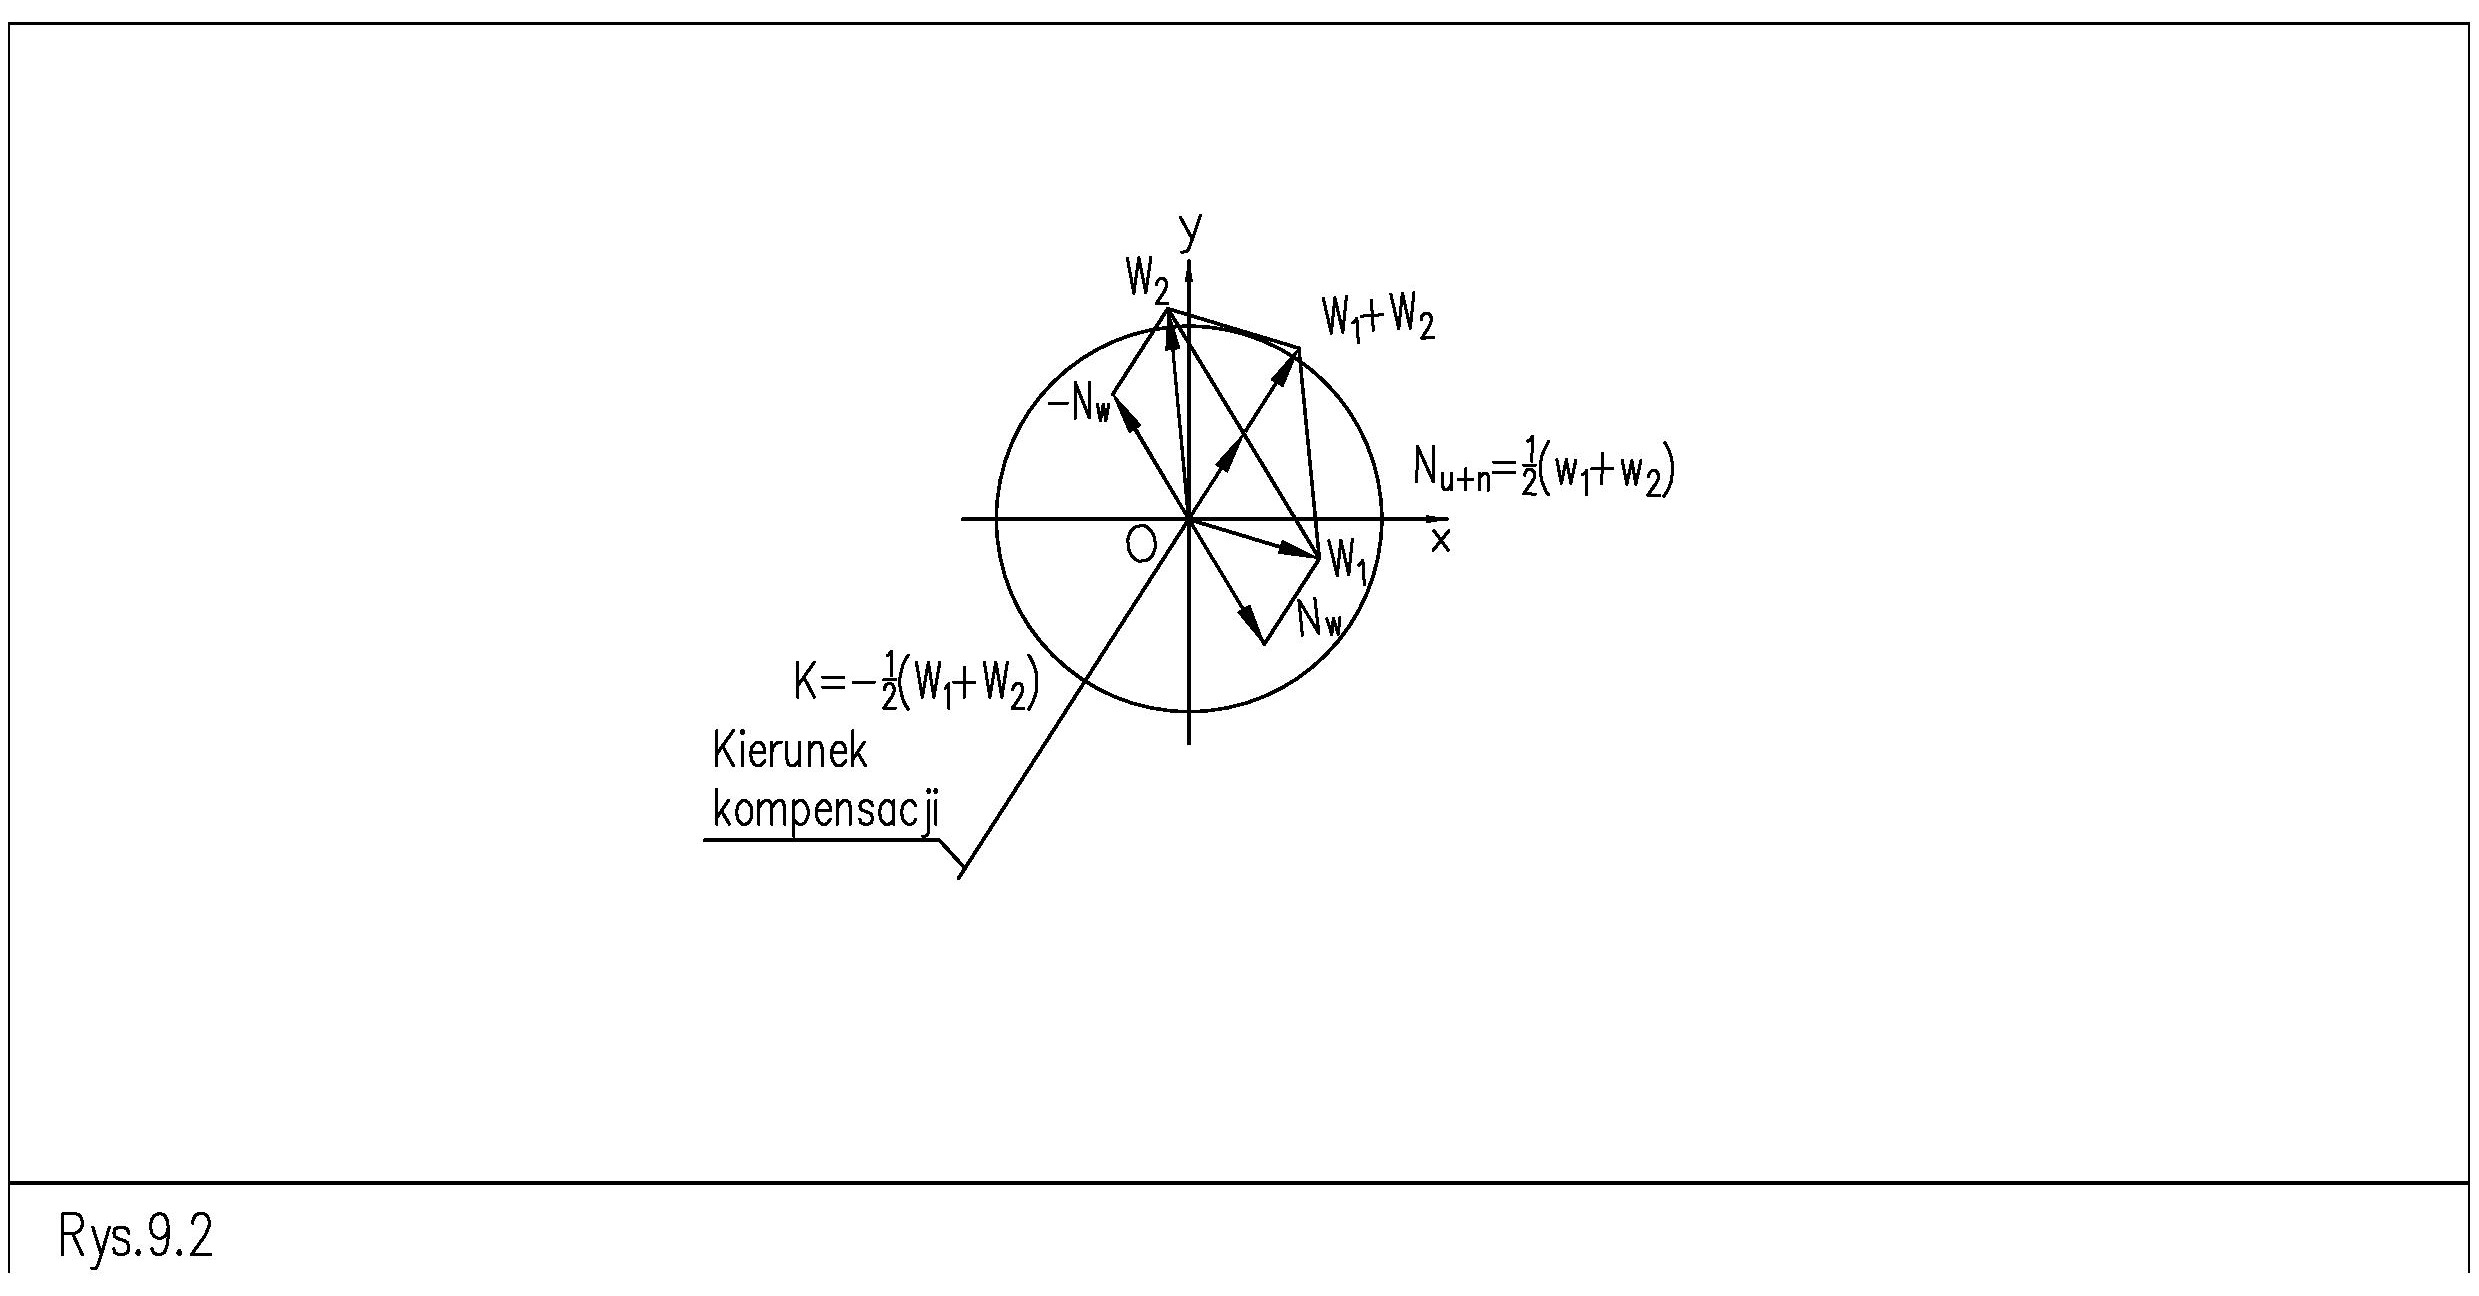
A Figura 1 ilustra as indicações da equilibradora que resultam da interação de forças dos vários componentes do desequilíbrio. Destes, pretende-se eliminar o componente: . Ao alterar a posição angular relativa do disco em relação ao veio do processo, a indicação do desequilíbrio do disco (Figura 1 – b, c) muda de posição em 180°. O sistema de medição da máquina regista a variação tanto do valor como da posição do desequilíbrio angular do mandril + o desequilíbrio causado pela excentricidade 𝑁𝑁$ da montagem do rotor no mandril, a partir do valor (Figura 2). O desequilíbrio nocivo a eliminar em ambas as montagens é constante em relação ao passo angular associado ao sistema de medição.
𝑊𝑊&to 𝑊𝑊% Na Figura 2, pode ver-se que, por exemplo, a primeira indicação da máquina (ou seja, na posição 0°) é 𝑁𝑁!«# 𝑁𝑁!»# 𝑊𝑊& a soma do desequilíbrio pretendido do disco com metade da soma da indicação . De forma semelhante, os sinais são somados numa posição do disco em relação ao rotor de 180°. Pela Figura 2, verifica-se que, quando um sinal com uma amplitude de em fase com a posição angular do vetor é adicionado ao sinal proveniente do sensor montado no apoio da equilibradora, o sinal de interferência ficará equilibrado.
% (𝑊𝑊& + 𝑊𝑊%)
& −0,5(𝑊𝑊& + 𝑊𝑊%)
𝑁𝑁!"# Podem ser realizadas várias compensações sucessivas para melhorar os resultados da equilibragem. A massa de compensação deve diminuir a cada iteração.
Resumo
- O operador recebe um peso de compensação calculado (com base no diâmetro de montagem) e a respetiva posição angular no dispositivo de fixação. A força de inércia resultante contraria a força de desequilíbrio.
- 𝑁𝑁!"#
- O operador pode adicionar ao trajeto de medição um sinal sinusoidal, ajustado em amplitude e fase, para anular o sinal de desequilíbrio 𝑁𝑁!"#
- As componentes irregulares e aleatórias, como as causadas por uma excentricidade aleatória dentro da folga, não são eliminadas pela compensação.
- K𝑁𝑁!"#..