补偿是一个工艺过程,使指示的不平衡量接近转子上的实际载荷。因此,在竖直主轴上使用动平衡心轴或夹具对圆盘进行动平衡,而不执行补偿,存在不平衡量识别错误的风险。
操作员在使用水平旋转轴(通常称为“水平式”)或竖直旋转轴(称为“竖直式”)的动平衡机上获得平衡结果时,即使仪表指示确认了结果,也无法确定该结果是否正确。操作员只有在对转子进行质量修正并在其自身轴承中加速转子后,才能发现平衡是否正确。在首次平衡后进行修正,然后在与首次平衡相同的安装条件下在动平衡机上重新加速转子,将显示与操作员预期一致的剩余不平衡。然而,所指示的较小剩余不平衡并不一定意味着转子的实际不平衡已被最小化。
If the incorrect imbalance indications resulted from the use of incorrect calibration, then after re-accelerating the rotor, after correction, the imbalance value would remain high. Using the correct calibration but using a poorly prepared balancing arbor on a horizontal balancing machine, or a fixture on a vertical balancing machine, also results in an incorrect result, although the indicated imbalance has a residual value. After accelerating the disc, mounted to its own bearings, unacceptable vibrations will occur. This is because balancing without compensation does not only concern the imbalance of the disc itself. The signals coming from the sensors in the supports contain components from the imbalances of the remaining drive elements and those resulting from the eccentric mounting of the disc (they can be called disturbances). In this disturbance, there are inertial forces from the entire mass of the drive elements or the disc, which are directly proportional to the eccentricity of the individual masses. They have a frequency resulting from the balancing speed. Because their frequency is equal to the balancing frequency, they have not been separated in the balancing machine’s measurement module from the useful signal. This results from the principle operation of the machine. The balancing machine separates (from the signals coming from the sensors in the supports), with the component having a frequency resulting from the rotational speed of the rotor. Everything that is added to this signal is taken into account when determining the imbalance.
三种常见识别误差来源
导致确定的转子不平衡量与其实际不平衡量不一致的三个最常见误差来源是:
a) the use of an unbalanced spindle with a fixture of a balancing machine with a vertical axis of rotation;
b) eccentric mounting of the balanced part on the balancing arbor or in the fixture, manifested by radial runout;
c) 使用不平衡驱动和万向轴。
情况 a) 和 b) 出现在旋转轴为竖直的动平衡机上。情况 b) 和 c) 出现在所谓的水平式通用动平衡机上。
立式动平衡机与尺寸链
竖直动平衡机配备竖直主轴,主轴顶部有用于连接夹具的套筒。被平衡的圆盘安装在夹具中。
可以注意到,从主轴中的上轴承到用于圆盘定心的表面的尺寸链很长。它由运动副和定心表面副组成。这些是运动副:主轴头(夹具中的下定心表面)、夹具的上定心表面(圆盘的定心表面)以及定心表面副(夹具的下定心表面和上定心表面)。
在这些表面中的每一个上都会发生定心误差,表现为径向跳动。各个跳动在几何上相加。因此,产生了所谓的不平衡测量不确定性区域。它对于驱动的各个机械元件是恒定的,对于它们的每个组件是可变的。出于谨慎起见,假定该区域不满足正确定心的条件。
可以通过补偿来消除安装偏心和夹具不平衡对平衡结果的影响。这种可能性对于竖直动平衡机的平衡质量至关重要。它源于这些机器的结构,其中平衡圆盘安装在夹具中,夹具另一侧安装到主轴上。
主轴末端制作的定心圆柱面通常因距主轴上轴承距离较大而产生径向跳动。将被平衡圆盘以这种方式安装到夹具上,会暴露出即使微小的制造和装配误差。
消除径向跳动:机械法与电子法
竖直动平衡机中发生在夹具定心面上的总径向跳动的影响通过以下方式消除:
a) 机械方法
b) 电子方式 类似地,在水平动平衡机中,可以消除使用万向轴的不平衡或错位驱动的影响。
机械补偿
机械补偿包括:
a) 根据系统不平衡量的两次测量计算补偿重量的质量:在不同角度位置下的“夹具 + 转子”。这种矢量组合方式可以选出不属于被平衡圆盘的不平衡矢量。
b) 将计算质量的补偿重量物理上附加到夹具上。
执行此操作后,所有旋转元件仅由圆盘的不平衡负载。补偿砝码安装在与测量和计算系统“看到”的角度刻度永久连接的驱动侧。通常,夹具具有指定用于附加螺钉或塑料质量的位置。
电子补偿
电子补偿与机械补偿的不同之处在于,电子补偿不是使用补偿砝码,而是确定具有与信号相对应的振幅和相位的正弦信号。这源于来自这样一个砝码运动的惯性力的作用。然后将该信号与来自传感器的信号相加。
遗憾的是,无法消除角度安装误差,它表现为圆盘半径上的轴向跳动。可以认为,在径向跳动和轴向跳动值相同的情况下(例如用百分表测量),径向跳动对振动的影响大于轴向跳动的影响。
由于安装重复性不足,合理的做法是采用以下原则:每次更换夹具后,都应执行补偿程序。动平衡机出厂时已配备此类程序。
补偿是单平面的,这意味着它不补偿力矩。
安装重复性
补偿问题与所谓的安装重复性有关。安装重复性越好,补偿效果越显著。这种关联源于需要至少进行两次角度不同的转子安装,以获取执行补偿所需的数据。
安装重复性的特征:
a) occurring in the absence of relative rotation between the balanced part and the elements used to mount it;
b) 在零件与安装元件之间发生相对旋转时出现。
在圆盘和安装元件之间没有相对旋转的情况下,当用其两个位置在同一角度获得的两个测量结果(零件以相同方式安装、移除和重新安装)相等(在值和角度上都相等)时,安装重复性被认为是“完全的”。当圆盘无间隙安装时,可能会发生这种情况。
如果改变圆盘和轴的相对角位置,将获得不同的结果。在没有间隙的情况下,数据差异仅由在不同角度发生的轴曲率引起。此外,如果连接中存在间隙,随机占用的间隙影响将被添加到曲率对结果的影响中。这意味着测量结果将包括径向跳动(受正弦变化规律约束)、相对旋转(由曲率引起)以及圆盘安装中随机占用的间隙的影响,这些影响不受任何规律约束。
如果测量轴上任意点的跳动,跳动值随转动而变化,每转一周达到最大值和最小值各一次。跳动值按函数规律随转动而变化。这一规律被用于补偿。
在存在间隙的情况下进行的测量数据输入动平衡机的计算系统,将以受间隙限制的精度识别动平衡心轴的形状误差或夹具在主轴上的跳动。
在实践中,观察到在平衡开始时,补偿是有效的,并允许获得越来越小的剩余不平衡。对于较大的不平衡值,由间隙引起的较小安装误差不会显著影响结果。如果在使用补偿的同一圆盘的下一个平衡步骤中,不平衡没有减少,这意味着由于安装重复性不足而产生的误差导致了额外不平衡的发生,该不平衡与剩余不平衡相当。
动平衡机主轴的要求
为充分执行其定心和驱动任务,轴应具有以下特性,以确保足够的安装重复性:
a) 动平衡心轴应从一次装夹中加工而成,进行表面淬硬,并在至少三个轴承面(轴颈和圆盘安装位置)上进行磨削。
b) 圆盘的安装直径应按照与圆盘孔的公差等级相匹配的公差等级制造。根据“越紧越好”的原则,实践表明配合应为滑动配合,略微过盈配合(例如 H7/g6;使用这样的配合,圆盘可以手动安装在轴上)。
c) 应在轴上标注轴颈与圆盘安装位置之间的径向跳动,以及百分表读数最大处的位置。
d) 角度固定圆盘的螺母应质量最小或在附加的配合孔上居中,因为螺母的螺纹部分不能使其居中。
机械补偿的优势在于在误差源头消除误差。在超临界动平衡机中,经过机械补偿后,主轴与夹具不产生横向振动;而经过电子补偿后,仍会产生振动。
机械补偿的缺点是与补偿砝码在夹具上的物理生产和安装相关的困难。电子补偿的优点是使用简单。缺点是即使在转子平衡后,也无法消除支架上的大力或振动。
平衡结果显示,在正确执行补偿后,不平衡值保持恒定,安装角随圆盘相对于夹具的旋转而变化。这是圆盘的测量实际不平衡。这意味着在移除并以不同角度(例如 180°)重新安装后,就幅度而言结果不会改变,角度将按安装变化的方向旋转,也是 180°。当存在对该原则的较小偏差时,补偿是可能的。
从上述分析可以看出,没有转子安装重复性就没有补偿。补偿在转子在夹具中的安装非重复性的影响开始占主导地位时结束。因此,对夹具提出的基本要求是夹具上的安装直径与转子上的基准直径相匹配。
逐步执行电子补偿
对附加的和有害的不平衡进行电子补偿,例如对安装在动平衡心轴上的圆盘,执行方式如下:a) 在机器控制面板上启动补偿过程。
b) 将转子安装在动平衡机主轴上并进行测量。
c) 移除并相对任意角度(或由动平衡机强制,例如 180°)旋转后,重新安装转子并执行测量。
d) 通过确认数据完成补偿过程。
读取补偿矢量图
下列图表显示补偿过程,其中各个矢量代表:
夹具的不平衡 + 转子在夹具中安装偏心引起的不平衡(需要消除),所求的转子不平衡,位置 1 中组件组件的机器指示(或电信号),位置 2 中组件组件的机器指示(或电信号),补偿矢量(相应的电信号)。
图 1. 消除源自夹具不平衡和转子在夹具中安装偏心的有害不平衡的方法
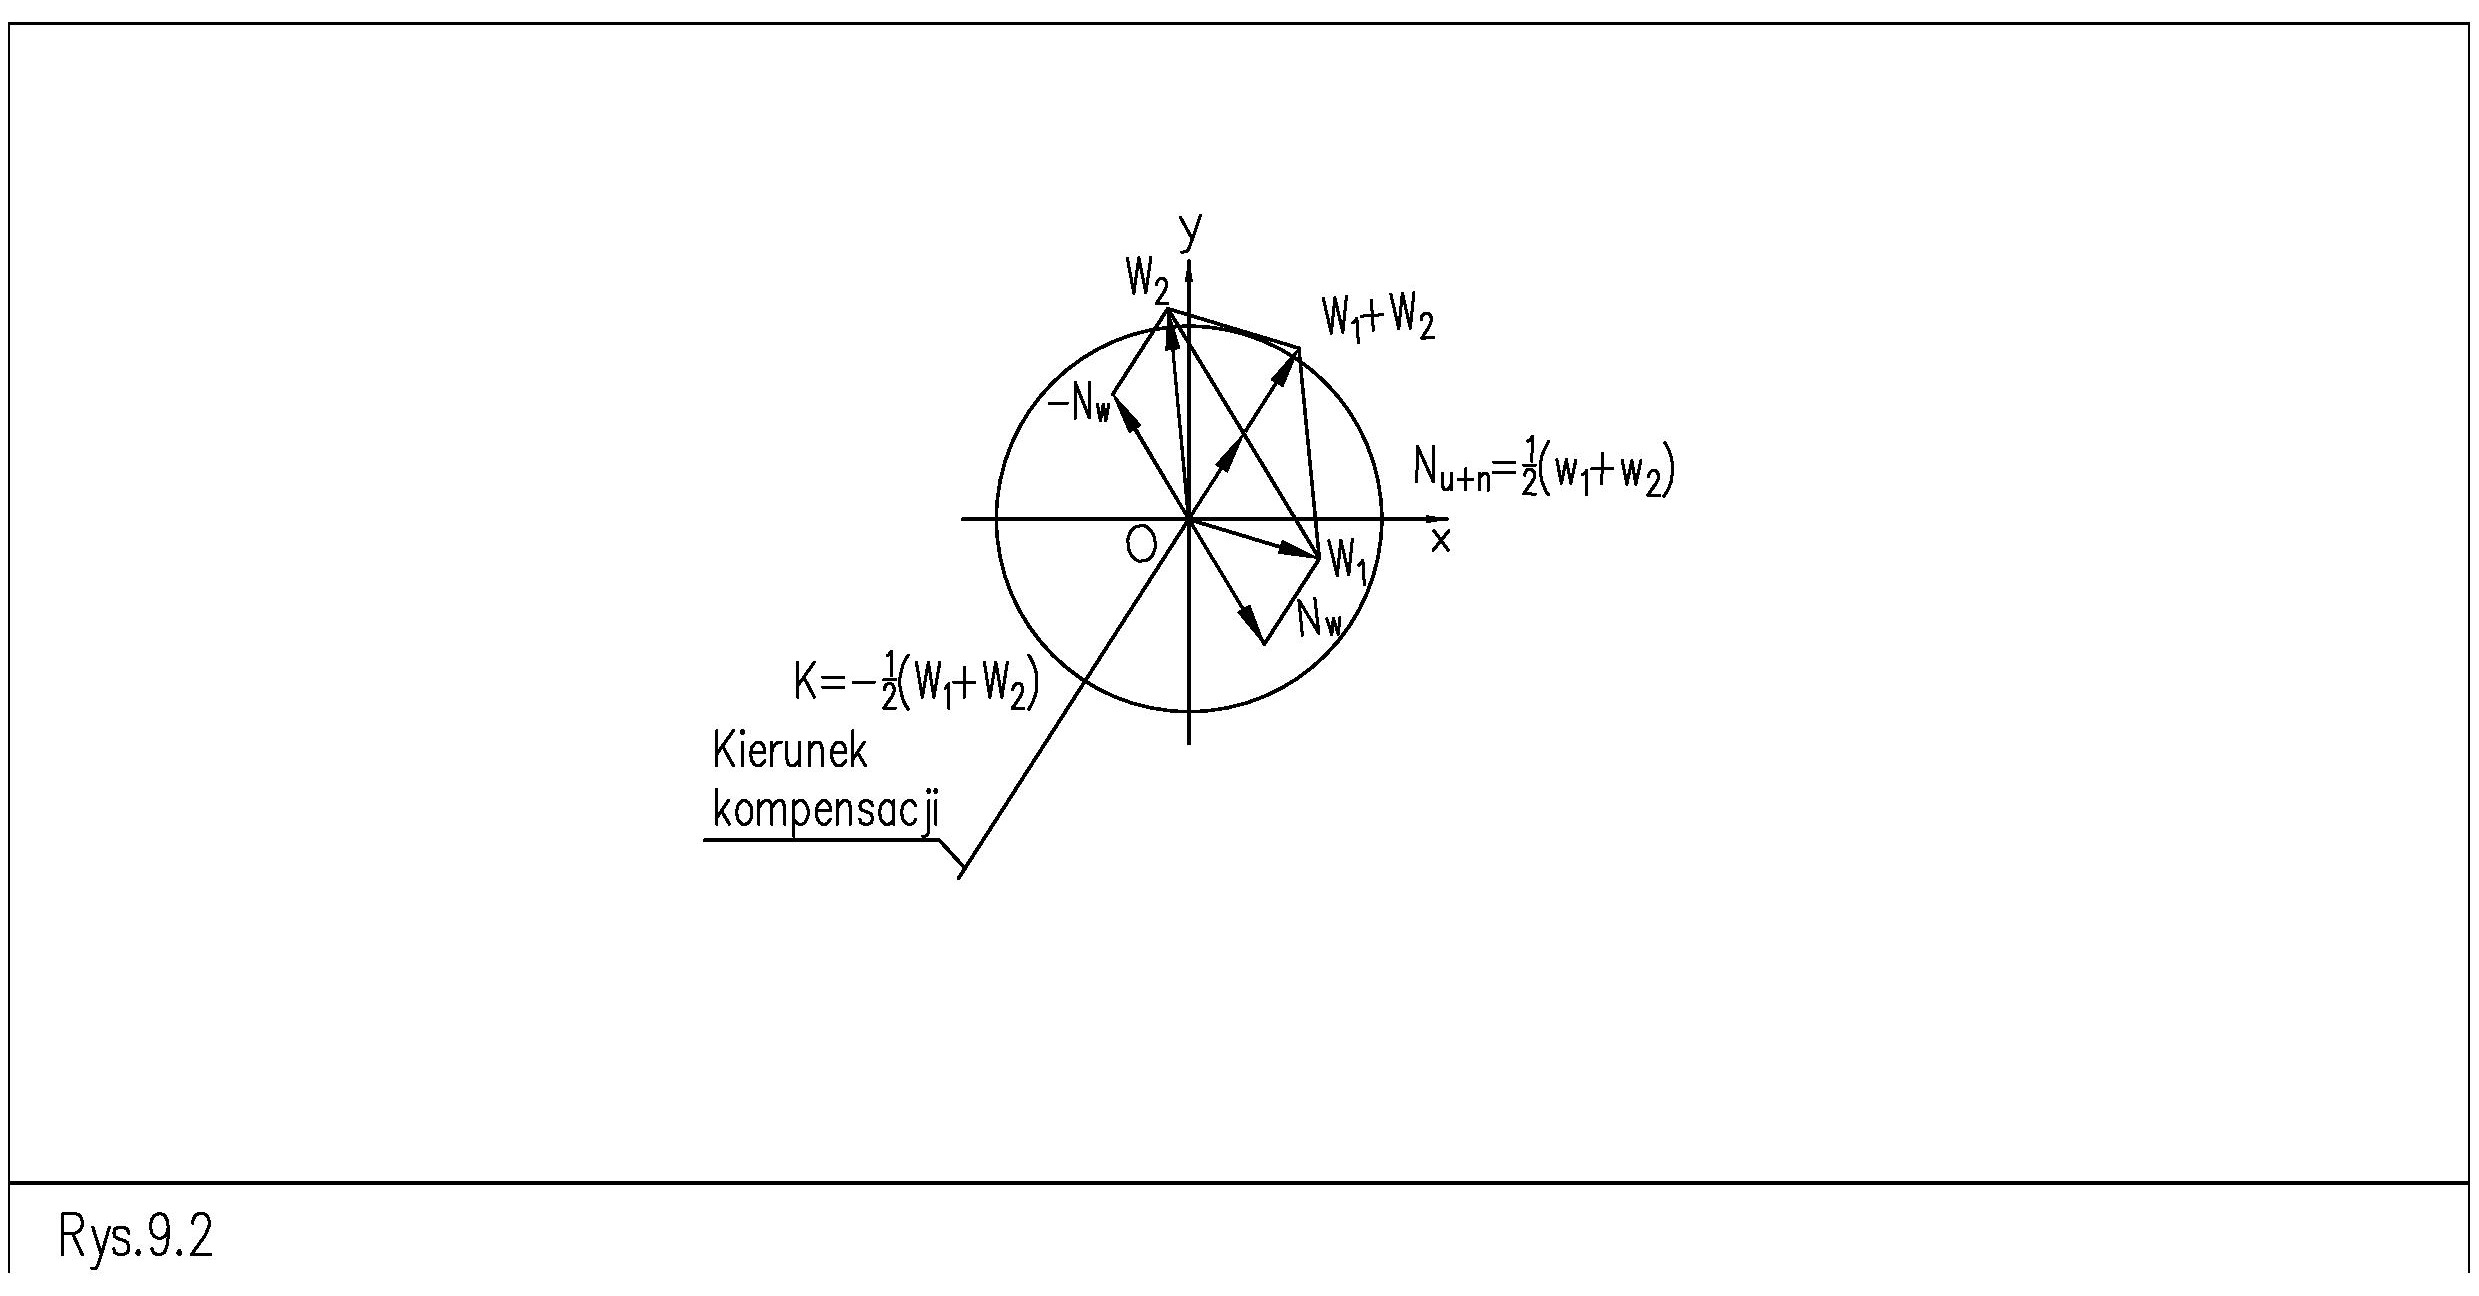
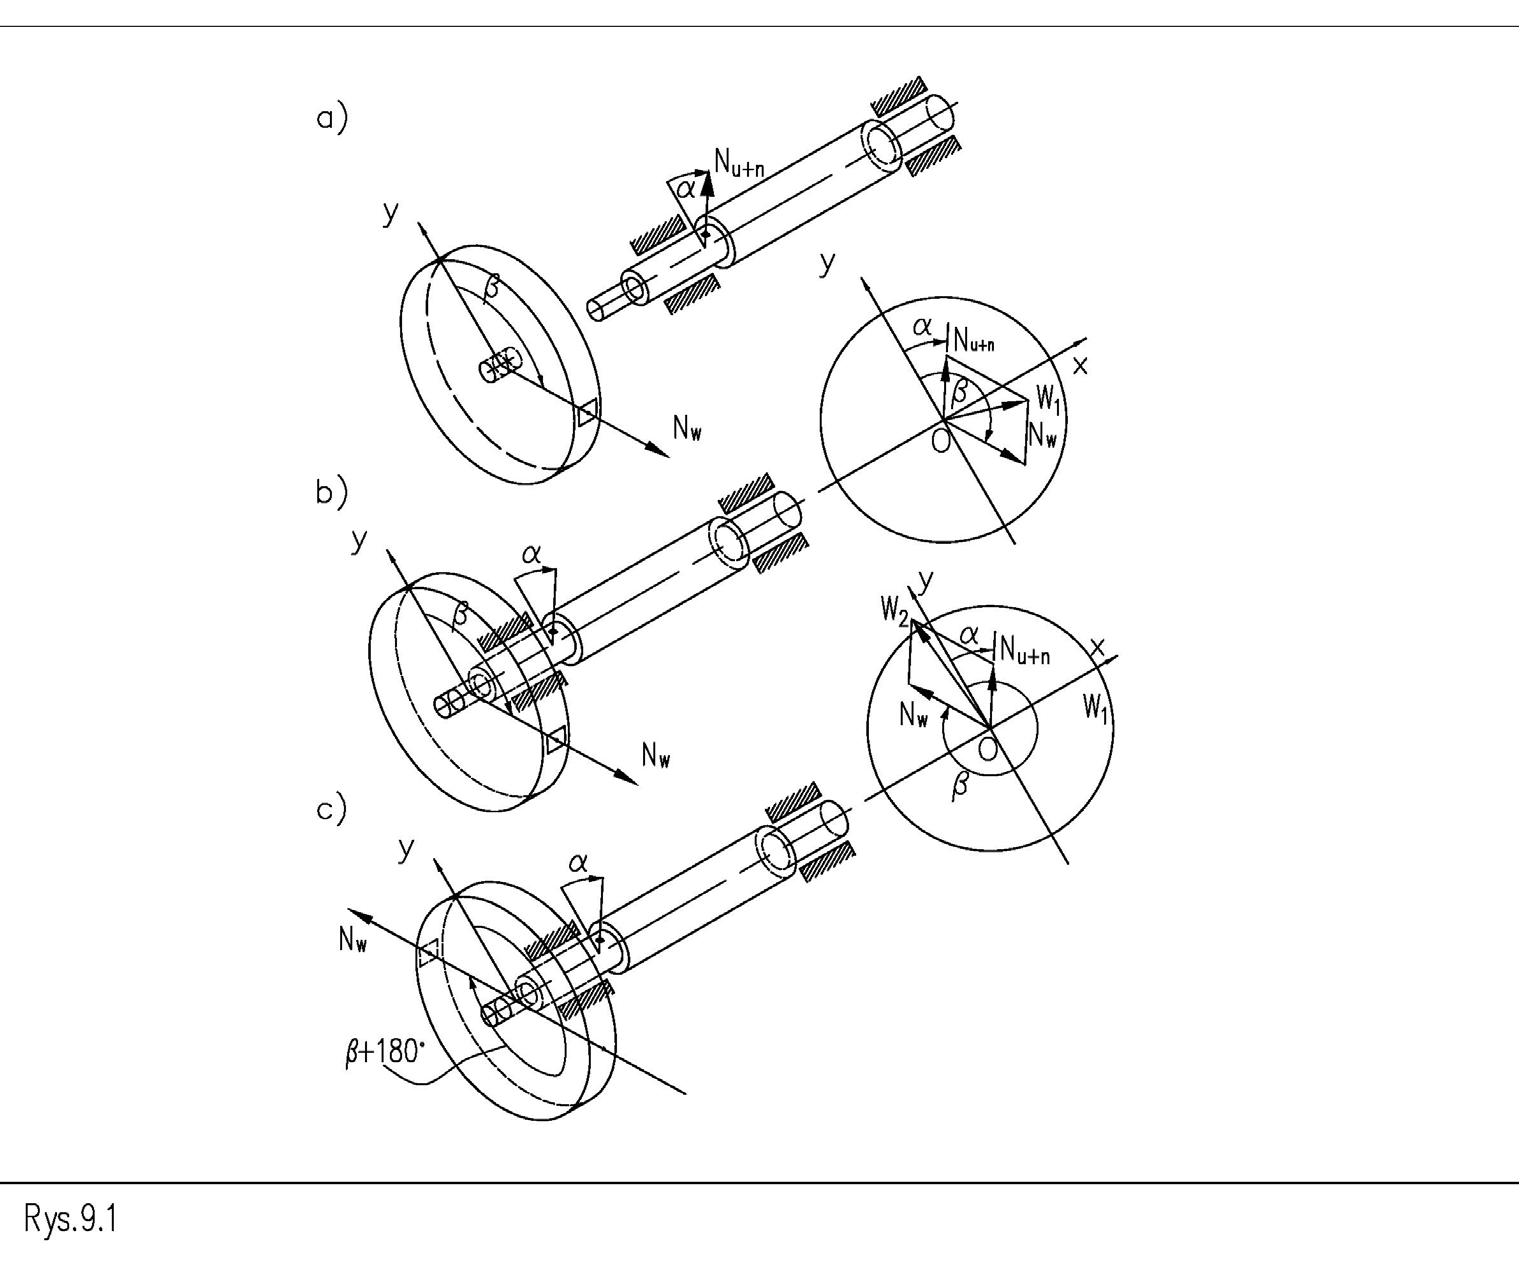
图 1 说明了由不平衡各分量的力相互作用产生的平衡机指示。从这些指示中,目的是消除该分量。通过改变圆盘相对于工艺轴的相互角位置,圆盘不平衡产生的指示(图 1 – b、c)会改变其位置 180°。机器的测量系统记录夹头不平衡加上转子在夹头中安装偏心引起的不平衡的角不平衡值和位置的变化,从该值(图 2)来看。在两个安装中需要消除的有害不平衡相对于与测量系统相关的角间距是恒定的。
在图 2 中,可以看到,例如,机器的第一个指示(即在 0° 位置)是所需圆盘不平衡和指示总和一半的总和。类似地,在圆盘相对于转子 180° 的位置处对信号进行求和。从图 2 可以看出,当将振幅与矢量角位置同相的信号添加到来自安装在平衡机支架中的传感器的信号时,干扰信号将被平衡。
% (𝑊𝑊& + 𝑊𝑊%)
& −0.5(𝑊𝑊& + 𝑊𝑊%)
𝑁𝑁!"# 可以连续执行多次补偿以增强动平衡效果。补偿重量应随每次迭代而减少。
总结
- 操作员获得计算出的补偿重量(基于安装直径)及其在夹具上对应的角度位置。所产生的惯性力抵消不平衡力。
- 𝑁𝑁!"#
- 操作员可以向测量路径添加正弦信号,其幅度和相位经过调整以消除不平衡信号 𝑁𝑁!"#
- 不规则的随机分量,例如由间隙内的随机偏心引起的分量,不能通过补偿消除。
- K𝑁𝑁!"#..