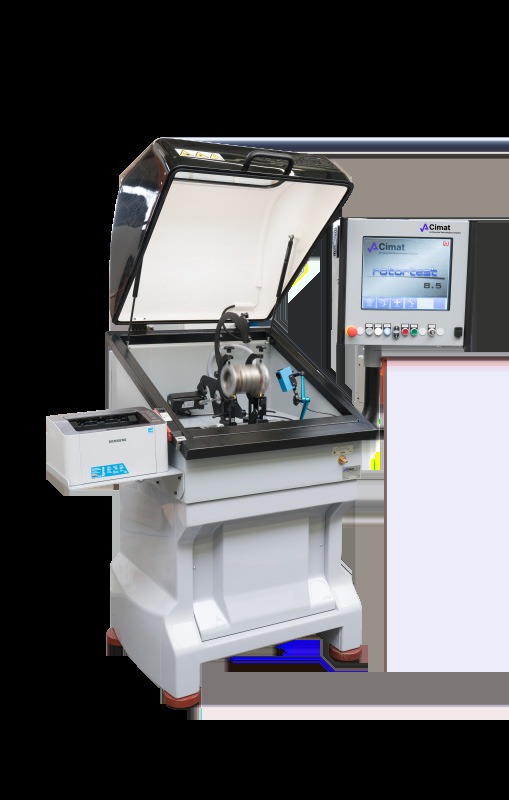
动平衡机最重要的技术要素包括:
a) 轴,它们是通用卧式动平衡机的组成部分,以及
b) 适配器是安装在主轴头上的转子夹持装置,主要见于立式动平衡机的装备中。
它们的制造质量决定了机器读数的准确性。它们的任务是安装已平衡的转子:
a) 尽可能贴近实际旋转轴线;
b) 相对于实际旋转轴线,转子的径向跳动和角向跳动具有重复性。
什么是工艺轴?
什么是工艺轴?
工艺轴是通用卧式动平衡机的基本部件,用于安装“盘”类转子。实践经验表明,制造质量参差不齐的轴可能成为测量误差的来源。某一根轴的质量,取决于其结构细节。其设计特征之一是铣制的键槽,用于在安装被平衡盘件的直径处同时安装花键和半花键。这些键槽彼此之间存在角度错位,轴的制造商必须确保其角度定位精确,并保持一致的几何尺寸。角度误差或轴材料去除量不均,会降低对有害不平衡的补偿效果。
轴的表面应经过淬硬处理,用作支承滚筒上的支承面以及圆盘安装位置,而芯部应保持“软”态。此外,轴应无残余应力,否则应力松弛会使轴随时间推移而弯曲。
考虑到所得到的最小剩余不平衡的数值,我们得出结论:轴必须满足以下要求:
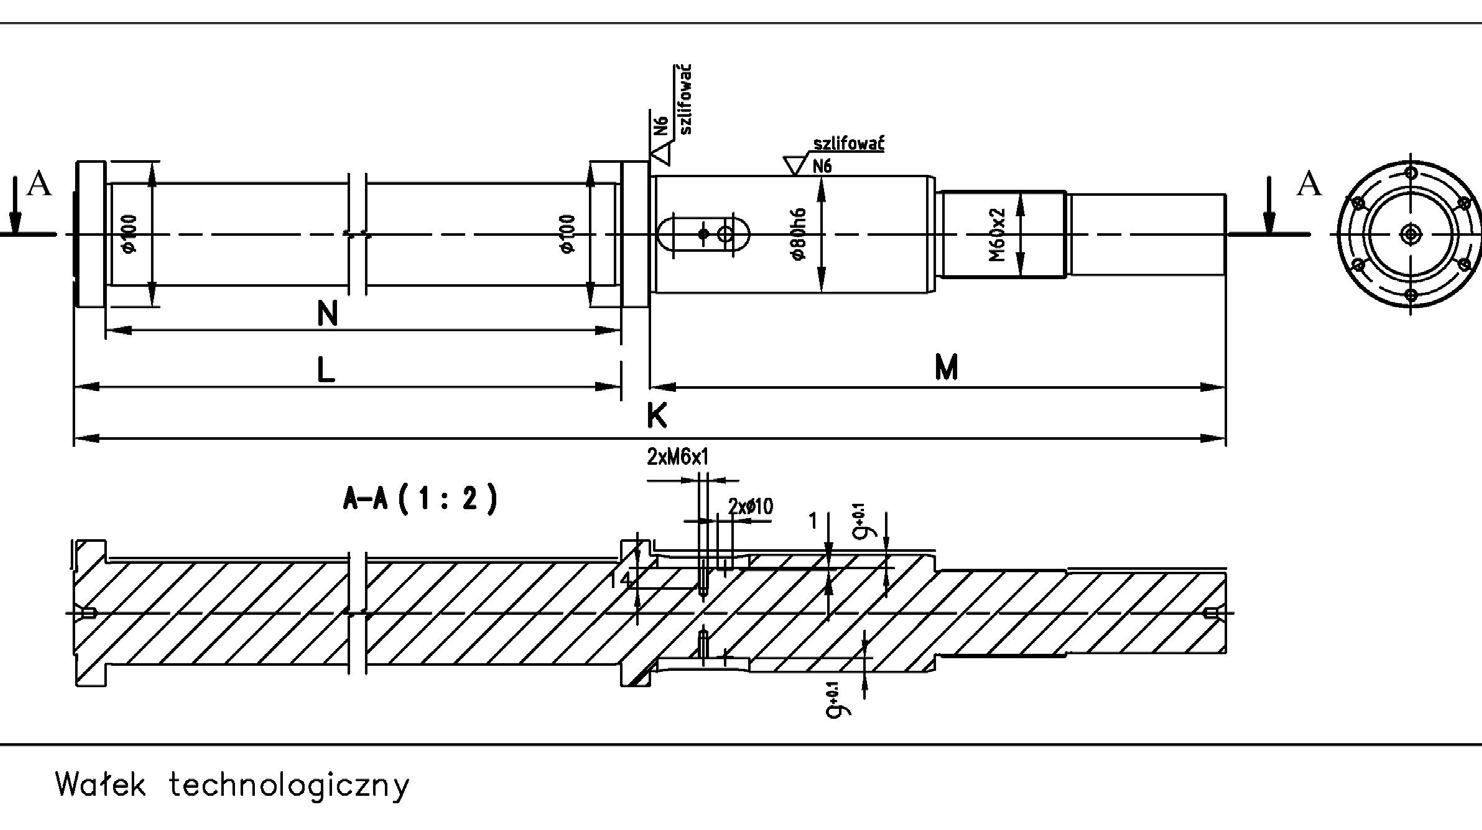
a) 使不平衡测量结果达到一定的重复性 b) 引入的附加不平衡分量应尽可能小,因为它会干扰正确结果。
结果的重复性之所以重要,是因为它同时也是动平衡精度无法逾越的极限。
之后的每一次测量都带有系统误差和随机误差。动平衡机内部设有消除系统误差的程序,可补偿因安装偏心距以及工装夹具不平衡而产生的不平衡。
消除系统误差后,机器会给出配重块新的安装位置。若将配重块装到转子上后,读数幅值并未减小,则说明还存在随机误差。从理论上讲,无法使剩余不平衡小于由相对旋转轴线的随机错误安装所造成的不平衡。造成这种情况的原因之一,可能是被平衡转子在工艺轴上的安装处存在间隙。在用安装螺母拧紧之前,可沿轴的任意方向消除该间隙。若重复性问题的成因是间隙,则可在进行以下操作之前,先沿同一方向消除间隙,从而改善结果:
a) 重复执行补偿转子安装误差的操作,
b) 计入新补偿后的不平衡最终测量。
消除间隙,即将其从安装误差的随机成因中剔除。此方法可用于单个转子的动平衡。若用于批量生产,则会使安装误差取决于下一个转子孔径与执行补偿的那个转子孔径之差的一半。通常,这种方法能够改善动平衡结果,对于低精度等级制造的转子尤其如此。
在动平衡时,即使工艺轴存在极小的弯曲也能观察到。弯曲的结果是,用于安装转子的圆柱面相对于实际旋转轴线产生跳动。该轴线由两个轴颈表面上形成的圆的几何中心确定,这两个轴颈位于轴的支承点处。通常,轴弯曲是由淬火后应力的松弛引起的。圆柱面的径向跳动也可能由磨削误差造成。
轴的这两种形状误差都会产生附加的有害不平衡,它源于转子安装相对于实际旋转轴线的偏心距。轴的曲率半径很大。如果该轴是某个机构的零部件,这种曲率可能并不明显。轴与转子一起通常支承在动平衡机上,其支承跨度比在工作机器中转动于自身轴承内的任何转子都要宽,因此跳动更大。
指示不平衡时的误差,无论是质量的位置还是数值,也与转子轴颈表面在与动平衡机支承滚筒接触处的质量有关。凹痕形式的机械损伤和圆度不足,以及表面光洁度不够,都是附加信号的来源。这些信号产生于机器支承中的振动传感器,电子滤波系统难以将其消除。这些误差中的每一种,在示波器屏幕上观察到的图像都各不相同。
a) 轴颈表面的机械损伤和圆度不足,会迫使被平衡转子产生附加的运动学运动,从而在转子上产生附加惯性力,进而产生包含多种成分的电信号。其中一些成分与有用信号相距足够远,会被电子滤波系统衰减;另一些信号实际上与有用信号重合(频率相同),不会被衰减。局部损伤的作用类似于对转子的冲击,冲击引起的电信号电平类似于具有密集频谱的单位阶跃,其中的一个成分会叠加到有用信号上。
b)表面光洁度不足会使振动传感器信号的噪声水平在几乎任何频率下都有所升高。实际上,动平衡结束时的平均噪声水平可能比有用信号的水平高出许多个数量级。它包含与有用信号频率相同的信号,因此无法被滤除。
背景对剩余不平衡量数值的影响,不像圆度不足或轴颈损伤那样显著。需要指出的是,随着转子上剩余不平衡量的减小,轴的质量变得更加重要。在动平衡开始时,初始不平衡量(较大)时,动平衡过程的收敛本质上很快。轴的加工缺陷在不平衡量降到较小数值之后才会显现,此时收敛速度随之下降。
动平衡机测量装置再精密,也无法弥补轴加工工艺的缺陷。为说明消除误差的意义与难度,我们以选定的一根轴为例,来看转子动平衡的具体实施过程。
问题 1:某一精度等级下的定心精度
问题 1。
已知:
𝑀𝑀= 10 𝑘𝑘𝑘𝑘 – 被平衡转子的质量 𝑛𝑛= 2500 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 – 被平衡转子的转速 𝑟𝑟= 150 𝑚𝑚𝑚𝑚 – 转子半径 𝐺𝐺 = 2.5 – 所要求的动平衡精度等级。
计算转子的定心精度,以达到所要求的动平衡精度等级。第一步,确定允许剩余不平衡的数值:
𝑚𝑚= 30𝑚𝑚𝑚𝑚 𝜋𝜋𝜋𝜋𝜋𝜋= 30 ∙10000 ∙2.5 ∙0.8 3.14 ∙150 ∙2500 = 0.5095 𝑔𝑔. 𝑀𝑚𝑒𝑚𝑚𝑚𝜋𝜋 我们将采用两个质量的静力矩 (𝑀𝑀+ 𝑚𝑚)𝑒𝑒= 𝑚𝑚𝑚𝑚, 𝑀𝑚𝑒𝑚𝑚𝑚 𝑀𝑀≫𝑚𝑚, 鉴于:
𝑒𝑒= 𝑚𝑚𝑚𝑚 𝑀𝑀= 0.5095 ∙150 25000 = 0.00382 𝑚𝑚𝑚𝑚= 3.056 𝜇𝜇𝜇𝜇,其中“e”为转子的偏心距,即单位质量的比不平衡量。
允许偏心距的数值在大批量生产中不易达到。该结果表明,要让动平衡机操作人员在每次安装时都达到这一数值十分困难。
结论:
如果我们要确保所达到的剩余不平衡量符合要求的精度等级,仅仅读取机器上的最终动平衡结果是不够的,还必须验证该结果的准确性。机器无法区分属于工装夹具的不平衡(此处即工艺轴),即转子在工装夹具中可能的偏心安装所造成的不平衡或轴自身的不平衡,与属于被平衡转子的不平衡。
因此,必须依次执行以下两个步骤:
1) 使用标准转子,核验机器示值的准确性;显示的不平衡量必须与该标准转子所特有的不平衡量相符。
2)通过使被平衡转子相对于轴旋转(该轴用作转子的工装夹具),在补偿正确的情况下,检验对工装夹具不平衡和转子安装偏心距的补偿质量(补偿过程同样无法区分轴的不平衡与转子在轴上安装的偏心距)。所指示的校正质量数值不变,但其安装所指示的角度会随转子相对于工装夹具的旋转而跟随变化。
实践表明,在机器校准良好且补偿正确的情况下,应为实际校正不平衡量时出现的未识别误差留出约 20% 的公差带余量。这通常涉及钻孔、铣孔或焊接校正质量。因此,必须达到允许剩余不平衡量数值的 80%,这将保证动平衡记录与实际情况相符。
以下设计方案有助于达到相应的动平衡精度等级:
a) 转子在轴上的配合应使运动副无法徒手装配,而需借助手动压力机。
b)工艺轴应为有害不平衡的机械补偿做好准备——既要使其能够在相对于万向节传动的若干位置上安装,也要使被平衡转子能够在相对于轴的若干位置上安装。由于 2005 年之后生产的动平衡机允许以其他角度值进行相对旋转,因此有必要制作半键槽,每次都将其固定在与花键相对的一侧。
c) 在生产条件下,轴需反复使用,因此轴材不能淬硬过深,否则淬硬应力会在很长一段时间内持续松弛。经过松弛,轴可能会发生不同程度的弯曲。
被平衡转子在工艺轴上安装时允许的偏心距很小,采用常规机械加工难以实现。因此,参与工艺轴生产准备的工艺人员的经验,在采用附加工艺过程时起着重要作用。
使用工艺轴时还有一个单独的问题:一方面,被平衡转子的设计文件或使用文件会提出要求;另一方面,质量分布的校正能力又有其限度。出现角向跳动时,往往无法用两个配重块来校正质量分布,以补偿转动惯量力。然而,这种不平衡必须由机器显示出来。因此,动平衡必须在两个测量平面内同时进行。这一要求也进一步体现在工艺轴的形状上。尤其是安装在超临界机器上的轴,应增设一个质量较小的薄盘,以便实现精确的双平面标定。
为获得良好的测量结果,两个支承中传感器的信号应具有同一数量级的幅值。将被平衡转子安装在靠近其中一个支承的位置,会使两个支承中产生的信号失衡。在极端情况下,当转子安装在紧邻其中一个支承滚筒的位置时,对侧支承中的信号微乎其微。根据这样的信号计算出的动平衡结果,可能存在不可接受的误差。
什么是适配器?
什么是适配器?
适配器是具有垂直动平衡轴线的动平衡机的基本设备部件。在立式动平衡机中,适配器与主轴共同取代了工艺轴。
用于“盘类”转子动平衡的适配器
转子可分为以下几类,其依据是采用何种方式对转子定心:
a) 转子的中心孔,
b) 外表面(通常为圆柱面)。
适配器的结构应能够在安装转子的同时,使以下方面的相关误差保持在最低水平:
a) 对主轴上的刀头轴线进行定心,
b) 相对于旋转轴线垂直的支承面。
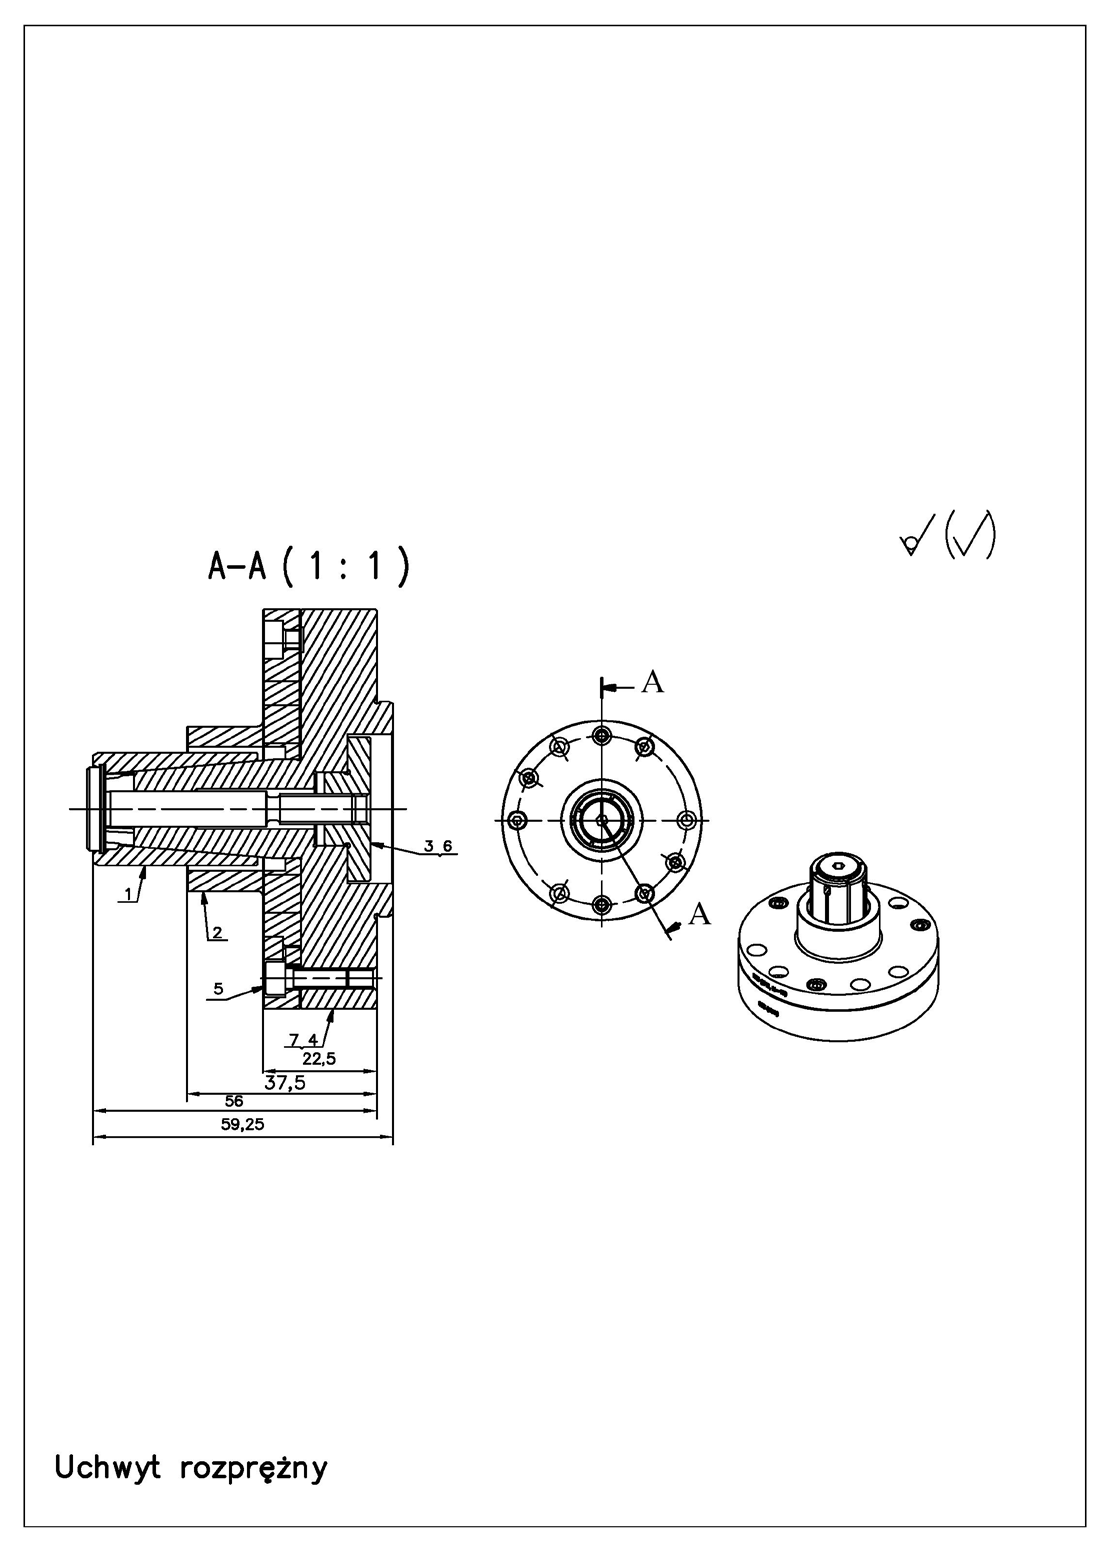
为提高对中重复性,可选择为套筒配备一个销,用于固定其相对于锥体的角向位置。由于衬套沿锥体存在相对移动,例如采用自动加工中心技术制造的适配器,其对中重复性不足以达到较低的动平衡精度等级。因此,需采用各种后处理工序,例如在最终切削前将衬套与锥体相互研磨。锥体的锥度根据对中精度选取。为实现更精确的动平衡,会采用较小的角度,但由于自锁不利,该角度要大于 1°25″。
卡盘的质量可以用所安装转子的横向跳动值来衡量。假设系统误差(即数值和相位重复出现的误差)已被消除。这些误差与转子在轴上的安装无关,例如,它们可能与使用带万向轴的传动装置有关。
适配器反复闭合与打开时,所测得的转子侧向跳动会出现离散。在所测得的跳动值中,可以区分出一个数值,高于该值时每次都能夹紧。这应理解为:误差大时最容易安装,误差小时最难安装。这一跳动值是有保证的,并且在这种固定方式下会带来一定的附加有害不平衡分量,称为固定重复性。我们希望有害不平衡量尽可能小,安装重复性尽可能好。因夹紧偏心而产生的不平衡量可以消除,但只能消除到夹紧重复性所限定的水平。
对中误差会产生静(力)不平衡,可通过补偿将其减小。支承面不垂直的误差会产生动(力偶)不平衡,无法在机器上补偿,只能由机器测出,并与该转子的允许值进行比较。若适配器不由操作人员夹紧,则套筒由弹簧闭合并夹紧;确认主轴已停止后,由执行机构完成打开。自动开启式适配器专用于特定机器,这是因为需要根据执行机构膨胀销的位置,调整适配器闭合过程的起止点。夹紧柱塞使手柄打开,并具有三个特定位置,在这些位置上,位置传感器所取信号会发生变化。机器的操作系统必须能够区分适配器所处的以下几种情况:
a) 转子将其正确封闭,
b) 在无转子的情况下封闭,
c) 处于开放状态。
只有当适配器与转子正确闭合,且位置传感器向机器操作系统发出信号确认这一状态时,才会启动旋转。
随机器配备的下一个适配器的实施,必须符合设计假设,这些假设记载于机器的文档中,其中包括 DTR。
每次更换适配器后,动平衡机操作人员必须执行若干附加操作,使适配器在机械上与机器相匹配,并提高机器示值的准确性。需要执行:
a) 补偿过程测试,
b) 检查夹紧销的动作情况。
以下任务说明了定心问题:
任务 1:采用胀紧套时的夹紧精度
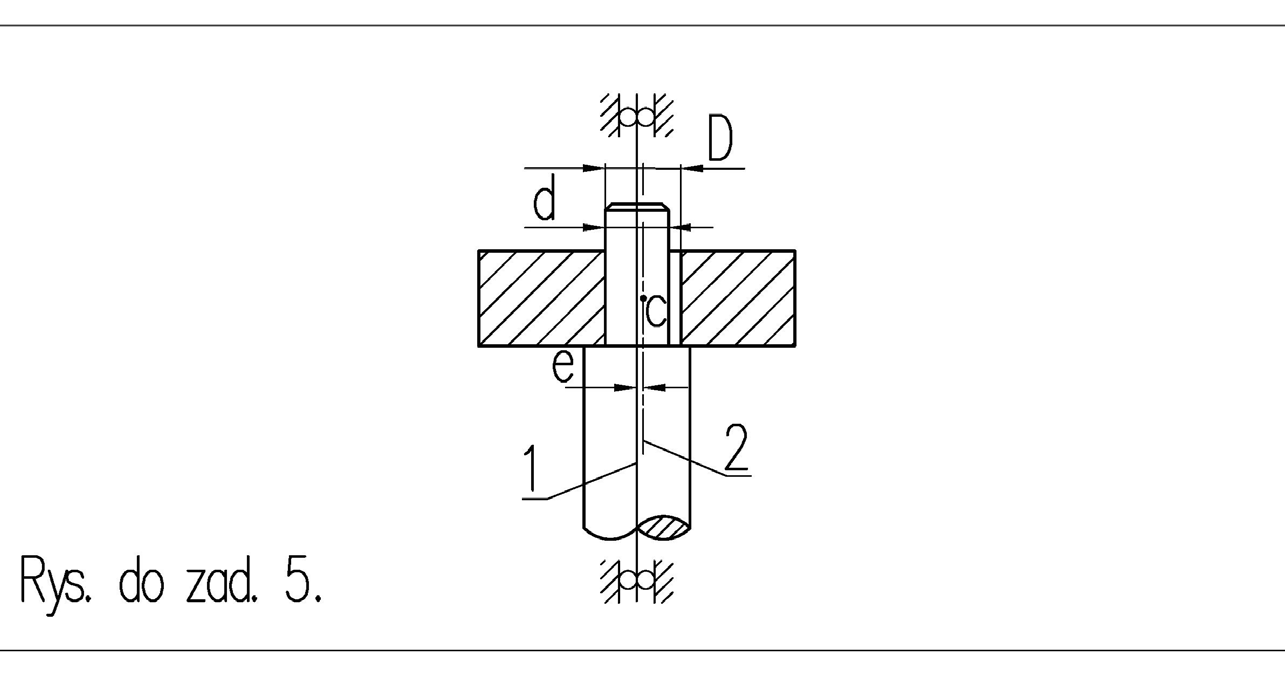
任务 1:在动平衡机主轴上用胀套夹紧夹持器时,要确保转子达到动平衡精度等级 G2.5,假设 Ø35 的孔按制造精度等级 H7 加工,所需的定心精度是多少?
数据:
n = 2700 rpm,G2.5,M = 5 kg,w = ?。
转子孔 H7 的精度等级对剩余不平衡量没有影响
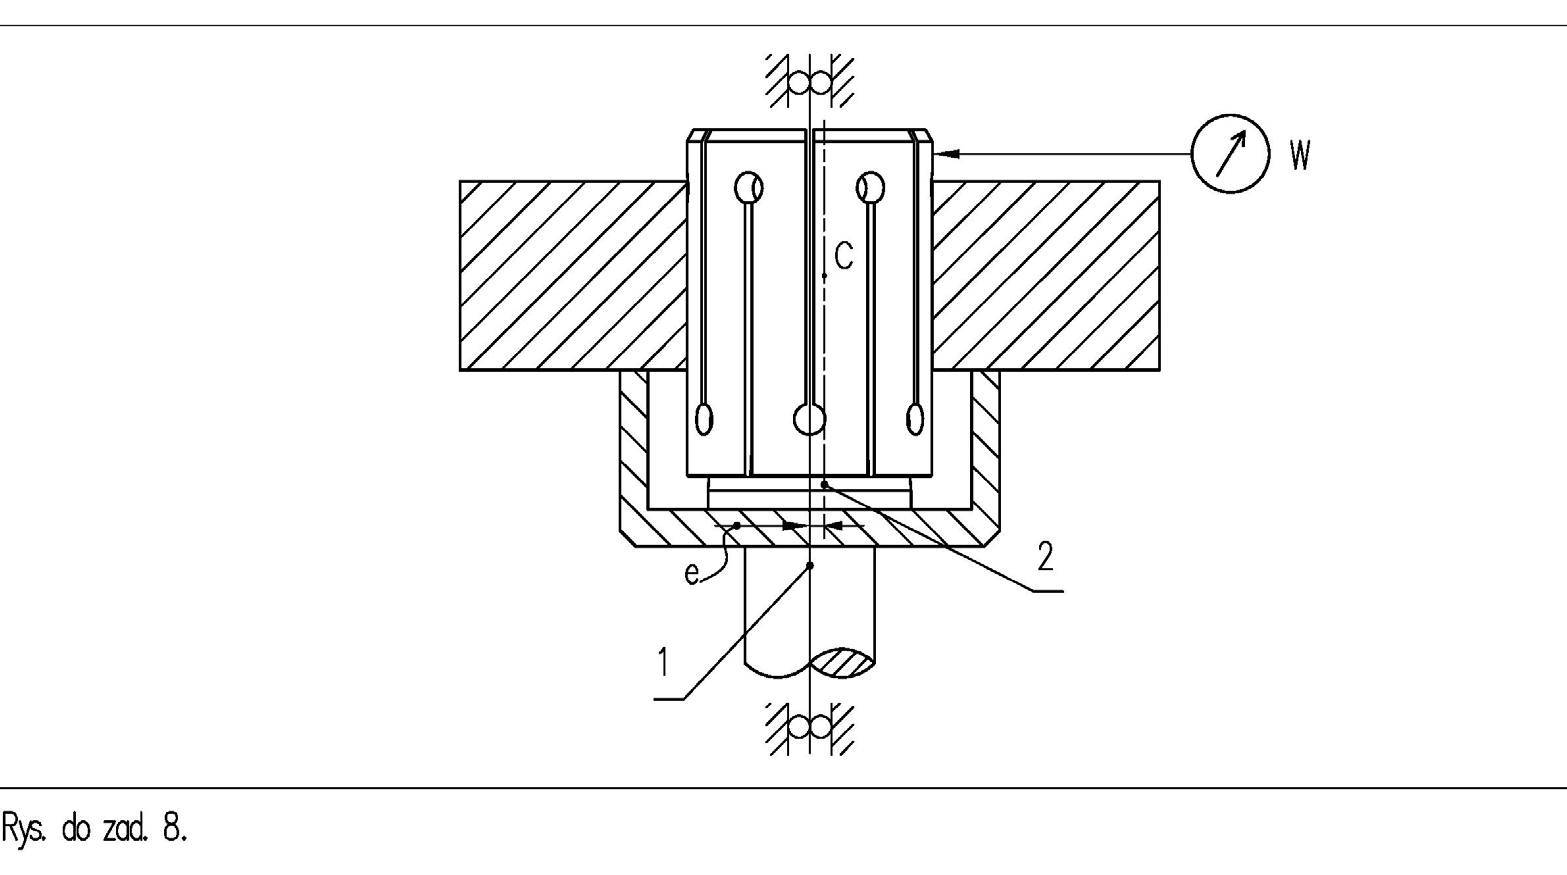
𝑒𝑒= 𝑤𝑤 2.
动平衡精度等级 G2.5 下转子许用不平衡量的计算:
𝜋𝜋𝜋𝜋 = 30 ∙5 ∙10! ∙2.5 𝑁𝑁T = 30𝑚𝑚𝑚𝑚 3.14 ∙2700 = 44.23 𝑔𝑔𝑔𝑔𝑔𝑔.
计算转子安装的允许偏心距:
𝑒𝑒= 𝑁𝑁T 𝑀𝑀= 44.23 5 ∙10! = 8.84 ∙10″!𝑚𝑚𝑚𝑚= 8.86 𝜇𝜇𝜇𝜇. 𝑁𝑁T = 𝑀𝑀∙𝑒𝑒 答:千分表在闭合胀紧套侧面上的示值不得大于 17.72μm。
说明:卡盘夹紧的重复性,可在反复夹紧和松开夹套后进行评估,或从适配器的文档中查得。
固定芯轴适配器
另一种方案是配备不可胀开的固定芯轴的适配器。采用这种适配器有两个基本原因:
1. 经济性方面,适用于批量不大的情况,
2. 当孔径较小而无法使用胀套时。
这类适配器更容易制造。然而,夹持座制造越容易,要获得较小的剩余不平衡量就越困难。下列各题将对此加以说明。
在这种方案中,测量结果的重复性受转子中心孔精度的限制。芯轴通常按上限尺寸制造,因此孔的实际尺寸决定了测量结果。可能出现的最大径向跳动为孔加工上偏差与芯轴实际尺寸之差的一半。机器显示的不平衡量,将是转子初始不平衡量与安装偏心所产生的、以任意方向矢量叠加的不平衡量之和。当孔的公差带足够窄时,大批量生产中的动平衡结果在实际应用中是令人满意的,从该等级起向较低精度等级延伸(例如)。
适配器是专为某一类型的转子制作的,因此其形状不必与以往的结构相似。在超临界机器中,适配器的质量属于所谓的有害质量,它与部分主轴质量一起,使转子质量增加。结果,超临界机器的灵敏度下降,原因在于以不平衡量形式出现的激励并未改变,而被激励的质量却增加了。此外,由于质量与激励频率之比不同,幅相特性也会发生变化。
任务 2:非胀紧式芯轴的局限性
任务 2:确定在动平衡机卡盘中使用非胀紧式芯轴,会在动平衡方面带来何种限制。芯轴尺寸为 d,测得其横向跳动为 w。质量为 M 的转子,其孔按 H7 制造精度等级加工。转子在机器中以转速 n 旋转。
数据:
d = 34.984 mm, n = 2700 rpm M = 5 kg w = 14 μm.
根据配合表,我们读取转子孔的偏差值:
𝐷𝐷= 35𝐻𝐻7 = 35!
该问题可通过两种方式求解:
1. 使用补偿,
2. 不使用补偿。
补偿前的状态
补偿前的状态 主轴相对于实际旋转轴线 1 旋转。心轴的几何轴线为轴线 3。主要的 “!.!$%𝑚𝑚𝑚𝑚。
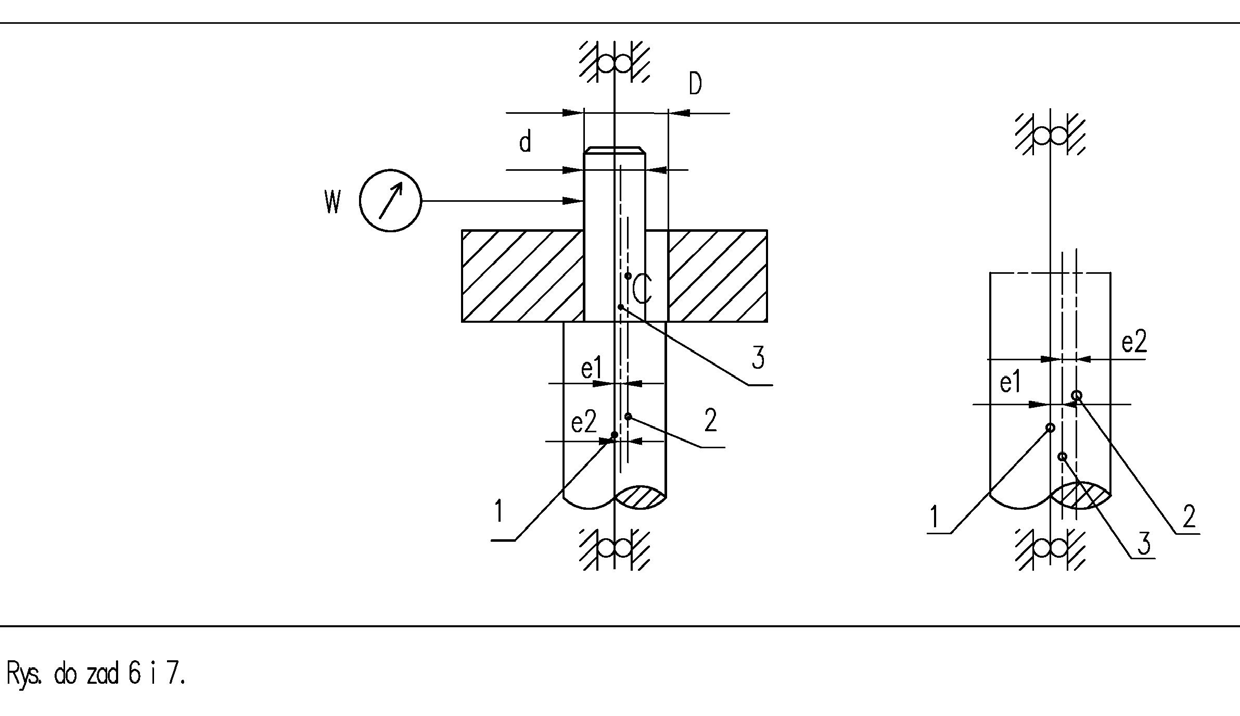
被平衡转子的中心惯性轴与重心 c 一起构成轴线 2。
我们注意到,芯轴与转子的直径之间存在间隙。在该间隙范围内,转子可以自由固定。
补偿之前:芯轴以及适配器其余部分和主轴的偏心安装所产生的误差,会以累积的附加有害不平衡量的形式影响结果。此外,转子相对于实际旋转轴线的偏心安装,会在其整个质量上产生附加惯性力,这些力同样会转化为有害不平衡量。
转子可以任意安装到适配器上(但须在其间隙范围内),间隙可在垂直于旋转轴线的平面内按任意随机角度抵消。我们假设最坏情况:芯轴的跳动与孔加工的最大偏差沿同一方向叠加,即按代数和相加。
因芯轴横向跳动而产生的重心位置偏心距:
芯轴制造尺寸小于公称值且孔取上偏差所产生的偏心距:
𝑒𝑒$ = ∅%&’ −𝑑𝑑 2 = 35.025 −34.984 总偏心距:
𝑒𝑒= 𝑒𝑒# + 𝑒𝑒$ = 0.007 + 0.0205 = 0.0275 𝑚𝑚𝑚𝑚.
转子偏心安装所产生的不平衡量:
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0.0275 = 137.5 𝑔𝑔𝑔𝑔𝑔𝑔.
计算各工装夹具所能达到的动平衡精度等级:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 30𝑀𝑀= 137.5 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙ The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<7.7.
补偿后的状态 确定在动平衡机夹持座中使用非胀紧式心轴,会在动平衡方面带来何种限制。心轴的尺寸为 d 𝑒𝑒# = 0.014 2 = 0.007 𝑚𝑚𝑚𝑚。
2 = 0.0205 𝑚𝑚𝑚𝑚. 𝑒𝑒𝑒𝑚𝑚𝑒𝑚𝑚 𝑠𝑠∙𝑔𝑔 = 7.7 ]𝑚𝑚𝑚𝑚,且质量为 M 的转子上的孔按 H7 制造精度等级加工。转子在机器上以转速 n 旋转。
数据:
𝑑𝑑= 35″
(0 𝑚𝑚𝑚𝑚 𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚𝑀𝑘𝑘𝑑𝑚𝑚 𝑛𝑛= 2700 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 𝑀𝑘𝑘𝑑𝑚𝑚𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚 𝑀𝑀= 5 𝑘𝑘𝑘𝑘.
根据配合表,我们得到转子孔的偏差值:
𝑠𝑠^.
D = 35𝐻𝐻7 = 35)
补偿后的状态
补偿将消除由重复性误差产生的那些不平衡量分量。这些分量包括:
a) 所有主轴及适配器部件的不平衡量,
b) 圆盘的不平衡量,其成因在于圆盘在适配器中的偏心安装。
().)$+𝑚𝑚𝑚𝑚.
因圆盘安装中的个别误差而产生的不平衡量分量并未消除。转子可以任意安装在主轴上,但须在其间隙范围内。我们按最不利的情况考虑:间隙在任意方向上都会完全消除。
圆盘的重心位于其主中心惯性轴 2 上,而主轴的实际旋转轴线则位于轴线 1 上。
重心位置的偏心距为安装在主轴上的圆盘配合间隙的一半:
转子偏心安装所产生的不平衡量:
计算各工装夹具所能达到的动平衡精度等级:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<3.5.
𝑒𝑒= 0.025 2 = 0.0125 𝑚𝑚𝑚𝑚.
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0.0125 = 62 𝑔𝑔𝑔𝑔𝑔𝑔.
30𝑀𝑀= 62 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙1 𝑠𝑠∙𝑔𝑔 = 3.5 𝑚𝑚𝑚𝑚 采用补偿后,不平衡量指示是否充分这一不确定范围缩小了。因此,剩余不平衡量中的剩余质量数值可以更大,也更容易实现。
𝑠𝑠.