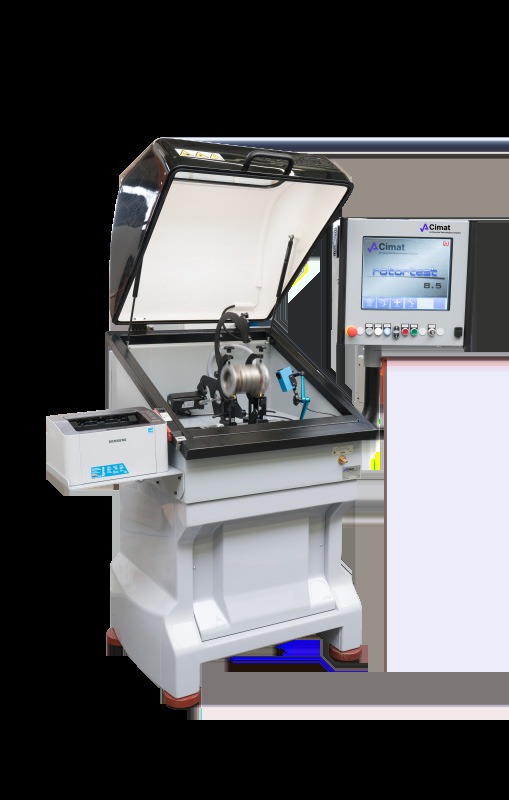
Balans makinelerinin en önemli teknolojik unsurları şunlardır:
a) üniversal ve yatay balans makinelerinin parçası olan miller ve
b) iş mili kafalarına monte edilen rotorlar için tutucu görevi gören adaptörler, esas olarak dikey balans makinelerinin donanımında bulunur.
İmalat kalitesi, makinenin okumalarının yeterliliğini belirler. Bu parçaların görevi, balanslanmış rotoru monte etmektir:
a) gerçek dönme eksenine mümkün olduğunca yakın;
b) gerçek dönme eksenine göre rotorun radyal ve açısal salgısı bakımından tekrarlanabilir biçimde.
Teknolojik miller nedir?
Teknolojik miller nedir?
Teknolojik mil, "disk" tipi rotorların takılmasında kullanılan üniversal yatay balans makinelerinin temel bir bileşenidir. Uygulamadaki deneyimler, imalat kalitesi farklı olan millerin ölçüm hatalarına kaynaklık edebildiğini göstermektedir. Belirli bir milin kalitesi, yapısının ayrıntılarıyla belirlenir. Tasarım özelliklerinden biri, balanslanan diskin takıldığı çapta bir kamayı ve yarım kamayı aynı anda takmak için açılmış frezelenmiş kanallardır. Kanallar birbirine göre açısal olarak kaydırılmıştır ve mil üreticisi, bunların açısal konumlandırmasını hassas biçimde sağlamalı ve geometrik ölçülerin tek tip olmasını korumalıdır. Açısal hata veya mil malzemesinin eşit olmayan miktarda alınması, zararlı dengesizliğin dengelenme etkinliğinin düşmesine yol açar.
Mil, destek rulolarındaki ve disk montaj noktasındaki dayanma yüzeyleri sertleştirilmiş, merkezi ise "yumuşak" olmalıdır. Ayrıca gerilim gevşemesi nedeniyle milin zamanla eğilmesine yol açan artık gerilimlerden arî olmalıdır.
Elde edilen en küçük artık dengesizliğin değerini dikkate aldığımızda, milin şunlara izin vermesi gerektiği sonucuna varırız:
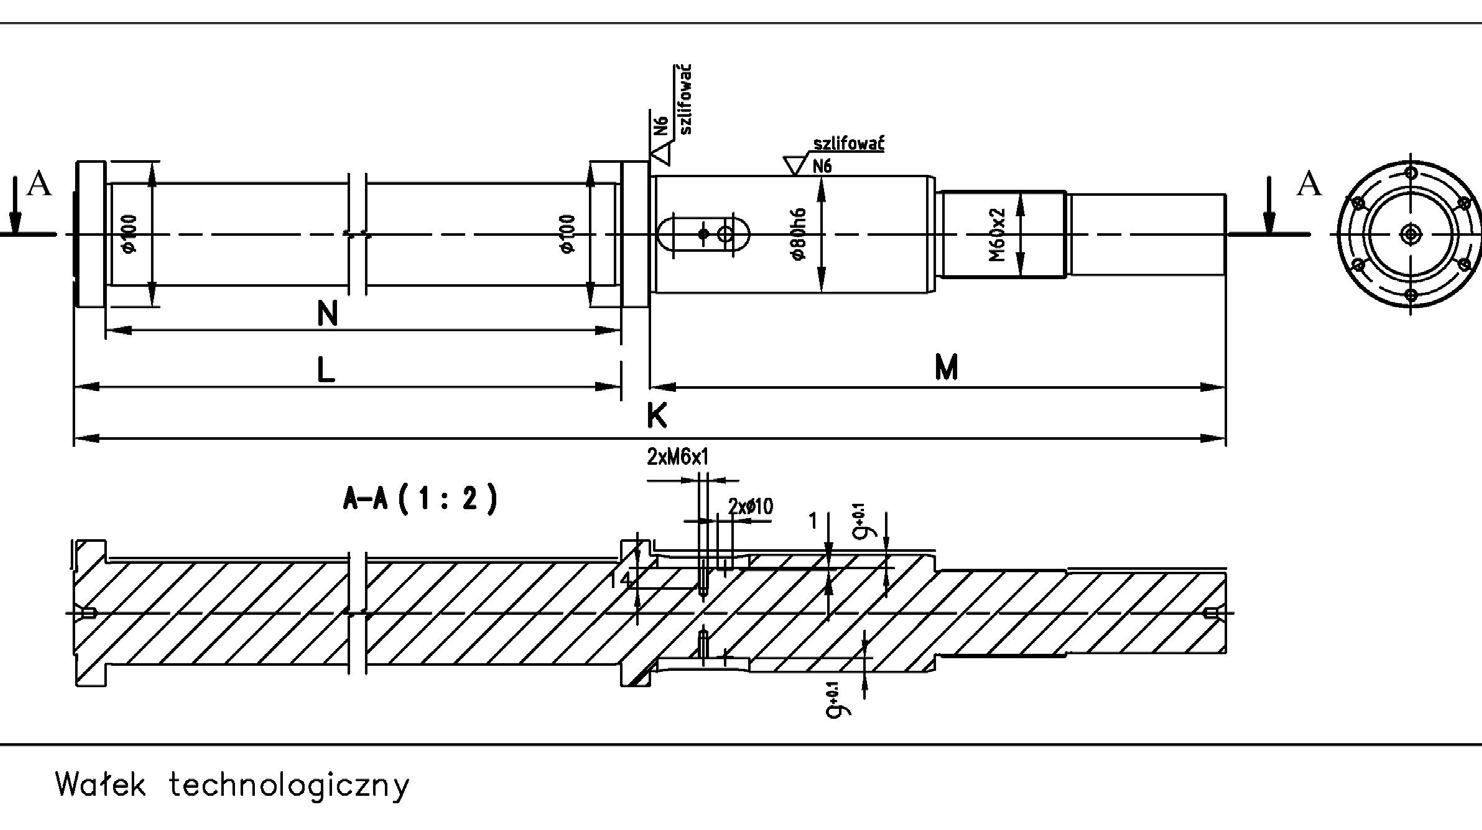
a) dengesizlik ölçüm sonuçlarında belirli bir tekrarlanabilirliğe ulaşmak b) doğru sonuca karışan bir bozucu etki olan ek dengesizliğin bileşenini en aza indirmek.
Sonuçların tekrarlanabilirliği önemlidir; çünkü aynı zamanda balanslama doğruluğunun aşılamaz sınırını da belirler.
Sonraki her ölçüm sistematik ve rastgele hatalarla yüklüdür. Balans makineleri, sistematik hataları gidermek için dahili prosedürlere sahiptir. Bu makineler, montaj eksantrikliğinden ve fikstürün dengesizliğinden kaynaklanan dengesizliği kompanse eder.
Sistematik hatalar giderildikten sonra makine, düzeltme ağırlıklarının takılacağı yeni bir konum belirtir. Ağırlıklar rotora takıldıktan sonra okumaların genliği daha küçük değilse, rastgele hataların da bulunduğu anlaşılır. Teorik olarak, dönme eksenine göre rastgele hatalı montajdan kaynaklanan dengesizlikten daha küçük bir artık dengesizliğe ulaşmak mümkün değildir. Böyle bir durumun nedenlerinden biri, balanslanan rotorun teknolojik mil üzerindeki montaj noktasında oluşan boşluk olabilir. Boşluk, montaj somunuyla sıkılmadan önce milin herhangi bir yönünde giderilebilir. Tekrarlanabilirlik sorununun nedeni boşluksa, şu işlem yapılmadan önce boşluğu aynı yönde gidererek sonucu iyileştirmek mümkündür:
a) rotor montaj hatasını telafi etmeye yönelik tekrarlı bir prosedür,
b) yeni dengeleme dikkate alınarak yapılan nihai dengesizlik ölçümü.
Boşluğun giderilmesi, onu montaj hatalarının rastgele nedenleri arasından çıkarır. Bu yöntem tek bir rotor balanslanırken uygulanabilir. Seri üretimde uygulandığında ise montaj hatalarının, bir sonraki rotordaki deliğin çapının kompanzasyonun yapıldığı rotora göre farkının yarısına bağlı olmasına neden olur. Bu yöntem, özellikle düşük doğruluk sınıfında üretilmiş rotorlar için genellikle balanslama sonuçlarını iyileştirir.
Balanslama sırasında teknolojik milde en küçük bir eğilme bile gözlenebilir. Eğilmenin sonucu, rotor montajına ayrılmış silindirik yüzeyin gerçek dönme eksenine göre salgı yapmasıdır. Bu eksen, milin destek noktalarında bulunan her iki muylunun yüzeylerinde oluşan dairelerin geometrik merkezleriyle belirlenir. Mil genellikle sertleştirme sonrası gerilimlerin gevşemesi nedeniyle eğilir. Silindirik yüzeylerde radyal salgı, taşlama hatalarından da kaynaklanabilir.
Milin her iki biçim hatası da ek, zararlı bir dengesizliğe yol açar. Bu, rotor montajının gerçek dönme eksenine göre eksantrikliğinden kaynaklanır. Milin eğrilik yarıçapı büyüktür. Mil herhangi bir mekanizmanın bileşeni olsaydı, eğrilik büyük olasılıkla fark edilmezdi. Mil, rotorla birlikte genellikle balans makinesine oturtulur ve çalışan makinede yataklarında dönen herhangi bir rotordan daha geniştir. Sonuç olarak salgı daha büyüktür.
Dengesizliğin yerine ve kütlenin değerine ilişkin gösterge hatası, rotor muylularının yüzey kalitesiyle ve balans makinesi destek rulolarıyla temas noktasındaki durumuyla da ilgilidir. Çentik biçimindeki mekanik hasarlar ve dairesellik eksikliği ile yetersiz yüzey düzgünlüğü, ek sinyallerin kaynağıdır. Bu sinyaller, makine desteklerindeki titreşim sensörlerinde üretilir. Bu sinyallerin elektronik filtre sistemiyle giderilmesi zordur. Bu hataların her birinin osiloskop ekranında gözlenen görüntüsü farklıdır.
a) Yüzeylerdeki mekanik hasar ve muylularda dairesellik eksikliği, dengelenen rotorda ek bir kinematik harekete yol açar; bu da rotor üzerinde ek atalet kuvvetleri doğurur ve sonuç olarak birçok bileşen içeren elektrik sinyalleri üretir. Bazı bileşenler faydalı sinyalden yeterince uzaktadır ve elektronik filtre sistemi tarafından zayıflatılır. Diğer sinyaller ise pratikte faydalı sinyalle çakışır (aynı frekansa sahiptir). Bu sinyaller zayıflatılmaz. Yerel hasarlar rotora darbe gibi etki eder ve darbenin yol açtığı elektrik sinyallerinin düzeyi, yoğun spektrumlu bir birim basamağa benzer; bu spektrumdaki bileşenlerden biri faydalı sinyale eklenir.
b) Yetersiz yüzey düzgünlüğü, titreşim sensörlerinden gelen sinyalin gürültü seviyesini neredeyse her frekansta artırır. Balanslama sonunda ortalama gürültü seviyesi, pratikte faydalı sinyalin seviyesinden birkaç büyüklük mertebesi daha yüksek olabilir. Bu gürültü, faydalı sinyalin frekansına eşit sinyaller içerir ve bu nedenle filtrelenemez.
Artık dengesizlik değeri üzerinde arka planın etkisi, muylulardaki dairesellik eksikliği veya hasar kadar önemli değildir. Rotor üzerindeki artık dengesizlik azaldıkça milin kalitesinin daha da önem kazandığı not edilmelidir. Balanslamanın başlangıcında, (büyük) bir ilk dengesizlik varken, balanslama süreci esas olarak hızlı yakınsar. Milin işçiliğindeki kusurlar, küçük bir dengesizlik değerine ulaşıldıktan sonra belirginleşir ve yakınsama hızı düşer.
Makinenin ölçüm cihazlarının kusursuzluğu, milin işçilik kusurlarını gidermeye yetmez. Hataları ortadan kaldırmanın önemini ve zorluğunu göstermek için, seçilmiş bir mil kullanılarak rotor balanslamanın nasıl uygulandığını ele alalım.
Problem 1: bir doğruluk sınıfı için merkezleme doğruluğu
Problem 1.
Verilenler:
𝑀𝑀= 10 𝑘𝑘𝑘𝑘 – balanslanan rotorun kütlesi 𝑛𝑛= 2500 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 – balanslanan rotorun devri 𝑟𝑟= 150 𝑚𝑚𝑚𝑚 – rotorun yarıçapı 𝐺𝐺 = 2,5 – gerekli balanslama doğruluk sınıfı.
Gereken balanslama doğruluk sınıfına ulaşmak için rotorun merkezleme doğruluğunu hesaplayın. İlk adımda, izin verilen artık dengesizliğin değerini belirliyoruz:
𝑚𝑚= 30𝑚𝑚𝑚𝑚 𝜋𝜋𝜋𝜋𝜋𝜋= 30 ∙10000 ∙2,5 ∙0,8 3,14 ∙150 ∙2500 = 0,5095 𝑔𝑔. 𝑀𝑚𝑒𝑚𝑚𝑚𝜋𝜋 Her iki kütlenin statik momentini kullanacağız (𝑀𝑀+ 𝑚𝑚)𝑒𝑒= 𝑚𝑚𝑚𝑚, 𝑀𝑚𝑒𝑚𝑚𝑚 𝑀𝑀≫𝑚𝑚, Buna göre:
𝑒𝑒= 𝑚𝑚𝑚𝑚 𝑀𝑀= 0,5095 ∙150 25000 = 0,00382 𝑚𝑚𝑚𝑚= 3,056 𝜇𝜇𝜇𝜇, Burada "e", rotorun eksantrikliğidir; yani birim kütle başına düşen özgül dengesizliktir.
İzin verilen eksantrikliğin değerini büyük partilerde elde etmek kolay değildir. Sonuç, balans makinesi operatörünün bu değeri her montajda sağlamasının ne kadar zor olduğunu gösterir.
Bulgu:
Elde edilen artık dengesizliğin gereken doğruluk sınıfını karşıladığından emin olmak istiyorsak, makinedeki nihai balanslama sonucunu okumak yeterli değildir. Bu sonucun doğruluğu doğrulanmalıdır. Makine, fikstüre ait dengesizliği (bu durumda teknolojik mil), rotorun fikstüre olası eksantrik montajından kaynaklanan dengesizliği veya milin kendi dengesizliğini, dengelenen rotora ait dengesizlikten ayırt etmez.
Bu nedenle aşağıdaki iki adım sırayla uygulanmalıdır:
1) Referans rotor kullanarak makine göstergelerinin yeterliliğini doğrulayın; gösterilen dengesizlik, söz konusu referans rotorun karakteristik dengesizliğine karşılık gelmelidir.
2) Dengelenen rotoru, rotor için fikstür görevi gören milin üzerinde döndürerek, fikstür dengesizliğini ve rotor montajının eksantrikliğini giderme kalitesini kontrol edin (telafi işlemi de mil dengesizliği ile rotorun mile montaj eksantrikliğini birbirinden ayırt etmez); telafi doğru yapılmışsa gösterilen düzeltme ağırlığının değeri değişmez, ancak montajı için gösterilen açı, rotorun fikstüre göre dönüşüne bağlı olarak izleyerek değişir.
Uygulama, iyi kalibre edilmiş bir makine ve doğru yapılmış kompanzasyonla bile, dengesizliğin fiziksel olarak düzeltilmesi sırasında ortaya çıkan tespit edilemeyen hatalar için tolerans alanının yaklaşık %20'sinin pay olarak bırakılması gerektiğini göstermektedir. Bu işlem genellikle delik delme, delik frezeleme veya düzeltme ağırlıklarının kaynaklanması ile yapılır. Bu nedenle izin verilen artık dengesizlik değerinin %80'ine ulaşmak gerekir. Bu, balanslama protokolünün gerçeği doğrulamasını garanti eder.
Aşağıdaki tasarım çözümleri uygun balanslama doğruluk sınıfına ulaşılmasını sağlar:
a) rotorun mil üzerindeki geçmesi, kinematik çiftin elle monte edilmesini engellemeli, bir el presi kullanılmasını gerektirmelidir.
b) Teknolojik mil, zararlı dengesizliğin mekanik olarak telafisine hazırlanmalıdır — hem kardan tahrike göre konumlarda montaj olanağıyla hem de balanslanan rotorun mile göre konumlarda göreli montaj olanağıyla. 2005 sonrasında üretilen balans makineleri göreli dönüşe diğer açı değerlerinde de izin verdiğinden, her seferinde kamaya göre karşı tarafa sabitlenen yarım kama açmak gereklidir.
c) Mil üretim koşullarında defalarca kullanıldığında, uzun süre içinde gevşeyen sertleştirme gerilimleri nedeniyle mil malzemesi çok derin sertleştirilemez. Gevşeme yoluyla mil farklı biçimde eğilebilir.
Balanslanan rotorun teknolojik mile montajında izin verilen küçük eksantrikliği, geleneksel talaşlı işleme ile elde etmek zordur. Bu nedenle teknolojik mil üretiminin hazırlanmasında yer alan teknologların deneyimi, ek teknolojik işlemlerin uygulanmasında önemli rol oynar.
Teknolojik mil kullanıldığında ayrı bir sorun, bir yandan dengelenen rotorun tasarım veya işletme dokümantasyonundan doğan gereksinimlerle, diğer yandan kütle dağılımını düzeltme imkânları arasında ortaya çıkar. Açısal salgı durumunda, atalet momenti kuvvetlerini dengeleyecek iki ağırlıkla kütle dağılımını düzeltmek çoğu zaman mümkün değildir. Ancak bu dengesizliğin makine tarafından gösterilmesi gerekir. Bu nedenle balanslama, iki ölçüm düzleminde eş zamanlı olarak yapılmalıdır. Bu gereksinim, teknolojik milin biçimine ilişkin bir başka göstergedir. Özellikle süperkritik bir makineye monte edilen milde, hassas iki düzlemli kalibrasyona imkân tanıyacak, küçük kütleli ek bir ince disk bulunmalıdır.
İyi bir ölçüm elde etmek için mesnetlerdeki her iki sensörün sinyalleri aynı mertebede genliklere sahip olmalıdır. Balanslanmış rotorun mesnetlerden birine yakın monte edilmesi, mesnetlerde üretilen sinyallerin dengesiz olmasına yol açar. Uç durumlarda, rotor destek rulolarından birinin hemen yakınına monte edildiğinde, karşı mesnetteki sinyal artık düzeyde kalır. Bu tür sinyallerden hesaplanan balanslama sonucu kabul edilemez bir hata içerebilir.
Adaptörler nedir?
Adaptörler nedir?
Adaptörler, dikey balanslama eksenli balans makinelerinin temel donanım parçasıdır. Dikey balans makinelerinde adaptör, iş miliyle birlikte teknolojik milin yerini alır.
"Disk" balanslama için kullanılan adaptörler
rotorlar, merkezlemeyi hangi yöntemle yaptıklarına göre sınıflandırılabilir:
a) rotorun merkez deliği,
b) dış yüzey (genellikle silindirik).
Adaptörler, rotorların şu kaynaklı hataları en aza indirerek monte edilmesine izin verecek biçimde yapılmalıdır:
a) başlığın iş milindeki eksene göre merkezlenmesi,
b) dönme eksenine göre dik destek.
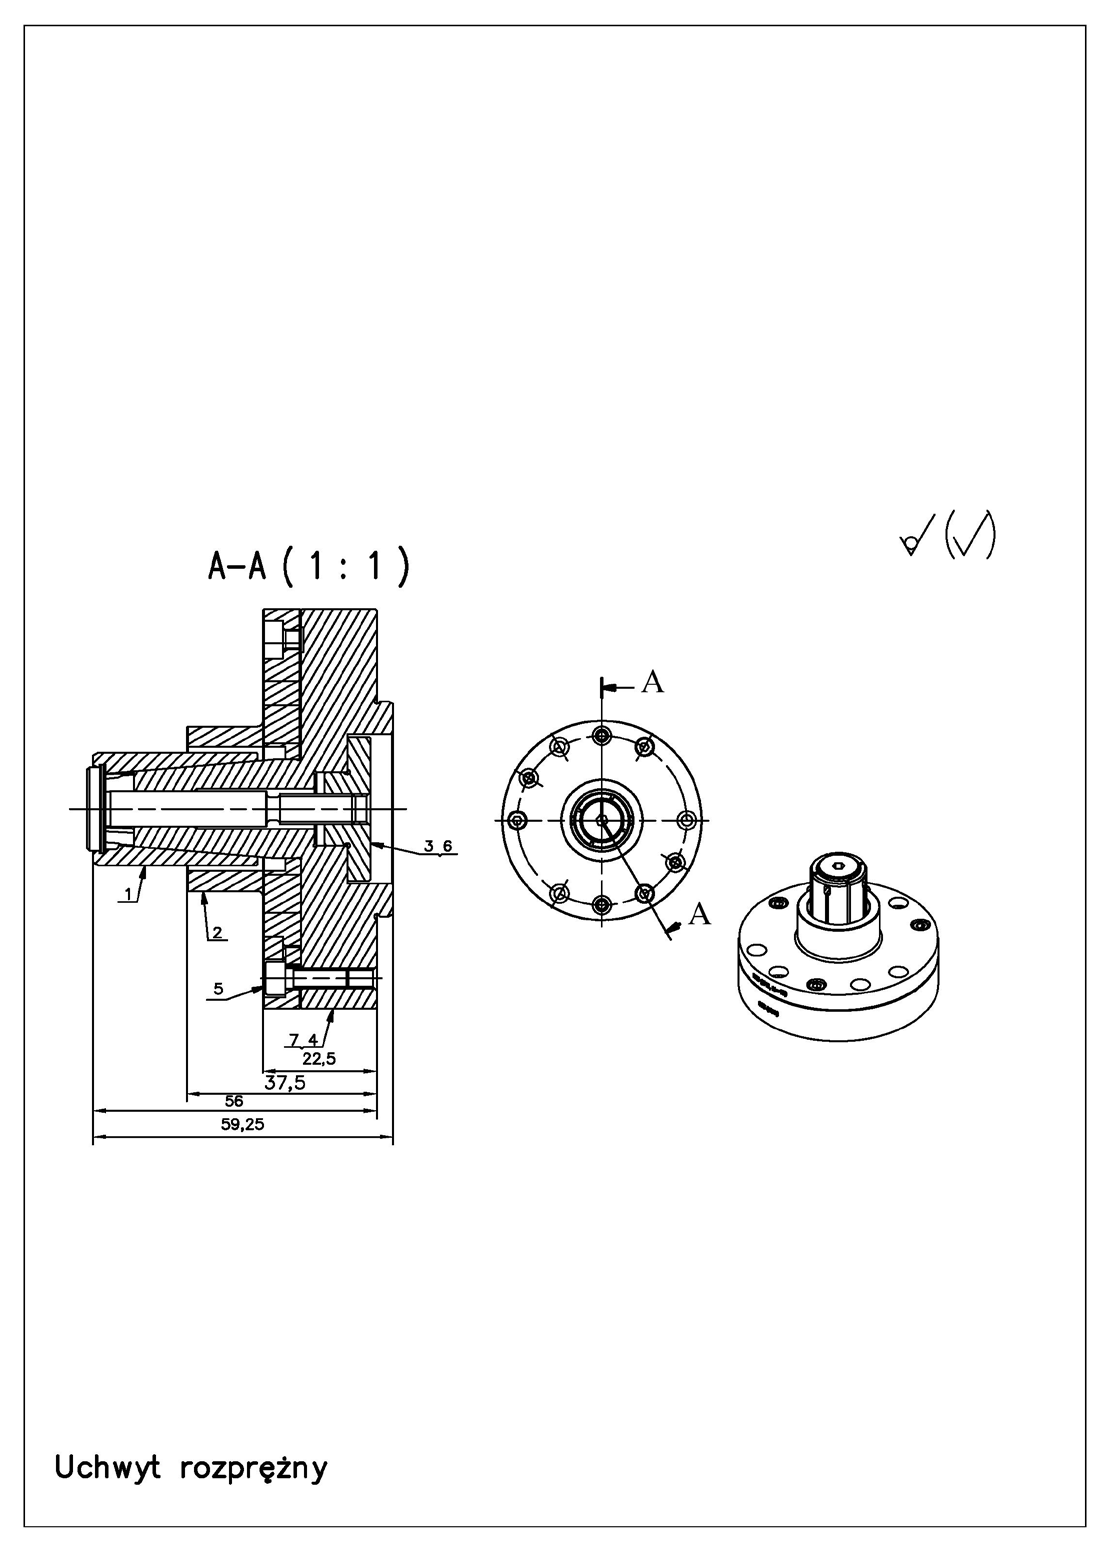
Merkezleme tekrarlanabilirliğini iyileştirmek için manşon, isteğe bağlı olarak açısal konumunu koniye göre sabitleyen bir pimle donatılabilir. Burç koni boyunca göreli olarak hareket ettiğinden, örneğin otomatik bir talaşlı işleme merkezi teknolojisiyle imal edilen bir adaptörün merkezleme tekrarlanabilirliği, düşük balanslama doğruluk sınıflarına ulaşmak için yeterli değildir. Bu nedenle, nihai kesimden önce burç ile koninin karşılıklı lepleme işlemi gibi çeşitli son işlem yöntemleri uygulanır. Koninin daralma oranı, merkezleme doğruluğuna göre seçilir. Daha doğru balanslama için daha küçük bir açı kullanılır, ancak elverişsiz kendi kendine frenleme nedeniyle bu açı 1°25″ değerinden büyüktür.
Aynanın kalitesi, monte edilmiş rotorun yanal salgı değeriyle ölçülebilir. Değer ve faz bakımından tekrar eden, yani sistematik olarak anlaşılan hataların giderildiğini varsayalım. Bunlar rotorun mile montajıyla ilgili hatalar değildir. Örneğin kardan milli bir tahrik kullanımıyla ilgili olabilirler.
Adaptör tekrar tekrar kapatılıp açıldığında, ölçülen rotor yanal salgısında bir dağılım elde ederiz. Ölçülen salgı değerleri arasında, bağlamanın her seferinde bu değerin üzerinde gerçekleştiği tek bir değer ayırt edilebilir. Bu, büyük hatayla montajın en kolay, küçük hatayla montajın ise en zor olduğu şeklinde anlaşılmalıdır. Bu sabitlemeyle garanti edilen ve dengesizliğe belirli bir ek zararlı bileşen katan bu salgı değerine sabitleme tekrarlanabilirliği adı verilmiştir. Zararlı dengesizliğin mümkün olduğunca küçük, montaj tekrarlanabilirliğinin ise mümkün olan en iyi düzeyde olmasını isteriz. Bağlama eksantrikliğinden doğan dengesizlik giderilebilir, ancak yalnızca bağlama tekrarlanabilirliği düzeyine kadar.
Merkezleme hatası statik (kuvvet) dengesizliğe yol açar. Bu hata dengeleme ile en aza indirilebilir. Dik olmayan mesnet hatası ise dinamik (moment) dengesizliğe yol açar. Bu hata makine üzerinde dengelenemez. Makine tarafından ölçülür ve rotor için izin verilen değerle karşılaştırılır. Adaptör operatör tarafından sıkılmazsa manşon kapalıdır ve bir yay tarafından sıkılı tutulur. Açma işlemi, iş milinin durduğu doğrulandıktan sonra bir aktüatör tarafından yapılır. Otomatik açılan adaptörler belirli bir makineye özeldir. Bunun nedeni, aktüatörün genişleme pimi konumuna bağlı olarak adaptörün kapanma işleminin başlangıcını ve sonunu ayarlama gereğidir. Sıkıştırma pistonu kavrama düzeneğini açar ve konum sensörlerinden alınan sinyallerin değiştiği üç belirli konuma sahiptir. Makinenin işletim sistemi, adaptörün aşağıdaki durumlarını birbirinden ayırt edebilmelidir:
a) rotor ile doğru şekilde kapatılmıştır,
b) rotor olmadan kapatılmıştır,
c) açıktır.
Dönüşün devreye girmesi, yalnızca adaptör rotorla doğru biçimde kapatıldığında gerçekleşir; bu durumda konum sensörleri makinenin işletim sistemine bu durumun oluştuğunu doğrulayan bir sinyal gönderir.
Makineyle birlikte verilen bir sonraki adaptörün uygulanması, DTR dahil makinenin dokümantasyonunda yazılı olan tasarım varsayımlarına uygun olarak yapılmalıdır.
Adaptör her değiştirildikten sonra balans makinesinin operatörü, adaptörü makineye mekanik olarak ayarlayan ve makine göstergelerinin yeterliliğini artıran ek işlemler yapmalıdır. Şunların yapılması gerekir:
a) kompanzasyon sürecine yönelik bir test,
b) bağlama pimi çalışmasının kontrolü.
Merkezleme sorununu aşağıdaki görevler göstermektedir:
Görev 1: genleşme manşonuyla kapatma doğruluğu
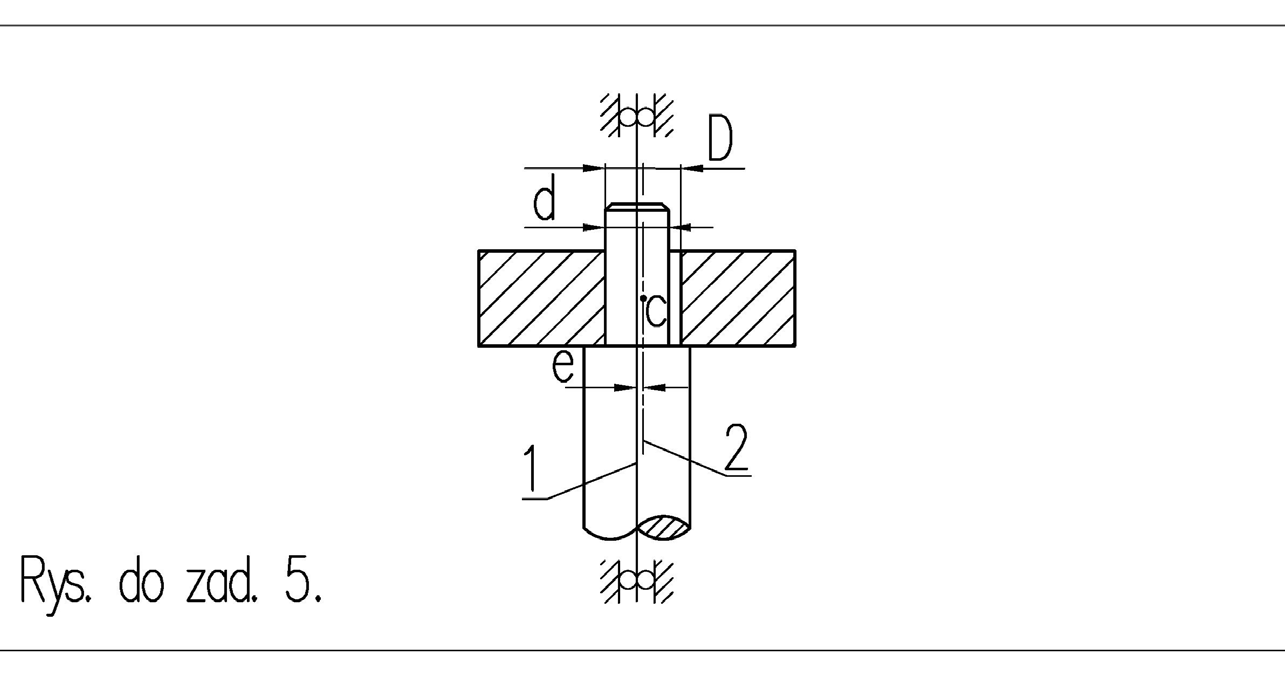
Görev 1 Delik Ø35'in H7 imalat doğruluk sınıfında açıldığı varsayıldığında, rotorun G2,5 balanslama doğruluk sınıfında balanslanmasını sağlamak için, balans makinesinin iş milinde tutucu genleşen manşonla kapatılırken hangi merkezleme doğruluğu gereklidir?
Veriler:
n = 2700 rpm, G2,5, M = 5 kg, w = ?.
H7 rotor deliğinin doğruluk sınıfı artık dengesizliği etkilemez
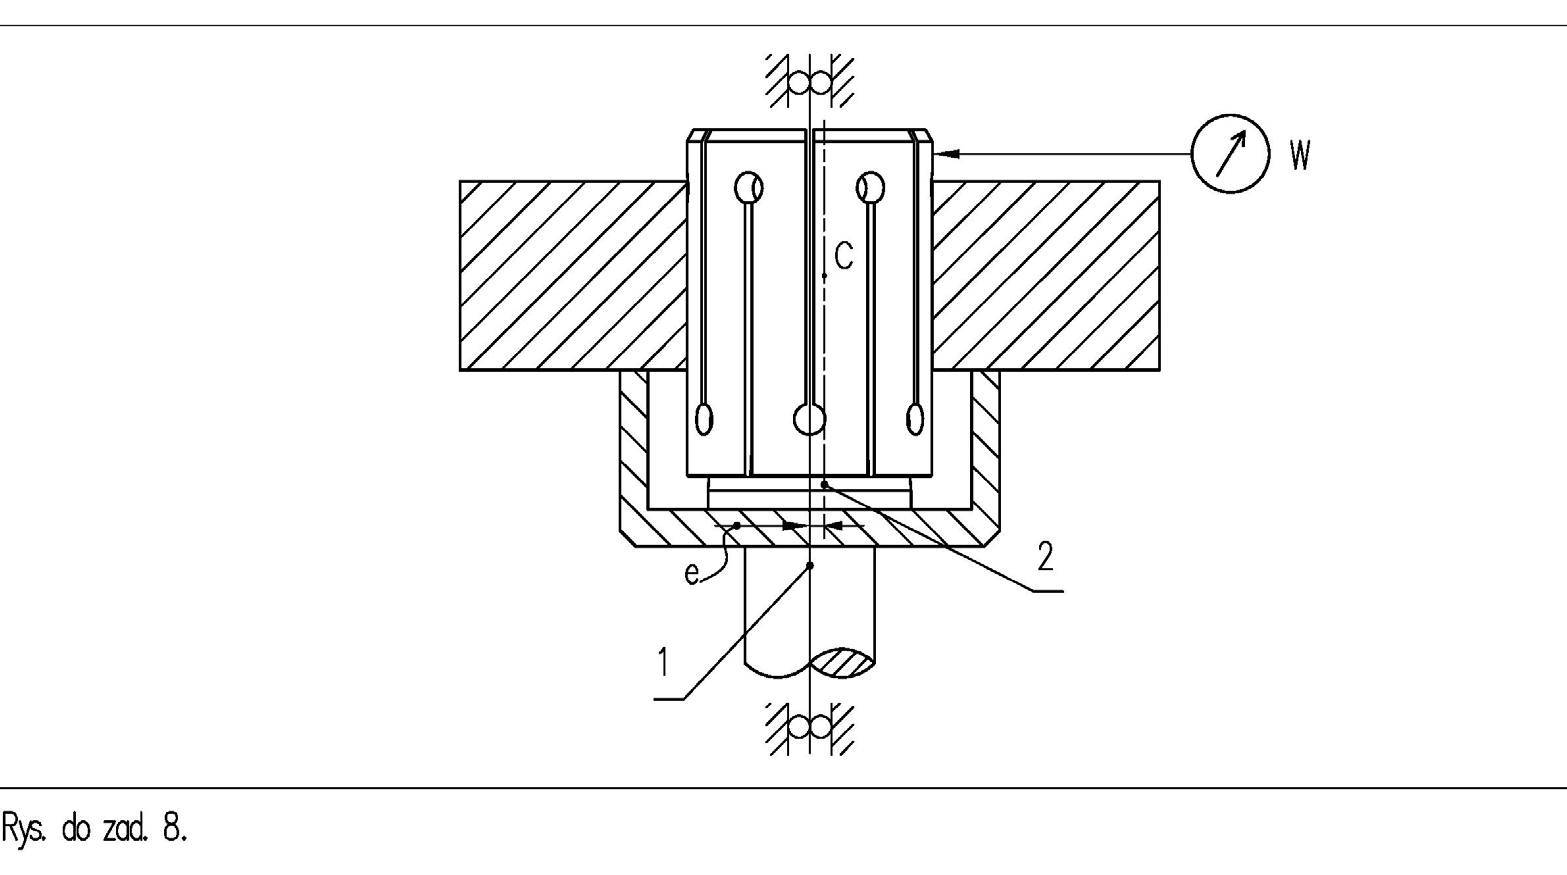
𝑒𝑒= 𝑤𝑤 2.
G2.5 balanslama doğruluk sınıfı için izin verilen rotor dengesizliğinin hesaplanması:
𝜋𝜋𝜋𝜋 = 30 ∙5 ∙10! ∙2.5 𝑁𝑁T = 30𝑚𝑚𝑚𝑚 3.14 ∙2700 = 44.23 𝑔𝑔𝑔𝑔𝑔𝑔.
Rotor montajında izin verilen eksantrikliğin hesaplanması:
𝑒𝑒= 𝑁𝑁T 𝑀𝑀= 44,23 5 ∙10! = 8,84 ∙10″!𝑚𝑚𝑚𝑚= 8,86 𝜇𝜇𝜇𝜇. 𝑁𝑁T = 𝑀𝑀∙𝑒𝑒 Cevap: kapatılmış genleşen manşonun yan yüzeyindeki komparatör göstergelerinin değeri 17,72μm'den büyük olamaz.
Not: Bağlama kafasının bağlama tekrarlanabilirliği, manşonun tekrar tekrar bağlanıp açılmasının ardından değerlendirilebilir veya adaptörün dokümantasyonundan okunabilir.
Sabit mandrelli adaptörler
Bir başka çözüm, genişlemeyen, yani sabit mandrelli bir adaptördür. İki temel nedenle kullanılır:
1. ekonomik, parti adedinin büyük olmadığı durumlarda,
2. deliğin küçük çapı genleşme manşonunun kullanılmasına izin vermediğinde.
Bu tip adaptörün yapımı daha kolaydır. Ancak tutucunun yapım kolaylığı, küçük bir artık dengesizlik elde etmeyi zorlaştırır. Bu durum aşağıdaki görevlerde gösterilmiştir.
Bu çözümde ölçüm sonuçlarının tekrarlanabilirliği, rotorun merkez deliğinin doğruluğuyla sınırlıdır. Mandrel genellikle üst, sınırlayıcı ölçüde imal edilir. Dolayısıyla ölçüm sonucunu deliğin gerçek ölçüsü belirler. Mümkün olan en büyük radyal salgı, deliğin üst sapması ile mandrelin gerçek ölçüsü arasındaki farkın yarısıdır. Makinenin gösterdiği dengesizlik, rotorun ilk dengesizliği ile montaj eksantrikliğinden kaynaklanan, rastgele ve vektörel olarak eklenen dengesizliğin toplamı olacaktır. Delik toleransı alanı yeterince daraltıldığında, büyük serilerdeki balanslama sonuçları, pratikte daha düşük doğruluk sınıflarından başlayarak tatmin edicidir (örn.).
Adaptörler belirli bir rotor tipi için özel olarak imal edilir. Bu nedenle biçimi önceki uygulamalara benzemek zorunda değildir. Süperkritik makinelerde adaptörün kütlesi, zararlı kütle olarak adlandırılan kütledir. İş mili kütlesinin bir kısmıyla birlikte rotor kütlesine eklenir. Sonuç olarak süperkritik makinelerin hassasiyeti azalır; çünkü dengesizlik biçimindeki uyarım değişmezken, uyarılabilir kütle artar. Ayrıca kütlenin uyarım frekansına oranı farklılaştığı için genlik-faz karakteristikleri değişir.
Görev 2: genişlemeyen bir mandrelin sınırlamaları
Görev 2: Balans makinesi aynasında genişlemeyen bir mandrel kullanılmasının balanslama açısından getireceği kısıtlamayı belirleyin. Mandrelin boyutu d, ölçülen enine salgısı ise w'dur. M kütleli rotordaki delik H7 imalat doğruluk sınıfında yapılmıştır. Makinedeki rotor n devir sayısıyla döner.
Veriler:
d = 34,984 mm, n = 2700 rpm M = 5 kg w = 14 μm.
Geçme tablosundan rotordaki deliğin sapma değerlerini okuruz:
𝐷𝐷= 35𝐻𝐻7 = 35!
Görev iki şekilde çözülecektir:
1. kompanzasyon kullanılarak,
2. kompanzasyon kullanılmadan.
Kompanzasyon öncesindeki durum
Dengeleme öncesi durum: İş mili, gerçek dönme eksenine 1 göre döner. Mandrelin geometrik ekseni 3 numaralı eksendir. Ana, "!.!$%𝑚𝑚𝑚𝑚.
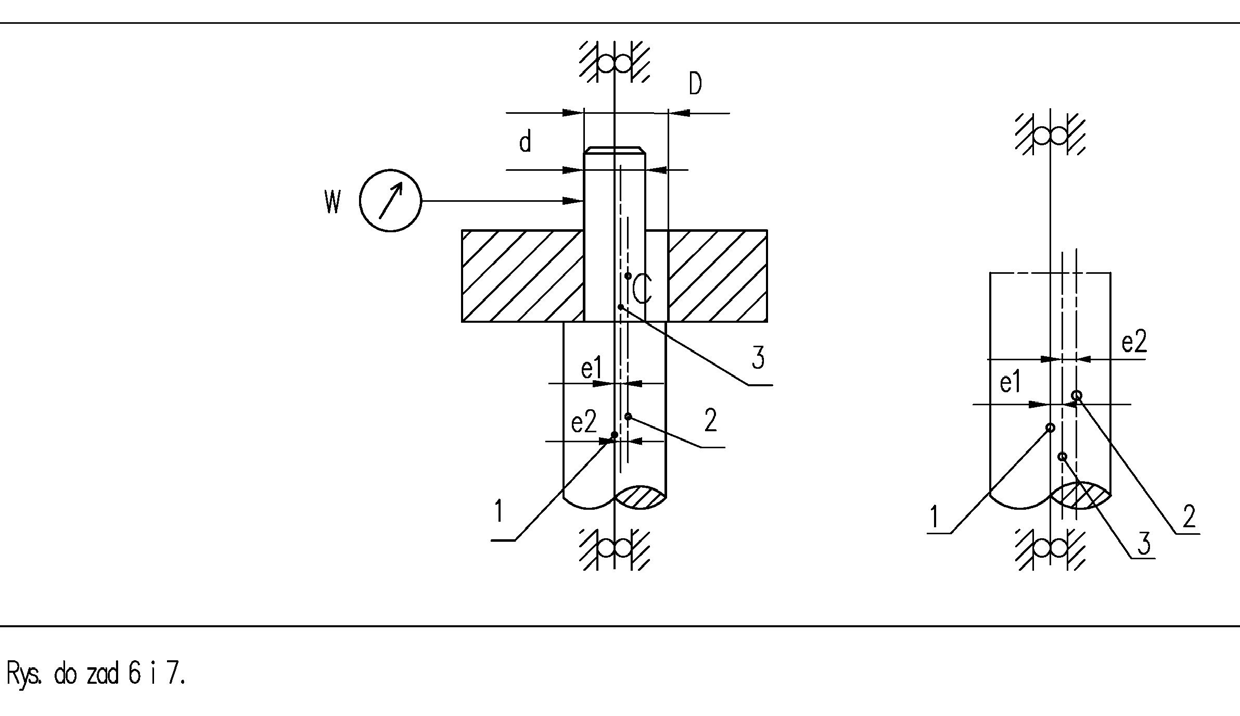
balanslanan rotorun merkezi atalet ekseni, ağırlık merkezi c ile birlikte 2 numaralı eksendir.
Mandrel ile rotorun çapları arasında bir boşluk olduğunu görüyoruz. Bu boşluk içinde rotor serbestçe sabitlenebilir.
Kompanzasyondan önce: mandrelin ve adaptör ile iş milinin geri kalanının merkez dışı bağlanmasından kaynaklanan hatalar, birikmiş ek zararlı dengesizlik biçiminde sonuca yansır. Ayrıca rotorun gerçek dönme eksenine göre merkez dışı monte edilmesi, tüm kütlesi boyunca ek atalet kuvvetleri doğurur. Bunlar da zararlı dengesizliğe dönüşür.
Rotor, adaptöre (ancak boşluğu dahilinde) rastgele bağlanabilir; boşluk, dönme eksenine dik düzlemde herhangi bir rastgele açıda sıfırlanır. En kötü durumu varsayıyoruz: mandrelin salgısı ve deliğin imalatındaki azami sapma aynı yönde, yani cebirsel olarak toplanır.
Mandrelin enine salgısından kaynaklanan ağırlık merkezi konumu eksantrikliği:
Mandrelin nominal değerin altında, deliğin ise üst sapmada imal edilmesinden kaynaklanan eksantriklik:
𝑒𝑒$ = ∅%&’ −𝑑𝑑 2 = 35.025 −34.984 Toplam eksantriklik:
𝑒𝑒= 𝑒𝑒# + 𝑒𝑒$ = 0,007 + 0,0205 = 0,0275 𝑚𝑚𝑚𝑚.
Rotorun eksenden kaçık monte edilmesinden kaynaklanan dengesizlik:
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0275 = 137,5 𝑔𝑔𝑔𝑔𝑔𝑔.
Her bir fikstürde elde edilebilecek balanslama doğruluk sınıfının hesaplanması:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 30𝑀𝑀= 137.5 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙ The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<7.7.
Kompanzasyon sonrası durum Balans makinesinin tutucusunda genleşmeyen bir mandren kullanılmasının balanslama açısından hangi sınırlamayı getireceğini belirleyin. Mandrenin boyutu d 𝑒𝑒# = 0,014 2 = 0,007 𝑚𝑚𝑚𝑚'dir.
2 = 0,0205 𝑚𝑚𝑚𝑚. 𝑒𝑒𝑒𝑚𝑚𝑒𝑚𝑚 𝑠𝑠∙𝑔𝑔 = 7,7 ]𝑚𝑚𝑚𝑚 ve M kütleli rotordaki delik H7 imalat doğruluk sınıfında açılmıştır. Makinedeki rotor n devir sayısıyla dönmektedir.
Veriler:
𝑑𝑑= 35″
(0 𝑚𝑚𝑚𝑚 𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚𝑀𝑘𝑘𝑑𝑚𝑚 𝑛𝑛= 2700 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 𝑀𝑘𝑘𝑑𝑚𝑚𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚 𝑀𝑀= 5 𝑘𝑘𝑘𝑘.
Geçme tablosundan rotordaki deliğin sapma değerlerini elde ederiz:
𝑠𝑠^.
D = 35𝐻𝐻7 = 35)
Kompanzasyon sonrasındaki durum
Dengeleme, tekrarlayan hatalardan kaynaklanan dengesizlik bileşenlerini ortadan kaldıracaktır. Bunlar şunlardır:
a) tüm iş mili ve adaptör bileşenlerinin dengesizliği,
b) diskin adaptöre merkez dışı monte edilmesinden kaynaklanan dengesizliği.
().)$+𝑚𝑚𝑚𝑚.
Disk montajındaki kendine özgü hatalardan kaynaklanan dengesizlik bileşenleri giderilmez. Rotor iş miline gelişigüzel, ancak boşluğu dahilinde takılabilir. En kötü durumu varsayıyoruz: boşluk herhangi bir yönde tamamen kapanacaktır.
Diskin ağırlık merkezi, ana merkezi atalet ekseni 2 üzerinde yer alır. İş milinin gerçek dönme ekseni ise 1 numaralı eksen üzerindedir.
Ağırlık merkezi konumunun eksantrikliği, iş miline oturan diskin sahip olduğu boşluğun yarısı kadardır:
Rotorun eksenden kaçık monte edilmesinden kaynaklanan dengesizlik:
Her bir fikstürde elde edilebilecek balanslama doğruluk sınıfının hesaplanması:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<3.5.
𝑒𝑒= 0,025 2 = 0,0125 𝑚𝑚𝑚𝑚.
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0125 = 62 𝑔𝑔𝑔𝑔𝑔𝑔.
30𝑀𝑀= 62 ∙3,14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙1 𝑠𝑠∙𝑔𝑔 = 3,5 𝑚𝑚𝑚𝑚 Kompanzasyon kullanımı, dengesizlik göstergelerinin yeterliliğine ilişkin belirsizlik alanını daraltmıştır. Sonuç olarak artık dengesizlikteki artık kütlenin değeri daha büyük olabilir ve elde edilmesi daha kolaydır.
𝑠𝑠.