Genel olarak rijit bir rotorun hareketi, esas olarak bağlantılarının izin verdiği ölçüyle sınırlıdır. Ancak rotor, geriye kalan serbestlik dereceleriyle ilginç biçimlerde hareket edebilir.
Dikkate alınacak hareket elemanları, iki bileşen içeren dönme hareketi ile yine iki bileşen içeren enine titreşimdir.
Dönen bir makineye, kendi yataklarında monte edilmiş bir rotor, dönme sırasında dönme ekseni üzerinde (örneğin yatak düzleminde) bulunan iki noktanın elipsler ya da daireler boyunca hareket etmesini sağlayacak biçimde hareket eder. Bu hareketi belirlemek için, rotorun her muylusunda ölçümlerden türetilen iki veri kümesinin alınması gerekir.
Rotor hareketinin kendi yataklarında ölçülmesi
Rotoru kendi yataklarında balanslarken, dönme ekseni boyunca birbirinden belirli bir mesafede bulunan iki tesiste seçilen yönde ölçüm yaparız. Yönlü titreşim sensörleri kullanarak, seçilen yönde etkiyen bileşeni ölçmek suretiyle sinyal filtrelemesi gerçekleştiririz. Bu bileşenin harmonik bir dalga biçimine sahip olması gerekir, ancak çok sayıda parazit içerdiği için yalnızca harmoniğe yakındır. Makinede bu parazit, harekete geçen çeşitli bileşenlerden kaynaklanır. Bu nedenle yararlı sinyal, yüksek filtreleme niteliklerine sahip bir elektronik devre kullanılarak bu bileşenden ayrıştırılır. Filtreleme yöntemi balans makinelerine özgüdür; çünkü anlık rotor devrine uyum sağlar ve anlık rotor konumuna (açısal konum dahil) ilişkin ilgili bilgilerin hiçbirini kaybetmez. Elde edilen yararlı sinyal, rotor devrine karşılık gelen bir frekansa ve harmonik bir dalga biçimine sahiptir.
Aşağıdaki metinde, anlatımı basit tutmak için ikinci tür filtreleme bilerek atlanacaktır. Yine de bu filtreleme her zaman kullanılır.
Titreşimin seyri budur; bu nedenle seçilen titreşim parametreleri ölçülür. Dengesizliğin ölçümü dolaylıdır. Bu, dengesizliğin değerinin ve açısal konumunun, doğrudan dengesizlikten doğan kuvvetler dışında kalan rotor hareketi karakteristiklerinden çıkarılabileceği anlamına gelir. Mecazi olarak, rotor destek sisteminin "kuvvetleri harekete dönüştürdüğünü" söyleyebiliriz.
Rotorların dönme sırasındaki davranışını bilmek, bu tür ölçümlerden doğru sonuçlar çıkarmayı kolaylaştırır.
İki balans makinesi ailesi: yumuşak ve sert
Sabit balans makinelerinde rotor balanslama, zaman içinde yaygınlaşan ve aşağıdaki sırayla ortaya çıkan iki yolla yapılabilir:
a) genellikle "yumuşak" balans makineleri olarak adlandırılan süperkritik balans makinelerinde
b) genellikle "sert" balans makineleri olarak adlandırılan subkritik balans makinelerinde.
Süperkritik balans makinelerinde dengesizliği arama yöntemi, kendi yataklarında balanslamaya benzer. Orada hareketi ölçer ve bu harekete yol açan kuvvetleri ararız.
Subkritik balans makinelerinde bağlantılar rotorun yalnızca dönmesine izin verir; bu nedenle yalnızca dengesizlikten kaynaklanan atalet kuvvetleri ölçülür.
Süperkritik balans makinelerinde balanslama
Kritik üstü balans makinelerinde balanslama. Dengesizliğe yol açan fazla kütlelerin (rotorun karşı silindir yüzünde başka bir kütleyle dengelenmemiş olanların) konumunu ve değerlerini bulma sürecini anlamak için, iki serbestlik dereceli bir sistemin salınım hareketinin analiz edilmesi gerekir.
Balans makinesi tasarımcıları, rotoru mesnet noktalarında, genellikle yatay olmak üzere bir düzlemde hareket etmeye zorlayan bağlantılarla donatarak veri toplama yöntemini basitleştirmiştir. Düzlemdeki hareket, iki serbestlik dereceli bir harekettir (dönme hesaba katılmaz). Bu serbestlik derecesi sayısı, dengesizliğin her iki bileşenini bulmak için yeterlidir. Balans makinelerine üst kritik denir; çünkü yatay yöndeki mesnet rijitliği o kadar küçüktür ki az sayıda devirde bile rotor rezonansın üzerindedir.
Bu sayede, mekanik filtreleme dediğimiz sinyalin ilk filtrelenmesi destek elemanları tarafından gerçekleştirilir. Harmonik bileşenin parazitlerden arındırılması ise balanslama sırasında yataklara ait öz modlarda, yani elektronik sistem yardımıyla yapılır.
Özmodlar ve dengesizlik bileşenleri
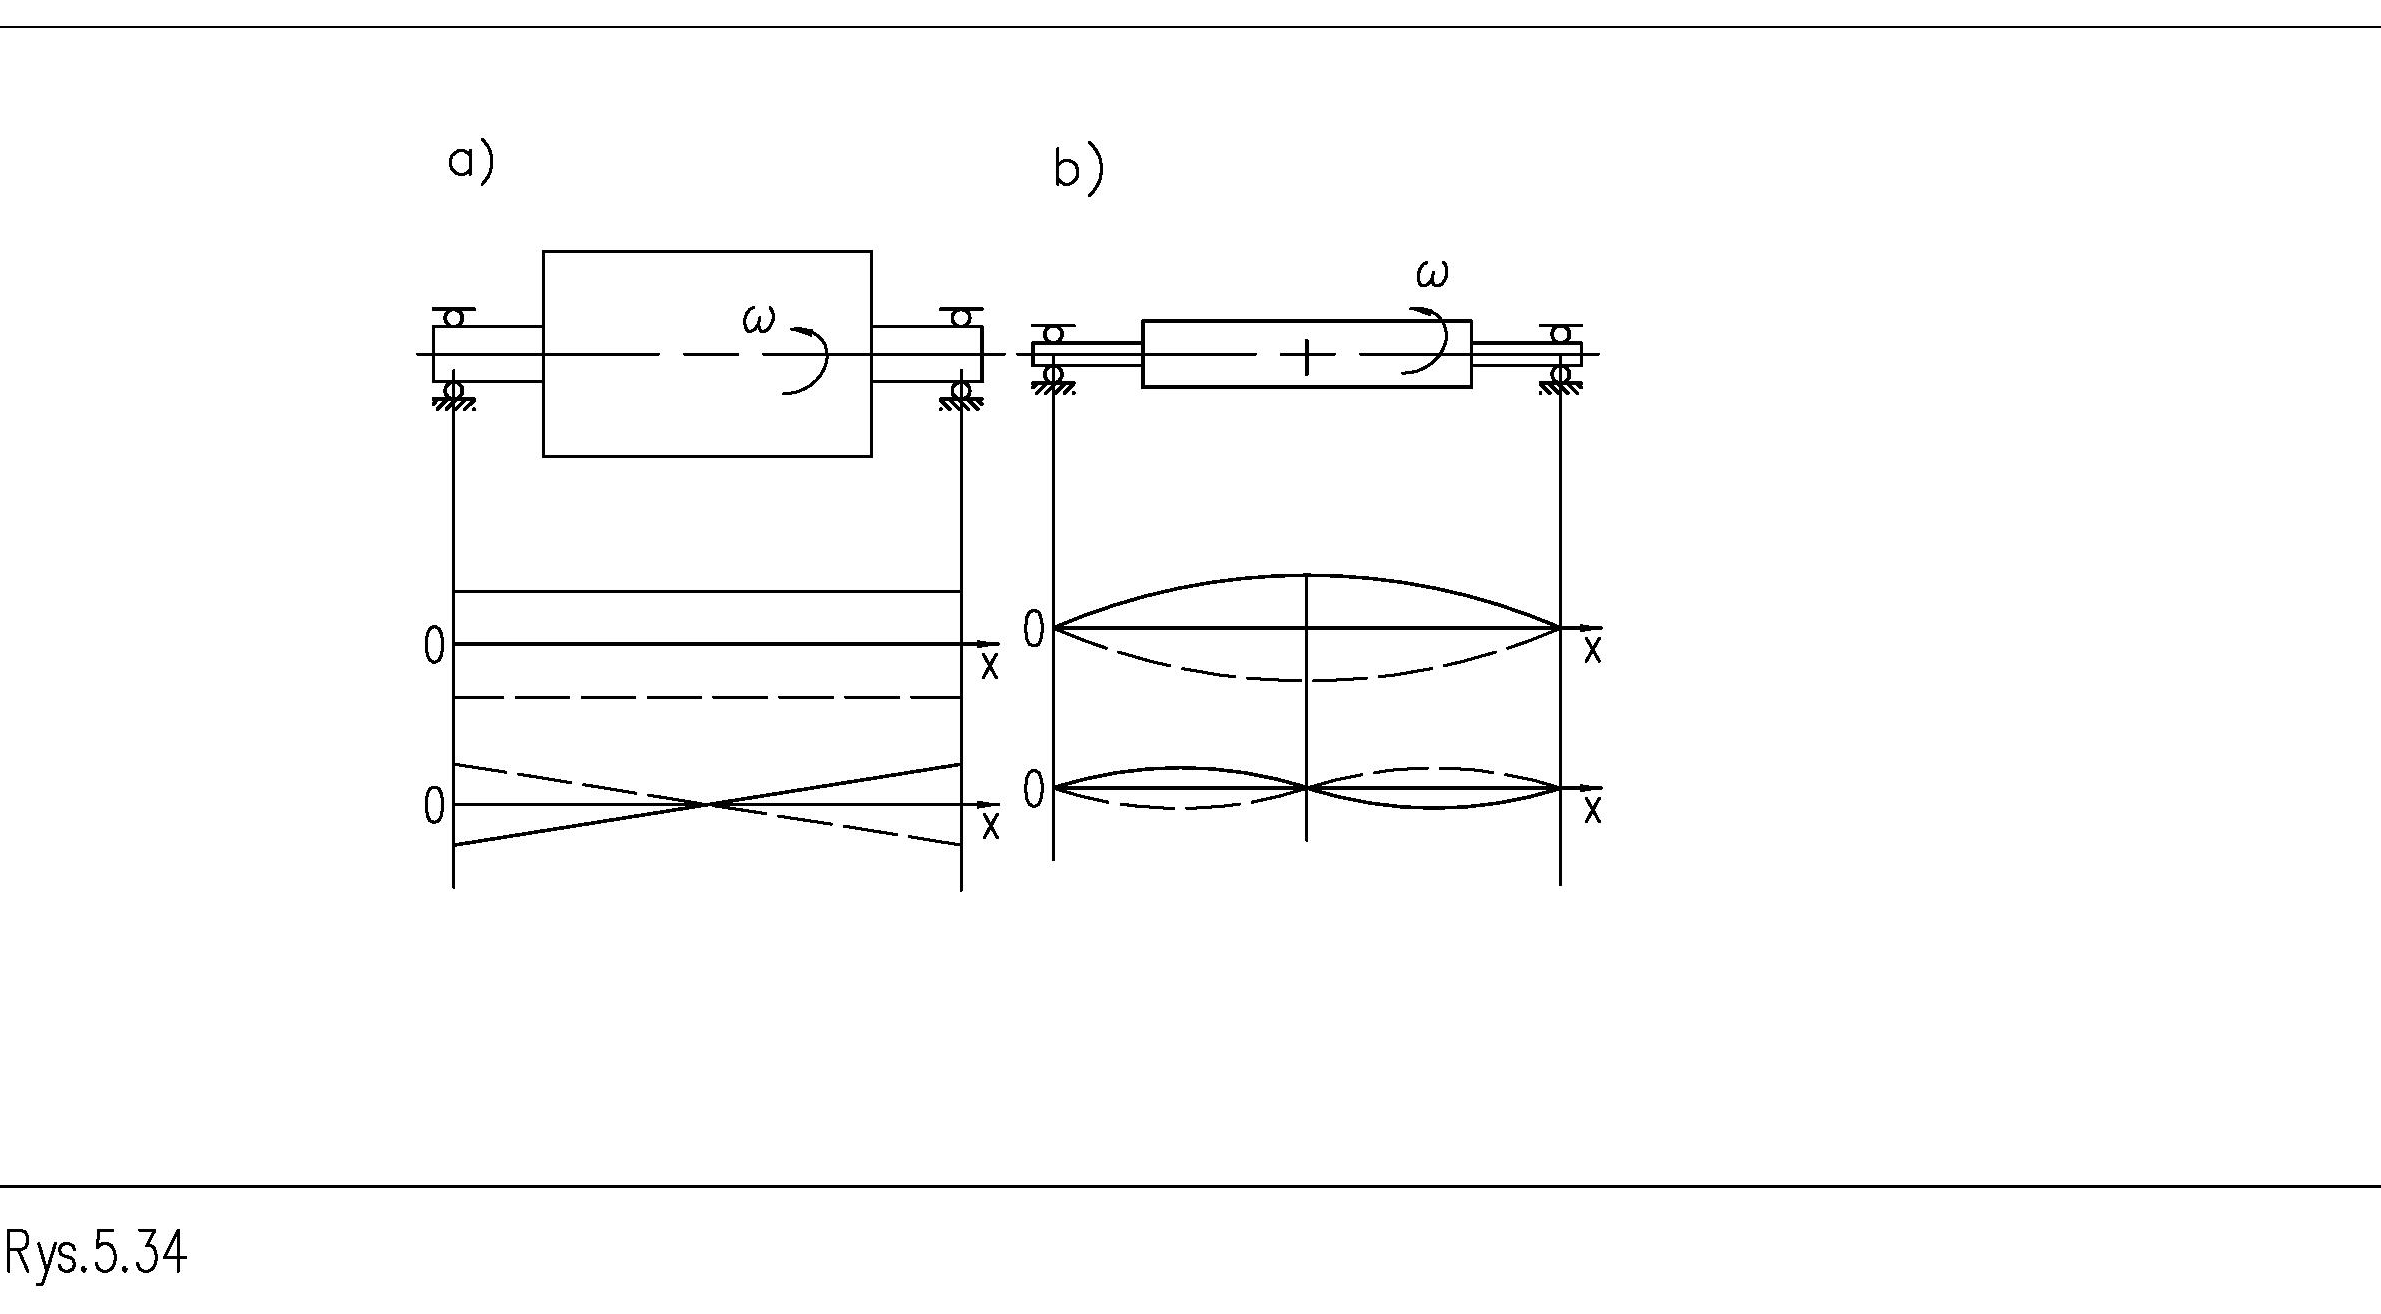
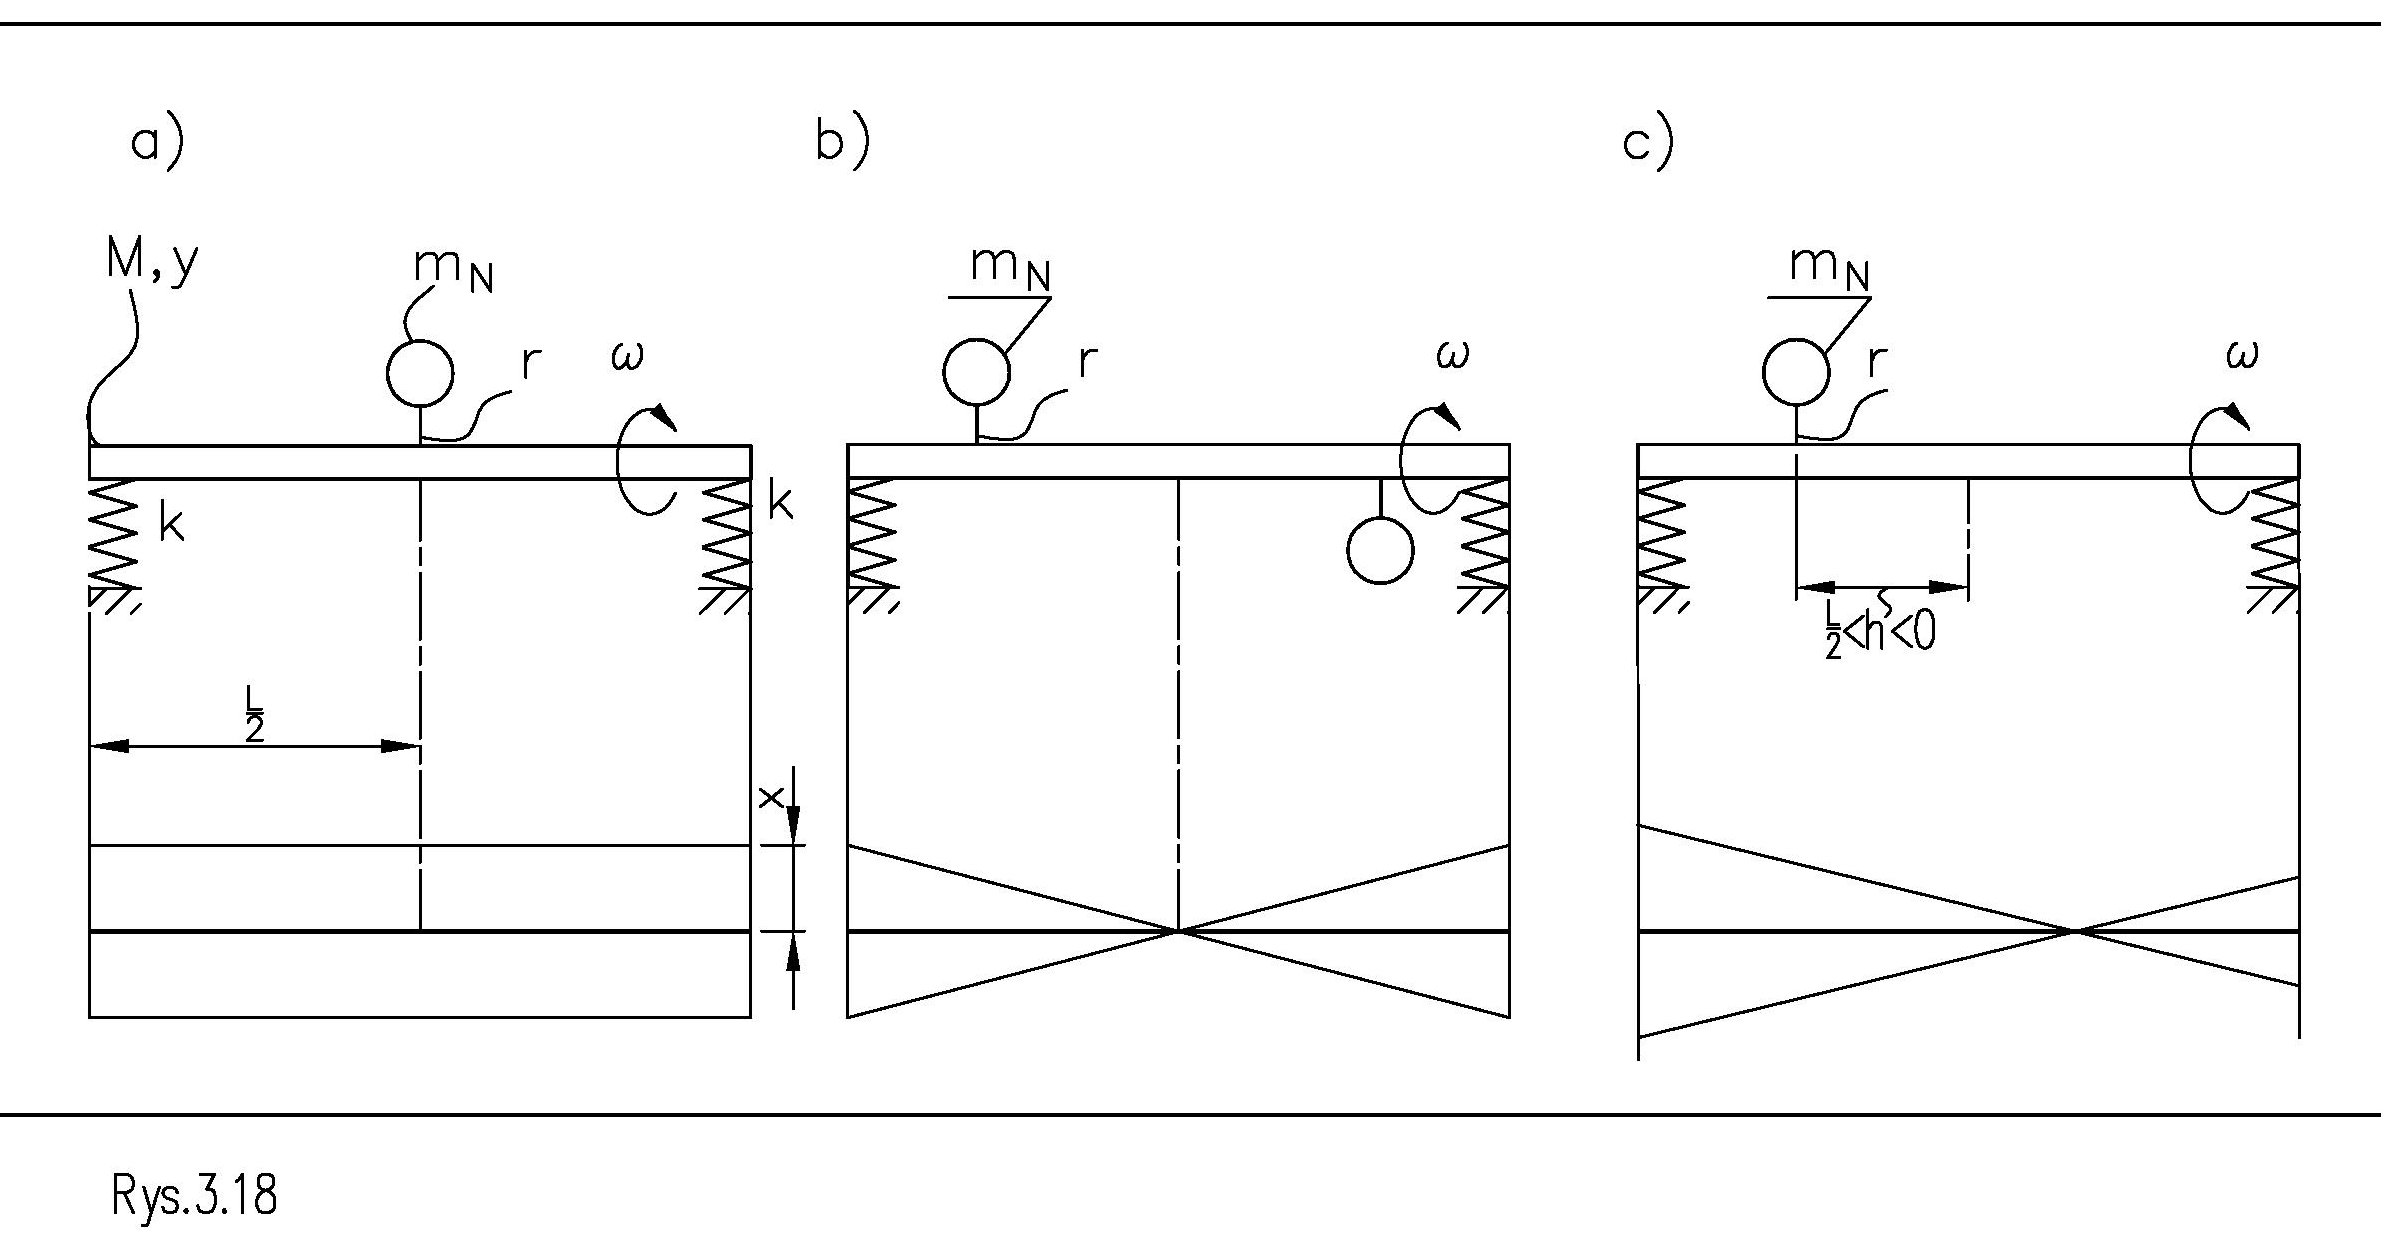
Şekil 1, süperkritik bir balans makinesine oturtulmuş, rijit ve tamamen simetrik bir rotorun hangi hareketleri yapabileceğini gösterir. Bu hareketler şunlar olabilir:
a) doğrusal ve dönme eksenine paralel olan
b) açısal olan ve örneğin yatay düzlemde gerçekleşen.
Yukarıda belirtilen hareketlerin her birine özhareket (eigen) karakteri denir. Rijit rotorlar başka özmodlar göstermez.
Bu hareketlerin her biri farklı bir zorlamadan kaynaklanır. Doğrusal hareket, dengesizlikten gelen bir kuvvetten kaynaklanır. Bu tür dengesizliğe genellikle statik dengesizlik denir. Açısal olan, dengesizlikten gelen bir moment olarak bilinir. Bunlara genellikle dinamik dengesizlik denir. Rotor dengesizliğin her iki bileşeniyle de yüklenmişse, her iki hareketi aynı anda yapar.
Yukarıdaki ifadeye rağmen, hareketin Şekil 1'de gösterilen iki özmodun toplamı olduğu da not edilmelidir. Dolayısıyla sensörlerin ölçtüğü genlik ve faz, iki bileşenin toplamı olarak belirlenir. Hareketlerin toplanması, geniş bir değişim aralığına düşen farklı değerlerle sonuçlanabilir. Şekil 2, dengesizlik bileşenlerini şematik olarak göstermektedir.
Şekil 2, dengesizlik bileşenlerinin neden olduğu rotor hareketi bileşenlerini göstermektedir:
a) statik yükün neden olduğu doğrusal
b) dinamik yükün neden olduğu açısal
c) her iki bileşenin yol açtığı karma durum. Ölçüm, devir başına bir kez ve her zaman rotorun kanada göre aynı açısal konumunda yapılır. Bu sayede, döner hareketle hareket eden bir rotor, balans makinesi tarafından dönmüyormuş gibi "görülür". Dinamik olgu kinetostatik olarak gözlemlenir.
Ölçümün yöntemi ve zamanlaması, uygun biçimde tasarlanmış mekanik ve elektronik sistemlerle sağlanır. Balans makinelerinin desteklerine sabitlenen titreşim sensörleri, eksen yönünde gerçekleşen her iki hareketin ve sensörlerin etki yönünün toplamını ölçer.
Kritik üstü balans makinelerinin çalışması, ölçümler sırasında rotorun döner harekete ek olarak yatay gidip gelme hareketleri yapması bakımından kritik altı balans makinelerinden farklıdır. Gidip gelme hareketleri, rotor kütlesinde tüm kütleden kaynaklanan ilave atalet kuvvetleri oluşturur. Bu kuvvetler bozucu etkilerdir ve yukarıdaki ifadenin bazı sonuçları vardır.
Sorunun karmaşıklığı nedeniyle tanımlama yalnızca titreşim sensörlerinin bulunduğu tesislerde ve ortak yönde değil, aynı zamanda belirli bir devir sayısında da yapılır. Rotorun tüm kütlesinden kaynaklanan atalet kuvvetlerindeki değişimlerin tam analitik tanımlamasının pratikte hesaplanamaz olduğu bile söylenebilir. Bunun nedeni, bu değişimlerin yalnızca kütleye değil, kütle atalet momentlerinden birine de bağlı olmasıdır. Bu da rotor üzerinde test düzlemlerini düzeltme düzlemlerinden ayırmayı imkânsız kılar. Düzeltme, deneme ağırlıklarının asıldığı ve kısmi tanımlamanın yapıldığı yerde gerçekleştirilmelidir.
Ölçüm sonuçları hem dengesizlikten kaynaklanan dönen atalet kuvvetlerinin etkilerini hem de rotorun tüm kütlesinden gelen, dönen kısma göre sabit kuvvetlerin etkilerini içeriyorsa, bu şu anlama gelir:
a) aynı kütleye sahip, aynı dengesizlikle yüklenmiş ancak şekilleri farklı iki rotor, aynı devirde balans makinesinde farklı davranır
b) rijit bir rotorun dengesizliği sabit olmasına rağmen, devir sayısı değiştiğinde belirli bir rotor dinamik olarak aynı biçimde davranmaz; rotor kütlesinin miktarına ve dağılımına bağlı olarak, rotor desteklerinde seçilen yönde ölçülen titreşim genliği değişir.
Ayrıca (aşağıda gösterileceği gibi), dengesizlikten kaynaklanan kuvvet ile rotorun hareketi arasındaki açısal hizalama değişir. Bu, rotorun titreşim yer değiştirmesinin aynı fazlarında (örneğin maksimum salınımda) kanada göre farklı bir dönme açısında ve farklı devir sayılarında bulunması olarak anlaşılmalıdır. Dolayısıyla bu, rotorun dönme hareketine ek olarak, her devir sayısı değişiminde bir kez küçük bir açıyla ilave bir dönüş yaptığı anlamına gelir.
Bu nedenle, kritik üstü balans makinesinde başka bir rotoru balanslama sürecinin her birinden önce, sistemin rotorunun ve desteklerinin kısmi dinamik tanımlaması yapılır. Bu tanımlamayla kalibrasyon katsayıları ile düzeltme ağırlıklarının değerleri ve gerçek yerleşme açıları bulunur.
Süperkritik balans makinelerine oturtulmuş rotorlar dönerken kendine özgü bir davranış sergiler. Bu davranışı adım adım izleyeceğiz.
Model sistem: elastik mesnet üzerinde dengesiz disk
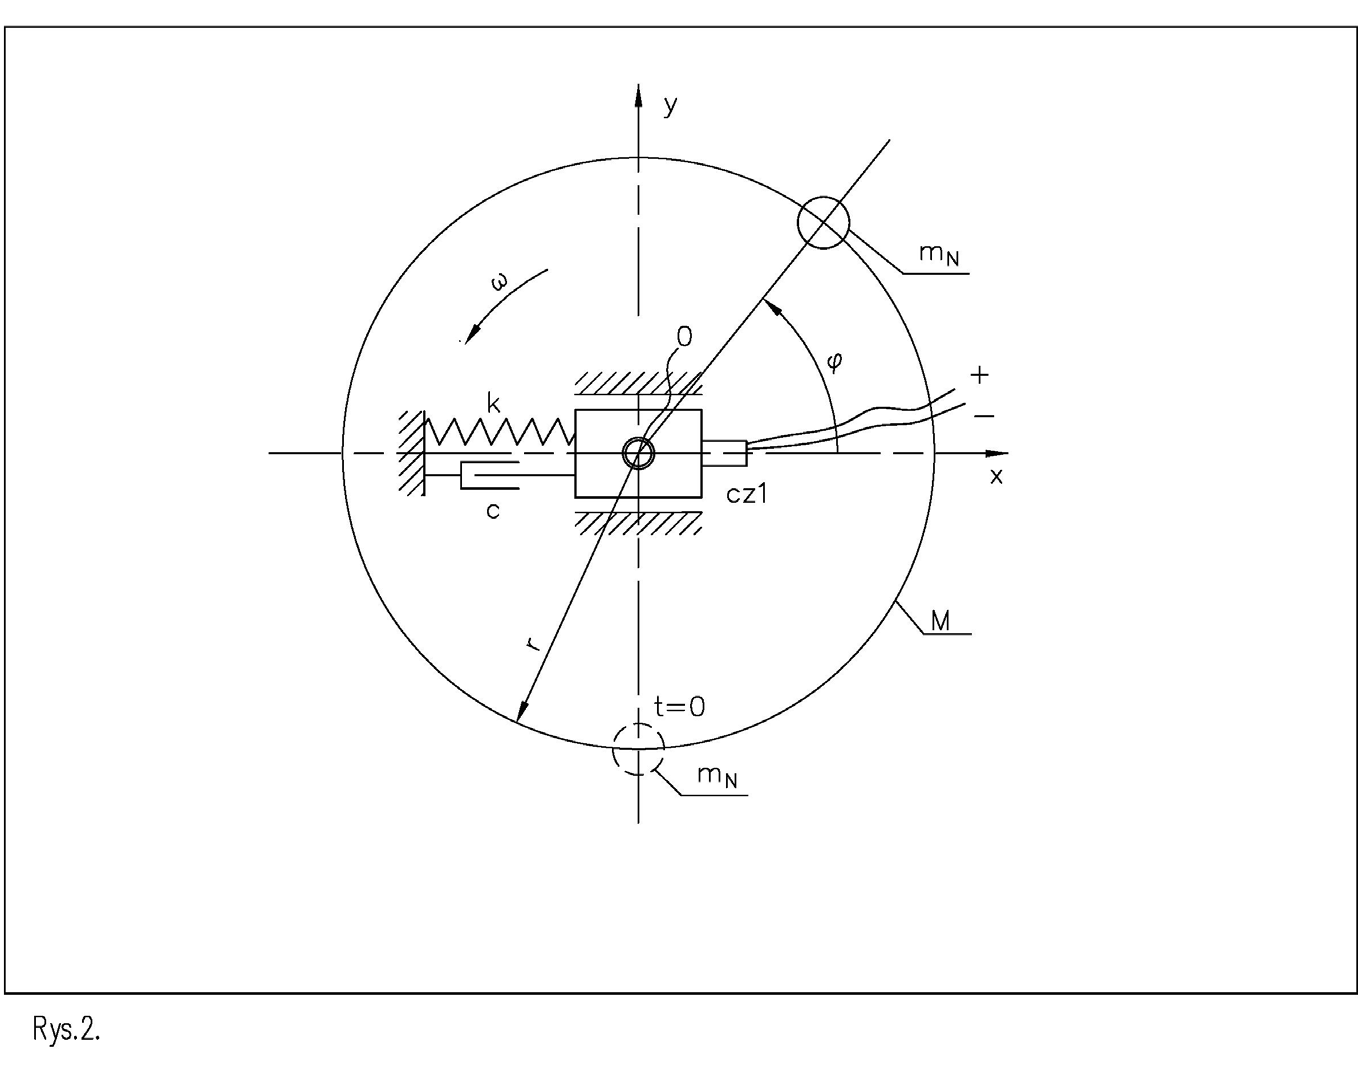
Şekil 3, M kütleli bir rotor ile k sertliğine ve c viskoz sönümlemesine sahip bir desteğin oluşturduğu sistemi gösterir. Böyle bir sistemin davranışını inceleyelim.
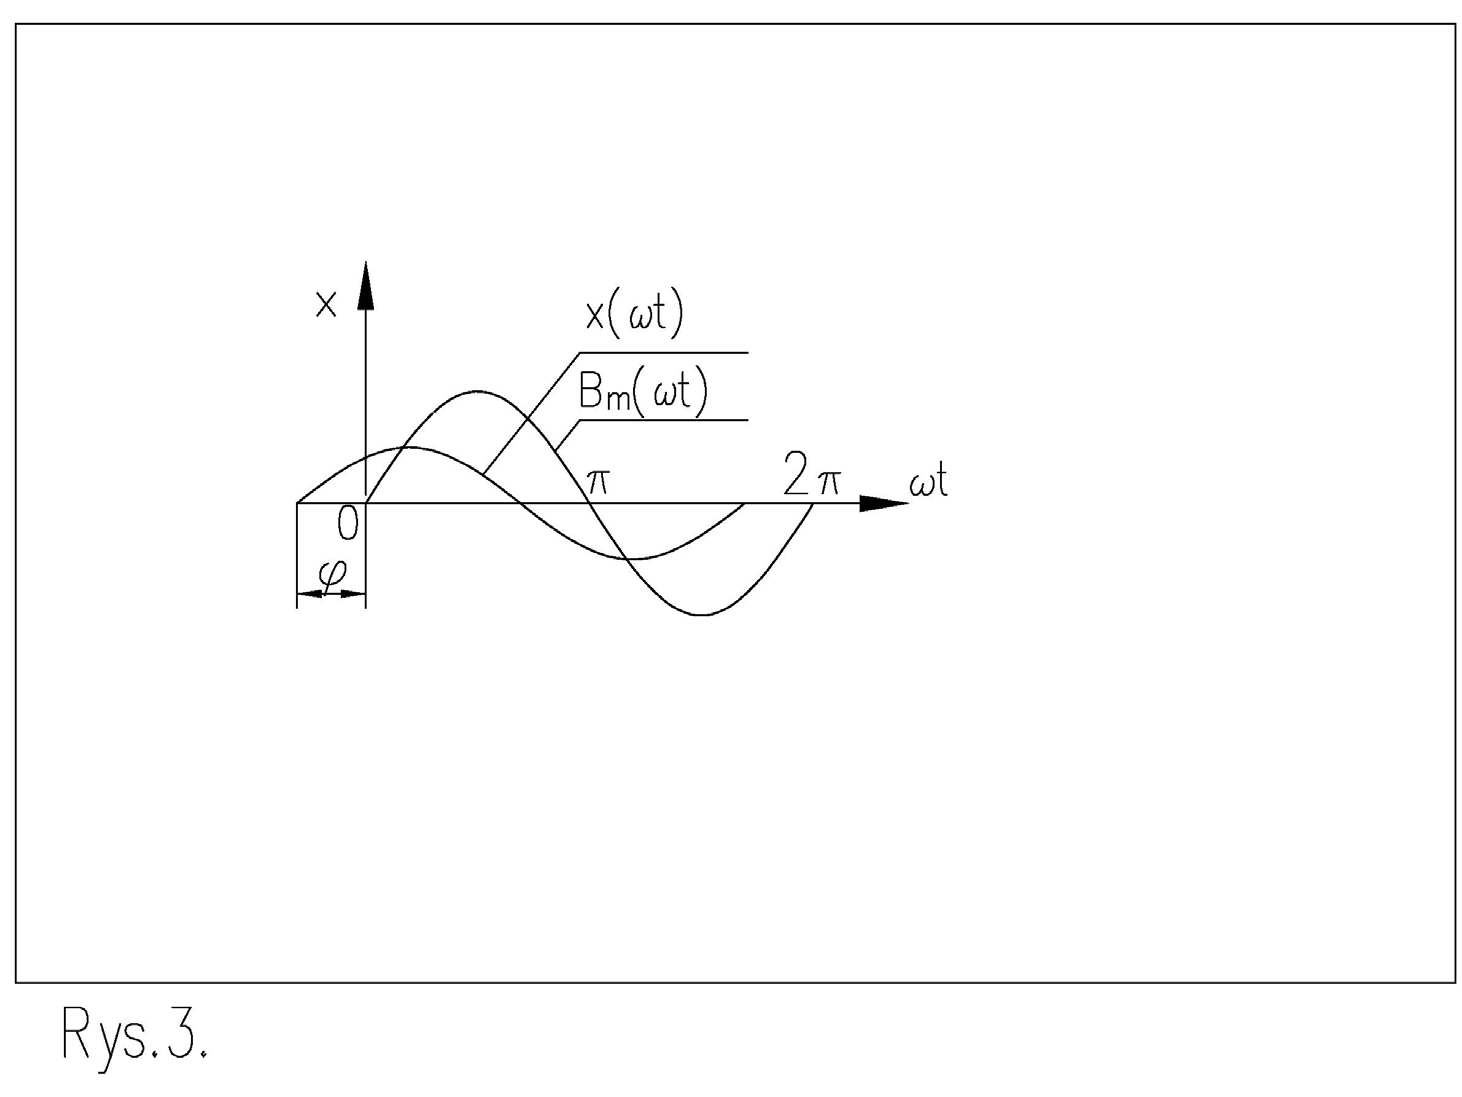
Şekil 3'teki gibi duyarlı bağların üst üste bindirilmesi, hareketin seçilen yöndeki bileşenini süzer. Balans makinelerindeki sensör sinyalleri de benzer şekilde süzülür. Buradaki sensörler, rotorla birlikte dönen sinyalden belirli bir yönde etkiyen bir bileşeni ayıklar. Ayıklanan bileşen harmonik bir dalga biçimine sahiptir. Böylece Şekil 3, faydalı sinyalin süzüldükten sonraki durumunu gösterir.
Kütle hareketinin, 0 noktasına bir kızak biçiminde bağlar konularak x yönünde düz bir çizgi boyunca hareketle sınırlandırılması, 0 noktasında oluşan kuvvetlerin belirlenmiş yönlerini değiştirmez. Diskin x ekseni yönündeki hareketi, tek bir harmonik bileşen biçimini alır.
Hareketi iten merkezkaç kuvvetinin değeri şöyledir:
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔" ∙𝑟𝑟⃗ Disk ve fazla kütle, bulundukları yarıçapın doğrultusunu koruyarak ω açısal hızıyla döner. Atalet kuvvetinin değerinin devir sayısındaki değişimle birlikte üstel olarak arttığını görürüz. Bu kuvvetin etkisi altında rotor kendine özgü şekilde davranır. Şekil 4, dengesizlikten kaynaklanan atalet kuvvetinin ve kütle hareketinin dalga biçimlerini göstermektedir. Kuvvetin, rotorun dönüşünde hareketten φ açısı kadar önde olduğu görülmektedir. Bu açının değeri; uygulanan devir sayısına, rijitliğe ve sönümlemeye bağlıdır.
Şekil 5, faz düzleminde 0 noktasındaki kuvvetlerin karşılıklı düzenini göstermektedir. Düşey eksen 0 noktasının yer değiştirmesine bağlı kuvvetleri, yatay eksen ise diskin merkezindeki yer değiştirme hızına bağlı kuvvetleri göstermektedir. Rotor üzerinde Bₘ'den kaynaklanan kuvvet de dahil olmak üzere tüm kuvvetler ω devir sayısında döner. Bunların karşılıklı açısal konumu (değişmeyen temele sahip belirli bir rotor için), seçilen devir sayısında zaman içinde değişmez.
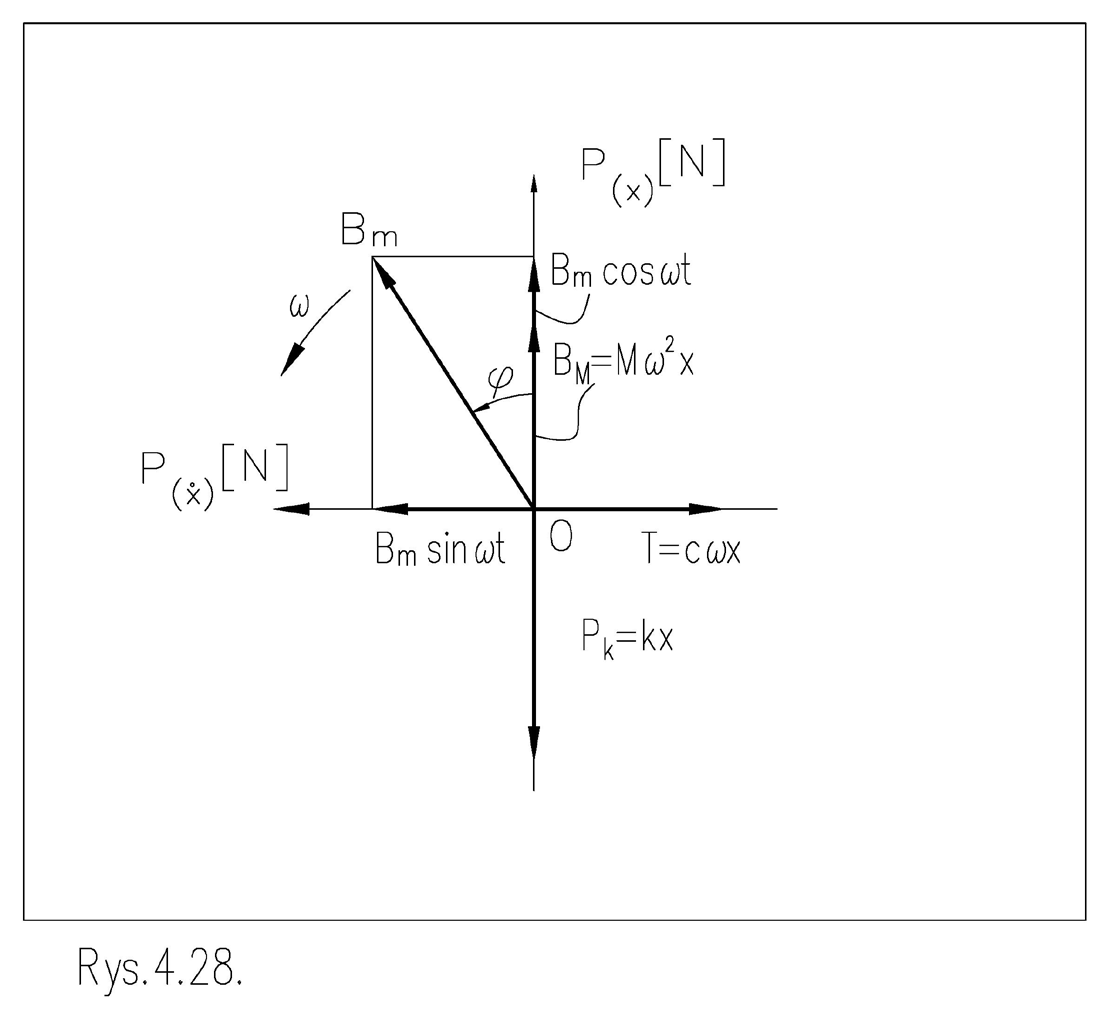
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) açının ... olduğu durum b) ... olduğu durum. a) durumu, diskin devir sayısından doğan ω frekansının, çoğunlukla ωₙ simgesiyle gösterilen öz frekansa karşılık gelen bir değer almasıyla ortaya çıkar. Sistem bu durumda rezonans denen halde bulunur ve hareket genliği artar. Sonuç olarak tüm kuvvetler artar.
b) durumu, diskin devir sayısından kaynaklanan ω frekansının öz frekanstan yüksek bir değer alması halinde ortaya çıkar.
𝜑𝜑= % "
𝜑𝜑> % “
Rezonans ve atalet kaynaklı zorlama
Rezonansta, sönümlemeden gelen kuvvet büyük bir değere ulaştığında hareketteki sapma en büyüktür. Rezonanstan sonra atalet kuvveti artar. Genliği, ω frekansının ikinci kuvvetine bağlıdır. Bu nedenle dengesizlikten kaynaklanan kuvvet, rijitlikten gelen kuvvetin etkisini destekler; ikisi birlikte ikinci kuvvetle artan atalet kuvvetine karşı koyar.
Süperkritik balans makinelerinde atalet kuvvetinin yarattığı φ sehim açısı 180°'ye yakın değerler alır. Kendi yataklarında balanslama yapılırken bu makineler daha geniş bir değişim aralığını kapsayabilir.
Dengesizlik, rotor üzerinde atalet zorlaması adı verilen bir zorlamadır. Adı, dönmenin yol açtığı atalet kuvvetinden gelir. Dengesizlikten kaynaklanan kuvvetin değeri, dönmeden doğan frekansa bağlıdır. Bu bağımlılık, sistemin yüksek devirlerde, yani rezonansın üzerinde kendine özgü biçimde davranmasına yol açar.
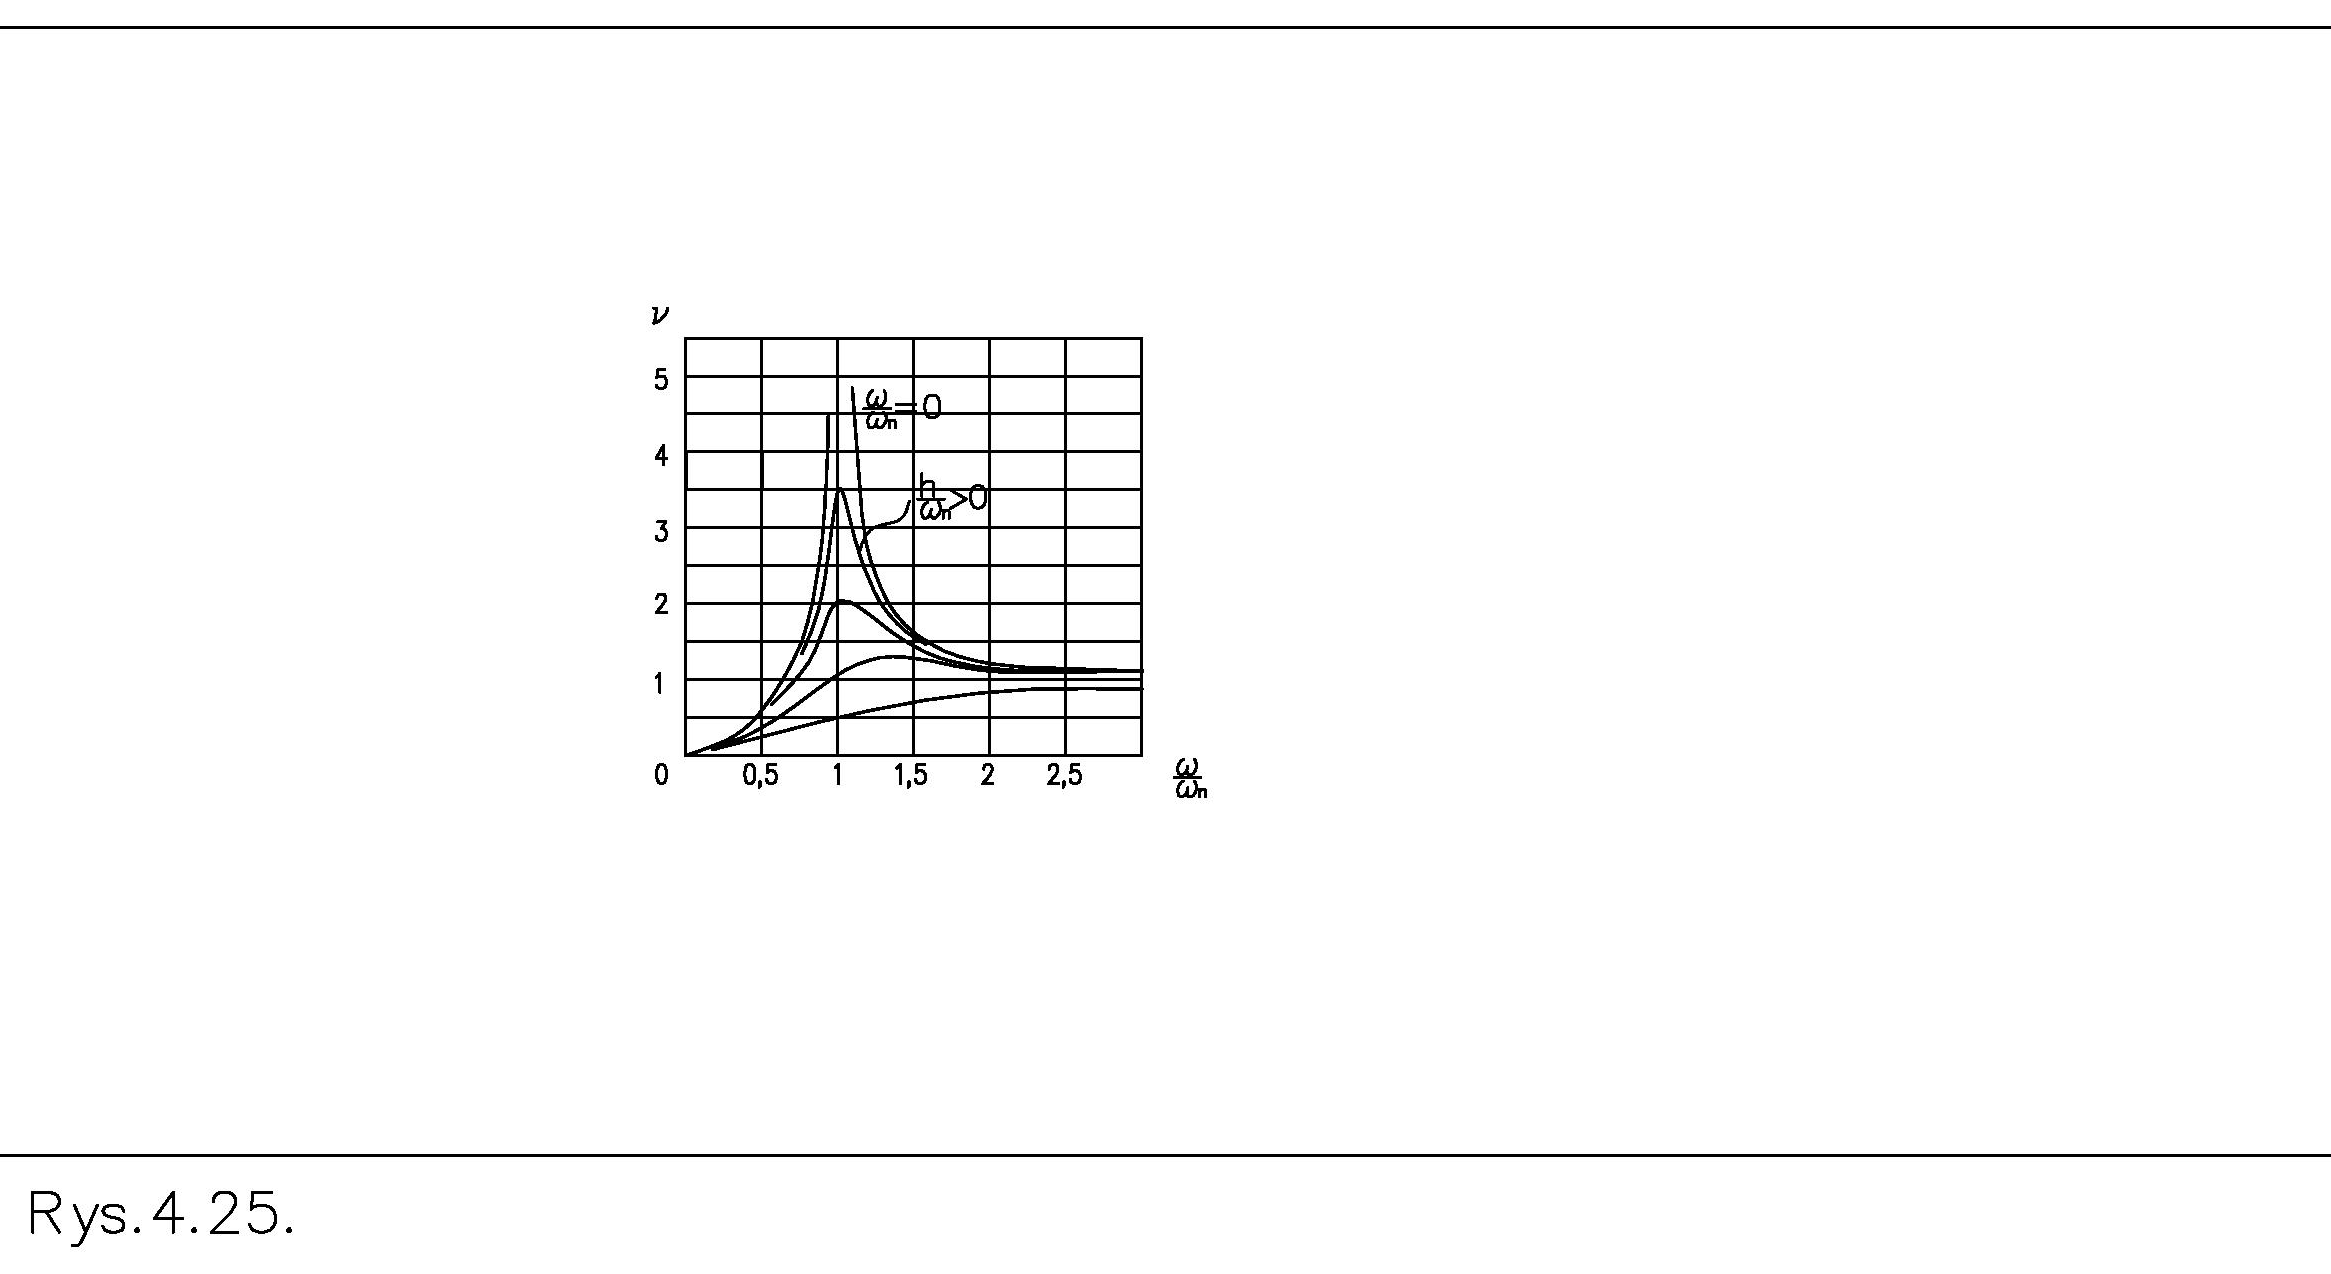
Sistemin önemli bir özelliğini, aşağıdaki şekilde tanımlanan çarpım katsayısı gösterir:
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 Oranın üst sınırı şudur:
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
& ; = 1 |%| Çarpım katsayısının veya hareket genliğinin ω frekansına bağlı seyri, Şekil 6'daki genlik karakteristiğinde gösterilmiştir. Yüksek devirlerde hareket genliğinin diskin e eksantrikliğine eşit olduğunu gösterir. Faz diyagramı, bu devirlerde φ açısının π'ye yakın değerler aldığını göstermektedir. Sonuç olarak bu, yer değiştirmenin ters fazda olduğu anlamına gelir. Sönümleme c ne kadar büyükse, devir değiştirildiğinde genlik ve fazdaki değişimler o kadar yumuşak gerçekleşir.
Dönen kütlenin yukarıdaki özelliği, L uzunluğundaki bir rotorun hareketinde de sonuçlar doğurur. Bu özellik, yatık rotorlarda ardışık sehim öz modlarının oluşmasına olanak tanır. Bu sorun, esnek rotorların davranışı incelenirken ayrıca ele alınacaktır.
Subkritik balans makinelerinde balanslama
Kritik altı balans makinelerinde balanslama yapılırken bağlar, rotorun yalnızca dönmesine izin verir. Tasarım gereği rotor titreşmez. Yalnızca dönme hareketi yapar. Rotorda bir dengesizlik varsa, bunun oluşturduğu atalet kuvvetleri destek elemanlarına etki eder. Kuvvetler ölçülür ve analiz edilir.
Bu tür özelliklere, yeterince büyük bir destek sertliğiyle ulaşılır. Bu sertlik, herhangi bir rotor devrinde sistemi rezonansın altında tutacak kadar yüksektir.
Burada günlük dilde söylenen bir ifade hatırlanabilir: rezonansın altında rotorun davranışını mesnet rijitliği, rezonansın üzerinde ise rotor kütlesinin miktarı ve dağılımı belirler. Kütlenin miktarındaki ya da dağılımındaki her değişiklik, yeni bir tanımlama yapılmasını gerektirir. "Yumuşak" balans makinelerinde balanslanan her yeni rotor, farklı bir kütle miktarına ve dağılımına sahip olduğundan, dengesizlikten bağımsız olarak zaten farklı hareketler yapacaktır. Dolayısıyla "eski" tanımlamanın verilerini "yeni" rotor için kullanamazsınız.
Bu nedenle yükün aranması, yeni bir tanımlama gerektirir.
"Sert" balans makinelerinde bir rotordan diğerine geçerken destek sertliği değişmez. Bu nedenle "eski" rotora ait verileri kullanabilirsiniz
farklı şekle veya ağırlığa sahip bir rotoru balanslamak için tanımlama.
Uygulamada, destek rulolarının rijit süspansiyonları şekil değiştirebilir. Bu deformasyonlar, dengesizlik hesabında etkilerinin en aza indirilebileceği kadar küçüktür; hesap, yalnızca rotor kütlesine bağlı olan ve farklı devir sayıları için geçerli sabit katsayılarla yapılır. Bunlar, örneğin tüm devir aralığı için geçerli üç katsayı kümesi olabilir: düşük, orta ve yüksek rotor kütlesi için.
Dengeli bir rotorun dönüş sırasında desteklenmesinde ortaya çıkan kuvvetler üzerindeki kütle miktarı ve dağılımı etkisinin ortadan kaldırılması, balanslamada aşağıdakiler dahil yeni süreç olanakları doğurur:
a) tanımlama sürecinin, o anda balanslanan rotordan ayrıştırılması
b) düzeltme düzlemlerinin konumunun, test düzlemlerinin konumundan bağımsız olarak seçilmesi.
Alt kritik balans makinelerinde bu yetkinlikler nereden gelir? Rotor mesnedine etkiyen değişken yük yalnızca dengesizliğin yol açtığı atalet kuvvetleridir. Dönüşün değişmesi, atalet kuvvetlerinin genliklerinde orantılı ve öngörülebilir değişikliklere neden olur. Başka atalet kuvvetleri yoktur. Rotorun rijitliği sayesinde, dönüş değiştiğinde dengesizliğin tüm bileşenlerinin karşılıklı konumu değişmez. Hafif ve ağır bir rotor ya da ince ve hacimli bir rotor gibi birbirinden çok farklı görünen iki rotor, aynı dengesizlikle yüklendiğinde bu balans makinesinde aynı şekilde davranır. Bu da her iki durumda mesnet yükündeki değişimin aynı olacağı anlamına gelir.
Referans rotorla kalibrasyon
Tanımlama rotorun kütlesi ve şekliyle ilişkili değilse, tanımlama işlemi bir referans rotor kullanılarak tüm rotorlar için bir kez yapılabilir. Tanımlamadan elde edilen veriler, makinenin belleğinde kalibrasyon katsayıları olarak saklanmalı ve sonraki balanslama işlemlerinde kullanılmalıdır. Bu nedenle bu makineler, müşterinin üretim sahasında montajın ardından fabrika servisi tarafından bir kez kalibre edilir. Uygulamada, makinenin çalışması sırasında temelde ve makinenin temele bağlantısında değişiklikler meydana gelir. Bu nedenle en iyi balanslama verimi, balans makinesi üreticisinin ekibi tarafından yapılan yıllık servisle sağlanır.
Hatırlatmak gerekirse, kritik üstü balans makinesi ölçümleri, rotor her zaman aynı konumdayken alır. Bu konum, kanada göre açısaldır ve atalet kuvvetleri, bileşenler içeren değişken bir kuvvet sistemi oluşturur. Bu sistem, dengesizlikten gelen sabit bir bileşeni ve tüm rotor kütlesinden gelen değişken bir bileşeni içerir.
Kritik altı balans makinesi de ölçümleri, rotor kanada göre her zaman aynı açısal konumdayken alır; ancak atalet kuvvetleri, tek bir kuvvet kümesi (dengesizlikten kaynaklanan kuvvetler) içeren değişmez bir sistem oluşturur. Yanal hareket meydana gelmediği için kuvvet ile hareket birbirinden ayrılmaz. Sistemin değişmezliği, kümenin tüm elemanlarının devir sayısına eşit biçimde bağlı olmasından ve φ açısının sabit kalmasından ya da sıfırlanmasından oluşur (Şekil 6).
Subkritik bir balans makinesinde, devir sayısındaki değişimle öngörülebilir ve hesaplanabilir biçimde değişen elemanlar içeren kinetostatik bir kuvvet sistemi gözlemleriz.
Sonuç
- Dengesizlikten kaynaklanan atalet kuvveti ile rotorun dönme hareketi arasındaki faz kayması ve birkaç serbestlik derecesine göre gerçekleşen hareketlerin toplanması nedeniyle, bir balans makinesi kullanarak dengesizliğin rotor üzerindeki açısal konumunu doğrudan göstermek ya da ölçmek mümkün değildir. Engellerden biri, rotorun enine salınım hareketinin yarattığı atalet kuvvetlerinin etkisidir. Fazla kütlenin yerini belirleme imkânı örneğin bir testin ardından, deneme ağırlıkları kullanılarak ve rotorun bu ağırlıklara tepkisini dikkate alan hesaplamalar yapılarak ortaya çıkar. Deneme ağırlıklarının kullanımı bu metinde gösterilmemiştir.
- Rotorları kendi yataklarında ve üst kritik balans makinelerinde balanslamanın ortak özelliği, her balanslamadan önce deneme ağırlıkları kullanarak rotor + mesnet sisteminin sınırlı dinamik tanımlamasını yapmaktır. Böyle bir testin amacı, belirli bir rotor + temel sisteminin, örneğin iki noktada ve ayrıca herhangi bir noktada, ancak aynı yönde uygulanan harici bir yükün etkisi altındaki davranışını kontrol etmektir. Testin gerekli olmasının doğrudan nedeni, salınımlar sırasında dengesizlikten kaynaklanan atalet kuvvetlerinden bağımsız olarak rotorun tüm kütlesinden doğan atalet kuvvetlerinin bulunmasıdır.
- Kritik altı balans makinelerinin kritik üstü balans makinelerine göre başlıca avantajı, referans rotorla tek bir tanımlama sırasında elde edilen kalibrasyon katsayılarının, başka ve farklı rotorları balanslamak için kullanılabilmesidir. Dengesizlik hesabının sonuçlarının, balanslanan rotorun miktarından ve kütle dağılımından bağımsız olması, dönme sırasındaki rotor enine titreşimlerinin ortadan kaldırılmasıyla sağlanmıştır.