En general, el movimiento de un rotor rígido está limitado principalmente por lo que permiten sus ligaduras. Sin embargo, el rotor puede moverse de formas interesantes con los grados de libertad restantes.
Los elementos del movimiento que deben considerarse son la rotación, que consta de dos componentes, y la vibración transversal, que también consta de dos componentes.
Un rotor montado en una máquina rotativa, en sus propios cojinetes, se mueve durante la rotación de tal modo que dos puntos situados sobre el eje de rotación (por ejemplo, en el plano de los cojinetes) describen movimientos a lo largo de elipses o círculos. Para determinar este movimiento, habría que tomar dos conjuntos de datos, obtenidos a partir de mediciones, en cada muñón del rotor.
Medición del movimiento del rotor en sus propios cojinetes
Al equilibrar el rotor en sus propios cojinetes, se toman mediciones en la dirección elegida en dos puntos desplazados entre sí a lo largo del eje de rotación. Mediante sensores de vibración direccionales, se filtra la señal midiendo su componente que actúa en la dirección seleccionada. Esta componente debería tener una forma de onda armónica, pero solo se aproxima a ella porque contiene muchas interferencias. En la máquina, las interferencias proceden de los distintos componentes que se excitan y entran en movimiento. Por ello, la señal útil se separa de esta componente mediante un circuito electrónico de elevada capacidad de filtrado. El método de filtrado es propio de las equilibradoras, ya que se adapta a la velocidad instantánea del rotor y no pierde ninguna de las informaciones relevantes sobre la posición instantánea del rotor (incluida la angular). La señal útil obtenida tiene una frecuencia correspondiente a la velocidad del rotor y una forma de onda armónica.
En el texto que sigue se omitirá deliberadamente el segundo tipo de filtrado para simplificar la descripción. No obstante, siempre se utiliza.
Este es el curso de la vibración, por lo que se miden parámetros de vibración seleccionados. La medición del desequilibrio es indirecta. Esto significa que el valor y la posición angular del desequilibrio pueden deducirse a partir de características del movimiento del rotor distintas de las fuerzas que proceden directamente del desequilibrio. En sentido figurado, puede decirse que el sistema de apoyo del rotor «convierte las fuerzas en movimiento».
Conocer el comportamiento de los rotores en rotación facilita extraer conclusiones correctas de este tipo de mediciones.
Dos familias de máquinas equilibradoras: blandas y duras
El equilibrado de rotores en máquinas equilibradoras estacionarias puede realizarse de dos maneras que se han generalizado con el tiempo, por el siguiente orden:
a) en equilibradoras supercríticas, conocidas habitualmente como equilibradoras «blandas»
b) en equilibradoras subcríticas, conocidas habitualmente como equilibradoras «duras».
En las equilibradoras supercríticas, la forma de buscar el desequilibrio es similar al equilibrado en los propios cojinetes. Allí medimos el movimiento y buscamos las fuerzas que lo provocan.
En las máquinas equilibradoras subcríticas, las ligaduras solo permiten que el rotor gire, de modo que únicamente se miden las fuerzas de inercia debidas al desequilibrio.
Equilibrado en máquinas equilibradoras supercríticas
Equilibrado en equilibradoras supercríticas Para entender el proceso de hallar la posición y los valores de las masas excedentes (no compensadas en la cara cilíndrica opuesta del rotor por otra masa) que originan el desequilibrio, es necesario analizar el movimiento oscilatorio de un sistema con dos grados de libertad.
Los diseñadores de equilibradoras han simplificado el método de adquisición de datos al dotar al rotor, en los puntos de apoyo, de unas ligaduras que lo obligan a moverse en un plano, normalmente el horizontal. El movimiento en el plano es un movimiento con dos grados de libertad (sin contar la rotación). Este número de grados de libertad basta para hallar ambas componentes del desequilibrio. Las equilibradoras se denominan supercríticas porque la rigidez de los apoyos en horizontal es tan pequeña que, incluso con pocas revoluciones, el rotor se encuentra por encima de la resonancia.
De este modo, el primer filtrado de la señal, al que denominamos mecánico, lo realizan los elementos de soporte. La eliminación de las interferencias de la componente armónica se lleva a cabo durante el equilibrado en los modos propios de los cojinetes, es decir, con la ayuda de un sistema electrónico.
Modos propios y componentes del desequilibrio
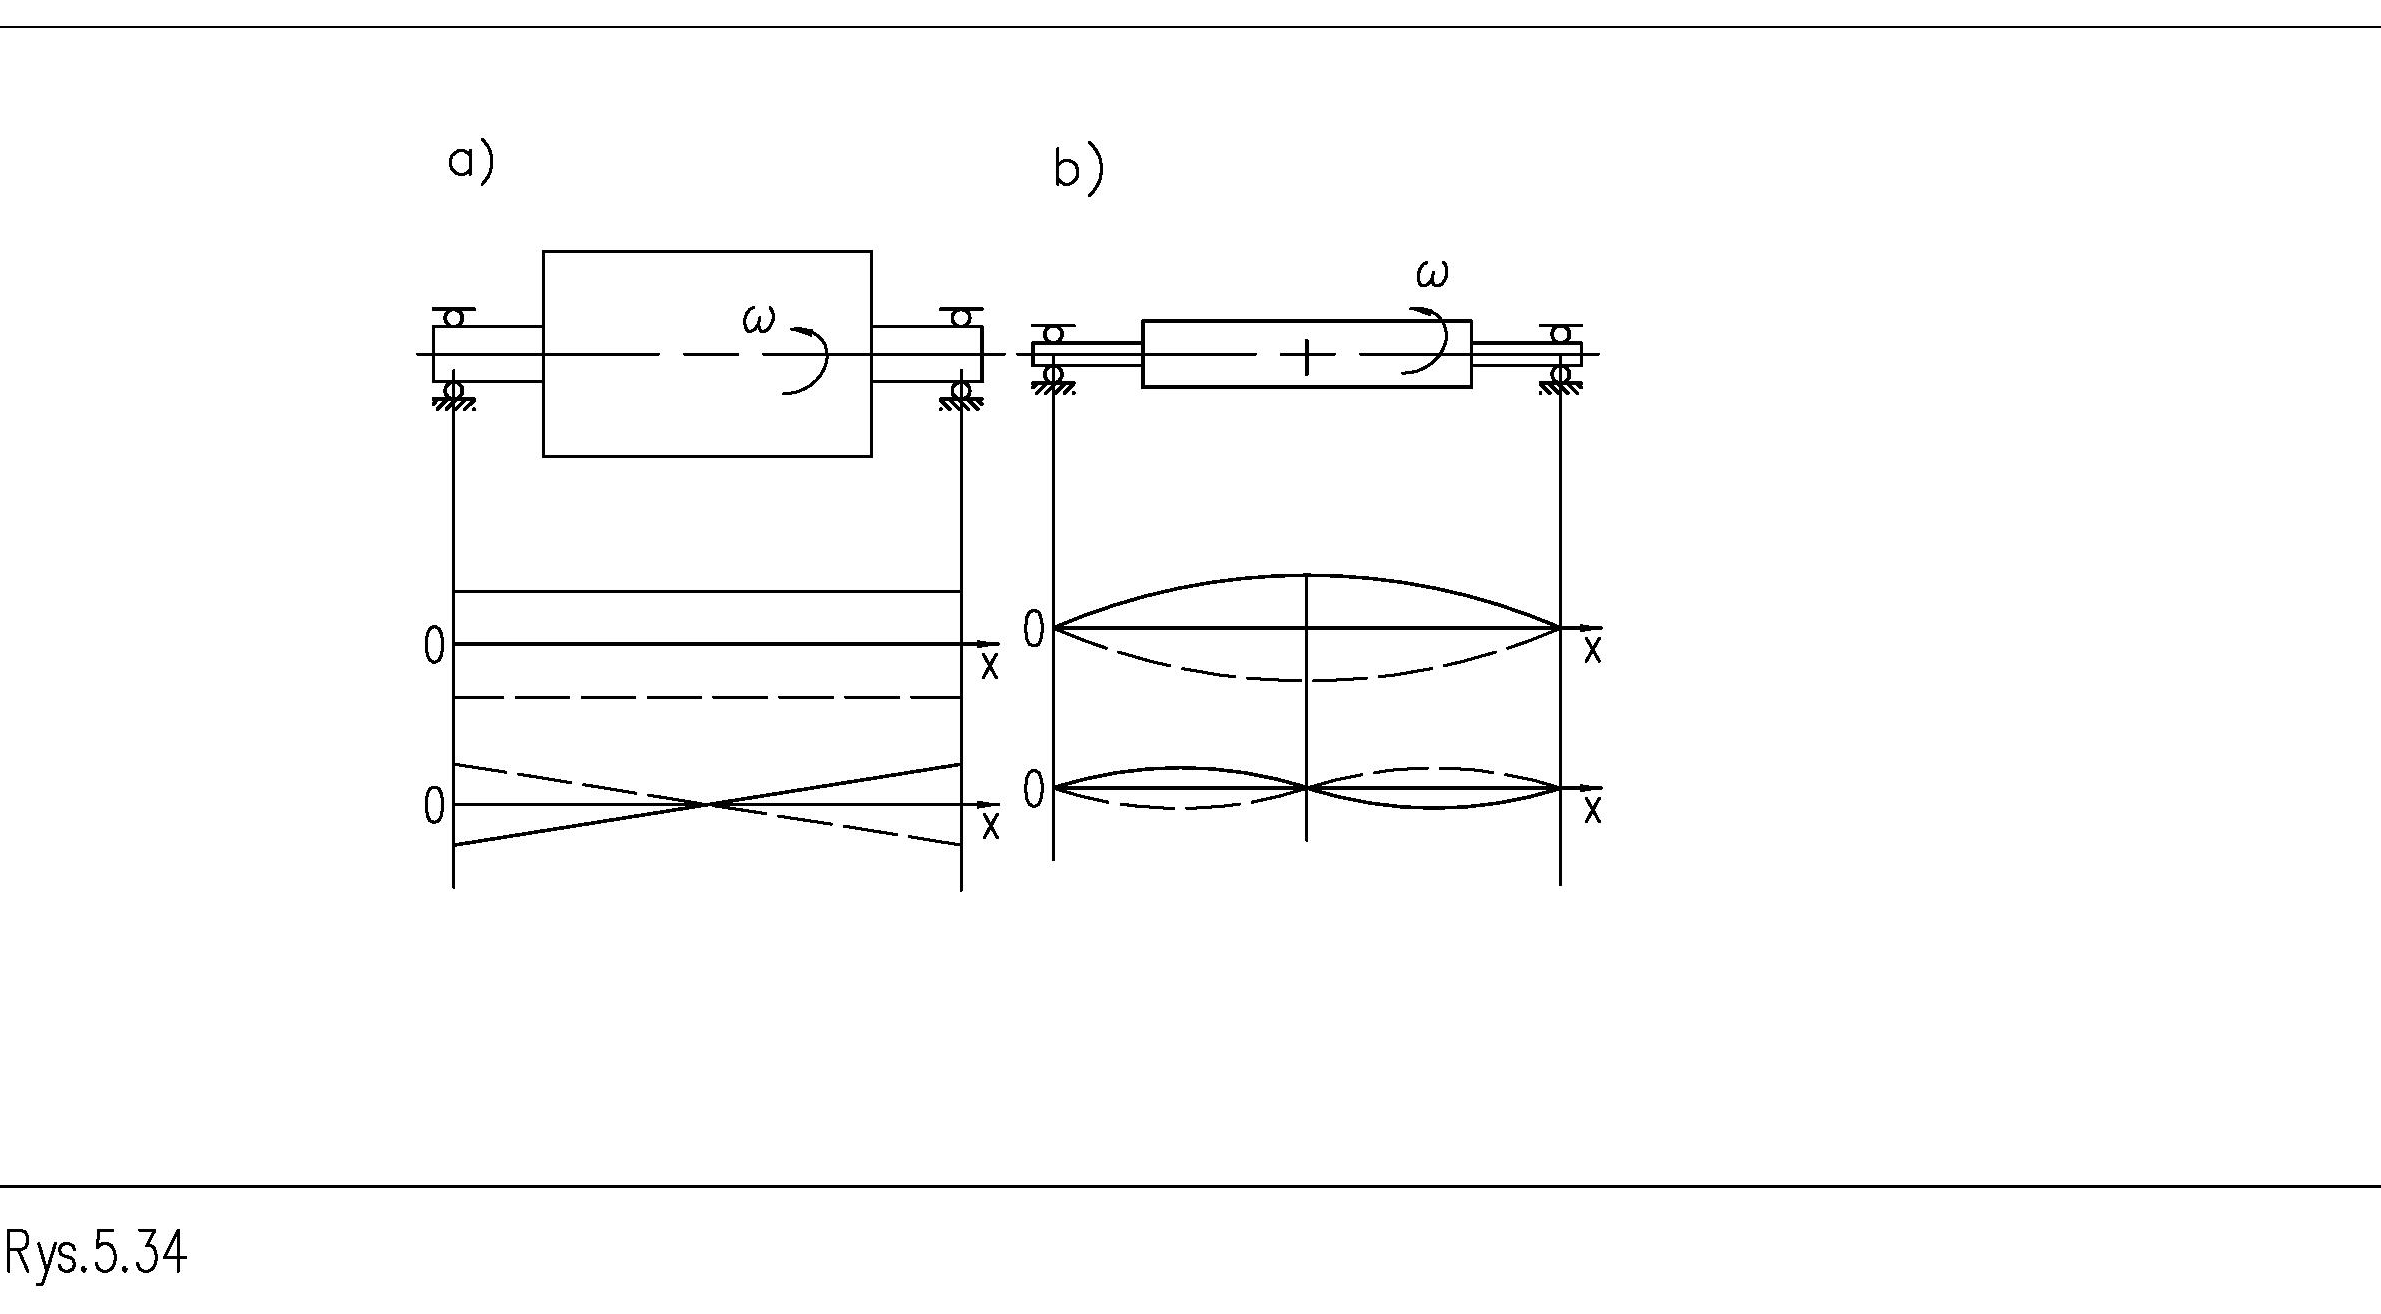
La figura 1 muestra los movimientos que puede realizar un rotor rígido perfectamente simétrico montado en una equilibradora supercrítica. Estos movimientos pueden ser:
a) lineal y paralelo al eje de rotación
b) angular y que se produce, por ejemplo, en el plano horizontal.
Cada uno de los movimientos mencionados se denomina modo propio. Los rotores rígidos no presentan otros modos propios.
Cada uno de estos movimientos está causado por una excitación diferente. El lineal lo causa una fuerza debida a un desequilibrio. Este desequilibrio se denomina comúnmente estático. El angular se conoce como momento debido al desequilibrio. Estos se denominan comúnmente dinámicos. Si el rotor está cargado con ambas componentes del desequilibrio, realiza los dos movimientos simultáneamente.
No obstante lo anterior, conviene señalar también que el movimiento es la suma de los dos modos propios mostrados en la figura 1. Por tanto, la amplitud y la fase medidas por los sensores se establecen como la suma de las dos componentes. La suma de los movimientos puede dar lugar a valores diferentes, comprendidos en un amplio margen de variación. La figura 2 muestra esquemáticamente las componentes del desequilibrio.
La Figura 2 muestra los componentes del movimiento del rotor causados por los componentes del desequilibrio:
a) lineal causado por una carga estática
b) angular causado por una carga dinámica
c) mixto, causado por ambas componentes. La medición se realiza una vez por revolución y siempre en una posición angular idéntica del rotor con respecto a la hoja. De este modo, la equilibradora «ve» un rotor que se mueve con movimiento rotativo como si no girara. El fenómeno dinámico se observa como cinetoestático.
El método y la sincronización de la medición los proporcionan sistemas mecánicos y electrónicos debidamente construidos. Los sensores de vibración, fijados en los soportes de las equilibradoras, miden la suma de ambos movimientos realizados en la dirección del eje y de actuación de los sensores.
El funcionamiento de las equilibradoras supercríticas se diferencia del de las subcríticas en que, durante las mediciones, el rotor realiza movimientos alternativos horizontales además del movimiento rotativo. Los movimientos alternativos inducen en la masa del rotor fuerzas de inercia adicionales procedentes de la masa completa. Estas fuerzas son perturbaciones, y la afirmación anterior tiene implicaciones al respecto.
Debido a la complejidad del problema, la identificación no se realiza únicamente en las ubicaciones y en la dirección común de los sensores de vibración, sino también a una velocidad de rotación determinada. Incluso puede afirmarse que el análisis completo de los cambios en las fuerzas de inercia generados por toda la masa del rotor es prácticamente incalculable. Ello se debe a que depende no solo de la masa, sino también de uno de los momentos de inercia de la masa. Esto hace imposible desacoplar los planos de ensayo de los planos de corrección del rotor. La corrección debe efectuarse donde se colocaron las masas de ensayo y donde se realizó la identificación parcial.
Si los resultados de la medición incluyen tanto los efectos de las fuerzas de inercia rotatorias debidas al desequilibrio como los de las fuerzas estacionarias respecto al eje debidas a toda la masa del rotor, significa que:
a) dos rotores con la misma masa y cargados con un desequilibrio idéntico, pero de formas distintas, se comportarán de manera diferente en la equilibradora a las mismas revoluciones
b) un rotor determinado no se comportará de forma dinámica e idéntica cuando cambien las rotaciones, aunque el desequilibrio de un rotor rígido sea constante; en función de la cantidad y la distribución de la masa del rotor, variará la amplitud de las vibraciones medidas en la dirección seleccionada sobre los soportes del rotor.
Además (como se mostrará más adelante), cambia la alineación angular entre la fuerza debida al desequilibrio y el movimiento del rotor. Esto debe entenderse en el sentido de que el rotor, en las mismas fases del desplazamiento por vibración (por ejemplo, en la oscilación máxima), se encuentra en un ángulo de giro distinto respecto a la hoja y a diferentes velocidades de rotación. Esto significa, por tanto, que, además del movimiento de rotación, el rotor efectúa una rotación adicional de pequeño ángulo una vez por cada cambio de velocidad de rotación.
Por consiguiente, cada proceso de equilibrado de otro rotor en una equilibradora supercrítica va precedido de la llamada identificación dinámica parcial del rotor y de los apoyos del sistema. Con esta identificación se hallan los coeficientes de calibración, así como los valores y los ángulos de asentamiento reales de los pesos de corrección.
Los rotores en rotación montados sobre equilibradoras supercríticas se comportan de una manera particular. Vamos a analizar ese comportamiento.
Un sistema modelo: disco desequilibrado sobre un apoyo elástico
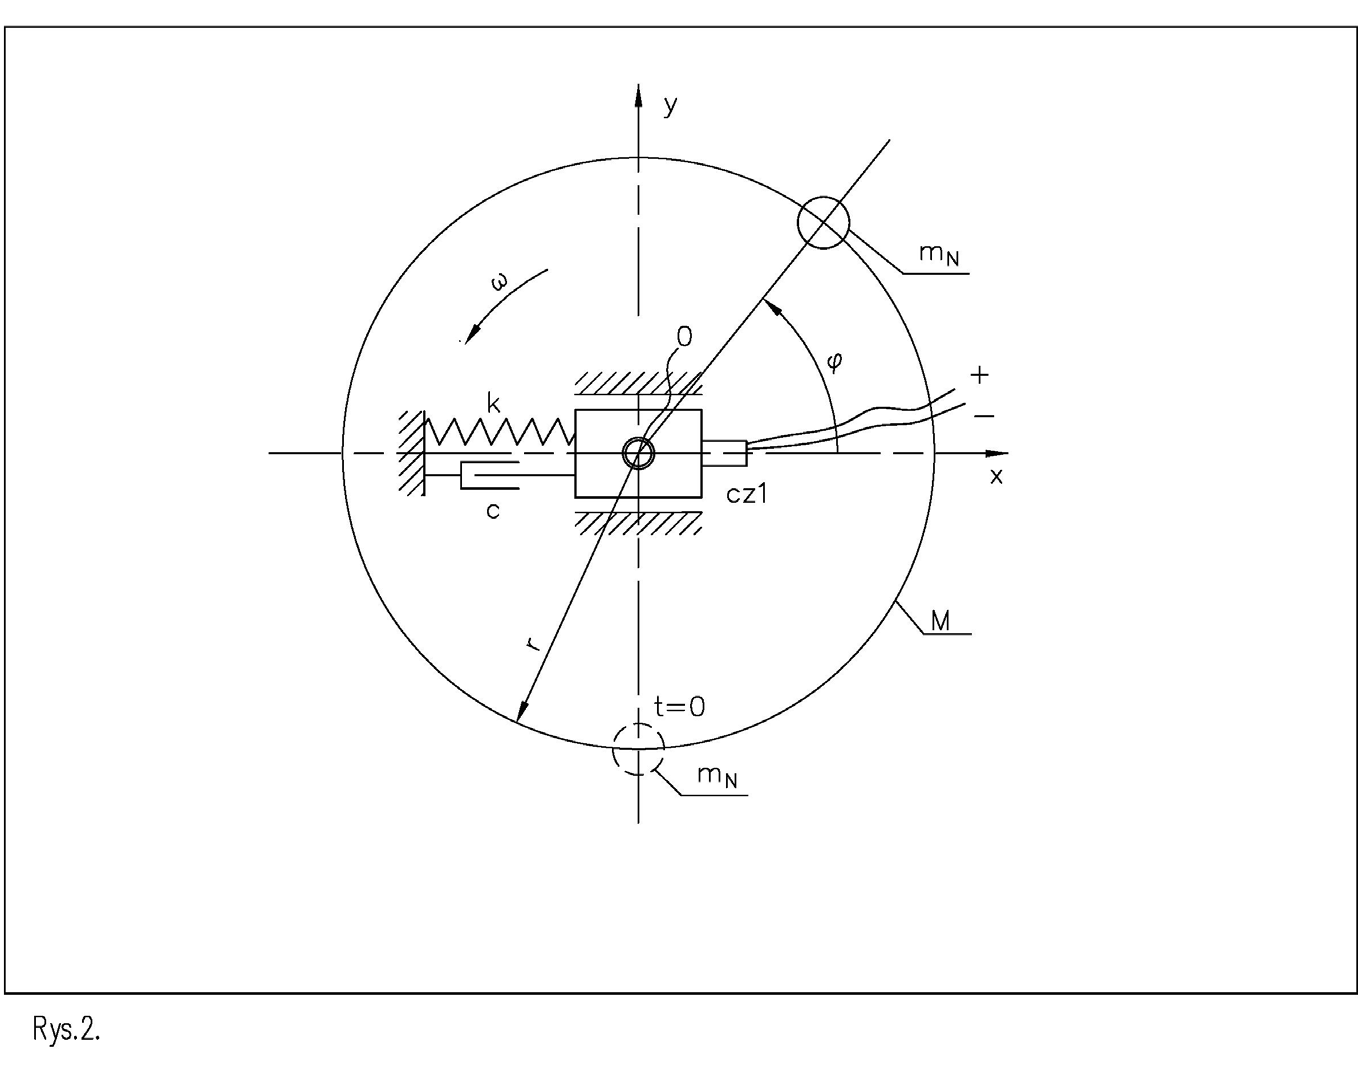
La figura 3 muestra un sistema: un rotor de masa M y un soporte de rigidez k y amortiguamiento viscoso c. Analicemos el comportamiento de dicho sistema.
La superposición de ligaduras sensibles, como en la figura 3, filtra la componente del movimiento en la dirección elegida. Las señales de los sensores de las equilibradoras se filtran de forma similar. Allí los sensores extraen, de la señal que gira con el rotor, una componente que actúa en una dirección determinada. La componente extraída tiene una forma de onda armónica. Así, la figura 3 muestra el estado tras filtrar la señal útil.
La restricción del movimiento de la masa mediante la imposición de ligaduras en el punto 0, en forma de deslizador, para que se mueva a lo largo de una línea recta en la dirección x no modifica las direcciones establecidas de las fuerzas que actúan en el punto 0. El movimiento del disco en la dirección del eje x adopta la forma de una única componente armónica.
La fuerza centrífuga que impulsa el movimiento tiene un valor de:
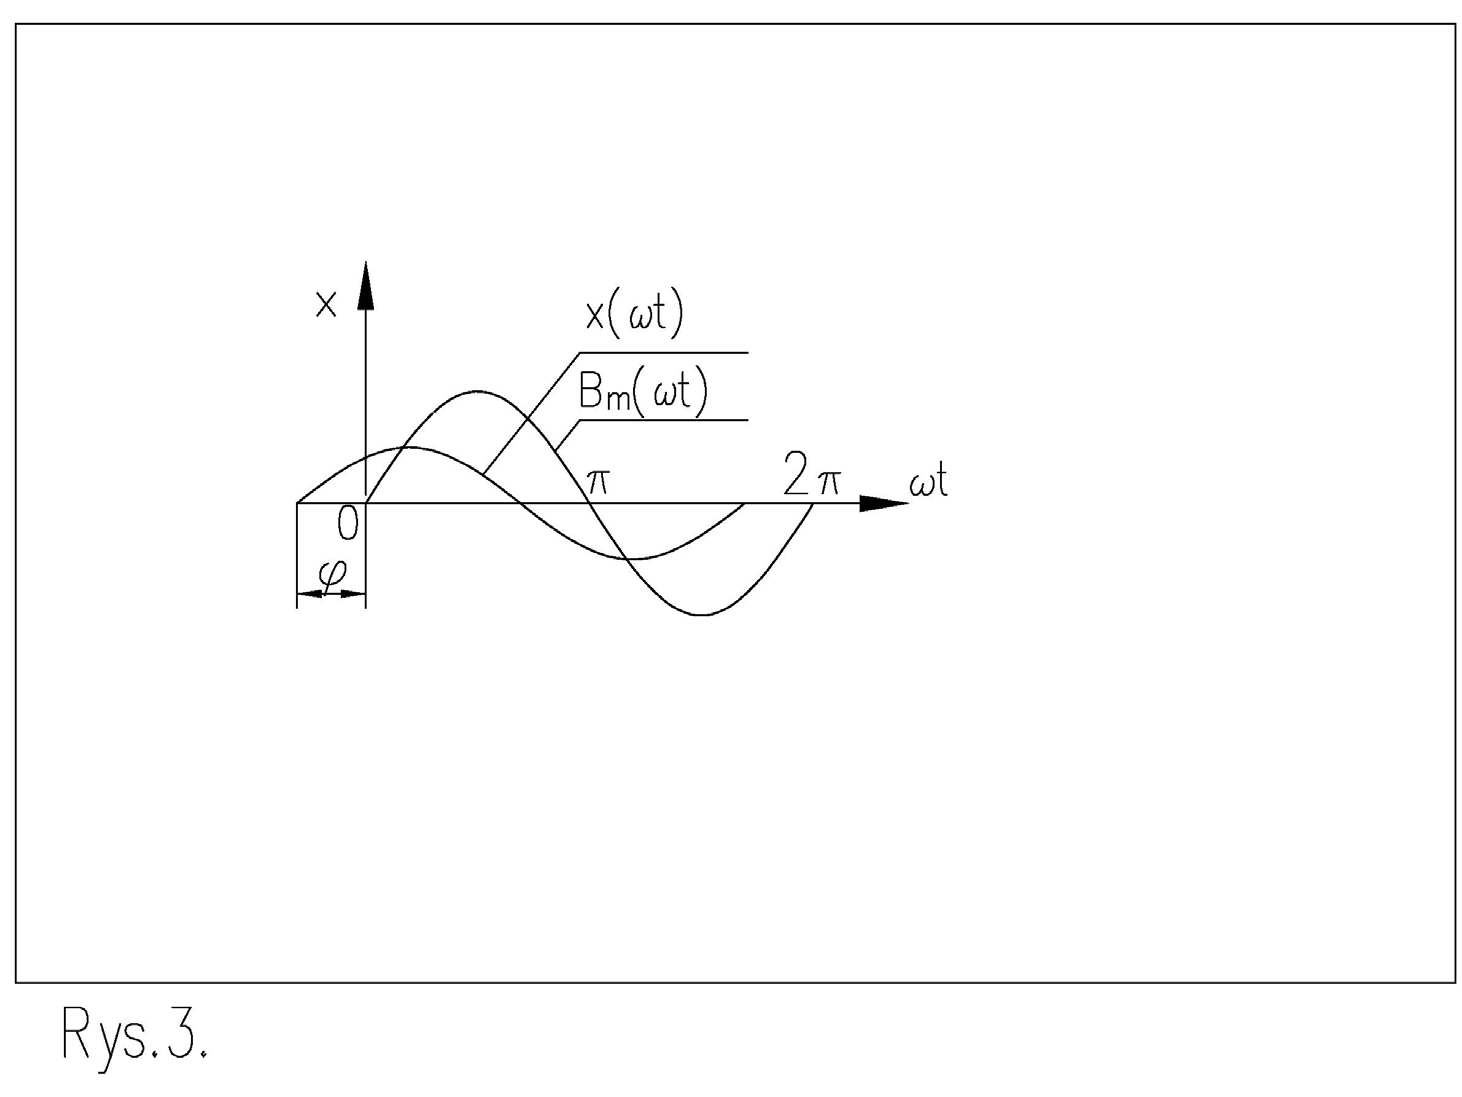
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔" ∙𝑟𝑟⃗ Gira con el disco, y la masa excedente, con velocidad angular ω, mantiene la dirección del radio sobre el que está asentada. Cabe señalar que el valor de la fuerza de inercia aumenta exponencialmente con el cambio de la velocidad de rotación. Bajo la acción de esta fuerza, el rotor se comporta de un modo específico. La figura 4 muestra las formas de onda de la fuerza de inercia debida al desequilibrio y del movimiento de la masa. Se aprecia que la fuerza precede al movimiento un ángulo φ en la rotación del rotor. El valor de este ángulo depende tanto de la velocidad de rotación aplicada como de la rigidez y del amortiguamiento.
La figura 5 muestra la disposición recíproca de las fuerzas en el punto 0 sobre el plano de fase. El eje vertical representa las fuerzas que dependen del desplazamiento del punto 0, y el eje horizontal, las fuerzas que dependen de la velocidad de desplazamiento dentro del centro del disco. Sobre el rotor, todas las fuerzas, incluida la fuerza debida a Bₘ, giran a una velocidad de rotación ω. Su alineación angular mutua (para un rotor concreto con una cimentación invariable sobre el espolón) no cambia con el tiempo para la velocidad de rotación seleccionada.
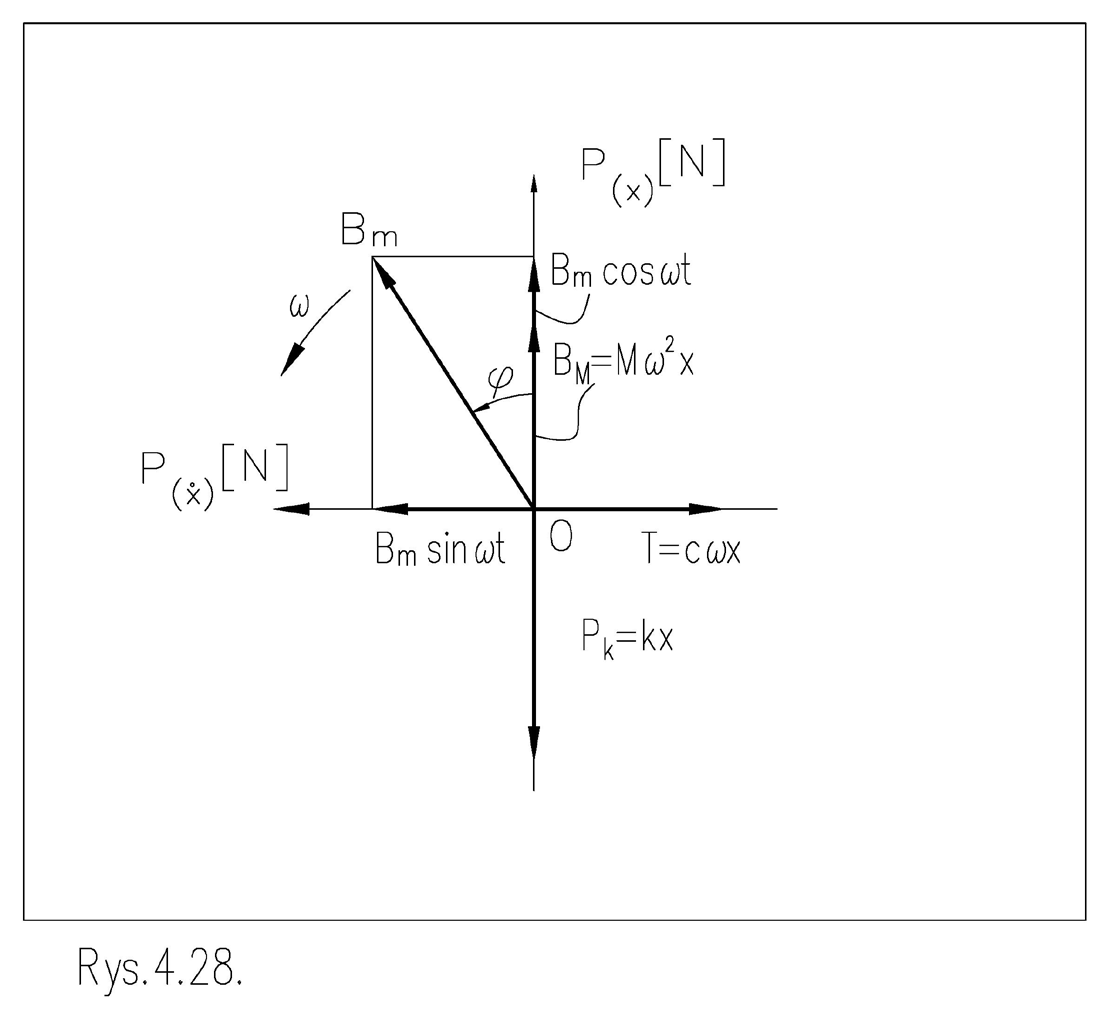
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) en el que el ángulo b) en el que El caso a) se da cuando la frecuencia ω resultante de la velocidad de rotación del disco toma un valor correspondiente a la llamada frecuencia propia, denotada con mayor frecuencia por el símbolo ωₙ. El sistema se encuentra entonces en la llamada resonancia, en la que aumenta la amplitud del movimiento. Como consecuencia, todas las fuerzas aumentan.
El caso b) se produce cuando la frecuencia ω resultante de la velocidad de rotación del disco toma un valor superior a la frecuencia propia.
𝜑𝜑= % "
𝜑𝜑> % “
Resonancia y fuerza inercial
En la resonancia, la excursión del movimiento es máxima cuando la fuerza debida al amortiguamiento alcanza un valor elevado. Después de la resonancia, la fuerza de inercia aumenta. Su amplitud depende de la frecuencia ω elevada al cuadrado. Por ello, la fuerza debida al desequilibrio refuerza la acción de la fuerza debida a la rigidez, y ambas se oponen conjuntamente a la fuerza de inercia, que crece con el cuadrado.
El ángulo de desfase de la fuerza de inercia φ toma valores próximos a 180° en las equilibradoras supercríticas. Al equilibrar sobre los propios cojinetes, pueden abarcar un intervalo de variación mayor.
El desequilibrio es una excitación sobre el rotor denominada excitación inercial. El nombre procede de la fuerza de inercia causada por la rotación. El valor de la fuerza debida al desequilibrio depende de la frecuencia resultante de la rotación. Esta dependencia hace que el sistema se comporte de un modo específico a altas revoluciones, es decir, por encima de la resonancia.
Una propiedad importante del sistema se pone de manifiesto mediante el factor de amplificación, definido del siguiente modo:
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 El límite superior de la relación es:
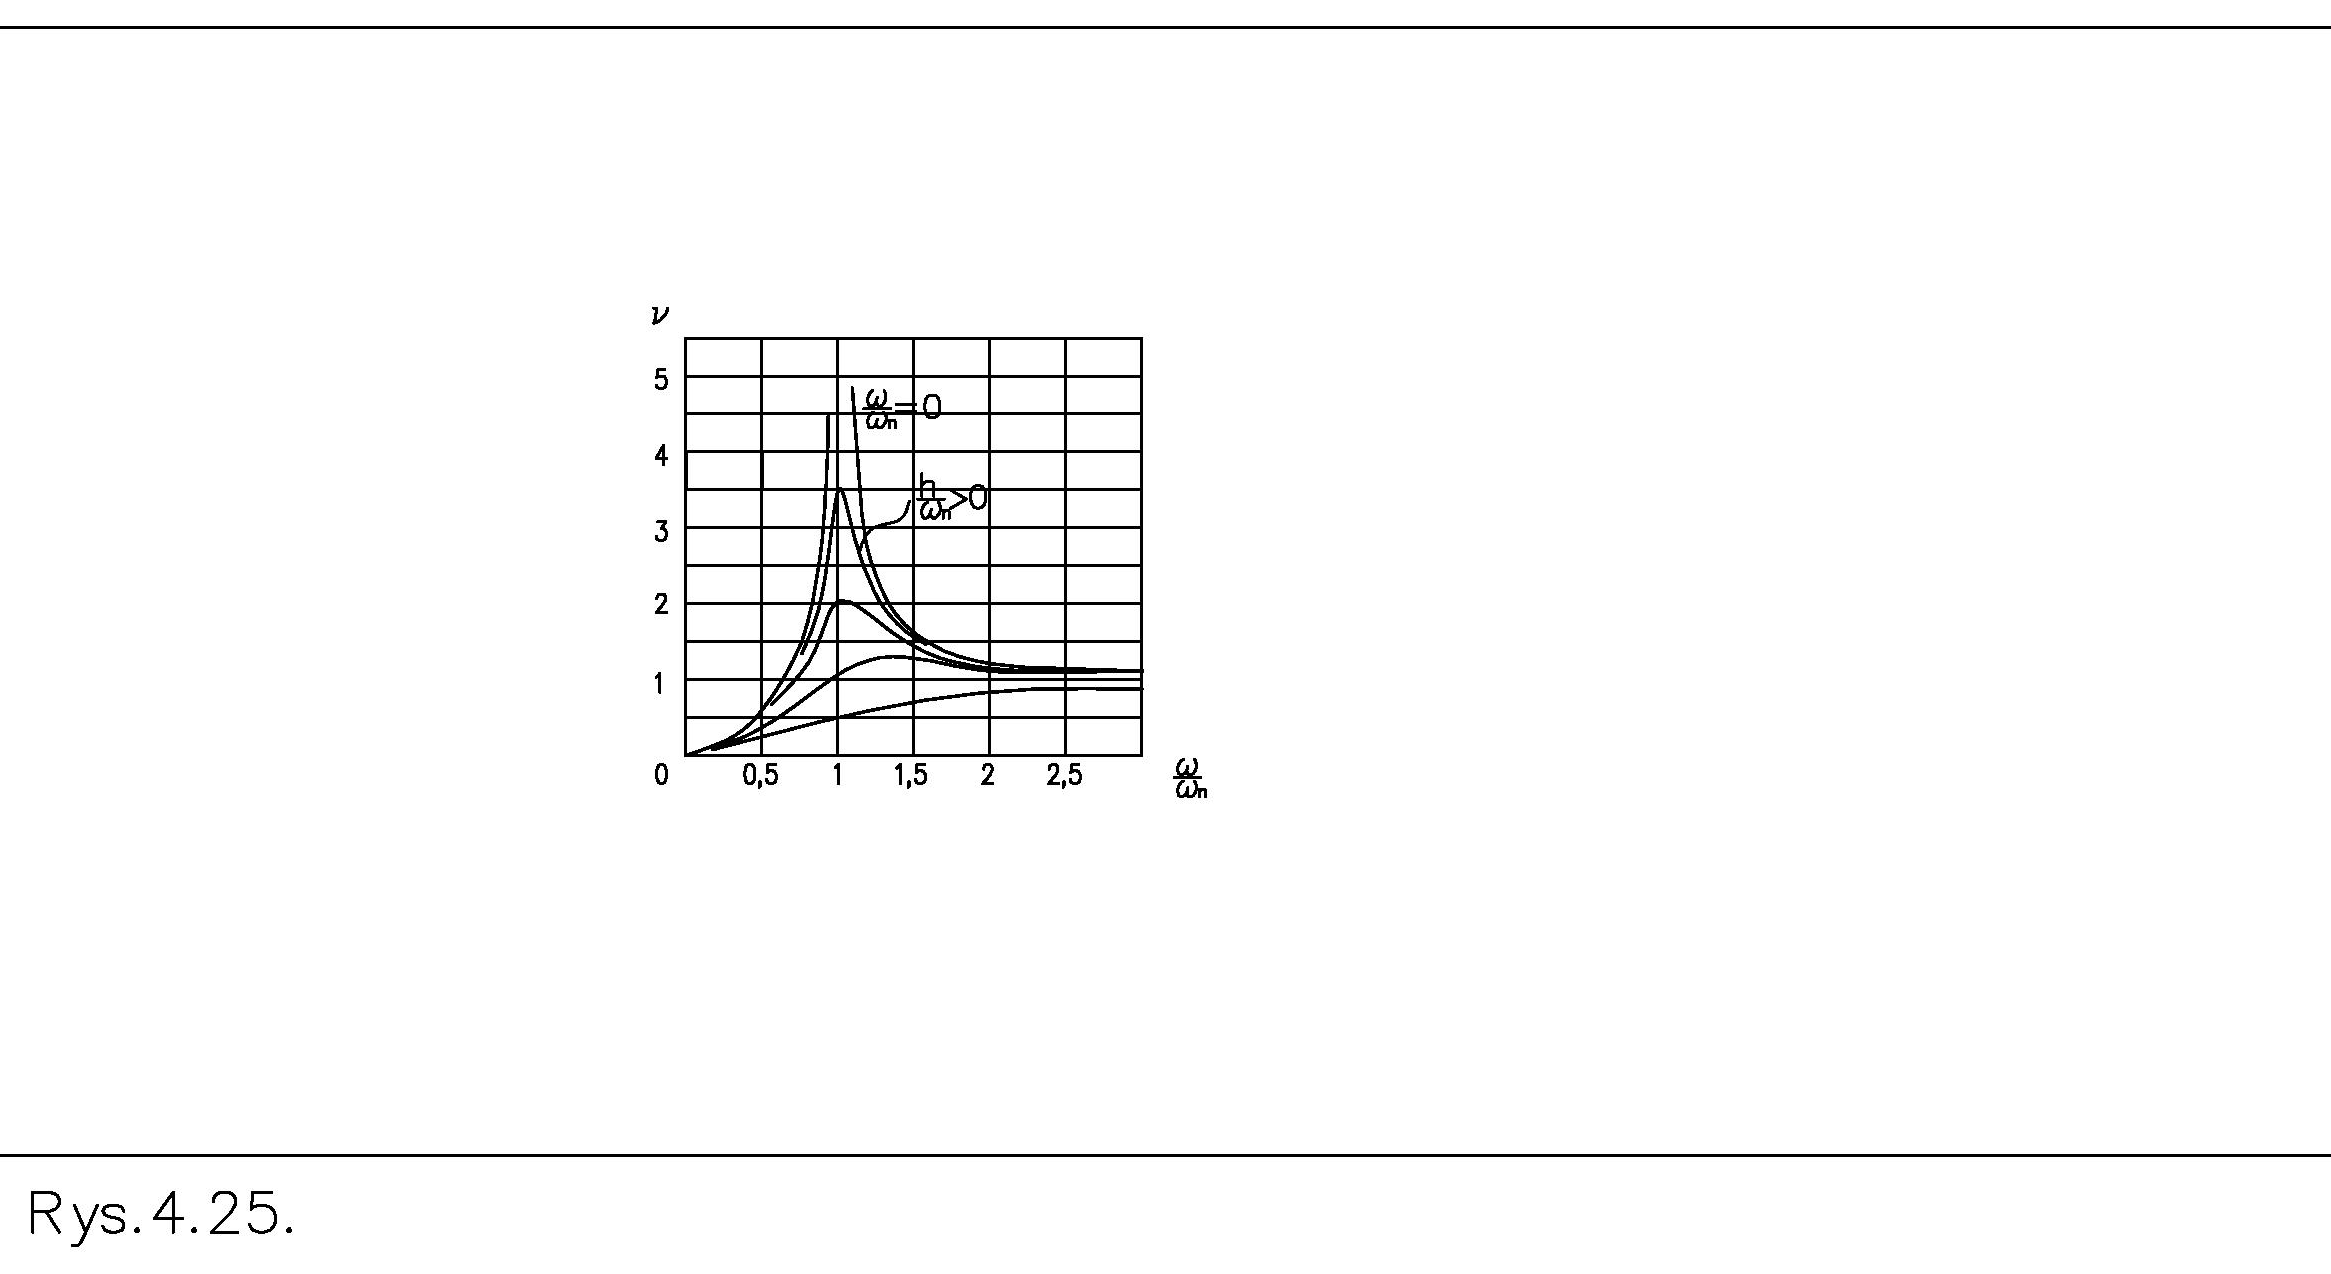
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
& ; = 1 |%| La evolución del valor del factor de multiplicación, o amplitud del movimiento, en función de la frecuencia ω se muestra en la característica de amplitud de la figura 6. En ella se observa que, a velocidades elevadas, la amplitud del movimiento es igual a la excentricidad del disco e. El diagrama de fase muestra que, para esas velocidades, el ángulo φ toma valores próximos a π. En consecuencia, el desplazamiento está en contrafase. Cuanto mayor es el amortiguamiento c, más suaves son los cambios de amplitud y de fase cuando se modifica la velocidad.
La propiedad anterior de la masa rotatoria tiene consecuencias en el movimiento de un rotor de longitud L. Permite la formación de sucesivos modos propios de flexión en rotores flexibles. Este problema se abordará por separado al analizar el comportamiento de los rotores flexibles.
Equilibrado en máquinas equilibradoras subcríticas
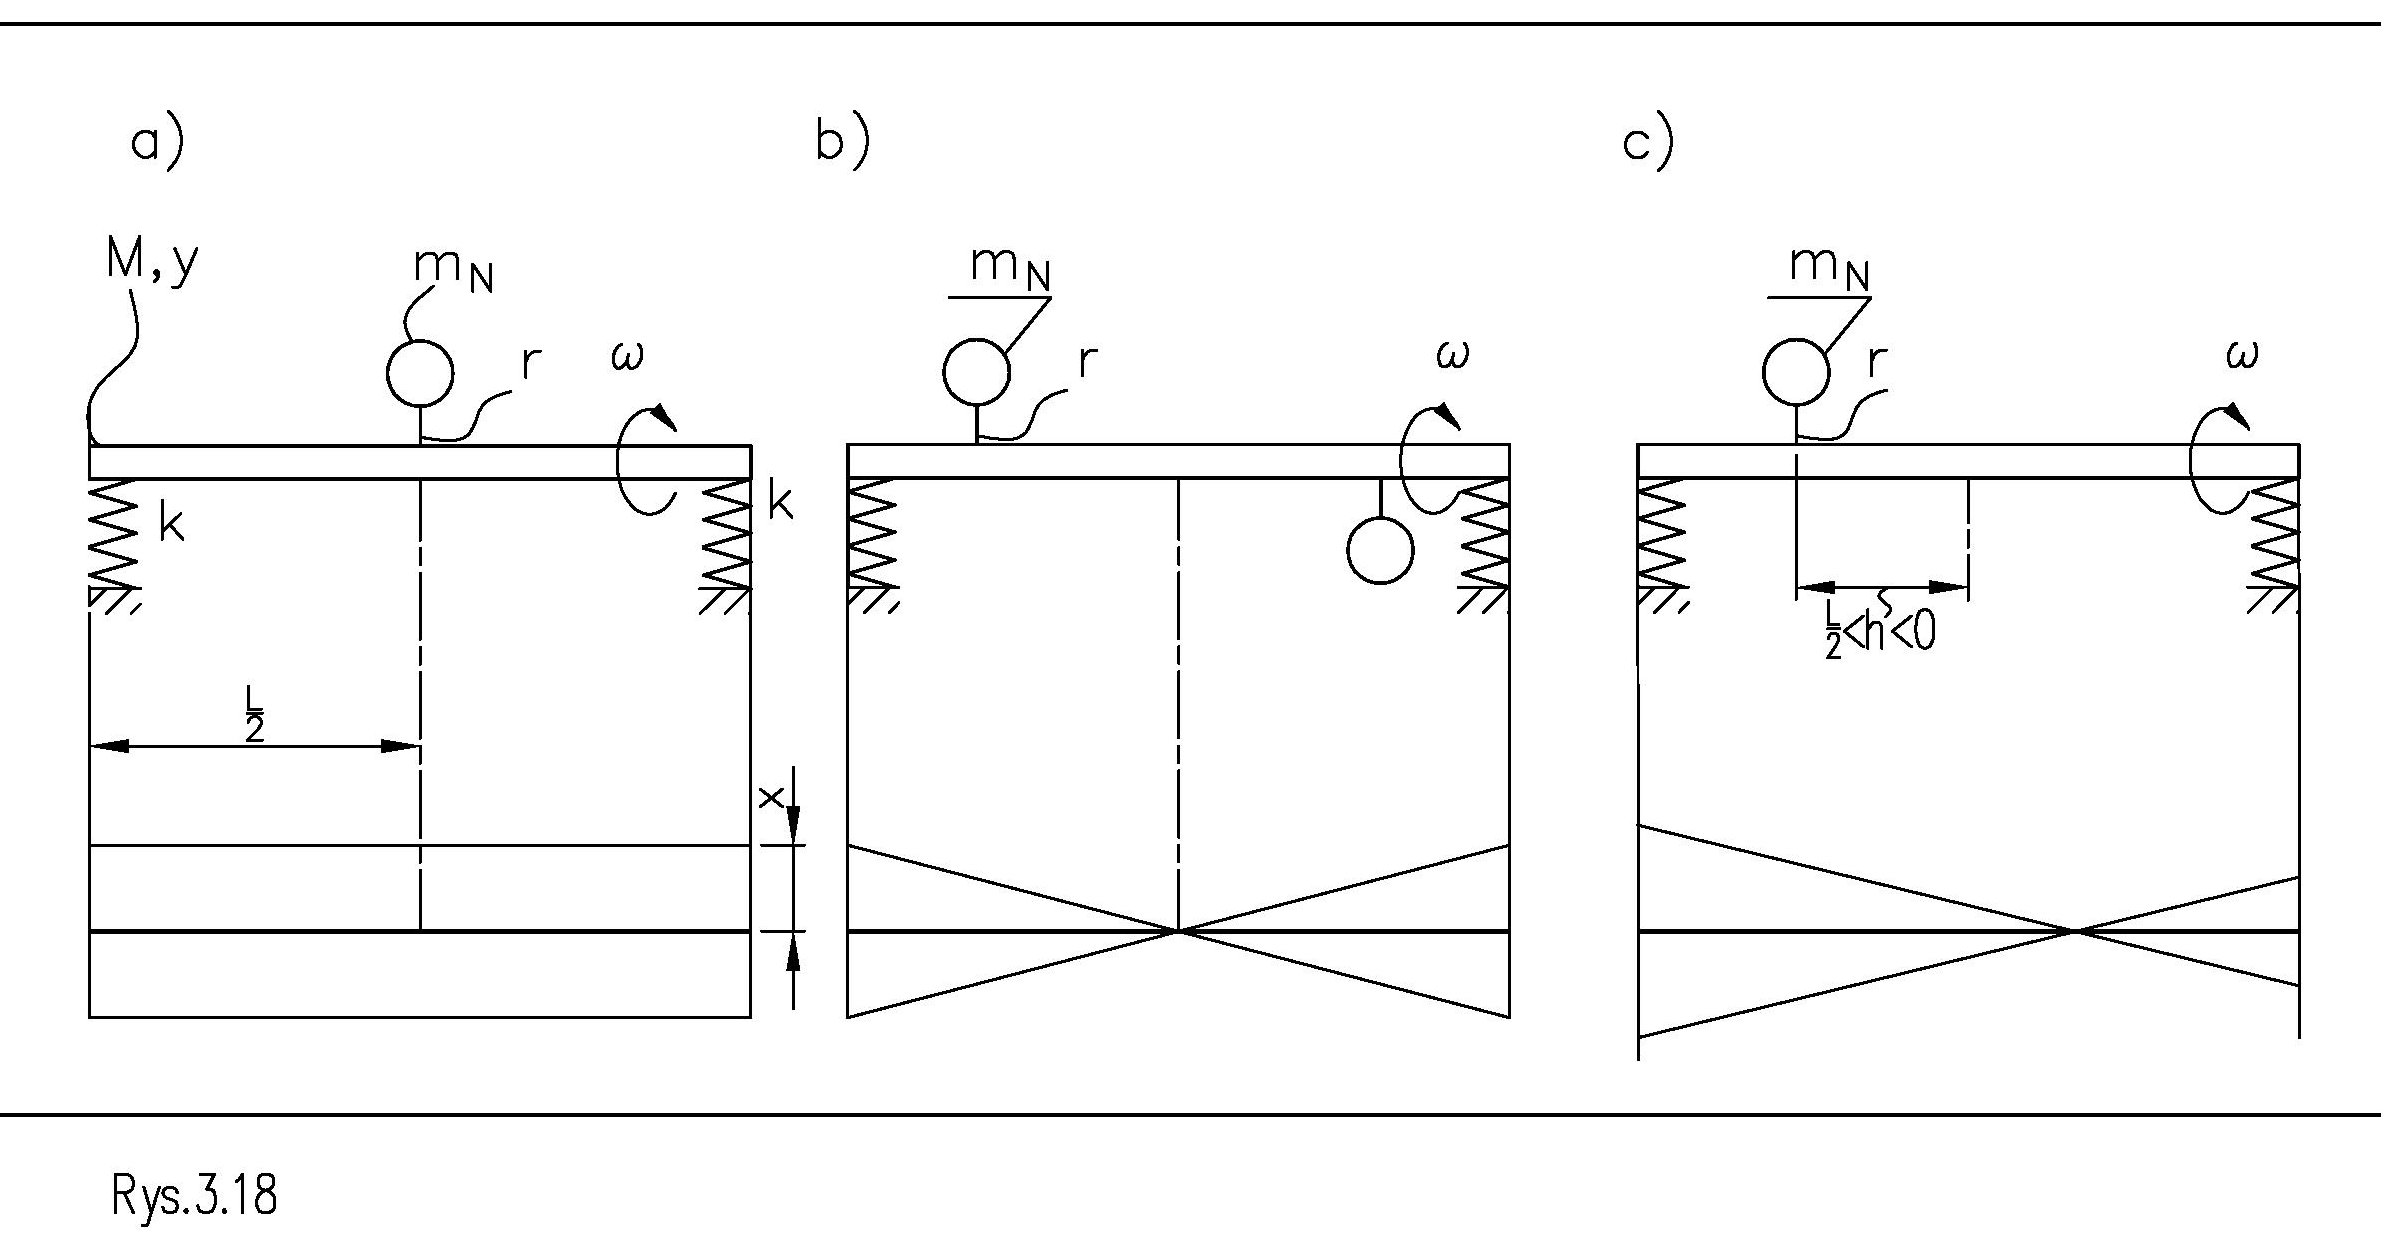
Al realizar el equilibrado en equilibradoras subcríticas, las ligaduras solo permiten que el rotor gire. Por diseño, el rotor vibra. Realiza únicamente un movimiento de rotación. Si existe un desequilibrio en el rotor, las fuerzas de inercia que este genera actúan sobre los elementos de soporte. Dichas fuerzas se miden y se analizan.
Estas propiedades se consiguen mediante una rigidez del apoyo suficientemente elevada, lo bastante grande como para situarse por debajo de la resonancia a cualquier velocidad del rotor.
Aquí puede recordarse una afirmación coloquial: por debajo de la resonancia, el comportamiento del rotor lo determina la rigidez de los apoyos y, por encima de la resonancia, la cantidad de masa del rotor y su distribución. Cualquier cambio en la cantidad o en la distribución de la masa obliga a realizar una nueva identificación. En las equilibradoras «blandas», cada nuevo rotor que se equilibra, al tener una cantidad de masa y una distribución diferentes, realizará ya movimientos distintos con independencia del desequilibrio. Por tanto, no pueden utilizarse los datos de la identificación «antigua» para el rotor «nuevo».
Por tanto, la búsqueda de la carga requiere una nueva identificación.
En las equilibradoras «duras», al pasar de un rotor a otro la rigidez de los soportes no cambia. Por tanto, puede utilizar los datos del rotor «antiguo»
identificación para equilibrar un rotor de otra forma o de otro peso.
En la práctica, las suspensiones rígidas de los rodillos de apoyo pueden sufrir deformaciones. Estas son lo bastante pequeñas como para minimizar su influencia en el cálculo de los desequilibrios mediante coeficientes fijos para distintas revoluciones, que dependen únicamente de la masa del rotor. Pueden ser, por ejemplo, tres conjuntos de coeficientes válidos para todo el intervalo de revoluciones: masa del rotor baja, media y alta.
Eliminar el efecto de la cantidad y la distribución de la masa sobre las fuerzas que aparecen en los apoyos de un rotor equilibrado durante la rotación abre nuevas posibilidades de proceso en el equilibrado, como:
a) desvincular el proceso de identificación del rotor que se está equilibrando en ese momento
b) selección de la posición de los planos de corrección con independencia de la posición de los planos de prueba.
¿De dónde proceden estas capacidades en las equilibradoras subcríticas? Solo las fuerzas de inercia causadas por el desequilibrio constituyen una carga variable sobre el apoyo del rotor. Al modificar la rotación, las amplitudes de las fuerzas de inercia cambian de forma proporcional y predecible. No existen otras fuerzas de inercia. Debido a la rigidez del rotor, la posición relativa de todos los componentes del desequilibrio no varía al cambiar la rotación. Dos rotores de aspecto muy distinto, por ejemplo uno ligero y otro pesado, uno esbelto y otro macizo, pero sometidos al mismo desequilibrio, se comportarán de manera idéntica en esta equilibradora. Esto significa que la variación de la carga sobre los apoyos será idéntica en ambos casos.
Calibración con un rotor de referencia
Si la identificación no está relacionada con la masa y la forma del rotor, el proceso de identificación puede realizarse una sola vez para todos los rotores, utilizando un rotor de referencia. Los datos de la identificación deben almacenarse en la memoria de la máquina como coeficientes de calibración y utilizarse en los equilibrados posteriores. Por ello, estas máquinas las calibra una sola vez el servicio técnico de fábrica tras el montaje en la planta del cliente. En la práctica, durante el funcionamiento de la máquina se producen cambios en la cimentación y en la fijación de la máquina a ella. Por tanto, la mejor eficiencia de equilibrado se garantiza con una revisión anual realizada por el equipo del fabricante de la equilibradora.
A modo de recordatorio, una equilibradora supercrítica realiza las mediciones cuando el rotor se encuentra siempre en una posición idéntica. Esa posición es angular respecto a la hoja, y las fuerzas de inercia forman un sistema variable de fuerzas que contiene componentes. Esto incluye una constante debida al desequilibrio y una variable debida a la masa completa del rotor.
Una equilibradora subcrítica también realiza las mediciones cuando el rotor se encuentra siempre en una posición angular idéntica respecto a la hoja, pero las fuerzas de inercia forman un sistema invariable que contiene un único conjunto de fuerzas: las debidas al desequilibrio. No hay separación entre fuerza y movimiento, ya que no se produce movimiento lateral. La invariabilidad del sistema consiste en la dependencia igual, respecto a la velocidad de rotación, de todos los elementos del conjunto y en la constancia o anulación del ángulo φ (figura 6).
En una equilibradora subcrítica observamos un sistema cinetoestático de fuerzas que contiene elementos variables de forma predecible y calculable con el cambio de la velocidad de rotación.
Conclusión
- No es posible mostrar ni medir directamente la posición angular del desequilibrio en el rotor con una equilibradora, debido al desfase entre la fuerza de inercia del desequilibrio y el movimiento de rotación del rotor, y a la suma de los movimientos que se producen según varios grados de libertad. Uno de los obstáculos es la influencia de las fuerzas de inercia generadas por el movimiento oscilante transversal del rotor. La posibilidad de identificar la ubicación del exceso de masa se da, por ejemplo, tras una prueba con masas de ensayo y la realización de cálculos que tienen en cuenta la respuesta del rotor a dichas masas. El uso de masas de ensayo no se describe en este texto.
- Una característica común del equilibrado de rotores en sus propios cojinetes y en equilibradoras supercríticas es la realización de la denominada identificación dinámica limitada del sistema rotor + apoyo, mediante masas de ensayo, antes de cada equilibrado. Esta prueba tiene por objeto comprobar el comportamiento del sistema, es decir, de un rotor y una cimentación concretos, bajo la influencia de una carga externa aplicada, por ejemplo, en dos puntos y, además, en cualquier otro punto, pero siempre en la misma dirección. La razón inmediata de la necesidad de esta prueba es la presencia de fuerzas de inercia procedentes de toda la masa del rotor durante las oscilaciones, con independencia de las fuerzas de inercia debidas al desequilibrio.
- La principal ventaja de las equilibradoras subcríticas frente a las supercríticas es la posibilidad de utilizar los coeficientes de calibración obtenidos en una única identificación con un rotor de referencia para equilibrar otros rotores distintos. La independencia del cálculo del desequilibrio respecto a la cantidad y a la distribución de masa del rotor que se equilibra se logró al eliminar las vibraciones transversales del rotor durante la rotación.