一般而言,刚性转子的运动主要受其约束所允许的范围限制。不过,在剩余的自由度上,转子仍可能出现值得关注的运动形式。
需要考虑的运动要素是旋转运动(包含两个分量)和横向振动(同样包含两个分量)。
安装在旋转机械中、置于自身轴承内的转子,在旋转时的运动方式是:位于旋转轴线上的两个点(例如位于轴承所在平面内)沿椭圆或圆周运动。要确定这一运动,需要在转子的每个支点处获取两组由测量得出的数据。
在转子自身轴承中测量转子运动
在转子自身轴承中进行动平衡时,我们在沿旋转轴线相互错开的两个位置上,沿选定方向进行测量。借助定向振动传感器,我们测量信号在选定方向上的分量,并对其进行滤波。该分量本应呈谐波波形,但由于含有大量干扰,只能接近谐波。在机器中,干扰来自被激励而产生运动的各种部件。因此,需要借助滤波性能优异的电子电路,从该分量中分离出有用信号。这种滤波方法是动平衡机所特有的:它能够适应转子的瞬时转速,并且不会丢失有关转子瞬时位置(包括角位置)的任何相关信息。所获得的有用信号,其频率与转子转速相对应,波形为谐波。
为简化描述,下文有意省略第二类滤波。不过,这类滤波始终都在使用。
这就是振动的变化过程,因此测量的是选定的振动参数。不平衡量的测量是间接的,也就是说,不平衡量的大小和角位置,可以根据转子运动的特性推算得出,而不是根据直接来自不平衡量的力。形象地说,转子支承系统“把力转化为运动”。
了解转子旋转时的行为,有助于从这类测量结果中得出正确的结论。
两类动平衡机:软支承与硬支承
在静态动平衡机上对转子进行动平衡,有两种方式,它们是随着时间推移,按以下顺序逐渐成为通行做法的:
a) 在超临界动平衡机上进行,此类动平衡机通常称为“软”支承动平衡机
b) 在亚临界动平衡机上进行,此类动平衡机通常称为“硬”支承动平衡机。
在超临界动平衡机上,查找不平衡量的方法类似于在转子自身轴承上进行动平衡。我们测量其运动,并查找引起这一运动的力。
在亚临界动平衡机上,约束只允许转子旋转,因此测得的仅是不平衡量产生的惯性力。
在超临界动平衡机上进行动平衡
在超临界动平衡机上进行动平衡 要理解如何确定形成不平衡量的多余质量(在转子相对的圆柱端面上未被其他质量补偿)的位置与数值,就需要分析具有两个自由度的系统的振荡运动。
动平衡机的设计人员简化了数据采集方法:他们在支承点处给转子施加约束,迫使其在一个平面内运动,通常是在水平方向。在平面内的运动具有两个自由度(不计旋转)。这一自由度数目足以求出不平衡量的两个分量。此类动平衡机之所以称为超临界动平衡机,是因为水平方向的支承刚度很小,转子只需转动很少几圈,就已处于共振点以上。
这样,信号的第一次滤波由支承元件完成,我们称之为机械滤波;而从谐波分量中清除干扰,则是在轴承固有振型下进行动平衡的过程中,借助电子系统完成的。
本征模态与不平衡量分量
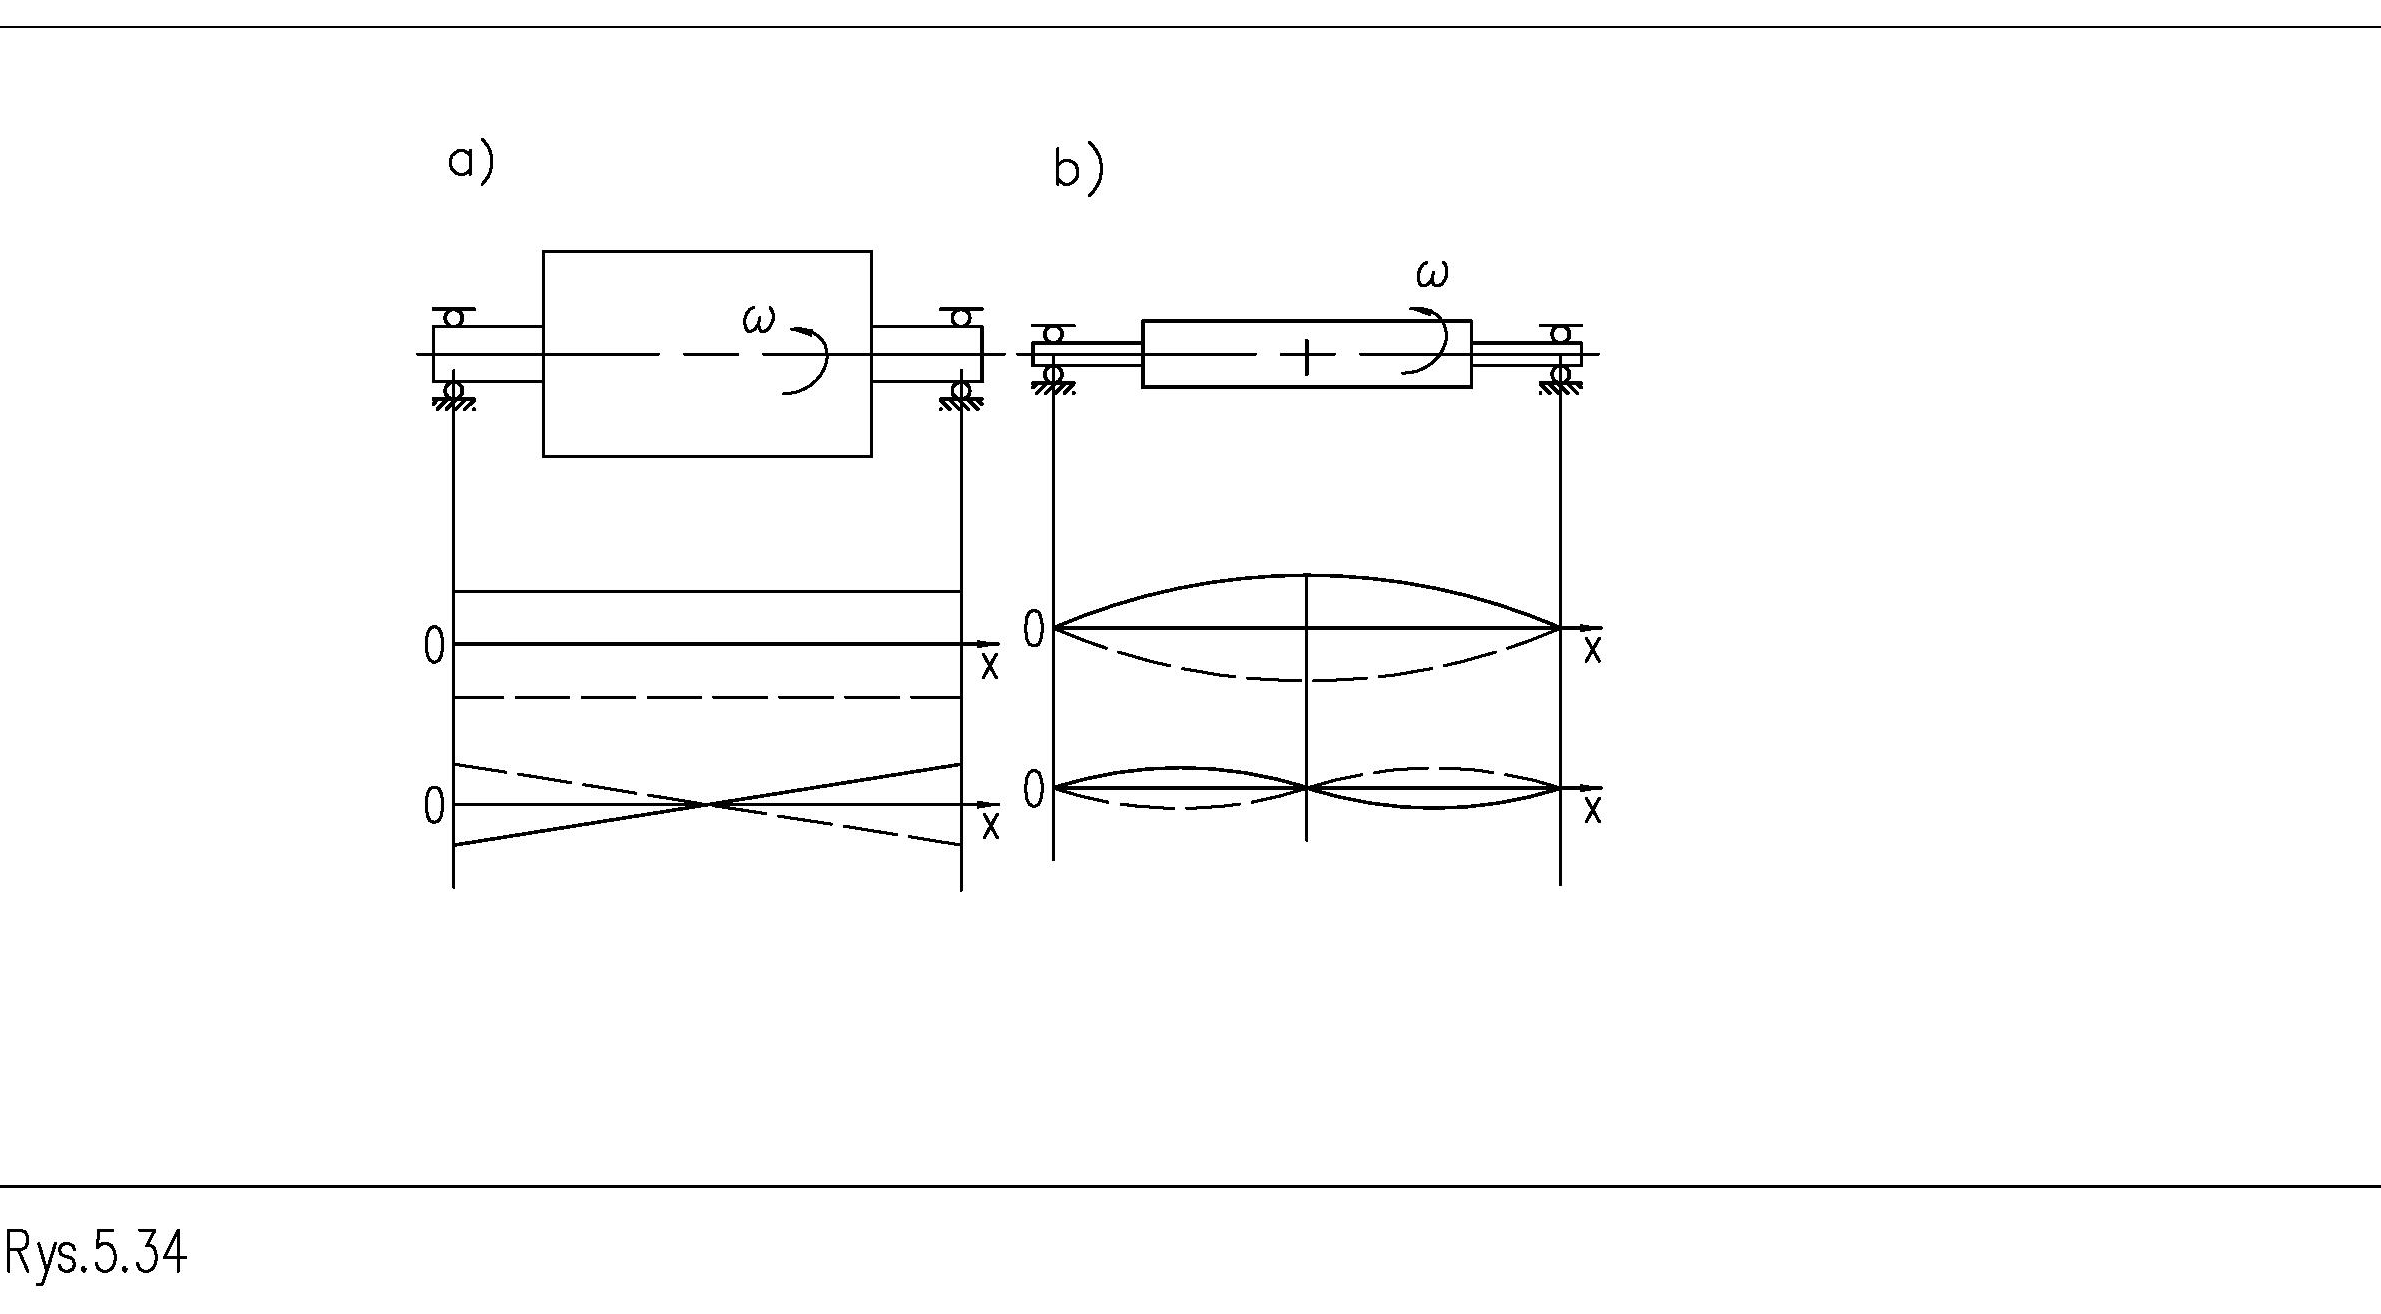
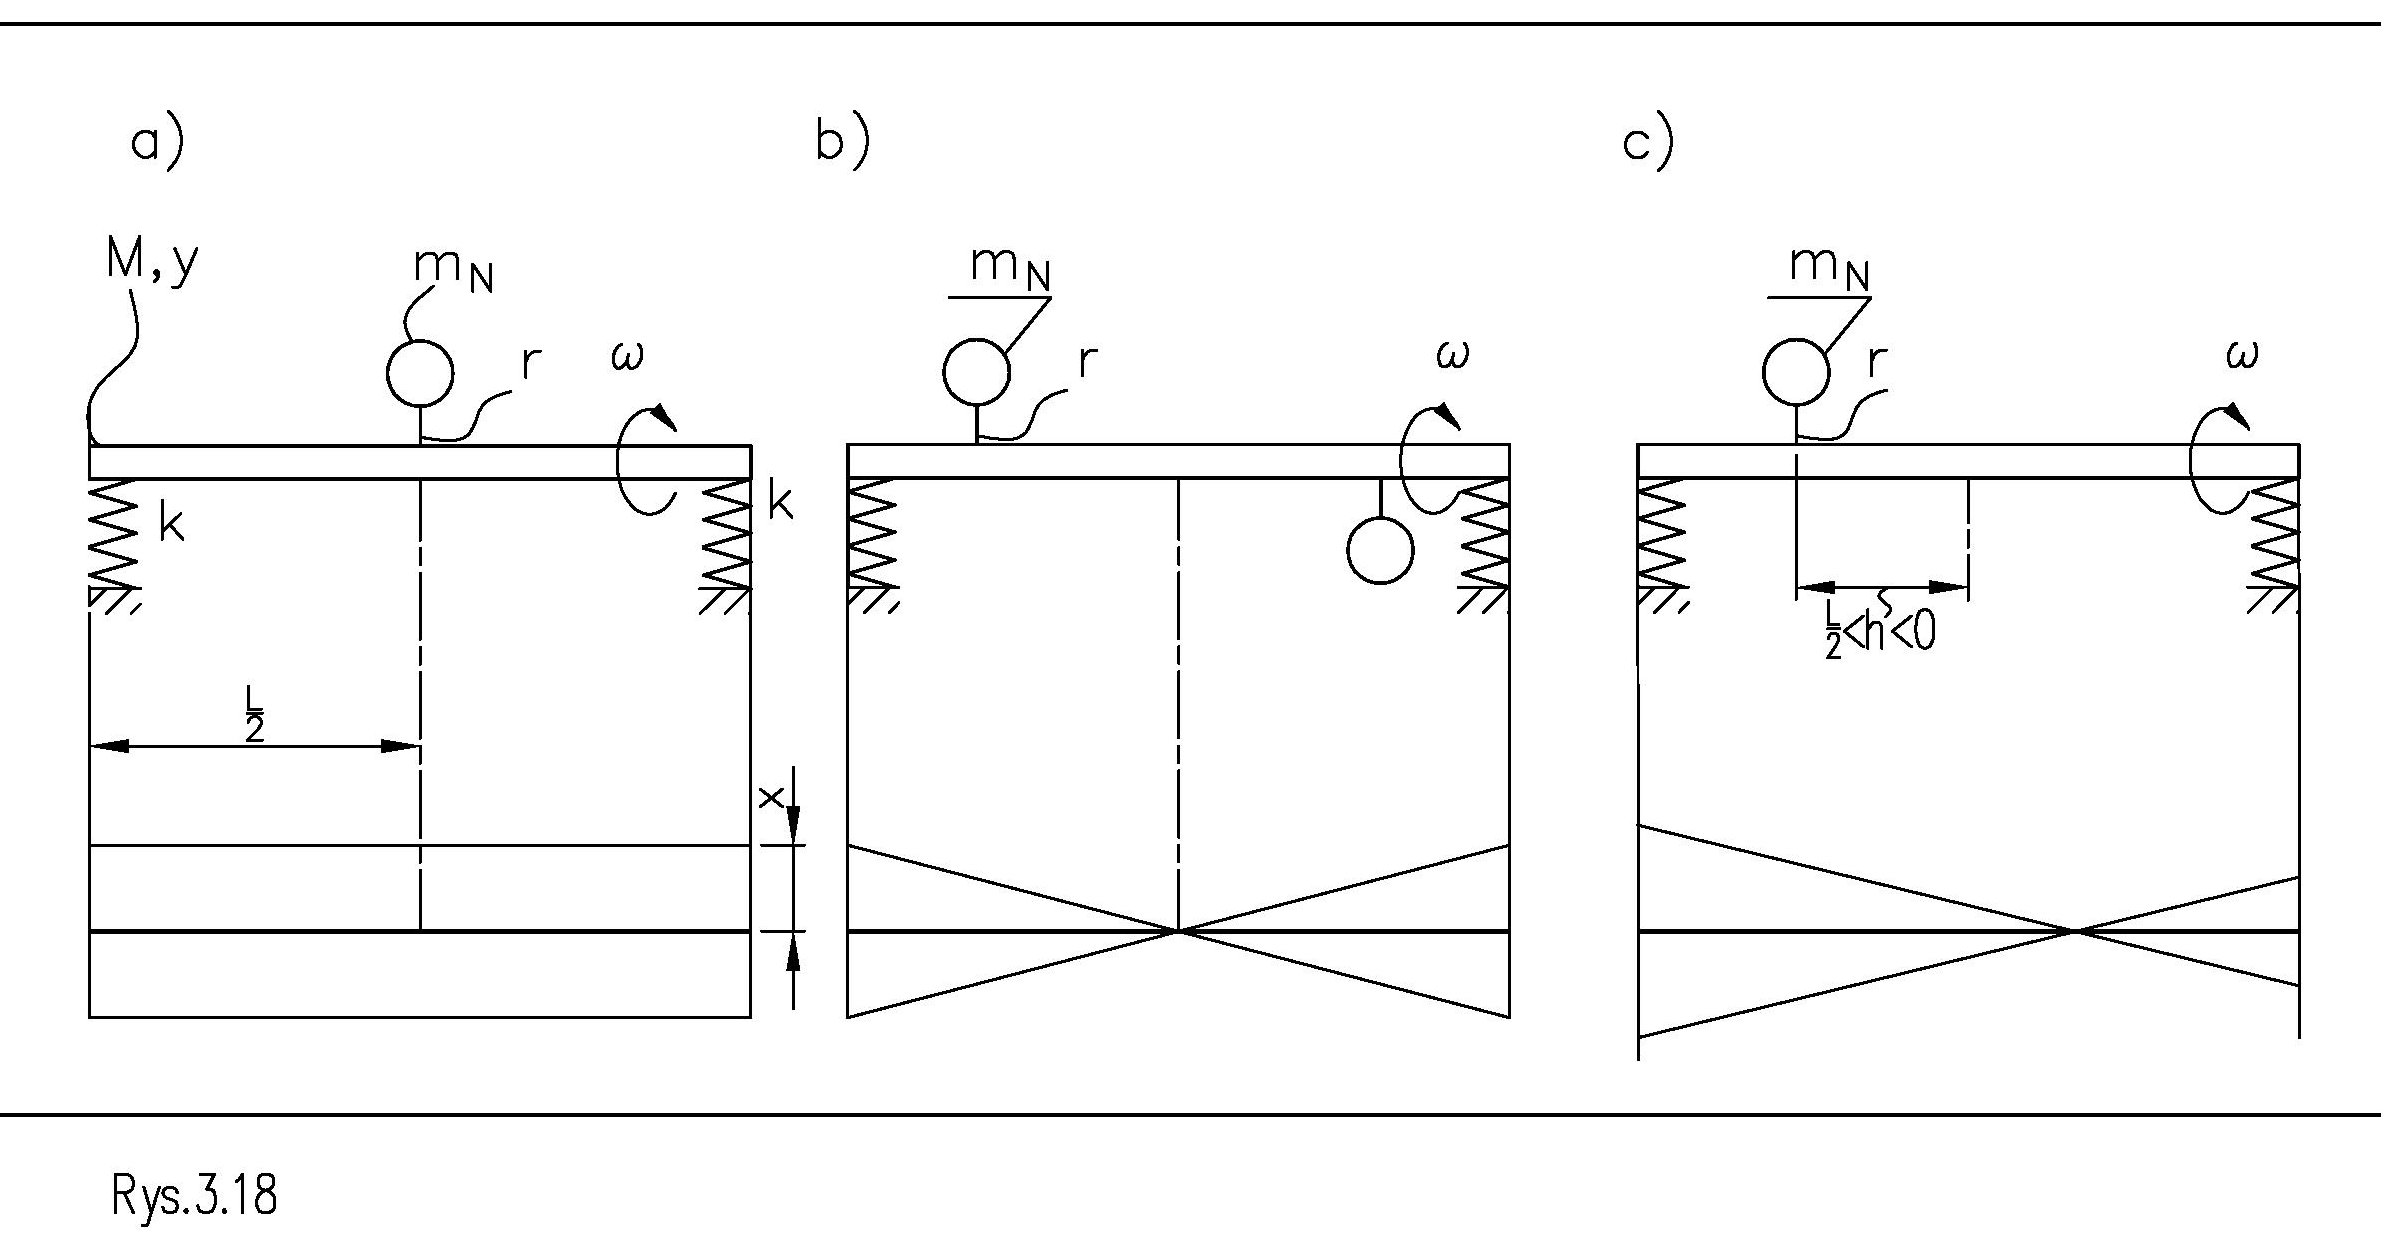
图 1 显示了安装在超临界动平衡机上的、完全对称的刚性转子可以做出的运动。这些运动可以是:
a) 线性运动,平行于旋转轴线
b) 角向运动,例如发生在水平面内。
上述每一种运动都称为一种固有振型。刚性转子不会表现出其他固有振型。
这些运动各由不同的激励引起。线性运动由不平衡量产生的力引起,这种不平衡量通常称为静不平衡;角向运动则称为不平衡量产生的力矩,通常称为动不平衡。如果转子同时存在这两种不平衡分量,就会同时做这两种运动。
尽管有上述说明,仍需指出,运动是图 1 所示两个本征模态之和。因此,传感器测得的幅值和相位,是由这两个分量之和确定的。运动的叠加可以得出落在较大变化范围内的不同数值。图 2 示意性地给出了不平衡量的各个分量。
图 2 显示了由不平衡量分量引起的转子运动分量:
a) 由静载荷引起的线性运动
b) 由动载荷引起的角向运动
c) 由两种分量共同引起的混合型 测量每转进行一次,且始终在转子相对于叶片的相同角向位置进行。这样,动平衡机“看到”的是一个并未旋转的转子,而作旋转运动的转子所呈现的动态现象,则被视为运动静力学现象。
测量的方式与时机由相应构造的机械系统和电子系统提供。安装在动平衡机支承上的振动传感器,测量沿轴线方向所做两种运动之和,并取决于传感器的作用方向。
超临界动平衡机与亚临界动平衡机的工作方式不同:测量期间,转子除了旋转运动之外,还会做水平往复运动。往复运动会使整个转子质量在转子中产生附加惯性力。这些力属于干扰,上述说法由此具有相应的影响。
由于问题较为复杂,辨识不仅要在振动传感器所在的位置和共同的方向上进行,还要在特定的转速下进行。甚至可以说,转子全部质量所产生的惯性力变化,实际上无法通过完整的解析方法辨识出来,因为它不仅取决于质量,还取决于其中一个质量惯性矩。这使得试验平面与转子上的校正平面无法解耦。校正必须在悬挂试重块、并已完成局部辨识的位置进行。
如果测量结果既包含不平衡量产生的旋转惯性力的影响,又包含整个转子质量相对于支承所产生的静止分量的影响,则意味着:
a) 两个质量相同、不平衡量也相同但形状不同的转子,在同一转速下,在动平衡机上的表现会有所不同
b) 尽管刚性转子的不平衡量是恒定的,但转速变化时,给定转子的动态表现并不相同;随着转子质量的大小与分布不同,在转子支承上沿选定方向测得的振动幅值也会发生变化。
此外(如下文所示),不平衡力与转子运动之间的角度关系也会发生变化。这应理解为:在振动位移的相同相位(例如最大摆幅处),转子相对于叶片所处的旋转角度不同,转速不同时也不同。这意味着,除了旋转运动之外,转速每变化一次,转子还会额外转过一个小角度。
因此,在超临界动平衡机上对每个新转子进行动平衡之前,都要先对系统的转子与支承进行所谓的部分动态辨识。通过这一辨识,可以得到标定系数,以及校正配重的数值和实际安装角度。
安装在超临界动平衡机上的转子在旋转时表现出特定的行为。我们将对这一行为加以追踪。
模型系统:弹性支承上的不平衡圆盘
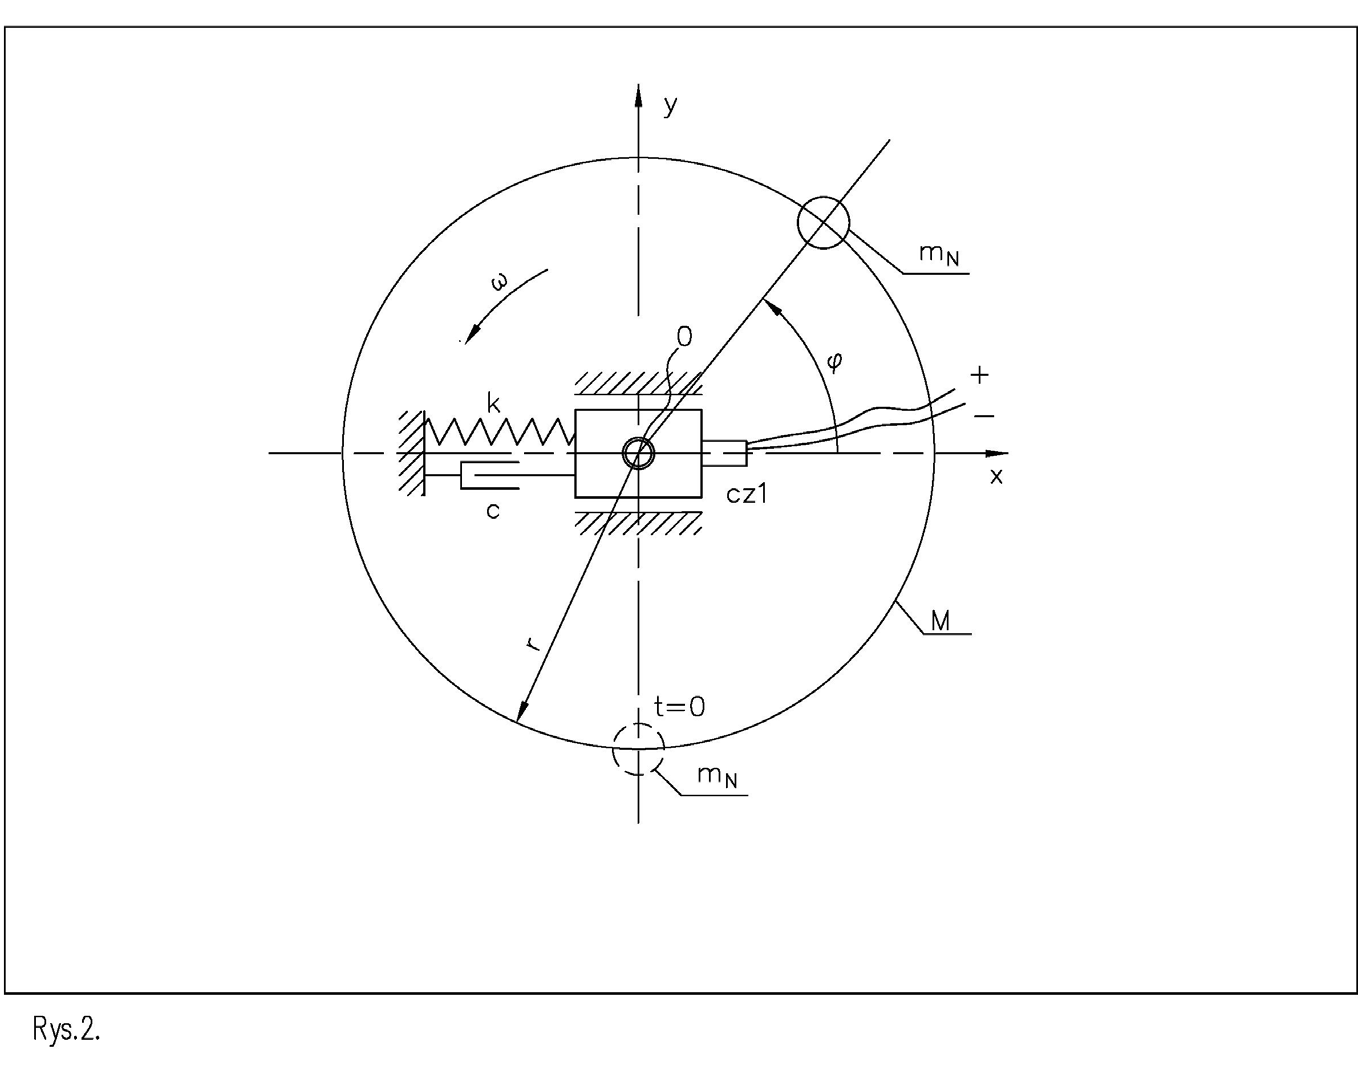
图 3 显示了一个系统:质量为 M 的转子,加上刚度为 k、黏性阻尼为 c 的支承。下面我们来分析这样一个系统的行为。
如图 3 所示,叠加敏感耦合,可滤出所选方向上的运动分量。动平衡机上的传感器信号也是以类似方式滤波的:传感器从随转子旋转的信号中提取出沿某一方向作用的分量,该分量呈谐波波形。因此,图 3 显示的是有用信号经滤波后的状态。
通过在点 0 处施加约束(滑块形式),将质量的运动限制为沿 x 方向的直线运动,并不会改变点 0 处各力已确定的方向。转盘沿 x 轴方向的运动表现为单一的谐波分量。
推动该运动的离心力数值为:
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔” ∙𝑟𝑟⃗ 它与圆盘一起旋转,过剩质量以角速度 ω 旋转,并始终保持在其所在半径的方向上。我们注意到,惯性力的数值随转速的变化呈指数增长。在该力的作用下,转子会表现出特定的行为。图 4 给出了不平衡量所产生的惯性力与质量运动的波形。可以看出,在转子的旋转中,力超前于运动一个角度 φ。该角度的大小取决于所采用的转速,以及刚度和阻尼。
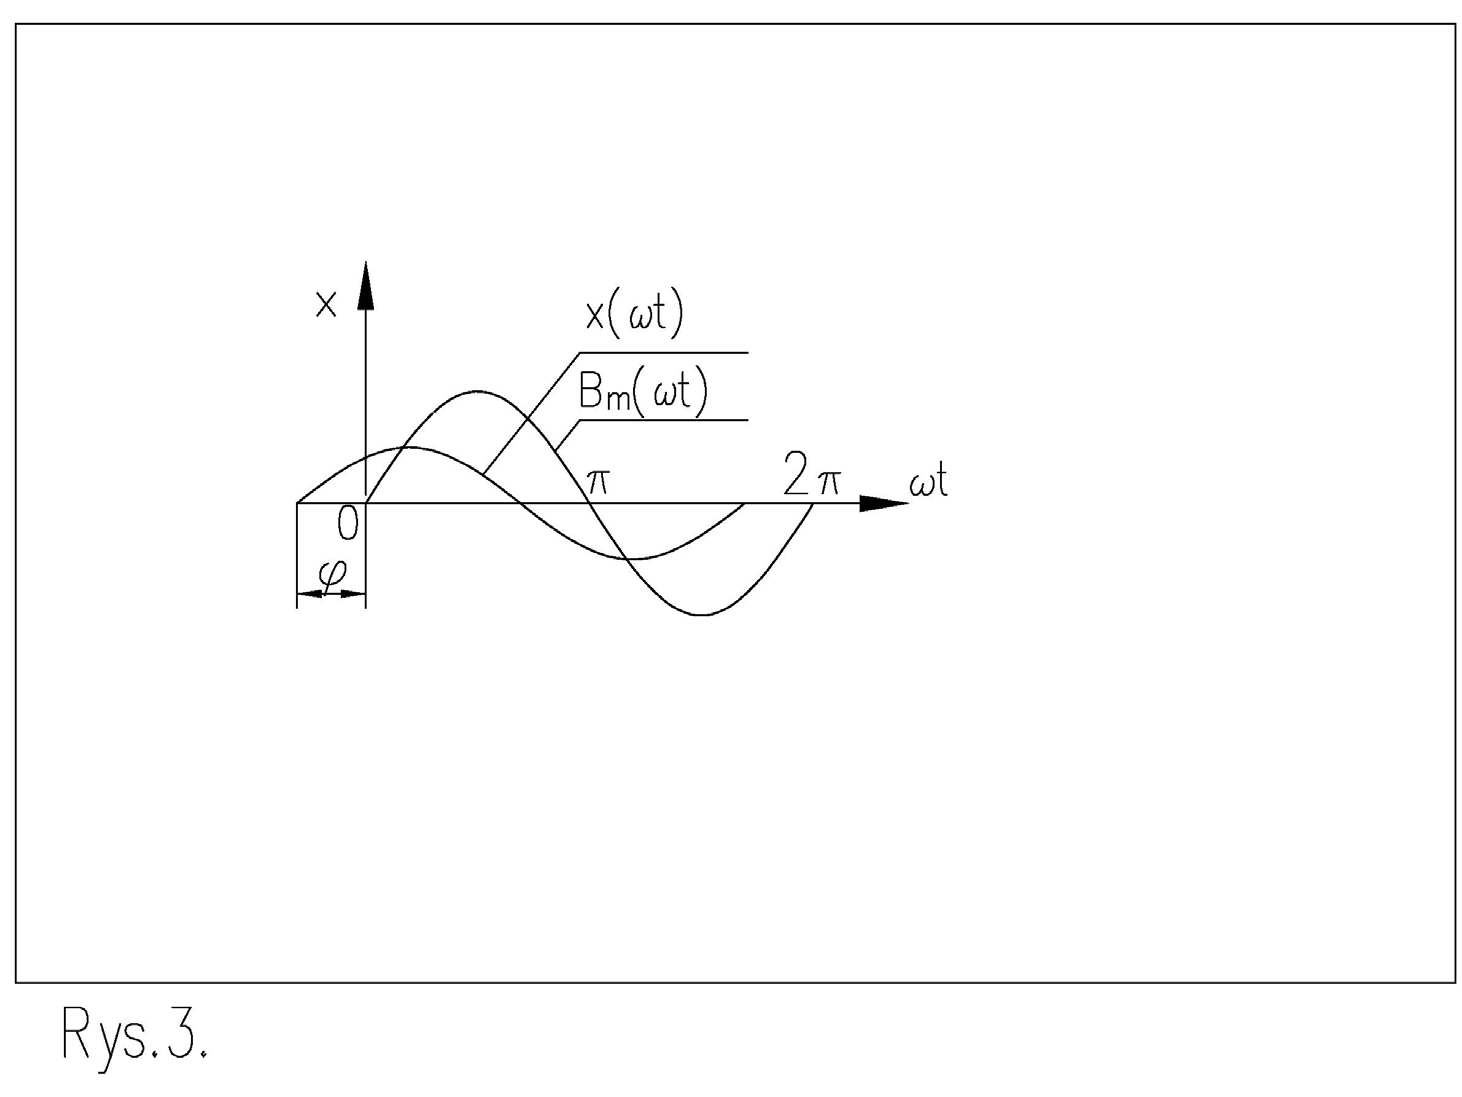
图 5 给出了相平面上 0 点处各力的相互关系。纵轴表示取决于 0 点位移的力,横轴表示取决于圆盘中心位移速度的力。在转子上,包括来自 Bₘ 的力在内的所有力,都以转速 ω 旋转。对于选定的转速,它们之间的相互角度关系(针对基础不变的特定转子)不随时间变化。
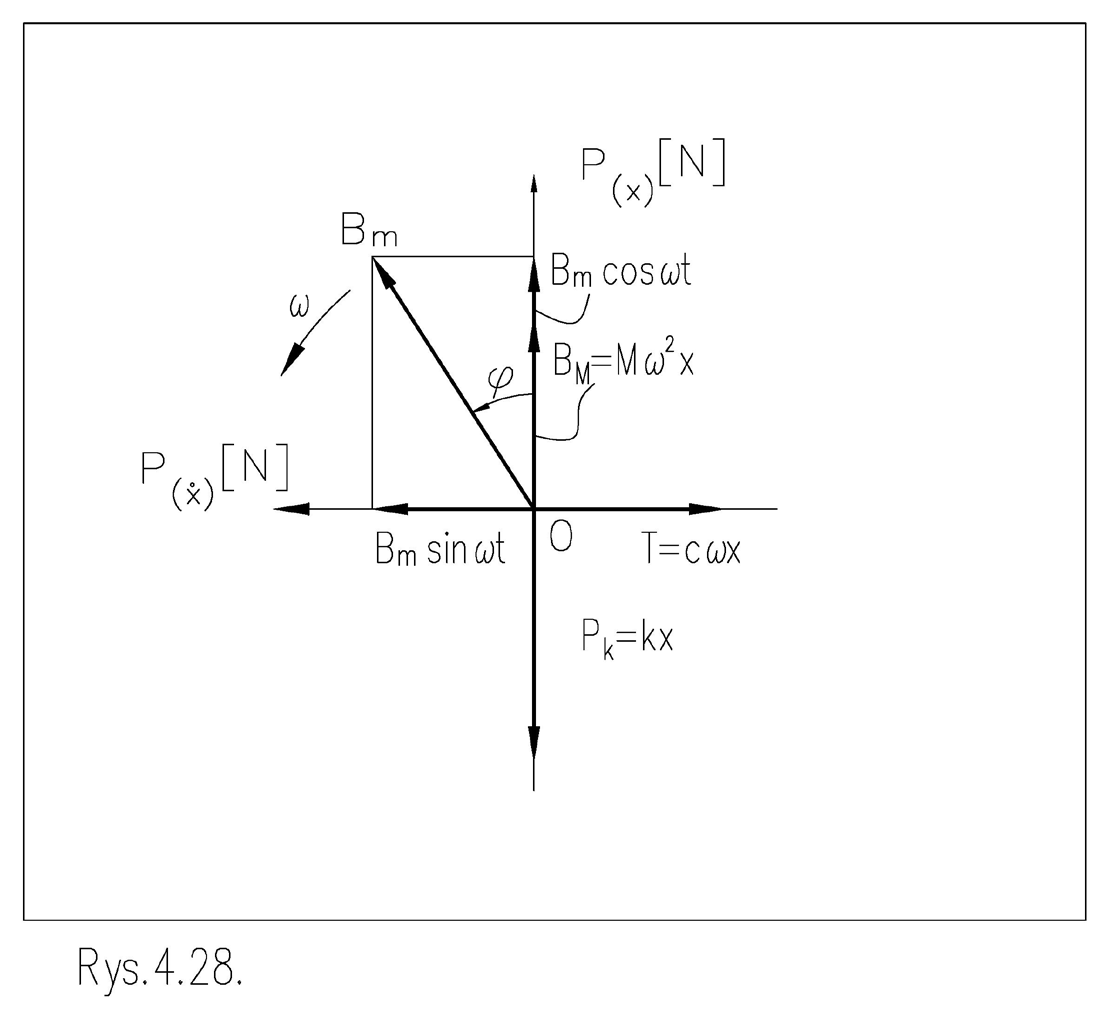
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) 其中角度 b) 其中 当转盘转速所对应的频率 ω 达到与所谓固有频率(通常用符号 ωₙ 表示)相当的数值时,即出现情形 a)。此时系统处于所谓共振状态,运动振幅增大,因此各项力均随之增大。
当圆盘转速所产生的频率 ω 高于固有频率时,出现情形 b)。
𝜑𝜑= % “
𝜑𝜑> % “
共振与惯性激励
在共振状态下,当阻尼力达到较大数值时,运动的振幅最大。越过共振点后,惯性力随之增大,其幅值与频率 ω 的二次方成正比。因此,不平衡量产生的力与刚度产生的力共同作用,一起抵抗按二次方增长的惯性力。
在超临界动平衡机上,惯性力引起的偏转角 φ 取值接近 180°。在自身轴承上进行动平衡时,它们可以覆盖更大的变化范围。
不平衡量是作用于转子的一种激励,称为惯性激励,其名称源于旋转产生的惯性力。不平衡量产生的力的大小取决于旋转所产生的频率。这种关系使系统在高转速下,即越过共振点之后,表现出特定的行为。
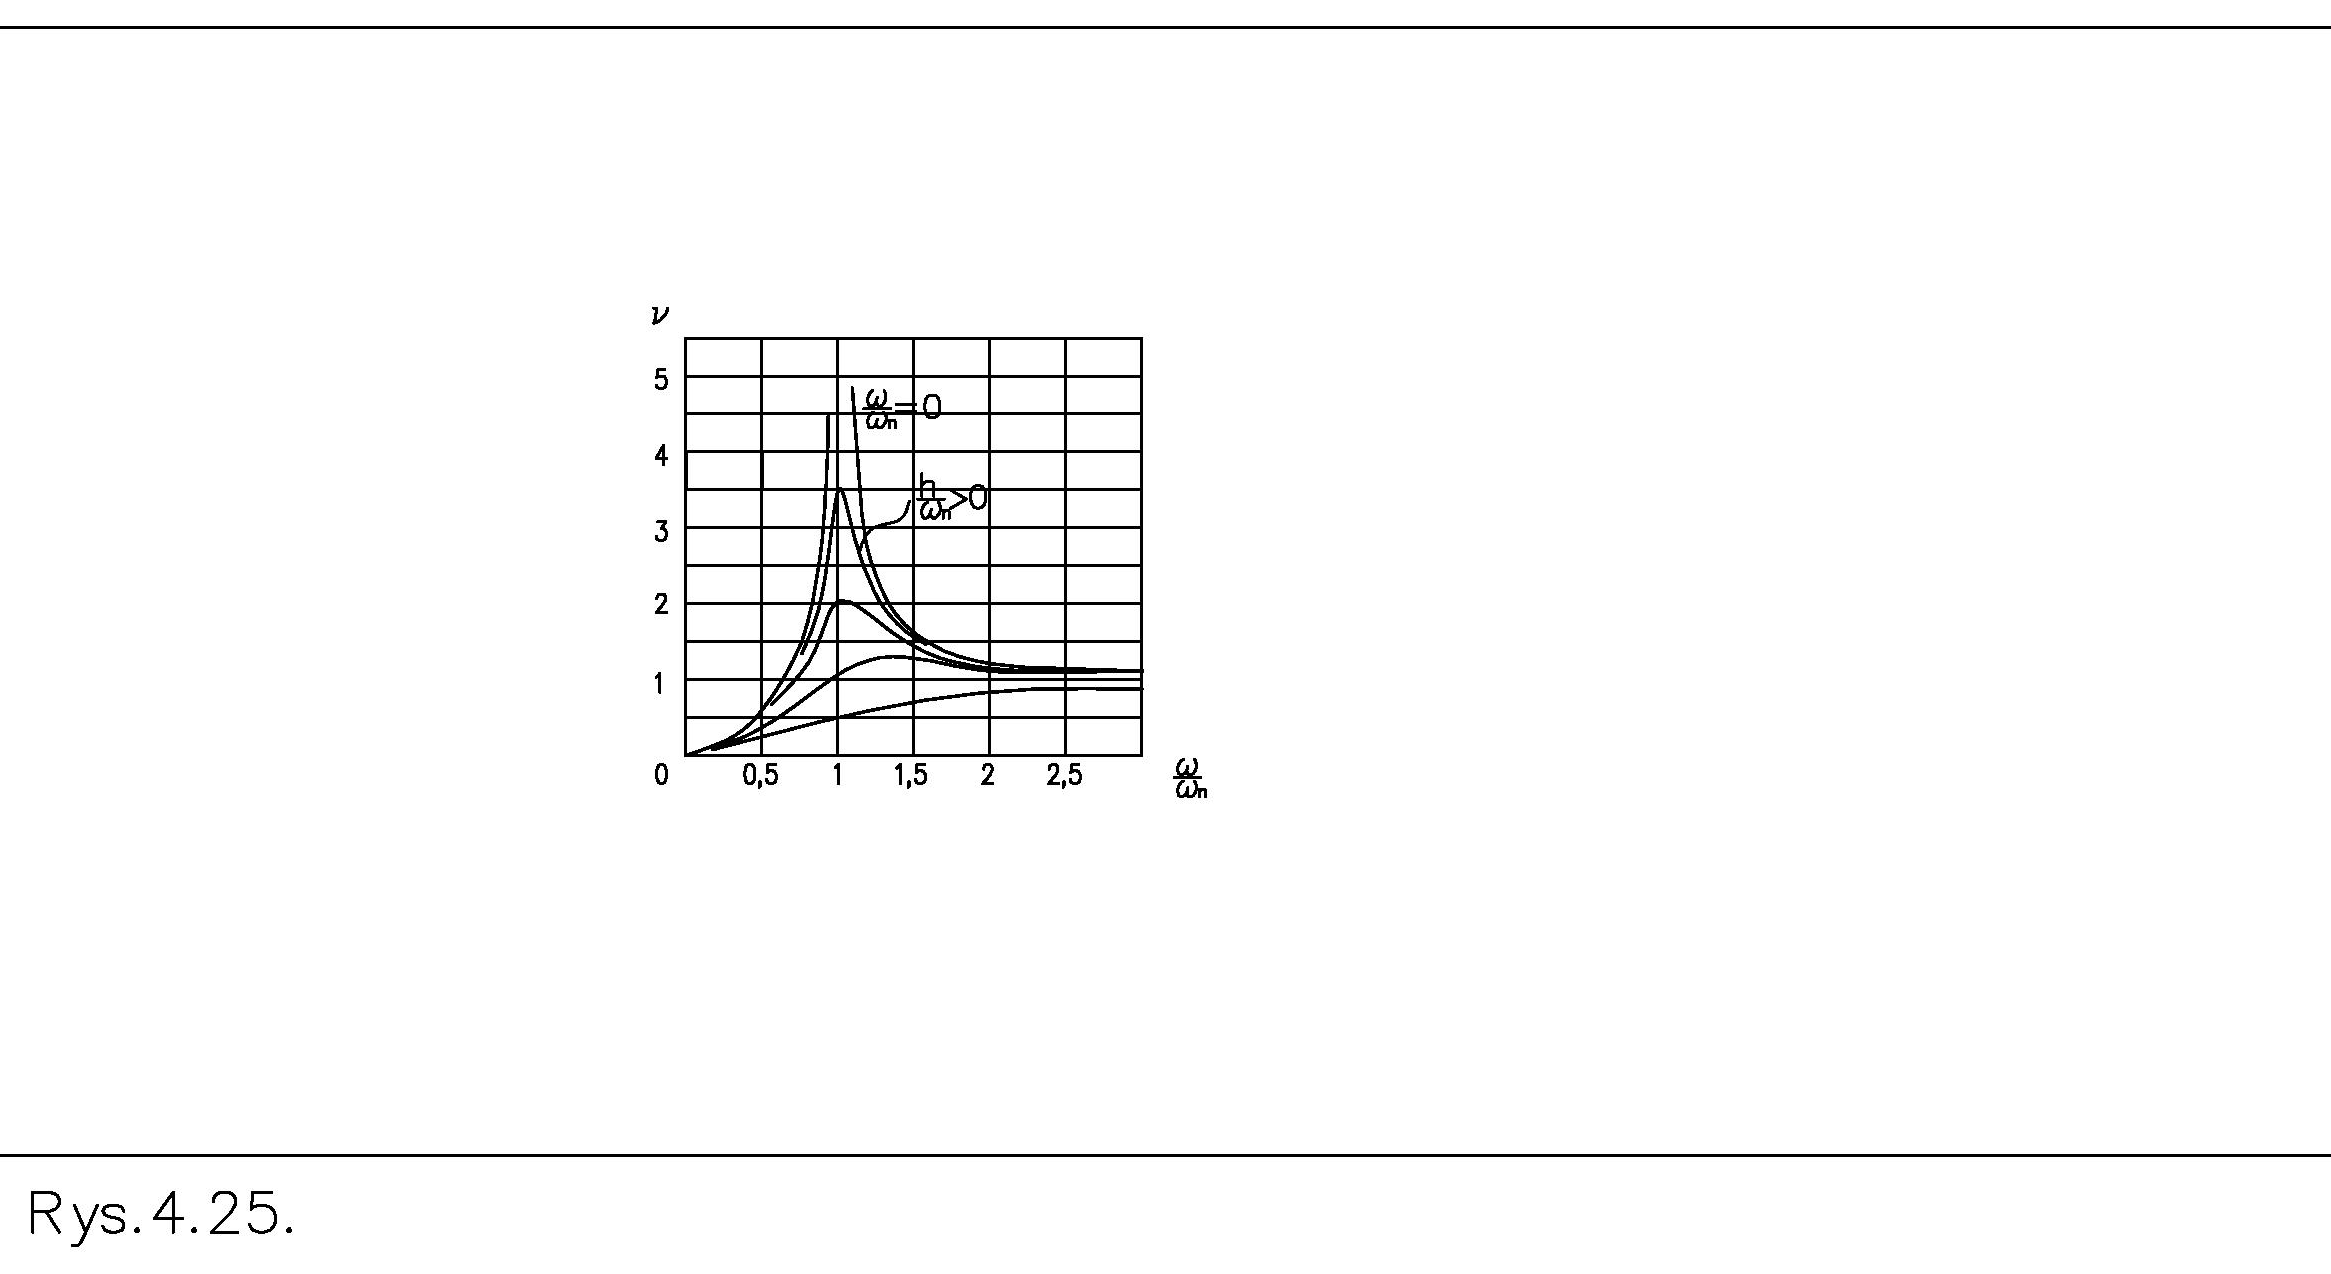
该系统的一项重要特性通过如下定义的放大系数体现:
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 该比值的上限为:
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
& ; = 1 |%| 放大系数,即运动幅值,随频率 ω 变化的过程,体现在图 6 的幅频特性中。由图可见,在高转速下,运动幅值等于圆盘的偏心距 e。相位图表明,在这些转速下,角度 φ 的取值接近 π,这意味着位移与激励反相。阻尼 c 越大,转速变化时幅值和相位的变化就越平缓。
旋转质量的上述特性会影响长度为 L 的转子的运动,使卧式转子可形成依次出现的挠曲固有振型。这一问题将在分析柔性转子的行为时另行研究。
在亚临界动平衡机上进行动平衡
在亚临界动平衡机上进行动平衡时,约束只允许转子转动。按设计,转子并不发生振动,只做旋转运动。如果转子存在不平衡,由其产生的惯性力会作用于支承元件,这些力经测量后再进行分析。
支承刚度足够大即可获得这类特性。刚度大到足以使其在任何转子转速下都处于共振点以下。
这里可以引用一种通俗的说法:在共振点以下,转子的行为由支承刚度决定;在共振点以上,则由转子质量的大小及其分布决定。质量的大小或分布只要发生任何变化,就需要重新进行辨识。在“软支承”动平衡机上,每一个待平衡的新转子,由于质量大小及其分布不同,即使不平衡量相同,也会产生不同的运动。因此,不能把“旧”辨识的数据用于“新”转子。
因此,确定载荷需要重新进行辨识。
在“硬支承”动平衡机上,由一个转子换为另一个转子时,支承刚度不会改变。因此,您可以使用“旧”
辨识结果不能用于对形状或重量不同的转子进行动平衡。
实际应用中,支承滚筒的刚性悬挂可以重新调整。其变形量足够小,因此在计算不平衡量时,可对不同转速采用固定系数,将变形的影响降至最低,而这些系数仅取决于转子质量。例如,可以是在整个转速范围内均有效的三组系数:低转子质量、中转子质量和高转子质量。
消除质量大小及其分布对平衡转子旋转时支承所受力的影响,可为动平衡开辟新的工艺可能,包括:
a) 使辨识过程与当前正在进行动平衡的转子相互解耦
b) 校正平面的位置选择与测试平面的位置无关。
亚临界动平衡机的这些能力从何而来?转子支承上的可变载荷,只来自由不平衡量引起的惯性力。转速的变化会使惯性力的幅值发生成比例、可预测的变化,而不存在其他惯性力。由于转子具有刚性,转速变化时,不平衡量各分量之间的相互角度关系保持不变。两个外观差异很大的转子,例如轻型转子与重型转子、细长转子与厚重转子,只要所带的不平衡量相同,在这台动平衡机上的表现就完全一致。这意味着在这两种情况下,支承载荷的变化是相同的。
使用基准转子进行标定
如果辨识与转子的质量和形状无关,则可以借助一个基准转子,一次性完成适用于所有转子的辨识过程。辨识所得数据应作为标定系数存入机器存储器,供后续动平衡使用。因此,这类机器在客户车间装配完成后,只需由厂家服务人员标定一次。实际上,机器运行期间,基础以及机器与基础的连接处会发生变化。因此,由动平衡机制造商团队每年进行一次维护服务,可保证最佳的动平衡效率。
需要提醒的是,超临界动平衡机进行测量时,转子始终处于相同的位置。该位置相对于叶片为角向位置,惯性力形成包含多个分量的变化力系,其中既有来自不平衡量的恒定分量,也有来自整个转子质量的变化分量。
亚临界动平衡机在测量时,转子相对于叶片始终处于相同的角位置,而各惯性力构成一个不变的系统,其中只包含一组力,即由不平衡量产生的力。由于不存在横向运动,因此力与运动不会分离。该系统的不变性在于:集合中所有要素对转速的依赖关系相同,且角度 φ 保持恒定或为零(图 6)。
在亚临界动平衡机上,我们观察到的是一个动静力学力系,其中的各项会随转速变化,且变化规律可预测、可计算。
结论
- 使用动平衡机时,由于不平衡量产生的惯性力与转子旋转运动之间存在相位差,且运动是按多个自由度叠加而成,因此无法直接显示或测量不平衡量在转子上的角位置。其中一个障碍是转子横向摆动所产生的惯性力的影响。例如,要确定过剩质量的位置,须先使用试重块进行试验,再结合转子对这些试重块的响应进行计算。本文不涉及试重块的使用。
- 在转子自身轴承中进行动平衡,以及在超临界动平衡机上进行动平衡,有一个共同特点:每次动平衡之前,都要借助试重块对“转子 + 支承”系统进行所谓的有限动态辨识。这种试验旨在检验系统的行为,即特定转子与基础在外部载荷作用下的表现,例如在两个点上,以及另外在任意一点上,但加载方向相同。必须进行该试验的直接原因是:转子在摆动过程中,其全部质量会产生惯性力,且与由不平衡量产生的惯性力无关。
- 与超临界动平衡机相比,亚临界动平衡机的主要优势在于:借助基准转子一次辨识所得的标定系数,可以对其他不同的转子进行动平衡。不平衡量的计算结果与待平衡转子的质量大小及分布无关,这一点是通过在旋转时消除转子的横向振动实现的。