旋转机械中凡参与旋转运动的结构件,都具有一条对称轴。这条轴同时也是主质量中心惯性轴,沿其方向的质量偏差矩为零。如果该部件确实绕此轴旋转,其质量就不会激励运动,也就不会在其支承中产生作用力。
协同进行旋转运动的机械系统,在设计时通常要求各部件装配后的对称轴也相互重合。由于迹线形状误差和装配错误,系统实际的公共旋转轴线往往与某一部件所选定的轴线并不重合。因此,旋转系统所有部件的公共重心并不位于实际旋转轴线上。有些部件还可能被倾斜安装,即存在角度误差。这样一来,整个转子的主惯性质量轴相对于实际旋转轴线呈倾斜状态。实际轴线的位置由轴承(即由约束)确定。主中心惯性轴与实际旋转轴这两条轴线之间的相互错位,正是转子支承点处产生运动激励和附加作用力的根源。这种激励的特点在于:激励力的幅值随刚性转子转速的升高而增大,并且相对于转子的方向保持不变。
在旋转机械中,将转子约束并保持其处于旋转轴线结构中的部件,会直接承受不平衡量产生的力。这些部件就是安装在转子轴颈上的轴承。在轴承中,旋转惯性力与支承的反力相遇。
以下示例说明了不平衡量产生的力对滚动轴承寿命的破坏作用。这种影响之所以明显,是因为球轴承对外力和侧向力等的机械抗性有限。这类侧向力称为惯性力,产生于转子质量被加速之时,并阻碍这种加速。由于旋转运动中存在向心加速度,惯性力沿离心方向作用,其幅值取决于转速。
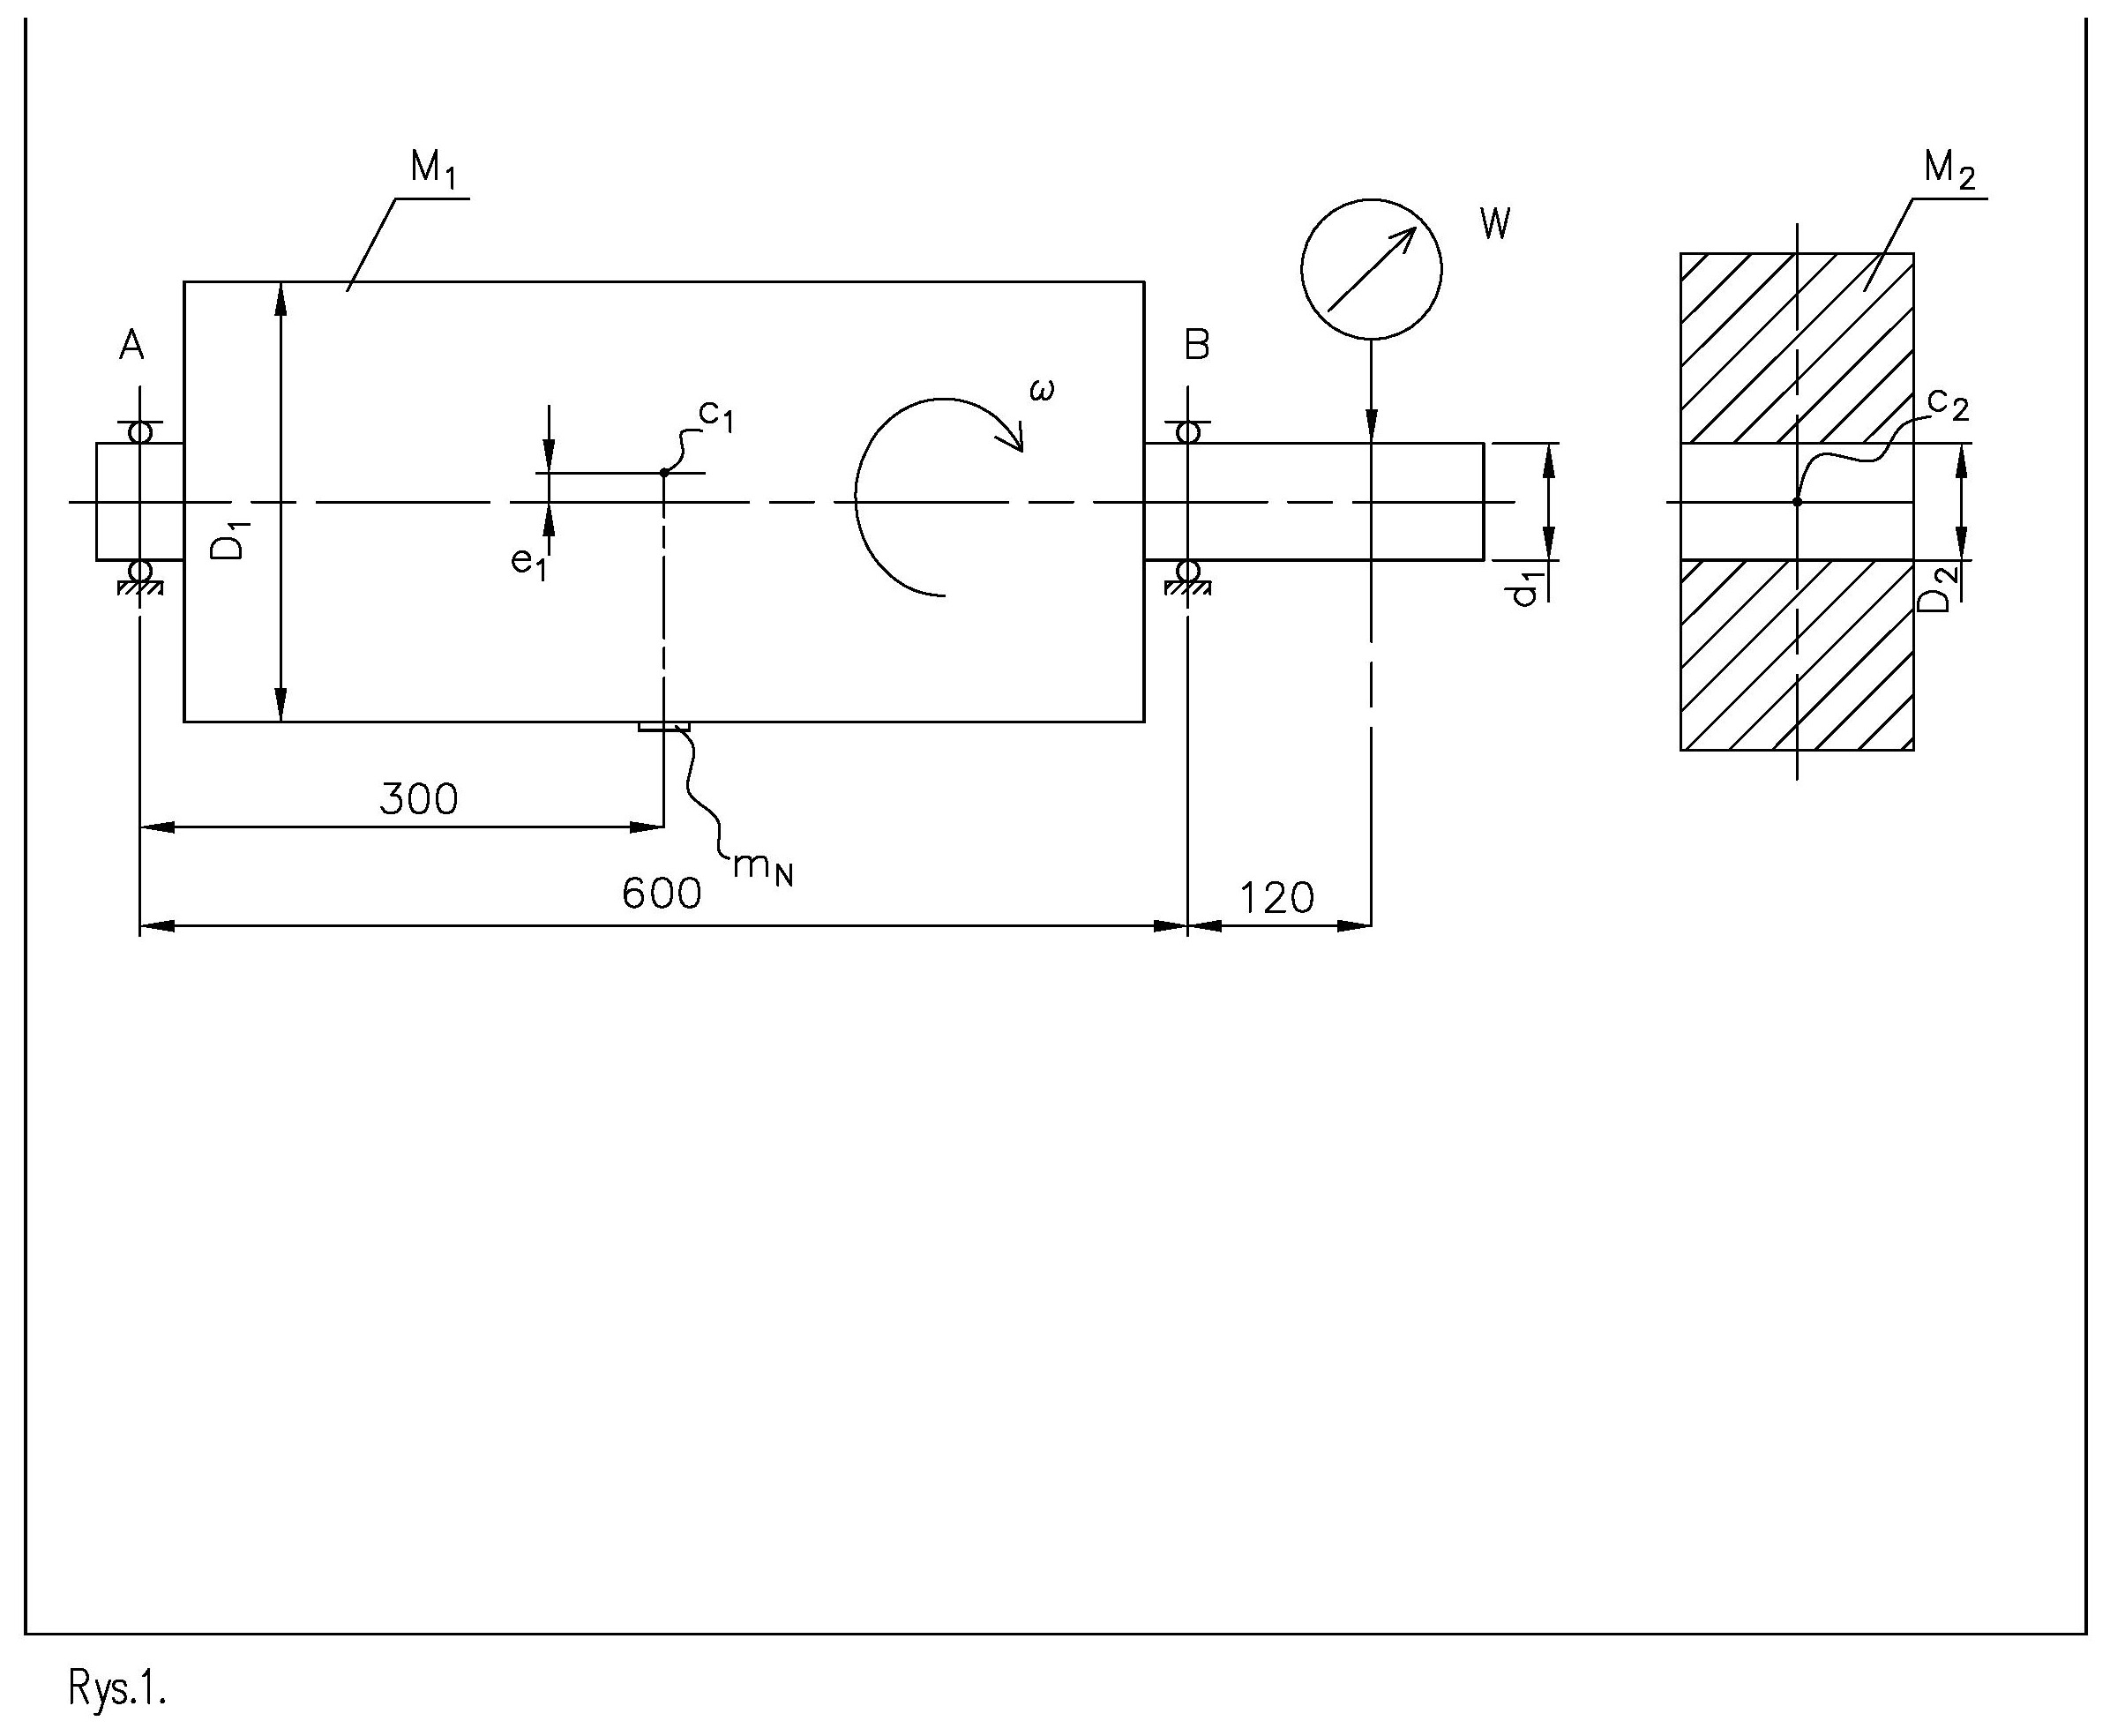
转子与离合器从动盘建模
为分析不平衡量对耐久性和轴承选型的影响,采用了如下转子与半联轴器连接模型。转子相对于其重心对称支承。为简化分析,假定转子材料整体均匀。所测得的转子轴颈跳动,可能源于轴的弯曲或加工不精确。
输入数据:
M1 = 500 kg(转子质量),M2 = 60 kg(离合器盘质量),d1 = 34,984 mm(转子轴直径),D1 = 600 mm(转子轴外径),D2 = 3,5H7 mm(离合器盘上所加工孔的直径),W = 24 μm(转子轴上测得的径向跳动),Lh = 10,000 hours(转子装置设计人员设定的无故障运行小时数),n = 2,900 rpm(转子转速)。
该转子附有当前的动平衡报告,注明其已按 G40 等级完成动平衡。该离合器片附有当前的动平衡报告,注明其已按 G1 等级完成动平衡。
采用的计算步骤:
a) 不平衡量的确定无需使用平衡机。
b) 为估算旋转惯性力的数值,将使用位移测量仪测量跳动 W,并测量轴的直径 d1,同时从表中查出盘孔的直径 D2。
c) 由于无法用动平衡机测得不平衡量的数值,因此将假定在最不利条件下由不平衡量产生的各力的合成。这种条件相当于方向相同的矢量相加(实际上,各力可沿不同方向叠加)。
此处假定分析的是承受较大横向力的 B 轴承。
假设质量为 M1 = 500 kg 的转子初始不平衡量为 G40,即表示其重心 c1 偏移 e1,偏移值按下文确定。
¹ M. Malec:《转子动平衡的理论与实践》(Dynamic balancing of rotors in theory and practice)。MM Publications。Bydgoszcz 2022。
不平衡量的确定
不平衡量的确定采用以下关系式:
𝑁𝑁E = 𝑚𝑚$ ∙ 式中:– 为转子不平衡量,– 为动平衡精度等级,– 为转速,– 为旋转质量¹。
&,-Q 𝑔𝑔𝑔𝑔𝑔 𝑀𝑀! [𝑔𝑔] 𝑛𝑛 P ()*.
偏心距将采用校正配重的数值 𝑚𝑚$ 来确定,该配重在安装于半径 处时可使转子达到动平衡。
对于不平衡等级 G40、转速 n = 2900 obr/min 的情况,经变换后,关系式 (1) 的形式为:
𝜋𝜋∙𝐷𝐷! ∙𝑛𝑛= 60 ∙5 ∙10. ∙40 𝑚𝑚$ = 60 ∙𝑀𝑀! ∙𝐺𝐺 𝑚𝑚$ 式中:为集中于某一点的质量,位于半径 上,产生的不平衡量为 。
利用整个转子对偏心距的静力矩与位于该直径上的动平衡校正配重的静力矩相等这一关系:
%!
“
𝑀𝑀! ∙𝑒𝑒! = 𝑚𝑚$ ∙𝐷𝐷!
从此处开始:
𝑒𝑒! = 𝑚𝑚$ ∙𝐷𝐷!
2 ∙𝑀𝑀! = 219.6 ∙600 G = NEπn 30M! (1)
” [𝑔𝑔𝑔𝑔𝑔𝑔]𝑀𝑔𝑚 “
%!
𝐺𝐺 𝐺P ‘ Q𝑁 && e!
%!
“
3.14 ∙600 ∙2900 = 219.6 𝑔𝑔, %!
NE “
𝑒𝑒!
2 (2)
2 ∙5 ∙10. = 0.131 𝑚𝑚𝑚𝑚= 131 𝜇𝜇𝜇𝜇 因此,在圆柱表面上需测量的径向跳动为:
𝑤𝑤! = 2𝑒𝑒! = 0.262 𝑚𝑚𝑚𝑚= 262 𝜇𝜇𝜇𝜇 作用于轴承的分力为:
a) 恒定的力 F1,其大小和方向由转子与联轴器的重量产生,
b) 旋转力 F2,由转子的不平衡量产生,
c) 离合器盘因其与转子轴的连接存在偏心距而产生不平衡量,由此产生旋转的 F3(注:假定离合器盘已经过动平衡,其剩余不平衡量数值很小,可以忽略)。
作用于轴承的三个分力
作用在转子上的重力始终朝下。由不平衡量引起的惯性力则随转子一起旋转。因此,轴承所承受的力,其大小和方向都在变化。其数值从最小值变化到最大值。合力作用方向的变化范围为 。此处假定,由于无法控制联轴器与转子不平衡量的角位置,联轴器固定在轴上时处于间隙与惯性力相对布置最不利的状态。
𝐹𝐹’0& = 𝐹𝐹! −𝐹𝐹” −𝐹𝐹\/.
𝐹𝐹’0& = 𝐹𝐹! + 𝐹𝐹” + 𝐹𝐹\/.
∓𝜑𝜑 作用于轴承 B 的力的确定。
𝐹𝐹” = 1 2 [𝑀𝑀!𝜔𝜔”𝑒𝑒!] = 1 2 _𝑀𝑀! `𝜋𝜋𝜋𝜋 30a “
离合器从动盘安装间隙
在计算该力之前,先对由轴和离合器片构成的运动副进行尺寸分析。
实践表明,安装在转子轴上的部件会产生附加的不平衡量,进而引起机组产生附加的振动。离合器盘安装到转子轴上之后的表现,应先行加以分析。

∅35𝐻𝐻7 = 35!
𝐹𝐹! = 𝑀𝑀! ∙𝑔𝑔 2 = 500 ∙9.81 2 = 2452 𝑁𝑁 𝑒𝑒!b = 1 2 c5 ∙10. ∙d3.14 ∙2900 30 e “
0.131f = 3017 𝑁𝑁 “!.!$%𝑚𝑚𝑚𝑚.
离合器盘可以在其间隙范围内任意固定在转子上,而间隙可出现在垂直于旋转轴线的平面内的任意角度。按照规则,我们按最不利情形进行假设:轴的跳动与孔加工偏差沿同一方向叠加。
转子在安装轴承的各平面内,相对于实际旋转轴线 1 旋转。转子轴端的几何轴线为轴线 3。联轴器盘的中心惯性主轴,连同重心 c2,为轴线 2。
由轴的径向跳动造成的离合器片重心位置的偏心距:
𝑒𝑒$ = 𝑊𝑊 2 = 0.024 2 = 0.012 𝑚𝑚𝑚𝑚= 12 𝜇𝜇𝜇𝜇.
轴制造尺寸低于公称值、孔制造在上偏差时所产生的偏心距:
𝑒𝑒& = ∅'() −𝑑𝑑* 2 = 35.025 −34.984 2 = 0.0205 𝑚𝑚𝑚𝑚= 20.5 𝜇𝜇𝜇𝜇.
离合器从动盘安装在转子轴上的总偏心距:
𝑒𝑒+,’ = 𝑒𝑒$ + 𝑒𝑒& = 0.012 + 0.0205 = 0.0325 𝑚𝑚𝑚𝑚= 32.5 𝜇𝜇𝜇𝜇.
离合器从动盘偏心安装所产生的偏心距:
𝑁𝑁7 = 𝑀𝑀$ ∙𝑒𝑒+,’ = 60 ∙10& ∙0.0325 = 1950 𝑔𝑔𝑔𝑔𝑔𝑔.
离合器从动盘偏心距产生的作用力
力 F3 由以下关系式确定:
𝐹𝐹/,) = 𝑁𝑁E ∙𝜔𝜔” = 𝑀𝑀”𝑒𝑒’0&𝜔𝜔” = 6 ∙102 ∙0.0325 ∙d3.14 ∙2900 轴承 B 上的实际作用力,利用对某一点(例如图 1 所示的点 A)的力矩之和方程求得,为:
𝐹𝐹/ = 215.5 𝑁𝑁 若转子制造完成后、动平衡之前,其不平衡量对应 G40 动平衡精度等级,且转子重量产生的轴承载荷均匀分布,则作用在轴承 B 上的各分力数值如下:
表 1. 在 n = 2900 r/min 且初始不平衡量为 G40 时作用于轴承 B 的力。

= 179.6 𝑁𝑁 30 e G40 n = 2900 rpm F1 = 2452 N F2 = 3017 N F3 = 215.5 N 按目录(例如 SKF)选择轴承时,在旋转载荷条件下,应确定载荷变化系数,并将其代入平均载荷的计算公式:
𝐹𝐹& = 𝑓𝑓&(𝐹𝐹! + 𝐹𝐹” + 𝐹𝐹\/)
轴承选型:fm 系数
要确定该系数,请根据旋转力 F2 和 F3 的数值,绘制该参数变化的函数 r𝑓𝑓&(图表 1²)。
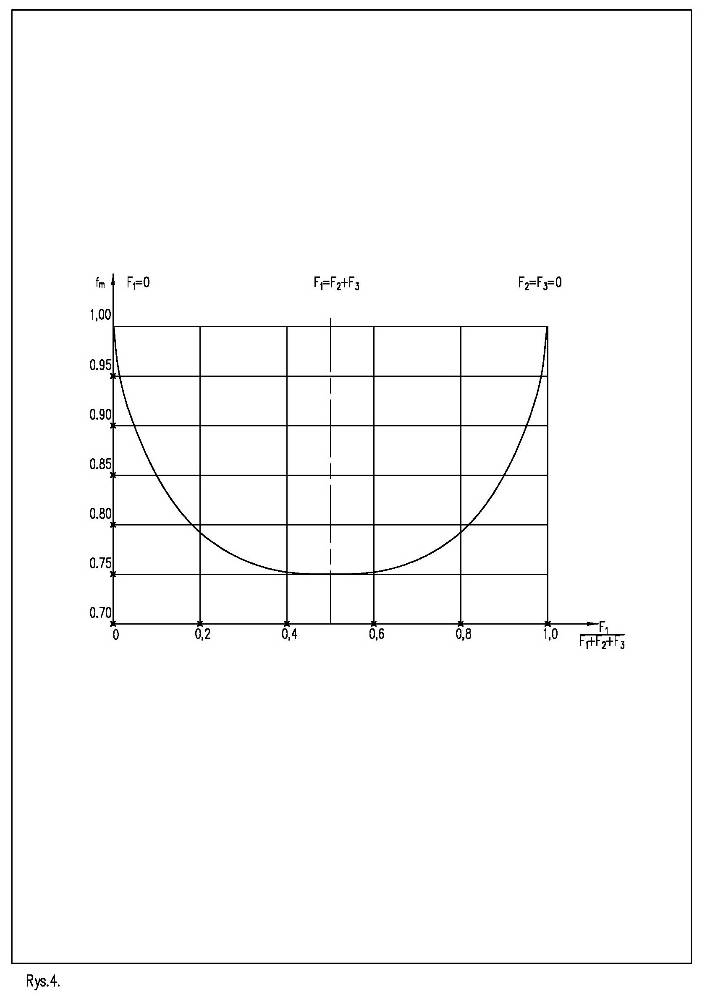
为确定系数 fm 的值,请进行辅助计算:
𝐹𝐹! 𝐹𝐹! + 𝐹𝐹” + 𝐹𝐹/ = 2452 2452 + 3017 + 215 = 0.43 𝑓 对于计算得出的数值,从产品目录图表 1 中读取:fm = 0.77。
² 滚子轴承产品目录 r𝑓𝑓& 𝐹 对于该 fm 值,根据产品目录,轴承平均载荷为:
𝐹𝐹& = 𝑓𝑓&(𝐹𝐹! + 𝐹𝐹” + 𝐹𝐹/) = 0.77(2452 + 3017 + 215) = 4376 𝑁𝑁 𝑁(2)
对所需轴承寿命的假设条件
对所需轴承寿命作出假设:
a) 作用在轴承上的力方向为径向,由此得出当量动载荷:P = Fm,
b) 假定轴承应运行 小时。
利用轴承计算图表,您可以检查侧向力数值的影响:
c) 假定轴承应运行 Lh = 10,000 小时
d) 所用轴承因附加旋转力而缩短工作寿命。
对于 c.,通过求取额定动载荷 C 来选择轴承。
关于诺模图构建的若干说明
诺模图的构建方法
诺模图诞生于转子设计人员使用简易计算工具的年代。如今其重要性主要体现在能够直观呈现轴承选型过程。
之所以使用复数的“诺模图”,是因为不同轴承制造商绘制的图表中,P[N] 与 C[N] 这两条轴相对于其他各轴的垂直对位可能略有偏移。这取决于所得到的轴承性能。Lh[h]、L[mln rpm.] 与 n[rpm] 这几条轴则由转子运动学唯一确定其相互关系。例如:以 2500 rpm 运转 100 小时,转子将转 100•2500•60=1500 万转。这三条轴的相对排布方式是,任何一条连接所选转速与设定的轴承无故障运行小时数的直线,都会在 L[mln rpm] 轴上给出上述乘法运算的正确结果。
其余各轴的位置和刻度,取决于相应制造商轴承的性能。它们沿各自长度方向的位置和拉伸方式,使得另一条穿过 L[million rpm] 轴上已确定点的直线段,将 P 轴上显示的轴承总侧向力数值与已确定的 C 值相连,从而确定轴承规格的选择³。
采用对数刻度可缩短坐标轴的长度。
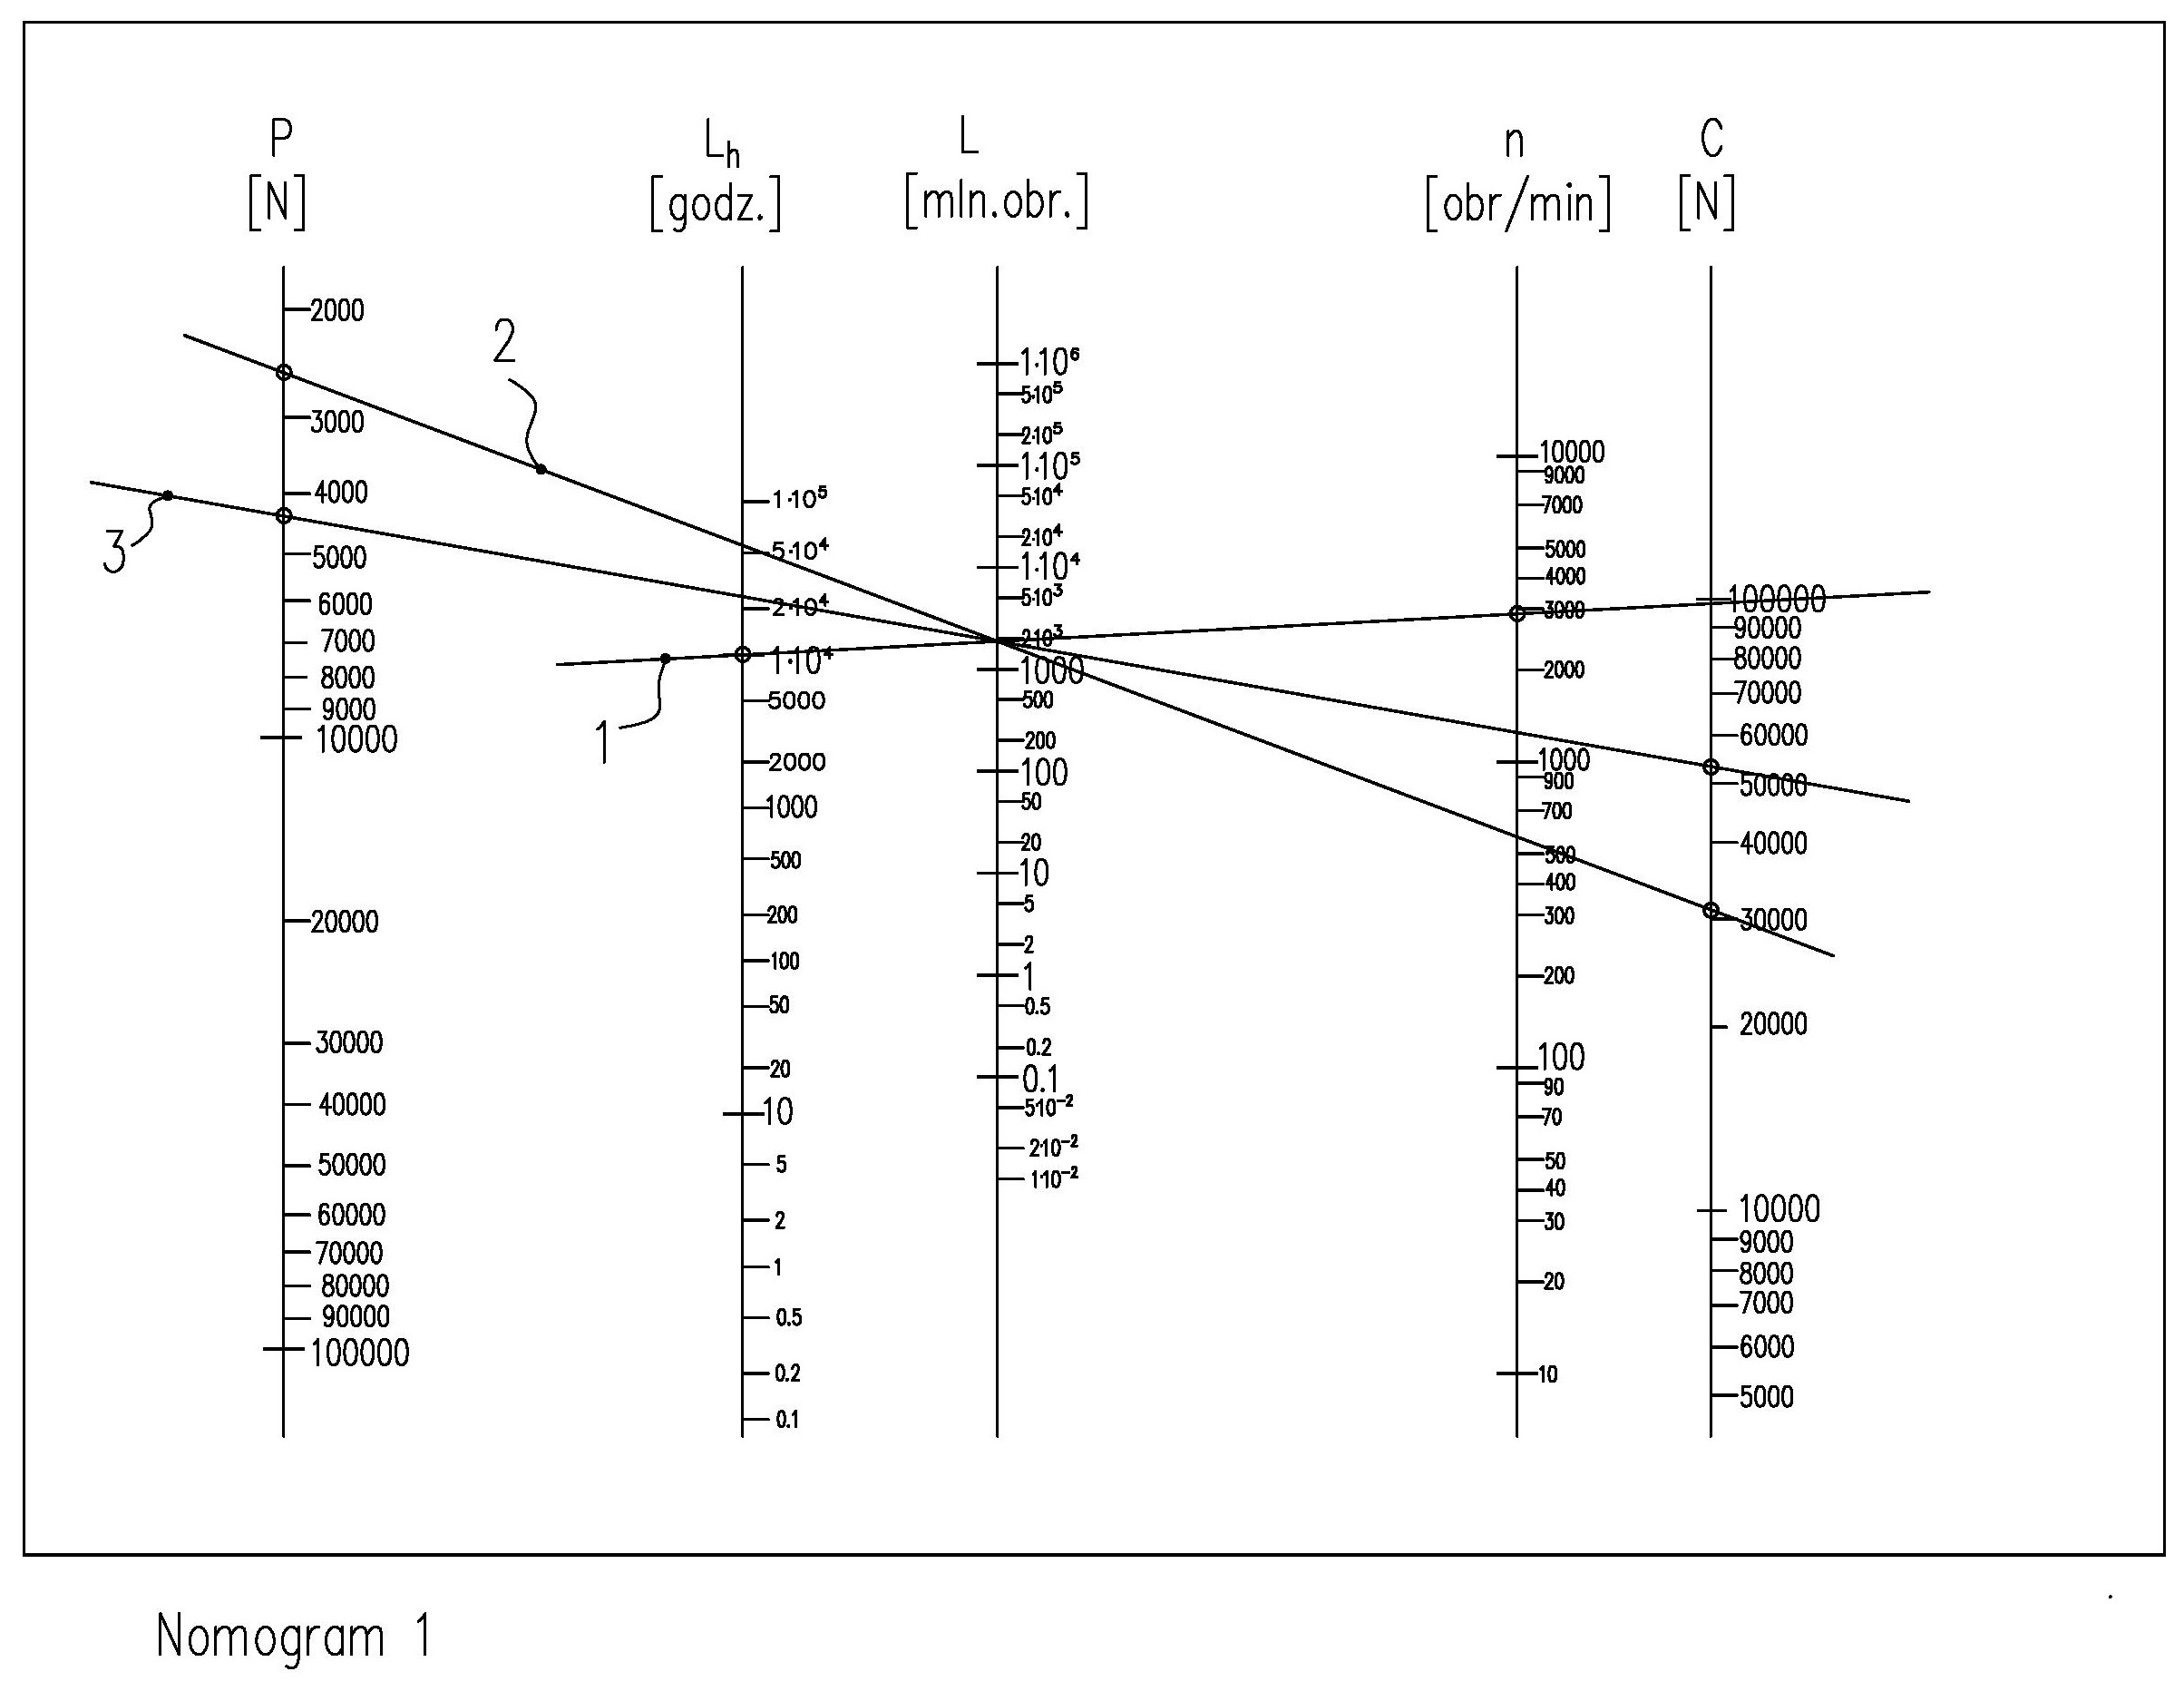
在诺模图 1 中,直线 1 是一条辅助线:对于设定的运行小时数 Lh 和给定的转子转速 n=2900 rpm,它在 L 轴上确定一个数值,即设定时间内以百万转计的转数。直线 2 与 L 轴上已确定的点相交,同时经过确定轴承静载荷(2452 N)的点,在另一端确定轴承所需的额定静态承载能力 C。此处约为 32 kN。这就是静态工况下的承载能力。
直线 3 通过直线 1 与 L 轴的交点,并通过确定总静载荷与动载荷的点 Fm = P(见公式 (2),数值为 4376 N),由此确定轴承新的所需额定动载荷。此处约为 54 kN。
诺模图 1. 针对假定的工作小时数 Lh 和当量动载荷 P,选择额定动态轴承容量 C。
结论:在转子自重产生的力之外,再加上转子初始不平衡量产生的力,以及离合器盘与轴连接时因偏心距造成的不平衡量,针对静态力确定的所需额定轴承承载能力 C 增加了约 67%。诺模图 1 上可见不平衡量的存在。
转子会对其施加附加载荷,对于所采用的数据而言,这一载荷的程度不可忽略。旋转力产生的载荷可能导致轴承过载乃至损坏,也会缩短其无故障寿命。
重新计算附加作用力下的轴承寿命
补充说明 d. 在假定的额定动态轴承容量 C 下,确定承受附加旋转力 F2 和 F3 的所用轴承的新工作时间 Lh。
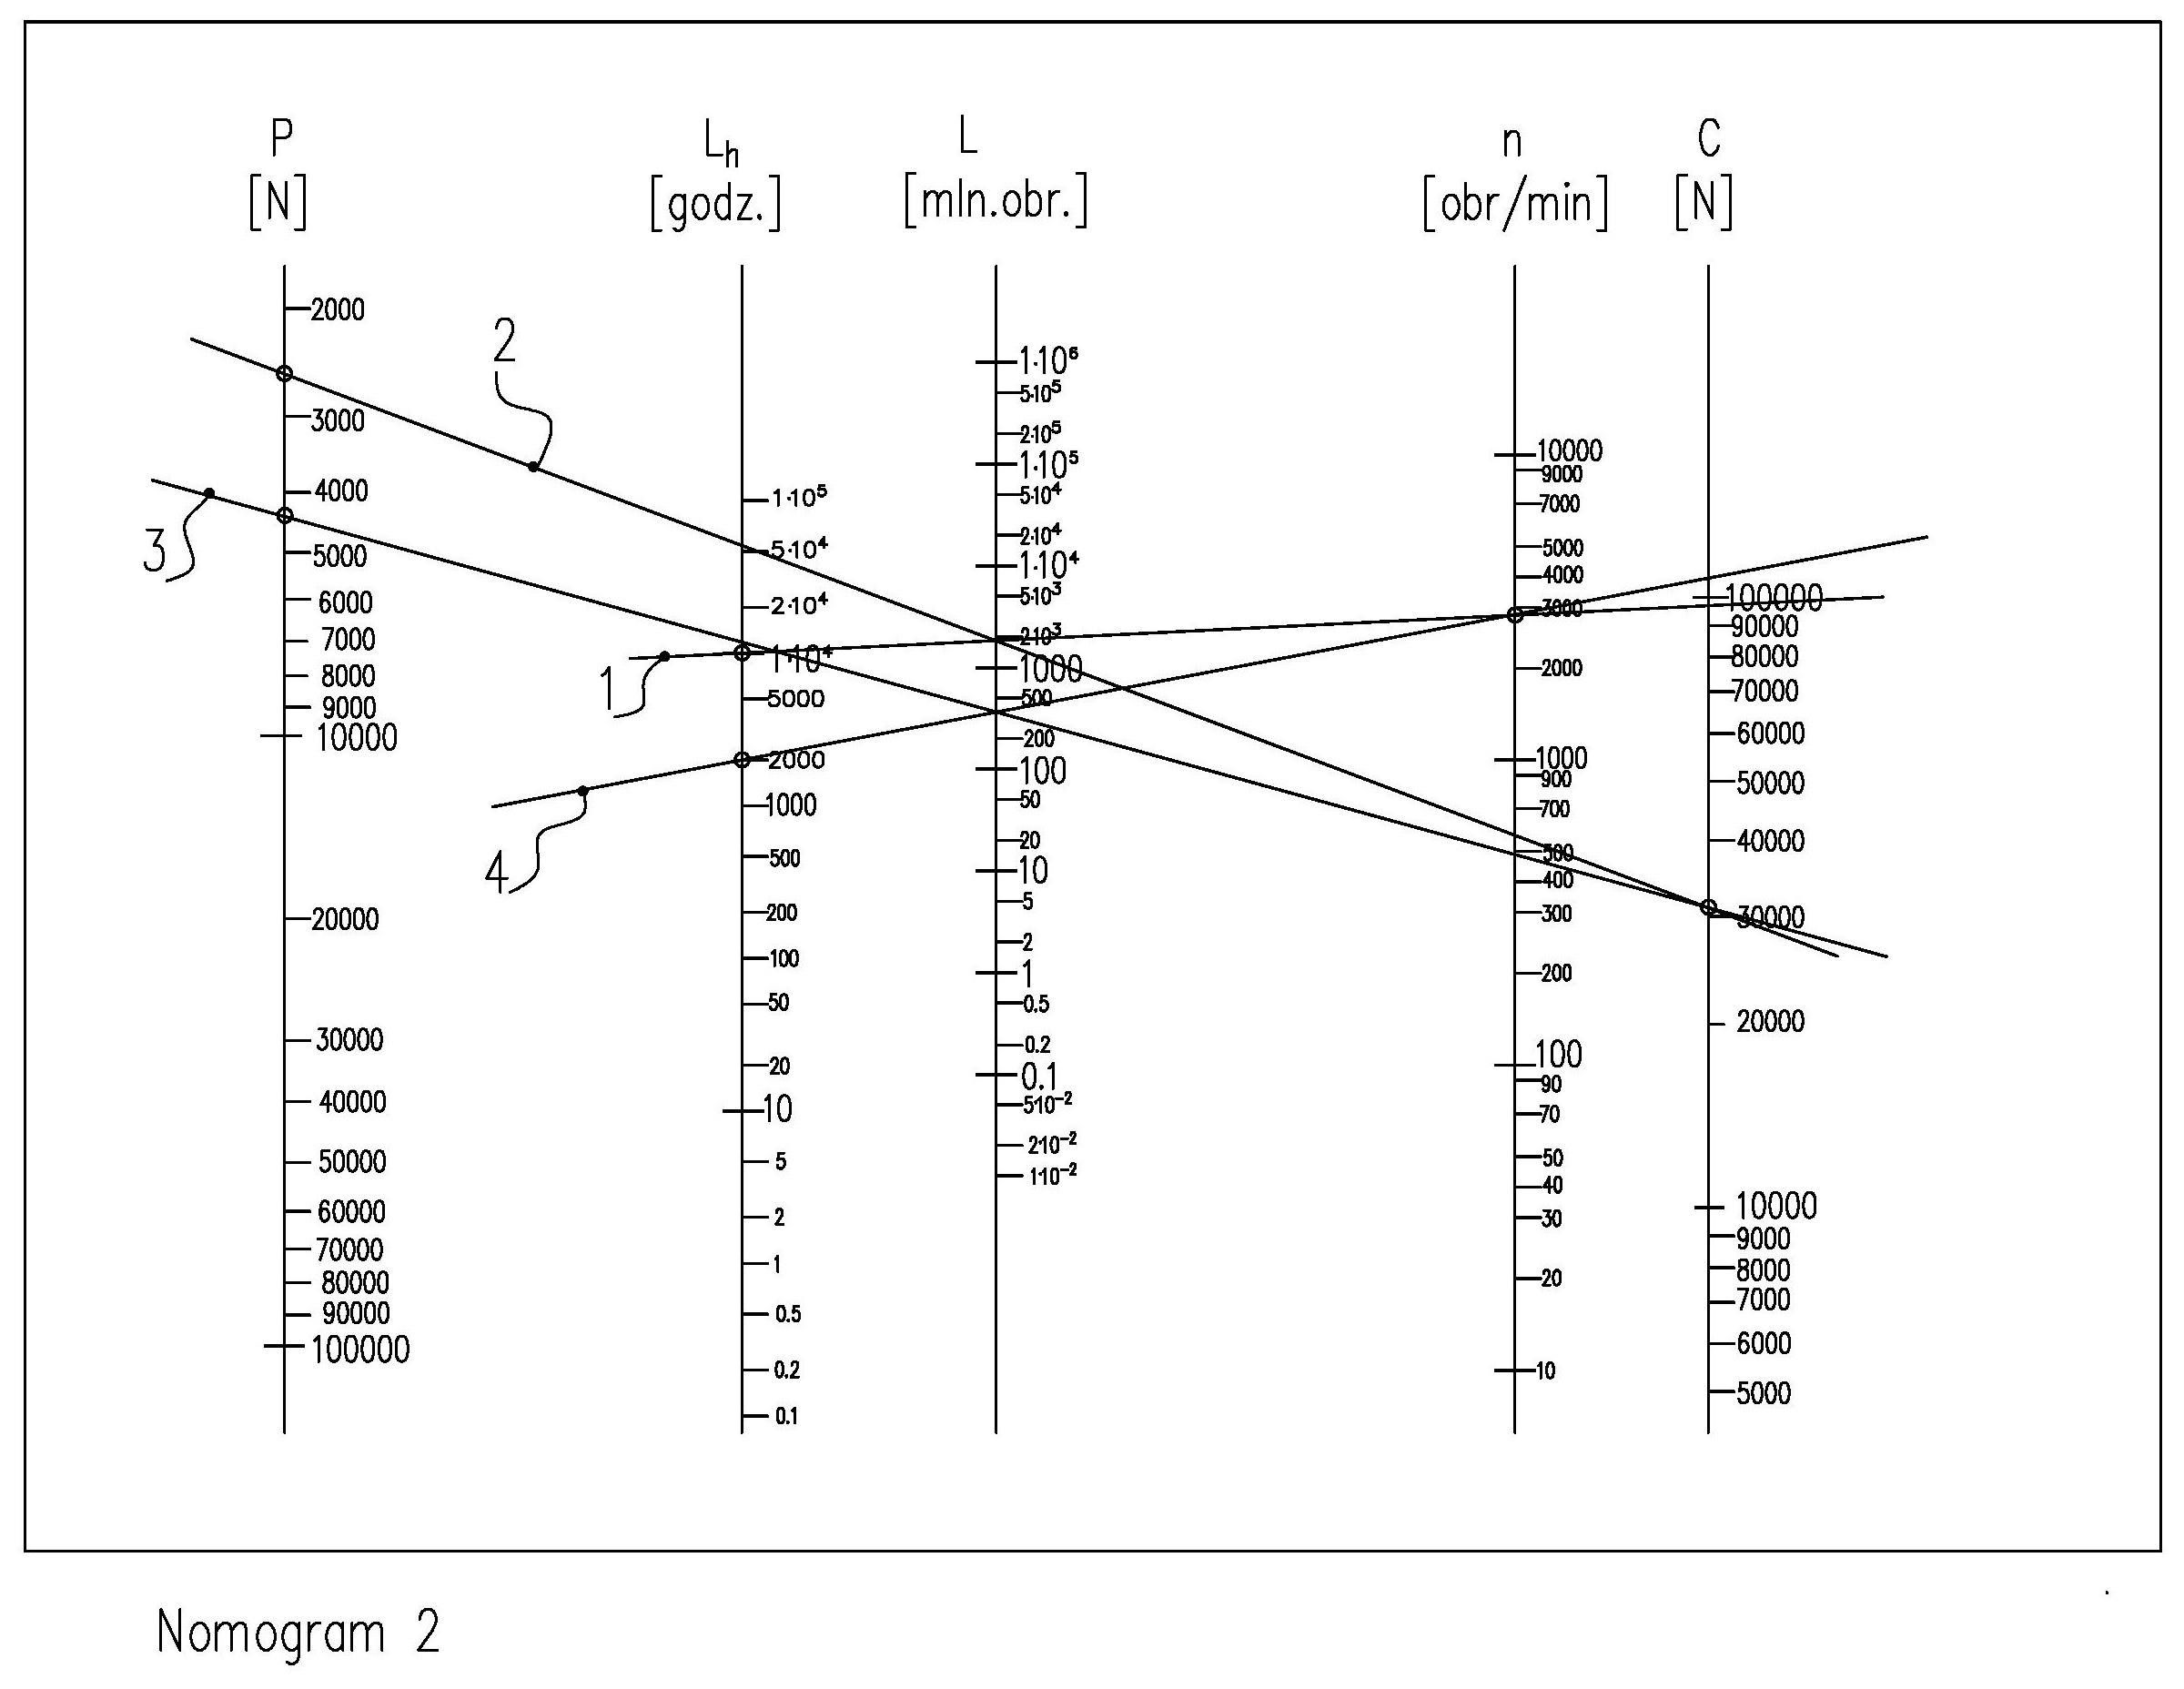
在诺模图 2 中,直线 1 和直线 2 所确定的数值与诺模图 1 中相同。
直线 3 的画法有所不同。该步骤的目的,是确定所选轴承在静载荷之外还承受旋转力时,以百万转计的另一个额定寿命 L。这条直线连接所有力(静力与旋转力)的合成值(换算为平均值 Fm = 4376 N)和此前仅按静载荷确定的额定承载能力 C。该直线在 L 轴上确定以百万转计的新转数值。直线 4 将 L 轴上的这一新数值与此前设定的每分钟转数相连,在 Lh 轴上确定轴承无故障运行的新小时数。
诺模图 2. 在假定的额定动态轴承容量 C 下,确定承受附加旋转力 F2 和 F3 的所用轴承的新工作时间 Lh。
结论:由于转子和联轴器部件的不平衡量产生了附加的旋转力,无故障运行时间较诺模图 2 所示有所缩短。
转子经过动平衡且联轴器在装到轴上之后重新做过动平衡时,轴承寿命为 10,000 小时;转子与联轴器均未做动平衡时,则约为 2,000 小时。
选用尺寸更大的轴承,使其额定动态承载能力 C 足以承受不平衡量产生的载荷,并不能解决问题。这会使大多数旋转部件的尺寸增大,同时也会增大它们的初始不平衡量,这是由目前制造所采用的精度水平决定的。有效的解决办法是动平衡。