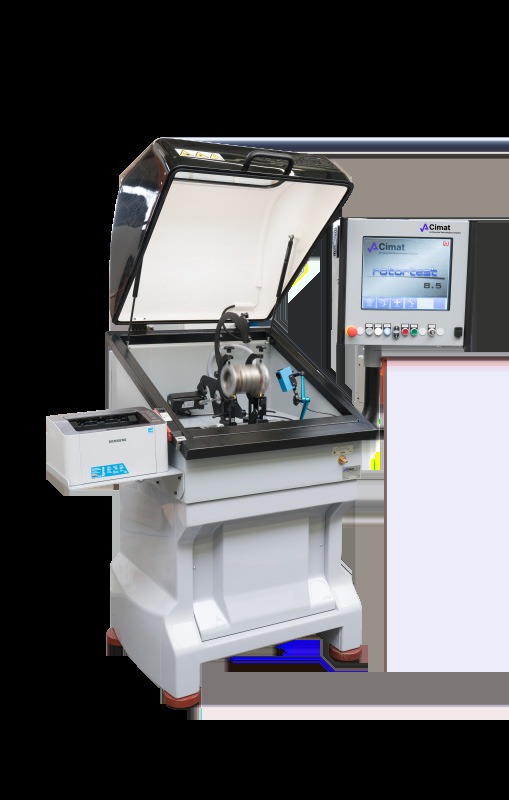
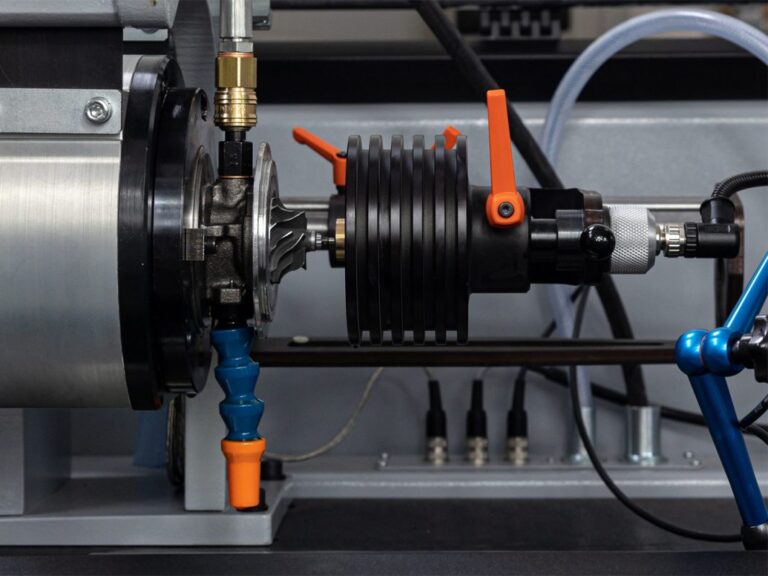
Entre los elementos tecnológicos más importantes de las máquinas equilibradoras se incluyen:
a) los ejes que forman parte de las equilibradoras horizontales universales, y
b) los adaptadores, que son portapiezas para rotores montados en cabezales de husillo y se encuentran principalmente en el equipamiento de las equilibradoras verticales.
La calidad de su ejecución determina la fiabilidad de las lecturas de la máquina. Su función es montar el rotor que se va a equilibrar:
a) lo más cerca posible del eje de rotación real;
b) de forma repetible con respecto al descentramiento radial y angular del rotor, en relación con el eje de rotación real.
¿Qué son los ejes tecnológicos?
¿Qué son los ejes tecnológicos?
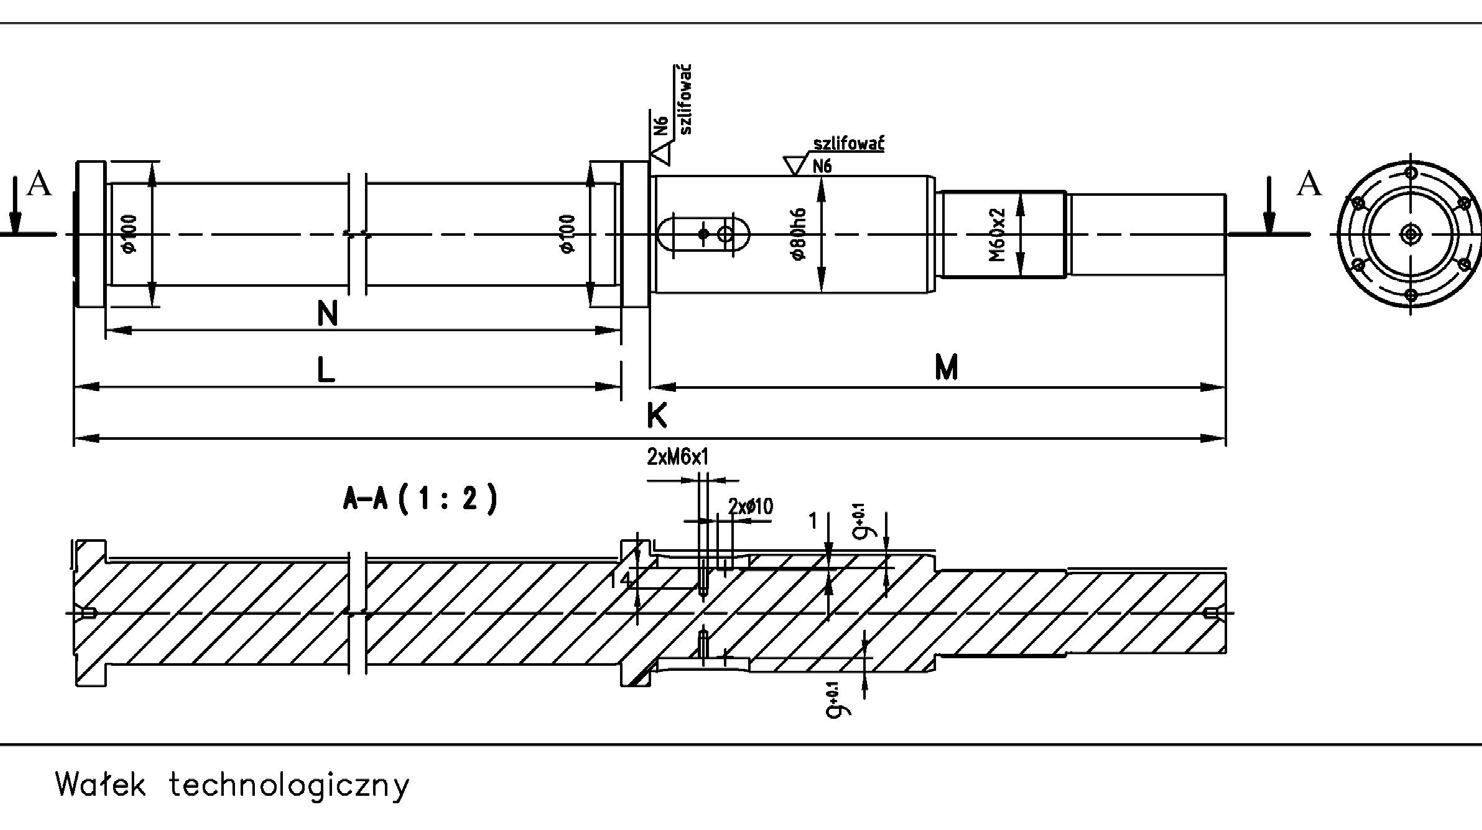
El eje tecnológico es un componente fundamental de las equilibradoras horizontales universales, que se utilizan para montar rotores de tipo «disco». La experiencia práctica demuestra que los ejes, según su calidad de fabricación, pueden ser una fuente de errores de medición. La calidad de un eje concreto viene determinada por los detalles de su construcción. Una de las características del diseño son las ranuras fresadas, practicadas para montar simultáneamente una chaveta y una media chaveta en el diámetro donde se monta el disco equilibrado. Las ranuras están desfasadas angularmente entre sí y el fabricante del eje debe garantizar su posicionamiento angular preciso y mantener unas dimensiones geométricas uniformes. Un error angular o la eliminación de una cantidad desigual de material del eje reduce la eficacia de la compensación del desequilibrio perjudicial.
El eje debe tener superficies endurecidas que sirvan de apoyo sobre los rodillos de soporte y en el punto de montaje del disco, y un centro «blando». Además, debe estar libre de tensiones residuales, que hacen que el eje se curve con el tiempo por la relajación de esas tensiones.
Teniendo en cuenta el valor del menor desequilibrio residual obtenido, concluimos que el eje debe permitir:
a) lograr una determinada repetibilidad de los resultados de medición del desequilibrio b) introducir un componente mínimo de desequilibrio adicional, que supone una perturbación para el resultado correcto.
La repetibilidad de los resultados es significativa en el sentido de que constituye, además, el límite infranqueable de la precisión del equilibrado.
Cada medición posterior está afectada por errores sistemáticos y aleatorios. Las equilibradoras disponen de procedimientos internos para eliminar los errores sistemáticos. Compensan el desequilibrio derivado de la excentricidad del montaje y el desequilibrio del utillaje.
Tras eliminar los errores sistemáticos, la máquina indica una nueva posición para el montaje de los pesos de corrección. Si, después de montarlos en el rotor, la amplitud de las lecturas no disminuye, significa que también se producen errores aleatorios. Teóricamente, no es posible alcanzar un desequilibrio residual menor que el resultante del montaje incorrecto aleatorio respecto al eje de rotación. Una de las causas de esta situación puede ser la holgura que existe en el punto de montaje del rotor equilibrado sobre el eje tecnológico. La holgura puede eliminarse en cualquier dirección del eje antes de apretar con una tuerca de montaje. Si la causa de la falta de repetibilidad es la holgura, es posible mejorar el resultado eliminándola en la misma dirección antes de realizar:
a) un procedimiento repetido de compensación del error de montaje del rotor,
b) la medición final del desequilibrio, teniendo en cuenta la nueva compensación.
Eliminar la holgura la excluye del conjunto de causas aleatorias de errores de montaje. Este procedimiento puede aplicarse al equilibrar un único rotor. Si se aplica en serie, hará que los errores de montaje dependan de la mitad de la diferencia entre el diámetro del orificio del siguiente rotor y el del rotor con el que se realizó la compensación. Normalmente, este método mejora los resultados del equilibrado, sobre todo en rotores fabricados con una clase de precisión baja.
Durante el equilibrado puede observarse incluso una flexión mínima del eje tecnológico. El resultado de la flexión es un descentramiento de la superficie cilíndrica prevista para el montaje del rotor respecto al eje de rotación real. Este eje viene determinado por los centros geométricos de los círculos formados en las superficies de ambos muñones, que se encuentran en los puntos de apoyo del eje. Normalmente, el eje se flexiona por la relajación de las tensiones posteriores al temple. El descentramiento radial de las superficies cilíndricas también puede deberse a errores de rectificado.
Ambos errores de forma del eje provocan un desequilibrio adicional perjudicial, que resulta de la excentricidad del montaje del rotor respecto al eje de rotación real. El radio de curvatura del eje es grande. Si el eje fuera un componente de cualquier mecanismo, probablemente la curvatura no se notaría. El eje, junto con el rotor, suele apoyarse en la equilibradora y es más ancho que cualquier rotor que gire en sus cojinetes en la máquina de trabajo. Como consecuencia, el descentramiento es mayor.
El error en la indicación del desequilibrio, tanto en lo que respecta a la posición como al valor de la masa, también está relacionado con la calidad de las superficies de los muñones del rotor en el punto de contacto con los rodillos de apoyo de la equilibradora. Tanto los daños mecánicos en forma de abolladuras y la falta de circularidad como una suavidad superficial insuficiente son fuentes de señales adicionales. Estas señales se generan en los sensores de vibración de los apoyos de la máquina y son difíciles de eliminar mediante el sistema de filtrado electrónico. Cada uno de estos errores presenta una imagen distinta en la pantalla del osciloscopio.
a) Los daños mecánicos en las superficies y la falta de circularidad de los muñones obligan a un movimiento cinemático adicional del rotor equilibrado, lo que provoca fuerzas de inercia adicionales en el rotor y, en consecuencia, genera señales eléctricas que contienen numerosos componentes. Algunos componentes están lo bastante alejados de la señal útil y el sistema de filtrado electrónico los atenúa. Otras señales coinciden prácticamente con la señal útil (tienen la misma frecuencia) y no se atenúan. Los daños localizados actúan como impactos sobre el rotor, y el nivel de las señales eléctricas provocadas por el impacto es similar al de un escalón unitario con un espectro denso, del cual uno de los componentes se suma a la señal útil.
b) Una suavidad superficial insuficiente aumenta el nivel de ruido de la señal de los sensores de vibración prácticamente a cualquier frecuencia. El nivel medio de ruido al final del equilibrado puede ser, en la práctica, varios órdenes de magnitud superior al nivel de la señal útil. Incluye señales de frecuencia igual a la de la señal útil, por lo que no se filtran.
La influencia del fondo en el valor del desequilibrio residual no es tan significativa como la falta de circularidad o el daño en el muñón. Cabe señalar que la calidad del eje adquiere mayor importancia a medida que disminuye el desequilibrio residual del rotor. Al inicio del equilibrado, con un desequilibrio inicial (grande), el proceso de equilibrado converge de forma fundamentalmente rápida. Las imperfecciones en la ejecución del eje se ponen de manifiesto tras alcanzar un valor pequeño de desequilibrio, y la velocidad de convergencia disminuye.
La perfección de los dispositivos de medición de la máquina no basta para superar las imperfecciones de ejecución del eje. Para mostrar la importancia y la dificultad de eliminar los errores, consideremos la realización del equilibrado de rotores con un eje seleccionado.
Problema 1: precisión de centrado para una clase de precisión
Problema 1.
Datos de partida:
𝑀𝑀= 10 𝑘𝑘𝑘𝑘 – masa del rotor equilibrado 𝑛𝑛= 2500 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 – velocidad de giro del rotor equilibrado 𝑟𝑟= 150 𝑚𝑚𝑚𝑚 – radio del rotor 𝐺𝐺 = 2,5 – clase de precisión de equilibrado requerida.
Calcule la precisión de centrado del rotor para alcanzar la clase de precisión de equilibrado requerida. En el primer paso, determinamos el valor del desequilibrio residual admisible:
𝑚𝑚= 30𝑚𝑚𝑚𝑚 𝜋𝜋𝜋𝜋𝜋𝜋= 30 ∙10000 ∙2,5 ∙0,8 3,14 ∙150 ∙2500 = 0,5095 𝑔𝑔. 𝑀𝑚𝑒𝑚𝑚𝑚𝜋𝜋 Utilizaremos el momento estático de ambas masas (𝑀𝑀+ 𝑚𝑚)𝑒𝑒= 𝑚𝑚𝑚𝑚, 𝑀𝑚𝑒𝑚𝑚𝑚 𝑀𝑀≫𝑚𝑚, Dado que para:
𝑒𝑒= 𝑚𝑚𝑚𝑚 𝑀𝑀= 0,5095 ∙150 25000 = 0,00382 𝑚𝑚𝑚𝑚= 3,056 𝜇𝜇𝜇𝜇, Donde «e» es la excentricidad del rotor, o desequilibrio específico, por unidad de masa.
El valor de la excentricidad admisible no es fácil de obtener en lotes grandes. El resultado pone de manifiesto la dificultad de que el operario de la equilibradora lo consiga en cada montaje.
Resultado:
Si queremos tener la certeza de que el desequilibrio residual alcanzado cumple la clase de precisión exigida, no basta con leer el resultado final del equilibrado en la máquina. Es necesario verificar la exactitud de dicho resultado. La máquina no distingue entre el desequilibrio perteneciente al utillaje (en este caso, el eje tecnológico), el resultante de un posible montaje excéntrico del rotor en el utillaje o el desequilibrio del propio eje, y el desequilibrio perteneciente al rotor equilibrado.
Por tanto, deben realizarse de forma secuencial los dos pasos siguientes:
1) con un rotor de referencia, compruebe que las indicaciones de la máquina son correctas; el desequilibrio indicado debe corresponder al desequilibrio característico del rotor de referencia utilizado.
2) haciendo girar el rotor equilibrado respecto al eje, que actúa como utillaje del rotor, compruebe la calidad de la compensación del desequilibrio del utillaje y de la excentricidad del montaje del rotor (el proceso de compensación tampoco distingue entre el desequilibrio del eje y la excentricidad del montaje del rotor sobre el eje) con una compensación adecuada. El valor del peso de corrección indicado no cambia, pero el ángulo indicado para su montaje varía siguiendo el giro del rotor respecto al utillaje.
La práctica demuestra que, con una máquina bien calibrada y una compensación correctamente ejecutada, conviene prever un margen de alrededor del 20 % del campo de tolerancia para errores no identificados que se producen durante la corrección física del desequilibrio. Esta suele realizarse mediante taladrado, fresado de orificios o soldadura de masas de corrección. Por tanto, es necesario alcanzar el 80 % del valor del desequilibrio residual admisible. Así se garantiza que el protocolo de equilibrado refleje la realidad.
Las siguientes soluciones de diseño permiten alcanzar la clase de precisión de equilibrado adecuada:
a) el ajuste del rotor sobre el eje debe impedir que el par cinemático se monte a mano, y exigir el uso de una prensa manual.
b) el eje tecnológico debe estar preparado para la compensación mecánica del desequilibrio perjudicial, tanto por la posibilidad de montarlo en distintas posiciones respecto a la transmisión cardán como por la posibilidad de montar el rotor equilibrado en distintas posiciones respecto al eje. Dado que las equilibradoras fabricadas a partir de 2005 permiten el giro relativo también con otros valores angulares, es necesario realizar una media chaveta, que se fija cada vez en el lado opuesto respecto a la chaveta.
c) en condiciones de producción, cuando el eje se utiliza muchas veces, el material del eje no puede endurecerse a demasiada profundidad debido a las tensiones de temple, que se relajan a lo largo de un periodo prolongado. Por efecto de la relajación, el eje puede curvarse de forma distinta.
Una excentricidad admisible reducida en el montaje del rotor equilibrado sobre el eje tecnológico es difícil de conseguir con el mecanizado mecánico convencional. Por ello, la experiencia de los tecnólogos que participan en la preparación de la fabricación del eje tecnológico desempeña un papel importante en la aplicación de procesos tecnológicos adicionales.
Un problema distinto, al utilizar un eje tecnológico, son los requisitos que se derivan, por un lado, del diseño o de la documentación de funcionamiento del rotor equilibrado y, por otro, de las posibilidades de corregir la distribución de masas. En caso de descentramiento angular, a menudo es imposible corregir la distribución de masas con dos pesos que compensen las fuerzas de inercia del momento. Sin embargo, la máquina debe mostrar este desequilibrio. Por ello, el equilibrado debe realizarse simultáneamente en dos planos de medición. Este requisito es una indicación más de la forma que debe tener el eje tecnológico. En particular, un eje montado en una máquina supercrítica debe incorporar un disco fino adicional, de poca masa, que permita una calibración precisa en dos planos.
Para obtener una buena medición, las señales de ambos sensores de los apoyos deben tener amplitudes del mismo orden. Montar el rotor equilibrado cerca de uno de los apoyos provoca un desequilibrio entre las señales generadas en los apoyos. En casos extremos, cuando el rotor se monta en las inmediaciones de uno de los rodillos de apoyo, la señal en el apoyo opuesto es residual. El resultado del equilibrado calculado a partir de estas señales puede presentar un error inaceptable.
¿Qué son los adaptadores?
¿Qué son los adaptadores?
Los adaptadores son una parte fundamental del equipamiento de las máquinas equilibradoras con eje de equilibrado vertical. En las equilibradoras verticales, el adaptador, junto con el husillo, sustituye al eje tecnológico.
Adaptadores utilizados para el equilibrado de «discos»
los rotores pueden dividirse en aquellos que centran el rotor mediante:
a) el orificio central del rotor,
b) la superficie exterior (normalmente cilíndrica).
Los adaptadores deben construirse de modo que permitan montar rotores manteniendo errores mínimos relacionados con:
a) centrado respecto al eje del cabezal sobre el husillo,
b) apoyo perpendicular con respecto al eje de rotación.
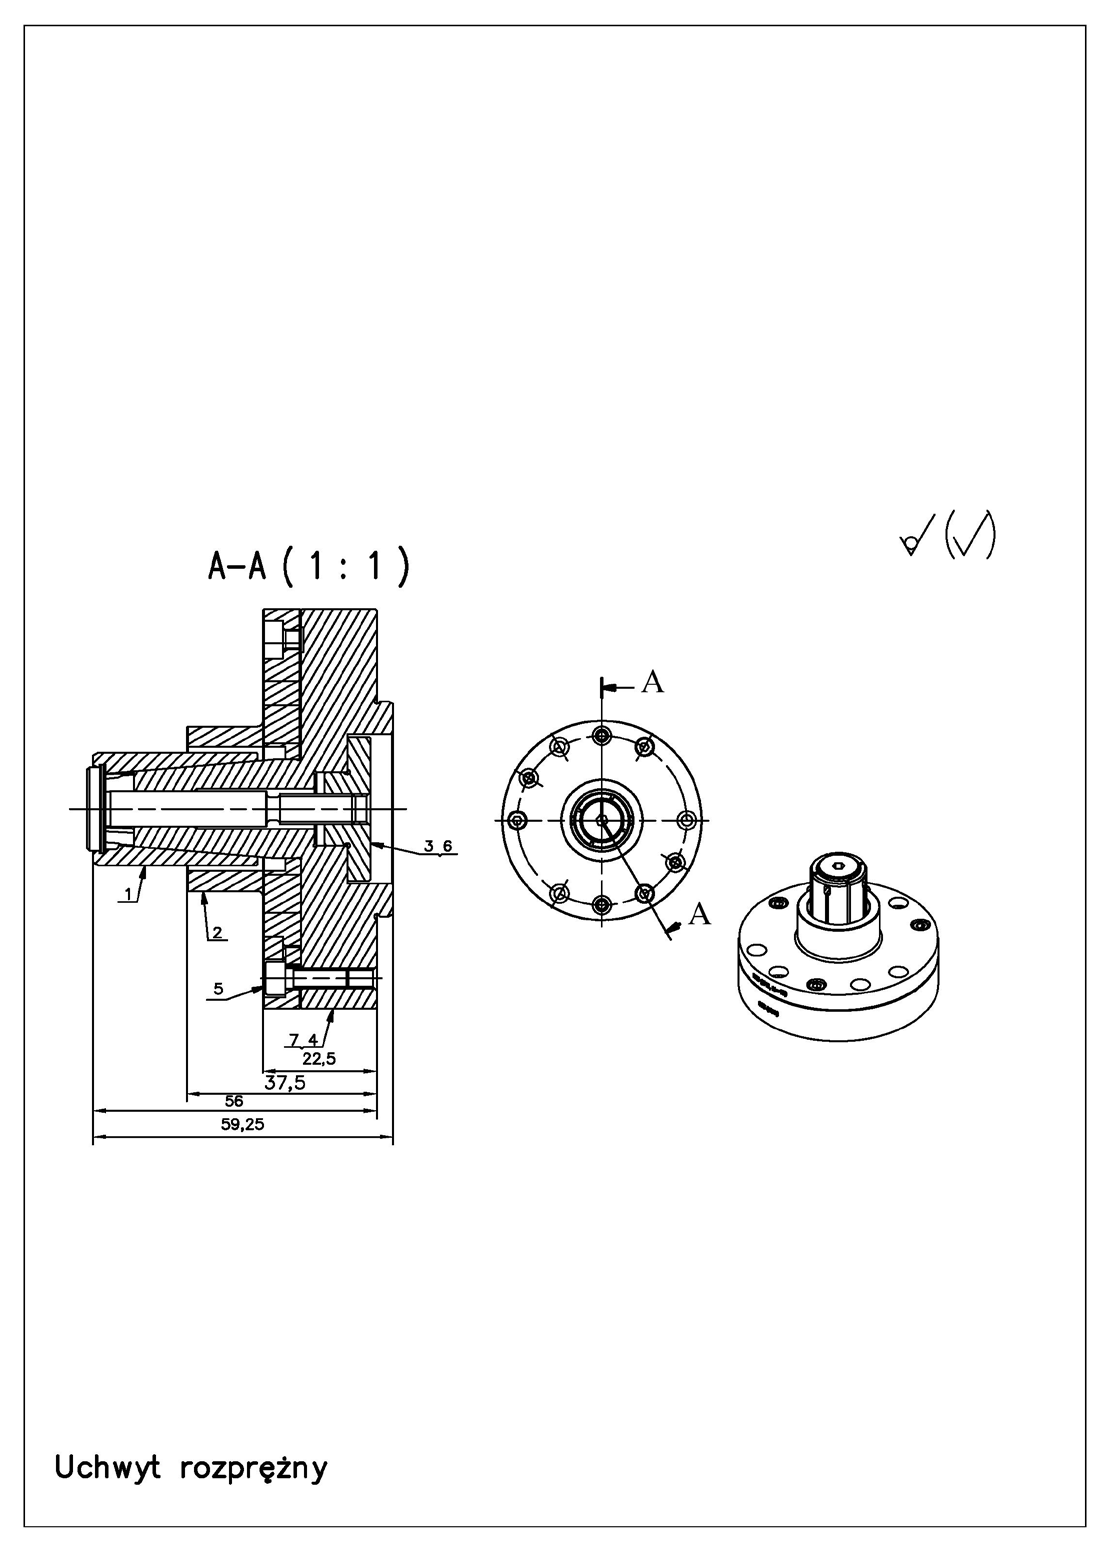
Para mejorar la repetibilidad del centrado, el casquillo puede equiparse opcionalmente con un pasador que fije su posición angular respecto al cono. Como existe un movimiento relativo del casquillo a lo largo del cono, la repetibilidad de centrado de un adaptador fabricado, por ejemplo, con la tecnología de un centro de mecanizado automático no es suficiente para alcanzar clases bajas de precisión de equilibrado. Por ello se aplican diversos procedimientos de posprocesado, como el rodaje mutuo del casquillo y del cono antes del corte final. La conicidad del cono se selecciona en función de la precisión de centrado. Para un equilibrado más preciso se utiliza un ángulo reducido, pero superior al valor de 1°25″ debido al autofrenado desfavorable.
La calidad del plato de sujeción puede medirse por el valor del descentramiento lateral del rotor montado. Supongamos que se han eliminado los errores sistemáticos, entendidos como aquellos que se repiten en valor y fase. No se trata de errores relacionados con el montaje del rotor en el eje. Pueden estar relacionados, por ejemplo, con el uso de un accionamiento con eje cardán.
Al cerrar y abrir repetidamente el adaptador, obtenemos una dispersión del descentramiento lateral medido del rotor. Entre los valores de descentramiento medidos, puede distinguirse uno por encima del cual la sujeción se produce siempre. Esto debe entenderse de modo que resulta más fácil montar con un error grande y más difícil con un error pequeño. Este valor de descentramiento, que está garantizado y aporta, con dicha fijación, un determinado componente perjudicial adicional de desequilibrio, se denominó repetibilidad de la fijación. Queremos que el desequilibrio perjudicial sea lo menor posible y que la repetibilidad del montaje sea la mejor. El desequilibrio originado por la excentricidad de la sujeción puede eliminarse, pero solo hasta el nivel de repetibilidad de la sujeción.
Un error de centrado provocará un desequilibrio estático (de fuerza), que puede reducirse al mínimo mediante compensación. Un error de apoyo no perpendicular provocará un desequilibrio dinámico (de momento), que no puede compensarse en la equilibradora. La propia máquina lo mide y lo compara con el valor admisible para el rotor. Si el operario no sujeta el adaptador, el casquillo se cierra y queda sujeto por un resorte. La apertura la realiza un actuador, una vez confirmado que el husillo se ha detenido. Los adaptadores de apertura automática están diseñados para una máquina concreta. Esto se debe a la necesidad de ajustar el inicio y el final del proceso de cierre del adaptador en función de la posición del pasador expansor del actuador. El émbolo de sujeción abre la empuñadura y tiene tres posiciones específicas en las que cambian las señales obtenidas de los sensores de posición. El sistema operativo de la máquina debe distinguir entre las situaciones en las que el adaptador:
a) se cierra correctamente con el rotor,
b) se cierra sin el rotor,
c) está abierto.
El giro solo se activa cuando el adaptador está correctamente cerrado con el rotor, es decir, cuando los sensores de posición envían una señal al sistema operativo de la máquina que confirma que se da esa situación.
La implantación del siguiente adaptador que acompaña a la máquina debe llevarse a cabo de acuerdo con las premisas de diseño recogidas en la documentación de la máquina, incluida la DTR.
Tras cada sustitución del adaptador, el operario de la equilibradora debe realizar operaciones adicionales que ajustan mecánicamente el adaptador a la máquina y aumentan la idoneidad de las indicaciones de esta. Es necesario realizar lo siguiente:
a) un ensayo del proceso de compensación,
b) compruebe el funcionamiento del pasador de sujeción.
Las siguientes tareas ponen de manifiesto el problema del centrado:
Tarea 1: precisión de cierre con un casquillo expansor
Tarea 1 ¿Qué precisión de centrado se requiere al cerrar el portapiezas con el casquillo expansor, en el husillo de la equilibradora, para garantizar el equilibrado del rotor en la clase de precisión de equilibrado G2.5, suponiendo que el orificio Ø35 se ha realizado con la clase de precisión de fabricación H7?
Datos:
n = 2700 rpm, G2,5, M = 5 kg, w = ?.
La clase de precisión del agujero H7 del rotor no influye en el desequilibrio residual
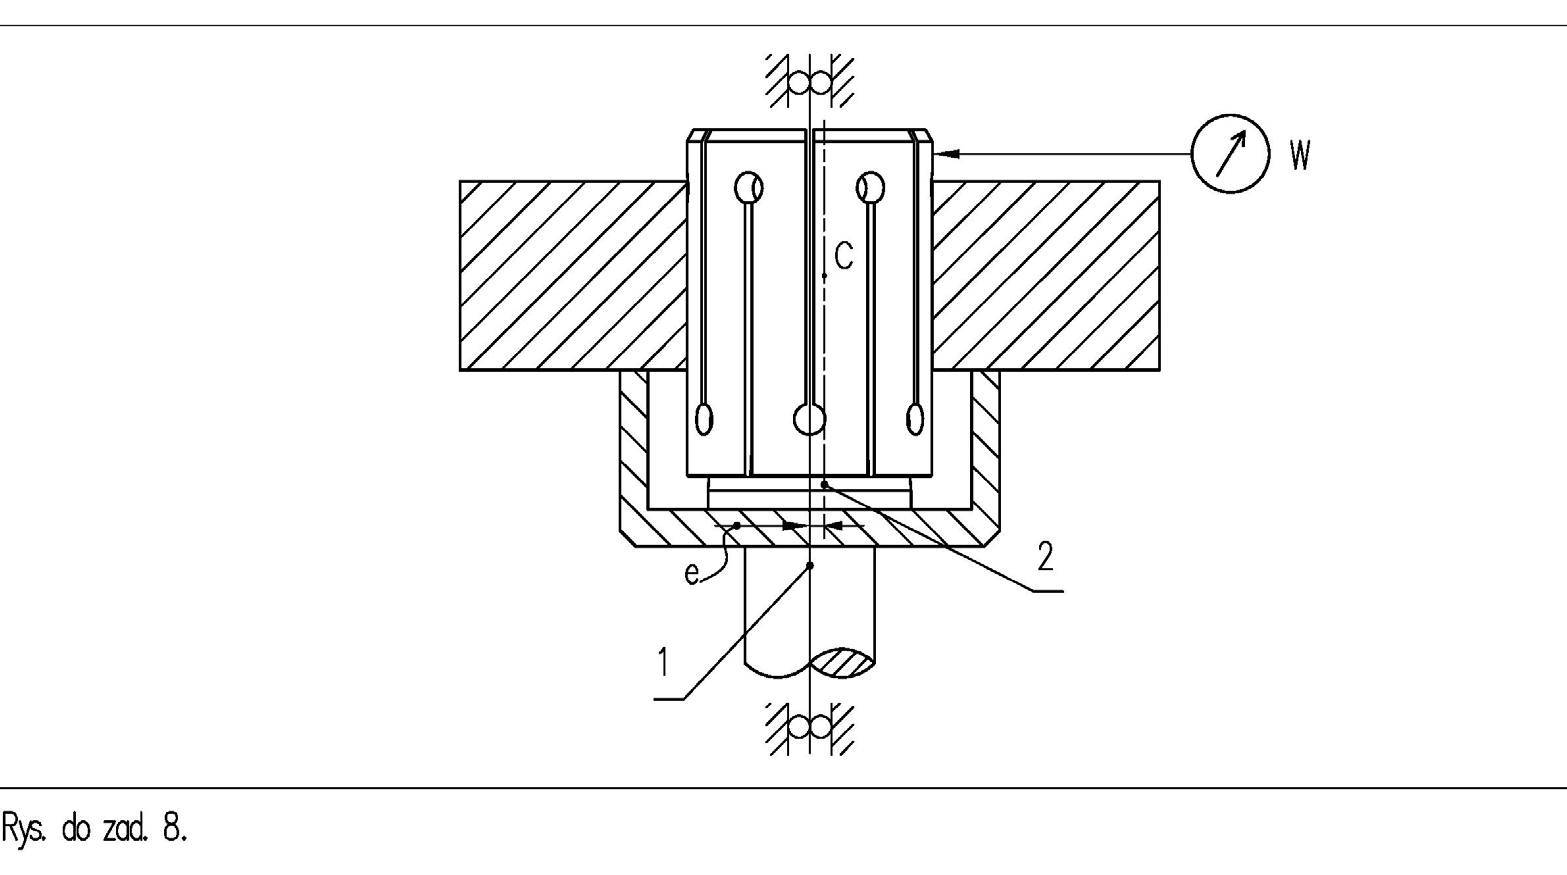
𝑒𝑒= 𝑤𝑤 2.
Cálculo del desequilibrio admisible del rotor para la clase de precisión de equilibrado G2.5:
𝜋𝜋𝜋𝜋 = 30 ∙5 ∙10! ∙2.5 𝑁𝑁T = 30𝑚𝑚𝑚𝑚 3.14 ∙2700 = 44.23 𝑔𝑔𝑔𝑔𝑔𝑔.
Cálculo de la excentricidad admisible del montaje del rotor:
𝑒𝑒= 𝑁𝑁T 𝑀𝑀= 44.23 5 ∙10! = 8.84 ∙10″!𝑚𝑚𝑚𝑚= 8.86 𝜇𝜇𝜇𝜇. 𝑁𝑁T = 𝑀𝑀∙𝑒𝑒 Respuesta: las indicaciones del sensor de esfera en la superficie lateral del casquillo expansor cerrado no pueden ser superiores a 17,72 μm.
Observación: la repetibilidad del apriete del portabrocas puede evaluarse tras apretar y abrir el manguito repetidamente, o bien consultarse en la documentación del adaptador.
Adaptadores con mandril fijo
Otra solución es un adaptador equipado con un mandril no expansible, o fijo. Se utiliza por dos razones fundamentales:
1. económico, cuando el número de lotes no es elevado,
2. cuando el pequeño diámetro del agujero impide utilizar un casquillo expansor.
Este tipo de adaptador es más fácil de fabricar. Sin embargo, la facilidad de fabricación del portapiezas dificulta lograr un desequilibrio residual pequeño. Así lo muestran los siguientes ejercicios.
En esta solución, la repetibilidad de los resultados de medición está limitada por la precisión del orificio central del rotor. El mandril suele fabricarse en la cota límite superior. Por tanto, la dimensión real del orificio determina el resultado de la medición. El descentramiento radial máximo posible es la mitad de la diferencia entre la desviación superior de la ejecución del orificio y la dimensión real del mandril. El desequilibrio que muestra la máquina será la suma del desequilibrio inicial del rotor y de un desequilibrio añadido vectorialmente de forma arbitraria, procedente de la excentricidad del montaje. Con un campo de tolerancias del orificio suficientemente reducido, los resultados del equilibrado en series grandes son satisfactorios en la práctica, a partir de la clase hacia precisiones menores (p. ej.).
Los adaptadores se fabrican específicamente para un tipo concreto de rotor. Por ello, su forma no tiene por qué parecerse a la de ejecuciones anteriores. En las máquinas supercríticas, la masa del adaptador es la denominada masa perjudicial. Junto con parte de la masa del husillo, se suma a la masa del rotor. Como resultado, la sensibilidad de las máquinas supercríticas disminuye, porque la excitación en forma de desequilibrio no cambia, mientras que la masa excitable aumenta. Además, las características de amplitud y fase varían debido a la diferente relación entre la masa y la frecuencia de excitación.
Tarea 2: limitaciones de un mandril no expansible
Tarea 2 Determine qué limitación, en términos de equilibrado, impondrá el uso de un mandril no expansor en el plato de sujeción de la equilibradora. El mandril tiene la dimensión d y su descentramiento transversal medido es w. El orificio del rotor de masa M se ha realizado con la clase de precisión de fabricación H7. El rotor gira en la máquina a una velocidad de rotación n.
Datos:
d = 34,984 mm, n = 2700 rpm M = 5 kg w = 14 μm.
A partir de la tabla de ajustes leemos los valores de las desviaciones del agujero del rotor:
𝐷𝐷= 35𝐻𝐻7 = 35!
La tarea se resolverá de dos maneras:
1. utilizando la compensación,
2. sin utilizar la compensación.
Situación previa a la compensación
Situación antes de la compensación El husillo gira con respecto al eje de rotación real 1. El eje geométrico del mandril es el eje 3. El principal, "!.!$%𝑚𝑚𝑚𝑚.
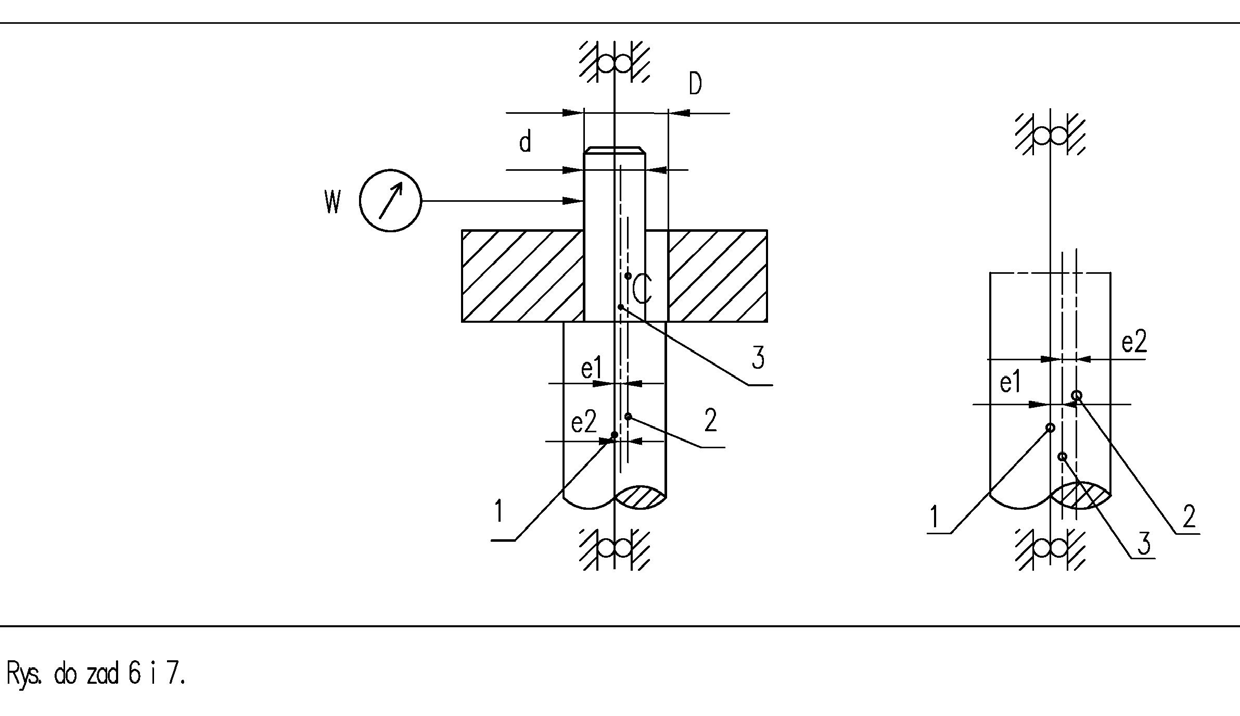
El eje central de inercia del rotor equilibrado, junto con el centro de gravedad c, es el eje 2.
Observamos que existe una holgura entre los diámetros del mandril y del rotor. Dentro de esa holgura, el rotor puede fijarse libremente.
Antes de la compensación: los errores de fijación descentrada del mandril y del resto del adaptador y del husillo afectarán al resultado en forma de un desequilibrio perjudicial adicional acumulado. Además, un montaje descentrado del rotor respecto al eje de rotación real generará fuerzas de inercia adicionales en toda su masa. Estas también se convertirán en desequilibrio perjudicial.
El rotor puede fijarse al adaptador de forma arbitraria (aunque dentro de su holgura), de modo que la holgura se anula en cualquier ángulo aleatorio del plano perpendicular al eje de giro. Partimos del peor caso: el descentramiento del mandril y la desviación máxima en la ejecución del orificio se suman en la misma dirección, es decir, de forma algebraica.
Excentricidad de la posición del centro de gravedad resultante del descentramiento transversal del mandril:
Excentricidad resultante de fabricar el mandril por debajo del valor nominal y el orificio con la desviación superior:
𝑒𝑒$ = ∅%&’ −𝑑𝑑 2 = 35.025 −34.984 Excentricidad total:
𝑒𝑒= 𝑒𝑒# + 𝑒𝑒$ = 0,007 + 0,0205 = 0,0275 𝑚𝑚𝑚𝑚.
Desequilibrio resultante del montaje descentrado del rotor:
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0275 = 137,5 𝑔𝑔𝑔𝑔𝑔𝑔.
Cálculo de la clase de precisión de equilibrado alcanzable en cada utillaje:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 30𝑀𝑀= 137.5 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙ The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<7.7.
Situación después de la compensación Determine qué limitación, en términos de equilibrado, impondrá el uso de un mandril no expansor en el portapiezas de la equilibradora. El mandril tiene la dimensión d 𝑒𝑒# = 0,014 2 = 0,007 𝑚𝑚𝑚𝑚.
2 = 0,0205 𝑚𝑚𝑚𝑚. 𝑒𝑒𝑒𝑚𝑚𝑒𝑚𝑚 𝑠𝑠∙𝑔𝑔 = 7.7 ]𝑚𝑚𝑚𝑚 y el orificio del rotor de masa M se ha realizado con la clase de precisión de fabricación H7. El rotor gira en la máquina a una velocidad de rotación n.
Datos:
𝑑𝑑= 35″
(0 𝑚𝑚𝑚𝑚 𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚𝑀𝑘𝑘𝑑𝑚𝑚 𝑛𝑛= 2700 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 𝑀𝑘𝑘𝑑𝑚𝑚𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚 𝑀𝑀= 5 𝑘𝑘𝑘𝑘.
A partir de la tabla de ajustes obtenemos los valores de las desviaciones del agujero del rotor:
𝑠𝑠^.
D = 35𝐻𝐻7 = 35)
Situación tras la compensación
La compensación eliminará aquellos componentes del desequilibrio que hayan surgido de errores repetitivos. Estos son:
a) el desequilibrio de todos los componentes del husillo y del adaptador,
b) desequilibrio del disco, que se debe a su montaje descentrado en el adaptador.
().)$+𝑚𝑚𝑚𝑚.
Las componentes del desequilibrio que proceden de errores singulares en el montaje del disco no se eliminan. El rotor puede fijarse al husillo de forma arbitraria, aunque dentro de su holgura. Partimos del peor caso: la holgura se anulará por completo en cualquier dirección.
El centro de gravedad del disco se encuentra sobre su eje central principal de inercia 2. El eje de rotación real del husillo se encuentra sobre el eje 1.
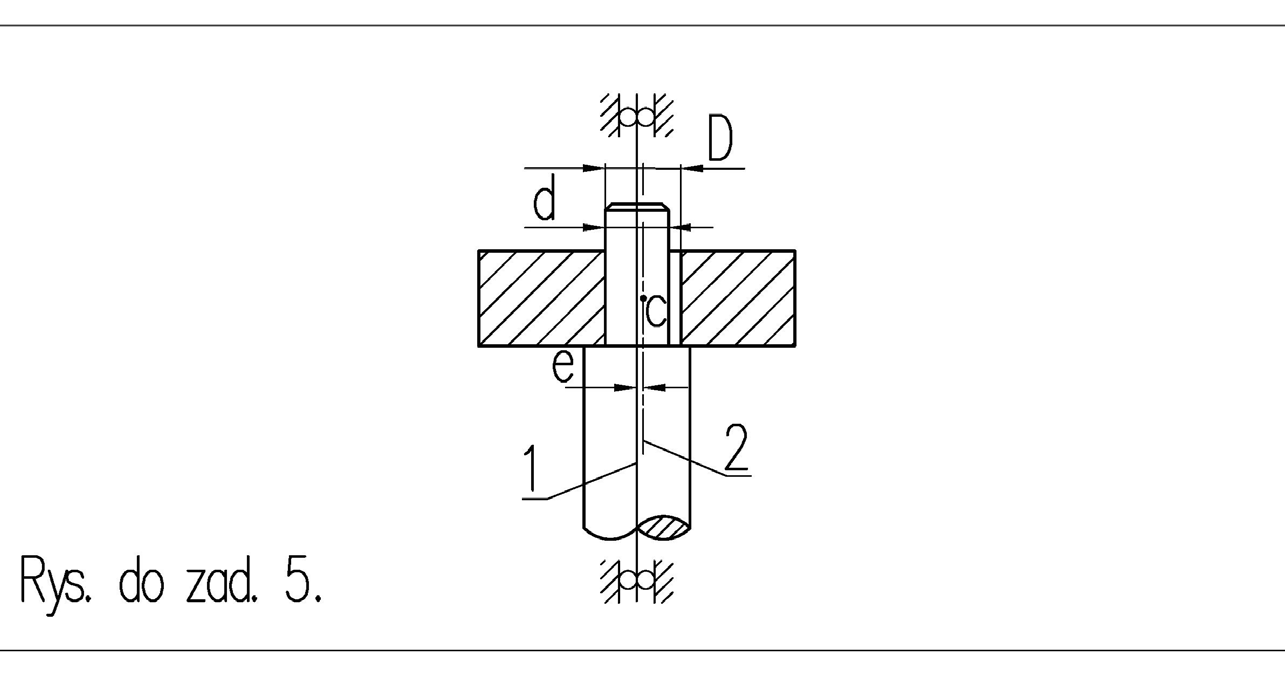
La excentricidad de la posición del centro de gravedad es la mitad de la holgura del disco asentado sobre el husillo:
Desequilibrio resultante del montaje descentrado del rotor:
Cálculo de la clase de precisión de equilibrado alcanzable en cada utillaje:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<3.5.
𝑒𝑒= 0,025 2 = 0,0125 𝑚𝑚𝑚𝑚.
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0125 = 62 𝑔𝑔𝑔𝑔𝑔𝑔.
30𝑀𝑀= 62 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙1 𝑠𝑠∙𝑔𝑔 = 3.5 𝑚𝑚𝑚𝑚 El uso de la compensación ha reducido la zona de incertidumbre sobre la idoneidad de las indicaciones de desequilibrio. Como resultado, el valor de la masa residual en el desequilibrio residual puede ser mayor y más fácil de obtener.
𝑠𝑠.