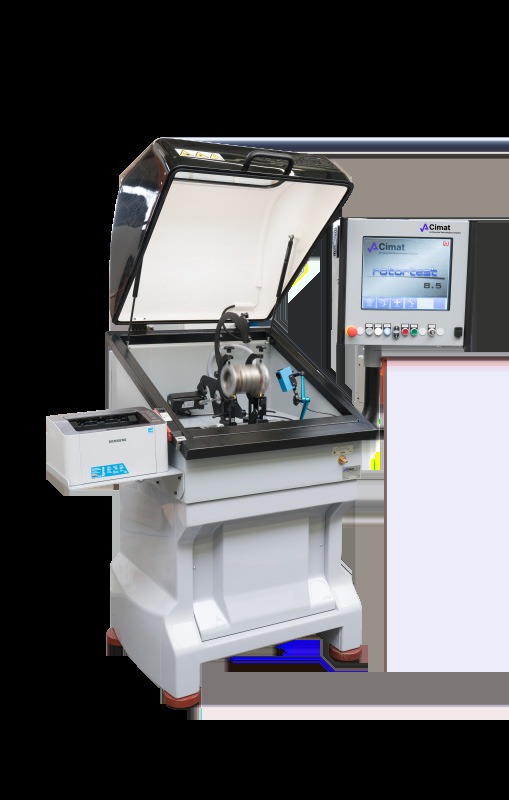
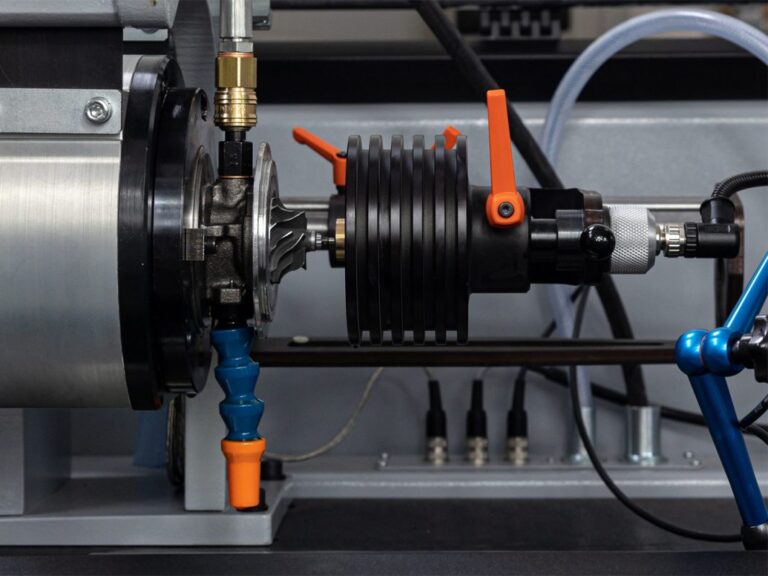
Tot de belangrijkste technologische elementen van balanceermachines behoren:
a) assen die deel uitmaken van universele, horizontale balanceermachines, en
b) adapters, die houders zijn voor rotoren op spilkoppen en vooral voorkomen in de installaties van verticale balanceermachines.
De kwaliteit van hun uitvoering bepaalt of de metingen van de machine toereikend zijn. Hun taak is om de gebalanceerde rotor te monteren:
a) zo dicht mogelijk bij de werkelijke rotatieas;
b) op een herhaalbare manier ten opzichte van de radiale en hoekslag van de rotor, in verhouding tot de werkelijke rotatieas.
Wat zijn technologische assen?
Wat zijn technologische assen?
Een technologische as is een fundamenteel onderdeel van universele, horizontale balanceermachines, waarmee rotoren van het type “schijf” worden bevestigd. De praktijk toont aan dat assen van uiteenlopende fabricagekwaliteit een bron van meetfouten kunnen zijn. De kwaliteit van een bepaalde as wordt bepaald door de details van de constructie. Een van de ontwerpkenmerken zijn gefreesde groeven, aangebracht om op de diameter waarop de gebalanceerde schijf wordt bevestigd tegelijk een spie en een halve spie te kunnen monteren. De groeven zijn hoekmatig ten opzichte van elkaar verschoven en de fabrikant van de as moet zorgen voor hun nauwkeurige hoekpositie en voor uniforme geometrische afmetingen. Een hoekfout of het wegnemen van een ongelijke hoeveelheid asmateriaal verlaagt de doeltreffendheid van de compensatie van schadelijke onbalans.
De as moet geharde oppervlakken hebben die dienen als steunvlakken op de steunrollen en op de montageplaats van de schijf, en een “zachte” kern. Bovendien moet hij vrij zijn van restspanningen, die ervoor zorgen dat de as na verloop van tijd vervormt door spanningsrelaxatie.
Gelet op de waarde van de kleinste verkregen restonbalans besluiten we dat de as ruimte moet bieden voor:
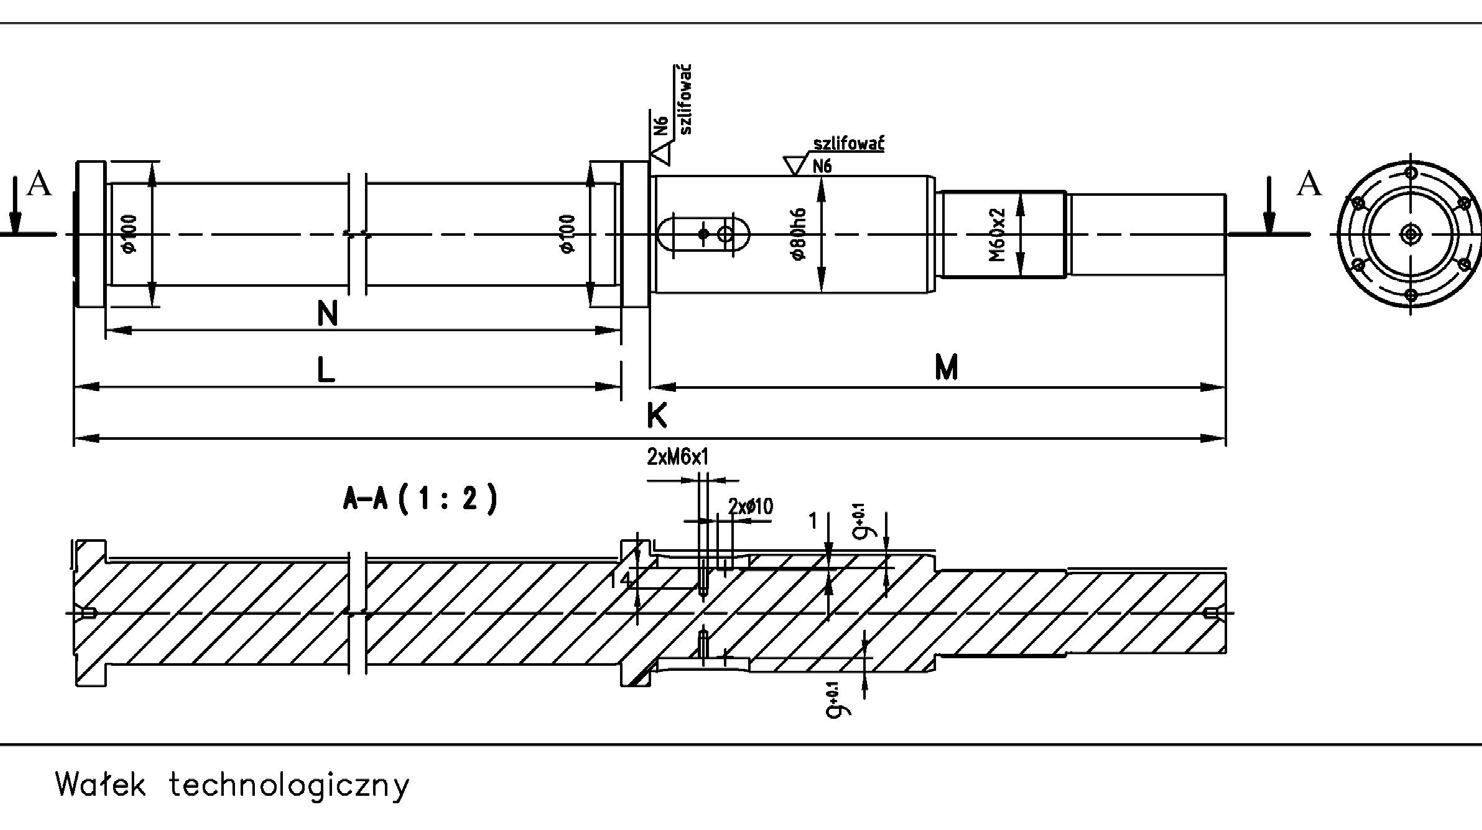
a) een bepaalde herhaalbaarheid van de meetresultaten voor de onbalans bereiken b) een minimale extra onbalans introduceren, die de correcte meting verstoort.
De herhaalbaarheid van de resultaten is van belang omdat zij ook de onoverkomelijke grens van de balanceernauwkeurigheid vormt.
Elke volgende meting is behept met systematische en toevallige fouten. Balanceermachines beschikken over interne procedures om systematische fouten te elimineren. Ze compenseren de onbalans die het gevolg is van de excentriciteit van de montage en de onbalans van het opspanmiddel.
Nadat de systematische fouten zijn weggewerkt, geeft de machine een nieuwe plaats aan voor het aanbrengen van de correctiegewichten. Als de amplitude van de metingen na het aanbrengen ervan op de rotor niet kleiner is, betekent dat dat er ook toevallige fouten optreden. Theoretisch is het niet mogelijk een kleinere restonbalans te bereiken dan de onbalans die voortvloeit uit de toevallig foutieve montage ten opzichte van de rotatieas. Een van de oorzaken van een dergelijke situatie kan de speling zijn die optreedt op het bevestigingspunt van de gebalanceerde rotor op de technologische as. De speling kan in elke richting van de as worden weggewerkt voordat de bevestigingsmoer wordt aangedraaid. Als de speling de oorzaak van de herhaalbaarheid is, kan het resultaat worden verbeterd door de speling in dezelfde richting weg te werken voordat wordt uitgevoerd:
a) een herhaalde procedure voor het compenseren van de montagefout van de rotor,
b) de eindmeting van de onbalans, rekening houdend met de nieuwe verloning.
Eliminating the clearance removes it from the set of random causes of mounting errors. This procedure can be applied when balancing a single rotor. When applied in a series, it will cause the mounting errors to depend on half the difference in the diameter of the hole in the next rotor in relation to the rotor with which the compensation was performed. Usually, such a method improves balancing results, especially for rotors made in a low accuracy class.
Bij het balanceren kan zelfs een minimale buiging van de technologische as worden waargenomen. Het gevolg van de buiging is een slag van het cilindrische oppervlak dat voor de rotormontage is bestemd ten opzichte van de werkelijke rotatieas. Deze as wordt bepaald door de geometrische middelpunten van de cirkels op de oppervlakken van beide astappen, die zich op de steunpunten van de as bevinden. Doorgaans buigt de as door het vrijkomen van spanningen na het harden. Radiale slag van de cilindrische oppervlakken kan ook optreden door slijpfouten.
Beide vormfouten van de as veroorzaken extra, schadelijke onbalans. Die vloeit voort uit de excentriciteit van de rotormontage ten opzichte van de werkelijke rotatieas. De kromtestraal van de as is groot. Als de as een onderdeel van een of ander mechanisme was, zou de kromming waarschijnlijk niet opvallen. De as wordt samen met de rotor doorgaans op de balanceermachine ondersteund en is breder dan een rotor die in zijn lagers in de werkende machine draait. Daardoor is de slag groter.
De fout in de aanduiding van de onbalans, zowel wat de plaats als wat de waarde van de massa betreft, houdt ook verband met de kwaliteit van de loopvlakken van de rotor op het contactpunt met de steunrollen van de balanceermachine. Zowel mechanische beschadiging in de vorm van deuken en gebrek aan rondheid als onvoldoende gladheid van het oppervlak zijn bronnen van extra signalen. Die ontstaan in de trillingssensoren in de steunen van de machine. Deze signalen zijn moeilijk te elimineren met het elektronische filtersysteem. Elk van deze fouten geeft een ander beeld op het oscilloscoopscherm.
a) Mechanische beschadiging van de oppervlakken en gebrek aan rondheid van de astappen dwingen een extra kinematische beweging van de gebalanceerde rotor af, die extra traagheidskrachten op de rotor veroorzaakt en bijgevolg elektrische signalen met veel componenten genereert. Sommige componenten liggen voldoende ver van het nuttige signaal en worden gedempt door het elektronische filtersysteem. Andere signalen vallen praktisch samen met het nuttige signaal (hebben dezelfde frequentie). Deze signalen worden niet gedempt. Lokale beschadigingen werken als stoten op de rotor en het niveau van de elektrische signalen die door de stoot worden veroorzaakt, is vergelijkbaar met een eenheidssprong met een dicht spectrum, waarvan één van de componenten bij het nuttige signaal wordt opgeteld.
b) Onvoldoende gladheid van het oppervlak verhoogt het ruisniveau van het signaal van de trillingssensoren bij praktisch elke frequentie. Het gemiddelde ruisniveau aan het einde van het balanceren kan in de praktijk vele grootteordes groter zijn dan het niveau van het nuttige signaal. Het bevat signalen met dezelfde frequentie als het nuttige signaal, die daarom niet worden gefilterd.
De invloed van de achtergrond op de waarde van de restonbalans is niet zo groot als het gebrek aan rondheid of de beschadiging van de astap. Merk op dat de kwaliteit van de as belangrijker wordt naarmate de restonbalans op de rotor afneemt. Aan het begin van het balanceren, bij een (grote) beginonbalans, convergeert het balanceerproces in wezen snel. Onvolkomenheden in de afwerking van de as worden duidelijk nadat een kleine onbalanswaarde is bereikt en de convergentiesnelheid neemt af.
De perfectie van de meetapparatuur van de machine kan de onvolkomenheden in de uitvoering van de as niet compenseren. Om te laten zien hoe belangrijk en moeilijk het is om fouten te elimineren, bekijken we het balanceren van een rotor met behulp van een geselecteerde as.
Opgave 1: centreernauwkeurigheid voor een nauwkeurigheidsklasse
Probleem 1.
Gegeven:
𝑀𝑀= 10 𝑘𝑘𝑘𝑘 – massa van de te balanceren rotor 𝑛𝑛= 2500 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 – toerental van de te balanceren rotor 𝑟𝑟= 150 𝑚𝑚𝑚𝑚 – straal van de rotor 𝐺𝐺 = 2.5 – vereiste nauwkeurigheidsklasse voor het balanceren.
Bereken de centreernauwkeurigheid van de rotor om de vereiste nauwkeurigheidsklasse voor het balanceren te halen. In de eerste stap bepalen we de toelaatbare restonbalans:
𝑚𝑚= 30𝑚𝑚𝑚𝑚 𝜋𝜋𝜋𝜋𝜋𝜋= 30 ∙10000 ∙2.5 ∙0,8 3.14 ∙150 ∙2500 = 0,5095 𝑔𝑔. 𝑀𝑚𝑒𝑚𝑚𝑚𝜋𝜋 We gebruiken het statisch moment van beide massa’s (𝑀𝑀+ 𝑚𝑚)𝑒𝑒= 𝑚𝑚𝑚𝑚, 𝑀𝑚𝑒𝑚𝑚𝑚 𝑀𝑀≫𝑚𝑚, Gezien dat tot:
𝑒𝑒= 𝑚𝑚𝑚𝑚 𝑀𝑀= 0,5095 ∙150 25000 = 0,00382 𝑚𝑚𝑚𝑚= 3,056 𝜇𝜇𝜇𝜇, waarbij “e” de excentriciteit van de rotor is, ofwel de specifieke onbalans per massa-eenheid.
De toelaatbare excentriciteit is in grote series niet eenvoudig te halen. Het resultaat toont aan dat het voor de operator van de balanceermachine moeilijk is om die bij elke montage te bereiken.
Bevinding:
Willen we er zeker van zijn dat de bereikte restonbalans aan de vereiste nauwkeurigheidsklasse voldoet, dan volstaat het niet het eindresultaat van het balanceren op de machine eenvoudig af te lezen. De nauwkeurigheid van dit resultaat moet worden geverifieerd. De machine maakt geen onderscheid tussen onbalans die bij het opspanmiddel hoort (in dit geval de technologische as), voortvloeiend uit een mogelijke excentrische montage van de rotor in het opspanmiddel of onbalans van de as zelf, en onbalans die bij de gebalanceerde rotor hoort.
Daarom moeten de volgende twee stappen achtereenvolgens worden uitgevoerd:
1) controleer met een referentierotor of de aanduidingen van de machine correct zijn; de aangeduide onbalans moet overeenkomen met de onbalans die kenmerkend is voor de gebruikte referentierotor.
2) by rotating the balanced rotor relative to the shaft, which serves as a fixture for the rotor, check the quality of compensation for the fixture imbalance and eccentricity of the rotor mounting (the compensation process also does not distinguish between shaft imbalance and eccentricity of the rotor mounting on the shaft) with proper compensation. The value of the indicated correction weight does not change, but the indicated angle for its mounting changes in a tracking manner with the rotation of the rotor relative to the fixture.
Practice shows that with a well- calibrated machine and properly performed compensation, a margin of about 20% of the tolerance field should be allowed for unidentified errors occurring during the physical correction of the imbalance. This usually involves drilling, milling holes, or welding correction weights. Therefore, it is necessary to achieve 80% of the value of the allowable residual imbalance. This will guarantee that the balancing protocol confirms reality.
De volgende ontwerpoplossingen maken het mogelijk de vereiste nauwkeurigheidsklasse voor het balanceren te bereiken:
a) de pasvorm van de rotor op de as moet verhinderen dat het kinematische paar met de hand kan worden gemonteerd, en vereist het gebruik van een handpers.
b) the technological shaft should be prepared for mechanical compensation of harmful imbalance — both by the possibility of its mounting in positions relative to the cardan drive, and by the possibility of relative mounting of the balanced rotor to the shaft in positions. Because balancing machines produced after 2005 allow relative rotation also at other angle values, it is necessary to make a half-spline, which is fixed each time on the opposite side, in relation to the spline.
c) in productieomstandigheden, wanneer de as meermaals wordt gebruikt, mag het asmateriaal niet te diep worden gehard vanwege hardingsspanningen die zich over een lange periode ontspannen. Door deze ontspanning kan de as anders gaan krommen.
Een kleine toelaatbare excentriciteit van de montage van de te balanceren rotor op de technologische as is moeilijk te bereiken met conventionele mechanische bewerking. De ervaring van de technologen die de productie van de technologische as voorbereiden, speelt daarom een belangrijke rol bij de toepassing van aanvullende technologische processen.
Een apart probleem bij het gebruik van een technologische as vormen de eisen die enerzijds voortvloeien uit de ontwerp- of gebruiksdocumentatie van de gebalanceerde rotor en anderzijds uit de mogelijkheden om de massaverdeling te corrigeren. Bij hoekslag is het vaak onmogelijk de massaverdeling te corrigeren met twee gewichten die de traagheidsmomentkrachten compenseren. Deze onbalans moet echter door de machine worden aangetoond. Daarom moet het balanceren gelijktijdig in twee meetvlakken gebeuren. Deze eis bepaalt mee de vorm van de technologische as. Met name een as die op een superkritische machine wordt gemonteerd, moet een extra dunne schijf met een kleine massa hebben, die een nauwkeurige kalibratie in twee vlakken mogelijk maakt.
Om een goede meting te verkrijgen, moeten de signalen in beide sensoren in de steunen amplitudes van dezelfde orde hebben. Wordt de gebalanceerde rotor dicht bij een van de steunen gemonteerd, dan raken de in de steunen opgewekte signalen uit evenwicht. In extreme gevallen, wanneer de rotor vlak bij een van de steunrollen is gemonteerd, is het signaal in de tegenoverliggende steun restwaarde. Het balanceerresultaat dat uit dergelijke signalen wordt berekend, kan een onaanvaardbare fout bevatten.
Wat zijn adapters?
Wat zijn adapters?
Adapters zijn een fundamenteel onderdeel van de installaties van balanceermachines met een verticale balanceeras. Bij verticale balanceermachines vervangt de adapter, samen met de spil, de technologische as.
Adapters voor het balanceren van “schijven”
rotoren kunnen worden onderverdeeld in rotoren die gecentreerd worden met behulp van:
a) het middengat van de rotor,
b) het buitenoppervlak (meestal cilindrisch).
Adapters moeten zo worden ontworpen dat rotoren kunnen worden gemonteerd met minimale fouten met betrekking tot:
a) centrering op de as van de kop op de spil,
b) een haakse steun ten opzichte van de rotatieas.
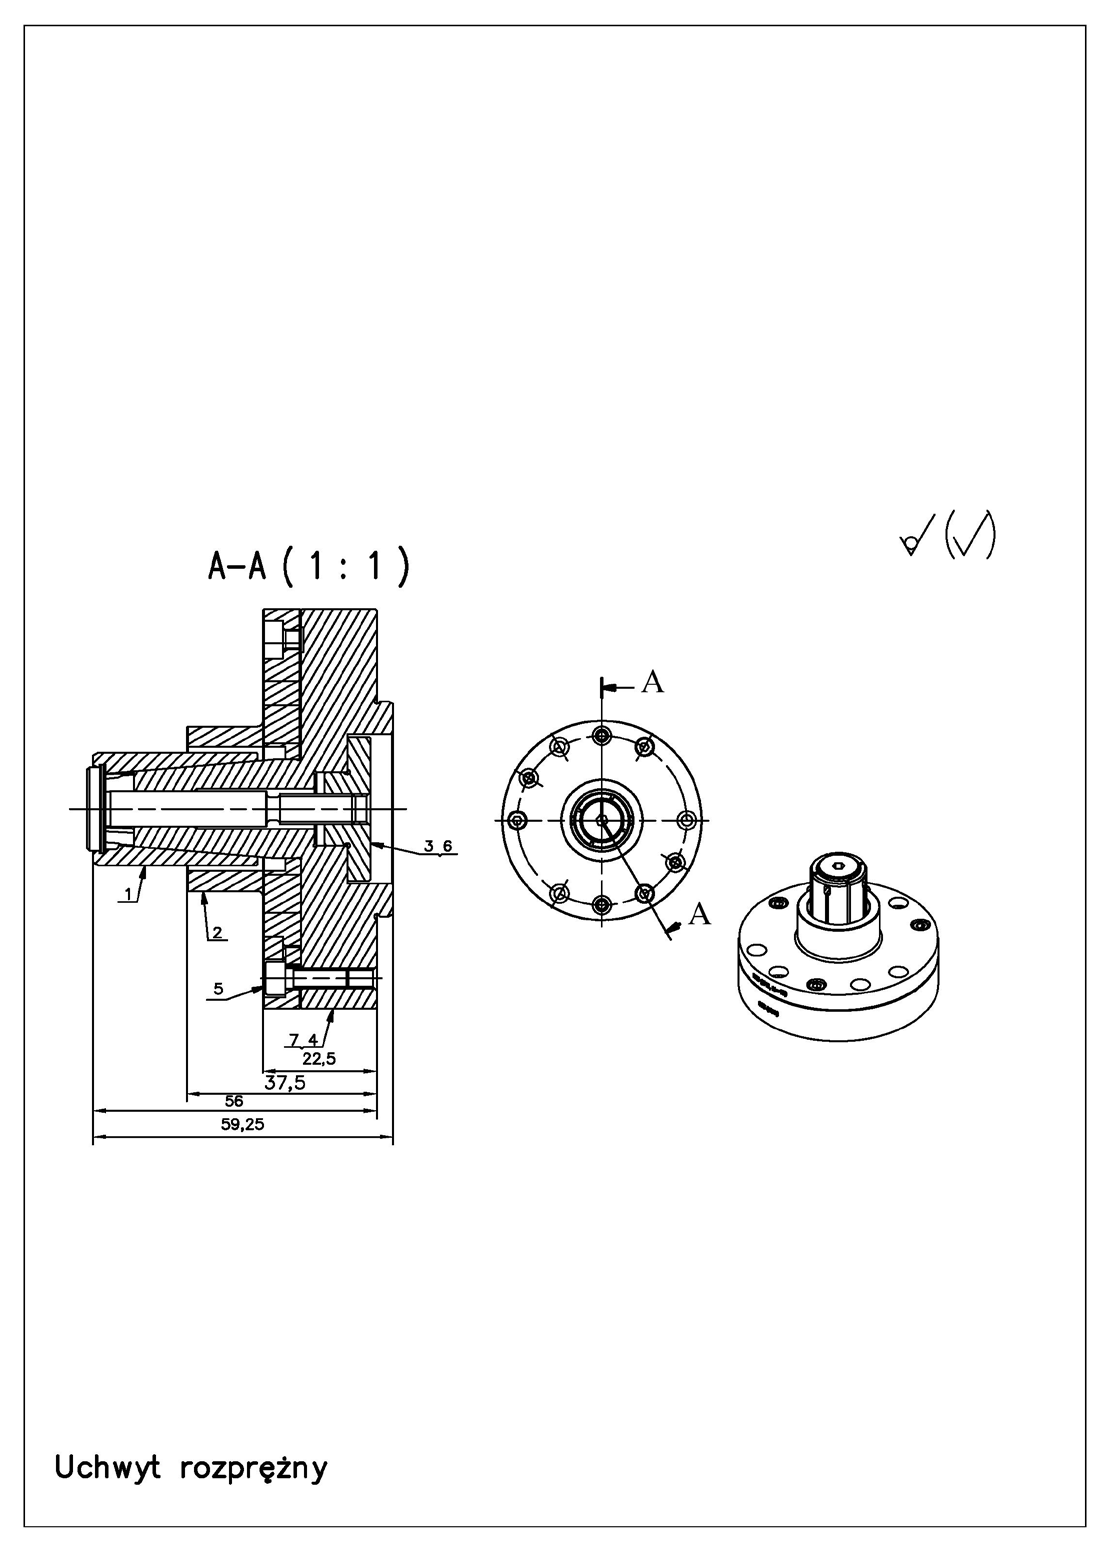
Om de herhaalbaarheid van het centreren te verbeteren, kan de huls optioneel worden uitgerust met een pen die zijn hoekpositie ten opzichte van de kegel vastlegt. Omdat de bus zich langs de kegel relatief verplaatst, volstaat de centreerherhaalbaarheid van een adapter die bijvoorbeeld met de technologie van een automatisch bewerkingscentrum is vervaardigd niet om lage klassen van balanceernauwkeurigheid te bereiken. Daarom worden diverse nabewerkingen toegepast, zoals het onderling lappen van bus en kegel vóór de eindbewerking. De conus van de kegel wordt gekozen naargelang de centreernauwkeurigheid. Voor nauwkeuriger balanceren wordt een kleinere hoek gebruikt, maar groter dan de waarde van 1°25″ wegens ongunstige zelfremming.
De kwaliteit van de opspanning kan worden afgemeten aan de laterale slag van de opgespannen rotor. Veronderstel dat systematische fouten, te begrijpen als fouten die zich herhalen in waarde en fase, zijn geëlimineerd. Het gaat daarbij niet om fouten die verband houden met het monteren van de rotor op de as. Ze kunnen bijvoorbeeld samenhangen met het gebruik van een aandrijving met een cardanas.
Bij herhaald sluiten en openen van de adapter krijgen we een spreiding van de gemeten zijdelingse slag van de rotor. Onder de gemeten slagwaarden kan één waarde worden onderscheiden waarboven het vastklemmen telkens lukt. Dat moet zo worden begrepen dat monteren met een grote fout het gemakkelijkst is en met een kleine fout het moeilijkst. Deze slagwaarde, die gegarandeerd is en bij een dergelijke bevestiging een bepaalde extra schadelijke onbalanscomponent oplevert, werd herhaalbaarheid van de bevestiging genoemd. We willen dat de schadelijke onbalans zo klein mogelijk is en de herhaalbaarheid van de montage zo goed mogelijk. Onbalans die is ontstaan door excentriciteit bij het klemmen kan worden weggewerkt, maar slechts tot het niveau van de herhaalbaarheid van het klemmen.
A centering error will result in static (force) unbalance. It can be minimized with compensation. A non-perpendicular support error will result in dynamic (moment) unbalance. It cannot be compensated on the machine. It is measured by the machine and compared with the permissible value for the rotor. If the adapter is not clamped by the operator, the sleeve is closed and clamped by a spring. Opening is done by an actuator, after confirming that the spindle has stopped. Automatic opening adapters are dedicated to a specific machine. This is due to the need to adjust the beginning and end of the closing process of the adapter, depending on the position of the expansion pin of the actuator. The clamping plunger opens the handle and has three specific positions in which the signals taken from the position sensors change. The machine’s operating system must distinguish between situations where the adapter:
a) is correct gesloten met de rotor,
b) is gesloten zonder de rotor,
c) is open.
De rotatie wordt alleen ingeschakeld wanneer een adapter correct met de rotor is gesloten en de positiesensoren een signaal naar het besturingssysteem van de machine sturen dat deze situatie bevestigt.
Het aanbrengen van de volgende adapter, waarmee de machine is uitgerust, moet worden uitgevoerd conform de ontwerpuitgangspunten die in de documentatie van de machine, waaronder de DTR, zijn vastgelegd.
Na elke vervanging van de adapter moet de operator van de balanceermachine extra handelingen uitvoeren waarmee de adapter mechanisch op de machine wordt afgesteld en de betrouwbaarheid van de aanduidingen van de machine toeneemt. Het is noodzakelijk om uit te voeren:
a) een test van het verlooningsproces,
b) controleer de werking van de klemspie.
De volgende opgaven illustreren het centreerprobleem:
Taak 1: sluitnauwkeurigheid met een spanhuls
Opdracht 1 Welke centreernauwkeurigheid is vereist bij het spannen van de houder met de expansiehuls op de spil van de balanceermachine om de rotor te balanceren volgens balanceerkwaliteitsklasse G2.5, ervan uitgaande dat het gat Ø35 is uitgevoerd in nauwkeurigheidsklasse H7?
Gegevens:
n = 2700 rpm, G2,5, M = 5 kg, w = ?.
De nauwkeurigheidsklasse van het H7-gat in de rotor heeft geen invloed op de restonbalans
𝑒𝑒= 𝑤𝑤 2.
Berekening van de toelaatbare onbalans van de rotor voor nauwkeurigheidsklasse G2.5 bij het balanceren:
𝜋𝜋𝜋𝜋 = 30 ∙5 ∙10! ∙2.5 𝑁𝑁T = 30𝑚𝑚𝑚𝑚 3.14 ∙2700 = 44.23 𝑔𝑔𝑔𝑔𝑔𝑔.
Berekening van de toelaatbare excentriciteit van de rotormontage:
𝑒𝑒= 𝑁𝑁T 𝑀𝑀= 44.23 5 ∙10! = 8.84 ∙10″!𝑚𝑚𝑚𝑚= 8.86 𝜇𝜇𝜇𝜇. 𝑁𝑁T = 𝑀𝑀∙𝑒𝑒 Antwoord: de aanduidingen van de meetklok op het zijvlak van de gesloten spanhuls mogen niet groter zijn dan 17,72 μm.
Opmerking: de herhaalbaarheid van het opspannen van de klauwplaat kan worden beoordeeld na herhaaldelijk opspannen en openen van de huls, of worden afgelezen uit de documentatie van de adapter.
Adapters met een vaste opspandoorn
Een andere oplossing is een adapter met een niet-expandeerbare, ofwel vaste, opspandoorn. Die wordt om twee fundamentele redenen gebruikt:
1. economisch, wanneer het aantal series niet groot is,
2. wanneer de kleine diameter van het gat het gebruik van een spanhuls verhindert.
Dit type adapter is eenvoudiger te maken. Die eenvoud van de houder maakt het echter moeilijker om een kleine restonbalans te bereiken. Dat blijkt uit de volgende opgaven.
Bij deze oplossing wordt de herhaalbaarheid van de meetresultaten beperkt door de nauwkeurigheid van het centrale gat van de rotor. De doorn wordt meestal uitgevoerd in de bovenste grensmaat. De werkelijke maat van het gat bepaalt dus het meetresultaat. De maximaal mogelijke radiale slag is de helft van het verschil tussen de bovenste afwijking van de uitvoering van het gat en de werkelijke maat van de doorn. De onbalans die de machine aangeeft, is de som van de beginonbalans van de rotor en een willekeurig, vectorieel opgeteld onbalans door montage-excentriciteit. Bij een voldoende verkleind tolerantieveld van de gaten zijn de balanceerresultaten in grote series in de praktijk bevredigend, vanaf de klasse richting lagere nauwkeurigheden (bijv.).
Adapters worden specifiek voor een bepaald type rotor vervaardigd. De vorm ervan hoeft dus niet op eerdere uitvoeringen te lijken. Bij superkritische machines is de massa van de adapter de zogenoemde schadelijke massa. Samen met een deel van de spilmassa komt ze bij de rotormassa. Daardoor neemt de gevoeligheid van superkritische machines af, omdat de excitatie in de vorm van onbalans niet verandert, terwijl de aangeslagen massa toeneemt. Bovendien veranderen de amplitude-fasekarakteristieken door de andere verhouding tussen massa en excitatiefrequentie.
Taak 2: beperkingen van een niet-expanderende opspandoorn
Opdracht 2 Bepaal welke beperking op het vlak van balanceren geldt bij het gebruik van een niet-expanderende doorn in de spanklauwplaat van de balanceermachine. De doorn heeft afmeting d en de gemeten dwarse slag is w. Het gat in de rotor met massa M is uitgevoerd in nauwkeurigheidsklasse H7. De rotor draait in de machine met een toerental n.
Gegevens:
d = 34,984 mm, n = 2700 rpm, M = 5 kg, w = 14 μm.
Uit de passingstabel lezen we de waarden van de afwijkingen van het gat in de rotor af:
𝐷𝐷= 35𝐻𝐻7 = 35!
De taak wordt op twee manieren opgelost:
1. met gebruik van verloning,
2. zonder gebruik van verloning.
Situatie vóór verloning
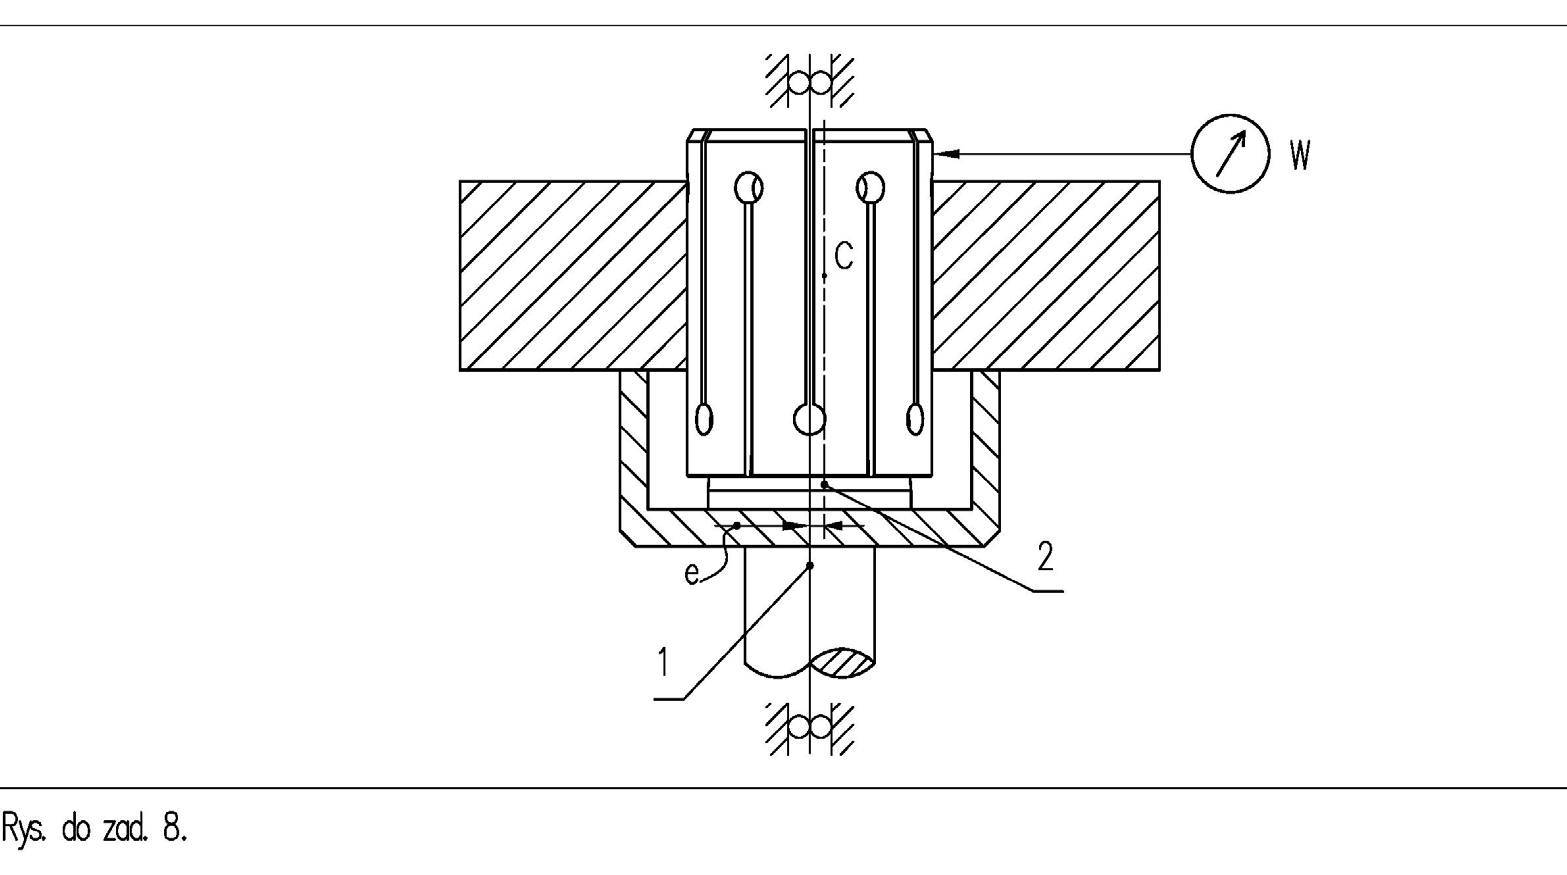
Situatie vóór de verloning De spil draait ten opzichte van de werkelijke rotatieas 1. De geometrische as van de doorn is as 3. De hoofd-, “!.!$%𝑚𝑚𝑚𝑚.
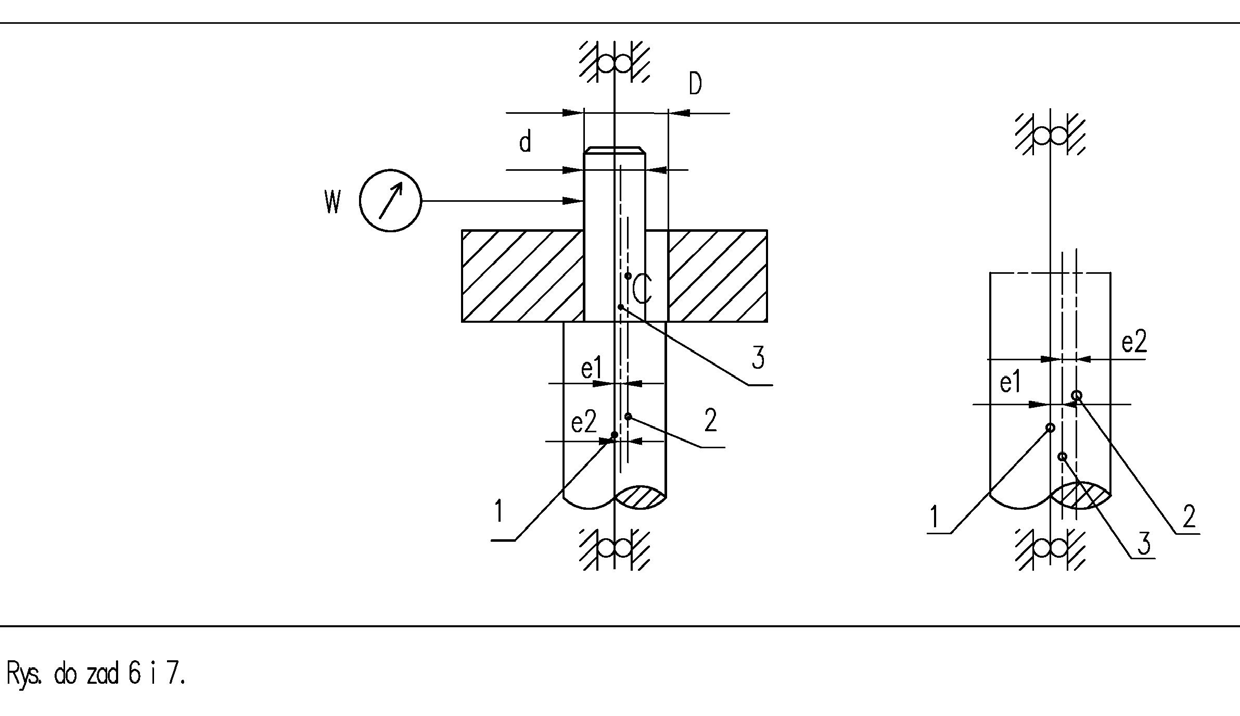
De centrale traagheidsas van de gebalanceerde rotor is, samen met het zwaartepunt c, as 2.
We merken op dat er speling is tussen de diameters van de opspandoorn en de rotor. Binnen die speling kan de rotor vrij worden vastgezet.
Before compensation: errors in the off-center attachment of the mandrel and the rest of the adapter and spindle will affect the result in the form of accrued additional harmful unbalance. Also, an off-center mounting of the rotor, relative to the actual axis of rotation, will generate additional inertial forces throughout its mass. These, too, will be converted into harmful unbalance.
De rotor kan willekeurig op de adapter worden bevestigd (maar binnen de speling), waarbij de speling onder een willekeurige hoek wordt opgeheven in het vlak loodrecht op de draaias. We gaan uit van het ongunstigste geval: de slag van de doorn en de maximale afwijking van de uitvoering van het gat worden in dezelfde richting opgeteld, dus algebraïsch.
Excentriciteit van de positie van het zwaartepunt als gevolg van de dwarse slag van de doorn:
Excentriciteit als gevolg van een opspandoorn die onder de nominale waarde is gemaakt en een boring met bovenafwijking:
𝑒𝑒$ = ∅%&’ −𝑑𝑑 2 = 35.025 −34.984 Totale excentriciteit:
𝑒𝑒= 𝑒𝑒# + 𝑒𝑒$ = 0,007 + 0,0205 = 0,0275 𝑚𝑚𝑚𝑚.
Onbalans door excentrische montage van de rotor:
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0275 = 137,5 𝑔𝑔𝑔𝑔𝑔𝑔.
Berekening van de nauwkeurigheidsklasse voor het balanceren die in elk opspanmiddel haalbaar is:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 30𝑀𝑀= 137.5 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙ The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<7.7.
Situatie na verloning Bepaal welke beperking het gebruik van een niet-uitzettende doorn in de houder van de balanceermachine qua balanceren oplegt. De doorn heeft de afmeting d 𝑒𝑒# = 0,014 2 = 0,007 𝑚𝑚𝑚𝑚.
2 = 0,0205 𝑚𝑚𝑚𝑚. 𝑒𝑒𝑒𝑚𝑚𝑒𝑚𝑚 𝑠𝑠∙𝑔𝑔 = 7.7 ]𝑚𝑚𝑚𝑚 en het gat in de rotor met massa M is gemaakt in nauwkeurigheidsklasse H7. De rotor in de machine draait met een toerental n.
Gegevens:
𝑑𝑑= 35″
(0 𝑚𝑚𝑚𝑚 𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚𝑀𝑘𝑘𝑑𝑚𝑚 𝑛𝑛= 2700 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 𝑀𝑘𝑘𝑑𝑚𝑚𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚 𝑀𝑀= 5 𝑘𝑘𝑘𝑘.
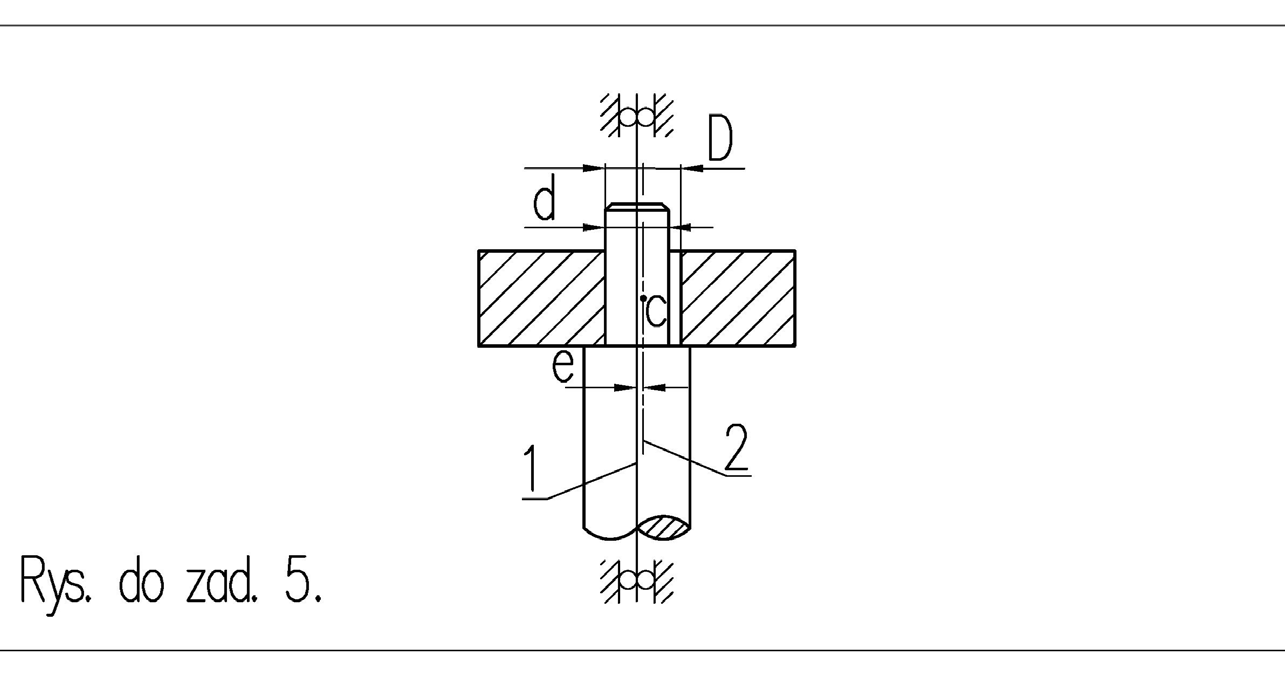
Uit de passingstabel verkrijgen we de waarden van de afwijkingen van het gat in de rotor:
𝑠𝑠^.
D = 35𝐻𝐻7 = 35)
Situatie na verloning
Verloning elimineert de componenten van onbalans die zijn ontstaan door herhaalde fouten. Dat zijn:
a) onbalans van alle spil- en adaptercomponenten,
b) onbalans van de schijf, die het gevolg is van de excentrische montage ervan in de adapter.
().)$+𝑚𝑚𝑚𝑚.
De onbalanscomponenten die voortvloeien uit unieke fouten bij de montage van de schijf, worden niet geëlimineerd. De rotor kan willekeurig op de spil worden bevestigd, maar binnen de speling. We gaan uit van het ongunstigste geval: de speling wordt in elke richting volledig opgeheven.
Het zwaartepunt van de schijf ligt op haar centrale hoofdtraagheidsas 2. De werkelijke rotatieas van de spil ligt op as 1.
De excentriciteit van de positie van het zwaartepunt is de helft van de speling van de schijf die op de spil zit:
Onbalans door excentrische montage van de rotor:
Berekening van de nauwkeurigheidsklasse voor het balanceren die in elk opspanmiddel haalbaar is:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<3.5.
𝑒𝑒= 0,025 2 = 0,0125 𝑚𝑚𝑚𝑚.
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0125 = 62 𝑔𝑔𝑔𝑔𝑔𝑔.
30𝑀𝑀= 62 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙1 𝑠𝑠∙𝑔𝑔 = 3.5 𝑚𝑚𝑚𝑚 The use of compensation has reduced the area of uncertainty about the adequacy of unbalance indications. As a result, the value of the residual mass in the residual unbalance can be larger and easier to obtain.
𝑠𝑠.