Os elementos tecnológicos mais importantes das máquinas de equilibragem incluem:
a) veios, que fazem parte das máquinas de equilibragem horizontais universais, e
b) adaptadores, que são suportes para rotores montados em cabeças de fuso e se encontram sobretudo no equipamento das máquinas de equilibragem vertical.
A qualidade do seu fabrico determina a adequação das leituras da máquina. A sua função é montar o rotor equilibrado:
a) o mais próximo possível do eixo de rotação real;
b) de forma repetível relativamente ao batimento radial e angular do rotor, em relação ao eixo de rotação real.
O que são veios tecnológicos?
O que são veios tecnológicos?
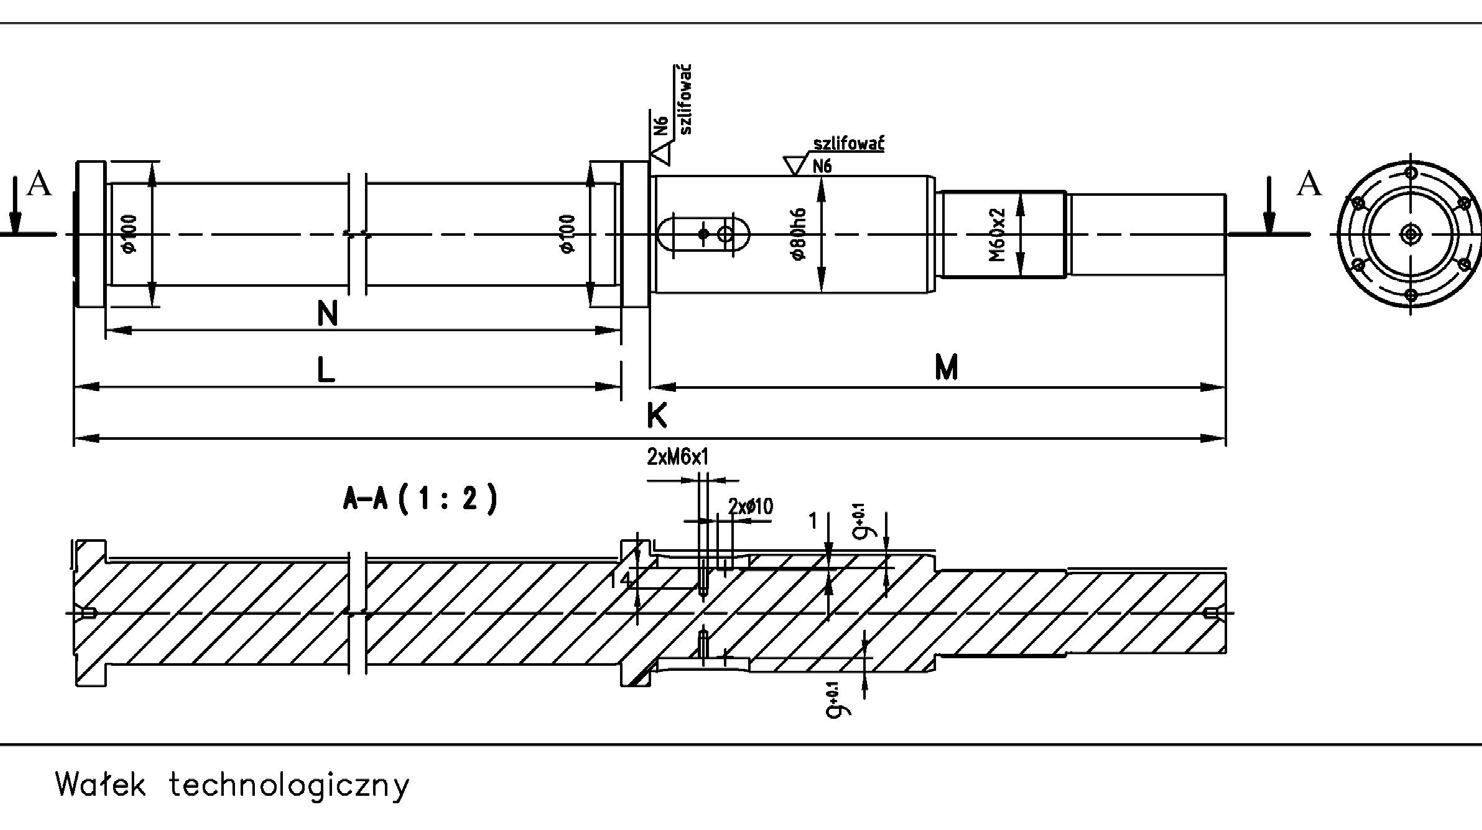
Um veio tecnológico é um componente fundamental das máquinas de equilibragem horizontais universais, utilizado para montar rotores do tipo «disco». A experiência prática mostra que os veios, com qualidade de fabrico variável, podem ser uma fonte de erros de medição. A qualidade de um determinado veio é determinada pelos pormenores da sua construção. Uma das características de conceção são os rasgos fresados, executados para montar em simultâneo uma chaveta e uma meia-chaveta, no diâmetro em que o disco a equilibrar é montado. Os rasgos estão desfasados angularmente entre si e o fabricante do veio tem de assegurar o seu posicionamento angular preciso e manter dimensões geométricas uniformes. Um erro angular ou a remoção de uma quantidade desigual de material do veio resulta numa redução da eficácia da compensação do desequilíbrio prejudicial.
O veio deve ter superfícies temperadas, que servem de apoio nos rolos de suporte e no ponto de montagem do disco, e um núcleo «macio». Além disso, deve estar isento de tensões residuais, que fazem o veio dobrar com o tempo devido à relaxação das tensões.
Tendo em conta o valor do menor desequilíbrio residual obtido, conclui-se que o veio deve permitir:
a) obter uma determinada repetibilidade dos resultados da medição do desequilíbrio b) introduzir uma componente mínima de desequilíbrio adicional, que constitui uma perturbação do resultado correto.
A repetibilidade dos resultados é significativa no sentido em que constitui também o limite intransponível da exatidão da equilibragem.
Cada medição subsequente está afetada por erros sistemáticos e aleatórios. As máquinas de equilibragem dispõem de procedimentos internos para eliminar os erros sistemáticos. Compensam o desequilíbrio resultante da excentricidade da montagem e o desequilíbrio do dispositivo de fixação.
Após a eliminação dos erros sistemáticos, a máquina indica uma nova posição para a montagem dos pesos de correção. Se, depois de montados no rotor, a amplitude das leituras não diminuir, significa que também ocorrem erros aleatórios. Teoricamente, não é possível obter um desequilíbrio residual inferior ao desequilíbrio resultante da montagem incorreta aleatória em relação ao eixo de rotação. Uma das causas desta situação pode ser a folga existente no ponto de montagem do rotor a equilibrar no veio tecnológico. A folga pode ser eliminada em qualquer direção do veio antes do aperto com uma porca de fixação. Se a causa da falta de repetibilidade for a folga, é possível melhorar o resultado eliminando a folga no mesmo sentido antes de realizar:
a) um procedimento repetido de compensação do erro de montagem do rotor,
b) a medição final do desequilíbrio, tendo em conta a nova compensação.
A eliminação da folga retira-a do conjunto das causas aleatórias dos erros de montagem. Este procedimento pode ser aplicado na equilibragem de um único rotor. Quando aplicado em série, faz com que os erros de montagem dependam de metade da diferença entre o diâmetro do furo do rotor seguinte e o do rotor com o qual foi efetuada a compensação. Geralmente, este método melhora os resultados da equilibragem, especialmente em rotores fabricados numa classe de precisão baixa.
Durante a equilibragem, pode observar-se mesmo uma flexão mínima do veio tecnológico. O resultado da flexão é um batimento da superfície cilíndrica destinada à montagem do rotor em relação ao eixo real de rotação. Este eixo é determinado pelos centros geométricos das circunferências formadas nas superfícies de ambos os munhões, situados nos pontos de apoio do veio. Normalmente, o veio empena devido ao alívio das tensões pós-endurecimento. O batimento radial das superfícies cilíndricas também pode resultar de erros de retificação.
Ambos os erros de forma do veio provocam um desequilíbrio adicional e prejudicial. Resulta da excentricidade da montagem do rotor em relação ao eixo real de rotação. O raio de curvatura do veio é grande. Se o veio fosse um componente de um mecanismo qualquer, a curvatura provavelmente não seria percetível. O veio, juntamente com o rotor, apoia-se normalmente na máquina de equilibragem e é mais largo do que qualquer rotor que gire nas suas chumaceiras na máquina em serviço. Consequentemente, o batimento é maior.
O erro na indicação do desequilíbrio, tanto quanto à posição como ao valor da massa, está também relacionado com a qualidade das superfícies dos munhões do rotor no ponto de contacto com os rolos de apoio da máquina de equilibragem. Tanto os danos mecânicos sob a forma de mossas e a falta de circularidade como a suavidade insuficiente da superfície são fontes de sinais adicionais. Estes sinais são gerados nos sensores de vibração existentes nos apoios da máquina. São difíceis de eliminar pelo sistema de filtros eletrónicos. Cada um destes erros tem uma imagem diferente observada no ecrã do osciloscópio.
a) Os danos mecânicos nas superfícies e a falta de circularidade dos munhões obrigam a um movimento cinemático adicional do rotor a equilibrar, o que provoca forças de inércia adicionais no rotor e, consequentemente, gera sinais elétricos que contêm muitas componentes. Algumas componentes estão suficientemente afastadas do sinal útil e são atenuadas pelo sistema de filtros eletrónicos. Outros sinais coincidem praticamente com o sinal útil (têm a mesma frequência). Estes sinais não são atenuados. Os danos locais atuam como impactos no rotor, e o nível dos sinais elétricos causados pelo impacto é semelhante a um degrau unitário com um espectro denso, do qual uma das componentes se soma ao sinal útil.
b) Uma suavidade de superfície insuficiente aumenta o nível de ruído do sinal dos sensores de vibração praticamente a qualquer frequência. O nível médio de ruído no final da equilibragem pode ser, na prática, muitas ordens de grandeza superior ao nível do sinal útil. Inclui sinais com frequência igual à do sinal útil e, por isso, não são filtrados.
A influência do fundo no valor do desequilíbrio residual não é tão significativa como a falta de circularidade ou os danos no munhão. Importa referir que a qualidade do veio torna-se mais importante à medida que o desequilíbrio residual no rotor diminui. No início da equilibragem, com um desequilíbrio inicial (grande), o processo de equilibragem converge, por natureza, de forma rápida. As imperfeições no acabamento do veio tornam-se evidentes depois de se atingir um valor baixo de desequilíbrio, e a velocidade de convergência diminui.
A perfeição dos dispositivos de medição da máquina não consegue compensar as imperfeições de fabrico do veio. Para mostrar a importância e a dificuldade de eliminar erros, consideremos a realização da equilibragem de um rotor com um veio selecionado.
Problema 1: precisão de centragem para uma classe de precisão
Problema 1.
Dados:
𝑀𝑀= 10 𝑘𝑘𝑘𝑘 – massa do rotor equilibrado 𝑛𝑛= 2500 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 – rotação do rotor equilibrado 𝑟𝑟= 150 𝑚𝑚𝑚𝑚 – raio do rotor 𝐺𝐺 = 2,5 – classe de precisão de equilibragem exigida.
Calcule a precisão de centragem do rotor necessária para atingir a classe de precisão de equilibragem exigida. No primeiro passo, determinamos o valor do desequilíbrio residual admissível:
𝑚𝑚= 30𝑚𝑚𝑚𝑚 𝜋𝜋𝜋𝜋𝜋𝜋= 30 ∙10000 ∙2,5 ∙0,8 3,14 ∙150 ∙2500 = 0,5095 𝑔𝑔. 𝑀𝑚𝑒𝑚𝑚𝑚𝜋𝜋 Utilizaremos o momento estático de ambas as massas (𝑀𝑀+ 𝑚𝑚)𝑒𝑒= 𝑚𝑚𝑚𝑚, 𝑀𝑚𝑒𝑚𝑚𝑚 𝑀𝑀≫𝑚𝑚, Dado que, para:
𝑒𝑒= 𝑚𝑚𝑚𝑚 𝑀𝑀= 0,5095 ∙150 25000 = 0,00382 𝑚𝑚𝑚𝑚= 3,056 𝜇𝜇𝜇𝜇, Onde «e» é a excentricidade do rotor, ou desequilíbrio específico, por unidade de massa.
O valor da excentricidade admissível não é fácil de obter em lotes grandes. O resultado indica a dificuldade de o operador da equilibradora o obter em cada montagem.
Conclusão:
Se quisermos ter a certeza de que o desequilíbrio residual obtido cumpre a classe de precisão exigida, não basta ler o resultado final da equilibragem na máquina. É necessário verificar a exatidão desse resultado. A máquina não distingue entre o desequilíbrio pertencente ao dispositivo de fixação (neste caso, o veio tecnológico), resultante de uma eventual montagem excêntrica do rotor no dispositivo de fixação ou do desequilíbrio do próprio veio, e o desequilíbrio pertencente ao rotor equilibrado.
Por conseguinte, têm de ser executados sequencialmente os dois passos seguintes:
1) utilizando um rotor de referência, verificar a adequação das indicações da máquina; o desequilíbrio indicado deve corresponder ao desequilíbrio característico do rotor de referência em causa.
2) rodando o rotor equilibrado em relação ao veio, que serve de dispositivo de fixação do rotor, verificar a qualidade da compensação do desequilíbrio do dispositivo de fixação e da excentricidade da montagem do rotor (o processo de compensação também não distingue entre o desequilíbrio do veio e a excentricidade da montagem do rotor no veio), com uma compensação adequada. O valor da massa de correção indicada não se altera, mas o ângulo indicado para a sua montagem muda de forma acompanhada com a rotação do rotor em relação ao dispositivo de fixação.
A prática demonstra que, com uma máquina bem calibrada e uma compensação corretamente executada, deve prever-se uma margem de cerca de 20% do campo de tolerância para erros não identificados que ocorram durante a correção física do desequilíbrio. Esta correção implica normalmente furação, fresagem de furos ou soldadura de massas de correção. Por isso, é necessário atingir 80% do valor do desequilíbrio residual admissível. Isto garante que o protocolo de equilibragem confirma a realidade.
As seguintes soluções de conceção permitem alcançar a classe de exatidão de equilibragem adequada:
a) o ajuste do rotor no veio deve impedir que o par cinemático seja montado à mão, exigindo o recurso a uma prensa manual.
b) o veio tecnológico deve estar preparado para a compensação mecânica do desequilíbrio prejudicial — tanto pela possibilidade da sua montagem em posições relativas ao acionamento cardan, como pela possibilidade de montagem relativa do rotor equilibrado no veio em várias posições. Uma vez que as máquinas de equilibragem produzidas após 2005 permitem a rotação relativa também noutros valores angulares, é necessário executar meia estria, fixada de cada vez no lado oposto, em relação à estria.
c) em condições de produção, quando o veio é utilizado repetidamente, o material do veio não pode ser temperado com demasiada profundidade devido às tensões de têmpera, que relaxam ao longo de um período prolongado. Com a relaxação, o veio pode dobrar de forma diferente.
É difícil obter uma pequena excentricidade admissível da montagem do rotor equilibrado no veio tecnológico com recurso à maquinagem mecânica convencional. Por isso, a experiência dos técnicos envolvidos na preparação da produção do veio tecnológico desempenha um papel importante na aplicação de processos tecnológicos adicionais.
Um problema distinto, quando se utiliza um veio tecnológico, são os requisitos que resultam da documentação de conceção ou de funcionamento do rotor a equilibrar, por um lado, e as possibilidades de correção da distribuição de massa, por outro. No caso de batimento angular, é muitas vezes impossível corrigir a distribuição de massa com dois pesos que compensem as forças do momento de inércia. No entanto, este desequilíbrio tem de ser indicado pela máquina. Por conseguinte, a equilibragem tem de ser realizada em simultâneo em dois planos de medição. Este requisito é mais uma indicação da forma do veio tecnológico. Em particular, um veio montado numa máquina supercrítica deve ter um disco fino adicional, de massa reduzida, que permita uma calibração precisa em dois planos.
Para obter uma boa medição, os sinais nos dois sensores dos apoios devem ter amplitudes da mesma ordem de grandeza. A montagem do rotor equilibrado junto de um dos apoios provoca um desequilíbrio dos sinais gerados nos apoios. Em casos extremos, quando o rotor é montado na imediata proximidade de um dos rolos de apoio, o sinal no apoio oposto é residual. O resultado da equilibragem calculado a partir desses sinais pode estar sujeito a um erro inaceitável.
O que são adaptadores?
O que são adaptadores?
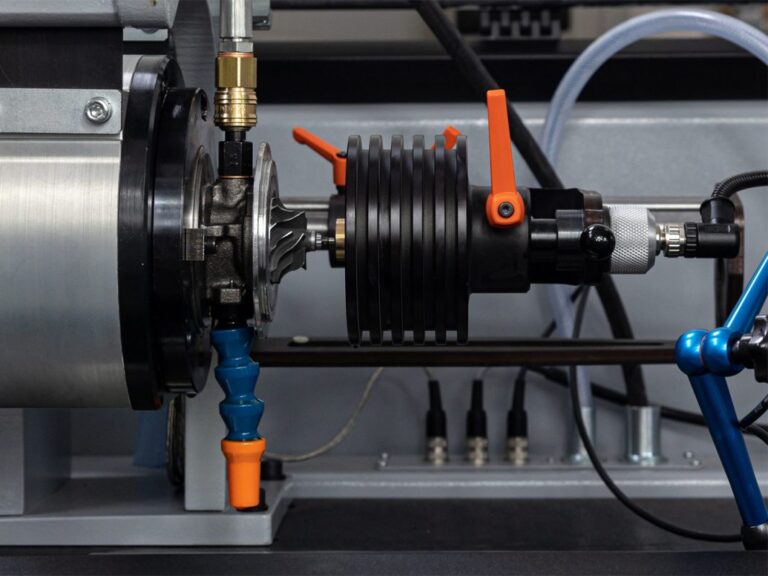
Os adaptadores são um elemento fundamental do equipamento das máquinas de equilibragem com eixo de equilibragem vertical. Nas máquinas de equilibragem vertical, o adaptador, juntamente com o fuso, substitui o veio tecnológico.
Adaptadores utilizados na equilibragem de «discos»
os rotores podem ser divididos entre aqueles que centram o rotor utilizando:
a) o furo central do rotor,
b) a superfície exterior (normalmente cilíndrica).
Os adaptadores devem ser construídos de modo a permitir a montagem de rotores com erros mínimos relacionados com:
a) centragem no eixo da cabeça no fuso,
b) apoio perpendicular em relação ao eixo de rotação.
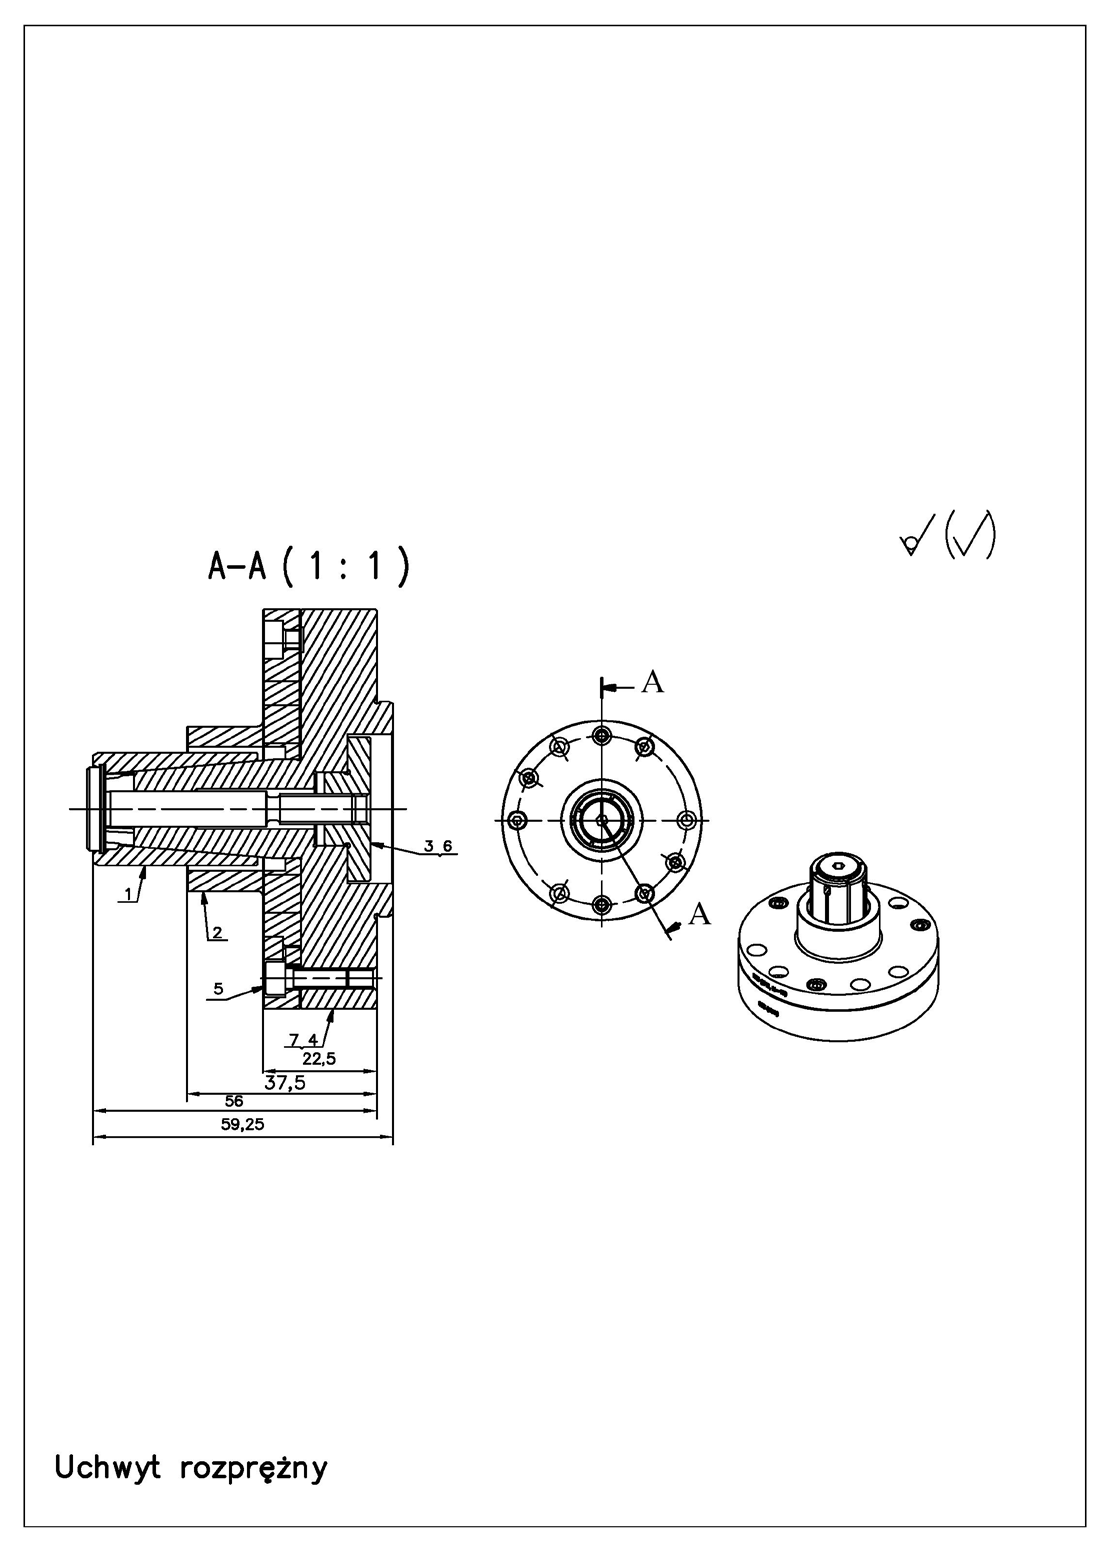
Para melhorar a repetibilidade de centragem, o casquilho pode ser opcionalmente equipado com um pino que fixa a sua posição angular em relação ao cone. Uma vez que existe um movimento relativo do casquilho ao longo do cone, a repetibilidade de centragem de um adaptador, fabricado, por exemplo, com a tecnologia de um centro de maquinagem automático, não é suficiente para atingir classes baixas de precisão de equilibragem. Por isso, são utilizados vários procedimentos de pós-processamento, como a rodagem mútua do casquilho e do cone antes do corte final. A convergência do cone é selecionada de acordo com a precisão de centragem. Para uma equilibragem mais precisa, utiliza-se um ângulo reduzido, mas superior ao valor de 1°25″ devido à autotravagem desfavorável.
A qualidade da bucha pode ser medida pelo valor do batimento lateral do rotor montado. Partamos do princípio de que os erros sistemáticos, entendidos como os que se repetem em valor e fase, foram eliminados. Não se trata de erros relacionados com a montagem do rotor no veio. Podem, por exemplo, estar relacionados com a utilização de um acionamento com veio cardan.
Com o fecho e a abertura repetidos do adaptador, obtém-se uma dispersão do batimento lateral medido do rotor. Entre os valores de batimento medidos, é possível distinguir um valor acima do qual a fixação ocorre sempre. Isto deve ser entendido da seguinte forma: é mais fácil montar com um erro grande e mais difícil com um erro pequeno. Este valor de batimento, que é garantido e dá, com essa fixação, uma determinada componente adicional prejudicial de desequilíbrio, foi designado por repetibilidade de fixação. Pretende-se que o desequilíbrio prejudicial seja o menor possível e que a repetibilidade de montagem seja a melhor possível. O desequilíbrio resultante da excentricidade de fixação pode ser eliminado, mas apenas até ao nível da repetibilidade de fixação.
Um erro de centragem provoca um desequilíbrio estático (de força). Pode ser minimizado com compensação. Um erro de apoio não perpendicular provoca um desequilíbrio dinâmico (de momento). Não pode ser compensado na máquina. É medido pela máquina e comparado com o valor admissível para o rotor. Se o adaptador não for fixado pelo operador, o casquilho é fechado e fixado por uma mola. A abertura é efetuada por um atuador, após confirmação de que o veio parou. Os adaptadores de abertura automática são específicos para cada máquina. Tal deve-se à necessidade de ajustar o início e o fim do processo de fecho do adaptador, em função da posição do pino de expansão do atuador. O êmbolo de fixação abre o manípulo e tem três posições específicas em que os sinais provenientes dos sensores de posição se alteram. O sistema operativo da máquina tem de distinguir as situações em que o adaptador:
a) fecha corretamente com o rotor,
b) fica fechado sem o rotor,
c) fica aberto.
O acionamento da rotação só ocorre quando o adaptador está corretamente fechado com o rotor, isto é, quando os sensores de posição enviam um sinal ao sistema operativo da máquina, confirmando que essa situação se verifica.
A implementação do adaptador seguinte, fornecido com a máquina, deve ser realizada de acordo com os pressupostos de conceção, registados na documentação da máquina, incluindo a DTR.
Após cada substituição do adaptador, o operador da equilibradora deve realizar operações adicionais que ajustam mecanicamente o adaptador à máquina e aumentam a adequação das indicações da máquina. É necessário executar:
a) um ensaio sobre o processo de compensação,
b) verificar o funcionamento do pino de fixação.
As tarefas seguintes demonstram o problema da centragem:
Tarefa 1: precisão de fecho com um casquilho expansível
Tarefa 1 Que precisão de centragem é necessária ao fechar o porta-ferramenta com o casquilho expansível, no fuso da máquina de equilibragem, para garantir a equilibragem do rotor na classe de precisão de equilibragem G2.5, partindo do princípio de que o furo Ø35 é executado na classe de precisão de fabrico H7?
Dados:
n = 2700 rpm, G2.5, M = 5 kg, w = ?.
A classe de exatidão H7 do furo do rotor não tem qualquer efeito sobre o desequilíbrio residual
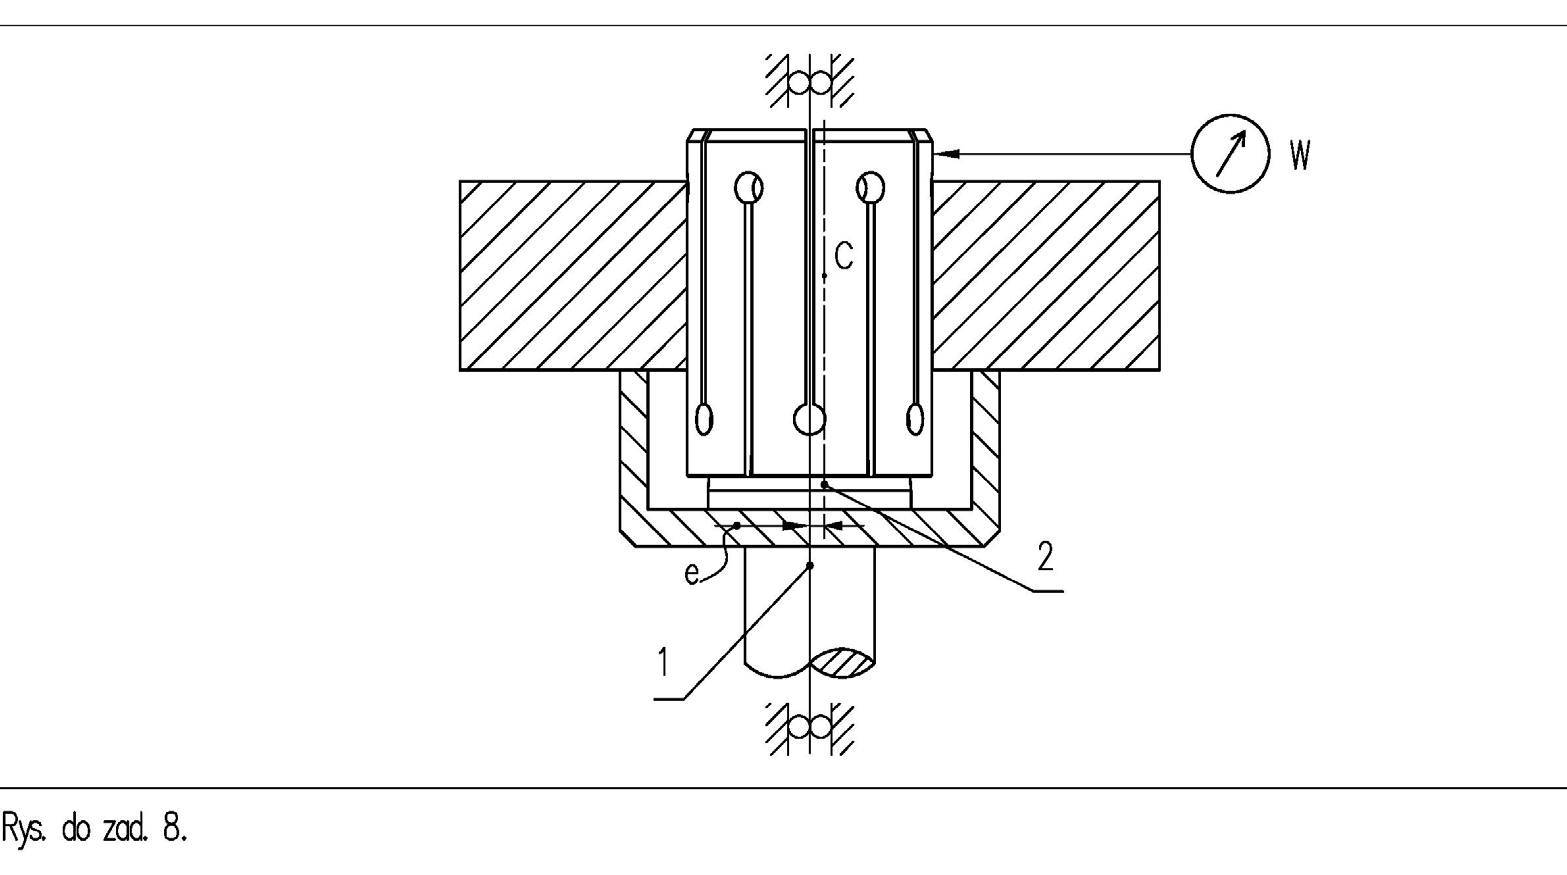
𝑒𝑒= 𝑤𝑤 2.
Cálculo do desequilíbrio admissível do rotor para a classe de exatidão de equilibragem G2.5:
𝜋𝜋𝜋𝜋 = 30 ∙5 ∙10! ∙2,5 𝑁𝑁T = 30𝑚𝑚𝑚𝑚 3,14 ∙2700 = 44,23 𝑔𝑔𝑔𝑔𝑔𝑔.
Cálculo da excentricidade admissível da montagem do rotor:
𝑒𝑒= 𝑁𝑁T 𝑀𝑀= 44,23 5 ∙10! = 8,84 ∙10″!𝑚𝑚𝑚𝑚= 8,86 𝜇𝜇𝜇𝜇. 𝑁𝑁T = 𝑀𝑀∙𝑒𝑒 Resposta: as indicações do sensor de quadrante na superfície lateral da bucha de expansão fechada não podem ser superiores a 17,72 μm.
Nota: a repetibilidade do aperto do mandril pode ser avaliada após repetidos apertos e aberturas da bucha ou consultada na documentação do adaptador.
Adaptadores com mandril fixo
Outra solução é um adaptador equipado com um mandril não expansível, ou fixo. É utilizado por duas razões fundamentais:
1. económica, quando o número de lotes não é elevado,
2. quando o pequeno diâmetro do furo impede a utilização de uma bucha expansível.
Este tipo de adaptador é mais fácil de fabricar. No entanto, a facilidade de fabrico do suporte traduz-se na dificuldade de obter um desequilíbrio residual reduzido. Isto é demonstrado nos exercícios seguintes.
Nesta solução, a repetibilidade dos resultados de medição é limitada pela precisão do furo central do rotor. O mandril é geralmente fabricado na dimensão limite superior. Assim, a dimensão real do furo determina o resultado da medição. O batimento radial máximo possível é metade da diferença entre o desvio superior da execução do furo e a dimensão real do mandril. O desequilíbrio indicado pela máquina será a soma do desequilíbrio inicial do rotor com um desequilíbrio adicionado vetorialmente, de forma arbitrária, resultante da excentricidade de montagem. Com um campo de tolerâncias do furo suficientemente estreito, os resultados da equilibragem em séries grandes são satisfatórios na prática, a partir da classe em direção a precisões inferiores (p. ex.).
Os adaptadores são fabricados especificamente para um determinado tipo de rotor. Por isso, a sua forma não tem de se assemelhar à de execuções anteriores. Nas máquinas supercríticas, a massa do adaptador é a chamada massa prejudicial. Juntamente com parte da massa do fuso, acresce à massa do rotor. Consequentemente, a sensibilidade das máquinas supercríticas diminui, porque a excitação sob a forma de desequilíbrio não se altera, ao passo que a massa excitável aumenta. Além disso, as características de amplitude e fase alteram-se devido à diferente relação entre a massa e a frequência de excitação.
Tarefa 2: limitações de um mandril não expansível
Tarefa 2 Determine que limitação, em termos de equilibragem, será imposta pela utilização de um mandril não expansível na bucha da máquina de equilibragem. O mandril tem a dimensão d e o seu batimento transversal medido é w. O furo no rotor de massa M é executado na classe de precisão de fabrico H7. O rotor roda na máquina a uma velocidade de rotação n.
Dados:
d = 34,984 mm, n = 2700 rpm M = 5 kg w = 14 μm.
Da tabela de ajustes lemos os valores dos desvios do furo do rotor:
𝐷𝐷= 35𝐻𝐻7 = 35!
O problema será resolvido de duas formas:
1. com recurso à compensação,
2. sem recurso à compensação.
Situação antes da compensação
Situação antes da compensação O fuso roda em relação ao eixo de rotação real 1. O eixo geométrico do mandril é o eixo 3. O principal, "!.!$%𝑚𝑚𝑚𝑚.
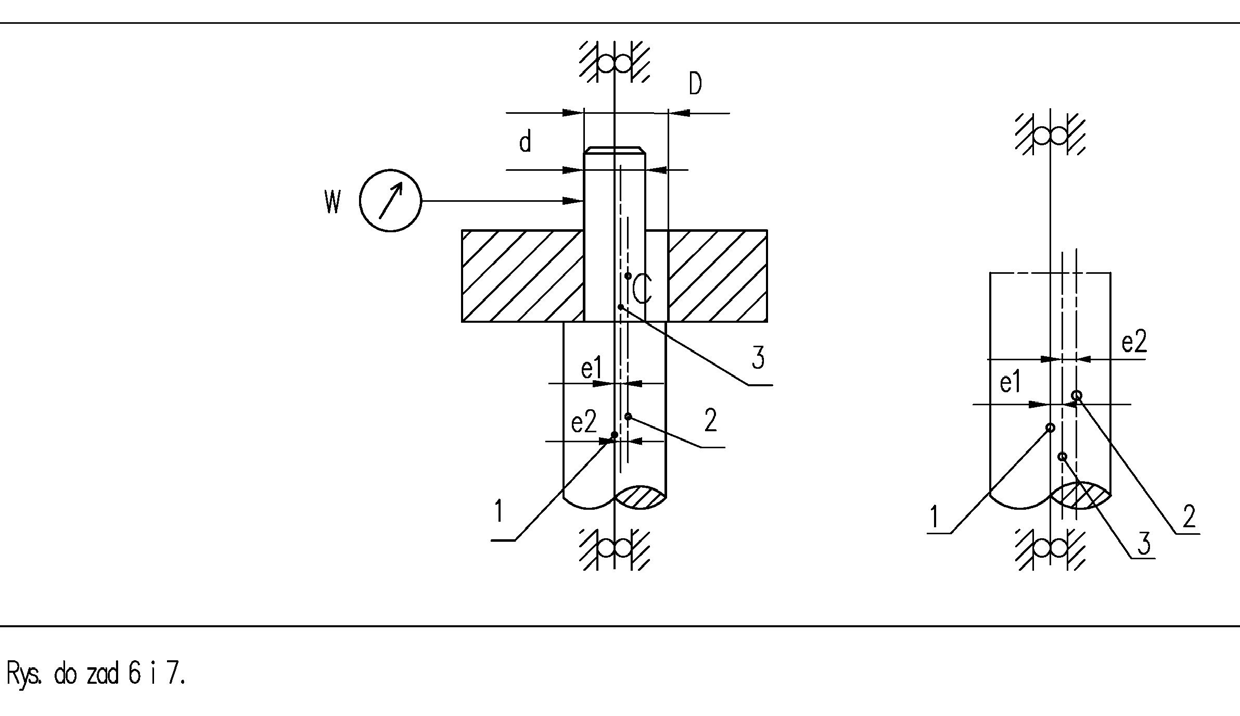
o eixo central de inércia do rotor equilibrado, juntamente com o centro de gravidade c, é o eixo 2.
Verifica-se que existe uma folga entre os diâmetros do mandril e do rotor. Dentro dessa folga, o rotor pode ser fixado livremente.
Antes da compensação: os erros na fixação descentrada do mandril e do restante adaptador e fuso afetarão o resultado sob a forma de um desequilíbrio adicional prejudicial acumulado. Além disso, uma montagem descentrada do rotor, em relação ao eixo real de rotação, gerará forças de inércia adicionais em toda a sua massa. Estas também se converterão em desequilíbrio prejudicial.
O rotor pode ser fixado ao adaptador de forma arbitrária (mas dentro da sua folga), com a folga anulada num ângulo aleatório qualquer no plano perpendicular ao eixo de rotação. Assumimos o pior caso: o batimento do mandril e o desvio máximo da execução do furo somam-se no mesmo sentido, ou seja, algebricamente.
Excentricidade da posição do centro de gravidade resultante do batimento transversal do mandril:
Excentricidade resultante de o mandril ser fabricado abaixo do valor nominal e de o furo ser executado no desvio superior:
𝑒𝑒$ = ∅%&’ −𝑑𝑑 2 = 35,025 −34,984 Excentricidade total:
𝑒𝑒= 𝑒𝑒# + 𝑒𝑒$ = 0,007 + 0,0205 = 0,0275 𝑚𝑚𝑚𝑚.
Desequilíbrio resultante da montagem descentrada do rotor:
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0275 = 137,5 𝑔𝑔𝑔𝑔𝑔𝑔.
Cálculo da classe de precisão de equilibragem que pode ser alcançada em cada dispositivo de fixação:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 30𝑀𝑀= 137.5 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙ The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<7.7.
Situação após a compensação Determine que limitação, em termos de equilibragem, a utilização de um mandril não expansível no suporte da equilibradora irá impor. O mandril tem a dimensão d 𝑒𝑒# = 0,014 2 = 0,007 𝑚𝑚𝑚𝑚.
2 = 0,0205 𝑚𝑚𝑚𝑚. 𝑒𝑒𝑒𝑚𝑚𝑒𝑚𝑚 𝑠𝑠∙𝑔𝑔 = 7,7 ]𝑚𝑚𝑚𝑚 e o furo no rotor de massa M é executado na classe de precisão de fabrico H7. O rotor roda na máquina a uma velocidade de rotação n.
Dados:
𝑑𝑑= 35″
(0 𝑚𝑚𝑚𝑚 𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚𝑀𝑘𝑘𝑑𝑚𝑚 𝑛𝑛= 2700 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 𝑀𝑘𝑘𝑑𝑚𝑚𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚 𝑀𝑀= 5 𝑘𝑘𝑘𝑘.
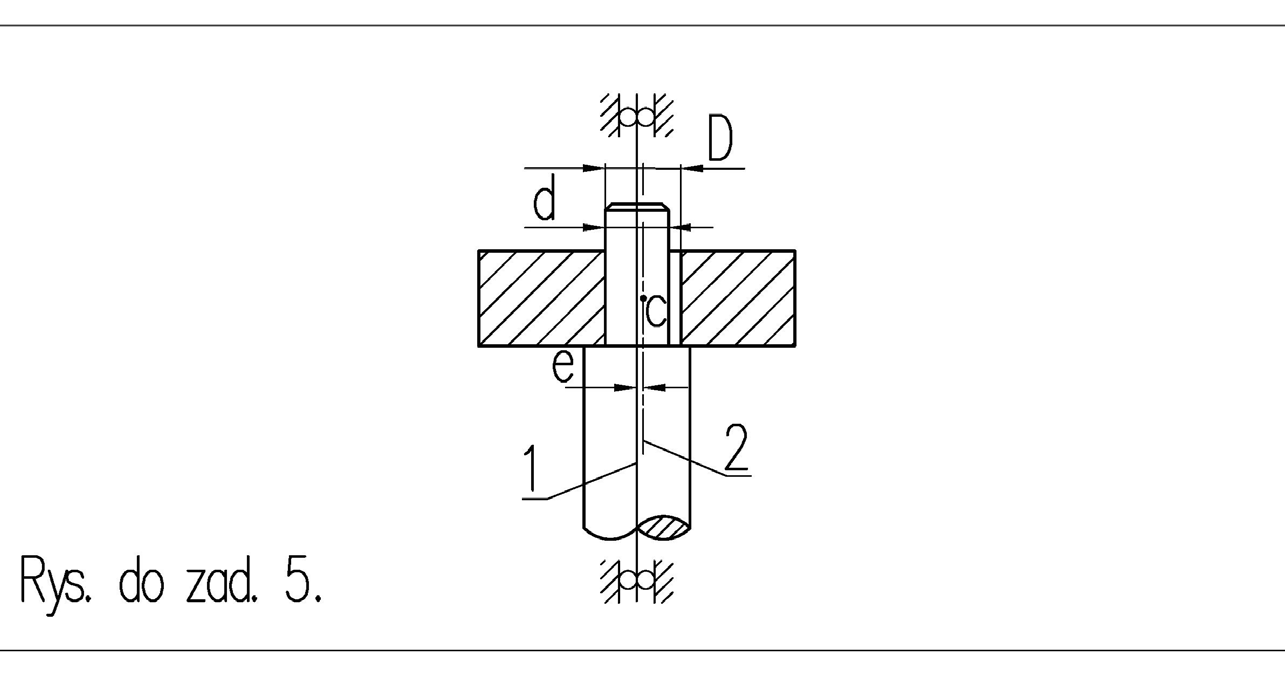
Da tabela de ajustes obtemos os valores dos desvios do furo do rotor:
𝑠𝑠^.
D = 35𝐻𝐻7 = 35)
Situação após a compensação
A compensação eliminará as componentes de desequilíbrio que resultaram de erros repetitivos. Estas são:
a) desequilíbrio de todos os componentes do fuso e do adaptador,
b) desequilíbrio do disco, que resulta da sua montagem descentrada no adaptador.
().)$+𝑚𝑚𝑚𝑚.
As componentes de desequilíbrio resultantes de erros singulares na montagem do disco não são eliminadas. O rotor pode ser fixado ao fuso de forma arbitrária, mas dentro da sua folga. Assumimos o pior caso: a folga será totalmente preenchida em qualquer direção.
O centro de gravidade do disco situa-se no seu eixo central principal de inércia 2. O eixo de rotação real do fuso situa-se no eixo 1.
A excentricidade da posição do centro de gravidade corresponde a metade da folga do disco assente no fuso:
Desequilíbrio resultante da montagem descentrada do rotor:
Cálculo da classe de precisão de equilibragem que pode ser alcançada em cada dispositivo de fixação:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<3.5.
𝑒𝑒= 0,025 2 = 0,0125 𝑚𝑚𝑚𝑚.
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0125 = 62 𝑔𝑔𝑔𝑔𝑔𝑔.
30𝑀𝑀= 62 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙1 𝑠𝑠∙𝑔𝑔 = 3.5 𝑚𝑚𝑚𝑚 A utilização da compensação reduziu a área de incerteza quanto à adequação das indicações de desequilíbrio. Consequentemente, o valor da massa residual no desequilíbrio residual pode ser maior e mais fácil de obter.
𝑠𝑠.