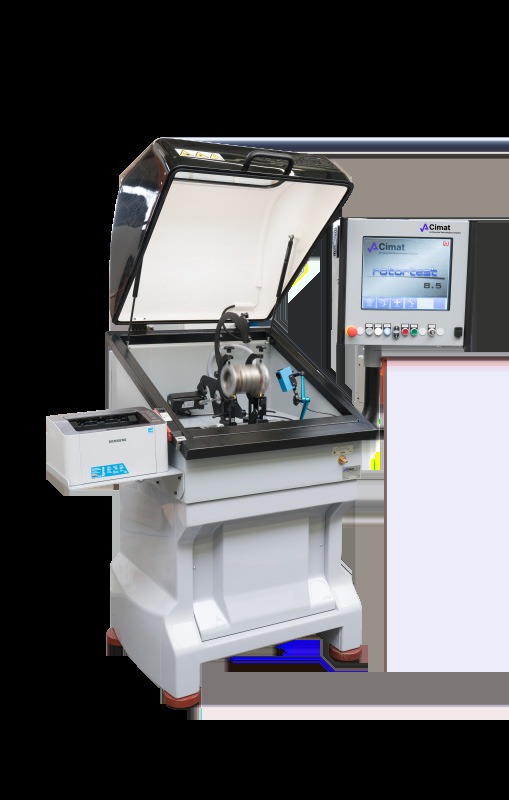
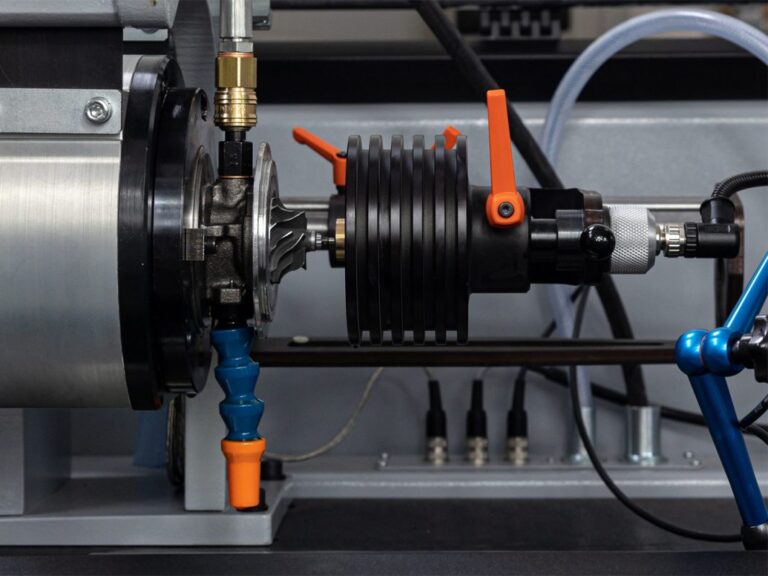
Najważniejsze elementy technologiczne maszyn wyważających obejmują:
a) wały, które są częścią uniwersalnych, poziomych maszyn wyważających, i
b) adaptery, czyli uchwyty do wirników osadzanych na głowicach wrzeciona, znajdujące się głównie w wyposażeniu maszyn wyważających pionowych.
Jakość ich wykonania określa wiarygodność odczytów maszyny. Ich zadaniem jest osadzenie wyważanego wirnika:
a) as close as possible to the actual axis of rotation;
b) w powtarzalny sposób w odniesieniu do bicia promieniowego i kątowego wirnika, w stosunku do rzeczywistej osi obrotu.
Czym są wały technologiczne?
Czym są wały technologiczne?
Wał technologiczny jest fundamentalnym elementem uniwersalnych poziomych maszyn wyważających, używanym do montażu wirników typu „tarcza”. Doświadczenie praktyczne pokazuje, że wały, różniące się jakością wykonania, mogą być źródłem błędów pomiarowych. Jakość danego wału określają szczegóły jego konstrukcji. Jedną z cech projektowych są frezowane rowki, wykonane w celu jednoczesnego montażu rowka i półrowka na średnicy, gdzie montowany jest wyważany dysk. Rowki są przesunięte kątowo względem siebie, a producent wału musi zapewnić ich precyzyjne pozycjonowanie kątowe i utrzymać jednolite wymiary geometryczne. Błąd kątowy lub usunięcie nierównej ilości materiału wału powoduje zmniejszenie skuteczności kompensacji szkodliwego niewyważenia.
Wał powinien mieć utwardzone powierzchnie, które służą jako podpory na wałkach podporowych i w punkcie mocowania tarczy, oraz „miękkie” centrum. Ponadto powinien być wolny od naprężeń resztkowych, które powodują zginanie się wału w czasie z powodu relaksacji naprężeń.
Biorąc pod uwagę wartość najmniejszego uzyskanego niezrównoważenia resztkowego, wnioskujemy, że wał musi umożliwiać:
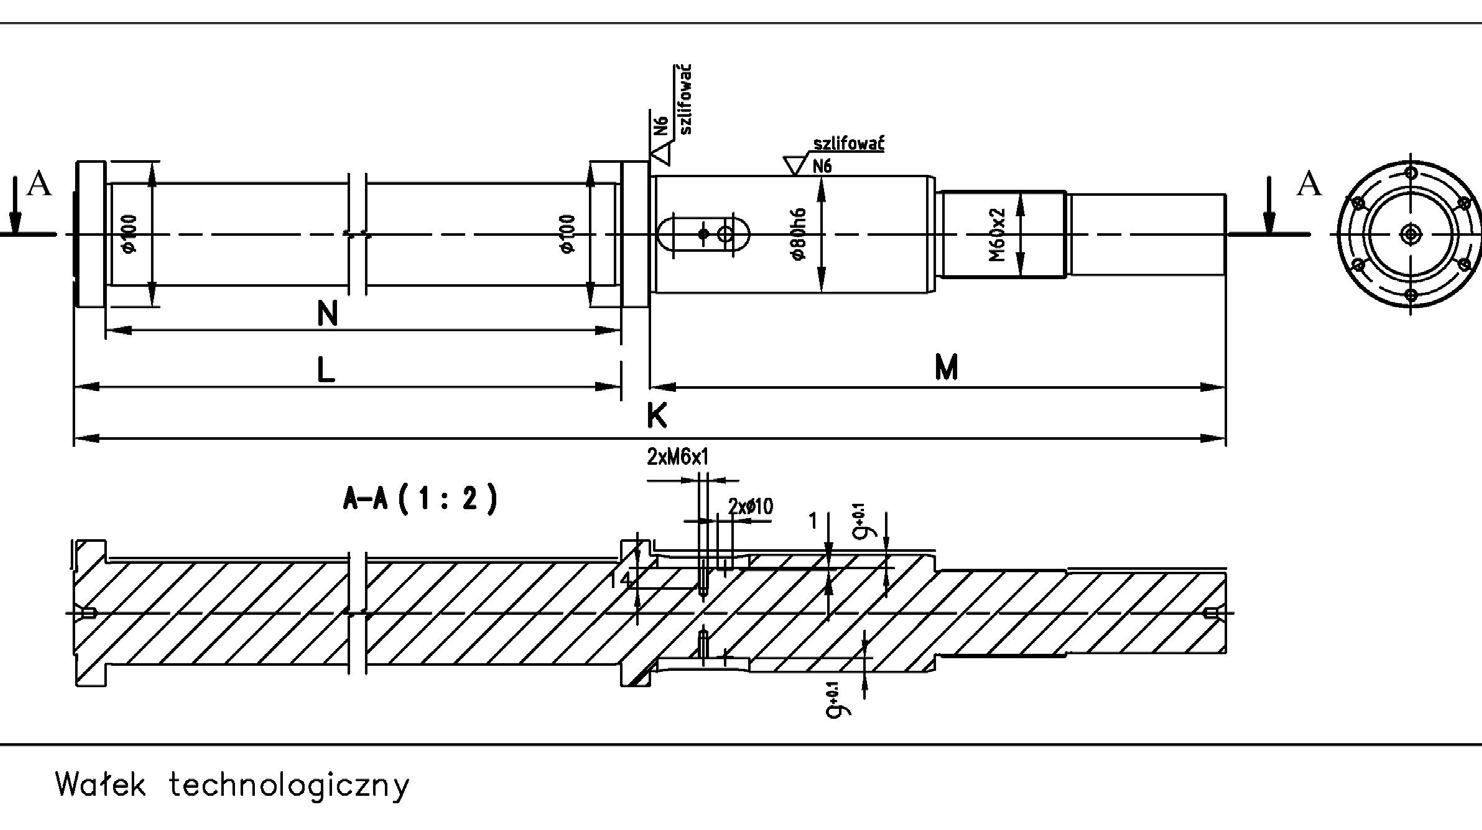
a) osiągnięcie pewnej powtarzalności wyników pomiarów nierównowagi b) wprowadzenie minimalnego składnika dodatkowej nierównowagi, która jest zakłóceniem prawidłowego wyniku.
Powtarzalność wyników jest istotna w tym sensie, że stanowi również nieprzekraczalną granicę dokładności wyważania.
Każdy kolejny pomiar obciążony jest błędami systematycznymi i losowymi. Maszyny wyważające mają wewnętrzne procedury eliminacji błędów systematycznych. Kompensują nierównowagę wynikającą z mimośrodowości montażu i nierównowagę urządzenia.
Po wyeliminowaniu błędów systematycznych maszyna wskazuje nowe miejsce montażu odważników kompensacyjnych. Jeśli po ich zamontowaniu na wirnika amplituda wskazań nie zmniejszy się, oznacza to, że występują również błędy losowe. Teoretycznie nie jest możliwe osiągnięcie mniejszego niewyważenia resztkowego niż niewyważenie wynikające z losowego nieprawidłowego montażu względem osi obrotu. Jedną z przyczyn takiej sytuacji może być luz występujący w punkcie mocowania wyważanego wirnika na wale technologicznym. Luz można wyeliminować w dowolnym kierunku wału przed zaciśnięciem nakrętką mocującą. Jeśli przyczyną braku powtarzalności jest luz, możliwe jest poprawienie wyniku poprzez wyeliminowanie luzu w tym samym kierunku przed wykonaniem:
a) powtarzalną procedurę kompensacji błędu osadzenia wirnika,
b) ostateczny pomiar niezrównoważenia, uwzględniający nową kompensację.
Wyeliminowanie luzu usuwa go ze zbioru przyczyn losowych błędów montażu. Procedurę tę można zastosować przy wyważaniu pojedynczego wirnika. W przypadku zastosowania w serii spowoduje to, że błędy montażu będą zależeć od połowy różnicy średnicy otworu w następnym worniku w stosunku do wirnika, dla którego przeprowadzono kompensację. Zazwyczaj taka metoda poprawia wyniki wyważania, szczególnie dla wirników wykonanych w niskiej klasie dokładności.
Podczas wyważania nawet minimalne wygięcie wału technologicznego można zaobserwować. Wynikiem wygięcia jest bicie powierzchni cylindrycznej przeznaczonej do montażu wirnika względem rzeczywistej osi obrotu. Ta oś jest określona przez geometryczne środki okręgów utworzonych na powierzchniach obu czopów, które znajdują się w punktach podparcia wału. Zazwyczaj wał się wygina z powodu relaksacji naprężeń pohardzeniowych. Bicie promieniowe powierzchni cylindrycznych może również występować z powodu błędów szlifowania.
Oba błędy kształtu wału powodują dodatkowe, szkodliwe niewyważenie. Wynika ono z ekscentryczności montażu wirnika względem rzeczywistej osi obrotu. Promień krzywizny wału jest duży. Gdyby wał był elementem jakiegokolwiek mechanizmu, krzywizna prawdopodobnie nie byłaby zauważalna. Wał wraz z wirnikiem zwykle wspierany jest na maszynie wyważającej i szerszy niż jakikolwiek wirnik obracający się w swoich łożyskach w maszynie roboczej. W rezultacie bicie jest większe.
Błąd w wskazaniu niewyważenia zarówno pod względem położenia, jak i wartości masy jest również związany z jakością powierzchni czopów wirnika w punkcie styku z rolkami podporowymi maszyny wyważającej. Zarówno uszkodzenia mechaniczne w postaci wgnieceń i brak okrągłości, jak i niewystarczająca gładkość powierzchni są źródłami dodatkowych sygnałów. Są one generowane w czujnikach wibracji w podporach maszyny. Te sygnały są trudne do wyeliminowania przez elektroniczny system filtracji. Każdy z tych błędów ma inny obraz obserwowany na ekranie oscyloskopu.
a) Uszkodzenia mechaniczne powierzchni i brak okrągłości czopów wymuszają dodatkowy ruch kinematyczny wyważanego wirnika, co powoduje dodatkowe siły bezwładności na wirnika i w konsekwencji generuje sygnały elektryczne zawierające wiele składowych. Niektóre składowe są wystarczająco oddalone od sygnału użytecznego i są tłumione przez elektroniczny system filtracji. Inne sygnały praktycznie pokrywają się z sygnałem użytecznym (mają tę samą częstotliwość). Te sygnały nie są tłumione. Lokalne uszkodzenia działają jak uderzenia na wirnika, a poziom sygnałów elektrycznych spowodowanych uderzeniem jest podobny do skoku jednostkowego o gęstym spektrum, z którego jedna ze składowych jest dodawana do sygnału użytecznego.
b) Niewystarczająca gładkość powierzchni zwiększa poziom szumu sygnału z czujników wibracji praktycznie na każdej częstotliwości. Średni poziom szumu na koniec wyważania w praktyce może być o wiele rzędów wielkości większy niż poziom sygnału użytecznego. Obejmuje on sygnały równe częstotliwości sygnału użytecznego i dlatego nie są filtrowane.
Wpływ tła na wartość niewyważenia resztkowego nie jest tak znaczący jak brak okrągłości lub uszkodzenie czopa. Należy zauważyć, że jakość wału staje się ważniejsza w miarę zmniejszania się niewyważenia resztkowego na wirnika. Na początku wyważania, przy (dużym) początkowym niewyważeniu, proces wyważania jest zasadniczo szybko zbieżny. Niedoskonałości w wykonaniu wału stają się widoczne po osiągnięciu małej wartości niewyważenia i szybkość zbieżności zmniejsza się.
Doskonałość urządzeń pomiarowych maszyny nie jest w stanie przezwyciężyć niedoskonałości wykonania wału. Aby pokazać znaczenie i trudność eliminacji błędów, rozważmy wdrożenie wyważania wirnika przy użyciu wybranego wału.
Zadanie 1: dokładność centrowania dla klasy dokładności
Zadanie 1.
Dane:
𝑀𝑀= 10 𝑘𝑘𝑘𝑘 – masa wyważanego wirnika 𝑛𝑛= 2500 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 – obrót wyważanego wirnika 𝑟𝑟= 150 𝑚𝑚𝑚𝑚 – promień wirnika 𝐺𝐺 = 2,5 – wymagana klasa dokładności wyważania.
Oblicz dokładność centrowania wirnika, aby osiągnąć wymaganą klasę dokładności wyważania. W pierwszym kroku określamy wartość dopuszczalnej nierównowagi resztkowej:
𝑚𝑚= 30𝑚𝑚𝑚𝑚 𝜋𝜋𝜋𝜋𝜋𝜋= 30 ∙10000 ∙2,5 ∙0,8 3,14 ∙150 ∙2500 = 0,5095 𝑔𝑔. 𝑀𝑚𝑒𝑚𝑚𝑚𝜋𝜋 Będziemy używać momentu statycznego obu mas (𝑀𝑀+ 𝑚𝑚)𝑒𝑒= 𝑚𝑚𝑚𝑚, 𝑀𝑚𝑒𝑚𝑚𝑚 𝑀𝑀≫𝑚𝑚, Biorąc pod uwagę, że:
ee = mm mm M = 0,5095 · 150 25000 = 0,00382 mmmm = 3 056 μμμμ, gdzie „e” oznacza mimośród wirnika, czyli niezrównoważenie właściwe na jednostkę masy.
Wartość dopuszczalnego mimośrodu nie jest łatwa do uzyskania w dużych partiach. Wynik wskazuje na trudność osiągnięcia go przez operatora wyważarki przy każdym montażu.
Wynik:
Jeśli chcemy być pewni, że osiągnięte niewyważenie resztkowe spełnia wymaganą klasę dokładności, nie wystarczy po prostu odczytać ostateczny wynik wyważania na maszynie. Dokładność tego wyniku musi być zweryfikowana. Maszyna nie rozróżnia między niewyważeniem należącym do uchwytu (w tym przypadku wału technologicznego), wynikającym z możliwego ekscentrycznego montażu wirnika w uchwycie lub niewyważeniem samego wału od niewyważenia należącego do wyważanego wirnika.
Dlatego też należy wykonać sekwencyjnie następujące dwa kroki:
1) przy użyciu wirnika odniesienia sprawdzić adekwatność wskazań maszyny; wskazana nierównowaga musi odpowiadać nierównowadze charakterystycznej dla danego wirnika odniesienia.
2) poprzez obrócenie wyważanego wirnika względem wału, który służy jako uchwyt wirnika, sprawdzić jakość kompensacji niewyważenia uchwytu i ekscentryczności montażu wirnika (proces kompensacji również nie rozróżnia między niewyważeniem wału a ekscentrycznością montażu wirnika na wale) z prawidłową kompensacją. Wartość wskazanego odważnika kompensacyjnego nie zmienia się, ale wskazany kąt jego montażu zmienia się w trybie śledzenia wraz z obrotem wirnika względem uchwytu.
Praktyka pokazuje, że przy dobrze skalibrowanej maszynie i prawidłowo wykonanej kompensacji należy przewidzieć margines około 20% pola tolerancji na niezidentyfikowane błędy występujące podczas fizycznej korekcji niewyważenia. Zwykle wiąże się to z wierceniem, frezowaniem otworów lub spawaniem odważników kompensacyjnych. Dlatego konieczne jest osiągnięcie 80% wartości dopuszczalnego niewyważenia resztkowego. To gwarantuje, że protokół wyważania potwierdza rzeczywistość.
Poniższe rozwiązania konstrukcyjne umożliwiają osiągnięcie odpowiedniej klasy dokładności wyważania:
a) osadzenie wirnika na wale powinno uniemożliwić złożenie pary kinematycznej ręcznie, ale wymagać użycia prasy ręcznej.
b) wał technologiczny powinien być przygotowany do mechanicznej kompensacji szkodliwego niewyważenia – zarówno poprzez możliwość jego montażu w pozycjach względem napędu kardana, jak i poprzez możliwość względnego montażu wyważanego wirnika do wału w pozycjach. Ponieważ maszyny wyważające produkowane po 2005 roku umożliwiają również względny obrót przy innych wartościach kąta, konieczne jest wykonanie półrowka, który jest każdorazowo mocowany po przeciwnej stronie w stosunku do rowka.
c) w warunkach produkcyjnych, gdy wał jest używany wielokrotnie, materiał wału nie może być hartowany zbyt głęboko ze względu na naprężenia hartowania, które relaksują się przez długi okres czasu. Poprzez relaksację wał może się zginać inaczej.
Mały dopuszczalny mimośród zamontowania wyważanego wirnika na wale technologicznym trudno jest osiągnąć przy użyciu konwencjonalnego obróbki mechanicznej. Dlatego doświadczenie technologów zaangażowanych w przygotowanie produkcji wału technologicznego odgrywa ważną rolę w zastosowaniu dodatkowych procesów technologicznych.
Odrębnym problemem przy użyciu wału technologicznego są wymagania wynikające z dokumentacji projektowej lub eksploatacyjnej wyważanego wirnika z jednej strony, a możliwości korekcji rozkładu masy z drugiej. W przypadku bicia osiowego często nie jest możliwe skorygowanie rozkładu masy za pomocą dwóch odważników, które kompensowałyby moment sił bezwładności. Jednak to niewyważenie musi być wskazane przez maszynę. Dlatego wyważanie musi być wykonywane jednocześnie w dwóch płaszczyznach pomiarowych. To wymaganie jest kolejnym wskaźnikiem kształtu wału technologicznego. W szczególności wał montowany na maszynie nadkrytycznej powinien mieć dodatkową cienką tarczę o małej masie, która umożliwi precyzyjną kalibrację dwupłaszczyznową.
Aby uzyskać dobry pomiar, amplitudy sygnałów w obu czujnikach zamontowanych w podporach powinny mieć ten sam rząd wielkości. Zamontowanie wyważanego wirnika blisko jednej z podpór powoduje nierównowagę sygnałów generowanych w podporach. W skrajnych przypadkach, gdy wirnik znajduje się w bezpośredniej bliskości jednego z wałków podporowych, sygnał w przeciwnej podporze jest sygnałem resztkowym. Wynik wyważania obliczony z takich sygnałów może być obciążony niedopuszczalnym błędem.
Czym są adaptery?
Czym są adaptery?
Adaptery są fundamentalnym elementem wyposażenia maszyn wyważających z pionową osią wyważania. W maszynach wyważających pionowo adapter wraz ze wrzecienem zastępuje wał technologiczny.
Adaptery stosowane do wyważania „tarczy”
wirniki można podzielić na te, które centrują wirnik za pomocą:
a) otwór centralny wirnika,
b) powierzchnia zewnętrzna (zwykle cylindryczna).
Adaptery powinny być skonstruowane w taki sposób, aby umożliwić osadzenie wirników przy zachowaniu minimalnych błędów związanych z:
a) centrowanie do osi głowicy na wrzecienie,
b) podpory prostopadłej w stosunku do osi obrotu.
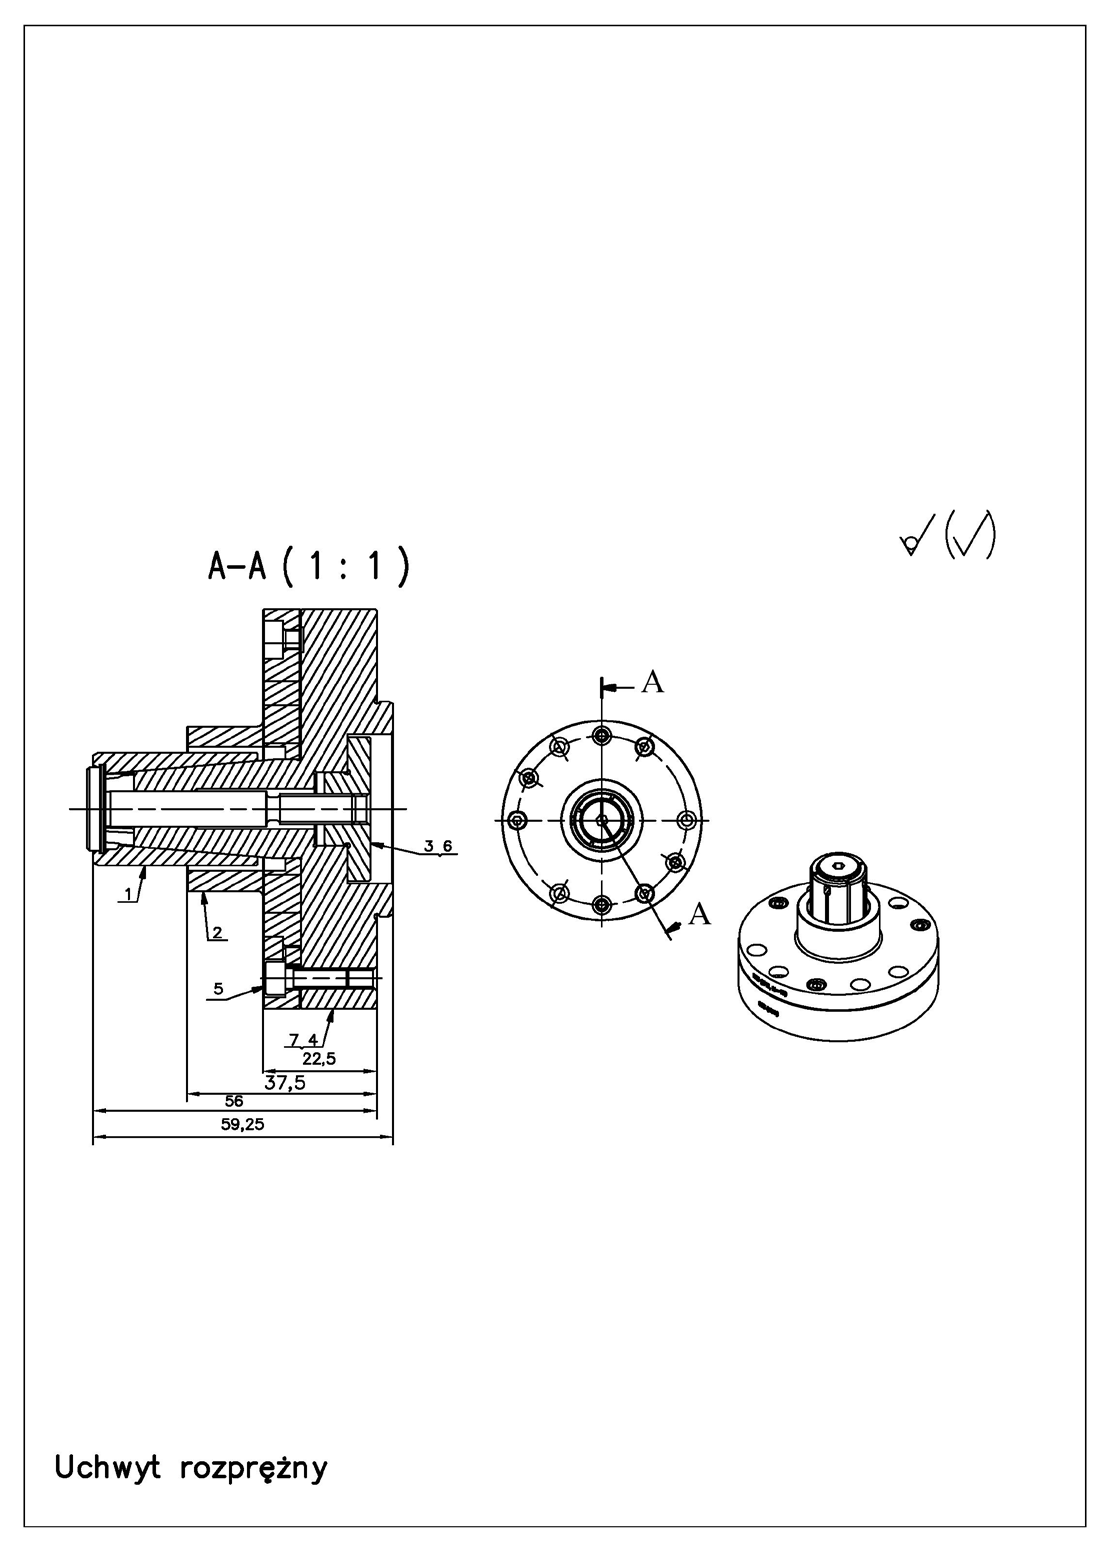
Aby poprawić powtarzalność wycentrowania, tuleja może być opcjonalnie wyposażona w czop, który ustala jej położenie kątowe względem stożka. Ponieważ istnieje względny ruch tulei wzdłuż stożka, powtarzalność wycentrowania adaptera wykonanego na przykład technologią automatycznego centrum obróbkowego nie jest wystarczająca do osiągnięcia niskich klas dokładności wyważania. Dlatego stosuje się różne procedury obróbki końcowej, takie jak wzajemne docieranie tulei i stożka przed ostatecznym cięciem. Zbieżność stożka dobierana jest zgodnie z dokładnością wycentrowania. Dla dokładniejszego wyważania stosuje się zmniejszony kąt, ale większy niż wartość 1°25″ ze względu na niekorzystne samozahamowanie.
Jakość uchwytu można zmierzyć wartością bicia poprzecznego zamontowanego wirnika. Załóżmy, że błędy systematyczne, rozumiane jako powtarzające się w wartości i fazie, zostały wyeliminowane. Nie są to błędy związane z zamontowaniem wirnika na wale. Mogą one być na przykład związane z użyciem napędu ze sprzęgłem kardanowym.
Przy powtarzającym się zamykaniu i otwieraniu adaptera otrzymujemy rozrzut zmierzonego bicia osiowego wirnika. Wśród zmierzonych wartości bicia można wyróżnić jedną wartość, powyżej której zaciśnięcie następuje za każdym razem. Należy to rozumieć w ten sposób, że najłatwiej montować się przy dużym błędzie, a najtrudniej przy małym błędzie. Ta wartość bicia, która jest gwarantowana i daje przy takim mocowaniu pewną dodatkową szkodliwą składową niewyważenia, została nazwana powtarzalnością zacisku. Chcemy, aby szkodliwe niewyważenie było jak najmniejsze, a powtarzalność montażu jak najlepsza. Niewyważenie powstałe z powodu ekscentryczności zacisku można wyeliminować, ale tylko do poziomu powtarzalności zacisku.
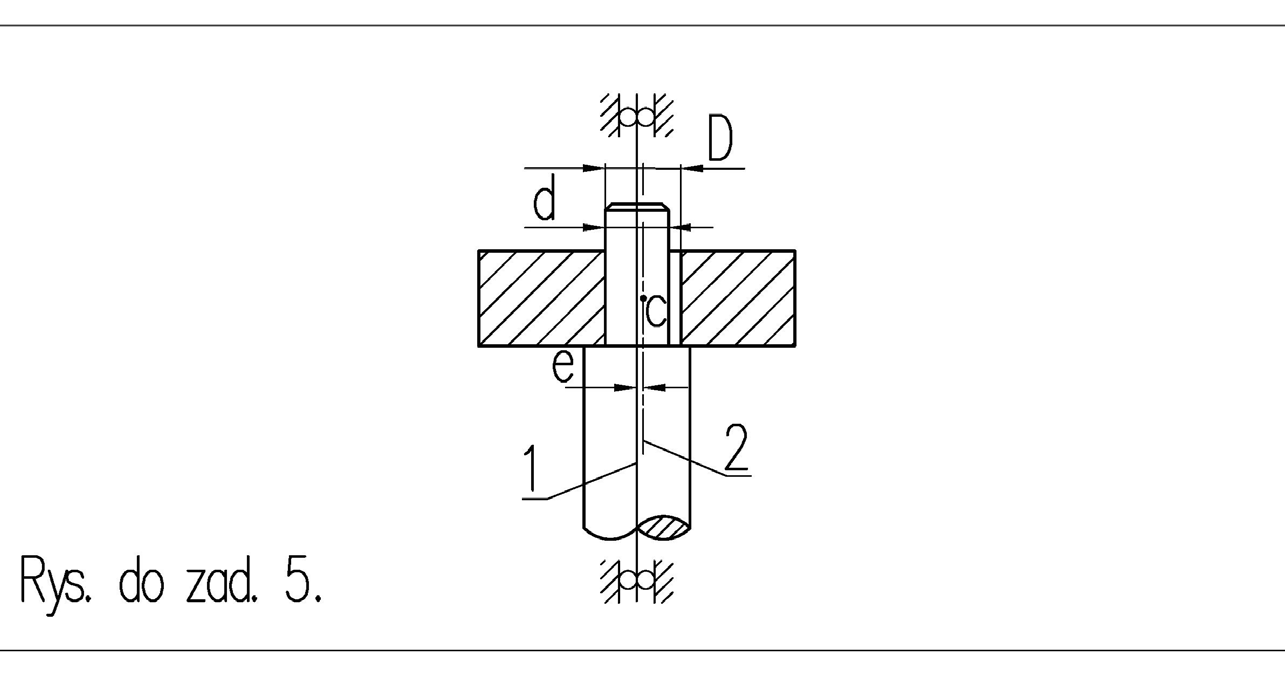
Błąd wycentrowania spowoduje niewyważenie statyczne (siłowe). Można je zminimalizować poprzez kompensację. Błąd nierównoległy podpory spowoduje niewyważenie dynamiczne (momentowe). Nie można go skompensować na maszynie. Jest mierzony przez maszynę i porównywany z dopuszczalną wartością dla wirnika. Jeśli operator nie zaciśnie adaptera, tuleja zostaje zamknięta i zaciśnięta sprężyną. Otwarcie następuje za pomocą siłownika po potwierdzeniu zatrzymania wrzeciona. Adaptery z automatycznym otwarciem są dedykowane do konkretnej maszyny. Wynika to z konieczności dostosowania początku i końca procesu zamykania adaptera w zależności od położenia czopa rozszerzającego siłownika. Tłoczek zacisku otwiera uchwyt i ma trzy określone pozycje, w których sygnały pobierane z czujników położenia się zmieniają. System operacyjny maszyny musi rozróżniać sytuacje, w których adapter:
a) jest prawidłowo zamknięty z wirnikiem,
b) jest zamknięty bez wirnika,
c) jest otwarty.
Zaangażowanie obrotu następuje tylko w przypadku prawidłowego zamknięcia adaptera z wirnikiem, gdy czujniki pozycji wysyłają sygnał do systemu operacyjnego maszyny, potwierdzając wystąpienie tej sytuacji.
Wdrożenie następnego adaptera, którym wyposażona jest maszyna, musi być przeprowadzone zgodnie z założeniami projektowymi, które są opisane w dokumentacji maszyny, w tym w DTR.
Po każdej wymianie adaptera operator wyważarki musi wykonać dodatkowe operacje, które mechanicznie dostosowują adapter do maszyny i zwiększają adekwatność wskazań maszyny. Konieczne jest wykonanie:
a) badanie procesu kompensacji,
b) sprawdzenie działania czopa mocującego.
Poniższe zadania ilustrują problem centrowania:
Zadanie 2: dokładność zamknięcia z tulejąc rozszerzającym
Zadanie 1 Jaka dokładność centrowania jest wymagana przy zamykaniu uchwytu z tulei rozprężnej na wrzecienie maszyny wyważającej, aby zapewnić wyważanie wirnika w klasie dokładności wyważania G2,5, zakładając, że otwór Ø35 wykonany jest w klasie dokładności produkcyjnej H7?
Dane:
n = 2700 rpm, G2,5, M = 5 kg, w = ?.
Klasa dokładności otworu wirnika H7 nie ma wpływu na niezrównoważenie resztkowe
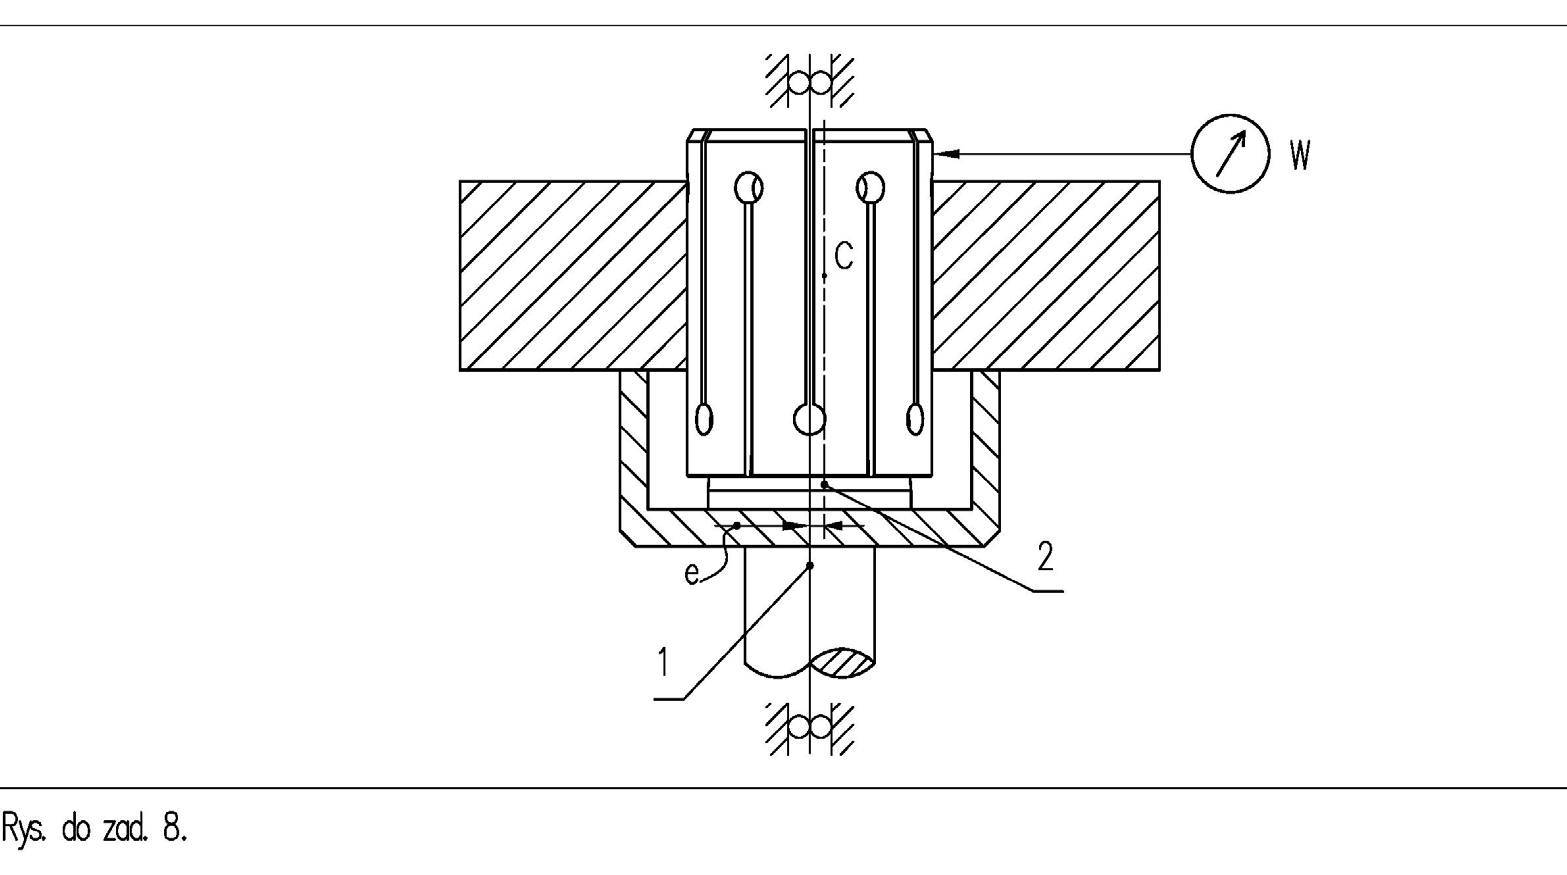
𝑒𝑒= 𝑤𝑤 2.
Obliczenie dopuszczalnego niezrównoważenia wirnika dla klasy dokładności wyważania G2,5:
ππ = 30 · 5 · 10! · 2,5 NN T = 30mmmm 3,14 · 2700 = 44,23 ggggg.
Obliczenie dopuszczalnego mimośrodu osadzenia wirnika:
𝑒𝑒= 𝑁𝑁T 𝑀𝑀= 44,23 5 ∙10! = 8,84 ∙10″!𝑚𝑚𝑚𝑚= 8,86 𝜇𝜇𝜇𝜇. 𝑁𝑁T = 𝑀𝑀∙𝑒𝑒 Odpowiedź: wskazania czujnika tarczowego na bocznej powierzchni zamkniętej tulei rozprężnej nie mogą być większe niż 17,72 μm.
Uwaga: powtarzalność zacisku uchwytu można ocenić po wielokrotnym zaciśnięciu i otwarciu tulei lub przeczytać z dokumentacji adaptera.
Adaptery z mandrelem stałym
Innym rozwiązaniem jest adapter wyposażony w trzpień nierozszerzalny, czyli stały. Jest on stosowany z dwóch podstawowych powodów:
1. ekonomicznie, gdy liczba partii nie jest duża,
2. gdy mała średnica otworu uniemożliwia zastosowanie tulei rozszerzalnej.
Ten typ adaptera jest łatwiejszy do wykonania. Jednak łatwość wykonania uchwytu powoduje trudność w uzyskaniu małej nierównowagi resztkowej. Pokazano to w poniższych zadaniach.
W tym rozwiązaniu powtarzalność wyników pomiarów jest ograniczona dokładnością otworu środkowego wirnika. Trzpień zwykle wykonywany jest w górnym wymiarze granicznym. Rzeczywisty wymiar otworu określa wynik pomiaru. Maksymalne możliwe bicie promieniowe to połowa różnicy między górnym odchyleniem wykonania otworu a rzeczywistym wymiarem trzpienia. Niewyważenie wskazane przez maszynę będzie sumą początkowego niewyważenia wirnika i arbitralnie, wektorowo dodanego niewyważenia z ekscentryczności montażu. Przy wystarczająco zawężonym polu tolerancji otworu wyniki wyważania w dużych seriach są zadowalające w praktyce, począwszy od klasy w kierunku niższych dokładności (np.).
Adaptery są wykonywane specjalnie dla konkretnego typu wirnika. Dlatego jego kształt nie musi przypominać poprzednich wykonań. W maszynach nadkrytycznych masa adaptera to tzw. masa szkodliwa. Wraz z częścią masy wrzeciona dodaje się do masy wirnika. W rezultacie czułość maszyn nadkrytycznych zmniejsza się, ponieważ pobudzenie w postaci niewyważenia nie zmienia się, podczas gdy masa pobudliwa wzrasta. Ponadto charakterystyki amplitudowo-fazowe zmieniają się ze względu na inny stosunek masy do częstotliwości pobudzenia.
Zadanie 2: ograniczenia tulejąca nierozszerzającego
Zadanie 2 Określ, jakie ograniczenie w zakresie wyważania będzie narzucone przez zastosowanie nierozprężnego trzpienia w uchwytach maszyny wyważającej. Trzpień ma wymiar d, a jego zmierzone bicie poprzeczne wynosi w. Otwór w worniku o masie M wykonany jest w klasie dokładności produkcyjnej H7. Wirnik w maszynie obraca się z prędkością obrotową n.
Dane:
d = 34 984 mm, n = 2700 rpm M = 5 kg w = 14 μm.
Z tabeli pasowań odczytujemy wartości odchyłek otworu w wirnika:
𝐷𝐷= 35𝐻𝐻7 = 35!
Zadanie będzie rozwiązane na dwa sposoby:
1. ze stosowaniem kompensacji,
2. bez zastosowania kompensacji.
Stan przed kompensacją
Sytuacja przed kompensacją Wrzeciono obraca się względem rzeczywistej osi obrotu 1. Geometryczna oś trzpienia to oś 3. Główna, "!.!$%𝑚𝑚𝑚𝑚.
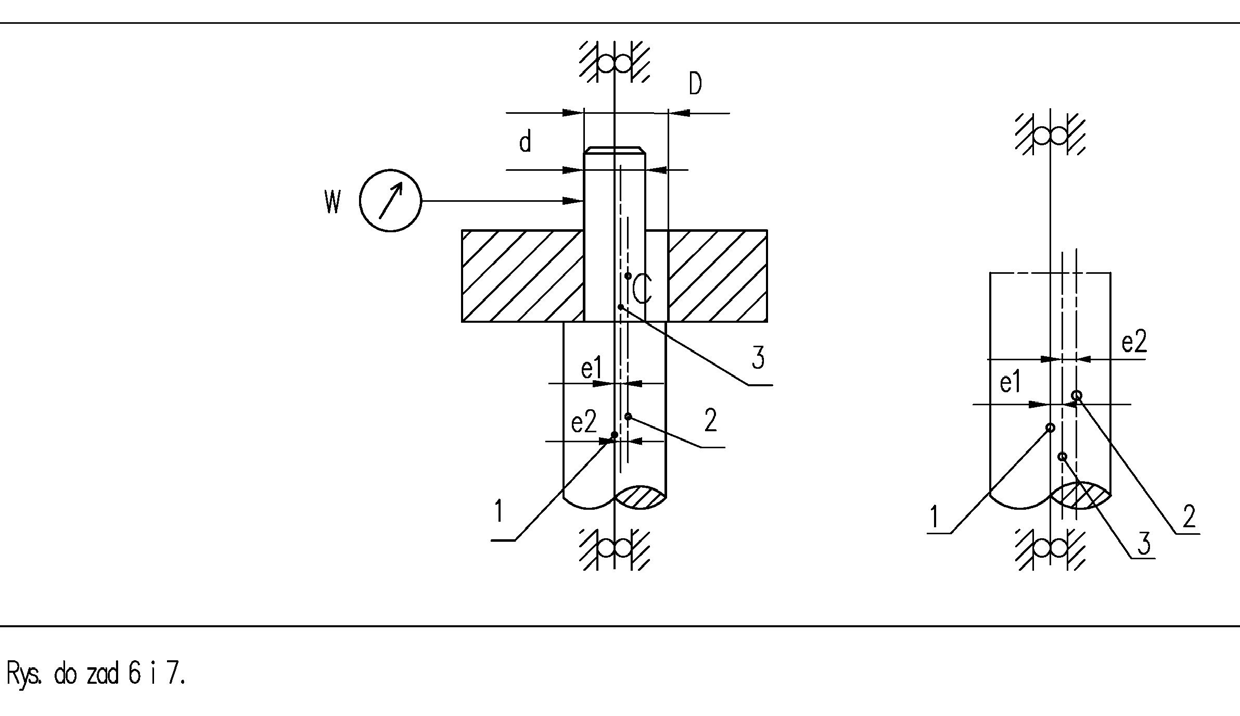
centralna oś bezwładności wyważanego wirnika, wraz ze środkiem ciężkości c, to oś 2.
Zwracamy uwagę, że istnieje luz między średnicami trzpienia i wirnika. W obrębie luzu wirnik może być swobodnie osadzony.
Przed kompensacją: błędy w mimośrodowym zamocowaniu trzpienia i pozostałej części adaptera oraz wrzeciona będą wpływać na wynik w postaci narosłej dodatkowej szkodliwej nierównowagi. Ponadto mimośrodowe zamontowanie wirnika względem rzeczywistej osi obrotu będzie generować dodatkowe siły bezwładności na całej jego masie. Te również zostaną przekształcone w szkodliwą nierównowagę.
Wirnik można przymocować do adaptera dowolnie (ale w ramach jego luzu), przy czym luz zostaje anulowany pod dowolnym kątem w płaszczyźnie prostopadłej do osi obrotu. Zakładamy najgorszy przypadek: bicie trzpienia i maksymalne odchylenie wykonania otworu sumują się w tym samym kierunku, to znaczy algebraicznie.
Mimośród położenia środka ciężkości wynikający z bicia poprzecznego trzpienia:
Mimośród wynikający z wykonania trzpienia poniżej wartości nominalnej i otworu w górnym odchyleniu:
ee$ = ∅%&' − dd 2 = 35 025 − 34 984 Całkowity mimośród:
𝑒𝑒= 𝑒𝑒# + 𝑒𝑒$ = 0 007 + 0,0205 = 0,0275 𝑚𝑚𝑚𝑚.
Niezrównoważenie wynikające z mimośrodowego osadzenia wirnika:
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0275 = 137,5 𝑔𝑔𝑔𝑔𝑔𝑔.
Obliczenie klasy dokładności wyważania osiągalnej w każdym uchwycie:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 30𝑀𝑀= 137.5 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙ The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<7.7.
Sytuacja po kompensacji Określ, jakie ograniczenie w zakresie wyważania będzie narzucone przez zastosowanie nierozprężnego trzpienia w uchwycie wyważarki. Trzpień ma wymiar d 𝑒𝑒# = 0 014 2 = 0 007 𝑚𝑚𝑚𝑚.
2 = 0,0205 𝑚𝑚𝑚𝑚. 𝑒𝑒𝑒𝑚𝑚𝑒𝑚𝑚 𝑠𝑠∙𝑔𝑔 = 7,7 ]𝑚𝑚𝑚𝑚 i otwór w worniku o masie M wykonany jest w klasie dokładności produkcyjnej H7. Wirnik w maszynie obraca się z prędkością obrotową n.
Dane:
𝑑𝑑= 35″
(0 mmmm nominalnym Mkk dm nn = 2700 oooo./mmmmmm Mkk dm nooo mmmm MM = 5 kkkk.
Z tabeli pasowań otrzymujemy wartości odchyłek otworu w wirnika:
𝑠𝑠^.
D = 35𝐻𝐻7 = 35)
Stan po kompensacji
Kompensacja wyeliminuje te składowe niezrównoważenia, które powstały w wyniku błędów powtarzalnych. Są to:
a) niezrównoważenie wszystkich komponentów wrzeciona i adaptera,
b) niezrównoważenie tarczy wynikające z jej mimośrodowego osadzenia w adapterze.
().)$+𝑚𝑚𝑚𝑚.
Składniki nierównowagi wynikające z unikatowych błędów montażu tarczy nie są eliminowane. Wirnik można przymocować do wrzeciona dowolnie, ale w ramach jego luzu. Zakładamy najgorszy przypadek: luz całkowicie się wyczyści w dowolnym kierunku.
Środek ciężkości tarczy leży na jej głównej centralnej osi bezwładności 2. Rzeczywista oś obrotu wrzeciona leży na osi 1.
Mimośród położenia środka ciężkości jest połową luzu tarczy osadzonej na wrzecienie:
Niezrównoważenie wynikające z mimośrodowego osadzenia wirnika:
Obliczenie klasy dokładności wyważania osiągalnej w każdym uchwycie:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<3.5.
𝑒𝑒= 0 025 2 = 0,0125 𝑚𝑚𝑚𝑚.
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0125 = 62 𝑔𝑔𝑔𝑔𝑔𝑔.
30𝑀𝑀= 62 ∙3,14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙1 𝑠𝑠∙𝑔𝑔 = 3,5 𝑚𝑚𝑚𝑚 Zastosowanie kompensacji zmniejszyło obszar niepewności dotyczącej adekwatności wskazań nierównowagi. W rezultacie wartość masy resztkowej w nierównowadze resztkowej może być większa i łatwiejsza do uzyskania.
𝑠𝑠.