Ogólnie rzecz biorąc, ruch wirnika sztywnego jest ograniczony głównie tym, na co pozwalają jego więzy. Mimo to wirnik może poruszać się w ciekawy sposób dzięki pozostałym stopniom swobody.
Do rozważenia są następujące elementy ruchu: obrót, obejmujący dwie składowe, oraz drgania poprzeczne, również obejmujące dwie składowe.
Wirnik zabudowany w maszynie wirującej, w jej własnych łożyskach, porusza się podczas obrotu w taki sposób, że dwa punkty leżące na osi obrotu (np. w płaszczyźnie łożysk) wykonują ruchy po elipsach lub okręgach. Aby wyznaczyć ten ruch, w każdym czopie wirnika trzeba byłoby pobrać dwa zestawy danych pochodzących z pomiarów.
Pomiar ruchu wirnika w jego własnych łożyskach
Podczas wyważania wirnika we własnych łożyskach wykonujemy pomiary w wybranym kierunku w dwóch miejscach przesuniętych względem siebie wzdłuż osi obrotu. Za pomocą kierunkowych czujników drgań filtrujemy sygnał, mierząc jego składową działającą w wybranym kierunku. Składowa ta powinna mieć przebieg harmoniczny, jednak jest jedynie zbliżona do harmonicznego, ponieważ zawiera wiele zakłóceń. W maszynie źródłem zakłóceń są różne elementy, które zostają pobudzone do ruchu. Dlatego sygnał użyteczny jest wydzielany z tej składowej za pomocą układu elektronicznego o wysokiej jakości filtrowania. Metoda filtrowania jest charakterystyczna dla wyważarek, ponieważ dostosowuje się do chwilowej prędkości obrotowej wirnika i nie traci żadnych istotnych informacji o chwilowym położeniu wirnika (w tym kątowym). Uzyskany sygnał użyteczny ma częstotliwość odpowiadającą prędkości obrotowej wirnika i przebieg harmoniczny.
W dalszej części tekstu drugi rodzaj filtrowania zostanie świadomie pominięty dla uproszczenia opisu. Mimo to jest on zawsze stosowany.
Taki jest przebieg drgań, dlatego mierzy się wybrane parametry drgań. Pomiar niewyważenia jest pośredni. Oznacza to, że wartość i położenie kątowe niewyważenia można wyznaczyć na podstawie cech ruchu wirnika innych niż siły pochodzące bezpośrednio od niewyważenia. Obrazowo można powiedzieć, że układ podparcia wirnika „zamienia siły w ruch”.
Znajomość zachowania wirników podczas obrotów ułatwia wyciąganie prawidłowych wniosków z takich pomiarów.
Dwie rodziny wyważarek: miękkie i twarde
Wyważanie wirników na wyważarkach stacjonarnych można prowadzić na dwa sposoby, które z czasem stały się powszechne, w następującej kolejności:
a) na wyważarkach nadkrytycznych, potocznie nazywanych wyważarkami „miękkimi”
b) na wyważarkach podkrytycznych, potocznie nazywanych wyważarkami „twardymi”.
Na wyważarkach nadkrytycznych sposób poszukiwania niewyważenia przypomina wyważanie we własnych łożyskach. Mierzymy tam ruch i szukamy sił, które go powodują.
Na wyważarkach podkrytycznych więzy pozwalają wirnikowi wyłącznie na obrót, dzięki czemu mierzone są same siły bezwładności pochodzące od niewyważenia.
Wyważanie na wyważarkach nadkrytycznych
Wyważanie na wyważarkach nadkrytycznych Aby zrozumieć proces wyznaczania położenia i wartości mas nadmiarowych (niekompensowanych na przeciwległej powierzchni czołowej walcowej wirnika przez inną masę), które powodują niewyważenie, trzeba przeanalizować ruch drgający układu o dwóch stopniach swobody.
Konstruktorzy wyważarek uprościli metodę akwizycji danych, nadając wirnikowi w punktach podparcia takie więzy, które zmuszają go do ruchu w jednej płaszczyźnie, zazwyczaj poziomej. Ruch w płaszczyźnie to ruch o dwóch stopniach swobody (nie uwzględniamy obrotu). Taka liczba stopni swobody wystarcza do wyznaczenia obu składowych niewyważenia. Wyważarki nazywa się nadkrytycznymi, ponieważ sztywność podpór w kierunku poziomym jest tak mała, że już przy niewielkiej liczbie obrotów wirnik znajduje się powyżej rezonansu.
W ten sposób pierwsze filtrowanie sygnału, które nazywamy mechanicznym, wykonują elementy podporowe. Oczyszczanie składowej harmonicznej z zakłóceń odbywa się podczas wyważania w postaciach własnych łożysk, czyli za pomocą układu elektronicznego.
Postacie drgań własnych i składowe niewyważenia
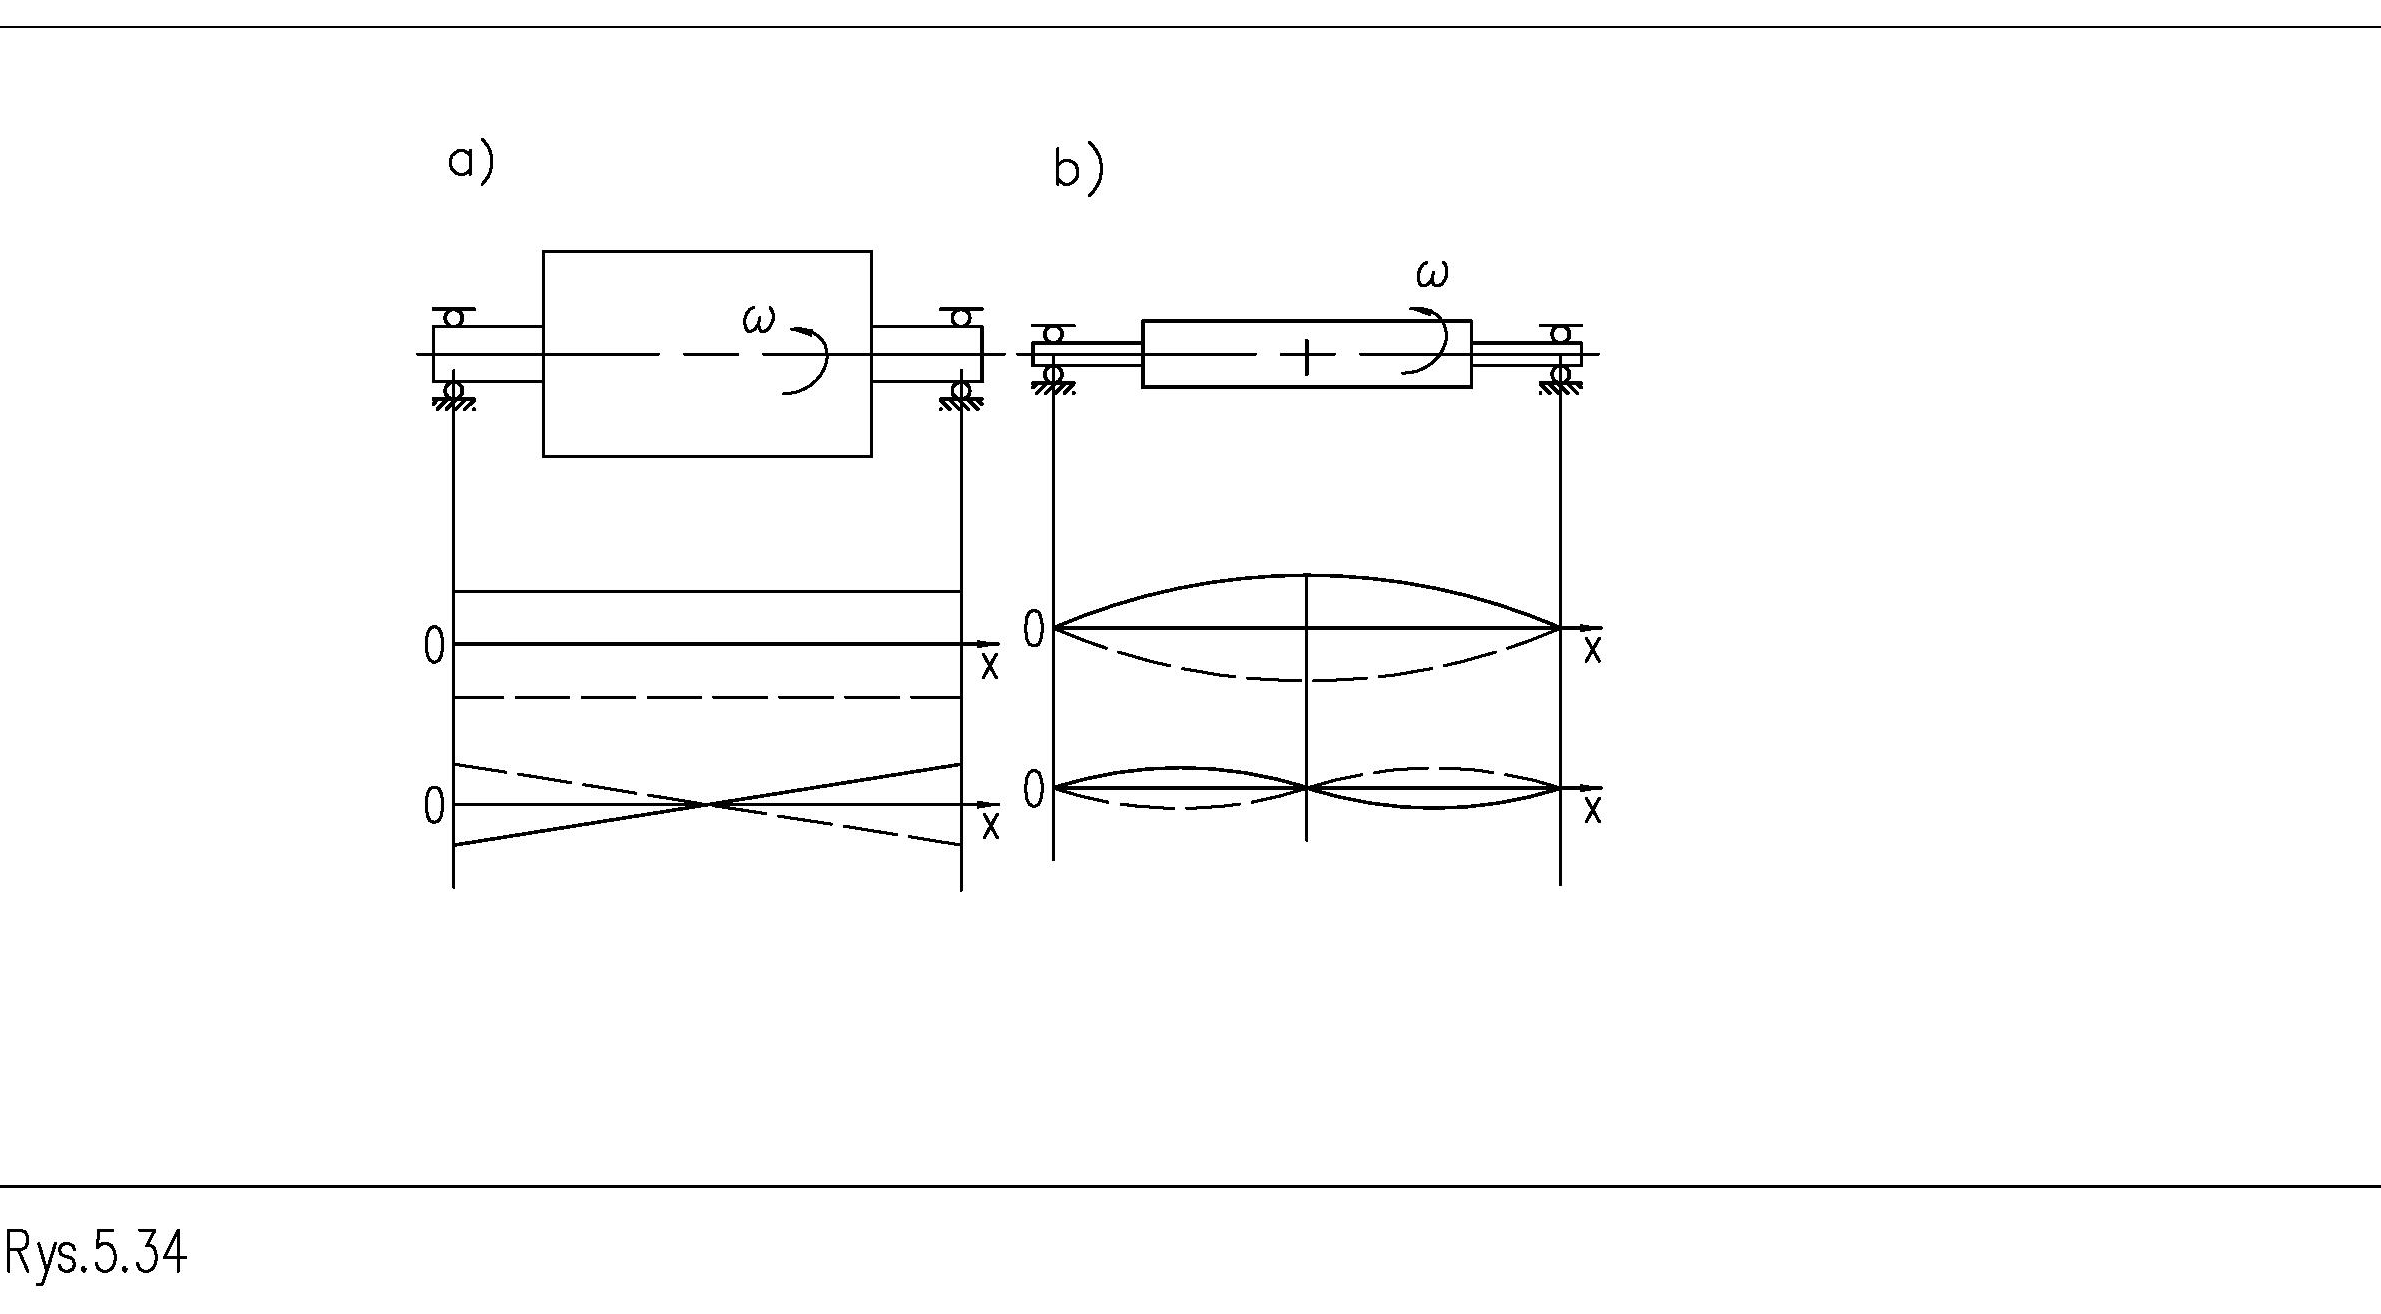
Rysunek 1 przedstawia ruchy, jakie może wykonywać sztywny, idealnie symetryczny wirnik osadzony na wyważarce nadkrytycznej. Mogą to być:
a) liniowy i równoległy do osi obrotu
b) kątowy, występujący na przykład w płaszczyźnie poziomej.
Każdy z wymienionych ruchów nazywa się postacią własną. Wirniki sztywne nie wykazują innych postaci własnych.
Każdy z tych ruchów jest wywoływany przez inne wymuszenie. Ruch liniowy wywołuje siła od niewyważenia. Takie niewyważenie nazywa się powszechnie statycznym. Ruch kątowy wywołuje moment od niewyważenia. Takie niewyważenie nazywa się powszechnie dynamicznym. Jeśli wirnik jest obciążony obiema składowymi niewyważenia, wykonuje oba ruchy jednocześnie.
Niezależnie od powyższego stwierdzenia należy również zauważyć, że ruch jest sumą dwóch postaci własnych przedstawionych na rysunku 1. Dlatego amplituda i faza mierzone przez czujniki są ustalane jako suma dwóch składowych. Sumowanie ruchów może dawać różne wartości mieszczące się w dużym zakresie zmienności. Rysunek 2 przedstawia schematycznie składowe niewyważenia.
Rysunek 2 przedstawia składowe ruchu wirnika wywołane składowymi niewyważenia:
a) liniowy, wywołany obciążeniem statycznym
b) kątowy, wywołany obciążeniem dynamicznym
c) mieszane, wywołane obiema składowymi Pomiar odbywa się raz na obrót i zawsze w identycznym położeniu kątowym wirnika względem lemiesza. Dlatego wirnik poruszający się ruchem obrotowym jest przez wyważarkę „widziany” jako nieobracający się. Zjawisko dynamiczne obserwuje się jako kinetostatyczne.
Metodę i moment pomiaru zapewniają odpowiednio zaprojektowane układy mechaniczne i elektroniczne. Czujniki drgań, zamocowane w podporach wyważarek, mierzą sumę obu ruchów wykonywanych w kierunku osi oraz działania czujników.
Działanie wyważarek nadkrytycznych różni się od wyważarek podkrytycznych tym, że podczas pomiarów wirnik wykonuje oprócz ruchu obrotowego także poziome ruchy posuwisto-zwrotne. Ruchy posuwisto-zwrotne wywołują w masie wirnika dodatkowe siły bezwładności pochodzące od całej masy. Siły te stanowią zakłócenia, a powyższe stwierdzenie ma z tego wynikające konsekwencje.
Ze względu na złożoność problemu identyfikację wykonuje się nie tylko w miejscach i we wspólnym kierunku ustawienia czujników drgań, ale także przy określonej prędkości obrotowej. Można nawet powiedzieć, że pełna identyfikacja analityczna zmian sił bezwładności pochodzących od całej masy wirnika jest praktycznie niemożliwa do obliczenia. Wynika to z tego, że zależy ona nie tylko od masy, lecz także od jednego z momentów bezwładności masy. Uniemożliwia to oddzielenie płaszczyzn próbnych od płaszczyzn korekcji na wirniku. Korekcja musi odbywać się tam, gdzie zawieszono ciężarki próbne i gdzie przeprowadzono identyfikację częściową.
Jeżeli wyniki pomiaru obejmują zarówno skutki działania wirujących sił bezwładności pochodzących od niewyważenia, jak i siły nieruchome względem ostrogi, wynikające z całej masy wirnika, oznacza to, że:
a) dwa wirniki o tej samej masie, obciążone identycznym niewyważeniem, ale o różnych kształtach, będą zachowywać się inaczej na wyważarce przy tych samych obrotach
b) dany wirnik nie będzie zachowywał się dynamicznie tak samo przy zmianie prędkości obrotowych, chociaż niewyważenie wirnika sztywnego jest stałe; w zależności od wielkości i rozkładu masy wirnika zmieni się amplituda drgań mierzona w wybranym kierunku na podporach wirnika.
Ponadto (jak zostanie pokazane poniżej) zmienia się położenie kątowe między siłą od niewyważenia a ruchem wirnika. Należy to rozumieć w ten sposób, że wirnik, w tych samych fazach przemieszczenia drgań (na przykład przy maksymalnym wychyleniu), znajduje się pod innym kątem obrotu względem lemiesza i przy różnych prędkościach obrotowych. Oznacza to, że oprócz ruchu obrotowego wirnik wykonuje dodatkowy obrót o niewielki kąt jednorazowo przy każdej zmianie prędkości obrotowej.
Dlatego każdy proces wyważania kolejnego wirnika na wyważarce nadkrytycznej jest poprzedzony tak zwaną częściową identyfikacją dynamiczną wirnika i podpór układu. Dzięki tej identyfikacji wyznacza się współczynniki kalibracyjne oraz wartości i rzeczywiste kąty osadzenia ciężarków korekcyjnych.
Wirniki obracające się na wyważarkach nadkrytycznych zachowują się w specyficzny sposób. Prześledzimy to zachowanie.
Układ modelowy: niewyważona tarcza na podporze sprężystej
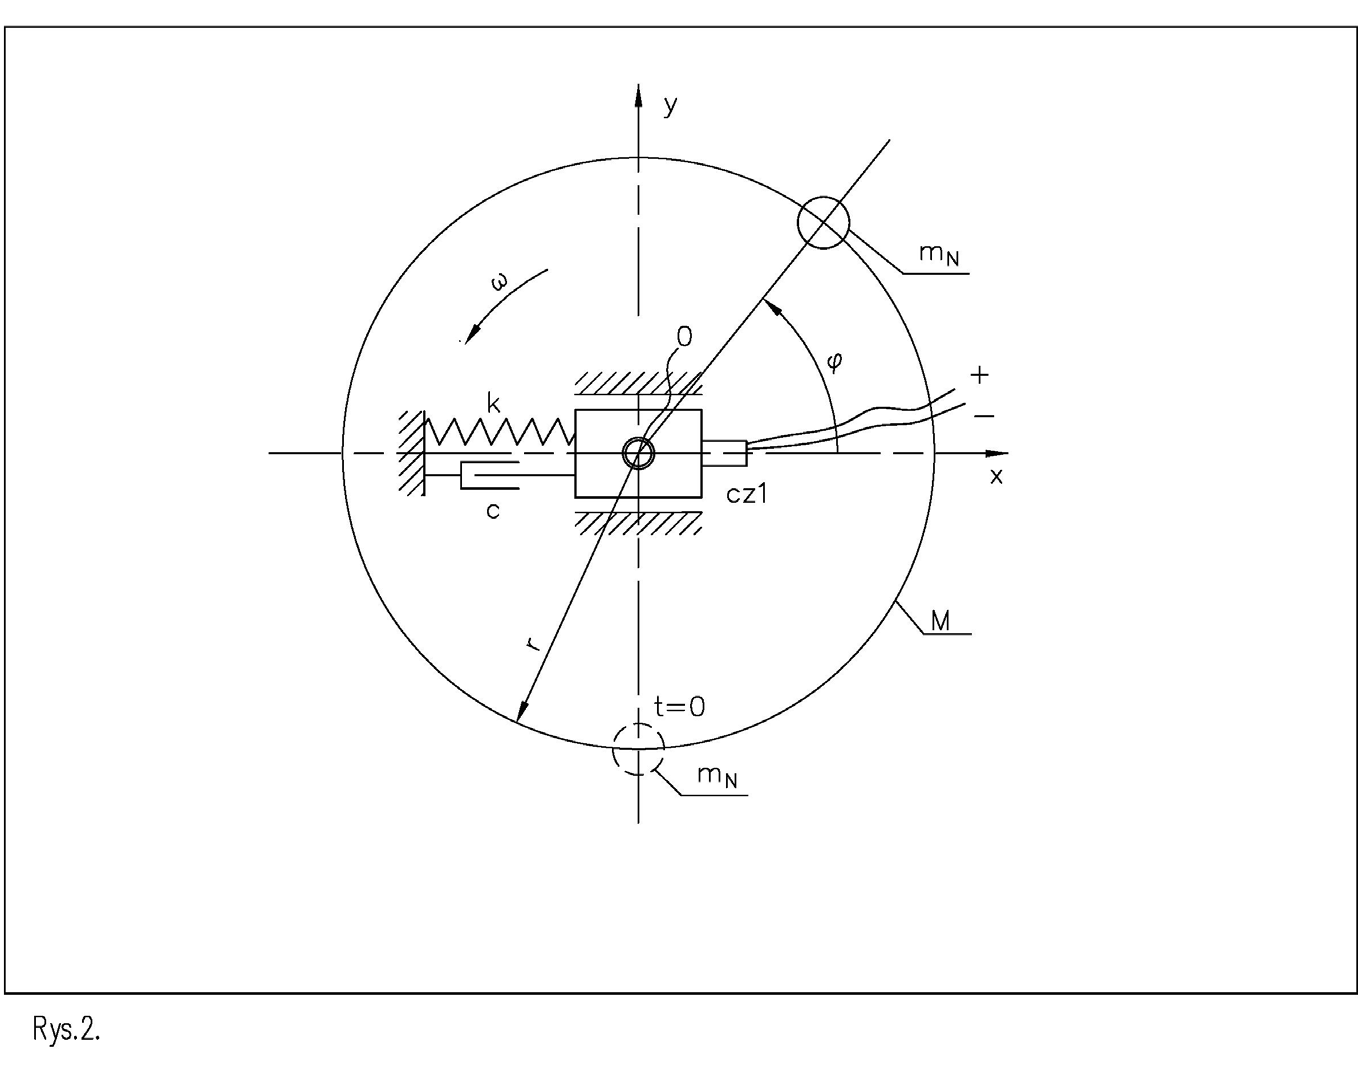
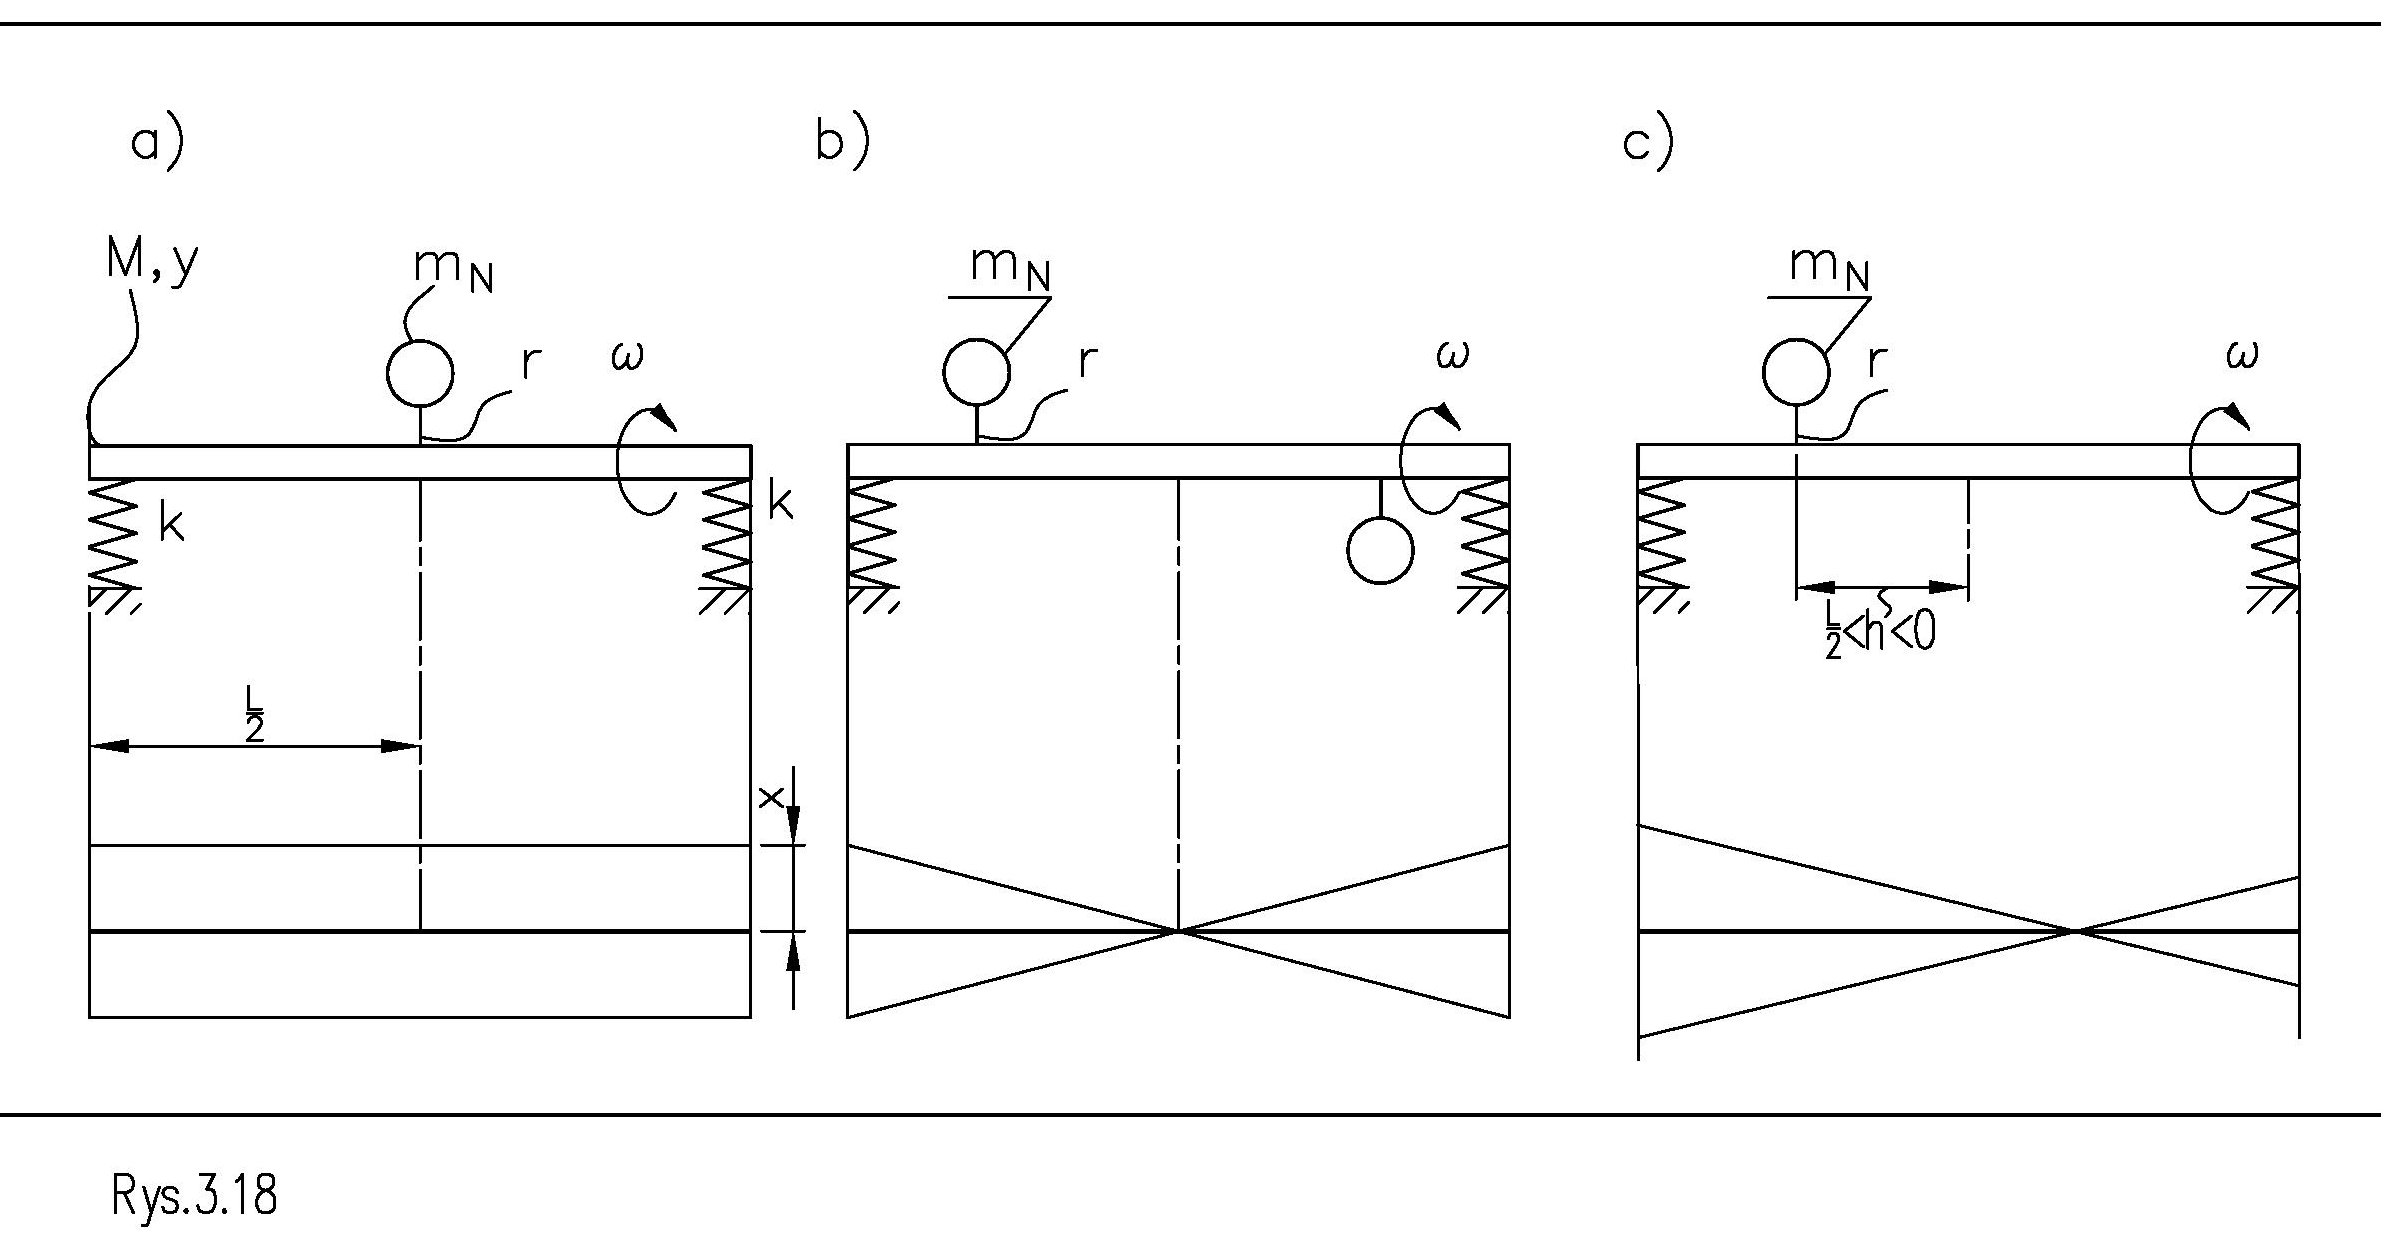
Rysunek 3 przedstawia układ: wirnik o masie M oraz podporę o sztywności k i tłumieniu lepkim c. Przeanalizujmy zachowanie takiego układu.
Nałożenie podatnych więzów, jak na rysunku 3, odfiltrowuje składową ruchu w wybranym kierunku. Sygnały z czujników w wyważarkach są filtrowane w podobny sposób. Czujniki wyodrębniają tam składową, działającą w określonym kierunku, z sygnału wirującego razem z wirnikiem. Wyodrębniona składowa ma przebieg harmoniczny. Rysunek 3 przedstawia więc stan po odfiltrowaniu sygnału użytecznego.
Ograniczenie ruchu masy przez nałożenie na punkt 0 więzów w postaci suwaka, który prowadzi ją po prostej w kierunku x, nie zmienia ustalonych kierunków sił występujących w punkcie 0. Ruch tarczy w kierunku osi x ma postać pojedynczej składowej harmonicznej.
Siła odśrodkowa wymuszająca ruch ma wartość:
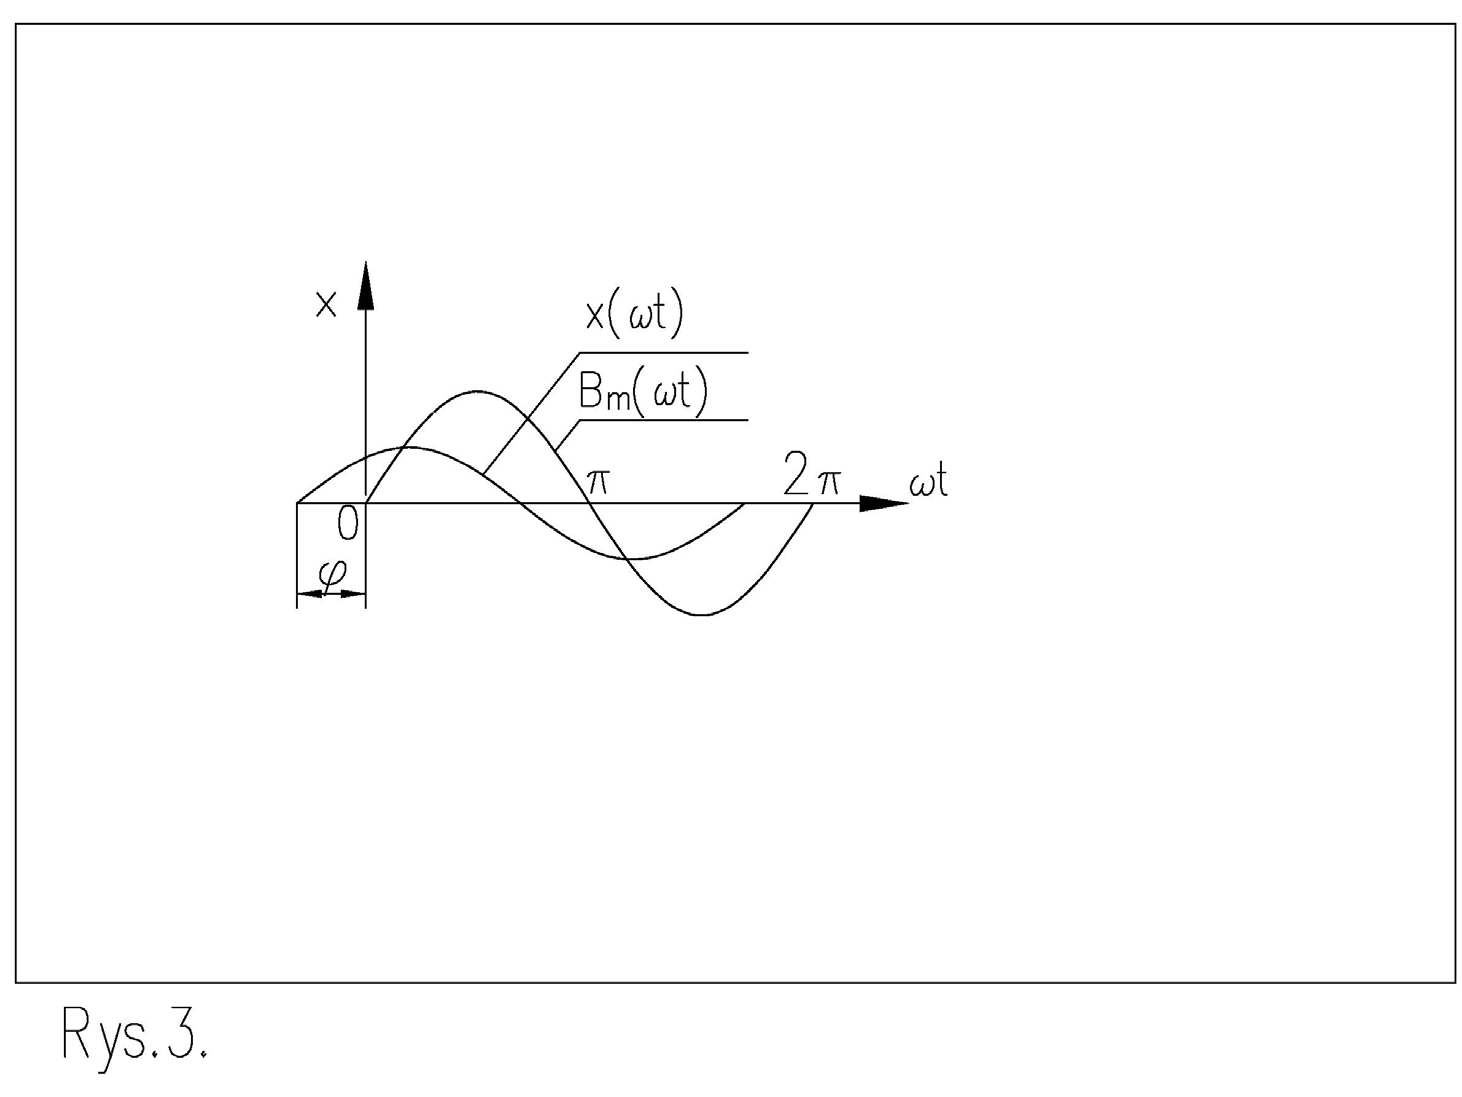
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔” ∙𝑟𝑟⃗ Wiruje wraz z tarczą, a nadmiar masy porusza się z prędkością kątową ω, zachowując kierunek promienia, na którym się znajduje. Zauważmy, że wartość siły bezwładności rośnie wykładniczo wraz ze zmianą prędkości obrotowej. Pod wpływem tej siły wirnik zachowuje się w charakterystyczny sposób. Rysunek 4 przedstawia przebiegi siły bezwładności od niewyważenia oraz ruchu masy. Widać, że siła wyprzedza ruch o kąt φ w obrocie wirnika. Wartość tego kąta zależy zarówno od zastosowanej prędkości obrotowej, jak i od sztywności oraz tłumienia.
Rysunek 5 przedstawia wzajemny układ sił w punkcie 0 na płaszczyźnie fazowej. Oś pionowa przedstawia siły zależne od przemieszczenia punktu 0, a oś pozioma – siły zależne od prędkości przemieszczenia w obrębie środka tarczy. Na wirniku wszystkie siły, w tym siła od Bₘ, wirują z prędkością obrotową ω. Ich wzajemne położenie kątowe (dla konkretnego wirnika przy niezmiennym fundamencie na zębniku) nie zmienia się w czasie dla wybranej prędkości obrotowej.
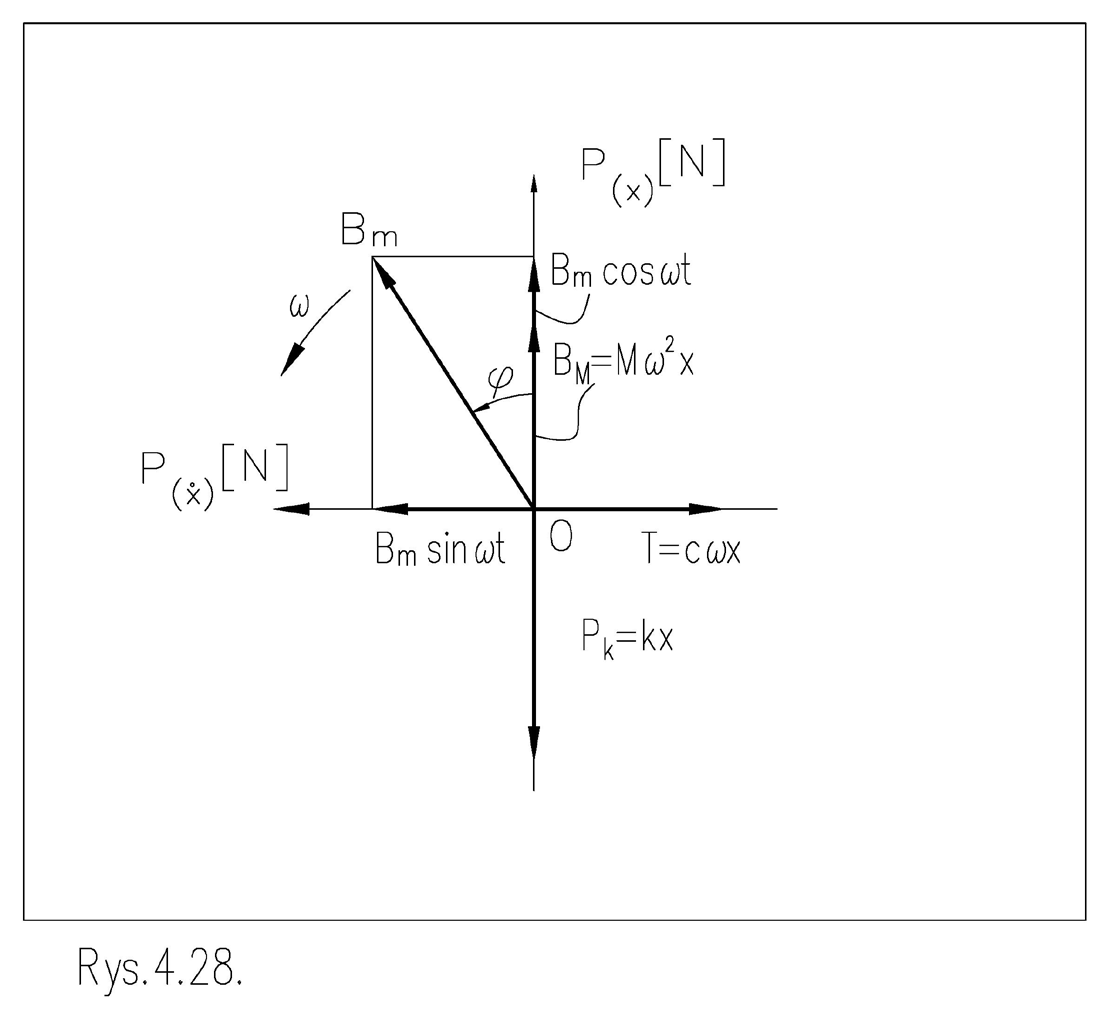
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) w którym kąt b) w którym Przypadek a) występuje wtedy, gdy częstotliwość ω wynikająca z prędkości obrotowej tarczy przyjmuje wartość odpowiadającą tak zwanej częstotliwości własnej, najczęściej oznaczanej symbolem ωₙ. Układ znajduje się wówczas w tak zwanym rezonansie, w którym amplituda ruchu rośnie. W rezultacie rosną wszystkie siły.
Przypadek b) występuje wtedy, gdy częstotliwość ω wynikająca z prędkości obrotowej tarczy przyjmuje wartość wyższą niż częstotliwość drgań własnych.
𝜑𝜑= % "
𝜑𝜑> % “
Rezonans i wymuszenie bezwładnościowe
W rezonansie wychylenie ruchu jest największe, gdy siła tłumienia osiąga dużą wartość. Po przekroczeniu rezonansu rośnie siła bezwładności. Jej amplituda zależy od częstotliwości ω w drugiej potędze. Siła od niewyważenia wspiera zatem działanie siły od sztywności, a obie przeciwstawiają się sile bezwładności rosnącej w drugiej potędze.
Kąt ugięcia wywołanego siłą bezwładności φ przyjmuje na wyważarkach nadkrytycznych wartości bliskie 180°. Przy wyważaniu we własnych łożyskach może obejmować większy zakres zmienności.
Niewyważenie jest wymuszeniem działającym na wirnik, nazywanym wymuszeniem bezwładnościowym. Nazwa pochodzi od siły bezwładności wywołanej obrotem. Wartość siły od niewyważenia zależy od częstotliwości wynikającej z obrotu. Ta zależność powoduje, że układ zachowuje się w szczególny sposób przy dużych prędkościach obrotowych, czyli powyżej rezonansu.
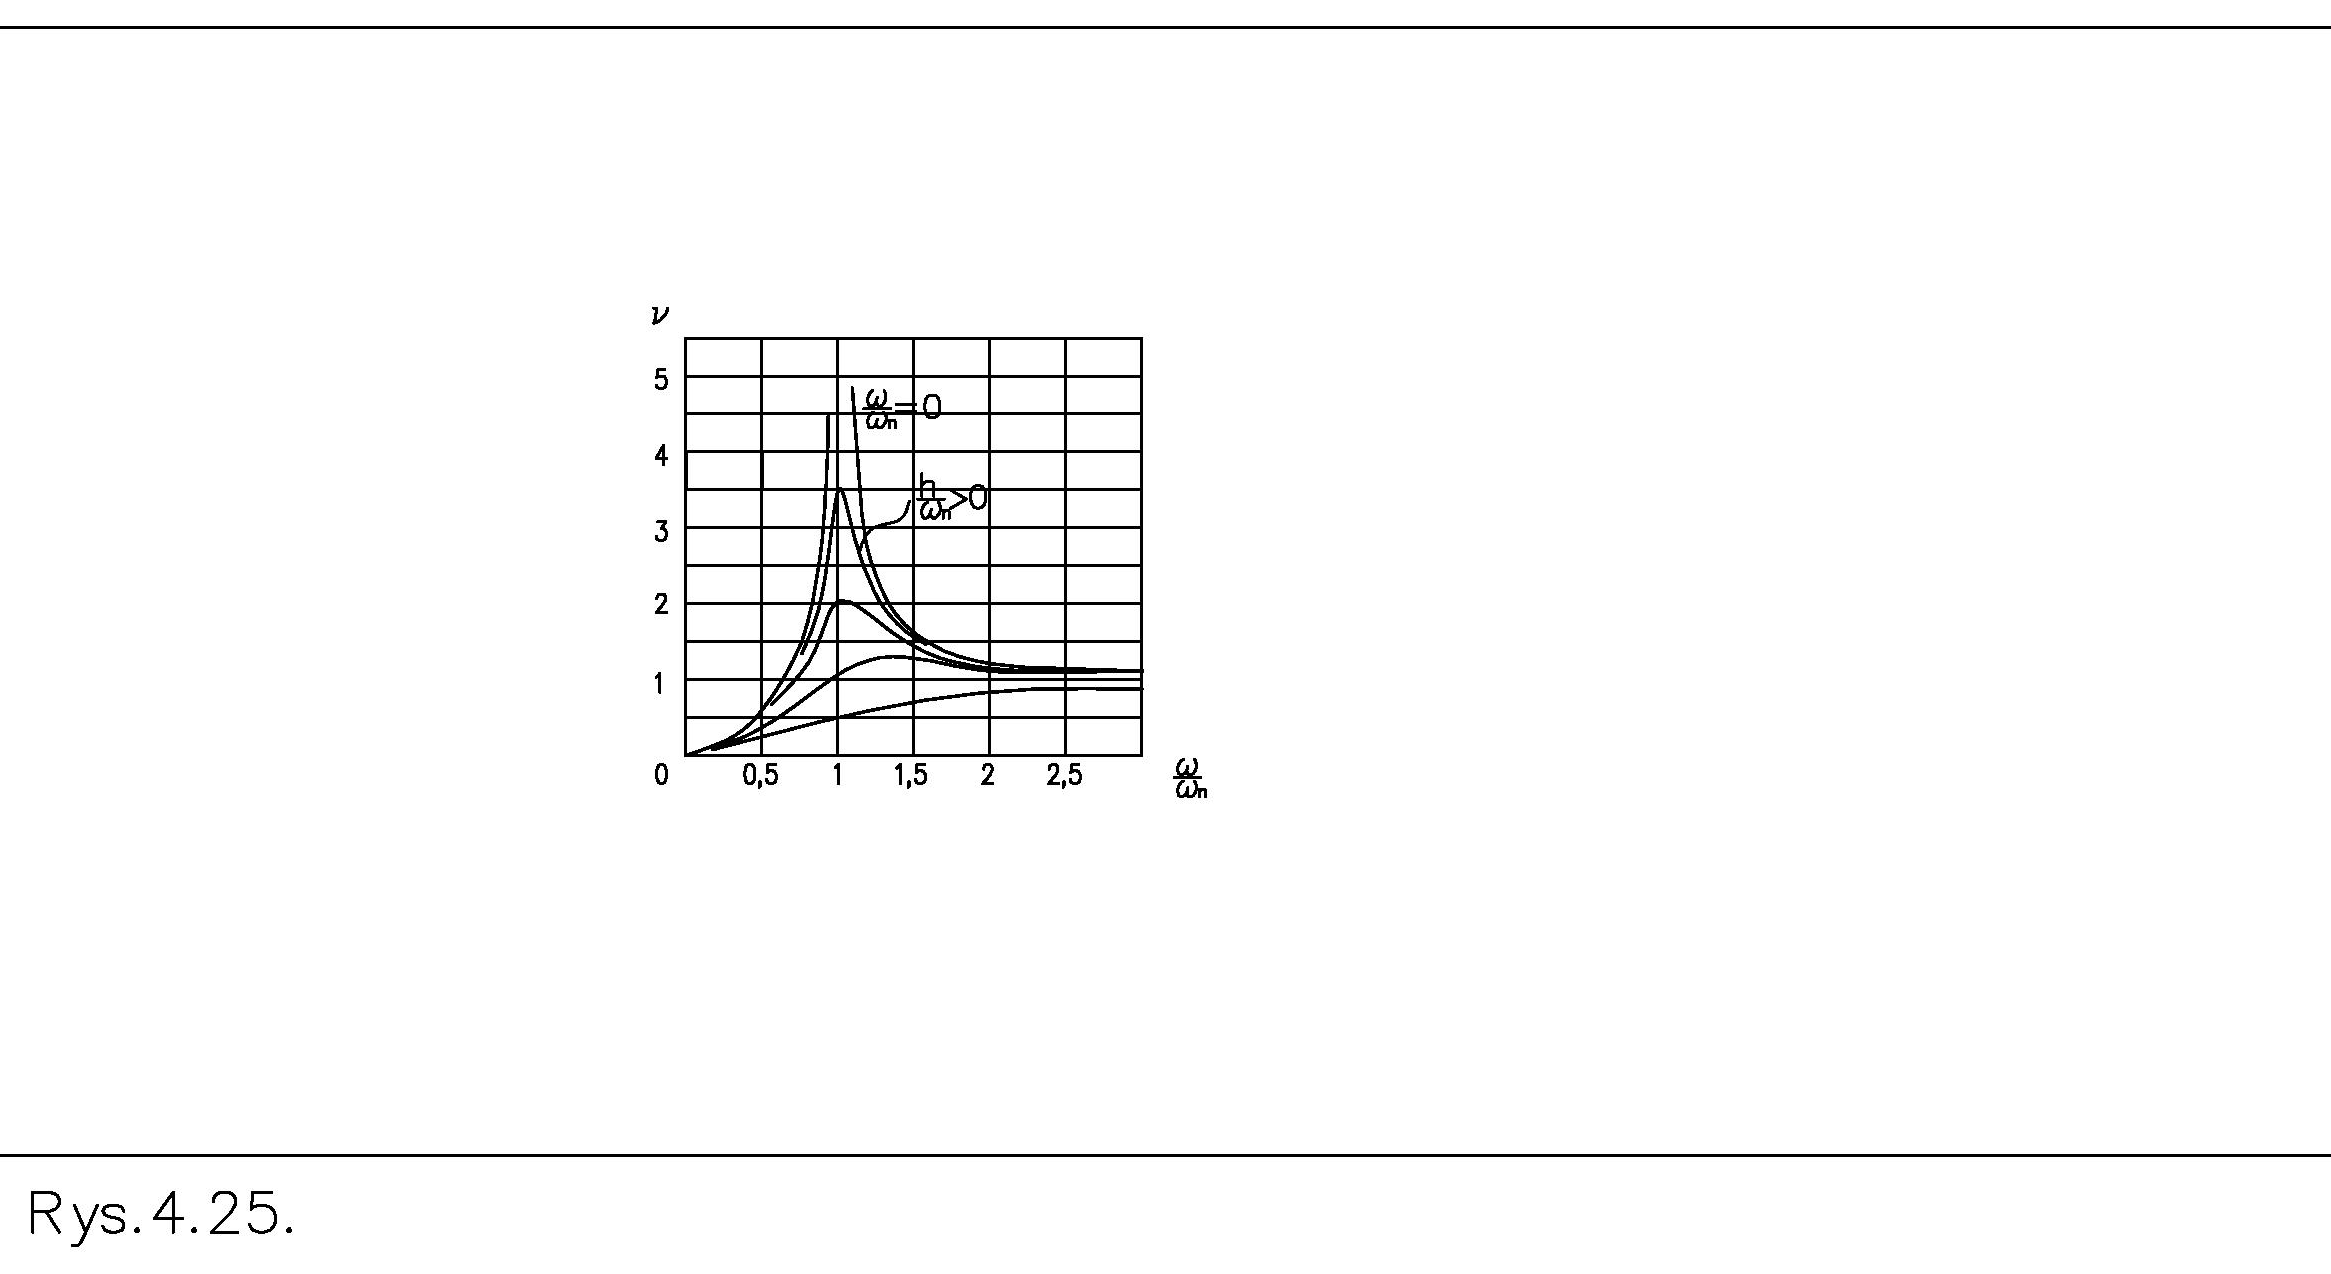
Istotną właściwość układu pokazuje współczynnik wzmocnienia, zdefiniowany w następujący sposób:
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 Górna granica tego stosunku wynosi:
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
& ; = 1 |%| Przebieg wartości współczynnika wzmocnienia, czyli amplitudy ruchu, w zależności od częstotliwości ω, przedstawia charakterystyka amplitudowa na rysunku 6. Pokazuje ona, że przy dużych prędkościach amplituda ruchu jest równa mimośrodowości tarczy e. Wykres fazowy pokazuje, że przy tych prędkościach kąt φ przyjmuje wartości bliskie π. W rezultacie oznacza to, że przemieszczenie następuje w przeciwfazie. Im większe tłumienie c, tym łagodniej zmieniają się amplituda i faza przy zmianie prędkości.
Powyższa właściwość masy wirującej ma swoje konsekwencje w ruchu wirnika o długości L. Umożliwia ona powstawanie kolejnych postaci własnych ugięcia w wirnikach podatnych. Zagadnienie to zostanie omówione osobno przy analizie zachowania wirników giętkich.
Wyważanie na wyważarkach podkrytycznych
Podczas wyważania na wyważarkach podkrytycznych więzy pozwalają wirnikowi wyłącznie na obrót. Konstrukcja wyważarki sprawia, że wirnik nie drga. Wykonuje wyłącznie ruch obrotowy. Jeśli na wirniku występuje niewyważenie, wywołane nim siły bezwładności działają na elementy podporowe. Siły te są mierzone i analizowane.
Takie właściwości uzyskuje się dzięki odpowiednio dużej sztywności podpory. Jest ona na tyle duża, że przy dowolnej prędkości obrotowej wirnika układ pozostaje poniżej rezonansu.
Warto przywołać tu potoczne stwierdzenie: poniżej rezonansu zachowanie wirnika określa sztywność podpór, a powyżej rezonansu – wielkość masy wirnika i jej rozkład. Każda zmiana wielkości lub rozkładu masy wymaga przeprowadzenia nowej identyfikacji. W „miękkich” wyważarkach każdy kolejny wyważany wirnik, mający inną masę i jej rozkład, będzie wykonywał już inne ruchy niezależnie od niewyważenia. Dlatego nie można wykorzystać danych ze „starej” identyfikacji dla „nowego” wirnika.
Poszukiwanie obciążenia wymaga zatem nowej identyfikacji.
W wyważarkach „twardych” przy przejściu z jednego wirnika na drugi sztywność podpór się nie zmienia. Można więc wykorzystać dane z „dotychczasowego”
identyfikacji do wyważania wirnika o innym kształcie lub innej masie.
W praktyce sztywne zawieszenia rolek podporowych mogą ulegać odkształceniom. Ich odkształcenia są na tyle małe, że przy obliczaniu niewyważeń można zminimalizować ich wpływ, stosując stałe współczynniki dla różnych prędkości obrotowych, zależne wyłącznie od masy wirnika. Mogą to być na przykład trzy zestawy współczynników obowiązujących w całym zakresie prędkości obrotowych: dla małej, średniej i dużej masy wirnika.
Wyeliminowanie wpływu ilości i rozmieszczenia masy na siły występujące w podporach podczas obrotów wyważonego wirnika otwiera nowe możliwości w procesie wyważania, w tym:
a) oddzielenie procesu identyfikacji od wirnika wyważanego w danej chwili
b) wybór położenia płaszczyzn korekcji niezależnie od położenia płaszczyzn pomiarowych.
Skąd biorą się te możliwości w wyważarkach podkrytycznych? Jedynie siły bezwładności wywołane niewyważeniem stanowią zmienne obciążenie podpór wirnika. Zmiana prędkości obrotowej powoduje proporcjonalne i przewidywalne zmiany amplitud sił bezwładności. Inne siły bezwładności nie występują. Dzięki sztywności wirnika wzajemne ułożenie wszystkich składowych niewyważenia nie zmienia się wraz ze zmianą prędkości obrotowej. Dwa wirniki o bardzo różnym wyglądzie, np. lekki i ciężki, smukły i masywny, ale obciążone takim samym niewyważeniem, zachowają się na tej wyważarce identycznie. Oznacza to, że zmiana obciążenia podpór w obu przypadkach będzie identyczna.
Kalibracja z użyciem wirnika wzorcowego
Jeżeli identyfikacja nie jest powiązana z masą i kształtem wirnika, można ją przeprowadzić jednokrotnie, dla wszystkich wirników, z użyciem wirnika wzorcowego. Dane z identyfikacji należy zapisać w pamięci maszyny jako współczynniki kalibracyjne i wykorzystywać podczas kolejnych wyważań. Dlatego maszyny te są kalibrowane jednorazowo przez serwis fabryczny po montażu w hali produkcyjnej klienta. W praktyce podczas eksploatacji maszyny zmiany zachodzą w fundamencie oraz w sposobie mocowania maszyny do fundamentu. Dlatego najlepszą skuteczność wyważania zapewnia coroczny przegląd serwisowy wykonywany przez zespół producenta wyważarki.
Przypominamy, że wyważarka nadkrytyczna wykonuje pomiary, gdy wirnik znajduje się zawsze w identycznym położeniu. To położenie jest kątowe względem lemiesza, a siły bezwładności tworzą zmienny układ sił zawierający składowe. Obejmuje on składową stałą od niewyważenia oraz zmienną od całej masy wirnika.
Wyważarka podkrytyczna wykonuje również pomiary, gdy wirnik znajduje się zawsze w identycznym położeniu kątowym względem lemiesza, a siły bezwładności tworzą niezmienny układ zawierający jeden zbiór sił – tych pochodzących od niewyważenia. Nie występuje rozdzielenie siły i ruchu, ponieważ nie ma ruchu poprzecznego. Niezmienność układu polega na jednakowej zależności wszystkich elementów zbioru od prędkości obrotowej oraz na stałości lub zerowaniu kąta φ (rysunek 6).
Na wyważarce podkrytycznej obserwujemy kinetostatyczny układ sił, zawierający składniki, które zmieniają się w przewidywalny i obliczalny sposób wraz ze zmianą prędkości obrotowej.
Podsumowanie
- Za pomocą wyważarki nie można bezpośrednio wskazać ani zmierzyć położenia kątowego niewyważenia na wirniku, co wynika z przesunięcia fazowego między siłą bezwładności od niewyważenia a ruchem obrotowym wirnika oraz z sumowania ruchów wykonywanych w kilku stopniach swobody. Jedną z przeszkód jest wpływ sił bezwładności generowanych przez poprzeczny ruch drgający wirnika. Możliwość określenia położenia nadmiaru masy pojawia się na przykład po przeprowadzeniu próby z użyciem ciężarków próbnych i wykonaniu obliczeń uwzględniających reakcję wirnika na te ciężarki. Zastosowanie ciężarków próbnych nie zostało przedstawione w tym tekście.
- Cechą wspólną wyważania wirników we własnych łożyskach i na wyważarkach nadkrytycznych jest wykonywanie tzw. ograniczonej identyfikacji dynamicznej układu wirnik + podpory, z użyciem ciężarków próbnych, przed każdym wyważaniem. Taka próba ma sprawdzić zachowanie układu: konkretnego wirnika wraz z fundamentem, pod wpływem obciążenia zewnętrznego przyłożonego na przykład w dwóch punktach, a dodatkowo w dowolnym punkcie, lecz w tym samym kierunku. Bezpośrednią przyczyną konieczności przeprowadzenia próby jest występowanie sił bezwładności pochodzących od całej masy wirnika podczas drgań, niezależnych od sił bezwładności od niewyważenia.
- Główną zaletą wyważarek podkrytycznych w porównaniu z nadkrytycznymi jest możliwość wykorzystania współczynników kalibracyjnych uzyskanych podczas jednorazowej identyfikacji z wirnikiem wzorcowym do wyważania innych, różnych wirników. Niezależność obliczenia niewyważenia od wielkości i rozkładu masy wyważanego wirnika wynika z wyeliminowania poprzecznych drgań wirnika podczas obrotu.