În general, mișcarea unui rotor rigid este limitată în principal de ceea ce permit legăturile sale. Totuși, rotorul se poate mișca în moduri interesante prin gradele de libertate rămase.
Elementele de mișcare de luat în considerare sunt rotația, care conține două componente, și vibrația transversală, care conține, de asemenea, două componente.
Un rotor montat într-un utilaj rotativ, în propriile sale lagăre, se mișcă în timpul rotației astfel încât două puncte situate pe axa de rotație (de exemplu, în planul lagărelor) descriu mișcări pe elipse sau pe cercuri. Pentru a determina această mișcare, ar trebui culese, la fiecare fus al rotorului, două seturi de date rezultate din măsurători.
Măsurarea mișcării rotorului în lagărele proprii
La echilibrarea rotorului în propriile lagăre, efectuăm măsurători în direcția aleasă, în două puncte decalate unul față de celălalt de-a lungul axei de rotație. Cu ajutorul senzorilor direcționali de vibrații, filtrăm semnalul măsurând componenta acestuia care acționează în direcția selectată. Această componentă ar trebui să aibă o formă de undă armonică, dar este doar apropiată de una armonică, deoarece conține multe perturbații. În utilaj, perturbațiile provin de la diversele componente care sunt excitate și intră în mișcare. De aceea, semnalul util este separat de această componentă cu ajutorul unui circuit electronic cu calități de filtrare ridicate. Metoda de filtrare este specifică mașinilor de echilibrat, deoarece se adaptează la turația instantanee a rotorului și nu pierde nicio informație relevantă despre poziția instantanee a rotorului (inclusiv cea unghiulară). Semnalul util obținut are o frecvență corespunzătoare turației rotorului și o formă de undă armonică.
În textul următor, al doilea tip de filtrare va fi omis în mod deliberat, pentru simplitatea descrierii. Cu toate acestea, el este utilizat întotdeauna.
Acesta este cursul vibrațiilor, așa că se măsoară parametri selectați ai vibrațiilor. Măsurarea dezechilibrului este indirectă. Aceasta înseamnă că valoarea și poziția unghiulară a dezechilibrului pot fi deduse din alte caracteristici ale mișcării rotorului decât forțele provenite direct din dezechilibru. Figurat vorbind, putem spune că sistemul de sprijin al rotorului „transformă forțele în mișcare”.
Cunoașterea comportamentului rotoarelor în rotație facilitează tragerea unor concluzii corecte din asemenea măsurători.
Două familii de mașini de echilibrat: moi și dure
Echilibrarea rotoarelor pe mașini de echilibrat staționare se poate face în două moduri, devenite uzuale în timp, în ordinea următoare:
a) pe mașini de echilibrat supracritice, denumite în mod obișnuit mașini de echilibrat „moi”
b) pe mașini de echilibrat subcritice, denumite în mod obișnuit mașini de echilibrat „dure”.
La mașinile de echilibrat supracritice, modul de a căuta dezechilibrul este similar cu echilibrarea propriilor lagăre. Acolo măsurăm mișcarea și căutăm forțele care o provoacă.
La mașinile de echilibrat subcritice, legăturile permit rotorului doar să se rotească, astfel încât se măsoară exclusiv forțele de inerție provenite din dezechilibru.
Echilibrarea pe mașini de echilibrat supracritice
Echilibrarea pe mașini de echilibrat supracritice Pentru a înțelege procesul de determinare a poziției și a valorilor maselor în exces (necompensate pe fața cilindrică opusă a rotorului de o altă masă) care generează dezechilibrul, este necesar să se analizeze mișcarea oscilatorie a unui sistem cu două grade de libertate.
Proiectanții mașinilor de echilibrat au simplificat metoda de achiziție de date, dându-i rotorului legături la punctele de sprijin care îl obligă să se deplaseze într-un plan, de obicei orizontal. Mișcarea în plan este o mișcare cu două grade de libertate (nu includem rotația). Acest număr de grade de libertate este suficient pentru a determina ambele componente ale dezechilibrului. Mașinile de echilibrat sunt numite supracritice deoarece rigiditatea suportului pe orizontală este atât de mică încât rotorul se află peste rezonanță chiar și după câteva rotații.
Astfel, prima filtrare a semnalului, pe care o numim mecanică, este realizată de elementele de sprijin. Curățarea componentei armonice de interferențe se realizează în timpul echilibrării în modurile proprii ale lagărelor, adică cu ajutorul unui sistem electronic.
Moduri proprii și componente ale dezechilibrului
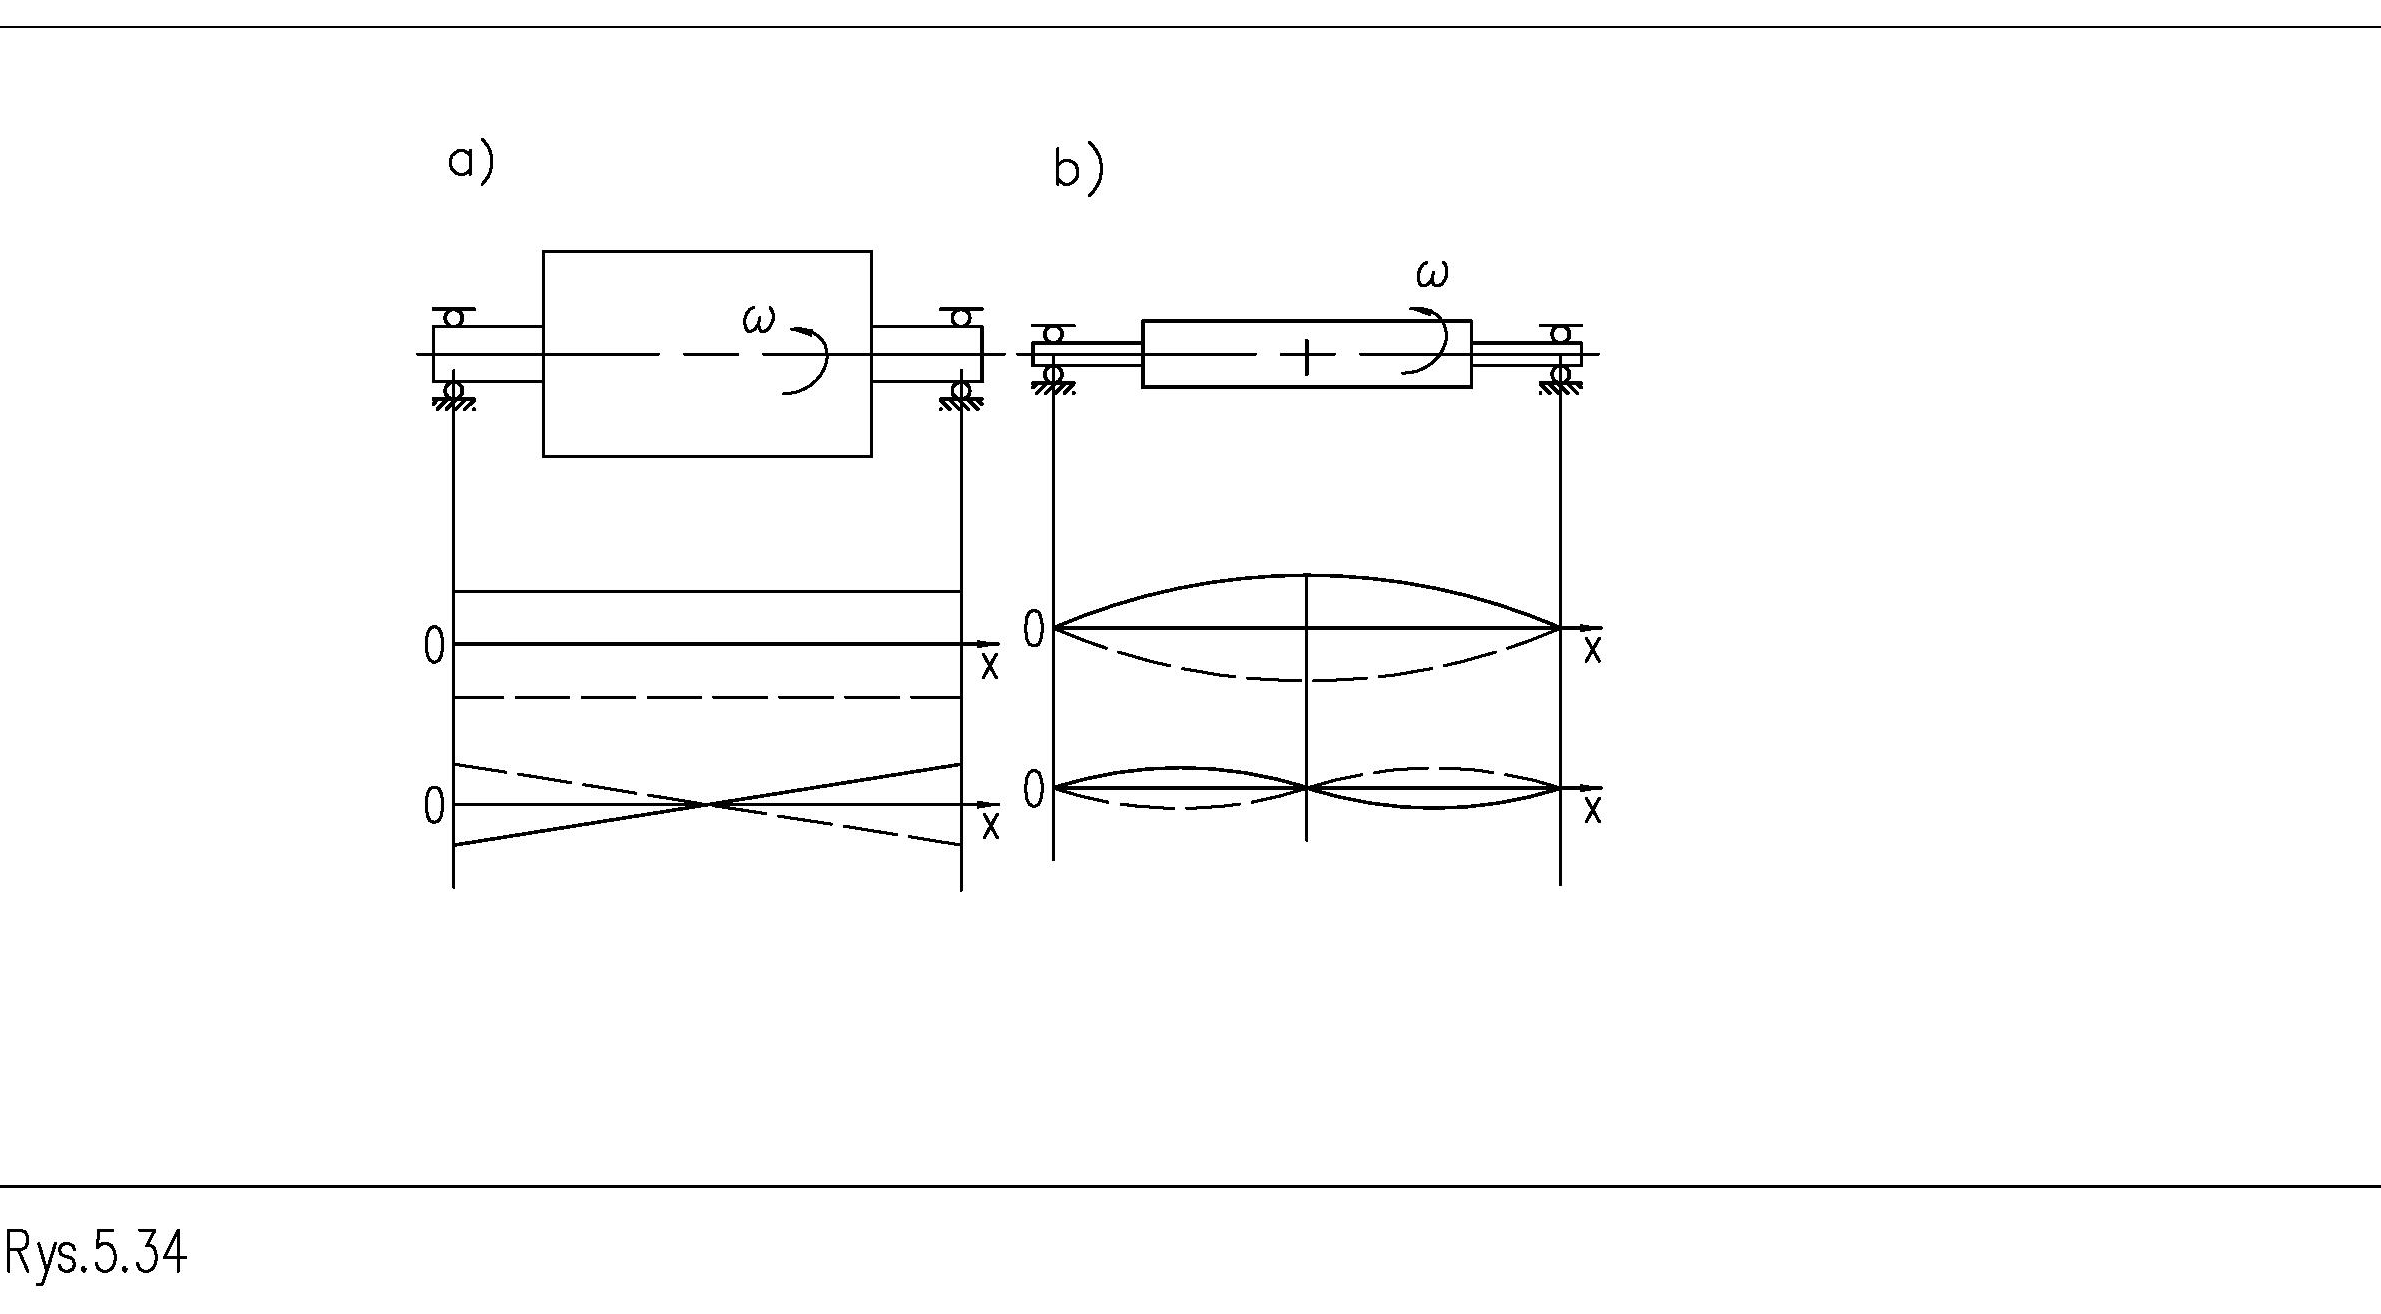
Figura 1 prezintă mișcările pe care le poate executa un rotor rigid, perfect simetric, așezat pe o mașină de echilibrat supracritică. Aceste mișcări pot fi:
a) liniară și paralelă cu axa de rotație
b) unghiulară și care are loc, de exemplu, în plan orizontal.
Fiecare dintre mișcările menționate mai sus se numește mod propriu. Rotoarele rigide nu prezintă alte moduri proprii.
Fiecare dintre aceste mișcări este cauzată de o altă forță de excitație. Cea liniară este cauzată de o forță provenită dintr-un dezechilibru. Un astfel de dezechilibru este numit, în mod obișnuit, static. Cea unghiulară este cunoscută drept moment de dezechilibru. Acestea sunt numite, în mod obișnuit, dinamice. Dacă rotorul este încărcat cu ambele componente ale dezechilibrului, el efectuează ambele mișcări simultan.
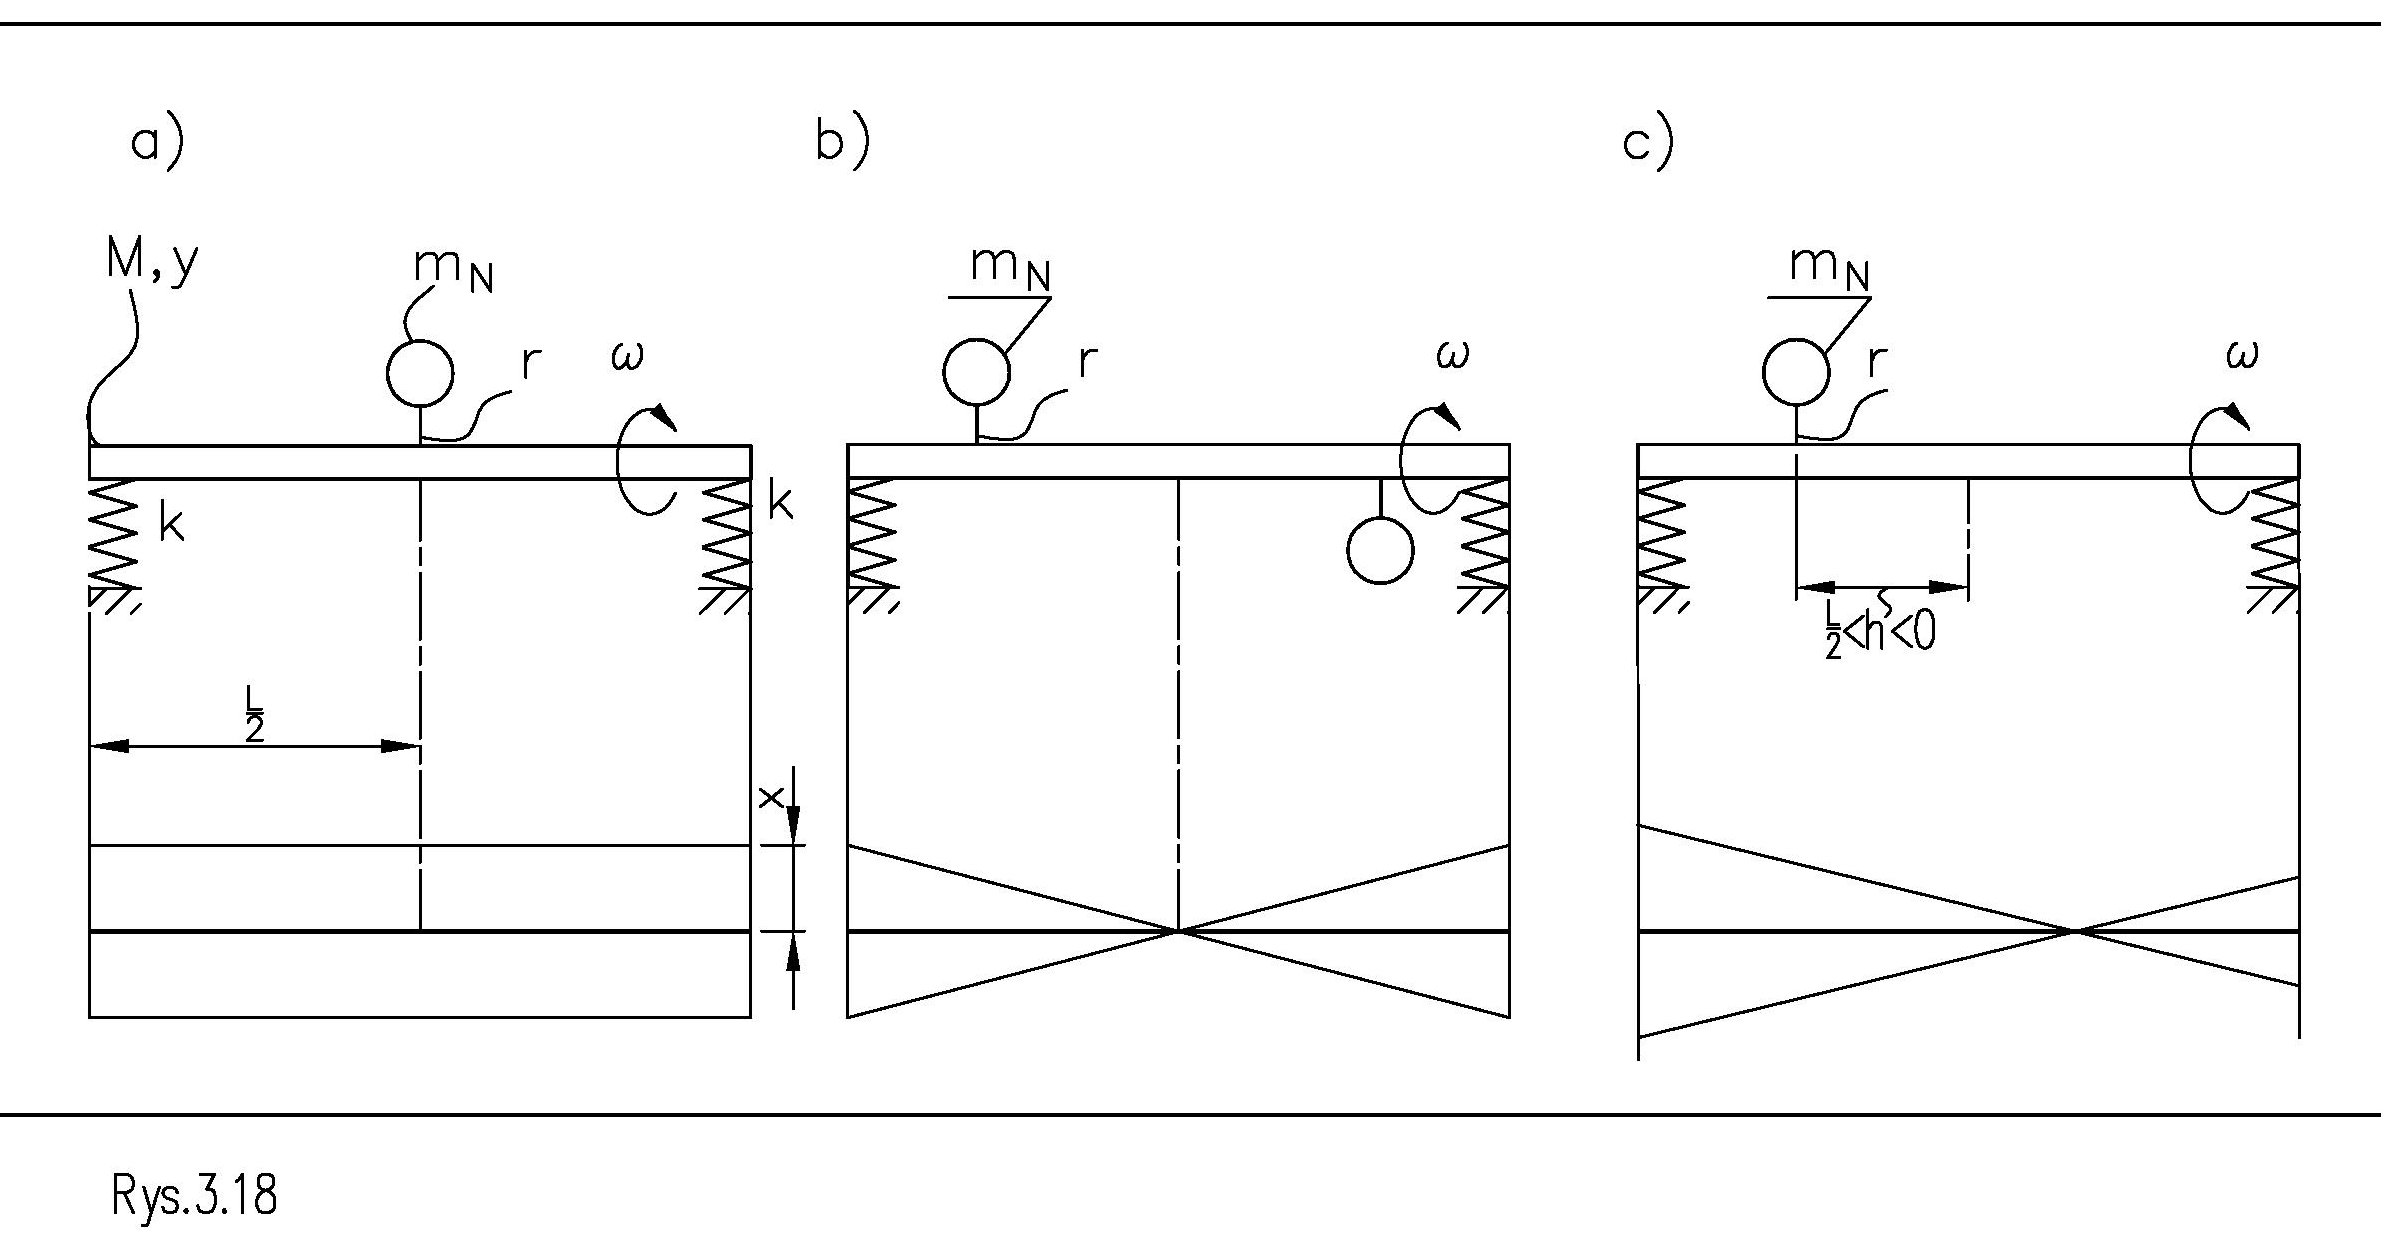
Fără a aduce atingere afirmației de mai sus, trebuie menționat și faptul că mișcarea este suma a două moduri proprii prezentate în Figura 1. Prin urmare, amplitudinea și faza măsurate de senzori se stabilesc ca suma celor două componente. Însumarea mișcărilor poate conduce la valori diferite, care se încadrează într-un interval larg de variație. Figura 2 prezintă schematic componentele dezechilibrului.
Figura 2 prezintă componentele mișcării rotorului provocate de componentele dezechilibrului:
a) liniară, provocată de sarcina statică
b) unghiulară, provocată de sarcina dinamică
c) mixt, cauzat de ambele componente Măsurarea are loc o dată pe rotație și întotdeauna la aceeași poziție unghiulară a rotorului în raport cu lama. Astfel, un rotor aflat în mișcare de rotație este „văzut” de mașina de echilibrat ca și cum nu s-ar roti. Fenomenul dinamic este observat ca fiind chinetostatic.
Metoda și momentul măsurării sunt asigurate de sisteme mecanice și electronice construite în mod corespunzător. Senzorii de vibrații, fixați în suporturile mașinilor de echilibrat, măsoară suma ambelor mișcări efectuate în direcția axei și a acțiunii senzorilor.
Funcționarea mașinilor de echilibrat supracritice diferă de cea a mașinilor de echilibrat subcritice prin faptul că, în timpul măsurătorilor, rotorul efectuează, pe lângă mișcarea de rotație, și mișcări alternative orizontale. Mișcările alternative induc în masa rotorului forțe de inerție suplimentare, provenite din întreaga masă. Aceste forțe sunt perturbații, iar afirmația de mai sus are implicații.
Din cauza complexității problemei, identificarea se realizează nu doar în punctele și în direcția comună a senzorilor de vibrații, ci și la o anumită turație. Se poate spune chiar că identificarea analitică completă a variațiilor forțelor de inerție provenite de la întreaga masă a rotorului este practic imposibil de calculat. Aceasta se datorează faptului că depinde nu numai de masă, ci și de unul dintre momentele de inerție ale masei. Din acest motiv, planurile de test nu pot fi decuplate de planurile de corecție de pe rotor. Corecția trebuie să aibă loc acolo unde au fost atârnate masele de test și unde a fost efectuată identificarea parțială.
Dacă rezultatele măsurătorilor includ atât efectele forțelor de inerție rotative provenite din dezechilibru, cât și pe cele ale forței staționare față de suportul elastic, generate de întreaga masă a rotorului, rezultă că:
a) două rotoare cu aceeași masă, încărcate cu un dezechilibru identic, dar cu forme diferite, se vor comporta diferit pe mașina de echilibrat, la aceeași turație
b) un anumit rotor nu se va comporta dinamic în mod identic atunci când turațiile se modifică, deși dezechilibrul unui rotor rigid este constant; în funcție de valoarea și de distribuția masei rotorului, amplitudinea vibrațiilor măsurate în direcția aleasă pe suporturile rotorului se va modifica.
În plus (așa cum se va arăta mai jos), poziționarea unghiulară dintre forța generată de dezechilibru și mișcarea rotorului se modifică. Acest lucru trebuie înțeles în sensul că rotorul, în aceleași faze ale deplasării vibrațiilor (de exemplu, la oscilația maximă), se află la un unghi de rotație diferit față de lamă și la turații diferite. Aceasta înseamnă că, pe lângă mișcarea de rotație, rotorul efectuează o rotație suplimentară cu un unghi mic, o dată la fiecare schimbare a turației.
Prin urmare, fiecare proces de echilibrare a unui alt rotor, pe o mașină de echilibrat supracritică, este precedat de așa-numita identificare dinamică parțială a rotorului și a suporturilor sistemului. Prin această identificare se determină coeficienții de calibrare, precum și valorile și unghiurile reale de poziționare ale maselor de corecție.
Rotoarele aflate în rotație pe mașini de echilibrat supracritice se comportă specific. Vom urmări acest comportament.
Un sistem model: disc dezechilibrat pe un suport elastic
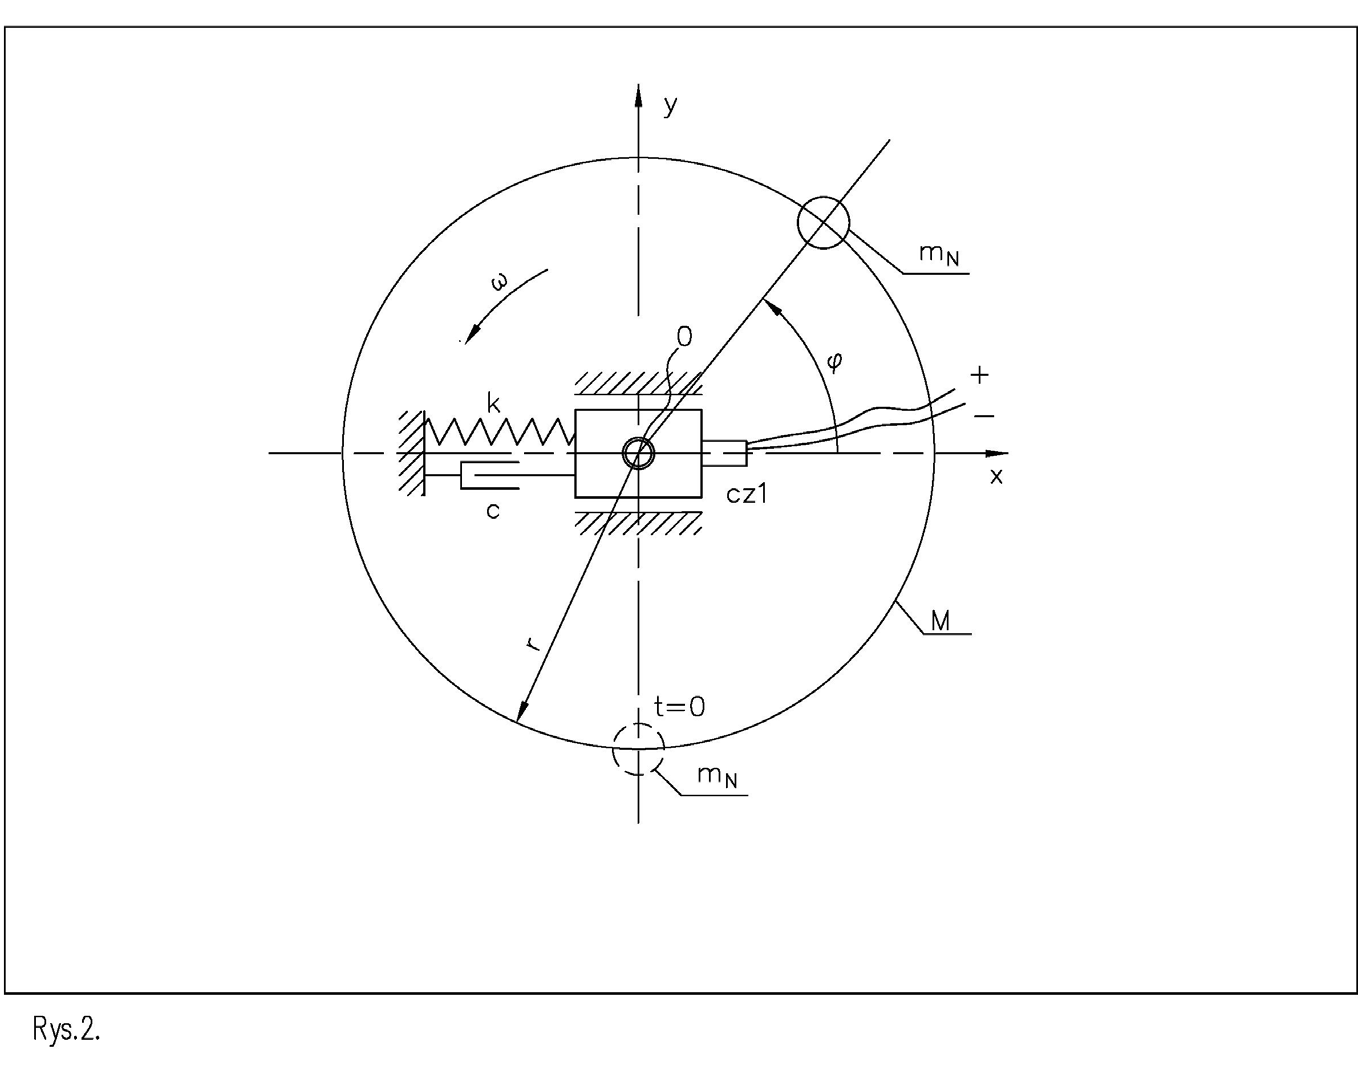
Figura 3 prezintă un sistem format dintr-un rotor de masă M și un suport cu rigiditatea k și amortizarea vâscoasă c. Să analizăm comportamentul unui asemenea sistem.
Suprapunerea legăturilor elastice, ca în Figura 3, filtrează componenta mișcării în direcția aleasă. Semnalele senzorilor de pe mașinile de echilibrat sunt filtrate în mod similar. Senzorii extrag de acolo o componentă, care acționează într-o anumită direcție, din semnalul ce se rotește odată cu rotorul. Componenta extrasă are o formă de undă armonică. Astfel, Figura 3 prezintă starea după filtrarea semnalului util.
Restricționarea mișcării masei prin impunerea unor legături în punctul 0, sub forma unui culisor, pentru deplasarea pe o dreaptă în direcția x nu modifică direcțiile stabilite ale forțelor care apar în punctul 0. Mișcarea discului în direcția axei x are forma unei singure componente armonice.
Forța centrifugă care provoacă mișcarea are valoarea:
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔” ∙𝑟𝑟⃗ Excesul de masă se rotește odată cu discul, cu viteza unghiulară ω, păstrând direcția razei pe care este amplasat. Observăm că valoarea forței de inerție crește exponențial odată cu modificarea turației. Sub acțiunea acestei forțe, rotorul se comportă într-un mod specific. Figura 4 prezintă formele de undă ale forței de inerție generate de dezechilibru și ale mișcării masei. Se observă că forța precede mișcarea cu un unghi φ în rotația rotorului. Valoarea acestui unghi depinde atât de turația aplicată, cât și de rigiditate și de amortizare.
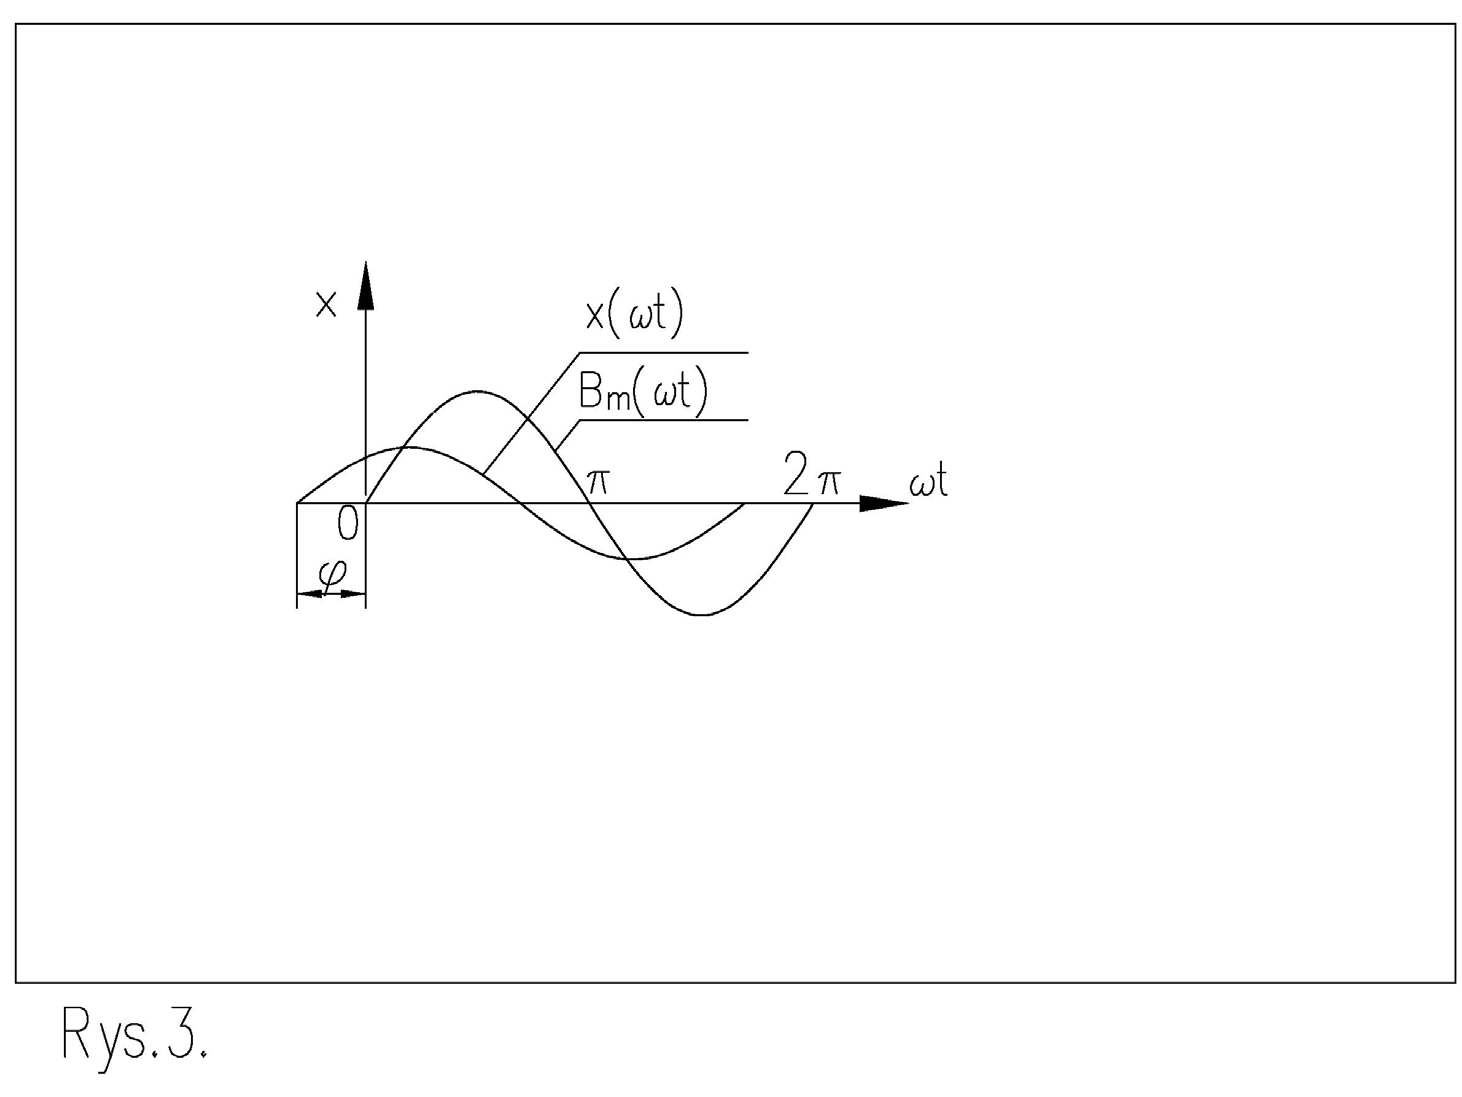
Figura 5 prezintă dispunerea reciprocă a forțelor în punctul 0 pe planul fazelor. Axa verticală indică forțele care depind de deplasarea punctului 0, iar axa orizontală indică forțele care depind de viteza de deplasare în centrul discului. Pe rotor, toate forțele, inclusiv forța provenită de la Bₘ, se rotesc cu turația ω. Poziționarea lor unghiulară reciprocă (pentru un anumit rotor cu o fundație invariabilă pe angrenaj) nu se modifică în timp, pentru turația selectată.
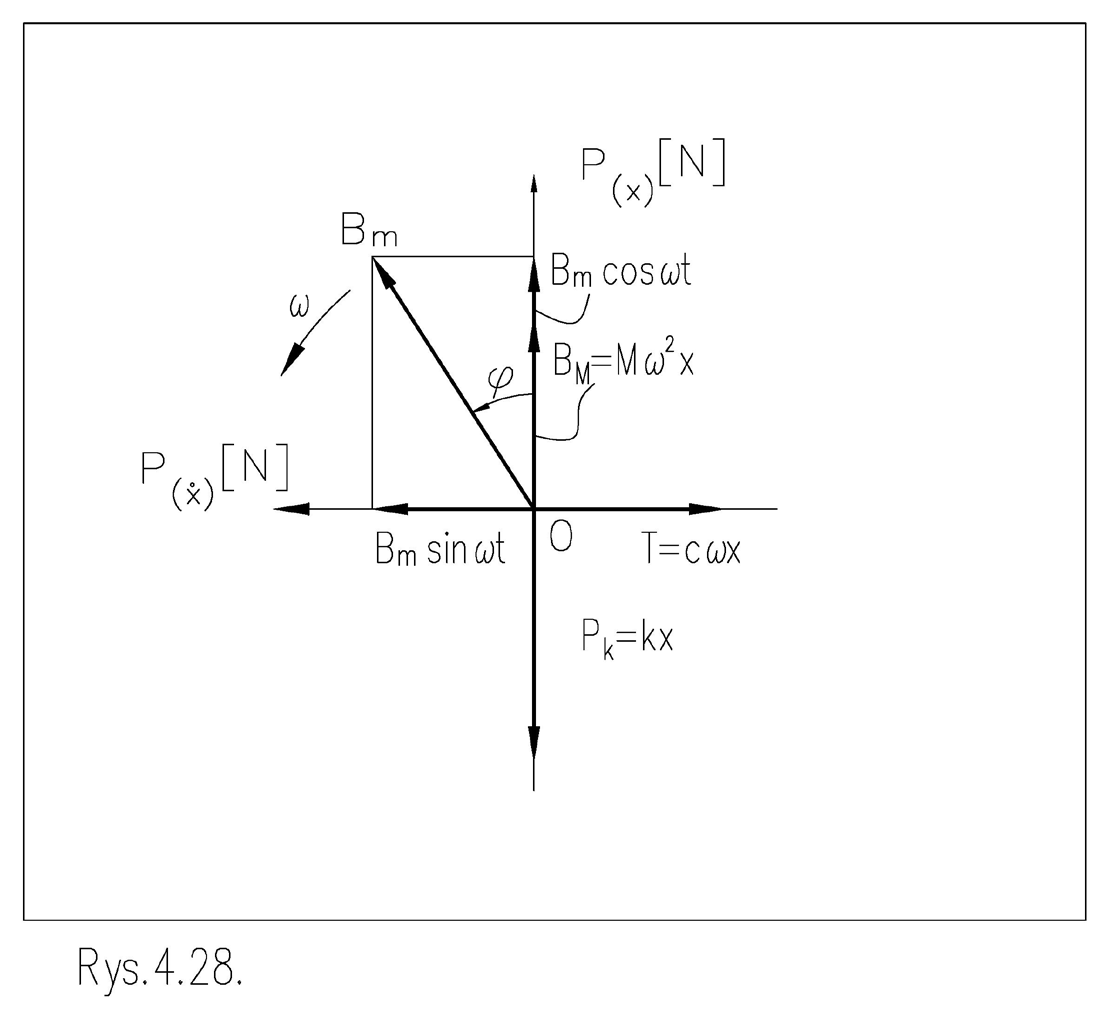
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) în care unghiul b) în care Cazul a) apare atunci când frecvența ω, rezultată din turația discului, are o valoare corespunzătoare așa-numitei frecvențe proprii, cel mai adesea notată cu simbolul ωₙ. Sistemul se află atunci în așa-numita rezonanță, în care amplitudinea mișcării crește. Ca urmare, toate forțele cresc.
Cazul b) apare atunci când frecvența ω, rezultată din turația discului, are o valoare mai mare decât frecvența proprie.
𝜑𝜑= % "
𝜑𝜑> % “
Rezonanța și forța de excitație inerțială
La rezonanță, amplitudinea mișcării este cea mai mare atunci când forța de amortizare atinge o valoare mare. După rezonanță, forța de inerție crește. Amplitudinea ei depinde de frecvența ω la puterea a doua. Prin urmare, forța provenită din dezechilibru sprijină acțiunea forței de rigiditate, iar împreună se opun forței de inerție, care crește la puterea a doua.
Unghiul de defazare produs de forța de inerție φ are valori apropiate de 180° la mașinile de echilibrat supracritice. La echilibrarea în propriile lagăre, acestea pot acoperi un domeniu mai larg de variație.
Dezechilibrul este o forță de excitație care acționează asupra rotorului, numită forță de inerție. Denumirea provine de la forța de inerție cauzată de rotație. Valoarea forței provenite din dezechilibru depinde de frecvența rezultată din rotație. Această dependență face ca sistemul să se comporte specific la turații înalte, adică peste rezonanță.
O proprietate importantă a sistemului este evidențiată de factorul de multiplicare, definit astfel:
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 Limita superioară a raportului este:
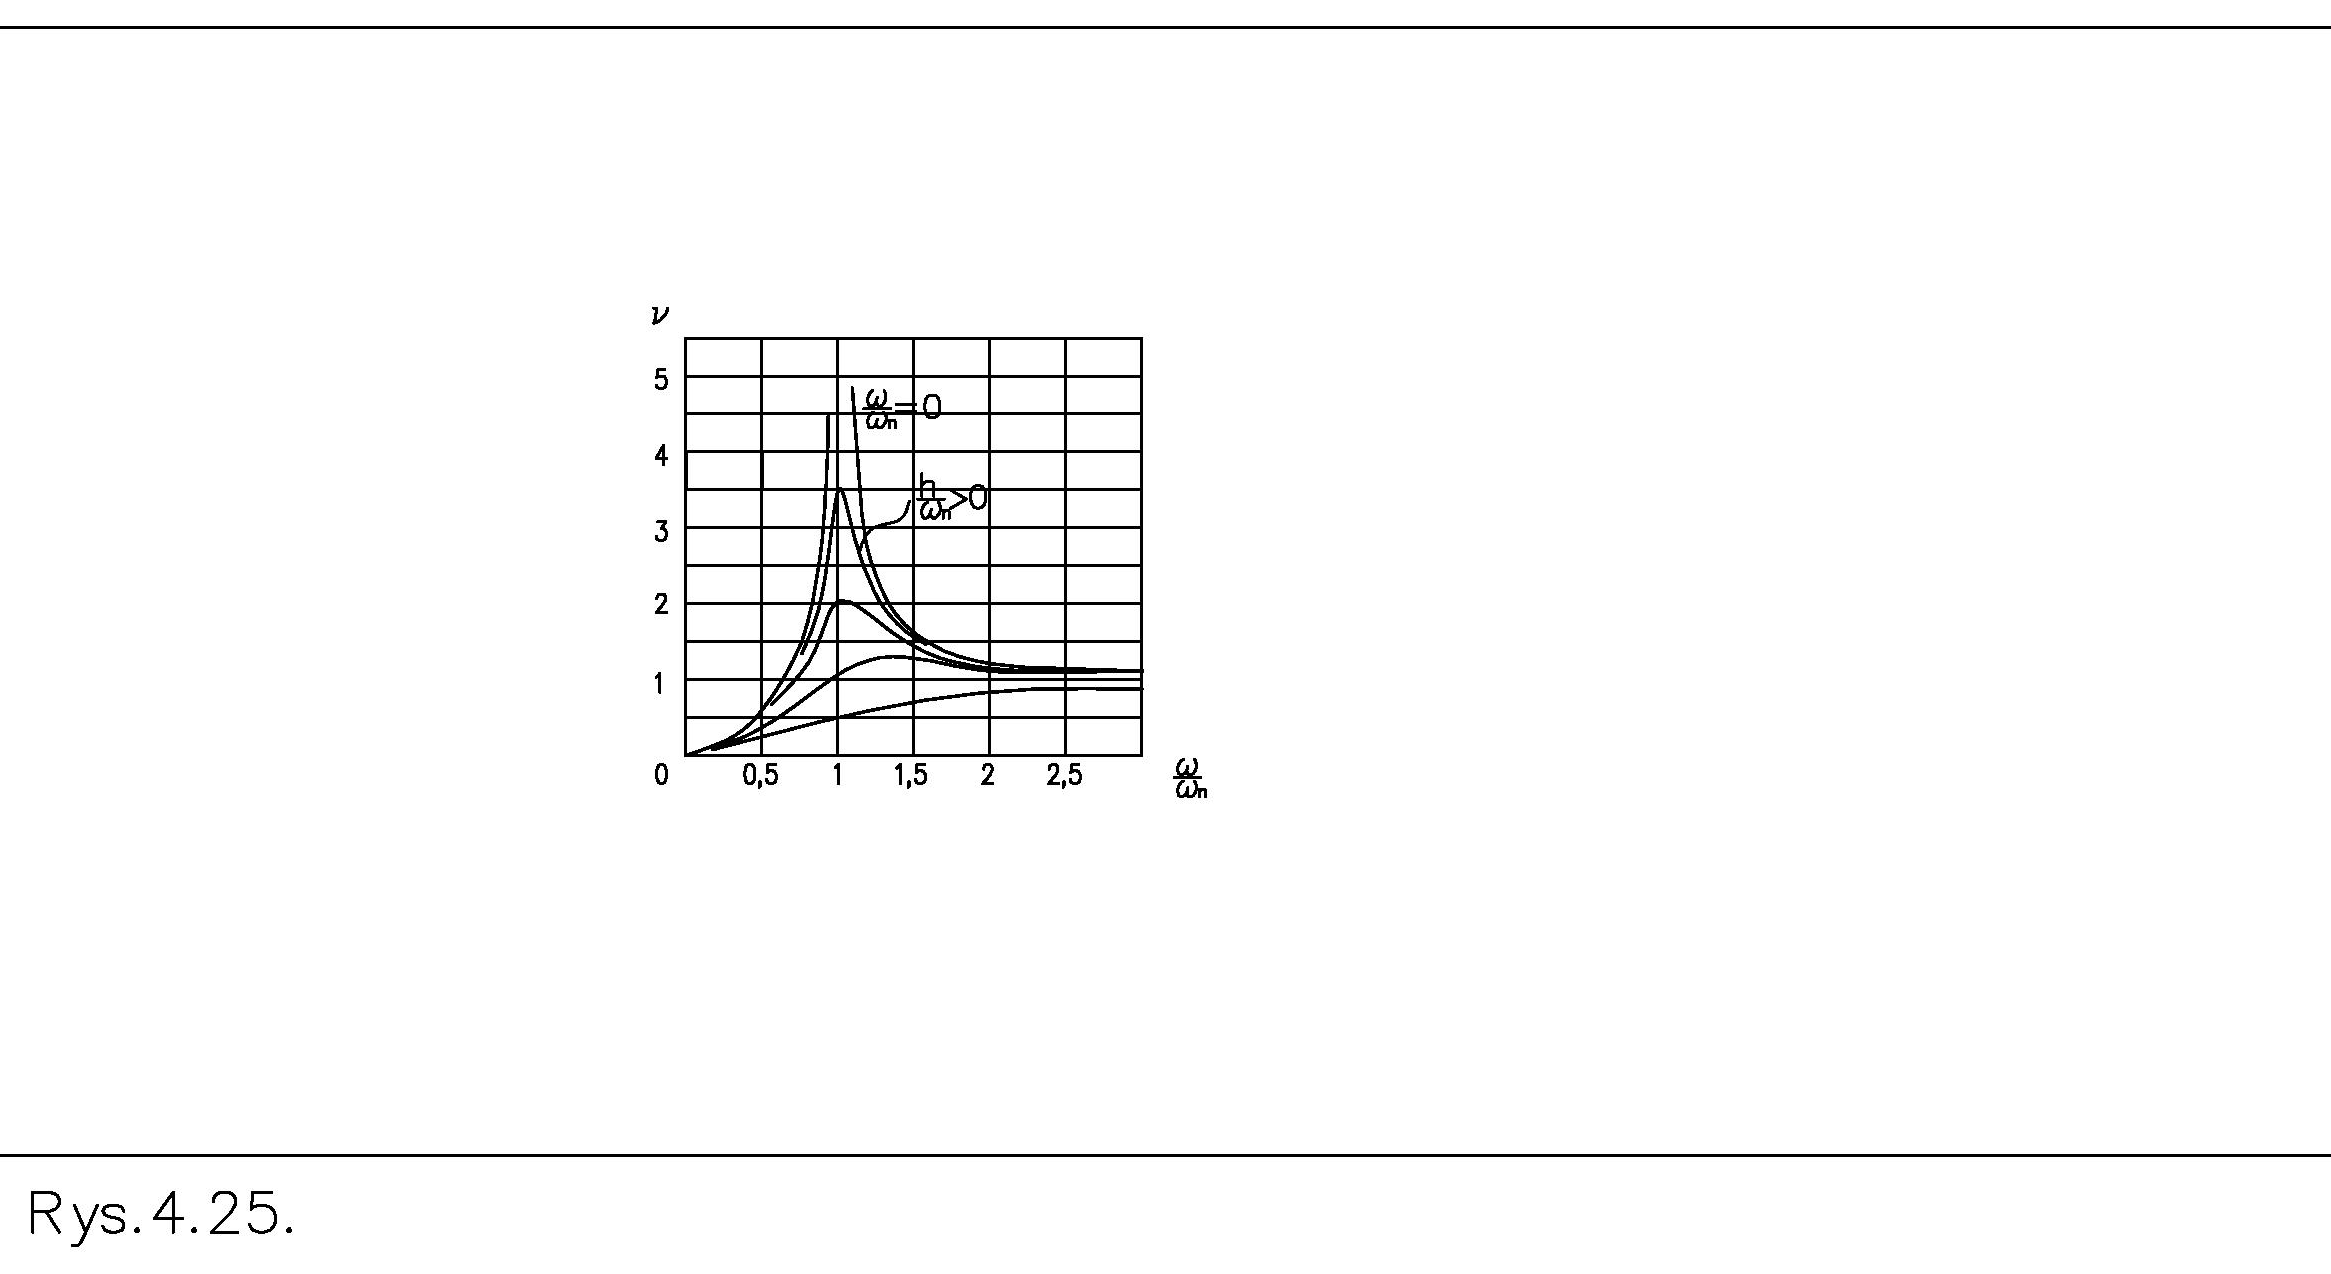
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
& ; = 1 |%| Evoluția valorii factorului de multiplicare, sau a amplitudinii mișcării, în funcție de frecvența ω, este prezentată în caracteristica de amplitudine din Figura 6. Aceasta arată că, la turații înalte, amplitudinea mișcării este egală cu excentricitatea discului e. Diagrama de fază arată că, la aceste turații, unghiul φ capătă valori apropiate de π. În consecință, aceasta înseamnă că deplasarea este în antifază. Cu cât amortizarea c este mai mare, cu atât modificările de amplitudine și de fază sunt mai line atunci când se schimbă turația.
Proprietatea de mai sus a masei în rotație are consecințe în mișcarea unui rotor de lungime L. Ea permite formarea unor moduri proprii succesive de încovoiere la rotoarele flexibile. Această problemă va fi tratată separat la analiza comportamentului rotoarelor elastice.
Echilibrarea pe mașini de echilibrat subcritice
La echilibrarea pe mașini de echilibrat subcritice, legăturile permit rotorului doar să se rotească. Prin construcție, rotorul nu vibrează. El efectuează numai mișcare de rotație. Dacă pe rotor există un dezechilibru, forțele de inerție generate de acesta acționează asupra elementelor de sprijin. Forțele sunt măsurate și analizate.
Asemenea proprietăți se obțin printr-o rigiditate suficient de mare a suportului. Aceasta este destul de mare pentru ca sistemul să rămână sub rezonanță la orice turație a rotorului.
Aici se poate aminti o afirmație uzuală: sub rezonanță, comportamentul rotorului este determinat de rigiditatea suportului, iar peste rezonanță de cantitatea de masă a rotorului și de distribuția acesteia. Orice modificare a cantității sau a distribuției masei impune efectuarea unei noi identificări. La mașinile de echilibrat „moi”, fiecare rotor nou care urmează a fi echilibrat, având o altă cantitate de masă și o altă distribuție a acesteia, va efectua deja mișcări diferite, indiferent de dezechilibru. Prin urmare, datele din identificarea „veche” nu pot fi utilizate pentru rotorul „nou”.
Căutarea sarcinii necesită, prin urmare, o nouă identificare.
La mașinile de echilibrat „dure”, la trecerea de la un rotor la altul, rigiditatea suporturilor nu se modifică. Astfel, puteți utiliza datele de la rotorul „vechi”
identificare pentru a echilibra un rotor de altă formă sau de altă greutate.
În practică, suspensiile rigide ale rolelor de sprijin pot fi reformate. Deformațiile lor sunt suficient de mici încât influența acestora poate fi redusă la minimum în calculul dezechilibrelor, folosind coeficienți fixi pentru diferite turații, în funcție numai de masa rotorului. Pot fi, de exemplu, trei seturi de coeficienți valabile pentru întreaga gamă de turații: pentru masă mică, medie și mare a rotorului.
Eliminarea efectului cantității și distribuției masei asupra forțelor care apar la susținerea unui rotor echilibrat aflat în rotație conduce la noi posibilități de proces în echilibrare, inclusiv:
a) decuplarea procesului de identificare de rotorul echilibrat la momentul respectiv
b) alegerea poziției planurilor de corecție independent de poziția planurilor de măsurare.
De unde provin aceste capacități în cazul mașinilor de echilibrat subcritice? Doar forțele de inerție cauzate de dezechilibru reprezintă o sarcină variabilă asupra suportului rotorului. Modificarea turației produce variații proporționale și previzibile ale amplitudinilor forțelor de inerție. Alte forțe de inerție lipsesc. Datorită rigidității rotorului, poziționarea unghiulară reciprocă a tuturor componentelor dezechilibrului nu se modifică atunci când se schimbă turația. Două rotoare cu aspect foarte diferit, de exemplu un rotor ușor și unul greu, un rotor zvelt și unul masiv, dar încărcate cu același dezechilibru, se vor comporta identic pe această mașină de echilibrat. Aceasta înseamnă că variația sarcinii pe suporturi va fi identică în ambele cazuri.
Calibrarea cu un rotor de referință
Dacă identificarea nu depinde de masa și forma rotorului, procesul de identificare poate fi efectuat o singură dată, pentru toate rotoarele, cu ajutorul unui rotor de referință. Datele rezultate din identificare trebuie stocate în memoria mașinii sub formă de coeficienți de calibrare și utilizate la echilibrările ulterioare. Prin urmare, aceste mașini sunt calibrate o singură dată de către service-ul producătorului, după asamblarea în hala clientului. În practică, apar modificări la nivelul fundației și al modului de prindere a utilajului de fundație în timpul funcționării acestuia. De aceea, cea mai bună eficiență de echilibrare este asigurată de service-ul anual efectuat de echipa producătorului mașinii de echilibrat.
Amintim că o mașină de echilibrat supracritică efectuează măsurători atunci când rotorul se află întotdeauna în aceeași poziție. Această poziție este unghiulară în raport cu lama, iar forțele de inerție formează un sistem variabil de forțe care conține mai multe componente. Acesta include o componentă constantă, provenită din dezechilibru, și una variabilă, provenită din întreaga masă a rotorului.
O mașină de echilibrat subcritică efectuează măsurători și atunci când rotorul se află întotdeauna într-o poziție unghiulară identică față de lamă, dar forțele de inerție formează un sistem invariabil care conține un singur set de forțe – cele generate de dezechilibru. Nu există o separare între forță și mișcare, deoarece mișcarea laterală nu apare. Invariabilitatea sistemului constă în dependența egală, de turație, a tuturor elementelor setului și în constanța sau anularea unghiului φ (Figura 6).
La o mașină de echilibrat subcritică observăm un sistem cinetostatic de forțe, cu elemente care variază într-un mod previzibil și calculabil odată cu modificarea turației.
Concluzie
- Nu este posibil să se indice sau să se măsoare direct poziția unghiulară a dezechilibrului pe rotor cu ajutorul unei mașini de echilibrat, din cauza defazajului dintre forța de inerție generată de dezechilibru și mișcarea de rotație a rotorului, precum și a însumării mișcărilor efectuate conform mai multor grade de libertate. Un obstacol îl reprezintă influența forțelor de inerție generate de mișcarea oscilatorie transversală a rotorului. Posibilitatea de a identifica locul excesului de masă apare, de exemplu, în urma unui test cu mase de test și a efectuării unor calcule care iau în considerare răspunsul rotorului la aceste mase. Utilizarea maselor de test nu este prezentată în acest text.
- O caracteristică comună a echilibrării rotoarelor în propriile lagăre și pe mașini de echilibrat supracritice este efectuarea așa-numitei identificări dinamice limitate a sistemului: rotor + suport, cu ajutorul maselor de test, înaintea fiecărei echilibrări. Un astfel de test are rolul de a verifica comportamentul sistemului: un anumit rotor + fundație, sub influența unei sarcini externe aplicate, de exemplu, în două puncte și suplimentar în orice alt punct, dar în aceeași direcție. Motivul imediat al necesității testului este prezența forțelor de inerție provenite de la întreaga masă a rotorului în timpul oscilațiilor – independent de forțele de inerție generate de dezechilibru.
- Principalul avantaj al mașinilor de echilibrat subcritice față de cele supracritice este posibilitatea de a utiliza coeficienții de calibrare obținuți într-o singură identificare cu un rotor de referință pentru a echilibra alte rotoare, diferite. Independența calculului dezechilibrului față de cantitatea și distribuția masei rotorului echilibrat a fost obținută prin eliminarea vibrațiilor transversale ale rotorului în timpul rotației.