Orice element structural al unei mașini rotative care participă la mișcarea de rotație are o axă de simetrie. Această axă este totodată axa principală centrală de inerție a masei, iar momentele de deviație ale masei în direcția ei sunt nule. Dacă elementul se rotește efectiv în jurul ei, masa sa nu generează excitație a mișcării și, prin urmare, nu induce forțe în reazemele sale.
Sistemele mecanice care cooperează în mișcare de rotație sunt, de regulă, proiectate astfel încât axele lor de simetrie să coincidă și după asamblare. Din cauza erorilor de formă și de asamblare, axa comună reală de rotație a sistemului nu coincide, cel mai adesea, cu o axă aleasă a unui element component. Prin urmare, centrul de greutate comun al tuturor componentelor unui sistem rotativ nu se află pe axa reală de rotație. Unele componente pot fi, de asemenea, montate oblic, adică cu o eroare unghiulară. Astfel, axa principală de inerție a masei întregului rotor este înclinată față de axa reală de rotație. Poziția axei reale este fixată de rulment (adică de legături). Această dezaliniere a celor două axe (axa principală centrală de inerție și axa reală de rotire) una față de cealaltă este sursa forței de excitație a mișcării și a forțelor suplimentare care apar în punctele de sprijin ale rotorului. Această excitație are particularitatea că amplitudinea forței de excitație crește odată cu creșterea turației rotorului rigid și are o direcție constantă în raport cu rotorul.
Într-un utilaj rotativ, componenta care leagă rotorul și îl menține în structura axei de rotație este expusă direct forțelor provenite din dezechilibru. Este vorba despre rulmenții montați pe fusurile rotorului. În aceștia, forțele de inerție rotative întâlnesc reacțiunile fusurilor.
Exemplul următor arată efectul distructiv al forțelor provocate de dezechilibru asupra duratei de viață a rulmenților. Această influență este evidentă deoarece rulmenții cu bile rezistă mecanic, printre altele, la forțe externe și laterale. Astfel de forțe laterale, pe care le numim forțe de inerție, apar atunci când masa rotorului este accelerată. Ele se opun acestei accelerații. Deoarece în mișcarea de rotație există accelerație centripetă, forțele de inerție acționează centrifug, iar amplitudinile lor depind de turație.
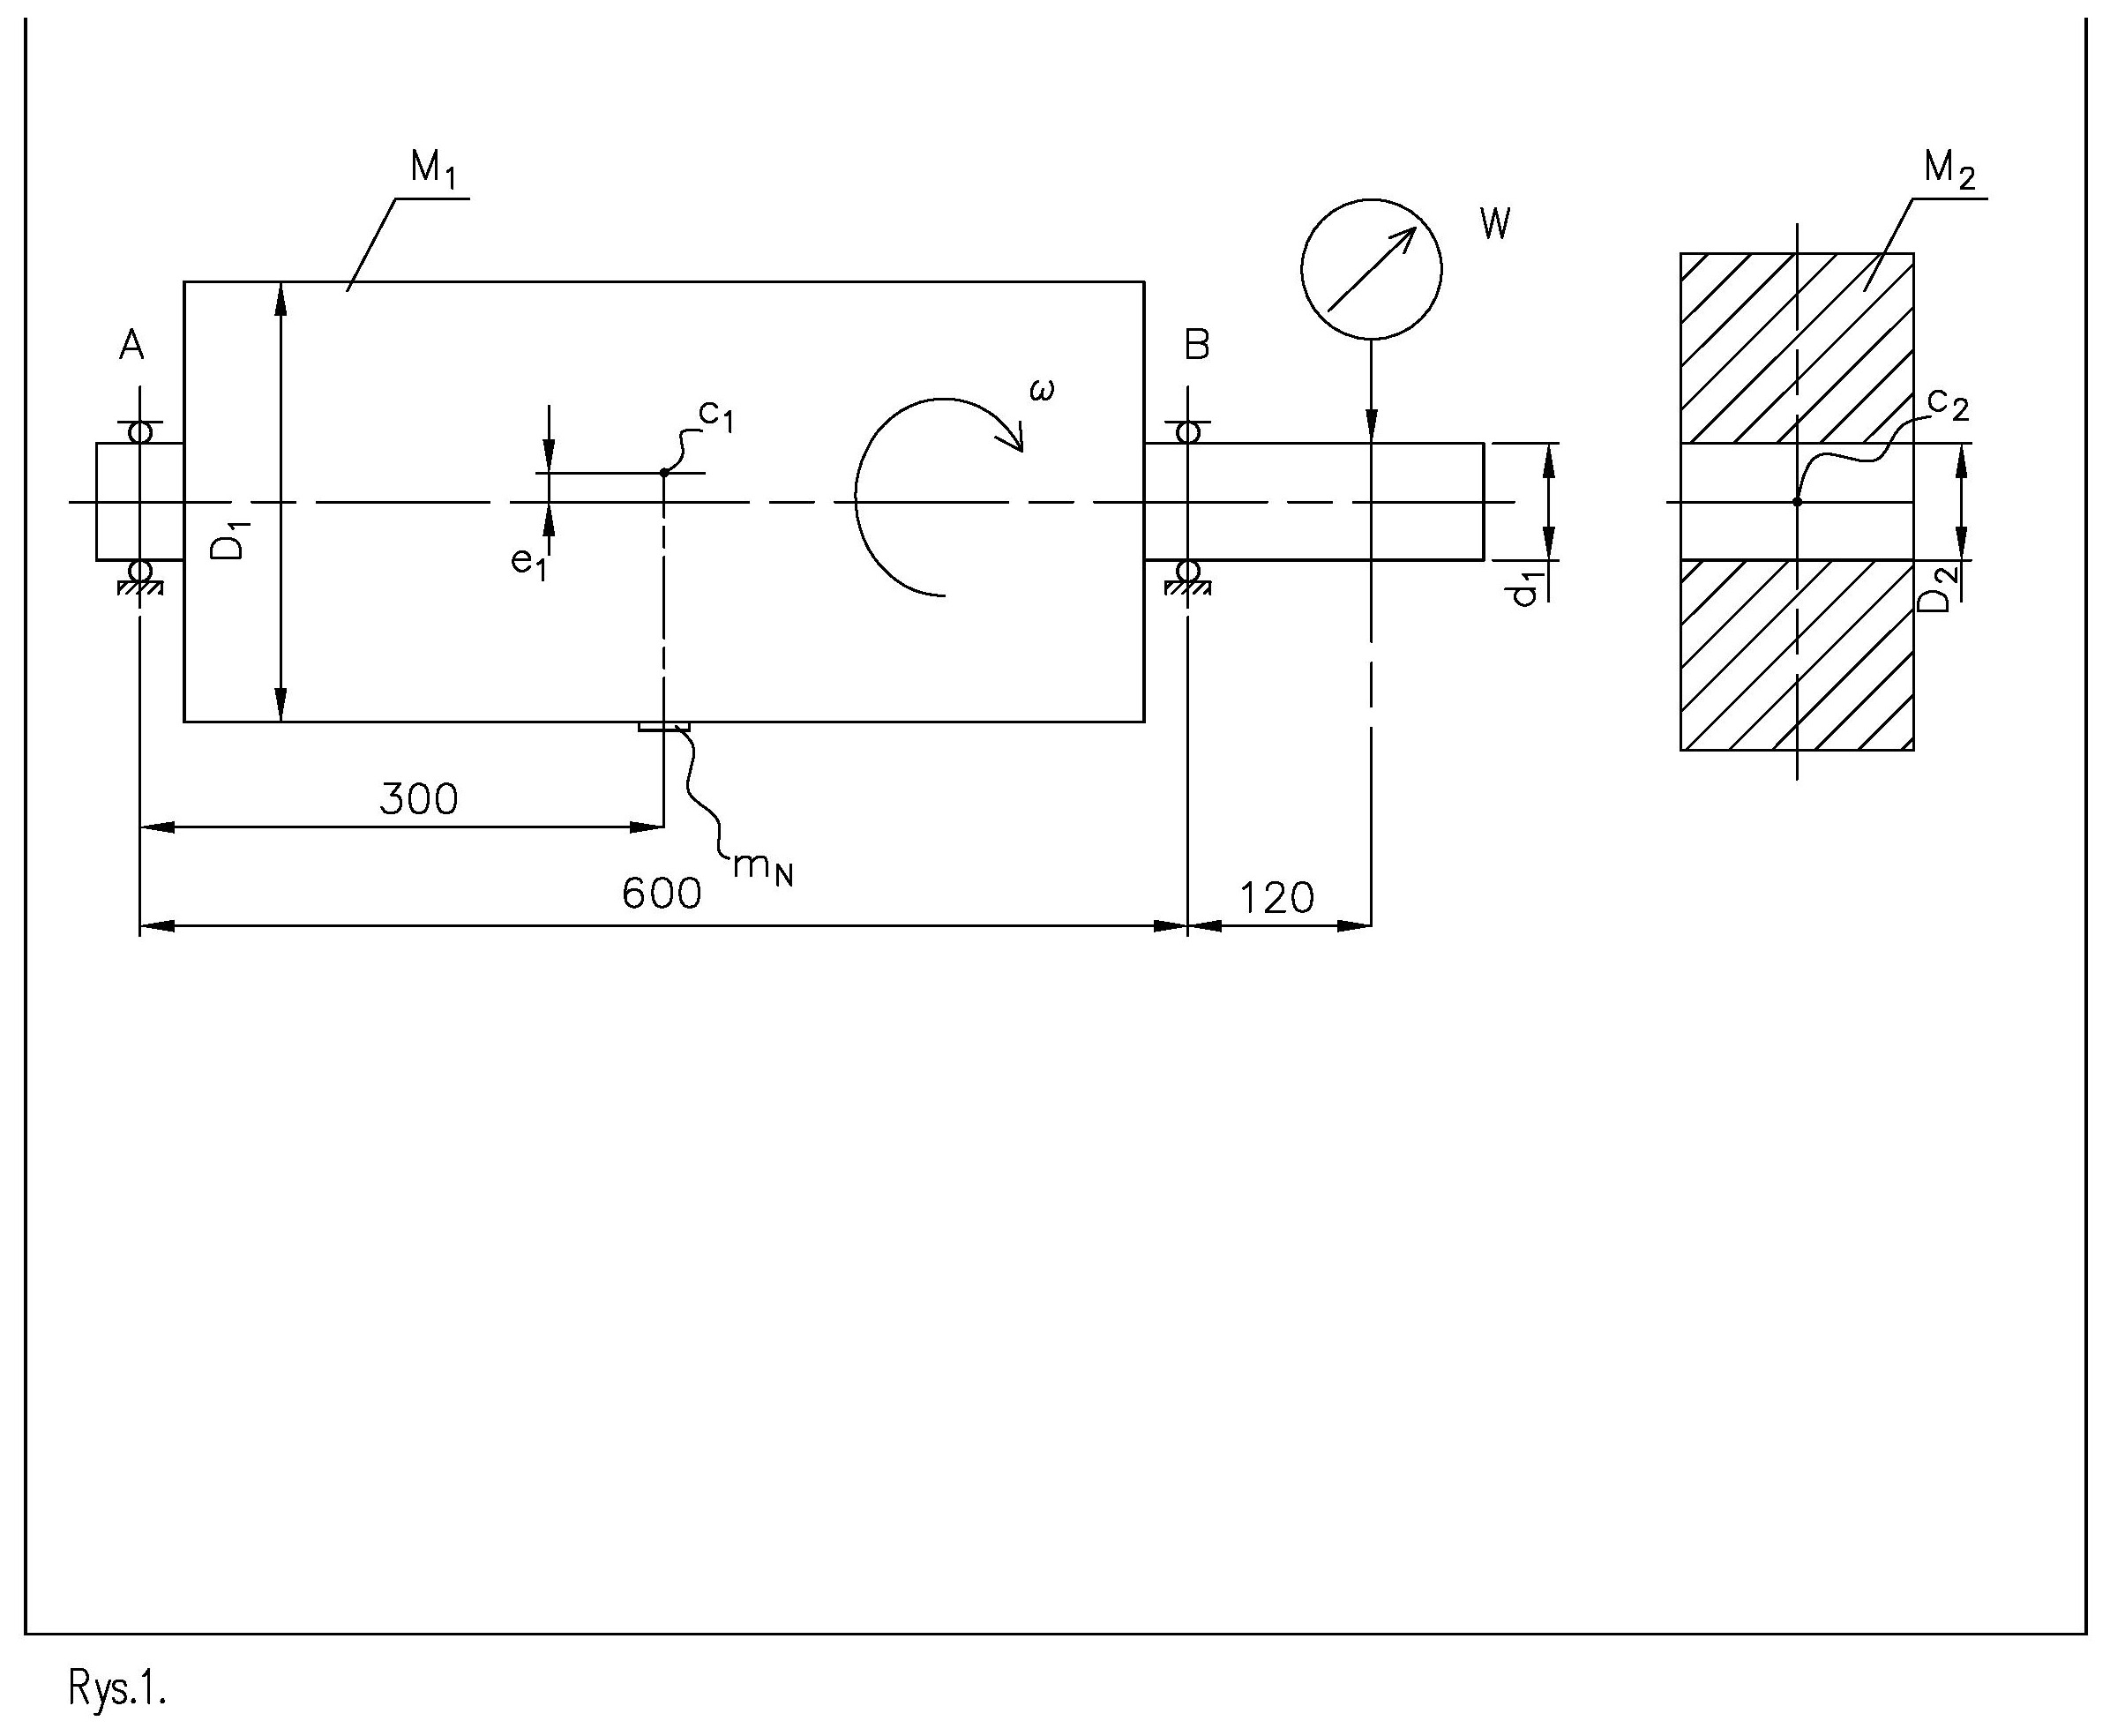
Modelarea rotorului și a discului de ambreiaj
Pentru a analiza efectul dezechilibrului asupra durabilității și selecției rulmenților, a fost adoptat următorul model al conexiunii rotor–semicuplaj. Rotorul este susținut simetric față de centrul său de greutate. Pentru simplificarea analizei, s-a presupus că materialul rotorului este omogen în întregime. Bătaia măsurată a fusului rotorului poate fi cauzată de curbura arborelui sau de prelucrarea mecanică imprecisă.
Date de intrare:
M1 = 500 kg (masa rotorului), M2 = 60 kg (masa discului de cuplaj), d1 = 34.984 mm (diametrul arborelui rotorului), D1 = 600 mm (diametrul exterior al arborelui rotorului), D2 = 3,5H7 mm (diametrul alezajului practicat în discul de cuplaj), W = 24 μm (bătaia radială măsurată pe arborele rotorului), Lh = 10.000 de ore (numărul de ore de funcționare fără defecțiuni admis de proiectantul dispozitivului cu rotor), n = 2.900 rpm (turația rotorului).
Rotorul dispune de un protocol de echilibrare actual, care atestă că a fost echilibrat în clasa G40. Discul de ambreiaj dispune de un protocol de echilibrare actual, care atestă că a fost echilibrat în clasa G1.
Procedura adoptată:
a) Valorile dezechilibrului vor fi determinate fără a utiliza o mașină de echilibrat.
b) Pentru estimarea valorii forțelor de inerție rotative se va utiliza un traductor de deplasare pentru măsurarea bătăii W, precum și măsurarea diametrului arborelui d1 și citirea din tabel a diametrului alezajului din disc D2.
c) Deoarece valoarea dezechilibrului nu poate fi măsurată cu o mașină de echilibrat, se va presupune compunerea forțelor provenite din dezechilibru în condițiile cele mai nefavorabile. Aceste condiții corespund adunării unor vectori având aceeași direcție (în realitate, forțele se pot aduna în direcții diferite).
S-a presupus că va fi analizat rulmentul B, încărcat cu forțe laterale mai mari.
Ipoteza că un rotor cu masa M1 = 500 kg are un dezechilibru inițial de clasa G40 înseamnă deplasarea e1 a centrului său de greutate c1 cu valoarea determinată mai jos.
¹ M. Malec: Echilibrarea dinamică a rotoarelor în teorie și în practică. MM Publications. Bydgoszcz 2022.
Determinarea valorii dezechilibrului
Pentru determinarea valorii dezechilibrului se utilizează relația:
𝑁𝑁E = 𝑚𝑚$ ∙ Unde: – este dezechilibrul rotorului, – clasa de precizie a echilibrării, – turația, – masa în rotație¹.
&,-Q 𝑔𝑔𝑔𝑔𝑔 𝑀𝑀! [𝑔𝑔] 𝑛𝑛 P ()*.
Excentricitatea va fi determinată 𝑚𝑚$ pe baza valorii masei corectoare care ar echilibra rotorul dacă ar fi amplasată pe raza .
Relația (1), după transformare, pentru dezechilibrul G40 și turația n = 2900 obr/min, are forma:
𝜋𝜋∙𝐷𝐷! ∙𝑛𝑛= 60 ∙5 ∙10. ∙40 𝑚𝑚$ = 60 ∙𝑀𝑀! ∙𝐺𝐺 𝑚𝑚$ Unde: este o masă concentrată într-un punct, amplasată pe raza , care generează un dezechilibru .
Se folosește relația de egalitate a momentelor statice ale întregului rotor, raportate la excentricitate, și ale masei corectoare de echilibrare amplasate pe diametru:
%!
“
𝑀𝑀! ∙𝑒𝑒! = 𝑚𝑚$ ∙𝐷𝐷!
De aici:
𝑒𝑒! = 𝑚𝑚$ ∙𝐷𝐷!
2 ∙𝑀𝑀! = 219,6 ∙600 G = NEπn 30M! (1)
” [𝑔𝑔𝑔𝑔𝑔𝑔]𝑀𝑔𝑚 "
%!
𝐺𝐺 𝐺P ‘ Q𝑁 && e!
%!
“
3,14 ∙600 ∙2900 = 219,6 𝑔𝑔, %!
NE "
𝑒𝑒!
2 (2)
2 ∙5 ∙10. = 0,131 𝑚𝑚𝑚𝑚= 131 𝜇𝜇𝜇𝜇 Prin urmare, bătaia radială de măsurat pe suprafața cilindrică:
𝑤𝑤! = 2𝑒𝑒! = 0,262 𝑚𝑚𝑚𝑚= 262 𝜇𝜇𝜇𝜇 Forțele componente care acționează asupra rulmentului sunt:
a) F1 constantă ca valoare și direcție, rezultată din greutatea rotorului și a cuplajului,
b) F2 rotativă, rezultată din dezechilibrul rotorului,
c) F3 rotativă, rezultată din dezechilibrul discului ambreiajului cauzat de excentricitatea fixării sale pe arborele rotorului (notă: se presupune că discul ambreiajului a fost echilibrat, iar dezechilibrul său rezidual are o valoare mică, care poate fi ignorată).
Cele trei componente ale forței care acționează asupra rulmentului
Forța gravitațională care acționează asupra rotorului este întotdeauna orientată în jos. Forțele de inerție provocate de dezechilibru se rotesc odată cu rotorul. Prin urmare, rulmentul este încărcat cu o forță variabilă ca valoare și direcție. Valoarea variază de la un minim, care este, până la un maxim, care este Direcția rezultantei este variabilă în intervalul . S-a presupus aici că cuplajul a fost fixat pe arbore în cea mai nefavorabilă dispunere relativă a jocurilor și, în consecință, a forțelor de inerție, din cauza lipsei controlului poziției unghiulare a cuplajului și a dezechilibrului rotorului.
𝐹𝐹’0& = 𝐹𝐹! −𝐹𝐹” −𝐹𝐹\/.
𝐹𝐹’0& = 𝐹𝐹! + 𝐹𝐹” + 𝐹𝐹\/.
∓𝜑𝜑 Determinarea forțelor care acționează asupra rulmentului B.
𝐹𝐹” = 1 2 [𝑀𝑀!𝜔𝜔”𝑒𝑒!] = 1 2 _𝑀𝑀! `𝜋𝜋𝜋𝜋 30a "
Joc în montajul discului de ambreiaj
Calculul forței va fi precedat de o analiză dimensională a cuplei cinematice formate din arbore și discul de ambreiaj.
Practica arată că componentele montate pe arborii rotoarelor reprezintă o sursă de dezechilibru suplimentar și, prin urmare, o sursă de vibrații suplimentare ale agregatelor. Comportamentul discului ambreiajului după montarea pe arborele rotorului trebuie analizat inițial.

∅35𝐻𝐻7 = 35!
𝐹𝐹! = 𝑀𝑀! ∙𝑔𝑔 2 = 500 ∙9.81 2 = 2452 𝑁𝑁 𝑒𝑒!b = 1 2 c5 ∙10. ∙d3.14 ∙2900 30 e „
0,131f = 3017 𝑁𝑁 "!.!$%𝑚𝑚𝑚𝑚.
Discul ambreiajului poate fi fixat pe rotor în mod arbitrar, dar în limita jocului său, iar jocul poate fi rezolvat la orice unghi aleatoriu în planul perpendicular pe axa de rotație. Conform regulilor, presupunem cazul cel mai defavorabil: bătaia arborelui și abaterea maximă de execuție a alezajului se însumează în aceeași direcție.
Rotorul, în planurile în care sunt montați rulmenții, se rotește în raport cu axa reală de rotație 1. Axa geometrică a capătului arborelui rotorului este axa 3. Axa centrală principală de inerție a discului de cuplare, împreună cu centrul de greutate c2, este axa 2.
Excentricitatea poziției centrului de greutate al discului de ambreiaj, rezultată din bătaia transversală a arborelui:
𝑒𝑒$ = 𝑊𝑊 2 = 0,024 2 = 0,012 𝑚𝑚𝑚𝑚= 12 𝜇𝜇𝜇𝜇.
Excentricitatea rezultată din execuția arborelui sub valoarea nominală și a alezajului la abaterea superioară:
𝑒𝑒& = ∅'() −𝑑𝑑* 2 = 35.025 −34.984 2 = 0,0205 𝑚𝑚𝑚𝑚= 20.5 𝜇𝜇𝜇𝜇.
Excentricitatea totală a montării discului de ambreiaj pe arborele rotorului:
𝑒𝑒+,’ = 𝑒𝑒$ + 𝑒𝑒& = 0,012 + 0,0205 = 0,0325 𝑚𝑚𝑚𝑚= 32.5 𝜇𝜇𝜇𝜇.
Excentricitatea rezultată din fixarea descentrată a discului de ambreiaj:
𝑁𝑁7 = 𝑀𝑀$ ∙𝑒𝑒+,’ = 60 ∙10& ∙0,0325 = 1950 𝑔𝑔𝑔𝑔𝑔𝑔.
Forța generată de excentricitatea discului de ambreiaj
Forța F3 este determinată prin relația:
𝐹𝐹/,) = 𝑁𝑁E ∙𝜔𝜔” = 𝑀𝑀”𝑒𝑒’0&𝜔𝜔” = 6 ∙102 ∙0,0325 ∙d3.14 ∙2900 Forța reală care acționează asupra rulmentului B, utilizând ecuația sumei momentelor în raport, de exemplu, cu punctul A indicat în figura 1, este:
𝐹𝐹/ = 215.5 𝑁𝑁 În cazul în care, după procesul de fabricație a rotorului și înainte de echilibrare, dezechilibrul acestuia corespunde clasei de precizie de echilibrare G40, cu o distribuție uniformă a sarcinii pe rulment provenite din greutatea rotorului, avem următoarele valori ale forțelor componente care încarcă rulmentul B:
Tabelul 1. Forțele care acționează asupra rulmentului B la n = 2900 RPM și dezechilibrul inițial G40.

= 179.6 𝑁𝑁 30 e G40 n = 2900 rpm F1 = 2452 N F2 = 3017 N F3 = 215,5 N La alegerea rulmenților conform catalogului, de exemplu SKF, în condiții de sarcină rotativă, valoarea factorului de variație a sarcinii trebuie determinată și inclusă în ecuația pentru determinarea sarcinii medii:
𝐹𝐹& = 𝑓𝑓&(𝐹𝐹! + 𝐹𝐹” + 𝐹𝐹\/)
Alegerea rulmentului: coeficientul fm
Pentru a determina acest coeficient, trasați funcția r𝑓𝑓& de variație a parametrului în funcție de valorile forțelor rotative F2 și F3, Diagrama 1².
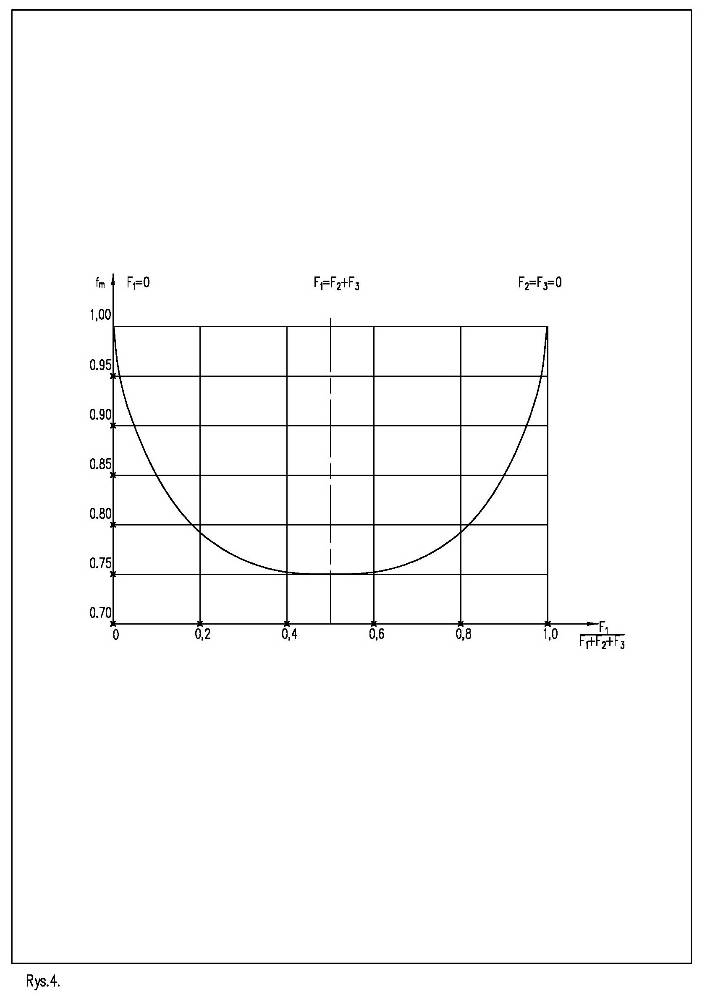
Pentru a determina valoarea coeficientului fm, efectuați un calcul auxiliar:
𝐹𝐹! 𝐹𝐹! + 𝐹𝐹” + 𝐹𝐹/ = 2452 2452 + 3017 + 215 = 0,43 𝑓 Pentru valoarea calculată, citită din diagrama 1 a catalogului: fm = 0,77.
² Catalogul de rulmenți cu role r𝑓𝑓& 𝐹 Pentru această valoare fm, sarcina medie a rulmentului, conform catalogului, este:
𝐹𝐹& = 𝑓𝑓&(𝐹𝐹! + 𝐹𝐹” + 𝐹𝐹/) = 0,77(2452 + 3017 + 215) = 4376 𝑁𝑁 𝑁(2)
Ipoteze privind durata de viață necesară a rulmenților
Formularea ipotezelor privind durata de viață a rulmenților necesară:
a) forțele care acționează asupra rulmentului au direcție radială, de unde rezultă sarcina dinamică echivalentă: P = Fm,
b) se presupune că rulmentul trebuie să funcționeze timp de ore.
Cu ajutorul diagramei pentru calculul rulmenților puteți verifica efectul valorii forțelor laterale:
c) se presupune că rulmentul trebuie să funcționeze Lh = 10.000 de ore
d) reducerea duratei de funcționare a rulmentului utilizat din cauza forțelor rotative suplimentare.
În ceea ce privește punctul c., alegeți un rulment determinând capacitatea de încărcare dinamică nominală C.
Câteva note privind construirea nomogramelor
Cum sunt construite nomogramele
Nomogramele au fost elaborate într-o perioadă în care proiectanții de rotoare foloseau instrumente simple de calcul. Importanța lor actuală constă în principal în vizualizarea clară a procesului de selecție a rulmenților.
Termenul nomograme este folosit la plural, deoarece alinierea pe verticală a axelor P[N] și C[N] față de celelalte axe poate fi ușor deplasată în diagramele întocmite de diferiți producători de rulmenți. Aceasta depinde de performanțele rulmentului obținut. Axele Lh[h], L[mln rpm.] și n[rpm] sunt legate univoc între ele prin cinematica rotorului. De exemplu: în 100 de ore de funcționare la 2.500 rpm, rotorul va efectua 100•2500•60=15 milioane de rotații. Aceste trei axe sunt dispuse una față de alta astfel încât orice dreaptă care unește turația aleasă cu numărul admis de ore de funcționare fără defecțiuni a rulmentului va da pe axa L[mln rpm] rezultatul corect al înmulțirii de mai sus.
Poziția și scările celorlalte axe derivă din performanțele rulmenților producătorului respectiv. Acestea sunt amplasate și întinse, pe lungimea lor, astfel încât o altă dreaptă, care trece prin punctul determinat anterior pe axa L[million rpm], să unească valoarea forțelor laterale totale din rulment, indicată pe axa P, cu valoarea determinată a lui C, care stabilește alegerea dimensiunii rulmentului³.
Adoptarea unei scări logaritmice scurtează lungimile axelor.
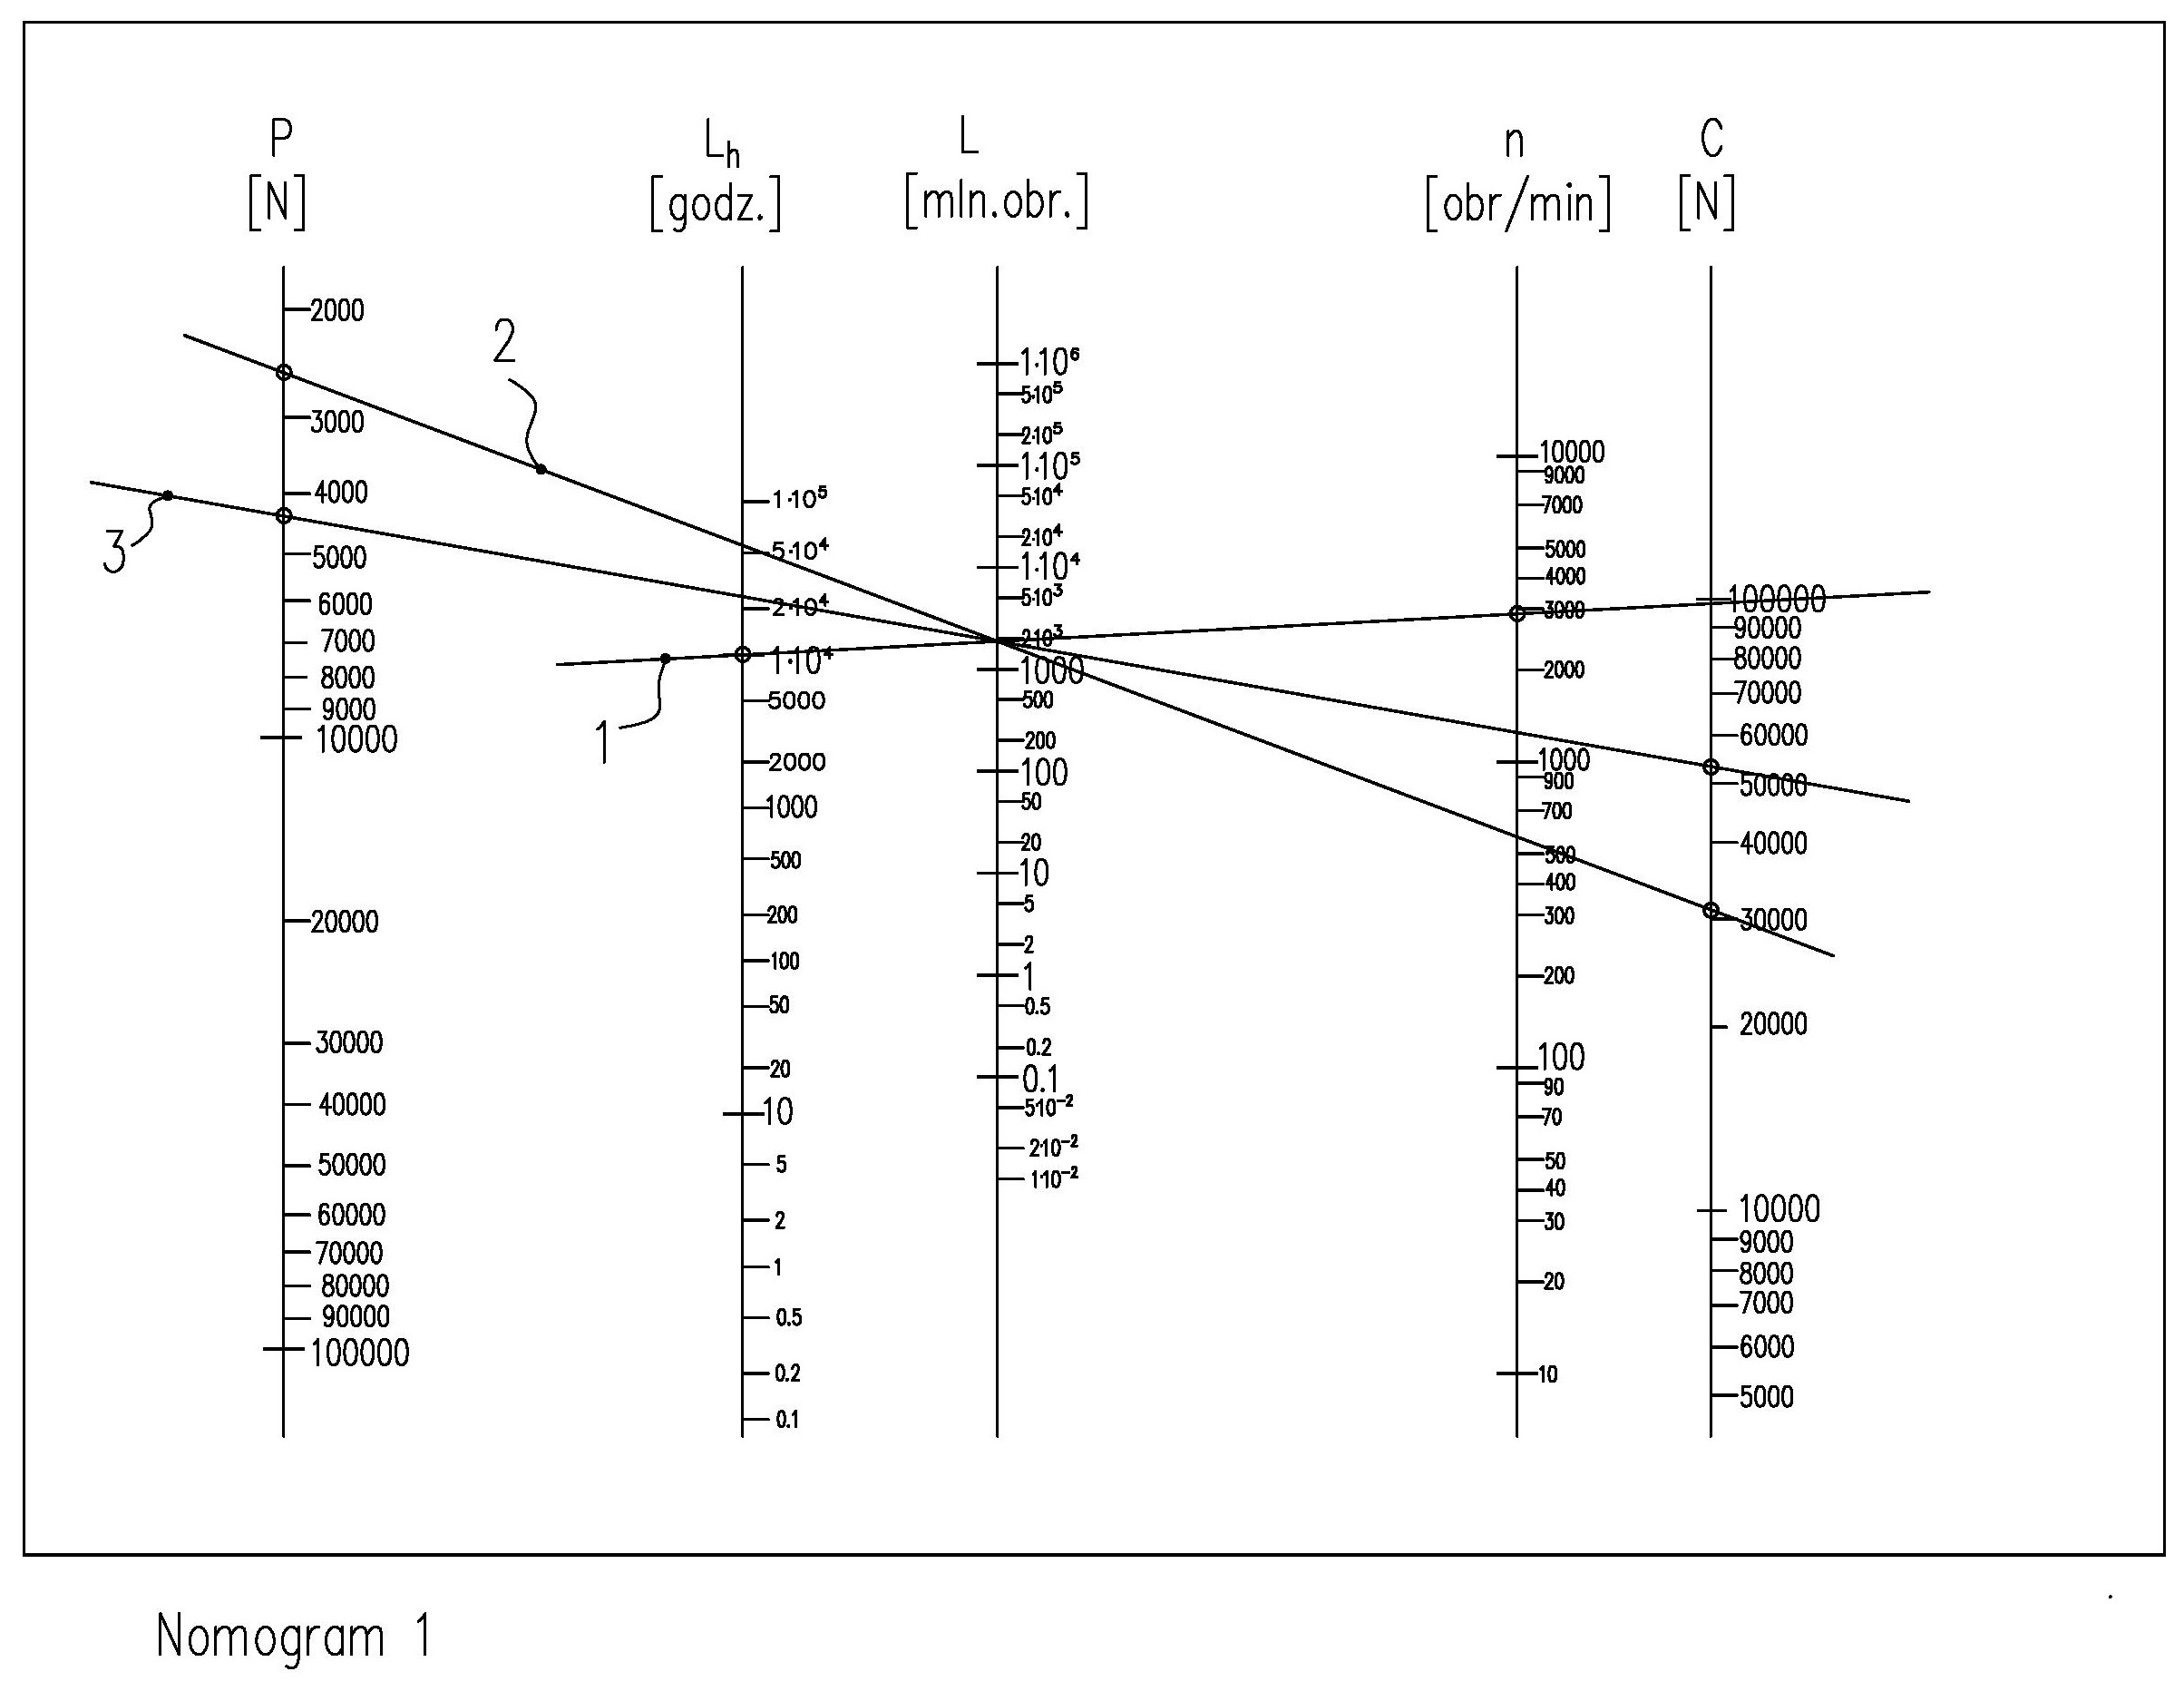
În nomograma 1, dreapta 1 este o dreaptă auxiliară care, pentru numărul admis de ore de funcționare Lh și pentru turația specificată a rotorului n=2.900 rpm, determină pe axa L numărul care indică numărul de rotații, exprimat în milioane, în timpul admis. Dreapta 2, care intersectează punctul determinat pe axa L și trece totodată prin punctul ce indică sarcina statică a rulmentului (2.452 N), determină la celălalt capăt capacitatea nominală statică de încărcare C necesară rulmentului. Aici aceasta este de aproximativ 32 kN. Aceasta este capacitatea de încărcare pentru cazul static.
Dreapta 3, care trece prin punctul determinat de dreapta 1 pe axa L și prin punctul ce determină sarcina statică și dinamică totală Fm = P, scrisă în ecuația (2) și având valoarea de 4376 N, stabilește noua capacitate dinamică nominală necesară a rulmentului. În acest caz, aceasta este de aproximativ 54 kN.
Nomograma 1. Selectarea capacității dinamice nominale C a rulmentului pentru numărul de ore de funcționare Lh presupus și sarcina dinamică echivalentă P.
Concluzie: dacă la forțele provenite din greutatea rotorului se adaugă forțele provenite din dezechilibrul inițial al rotorului și din dezechilibrul cauzat de excentricitatea fixării discului de cuplaj pe arbore, capacitatea nominală necesară a rulmentului C, determinată pentru forțele statice, crește cu aproximativ 67 %. Prezența dezechilibrului pe nomograma 1.
rotorul îl solicită suplimentar într-o măsură care nu poate fi ignorată pentru datele acceptate. Încărcarea cu forțe rotative poate duce la suprasolicitarea și distrugerea rulmentului. De asemenea, aceasta îi va scurta durata de viață fără defecțiuni.
Recalcularea durată de viață a rulmenților sub acțiunea forțelor suplimentare
Ad d. Determinarea noii durate de funcționare Lh pentru rulmentul utilizat, încărcat suplimentar cu forțele rotative F2 și F3, la capacitatea dinamică nominală C a rulmentului, presupusă.
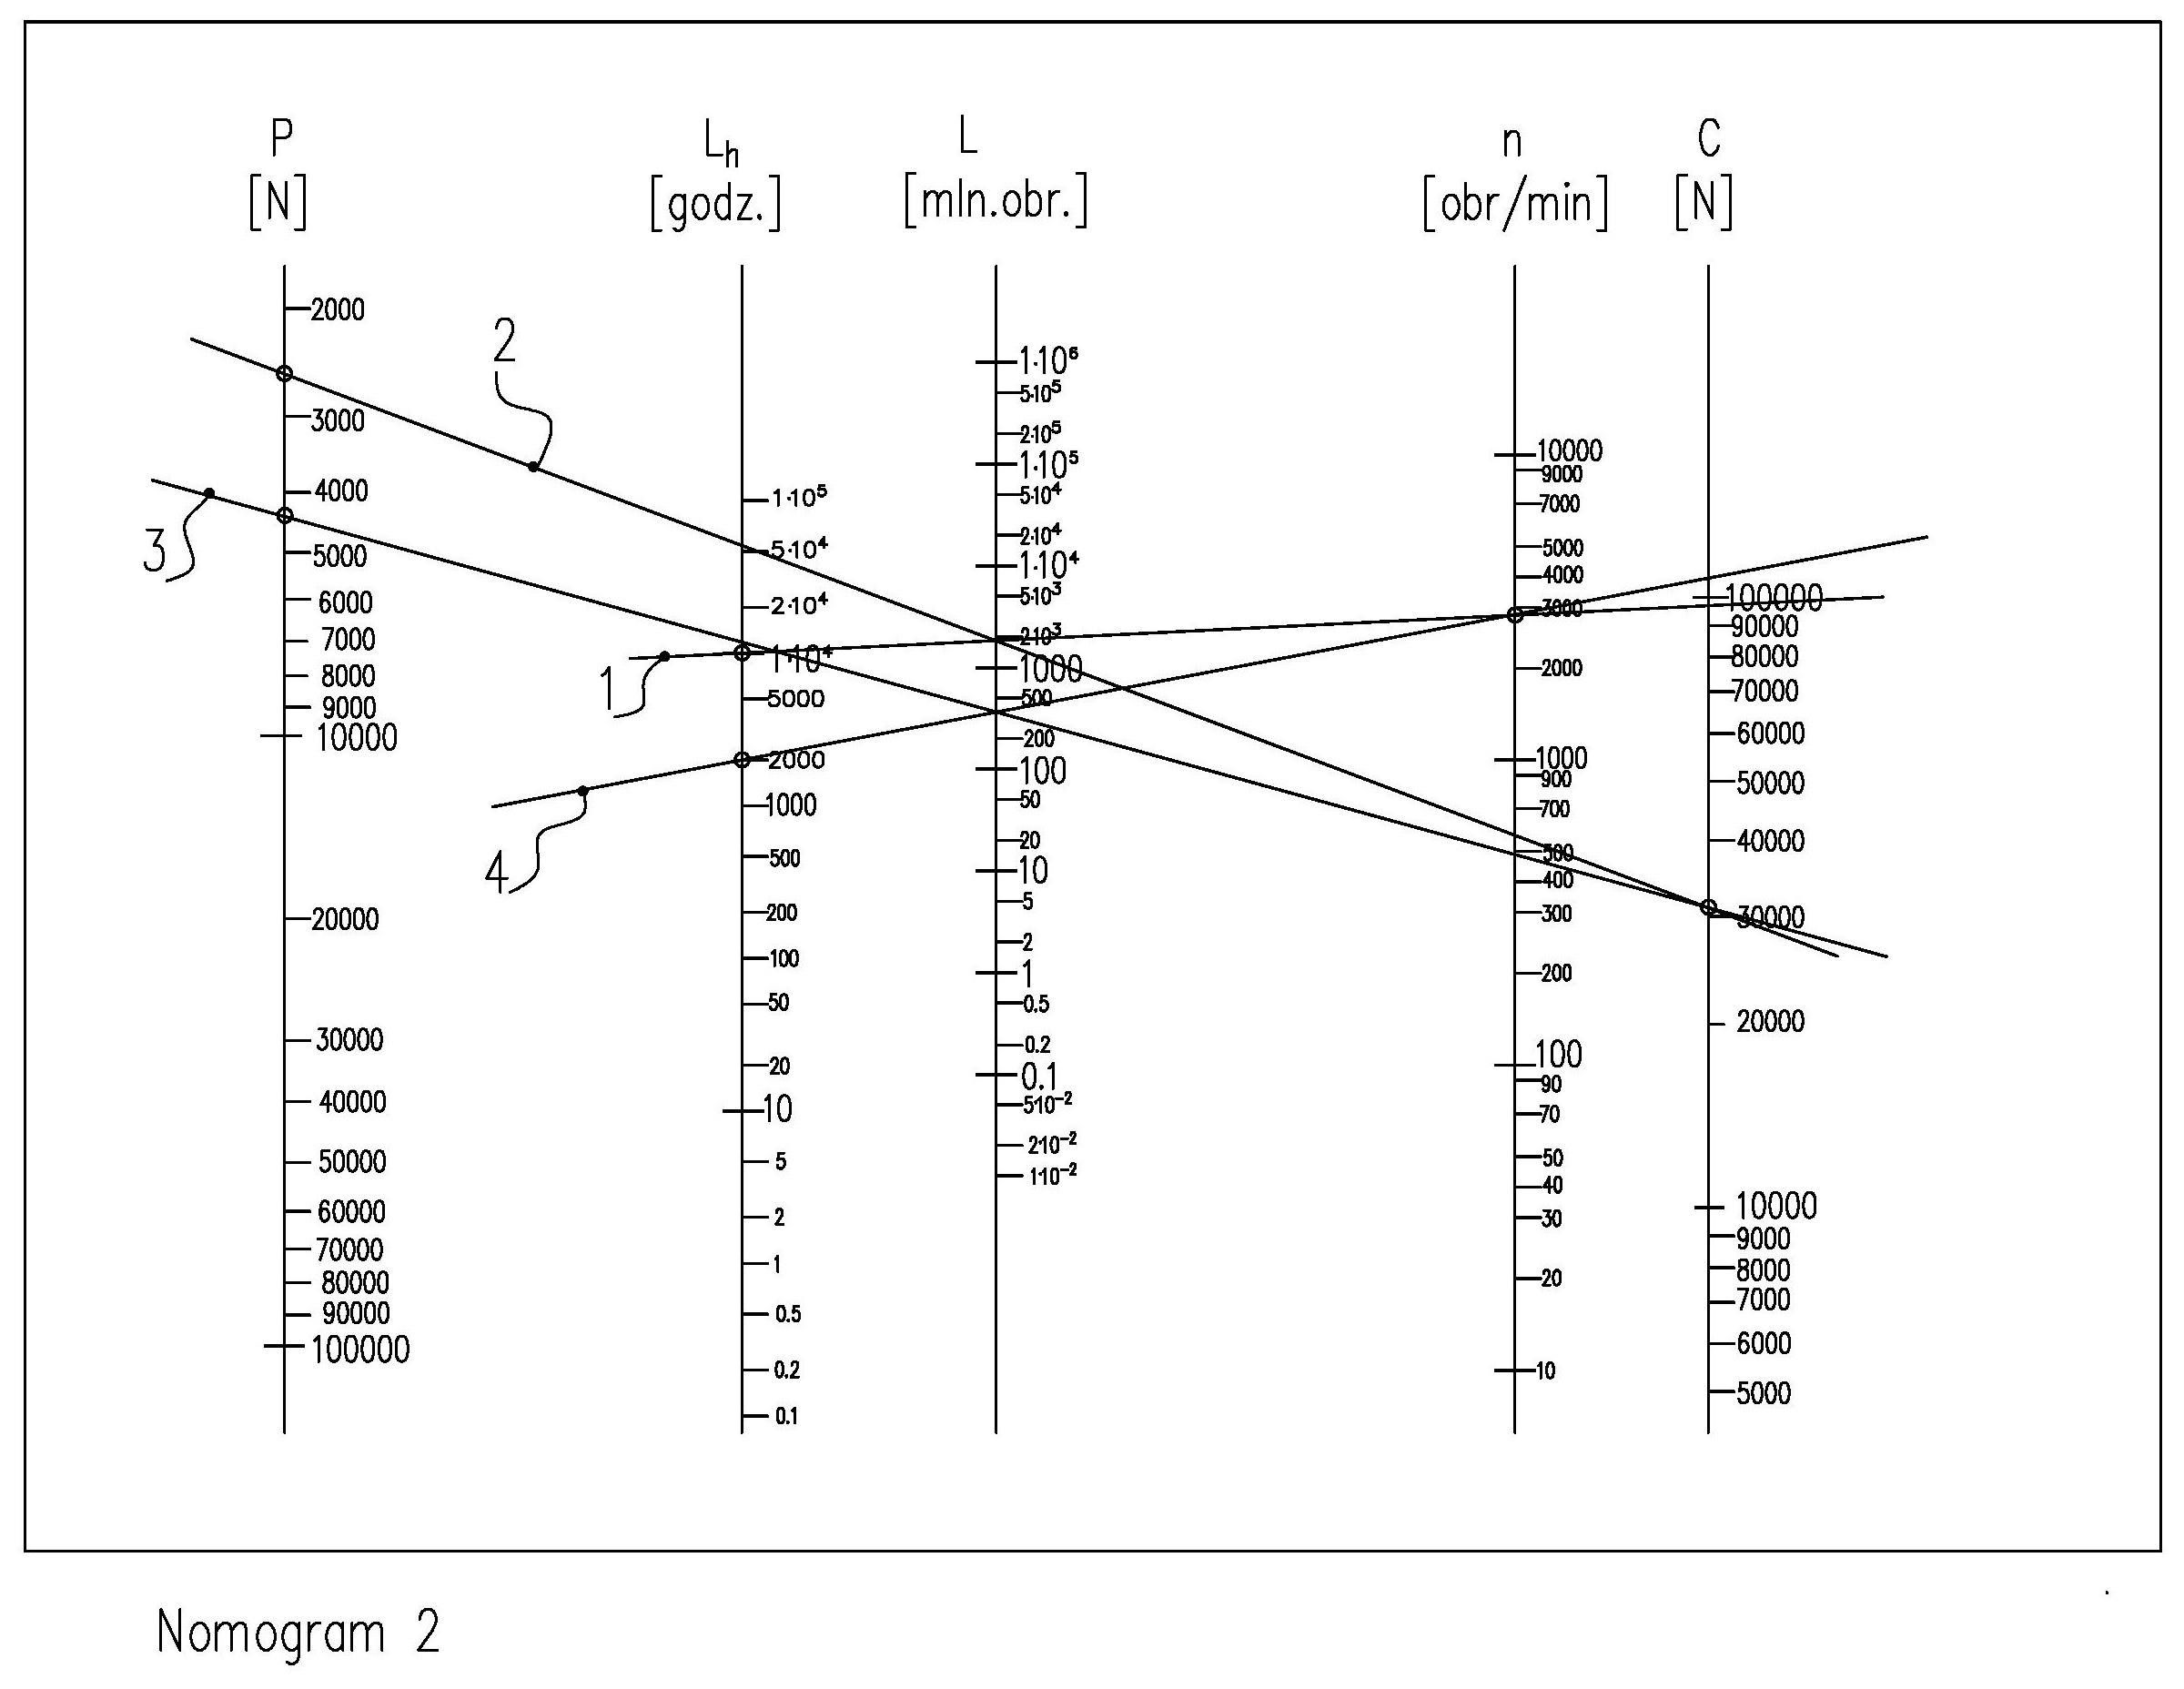
În nomograma 2, dreptele 1 și 2 determină aceleași valori ca în nomograma 1.
Dreapta 3 se trasează diferit. Scopul procedurii este de a determina o altă durată nominală de viață L, exprimată în milioane de rotații, pentru rulmentul ales, încărcat cu forțe rotative în plus față de cele statice. Dreapta unește valoarea totală a tuturor forțelor, statice și rotative, convertită la o valoare medie Fm = 4.376 N, cu capacitatea nominală de încărcare C, determinată anterior numai pentru încărcarea statică. Această dreaptă determină pe axa L noua valoare a numărului de rotații, exprimat în milioane de rotații. Dreapta 4, care unește această nouă valoare de pe axa L cu turația în rotații pe minut admisă anterior, determină pe axa Lh noul număr de ore de funcționare fără defecțiuni a rulmentului.
Nomograma 2. Determinarea noii durate de funcționare Lh pentru rulmentul utilizat, încărcat suplimentar cu forțele rotative F2 și F3, la capacitatea dinamică nominală C a rulmentului, presupusă.
Concluzie: ca urmare a apariției forțelor rotative suplimentare provenite din dezechilibrul rotorului și al elementului de cuplare, durata de funcționare fără defecțiuni a scăzut față de Nomograma 2.
10.000 de ore, în cazul rotorului echilibrat și al cuplajului reechilibrat după montarea pe arbore, până la circa 2.000 de ore, în cazul rotorului și al cuplajului dezechilibrate.
Alegerea unui rulment de dimensiuni mai mari, a cărui capacitate nominală dinamică de încărcare C să îi permită să preia sarcina provocată de dezechilibru, nu rezolvă problema. Aceasta va mări dimensiunile majorității componentelor rotative. Va crește astfel și dezechilibrul lor inițial, care se datorează preciziilor curente utilizate în fabricație. O soluție eficientă este echilibrarea.