Dönen bir makinenin döner harekete katılan her yapısal elemanının bir simetri ekseni vardır. Bu eksen aynı zamanda ana kütle merkezi atalet eksenidir ve kütle sapma momentleri bu eksen doğrultusunda sıfırdır. Eleman gerçekten bu eksen etrafında dönüyorsa kütlesi hareketi zorlamaz ve dolayısıyla mesnetlerinde kuvvet oluşturmaz.
Döner hareket içinde birlikte çalışan mekanik sistemler, genellikle montaj sonrasında simetri eksenleri de çakışacak şekilde tasarlanır. İzleme biçimi ve montaj hataları nedeniyle sistemin gerçek ortak dönme ekseni çoğunlukla bir bileşen elemanının seçilen ekseniyle çakışmaz. Bu nedenle, dönen bir sistemin tüm bileşenlerinin ortak ağırlık merkezi gerçek dönme ekseni üzerinde yer almaz. Bazı bileşenler ayrıca eğik, yani açısal hatayla monte edilmiş olabilir. Bu durumda tüm rotorun ana kütle atalet ekseni, gerçek dönme eksenine göre eğik konumda bulunur. Gerçek eksenin konumunu yatak, yani bağlantı noktaları sabitler. İki eksenin (ana merkezi atalet ekseni ile gerçek dönme ekseni) birbirine göre bu hizalanması, hareketin zorlanmasının ve rotorun mesnet noktalarında ortaya çıkan ek kuvvetlerin kaynağıdır. Bu zorlanma şu bakımdan özeldir: zorlama kuvvetinin genliği rijit rotorun dönüşü arttıkça yükselir ve rotora göre sabit bir yöne sahiptir.
Dönen bir makinede rotor için bağ oluşturan ve onu dönme ekseni yapısında tutan bileşen, dengesizlikten gelen kuvvetlere doğrudan maruz kalır. Bunlar, rotorun muylularına monte edilmiş rulmanlardır. Dönen atalet kuvvetleri, rulmanlarda mesnet reaksiyonlarıyla karşılaşır.
Aşağıdaki örnek, dengesizlikten kaynaklanan kuvvetlerin rulmanların ömrü üzerindeki yıkıcı etkisini göstermektedir. Bu etki belirgindir, çünkü bilyalı rulmanlar, diğer etkenlerin yanı sıra dış ve yanal kuvvetlere karşı mekanik olarak dayanıklıdır. Atalet kuvvetleri olarak adlandırdığımız bu tür yanal kuvvetler, rotorun kütlesi ivmelendiğinde ortaya çıkar. Bu ivmelenmeye karşı koyarlar. Döner harekette merkezcil ivme bulunduğundan atalet kuvvetleri merkezkaç yönünde etki eder ve genlikleri devir sayısına bağlıdır.
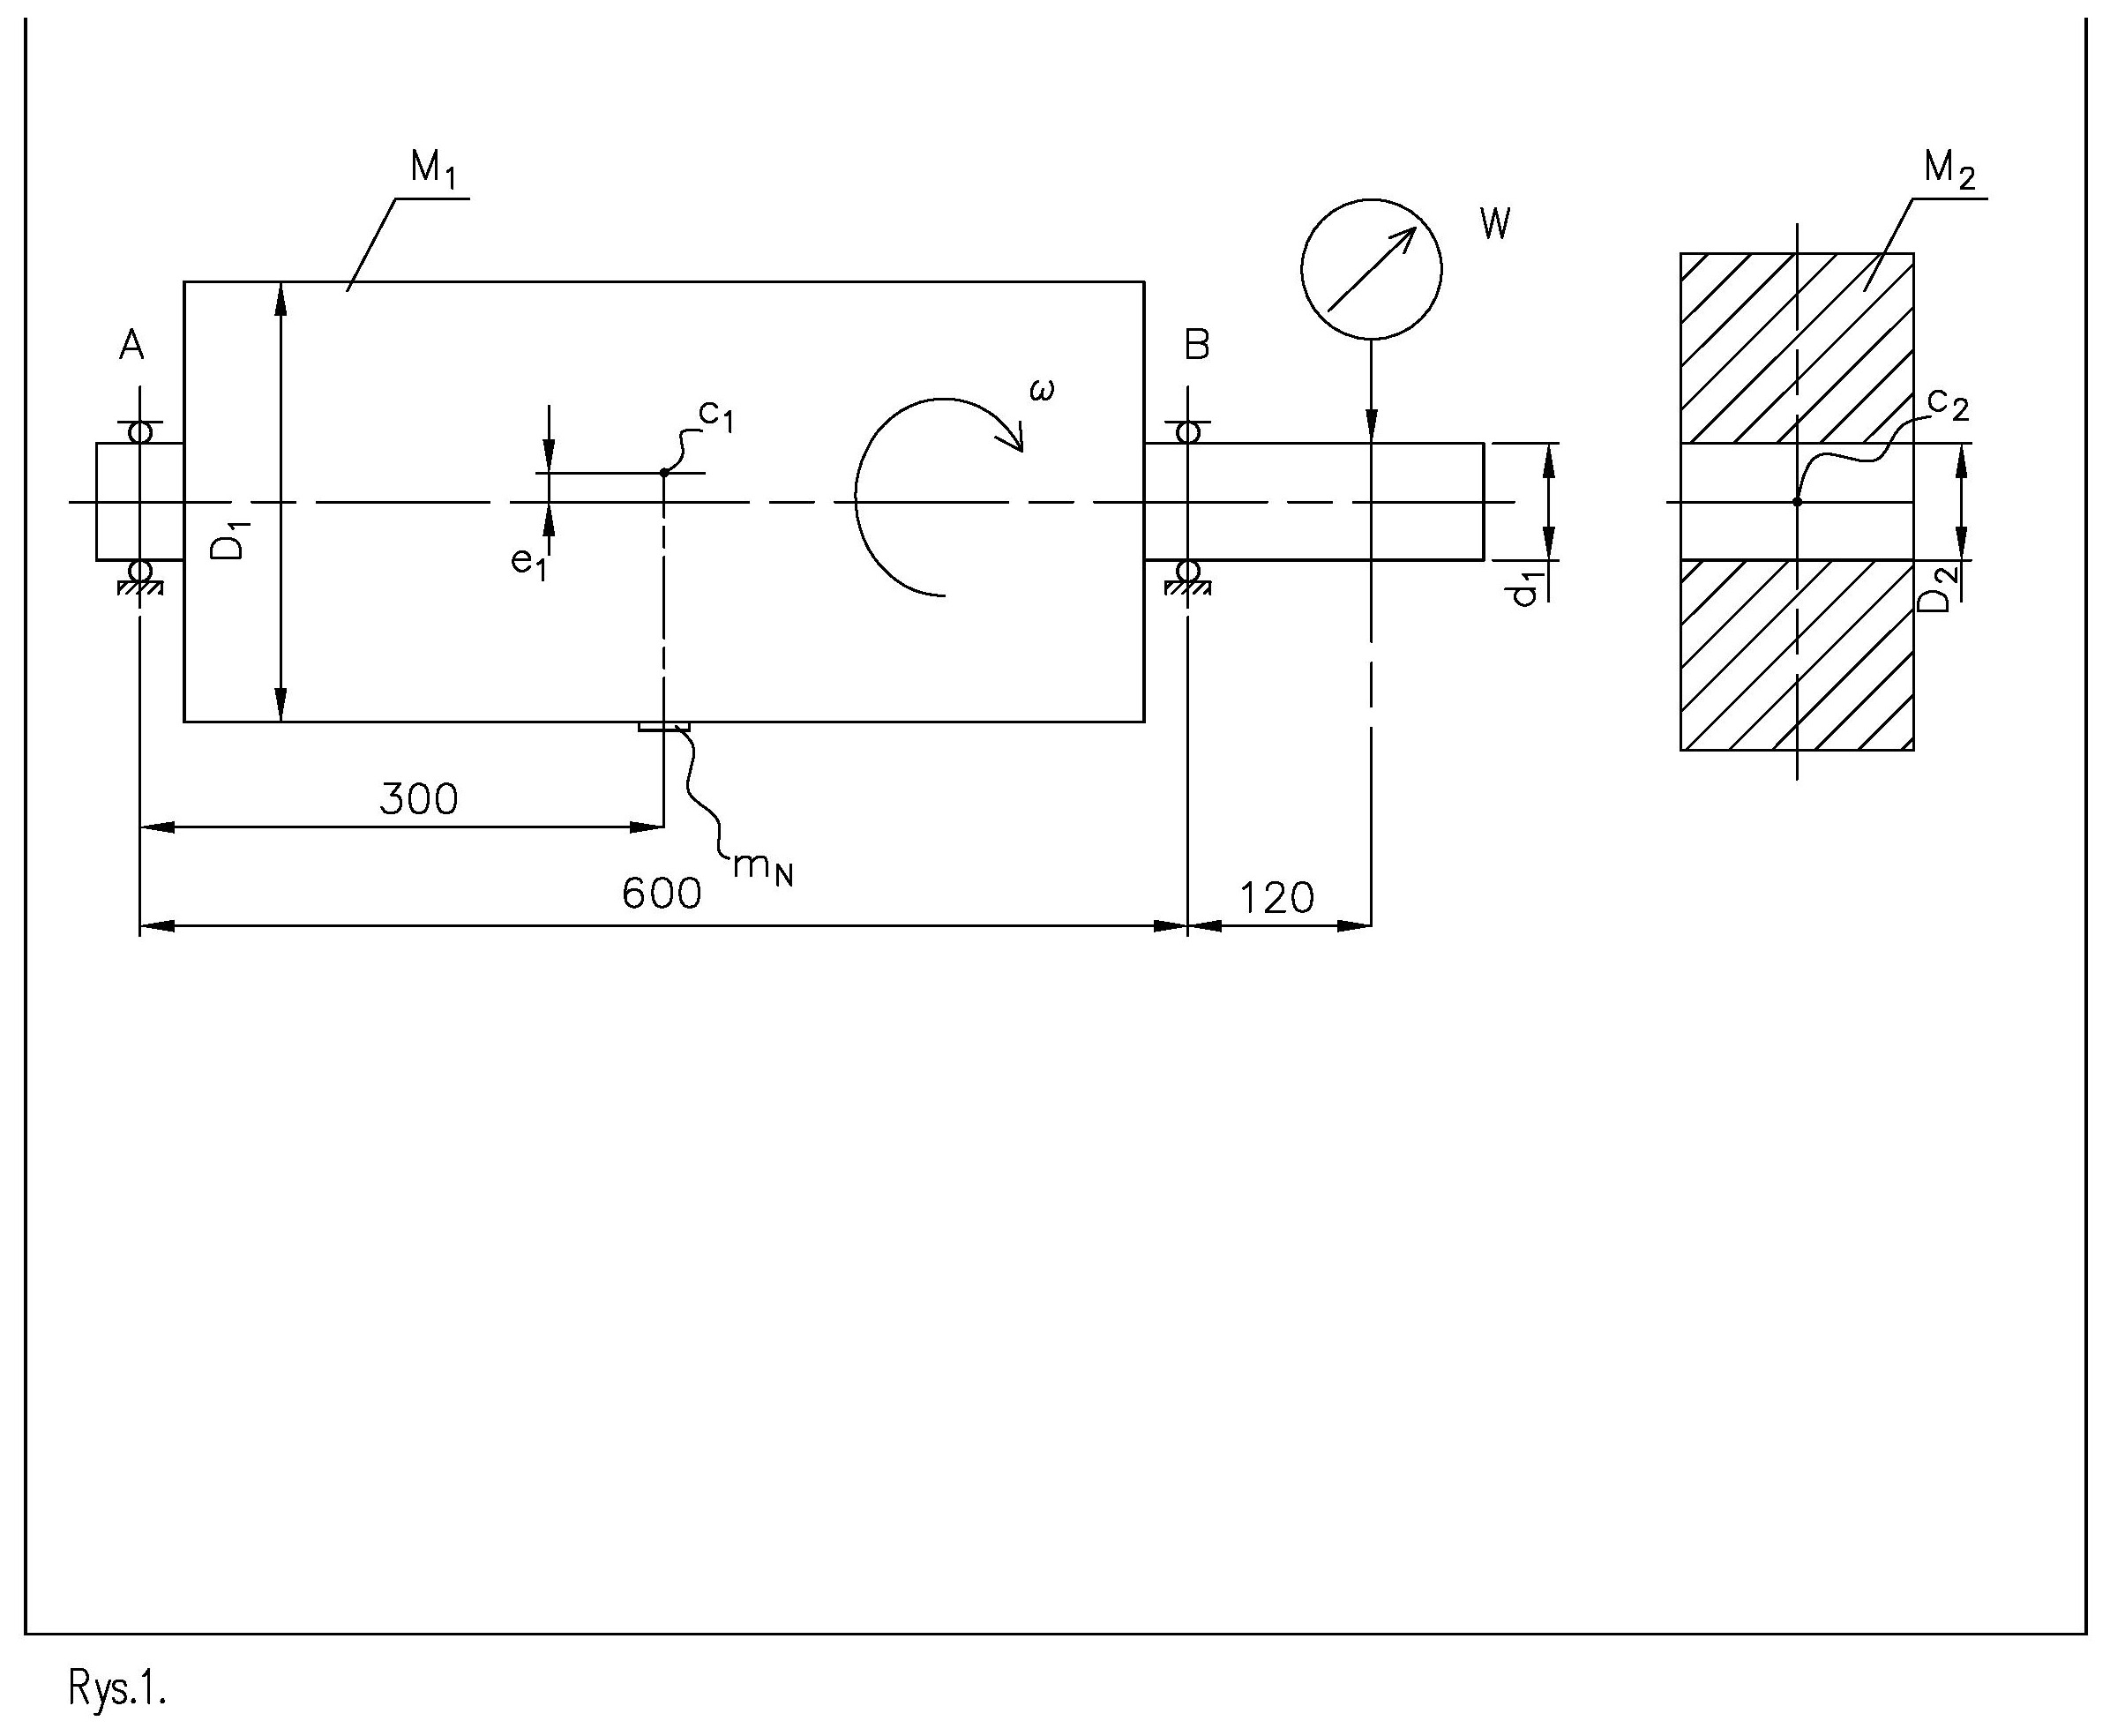
Rotorun ve debriyaj diskinin modellenmesi
Dengesizliğin dayanıklılık ve rulman seçimi üzerindeki etkisini analiz etmek için rotor-yarım kaplin bağlantısının aşağıdaki modeli benimsenmiştir. Rotor, ağırlık merkezine göre simetrik olarak mesnetlenmiştir. Analizi basitleştirmek için rotor malzemesinin her yerde homojen olduğu varsayılmıştır. Rotor muylusunda ölçülen salgı, milin eğriliğinden ya da hatalı talaşlı işlemeden kaynaklanabilir.
Girdi verileri:
M1 = 500 kg (rotor kütlesi), M2 = 60 kg (debriyaj diskinin kütlesi), d1 = 34.984 mm (rotor mili çapı), D1 = 600 mm (dış rotor mili çapı), D2 = 3,5H7 mm (debriyaj diskinde açılan deliğin çapı), W = 24 μm (rotor milinde ölçülen radyal salgı), Lh = 10.000 saat (rotor tertibatının tasarımcısının varsaydığı arızasız çalışma saati sayısı), n = 2.900 rpm (rotor devri).
Rotorun, G40 sınıfında balanslandığını belirten güncel bir balanslama protokolü vardır. Debriyaj diskinin ise G1 sınıfında balanslandığını belirten güncel bir balanslama protokolü vardır.
Kabul edilen prosedür:
a) Dengesizlik değerleri balans makinesi kullanılmadan belirlenecektir.
b) Dönen atalet kuvvetlerinin değerini tahmin etmek için salgı W bir yol ölçer ile ölçülecek, ayrıca mil çapı d1 ölçülecek ve diskteki deliğin çapı D2 tablodan okunacaktır.
c) Dengesizlik değeri bir balans makinesiyle ölçülemediğinden, dengesizlikten kaynaklanan kuvvetlerin bileşimi en elverişsiz koşullar altında varsayılacaktır. Bu koşullar, aynı yöne sahip vektörlerin toplanmasına karşılık gelir (gerçekte kuvvetler farklı yönlerde toplanabilir).
Daha yüksek yanal kuvvetlerle yüklenen B rulmanının analiz edileceği varsayılmıştır.
M1 = 500 kg kütleli bir rotorun ilk dengesizliğinin G40 olduğu varsayımı, ağırlık merkezi c1'in e1 kadar kayması anlamına gelir; bu değer aşağıda belirlenmiştir.
¹ M. Malec: Dynamic balancing of rotors in theory and practice. MM Publications. Bydgoszcz 2022.
Dengesizlik değerinin belirlenmesi
Dengesizlik değerinin belirlenmesi için şu bağıntı kullanılır:
𝑁𝑁E = 𝑚𝑚$ ∙ Burada: – rotor dengesizliği, – balanslama doğruluk sınıfı, – devir sayısı, – dönen kütledir¹.
&,-Q 𝑔𝑔𝑔𝑔𝑔 𝑀𝑀! [𝑔𝑔] 𝑛𝑛 P ()*.
Eksantriklik, rotor yarıçapına oturtulmuş olsaydı onu balanslayacak düzeltme ağırlığının değeri kullanılarak, 𝑚𝑚$ için belirlenecektir.
G40 dengesizliği ve n = 2900 obr/min devir için dönüşümden sonra (1) bağıntısı şu biçimi alır:
𝜋𝜋∙𝐷𝐷! ∙𝑛𝑛= 60 ∙5 ∙10. ∙40 𝑚𝑚$ = 60 ∙𝑀𝑀! ∙𝐺𝐺 𝑚𝑚$ Burada: bir noktada toplanmış, yarıçapına oturan ve dengesizlik oluşturan bir kütledir.
Rotorun bütününün eksantrikliğe göre statik momentlerinin eşitliği ile çap üzerine oturan balanslama düzeltme ağırlığı arasındaki bağıntıyı kullanın:
%!
“
𝑀𝑀! ∙𝑒𝑒! = 𝑚𝑚$ ∙𝐷𝐷!
Buradan:
𝑒𝑒! = 𝑚𝑚$ ∙𝐷𝐷!
2 ∙𝑀𝑀! = 219.6 ∙600 G = NEπn 30M! (1)
" [𝑔𝑔𝑔𝑔𝑔𝑔]𝑀𝑔𝑚 "
%!
𝐺𝐺 𝐺P ‘ Q𝑁 && e!
%!
“
3.14 ∙600 ∙2900 = 219.6 𝑔𝑔, %!
NE "
𝑒𝑒!
2 (2)
2 ∙5 ∙10. = 0,131 𝑚𝑚𝑚𝑚= 131 𝜇𝜇𝜇𝜇 Dolayısıyla silindirik yüzeyde ölçülmesi gereken radyal salgı:
𝑤𝑤! = 2𝑒𝑒! = 0,262 𝑚𝑚𝑚𝑚= 262 𝜇𝜇𝜇𝜇 Rulmana etkiyen bileşen kuvvetler şunlardır:
a) Rotor ve kaplin ağırlığından kaynaklanan, değeri ve yönü sabit F1 kuvveti,
b) Rotorun dengesizliğinden kaynaklanan, dönen F2 kuvveti,
c) Debriyaj diskinin rotor miline bağlanışındaki eksantriklikten kaynaklanan dengesizliğin yol açtığı dönen F3 (not: debriyaj diskinin balanslandığı ve artık dengesizliğinin göz ardı edilebilecek kadar küçük bir değere sahip olduğu varsayılmıştır).
Rulmana etkiyen üç bileşen kuvvet
Rotora etki eden yerçekimi kuvveti her zaman aşağı doğrudur. Dengesizlikten kaynaklanan atalet kuvvetleri rotorla birlikte döner. Bu nedenle yatağa, değeri ve yönü değişen bir kuvvet etki eder. Değer, en düşük değerden en yüksek değere kadar değişir. Bileşke etkinin yönü ise belirli bir aralıkta değişkendir. Burada, kaplinin mil üzerine, açısal konumunun ve rotor dengesizliğinin kontrol edilememesi nedeniyle boşlukların ve dolayısıyla atalet kuvvetlerinin en elverişsiz göreli düzeninde sabitlendiği varsayılmıştır.
𝐹𝐹’0& = 𝐹𝐹! −𝐹𝐹" −𝐹𝐹/.
𝐹𝐹’0& = 𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹/.
∓𝜑𝜑 B rulmanına etkiyen kuvvetlerin belirlenmesi.
𝐹𝐹" = 1 2 [𝑀𝑀!𝜔𝜔"𝑒𝑒!] = 1 2 _𝑀𝑀! `𝜋𝜋𝜋𝜋 30a "
Debriyaj diski montajındaki boşluk
Kuvvetin hesaplanmasından önce, mil ve debriyaj diskinden oluşan kinematik çiftin boyutsal analizi yapılacaktır.
Uygulama, rotor millerine monte edilen bileşenlerin ilave dengesizlik kaynağı, dolayısıyla tertibatların ilave titreşim kaynağı olduğunu göstermektedir. Debriyaj diskinin rotor miline monte edildikten sonraki davranışı öncelikle analiz edilmelidir.

∅35𝐻𝐻7 = 35!
𝐹𝐹! = 𝑀𝑀! ∙𝑔𝑔 2 = 500 ∙9,81 2 = 2452 𝑁𝑁 𝑒𝑒!b = 1 2 c5 ∙10. ∙d3,14 ∙2900 30 e "
0,131f = 3017 𝑁𝑁 "!.!$%𝑚𝑚𝑚𝑚.
Debriyaj diski rotora rastgele, ancak boşluğu dahilinde sabitlenebilir; boşluk ise dönme eksenine dik düzlemde herhangi bir rastgele açıda açığa alınabilir. Kurallar gereği en kötü durum varsayılır: milin salgısı ile delik işlemedeki azami sapma aynı yönde toplanır.
Rotor, rulmanların monte edildiği düzlemlerde gerçek dönme ekseni 1'e göre döner. Rotor mili ucunun geometrik ekseni 3 numaralı eksendir. Kaplin diskinin ana merkezi atalet ekseni, c2 ağırlık merkeziyle birlikte 2 numaralı eksendir.
Milin enine salgısından kaynaklanan debriyaj diski ağırlık merkezi konumunun eksantrikliği:
𝑒𝑒$ = 𝑊𝑊 2 = 0,024 2 = 0,012 𝑚𝑚𝑚𝑚= 12 𝜇𝜇𝜇𝜇.
Milin nominal değerin altında, deliğin ise üst sapmada imal edilmesinden kaynaklanan eksantriklik:
𝑒𝑒& = ∅'() −𝑑𝑑* 2 = 35.025 −34.984 2 = 0,0205 𝑚𝑚𝑚𝑚= 20,5 𝜇𝜇𝜇𝜇.
Debriyaj diskinin rotor miline montajındaki toplam eksantriklik:
𝑒𝑒+,’ = 𝑒𝑒$ + 𝑒𝑒& = 0,012 + 0,0205 = 0,0325 𝑚𝑚𝑚𝑚= 32,5 𝜇𝜇𝜇𝜇.
Debriyaj diskinin merkez dışı bağlanmasından kaynaklanan eksantriklik:
𝑁𝑁7 = 𝑀𝑀$ ∙𝑒𝑒+,’ = 60 ∙10& ∙0,0325 = 1950 𝑔𝑔𝑔𝑔𝑔𝑔.
Debriyaj diskinin eksantrikliğinden kaynaklanan kuvvet
F3 kuvveti şu bağıntıyla belirlenir:
𝐹𝐹/,) = 𝑁𝑁E ∙𝜔𝜔" = 𝑀𝑀"𝑒𝑒’0&𝜔𝜔" = 6 ∙102 ∙0,0325 ∙d3.14 ∙2900 B yatağına etki eden gerçek kuvvet, örneğin şekil 1'de gösterilen A noktasına göre moment toplamı denklemi kullanılarak şöyle bulunur:
𝐹𝐹/ = 215,5 𝑁𝑁 Rotor imalat sürecinden sonra ve balanslamadan önce dengesizliğinin G40 balanslama doğruluk sınıfına karşılık geldiği, rotor ağırlığından gelen rulman yükünün düzgün dağıldığı durumda, B rulmanını yükleyen bileşen kuvvetleri için şu değerleri elde ederiz:
Tablo 1. n = 2900 o br/min ve G40 ilk dengesizliğinde B rulmanına etkiyen kuvvetler.

= 179,6 𝑁𝑁 30 e G40 n = 2900 rpm F1 = 2452 N F2 = 3017 N F3 = 215,5 N Rulmanlar katalog esas alınarak, örneğin SKF'ye göre, dönen yük koşullarında seçilirken yük değişim faktörünün değeri belirlenmeli ve ortalama yükü belirleyen denkleme dahil edilmelidir:
𝐹𝐹& = 𝑓𝑓&(𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹/)
Rulmanın seçilmesi: fm katsayısı
Bu katsayıyı belirlemek için, parametrenin değişimini ifade eden r𝑓𝑓& fonksiyonunu, F2 ve F3 dönen kuvvetlerinin değerlerinin fonksiyonu olarak Grafik 1²'de çizin.
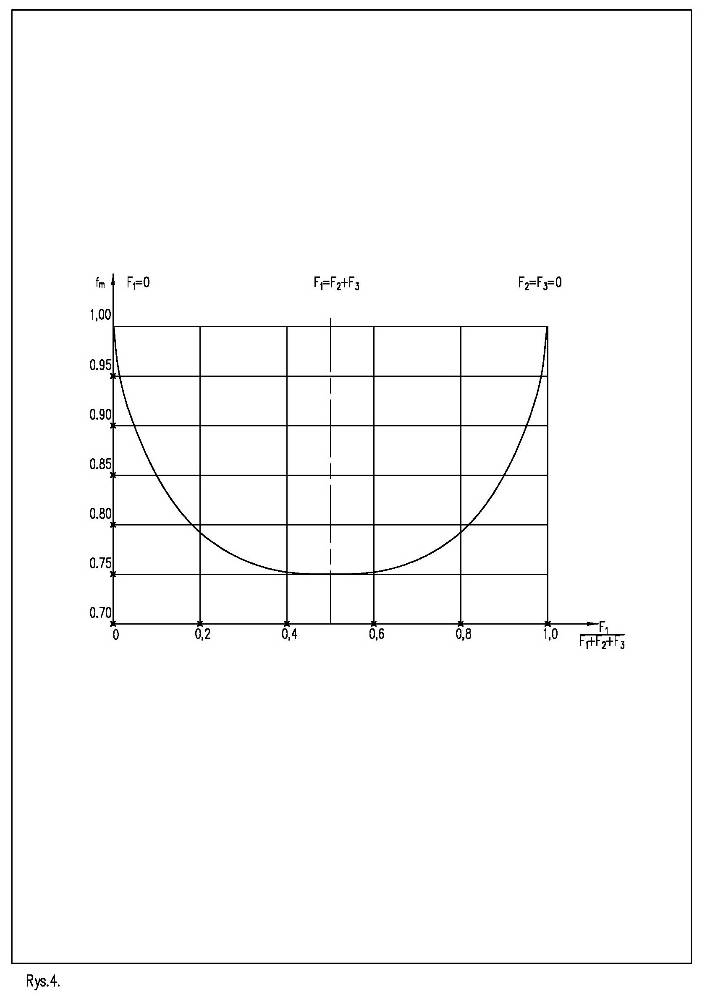
fm katsayısının değerini belirlemek için yardımcı bir hesaplama yapın:
𝐹𝐹! 𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹/ = 2452 2452 + 3017 + 215 = 0,43 𝑓 Kataloğun 1. grafiğinden okunan hesaplanmış değer için: fm = 0.77.
² Makaralı yatak kataloğu r𝑓𝑓& 𝐹 Bu fm değeri için katalogdaki ortalama yatak yükü şöyledir:
𝐹𝐹& = 𝑓𝑓&(𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹/) = 0,77(2452 + 3017 + 215) = 4376 𝑁𝑁 𝑁(2)
Gerekli rulman ömrüne ilişkin varsayımlar
Gerekli rulman ömrüne ilişkin varsayımlar yapılması:
a) yatağa etki eden kuvvetler radyal yönlüdür, dolayısıyla eşdeğer dinamik yük: P = Fm,
b) Rulmanın saat çalışması gerektiği varsayılmıştır.
Rulman hesaplama grafiğini kullanarak yanal kuvvetlerin değerinin etkisini kontrol edebilirsiniz:
c) Rulmanın Lh = 10.000 saat çalışması gerektiği varsayılmıştır
d) Kullanılan rulmanın çalışma süresinin ilave dönen kuvvetler nedeniyle kısalması.
c. ile ilgili olarak, nominal dinamik yük kapasitesi C'yi bularak bir rulman seçin.
Nomogramların oluşturulmasına ilişkin bazı notlar.
Nomogramlar nasıl oluşturulur
Nomogramlar, rotor tasarımcıları basit hesaplama araçları kullanırken geliştirilmiştir. Bugünkü önemleri esas olarak yatak seçim sürecinin iyi bir şekilde görselleştirilmesinde yatmaktadır.
Nomogram sözcüğü çoğul kullanılmıştır, çünkü P[N] ve C[N] eksenlerinin diğer eksenlere göre dikey hizalaması, farklı yatak üreticilerinin hazırladığı grafiklerde hafifçe kayabilir. Bu durum, elde edilen yatak performansına bağlıdır. Lh[h], L[mln rpm.] ve n[rpm] eksenleri ise rotor kinematiği sayesinde birbirine benzersiz biçimde bağlıdır. Örneğin: 2500 rpm’de 100 saatlik çalışmada rotor 100•2500•60=15 milyon devir yapar. Bu üç eksen birbirine göre öyle konumlandırılmıştır ki, seçilen devirleri yatağın varsayılan arızasız çalışma saati sayısıyla birleştiren herhangi bir doğru, yukarıdaki çarpmanın doğru sonucunu L[mln rpm] ekseninde verir.
Diğer eksenlerin konumu ve ölçekleri, ilgili üreticinin yataklarının performansından türetilir. Bu eksenler, uzunlukları boyunca öyle konumlandırılmış ve gerilmiştir ki, L[million rpm] ekseninde daha önce belirlenen noktadan geçen bir başka doğru parçası, P ekseninde gösterilen yataktaki toplam yanal kuvvetlerin değerini, yatak boyutunun seçimini belirleyen C değeriyle birleştirir³.
Logaritmik ölçek kullanmak eksen uzunluklarını kısaltır.
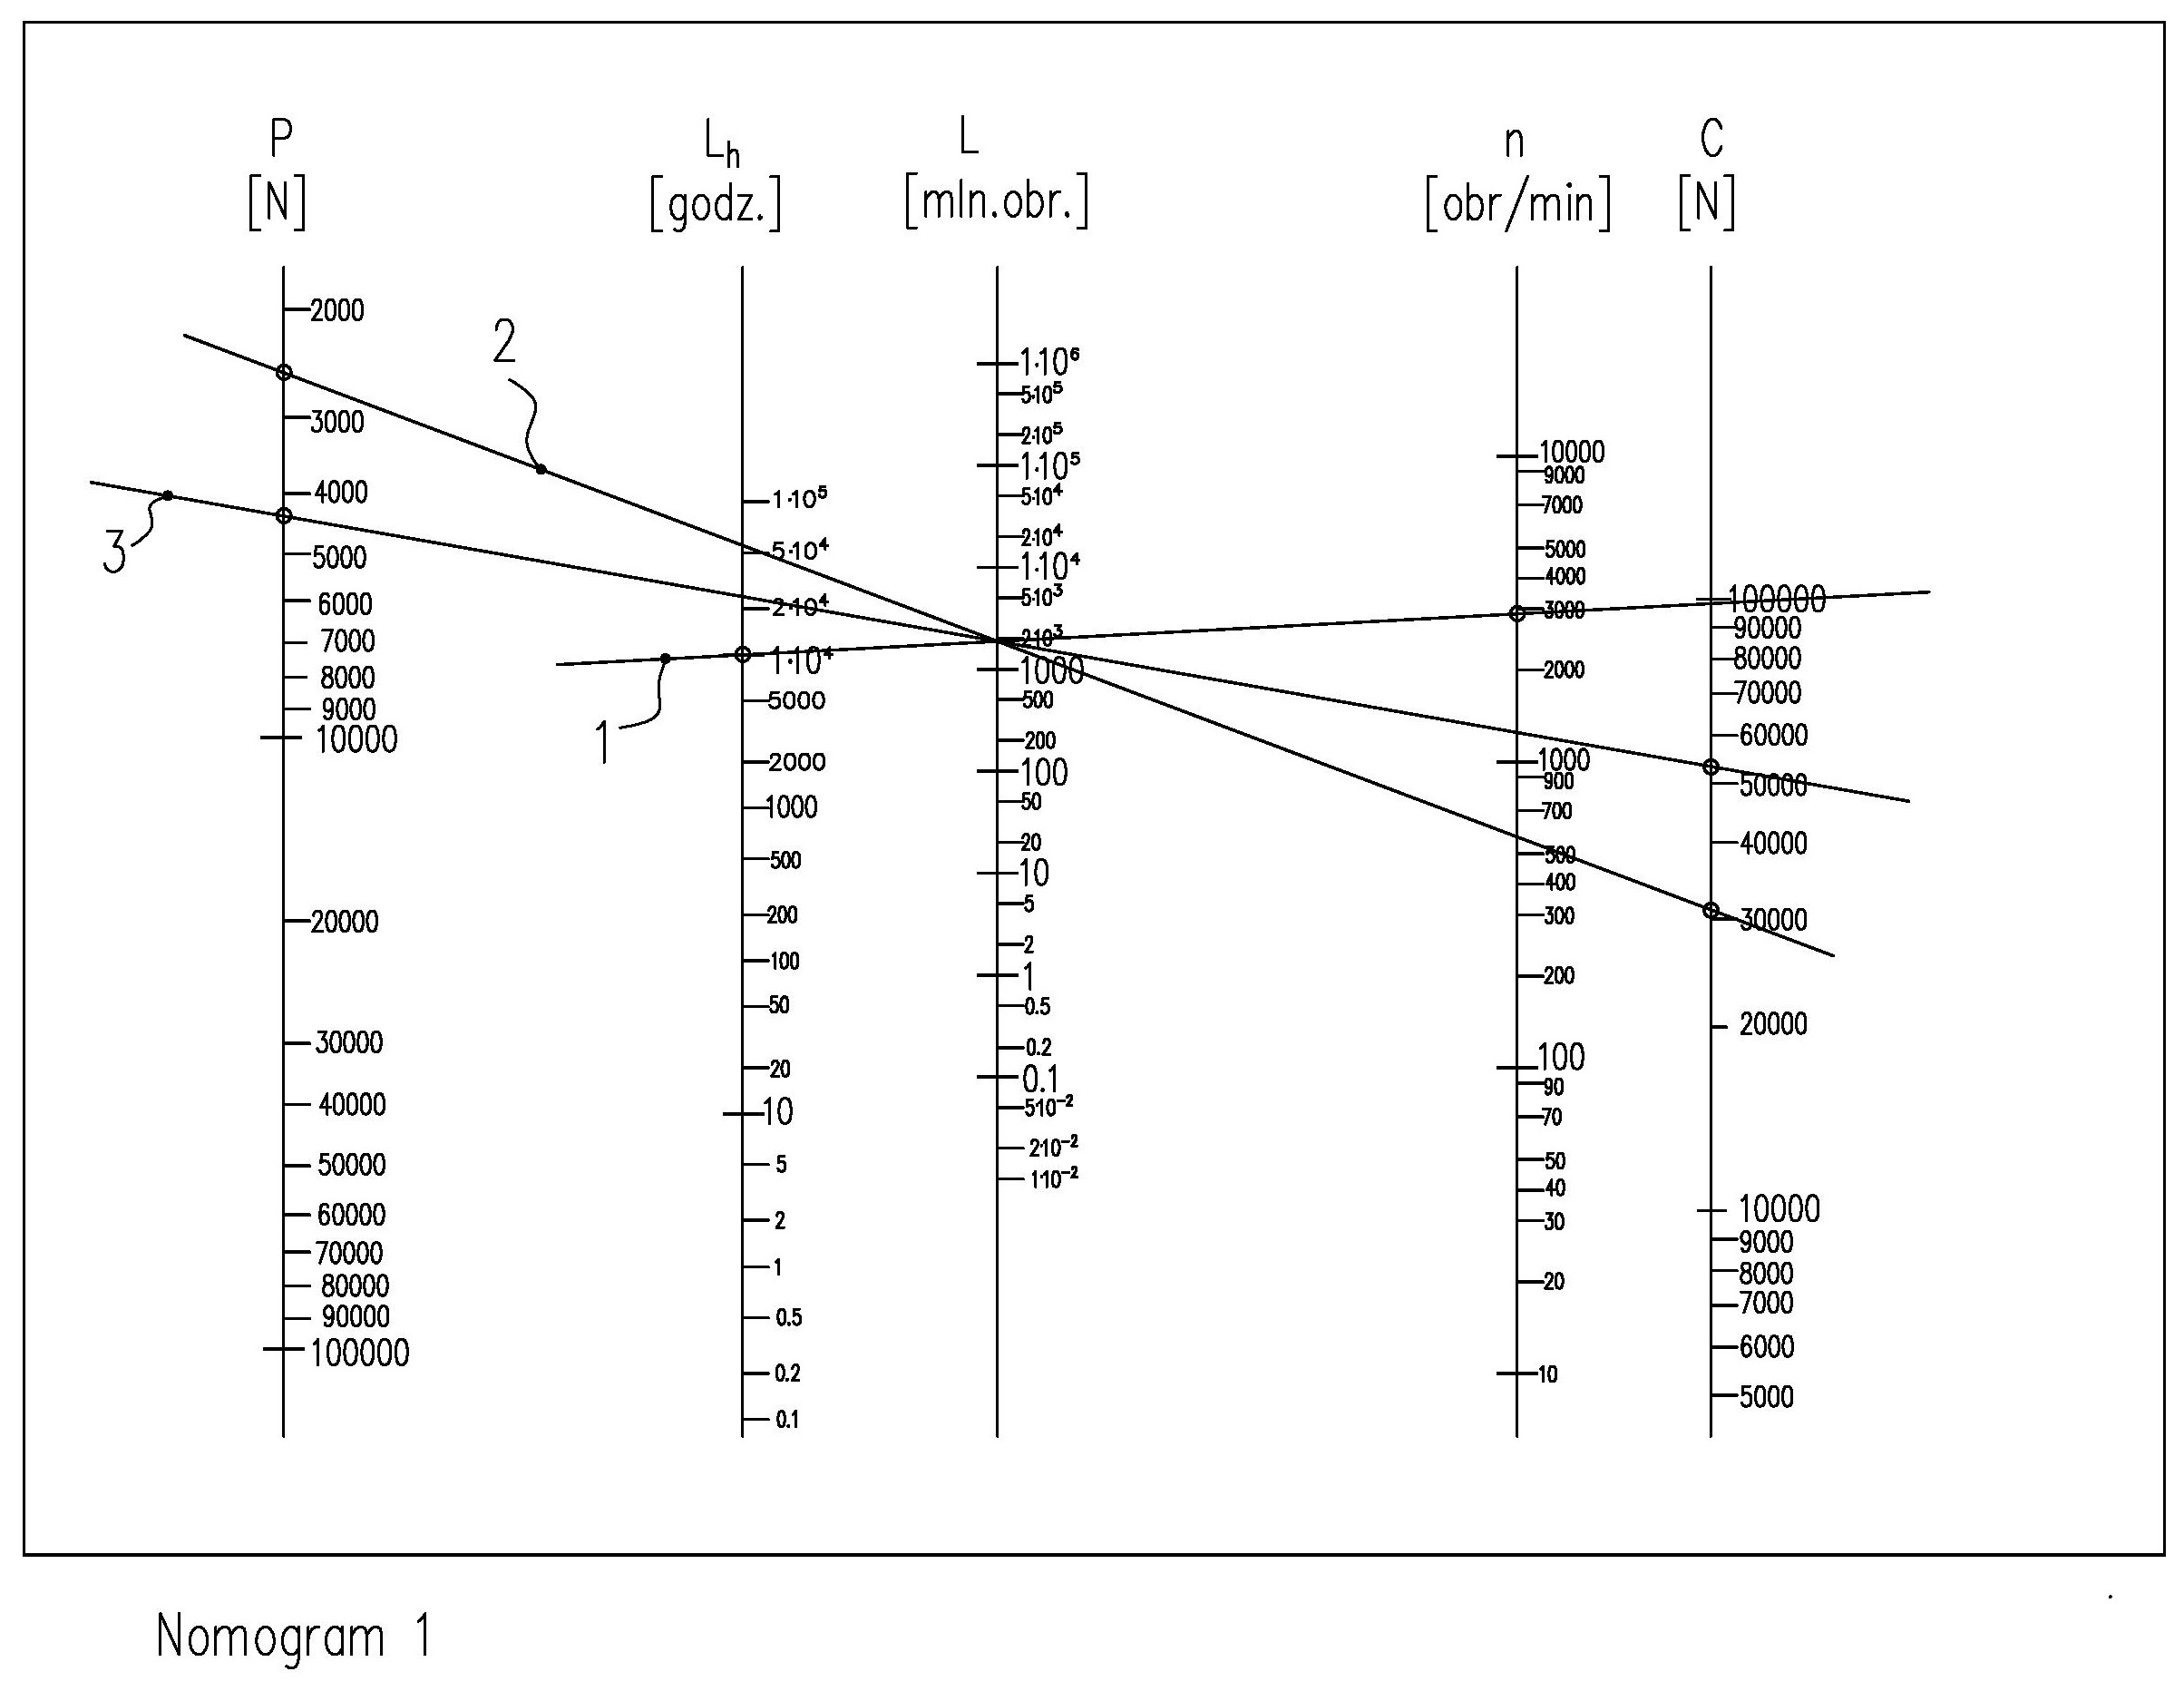
Nomogram 1’de 1. doğru, varsayılan çalışma saati Lh ve ³ Roller bearing catalog belirtilen rotor devri n=2900 rpm için L ekseninde, varsayılan sürede sayılan milyon devir sayısını belirleyen bir yardımcı doğrudur. L ekseninde belirlenen noktayı kesen ve aynı zamanda yatağın statik yükünü (2452 N) belirleyen noktadan geçen 2. doğru, diğer ucunda yatağın gereken nominal statik yük kapasitesi C’yi belirler. Burada bu değer yaklaşık 32 kN’dur. Bu, statik durum için yük kapasitesidir.
L ekseninde 1 numaralı doğrunun belirlediği noktadan ve (2) denkleminde yazılan, 4376 N tutarındaki toplam statik ve dinamik yük Fm = P'yi belirleyen noktadan geçen 3 numaralı doğru, rulmanın yeni gerekli nominal dinamik kapasitesini belirler. Burada bu değer yaklaşık 54 kN'dur.
Nomogram 1. Varsayılan Lh çalışma saati sayısı ve eşdeğer dinamik yük P için nominal dinamik yatak kapasitesi C'nin seçilmesi.
Sonuç: Rotorun ağırlığından gelen kuvvetlere, rotorun başlangıç dengesizliğinden ve kaplin diskinin mile bağlanışındaki eksantriklikten kaynaklanan dengesizlikten gelen kuvvetler eklendiğinde, statik kuvvetler için belirlenen gerekli nominal rulman kapasitesi C yaklaşık %67 artmıştır. Dengesizliğin etkisi Nomogram 1'de görülmektedir.
rotor, kabul edilen veriler için göz ardı edilemeyecek ölçüde ek yük bindirir. Dönen kuvvetlerin yükü, yatağın aşırı yüklenmesine ve tahrip olmasına yol açabilir. Ayrıca yatağın arızasız ömrünü de kısaltır.
Eklenen kuvvetler altında rulman ömrünün yeniden hesaplanması
Ad d. Kabul edilen nominal dinamik yatak kapasitesi C için, F2 ve F3 ek dönen kuvvetleriyle yüklenen yatağın yeni çalışma süresi Lh'nin belirlenmesi.
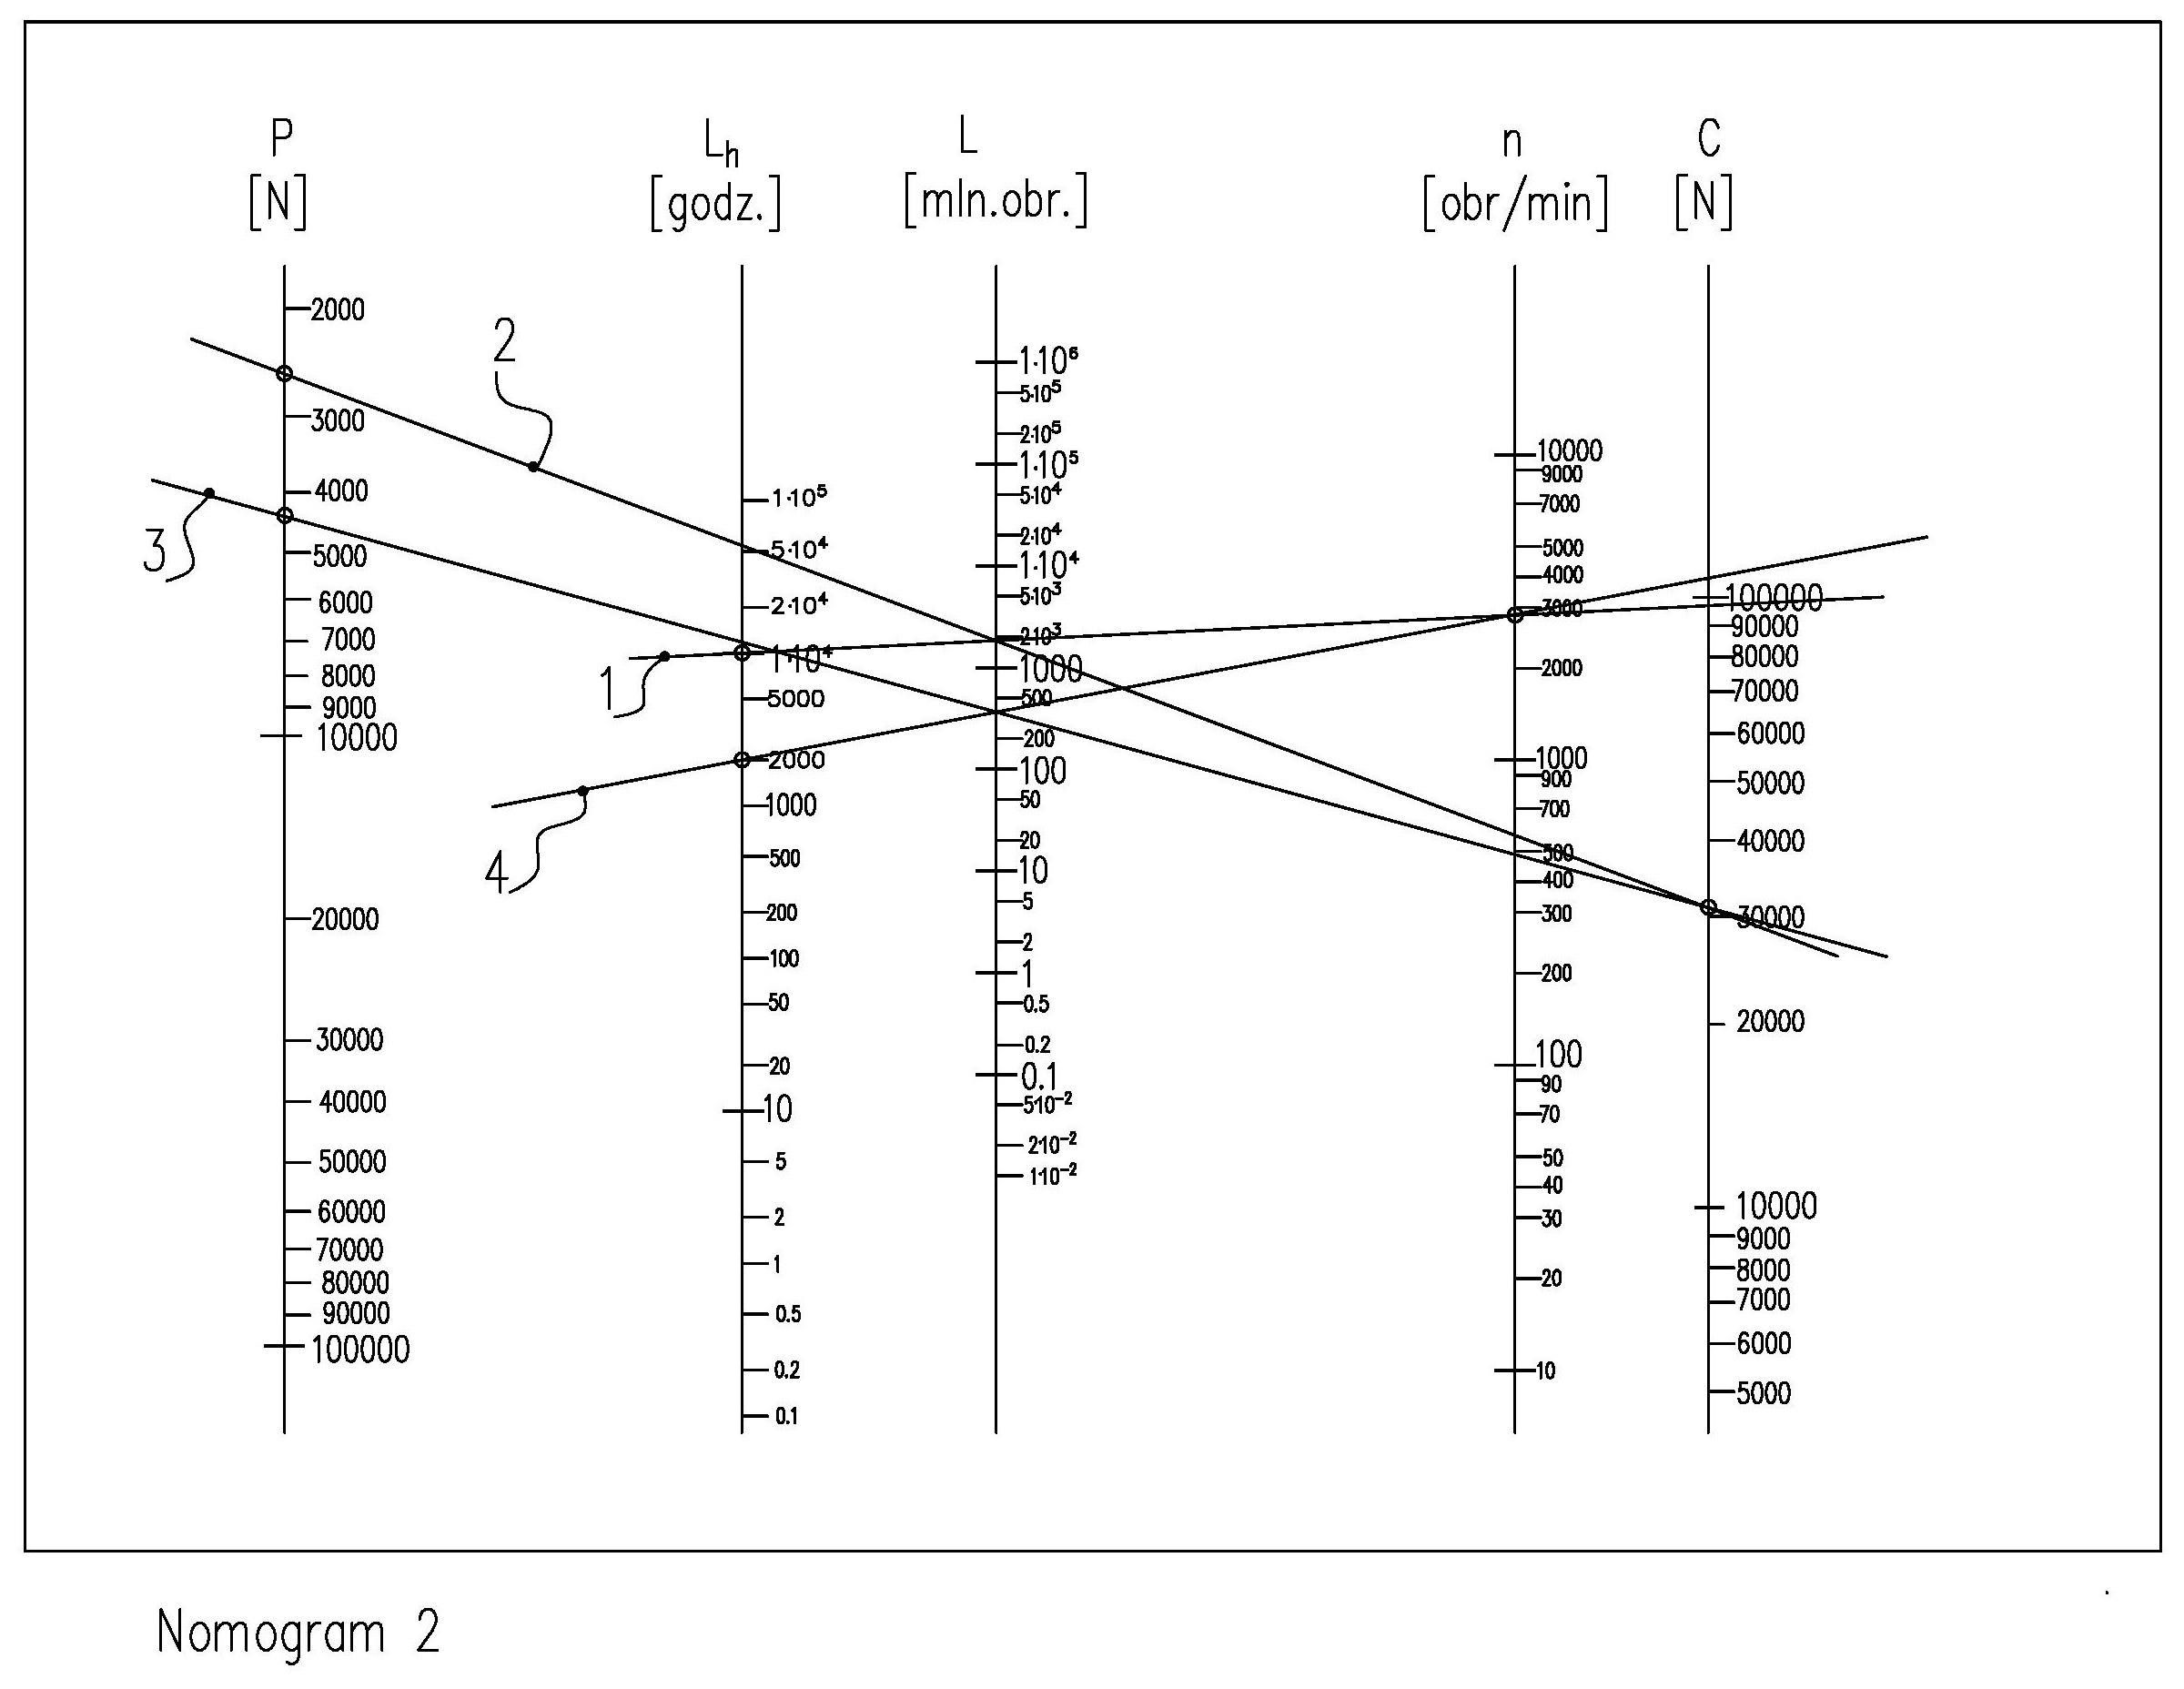
Nomogram 2'de 1 ve 2 numaralı doğrular, nomogram 1'dekiyle aynı değerleri belirler.
3. doğru farklı şekilde çizilir. Prosedürün amacı, statik kuvvetlere ek olarak dönen kuvvetlerin de etki ettiği seçili yatak için, milyon devir cinsinden ölçülen farklı bir nominal ömür L belirlemektir. Bu doğru, tüm kuvvetlerin (statik ve dönen) ortalama Fm = 4376 N değerine çevrilmiş toplam değerini, daha önce yalnızca statik yükleme için belirlenmiş nominal yük kapasitesi C ile birleştirir. L eksenindeki bu doğru, milyon devir cinsinden sayılan yeni devir sayısı değerini belirler. Bu yeni L ekseni değerini daha önce varsayılan dakikadaki devir sayısıyla birleştiren 4. doğru ise Lh ekseninde yatağın arızasız çalışacağı yeni saat sayısını belirler.
Nomogram 2. Kabul edilen nominal dinamik yatak kapasitesi C için, F2 ve F3 ek dönen kuvvetleriyle yüklenen yatağın yeni çalışma süresi Lh'nin belirlenmesi.
Sonuç: Rotorun ve kaplin elemanının dengesizliğinden kaynaklanan ek dönen kuvvetlerin ortaya çıkması sonucunda arızasız çalışma süresi, Nomogram 2'ye göre kısalmıştır.
rotor balanslı ve kaplin mile montajından sonra yeniden balanslanmışken 10.000 saat, rotor ve kaplin dengesiz olduğunda ise yaklaşık 2.000 saat.
Nominal dinamik yük kapasitesi C dengesizlikten gelen yükü taşımasına izin verecek daha büyük boyutlu bir rulman seçmek sorunu çözmez. Bu, dönen bileşenlerin çoğunun boyutlarını artıracaktır. Bu da imalatta kullanılan mevcut doğruluk seviyelerinden kaynaklanan başlangıç dengesizliklerini de artıracaktır. Etkili çözüm balanslamadır.