Každý konstrukční prvek rotačního stroje, který se účastní rotačního pohybu, má osu symetrie. Tato osa je zároveň hlavní hmotnou centrální osou setrvačnosti a hmotnostní deviační momenty v jejím směru jsou nulové. Pokud se prvek skutečně otáčí kolem ní, jeho hmota nebudí pohyb, a tedy nevyvolává síly ve svých podporách.
Mechanické systémy, které spolupracují v rotačním pohybu, bývají navrženy tak, aby se po smontování shodovaly také jejich osy symetrie. V důsledku tvarových chyb a chyb montáže se však skutečná společná osa otáčení systému nejčastěji neshoduje s vybranou osou některé z jeho součástí. Společné těžiště všech součástí rotujícího systému proto neleží na skutečné ose otáčení. Některé součásti mohou být navíc uchyceny našikmo, tedy s úhlovou chybou. Hlavní hmotná osa setrvačnosti celého rotoru tak leží šikmo vůči skutečné ose otáčení. Polohu skutečné osy určuje uložení v ložiskách (tj. vazby). Právě tato vzájemná neshoda obou os (hlavní centrální osy setrvačnosti a skutečné osy otáčení) je zdrojem buzení pohybu a dodatečných sil, které působí v podporách rotoru. Toto buzení má tu zvláštnost, že amplituda budicí síly roste s rostoucími otáčkami tuhého rotoru a má vůči rotoru stálý směr.
V rotujícím stroji je součástí, která tvoří vazbu pro rotor a udržuje jej v ose otáčení, přímo vystavena silám vyvolaným nevyvážeností ložiska. Jsou to ložiska osazená na čepech rotoru. Setkávají se v nich rotující setrvačné síly s reakcemi čepů.
Následující příklad ukazuje destruktivní vliv sil od nevyváženosti na životnost valivých ložisek. Tento vliv je zjevný, protože kuličková ložiska jsou mechanicky odolná mimo jiné vůči vnějším a bočním silám. Takové boční síly, které nazýváme setrvačné síly, vznikají při zrychlování hmoty rotoru. Působí proti tomuto zrychlení. Protože se při rotačním pohybu vyskytuje dostředivé zrychlení, působí setrvačné síly odstředivě a jejich amplitudy závisejí na otáčkách.
Modelování rotoru a lamely spojky
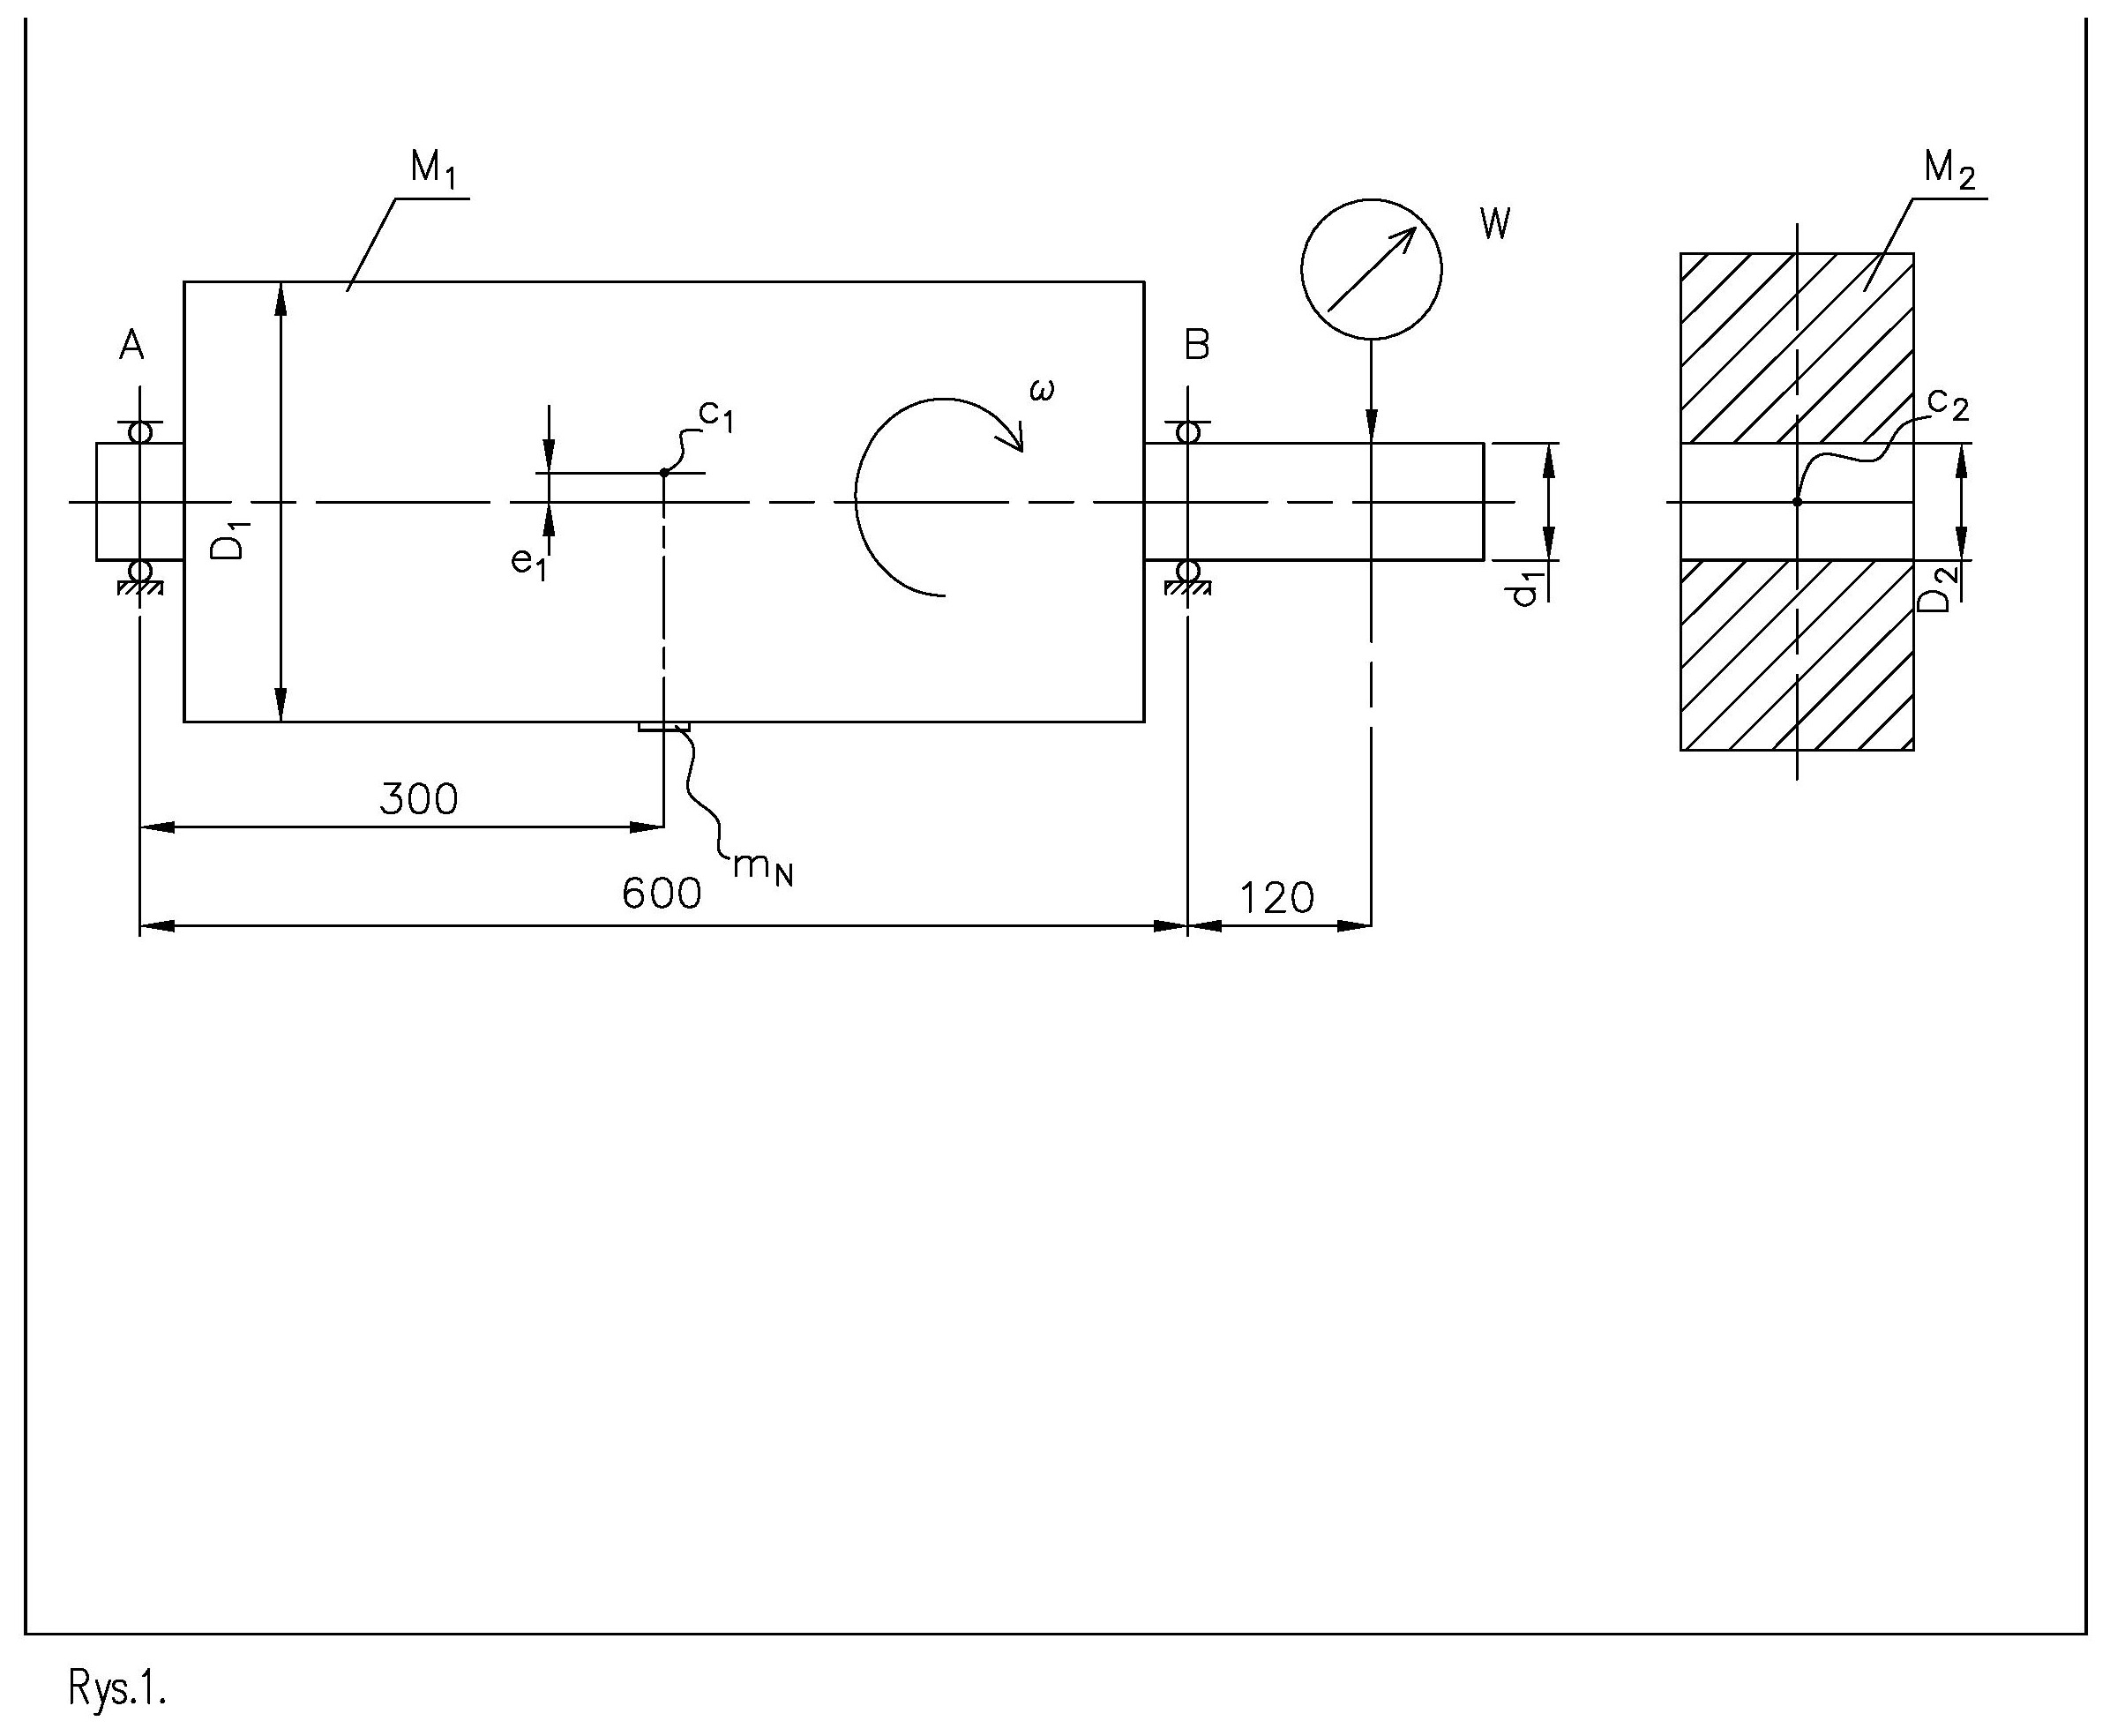
Pro analýzu vlivu nevyváženosti na životnost a výběr ložisek byl přijat následující model spojení rotoru s polovinou spojky. Rotor je podepřen symetricky vzhledem ke svému těžišti. Pro zjednodušení analýzy se předpokládalo, že materiál rotoru je v celém objemu homogenní. Naměřené házení čepu rotoru může být způsobeno zakřivením hřídele nebo nepřesným obráběním.
Vstupní data:
M1 = 500 kg (hmotnost rotoru), M2 = 60 kg (hmotnost spojkového kotouče), d1 = 34 984 mm (průměr hřídele rotoru), D1 = 600 mm (průměr vnější hřídele rotoru), D2 = 3,5H7 mm (průměr otvoru ve spojkovém kotouči), W = 24 μm (naměřené radiální házení na hřídeli rotoru), Lh = 10 000 hodin (počet hodin bezporuchového provozu předpokládaný konstruktérem rotorového zařízení), n = 2 900 rpm (otáčky rotoru).
K rotoru existuje aktuální protokol o vyvážení, z něhož vyplývá, že byl vyvážen ve třídě G40. Ke spojkovému kotouči existuje aktuální protokol o vyvážení, z něhož vyplývá, že byl vyvážen ve třídě G1.
Zvolený postup:
a) Hodnoty nevyváženosti se určí bez použití vyvažovacího stroje.
b) K odhadu hodnoty rotujících setrvačných sil se použije dráhový měřicí přístroj k měření házivosti W a rovněž se změří průměr hřídele d1 a z tabulky se odečte průměr otvoru v kotouči D2.
c) Protože nelze hodnotu nevyváženosti změřit na vyvažovacím stroji, předpokládá se složení sil od nevyváženosti za nejméně příznivých podmínek. Těmto podmínkám odpovídá sčítání vektorů se stejným směrem (ve skutečnosti se mohou síly sčítat v různých směrech).
Předpokládalo se, že bude analyzováno ložisko B, které je zatíženo většími bočními silami.
Předpoklad, že rotor o hmotnosti M1 = 500 kg má výchozí nevyváženost G40, znamená posunutí e1 jeho těžiště c1 o hodnotu určenou níže.
¹ M. Malec: Dynamic balancing of rotors in theory and practice. MM Publications. Bydgoszcz 2022.
Určení hodnoty nevyváženosti
Pro určení hodnoty nevyváženosti se použije vztah:
𝑁𝑁E = 𝑚𝑚$ ∙ Kde: – je nevyváženost rotoru, – třída přesnosti vyvažování, – otáčky, – rotující hmotnost¹.
&,-Q 𝑔𝑔𝑔𝑔𝑔 𝑀𝑀! [𝑔𝑔] 𝑛𝑛 P ()*.
Excentricita bude určena 𝑚𝑚$ pomocí hodnoty korekční hmotnosti, která by rotor vyvážila, kdyby byla umístěna na poloměru .
Vztah (1) po úpravě pro nevyváženost G40 a otáčky n = 2900 obr/min má tvar:
𝜋𝜋∙𝐷𝐷! ∙𝑛𝑛= 60 ∙5 ∙10. ∙40 𝑚𝑚$ = 60 ∙𝑀𝑀! ∙𝐺𝐺 𝑚𝑚$ Kde: je hmotnost soustředěná v bodě, umístěném na poloměru , která způsobuje nevyváženost .
Použijte vztah rovnosti statických momentů celého rotoru na excentricitě a vyvažovací korekční hmotnosti umístěné na průměru:
%!
“
𝑀𝑀! ∙𝑒𝑒! = 𝑚𝑚$ ∙𝐷𝐷!
Odtud:
𝑒𝑒! = 𝑚𝑚$ ∙𝐷𝐷!
2 ∙𝑀𝑀! = 219.6 ∙600 G = NEπn 30M! (1)
„ [𝑔𝑔𝑔𝑔𝑔𝑔]𝑀𝑔𝑚 “
%!
𝐺𝐺 𝐺P ‘ Q𝑁 && e!
%!
“
3.14 ∙600 ∙2900 = 219.6 𝑔𝑔, %!
NE „
𝑒𝑒!
2 (2)
2 ∙5 ∙10. = 0,131 𝑚𝑚𝑚𝑚= 131 𝜇𝜇𝜇𝜇 Z toho vyplývá radiální házení, které je třeba měřit na válcové ploše:
𝑤𝑤! = 2𝑒𝑒! = 0,262 𝑚𝑚𝑚𝑚= 262 𝜇𝜇𝜇𝜇 Složky sil působících na ložisko jsou:
a) síla F1, konstantní co do velikosti i směru, vyplývající z hmotnosti rotoru a spojky,
b) F2 rotující, vyplývající z nevyváženosti rotoru,
c) F3 rotující, vyplývající z nevyváženosti spojkového kotouče způsobené excentricitou jeho uchycení na hřídeli rotoru (poznámka: předpokládá se, že spojkový kotouč byl vyvážen a jeho zbytková nevyváženost má malou hodnotu, kterou lze zanedbat).
Tři složky sil působících na ložisko
Tíhová síla působící na rotor směřuje vždy dolů. Setrvačné síly způsobené nevyvážeností rotují spolu s rotorem. Ložisko je proto zatěžováno silou, která se mění co do velikosti i směru. Její velikost se mění od minima, které činí, po maximum, které činí. Směr výslednice působení se mění v rozsahu . Zde se předpokládalo, že spojka byla na hřídeli upevněna při nejnepříznivějším vzájemném uspořádání vůlí, a tedy setrvačných sil, z důvodu nemožnosti řídit úhlovou polohu spojky a nevyváženost rotoru.
𝐹𝐹’0& = 𝐹𝐹! −𝐹𝐹" −𝐹𝐹\/.
𝐹𝐹’0& = 𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹\/.
∓𝜑𝜑 Určení sil působících na ložisko B.
𝐹𝐹„ = 1 2 [𝑀𝑀!𝜔𝜔“𝑒𝑒!] = 1 2 _𝑀𝑀! `𝜋𝜋𝜋𝜋 30a “
Vůle v uložení lamely spojky
Výpočtu síly bude předcházet rozměrová analýza kinematické dvojice, kterou tvoří hřídel a spojkový kotouč.
Praxe ukazuje, že součásti osazené na hřídelích rotorů jsou zdrojem další nevyváženosti, a tím i zdrojem dalších vibrací agregátů. Chování spojkového kotouče po jeho nasazení na hřídel rotoru je třeba nejprve analyzovat.

∅35𝐻𝐻7 = 35!
𝐹𝐹! = 𝑀𝑀! ∙𝑔𝑔 2 = 500 ∙9.81 2 = 2452 𝑁𝑁 𝑒𝑒!b = 1 2 c5 ∙10. ∙d3.14 ∙2900 30 e “
0,131f = 3017 𝑁𝑁 “!.!$%𝑚𝑚𝑚𝑚.
Spojkový kotouč lze na rotoru upevnit libovolně, ale v rámci jeho vůle, přičemž vůle může být vybrána pod libovolným náhodným úhlem v rovině kolmé na osu otáčení. Podle zásad předpokládáme nejhorší případ: házení hřídele a maximální odchylka provedení otvoru se sčítají ve stejném směru.
Rotor se v rovinách, ve kterých jsou osazena ložiska, otáčí vzhledem ke skutečné ose otáčení 1. Geometrická osa konce hřídele rotoru je osa 3. Hlavní středová osa setrvačnosti spojkového kotouče spolu s těžištěm c2 je osa 2.
Excentricita polohy těžiště spojkového kotouče vyplývající z příčného házení hřídele:
𝑒𝑒$ = 𝑊𝑊 2 = 0,024 2 = 0,012 𝑚𝑚𝑚𝑚= 12 𝜇𝜇𝜇𝜇.
Excentricita vyplývající z výroby hřídele pod jmenovitou hodnotou a otvoru v horní úchylce:
𝑒𝑒& = ∅'() −𝑑𝑑* 2 = 35.025 −34.984 2 = 0,0205 𝑚𝑚𝑚𝑚= 20.5 𝜇𝜇𝜇𝜇.
Celková výstřednost uložení spojkového kotouče na hřídeli rotoru:
𝑒𝑒+,’ = 𝑒𝑒$ + 𝑒𝑒& = 0,012 + 0,0205 = 0,0325 𝑚𝑚𝑚𝑚= 32.5 𝜇𝜇𝜇𝜇.
Výstřednost vzniklá mimostředným upevněním spojkového kotouče:
𝑁𝑁7 = 𝑀𝑀$ ∙𝑒𝑒+,’ = 60 ∙10& ∙0,0325 = 1950 𝑔𝑔𝑔𝑔𝑔𝑔.
Síla způsobená excentricitou lamely spojky
Síla F3 se určí ze vztahu:
𝐹𝐹/,) = 𝑁𝑁E ∙𝜔𝜔„ = 𝑀𝑀“𝑒𝑒’0&𝜔𝜔“ = 6 ∙102 ∙0,0325 ∙d3.14 ∙2900 Skutečná síla působící na ložisko B, stanovená z rovnice součtu momentů např. k bodu A znázorněnému na obrázku 1, je:
𝐹𝐹/ = 215.5 𝑁𝑁 V případě, kdy po výrobním procesu rotoru a před vyvažováním jeho nevyváženost odpovídá třídě přesnosti vyvážení G40, máme při rovnoměrném rozložení zatížení ložiska od hmotnosti rotoru tyto hodnoty složek sil zatěžujících ložisko B:
Tabulka 1. Síly působící na ložisko B při n = 2900 o br/min a počáteční nevyváženosti G40.

= 179,6 𝑁𝑁 30 e G40 n = 2 900 rpm F1 = 2 452 N F2 = 3 017 N F3 = 215,5 N Při volbě ložisek podle katalogu, např. SKF, je za podmínek rotujícího zatížení nutné stanovit hodnotu součinitele proměnlivosti zatížení a zahrnout ji do rovnice pro určení středního zatížení:
𝐹𝐹& = 𝑓𝑓&(𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹\/)
Volba ložiska: součinitel fm
K určení tohoto součinitele vyneste funkci r𝑓𝑓& změny parametru v závislosti na hodnotách rotujících sil F2 a F3 z grafu 1².
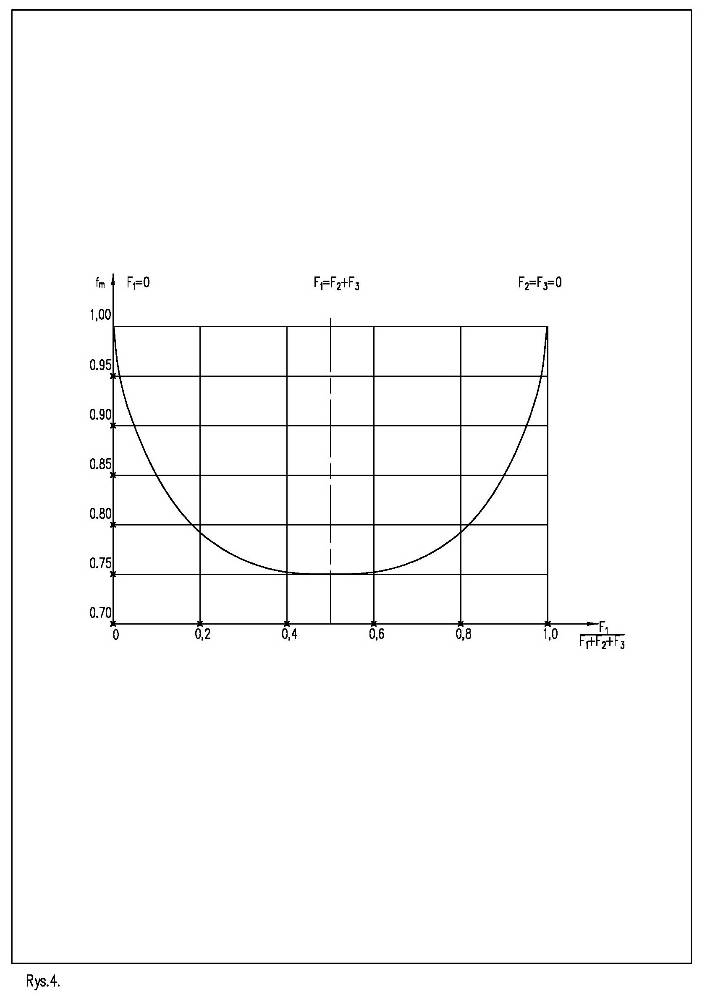
Pro určení hodnoty součinitele fm proveďte pomocný výpočet:
𝐹𝐹! 𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹/ = 2452 2452 + 3017 + 215 = 0,43 𝑓 Pro vypočtenou hodnotu odečtenou z grafu 1 v katalogu: fm = 0,77.
² Katalog valivých ložisek r𝑓𝑓& 𝐹 Pro tuto hodnotu fm je průměrné zatížení ložiska podle katalogu:
𝐹𝐹& = 𝑓𝑓&(𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹/) = 0,77(2452 + 3017 + 215) = 4376 𝑁𝑁 𝑁(2)
Předpoklady pro požadovanou životnost ložisek
Stanovení předpokladů ohledně požadované životnosti ložisek:
a) síly působící na ložisko mají radiální směr, z čehož vychází ekvivalentní dynamické zatížení: P = Fm,
b) předpokládá se, že ložisko má pracovat po dobu hodin.
Pomocí grafu pro výpočet ložisek můžete ověřit vliv velikosti bočních sil:
c) předpokládá se, že ložisko má pracovat Lh = 10 000 hodin
d) zkrácení provozní doby použitého ložiska vlivem dodatečných rotujících sil.
K bodu c.: ložisko zvolte tak, že určíte jmenovitou dynamickou únosnost C.
Několik poznámek ke konstrukci nomogramů.
Jak se nomogramy sestavují
Nomogramy vznikly v době, kdy konstruktéři rotorů používali jednoduché výpočetní pomůcky. Jejich dnešní význam spočívá především v dobré vizualizaci procesu volby ložisek.
Slovo nomogramy je použito v množném čísle, protože svislé zarovnání os P[N] a C[N] vůči ostatním osám se může na grafech různých výrobců ložisek mírně lišit. Závisí to na dosažených vlastnostech ložiska. Osy Lh[h], L[mln rpm.] a n[rpm] jsou mezi sebou jednoznačně svázány kinematikou rotoru. Například za 100 hodin provozu při 2 500 rpm vykoná rotor 100•2500•60=15 milionů otáček. Tyto tři osy jsou vůči sobě uspořádány tak, že libovolná přímka spojující zvolené otáčky s předpokládaným počtem hodin bezporuchového provozu ložiska dá na ose L[mln rpm] správný výsledek uvedeného násobení.
Poloha a měřítka ostatních os vycházejí z vlastností ložisek příslušného výrobce. Jsou umístěny a natažené po své délce tak, že další přímka procházející dříve určeným bodem na ose L[million rpm] spojí hodnotu celkových bočních sil v ložisku, vyznačenou na ose P, s určenou hodnotou C, která určuje volbu velikosti ložiska³.
Použití logaritmické stupnice zkracuje délky os.
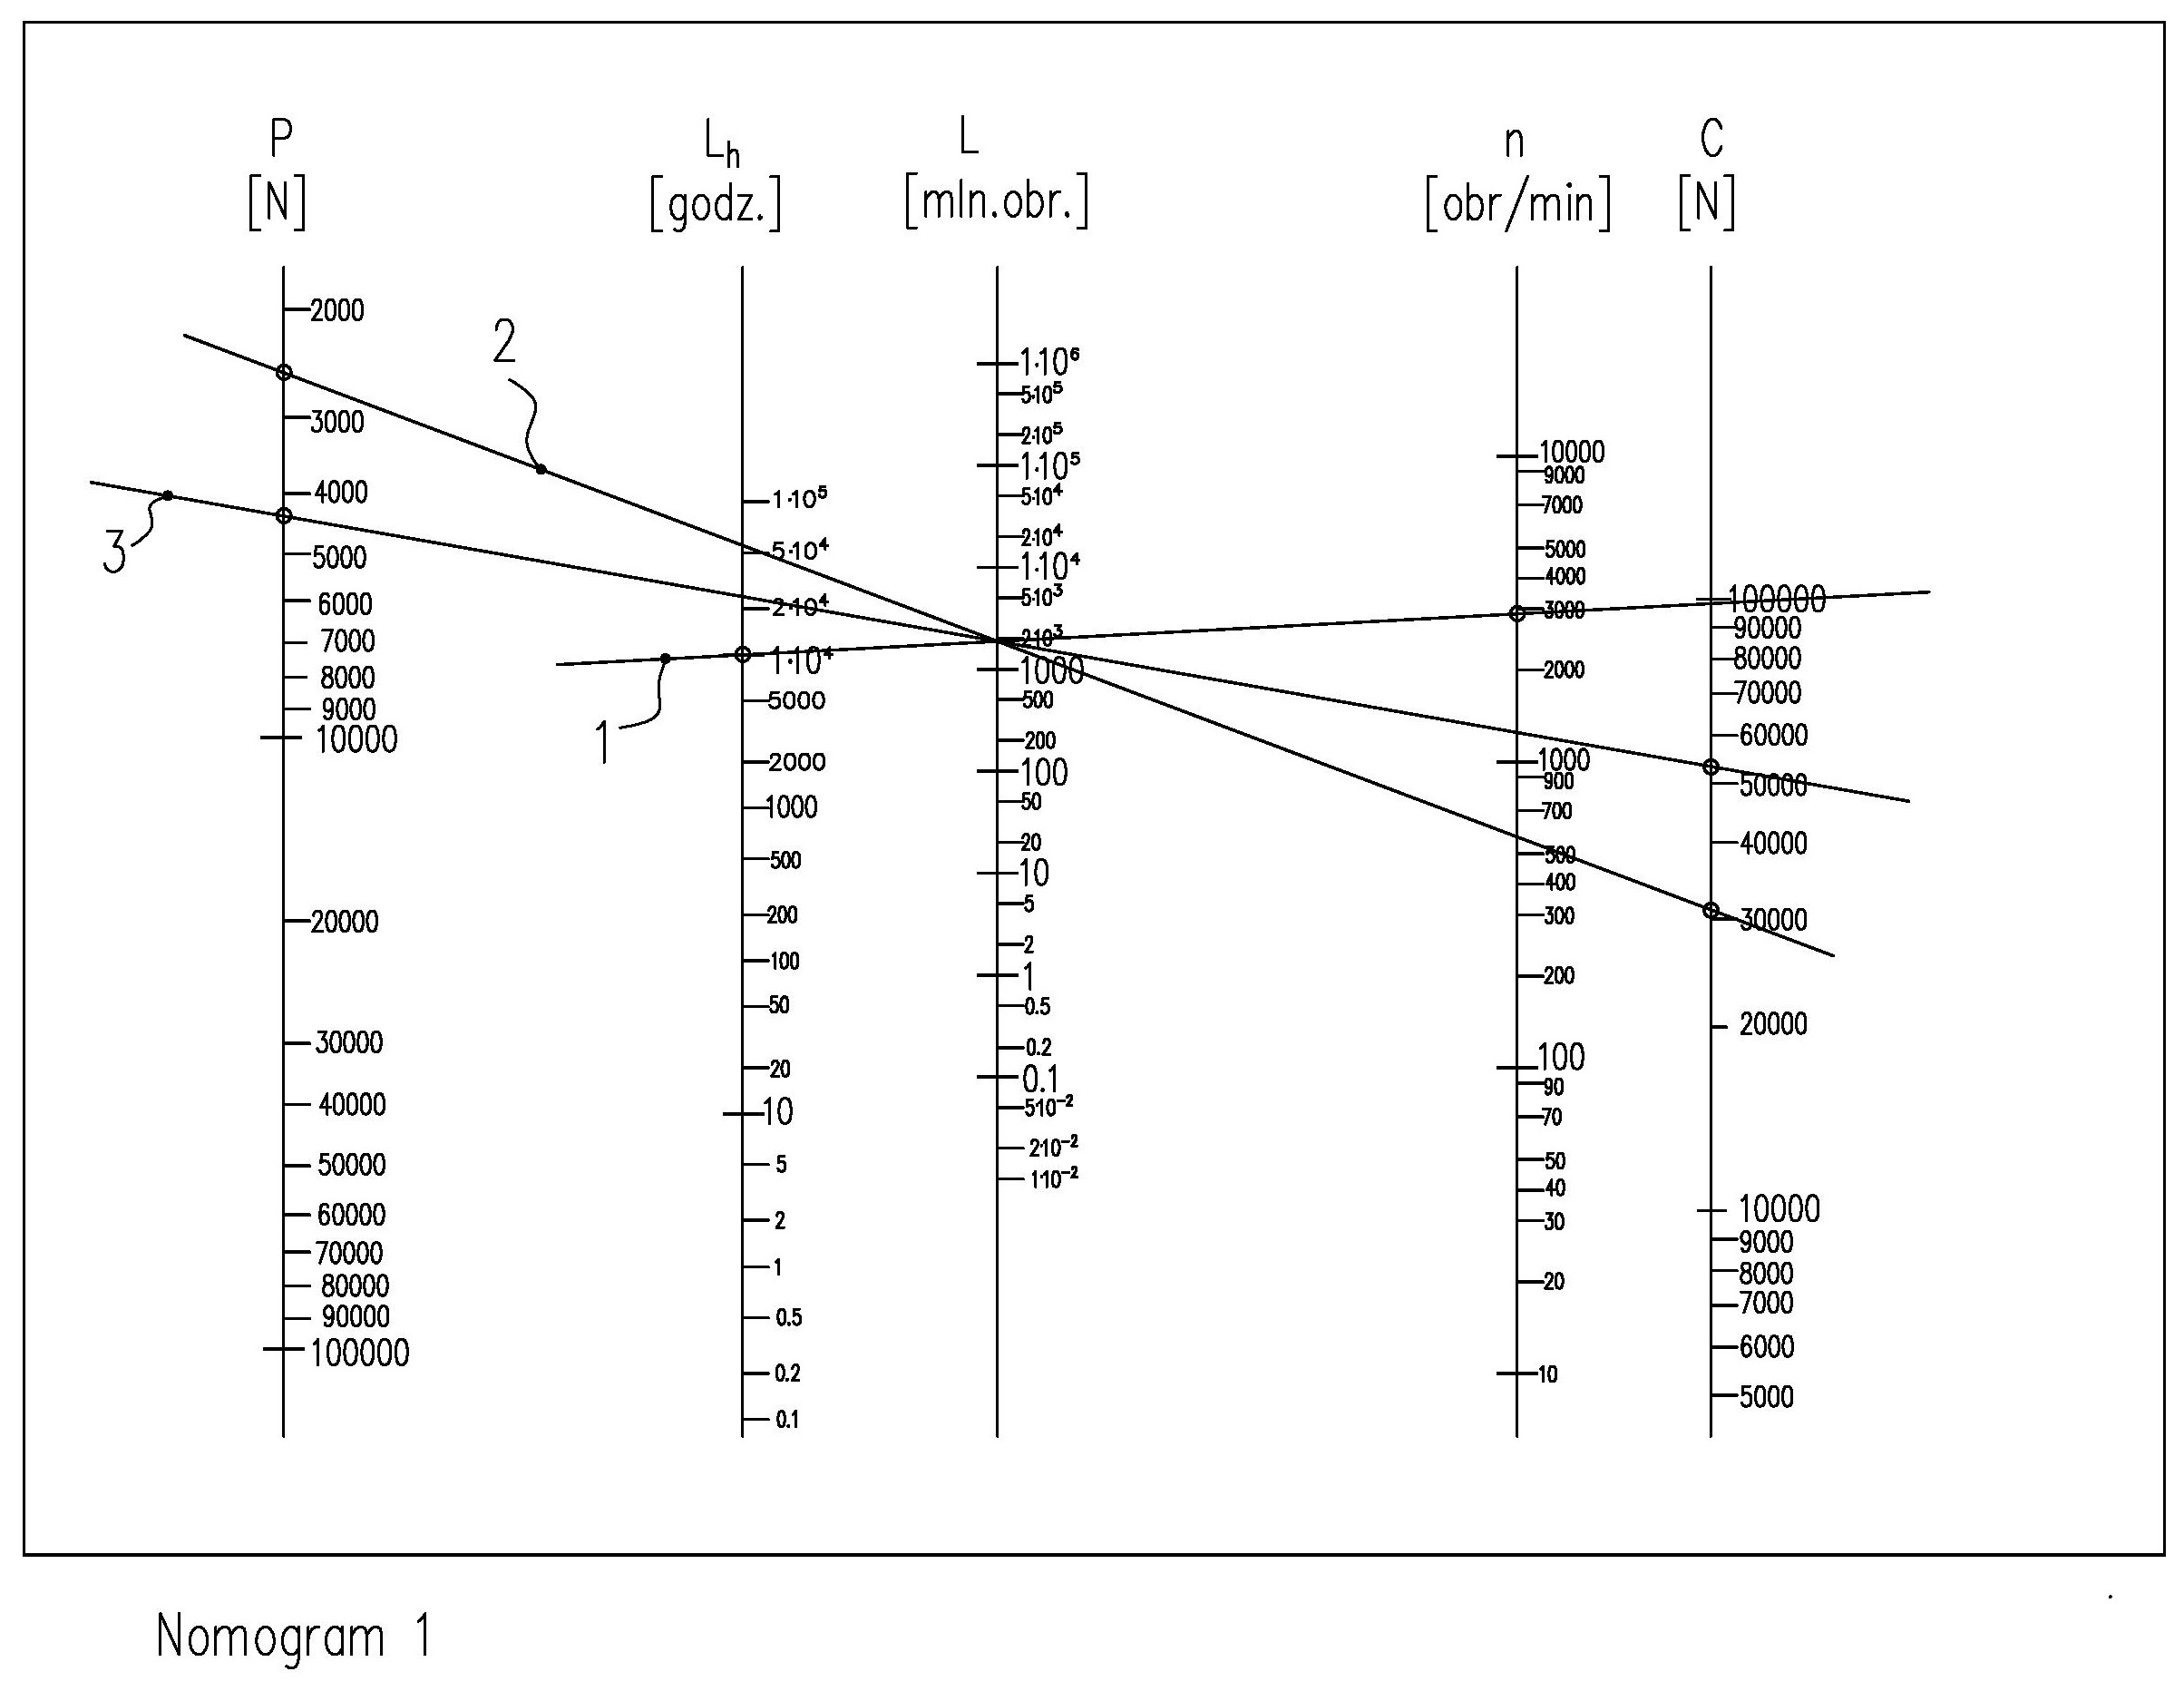
V nomogramu 1 je přímka 1 pomocná přímka, která pro předpokládaný počet provozních hodin Lh a při stanovených otáčkách rotoru n=2900 rpm určuje na ose L číslo, jež udává počet otáček v milionech za předpokládanou dobu. Přímka 2, která protíná určený bod na ose L a zároveň prochází bodem určujícím statické zatížení ložiska (2452 N), určuje na opačném konci požadovanou jmenovitou statickou únosnost ložiska C. Zde činí přibližně 32 kN. To je únosnost pro statický případ.
Přímka 3, procházející bodem určeným přímkou 1 na ose L a bodem určujícím celkové statické a dynamické zatížení Fm = P, zapsané v rovnici (2) a činící 4376 N, určuje novou požadovanou jmenovitou dynamickou únosnost ložiska. Zde činí přibližně 54 kN.
Nomogram 1. Volba jmenovité dynamické únosnosti ložiska C pro předpokládaný počet provozních hodin Lh a ekvivalentní dynamické zatížení P.
Závěr: Jestliže se k silám od hmotnosti rotoru přičtou síly vyplývající z počáteční nevyváženosti rotoru a z nevyváženosti způsobené excentricitou upevnění spojkového kotouče na hřídeli, vzroste požadovaná jmenovitá únosnost ložiska C stanovená pro statické síly přibližně o 67 %. Přítomnost nevyváženosti na nomogramu 1.
rotor jej dodatečně zatěžuje v míře, kterou nelze pro přijatá data zanedbat. Zatížení rotujícími silami může vést k přetížení a zničení ložiska. Zkrátí také jeho bezporuchovou životnost.
Přepočet životnosti ložisek při působení dodatečných sil
K bodu d. Stanovení nové provozní doby Lh pro použité ložisko zatížené dodatečnými rotujícími silami F2 a F3 při předpokládané jmenovité dynamické únosnosti ložiska C.
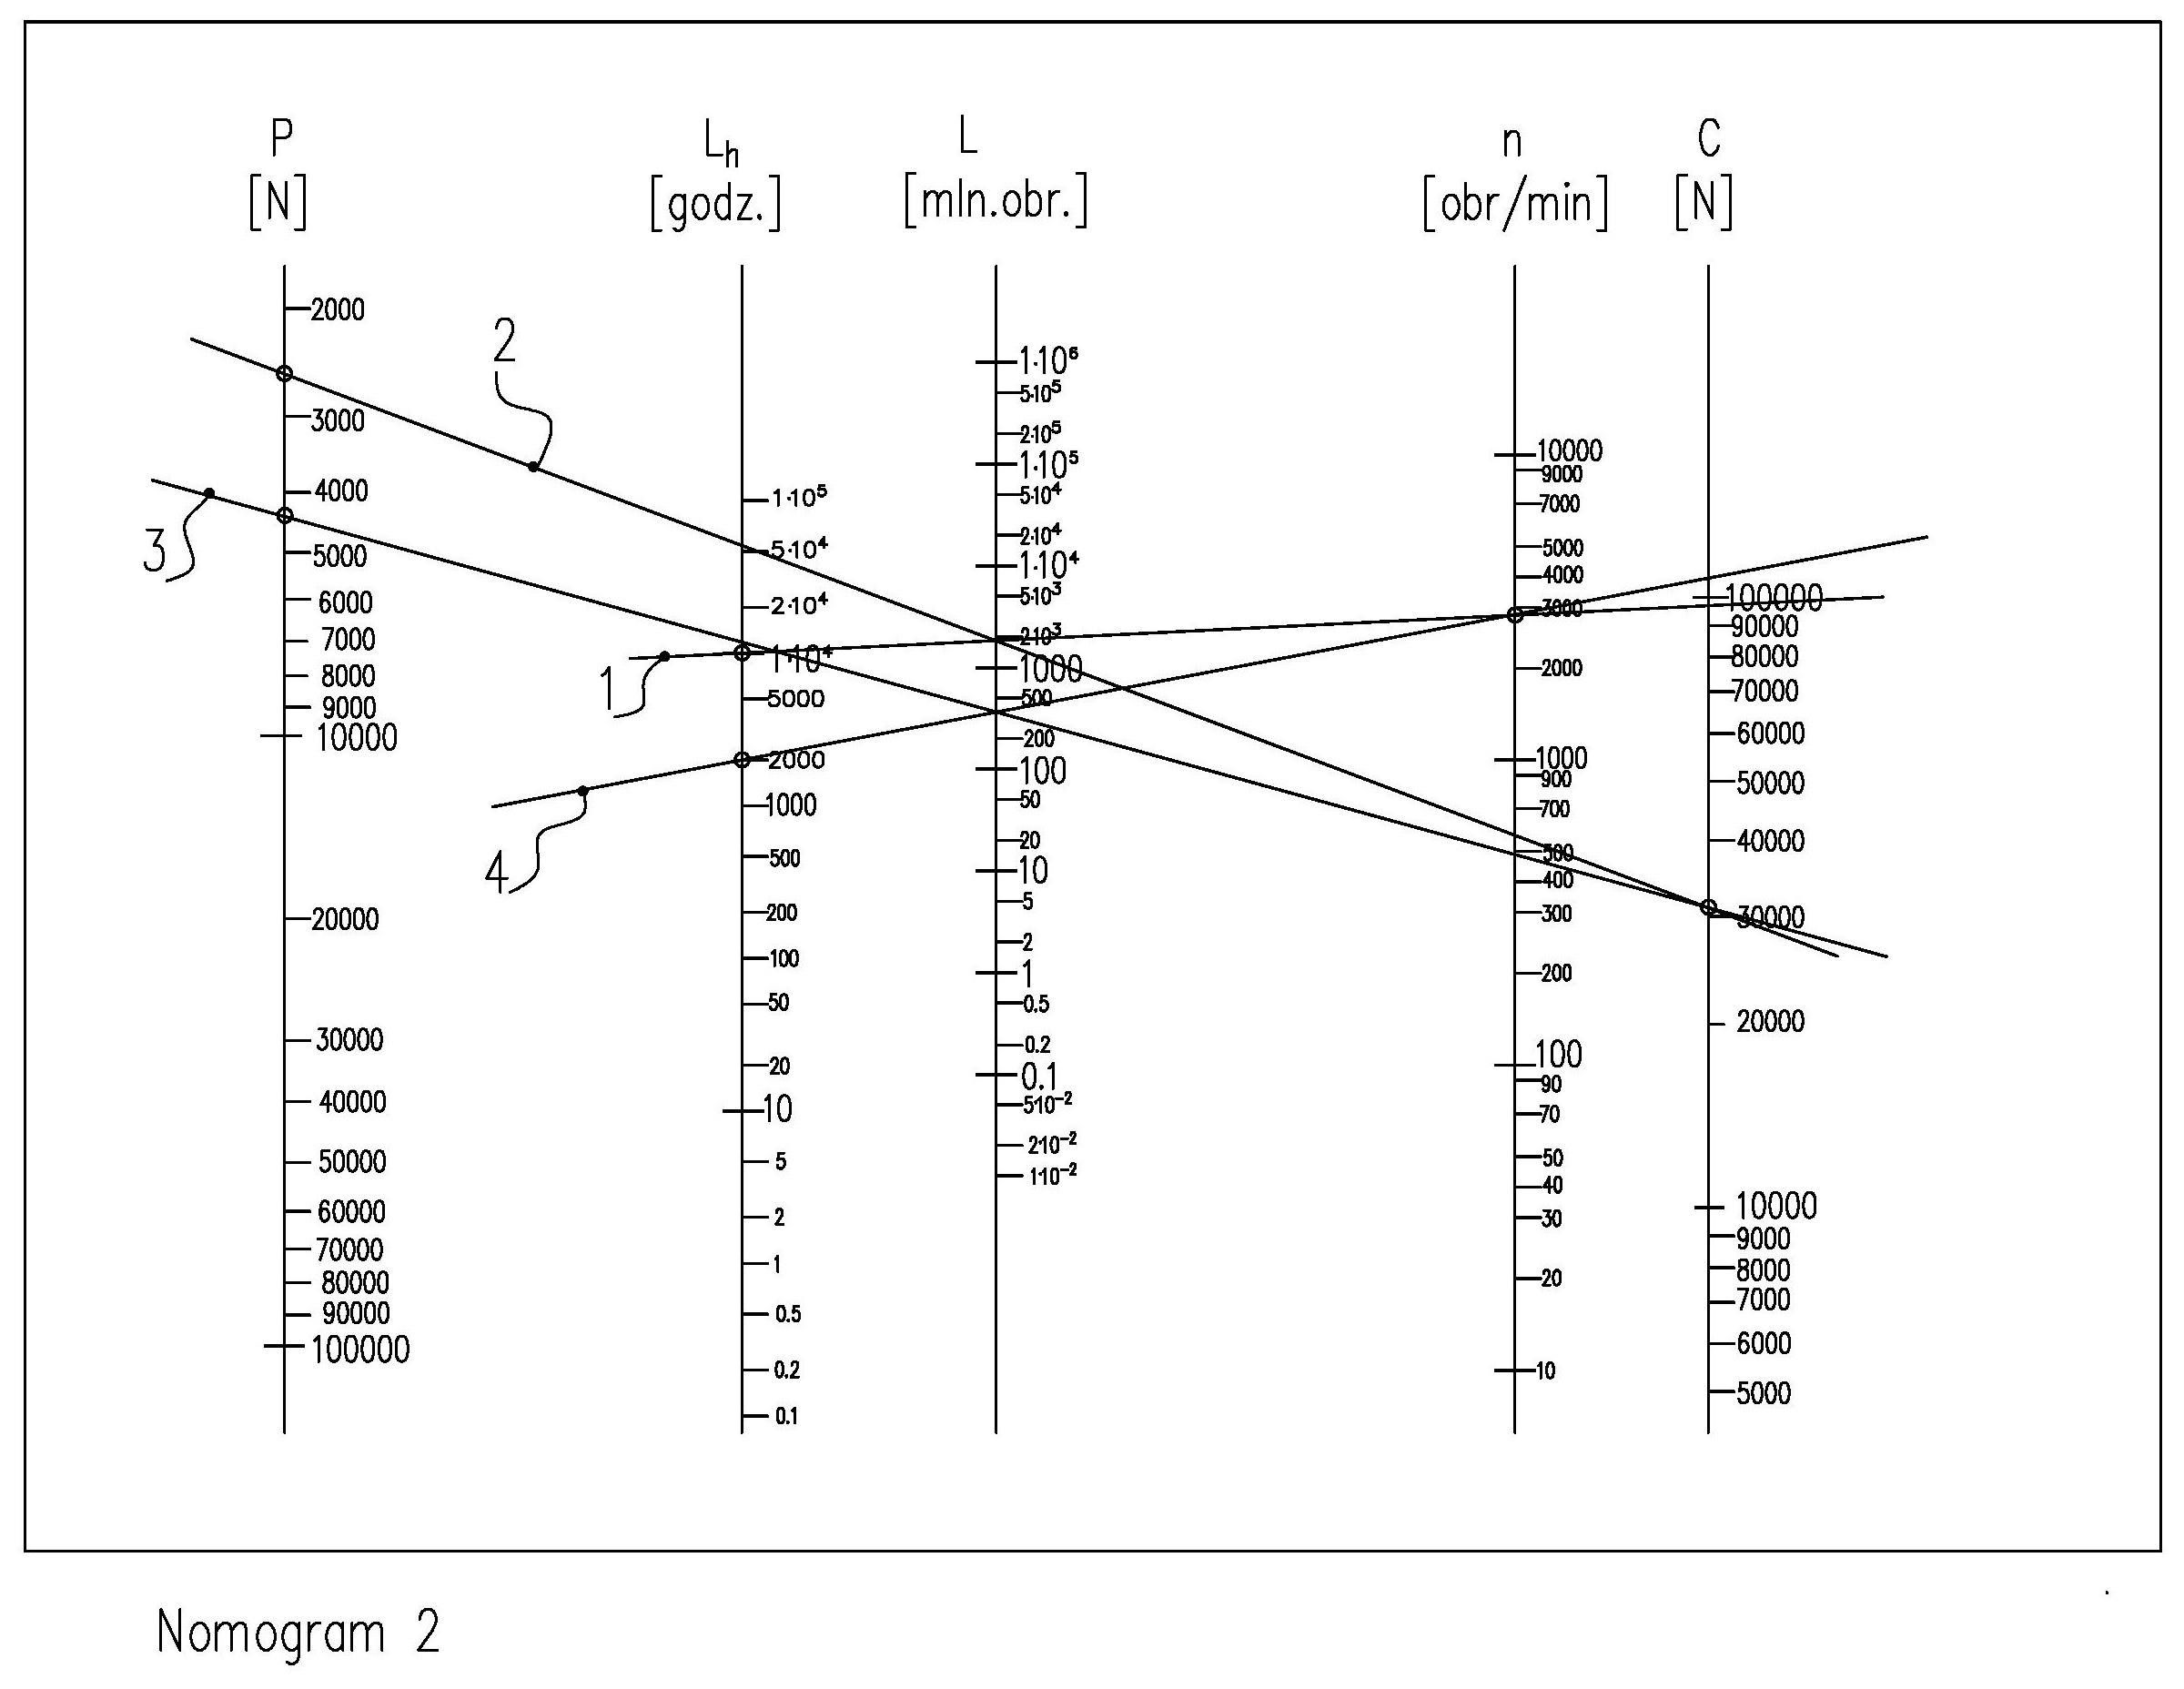
V nomogramu 2 určují přímky 1 a 2 stejné hodnoty jako v nomogramu 1.
Přímka 3 se vede jinak. Účelem postupu je určit jinou jmenovitou životnost L, měřenou v milionech otáček zvoleného ložiska zatíženého kromě statických sil také silami rotujícími. Přímka spojuje celkovou hodnotu všech sil, statických i rotujících, přepočtenou na střední hodnotu Fm = 4376 N, s dříve určenou jmenovitou únosností C, stanovenou pouze pro statické zatížení. Tato přímka na ose L určuje novou hodnotu počtu otáček v milionech otáček. Přímka 4, která spojuje tuto novou hodnotu na ose L s dříve předpokládanými otáčkami za minutu, určuje na ose Lh nový počet hodin bezporuchového provozu ložiska.
Nomogram 2. Stanovení nové provozní doby Lh pro použité ložisko zatížené dodatečnými rotujícími silami F2 a F3 při předpokládané jmenovité dynamické únosnosti ložiska C.
Závěr: v důsledku vzniku dalších rotujících sil z nevyváženosti rotoru a spojovacího prvku se bezporuchová provozní doba oproti nomogramu 2 snížila.
10 000 hodin u vyváženého rotoru s spojkou znovu vyváženou po jejím nasazení na hřídel, až po přibližně 2 000 hodin u nevyváženého rotoru se spojkou.
Volba většího ložiska, jehož jmenovitá dynamická únosnost C umožní přenést zatížení od nevyváženosti, problém neřeší. Zvětší se rozměry většiny rotujících součástí. Tím vzroste i jejich počáteční nevyváženost, která vyplývá z přesností běžně dosahovaných při výrobě. Účinným řešením je vyvažování.