Cualquier elemento estructural de una máquina rotativa que participa en el movimiento rotativo tiene un eje de simetría. Este eje es también el eje central principal de inercia de la masa, y los momentos de desviación de masa en su dirección son nulos. Si el elemento gira realmente en torno a él, su masa no fuerza el movimiento y, por tanto, no induce fuerzas en sus apoyos.
Los sistemas mecánicos que cooperan en movimiento rotativo suelen diseñarse de modo que sus ejes de simetría, una vez montados, también coincidan. Como resultado de los errores de forma de las superficies y de los errores de montaje, el eje común de rotación real del sistema, en la mayoría de los casos, no coincide con un eje seleccionado de un elemento componente. Por ello, el centro de gravedad común de todos los componentes de un sistema rotativo no se sitúa sobre el eje de rotación real. Algunos componentes también pueden estar fijados de forma oblicua, es decir, con un error angular. Por este motivo, el eje principal de inercia de masa de todo el rotor queda oblicuo con respecto al eje de rotación real. La posición del eje real queda determinada por el cojinete (es decir, por las ligaduras). Esta alineación de ambos ejes (el eje central principal de inercia y el eje de giro real) entre sí es el origen de la excitación del movimiento y de las fuerzas adicionales que aparecen en los puntos de apoyo del rotor. Esta excitación tiene la particularidad de que la amplitud de la fuerza excitadora aumenta al aumentar la rotación del rotor rígido y mantiene una dirección constante con respecto al rotor.
En una máquina rotativa, el componente que sirve de unión para el rotor y lo mantiene en la estructura del eje de rotación está expuesto directamente a las fuerzas debidas al desequilibrio. Se trata de los rodamientos montados en los muñones del rotor. En ellos, las fuerzas de inercia rotativas se encuentran con las reacciones de los apoyos.
El siguiente ejemplo muestra el efecto destructivo de las fuerzas debidas al desequilibrio sobre la vida útil de los rodamientos. Esta influencia es evidente porque los rodamientos de bolas son mecánicamente resistentes, entre otras cosas, a las fuerzas externas y laterales. Estas fuerzas laterales, que denominamos fuerzas de inercia, aparecen cuando se acelera la masa del rotor y se oponen a dicha aceleración. Dado que en el movimiento rotativo existe aceleración centrípeta, las fuerzas de inercia actúan de forma centrífuga y sus amplitudes dependen de la velocidad de rotación.
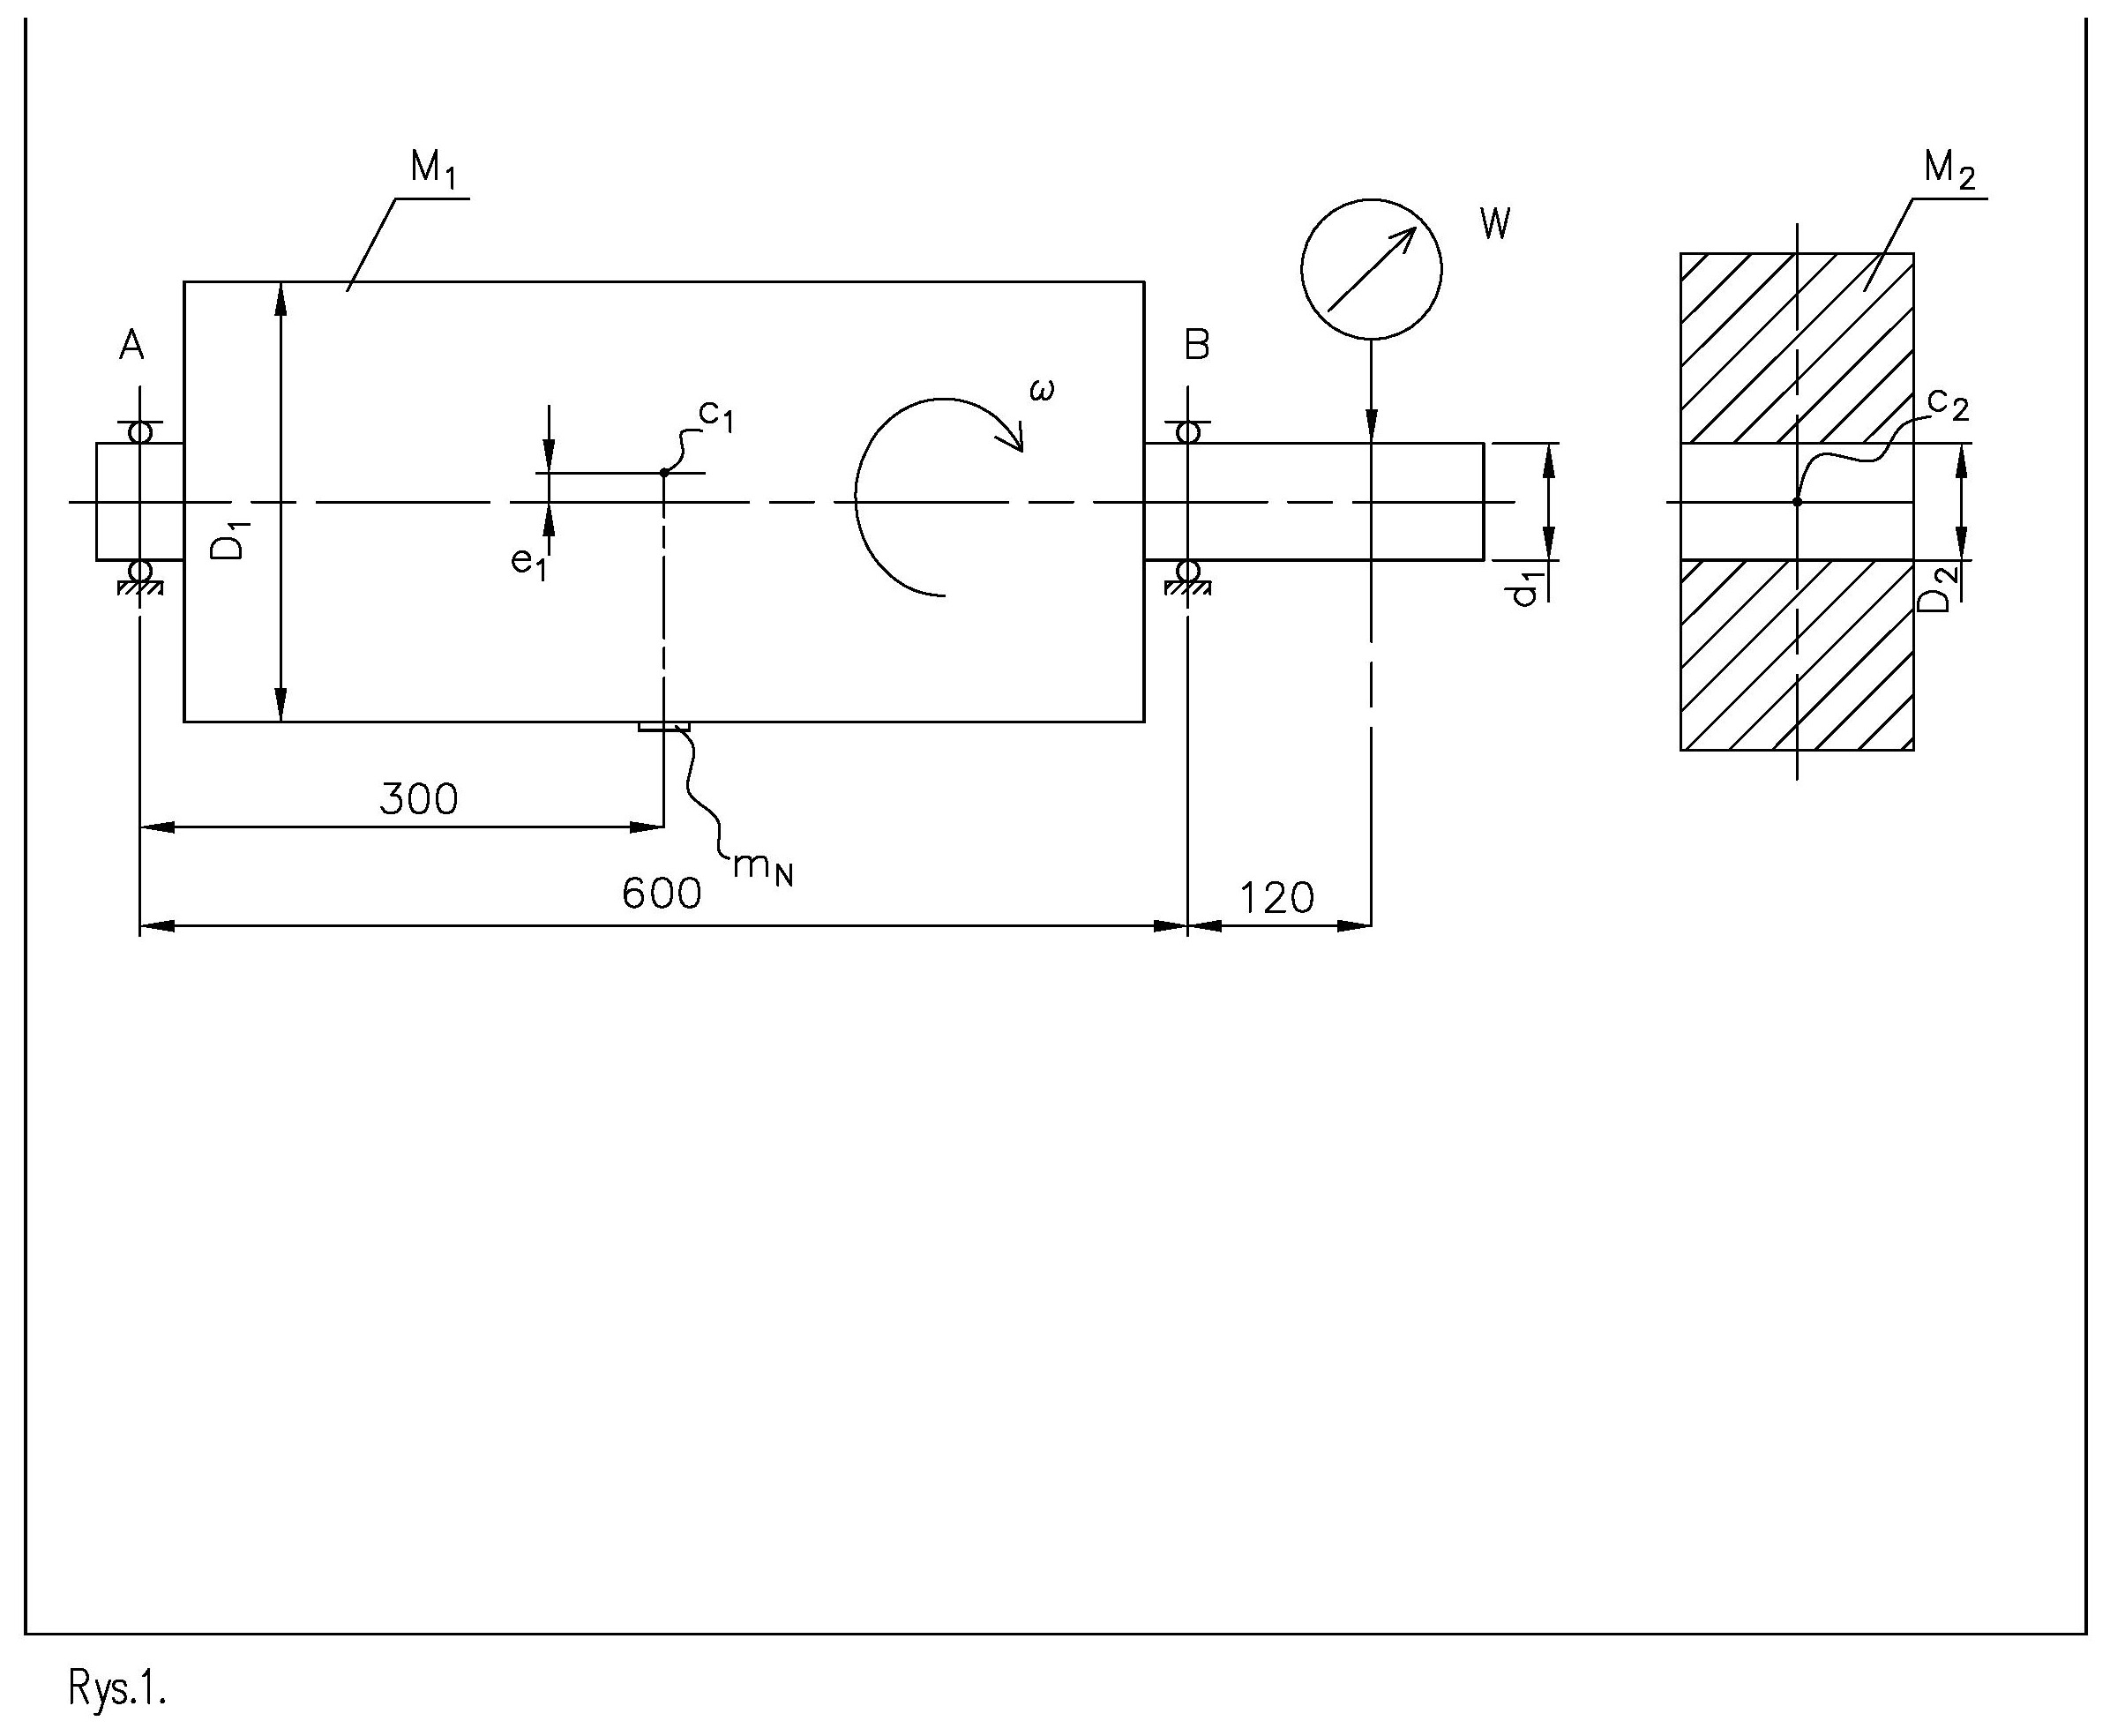
Modelización del rotor y del disco de embrague
Para analizar el efecto del desequilibrio sobre la durabilidad y la selección de los rodamientos, se adoptó el siguiente modelo de la unión entre el rotor y el semiacoplamiento. El rotor está apoyado simétricamente con respecto a su centro de gravedad. Para simplificar el análisis, se supuso que el material del rotor es homogéneo en toda su extensión. El descentramiento medido del muñón del rotor puede deberse a la curvatura del eje o a un mecanizado inexacto.
Datos de entrada:
M1 = 500 kg (masa del rotor), M2 = 60 kg (masa del disco de embrague), d1 = 34.984 mm (diámetro del eje del rotor), D1 = 600 mm (diámetro del eje exterior del rotor), D2 = 3,5H7 mm (diámetro del orificio practicado en el disco de embrague), W = 24 μm (descentramiento radial medido en el eje del rotor), Lh = 10.000 horas (número de horas de funcionamiento sin averías supuesto por el diseñador del dispositivo del rotor), n = 2.900 rpm (velocidad del rotor).
El rotor dispone de un protocolo de equilibrado vigente que indica que ha sido equilibrado en la clase G40. El disco de embrague dispone de un protocolo de equilibrado vigente que indica que ha sido equilibrado en la clase G1.
Procedimiento aceptado:
a) Los valores de desequilibrio se determinarán sin utilizar una equilibradora.
b) Para estimar el valor de las fuerzas de inercia rotatorias se utilizará un medidor de trayectoria para medir la excentricidad W, así como para medir el diámetro del eje d1 y leer en la tabla el diámetro del orificio del disco D2.
c) Al no poder medir el valor del desequilibrio con una equilibradora, se supondrá la composición de las fuerzas debidas al desequilibrio en las condiciones menos favorables. Dichas condiciones corresponden a la suma de vectores con la misma dirección (en la realidad, las fuerzas pueden sumarse en direcciones distintas).
Se supuso que se analizaría el cojinete B, que soporta fuerzas laterales mayores.
La hipótesis de que un rotor con una masa de M1 = 500 kg tiene un desequilibrio inicial de G40 supone un desplazamiento e1 de su centro de gravedad c1 en el valor que se determina a continuación.
¹ M. Malec: Dynamic balancing of rotors in theory and practice. MM Publications. Bydgoszcz 2022.
Determinación del valor del desequilibrio
Para determinar el valor del desequilibrio se utiliza la relación:
𝑁𝑁E = 𝑚𝑚$ ∙ Donde: – es el desequilibrio del rotor, – clase de precisión de equilibrado, – velocidad de rotación, – masa en rotación¹.
&,-Q 𝑔𝑔𝑔𝑔𝑔 𝑀𝑀! [𝑔𝑔] 𝑛𝑛 P ()*.
La excentricidad se determinará 𝑚𝑚$ utilizando el valor de la masa correctora que equilibraría el rotor si estuviera situada en el radio .
La relación (1) tras la transformación para un desequilibrio G40 y una rotación n = 2900 obr\/min adopta la forma:
𝜋𝜋∙𝐷𝐷! ∙𝑛𝑛= 60 ∙5 ∙10. ∙40 𝑚𝑚$ = 60 ∙𝑀𝑀! ∙𝐺𝐺 𝑚𝑚$ Donde : es una masa concentrada en un punto, situada en un radio , que produce un desequilibrio .
Utilice la relación de igualdad de los momentos estáticos de todo el rotor sobre la excentricidad y de la masa de corrección de equilibrado situada en el diámetro:
%!
“
𝑀𝑀! ∙𝑒𝑒! = 𝑚𝑚$ ∙𝐷𝐷!
A partir de aquí:
𝑒𝑒! = 𝑚𝑚$ ∙𝐷𝐷!
2 ∙𝑀𝑀! = 219,6 ∙600 G = NEπn 30M! (1)
« [𝑔𝑔𝑔𝑔𝑔𝑔]𝑀𝑔𝑚 »
%!
𝐺𝐺 𝐺P ‘ Q𝑁 && e!
%!
“
3,14 ∙600 ∙2900 = 219,6 𝑔𝑔, %!
NE "
𝑒𝑒!
2 (2)
2 ∙5 ∙10. = 0,131 𝑚𝑚𝑚𝑚= 131 𝜇𝜇𝜇𝜇 Por tanto, el descentramiento radial que debe medirse en la superficie cilíndrica es:
𝑤𝑤! = 2𝑒𝑒! = 0,262 𝑚𝑚𝑚𝑚= 262 𝜇𝜇𝜇𝜇 Las fuerzas componentes que actúan sobre el cojinete son:
a) F1 constante en valor y dirección, resultante del peso del rotor y del acoplamiento,
b) F2 giratoria, resultante del desequilibrio del rotor,
c) F3 rotatoria, resultante del desequilibrio del disco de embrague causado por la excentricidad de su fijación al eje del rotor (nota: se supone que el disco de embrague estaba equilibrado y que su desequilibrio residual tiene un valor pequeño que puede despreciarse).
Las tres fuerzas componentes sobre el rodamiento
La fuerza de la gravedad sobre el rotor se dirige siempre hacia abajo. Las fuerzas de inercia causadas por el desequilibrio giran con el rotor. Por ello, el rodamiento soporta una fuerza variable en valor y dirección. El valor varía desde un mínimo, que es hasta un máximo, que es La dirección de la acción resultante es variable dentro del intervalo de . Aquí se supuso que el acoplamiento estaba fijado en el eje en la disposición relativa más desfavorable de las holguras y, por consiguiente, de las fuerzas de inercia, debido a la falta de control de la posición angular del acoplamiento y del desequilibrio del rotor.
𝐹𝐹’0& = 𝐹𝐹! −𝐹𝐹" −𝐹𝐹/.
𝐹𝐹’0& = 𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹/.
∓𝜑𝜑 Determinación de las fuerzas que actúan sobre el rodamiento B.
𝐹𝐹« = 1 2 [𝑀𝑀!𝜔𝜔»𝑒𝑒!] = 1 2 _𝑀𝑀! `𝜋𝜋𝜋𝜋 30a »
Holgura en el montaje del disco de embrague
El cálculo de la fuerza irá precedido de un análisis dimensional del par cinemático formado por el eje y el disco de embrague.
La práctica demuestra que los componentes montados en los ejes de los rotores son una fuente de desequilibrio adicional y, por tanto, de vibración adicional de los grupos. Conviene analizar en primer lugar el comportamiento del disco de embrague una vez montado en el eje del rotor.

∅35𝐻𝐻7 = 35!
𝐹𝐹! = 𝑀𝑀! ∙𝑔𝑔 2 = 500 ∙9,81 2 = 2452 𝑁𝑁 𝑒𝑒!b = 1 2 c5 ∙10. ∙d3,14 ∙2900 30 e "
0,131f = 3017 𝑁𝑁 "!.!$%𝑚𝑚𝑚𝑚.
El disco de embrague puede fijarse en el rotor de forma arbitraria, pero dentro de su holgura, y esta puede quedar libre en cualquier ángulo aleatorio dentro del plano perpendicular al eje de rotación. Conforme a las reglas, suponemos el peor caso: el descentramiento del eje y la desviación máxima de la ejecución del orificio se suman en la misma dirección.
El rotor, en los planos en los que están montados los rodamientos, gira con respecto al eje de rotación real 1. El eje geométrico del extremo del eje del rotor es el eje 3. El eje central principal de inercia del disco de acoplamiento, junto con el centro de gravedad c2, es el eje 2.
Excentricidad de la posición del centro de gravedad del disco de embrague resultante del descentramiento transversal del eje:
𝑒𝑒$ = 𝑊𝑊 2 = 0,024 2 = 0,012 𝑚𝑚𝑚𝑚= 12 𝜇𝜇𝜇𝜇.
Excentricidad resultante de fabricar el eje por debajo del valor nominal y el orificio con la desviación superior:
𝑒𝑒& = ∅'() −𝑑𝑑* 2 = 35.025 −34.984 2 = 0,0205 𝑚𝑚𝑚𝑚= 20,5 𝜇𝜇𝜇𝜇.
Excentricidad total del montaje del disco de embrague en el eje del rotor:
𝑒𝑒+,’ = 𝑒𝑒$ + 𝑒𝑒& = 0,012 + 0,0205 = 0,0325 𝑚𝑚𝑚𝑚= 32,5 𝜇𝜇𝜇𝜇.
Excentricidad resultante de la fijación descentrada del disco de embrague:
𝑁𝑁7 = 𝑀𝑀$ ∙𝑒𝑒+,’ = 60 ∙10& ∙0,0325 = 1950 𝑔𝑔𝑔𝑔𝑔𝑔.
Fuerza debida a la excentricidad del disco de embrague
La fuerza F3 se determina mediante la relación:
𝐹𝐹\/,) = 𝑁𝑁E ∙𝜔𝜔« = 𝑀𝑀»𝑒𝑒’0&𝜔𝜔» = 6 ∙102 ∙0,0325 ∙d3.14 ∙2900 La fuerza real sobre el rodamiento B, aplicando la ecuación de la suma de momentos respecto, por ejemplo, al punto A indicado en la figura 1, es:
𝐹𝐹/ = 215,5 𝑁𝑁 En el caso en que, tras el proceso de fabricación del rotor y antes del equilibrado, su desequilibrio corresponda a la clase de precisión de equilibrado G40, con una distribución uniforme de la carga del rodamiento debida al peso del rotor, tenemos los siguientes valores de las fuerzas componentes que cargan el rodamiento B:
Tabla 1. Fuerzas que actúan sobre el cojinete B a n = 2900 o br\/min y desequilibrio inicial G40.

= 179,6 𝑁𝑁 30 e G40 n = 2900 rpm F1 = 2452 N F2 = 3017 N F3 = 215,5 N Al seleccionar los rodamientos según el catálogo, por ejemplo de SKF, en condiciones de carga giratoria, debe determinarse el valor del factor de variación de la carga e incluirse en la ecuación para determinar la carga media:
𝐹𝐹& = 𝑓𝑓&(𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹/)
Selección del rodamiento: el coeficiente fm
Para determinar este coeficiente, represente la función r𝑓𝑓& de variación del parámetro en función de los valores de las fuerzas rotatorias F2 y F3 (gráfico 1²).
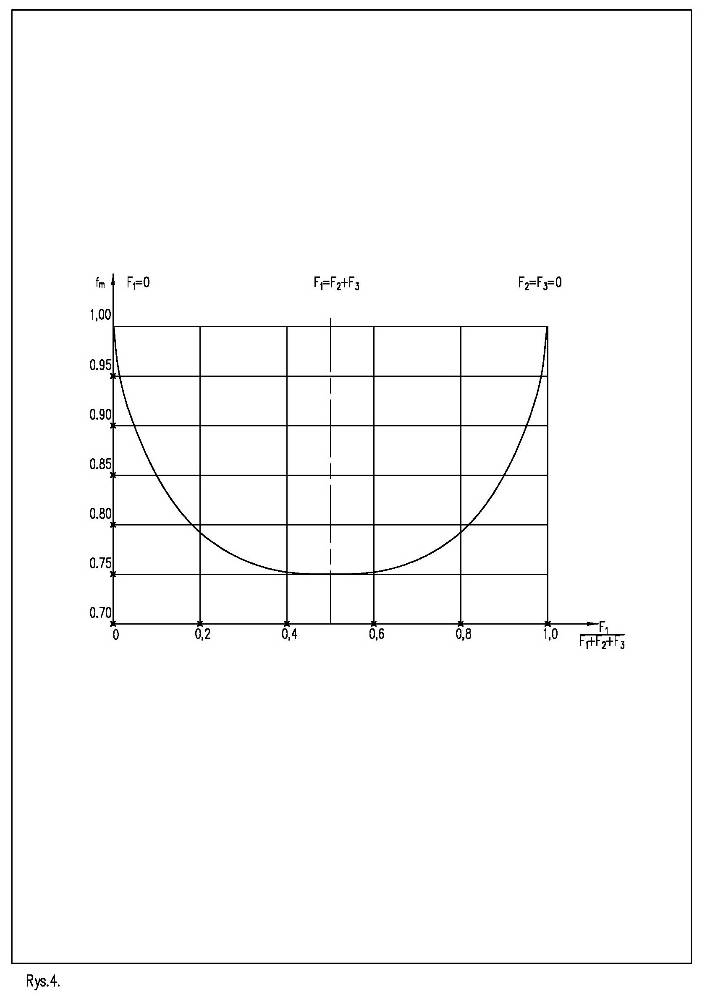
Para determinar el valor del coeficiente fm, realice un cálculo auxiliar:
𝐹𝐹! 𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹\/ = 2452 2452 + 3017 + 215 = 0,43 𝑓 Para el valor calculado, leído en el gráfico 1 del catálogo: fm = 0,77.
² Catálogo de rodamientos de rodillos r𝑓𝑓& 𝐹 Para este valor fm, la carga media del cojinete, según el catálogo, es:
𝐹𝐹& = 𝑓𝑓&(𝐹𝐹! + 𝐹𝐹" + 𝐹𝐹\/) = 0,77(2452 + 3017 + 215) = 4376 𝑁𝑁 𝑁(2)
Hipótesis para la vida útil de los rodamientos requerida
Hipótesis sobre la vida útil de los rodamientos requerida:
a) las fuerzas que actúan sobre el cojinete tienen dirección radial, de donde la carga dinámica equivalente es: P = Fm,
b) se supone que el rodamiento debe funcionar durante horas.
Con el gráfico para el cálculo de cojinetes, puede comprobar el efecto del valor de las fuerzas laterales:
c) se supone que el cojinete debe funcionar Lh = 10.000 horas
d) la reducción de la vida útil del cojinete utilizado debido a las fuerzas de rotación adicionales.
Respecto al punto c., seleccione un cojinete determinando la capacidad de carga dinámica nominal C.
Algunas notas sobre la construcción de nomogramas.
Cómo se elaboran los nomogramas
Los nomogramas se desarrollaron cuando los diseñadores de rotores utilizaban herramientas de cálculo sencillas. Su importancia actual reside sobre todo en que permiten visualizar con claridad el proceso de selección de rodamientos.
La palabra nomogramas se usa en plural porque la alineación vertical de los ejes P[N] y C[N] con respecto a los demás ejes puede variar ligeramente en los gráficos elaborados por distintos fabricantes de rodamientos, ya que depende del rendimiento de los rodamientos obtenido. Los ejes Lh[h], L[mln rpm.] y n[rpm] están relacionados entre sí de forma unívoca por la cinemática del rotor. Por ejemplo: en 100 horas de funcionamiento a 2500 rpm, el rotor dará 100•2500•60=15 millones de revoluciones. Estos tres ejes están dispuestos entre sí de tal manera que cualquier recta que una las revoluciones seleccionadas con el número supuesto de horas de funcionamiento del rodamiento sin fallos dará el resultado correcto de la multiplicación anterior en el eje L[mln rpm].
La posición y las escalas de los demás ejes se derivan del rendimiento de los rodamientos del fabricante correspondiente. Están situados y estirados a lo largo de su longitud de tal manera que otro segmento recto, que pase por el punto determinado previamente en el eje L[million rpm], une el valor de las fuerzas laterales totales en el rodamiento, indicado en el eje P, con el valor determinado de C, que determina la elección del tamaño del rodamiento³.
La adopción de una escala logarítmica acorta la longitud de los ejes.
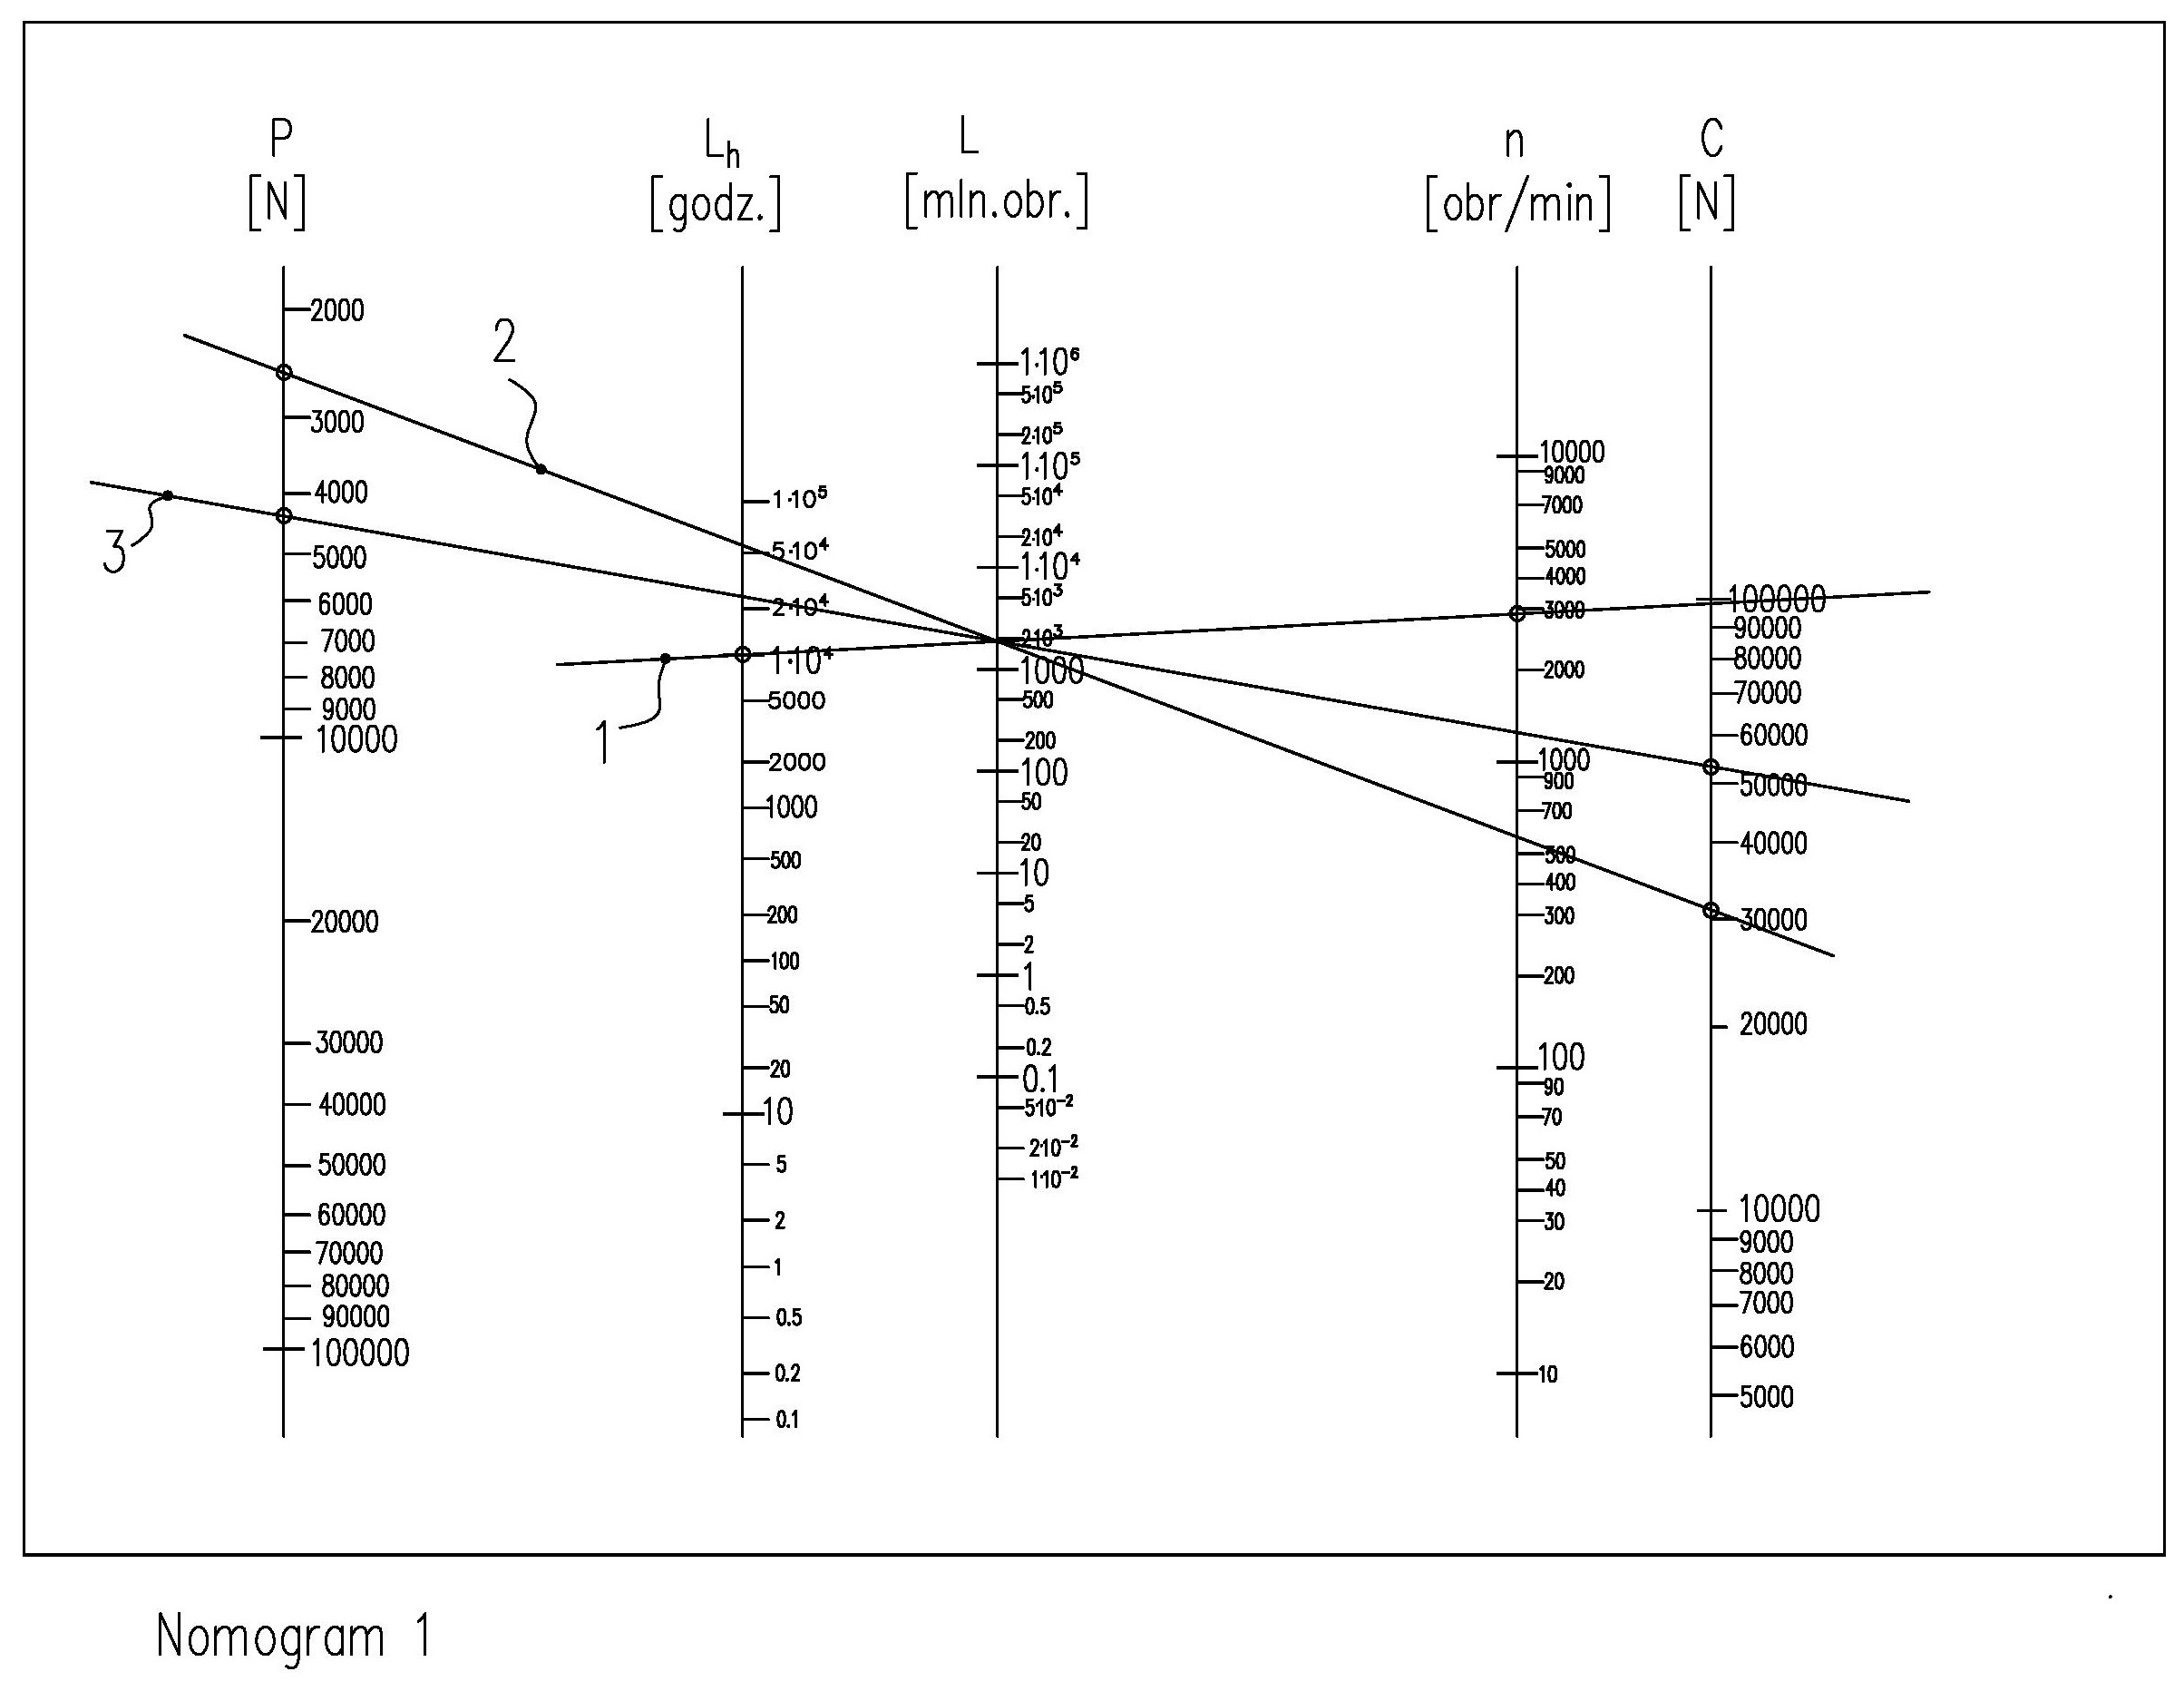
En el nomograma 1, la recta 1 es una recta auxiliar que, para el número supuesto de horas de funcionamiento Lh y a ³ Roller bearing catalog la velocidad especificada del rotor n=2900 rpm, determina en el eje L el número que corresponde a las revoluciones contadas en millones durante el tiempo supuesto. La recta 2, que corta el punto determinado en el eje L y pasa al mismo tiempo por el punto que determina la carga estática del rodamiento (2452 N), determina en el otro extremo la capacidad de carga estática nominal requerida del rodamiento C. En este caso es de unos 32 kN. Esta es la capacidad de carga para el caso estático.
La recta 3, que pasa por el punto determinado por la recta 1 en el eje L y por el punto que determina la carga estática y dinámica total Fm = P, expresada en la ecuación (2) y que asciende a 4376 N, determina la nueva capacidad dinámica nominal requerida del rodamiento. En este caso es de unos 54 kN.
Nomograma 1. Selección de la capacidad dinámica nominal del rodamiento C para el número de horas de funcionamiento Lh supuesto y la carga dinámica equivalente P.
Conclusión: al sumar a las fuerzas procedentes del peso del rotor las fuerzas procedentes del desequilibrio inicial del rotor y del desequilibrio causado por la excentricidad de la fijación del disco de embrague al eje, la capacidad nominal requerida del rodamiento C, determinada para las fuerzas estáticas, aumentó en un 67 % aproximadamente. La presencia de desequilibrio en el nomograma 1.
el rotor le impone una carga adicional en una medida que no puede despreciarse para los datos aceptados. La carga de las fuerzas rotatorias puede provocar la sobrecarga y la destrucción del rodamiento. También acortará su vida útil sin fallos.
Nuevo cálculo de la vida útil de los rodamientos con las fuerzas adicionales
Ad d. Determinación del nuevo tiempo de funcionamiento Lh del rodamiento empleado, sometido a las fuerzas rotatorias adicionales F2 y F3, para la capacidad dinámica nominal del rodamiento C supuesta.
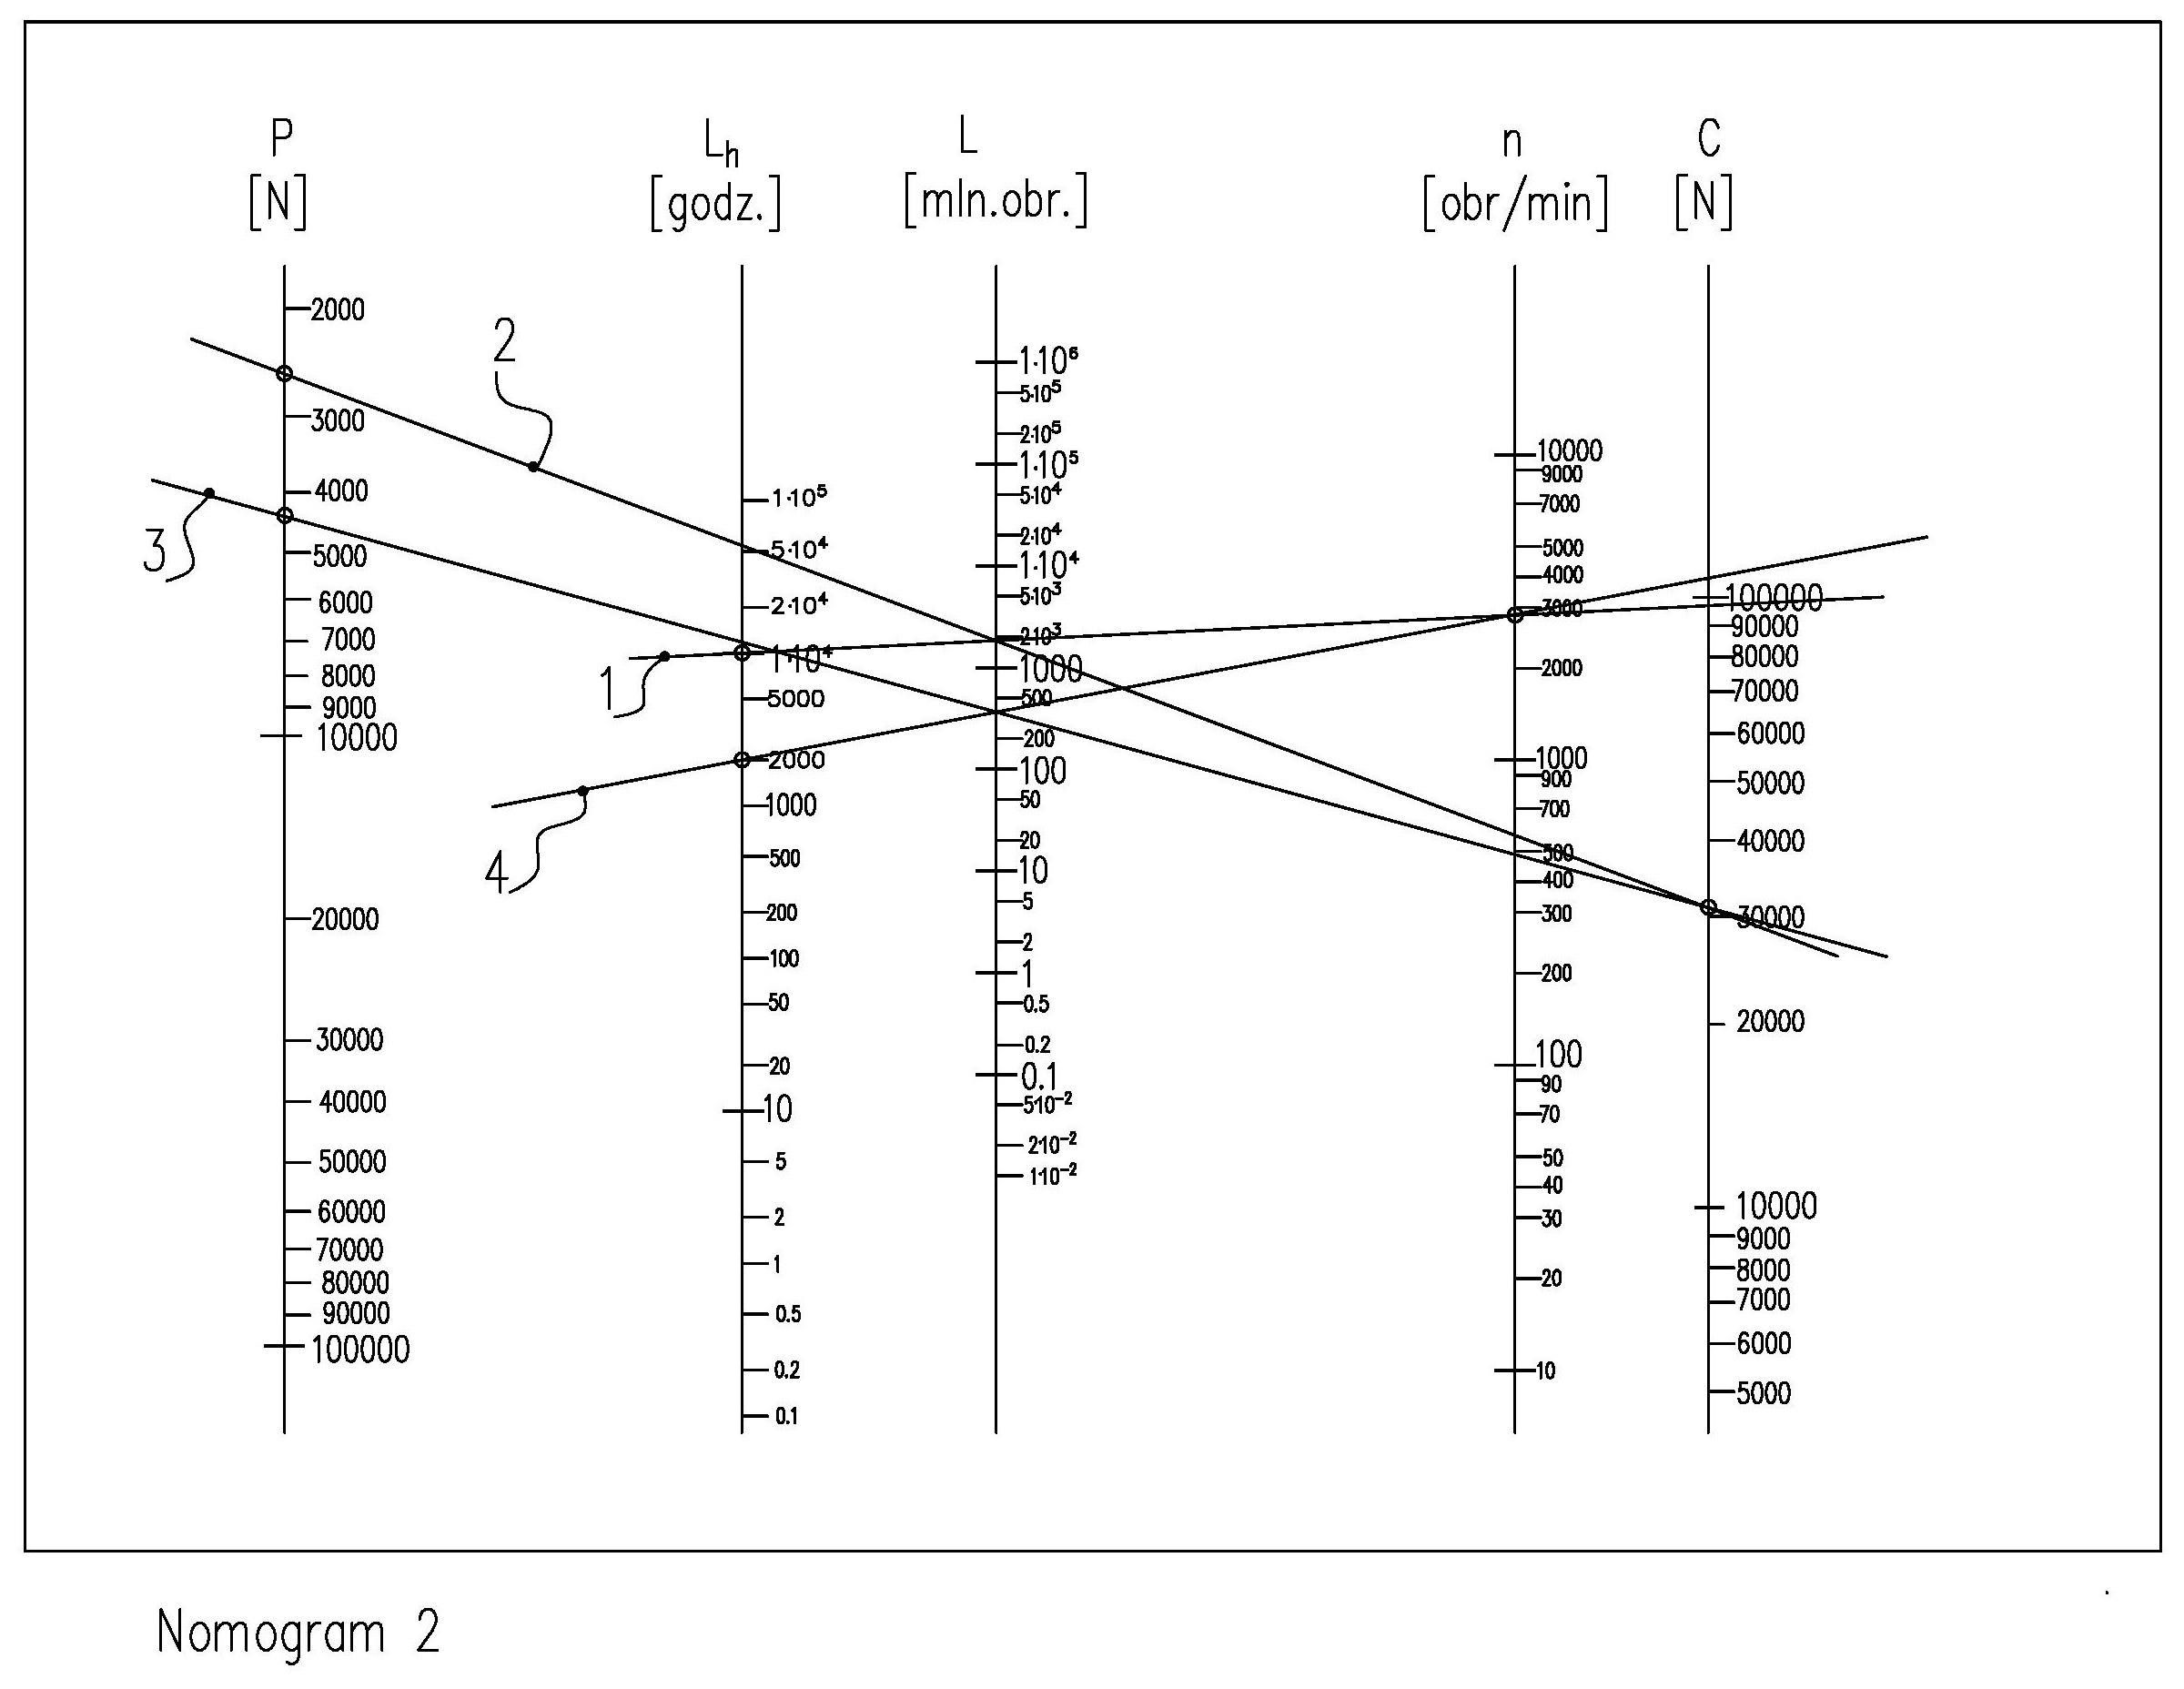
En el nomograma 2, las rectas 1 y 2 determinan los mismos valores que en el monograma 1.
La línea 3 se traza de forma diferente. El objetivo del procedimiento es determinar una vida nominal L distinta, medida en millones de revoluciones del cojinete seleccionado, sometido a fuerzas rotativas además de a fuerzas estáticas. La línea une el valor total de todas las fuerzas, estáticas y rotativas, convertido a un valor medio de Fm = 4376 N, con la capacidad de carga nominal C determinada previamente solo para carga estática. Esta recta determina en el eje L el nuevo valor del número de revoluciones, expresado en millones de revoluciones. La recta 4, que une este nuevo valor del eje L con las revoluciones por minuto supuestas anteriormente, determina en el eje Lh el nuevo número de horas de funcionamiento del cojinete sin fallos.
Nomograma 2. Determinación del nuevo tiempo de funcionamiento Lh del rodamiento empleado, sometido a las fuerzas rotatorias adicionales F2 y F3, para la capacidad dinámica nominal del rodamiento C supuesta.
Conclusión: como consecuencia de la aparición de fuerzas rotatorias adicionales debidas al desequilibrio del rotor y del elemento de acoplamiento, el tiempo de funcionamiento sin fallos disminuyó respecto al del nomograma 2.
10.000 horas, con el rotor equilibrado y el acoplamiento reequilibrado tras su montaje en el eje, a unas 2.000 horas con el rotor y el acoplamiento desequilibrados.
Seleccionar un rodamiento de mayor tamaño, cuya capacidad de carga dinámica nominal C le permita soportar la carga debida al desequilibrio, no resuelve el problema. Aumentará las dimensiones de la mayoría de los componentes giratorios, y con ello también su desequilibrio inicial, que depende de las precisiones actuales de fabricación. Una solución eficaz es el equilibrado.