Pohyb tuhého rotoru je obecně omezen především tím, co mu dovolují jeho vazby. Se zbývajícími stupni volnosti se však rotor může pohybovat zajímavým způsobem.
Mezi prvky pohybu, které je třeba uvažovat, patří rotace obsahující dvě složky a příčné vibrace, rovněž obsahující dvě složky.
Rotor zabudovaný v rotačním stroji ve vlastních ložiscích se během otáčení pohybuje tak, že dva body ležící na ose otáčení (např. v rovině ložisek) opisují elipsy nebo kružnice. K určení tohoto pohybu by bylo nutné v každém čepu rotoru pořídit dvě sady údajů získaných měřením.
Měření pohybu rotoru v jeho vlastních ložiskách
Při vyvažování rotoru ve vlastních ložiskách provádíme měření ve zvoleném směru ve dvou místech vzájemně posunutých podél osy otáčení. Pomocí směrových snímačů vibrací filtrujeme signál tak, že měříme jeho složku působící ve zvoleném směru. Tato složka by měla mít harmonický průběh, je mu však pouze blízká, protože obsahuje mnoho rušení. Ve stroji pochází rušení z různých součástí, které jsou buzeny k pohybu. Užitečný signál se proto od této složky odděluje pomocí elektronického obvodu s vysokou filtrační schopností. Způsob filtrace je specifický pro vyvažovací stroje, protože se přizpůsobuje okamžitým otáčkám rotoru a neztrácí žádné podstatné informace o okamžité poloze rotoru (včetně úhlové). Získaný užitečný signál má frekvenci odpovídající otáčkám rotoru a harmonický průběh.
V následujícím textu bude druhý typ filtrování pro zjednodušení popisu záměrně vynechán. Přesto se vždy používá.
Jedná se o průběh vibrací, proto se měří vybrané parametry vibrací. Měření nevyváženosti je nepřímé. To znamená, že hodnotu a úhlovou polohu nevyváženosti lze odvodit z jiných charakteristik pohybu rotoru, než jsou síly pocházející přímo z nevyváženosti. Obrazně řečeno, lze říci, že podpůrný systém rotoru „mění síly v pohyb“.
Znalost toho, jak se rotory při rotaci chovají, usnadňuje vyvozování správných závěrů z takových měření.
Dvě skupiny vyvažovacích strojů: měkké a tvrdé
Vyvažování rotorů na stacionárních vyvažovacích strojích lze provádět dvěma způsoby, které se v průběhu času staly běžnými, a to v tomto pořadí:
a) na nadkritických vyvažovacích strojích, běžně označovaných jako „měkké“ vyvažovací stroje
b) na podkritických vyvažovacích strojích, běžně označovaných jako „tvrdé“ vyvažovací stroje.
U nadkritických vyvažovacích strojů je hledání nevyváženosti podobné vyvažování na vlastních ložiskách. Měříme zde pohyb a hledáme síly, které tento pohyb způsobují.
U podkritických vyvažovacích strojů vazby dovolují rotoru pouze rotaci, a měří se tak výhradně setrvačné síly od nevyváženosti.
Vyvažování na nadkritických vyvažovacích strojích
Vyvažování na nadkritických vyvažovacích strojích Abychom pochopili proces určování polohy a hodnot přebytečných hmot (nevyvážených protilehlou hmotou na druhé čelní ploše válce rotoru), které způsobují nevyváženost, je nutné analyzovat kmitavý pohyb soustavy se dvěma stupni volnosti.
Konstruktéři vyvažovacích strojů zjednodušili způsob sběru dat tím, že rotoru v místech podpor vytvořili takové vazby, které ho nutí pohybovat se v rovině, obvykle vodorovné. Pohyb v rovině je pohyb o dvou stupních volnosti (otáčení nezapočítáváme). Tento počet stupňů volnosti stačí ke zjištění obou složek nevyváženosti. Vyvažovací stroje se nazývají nadkritické, protože tuhost podpory ve vodorovném směru je tak malá, že se rotor nachází nad rezonancí už při několika málo otáčkách.
První filtrování signálu, které označujeme jako mechanické, tak provádějí podpěrné prvky. Očištění harmonické složky od rušení probíhá při vyvažování ve vlastních tvarech kmitání ložisek, tedy pomocí elektronického systému.
Vlastní tvary a složky nevyváženosti
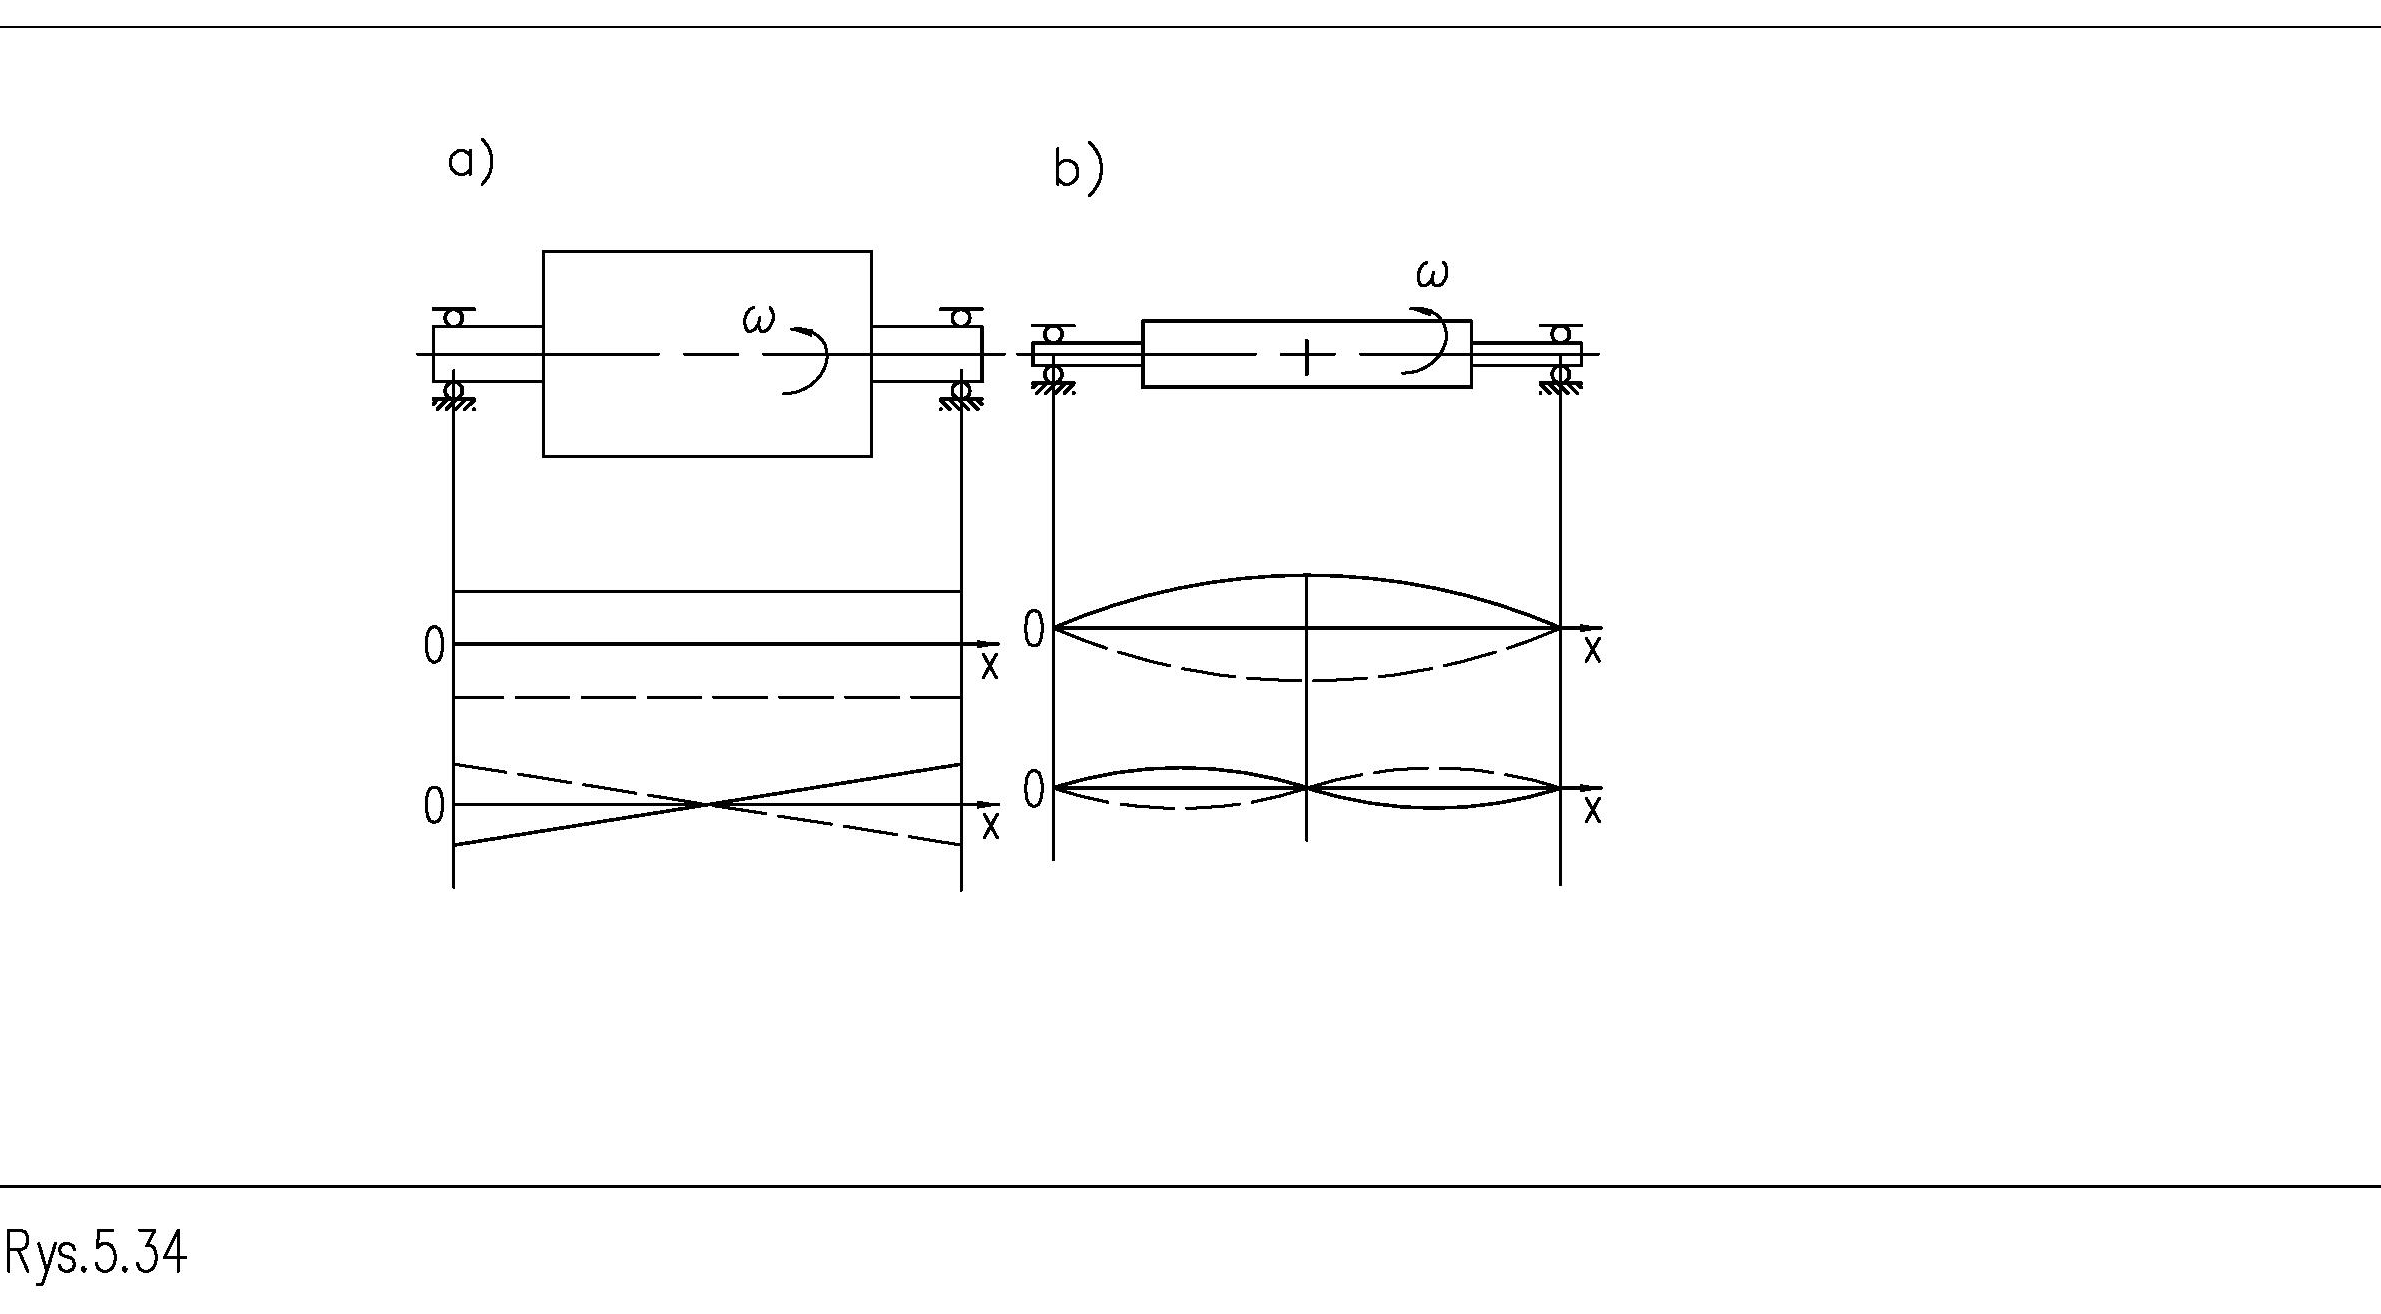
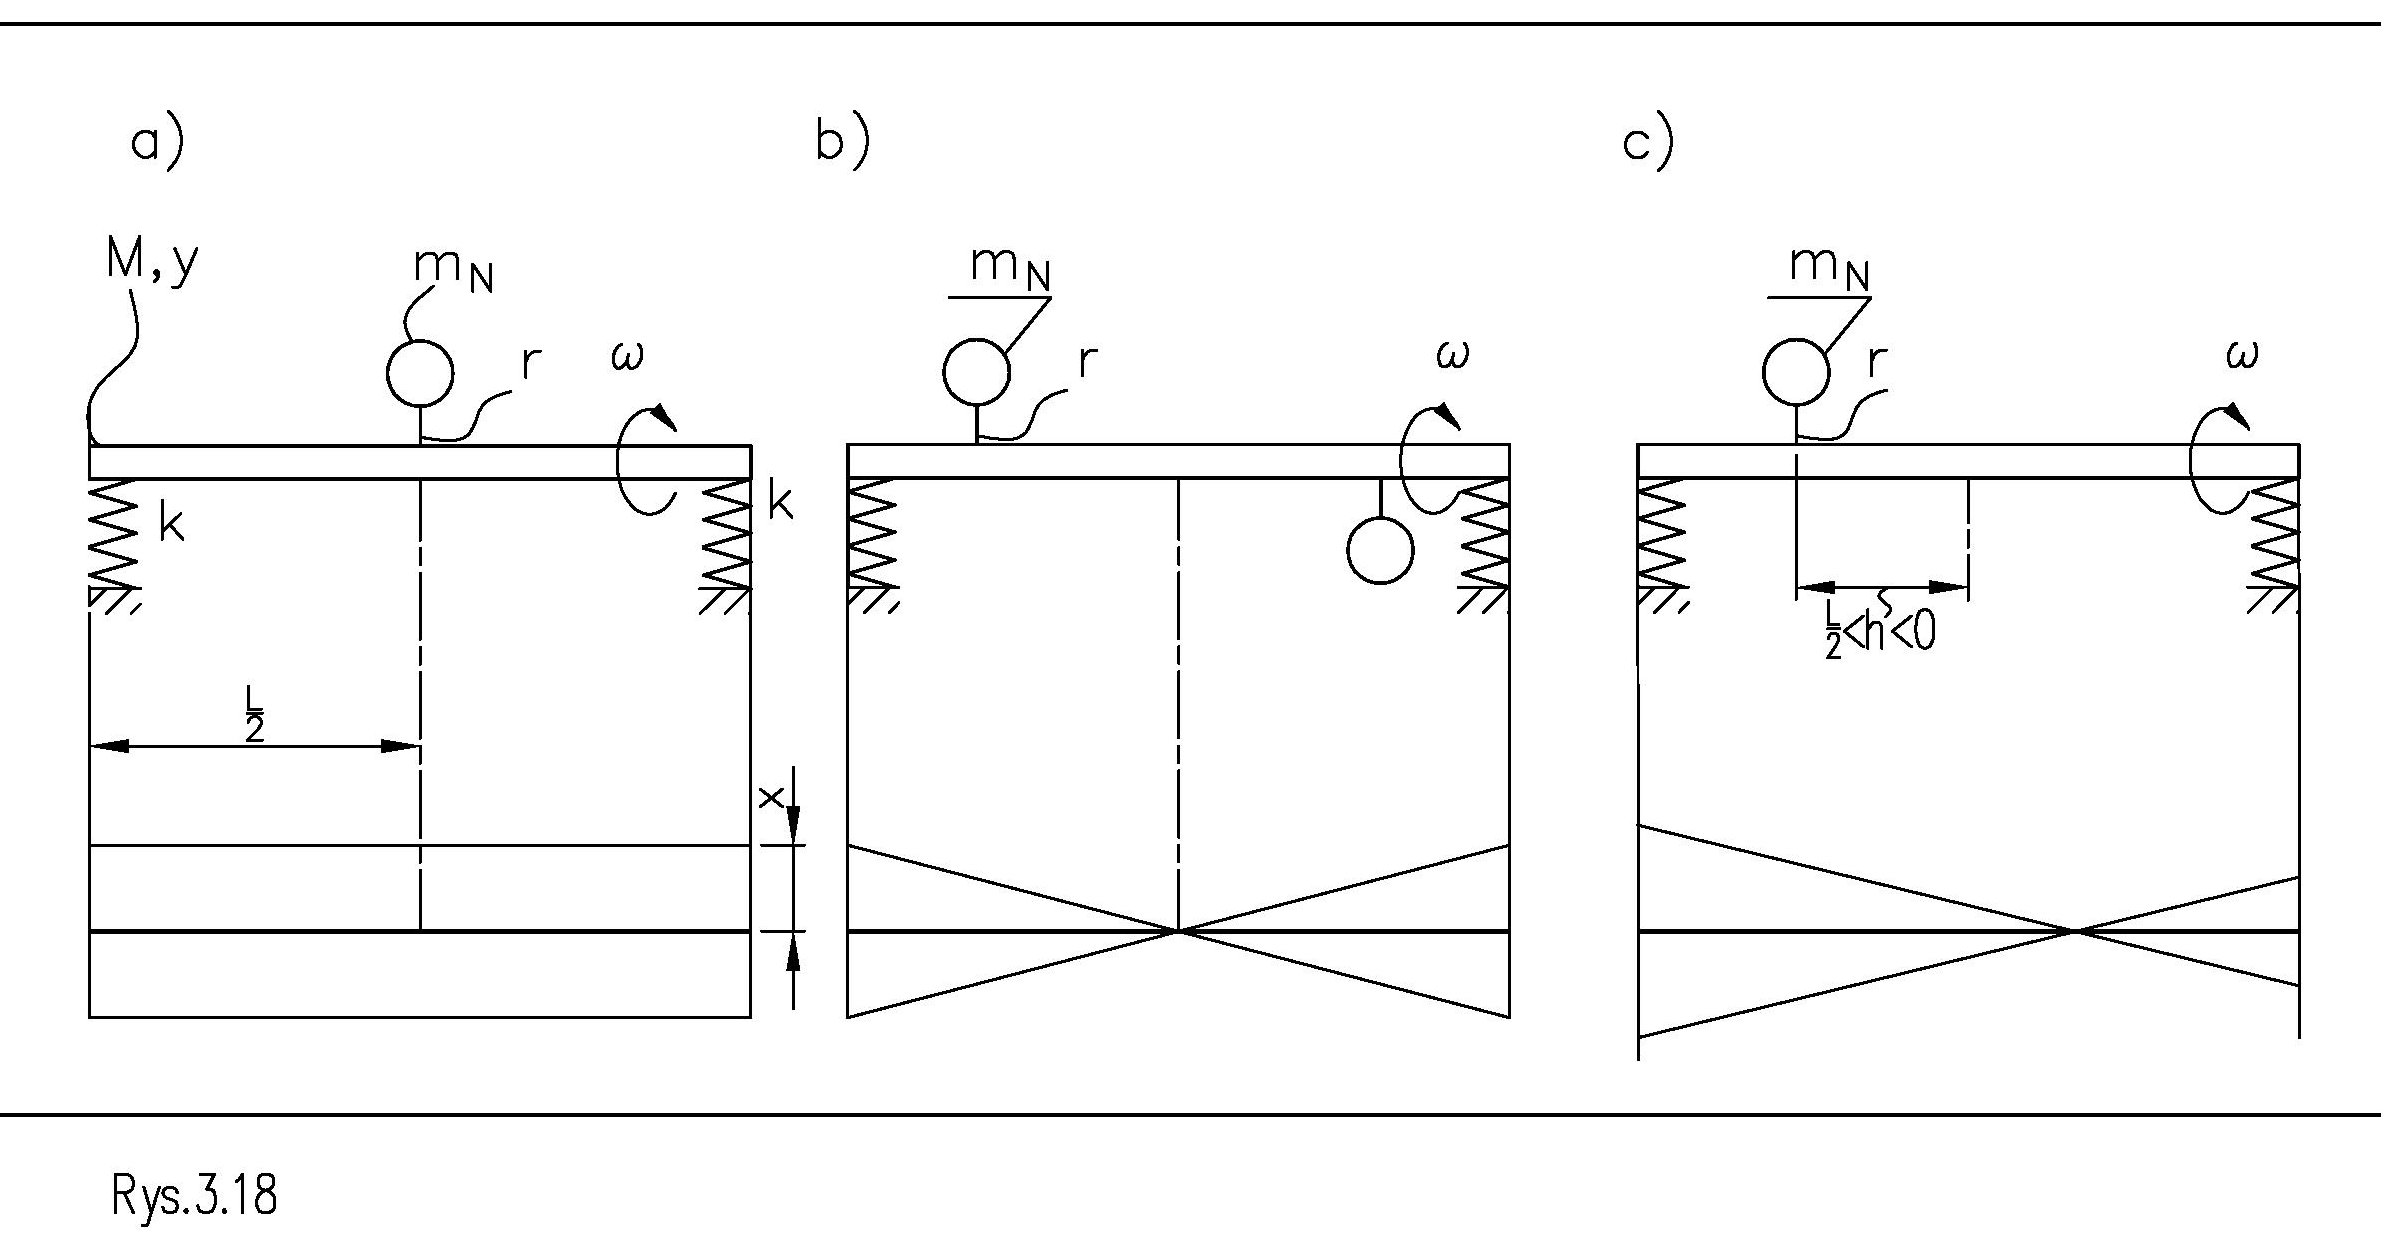
Obrázek 1 ukazuje, jaké pohyby může vykonávat tuhý, dokonale symetrický rotor uložený na nadkritickém vyvažovacím stroji. Těmito pohyby mohou být:
a) přímočarý a rovnoběžný s osou otáčení
b) úhlový a probíhající například v horizontální rovině.
Každý z uvedených pohybů se nazývá vlastní tvar kmitu. Tuhé rotory nevykazují žádné jiné vlastní tvary kmitů.
Každý z těchto pohybů je vyvolán jiným buzením. Přímočarý pohyb způsobuje síla od nevyváženosti. Taková nevyváženost se obvykle nazývá statická. Úhlový pohyb je znám jako moment od nevyváženosti. Ty se obvykle nazývají dynamická nevyváženost. Je-li rotor zatížen oběma složkami nevyváženosti, vykonává oba pohyby současně.
Bez ohledu na výše uvedené tvrzení je třeba také uvést, že pohyb je součtem dvou vlastních tvarů kmitů znázorněných na obrázku 1. Amplituda a fáze měřené snímači jsou proto dány jako součet obou složek. Skládání pohybů může vést k různým hodnotám, které spadají do velkého rozsahu změn. Obrázek 2 schematicky znázorňuje složky nevyváženosti.
Obrázek 2 znázorňuje složky pohybu rotoru způsobené složkami nevyváženosti:
a) přímočarý způsobený statickým zatížením
b) úhlový způsobený dynamickým zatížením
c) smíšená, způsobená oběma složkami. Měření probíhá jednou za otáčku a vždy při stejné úhlové poloze rotoru vzhledem k radlici. Vyvažovací stroj tak rotor, který se pohybuje rotačním pohybem, „vidí“ jako nerotující. Dynamický jev je pozorován jako kinetostatický.
Způsob a časování měření zajišťují vhodně zkonstruované mechanické a elektronické systémy. Snímače vibrací upevněné v podporách vyvažovacích strojů měří součet obou pohybů provedených ve směru osy a působení snímačů.
Činnost nadkritických vyvažovacích strojů se od podkritických liší tím, že rotor při měření kromě rotačního pohybu vykonává i horizontální vratné pohyby. Vratné pohyby vyvolávají v hmotě rotoru dodatečné setrvačné síly od celé jeho hmotnosti. Tyto síly představují rušivé vlivy a uvedené tvrzení z toho vyplývá.
Vzhledem ke složitosti problému se identifikace provádí nejen v místech a ve společném směru snímačů vibrací, ale také při určitých otáčkách. Lze dokonce říci, že úplná analytická identifikace změn setrvačných sil od celé hmotnosti rotoru je prakticky nevyčíslitelná. Závisí totiž nejen na hmotnosti, ale také na jednom z hmotových momentů setrvačnosti. Proto není možné oddělit zkušební roviny od korekčních rovin na rotoru. Korekce se musí provést tam, kde byla zavěšena zkušební závaží a kde proběhla částečná identifikace.
Pokud výsledky měření zahrnují jak účinky rotujících setrvačných sil od nevyváženosti, tak účinky stacionární vůči ložisku od hmotnosti celého rotoru, znamená to, že:
a) dva rotory se stejnou hmotností a se stejnou nevyvážeností, ale s odlišnými tvary se budou na vyvažovacím stroji při stejných otáčkách chovat rozdílně
b) daný rotor se při změně otáček nebude chovat dynamicky shodně, přestože nevyváženost tuhého rotoru je konstantní; v závislosti na velikosti a rozložení hmoty rotoru se bude měnit amplituda vibrací měřených ve zvoleném směru na podporách rotoru.
Kromě toho se (jak bude ukázáno níže) mění úhlové uspořádání mezi silou od nevyváženosti a pohybem rotoru. Je třeba to chápat tak, že rotor je ve stejných fázích vibračního výkmitu (například při maximální výchylce) vůči radlici v jiném úhlu natočení a při různých otáčkách. To znamená, že kromě rotačního pohybu koná rotor jednou za změnu otáček ještě další natočení o malý úhel.
Proto každému procesu vyvažování dalšího rotoru na nadkritickém vyvažovacím stroji předchází tzv. částečná dynamická identifikace soustavy rotoru a podpor. Touto identifikací se zjistí kalibrační koeficienty, a také hodnoty a skutečné úhly uložení korekčních závaží.
Rotory uložené při rotaci na nadkritických vyvažovacích strojích se chovají specificky. Toto chování nyní probereme.
Modelový systém: nevyvážený kotouč na pružném uložení
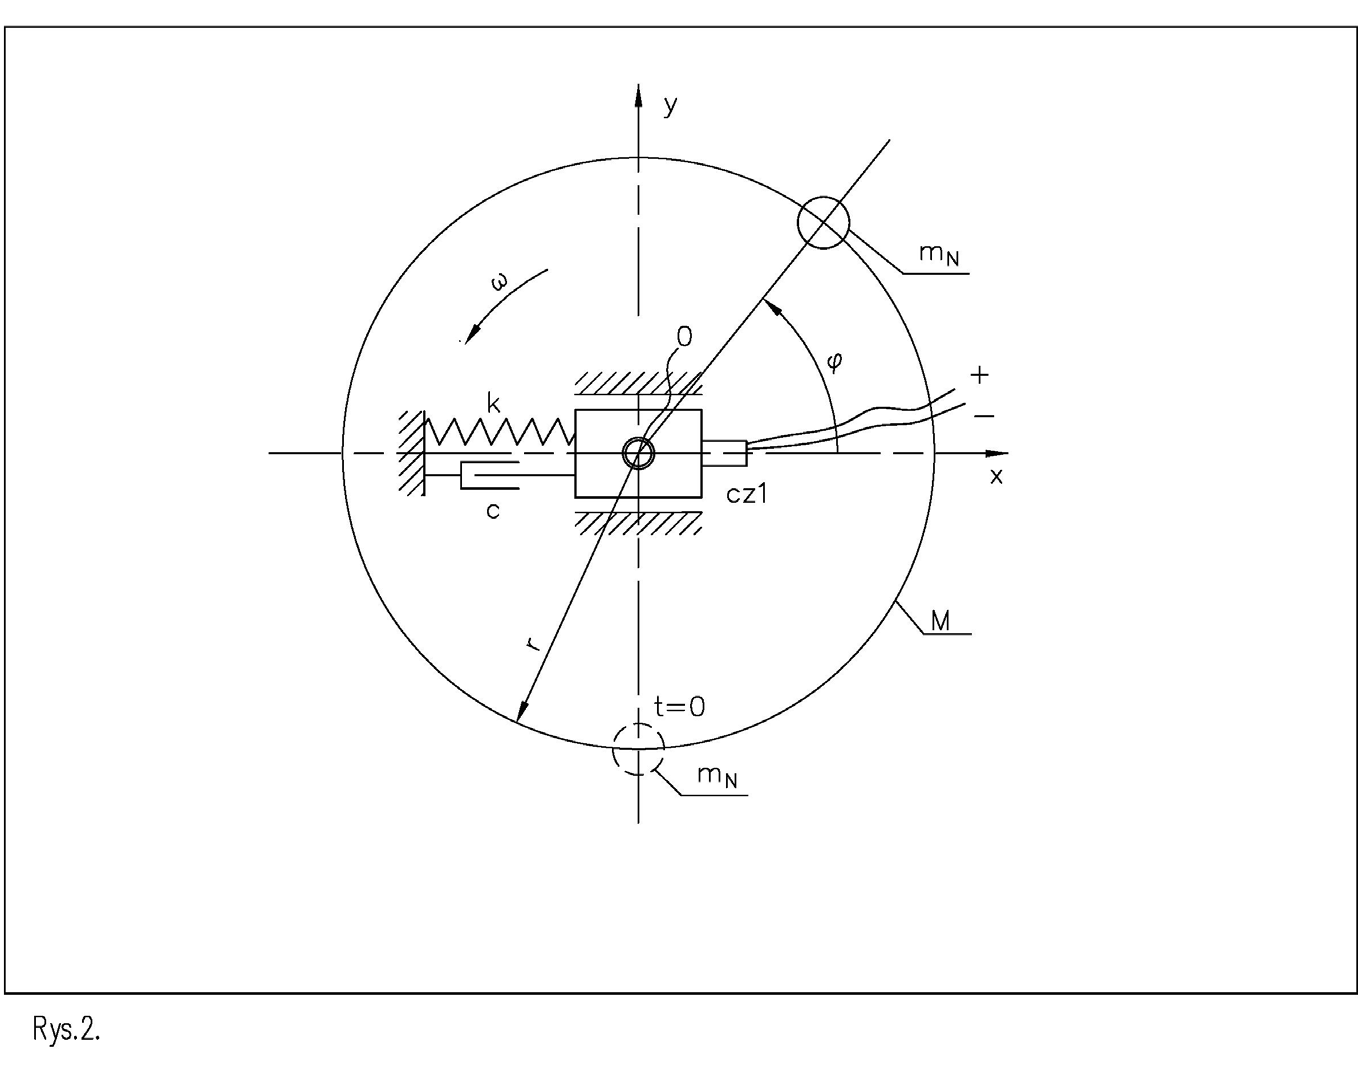
Obrázek 3 znázorňuje soustavu: rotor o hmotnosti M + uložení s tuhostí k a viskózním tlumením c. Podívejme se na chování takové soustavy.
Složením poddajných vazeb, jako na obrázku 3, se odfiltruje složka pohybu ve zvoleném směru. Podobně se filtrují signály snímačů na vyvažovacích strojích. Snímače z otáčejícího se signálu rotoru vyčlení složku působící v určitém směru. Vyčleněná složka má harmonický průběh. Obrázek 3 tak znázorňuje stav po odfiltrování užitečného signálu.
Omezení pohybu hmoty zavedením vazeb v bodě 0 ve formě posuvníku, tedy pohybu po přímce ve směru osy x, nemění stanovené směry sil působících v bodě 0. Pohyb disku ve směru osy x má podobu jediné harmonické složky.
Odstředivá síla vyvolávající pohyb má hodnotu:
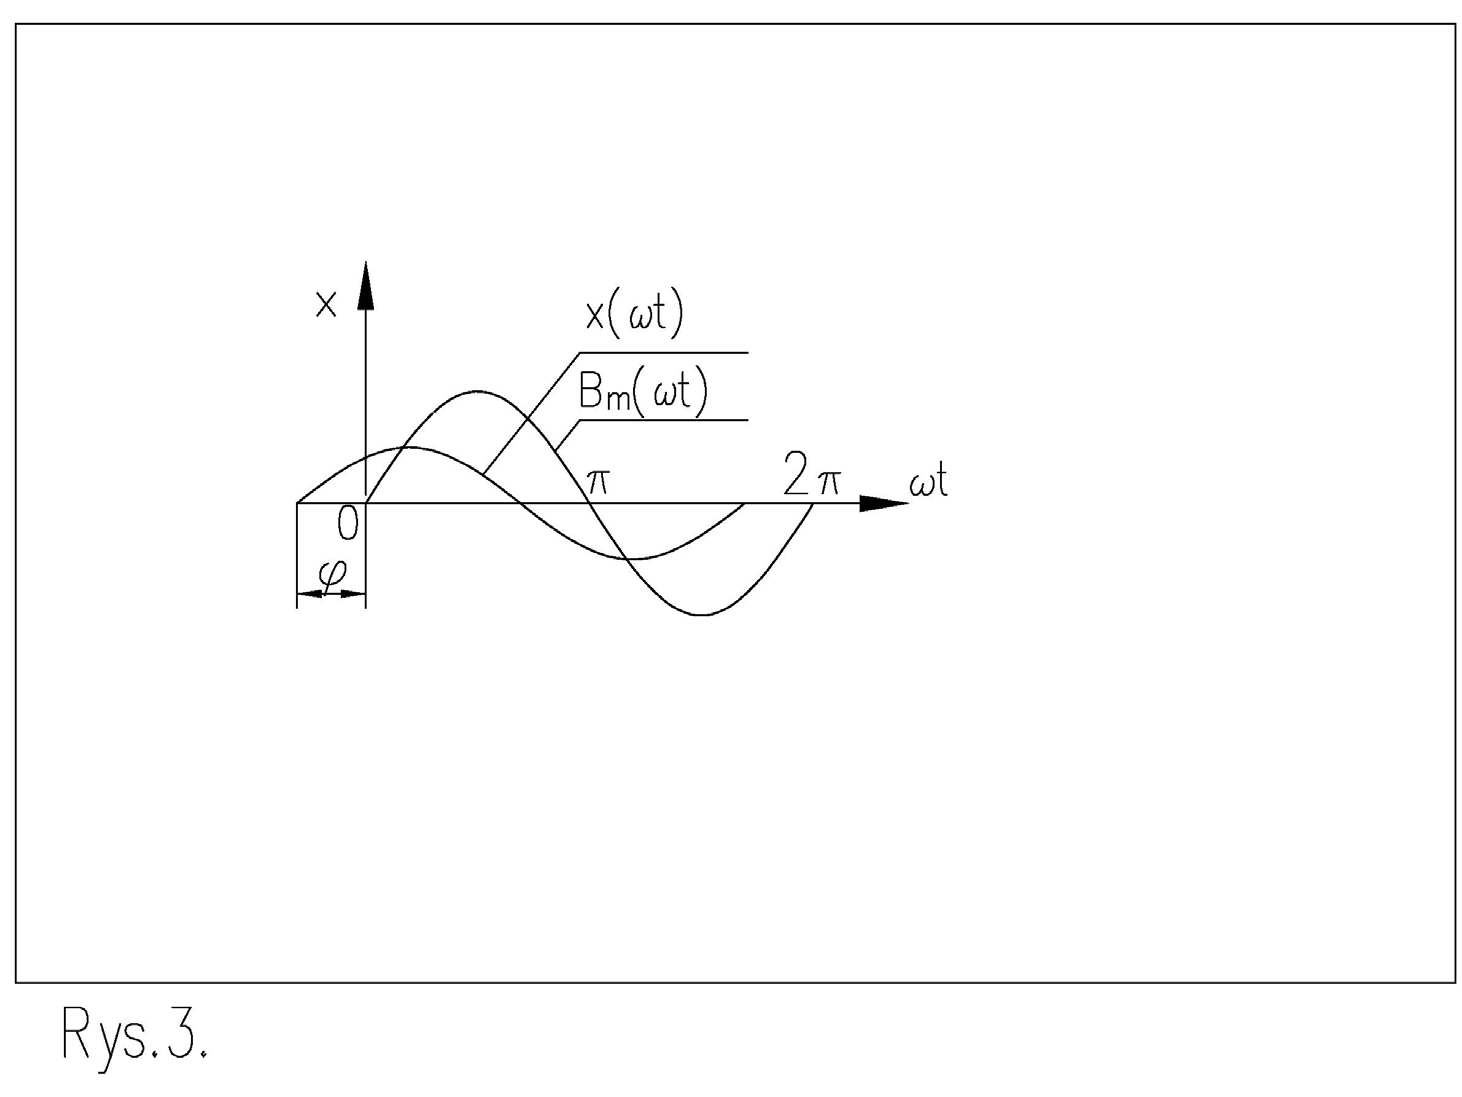
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔" ∙𝑟𝑟⃗ Otáčí se spolu s kotoučem a přebytečná hmota s úhlovou rychlostí ω a zachovává směr poloměru, na kterém je usazena. Všimněte si, že hodnota setrvačné síly roste s otáčkami exponenciálně. Pod vlivem této síly se rotor chová specificky. Obrázek 4 znázorňuje průběhy setrvačné síly od nevyváženosti a pohybu hmoty. Je vidět, že síla předbíhá pohyb o úhel φ v otáčení rotoru. Hodnota tohoto úhlu závisí na použitých otáčkách, tuhosti i tlumení.
Obrázek 5 znázorňuje vzájemné uspořádání sil v bodě 0 ve fázové rovině. Na svislé ose jsou síly závislé na výchylce bodu 0, na vodorovné ose síly závislé na rychlosti výchylky ve středu kotouče. Na rotoru se všechny síly, včetně síly od Bₘ, otáčejí rychlostí ω. Jejich vzájemné úhlové uspořádání (u konkrétního rotoru s neměnným základem na čelním ozubení) se při zvolených otáčkách v čase nemění.
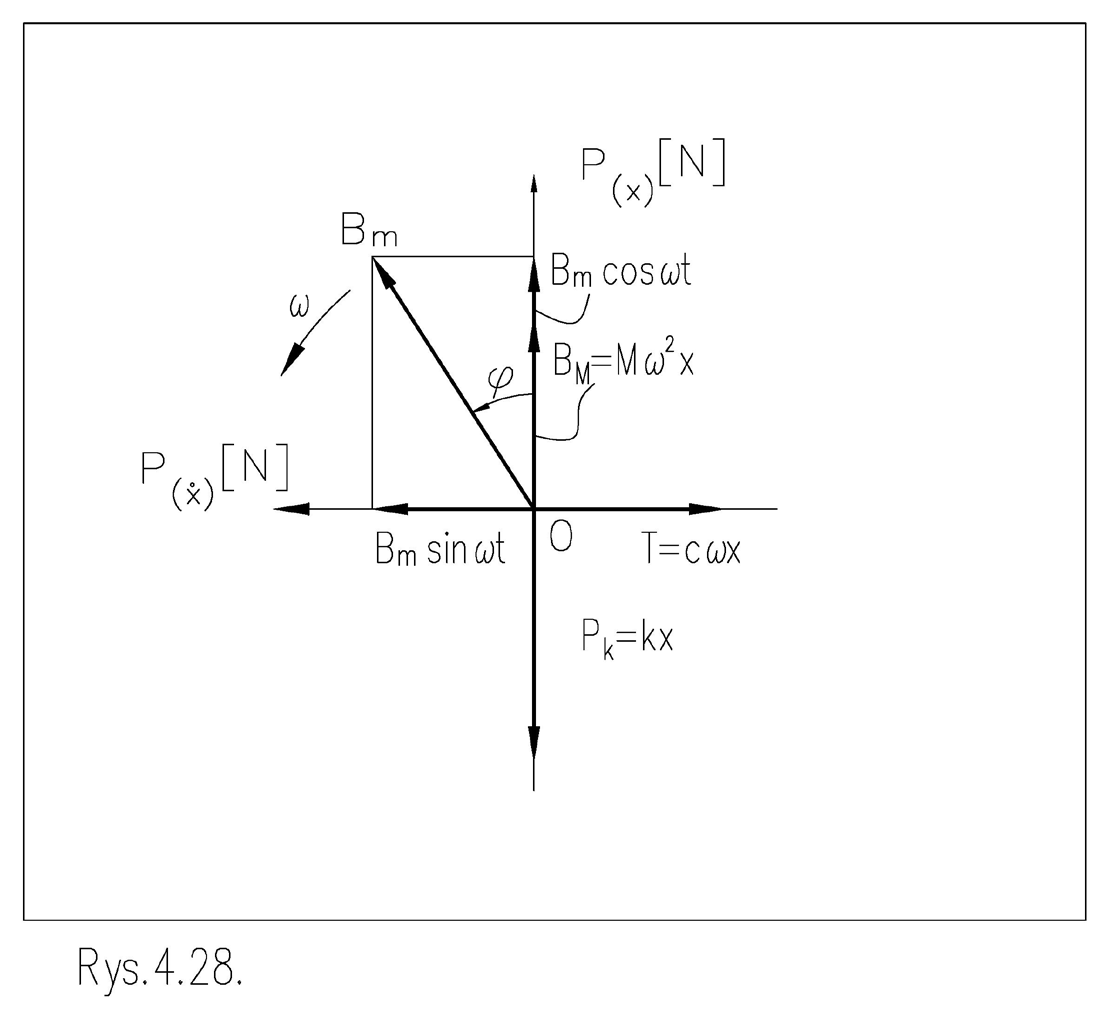
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) při kterém je úhel b) při kterém Případ a) nastává, když frekvence ω vyplývající z otáček disku nabude hodnoty odpovídající tzv. vlastní frekvenci, nejčastěji označované symbolem ωₙ. Soustava se pak nachází v tzv. rezonanci, při níž amplituda pohybu roste. V důsledku toho rostou všechny síly.
Případ b) nastává, když frekvence ω, vyplývající z otáček disku, nabývá hodnoty vyšší, než je vlastní frekvence.
𝜑𝜑= % “
𝜑𝜑> % “
Rezonance a setrvačné buzení
Při rezonanci je výchylka pohybu největší, když síla od tlumení dosáhne velké hodnoty. Za rezonancí setrvačná síla roste. Její amplituda závisí na frekvenci ω ve druhé mocnině. Síla od nevyváženosti proto podporuje působení síly od tuhosti a společně působí proti setrvačné síle rostoucí s druhou mocninou.
Úhel vychýlení setrvačnou silou φ nabývá u nadkritických vyvažovacích strojů hodnot blízkých 180°. Při vyvažování na vlastních ložiskách mohou pokrýt větší rozsah změn.
Nevyváženost je buzení působící na rotor, nazývané setrvačné buzení. Název pochází od setrvačné síly vyvolané rotací. Hodnota síly od nevyváženosti závisí na frekvenci vyplývající z otáčení. Díky této závislosti se soustava při vysokých otáčkách, tedy nad rezonancí, chová specifickým způsobem.
Důležitou vlastnost soustavy vyjadřuje zesilovací činitel definovaný takto:
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 Horní mez tohoto poměru je:
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
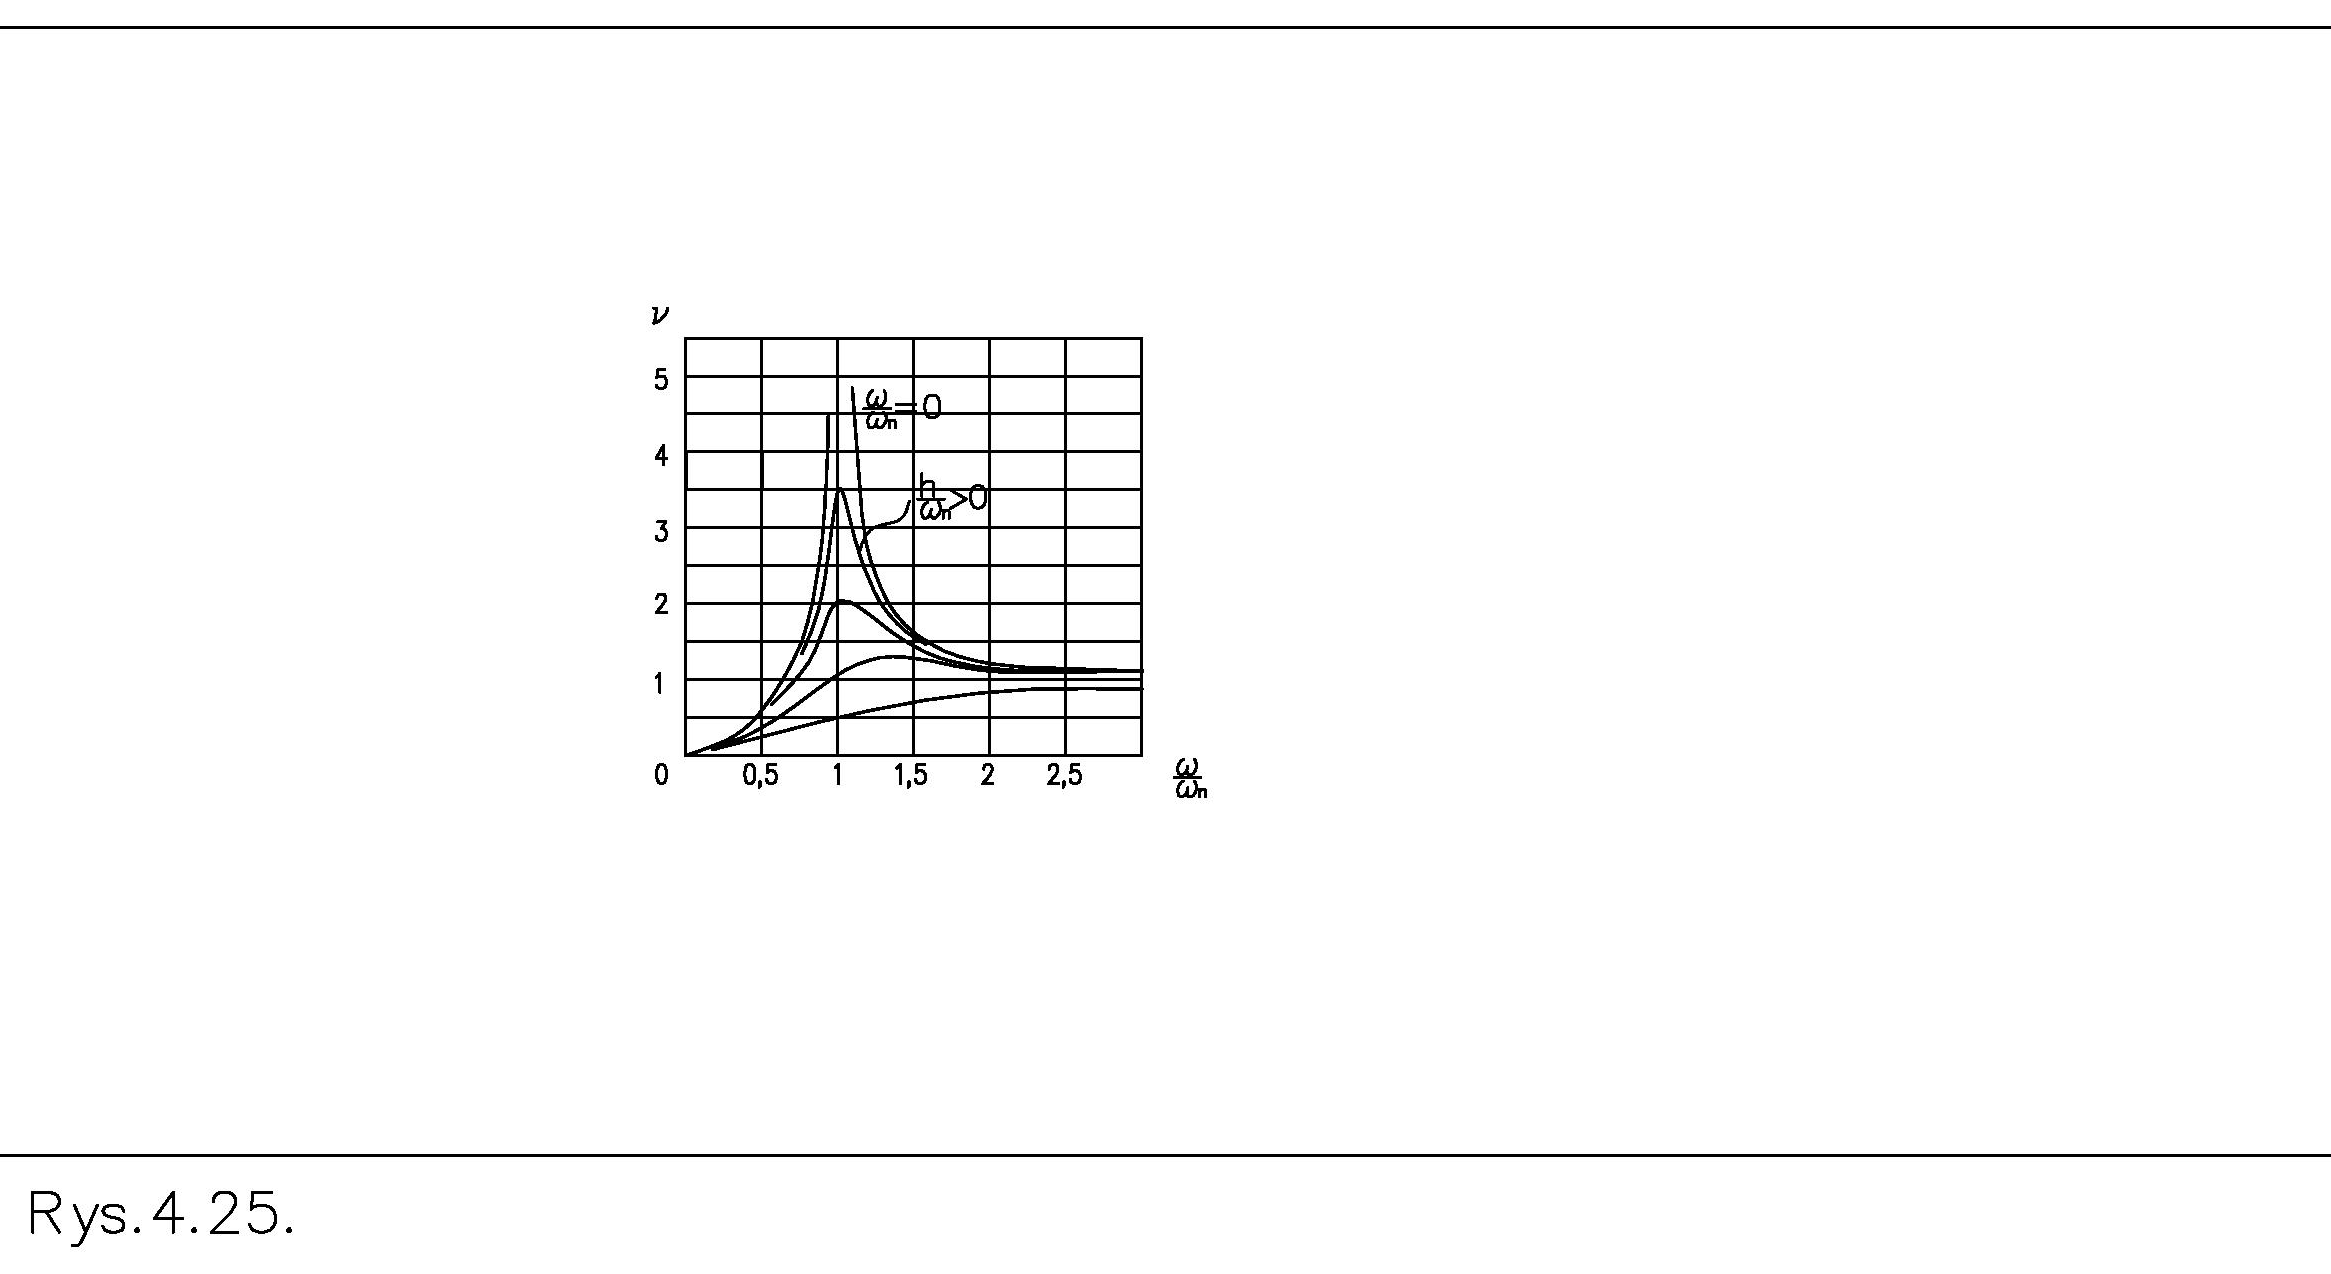
& ; = 1 |%| Průběh hodnoty zesilovacího činitele neboli amplitudy pohybu v závislosti na frekvenci ω je znázorněn v amplitudové charakteristice na obrázku 6. Z ní vyplývá, že při vysokých otáčkách se amplituda pohybu rovná excentricitě kotouče e. Fázový diagram ukazuje, že při těchto otáčkách nabývá úhel φ hodnot blízkých π. V důsledku toho je výchylka v protifázi. Čím větší je tlumení c, tím plynuleji se amplituda a fáze při změně otáček mění.
Uvedená vlastnost rotující hmoty se projevuje v pohybu rotoru o délce L. Umožňuje vznik postupných vlastních tvarů průhybu u štíhlých rotorů. Tento problém bude řešen samostatně při analýze chování poddajných rotorů.
Vyvažování na podkritických vyvažovacích strojích
Při vyvažování na podkritických vyvažovacích strojích umožňují vazby rotoru pouze otáčení. Z hlediska konstrukce rotor nevibruje. Koná pouze rotační pohyb. Pokud je na rotoru nevyváženost, působí jím vyvolané setrvačné síly na podpěrné prvky. Tyto síly se měří a analyzují.
Takových vlastností se dosahuje dostatečně velkou tuhostí uložení. Ta je dostatečně velká na to, aby se soustava při jakýchkoli otáčkách rotoru nacházela pod rezonancí.
Lze zde připomenout obecně užívané tvrzení: pod rezonancí je chování rotoru určeno tuhostí podpory, nad rezonancí množstvím hmoty rotoru a jejím rozložením. Jakákoli změna množství nebo rozložení hmoty vyžaduje provést novou identifikaci. U „měkkých“ vyvažovacích strojů bude každý nový vyvažovaný rotor s jiným množstvím hmoty a jejím rozložením konat jiné pohyby bez ohledu na nevyváženost. Data z „původní“ identifikace proto pro „nový“ rotor použít nelze.
Hledání zátěže proto vyžaduje novou identifikaci.
U „tvrdých“ vyvažovacích strojů se při přechodu z jednoho rotoru na druhý tuhost uložení nemění. Můžete tedy použít data ze „starého“
identifikace pro vyvažování rotoru jiného tvaru nebo hmotnosti.
V praxi lze tuhá zavěšení podpěrných válců přetvořit. Jejich deformace jsou dostatečně malé, takže jejich vliv lze při výpočtu nevyvážeností minimalizovat použitím pevných koeficientů pro různé otáčky, závislých pouze na hmotnosti rotoru. Může jít například o tři sady koeficientů platných pro celý rozsah otáček: pro nízkou, střední a vysokou hmotnost rotoru.
Odstranění vlivu množství a rozložení hmoty na síly, které při otáčení působí v podporách vyváženého rotoru, přináší nové procesní možnosti při vyvažování, mimo jiné:
a) oddělení identifikačního procesu od rotoru, který se právě vyvažuje
b) volba polohy korekčních rovin nezávisle na poloze zkušebních rovin.
Čím jsou tyto možnosti podkritických vyvažovacích strojů dány? Proměnným zatížením podpory rotoru jsou pouze setrvačné síly způsobené nevyvážeností. Změna otáček vyvolává úměrné a předvídatelné změny amplitud setrvačných sil. Jiné setrvačné síly se nevyskytují. Díky tuhosti rotoru se vzájemné uspořádání všech složek nevyváženosti při změně otáček nemění. Dva velmi odlišně vypadající rotory, například lehký a těžký, štíhlý a masivní, avšak zatížené stejnou nevyvážeností, se na tomto vyvažovacím stroji budou chovat shodně. To znamená, že změna zatížení podpor bude v obou případech totožná.
Kalibrace pomocí referenčního rotoru
Pokud identifikace nesouvisí s hmotností a tvarem rotoru, lze ji provést jednou pro všechny rotory pomocí referenčního rotoru. Data z identifikace je třeba uložit do paměti stroje jako kalibrační koeficienty a používat je při dalším vyvažování. Tyto stroje proto po montáži na provozní hale zákazníka kalibruje jednou servis výrobce. V praxi však během provozu stroje dochází ke změnám v základu i v upevnění stroje k základu. Nejvyšší účinnost vyvažování proto zajišťuje roční servis, který provádí tým výrobce vyvažovacího stroje.
Připomeňme, že nadkritický vyvažovací stroj provádí měření, když je rotor vždy ve stejné poloze. Tato poloha je úhlová vzhledem k radlici a setrvačné síly tvoří proměnnou soustavu sil obsahující složky. Patří k nim konstantní složka od nevyváženosti a proměnná složka od celé hmotnosti rotoru.
Podkritický vyvažovací stroj rovněž provádí měření, když je rotor vždy ve shodné úhlové poloze vůči radlici, avšak setrvačné síly tvoří neměnný systém obsahující jedinou sadu sil – sil od nevyváženosti. K oddělení síly a pohybu nedochází, protože se příčný pohyb nevyskytuje. Neměnnost systému spočívá v stejné závislosti všech prvků sady na otáčkách a v konstantní nebo nulové hodnotě úhlu φ (obrázek 6).
U podkritického vyvažovacího stroje pozorujeme kinetostatickou soustavu sil obsahující prvky, které se se změnou otáček mění předvídatelným a spočitatelným způsobem.
Závěr
- Úhlovou polohu nevyváženosti na rotoru nelze pomocí vyvažovacího stroje přímo zobrazit ani změřit, a to kvůli fázovému posunu mezi setrvačnou silou od nevyváženosti a rotačním pohybem rotoru a také kvůli skládání pohybů probíhajících podle několika stupňů volnosti. Jednou z překážek je vliv setrvačných sil vznikajících příčným kmitavým pohybem rotoru. Určit polohu přebytečné hmoty je možné například po zkoušce se zkušebními závažími a po provedení výpočtů, které zohledňují odezvu rotoru na tato závaží. Použití zkušebních závaží v tomto textu není popsáno.
- Společným rysem vyvažování rotorů ve vlastních ložiskách a na nadkritických vyvažovacích strojích je provedení tzv. omezené dynamické identifikace systému rotor + podpora pomocí zkušebních závaží před každým vyvažováním. Cílem takové zkoušky je ověřit chování systému, tedy konkrétního rotoru a základu, pod vlivem vnějšího zatížení například ve dvou bodech a navíc v libovolném bodě, ale ve stejném směru. Bezprostředním důvodem nutnosti zkoušky je přítomnost setrvačných sil od celé hmotnosti rotoru při kmitání, nezávislých na setrvačných silách od nevyváženosti.
- Hlavní výhodou podkritických vyvažovacích strojů oproti nadkritickým je možnost využít kalibrační koeficienty získané při jediné identifikaci s referenčním rotorem k vyvažování dalších, odlišných rotorů. Nezávislost výpočtu nevyváženosti na množství a rozložení hmoty vyvažovaného rotoru byla dosažena tím, že se při otáčení odstranily příčné vibrace rotoru.