En general, el movimiento de un rotor rígido se limita principalmente a lo que permiten sus ligaduras. Sin embargo, el rotor puede moverse de formas interesantes con los grados de libertad restantes.
Los elementos de movimiento que se deben considerar son la rotación, que contiene dos componentes, y la vibración transversal, que también contiene dos componentes.
Un rotor montado en una máquina rotativa, en sus propios cojinetes, se mueve durante la rotación de tal manera que dos puntos ubicados sobre el eje de rotación (por ejemplo, en el plano de los cojinetes) describen movimientos a lo largo de elipses o círculos. Para determinar este movimiento, sería necesario tomar dos conjuntos de datos, obtenidos de las mediciones, en cada muñón del rotor.
Medición del movimiento del rotor en sus propios cojinetes
Al balancear el rotor en sus propios cojinetes, se toman mediciones en la dirección elegida en dos puntos desplazados entre sí a lo largo del eje de rotación. Con sensores de vibración direccionales, se filtra la señal midiendo su componente que actúa en la dirección seleccionada. Esta componente debería tener una forma de onda armónica, pero solo se aproxima a una armónica porque contiene mucha interferencia. En la máquina, la interferencia proviene de los distintos componentes que se excitan y entran en movimiento. Por ello, la señal útil se separa de esta componente mediante un circuito electrónico con excelentes cualidades de filtrado. El método de filtrado es propio de las balanceadoras, ya que se adapta a la velocidad instantánea del rotor y no pierde ninguna de las informaciones relevantes sobre la posición instantánea del rotor (incluida la angular). La señal útil obtenida tiene una frecuencia correspondiente a la velocidad del rotor y una forma de onda armónica.
En el texto siguiente se omitirá deliberadamente el segundo tipo de filtrado, para simplificar la descripción. No obstante, siempre se utiliza.
Este es el comportamiento de la vibración, por lo que se miden los parámetros de vibración seleccionados. La medición del desbalance es indirecta. Esto significa que el valor y la posición angular del desbalance pueden deducirse a partir de características del movimiento del rotor distintas de las fuerzas que se originan directamente en el desbalance. En sentido figurado, puede decirse que el sistema de soporte del rotor “convierte las fuerzas en movimiento”.
Conocer el comportamiento de los rotores durante la rotación facilita extraer conclusiones correctas de este tipo de mediciones.
Dos familias de balanceadoras: blandas y duras
El balanceo de rotores en balanceadoras estacionarias puede realizarse de dos maneras que se han vuelto comunes con el tiempo, en el siguiente orden:
a) en balanceadoras supercríticas, comúnmente denominadas balanceadoras “blandas”
b) en balanceadoras subcríticas, comúnmente denominadas balanceadoras “duras”.
En las balanceadoras supercríticas, la forma de buscar el desbalance es similar al balanceo en sus propios cojinetes. En ambos casos se mide el movimiento y se buscan las fuerzas que lo provocan.
En las balanceadoras subcríticas, los amarres solo permiten que el rotor gire, de modo que se miden únicamente las fuerzas de inercia provocadas por el desbalance.
Balanceo en balanceadoras supercríticas
Balanceo en balanceadoras supercríticas Para comprender el proceso de encontrar la posición y los valores de las masas en exceso (no compensadas en la cara opuesta del cilindro del rotor por otra masa) que originan el desbalance, es necesario analizar el movimiento oscilatorio de un sistema con dos grados de libertad.
Los diseñadores de balanceadoras han simplificado el método de adquisición de datos al imponer al rotor ligaduras, en los puntos de apoyo, que lo obligan a moverse en un plano, por lo general horizontal. El movimiento en el plano es un movimiento con dos grados de libertad (sin incluir la rotación). Este número de grados de libertad es suficiente para encontrar ambas componentes del desbalance. Las balanceadoras se denominan supercríticas porque la rigidez del soporte en sentido horizontal es tan pequeña que, incluso con pocas rotaciones, el rotor se encuentra por encima de la resonancia.
De este modo, los elementos de soporte realizan el primer filtrado de la señal, al que llamamos mecánico. La depuración de la componente armónica respecto de las interferencias se lleva a cabo durante el balanceo en los modos propios de los cojinetes, es decir, con la ayuda de un sistema electrónico.
Modos propios y componentes del desbalance
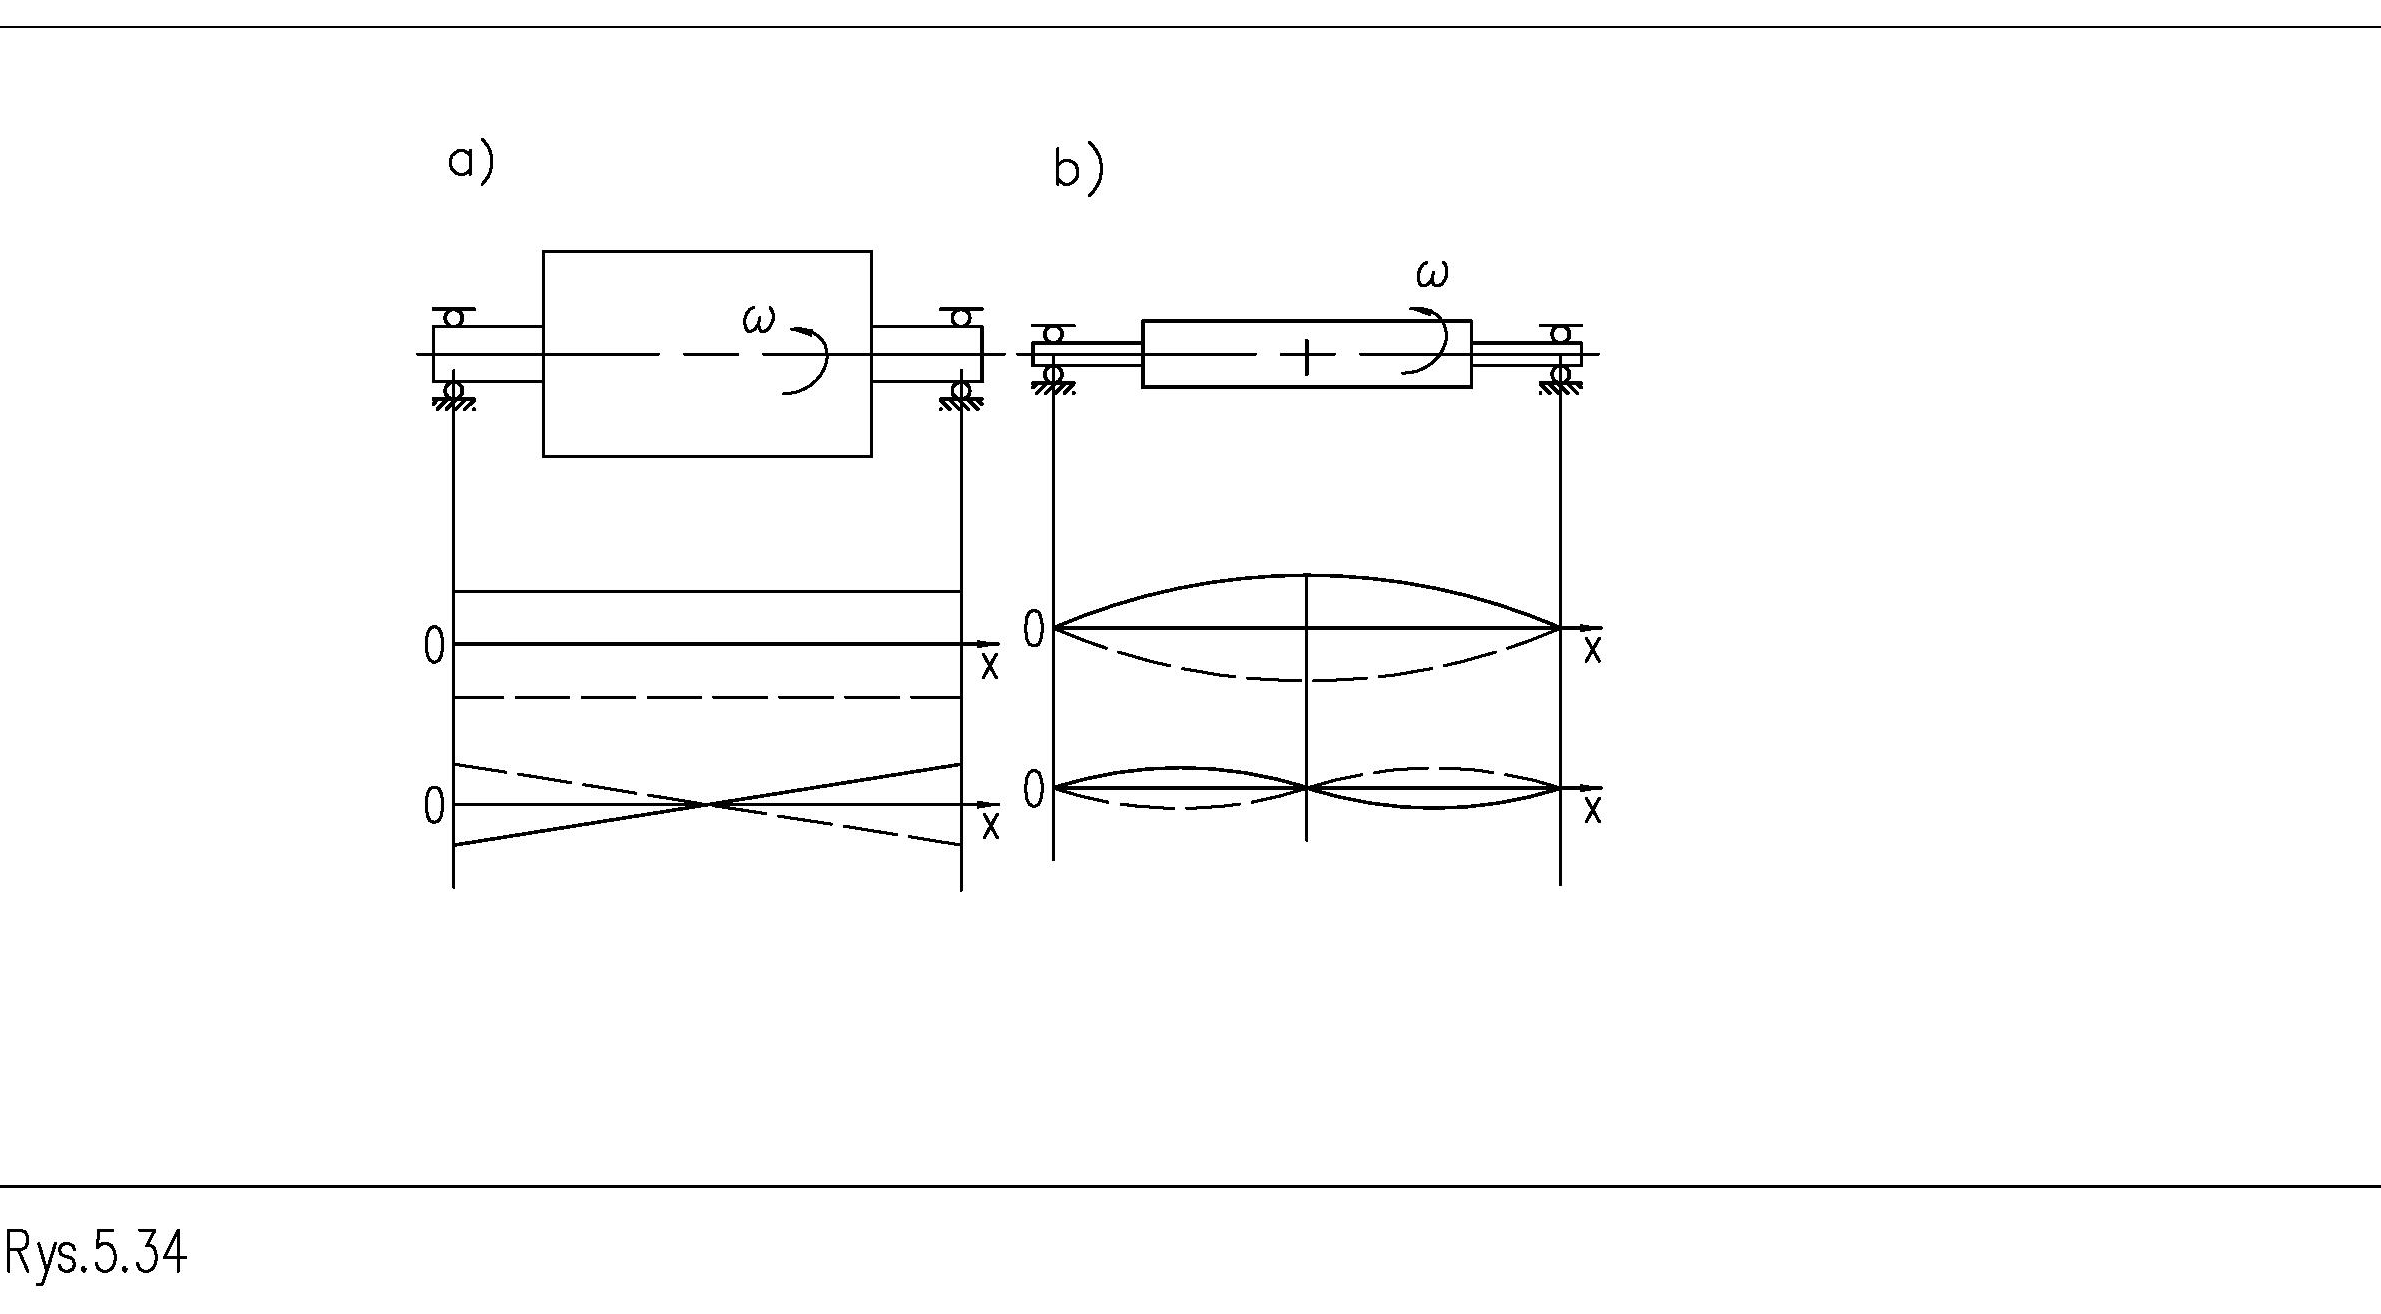
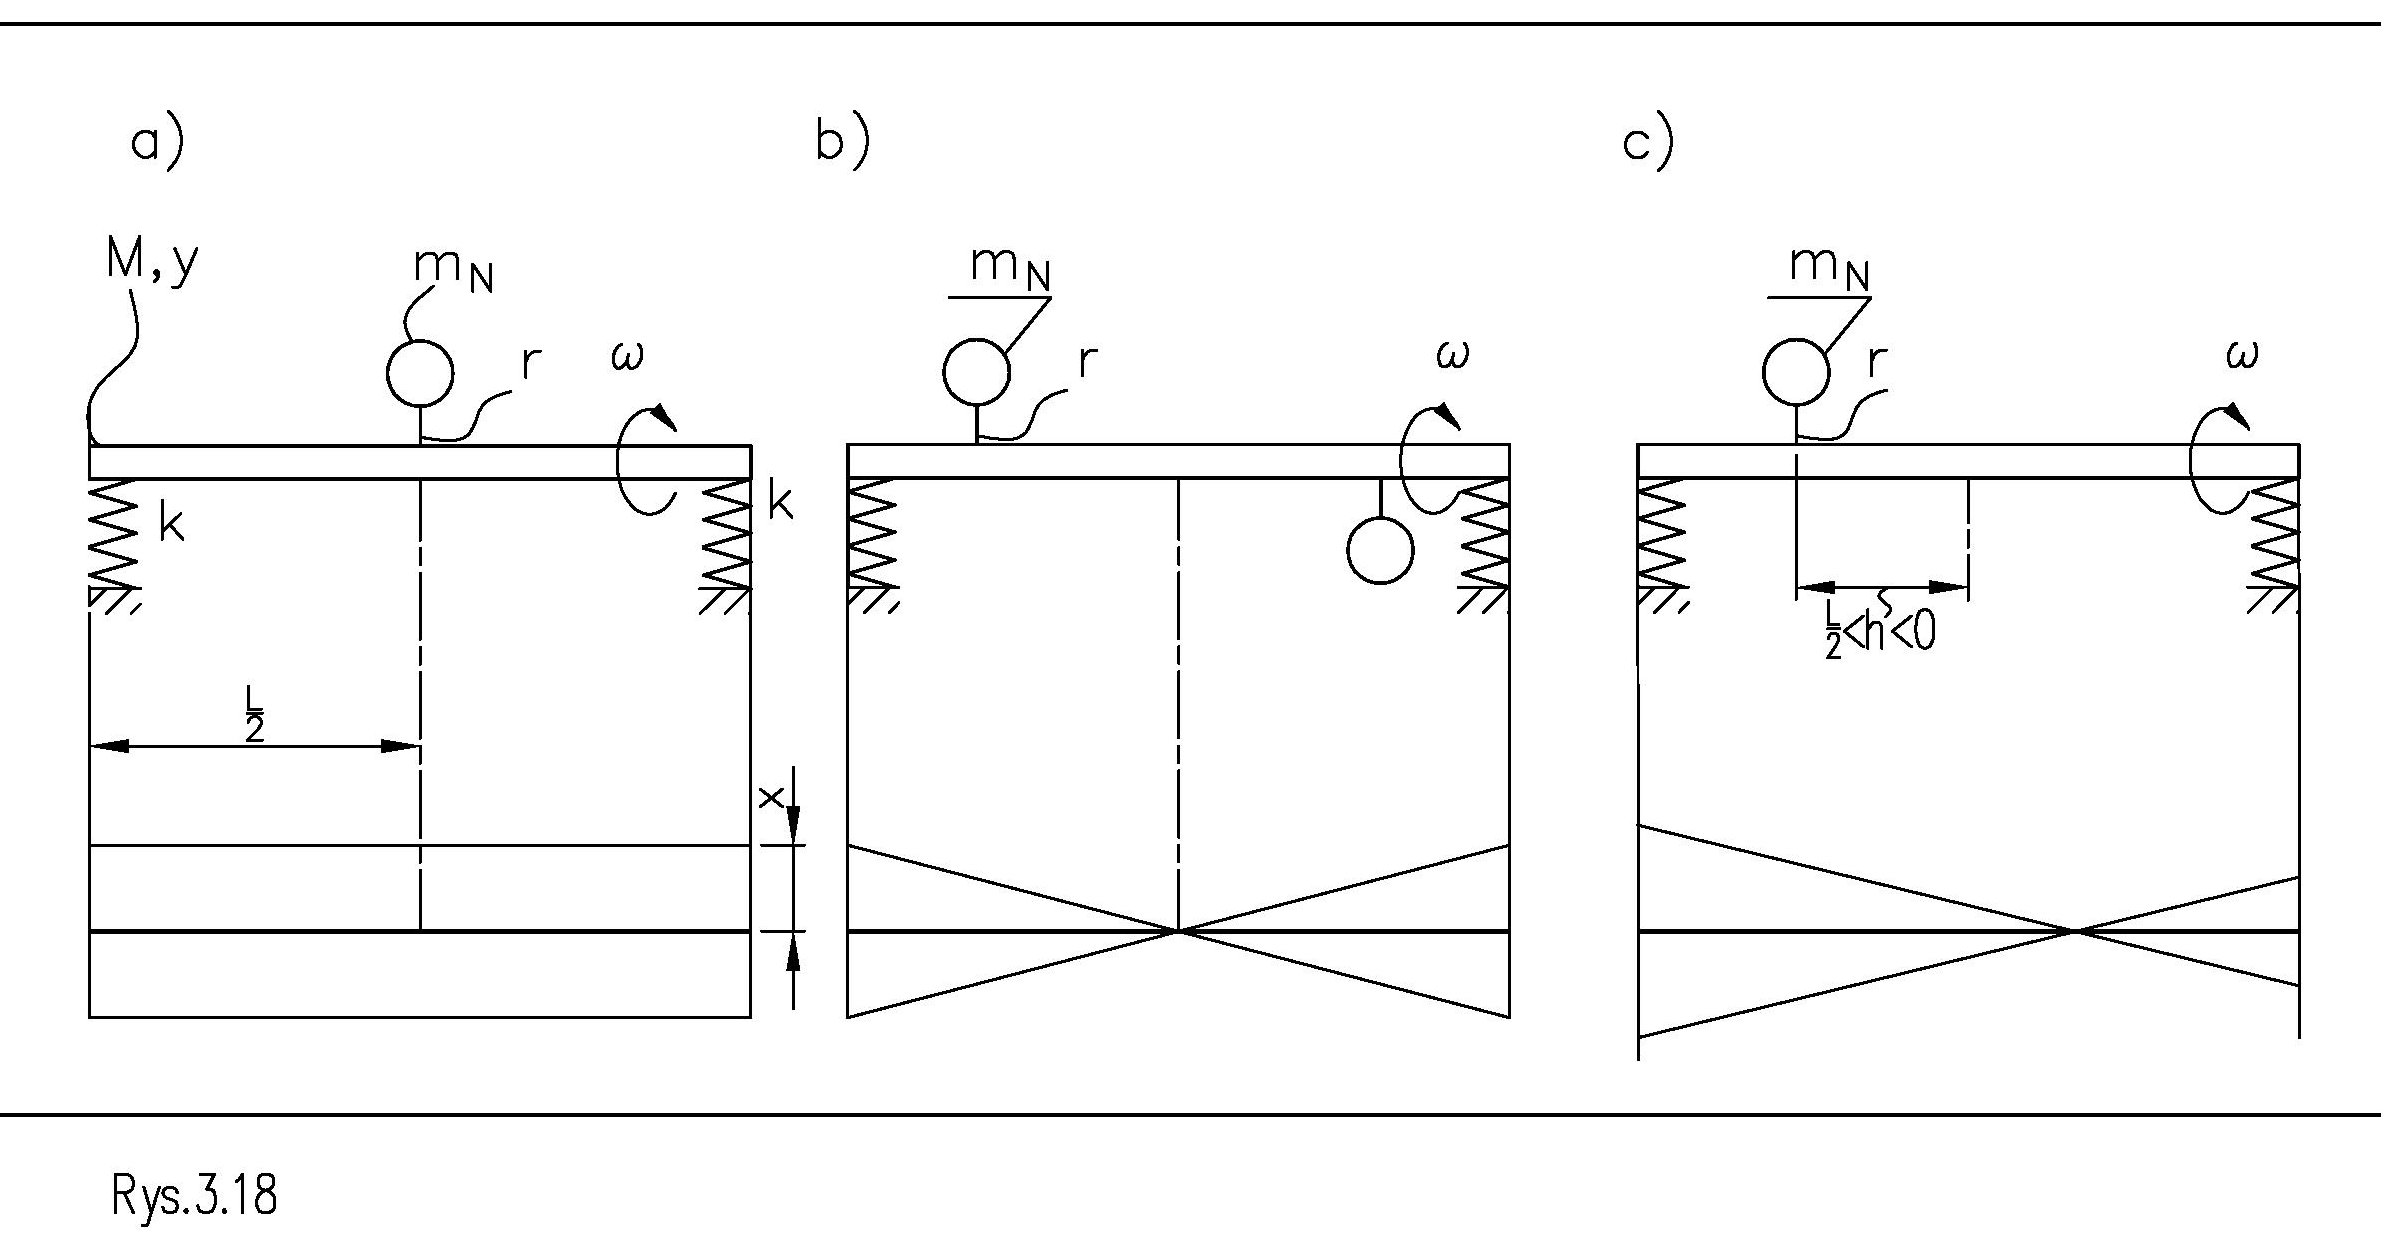
La figura 1 muestra los movimientos que puede realizar un rotor rígido perfectamente simétrico montado en una balanceadora supercrítica. Estos movimientos pueden ser:
a) lineal y paralelo al eje de rotación
b) angular y que se presenta, por ejemplo, en el plano horizontal.
Cada uno de los movimientos mencionados se denomina carácter propio. Los rotores rígidos no presentan otros modos propios.
Cada uno de estos movimientos es provocado por una excitación distinta. El movimiento lineal es provocado por una fuerza debida a un desbalance. A dicho desbalance se le denomina comúnmente estático. El movimiento angular se conoce como momento debido al desbalance, al que comúnmente se le llama dinámico. Si el rotor está cargado con ambas componentes del desbalance, realiza ambos movimientos de manera simultánea.
No obstante lo anterior, también debe señalarse que el movimiento es la suma de dos modos propios mostrados en la figura 1. Por ello, la amplitud y la fase medidas por los sensores se establecen como la suma de las dos componentes. La suma de los movimientos puede dar como resultado valores diferentes que se ubican dentro de un amplio rango de variación. La figura 2 muestra esquemáticamente las componentes del desbalance.
La Figura 2 muestra los componentes del movimiento del rotor provocados por los componentes del desbalance:
a) lineal causado por una carga estática
b) angular causado por una carga dinámica
c) mixto, causado por ambas componentes. La medición se realiza una vez por revolución y siempre en una posición angular idéntica del rotor con respecto al aspa. De este modo, la balanceadora “ve” como no giratorio a un rotor que se mueve con movimiento rotativo. El fenómeno dinámico se observa como cinetostático.
El método y la sincronización de la medición los garantizan sistemas mecánicos y electrónicos construidos de manera adecuada. Los sensores de vibración, fijados en los soportes de las balanceadoras, miden la suma de ambos movimientos realizados en la dirección del eje y de la acción de los sensores.
El funcionamiento de las balanceadoras supercríticas se diferencia del de las subcríticas en que, durante las mediciones, el rotor realiza movimientos alternativos horizontales además del rotatorio. Los movimientos alternativos inducen fuerzas de inercia adicionales en la masa del rotor, provenientes de toda la masa. Estas fuerzas son perturbaciones, y la afirmación anterior tiene implicaciones al respecto.
Debido a la complejidad del problema, la identificación se realiza no solo en las ubicaciones y en la dirección común de los sensores de vibración, sino también a una velocidad de rotación específica. Incluso puede decirse que la identificación analítica completa de los cambios en las fuerzas de inercia de toda la masa del rotor es prácticamente incalculable. Esto se debe a que depende no solo de la masa, sino también de uno de los momentos de inercia de masa. Esto imposibilita desacoplar los planos de prueba de los planos de corrección del rotor. La corrección debe realizarse donde se colocaron los pesos de prueba y donde se efectuó la identificación parcial.
Si los resultados de la medición incluyen tanto los efectos de las fuerzas de inercia rotatorias debidas al desbalance como los de las fuerzas estacionarias respecto del soporte generadas por toda la masa del rotor, significa que:
a) dos rotores con la misma masa, cargados con un desbalance idéntico pero de formas distintas, se comportarán de manera diferente en la balanceadora a las mismas revoluciones
b) un rotor determinado no se comportará dinámicamente de la misma manera al cambiar las rotaciones, aunque el desbalance de un rotor rígido sea constante; según la cantidad y la distribución de la masa del rotor, cambiará la amplitud de las vibraciones medidas en la dirección seleccionada sobre los soportes del rotor.
Además (como se mostrará más adelante), la alineación angular entre la fuerza debida al desbalance y el movimiento del rotor cambia. Esto debe entenderse en el sentido de que el rotor, en las mismas fases del desplazamiento por vibración (por ejemplo, en la oscilación máxima), se encuentra en un ángulo de rotación distinto con respecto al álabe y a diferentes velocidades de rotación. Esto significa que, además del movimiento de rotación, el rotor realiza una rotación adicional de un ángulo pequeño una vez por cada cambio de velocidad de rotación.
Por lo tanto, todo proceso de balanceo de otro rotor, en una balanceadora supercrítica, va precedido de la llamada identificación dinámica parcial del rotor y de los soportes del sistema. Con esta identificación se obtienen los coeficientes de calibración, así como los valores y los ángulos reales de asentamiento de las masas de corrección.
Los rotores en rotación, montados en balanceadoras supercríticas, tienen un comportamiento particular. Seguiremos ese comportamiento.
Un sistema modelo: disco desbalanceado sobre un soporte elástico
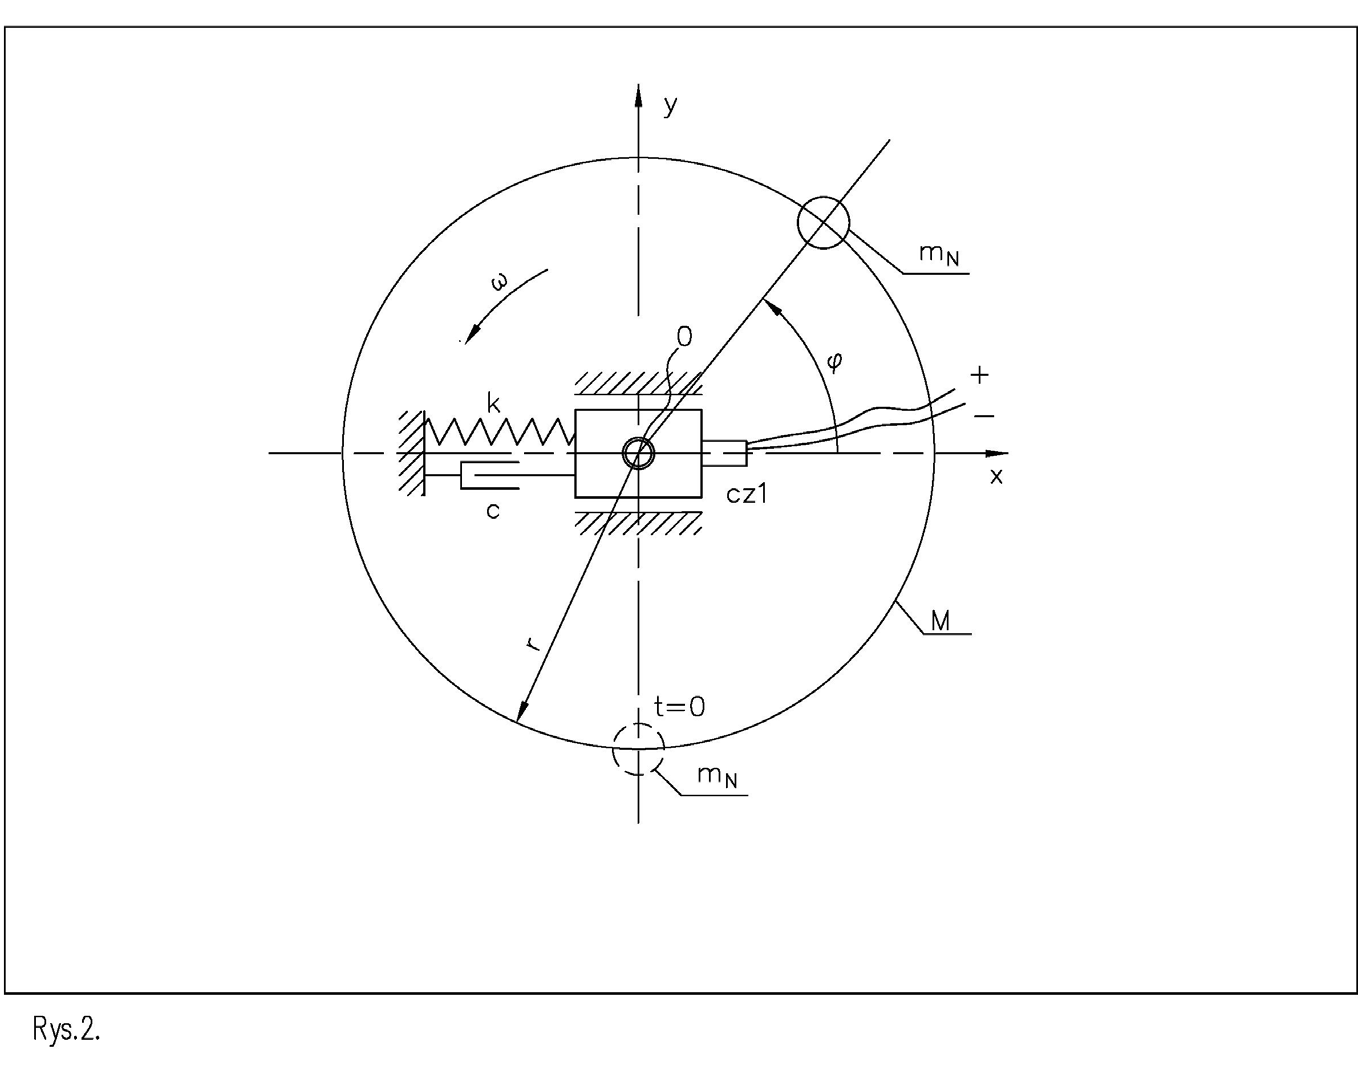
La figura 3 muestra un sistema: un rotor de masa M + un soporte con rigidez k y amortiguamiento viscoso c. Analicemos el comportamiento de dicho sistema.
La superposición de ligaduras susceptibles, como en la figura 3, filtra la componente del movimiento en la dirección elegida. Las señales de los sensores en las balanceadoras se filtran de manera similar. Allí, los sensores extraen del señal que gira con el rotor una componente que actúa en una dirección determinada. La componente extraída tiene una forma de onda armónica. Así, la figura 3 muestra el estado después de filtrar la señal útil.
La restricción del movimiento de la masa mediante la imposición de ligaduras en el punto 0, en forma de una corredera, para que se mueva a lo largo de una línea recta en la dirección x, no modifica las direcciones establecidas de las fuerzas que actúan en el punto 0. El movimiento del disco en la dirección del eje x adopta la forma de una única componente armónica.
La fuerza centrífuga que impulsa el movimiento tiene un valor de:
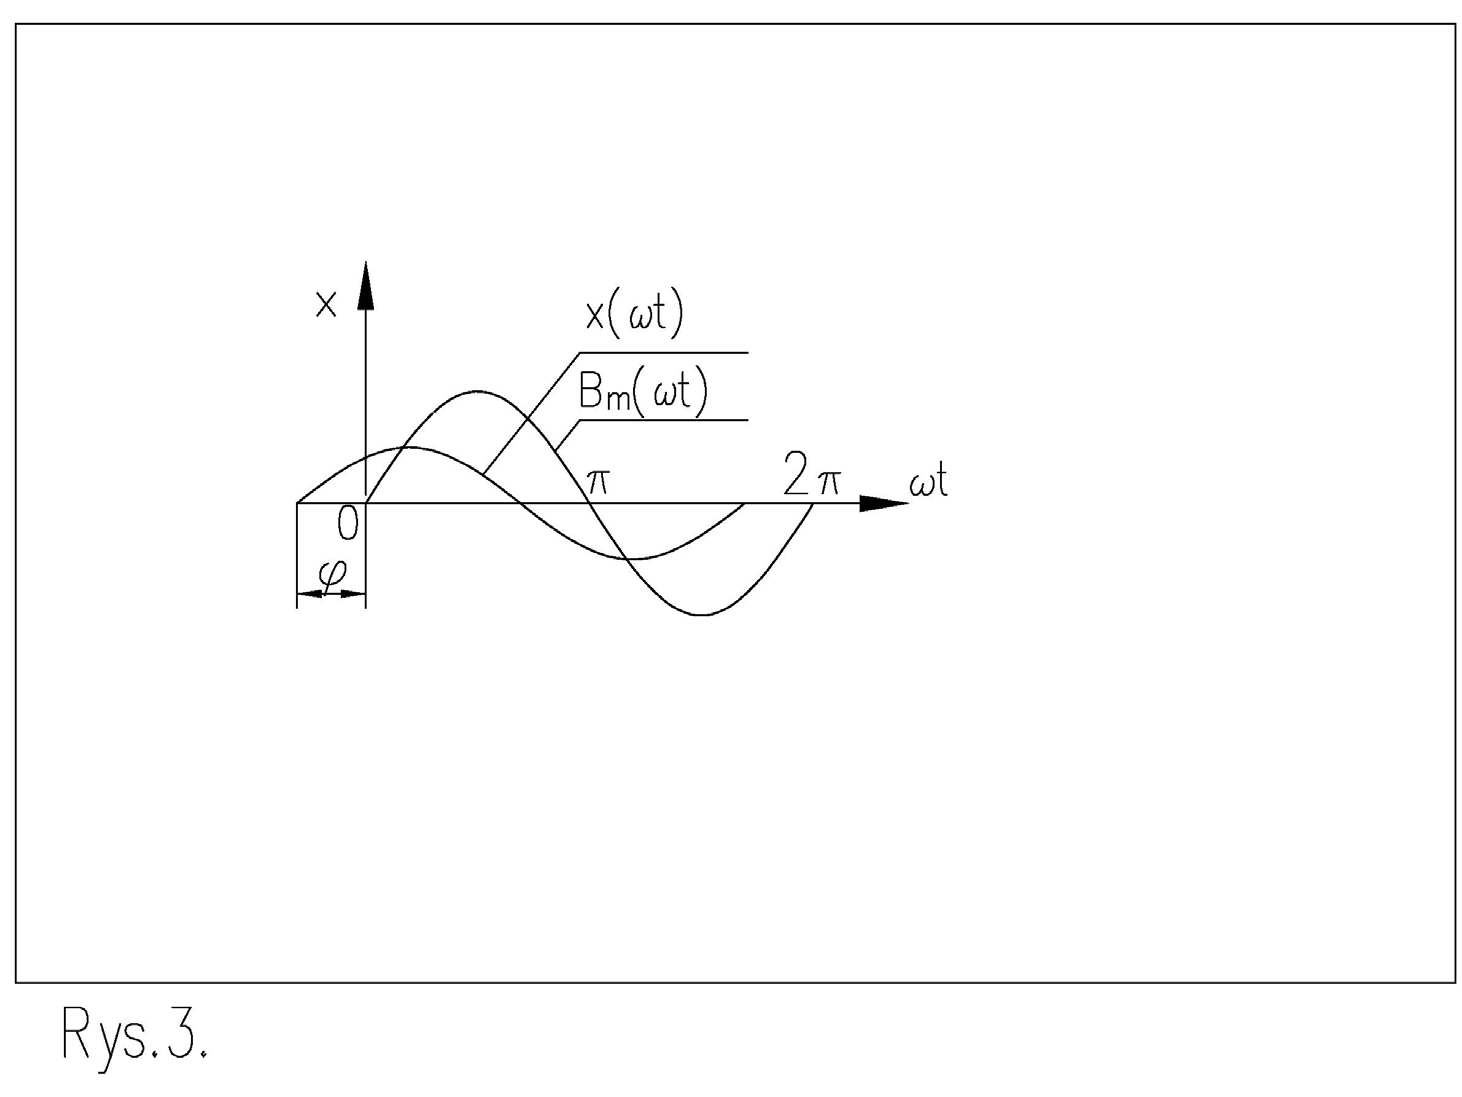
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔” ∙𝑟𝑟⃗ Gira junto con el disco y la masa en exceso, con velocidad angular ω, manteniendo la dirección del radio sobre el que está asentada. Observamos que el valor de la fuerza de inercia aumenta de manera exponencial con el cambio de la velocidad de rotación. Bajo la acción de esta fuerza, el rotor se comporta de manera particular. La figura 4 muestra las formas de onda de la fuerza de inercia debida al desbalance y del movimiento de la masa. Se puede observar que la fuerza antecede al movimiento en un ángulo φ en la rotación del rotor. El valor de este ángulo depende tanto de la velocidad de rotación aplicada como de la rigidez y el amortiguamiento.
La figura 5 muestra la disposición recíproca de las fuerzas en el punto 0 sobre el plano de fase. El eje vertical muestra las fuerzas que dependen del desplazamiento del punto 0, y el eje horizontal muestra las fuerzas que dependen de la velocidad de desplazamiento en el centro del disco. Sobre el rotor, todas las fuerzas, incluida la fuerza proveniente de Bₘ, giran a una velocidad de rotación ω. Su alineación angular mutua (para un rotor en particular con una cimentación invariable sobre el engranaje recto) no cambia con el tiempo, para la velocidad de rotación seleccionada.
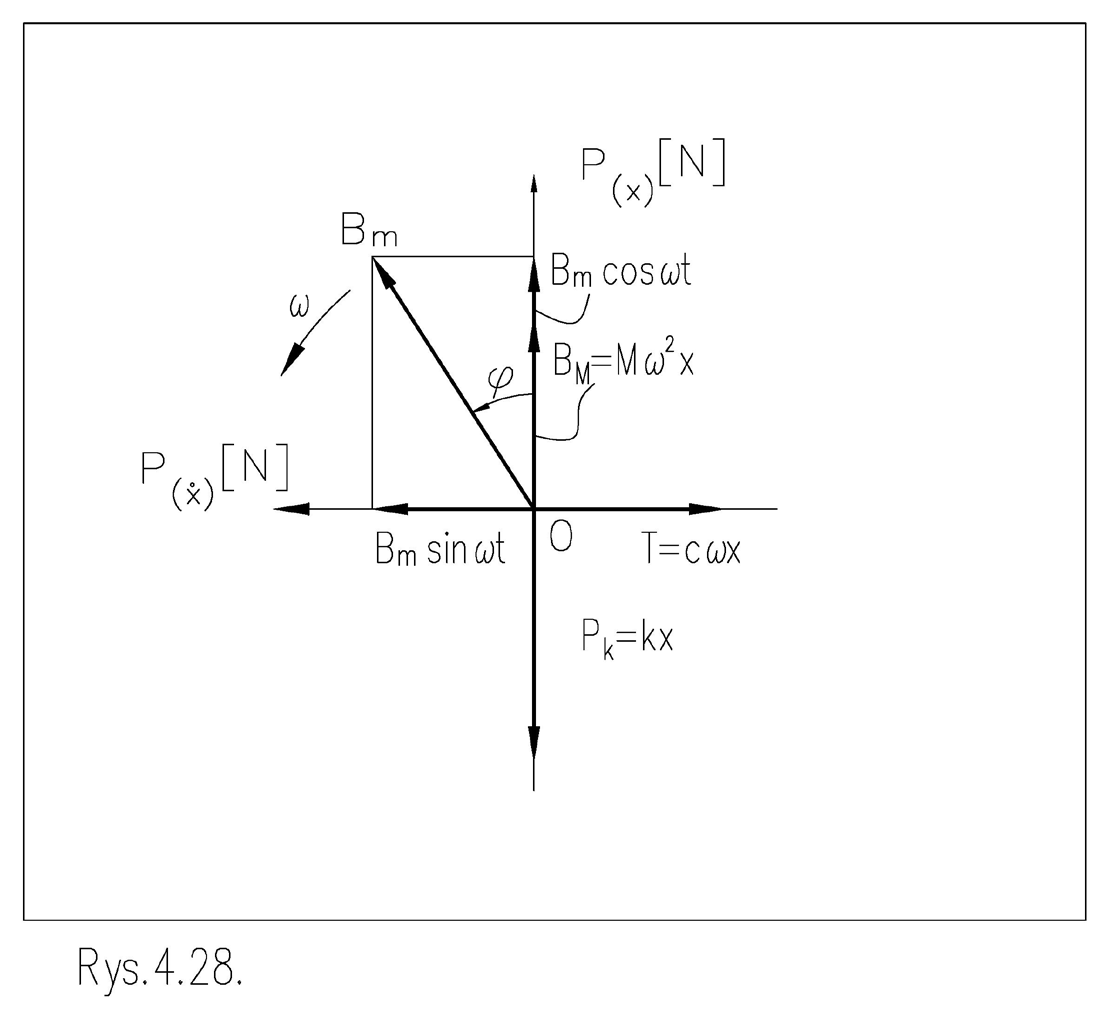
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) en el que el ángulo b) en el que El caso a) se presenta cuando la frecuencia ω, resultante de la velocidad de rotación del disco, toma un valor que corresponde a la llamada frecuencia propia, denotada con mayor frecuencia por el símbolo ωₙ. El sistema se encuentra entonces en la llamada resonancia, en la que aumenta la amplitud del movimiento. En consecuencia, todas las fuerzas aumentan.
El caso b) se presenta cuando la frecuencia ω resultante de la velocidad de rotación del disco toma un valor superior a la frecuencia propia.
𝜑𝜑= % “
𝜑𝜑> % “
Resonancia y excitación inercial
En la resonancia, la excursión del movimiento es máxima cuando la fuerza de amortiguamiento alcanza un valor grande. Después de la resonancia, la fuerza de inercia aumenta. Su amplitud depende de la frecuencia ω elevada al cuadrado. Por lo tanto, la fuerza debida al desbalance refuerza la acción de la fuerza de rigidez, y ambas se oponen conjuntamente a la fuerza de inercia, que aumenta con el cuadrado de la frecuencia.
En las balanceadoras supercríticas, el ángulo de deflexión producido por la fuerza de inercia φ toma valores cercanos a 180°. Al balancear en cojinetes propios, pueden abarcar un intervalo de variación mayor.
El desbalance es una excitación sobre el rotor denominada excitación inercial. El nombre proviene de la fuerza de inercia causada por la rotación. El valor de la fuerza debida al desbalance depende de la frecuencia resultante de la rotación. Esta dependencia hace que el sistema se comporte de manera particular a altas rotaciones, es decir, por encima de la resonancia.
Una propiedad importante del sistema la muestra el factor de multiplicación, definido de la siguiente manera:
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 El límite superior de la relación es:
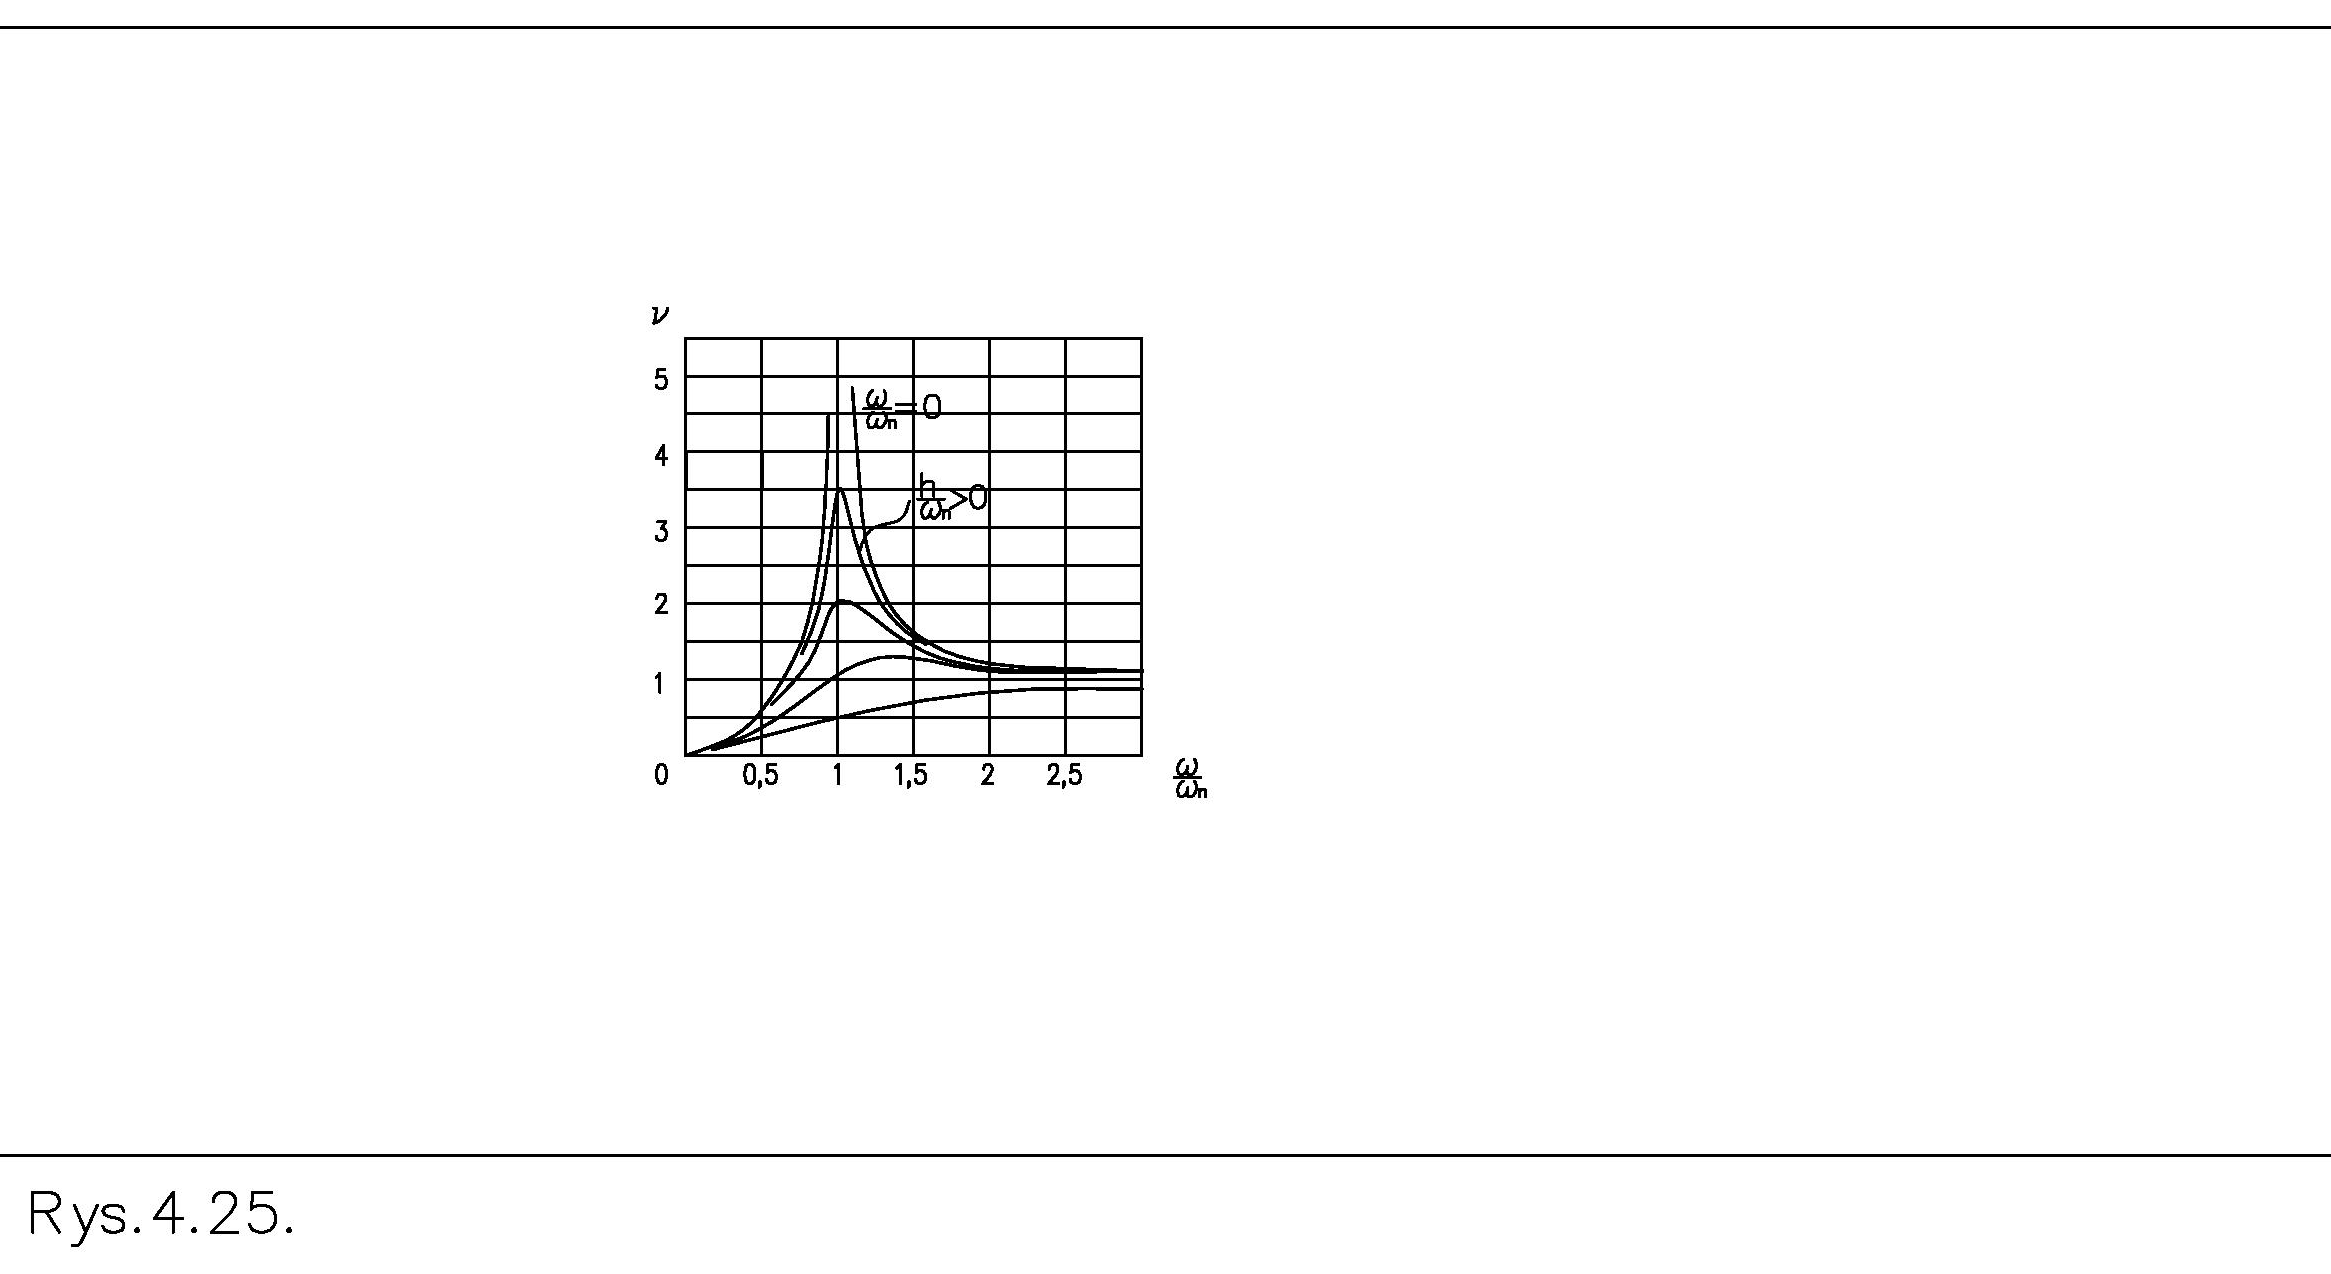
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
& ; = 1 |%| La evolución del valor del factor de multiplicación, o amplitud del movimiento, en función de la frecuencia ω, se muestra en la característica de amplitud de la figura 6. Allí se observa que, a altas velocidades, la amplitud del movimiento es igual a la excentricidad e del disco. El diagrama de fase muestra que, para estas velocidades, el ángulo φ toma valores cercanos a π. En consecuencia, el desplazamiento está en contrafase. Cuanto mayor es el amortiguamiento c, más suaves son los cambios de amplitud y de fase cuando se modifica la velocidad.
La propiedad antes descrita de la masa en rotación tiene consecuencias en el movimiento de un rotor de longitud L. Permite la formación de modos propios de flexión sucesivos en rotores flexibles. Este problema se tratará por separado al analizar el comportamiento de los rotores flexibles.
Balanceo en balanceadoras subcríticas
Al realizar el balanceo en balanceadoras subcríticas, las ligaduras solo permiten que el rotor gire. Por diseño, el rotor sí vibra. Solo ejecuta movimiento rotativo. Si existe un desbalance en el rotor, las fuerzas de inercia que este genera actúan sobre los elementos de soporte. Dichas fuerzas se miden y se analizan.
Tales propiedades se logran con una rigidez de soporte suficientemente grande. Es lo bastante grande como para mantenerse por debajo de la resonancia a cualquier velocidad del rotor.
Aquí puede recordarse una afirmación coloquial: por debajo de la resonancia, el comportamiento del rotor está determinado por la rigidez del soporte, y por encima de la resonancia, por la cantidad de masa del rotor y su distribución. Cualquier cambio en la cantidad o en la distribución de la masa exige realizar una nueva identificación. En las balanceadoras “blandas”, cada nuevo rotor que se balancea, al tener una cantidad de masa y una distribución distintas, realizará movimientos diferentes independientemente del desbalance. Por lo tanto, no es posible utilizar los datos de la identificación “anterior” para el rotor “nuevo”.
Por lo tanto, la búsqueda de la carga requiere una nueva identificación.
En las balanceadoras “duras”, al pasar de un rotor a otro, la rigidez de los soportes no cambia. Por lo tanto, usted puede utilizar los datos del “antiguo”
identificación para balancear un rotor de diferente forma o peso.
En la práctica, las suspensiones rígidas de los rodillos de apoyo pueden reformarse. Sus deformaciones son lo suficientemente pequeñas como para que su influencia pueda minimizarse en el cálculo de los desbalances mediante coeficientes fijos para distintas rotaciones, que dependen únicamente de la masa del rotor. Pueden ser, por ejemplo, tres conjuntos de coeficientes válidos para todo el rango de rotaciones: masa del rotor baja, media y alta.
Eliminar el efecto de la cantidad y la distribución de la masa sobre las fuerzas presentes en el soporte de un rotor balanceado durante la rotación abre nuevas posibilidades de proceso en el balanceo, entre ellas:
a) desacoplar el proceso de identificación del rotor que se está balanceando en ese momento
b) selección de la posición de los planos de corrección de forma independiente de la posición de los planos de prueba.
¿De dónde provienen estas capacidades en las balanceadoras subcríticas? Solo las fuerzas de inercia causadas por el desbalance son una carga variable sobre el soporte del rotor. Al modificar la rotación, las amplitudes de las fuerzas de inercia cambian de forma proporcional y predecible. No existen otras fuerzas de inercia. Debido a la rigidez del rotor, la alineación mutua de todas las componentes del desbalance no cambia cuando varía la rotación. Dos rotores de aspecto muy distinto, por ejemplo uno ligero y otro pesado, uno esbelto y otro macizo, pero cargados con el mismo desbalance, se comportarán de manera idéntica en esta balanceadora. Esto significa que la variación de la carga sobre el soporte será idéntica en ambos casos.
Calibración con un rotor de referencia
Si la identificación no está relacionada con la masa y la forma del rotor, el proceso de identificación puede realizarse una sola vez, para todos los rotores, con un rotor de referencia. Los datos de la identificación deben almacenarse en la memoria de la máquina como coeficientes de calibración y utilizarse en los balanceos posteriores. Por ello, estas máquinas son calibradas una sola vez por el servicio de fábrica después del ensamble en el piso de producción del cliente. En la práctica, durante la operación de la máquina se producen cambios en la cimentación y en la fijación de la máquina a la cimentación. Por eso, la mejor eficiencia de balanceo se garantiza con un servicio anual realizado por el equipo del fabricante de la balanceadora.
A modo de recordatorio, una balanceadora supercrítica realiza mediciones cuando el rotor se encuentra siempre en una posición idéntica. Esa posición es angular con respecto al álabe, y las fuerzas de inercia forman un sistema variable de fuerzas que contiene componentes. Esto incluye una componente constante debida al desbalance y una componente variable debida a toda la masa del rotor.
Una balanceadora subcrítica también realiza mediciones cuando el rotor se encuentra siempre en una posición angular idéntica con respecto al álabe, pero las fuerzas de inercia forman un sistema invariable que contiene un único conjunto de fuerzas: las debidas al desbalance. No hay separación entre fuerza y movimiento, ya que no se produce movimiento lateral. La invariabilidad del sistema consiste en la dependencia igual, respecto de la velocidad de rotación, de todos los elementos del conjunto y en la constancia o anulación del ángulo φ (figura 6).
En una balanceadora subcrítica, observamos un sistema cinetostático de fuerzas que contiene elementos variables de forma predecible y cuantificable al cambiar la velocidad de rotación.
Conclusión
- No es posible mostrar ni medir directamente la posición angular del desbalance en el rotor con una balanceadora, debido al desfase entre la fuerza de inercia del desbalance y el movimiento de rotación del rotor, y a la suma de movimientos realizados según varios grados de libertad. Un obstáculo es la influencia de las fuerzas de inercia generadas por el movimiento oscilatorio transversal del rotor. La posibilidad de identificar la ubicación del exceso de masa se presenta, por ejemplo, después de una prueba con pesos de prueba y de realizar cálculos que consideran la respuesta del rotor a esos pesos. El uso de los pesos de prueba no se muestra en este texto.
- Una característica común del balanceo de rotores en sus propios cojinetes y en balanceadoras supercríticas es realizar la llamada identificación dinámica limitada del sistema: rotor + soporte, con pesos de prueba, antes de cada balanceo. Esta prueba tiene por objeto verificar el comportamiento del sistema: un rotor determinado + cimentación, bajo la influencia de una carga externa aplicada, por ejemplo, en dos puntos y, adicionalmente, en cualquier otro punto, pero en la misma dirección. El motivo inmediato de la necesidad de la prueba es la presencia de fuerzas de inercia de toda la masa del rotor durante las oscilaciones, independientes de las fuerzas de inercia del desbalance.
- La principal ventaja de las balanceadoras subcríticas, frente a las supercríticas, es la posibilidad de utilizar los coeficientes de calibración obtenidos durante una única identificación con un rotor de referencia para balancear otros rotores distintos. La independencia del cálculo del desbalance respecto de la cantidad y la distribución de masa del rotor que se balancea se logró al eliminar las vibraciones transversales del rotor durante la rotación.