En règle générale, le mouvement d’un rotor rigide est limité, pour l’essentiel, à ce que ses liaisons autorisent. Toutefois, le rotor peut se déplacer de manière intéressante grâce aux degrés de liberté restants.
Les éléments du mouvement à prendre en compte sont la rotation, qui comporte deux composantes, et les vibrations transversales, qui comportent elles aussi deux composantes.
Un rotor monté dans une machine tournante, dans ses propres paliers, se déplace pendant la rotation de telle sorte que deux points, situés sur l’axe de rotation (par exemple dans le plan des paliers), décrivent des ellipses ou des cercles. Pour déterminer ce mouvement, il faudrait relever deux jeux de données, issus de mesures, à chaque tourillon du rotor.
Mesure du mouvement du rotor dans ses propres paliers
Lors de l’équilibrage du rotor dans ses propres paliers, nous effectuons des mesures dans la direction choisie en deux points décalés l’un par rapport à l’autre le long de l’axe de rotation. À l’aide de capteurs de vibrations directionnels, nous filtrons le signal en mesurant sa composante agissant dans la direction sélectionnée. Cette composante devrait avoir une forme d’onde harmonique, mais elle n’en est que proche, car elle contient de nombreuses perturbations. Dans la machine, ces perturbations proviennent des différents éléments que les vibrations mettent en mouvement. Le signal utile est donc séparé de cette composante au moyen d’un circuit électronique aux qualités de filtrage élevées. Cette méthode de filtrage est propre aux machines d’équilibrage : elle s’adapte à la vitesse instantanée du rotor et ne perd aucune des informations pertinentes sur sa position instantanée (y compris angulaire). Le signal utile obtenu a une fréquence correspondant à la vitesse du rotor et une forme d’onde harmonique.
Dans la suite du texte, le second type de filtrage sera volontairement omis pour simplifier la description. Il n’en est pas moins toujours appliqué.
Il s’agit de l’évolution des vibrations, si bien que des paramètres vibratoires sélectionnés sont mesurés. La mesure du balourd est indirecte. Cela signifie que la valeur et la position angulaire du balourd peuvent être déduites de caractéristiques du mouvement du rotor autres que les forces provenant directement du balourd. Au sens figuré, on peut dire que le système d’appui du rotor « transforme les forces en mouvement ».
Connaître le comportement des rotors en rotation permet de tirer plus facilement des conclusions correctes de telles mesures.
Deux familles de machines d’équilibrage : souples et rigides
L’équilibrage des rotors sur des machines d’équilibrage fixes peut se faire de deux manières, devenues courantes au fil du temps, dans l’ordre suivant :
a) sur les équilibreuses hypercritiques, couramment appelées équilibreuses « souples »
b) sur les équilibreuses sous-critiques, couramment appelées équilibreuses « dures ».
Sur les équilibreuses supercritiques, la recherche du balourd s’apparente à l’équilibrage dans ses propres paliers. Nous y mesurons le mouvement et recherchons les forces qui en sont à l’origine.
Sur les machines d’équilibrage sous-critiques, les liaisons ne laissent au rotor que la possibilité de tourner : seules sont donc mesurées les forces d’inertie dues au balourd.
Équilibrage sur des machines d’équilibrage supercritiques
Équilibrage sur des machines d’équilibrage supercritiques Pour comprendre comment se déterminent la position et les valeurs des masses excédentaires (non compensées sur la face opposée du cylindre du rotor par une autre masse) à l’origine du balourd, il est nécessaire d’analyser le mouvement oscillant d’un système à deux degrés de liberté.
Les concepteurs de machines d’équilibrage ont simplifié la méthode d’acquisition de données en imposant au rotor, aux points d’appui, des liaisons qui le contraignent à se déplacer dans un plan, généralement horizontal. Un mouvement dans un plan est un mouvement à deux degrés de liberté (la rotation n’est pas comptée). Ce nombre de degrés de liberté suffit pour déterminer les deux composantes du balourd. Ces équilibreuses sont dites supercritiques, car la rigidité des appuis à l’horizontale est si faible que, même à quelques tours, le rotor se situe au-dessus de la résonance.
De ce fait, le premier filtrage du signal, que nous qualifions de mécanique, est assuré par les éléments d’appui. L’élimination des perturbations de la composante harmonique s’effectue lors de l’équilibrage dans les modes propres des paliers, c’est-à-dire à l’aide d’un système électronique.
Modes propres et composantes du balourd
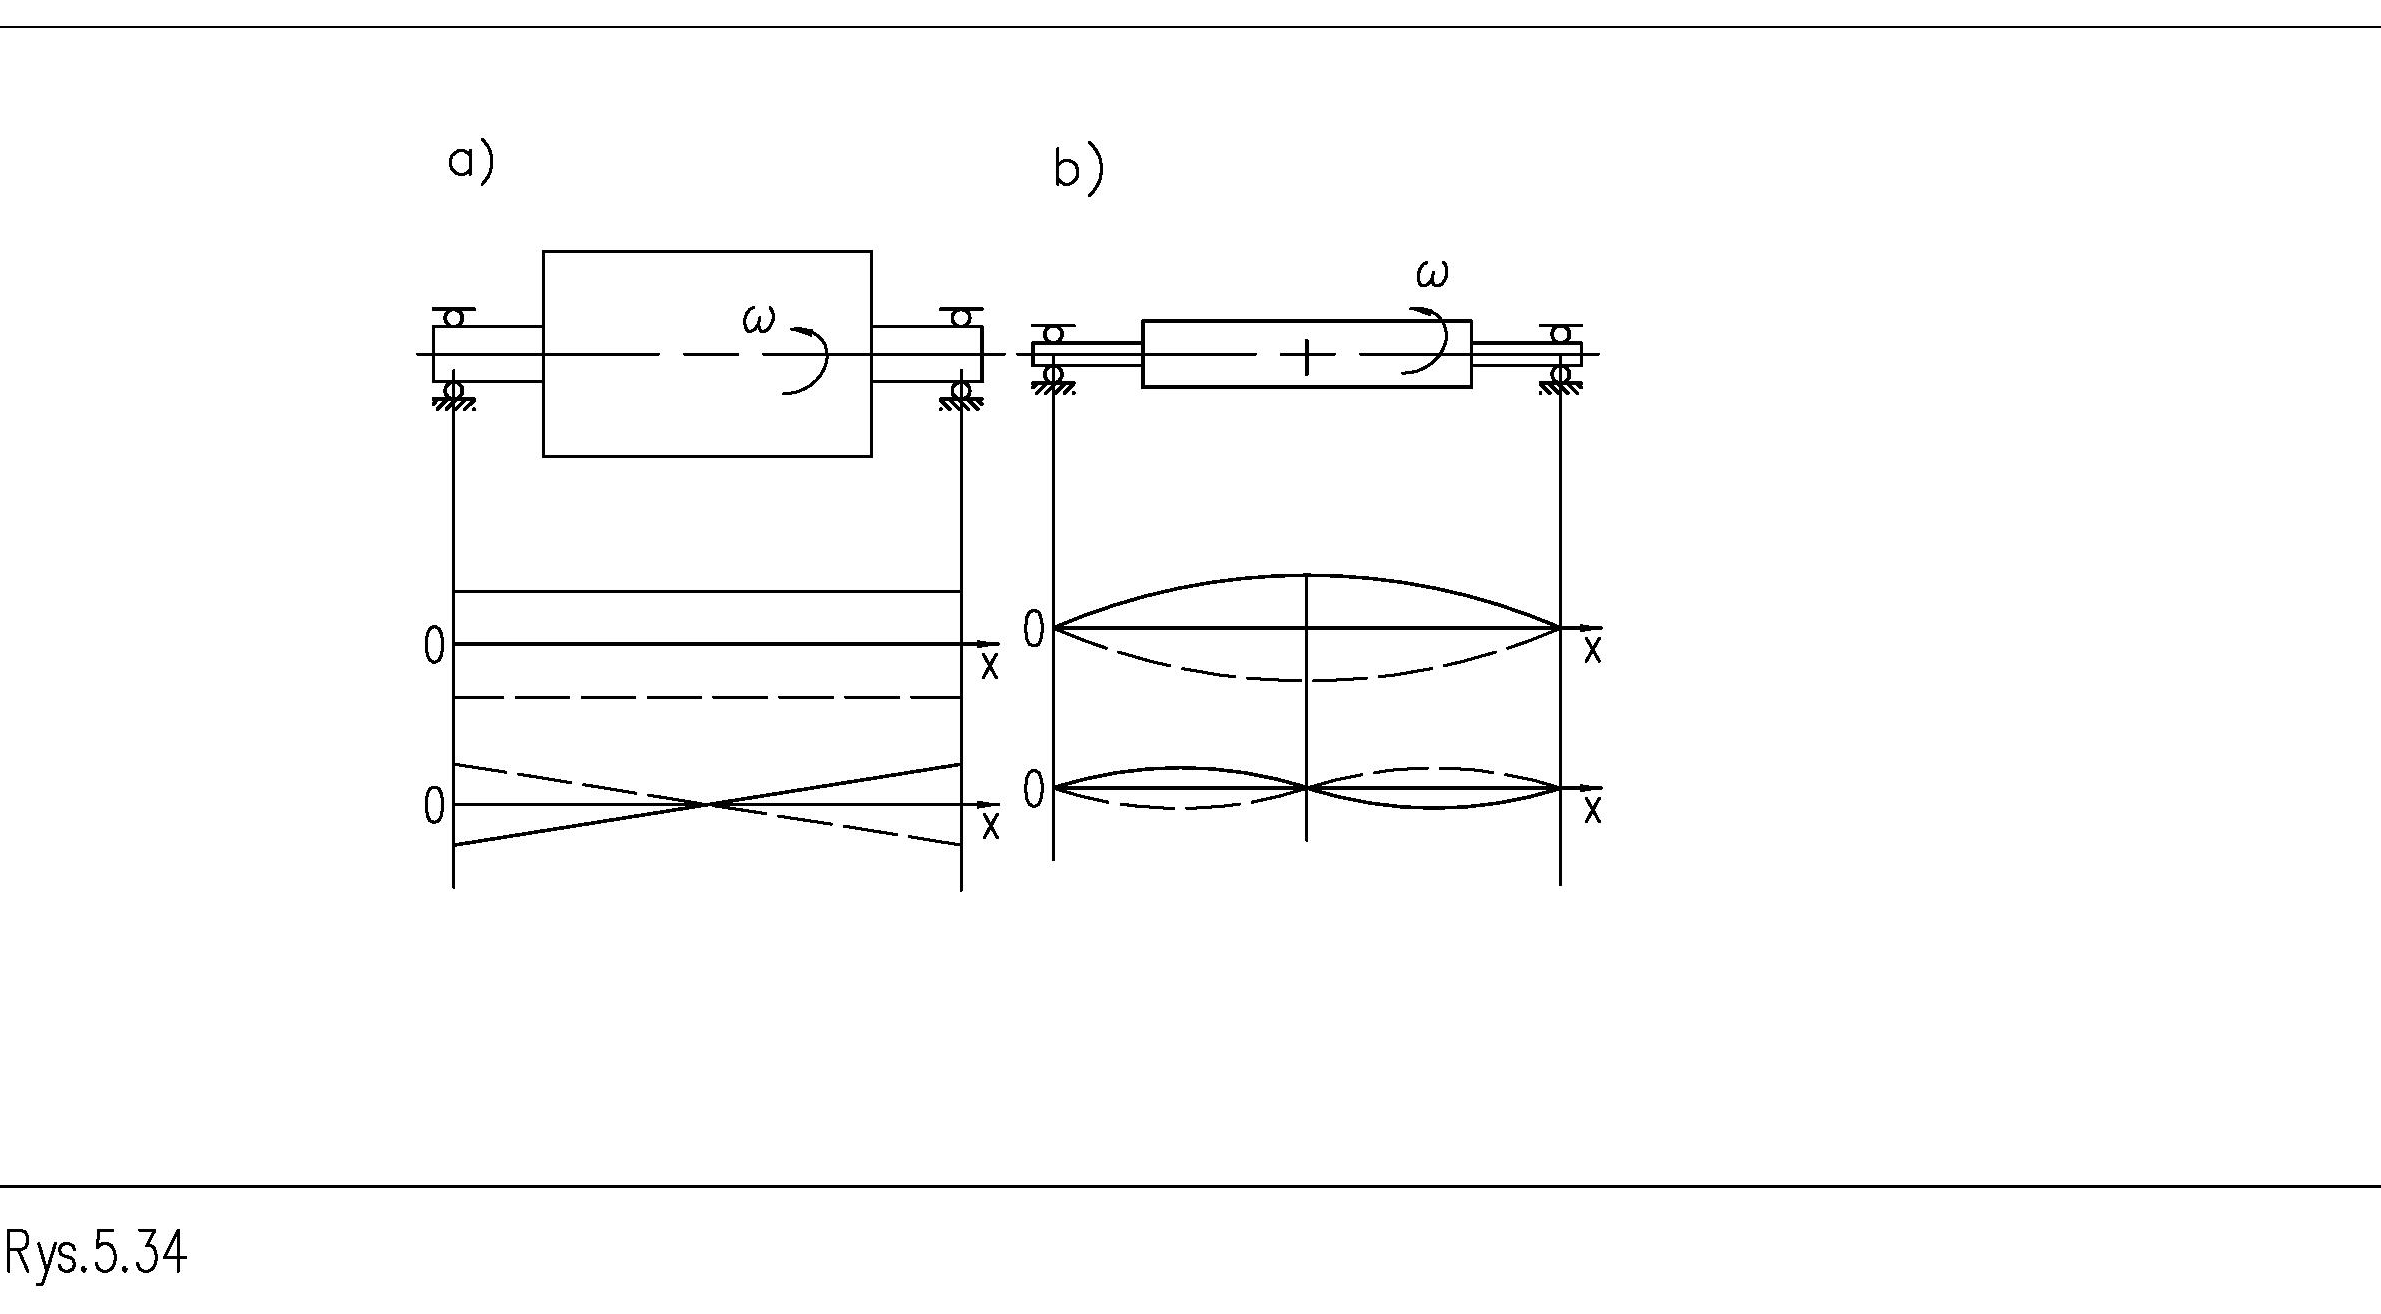
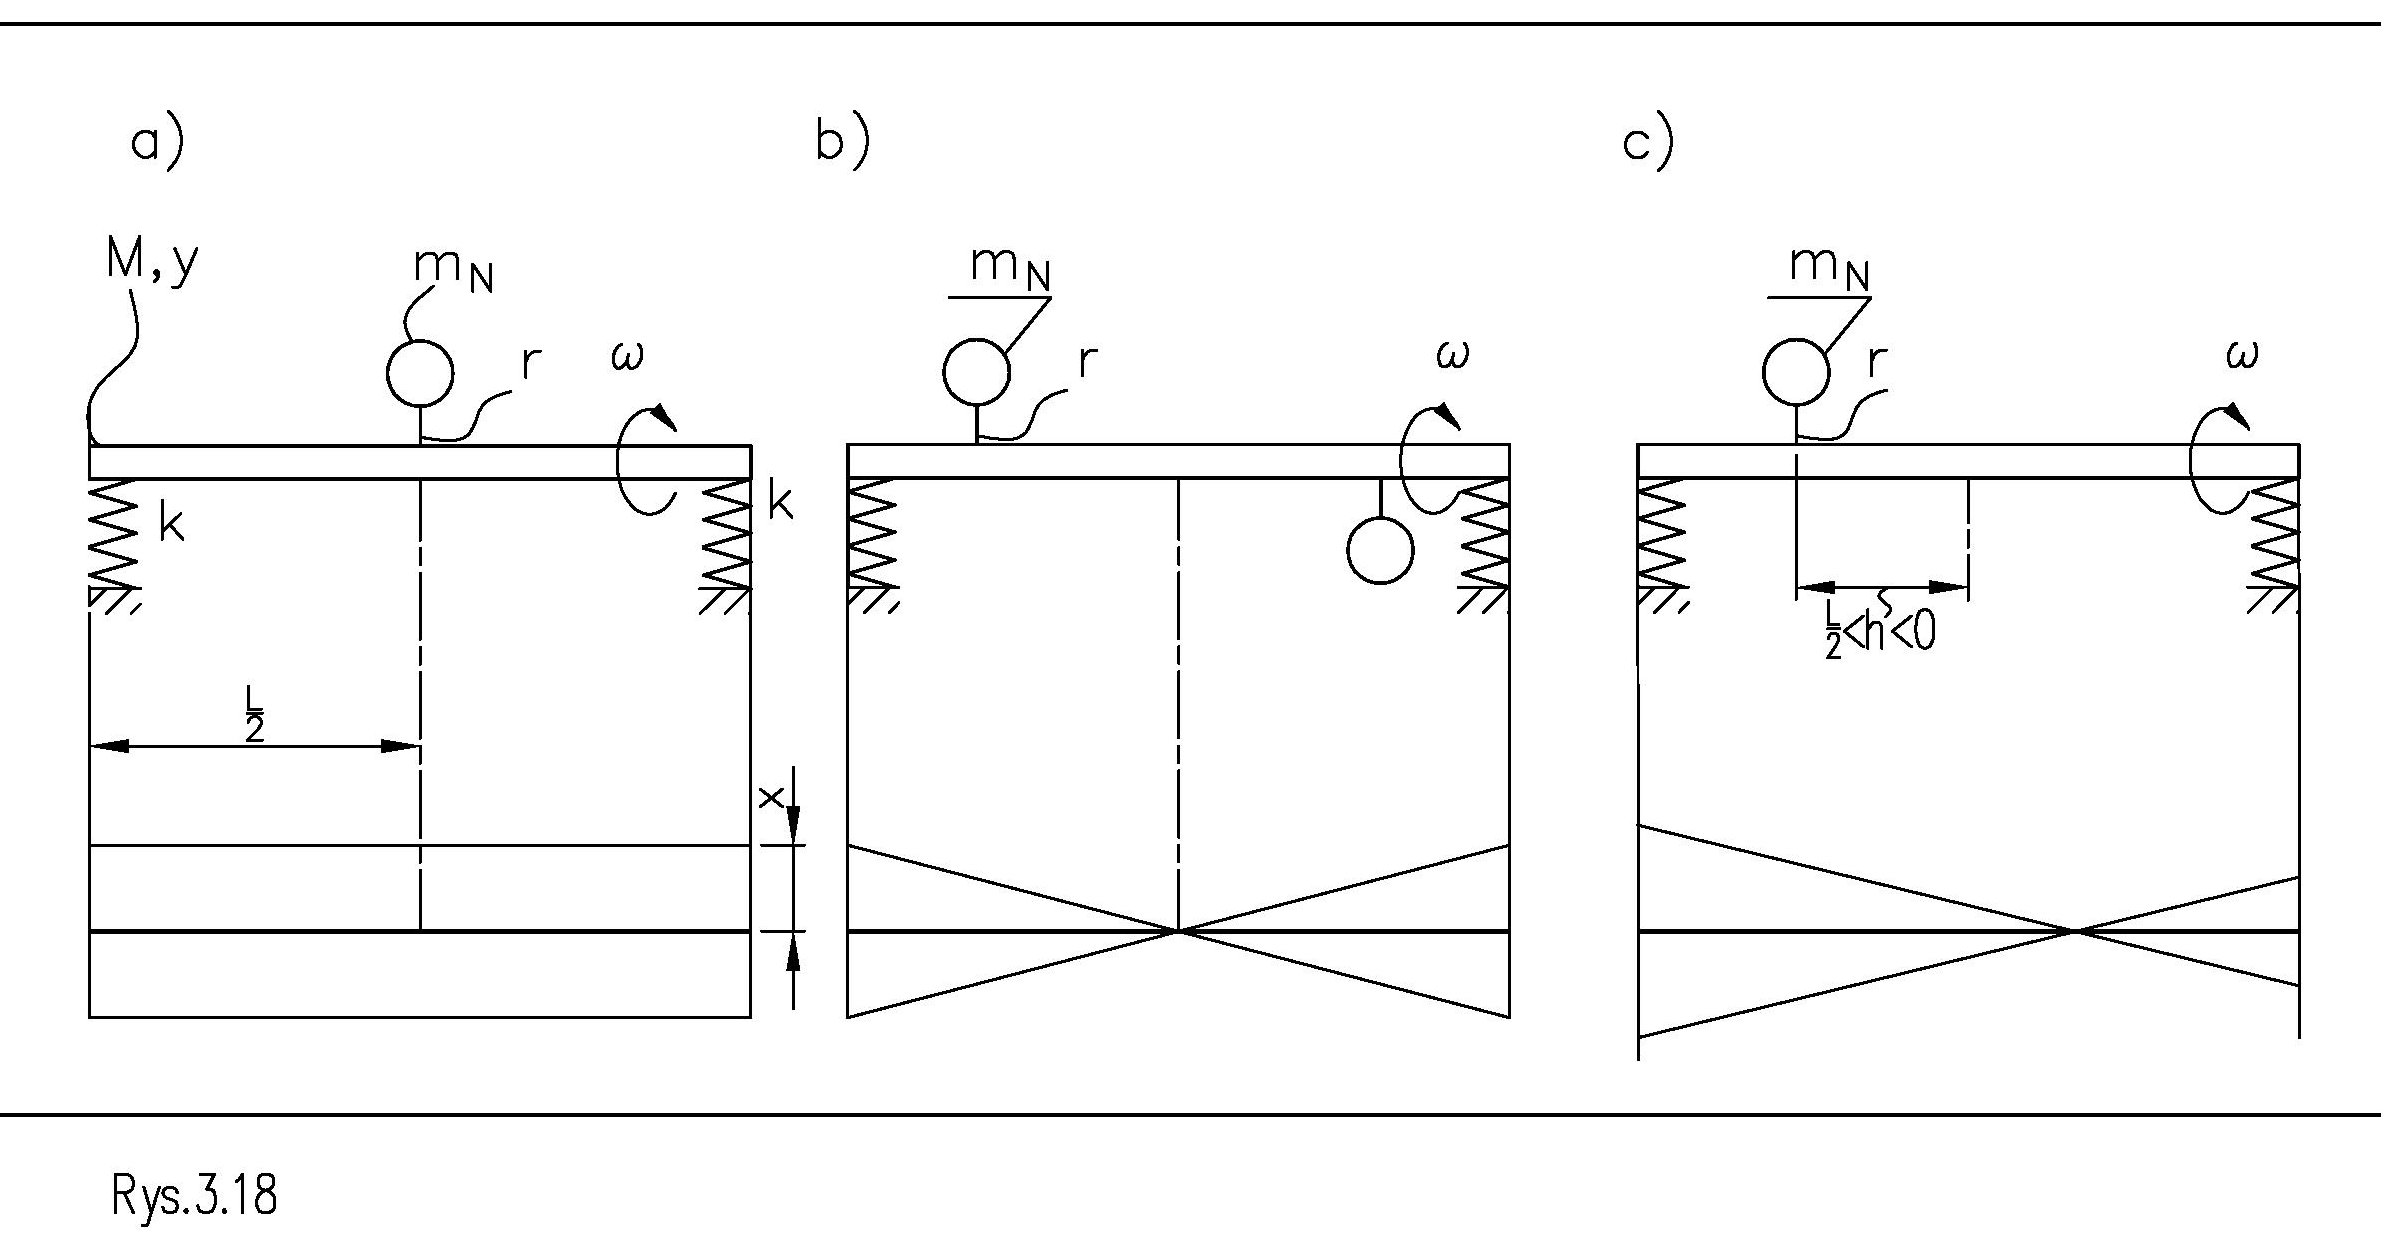
La figure 1 montre les mouvements que peut effectuer un rotor rigide, parfaitement symétrique, monté sur une équilibreuse hypercritique. Ces mouvements peuvent être :
a) linéaire et parallèle à l’axe de rotation
b) angulaire et se produisant, par exemple, dans le plan horizontal.
Chacun des mouvements précités est appelé un mode propre. Les rotors rigides ne présentent pas d’autres modes propres.
Chacun de ces mouvements est provoqué par une excitation différente. Le mouvement linéaire est provoqué par une force due à un balourd. Ce balourd est communément appelé statique. Le mouvement angulaire est provoqué par un moment dû au balourd. Celui-ci est communément appelé dynamique. Si le rotor est soumis aux deux composantes du balourd, il effectue les deux mouvements simultanément.
Malgré l’affirmation qui précède, il convient également de noter que le mouvement est la somme des deux modes propres présentés sur la figure 1. L’amplitude et la phase mesurées par les capteurs s’établissent donc comme la somme des deux composantes. La somme des mouvements peut donner des valeurs différentes, comprises dans une large plage de variation. La figure 2 présente schématiquement les composantes du balourd.
La figure 2 montre les composantes du mouvement du rotor provoquées par les composantes du balourd :
a) linéaire, provoqué par la charge statique
b) angulaire, provoqué par la charge dynamique
c) mixte, dû aux deux composantes La mesure s’effectue une fois par tour et toujours à une position angulaire identique du rotor par rapport à la lame. De ce fait, un rotor animé d’un mouvement rotatif est « vu » par l’équilibreuse comme s’il ne tournait pas. Le phénomène dynamique est alors observé comme cinétostatique.
La méthode et le moment de la mesure sont assurés par des systèmes mécaniques et électroniques conçus à cet effet. Les capteurs de vibrations, fixés sur les appuis des équilibreuses, mesurent la somme des deux mouvements effectués dans la direction de l’axe et de l’action des capteurs.
Le fonctionnement des équilibreuses supercritiques diffère de celui des équilibreuses sous-critiques en ce que, pendant les mesures, le rotor effectue des mouvements alternatifs horizontaux en plus du mouvement rotatif. Ces mouvements alternatifs induisent des forces d’inertie supplémentaires dans la masse du rotor, dues à toute sa masse. Ces forces sont des perturbations, et l’affirmation qui précède en a des conséquences.
En raison de la complexité du problème, l’identification est effectuée non seulement aux emplacements et dans la direction commune des capteurs de vibrations, mais aussi à une vitesse de rotation déterminée. On peut même dire qu’une identification analytique complète des variations des forces d’inertie dues à toute la masse du rotor est pratiquement impossible à calculer. En effet, elle dépend non seulement de la masse, mais aussi de l’un des moments d’inertie de la masse. Il devient ainsi impossible de dissocier les plans d’essai des plans de correction sur le rotor. La correction doit avoir lieu là où les masses d’essai ont été accrochées et où l’identification partielle a été réalisée.
Si les résultats de mesure incluent à la fois les effets des forces d’inertie en rotation dues au balourd et ceux, stationnaires par rapport au bâti, dus à la masse totale du rotor, cela signifie que :
a) deux rotors de même masse, soumis à un balourd identique mais de formes différentes, se comporteront différemment sur la machine d’équilibrage aux mêmes vitesses de rotation
b) un rotor donné ne se comportera pas de la même manière sur le plan dynamique lorsque les vitesses de rotation changent, bien que le balourd d’un rotor rigide soit constant ; selon l’importance et la répartition de la masse du rotor, l’amplitude des vibrations mesurées dans la direction choisie sur les appuis du rotor variera.
De plus (comme nous le montrerons plus loin), l’alignement angulaire entre la force due au balourd et le mouvement du rotor varie. Il faut l’entendre ainsi : pour les mêmes phases du déplacement vibratoire (par exemple à l’amplitude maximale), le rotor se trouve à un angle de rotation différent par rapport à la lame, et ce à différentes vitesses de rotation. Cela signifie donc que, en plus du mouvement de rotation, le rotor effectue une rotation supplémentaire d’un petit angle une fois à chaque changement de vitesse de rotation.
C’est pourquoi chaque opération d’équilibrage d’un autre rotor sur une machine d’équilibrage supercritique est précédée de ce que l’on appelle l’identification dynamique partielle du rotor et des appuis du système. Cette identification permet de déterminer les coefficients d’étalonnage, ainsi que les valeurs et les angles de position réels des masses de correction.
Les rotors en rotation, montés sur des équilibreuses hypercritiques, ont un comportement spécifique. Nous allons le suivre pas à pas.
Un système modèle : disque avec balourd sur un appui élastique
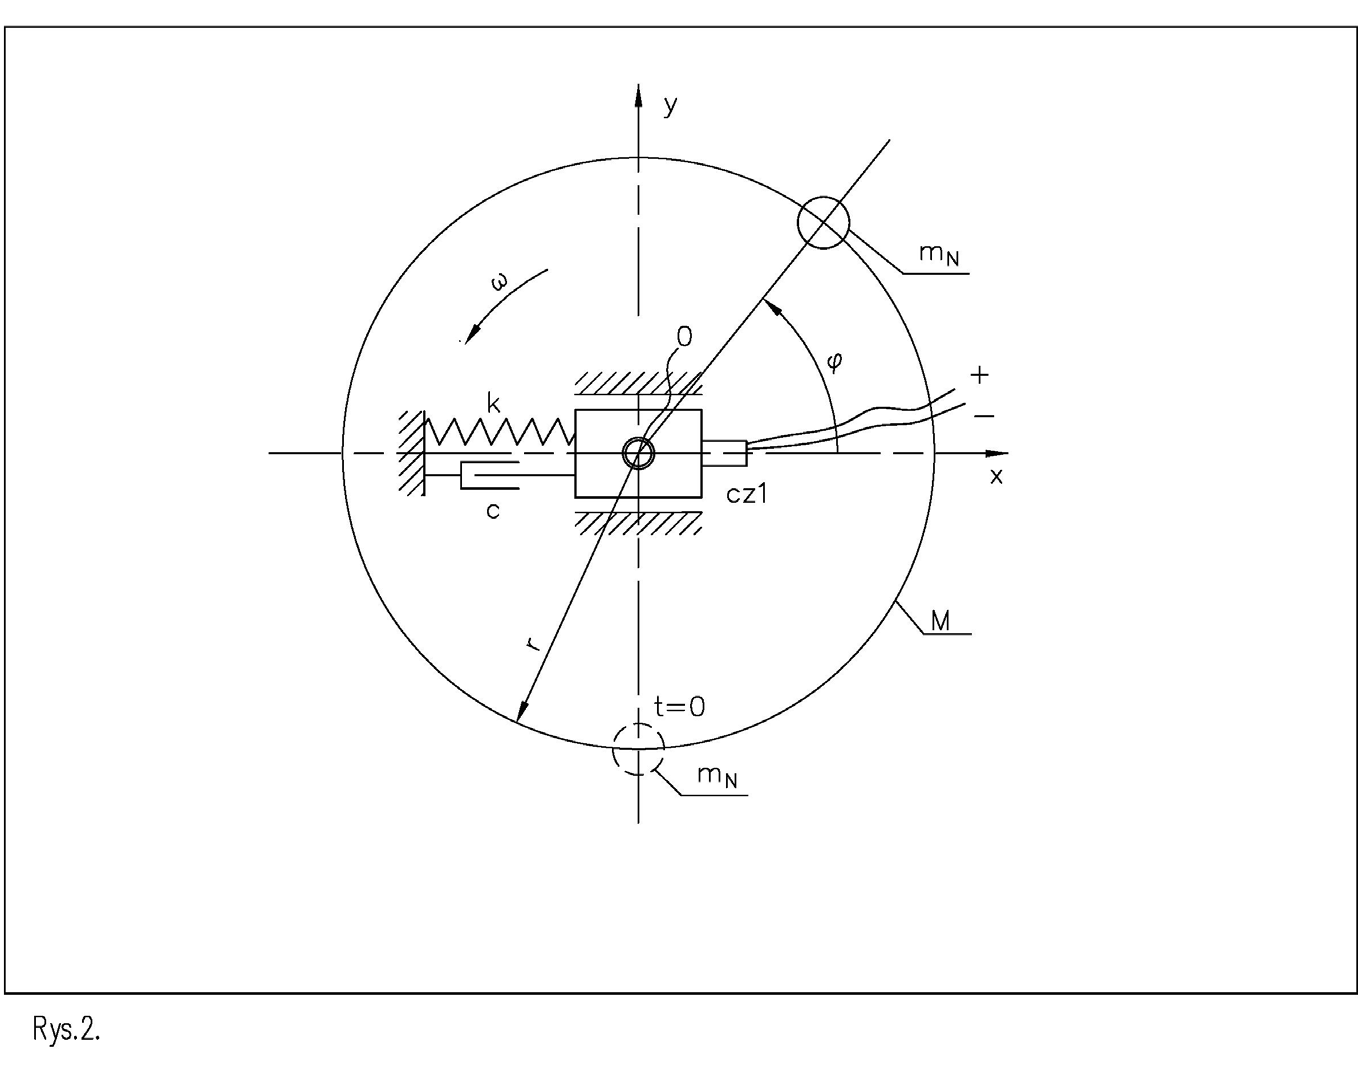
La figure 3 représente un système : un rotor de masse M + un support de raideur k et d’amortissement visqueux c. Analysons le comportement d’un tel système.
La superposition de liaisons souples, comme sur la figure 3, filtre la composante du mouvement dans la direction choisie. Les signaux des capteurs des équilibreuses sont filtrés de la même manière. Les capteurs y extraient une composante, agissant dans une direction donnée, du signal qui tourne avec le rotor. La composante extraite a une forme d’onde harmonique. La figure 3 présente ainsi l’état après filtrage du signal utile.
La limitation du mouvement de la masse, en imposant au point 0 des liaisons sous forme de glissière, à un déplacement le long d’une droite dans la direction x, ne modifie pas les directions établies des forces qui s’exercent au point 0. Le mouvement du disque dans la direction de l’axe x prend la forme d’une seule composante harmonique.
La force centrifuge qui entraîne le mouvement a pour valeur :
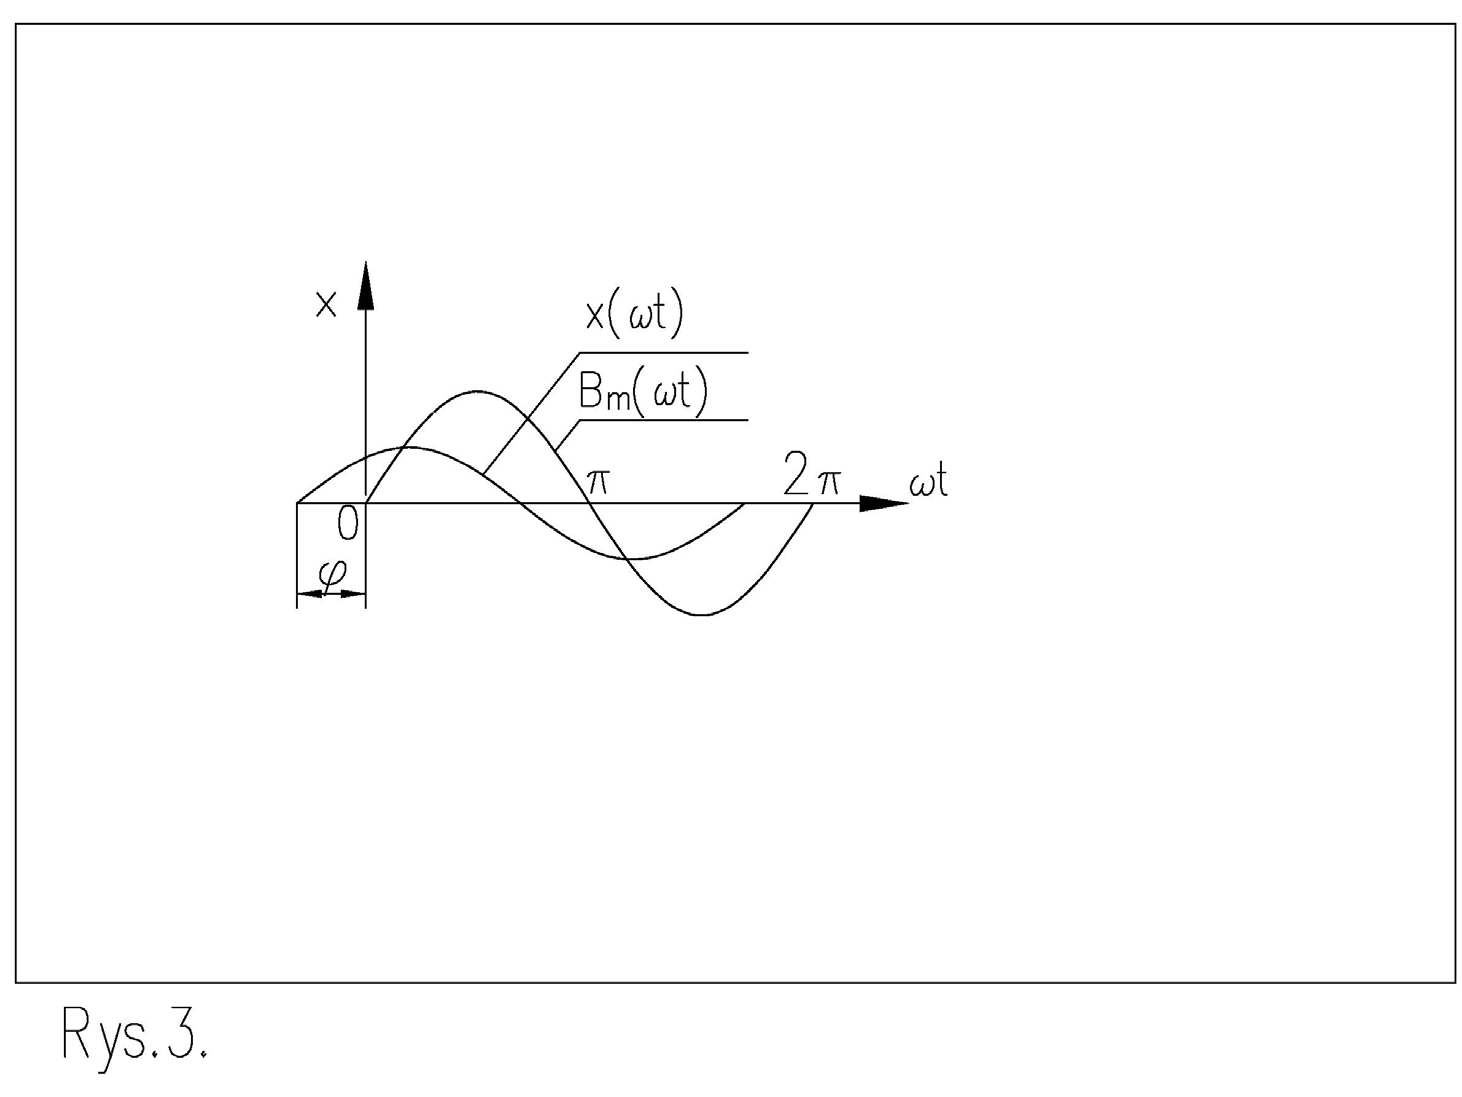
𝐹𝐹⃗ ! = 𝑚𝑚 ! ∙𝜔𝜔" ∙𝑟𝑟⃗ Elle tourne avec le disque, et l’excès de masse avec la vitesse angulaire ω en conservant la direction du rayon sur lequel il est situé. On note que la valeur de la force d’inertie augmente de façon exponentielle avec la variation de la vitesse de rotation. Sous l’action de cette force, le rotor se comporte de manière particulière. La figure 4 présente les formes d’onde de la force d’inertie due au balourd et du mouvement de la masse. On constate que la force précède le mouvement d’un angle φ dans la rotation du rotor. La valeur de cet angle dépend à la fois de la vitesse de rotation appliquée, de la rigidité et de l’amortissement.
La figure 5 présente la disposition réciproque des forces au point 0 dans le plan de phase. L’axe vertical représente les forces qui dépendent du déplacement du point 0, et l’axe horizontal celles qui dépendent de la vitesse de déplacement au centre du disque. Sur le rotor, toutes les forces, y compris la force due à Bₘ, tournent à une vitesse de rotation ω. Leur alignement angulaire mutuel (pour un rotor donné sur une fondation invariable) ne change pas au cours du temps, pour la vitesse de rotation choisie.
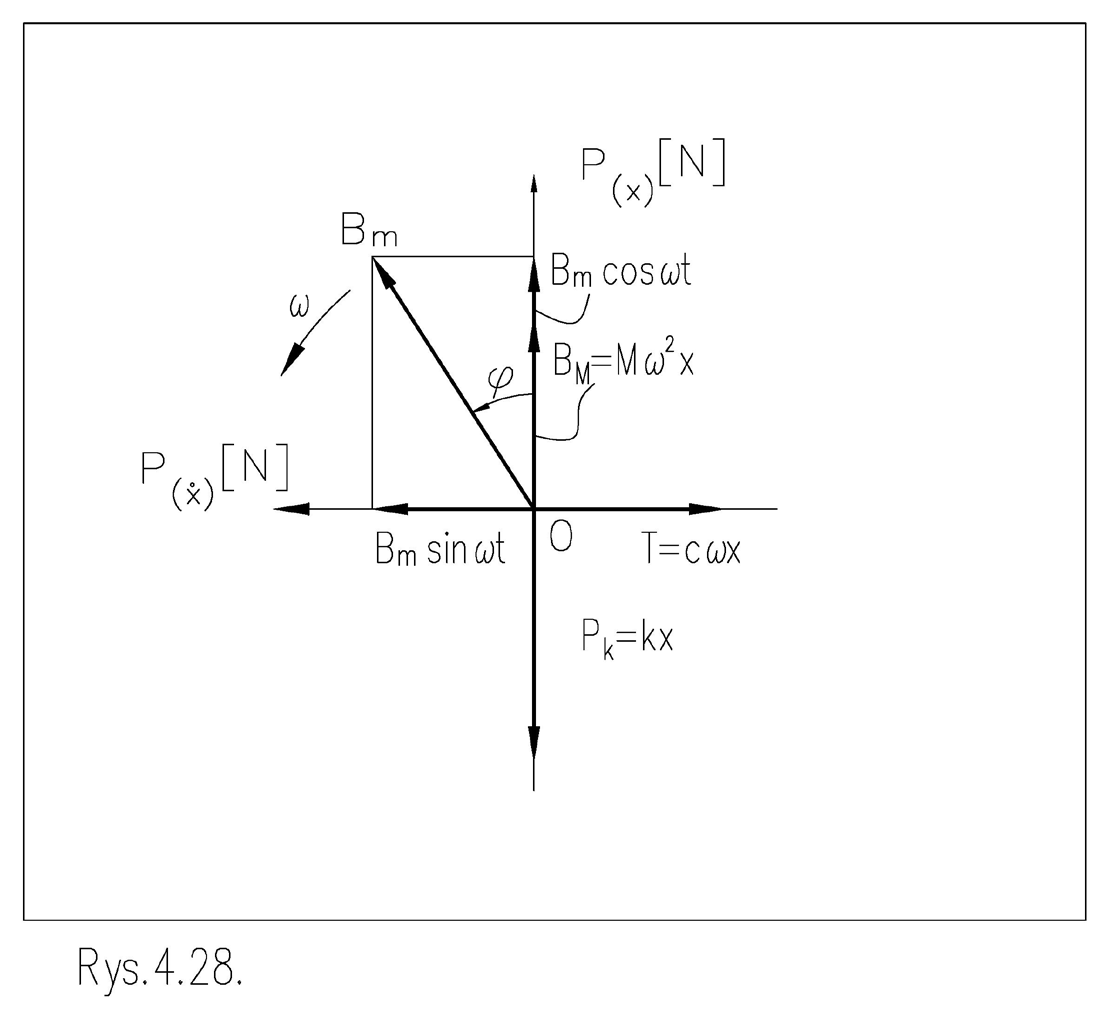
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) dans lequel l’angle b) dans lequel Le cas a) se présente lorsque la fréquence ω, résultant de la vitesse de rotation du disque, prend une valeur correspondant à ce que l’on appelle la fréquence propre, le plus souvent notée ωₙ. Le système se trouve alors en résonance, état dans lequel l’amplitude du mouvement augmente. Toutes les forces augmentent en conséquence.
Le cas b) se présente lorsque la fréquence ω résultant de la vitesse de rotation du disque prend une valeur supérieure à la fréquence propre.
𝜑𝜑= % "
𝜑𝜑> % “
Résonance et excitation inertielle
À la résonance, l’excursion du mouvement est la plus grande lorsque la force d’amortissement atteint une valeur élevée. Après la résonance, la force d’inertie augmente. Son amplitude dépend de la fréquence ω au carré. La force due au balourd vient donc renforcer l’action de la force de rigidité, toutes deux s’opposant à la force d’inertie qui croît avec le carré de la fréquence.
L’angle de déphasage dû à la force d’inertie φ prend des valeurs proches de 180° sur les équilibreuses supercritiques. Lors d’un équilibrage dans ses propres paliers, celles-ci peuvent couvrir une plage de variation plus large.
Le balourd est une sollicitation du rotor appelée sollicitation d’inertie. Son nom vient de la force d’inertie provoquée par la rotation. La valeur de la force due au balourd dépend de la fréquence issue de la rotation. Cette dépendance confère au système un comportement particulier aux vitesses de rotation élevées, c’est-à-dire au-delà de la résonance.
Une propriété importante du système est traduite par le facteur de multiplication, défini comme suit :
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 La limite supérieure du rapport est :
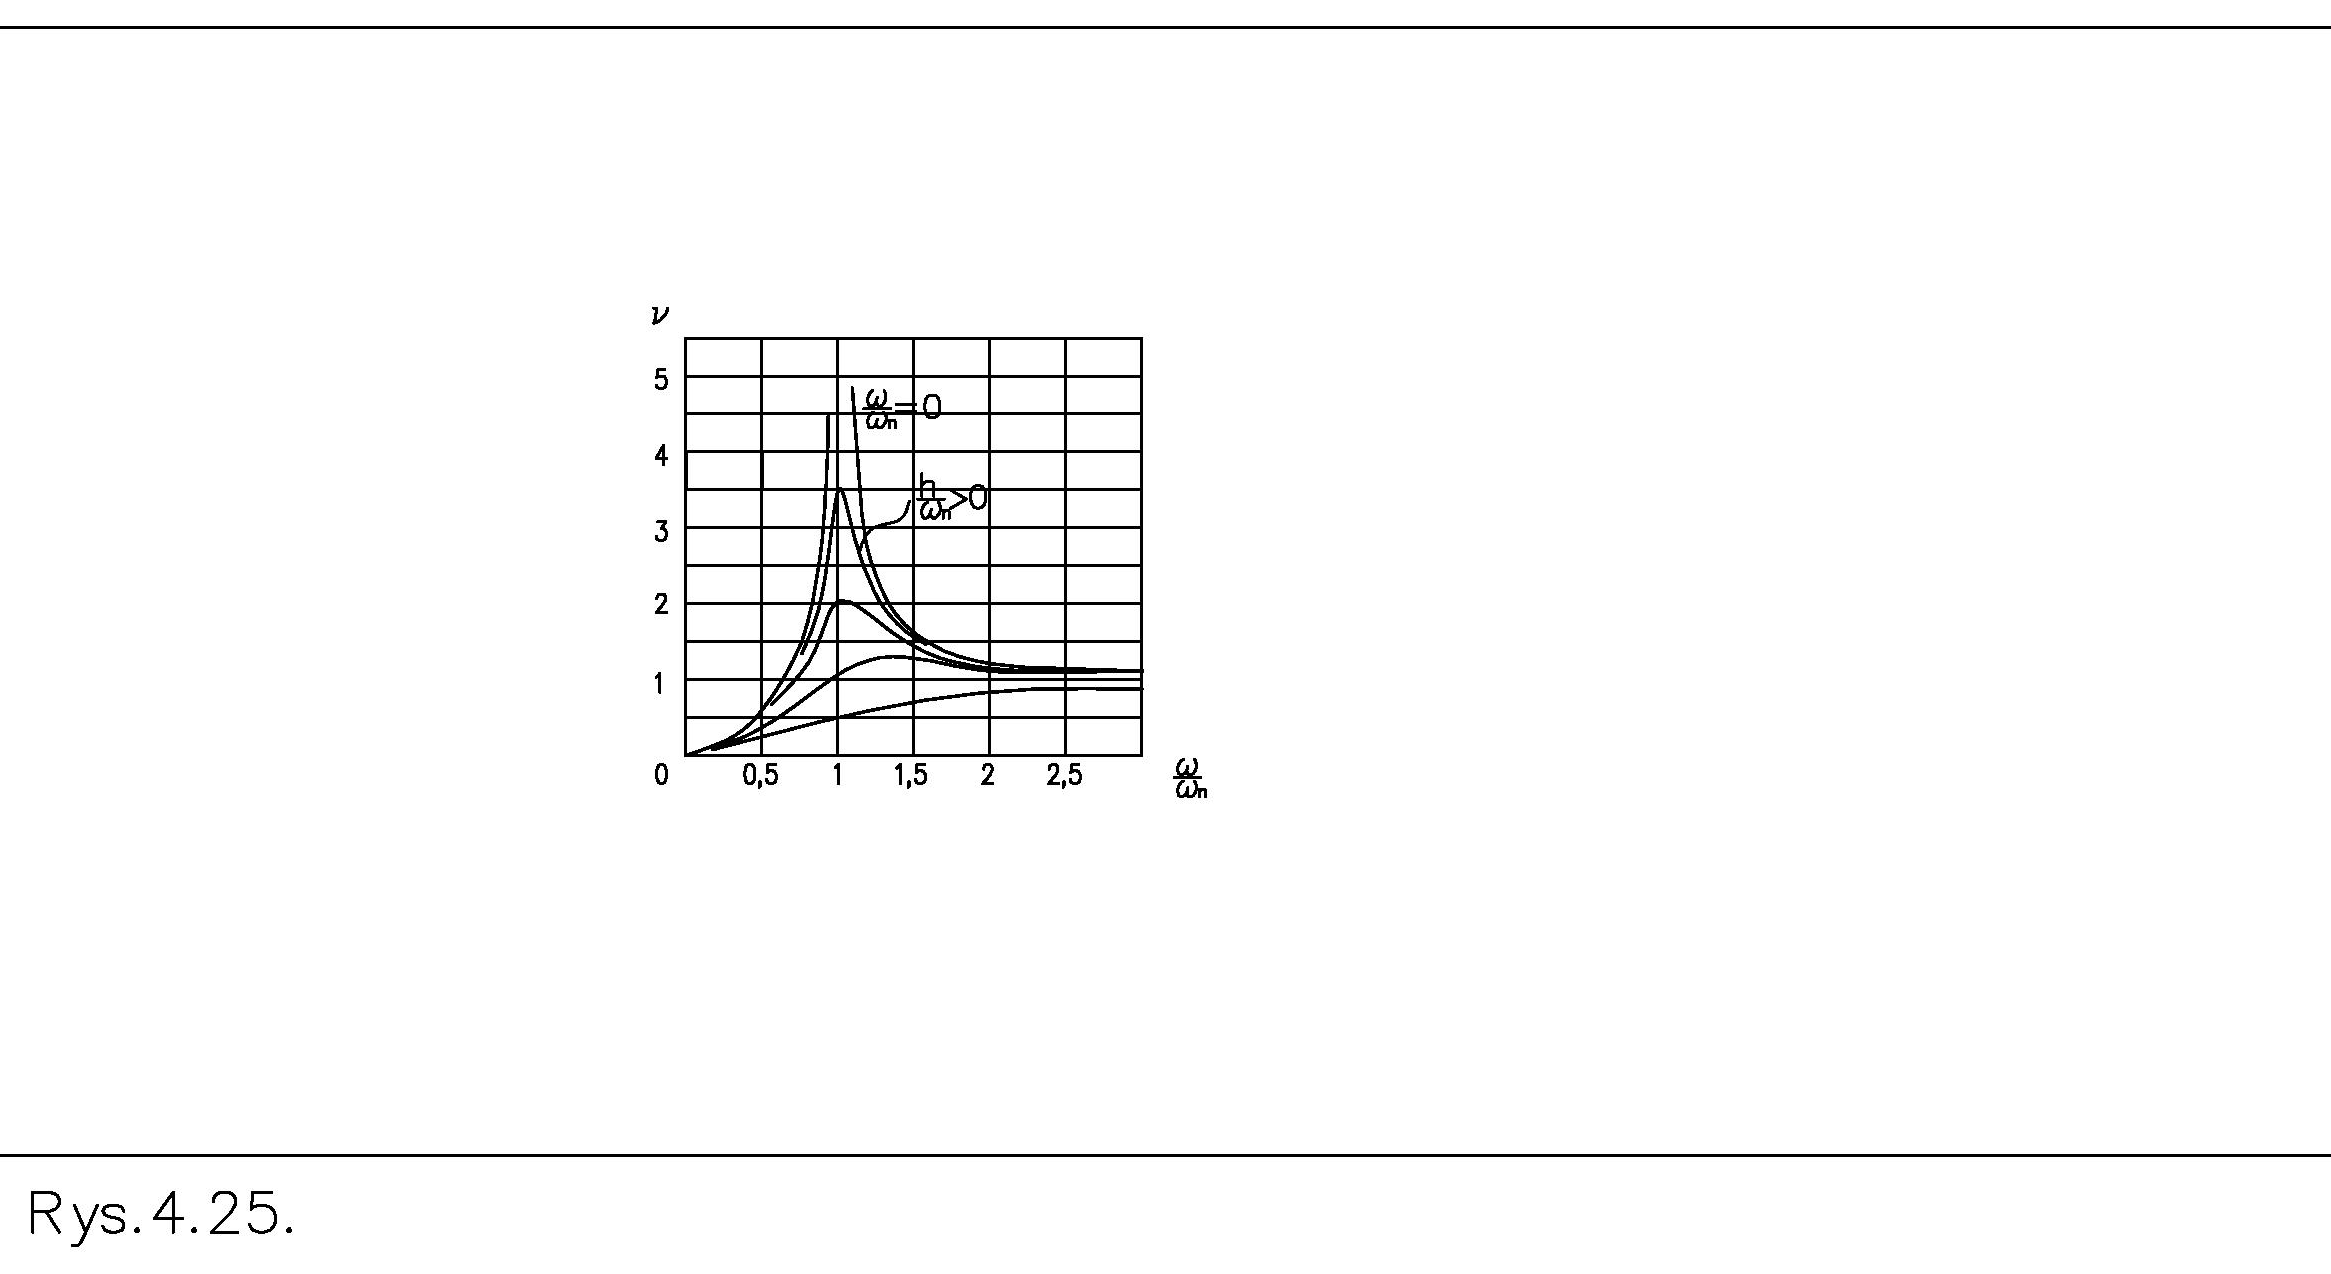
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
& ; = 1 |%| L’évolution de la valeur du facteur de multiplication, ou amplitude du mouvement, en fonction de la fréquence ω, est représentée par la caractéristique d’amplitude de la figure 6. Elle montre que, pour des vitesses élevées, l’amplitude du mouvement est égale à l’excentricité e du disque. Le diagramme de phase montre que, pour ces vitesses, l’angle φ prend des valeurs proches de π. Cela signifie que le déplacement est en opposition de phase. Plus l’amortissement c est important, plus les variations d’amplitude et de phase sont progressives lorsque la vitesse change.
La propriété de la masse en rotation décrite ci-dessus a des conséquences sur le mouvement d’un rotor de longueur L. Elle permet la formation de modes propres de flexion successifs dans les rotors longs. Ce problème sera traité séparément lors de l’analyse du comportement des rotors flexibles.
Équilibrage sur des machines d’équilibrage subcritiques
Lors de l’équilibrage sur des équilibreuses sous-critiques, les liaisons ne permettent au rotor que de tourner. Par conception, le rotor vibre. Il n’effectue qu’un mouvement de rotation. En présence d’un balourd sur le rotor, les forces d’inertie qu’il engendre agissent sur les éléments d’appui. Ces forces sont mesurées et analysées.
De telles propriétés s’obtiennent grâce à une raideur de support suffisamment élevée. Elle est assez grande pour que le système reste sous la résonance, quelle que soit la vitesse du rotor.
On peut rappeler ici une formule courante : en dessous de la résonance, le comportement du rotor est déterminé par la rigidité des appuis, et au-dessus de la résonance par la quantité de masse du rotor et sa répartition. Toute modification de la quantité ou de la répartition de la masse exige de refaire une identification. Dans les machines d’équilibrage « souples », chaque nouveau rotor à équilibrer, dont la masse et la répartition sont différentes, effectuera déjà des mouvements différents, indépendamment du balourd. Vous ne pouvez donc pas utiliser les données de l’« ancienne » identification pour le « nouveau » rotor.
La recherche de la charge exige donc une nouvelle identification.
Dans les machines d’équilibrage « dures », lorsque l’on passe d’un rotor à un autre, la raideur des supports ne change pas. Vous pouvez donc utiliser les données de l’« ancien »
une nouvelle identification pour équilibrer un rotor de forme ou de poids différent.
En pratique, les suspensions rigides des rouleaux d’appui peuvent se déformer. Leurs déformations sont suffisamment faibles pour que leur influence puisse être réduite au minimum dans le calcul des balourds au moyen de coefficients fixes pour différentes rotations, ne dépendant que de la masse du rotor. Il peut s’agir, par exemple, de trois jeux de coefficients valables pour toute la plage de rotations : masse de rotor faible, moyenne et élevée.
L’élimination de l’effet de la quantité et de la répartition de la masse sur les forces qui s’exercent, pendant la rotation, sur les appuis d’un rotor équilibré ouvre de nouvelles possibilités pour le procédé d’équilibrage, notamment :
a) découplage du processus d’identification par rapport au rotor en cours d’équilibrage
b) choix de la position des plans de correction indépendamment de la position des plans d’essai.
D’où viennent ces capacités dans les équilibreuses sous-critiques ? Seules les forces d’inertie dues au balourd constituent une charge variable sur les appuis du rotor. Une variation de la rotation entraîne des variations proportionnelles et prévisibles des amplitudes des forces d’inertie. Les autres forces d’inertie sont absentes. Grâce à la rigidité du rotor, l’alignement mutuel de toutes les composantes du balourd ne change pas lorsque la rotation varie. Deux rotors d’aspect très différent, par exemple un rotor léger et un rotor lourd, un rotor élancé et un rotor massif, mais soumis au même balourd, se comporteront de manière identique sur cette machine d’équilibrage. Cela signifie que la variation de la charge sur les appuis sera identique dans les deux cas.
Étalonnage avec un rotor de référence
Si l’identification n’est pas liée à la masse ni à la forme du rotor, elle peut être réalisée une seule fois, pour tous les rotors, à l’aide d’un rotor de référence. Les données issues de l’identification doivent être enregistrées dans la mémoire de la machine sous forme de coefficients d’étalonnage et utilisées pour les équilibrages suivants. Ces machines sont donc étalonnées une seule fois par le service de l’usine après leur montage sur le site du client. En pratique, des changements se produisent dans la fondation et dans la fixation de la machine à celle-ci pendant le fonctionnement. Le meilleur rendement d’équilibrage est donc assuré par une révision annuelle réalisée par l’équipe du fabricant de la machine d’équilibrage.
Pour rappel, une équilibreuse supercritique effectue ses mesures lorsque le rotor se trouve toujours dans une position identique. Cette position est angulaire par rapport à la lame, et les forces d’inertie forment un système de forces variable comportant plusieurs composantes. Celui-ci comprend une composante constante due au balourd et une composante variable due à toute la masse du rotor.
Une équilibreuse sous-critique effectue elle aussi ses mesures lorsque le rotor se trouve toujours dans une position angulaire identique par rapport à la lame, mais les forces d’inertie forment un système invariable ne contenant qu’un seul jeu de forces, celles dues au balourd. Il n’y a pas de séparation entre la force et le mouvement, puisque aucun mouvement latéral ne se produit. L’invariabilité du système tient à la dépendance identique, vis-à-vis de la vitesse de rotation, de tous les éléments de l’ensemble, ainsi qu’à la constance ou à l’annulation de l’angle φ (figure 6).
Sur une équilibreuse sous-critique, nous observons un système de forces cinétostatique dont certains éléments varient de manière prévisible et calculable en fonction de la vitesse de rotation.
Conclusion
- Il n’est pas possible de montrer ni de mesurer directement la position angulaire du balourd sur le rotor à l’aide d’une machine d’équilibrage, en raison du déphasage entre la force d’inertie due au balourd et le mouvement de rotation du rotor, ainsi que de la somme des mouvements effectués selon plusieurs degrés de liberté. L’un des obstacles est l’influence des forces d’inertie engendrées par le mouvement oscillant transversal du rotor. La possibilité d’identifier l’emplacement de l’excès de masse apparaît, par exemple, après un essai avec des masses d’essai, suivi de calculs qui tiennent compte de la réponse du rotor à ces masses. L’utilisation des masses d’essai n’est pas présentée dans ce texte.
- Une caractéristique commune à l’équilibrage des rotors dans leurs propres paliers et sur les équilibreuses supercritiques est la réalisation d’une identification dynamique dite limitée du système rotor + appuis, à l’aide de masses d’essai, avant chaque équilibrage. Cet essai vise à vérifier le comportement du système, c’est-à-dire d’un rotor donné et de sa fondation, sous l’effet d’une charge extérieure appliquée, par exemple, en deux points et, en complément, en un point quelconque, mais dans la même direction. La raison immédiate de la nécessité de cet essai est la présence de forces d’inertie dues à toute la masse du rotor pendant les oscillations, indépendamment des forces d’inertie dues au balourd.
- Le principal avantage des équilibreuses sous-critiques par rapport aux équilibreuses supercritiques est la possibilité d’utiliser les coefficients d’étalonnage obtenus lors d’une seule identification avec un rotor de référence pour équilibrer d’autres rotors, différents. L’indépendance du calcul du balourd vis-à-vis de la quantité et de la répartition de la masse du rotor à équilibrer a été obtenue en éliminant les vibrations transversales du rotor à la rotation.