In generale, il movimento di un rotore rigido è limitato soprattutto da ciò che i suoi vincoli consentono. Tuttavia, con i gradi di libertà residui il rotore può muoversi in modi interessanti.
Gli elementi del moto da considerare sono la rotazione, che comprende due componenti, e le vibrazioni trasversali, che comprendono anch’esse due componenti.
Un rotore montato in una macchina rotante, sui propri cuscinetti, durante la rotazione si muove in modo tale che due punti situati sull’asse di rotazione (ad esempio nel piano dei cuscinetti) descrivono moti lungo ellissi o circonferenze. Per determinare questo moto, si dovrebbero acquisire due serie di dati, ricavati da misure, su ciascun perno del rotore.
Misura del moto del rotore nei suoi stessi supporti
Equilibrando il rotore nei suoi cuscinetti, effettuiamo misurazioni nella direzione scelta in due sedi sfalsate l’una rispetto all’altra lungo l’asse di rotazione. Utilizzando sensori direzionali di vibrazioni, eseguiamo il filtraggio del segnale misurando la sua componente che agisce nella direzione selezionata. Questa componente dovrebbe avere una forma d’onda armonica, ma è solo approssimativamente armonica perché contiene molte interferenze. Nella macchina, le interferenze provengono dai vari componenti che vengono eccitati a muoversi. Pertanto, un segnale utile viene separato da questa componente utilizzando un circuito elettronico con elevate qualità di filtraggio. Il metodo di filtraggio è specifico delle equilibratrici, in quanto si adatta alla velocità istantanea del rotore e non perde alcuna informazione rilevante sulla posizione istantanea del rotore (inclusa quella angolare). Il segnale utile ottenuto ha una frequenza corrispondente alla velocità del rotore e una forma d’onda armonica.
Nel testo che segue, il secondo tipo di filtraggio sarà volutamente omesso per semplicità di descrizione. Va detto, tuttavia, che viene sempre utilizzato.
Questo è l’andamento delle vibrazioni, per cui vengono misurati parametri vibratori selezionati. La misura dello squilibrio è indiretta. Ciò significa che il valore e la posizione angolare dello squilibrio possono essere dedotti da caratteristiche del moto del rotore diverse dalle forze originate direttamente dallo squilibrio. In senso figurato, si può dire che il sistema di supporto del rotore «trasforma le forze in moto».
Conoscere il comportamento dei rotori in rotazione facilita il trarre conclusioni corrette da tali misure.
Due famiglie di equilibratrici: soft e hard
L’equilibratura dei rotori sulle equilibratrici stazionarie può essere eseguita in due modi, diventati comuni nel tempo, nel seguente ordine:
a) su equilibratrici ipercritiche, comunemente dette equilibratrici «soft»
b) su equilibratrici subcritiche, comunemente dette equilibratrici «hard».
Sulle equilibratrici supercritiche, il modo di ricercare lo squilibrio è simile all’equilibratura sui propri cuscinetti. In entrambi i casi si misura il movimento e si ricercano le forze che lo causano.
Sulle equilibratrici subcritiche i vincoli consentono al rotore solo di ruotare, pertanto si misurano soltanto le forze d’inerzia dovute allo squilibrio.
Equilibratura su equilibratrici ipercritiche
Equilibratura sulle equilibratrici ipercritiche Per comprendere il processo di individuazione della posizione e dei valori delle masse in eccesso (non compensate sulla faccia cilindrica opposta del rotore da un’altra massa) che generano lo squilibrio, è necessario analizzare il moto oscillatorio di un sistema con due gradi di libertà.
I progettisti di equilibratrici hanno semplificato il metodo di acquisizione dati vincolando il rotore, nei punti di appoggio, in modo da obbligarlo a muoversi su un piano, di solito orizzontale. Il moto sul piano è un moto con due gradi di libertà (non si considera la rotazione). Questo numero di gradi di libertà è sufficiente a individuare entrambe le componenti dello squilibrio. Le equilibratrici sono dette supercritiche perché la rigidità del supporto in orizzontale è così ridotta che il rotore si trova al di sopra della risonanza anche con pochi giri.
In questo modo il primo filtraggio del segnale, che definiamo meccanico, è svolto dagli elementi di supporto. La depurazione della componente armonica dalle interferenze avviene, durante l’equilibratura, nei modi propri dei cuscinetti, ovvero con l’ausilio di un sistema elettronico.
Modi propri e componenti dello squilibrio
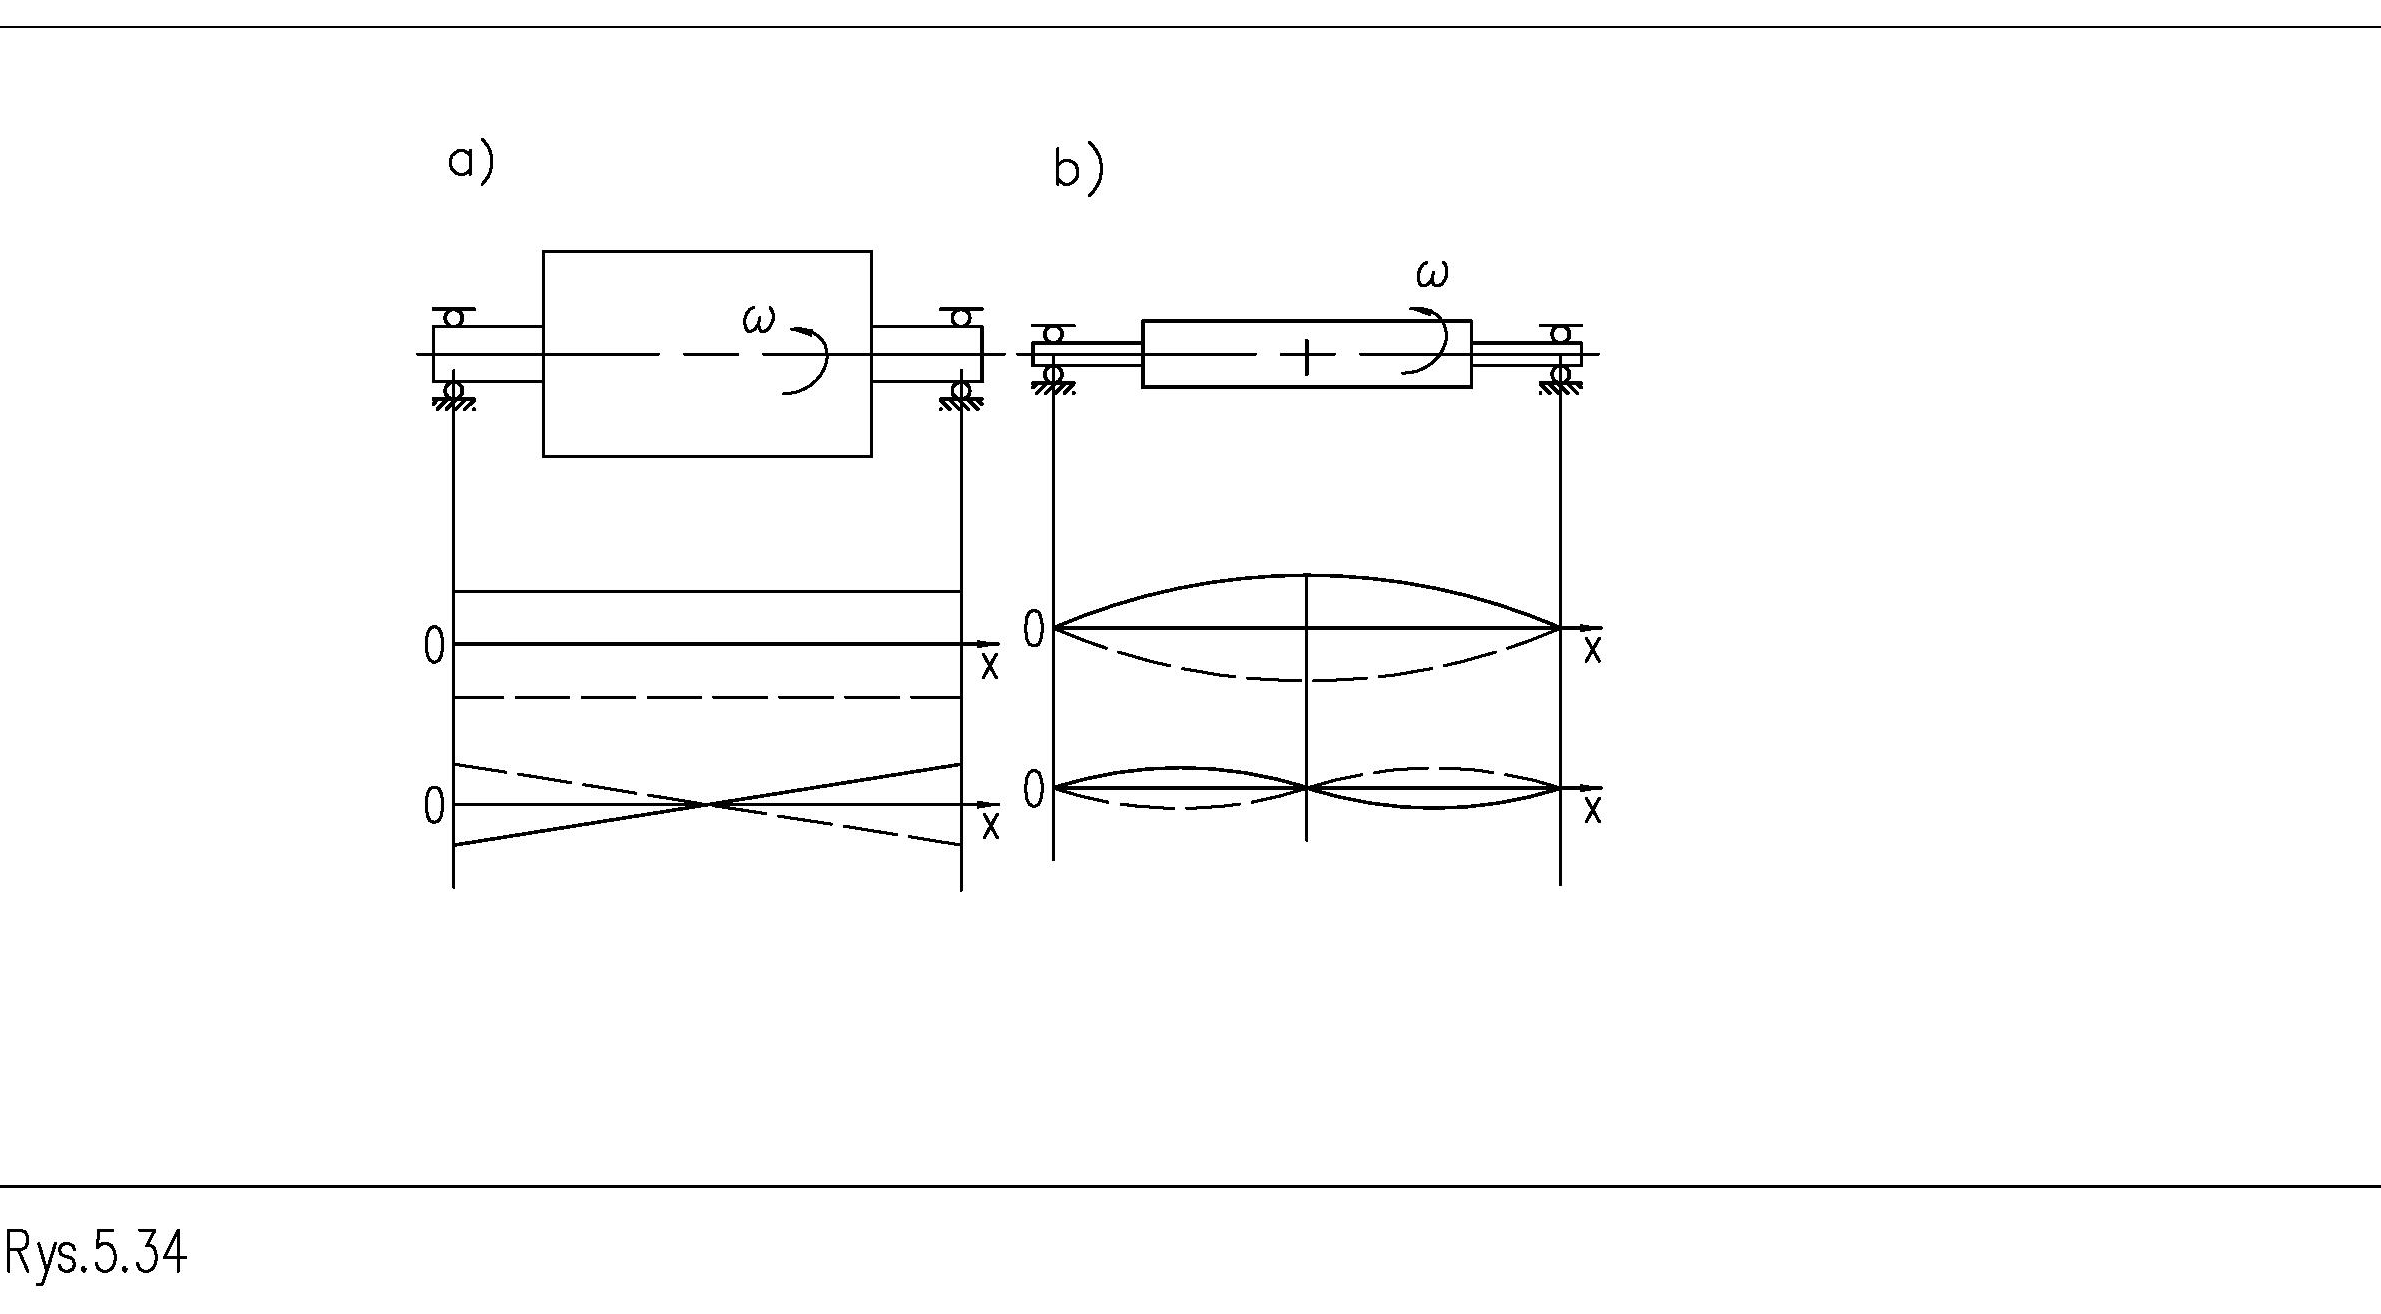
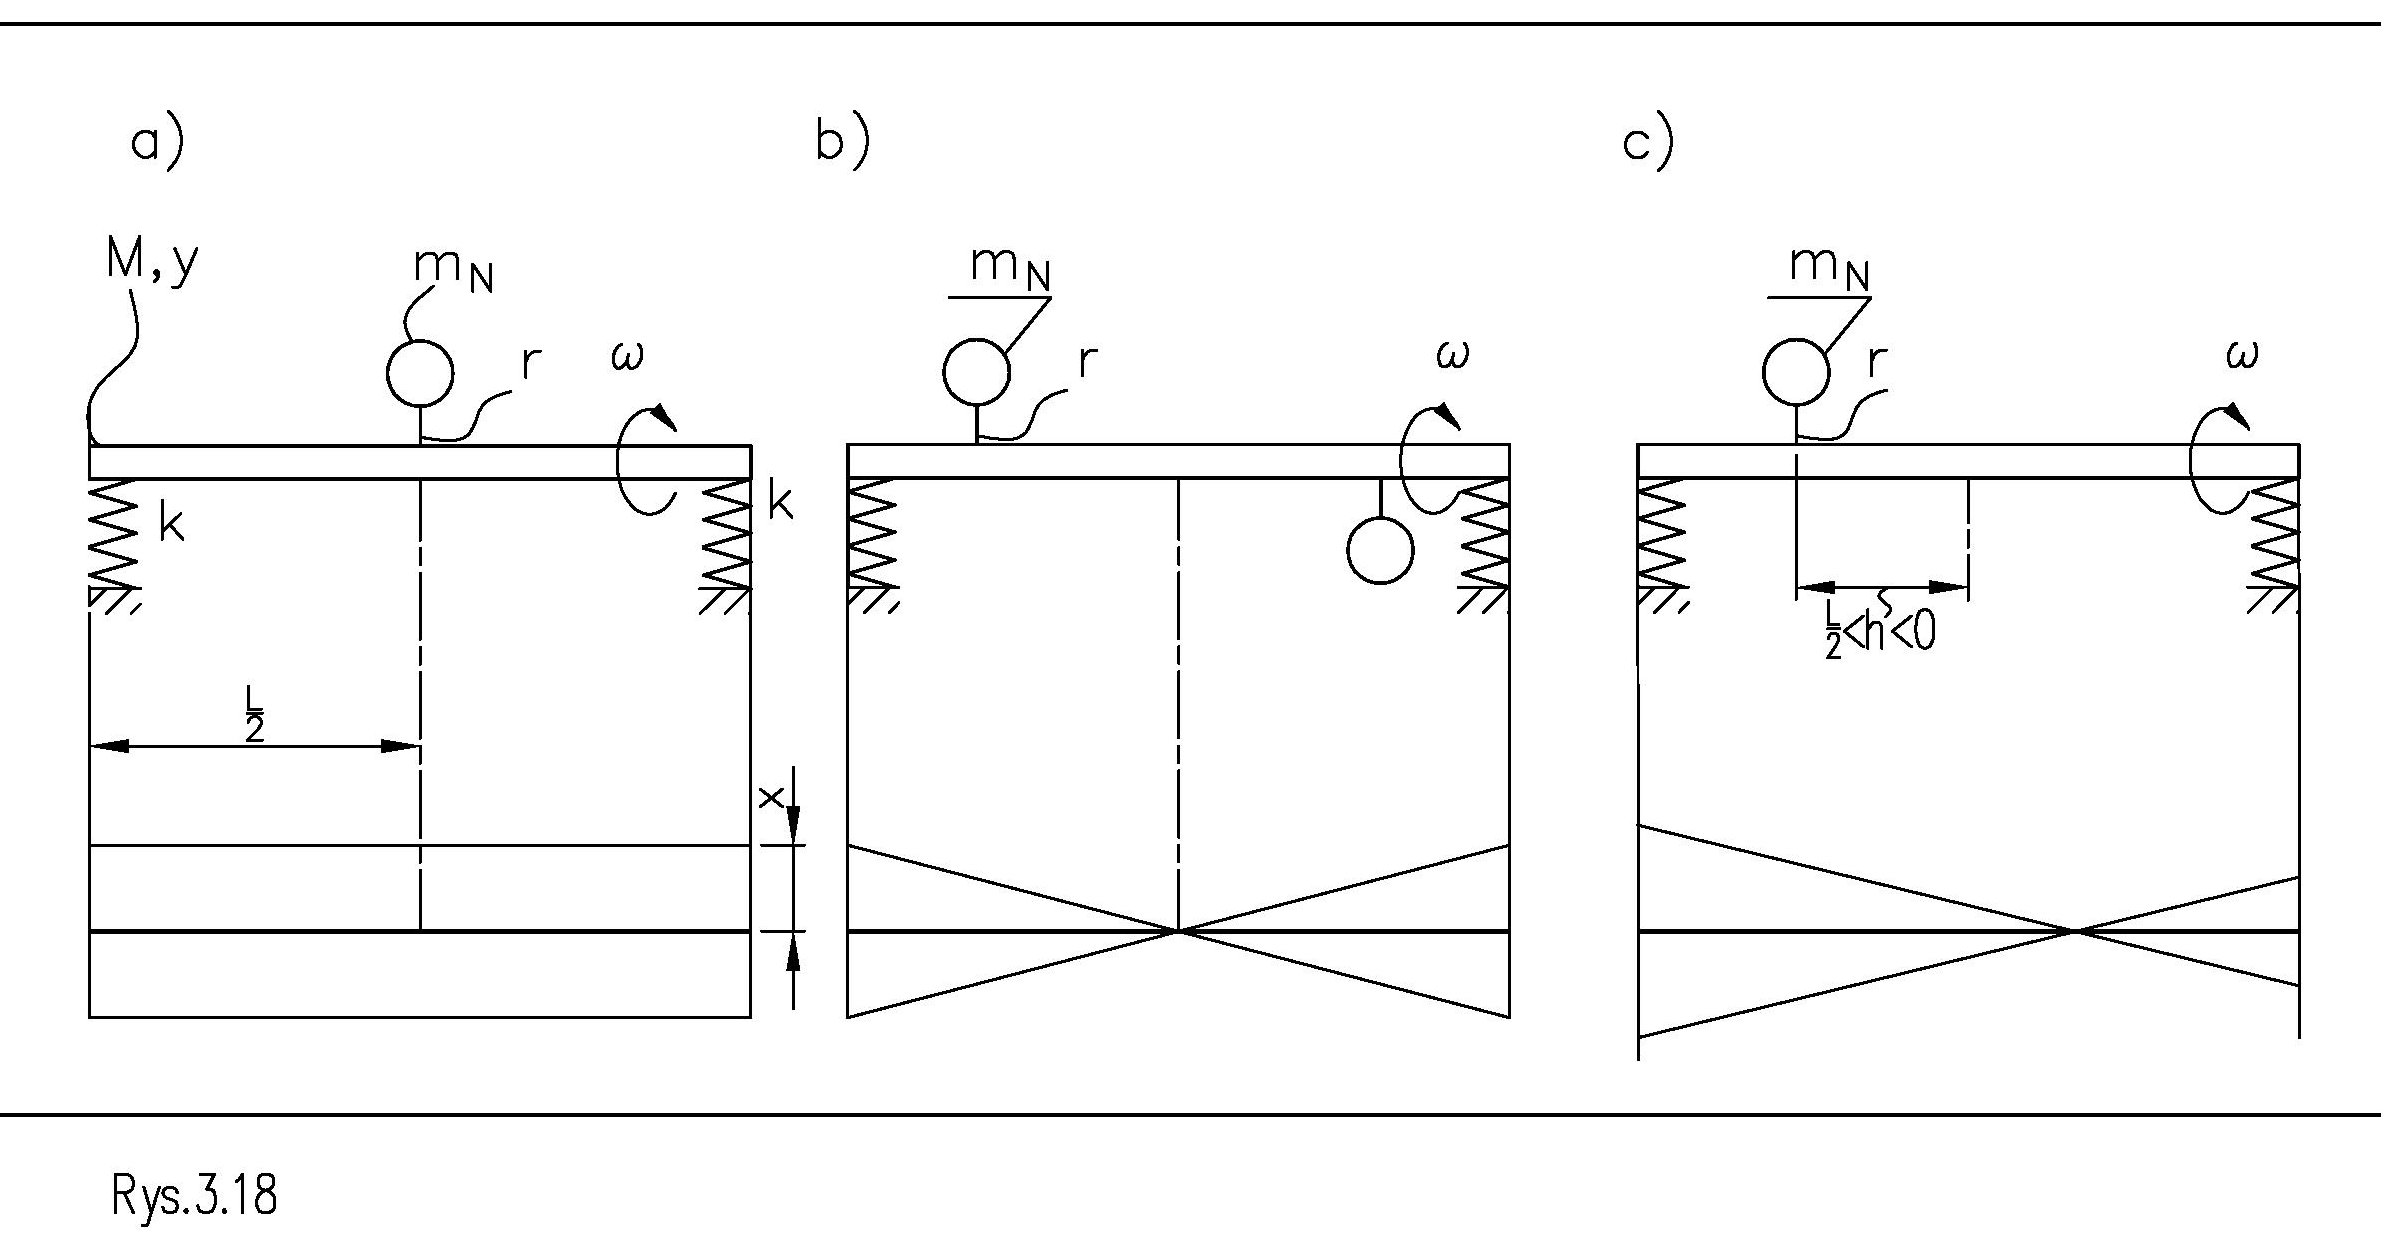
La figura 1 mostra quali moti può compiere un rotore rigido, perfettamente simmetrico, montato su un’equilibratrice supercritica. Tali moti possono essere:
a) lineare e parallelo all’asse di rotazione
b) angolare e che si svolge, ad esempio, sul piano orizzontale.
Ciascuno dei moti citati è detto modo proprio. I rotori rigidi non presentano altri modi propri.
Ciascuno di questi moti è causato da una diversa sollecitazione. Quello lineare è causato da una forza dovuta a uno squilibrio. Tale squilibrio è comunemente detto statico. Quello angolare è noto come momento dovuto allo squilibrio. Questi sono comunemente detti dinamici. Se il rotore è sollecitato da entrambe le componenti dello squilibrio, compie entrambi i moti contemporaneamente.
Nonostante quanto affermato sopra, occorre anche notare che il moto è la somma di due modi propri mostrati nella Figura 1. Ne consegue che l’ampiezza e la fase misurate dai sensori risultano dalla somma delle due componenti. La somma dei moti può dare valori diversi, compresi in un ampio intervallo di variazione. La Figura 2 mostra schematicamente le componenti dello squilibrio.
La Figura 2 mostra le componenti del moto del rotore causate dalle componenti di squilibrio:
a) lineare, causato da un carico statico
b) angolare, causato da un carico dinamico
c) misto, causato da entrambe le componenti La misura avviene una volta per giro e sempre nella stessa posizione angolare del rotore rispetto alla lama. In questo modo, un rotore in movimento rotatorio viene «visto» dall’equilibratrice come se non ruotasse. Il fenomeno dinamico viene osservato come cinetostatico.
Il metodo e i tempi della misurazione sono assicurati da sistemi meccanici ed elettronici opportunamente realizzati. I sensori di vibrazioni, fissati nei supporti delle equilibratrici, misurano la somma di entrambi i movimenti eseguiti in direzione dell’asse e dell’azione dei sensori.
Il funzionamento delle equilibratrici ipercritiche si differenzia da quello delle equilibratrici subcritiche per il fatto che, durante le misure, il rotore compie moti alternativi orizzontali oltre a quello rotatorio. I moti alternativi inducono nella massa del rotore ulteriori forze d’inerzia provenienti dall’intera massa. Queste forze sono disturbi e l’affermazione precedente ne tiene conto.
Data la complessità del problema, l’identificazione viene eseguita non solo nei punti e nella direzione comune dei sensori di vibrazione, ma anche a una specifica velocità di rotazione. Si può addirittura affermare che un’identificazione analitica completa delle variazioni delle forze d’inerzia di tutta la massa del rotore sia praticamente impossibile da calcolare. Questo perché dipende non solo dalla massa, ma anche da uno dei momenti d’inerzia della massa. Ciò rende impossibile disaccoppiare sul rotore i piani di prova dai piani di correzione. La correzione deve avvenire dove sono state applicate le masse di prova e dove è stata eseguita l’identificazione parziale.
Se i risultati della misurazione comprendono sia gli effetti delle forze d’inerzia rotanti dovute allo squilibrio sia quelli delle forze stazionarie rispetto al supporto dovute all’intera massa del rotore, ciò significa che:
a) due rotori della stessa massa, caricati con uno squilibrio identico ma di forma diversa, si comporteranno in modo diverso sull’equilibratrice allo stesso numero di giri
b) un dato rotore non si comporterà in modo dinamicamente identico al variare delle rotazioni, sebbene lo squilibrio di un rotore rigido sia costante; a seconda dell’entità e della distribuzione della massa del rotore, l’ampiezza delle vibrazioni misurate nella direzione selezionata sui supporti del rotore varierà.
Inoltre (come verrà mostrato più avanti), la disposizione angolare tra la forza dovuta allo squilibrio e il movimento del rotore cambia. Ciò va inteso nel senso che il rotore, nelle stesse fasi dello spostamento vibratorio (ad esempio alla massima oscillazione), si trova a un diverso angolo di rotazione rispetto alla lama e a diverse velocità di rotazione. Ciò significa quindi che, oltre al movimento rotatorio, il rotore esegue una rotazione aggiuntiva di un piccolo angolo una volta per ogni variazione della velocità di rotazione.
Pertanto, ogni processo di equilibratura di un altro rotore su un’equilibratrice ipercritica è preceduto dalla cosiddetta identificazione dinamica parziale del rotore e dei supporti del sistema. Con questa identificazione si determinano i coefficienti di taratura, nonché i valori e gli angoli effettivi di posizionamento delle masse di correzione.
I rotori in rotazione, montati su equilibratrici ipercritiche, hanno un comportamento specifico. Ne ripercorreremo l’andamento.
Un sistema modello: disco squilibrato su supporto elastico
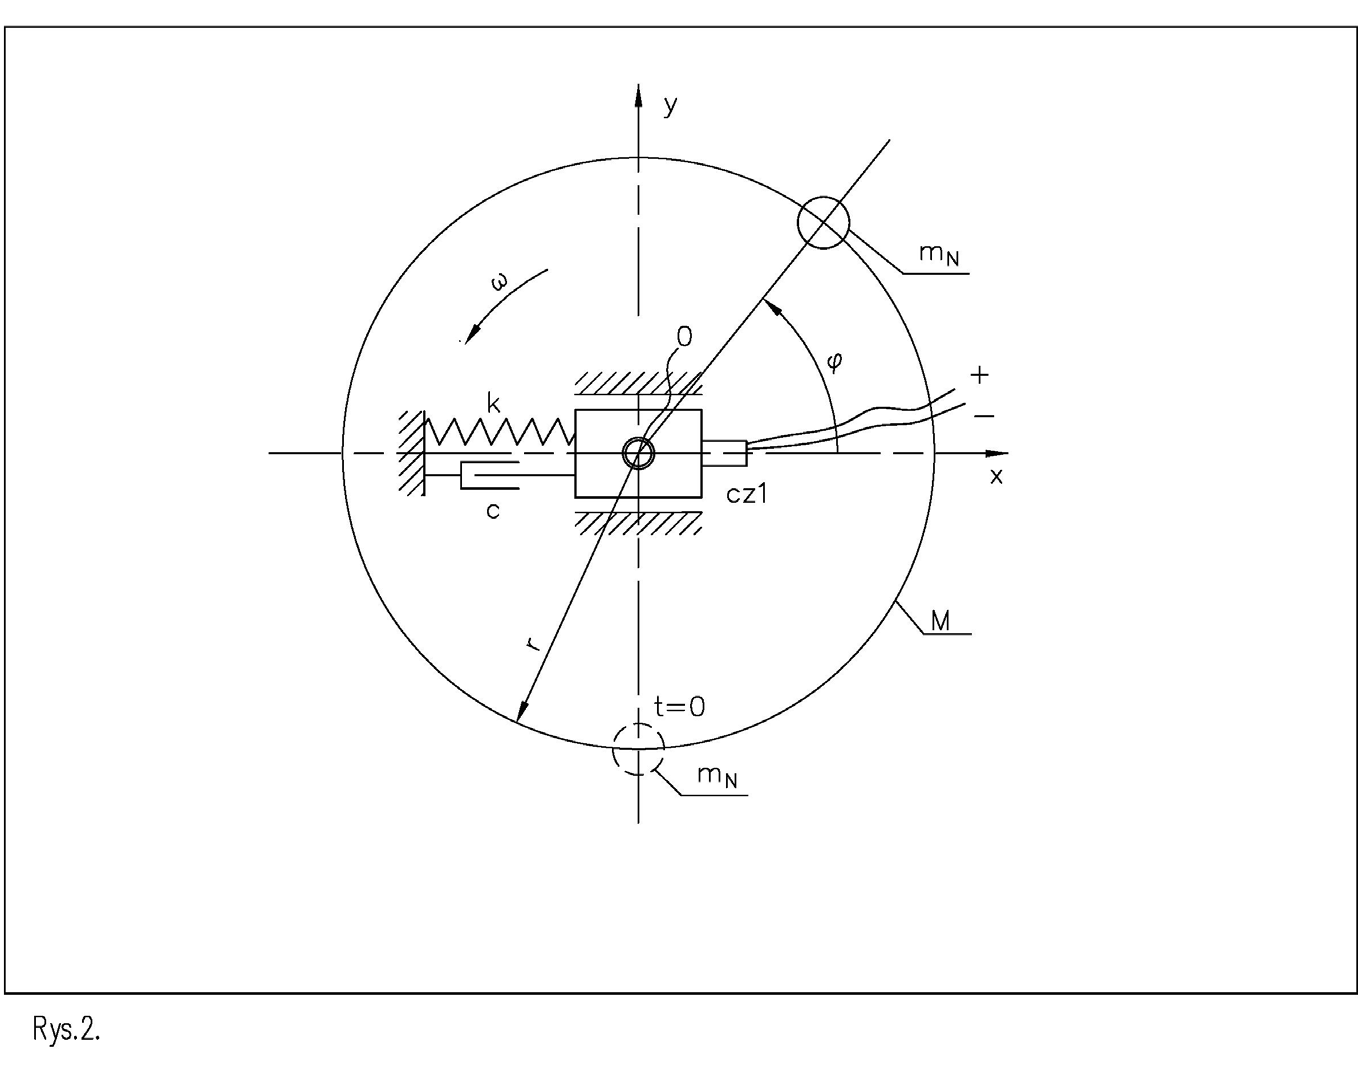
La figura 3 mostra un sistema: un rotore di massa M + un supporto di rigidezza k e smorzamento viscoso c. Analizziamo il comportamento di un sistema di questo tipo.
La sovrapposizione di vincoli sensibili, come nella Figura 3, filtra la componente del moto nella direzione scelta. I segnali dei sensori sulle equilibratrici vengono filtrati in modo analogo. I sensori estraggono dal segnale che ruota con il rotore una componente che agisce in una determinata direzione. La componente estratta ha un andamento armonico. La Figura 3 mostra quindi lo stato dopo il filtraggio del segnale utile.
La limitazione del moto della massa, imponendo sul punto 0 un vincolo a slitta che lo costringe a muoversi lungo una retta nella direzione x, non modifica le direzioni stabilite delle forze che agiscono nel punto 0. Il moto del disco nella direzione dell’asse x assume la forma di una singola componente armonica.
La forza centrifuga che determina il movimento ha un valore pari a:
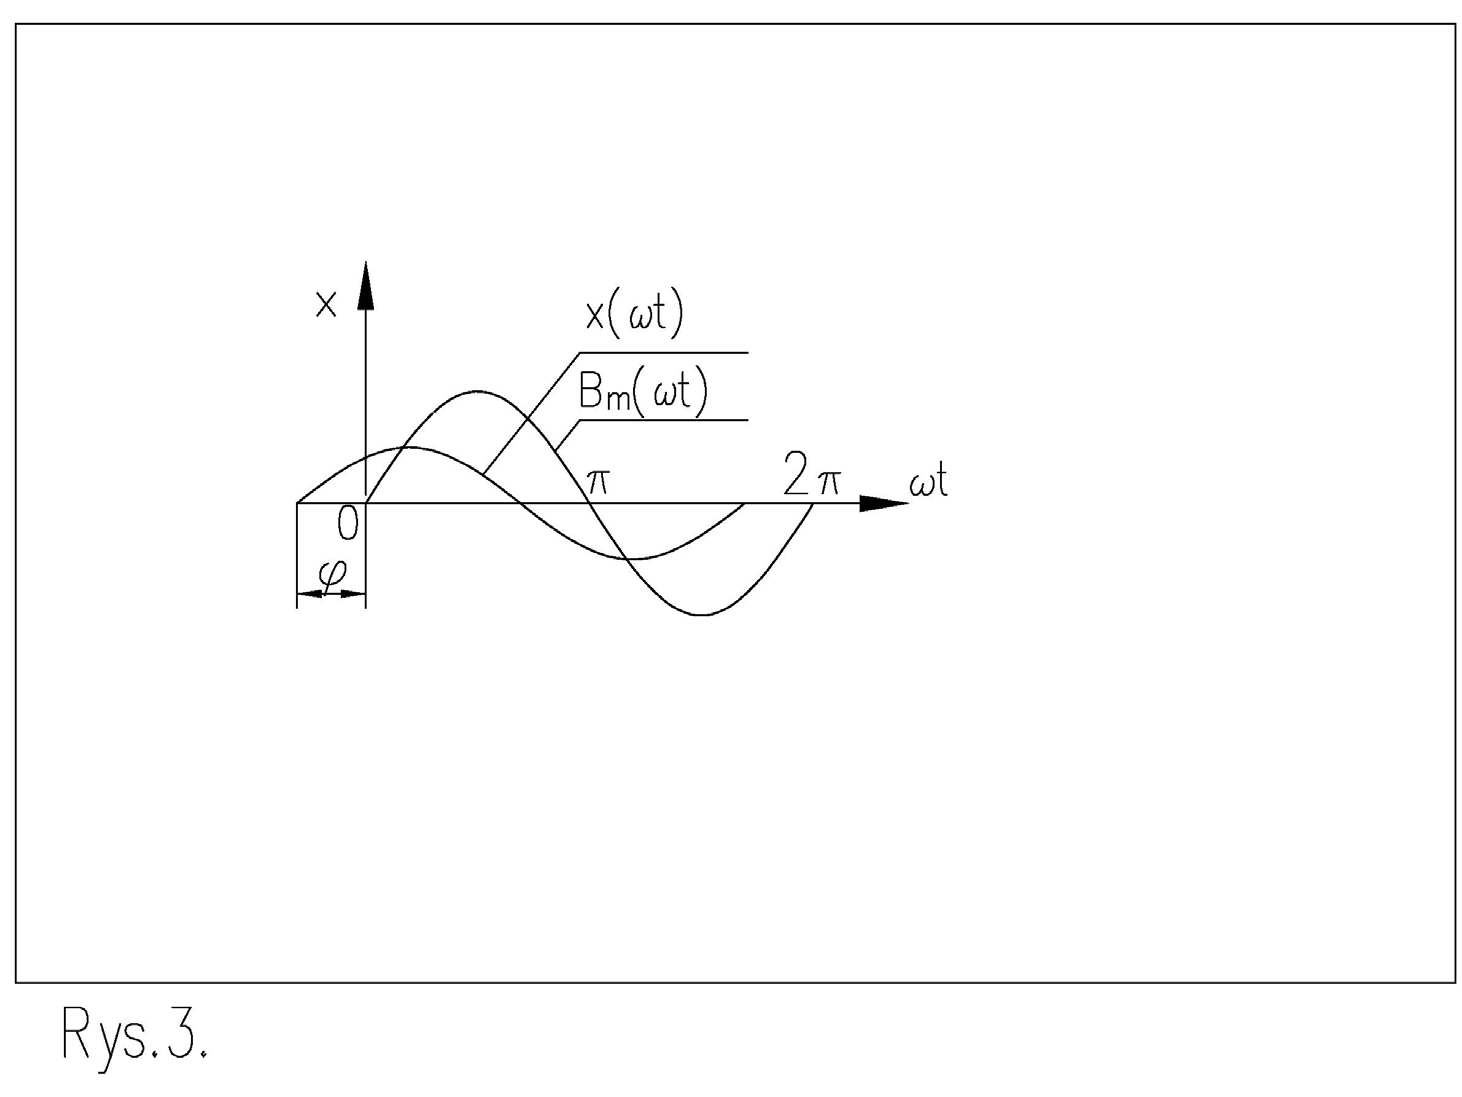
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔" ∙𝑟𝑟⃗ Ruota con il disco e la massa in eccesso con velocità angolare ω, mantenendo la direzione del raggio su cui è collocata. Si osserva che il valore della forza d’inerzia cresce in modo esponenziale al variare della velocità di rotazione. Sotto l’azione di questa forza, il rotore si comporta in modo specifico. La Figura 4 mostra gli andamenti della forza d’inerzia dovuta allo squilibrio e del moto della massa. Si può notare che la forza precede il moto di un angolo φ nella rotazione del rotore. Il valore di questo angolo dipende sia dalla velocità di rotazione applicata, sia dalla rigidità e dallo smorzamento.
La Figura 5 mostra la disposizione reciproca delle forze nel punto 0 sul piano delle fasi. L’asse verticale mostra le forze che dipendono dallo spostamento del punto 0, mentre l’asse orizzontale mostra le forze che dipendono dalla velocità di spostamento all’interno del centro del disco. Sul rotore tutte le forze, compresa la forza dovuta a Bₘ, ruotano con velocità di rotazione ω. La loro disposizione angolare reciproca (per un determinato rotore con fondazione invariabile sul dente) non cambia nel tempo, per la velocità di rotazione selezionata.
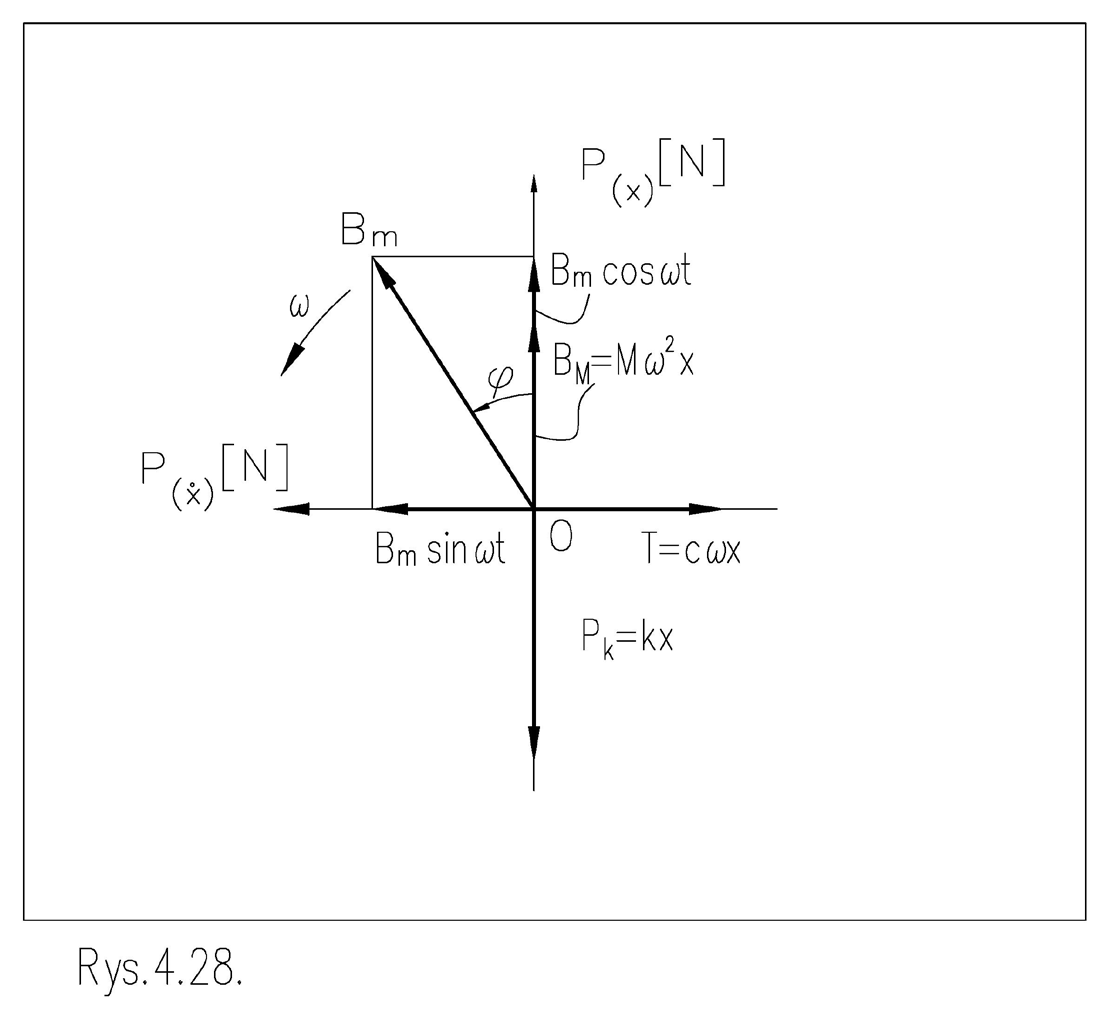
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) in cui l’angolo b) in cui Il caso a) si verifica quando la frequenza ω, risultante dalla velocità di rotazione del disco, assume un valore corrispondente alla cosiddetta frequenza propria, indicata più spesso con il simbolo ωₙ. Il sistema si trova allora nella cosiddetta risonanza, in cui l’ampiezza del moto aumenta. Di conseguenza, tutte le forze aumentano.
Il caso b) si verifica quando la frequenza ω derivante dalla velocità di rotazione del disco assume un valore superiore alla frequenza propria.
𝜑𝜑= % "
𝜑𝜑> % “
Risonanza e forzante inerziale
In risonanza, l’escursione del moto è massima quando la forza di smorzamento raggiunge un valore elevato. Dopo la risonanza, la forza d’inerzia aumenta. La sua ampiezza dipende dalla frequenza ω elevata alla seconda potenza. Pertanto, la forza dovuta allo squilibrio coadiuva l’azione della forza di rigidezza, e insieme si oppongono alla forza d’inerzia che cresce con il quadrato della frequenza.
Sulle equilibratrici supercritiche l’angolo di sfasamento dovuto alla forza d’inerzia φ assume valori prossimi a 180°. Nell’equilibratura sui propri cuscinetti possono coprire un intervallo di variazione più ampio.
Lo squilibrio è una sollecitazione sul rotore detta sollecitazione inerziale. Il nome deriva dalla forza d’inerzia causata dalla rotazione. Il valore della forza dovuta allo squilibrio dipende dalla frequenza risultante dalla rotazione. Questa dipendenza fa sì che il sistema si comporti in modo specifico alle velocità di rotazione elevate, cioè al di sopra della risonanza.
Una proprietà importante del sistema è data dal fattore di moltiplicazione, definito come segue:
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 Il limite superiore del rapporto è:
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
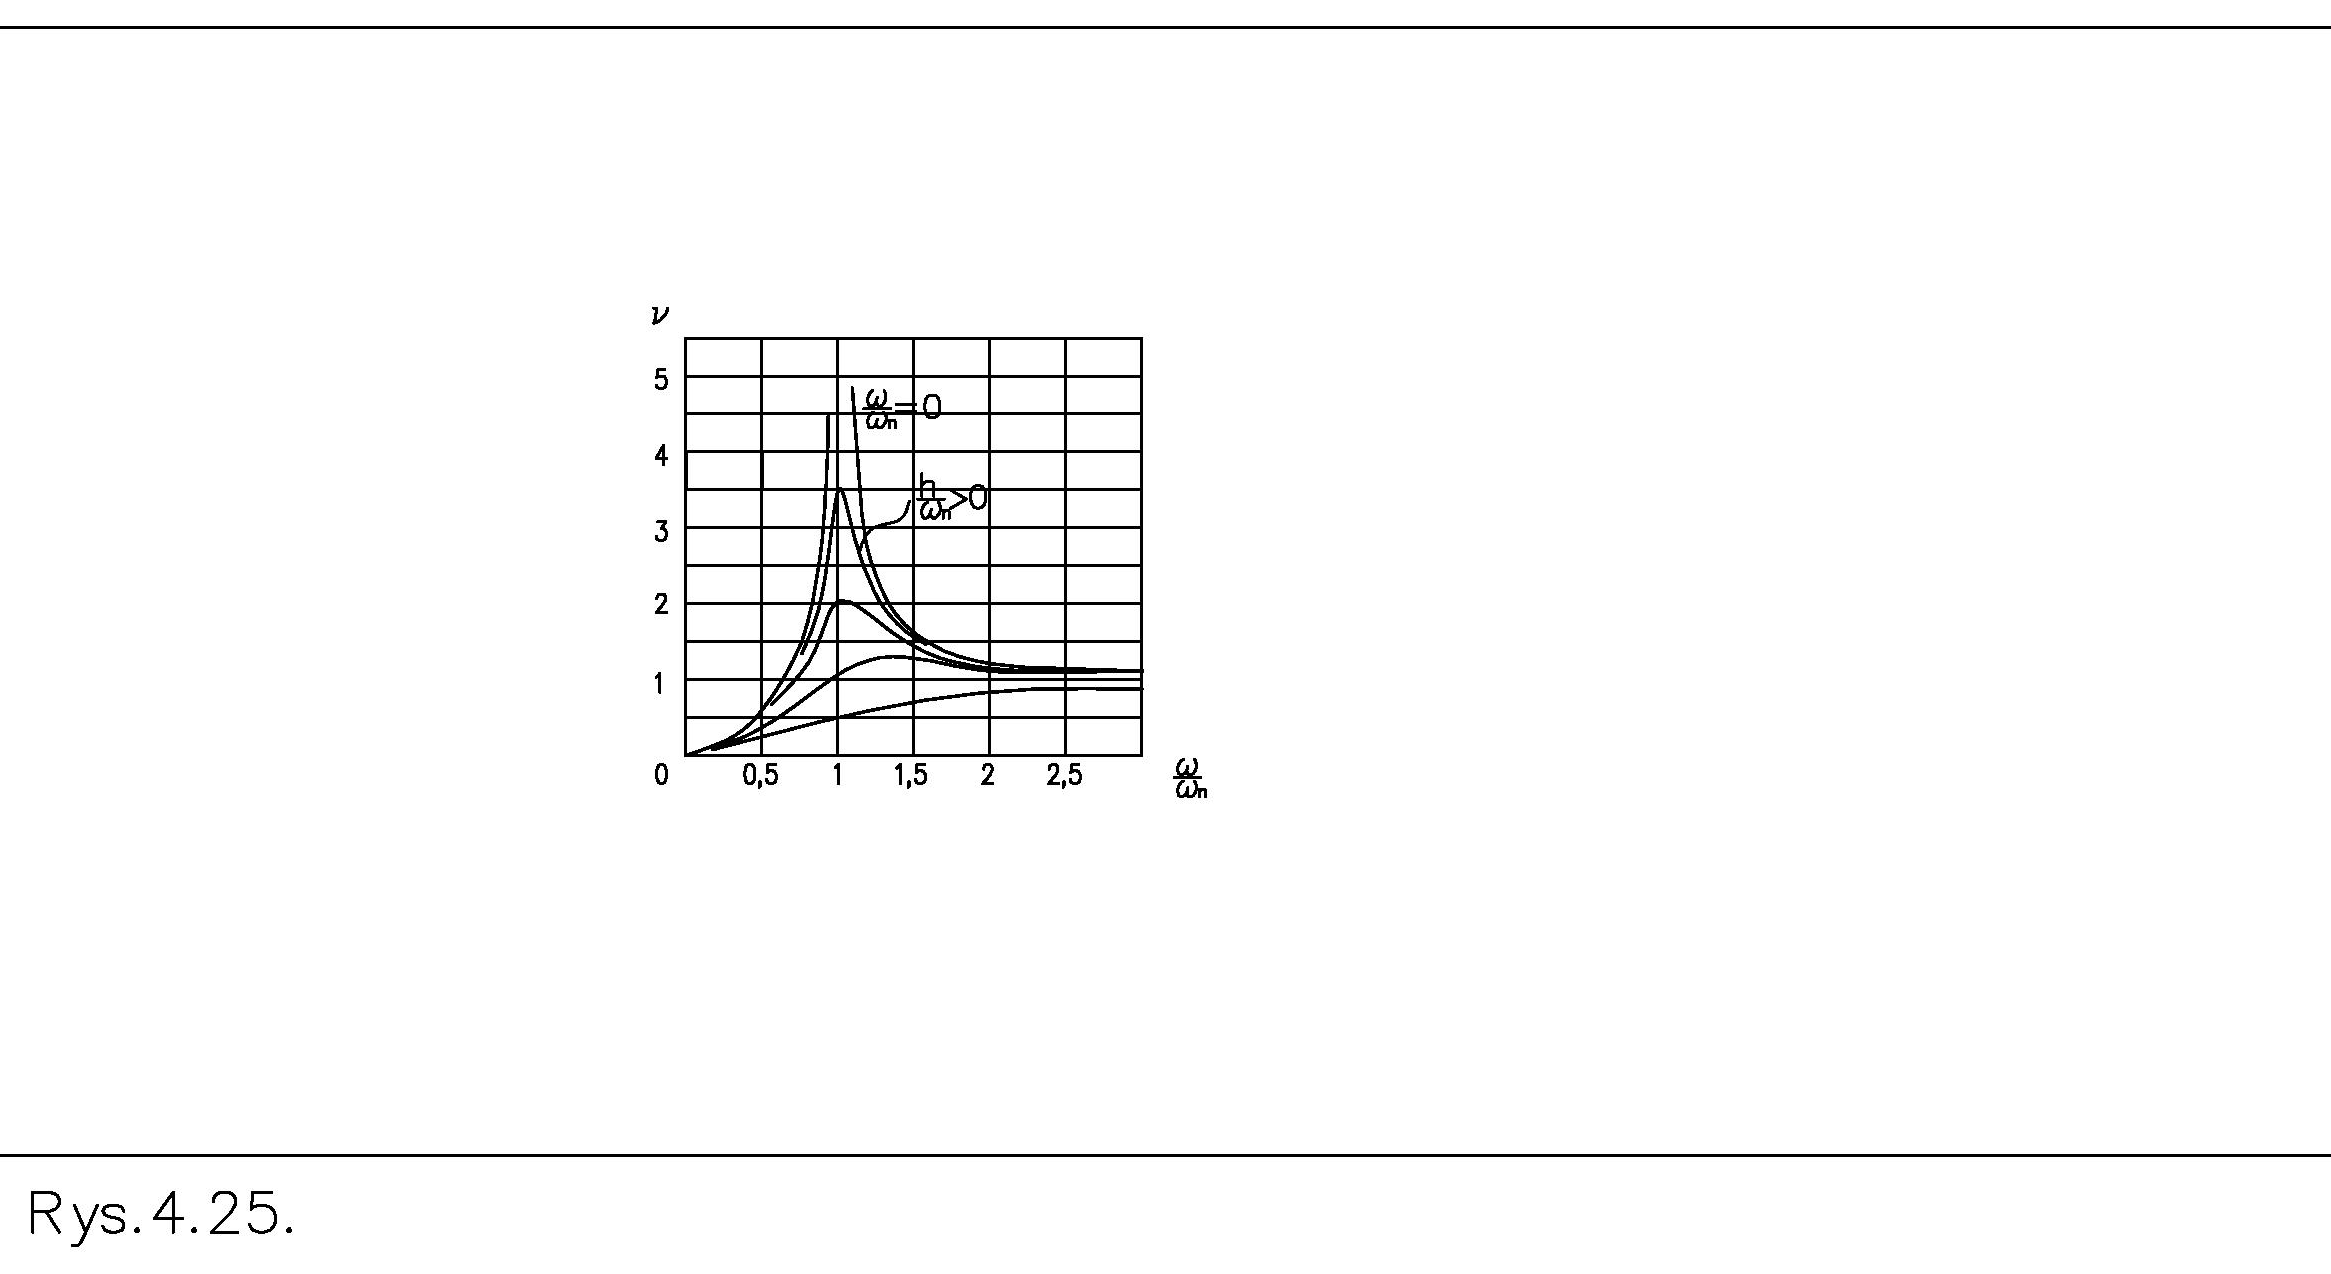
& ; = 1 |%| L’andamento del valore del fattore di moltiplicazione, ovvero dell’ampiezza del moto, in funzione della frequenza ω è riportato nella caratteristica di ampiezza della Figura 6. Essa mostra che, per velocità elevate, l’ampiezza del moto è pari all’eccentricità e del disco. Il diagramma di fase mostra che, per tali velocità, l’angolo φ assume valori prossimi a π. Ne consegue che lo spostamento è in controfase. Quanto maggiore è lo smorzamento c, tanto più graduali sono le variazioni di ampiezza e di fase al variare della velocità.
La proprietà sopra descritta della massa rotante ha le sue conseguenze nel moto di un rotore di lunghezza L. Essa consente la formazione di modi propri di flessione successivi nei rotori soggetti a inflessione. Questo problema sarà trattato separatamente nell’analisi del comportamento dei rotori flessibili.
Equilibratura su equilibratrici subcritiche
Nell’equilibratura sulle equilibratrici subcritiche, i vincoli consentono al rotore solo di ruotare. Per progetto, il rotore vibra. Esegue soltanto un moto di rotazione. Se sul rotore è presente uno squilibrio, le forze d’inerzia da esso generate agiscono sugli elementi di supporto. Le forze vengono misurate e analizzate.
Tali proprietà sono ottenute con una rigidezza del supporto sufficientemente elevata, tale da mantenere il sistema al di sotto della risonanza a qualsiasi velocità del rotore.
Si può qui richiamare un’affermazione di uso comune: al di sotto della risonanza il comportamento del rotore è determinato dalla rigidità del supporto, al di sopra della risonanza dalla quantità di massa del rotore e dalla sua distribuzione. Qualsiasi variazione della quantità o della distribuzione della massa richiede una nuova identificazione. Nelle equilibratrici «morbide», ogni nuovo rotore da equilibrare, avendo una diversa quantità di massa e una diversa distribuzione, compirà movimenti diversi indipendentemente dallo squilibrio. Quindi non è possibile utilizzare i dati della «vecchia» identificazione per il «nuovo» rotore.
La ricerca del carico richiede pertanto una nuova identificazione.
Nelle equilibratrici «hard», quando si passa da un rotore all’altro la rigidezza dei supporti non cambia. Pertanto è possibile utilizzare i dati del «vecchio»
identificazione per equilibrare un rotore di forma o peso diverso.
In pratica, le sospensioni rigide dei rulli di supporto possono deformarsi. Le loro deformazioni sono abbastanza piccole da poter ridurre al minimo la loro influenza nel calcolo degli squilibri, utilizzando coefficienti fissi per diverse rotazioni, che dipendono solo dalla massa del rotore. Possono essere, ad esempio, tre serie di coefficienti valide per l’intero campo di rotazioni: massa del rotore bassa, media e alta.
Eliminare l’effetto della quantità e della distribuzione della massa sulle forze presenti nel supporto di un rotore equilibrato in rotazione apre nuove possibilità di processo nell’equilibratura, tra cui:
a) disaccoppiare il processo di identificazione dal rotore sottoposto in quel momento a equilibratura
b) scelta della posizione dei piani di correzione indipendentemente dalla posizione dei piani di misura.
Da dove derivano queste capacità nelle equilibratrici subcritiche? Solo le forze d’inerzia causate dallo squilibrio rappresentano un carico variabile sul supporto del rotore. La variazione della rotazione provoca variazioni proporzionali e prevedibili delle ampiezze delle forze d’inerzia. Altre forze d’inerzia sono assenti. Grazie alla rigidità del rotore, la disposizione angolare reciproca di tutte le componenti dello squilibrio non cambia al variare della rotazione. Due rotori dall’aspetto molto diverso, ad esempio uno leggero e uno pesante, uno snello e uno massiccio, ma entrambi caricati con lo stesso squilibrio, si comporteranno in modo identico su questa equilibratrice. Ciò significa che la variazione del carico sui supporti sarà identica in entrambi i casi.
Taratura con un rotore di riferimento
Se l’identificazione non è legata alla massa e alla forma del rotore, il processo di identificazione può essere eseguito una sola volta, per tutti i rotori, utilizzando un rotore di riferimento. I dati dell’identificazione devono essere memorizzati nella memoria della macchina come coefficienti di taratura e utilizzati per le equilibrature successive. Per questo motivo queste macchine vengono tarate una sola volta dal servizio di assistenza di fabbrica dopo l’assemblaggio presso il reparto produttivo del cliente. Nella pratica, durante il funzionamento della macchina si verificano variazioni nella fondazione e nel fissaggio della macchina alla fondazione stessa. Per questo la migliore efficienza di equilibratura è garantita da un intervento di assistenza annuale, eseguito dal team del costruttore dell’equilibratrice.
Ricordiamo che un’equilibratrice ipercritica esegue le misure quando il rotore si trova sempre nella stessa posizione. Tale posizione è angolare rispetto alla lama e le forze d’inerzia formano un sistema variabile di forze composto da più componenti. Ciò comprende una componente costante dovuta allo squilibrio e una variabile dovuta all’intera massa del rotore.
Un’equilibratrice subcritica esegue le misure anche quando il rotore si trova sempre nella stessa posizione angolare rispetto alla lama, ma le forze d’inerzia formano un sistema invariante che contiene un solo insieme di forze: quelle dovute allo squilibrio. Non vi è separazione tra forza e moto, poiché il moto laterale non si verifica. L’invarianza del sistema consiste nella pari dipendenza dalla velocità di rotazione di tutti gli elementi dell’insieme e nella costanza o nell’annullamento dell’angolo φ (Figura 6).
Su un’equilibratrice subcritica osserviamo un sistema cinetostatico di forze che contiene elementi variabili in modo prevedibile e calcolabile al variare della velocità di rotazione.
Conclusione
- Con un’equilibratrice non è possibile mostrare o misurare direttamente la posizione angolare dello squilibrio sul rotore, a causa dello sfasamento tra la forza d’inerzia dovuta allo squilibrio e il moto rotatorio del rotore, e della somma dei moti eseguiti secondo più gradi di libertà. Un ostacolo è l’influenza delle forze d’inerzia generate dal moto oscillatorio trasversale del rotore. La possibilità di individuare la posizione della massa in eccesso si presenta, ad esempio, dopo una prova con masse di prova e dopo l’esecuzione di calcoli che tengono conto della risposta del rotore a tali masse. L’uso delle masse di prova non è illustrato in questo testo.
- Una caratteristica comune dell’equilibratura dei rotori sui propri cuscinetti e sulle equilibratrici supercritiche è l’esecuzione della cosiddetta identificazione dinamica limitata del sistema rotore + supporto, mediante masse di prova, prima di ogni equilibratura. Tale prova serve a verificare il comportamento del sistema, cioè di un determinato rotore + fondazione, sotto l’azione di un carico esterno applicato, ad esempio, in due punti e inoltre in un punto qualsiasi, ma nella stessa direzione. Il motivo immediato della necessità della prova è la presenza di forze d’inerzia dovute all’intera massa del rotore durante l’esecuzione delle oscillazioni, indipendenti dalle forze d’inerzia dovute allo squilibrio.
- Il vantaggio principale delle equilibratrici subcritiche rispetto a quelle ipercritiche è la possibilità di utilizzare i coefficienti di taratura ottenuti con una sola identificazione su un rotore di riferimento per equilibrare altri rotori, diversi. L’indipendenza del calcolo dello squilibrio dall’entità e dalla distribuzione della massa del rotore da equilibrare è stata ottenuta eliminando le vibrazioni trasversali del rotore in rotazione.