Die Bewegung eines starren Rotors ist im Allgemeinen vor allem auf das beschränkt, was seine Bindungen zulassen. Mit den verbleibenden Freiheitsgraden kann sich der Rotor jedoch auf interessante Weise bewegen.
Zu berücksichtigen sind als Bewegungselemente die Rotation mit zwei Komponenten und die transversalen Schwingungen, ebenfalls mit zwei Komponenten.
Ein Rotor, der in eine rotierende Maschine eingebaut ist, bewegt sich in seinen eigenen Lagern bei der Drehung so, dass zwei auf der Drehachse liegende Punkte (z. B. in der Ebene der Lager) Bewegungen entlang von Ellipsen oder Kreisen ausführen. Um diese Bewegung zu bestimmen, müssten an jedem Lagerzapfen des Rotors zwei aus Messungen gewonnene Datensätze erfasst werden.
Messung der Rotorbewegung in den eigenen Lagern
Beim Auswuchten des Rotors in seinen eigenen Lagern nehmen wir Messungen in der gewählten Richtung an zwei entlang der Drehachse gegeneinander versetzten Stellen vor. Mithilfe richtungsempfindlicher Schwingungsaufnehmer filtern wir das Signal, indem wir seine in der gewählten Richtung wirkende Komponente messen. Diese Komponente sollte einen harmonischen Verlauf haben, ist jedoch nur annähernd harmonisch, da sie viele Störungen enthält. In der Maschine stammen die Störungen von den verschiedenen Bauteilen, die zur Bewegung angeregt werden. Daher wird aus dieser Komponente mit einer elektronischen Schaltung mit hoher Filtergüte ein Nutzsignal abgetrennt. Das Filterverfahren ist typisch für Auswuchtmaschinen, da es sich an die momentane Rotordrehzahl anpasst und keine der relevanten Informationen über die momentane Rotorlage (einschließlich der Winkellage) verloren geht. Das gewonnene Nutzsignal hat eine der Rotordrehzahl entsprechende Frequenz und einen harmonischen Verlauf.
Im folgenden Text wird die zweite Art der Filterung zur Vereinfachung der Beschreibung bewusst weggelassen. Sie kommt dennoch immer zum Einsatz.
Das ist der Schwingungsverlauf, daher werden ausgewählte Schwingungsparameter gemessen. Die Messung der Unwucht erfolgt indirekt. Das bedeutet, dass sich Betrag und Winkellage der Unwucht aus anderen Merkmalen der Rotorbewegung ableiten lassen als aus den Kräften, die unmittelbar von der Unwucht herrühren. Bildlich gesprochen kann man sagen, dass das Lagersystem des Rotors „Kräfte in Bewegung umsetzt“.
Wer weiß, wie sich Rotoren bei der Drehung verhalten, kann aus solchen Messungen leichter die richtigen Schlüsse ziehen.
Zwei Familien von Auswuchtmaschinen: weiche und harte
Das Auswuchten von Rotoren auf stationären Auswuchtmaschinen kann auf zwei Arten erfolgen, die sich im Lauf der Zeit in der folgenden Reihenfolge durchgesetzt haben:
a) auf überkritischen Auswuchtmaschinen, gemeinhin als „weiche“ Auswuchtmaschinen bezeichnet
b) auf unterkritischen Auswuchtmaschinen, gemeinhin als „harte“ Auswuchtmaschinen bezeichnet.
Auf überkritischen Auswuchtmaschinen ähnelt die Suche nach der Unwucht dem Auswuchten in den eigenen Lagern. Dabei messen wir die Bewegung und suchen nach den Kräften, die diese Bewegung verursachen.
Bei unterkritischen Auswuchtmaschinen lassen die Bindungen nur die Drehung des Rotors zu, sodass ausschließlich die Trägheitskräfte aus der Unwucht gemessen werden.
Auswuchten auf überkritischen Auswuchtmaschinen
Auswuchten auf überkritischen Auswuchtmaschinen Um den Vorgang nachzuvollziehen, mit dem Lage und Größe der Zusatzmassen bestimmt werden, die die Unwucht verursachen (auf der gegenüberliegenden Zylinderstirnfläche des Rotors nicht durch eine andere Masse kompensiert), muss die Schwingbewegung eines Systems mit zwei Freiheitsgraden analysiert werden.
Die Konstrukteure von Auswuchtmaschinen haben das Verfahren der Messdatenerfassung vereinfacht, indem sie den Rotor an den Lagerstellen so anbinden, dass er gezwungen wird, sich in einer Ebene zu bewegen, in der Regel horizontal. Eine Bewegung in der Ebene ist eine Bewegung mit zwei Freiheitsgraden (die Drehung nicht eingerechnet). Diese Anzahl an Freiheitsgraden genügt, um beide Unwuchtkomponenten zu ermitteln. Die Auswuchtmaschinen werden als überkritisch bezeichnet, weil die Steifigkeit der Lagerung in horizontaler Richtung so gering ist, dass sich der Rotor schon bei wenigen Umdrehungen oberhalb der Resonanz befindet.
Dadurch erfolgt die erste Filterung des Signals, die wir als mechanisch bezeichnen, durch die Stützelemente. Die Bereinigung der harmonischen Komponente von Störungen erfolgt beim Auswuchten in den Eigenformen der Lager, also mithilfe eines elektronischen Systems.
Eigenmoden und Unwuchtkomponenten
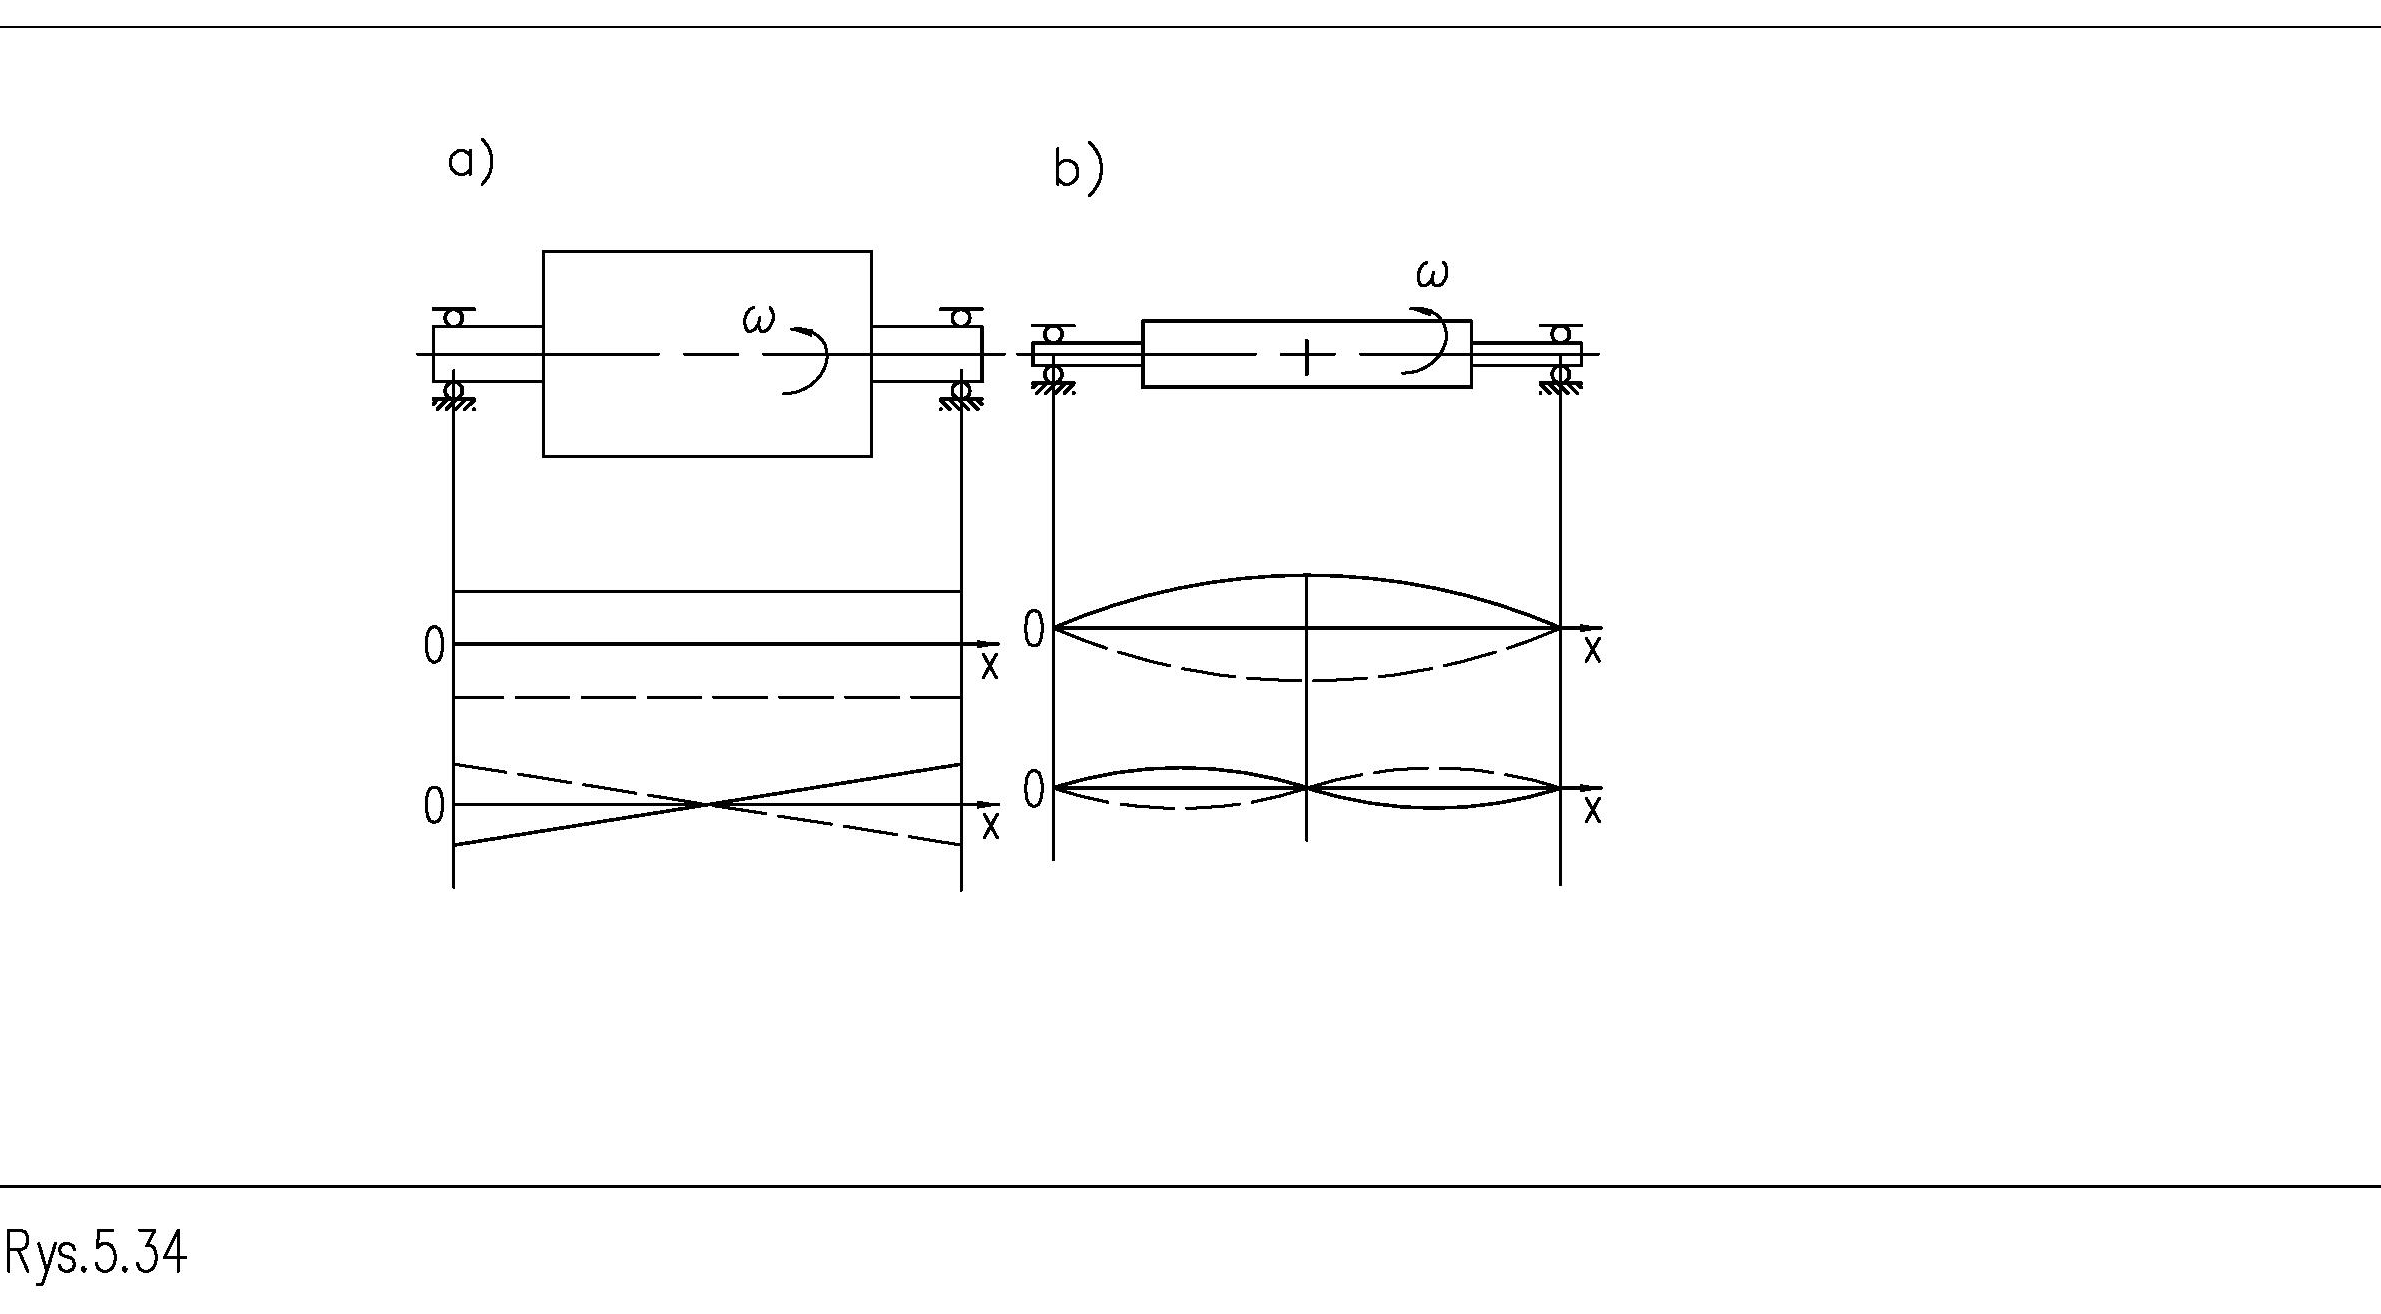
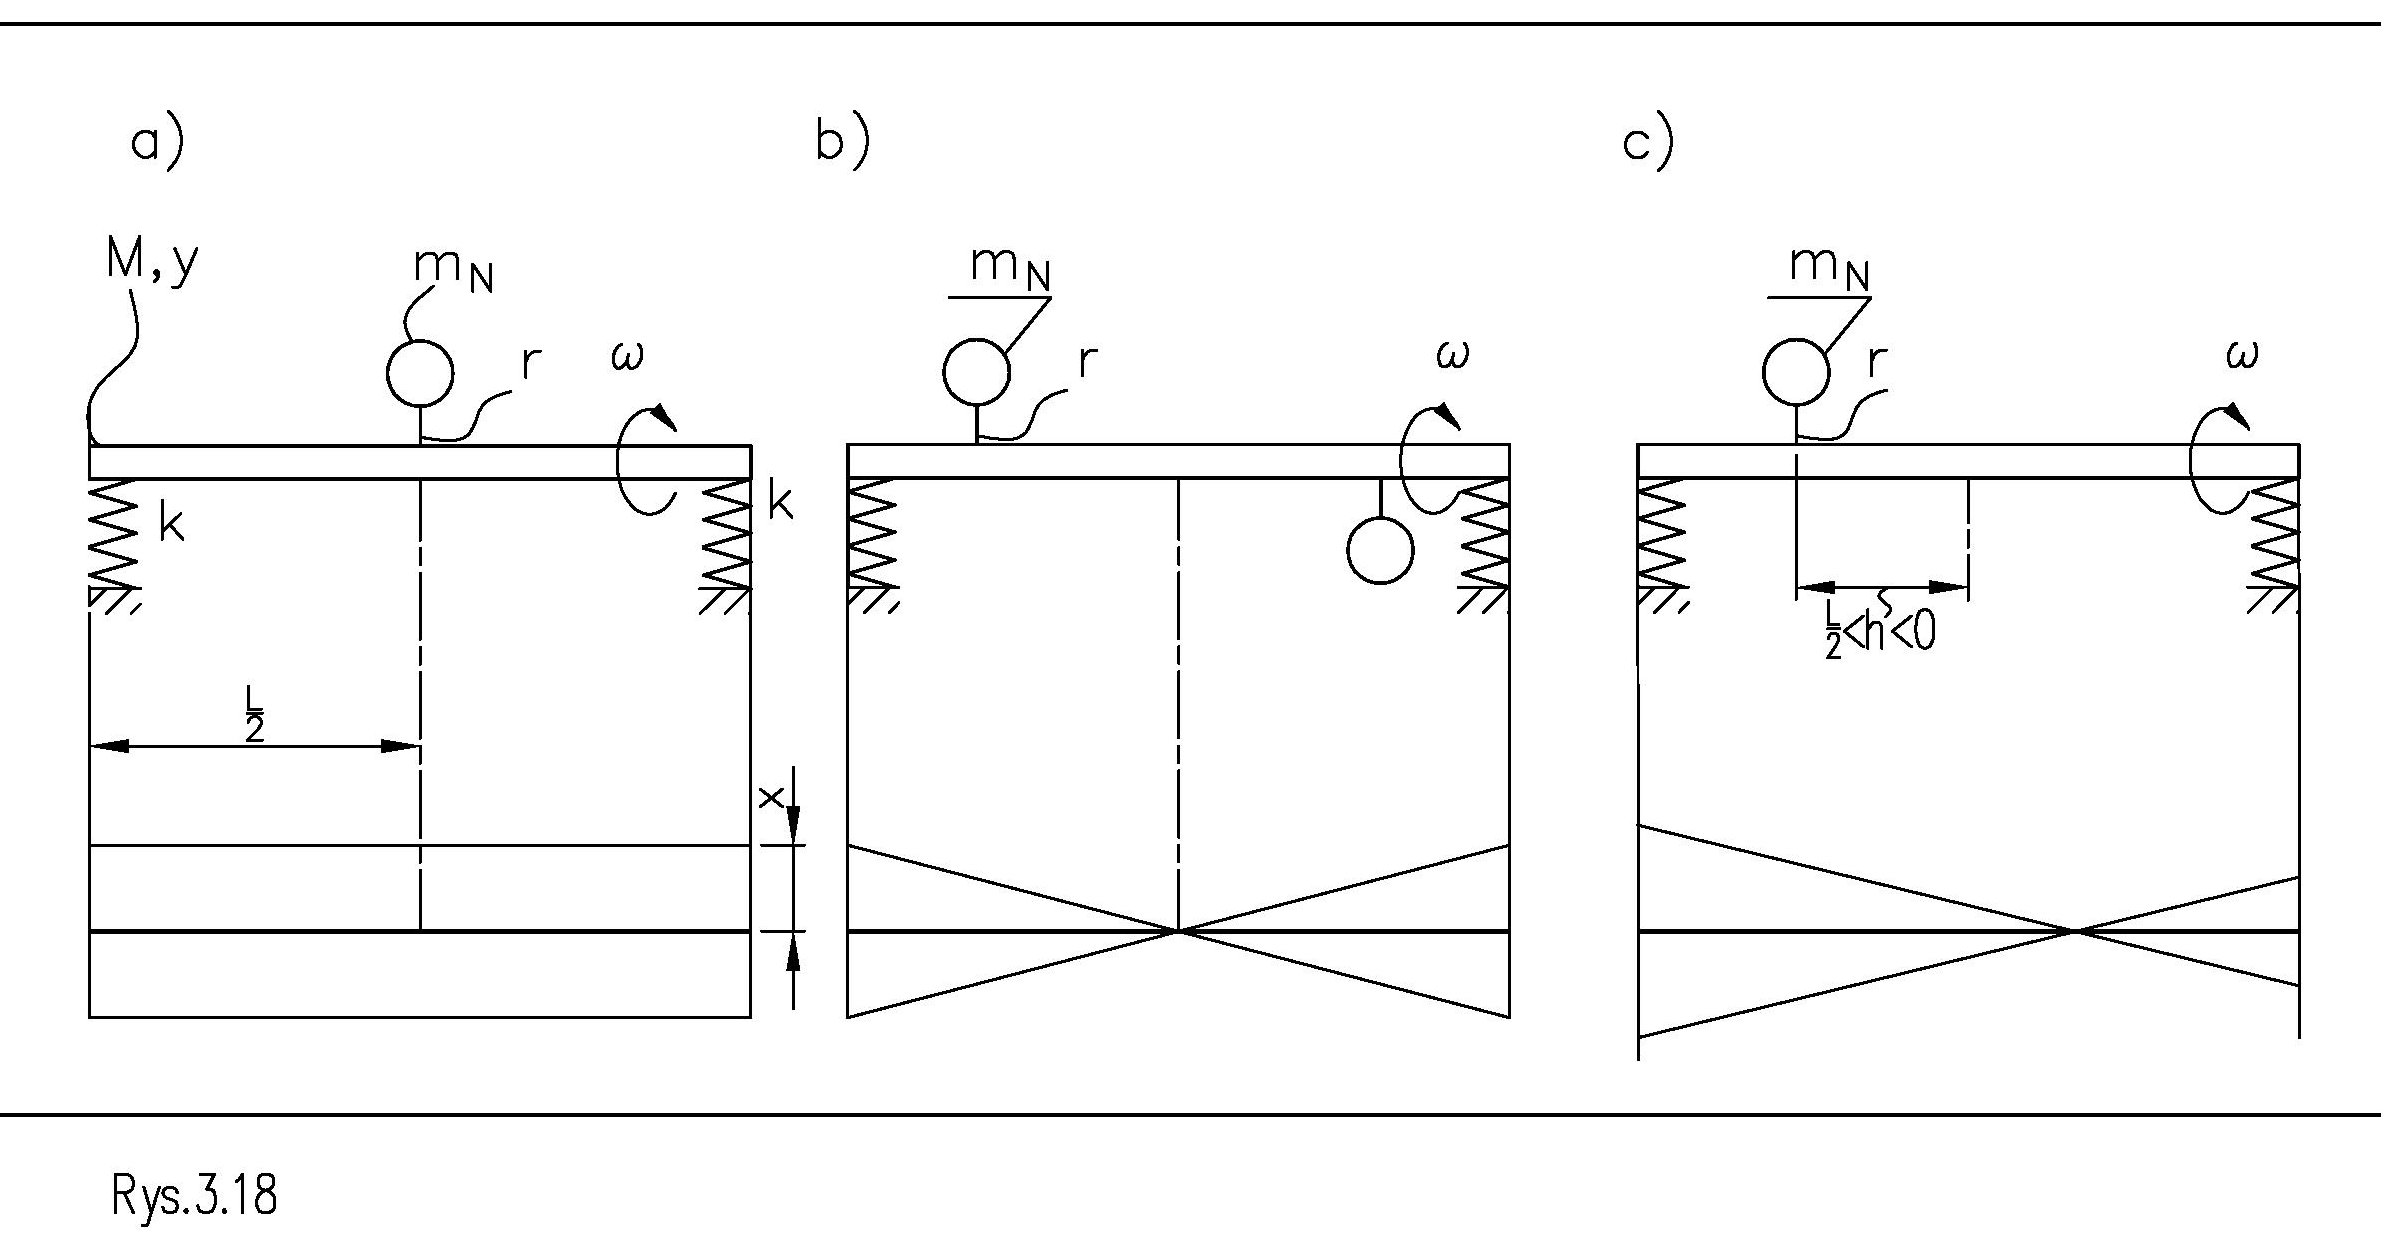
Abbildung 1 zeigt, welche Bewegungen ein starrer, vollkommen symmetrischer Rotor ausführen kann, der auf einer überkritischen Auswuchtmaschine gelagert ist. Bei diesen Bewegungen kann es sich handeln um:
a) lineare Bewegung, parallel zur Drehachse
b) Winkelbewegung, die beispielsweise in der horizontalen Ebene stattfindet.
Jede der genannten Bewegungen wird als Eigenform bezeichnet. Starre Rotoren weisen keine weiteren Eigenformen auf.
Jede dieser Bewegungen wird durch eine andere Anregung verursacht. Die lineare wird durch eine Kraft aus einer Unwucht verursacht. Eine solche Unwucht wird üblicherweise als statisch bezeichnet. Die Winkelbewegung wird als Moment aus der Unwucht bezeichnet. Diese werden üblicherweise als dynamisch bezeichnet. Ist der Rotor mit beiden Unwuchtkomponenten belastet, führt er beide Bewegungen gleichzeitig aus.
Ungeachtet der obigen Aussage ist auch zu beachten, dass die Bewegung die Summe der beiden in Abbildung 1 dargestellten Eigenformen ist. Daher ergeben sich die von den Aufnehmern gemessene Amplitude und Phase als Summe der beiden Komponenten. Die Summierung der Bewegungen kann zu unterschiedlichen Werten führen, die in einem großen Streubereich liegen. Abbildung 2 zeigt schematisch die Komponenten der Unwucht.
Abbildung 2 zeigt Komponenten der Rotorbewegung, die durch Komponenten der Unwucht verursacht werden:
a) lineare Bewegung, verursacht durch statische Belastung
b) Winkelbewegung, verursacht durch dynamische Belastung
c) gemischt, durch beide Komponenten verursacht Die Messung erfolgt einmal pro Umdrehung und stets bei identischer Winkellage des Rotors relativ zur Schar. Dadurch wird ein Rotor, der sich in einer Drehbewegung befindet, von der Auswuchtmaschine als nicht rotierend „gesehen“. Das dynamische Phänomen wird als kinetostatisch beobachtet.
Art und Zeitpunkt der Messung werden durch entsprechend aufgebaute mechanische und elektronische Systeme sichergestellt. Schwingungsaufnehmer, die in den Lagerungen der Auswuchtmaschinen befestigt sind, messen die Summe beider Bewegungen, die in Richtung der Achse und der Wirkrichtung der Aufnehmer ausgeführt werden.
Die Funktionsweise überkritischer Auswuchtmaschinen unterscheidet sich von der unterkritischer dadurch, dass der Rotor während der Messungen zusätzlich zur Drehbewegung horizontale Hin- und Herbewegungen ausführt. Die Hin- und Herbewegungen rufen in der Rotormasse zusätzliche Massenkräfte aus der gesamten Masse hervor. Diese Kräfte sind Störungen, und die obige Aussage hat entsprechende Folgen.
Aufgrund der Komplexität des Problems erfolgt die Identifikation nicht nur an den Stellen und in der gemeinsamen Richtung der Schwingungsaufnehmer, sondern auch bei einer bestimmten Drehzahl. Man kann sogar sagen, dass eine vollständige analytische Identifikation der Änderungen der Massenkräfte aus der gesamten Rotormasse praktisch nicht berechenbar ist. Das liegt daran, dass sie nicht nur von der Masse, sondern auch von einem der Massenträgheitsmomente abhängt. Dadurch ist es unmöglich, die Testebenen von den Ausgleichsebenen am Rotor zu entkoppeln. Der Ausgleich muss dort erfolgen, wo die Testgewichte angebracht wurden und wo die Teilidentifikation durchgeführt wurde.
Enthalten die Messergebnisse sowohl die Wirkung der rotierenden Trägheitskräfte aus der Unwucht als auch die bezogen auf die Schar ruhende Wirkung der gesamten Rotormasse, bedeutet das:
a) zwei Rotoren mit gleicher Masse und identischer Unwucht, aber unterschiedlicher Form, verhalten sich bei gleicher Drehzahl auf der Auswuchtmaschine unterschiedlich
b) ein gegebener Rotor verhält sich bei wechselnder Drehzahl dynamisch nicht gleich, obwohl die Unwucht eines starren Rotors konstant ist; je nach Größe und Verteilung der Rotormasse ändert sich die Amplitude der Schwingungen, die in der gewählten Richtung an den Rotorlagerungen gemessen werden.
Zusätzlich ändert sich (wie weiter unten gezeigt wird) die Winkelzuordnung zwischen der Kraft aus der Unwucht und der Bewegung des Rotors. Das ist so zu verstehen, dass sich der Rotor in denselben Phasen der Schwingungsauslenkung (zum Beispiel bei maximalem Ausschlag) bei unterschiedlichen Drehzahlen in einem anderen Drehwinkel relativ zur Schar befindet. Das bedeutet, dass der Rotor zusätzlich zur Drehbewegung bei jeder Änderung der Drehzahl einmal eine zusätzliche Drehung um einen kleinen Winkel ausführt.
Daher geht jedem Auswuchten eines weiteren Rotors auf einer überkritischen Auswuchtmaschine die sogenannte partielle dynamische Identifikation von Rotor und Lagerungen des Systems voraus. Mit dieser Identifikation werden Kalibrierkoeffizienten ermittelt, außerdem die Werte und die tatsächlichen Anbringungswinkel der Ausgleichsgewichte.
Rotoren, die sich auf überkritischen Auswuchtmaschinen drehen, verhalten sich auf besondere Weise. Dieses Verhalten verfolgen wir nun nach.
Ein Modellsystem: unwuchtbehaftete Scheibe auf elastischer Lagerung
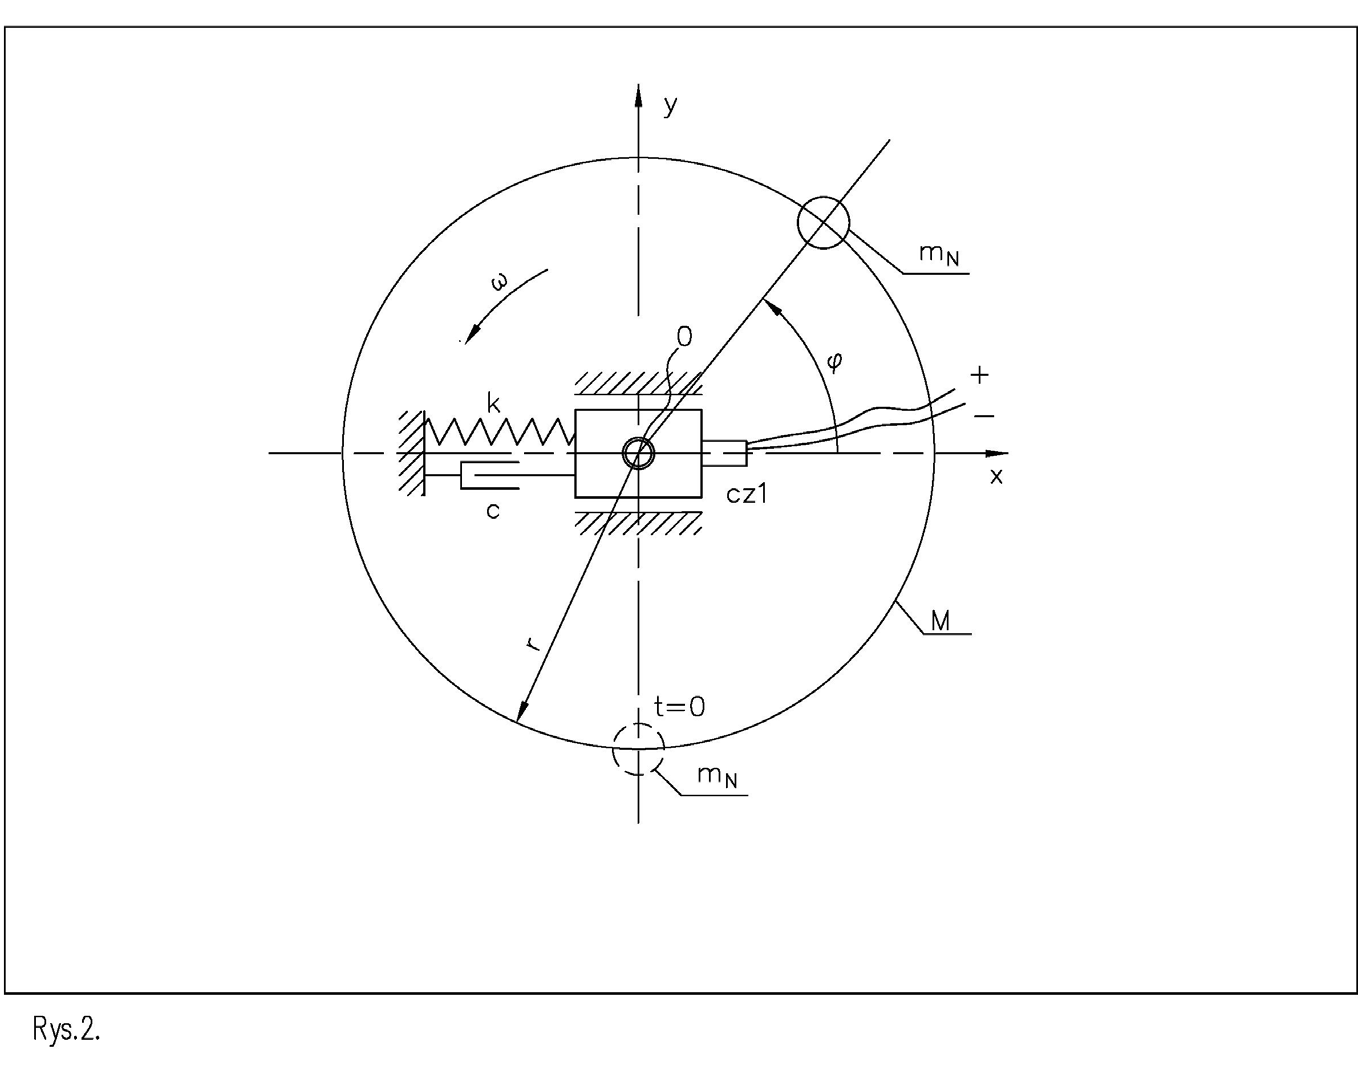
Abbildung 3 zeigt ein System: einen Rotor der Masse M sowie ein Lager mit der Steifigkeit k und der viskosen Dämpfung c. Analysieren wir das Verhalten eines solchen Systems.
Die Überlagerung nachgiebiger Verbindungen, wie in Abbildung 3, filtert die Bewegungskomponente in der gewählten Richtung heraus. Die Aufnehmersignale an Auswuchtmaschinen werden auf ähnliche Weise gefiltert. Die Aufnehmer extrahieren dort aus dem mit dem Rotor umlaufenden Signal eine in einer bestimmten Richtung wirkende Komponente. Die extrahierte Komponente hat einen harmonischen Verlauf. Abbildung 3 zeigt somit den Zustand nach dem Herausfiltern des Nutzsignals.
Die Einschränkung der Massenbewegung, indem dem Punkt 0 in Form eines Gleiters eine Bewegung entlang einer Geraden in x-Richtung auferlegt wird, ändert die festgelegten Richtungen der im Punkt 0 auftretenden Kräfte nicht. Die Bewegung der Scheibe in Richtung der x-Achse nimmt die Form einer einzelnen harmonischen Komponente an.
Die Zentrifugalkraft, die die Bewegung antreibt, hat den Wert:
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔" ∙𝑟𝑟⃗ Sie dreht sich mit der Scheibe, und die Überschussmasse dreht sich mit der Winkelgeschwindigkeit ω, wobei die Richtung des Radius, auf dem sie sitzt, erhalten bleibt. Dabei ist zu beachten, dass der Wert der Massenkraft mit der Änderung der Drehzahl exponentiell zunimmt. Unter der Wirkung dieser Kraft verhält sich der Rotor besonders. Abbildung 4 zeigt die Verläufe der Massenkraft aus der Unwucht und der Massenbewegung. Man sieht, dass die Kraft der Bewegung bei der Rotordrehung um einen Winkel φ vorauseilt. Der Wert dieses Winkels hängt sowohl von der angewandten Drehzahl als auch von Steifigkeit und Dämpfung ab.
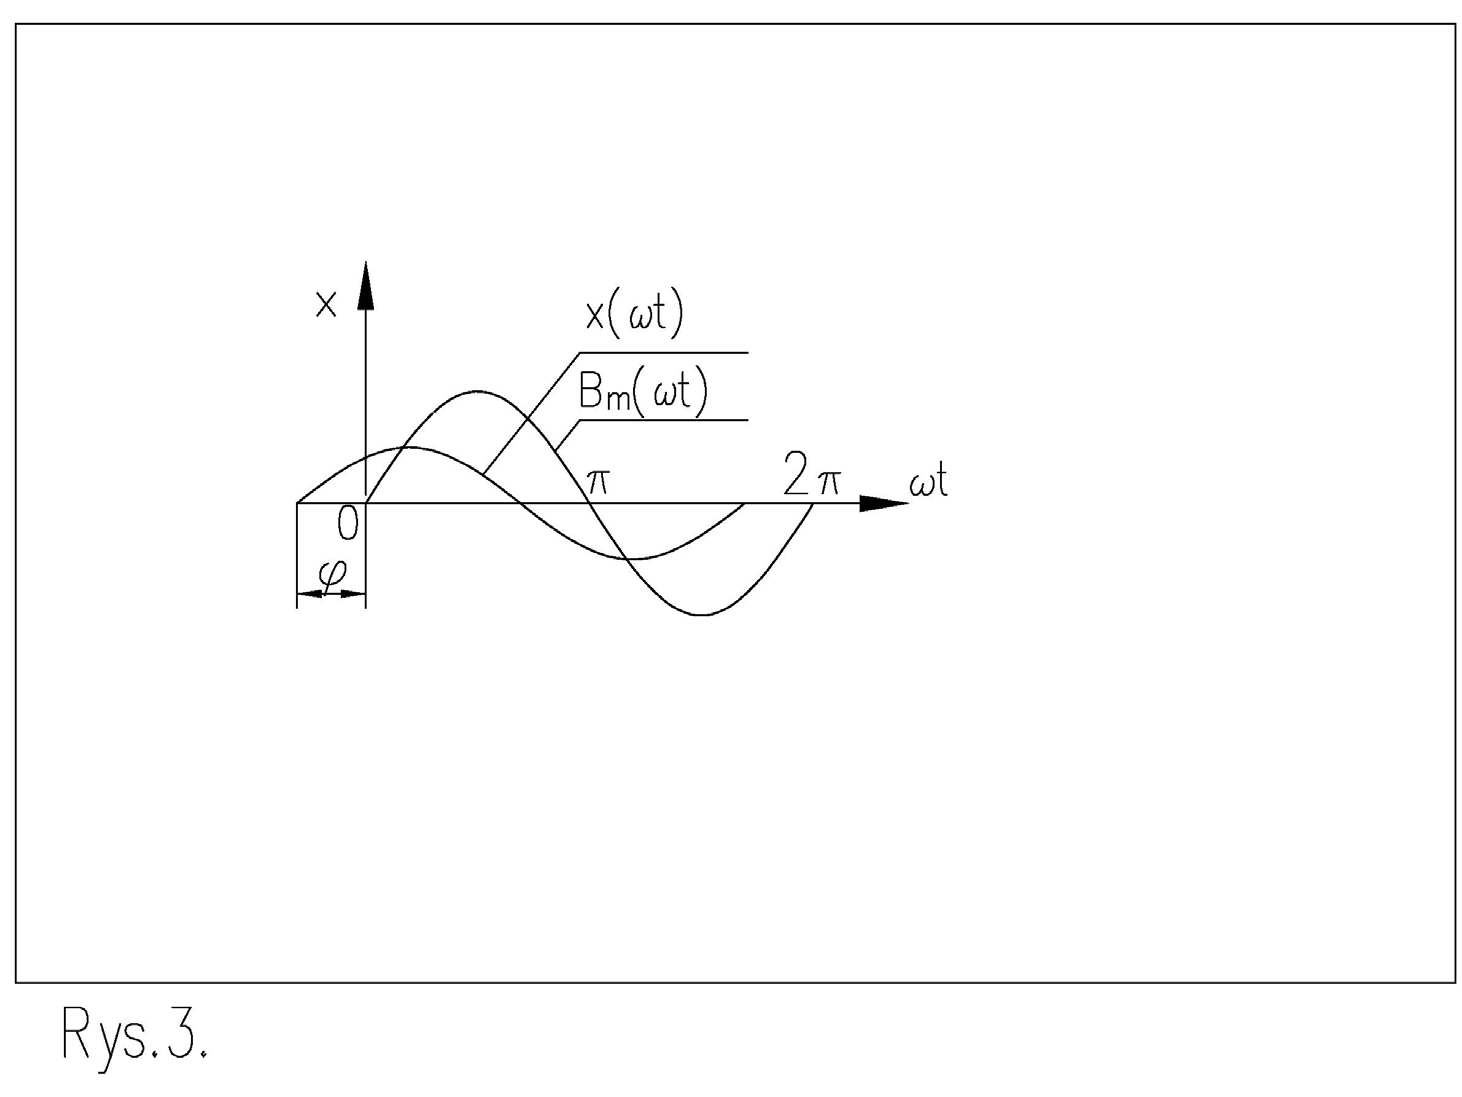
Abbildung 5 zeigt die gegenseitige Anordnung der Kräfte im Punkt 0 auf der Phasenebene. Auf der vertikalen Achse sind die Kräfte dargestellt, die von der Auslenkung des Punktes 0 abhängen, auf der horizontalen Achse die Kräfte, die von der Geschwindigkeit der Auslenkung im Mittelpunkt der Scheibe abhängen. Am Rotor drehen sich alle Kräfte einschließlich der Kraft aus dem Bₘ mit der Drehzahl ω. Ihre gegenseitige Winkellage (für einen bestimmten Rotor mit unveränderlichem Fundament auf der Stirnfläche) ändert sich bei der gewählten Drehzahl im Laufe der Zeit nicht.
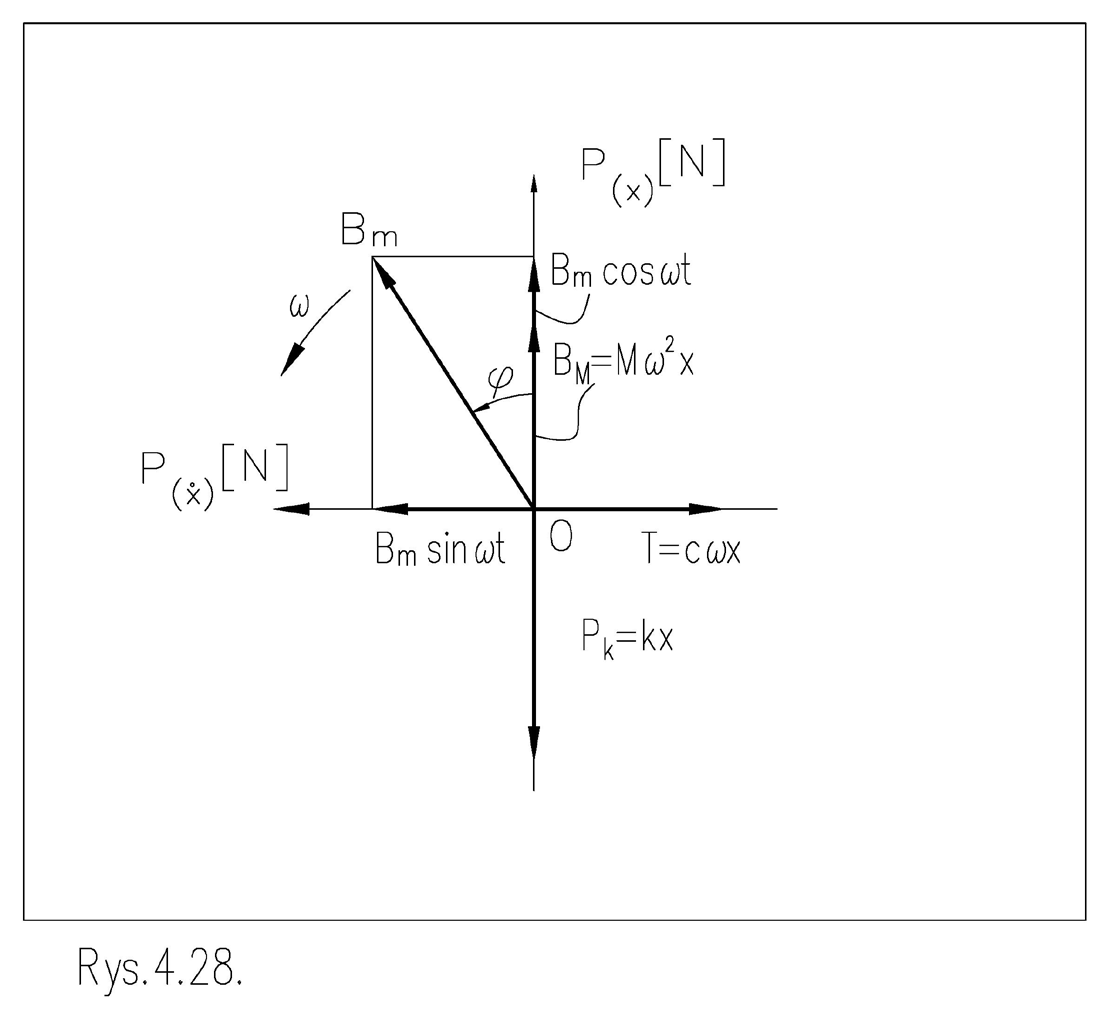
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) bei dem der Winkel b) bei dem Fall a) tritt auf, wenn die sich aus der Drehzahl der Scheibe ergebende Frequenz ω einen Wert annimmt, der der sogenannten Eigenfrequenz entspricht, meist mit dem Symbol ωₙ bezeichnet. Das System befindet sich dann in der sogenannten Resonanz, in der die Bewegungsamplitude zunimmt. Infolgedessen nehmen alle Kräfte zu.
Fall b) tritt ein, wenn die aus der Drehzahl der Scheibe resultierende Frequenz ω einen höheren Wert annimmt als die Eigenfrequenz.
𝜑𝜑= % “
𝜑𝜑> % “
Resonanz und Trägheitserregung
Bei Resonanz ist die Auslenkung der Bewegung am größten, wenn die Dämpfungskraft einen großen Wert erreicht. Nach der Resonanz nimmt die Massenkraft zu. Ihre Amplitude hängt von der Frequenz ω in der zweiten Potenz ab. Daher unterstützt die Kraft aus der Unwucht die Wirkung der Steifigkeitskraft, und beide wirken gemeinsam der in der zweiten Potenz zunehmenden Massenkraft entgegen.
Der Auslenkungswinkel durch die Trägheitskraft φ nimmt auf überkritischen Auswuchtmaschinen Werte nahe 180° an. Beim Auswuchten in den eigenen Lagern können sie einen größeren Schwankungsbereich abdecken.
Unwucht wirkt auf den Rotor als Trägheitskraft. Der Name rührt von der Massenträgheitskraft her, die durch die Rotation entsteht. Die Größe der durch die Unwucht hervorgerufenen Kraft hängt von der Frequenz ab, die sich aus der Drehung ergibt. Diese Abhängigkeit führt dazu, dass sich das System bei hohen Drehzahlen, also oberhalb der Resonanz, besonders verhält.
Eine wichtige Eigenschaft des Systems zeigt der Vergrößerungsfaktor, der wie folgt definiert ist:
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 Die Obergrenze des Verhältnisses lautet:
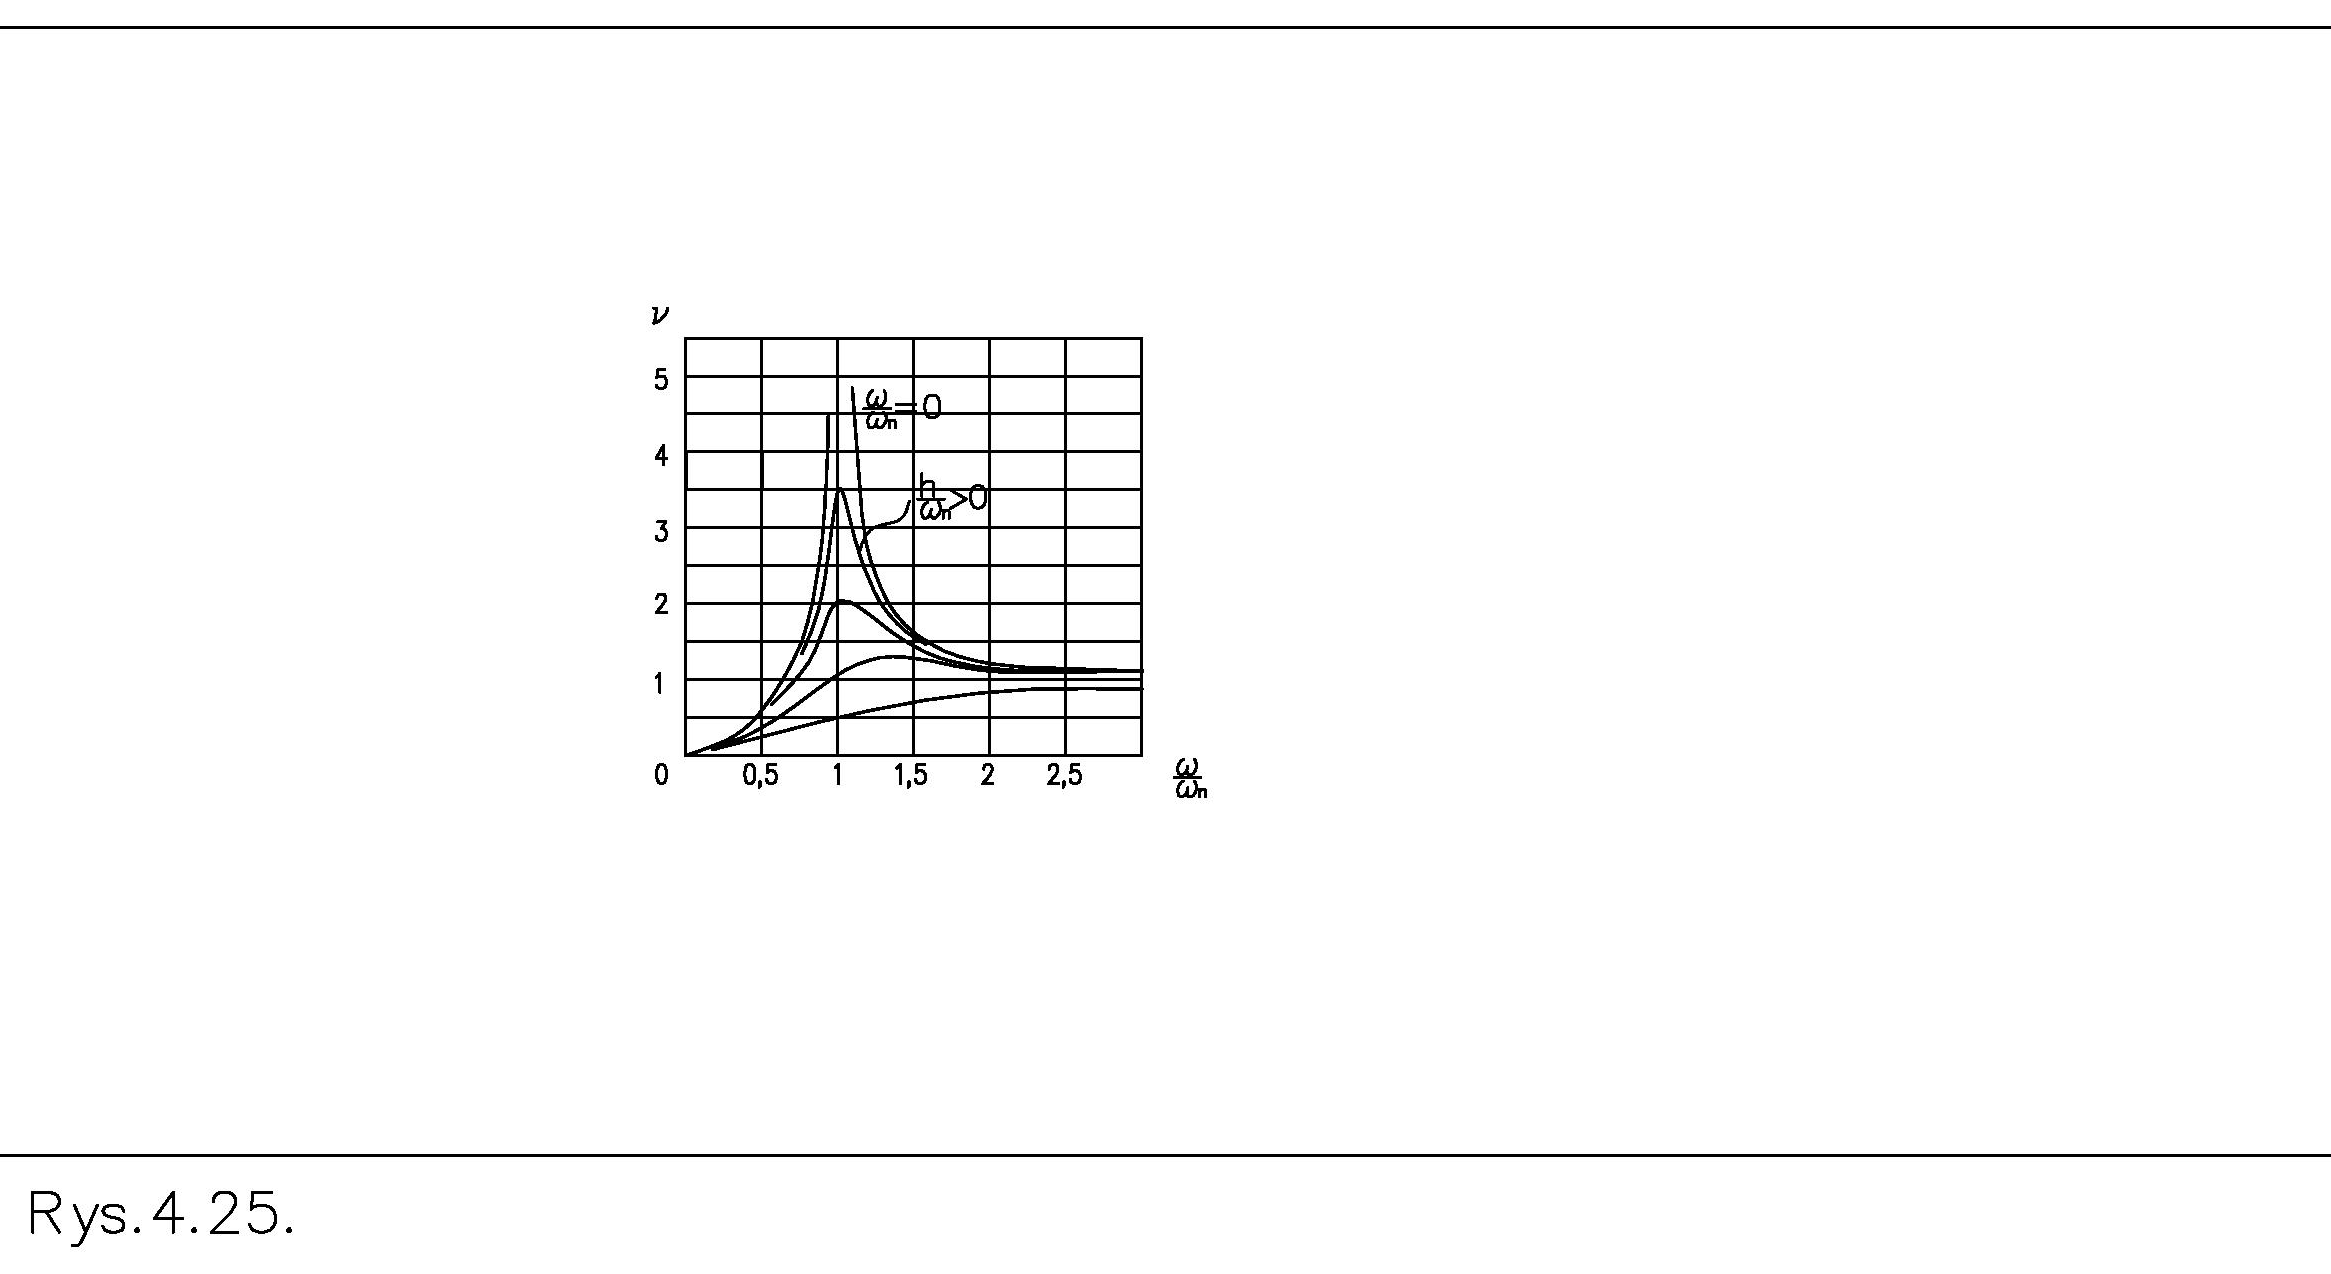
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
& ; = 1 |%| Der Verlauf des Wertes des Vergrößerungsfaktors bzw. der Bewegungsamplitude in Abhängigkeit von der Frequenz ω ist im Amplitudengang in Abbildung 6 dargestellt. Er zeigt, dass die Bewegungsamplitude bei hohen Drehzahlen der Exzentrizität der Scheibe e entspricht. Das Phasendiagramm zeigt, dass der Winkel φ bei diesen Drehzahlen Werte nahe π annimmt. Das bedeutet, dass die Auslenkung im Gegenphase erfolgt. Je größer die Dämpfung c, desto gleichmäßiger verlaufen die Änderungen von Amplitude und Phase bei einer Änderung der Drehzahl.
Die oben genannte Eigenschaft der rotierenden Masse hat Folgen für die Bewegung eines Rotors der Länge L. Sie ermöglicht die Ausbildung aufeinanderfolgender Durchbiegungseigenformen bei biegeelastischen Rotoren. Dieses Problem wird gesondert betrachtet, wenn das Verhalten biegeweicher Rotoren analysiert wird.
Auswuchten auf unterkritischen Auswuchtmaschinen
Beim Auswuchten auf unterkritischen Auswuchtmaschinen lassen die Bindungen nur die Drehung des Rotors zu. Konstruktionsbedingt schwingt der Rotor dabei nicht. Er führt ausschließlich eine Drehbewegung aus. Liegt am Rotor eine Unwucht vor, wirken die dadurch erzeugten Trägheitskräfte auf die Stützelemente. Die Kräfte werden gemessen und analysiert.
Solche Eigenschaften werden durch eine ausreichend große Lagersteifigkeit erreicht. Sie ist groß genug, um bei jeder Rotordrehzahl unterhalb der Resonanz zu bleiben.
An dieser Stelle lässt sich eine umgangssprachliche Aussage anführen: Unterhalb der Resonanz wird das Verhalten des Rotors von der Steifigkeit der Lagerung bestimmt, oberhalb der Resonanz von der Größe der Rotormasse und ihrer Verteilung. Jede Änderung der Menge oder der Verteilung der Masse erfordert eine neue Identifikation. Bei „weichen“ Auswuchtmaschinen führt jeder neu auszuwuchtende Rotor mit einer anderen Masse und Massenverteilung unabhängig von der Unwucht bereits andere Bewegungen aus. Die Daten aus der „alten“ Identifikation lassen sich daher für den „neuen“ Rotor nicht verwenden.
Die Suche nach der Belastung erfordert daher eine neue Identifikation.
Bei „harten“ Auswuchtmaschinen ändert sich die Lagersteifigkeit nicht, wenn von einem Rotor zum nächsten gewechselt wird. Sie können daher die Daten aus der „alten“
Identifikation, um einen Rotor anderer Form oder anderen Gewichts auszuwuchten.
In der Praxis können starre Aufhängungen von Tragrollen verformt werden. Ihre Verformungen sind klein genug, dass sich ihr Einfluss bei der Berechnung der Unwuchten mit festen Koeffizienten für unterschiedliche Drehungen minimieren lässt, die nur von der Rotormasse abhängen. Das können beispielsweise drei Koeffizientensätze sein, die für den gesamten Drehzahlbereich gelten: für niedrige, mittlere und hohe Rotormasse.
Wird der Einfluss von Massengröße und Massenverteilung auf die Kräfte beseitigt, die bei der Drehung in der Lagerung eines ausgewuchteten Rotors auftreten, ergeben sich neue Prozessmöglichkeiten beim Auswuchten, darunter:
a) Entkopplung des Identifikationsvorgangs vom Rotor, der gerade ausgewuchtet wird
b) Wahl der Lage der Ausgleichsebenen unabhängig von der Lage der Messebenen.
Woher stammen diese Möglichkeiten bei unterkritischen Auswuchtmaschinen? Nur die durch die Unwucht verursachten Massenkräfte stellen eine veränderliche Belastung der Rotorlagerung dar. Eine Änderung der Drehung bewirkt proportionale und vorhersehbare Änderungen der Amplituden der Massenkräfte. Andere Massenkräfte treten nicht auf. Aufgrund der Steifigkeit des Rotors ändert sich die gegenseitige Zuordnung aller Unwuchtkomponenten bei einer Änderung der Drehung nicht. Zwei sehr unterschiedlich aussehende Rotoren, z. B. ein leichter und ein schwerer Rotor, ein schlanker und ein massiver Rotor, die jedoch alle mit derselben Unwucht belastet sind, verhalten sich auf dieser Auswuchtmaschine identisch. Das bedeutet, dass die Änderung der Lagerbelastung in beiden Fällen identisch ist.
Kalibrierung mit einem Referenzrotor
Ist die Identifikation nicht an Masse und Form des Rotors gebunden, kann der Identifikationsvorgang einmalig für alle Rotoren mithilfe eines Referenzrotors durchgeführt werden. Die Daten der Identifikation sollten als Kalibrierkoeffizienten im Speicher der Maschine abgelegt und für das nachfolgende Auswuchten verwendet werden. Daher werden diese Maschinen nach der Montage in der Fertigung des Kunden einmalig vom Werksservice kalibriert. In der Praxis treten im Fundament und an der Befestigung der Maschine am Fundament während des Maschinenbetriebs Veränderungen auf. Die beste Auswuchteffizienz wird daher durch eine jährliche Wartung durch das Team des Auswuchtmaschinenherstellers gewährleistet.
Zur Erinnerung: Eine überkritische Auswuchtmaschine führt die Messungen durch, wenn sich der Rotor stets in einer identischen Lage befindet. Diese Lage ist eine Winkellage in Bezug auf die Schar, und die Massenkräfte bilden ein veränderliches Kräftesystem mit mehreren Komponenten. Dazu gehören ein konstanter Anteil aus der Unwucht und ein veränderlicher Anteil aus der gesamten Rotormasse.
Eine unterkritische Auswuchtmaschine führt die Messungen ebenfalls durch, wenn sich der Rotor stets in einer identischen Winkellage relativ zur Schar befindet; die Massenkräfte bilden jedoch ein unveränderliches System, das nur einen Satz von Kräften enthält – nämlich die aus der Unwucht. Es findet keine Trennung von Kraft und Bewegung statt, da keine seitliche Bewegung auftritt. Die Unveränderlichkeit des Systems beruht auf der gleichen Abhängigkeit aller Elemente des Satzes von der Drehzahl sowie auf der Konstanz bzw. dem Verschwinden des Winkels φ (Abbildung 6).
Auf einer unterkritischen Auswuchtmaschine beobachten wir ein kinetostatisches Kräftesystem mit Anteilen, die sich bei Änderung der Drehzahl in vorhersehbarer und berechenbarer Weise verändern.
Fazit
- Die Winkellage der Unwucht am Rotor lässt sich mit einer Auswuchtmaschine nicht direkt anzeigen oder messen, bedingt durch die Phasenverschiebung zwischen der Massenkraft aus der Unwucht und der Drehbewegung des Rotors sowie durch die Summierung von Bewegungen mit mehreren Freiheitsgraden. Ein Hindernis ist der Einfluss der Massenkräfte, die durch die transversale Schwingbewegung des Rotors entstehen. Die Lage der Überschussmasse lässt sich beispielsweise nach einem Test mit Testgewichten und anschließenden Berechnungen bestimmen, die die Reaktion des Rotors auf diese Gewichte berücksichtigen. Der Einsatz von Testgewichten wird in diesem Text nicht dargestellt.
- Ein gemeinsames Merkmal des Auswuchtens von Rotoren in eigenen Lagern und auf überkritischen Auswuchtmaschinen besteht darin, vor jedem Auswuchtvorgang mithilfe von Testgewichten die sogenannte begrenzte dynamische Identifikation des Systems Rotor + Lagerung durchzuführen. Ein solcher Test dient dazu, das Verhalten des Systems aus einem bestimmten Rotor und Fundament unter dem Einfluss einer äußeren Belastung beispielsweise an zwei Punkten und zusätzlich an einem beliebigen Punkt, jedoch in derselben Richtung, zu prüfen. Der unmittelbare Grund für die Notwendigkeit des Tests ist das Vorhandensein von Massenkräften aus der gesamten Rotormasse während der Schwingungen – unabhängig von den Massenkräften aus der Unwucht.
- Der Hauptvorteil unterkritischer Auswuchtmaschinen gegenüber überkritischen besteht darin, dass sich die bei einer einmaligen Identifikation mit einem Referenzrotor gewonnenen Kalibrierkoeffizienten zum Auswuchten anderer, unterschiedlicher Rotoren verwenden lassen. Die Unabhängigkeit der Unwuchtberechnung von Masse und Massenverteilung des auszuwuchtenden Rotors wurde dadurch erreicht, dass Querschwingungen des Rotors bei der Drehung eliminiert werden.