In het algemeen wordt de beweging van een stijve rotor hoofdzakelijk beperkt door wat zijn bevestigingen toelaten. Met de resterende vrijheidsgraden kan de rotor echter op interessante manieren bewegen.
De bewegingselementen waarmee rekening moet worden gehouden, zijn de rotatie, die uit twee componenten bestaat, en de dwarstrilling, die eveneens uit twee componenten bestaat.
Een rotor die in een draaiende machine in zijn eigen lagers is gemonteerd, beweegt tijdens de rotatie zodanig dat twee punten op de rotatieas (bijvoorbeeld in het vlak van de lagers) bewegingen langs ellipsen of cirkels uitvoeren. Om deze beweging te bepalen, zouden bij elke astap van de rotor twee reeksen gegevens uit metingen moeten worden verzameld.
Meting van de beweging van de rotor in zijn eigen lagers
Bij het balanceren van de rotor in zijn eigen lagers voeren we metingen uit in de gekozen richting op twee plaatsen die langs de rotatieas ten opzichte van elkaar verschoven zijn. Met richtingsgevoelige trillingssensoren filteren we het signaal door de component te meten die in de geselecteerde richting werkt. Deze component zou een harmonische golfvorm moeten hebben, maar is slechts bij benadering harmonisch omdat ze veel storingen bevat. In de machine zijn die storingen afkomstig van de verschillende onderdelen die in beweging worden gebracht. Daarom wordt uit deze component een bruikbaar signaal afgescheiden met een elektronische schakeling met uitstekende filtereigenschappen. De filtermethode is specifiek voor balanceermachines, omdat ze zich aanpast aan het momentane toerental van de rotor en geen enkele relevante informatie over de momentane positie van de rotor (ook de hoekpositie) verliest. Het verkregen bruikbare signaal heeft een frequentie die overeenkomt met het toerental van de rotor en een harmonische golfvorm.
In de volgende tekst wordt de tweede vorm van filtering bewust weggelaten om de beschrijving eenvoudig te houden. Toch wordt ze altijd toegepast.
Dit is het verloop van de trillingen, dus worden geselecteerde trillingsparameters gemeten. De meting van onbalans is indirect. Dit betekent dat de waarde en de hoekpositie van de onbalans kunnen worden afgeleid uit andere kenmerken van de rotorbeweging dan de krachten die rechtstreeks door de onbalans worden veroorzaakt. Figuurlijk gesproken kunnen we stellen dat het draagsysteem van de rotor “krachten omzet in beweging”.
Wie weet hoe rotoren zich tijdens de rotatie gedragen, kan gemakkelijker de juiste conclusies trekken uit dergelijke metingen.
Twee families van balanceermachines: zacht en hard
Het balanceren van rotoren op stationaire balanceermachines kan op twee manieren gebeuren, die in de loop der tijd gangbaar zijn geworden, in de volgende volgorde:
a) op superkritische balanceermachines, gewoonlijk “zachte” balanceermachines genoemd
b) op subkritische balanceermachines, gewoonlijk “harde” balanceermachines genoemd.
Op superkritische balanceermachines lijkt de manier waarop naar onbalans wordt gezocht op het balanceren in de eigen lagers. Daar meten we de beweging en zoeken we de krachten die deze beweging veroorzaken.
Op subkritische balanceermachines laten de steunen de rotor enkel roteren, zodat uitsluitend de traagheidskrachten die door onbalans ontstaan worden gemeten.
Balanceren op superkritische balanceermachines
Balanceren op superkritische balanceermachines Om het proces te begrijpen waarbij de positie en de waarden van de overtollige massa’s (die aan de tegenoverliggende cilinderzijde van de rotor niet door een andere massa worden gecompenseerd) en die onbalans veroorzaken worden bepaald, moet de oscillerende beweging van een systeem met twee vrijheidsgraden worden geanalyseerd.
Ontwerpers van balanceermachines hebben de methode van data-acquisitie vereenvoudigd door de rotor in de steunpunten zodanig te beperken dat hij gedwongen wordt zich in één vlak te bewegen, meestal horizontaal. Beweging in een vlak is een beweging met twee vrijheidsgraden (rotatie niet meegerekend). Dit aantal vrijheidsgraden volstaat om beide componenten van de onbalans te bepalen. Balanceermachines worden superkritisch genoemd omdat de stijfheid van de ondersteuning in horizontale richting zo klein is dat de rotor zich al bij weinig omwentelingen boven resonantie bevindt.
Hierdoor wordt de eerste filtering van het signaal, die we mechanisch noemen, door de steunelementen uitgevoerd. Het zuiveren van de harmonische component van storingen gebeurt bij het balanceren in de eigenmodi van de lagers, dat wil zeggen met behulp van een elektronisch systeem.
Eigenmodes en componenten van onbalans
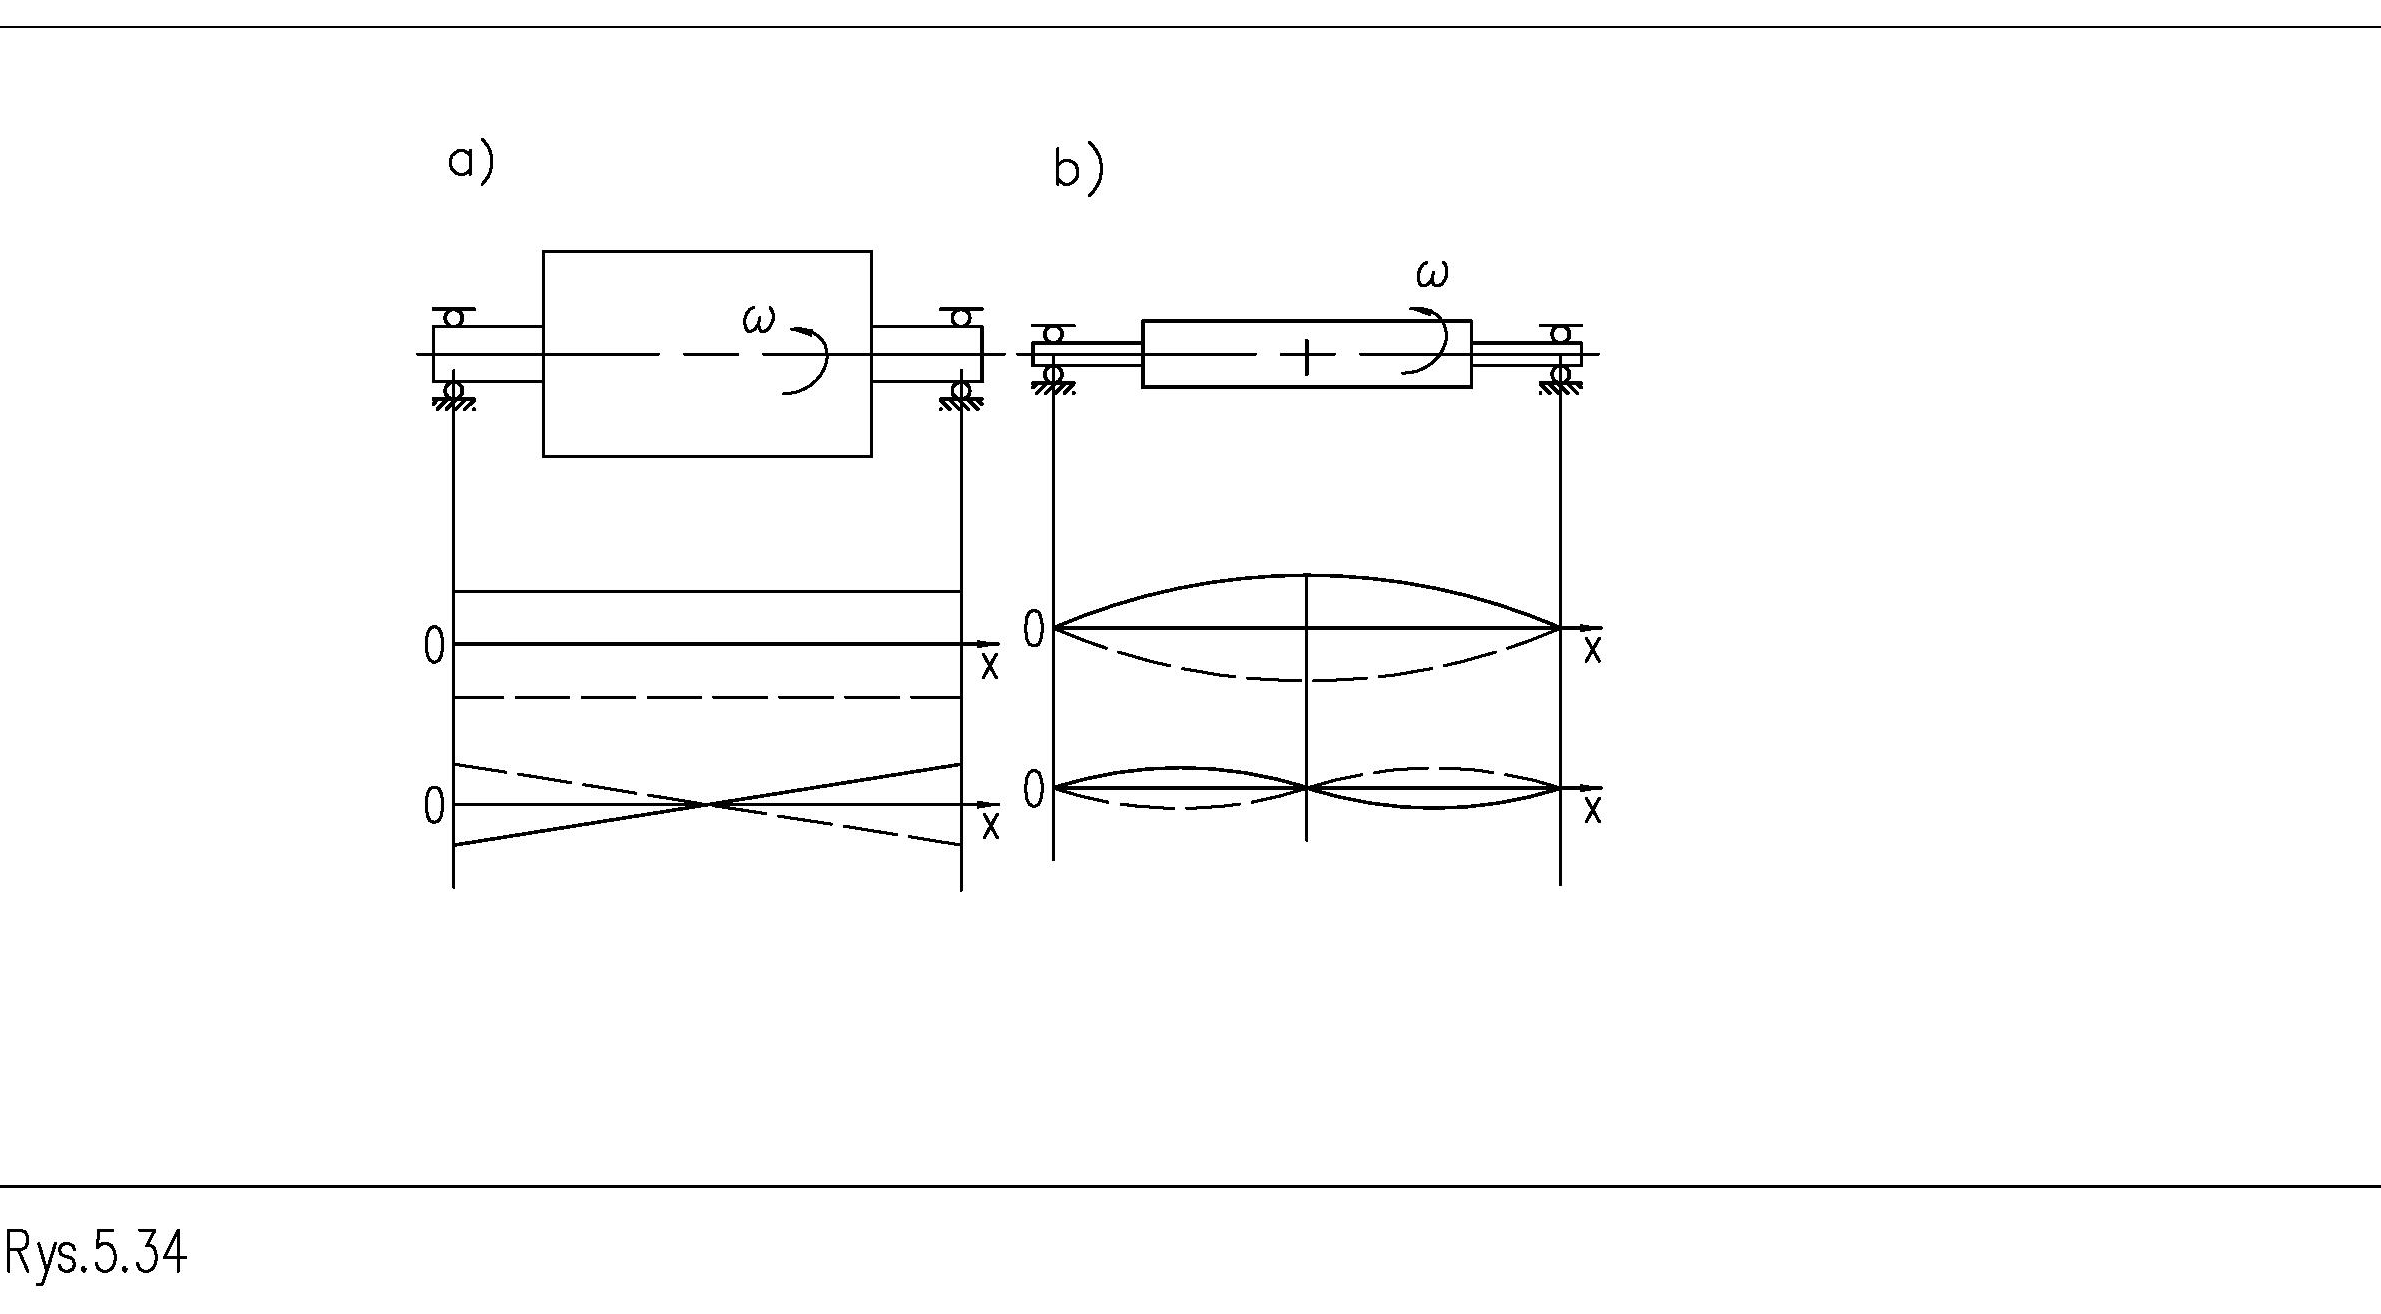
Figuur 1 toont welke bewegingen een stijve, perfect symmetrische rotor kan uitvoeren die op een superkritische balanceermachine is geplaatst. Deze bewegingen kunnen zijn:
a) lineair en evenwijdig aan de rotatieas
b) hoekverplaatsing, die bijvoorbeeld in het horizontale vlak plaatsvindt.
Elk van de bovengenoemde bewegingen wordt een eigenkarakter genoemd. Starre rotoren vertonen geen andere eigenmodi.
Elk van deze bewegingen wordt door een andere aanstuurkracht veroorzaakt. De lineaire beweging wordt veroorzaakt door een kracht door onbalans. Zo’n onbalans wordt gewoonlijk statisch genoemd. De hoekbeweging staat bekend als een moment door onbalans. Deze worden gewoonlijk dynamisch genoemd. Als de rotor met beide componenten van onbalans is belast, voert hij beide bewegingen gelijktijdig uit.
Ongeacht de bovenstaande stelling moet ook worden opgemerkt dat de beweging de som is van twee eigenmodi, weergegeven in Figuur 1. De door de sensoren gemeten amplitude en fase komen dus tot stand als de som van de twee componenten. De optelling van de bewegingen kan leiden tot uiteenlopende waarden binnen een groot variatiebereik. Figuur 2 toont schematisch de componenten van de onbalans.
Figuur 2 toont de componenten van de rotorbeweging die door onbalanscomponenten worden veroorzaakt:
a) lineair door statische belasting
b) hoekverplaatsing door dynamische belasting
c) gemengd, veroorzaakt door beide componenten De meting vindt één keer per omwenteling plaats en altijd op een identieke hoekpositie van de rotor ten opzichte van de schoep. Hierdoor wordt een rotor die een roterende beweging uitvoert, door de balanceermachine “gezien” als niet-roterend. Het dynamische verschijnsel wordt waargenomen als kinetostatisch.
De methode en het tijdstip van de meting worden verzorgd door daartoe ontworpen mechanische en elektronische systemen. Trillingssensoren, die in de steunen van de balanceermachines zijn bevestigd, meten de som van beide bewegingen die in de richting van de as en de werking van de sensoren worden uitgevoerd.
De werking van superkritische balanceermachines verschilt van die van subkritische balanceermachines doordat de rotor tijdens de metingen, naast de roterende beweging, ook horizontale heen-en-weergaande bewegingen uitvoert. De heen-en-weergaande bewegingen wekken in de rotormassa extra traagheidskrachten op vanuit de volledige massa. Deze krachten vormen storingen en de bovenstaande stelling heeft daar gevolgen voor.
Door de complexiteit van het probleem gebeurt de identificatie niet alleen op de plaatsen en in de gemeenschappelijke richting van de trillingssensoren, maar ook bij een bepaald toerental. Men kan zelfs stellen dat een volledige analytische identificatie van veranderingen in de massakrachten van de volledige rotormassa praktisch niet te berekenen is. Dit komt doordat ze niet alleen van de massa afhangt, maar ook van een van de massatraagheidsmomenten. Daardoor is het onmogelijk om de testvlakken los te koppelen van de correctievlakken op de rotor. De correctie moet plaatsvinden waar de proefgewichten zijn aangebracht en waar de gedeeltelijke identificatie is uitgevoerd.
Als de meetresultaten zowel de effecten van roterende traagheidskrachten door onbalans als de ten opzichte van de spoor stationaire effecten van de volledige rotormassa omvatten, betekent dit dat:
a) twee rotoren met dezelfde massa en identieke onbalans, maar met een verschillende vorm, zich bij hetzelfde toerental verschillend gedragen op de balanceermachine
b) een bepaalde rotor gedraagt zich bij een wijziging van het toerental niet dynamisch identiek, hoewel de onbalans van een stijve rotor constant is; afhankelijk van de grootte en de verdeling van de rotormassa verandert de amplitude van de trillingen die in de gekozen richting op de rotorsteunen worden gemeten.
Bovendien verandert (zoals hieronder wordt aangetoond) de hoekstand tussen de kracht door onbalans en de beweging van de rotor. Dit moet zo worden begrepen dat de rotor, bij dezelfde fasen van de trillingsverplaatsing (bijvoorbeeld bij maximale uitwijking), zich bij verschillende toerentallen in een andere draaihoek ten opzichte van de schoep bevindt. Dit betekent dat de rotor, naast de roterende beweging, per verandering van het toerental eenmaal een extra rotatie over een kleine hoek uitvoert.
Daarom gaat aan elk proces van het balanceren van een andere rotor op een superkritische balanceermachine de zogeheten gedeeltelijke dynamische identificatie van de rotor en de steunen van het systeem vooraf. Met deze identificatie worden kalibratiecoëfficiënten gevonden, evenals de waarden en de werkelijke zetelhoeken van de correctiegewichten.
Roterende rotoren die op superkritische balanceermachines zijn opgesteld, gedragen zich op een specifieke manier. We volgen dit gedrag stap voor stap.
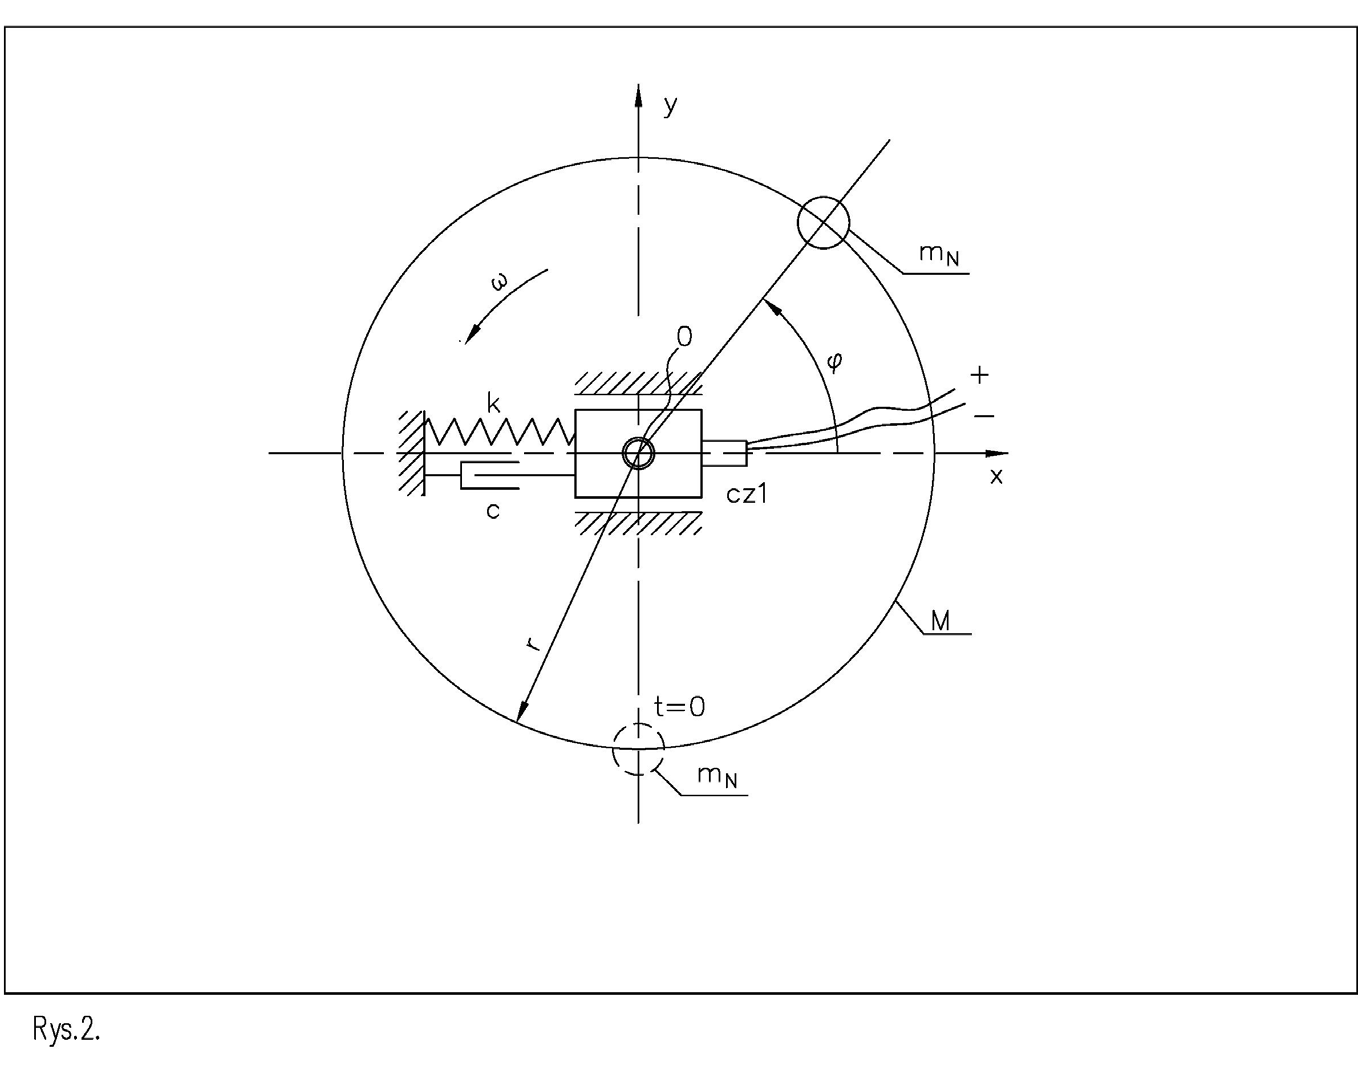
Een modelsysteem: een ongebalanceerde schijf op een elastische steun
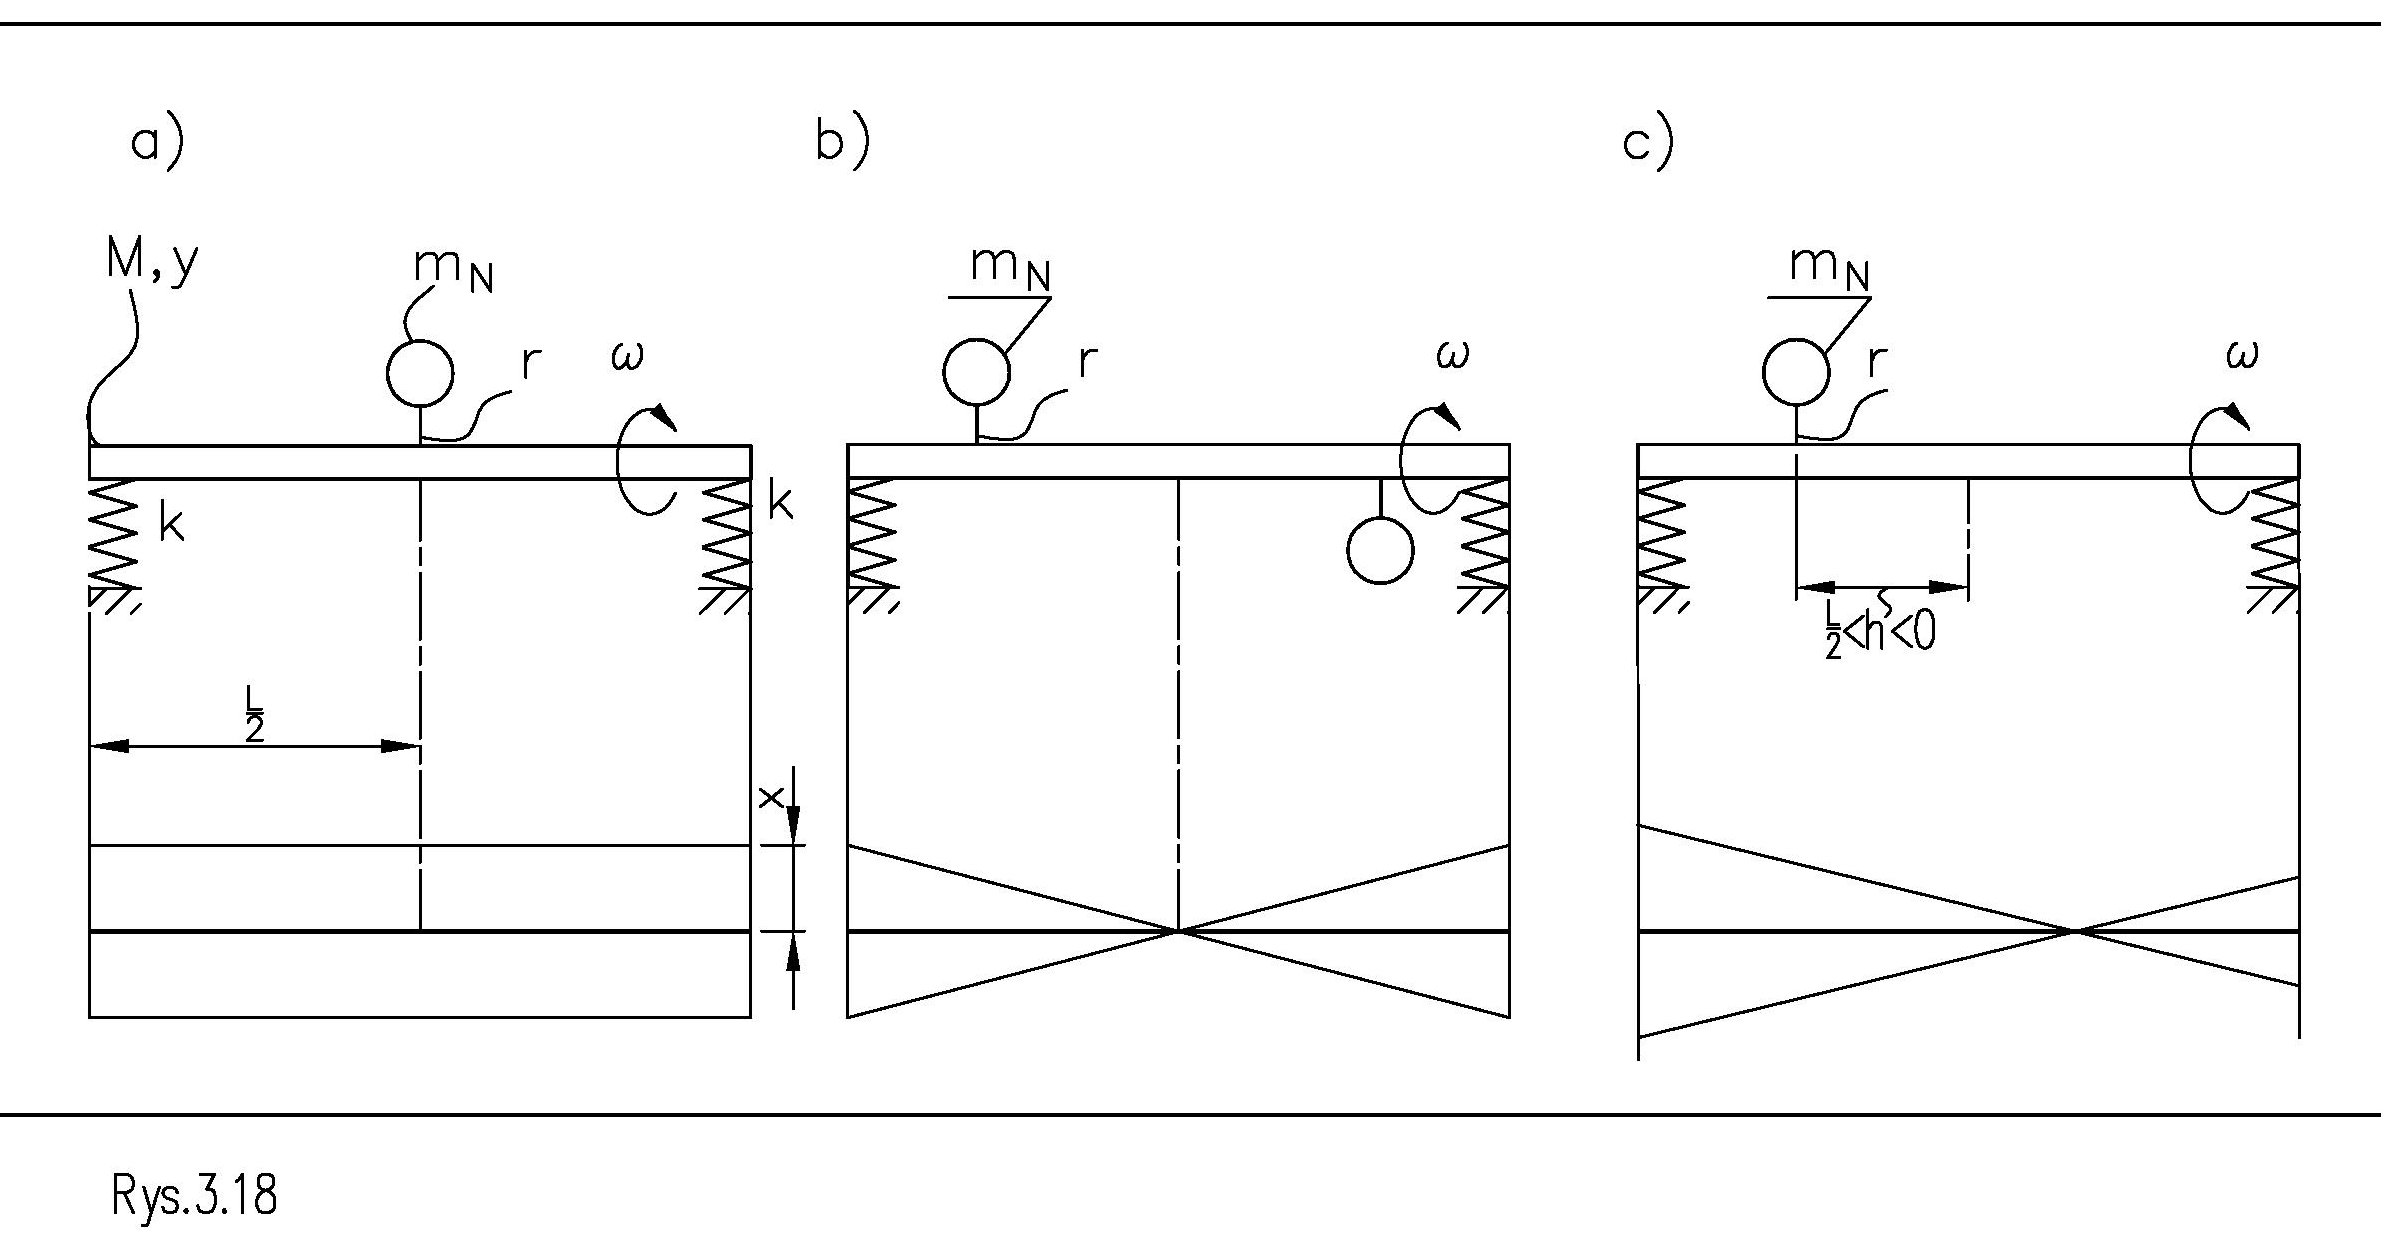
Figuur 3 toont een systeem: een rotor met massa M + een steun met stijfheid k en viskeuze demping c. Laten we het gedrag van zo'n systeem analyseren.
Het superponeren van gevoelige koppelingen, zoals in Figuur 3, filtert de component van de beweging in de gekozen richting. Sensorsignalen op balanceermachines worden op dezelfde manier gefilterd. Sensoren halen daar uit het met de rotor roterende signaal een component die in een bepaalde richting werkt. De afgezonderde component heeft een harmonische golfvorm. Figuur 3 toont dus de toestand na het uitfilteren van het nuttige signaal.
Het beperken van de massabeweging door in punt 0 een koppeling in de vorm van een schuif aan te brengen, die de beweging tot een rechte lijn in de x-richting beperkt, wijzigt de vastgestelde richtingen van de krachten in punt 0 niet. De beweging van de schijf in de richting van de x-as heeft de vorm van één enkele harmonische component.
De middelpuntvliedende kracht die de beweging aandrijft, heeft de waarde:
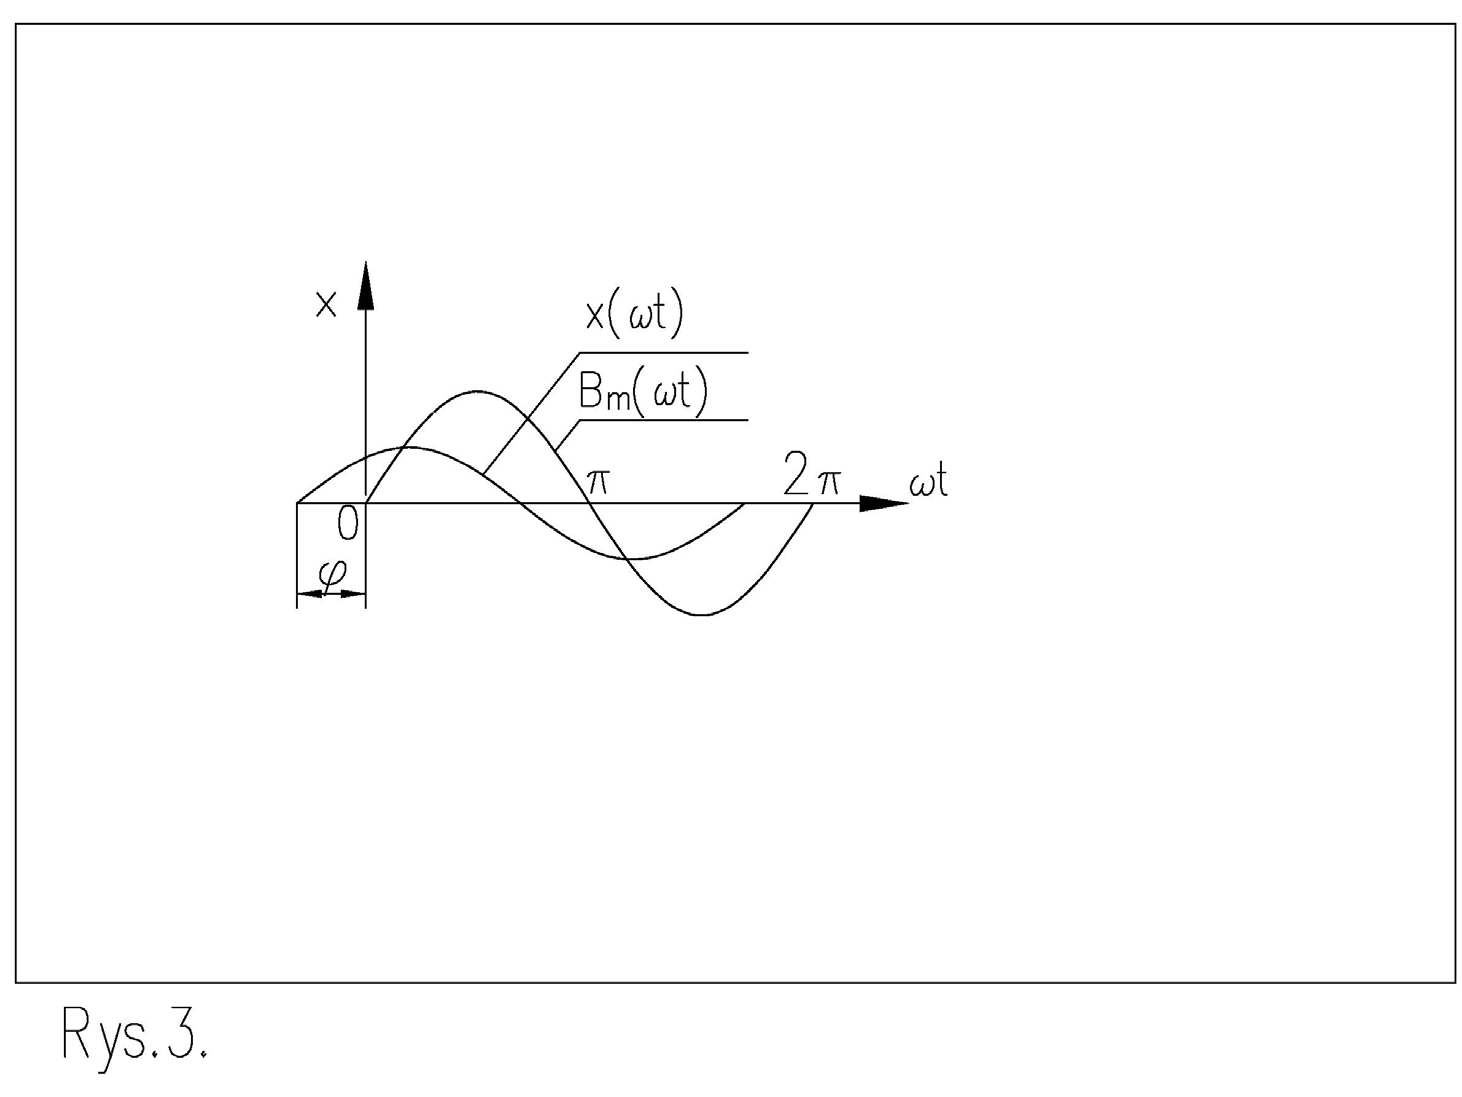
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔” ∙𝑟𝑟⃗ Zij draait mee met de schijf en de overtollige massa met hoeksnelheid ω, waarbij de richting van de straal waarop zij zich bevindt behouden blijft. We stellen vast dat de waarde van de traagheidskracht exponentieel toeneemt met de verandering van het toerental. Onder invloed van deze kracht gedraagt de rotor zich op een specifieke manier. Figuur 4 toont de golfvormen van de traagheidskracht door onbalans en van de massabeweging. Het is duidelijk dat de kracht de beweging in de rotatie van de rotor met een hoek φ vooruitloopt. De waarde van deze hoek hangt af van het toegepaste toerental, de stijfheid en de demping.
Figuur 5 toont de onderlinge ligging van de krachten in punt 0 op het fasevlak. De verticale as toont de krachten die afhangen van de verplaatsing van punt 0, en de horizontale as toont de krachten die afhangen van de verplaatsingssnelheid in het midden van de schijf. Op de rotor roteren alle krachten, inclusief de kracht van de Bₘ, met een toerental ω. Hun onderlinge hoekstand (voor een bepaalde rotor met een onveranderlijke fundering op de tandwielas) verandert in de loop van de tijd niet, voor het gekozen toerental.
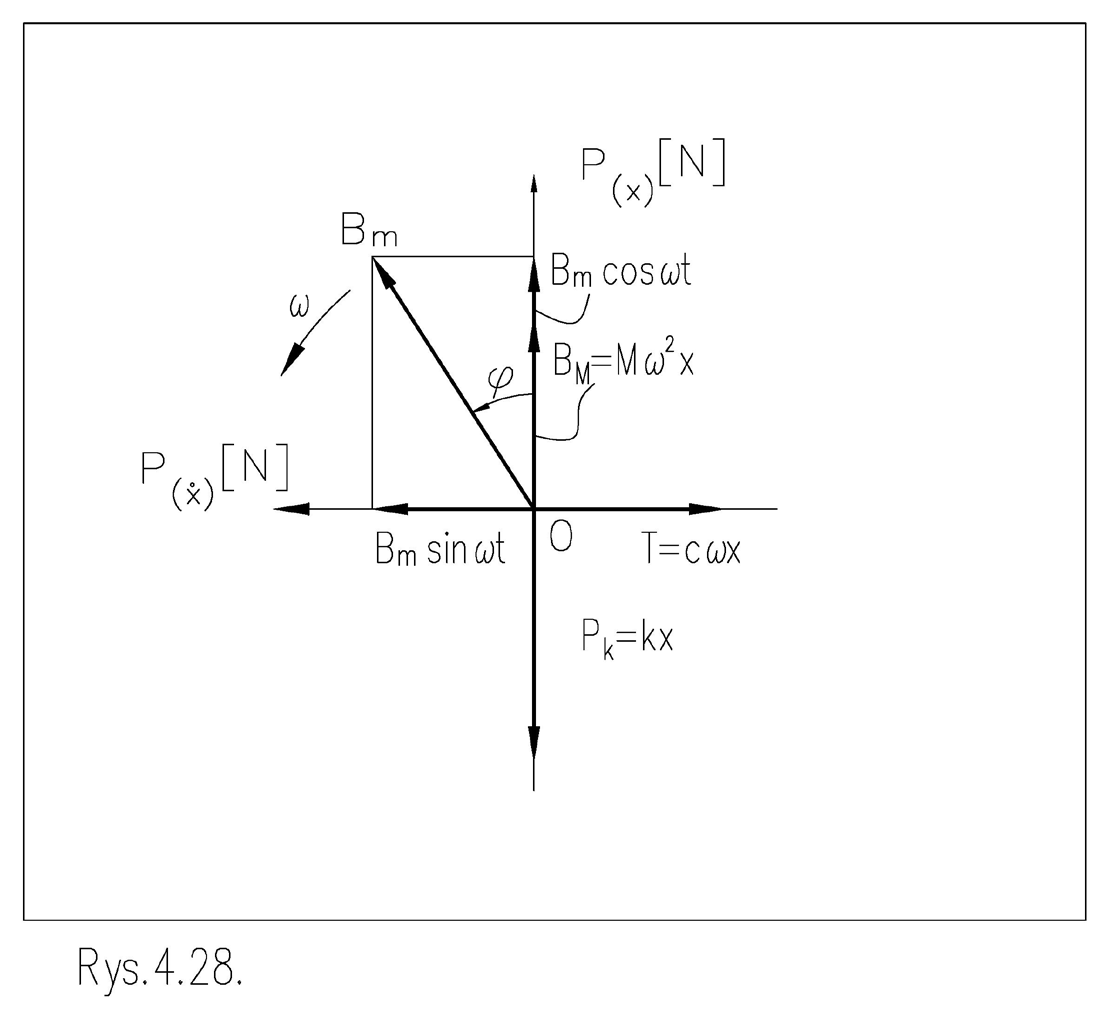
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) waarbij de hoek b) waarbij Geval a) doet zich voor wanneer de frequentie ω die voortvloeit uit het toerental van de schijf een waarde aanneemt die overeenkomt met de zogeheten eigenfrequentie, meestal aangeduid met het symbool ωₙ. Het systeem bevindt zich dan in de zogeheten resonantie, waarbij de amplitude van de beweging toeneemt. Daardoor nemen alle krachten toe.
Geval b) doet zich voor wanneer de frequentie ω die voortvloeit uit het toerental van de schijf een hogere waarde aanneemt dan de eigenfrequentie.
𝜑𝜑= % “
𝜑𝜑> % “
Resonantie en traagheidsaanstoting
Bij resonantie is de uitwijking van de beweging het grootst wanneer de kracht door demping een grote waarde bereikt. Na resonantie neemt de traagheidskracht toe. De amplitude ervan hangt kwadratisch af van de frequentie ω. De kracht door onbalans ondersteunt dus de werking van de kracht door stijfheid, die samen weerstand bieden aan de kwadratisch toenemende traagheidskracht.
De doorbuigingshoek onder invloed van de traagheidskracht φ neemt op superkritische balanceermachines waarden aan die dicht bij 180° liggen. Bij het balanceren in de eigen lagers kunnen deze machines een groter variatiebereik bestrijken.
Onbalans is een aanstuurkracht op de rotor die traagheidskracht wordt genoemd. De naam komt van de traagheidskracht die door de rotatie wordt veroorzaakt. De waarde van de kracht door onbalans hangt af van de frequentie die uit de rotatie voortvloeit. Door deze afhankelijkheid gedraagt het systeem zich op een specifieke manier bij hoge toerentallen, dat wil zeggen boven resonantie.
Een belangrijke eigenschap van het systeem blijkt uit de vermenigvuldigingsfactor, die als volgt is gedefinieerd:
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 De bovengrens van de verhouding is:
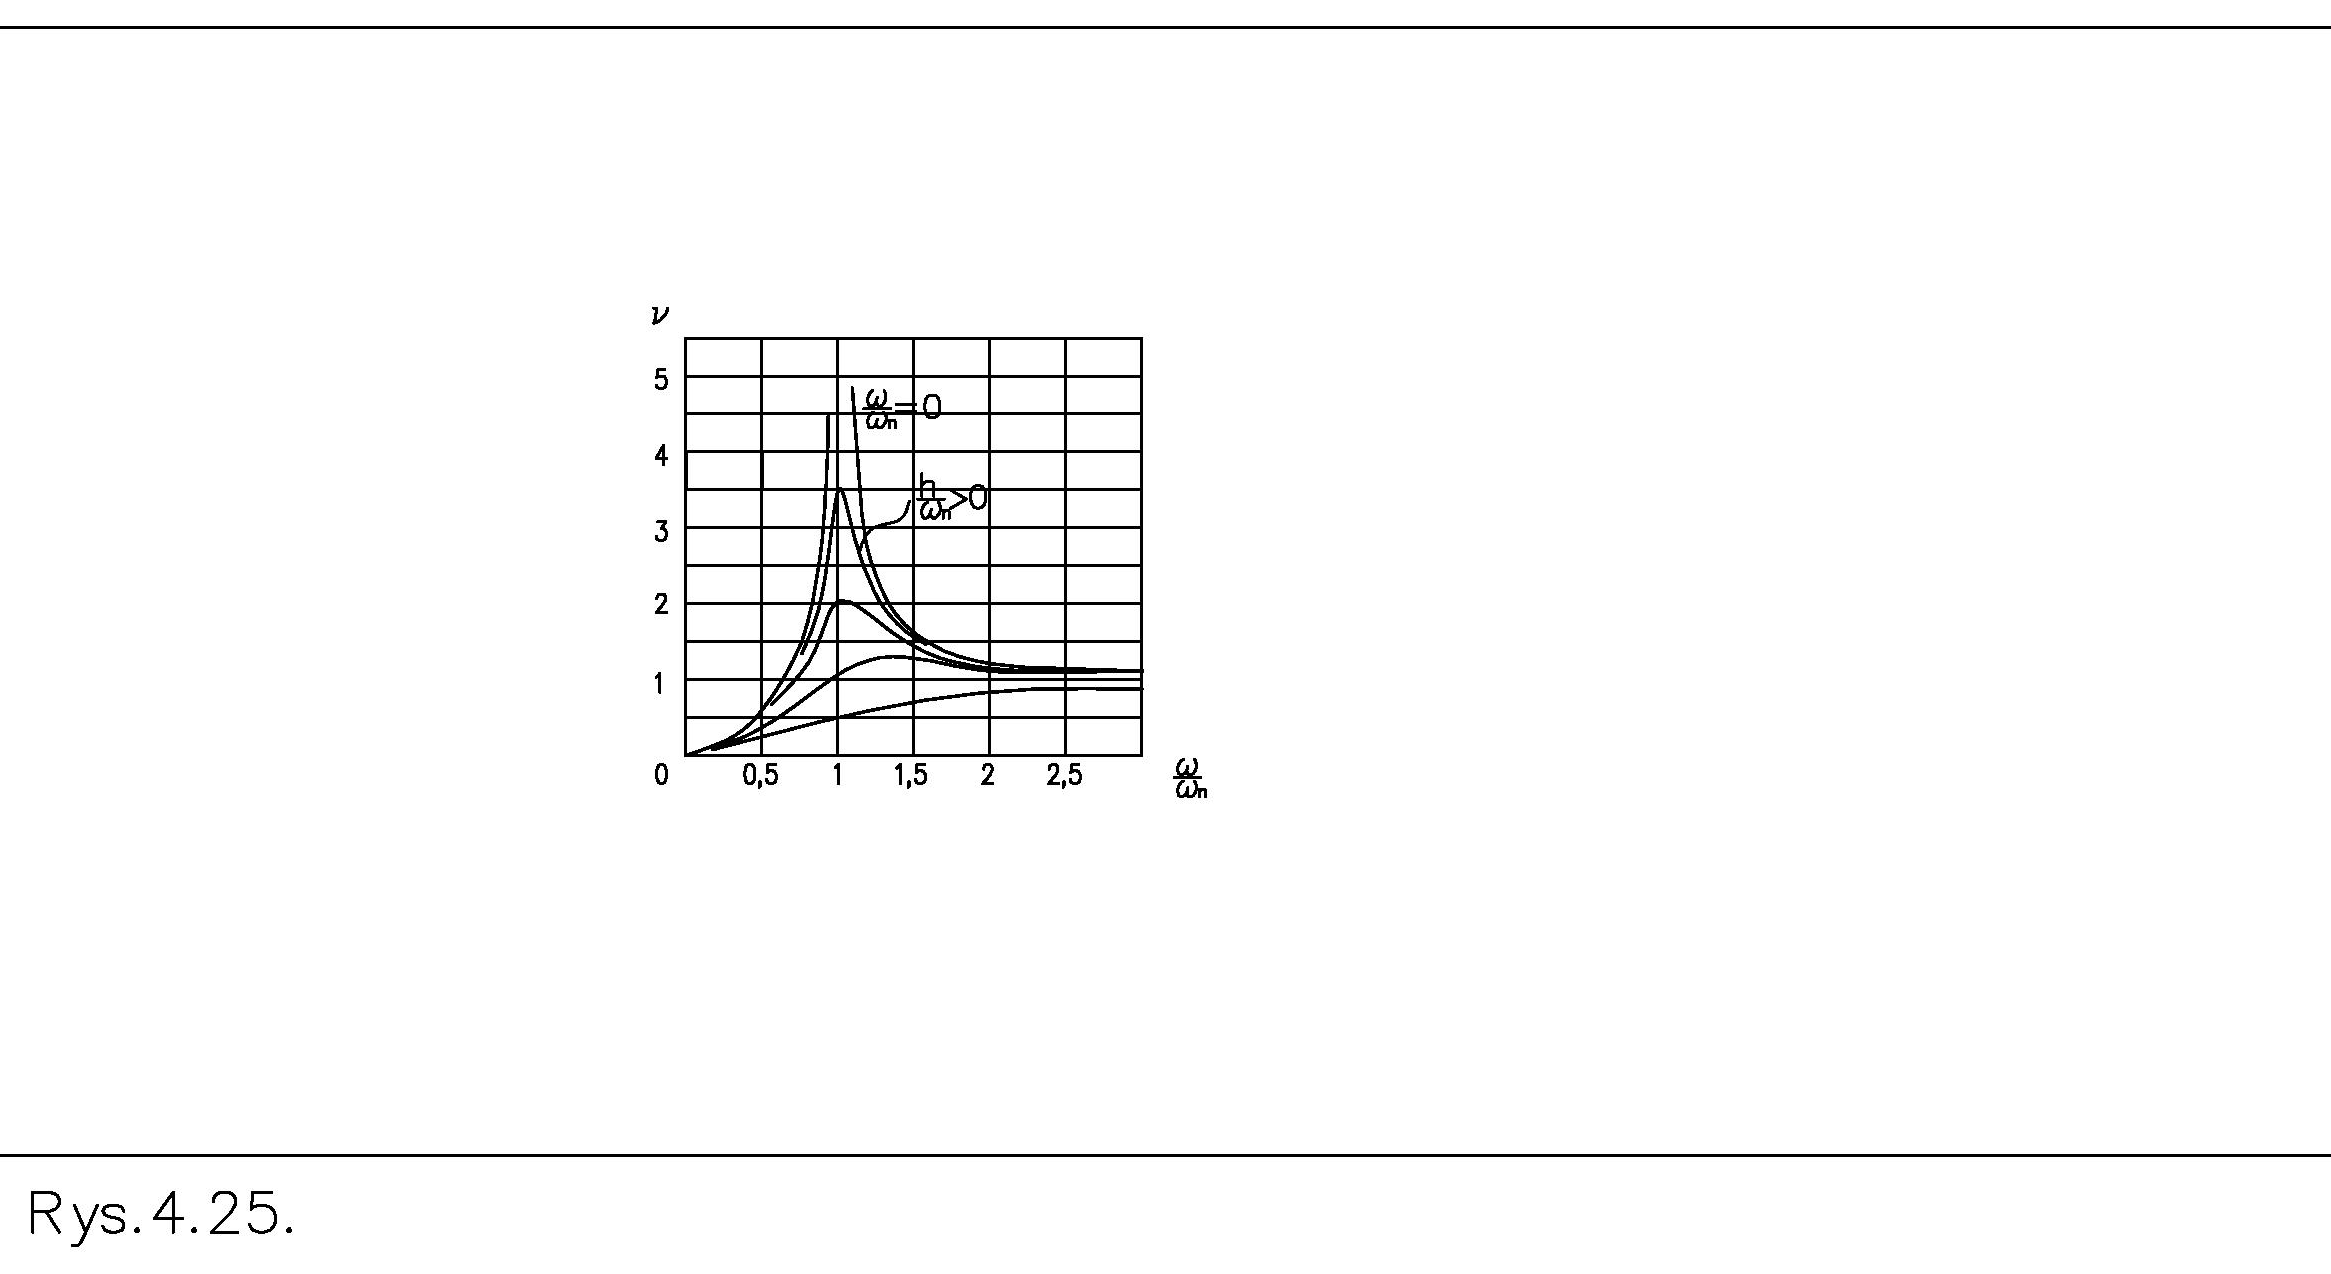
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
& ; = 1 |%| Het verloop van de waarde van de vermenigvuldigingsfactor, of amplitude van de beweging, in functie van de frequentie ω, is weergegeven in de amplitudekarakteristiek in Figuur 6. Daaruit blijkt dat bij hoge toerentallen de amplitude van de beweging gelijk is aan de excentriciteit van de schijf e. Het fasediagram toont dat de hoek φ bij deze toerentallen waarden aanneemt die dicht bij π liggen. Dit betekent dat de verplaatsing in tegenfase verloopt. Hoe groter de demping c, hoe geleidelijker de veranderingen in amplitude en fase verlopen wanneer het toerental wordt gewijzigd.
De bovenstaande eigenschap van de roterende massa heeft gevolgen voor de beweging van een rotor met lengte L. Ze maakt het mogelijk dat zich in slappe rotoren opeenvolgende eigenmodi van doorbuiging vormen. Dit vraagstuk komt afzonderlijk aan bod bij de analyse van het gedrag van buigzame rotoren.
Balanceren op subkritische balanceermachines
Bij het balanceren op onderkritische balanceermachines laten de bevestigingen de rotor enkel roteren. Door de constructie trilt de rotor wel. Hij voert uitsluitend een draaiende beweging uit. Als er een onbalans op de rotor aanwezig is, werken de daardoor opgewekte traagheidskrachten in op de steunelementen. De krachten worden gemeten en geanalyseerd.
Dergelijke eigenschappen worden bereikt door een voldoende grote steunstijfheid. Die is groot genoeg om bij elk toerental van de rotor onder resonantie te blijven.
Hier kan een gangbare uitspraak in herinnering worden gebracht: onder resonantie wordt het gedrag van de rotor bepaald door de stijfheid van de ondersteuning, en boven resonantie door de hoeveelheid rotormassa en de verdeling ervan. Elke wijziging in de hoeveelheid of de verdeling van de massa vergt een nieuwe identificatie. Bij “zachte” balanceermachines maakt elke nieuwe rotor die wordt gebalanceerd, met een andere hoeveelheid massa en een andere verdeling ervan, al andere bewegingen, los van de onbalans. U kunt dus de gegevens van de ”oude” identificatie niet gebruiken voor de ”nieuwe” rotor.
Het zoeken naar de belasting vereist daarom een nieuwe identificatie.
Bij “harde” balanceermachines verandert de stijfheid van de steunen niet wanneer er van de ene rotor naar de andere wordt overgegaan. U kunt dus de gegevens van de ”oude”
identificatie om een rotor met een andere vorm of een ander gewicht te balanceren.
In de praktijk kunnen stijve ophangingen van steunrollen worden aangepast. Hun vervormingen zijn klein genoeg om hun invloed te beperken bij de berekening van onbalansen met vaste coëfficiënten voor verschillende toerentallen, die alleen afhangen van de rotormassa. Dit kunnen bijvoorbeeld drie reeksen coëfficiënten zijn die gelden voor het volledige toerentalbereik: lage, gemiddelde en hoge rotormassa.
Door het effect van de massahoeveelheid en -verdeling uit te schakelen op de krachten die tijdens de rotatie in de ondersteuning van een gebalanceerde rotor aanwezig zijn, ontstaan nieuwe procesmogelijkheden bij het balanceren, waaronder:
a) het identificatieproces loskoppelen van de rotor die op dat moment wordt gebalanceerd
b) keuze van de positie van de correctievlakken onafhankelijk van de positie van de testvlakken.
Waar komen deze mogelijkheden vandaan bij subkritische balanceermachines? Alleen de massakrachten die door onbalans worden veroorzaakt, vormen een variabele belasting op de rotorsteun. Een verandering van de rotatie leidt tot evenredige en voorspelbare veranderingen in de amplitudes van de massakrachten. Andere massakrachten zijn er niet. Door de stijfheid van de rotor verandert de onderlinge uitlijning van alle componenten van de onbalans niet wanneer de rotatie verandert. Twee heel verschillend ogende rotoren, bijvoorbeeld een lichte en een zware rotor, een slanke rotor en een massieve rotor, maar allemaal belast met dezelfde onbalans, gedragen zich op deze balanceermachine identiek. Dat betekent dat de variatie in steunbelasting in beide gevallen identiek zal zijn.
Kalibratie met een referentierotor
Als de identificatie niet samenhangt met de massa en de vorm van de rotor, kan het identificatieproces eenmalig voor alle rotoren worden uitgevoerd met behulp van een referentierotor. De gegevens van de identificatie moeten in het geheugen van de machine worden opgeslagen als kalibratiecoëfficiënten en worden gebruikt voor het daaropvolgende balanceren. Daarom worden deze machines na de assemblage op de werkvloer van de klant eenmalig gekalibreerd door de fabrieksservice. In de praktijk treden er tijdens de werking van de machine veranderingen op in de fundering en in de bevestiging van de machine aan de fundering. Daarom wordt de beste balanceerefficiëntie gewaarborgd door jaarlijks onderhoud door het team van de fabrikant van de balanceermachine.
Ter herinnering: een superkritische balanceermachine voert metingen uit wanneer de rotor zich steeds in dezelfde stand bevindt. Die stand is hoekmatig ten opzichte van de schoep en de traagheidskrachten vormen een veranderlijk krachtensysteem met meerdere componenten. Daartoe behoren een constante component door de onbalans en een veranderlijke component door de volledige rotormassa.
Een subkritische balanceermachine voert ook metingen uit wanneer de rotor zich steeds in dezelfde hoekstand ten opzichte van de schoep bevindt, maar de traagheidskrachten vormen een onveranderlijk systeem dat één reeks krachten bevat, namelijk die door onbalans. Er is geen scheiding tussen kracht en beweging, aangezien er geen zijwaartse beweging optreedt. De onveranderlijkheid van het systeem bestaat uit de gelijke afhankelijkheid van het toerental voor alle elementen van de reeks en uit de constantheid of nulstelling van de hoek φ (Figuur 6).
Op een onderkritische balanceermachine nemen we een kinetostatisch krachtensysteem waar met elementen die op een voorspelbare en berekenbare manier variëren bij een wijziging van het toerental.
Conclusie
- Het is niet mogelijk om de hoekpositie van de onbalans op de rotor rechtstreeks te tonen of te meten met een balanceermachine, vanwege de faseverschuiving tussen de massakracht van de onbalans en de rotatiebeweging van de rotor, en de optelling van bewegingen die volgens meerdere vrijheidsgraden verlopen. Een belemmering is de invloed van de massakrachten die ontstaan door de dwarse trillende beweging van de rotor. De mogelijkheid om de plaats van de overtollige massa te bepalen ontstaat bijvoorbeeld na een test met proefgewichten en berekeningen waarin de reactie van de rotor op die gewichten wordt meegenomen. Het gebruik van proefgewichten wordt in deze tekst niet getoond.
- Een gemeenschappelijk kenmerk van het balanceren van rotoren in eigen lagers en op superkritische balanceermachines is dat vóór elke balanceerbewerking de zogenoemde beperkte dynamische identificatie van het systeem rotor + steun met proefgewichten wordt uitgevoerd. Een dergelijke test is bedoeld om het gedrag van het systeem te controleren: een bepaalde rotor + fundering, onder invloed van een externe belasting op bijvoorbeeld twee punten en bijkomend op een willekeurig punt, maar in dezelfde richting. De directe reden voor de noodzaak van de test is de aanwezigheid van massakrachten van de volledige massa van de rotor tijdens het uitvoeren van trillingen, onafhankelijk van de massakrachten van de onbalans.
- Het belangrijkste voordeel van subkritische ten opzichte van superkritische balanceermachines is de mogelijkheid om de kalibratiecoëfficiënten die bij één enkele identificatie met een referentierotor zijn verkregen, te gebruiken om andere, uiteenlopende rotoren te balanceren. De onafhankelijkheid van de berekening van de onbalans ten opzichte van de hoeveelheid en de massaverdeling van de rotor die wordt gebalanceerd, is bereikt door de dwarstrillingen van de rotor tijdens de rotatie te elimineren.