Em geral, o movimento de um rotor rígido está limitado sobretudo ao que as suas ligações permitem. No entanto, o rotor pode mover-se de formas interessantes com os graus de liberdade que lhe restam.
Os elementos de movimento a considerar são a rotação, que contém duas componentes, e a vibração transversal, que também contém duas componentes.
Um rotor montado numa máquina rotativa, nas suas próprias chumaceiras, move-se durante a rotação de tal modo que dois pontos, situados no eixo de rotação (por exemplo, no plano das chumaceiras), descrevem movimentos segundo elipses ou circunferências. Para determinar este movimento, seria necessário obter, em cada moente do rotor, dois conjuntos de dados resultantes de medições.
Medição do movimento do rotor nas suas próprias chumaceiras
Ao equilibrar o rotor nas suas próprias chumaceiras, efetuamos medições na direção escolhida em dois locais desfasados entre si ao longo do eixo de rotação. Com sensores de vibração direcionais, realizamos a filtragem do sinal medindo a sua componente que atua na direção selecionada. Esta componente deveria ter uma forma de onda harmónica, mas é apenas próxima da harmónica, porque contém muitas interferências. Na máquina, as interferências provêm dos vários componentes que são excitados a mover-se. Por isso, um sinal útil é separado desta componente por meio de um circuito eletrónico com elevadas qualidades de filtragem. O método de filtragem é específico das máquinas de equilibragem, pois adapta-se à velocidade instantânea do rotor e não perde nenhuma das informações relevantes sobre a posição instantânea do rotor (incluindo a angular). O sinal útil obtido tem uma frequência correspondente à velocidade do rotor e uma forma de onda harmónica.
No texto que se segue, o segundo tipo de filtragem será deliberadamente omitido, para simplificar a descrição. Ainda assim, é sempre utilizado.
Este é o decurso da vibração, pelo que se medem parâmetros de vibração selecionados. A medição do desequilíbrio é indireta. Isto significa que o valor e a posição angular do desequilíbrio podem ser deduzidos de características do movimento do rotor diferentes das forças que têm origem direta no desequilíbrio. Figurativamente, pode dizer-se que o sistema de apoio do rotor «transforma forças em movimento».
Saber como se comportam os rotores em rotação facilita a retirada de conclusões corretas destas medições.
Duas famílias de máquinas de equilibragem: flexíveis e rígidas
A equilibragem de rotores em máquinas de equilibragem estacionárias pode ser feita de duas formas que se foram tornando comuns, ao longo do tempo, pela seguinte ordem:
a) em equilibradoras supercríticas, habitualmente designadas equilibradoras «flexíveis»
b) em equilibradoras subcríticas, habitualmente designadas equilibradoras «rígidas».
Nas equilibradoras supercríticas, a forma de procurar o desequilíbrio é semelhante à equilibragem nas suas próprias chumaceiras. Aí, medimos o movimento e procuramos as forças que o provocam.
Nas máquinas de equilibragem subcríticas, as ligações só permitem que o rotor rode, pelo que se medem apenas as forças de inércia provocadas pelo desequilíbrio.
Equilibragem em máquinas de equilibragem supercríticas
Equilibragem em máquinas de equilibragem supercríticas Para compreender o processo de determinação da posição e dos valores das massas em excesso (não compensadas na face cilíndrica oposta do rotor por outra massa) que originam desequilíbrio, é necessário analisar o movimento oscilatório de um sistema com dois graus de liberdade.
Os projetistas de máquinas de equilibragem simplificaram o método de aquisição de dados, dando ao rotor ligações, nos pontos de apoio, que o obrigam a mover-se num plano, normalmente horizontal. O movimento no plano é um movimento com dois graus de liberdade (não se inclui a rotação). Este número de graus de liberdade é suficiente para encontrar ambas as componentes do desequilíbrio. As equilibradoras são chamadas supercríticas porque a rigidez do apoio na horizontal é tão pequena que, mesmo com poucas rotações, o rotor fica acima da ressonância.
Assim, a primeira filtragem do sinal, a que chamamos mecânica, é efetuada pelos elementos de apoio. A eliminação das interferências da componente harmónica é realizada durante a equilibragem nos modos próprios das chumaceiras, isto é, com o auxílio de um sistema eletrónico.
Modos próprios e componentes do desequilíbrio
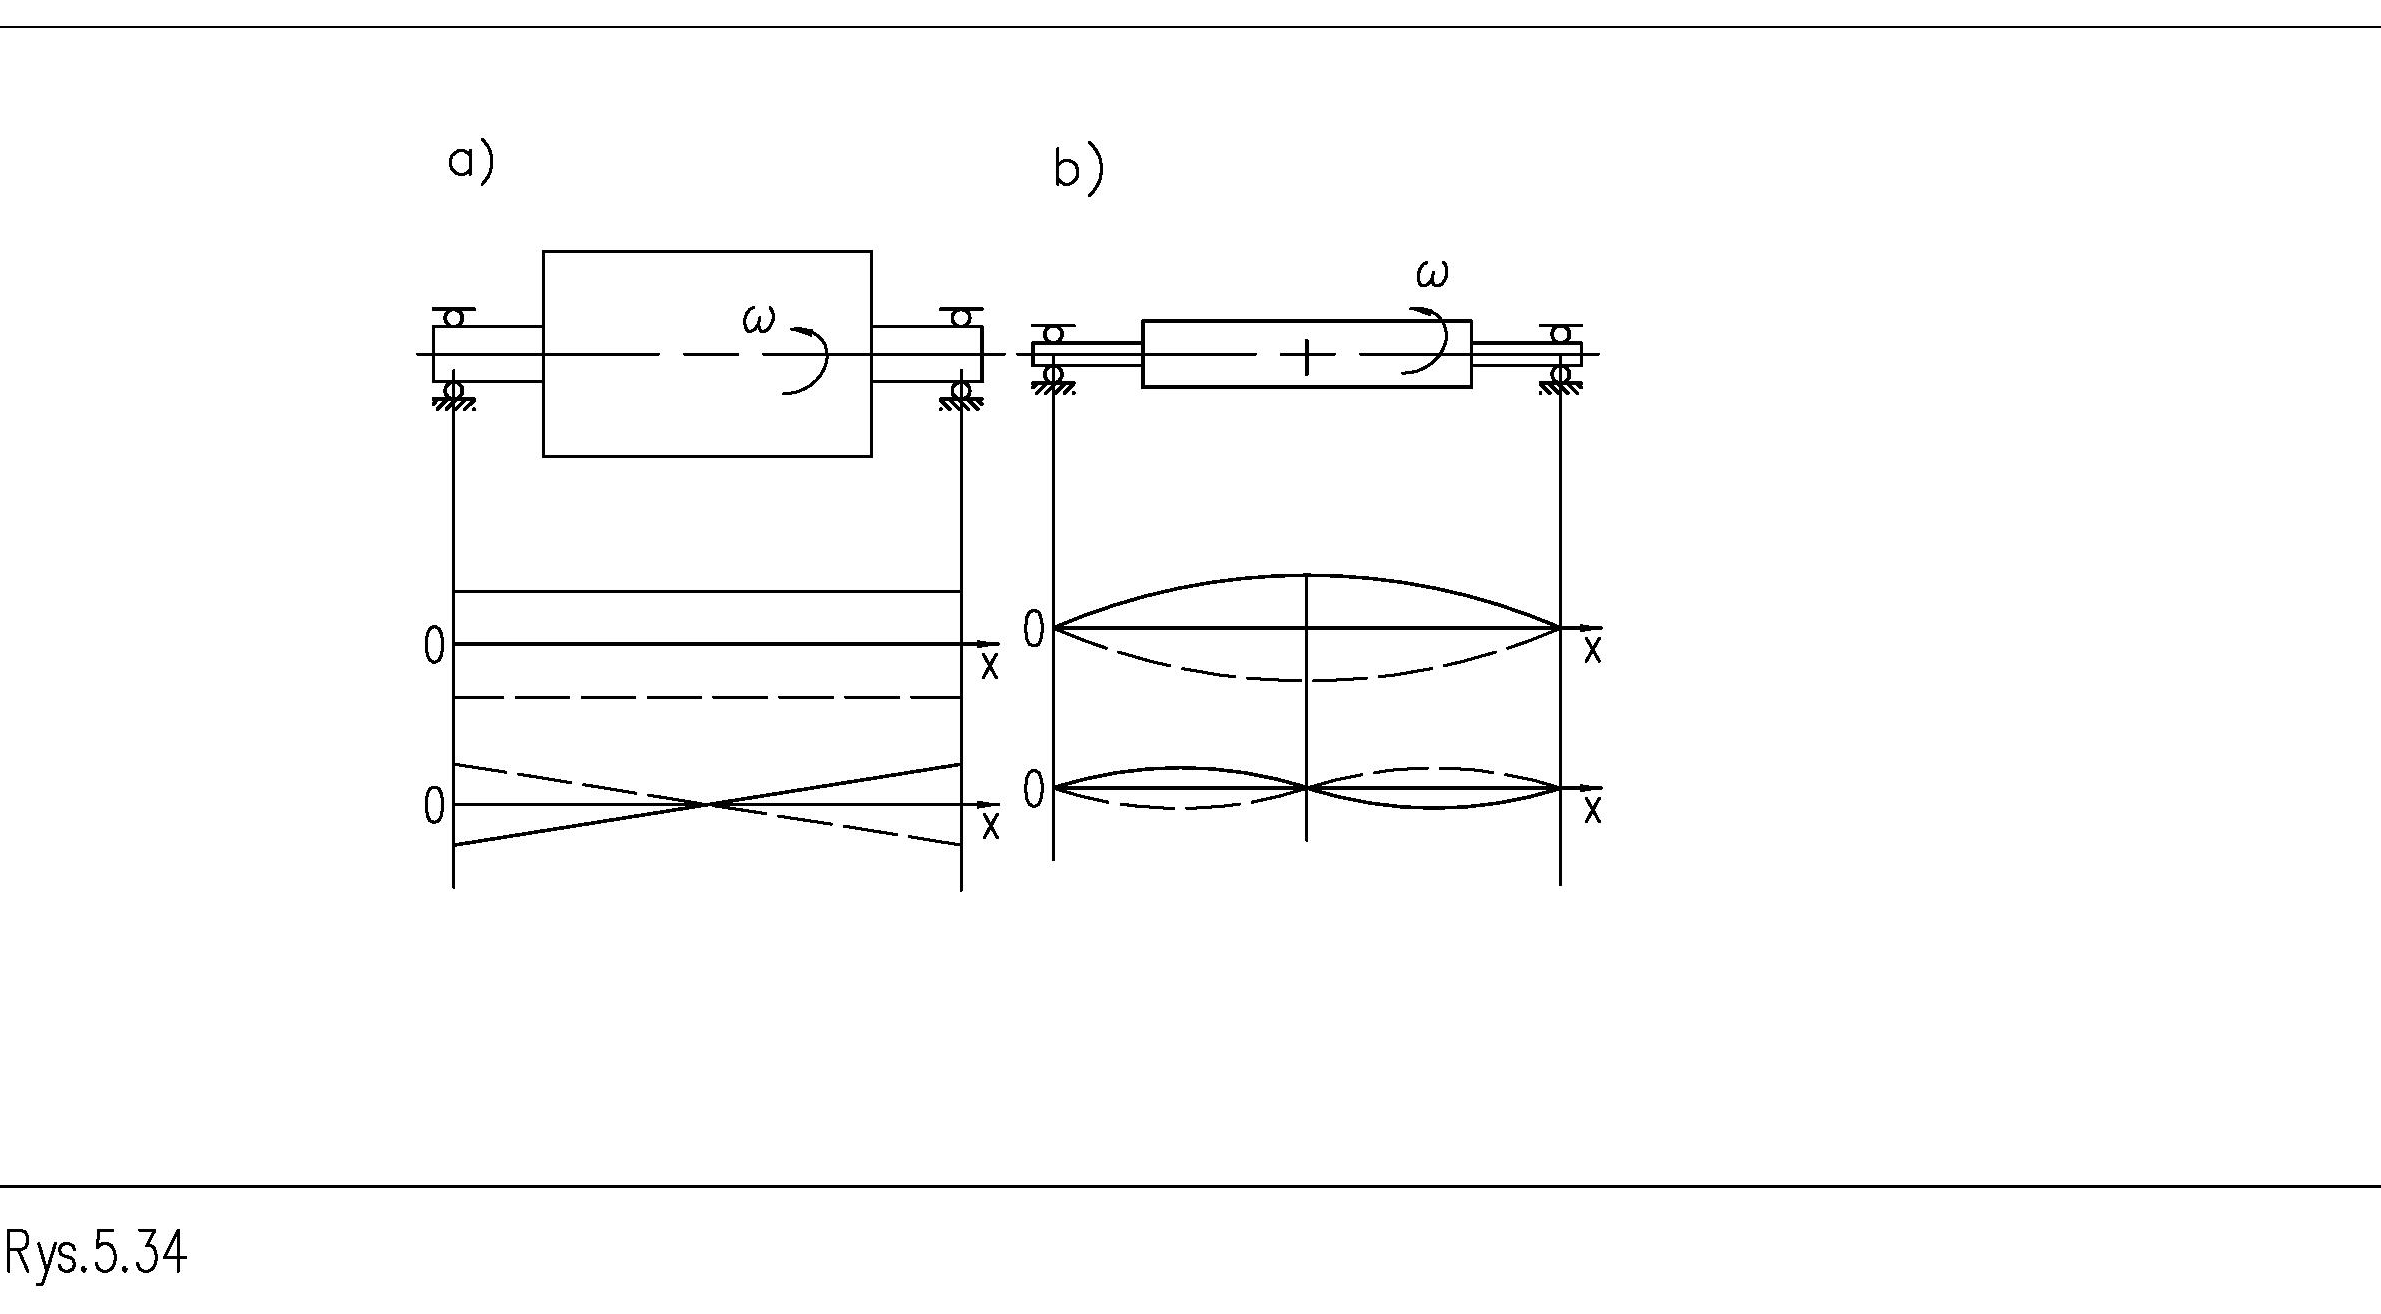
A figura 1 mostra os movimentos que pode executar um rotor rígido e perfeitamente simétrico assente numa equilibradora supercrítica. Esses movimentos podem ser:
a) linear e paralelo ao eixo de rotação
b) angular e com lugar, por exemplo, no plano horizontal.
Cada um dos movimentos referidos chama-se modo próprio. Os rotores rígidos não apresentam outros modos próprios.
Cada um destes movimentos é causado por uma excitação diferente. O movimento linear é causado por uma força resultante de um desequilíbrio. Esse desequilíbrio é vulgarmente designado por estático. O movimento angular é conhecido como momento resultante do desequilíbrio. Estes são vulgarmente designados por dinâmicos. Se o rotor estiver sujeito a ambas as componentes do desequilíbrio, executa os dois movimentos em simultâneo.
Não obstante a afirmação anterior, deve notar-se também que o movimento é a soma de dois modos próprios apresentados na Figura 1. Assim, a amplitude e a fase medidas pelos sensores são estabelecidas como a soma das duas componentes. A soma dos movimentos pode resultar em valores diferentes, que se situam numa ampla gama de variação. A Figura 2 mostra esquematicamente as componentes do desequilíbrio.
A figura 2 mostra as componentes do movimento do rotor causadas pelas componentes do desequilíbrio:
a) linear, causado por carga estática
b) angular, causado por carga dinâmica
c) misto, causado por ambas as componentes A medição ocorre uma vez por rotação e sempre na mesma posição angular do rotor relativamente à lâmina. Deste modo, um rotor em movimento rotativo é «visto» pela equilibradora como se não estivesse a rodar. O fenómeno dinâmico é observado como cinetostático.
O método e o momento da medição são assegurados por sistemas mecânicos e eletrónicos adequadamente construídos. Os sensores de vibração, fixados nos apoios das equilibradoras, medem a soma de ambos os movimentos realizados na direção do eixo e da ação dos sensores.
O funcionamento das equilibradoras supercríticas difere do das equilibradoras subcríticas pelo facto de, durante as medições, o rotor efetuar movimentos alternativos horizontais além do movimento rotativo. Os movimentos alternativos induzem forças de inércia adicionais na massa do rotor, provenientes de toda a massa. Essas forças são perturbações, e a afirmação anterior tem implicações.
Devido à complexidade do problema, a identificação é feita não só nos locais e na direção comum dos sensores de vibração, mas também a uma velocidade de rotação específica. Pode mesmo dizer-se que a identificação analítica completa das alterações das forças de inércia provenientes de toda a massa do rotor é praticamente incalculável. Isto deve-se ao facto de depender não só da massa, mas também de um dos momentos de inércia da massa. Isto torna impossível desacoplar os planos de teste dos planos de correção no rotor. A correção tem de ser feita onde as massas de teste foram colocadas e onde foi realizada a identificação parcial.
Se os resultados da medição incluírem tanto os efeitos das forças de inércia rotativas provocadas pelo desequilíbrio como os efeitos estacionários, relativos ao apoio, resultantes de toda a massa do rotor, isso significa que:
a) dois rotores com a mesma massa, carregados com um desequilíbrio idêntico, mas com formas diferentes, comportar-se-ão de forma diferente na máquina de equilibragem às mesmas rotações
b) um determinado rotor não se comportará de forma dinâmica e idêntica quando as rotações variam, embora o desequilíbrio de um rotor rígido seja constante; consoante a quantidade e a distribuição da massa do rotor, a amplitude das vibrações medidas na direção selecionada nos apoios do rotor variará.
Além disso (como será demonstrado adiante), o alinhamento angular entre a força proveniente do desequilíbrio e o movimento do rotor altera-se. Isto deve entender-se no sentido de que o rotor, nas mesmas fases do deslocamento vibratório (por exemplo, na oscilação máxima), se encontra num ângulo de rotação diferente em relação à lâmina e a velocidades de rotação diferentes. Assim, isto significa que, além do movimento de rotação, o rotor executa uma rotação adicional de um pequeno ângulo, uma vez por cada alteração da velocidade de rotação.
Por conseguinte, cada processo de equilibragem de outro rotor, numa máquina de equilibragem supercrítica, é precedido da chamada identificação dinâmica parcial do rotor e dos apoios do sistema. Com esta identificação, determinam-se os coeficientes de calibração, bem como os valores e os ângulos reais de assentamento dos pesos de correção.
Os rotores em rotação, assentes em equilibradoras supercríticas, comportam-se de forma específica. Vamos acompanhar esse comportamento.
Um sistema modelo: disco desequilibrado sobre um apoio elástico
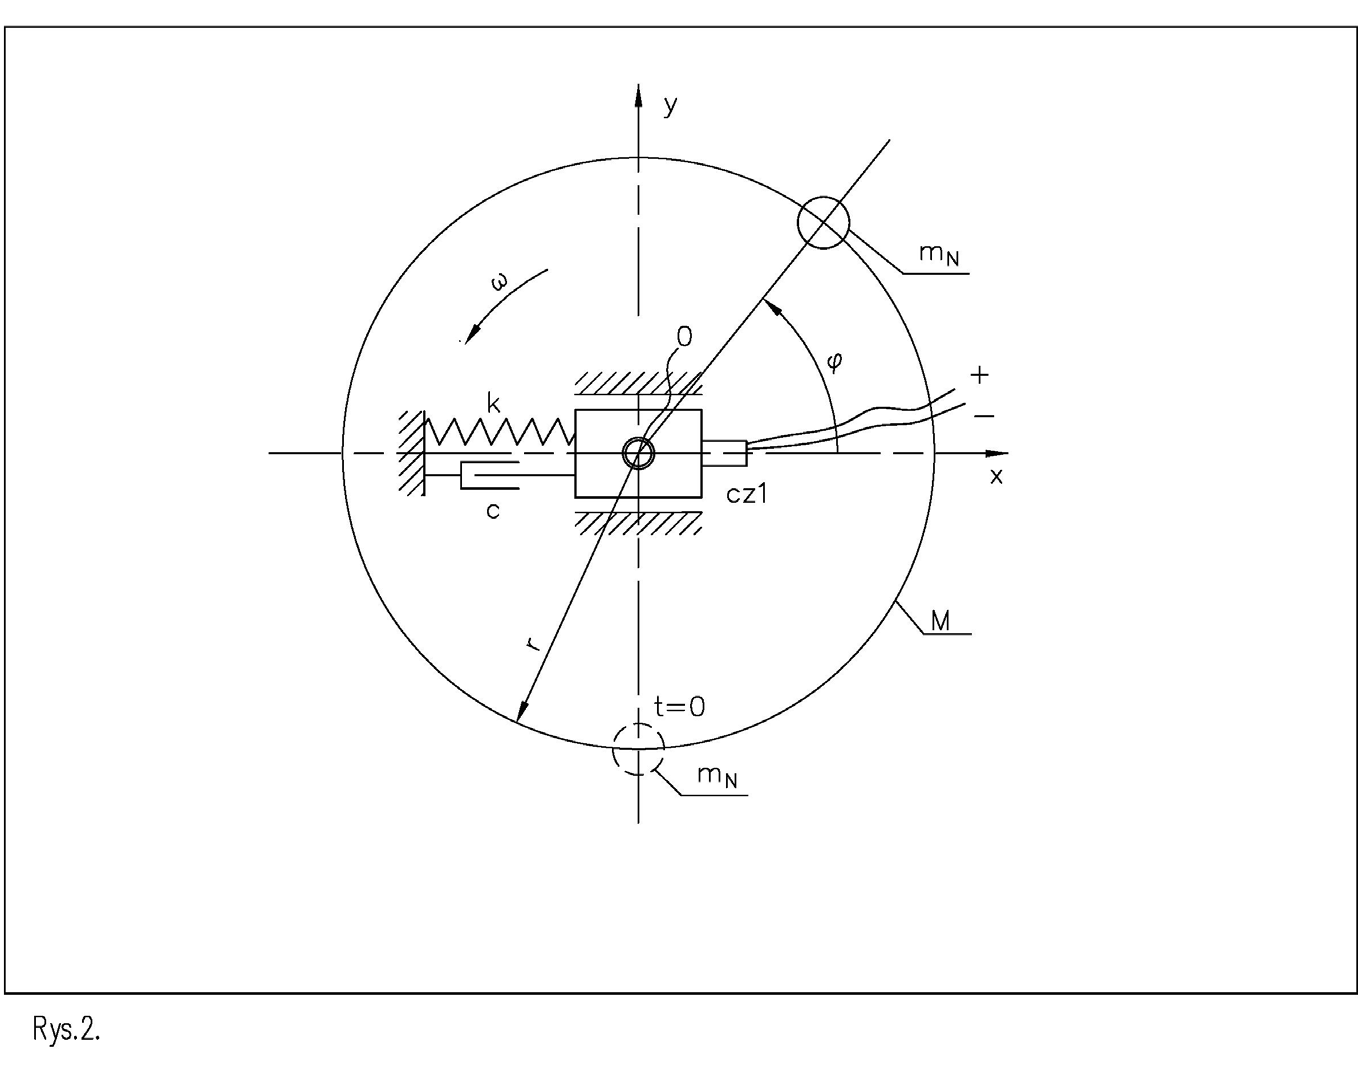
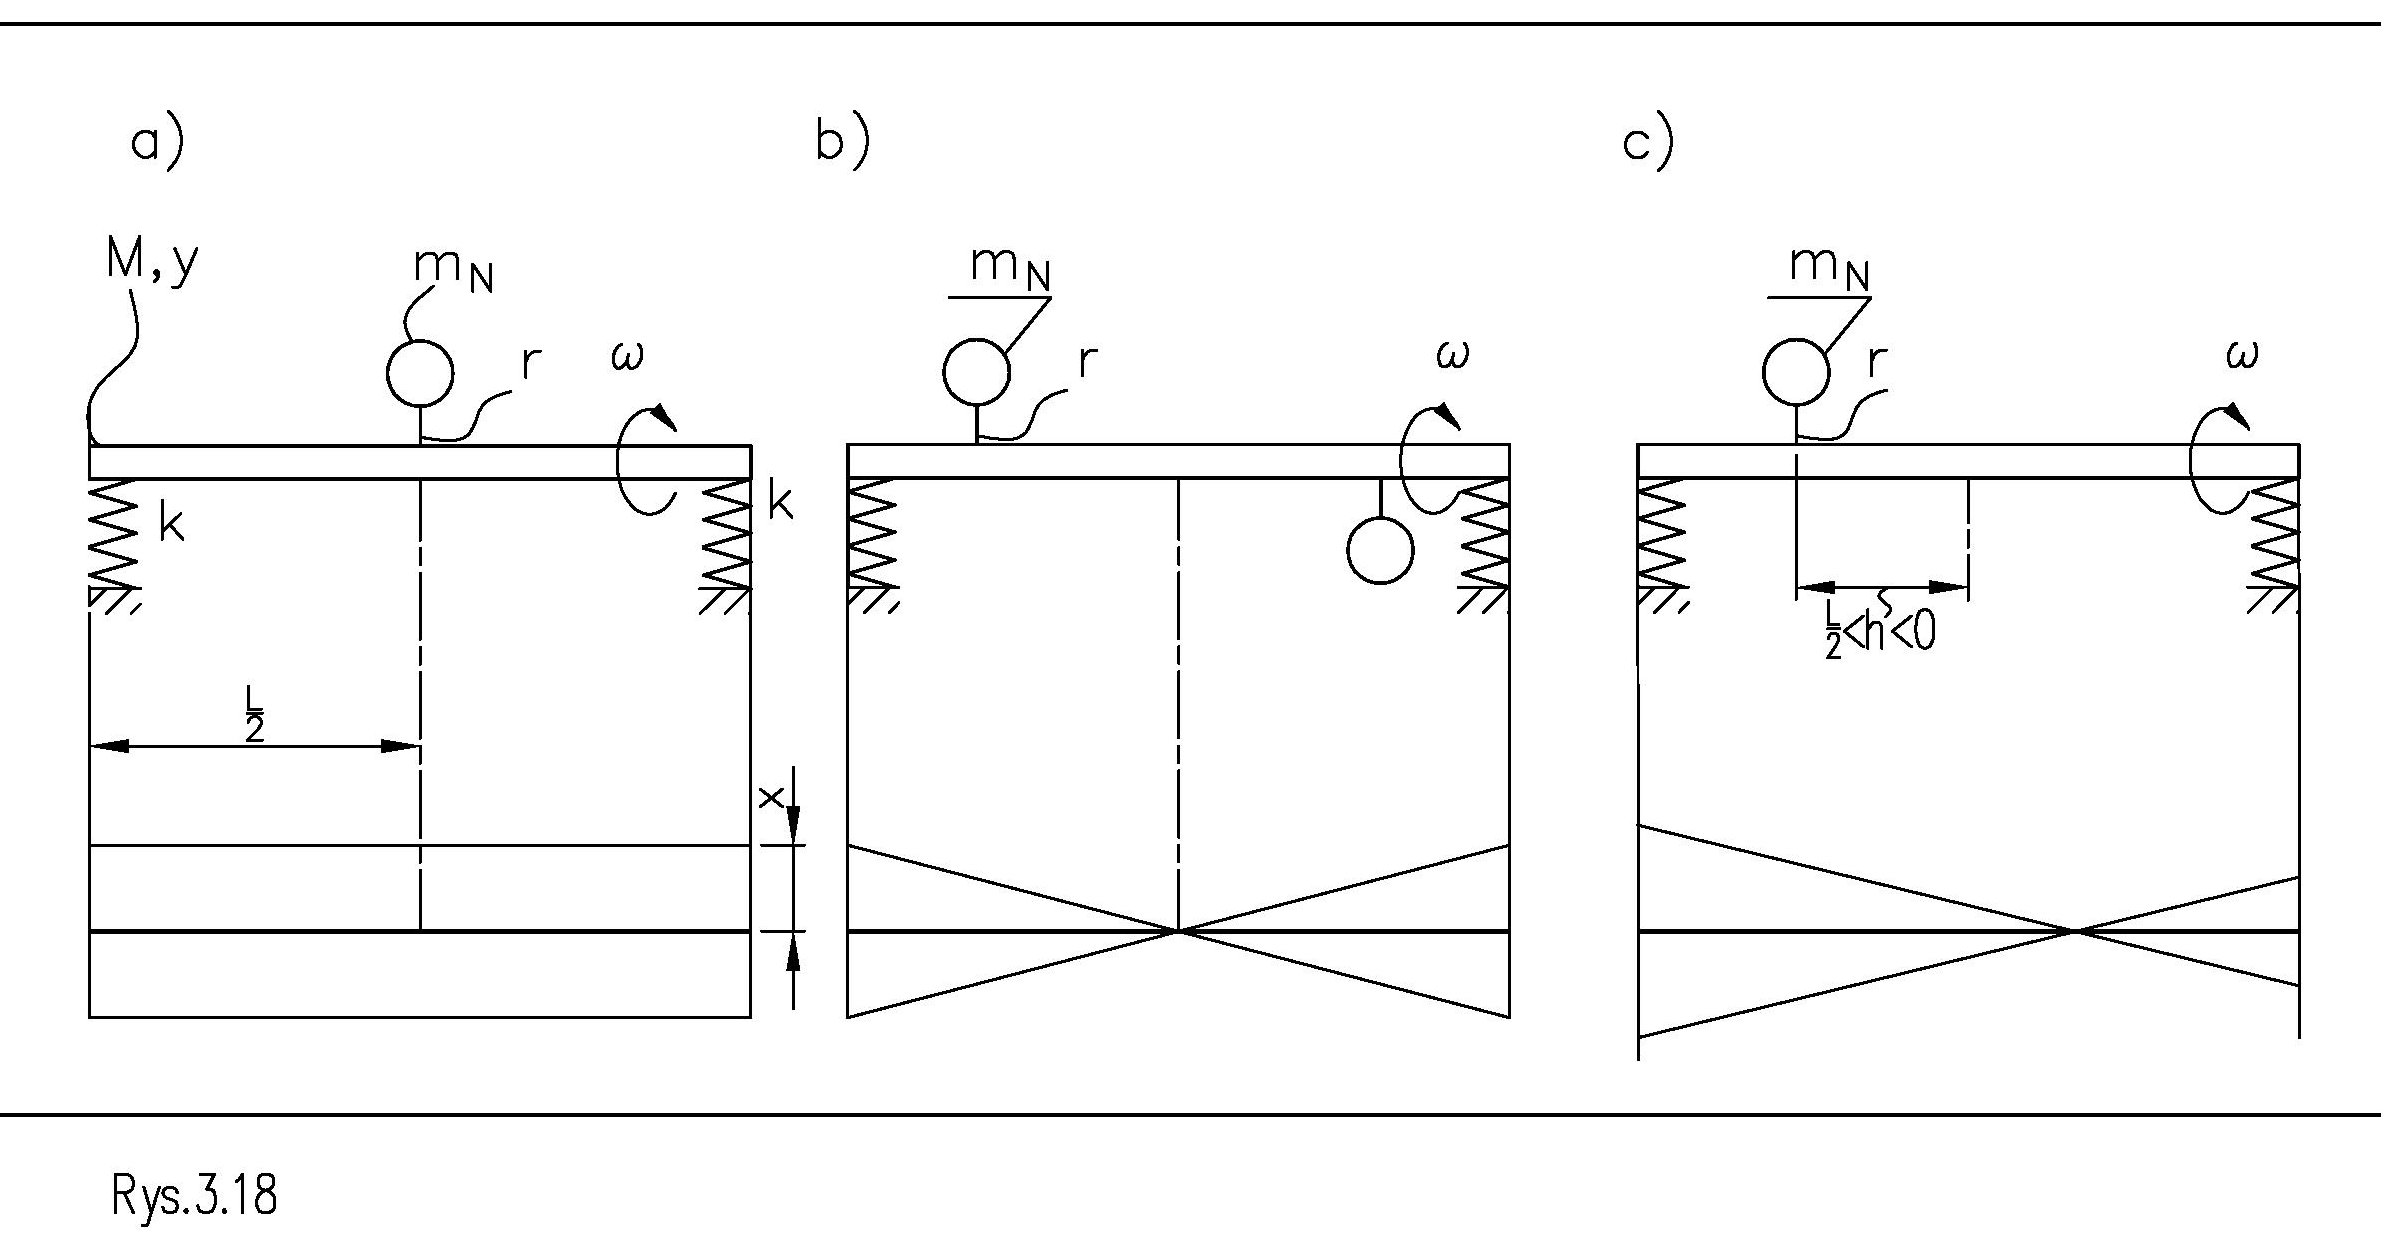
A figura 3 mostra um sistema: um rotor de massa M + um apoio com rigidez k e amortecimento viscoso c. Analisemos o comportamento de um sistema deste tipo.
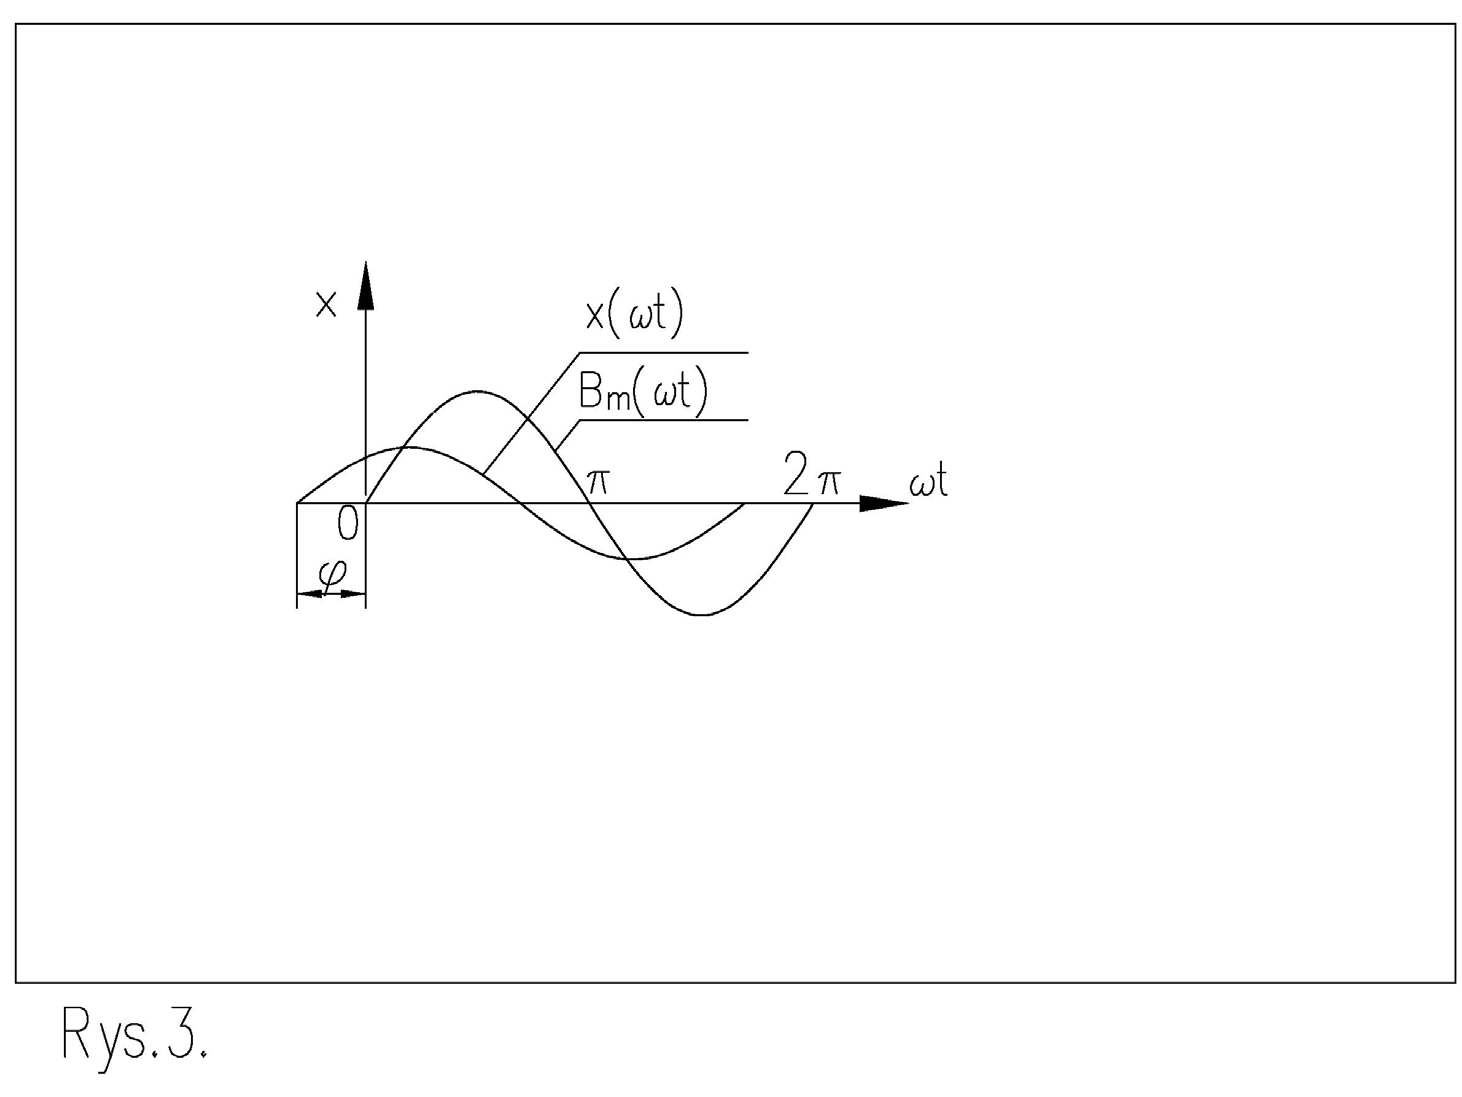
A sobreposição de ligações suscetíveis, como na Figura 3, filtra a componente do movimento na direção pretendida. Os sinais dos sensores nas equilibradoras são filtrados de forma semelhante. Os sensores extraem uma componente, que atua numa determinada direção, do sinal que gira com o rotor. A componente extraída tem uma forma de onda harmónica. Assim, a Figura 3 mostra o estado depois de filtrado o sinal útil.
A restrição do movimento da massa, impondo ao ponto 0 ligações sob a forma de um cursor, para que se mova ao longo de uma linha reta na direção x, não altera as direções estabelecidas das forças que atuam no ponto 0. O movimento do disco na direção do eixo x assume a forma de uma única componente harmónica.
A força centrífuga que impulsiona o movimento tem o valor:
𝐹𝐹⃗! = 𝑚𝑚! ∙𝜔𝜔" ∙𝑟𝑟⃗ Esta gira com o disco e o excesso de massa com velocidade angular ω, mantendo a direção do raio em que está assente. Note-se que o valor da força de inércia aumenta exponencialmente com a variação da velocidade de rotação. Sob a ação desta força, o rotor comporta-se de forma específica. A Figura 4 mostra as formas de onda da força de inércia resultante do desequilíbrio e do movimento da massa. Verifica-se que a força precede o movimento de um ângulo φ na rotação do rotor. O valor deste ângulo depende da velocidade de rotação aplicada, da rigidez e do amortecimento.
A Figura 5 mostra a disposição recíproca das forças no ponto 0 no plano de fase. O eixo vertical mostra as forças que dependem do deslocamento do ponto 0 e o eixo horizontal mostra as forças que dependem da velocidade de deslocamento no centro do disco. No rotor, todas as forças, incluindo a força proveniente de Bₘ, rodam a uma velocidade de rotação ω. O seu alinhamento angular mútuo (para um determinado rotor com uma fundação invariável na engrenagem de dentes retos) não se altera ao longo do tempo, para a velocidade de rotação selecionada.
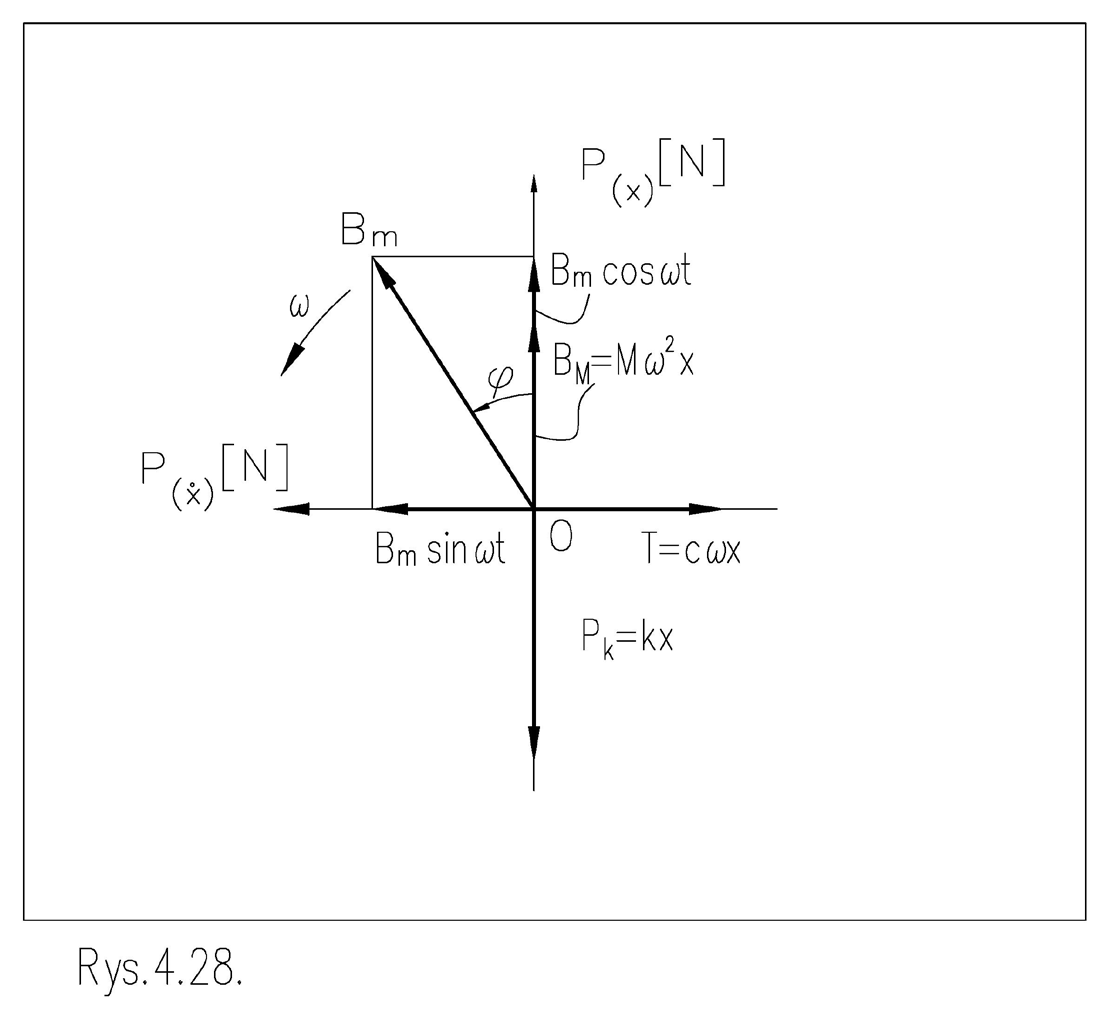
When the velocity changes, the mutual alignment changes depending on the amount of damping. In the figure, you can see that the forces balance each other in the direction of the vertical axis P(ẋ) as well as in the direction of the horizontal axis P(x). The horizontal component of the inertia force Bₘ balances the force from damping. The vertical component assists the inertia force coming from the mass of the disc M in order to balance the force coming from the stiffness Pk. Such a system of forces, in which the angle φ<π 2, occurs for subcritical speeds, occurs when the inertia force does not have a large amplitude and the deflection is significant. This system of forces is not the only system. Of all the others, two more can be distinguished:
a) em que o ângulo b) em que O caso a) ocorre quando a frequência ω resultante da velocidade de rotação do disco assume um valor correspondente à chamada frequência própria, geralmente designada pelo símbolo ωₙ. O sistema encontra-se então na chamada ressonância, em que a amplitude do movimento aumenta. Em consequência, todas as forças aumentam.
O caso b) ocorre quando a frequência ω resultante da velocidade de rotação do disco assume um valor superior à frequência própria.
𝜑𝜑= % "
𝜑𝜑> % “
Ressonância e excitação inercial
Na ressonância, a excursão do movimento é máxima quando a força de amortecimento atinge um valor elevado. Após a ressonância, a força de inércia aumenta. A sua amplitude depende da frequência ω elevada ao quadrado. Por conseguinte, a força resultante do desequilíbrio apoia a ação da força de rigidez, opondo-se ambas, em conjunto, à força de inércia, que aumenta com o quadrado.
O ângulo de deflexão da força de inércia φ assume valores próximos de 180° nas equilibradoras supercríticas. Na equilibragem em chumaceiras próprias, estas podem abranger uma maior gama de variação.
O desequilíbrio é uma excitação do rotor designada por excitação inercial. O nome deriva da força de inércia causada pela rotação. O valor da força resultante do desequilíbrio depende da frequência resultante da rotação. Esta dependência faz com que o sistema se comporte de forma específica a rotações elevadas, isto é, acima da ressonância.
Uma propriedade importante do sistema é indicada pelo fator de multiplicação, definido do seguinte modo:
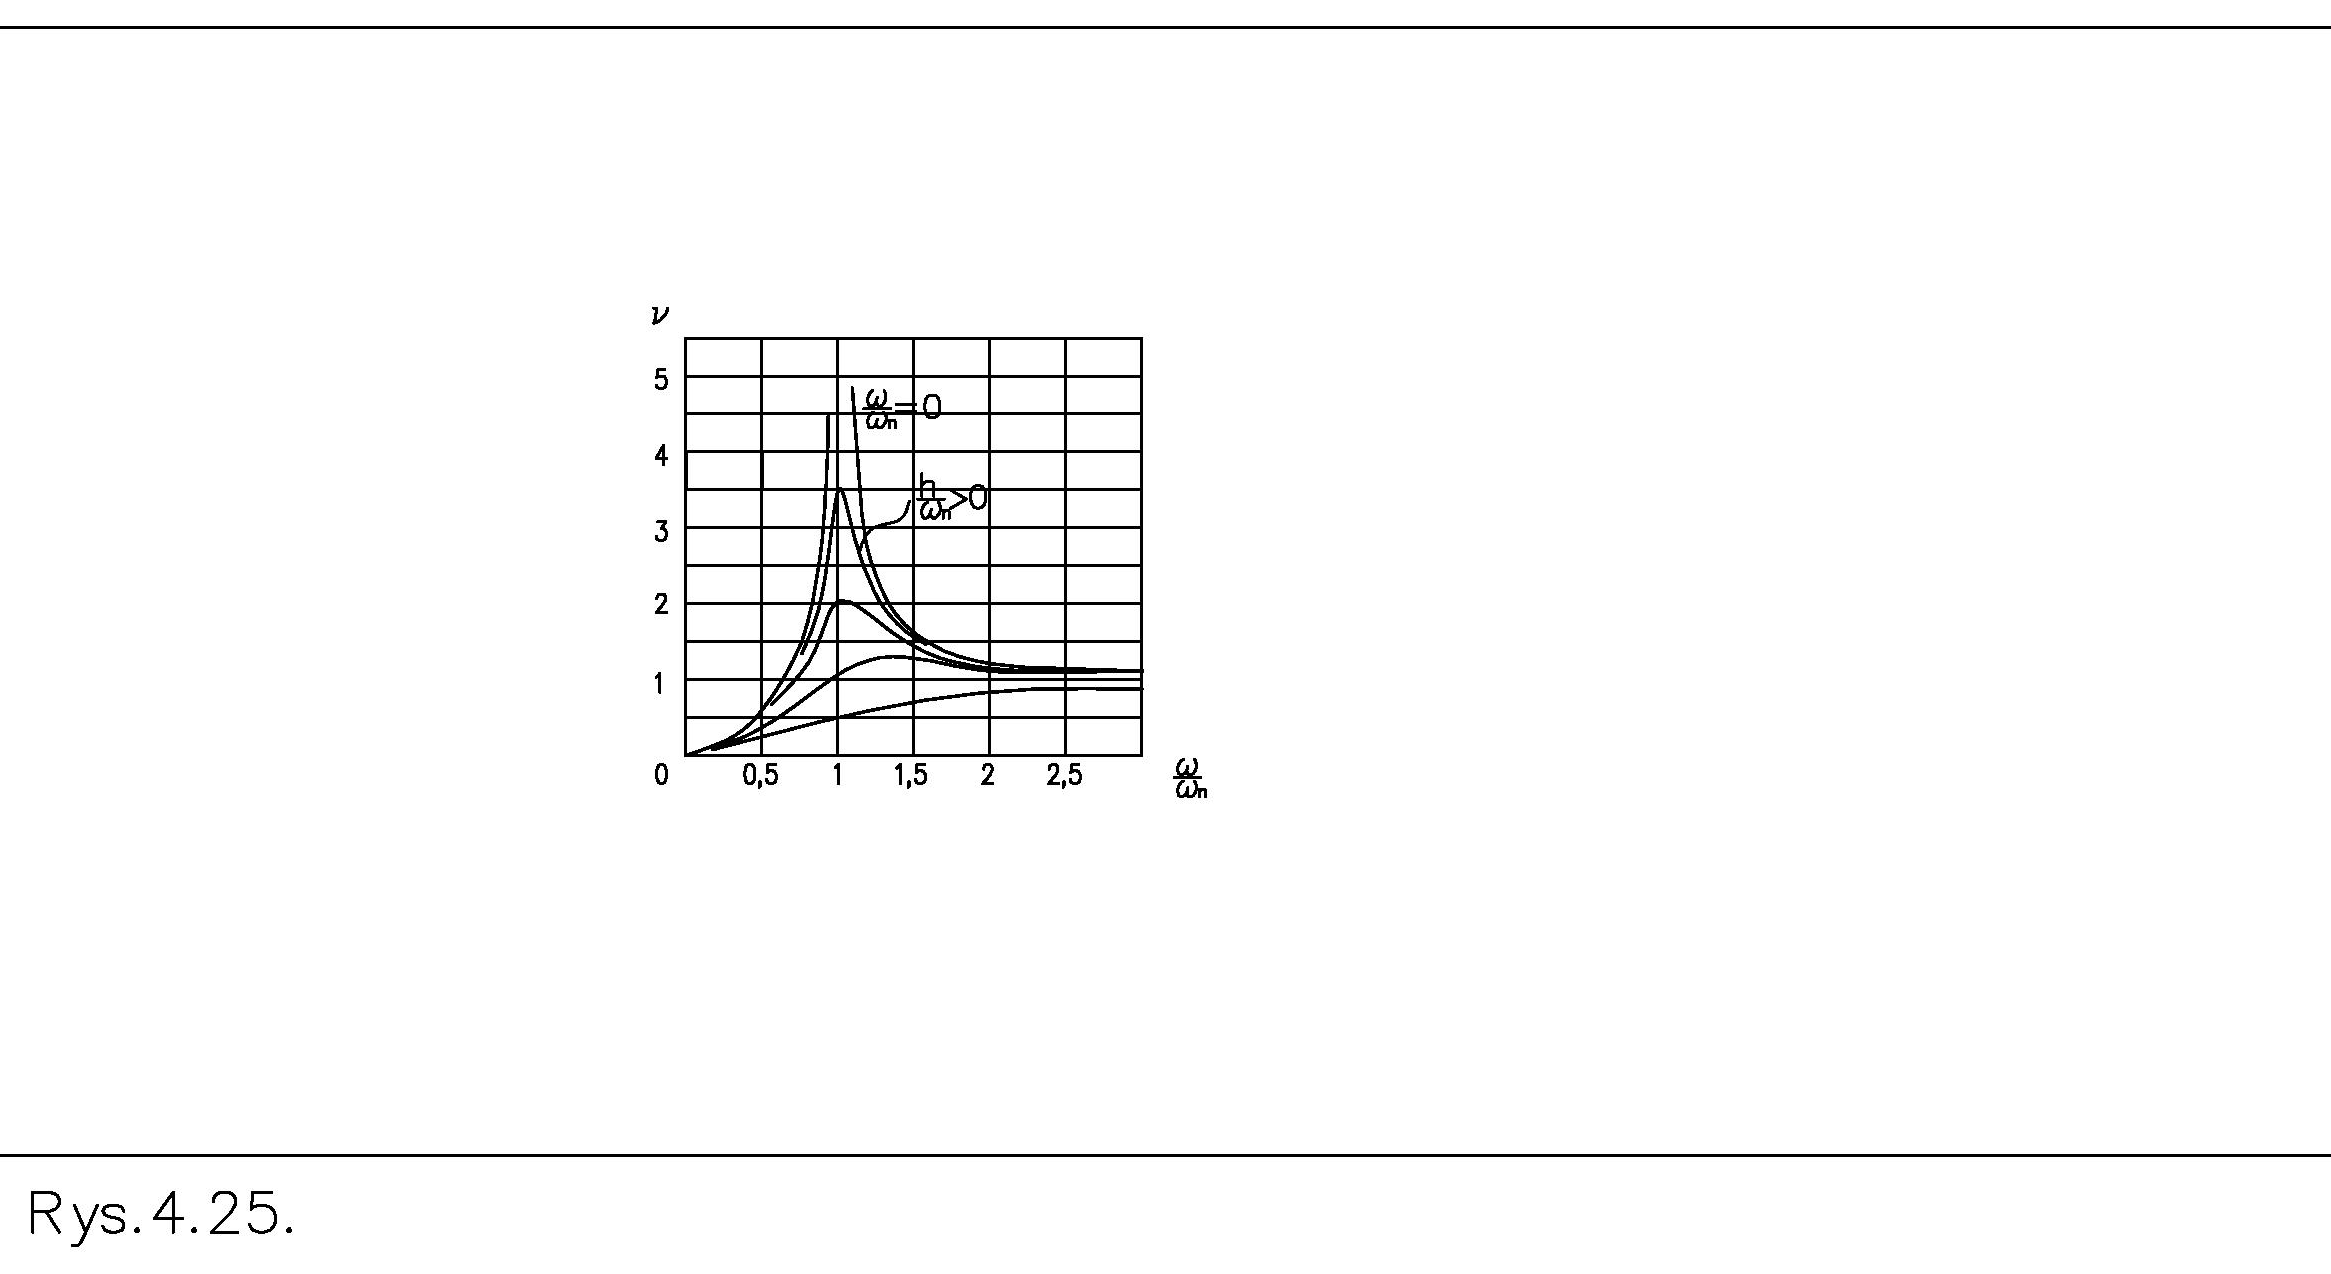
𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚𝑚 𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐𝑐 𝑏𝑏𝑏𝑏 𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢𝑢 = |𝑥𝑥| (2) 𝜈𝜈= ℎ𝑎𝑎𝑎𝑎𝑎𝑎 𝑜𝑜𝑜𝑜 𝑡𝑡ℎ𝑒𝑒 𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠𝑠 𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎𝑎 O limite superior da razão é:
𝑒𝑒 (3) 𝑙𝑙𝑙𝑙𝑙𝑙!→# :
& ; = 1 |%| A evolução do valor do fator de multiplicação, ou amplitude do movimento, em função da frequência ω, é mostrada na característica de amplitude da Figura 6. Esta mostra que, a velocidades elevadas, a amplitude do movimento é igual à excentricidade e do disco. O diagrama de fase mostra que, para estas velocidades, o ângulo φ assume valores próximos de π. Em consequência, isto significa que o deslocamento está em oposição de fase. Quanto maior o amortecimento c, mais suaves são as variações de amplitude e de fase quando a velocidade é alterada.
A propriedade acima referida da massa em rotação tem consequências no movimento de um rotor de comprimento L. Permite a formação de modos próprios sucessivos de deflexão em rotores esbeltos. Este problema será abordado em separado na análise do comportamento dos rotores flexíveis.
Equilibragem em máquinas de equilibragem subcríticas
Na equilibragem em equilibradoras subcríticas, as ligações só permitem ao rotor rodar. Por conceção, o rotor não vibra. Executa apenas movimento de rotação. Se existir um desequilíbrio no rotor, as forças de inércia que este gera atuam sobre os elementos de apoio. As forças são medidas e analisadas.
Essas propriedades são obtidas com uma rigidez de apoio suficientemente elevada, que o torne subressonante a qualquer velocidade do rotor.
Pode aqui recordar-se uma afirmação corrente: abaixo da ressonância, o comportamento do rotor é determinado pela rigidez do apoio e, acima da ressonância, pela quantidade de massa do rotor e pela sua distribuição. Qualquer alteração na quantidade ou na distribuição da massa exige uma nova identificação. Em máquinas de equilibragem «macias», cada novo rotor a equilibrar, com uma quantidade de massa e uma distribuição diferentes, realizará movimentos diferentes, independentemente do desequilíbrio. Assim, não é possível utilizar os dados da identificação «antiga» para o rotor «novo».
Por isso, a procura da carga exige uma nova identificação.
Nas máquinas de equilibragem «rígidas», quando se passa de um rotor para outro, a rigidez do apoio não se altera. Assim, pode utilizar os dados do rotor «antigo»
identificação para equilibrar um rotor de forma ou peso diferente.
Na prática, as suspensões rígidas dos rolos de apoio podem ser reformuladas. As suas deformações são suficientemente pequenas para que a sua influência possa ser minimizada no cálculo dos desequilíbrios, utilizando coeficientes fixos para diferentes rotações, dependentes apenas da massa do rotor. Podem ser, por exemplo, três conjuntos de coeficientes válidos para toda a gama de rotações: massa do rotor baixa, média e elevada.
A eliminação do efeito da quantidade e da distribuição de massa sobre as forças presentes no apoio de um rotor equilibrado em rotação abre novas possibilidades de processo na equilibragem, tais como:
a) desacoplar o processo de identificação do rotor que está a ser equilibrado
b) seleção da posição dos planos de correção independentemente da posição dos planos de ensaio.
De onde vêm estas capacidades nas equilibradoras subcríticas? Só as forças de inércia causadas pelo desequilíbrio constituem uma carga variável no apoio do rotor. A alteração da rotação provoca alterações proporcionais e previsíveis nas amplitudes das forças de inércia. Não existem outras forças de inércia. Devido à rigidez do rotor, o alinhamento mútuo de todos os componentes do desequilíbrio não se altera quando a rotação muda. Dois rotores de aspeto muito diferente, por exemplo um rotor leve e um pesado, um rotor esbelto e um maciço, mas ambos com o mesmo desequilíbrio, comportar-se-ão de forma idêntica nesta máquina de equilibragem. Isto significa que a variação da carga nos apoios será, nos dois casos, idêntica.
Calibração com um rotor de referência
Se a identificação não estiver relacionada com a massa e a forma do rotor, o processo de identificação pode ser realizado uma só vez, para todos os rotores, com um rotor de referência. Os dados da identificação devem ser guardados na memória da máquina como coeficientes de calibração e utilizados nas equilibragens seguintes. Por isso, estas máquinas são calibradas uma única vez pela assistência da fábrica, depois da montagem no chão de fábrica do cliente. Na prática, ocorrem alterações na fundação e na fixação da máquina à fundação durante o funcionamento da máquina. Por isso, a melhor eficiência de equilibragem é assegurada por uma revisão anual realizada pela equipa do fabricante da máquina de equilibragem.
A título de lembrete, uma equilibradora supercrítica efetua as medições quando o rotor se encontra sempre numa posição idêntica. Essa posição é angular em relação à lâmina, e as forças de inércia formam um sistema variável de forças que contém componentes. Este inclui uma componente constante, proveniente do desequilíbrio, e uma componente variável, proveniente de toda a massa do rotor.
Uma equilibradora subcrítica também efetua medições quando o rotor se encontra sempre numa posição angular idêntica em relação à lâmina, mas as forças de inércia formam um sistema invariável que contém um só conjunto de forças — as provenientes do desequilíbrio. Não há separação entre força e movimento, uma vez que não ocorre movimento lateral. A invariabilidade do sistema consiste na dependência igual, da velocidade de rotação, de todos os elementos do conjunto e na constância ou anulação do ângulo φ (Figura 6).
Numa equilibradora subcrítica, observamos um sistema cinetostático de forças com elementos que variam de forma previsível e quantificável com a alteração da velocidade de rotação.
Conclusão
- Não é possível mostrar nem medir diretamente a posição angular do desequilíbrio no rotor com uma máquina de equilibragem, devido ao desfasamento entre a força de inércia resultante do desequilíbrio e o movimento de rotação do rotor, e à soma de movimentos realizados segundo vários graus de liberdade. Um dos obstáculos é a influência das forças de inércia geradas pelo movimento oscilatório transversal do rotor. A possibilidade de identificar a localização do excesso de massa ocorre, por exemplo, após um ensaio com massas de teste e a realização de cálculos que consideram a resposta do rotor a essas massas. A utilização de massas de teste não é apresentada neste texto.
- Uma característica comum da equilibragem de rotores nas suas próprias chumaceiras e em equilibradoras supercríticas é a realização da chamada identificação dinâmica limitada do sistema rotor + apoio, com massas de teste, antes de cada equilibragem. Este ensaio destina-se a verificar o comportamento do sistema — um rotor e uma fundação determinados — sob a influência de uma carga externa, por exemplo, em dois pontos e, adicionalmente, em qualquer ponto, mas na mesma direção. A razão imediata da necessidade do ensaio é a presença de forças de inércia provenientes de toda a massa do rotor durante a execução das oscilações, independentes das forças de inércia resultantes do desequilíbrio.
- A principal vantagem das equilibradoras subcríticas, em relação às supercríticas, é a possibilidade de utilizar os coeficientes de calibração obtidos durante uma única identificação com um rotor de referência para equilibrar outros rotores, diferentes. A independência do cálculo do desequilíbrio em relação à quantidade e à distribuição de massa do rotor a equilibrar foi conseguida através da eliminação das vibrações transversais do rotor durante a rotação.