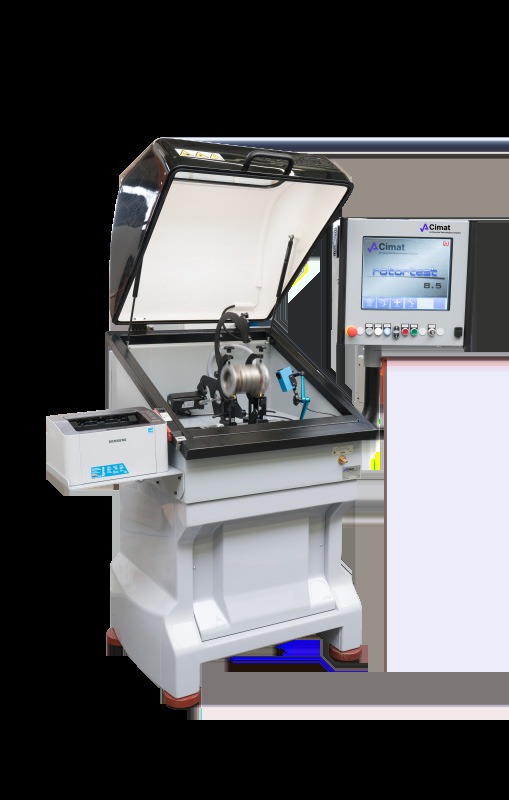
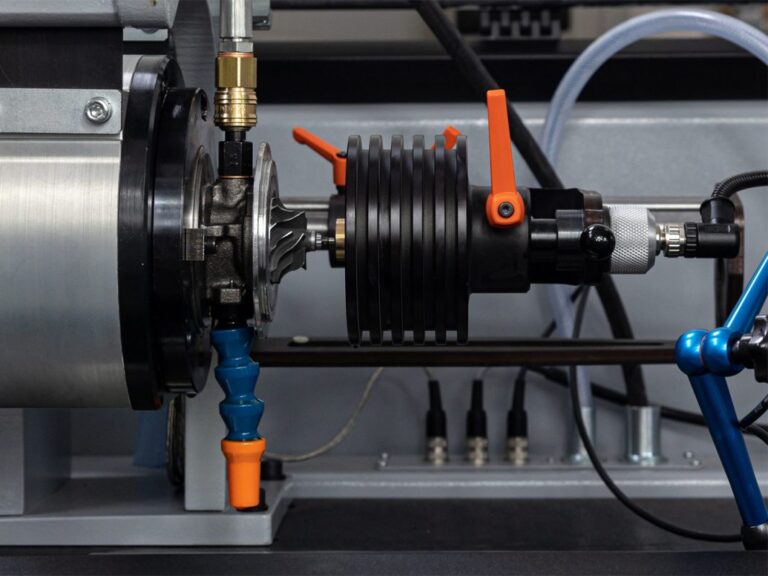
Les principaux éléments technologiques des machines d’équilibrage comprennent :
a) les arbres qui font partie des machines d’équilibrage horizontales universelles, et
b) les adaptateurs, qui sont des porte-rotors montés sur des têtes de broche et se trouvent principalement sur les machines d’équilibrage verticales.
La qualité de leur exécution détermine l’adéquation des indications de la machine. Leur rôle est de monter le rotor à équilibrer :
a) au plus près de l’axe de rotation réel ;
b) de manière répétable par rapport au faux-rond radial et angulaire du rotor, en référence à l’axe de rotation réel.
Que sont les arbres technologiques ?
Que sont les arbres technologiques ?
Un arbre technologique est un composant fondamental des machines d’équilibrage horizontales universelles, utilisé pour monter les rotors de type « disque ». L’expérience pratique montre que les arbres, dont la qualité de fabrication varie, peuvent être une source d’erreurs de mesure. La qualité d’un arbre donné est déterminée par les détails de sa construction. L’une des caractéristiques de conception est la présence de rainures fraisées, réalisées pour monter simultanément une clavette et une demi-clavette, sur le diamètre où le disque équilibré est monté. Les rainures sont décalées angulairement l’une par rapport à l’autre, et le fabricant de l’arbre doit garantir leur positionnement angulaire précis et maintenir des dimensions géométriques uniformes. Une erreur angulaire ou l’enlèvement d’une quantité inégale de matière de l’arbre réduit l’efficacité de la compensation du balourd nuisible.
L’arbre doit présenter des surfaces trempées qui servent d’appui sur les rouleaux d’appui et au point de montage du disque, ainsi qu’un cœur « tendre ». Il doit en outre être exempt de contraintes résiduelles, qui provoquent avec le temps une flexion de l’arbre du fait de la relaxation des contraintes.
Compte tenu de la valeur du plus faible balourd résiduel obtenu, nous concluons que l’arbre doit permettre :
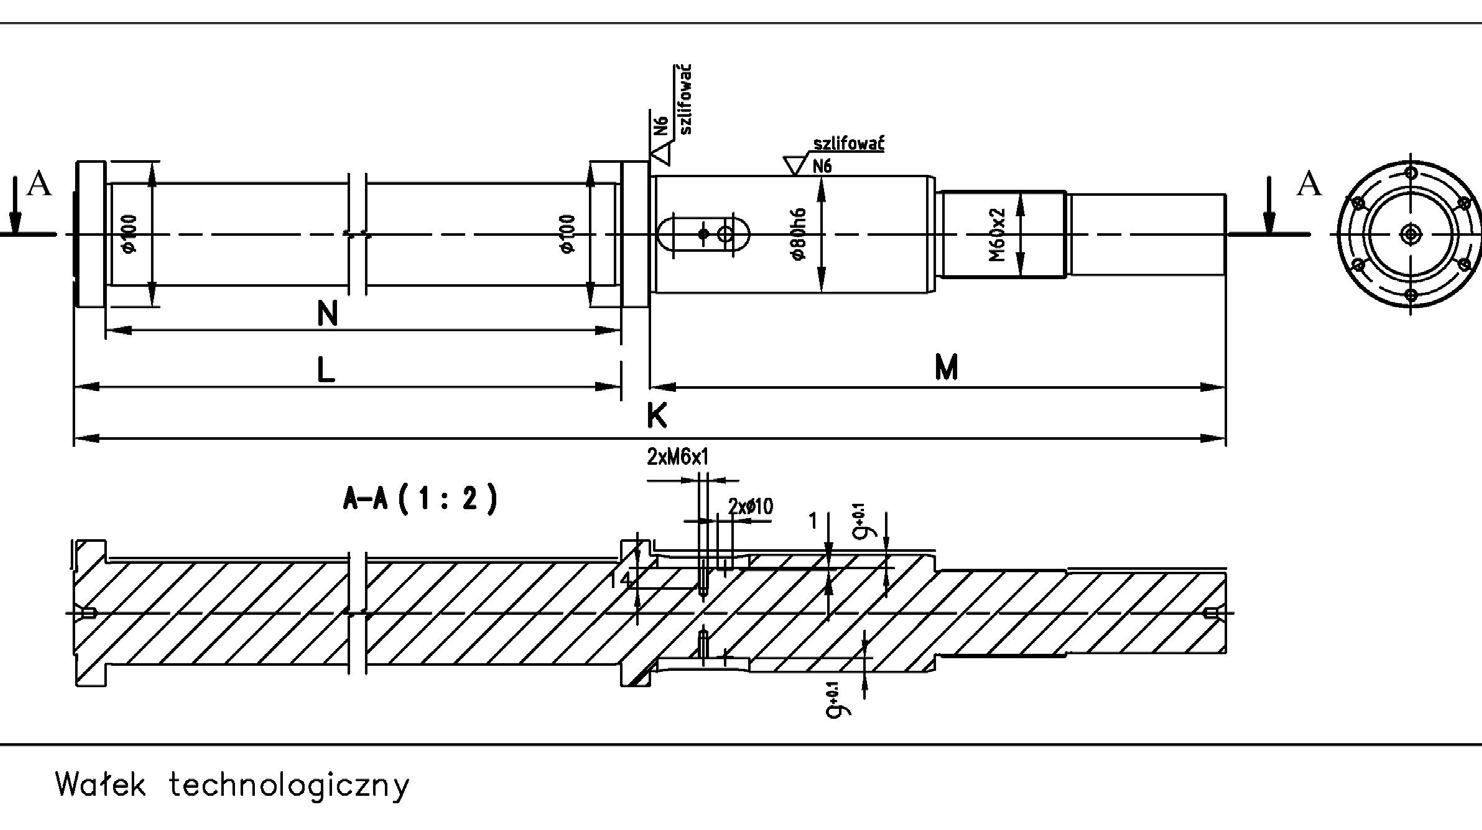
a) obtenir une certaine répétabilité des résultats de mesure du balourd b) présentation d’une composante minimale de balourd supplémentaire, qui constitue une perturbation du résultat correct.
La répétabilité des résultats est déterminante, dans la mesure où elle constitue aussi la limite infranchissable de la précision d’équilibrage.
Chaque mesure successive est entachée d’erreurs systématiques et aléatoires. Les machines d’équilibrage disposent de procédures internes pour éliminer les erreurs systématiques. Elles compensent le balourd résultant de l’excentricité du montage et le balourd du montage d’équilibrage.
Une fois les erreurs systématiques éliminées, la machine indique un nouvel emplacement pour le montage des masses de correction. Si, après leur montage sur le rotor, l’amplitude des mesures n’est pas plus faible, cela signifie que des erreurs aléatoires interviennent également. En théorie, il est impossible d’atteindre un balourd résiduel inférieur au balourd résultant du montage aléatoire incorrect par rapport à l’axe de rotation. L’une des causes possibles d’une telle situation est le jeu présent au point de montage du rotor équilibré sur l’arbre technologique. Ce jeu peut être éliminé dans n’importe quelle direction de l’arbre avant le serrage avec un écrou de montage. Si la cause du défaut de répétabilité est un jeu, il est possible d’améliorer le résultat en éliminant le jeu dans la même direction avant d’effectuer :
a) une procédure répétée de compensation de l’erreur de montage du rotor,
b) la mesure finale du balourd, compte tenu de la nouvelle compensation.
La suppression du jeu l’exclut de l’ensemble des causes aléatoires d’erreurs de montage. Cette procédure peut être appliquée lors de l’équilibrage d’un rotor unique. Appliquée en série, elle fait dépendre les erreurs de montage de la moitié de la différence entre le diamètre de l’alésage du rotor suivant et celui du rotor avec lequel la compensation a été effectuée. Une telle méthode améliore généralement les résultats d’équilibrage, en particulier pour les rotors fabriqués dans une classe de précision peu élevée.
Lors de l’équilibrage, même une flexion minime de l’arbre technologique peut être observée. La flexion a pour conséquence un faux-rond de la surface cylindrique destinée au montage du rotor par rapport à l’axe de rotation réel. Cet axe est déterminé par les centres géométriques des cercles formés sur les surfaces des deux tourillons, situés aux points d’appui de l’arbre. En général, l’arbre se déforme à cause de la relaxation des contraintes consécutives à la trempe. Un faux-rond radial des surfaces cylindriques peut également apparaître à la suite d’erreurs de rectification.
Les deux erreurs de forme de l’arbre provoquent un balourd supplémentaire nuisible. Celui-ci résulte de l’excentricité du montage du rotor par rapport à l’axe de rotation réel. Le rayon de courbure de l’arbre est grand. Si l’arbre était un composant d’un mécanisme quelconque, la courbure ne serait probablement pas perceptible. L’arbre, avec le rotor, repose généralement sur la machine d’équilibrage et est plus large que n’importe quel rotor tournant dans ses paliers dans la machine en service. Le faux-rond est donc plus important.
L’erreur d’indication du balourd, tant pour l’emplacement que pour la valeur de la masse, est également liée à la qualité des surfaces des tourillons du rotor au point de contact avec les rouleaux d’appui de la machine d’équilibrage. Tant les dommages mécaniques sous forme d’empreintes et le défaut de circularité que l’état de surface insuffisamment lisse sont des sources de signaux supplémentaires. Ceux-ci sont générés dans les capteurs de vibrations des appuis de la machine. Ces signaux sont difficiles à éliminer par le système de filtrage électronique. Chacune de ces erreurs présente une image différente observée sur l’écran de l’oscilloscope.
a) Les dommages mécaniques aux surfaces et le défaut de circularité des tourillons imposent au rotor équilibré un mouvement cinématique supplémentaire, qui provoque des forces d’inertie additionnelles sur le rotor et, par conséquent, génère des signaux électriques comportant de nombreuses composantes. Certaines composantes sont suffisamment éloignées du signal utile et sont atténuées par le système de filtrage électronique. D’autres signaux coïncident pratiquement avec le signal utile (ils ont la même fréquence). Ces signaux ne sont pas atténués. Les dommages localisés agissent comme des chocs sur le rotor, et le niveau des signaux électriques provoqués par le choc s’apparente à un échelon unitaire à spectre dense, dont l’une des composantes s’ajoute au signal utile.
b) Une rugosité de surface insuffisante augmente le niveau de bruit du signal des capteurs de vibrations à pratiquement n’importe quelle fréquence. En pratique, le niveau de bruit moyen en fin d’équilibrage peut être supérieur de plusieurs ordres de grandeur à celui du signal utile. Il comprend des signaux de même fréquence que le signal utile, qui ne sont donc pas filtrés.
L’influence du fond sur la valeur du balourd résiduel n’est pas aussi importante que le défaut de circularité ou l’endommagement du tourillon. Il convient de noter que la qualité de l’arbre devient plus importante à mesure que le balourd résiduel du rotor diminue. Au début de l’équilibrage, avec un balourd initial (important), le processus d’équilibrage converge fondamentalement vite. Les imperfections de fabrication de l’arbre apparaissent une fois qu’une faible valeur de balourd est atteinte, et la vitesse de convergence diminue.
La perfection des dispositifs de mesure de la machine ne permet pas de compenser les imperfections de fabrication de l’arbre. Pour illustrer l’importance et la difficulté de l’élimination des erreurs, examinons la réalisation de l’équilibrage d’un rotor à l’aide d’un arbre donné.
Problème 1 : précision de centrage pour une classe de précision
Problème 1.
Données :
𝑀𝑀= 10 𝑘𝑘𝑘𝑘 – masse du rotor équilibré 𝑛𝑛= 2500 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 – rotation du rotor équilibré 𝑟𝑟= 150 𝑚𝑚𝑚𝑚 – rayon du rotor 𝐺𝐺 = 2.5 – classe de précision d’équilibrage requise.
Calculez la précision de centrage du rotor permettant d’atteindre la classe de précision d’équilibrage requise. Dans un premier temps, nous déterminons la valeur du balourd résiduel admissible :
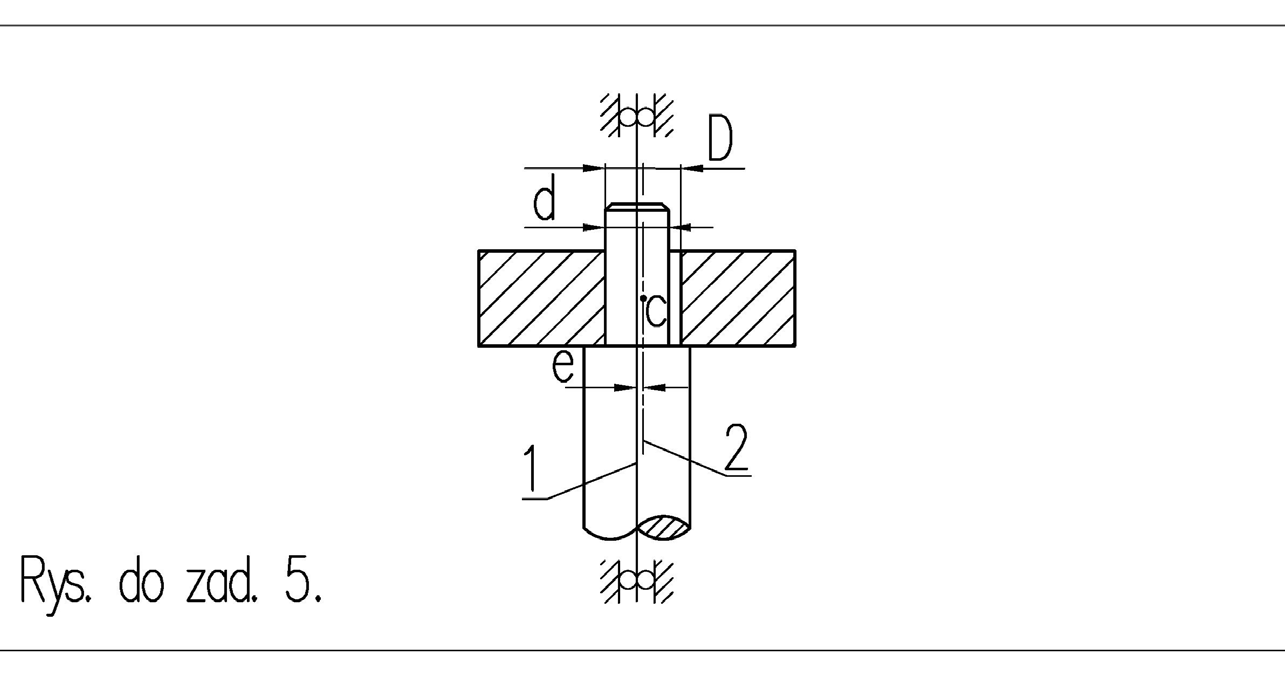
𝑚𝑚= 30𝑚𝑚𝑚𝑚 𝜋𝜋𝜋𝜋𝜋𝜋= 30 ∙10000 ∙2.5 ∙0,8 3.14 ∙150 ∙2500 = 0,5095 𝑔𝑔. 𝑀𝑚𝑒𝑚𝑚𝑚𝜋𝜋 Nous utiliserons le moment statique des deux masses (𝑀𝑀+ 𝑚𝑚)𝑒𝑒= 𝑚𝑚𝑚𝑚, 𝑀𝑚𝑒𝑚𝑚𝑚 𝑀𝑀≫𝑚𝑚, Étant donné que :
𝑒𝑒= 𝑚𝑚𝑚𝑚 𝑀𝑀= 0,5095 ∙150 25000 = 0,00382 𝑚𝑚𝑚𝑚= 3,056 𝜇𝜇𝜇𝜇, Où « e » est l’excentricité du rotor, ou balourd spécifique, par unité de masse.
La valeur de l’excentricité admissible n’est pas facile à obtenir sur de grandes séries. Le résultat montre combien il est difficile pour l’opérateur de l’équilibreuse de l’obtenir à chaque montage.
Constat :
Si nous voulons être certains que le balourd résiduel obtenu respecte la classe de précision requise, il ne suffit pas de lire le résultat d’équilibrage final sur la machine. La précision de ce résultat doit être vérifiée. La machine ne distingue pas le balourd propre au montage (ici, l’arbre technologique), résultant d’un éventuel montage excentré du rotor dans le montage ou du balourd de l’arbre lui-même, du balourd propre au rotor équilibré.
Par conséquent, les deux étapes suivantes doivent être réalisées successivement :
1) à l’aide d’un rotor de référence, vérifiez que les indications de la machine sont adéquates ; le balourd indiqué doit correspondre au balourd caractéristique de ce rotor de référence.
2) en faisant tourner le rotor équilibré par rapport à l’arbre, qui sert de montage pour le rotor, vérifiez la qualité de la compensation du balourd du montage et de l’excentricité du montage du rotor (le processus de compensation ne distingue pas non plus le balourd de l’arbre de l’excentricité du montage du rotor sur l’arbre) avec une compensation correcte. La valeur de la masse de correction indiquée ne change pas, mais l’angle indiqué pour son montage varie en suivant la rotation du rotor par rapport au montage.
La pratique montre qu’avec une machine bien étalonnée et une compensation correctement réalisée, il convient de prévoir une marge d’environ 20 % du champ de tolérance pour les erreurs non identifiées survenant lors de la correction physique du balourd. Celle-ci consiste généralement en perçage, en fraisage de trous ou en soudage de masses de correction. Il faut donc viser 80 % de la valeur du balourd résiduel admissible. Cela permet de garantir que le protocole d’équilibrage reflète la réalité.
Les solutions de conception suivantes permettent d’atteindre la classe de précision d’équilibrage requise :
a) l’ajustement du rotor sur l’arbre doit empêcher l’assemblage du couple cinématique à la main, et exiger l’emploi d’une presse manuelle.
b) l’arbre technologique doit être préparé pour la compensation mécanique du balourd nuisible, à la fois par la possibilité de son montage dans différentes positions par rapport à l’entraînement à cardan, et par la possibilité de monter le rotor équilibré sur l’arbre dans différentes positions relatives. Comme les machines d’équilibrage produites après 2005 permettent une rotation relative également à d’autres valeurs d’angle, il est nécessaire de réaliser une demi-clavette, fixée chaque fois du côté opposé par rapport à la clavette.
c) dans les conditions de production, lorsque l’arbre est utilisé à de nombreuses reprises, son matériau ne peut pas être trempé trop profondément en raison des contraintes de trempe, qui se relâchent sur une longue période. Du fait de cette relaxation, l’arbre peut se déformer différemment.
Une faible excentricité admissible du montage du rotor équilibré sur l’arbre technologique est difficile à obtenir par usinage mécanique conventionnel. C’est pourquoi l’expérience des technologues chargés de préparer la fabrication de l’arbre technologique joue un rôle important dans la mise en œuvre de procédés technologiques complémentaires.
Un problème distinct, lors de l’utilisation d’un arbre technologique, tient aux exigences qui découlent de la conception ou de la documentation d’exploitation du rotor équilibré d’une part, et aux possibilités de correction de la répartition des masses d’autre part. En cas de faux-rond angulaire, il est souvent impossible de corriger la répartition des masses à l’aide de deux masses qui compenseraient les forces dues au moment d’inertie. Ce balourd doit toutefois être indiqué par la machine. L’équilibrage doit donc être réalisé simultanément dans deux plans de mesure. Cette exigence conditionne elle aussi la forme de l’arbre technologique. En particulier, un arbre monté sur une machine supercritique doit comporter un disque mince supplémentaire, de faible masse, qui permettra un étalonnage précis dans deux plans.
Pour obtenir une bonne mesure, les signaux des deux capteurs placés dans les supports doivent avoir des amplitudes du même ordre. Le montage du rotor à équilibrer à proximité de l’un des supports provoque un balourd des signaux générés dans les supports. Dans les cas extrêmes, lorsque le rotor est monté à proximité immédiate de l’un des rouleaux d’appui, le signal du support opposé est résiduel. Le résultat d’équilibrage calculé à partir de tels signaux peut être entaché d’une erreur inacceptable.
Que sont les adaptateurs ?
Que sont les adaptateurs ?
Les adaptateurs sont un élément d’équipement fondamental des machines d’équilibrage à axe d’équilibrage vertical. Dans les machines d’équilibrage verticales, l’adaptateur, associé à la broche, remplace l’arbre technologique.
Adaptateurs utilisés pour l’équilibrage de « disques »
les rotors peuvent être répartis entre ceux qui sont centrés à l’aide de :
a) l’orifice central du rotor,
b) la surface extérieure (généralement cylindrique).
Les adaptateurs doivent être conçus de manière à permettre le montage des rotors tout en maintenant au minimum les erreurs liées à :
a) centrage par rapport à l’axe de la tête sur la broche,
b) un appui perpendiculaire à l’axe de rotation.
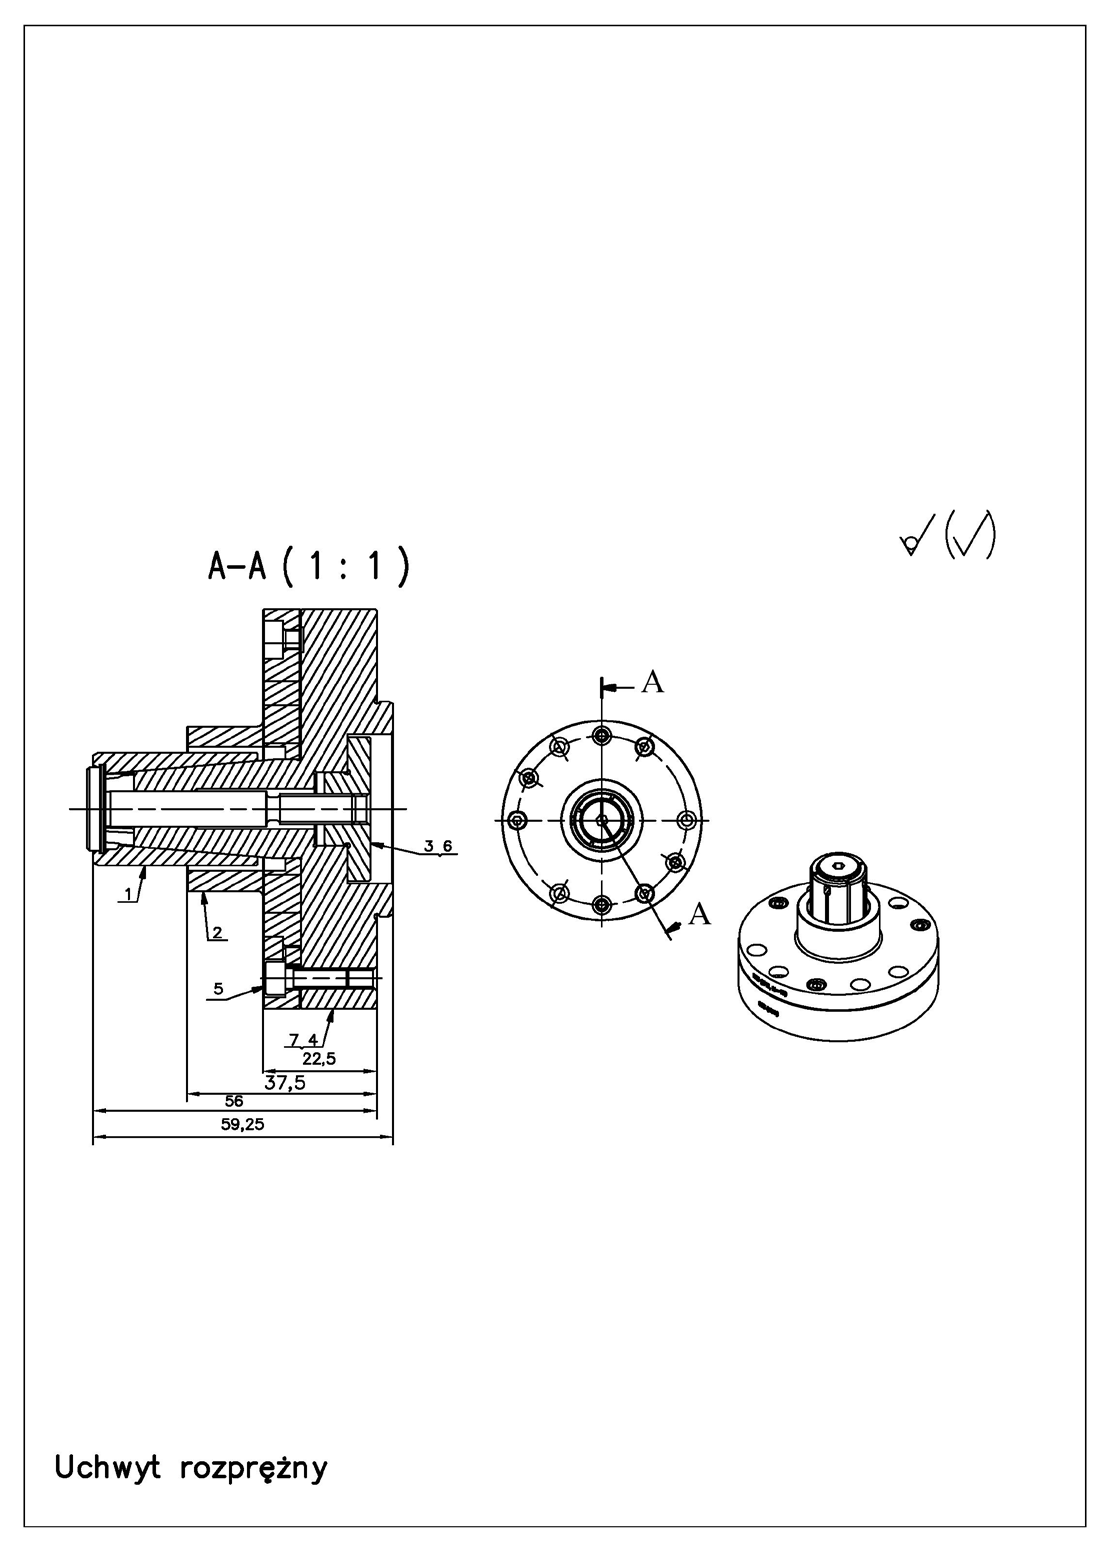
Pour améliorer la répétabilité du centrage, la douille peut être équipée en option d’une goupille qui fixe sa position angulaire par rapport au cône. Comme la douille se déplace relativement le long du cône, la répétabilité de centrage d’un adaptateur réalisé, par exemple, avec la technologie d’un centre d’usinage automatique ne suffit pas pour atteindre de faibles classes de précision d’équilibrage. C’est pourquoi divers procédés de post-traitement sont utilisés, tels que le rodage mutuel de la douille et du cône avant la coupe finale. La conicité est choisie en fonction de la précision de centrage. Pour un équilibrage plus précis, on utilise un angle réduit, mais supérieur à la valeur de 1°25″ en raison de l’autoblocage défavorable.
La qualité du mandrin de serrage peut être évaluée par la valeur du faux-rond latéral du rotor monté. Supposons que les erreurs systématiques, c’est-à-dire celles qui se répètent en valeur et en phase, aient été éliminées. Il ne s’agit pas d’erreurs liées à la fixation du rotor sur l’arbre. Elles peuvent, par exemple, être liées à l’utilisation d’un entraînement à arbre à cardan.
Lors de fermetures et d’ouvertures répétées de l’adaptateur, on obtient une dispersion du faux-rond latéral mesuré du rotor. Parmi les valeurs de faux-rond mesurées, on peut distinguer une valeur au-dessus de laquelle le bridage se produit à chaque fois. Il faut comprendre par là que le montage est le plus facile avec une erreur importante, et le plus difficile avec une erreur faible. Cette valeur de faux-rond, qui est garantie et donne, avec une telle fixation, une certaine composante supplémentaire de balourd nuisible, a été appelée répétabilité de fixation. Nous voulons que le balourd nuisible soit aussi faible que possible et que la répétabilité du montage soit la meilleure. Le balourd né de l’excentricité du bridage peut être éliminé, mais seulement jusqu’au niveau de la répétabilité du bridage.
Une erreur de centrage entraîne un balourd statique (de force). Il peut être réduit au minimum par compensation. Une erreur de non-perpendicularité de l’appui entraîne un balourd dynamique (de moment). Il ne peut pas être compensé sur la machine. La machine le mesure et le compare à la valeur admissible pour le rotor. Si l’adaptateur n’est pas bridé par l’opérateur, la douille est fermée et bridée par un ressort. L’ouverture est assurée par un actionneur, après confirmation de l’arrêt de la broche. Les adaptateurs à ouverture automatique sont dédiés à une machine donnée. Cela tient à la nécessité de régler le début et la fin du processus de fermeture de l’adaptateur en fonction de la position de la goupille d’expansion de l’actionneur. Le poussoir de bridage ouvre la poignée et dispose de trois positions spécifiques dans lesquelles les signaux issus des capteurs de position changent. Le système d’exploitation de la machine doit distinguer les situations dans lesquelles l’adaptateur :
a) est correctement fermé avec le rotor,
b) est fermé sans le rotor,
c) est ouvert.
L’entraînement en rotation ne s’enclenche que lorsque l’adaptateur est correctement fermé sur le rotor, c’est-à-dire lorsque les capteurs de position envoient au système de commande de la machine un signal confirmant cette situation.
La mise en place de l’adaptateur suivant, fourni avec la machine, doit être réalisée conformément aux hypothèses de conception consignées dans la documentation de la machine, y compris la DTR.
Après chaque remplacement de l’adaptateur, l’opérateur de l’équilibreuse doit effectuer des opérations supplémentaires qui ajustent mécaniquement l’adaptateur à la machine et améliorent la pertinence des indications de la machine. Il est nécessaire d’effectuer :
a) un essai sur le processus de compensation,
b) vérifier le fonctionnement de la goupille de bridage.
Les tâches suivantes illustrent le problème de centrage :
Tâche 1 : précision de bridage avec une douille expansible
Tâche 1 : Quelle précision de centrage est requise lors du serrage du porte-pièce avec la douille expansible, sur la broche de la machine d’équilibrage, pour assurer l’équilibrage du rotor dans la classe de qualité d’équilibrage G2.5, en supposant que l’alésage Ø35 est réalisé dans la classe de précision de fabrication H7 ?
Données :
n = 2 700 tr/min, G2,5, M = 5 kg, w = ?.
La classe de précision H7 de l’alésage du rotor n’a aucune influence sur le balourd résiduel
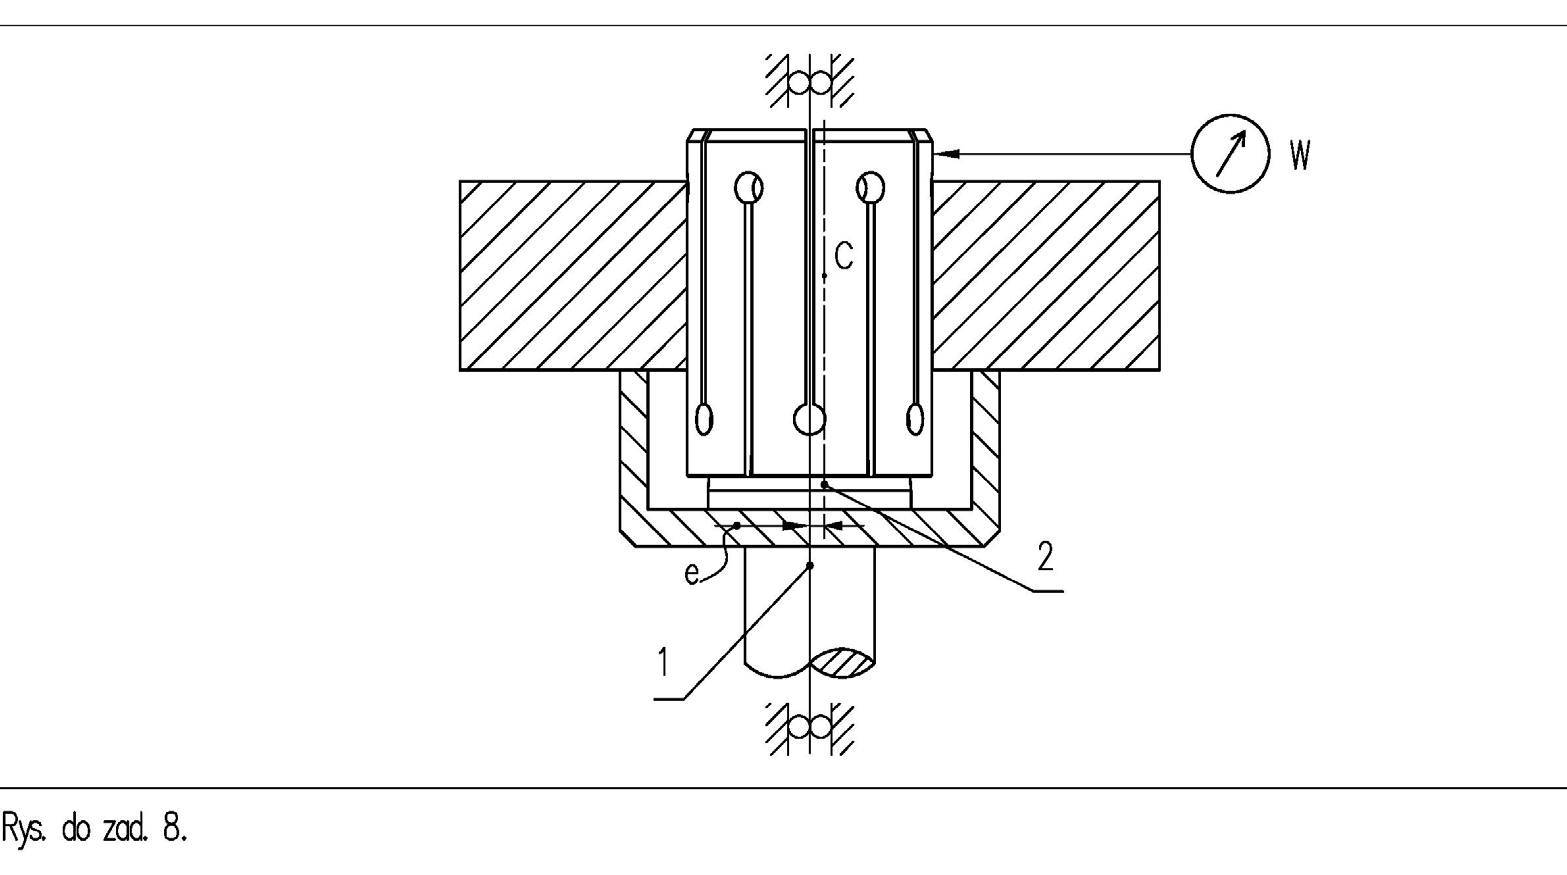
𝑒𝑒= 𝑤𝑤 2.
Calcul du balourd admissible du rotor pour la classe de précision d’équilibrage G2.5 :
𝜋𝜋𝜋𝜋 = 30 ∙5 ∙10! ∙2.5 𝑁𝑁T = 30𝑚𝑚𝑚𝑚 3.14 ∙2700 = 44.23 𝑔𝑔𝑔𝑔𝑔𝑔.
Calcul de l’excentricité admissible du montage du rotor :
𝑒𝑒= 𝑁𝑁T 𝑀𝑀= 44.23 5 ∙10! = 8.84 ∙10″!𝑚𝑚𝑚𝑚= 8.86 𝜇𝜇𝜇𝜇. 𝑁𝑁T = 𝑀𝑀∙𝑒𝑒 Réponse : les indications du comparateur à cadran sur la surface latérale de la douille d’expansion fermée ne peuvent pas dépasser 17,72μm.
Remarque : la répétabilité du bridage du mandrin peut être évaluée après des bridages et des ouvertures répétés de la douille, ou relevée dans la documentation de l’adaptateur.
Adaptateurs à mandrin fixe
Une autre solution consiste à recourir à un adaptateur équipé d’un mandrin non expansible, c’est-à-dire fixe. Il est utilisé pour deux raisons principales :
1. économique, lorsque la taille du lot n’est pas importante,
2. lorsque le faible diamètre de l’alésage empêche l’utilisation d’une douille expansible.
Ce type d’adaptateur est plus facile à fabriquer. Toutefois, cette simplicité de fabrication du porte-rotor rend difficile l’obtention d’un faible balourd résiduel. Les exercices suivants le montrent.
Dans cette solution, la répétabilité des résultats de mesure est limitée par la précision du trou central du rotor. Le mandrin est généralement réalisé à la cote limite supérieure. La cote réelle du trou détermine donc le résultat de mesure. Le faux-rond radial maximal possible est égal à la moitié de la différence entre l’écart supérieur de réalisation du trou et la cote réelle du mandrin. Le balourd indiqué par la machine sera la somme du balourd initial du rotor et d’un balourd ajouté vectoriellement de façon arbitraire, dû à l’excentricité du montage. Avec un champ de tolérances du trou suffisamment resserré, les résultats d’équilibrage en grande série sont satisfaisants en pratique, à partir de la classe vers des précisions plus faibles (par ex.).
Les adaptateurs sont réalisés spécifiquement pour un type de rotor donné. Sa forme n’a donc pas à ressembler aux réalisations précédentes. Dans les machines supercritiques, la masse de l’adaptateur constitue ce que l’on appelle la masse nuisible. Avec une partie de la masse de la broche, elle s’ajoute à la masse du rotor. En conséquence, la sensibilité des machines supercritiques diminue, car l’excitation sous forme de balourd ne change pas, alors que la masse excitable augmente. De plus, les caractéristiques amplitude-phase changent en raison du rapport différent entre la masse et la fréquence d’excitation.
Tâche 2 : limites d’un mandrin non expansible
Tâche 2 : Déterminez quelle limitation, en matière d’équilibrage, sera imposée par l’utilisation d’un mandrin non expansible dans le mandrin de serrage de la machine d’équilibrage. Le mandrin a pour dimension d et son faux-rond transversal mesuré est w. L’alésage du rotor de masse M est réalisé dans la classe de précision de fabrication H7. Le rotor tourne dans la machine à une vitesse de rotation n.
Données :
d = 34,984 mm, n = 2 700 tr/min, M = 5 kg, w = 14 μm.
Nous relevons dans le tableau des ajustements les valeurs des écarts de l’alésage du rotor :
𝐷𝐷= 35𝐻𝐻7 = 35!
La tâche sera résolue de deux manières :
1. avec recours à la compensation,
2. sans recours à la compensation.
Situation avant compensation
Situation avant compensation La broche tourne par rapport à l’axe de rotation réel 1. L’axe géométrique du mandrin est l’axe 3. L’axe principal, " !. !$%𝑚𝑚𝑚𝑚.
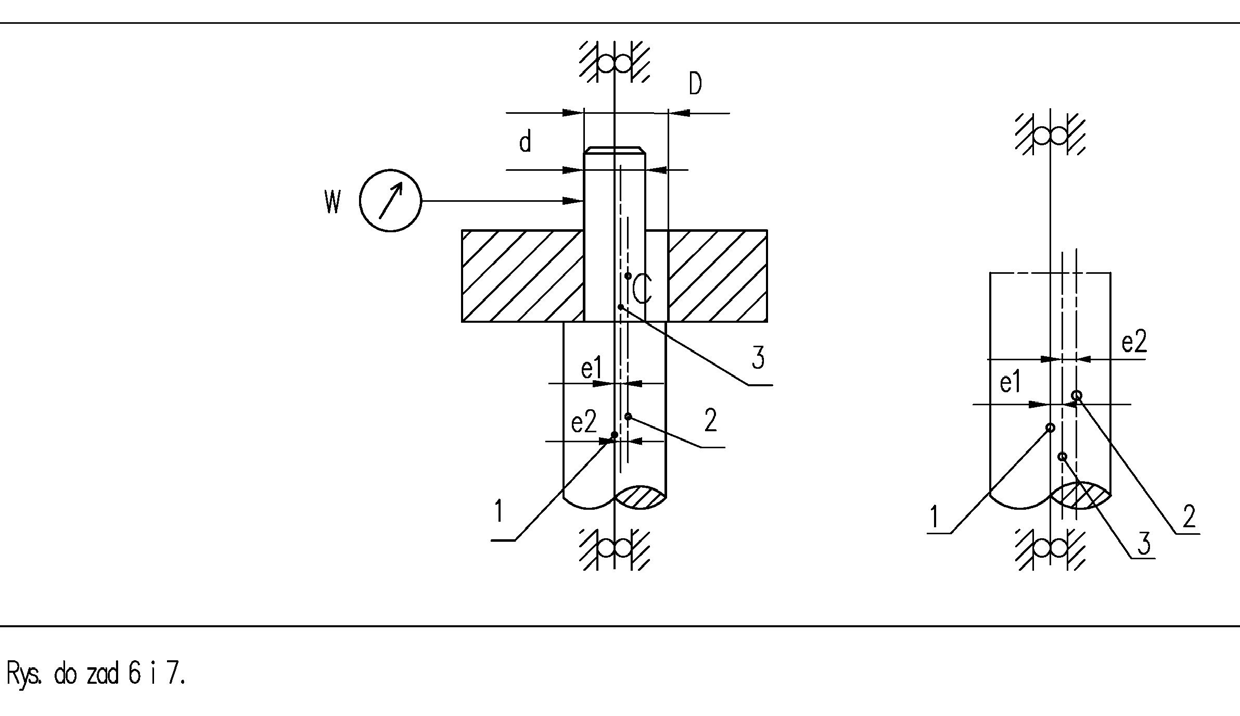
l’axe central d’inertie du rotor équilibré, ainsi que le centre de gravité c, est l’axe 2.
Nous constatons qu’il existe un jeu entre les diamètres du mandrin et du rotor. Dans ce jeu, le rotor peut être fixé librement.
Avant compensation : les erreurs de fixation décentrée du mandrin, ainsi que du reste de l’adaptateur et de la broche, influeront sur le résultat sous la forme d’un balourd nuisible supplémentaire cumulé. De même, un montage décentré du rotor par rapport à l’axe de rotation réel générera des forces d’inertie supplémentaires dans toute sa masse. Celles-ci se convertiront elles aussi en balourd nuisible.
Le rotor peut être fixé à l’adaptateur de manière arbitraire (mais dans la limite de son jeu), le jeu étant annulé selon un angle quelconque dans le plan perpendiculaire à l’axe de rotation. Nous retenons le cas le plus défavorable : le faux-rond du mandrin et l’écart maximal d’exécution de l’alésage s’additionnent dans le même sens, c’est-à-dire algébriquement.
Excentricité de la position du centre de gravité résultant du faux-rond transversal du mandrin :
Excentricité résultant de la réalisation du mandrin en dessous de la valeur nominale et de l’alésage à l’écart supérieur :
𝑒𝑒$ = ∅%&’ −𝑑𝑑 2 = 35,025 −34,984 Excentricité totale :
𝑒𝑒= 𝑒𝑒# + 𝑒𝑒$ = 0,007 + 0,0205 = 0,0275 𝑚𝑚𝑚𝑚.
Balourd résultant d’un montage décentré du rotor :
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0275 = 137,5 𝑔𝑔𝑔𝑔𝑔𝑔.
Calcul de la classe de précision d’équilibrage pouvant être atteinte dans chaque montage :
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 30𝑀𝑀= 137.5 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙ The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<7.7.
Situation après compensation Déterminez quelle limitation, en termes d’équilibrage, l’utilisation d’un mandrin non expansible dans le porte-rotor de l’équilibreuse imposera. Le mandrin présente la dimension d 𝑒𝑒# = 0,014 2 = 0,007 𝑚𝑚𝑚𝑚.
2 = 0,0205 𝑚𝑚𝑚𝑚. 𝑒𝑒𝑒𝑚𝑚𝑒𝑚𝑚 𝑠𝑠∙𝑔𝑔 = 7.7 ]𝑚𝑚𝑚𝑚 et l’alésage du rotor de masse M est réalisé dans la classe de précision de fabrication H7. Le rotor tourne dans la machine à une vitesse de rotation n.
Données :
𝑑𝑑= 35″
(0 𝑚𝑚𝑚𝑚 𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚𝑀𝑘𝑘𝑑𝑚𝑚 𝑛𝑛= 2700 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 𝑀𝑘𝑘𝑑𝑚𝑚𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚 𝑀𝑀= 5 𝑘𝑘𝑘𝑘.
Le tableau des ajustements nous donne les valeurs des écarts de l’alésage du rotor :
𝑠𝑠^.
D = 35𝐻𝐻7 = 35)
Situation après compensation
La compensation éliminera les composantes du balourd issues d’erreurs répétitives. Il s’agit des suivantes :
a) balourd de tous les composants de la broche et de l’adaptateur,
b) balourd du disque, qui résulte de son montage excentré dans l’adaptateur.
().)$+𝑚𝑚𝑚𝑚.
Les composantes du balourd issues d’erreurs propres au montage du disque ne sont pas éliminées. Le rotor peut être fixé sur la broche de manière arbitraire, mais dans la limite de son jeu. Nous retenons le cas le plus défavorable : le jeu sera entièrement repris dans n’importe quelle direction.
Le centre de gravité du disque se situe sur son axe central principal d’inertie 2. L’axe de rotation réel de la broche se situe sur l’axe 1.
L’excentricité de la position du centre de gravité correspond à la moitié du jeu du disque monté sur la broche :
Balourd résultant d’un montage décentré du rotor :
Calcul de la classe de précision d’équilibrage pouvant être atteinte dans chaque montage :
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<3.5.
𝑒𝑒= 0,025 2 = 0,0125 𝑚𝑚𝑚𝑚.
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0125 = 62 𝑔𝑔𝑔𝑔𝑔𝑔.
30𝑀𝑀= 62 ∙3,14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙1 𝑠𝑠∙𝑔𝑔 = 3,5 𝑚𝑚𝑚𝑚 Le recours à la compensation a réduit la zone d’incertitude quant à la pertinence des indications de balourd. Par conséquent, la valeur de la masse résiduelle dans le balourd résiduel peut être plus grande et plus facile à obtenir.
𝑠𝑠.