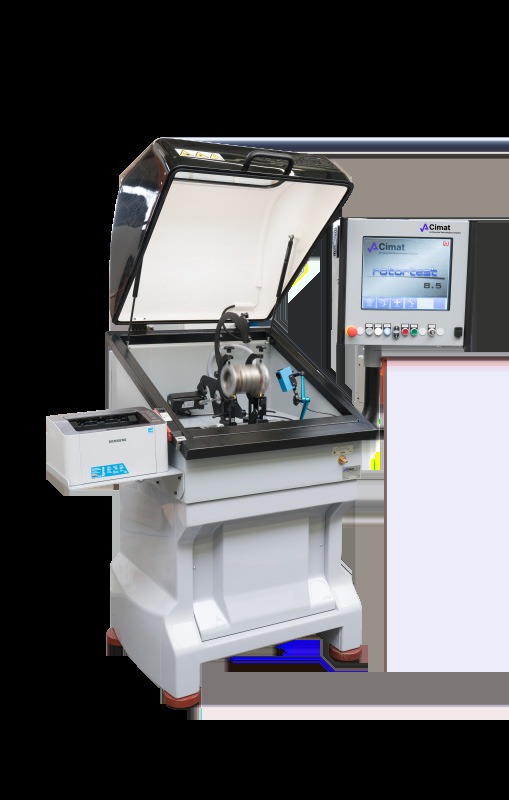
Cele mai importante elemente tehnologice ale mașinilor de echilibrat includ:
a) arbori, care fac parte din mașinile de echilibrat orizontale universale, și
b) adaptoare, care sunt suporturi pentru rotoarele montate pe capetele arborelui principal și care se regăsesc în principal în dotarea mașinilor de echilibrat verticale.
Calitatea execuției acestora determină corectitudinea valorilor citite de utilaj. Sarcina lor este să monteze rotorul echilibrat:
a) cât mai aproape de axa reală de rotație;
b) într-un mod repetabil în raport cu bătaia radială și unghiulară a rotorului, față de axa reală de rotație.
Ce sunt arborii tehnologici?
Ce sunt arborii tehnologici?
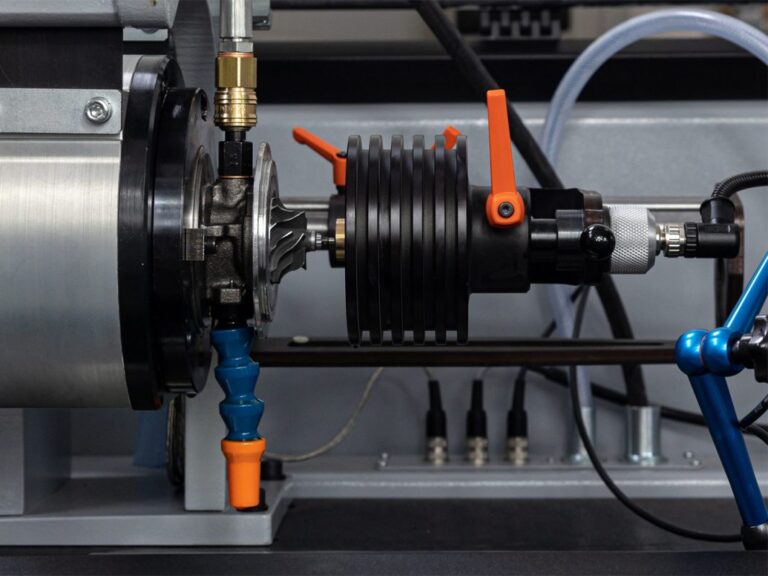
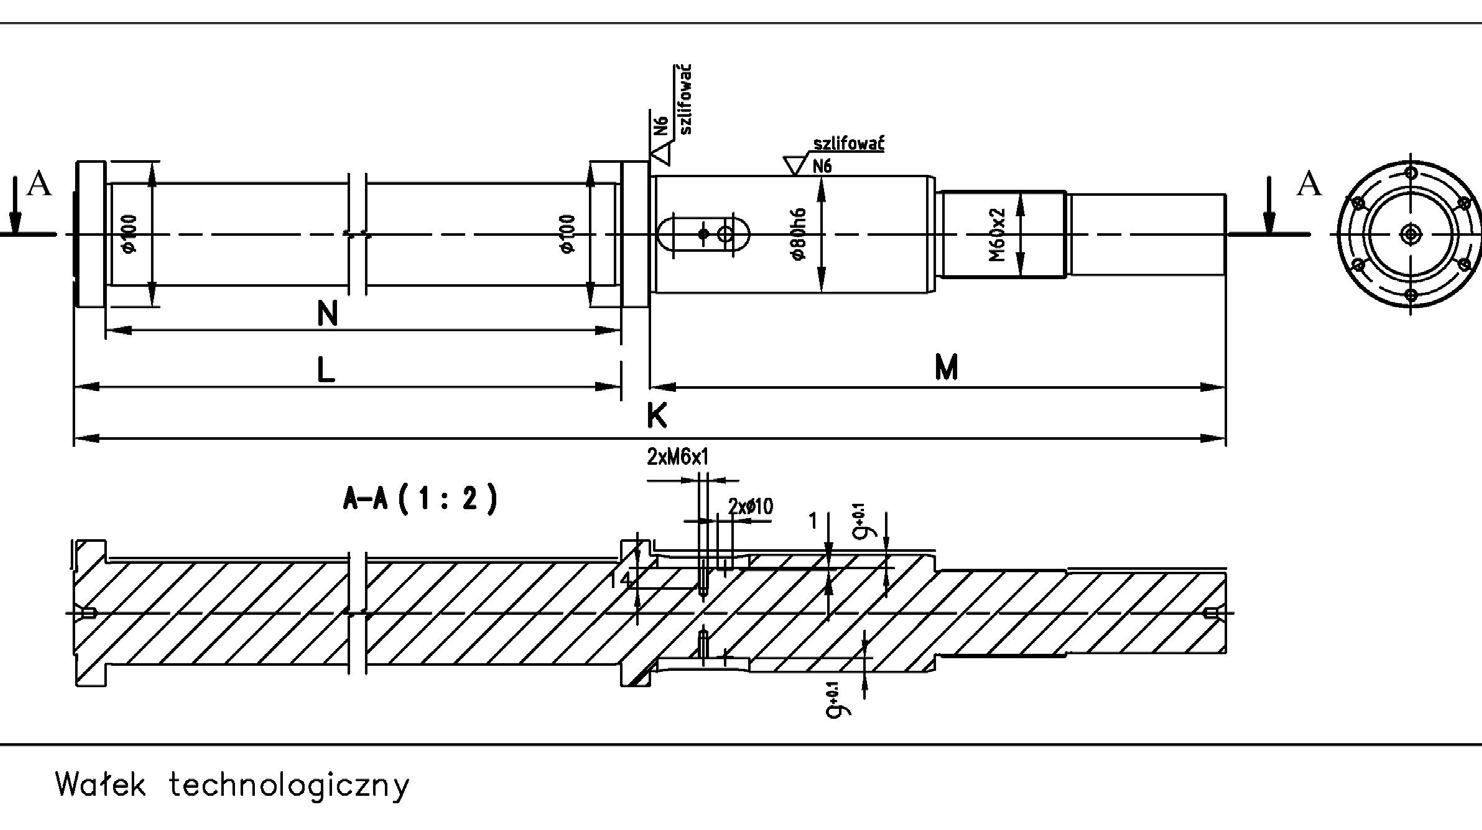
Arborele tehnologic este o componentă fundamentală a mașinilor de echilibrat orizontale universale, utilizată pentru montarea rotoarelor de tip „disc”. Experiența practică arată că arborii, care diferă prin calitatea execuției, pot constitui o sursă de erori de măsurare. Calitatea unui anumit arbore este determinată de detaliile construcției sale. Una dintre caracteristicile constructive o reprezintă canalele frezate, realizate pentru montarea simultană a unei pene și a unei semipene, pe diametrul pe care se montează discul echilibrat. Canalele sunt decalate unghiular unele față de altele, iar producătorul arborelui trebuie să asigure poziționarea lor unghiulară precisă și să mențină dimensiuni geometrice uniforme. O eroare unghiulară sau îndepărtarea unei cantități inegale de material din arbore duce la scăderea eficienței compensării dezechilibrului dăunător.
Arborele trebuie să aibă suprafețe călite, care servesc drept reazeme pe rolele de sprijin și în punctul de montare a discului, și un miez „moale”. În plus, trebuie să fie lipsit de tensiuni reziduale, care determină îndoirea arborelui în timp, din cauza relaxării tensiunilor.
Având în vedere valoarea celui mai mic dezechilibru rezidual obținut, concluzionăm că arborele trebuie să permită:
a) achieving a certain repeatability of imbalance measurement results b) introducing a minimal component of additional imbalance, which is a disturbance to the correct result.
Repetabilitatea rezultatelor este importantă în sensul că reprezintă, totodată, limita de netrecut a preciziei de echilibrare.
Fiecare măsurare ulterioară este afectată de erori sistematice și aleatorii. Mașinile de echilibrat dispun de proceduri interne pentru eliminarea erorilor sistematice. Acestea compensează dezechilibrul rezultat din excentricitatea montării și dezechilibrul dispozitivului de prindere.
După eliminarea erorilor sistematice, utilajul indică o nouă poziție pentru montarea maselor de corecție. Dacă, după montarea lor pe rotor, amplitudinea valorilor citite nu este mai mică, înseamnă că apar și erori aleatorii. Teoretic, nu este posibil să se obțină un dezechilibru rezidual mai mic decât dezechilibrul rezultat din montarea aleatorie incorectă în raport cu axa de rotație. Una dintre cauzele unei astfel de situații poate fi jocul existent în punctul de montare a rotorului echilibrat pe arborele tehnologic. Jocul poate fi eliminat în orice direcție a arborelui înainte de strângerea cu piulița de montare. Dacă cauza lipsei de repetabilitate este jocul, rezultatul poate fi îmbunătățit prin eliminarea jocului în aceeași direcție înainte de efectuarea:
a) o procedură repetată de compensare a erorii de montare a rotorului,
b) măsurarea finală a dezechilibrului, ținând cont de noua compensare.
Eliminarea jocului îl scoate din mulțimea cauzelor aleatorii ale erorilor de montare. Această procedură poate fi aplicată la echilibrarea unui singur rotor. Aplicată într-o serie, ea face ca erorile de montare să depindă de jumătate din diferența dintre diametrul găurii din rotorul următor și cel al rotorului cu care s-a efectuat compensarea. De obicei, o astfel de metodă îmbunătățește rezultatele echilibrării, în special pentru rotoarele executate într-o clasă de precizie scăzută.
La echilibrare se poate observa chiar și o îndoire minimă a arborelui tehnologic. Rezultatul îndoirii este o bătaie a suprafeței cilindrice destinate montării rotorului față de axa reală de rotație. Această axă este determinată de centrele geometrice ale cercurilor formate pe suprafețele ambelor fusuri, situate în punctele de sprijin ale arborelui. De regulă, arborele se îndoaie din cauza relaxării tensiunilor de după călire. Bătaia radială a suprafețelor cilindrice poate apărea și din cauza erorilor de rectificare.
Ambele erori de formă ale arborelui provoacă un dezechilibru suplimentar, dăunător. Acesta rezultă din excentricitatea montării rotorului față de axa reală de rotație. Raza de curbură a arborelui este mare. Dacă arborele ar fi o componentă a unui mecanism oarecare, curbura probabil nu ar fi vizibilă. Arborele, împreună cu rotorul, este de obicei sprijinit pe mașina de echilibrat și este mai larg decât orice rotor care se rotește în lagărele sale din utilajul de lucru. Ca urmare, bătaia este mai mare.
Eroarea de indicare a dezechilibrului, atât ca poziție, cât și ca valoare a masei, depinde și de calitatea suprafețelor fusurilor rotorului în punctul de contact cu rolele de sprijin ale mașinii de echilibrat. Atât deteriorările mecanice sub formă de loviluri și lipsa de circularitate, cât și netezimea insuficientă a suprafeței reprezintă surse de semnale suplimentare. Acestea sunt generate în senzorii de vibrații din suporturile mașinii. Sistemul electronic de filtrare elimină greu aceste semnale. Fiecare dintre aceste erori are o imagine diferită pe ecranul osciloscopului.
a) Deteriorările mecanice ale suprafețelor și lipsa de circularitate a fusurilor impun o mișcare cinematică suplimentară a rotorului echilibrat, care provoacă forțe de inerție suplimentare asupra rotorului și, în consecință, generează semnale electrice ce conțin numeroase componente. Unele componente sunt suficient de îndepărtate de semnalul util și sunt atenuate de sistemul electronic de filtrare. Alte semnale coincid practic cu semnalul util (au aceeași frecvență). Aceste semnale nu sunt atenuate. Deteriorările locale acționează ca niște șocuri asupra rotorului, iar nivelul semnalelor electrice provocate de șoc este similar cu un semnal treaptă unitară cu spectru dens, din care una dintre componente se adaugă la semnalul util.
b) Netezimea insuficientă a suprafeței crește nivelul de zgomot al semnalului de la senzorii de vibrații practic la orice frecvență. Nivelul mediu de zgomot la sfârșitul echilibrării poate fi, în practică, cu mai multe ordine de mărime mai mare decât nivelul semnalului util. El include semnale egale ca frecvență cu semnalul util, care de aceea nu sunt filtrate.
Influența fondului asupra valorii dezechilibrului rezidual nu este la fel de semnificativă ca lipsa de circularitate sau deteriorarea fusului. Trebuie menționat că, pe măsură ce dezechilibrul rezidual al rotorului scade, calitatea arborelui devine tot mai importantă. La începutul echilibrării, când dezechilibrul inițial este (mare), procesul de echilibrare converge, în esență, rapid. Imperfecțiunile de execuție ale arborelui devin evidente după ce se atinge o valoare mică a dezechilibrului, iar viteza de convergență scade.
Perfecțiunea dispozitivelor de măsurare ale utilajului nu poate compensa imperfecțiunile de execuție ale arborelui. Pentru a ilustra importanța și dificultatea eliminării erorilor, să analizăm realizarea echilibrării rotoarelor cu ajutorul unui arbore ales.
Problema 1: precizia de centrare pentru o clasă de precizie
Problema 1.
Date de intrare:
𝑀𝑀= 10 𝑘𝑘𝑘𝑘 – masa rotorului echilibrat 𝑛𝑛= 2500 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 – turația rotorului echilibrat 𝑟𝑟= 150 𝑚𝑚𝑚𝑚 – raza rotorului 𝐺𝐺 = 2,5 – clasa de precizie de echilibrare necesară.
Calculați precizia de centrare a rotorului pentru a atinge clasa de precizie de echilibrare necesară. În prima etapă, determinăm valoarea dezechilibrului rezidual admisibil:
𝑚𝑚= 30𝑚𝑚𝑚𝑚 𝜋𝜋𝜋𝜋𝜋𝜋= 30 ∙10000 ∙2,5 ∙0,8 3,14 ∙150 ∙2500 = 0,5095 𝑔𝑔. 𝑀𝑚𝑒𝑚𝑚𝑚𝜋𝜋 Vom utiliza momentul static al ambelor mase (𝑀𝑀+ 𝑚𝑚)𝑒𝑒= 𝑚𝑚𝑚𝑚, 𝑀𝑚𝑒𝑚𝑚𝑚 𝑀𝑀≫𝑚𝑚, Având în vedere că:
𝑒𝑒= 𝑚𝑚𝑚𝑚 𝑀𝑀= 0,5095 ∙150 25000 = 0,00382 𝑚𝑚𝑚𝑚= 3.056 𝜇𝜇𝜇𝜇, unde „e” este excentricitatea rotorului, adică dezechilibrul specific, raportat la unitatea de masă.
Valoarea excentricității admisibile nu este ușor de obținut în loturi mari. Rezultatul indică dificultatea ca operatorul mașinii de echilibrat să o obțină la fiecare montare.
Constatare:
Dacă dorim să avem certitudinea că dezechilibrul rezidual atins respectă clasa de precizie cerută, nu este suficient să citim pur și simplu rezultatul final al echilibrării pe mașină. Precizia acestui rezultat trebuie verificată. Mașina nu face distincția între dezechilibrul aparținând dispozitivului de prindere (în cazul de față, arborele tehnologic), rezultat din eventuala montare excentrică a rotorului în dispozitivul de prindere sau din dezechilibrul arborelui însuși, și dezechilibrul aparținând rotorului echilibrat.
Prin urmare, următoarele două etape trebuie efectuate în mod succesiv:
1) cu ajutorul unui rotor de referință, verificați corectitudinea indicațiilor utilajului; dezechilibrul indicat trebuie să corespundă dezechilibrului caracteristic rotorului de referință respectiv.
2) prin rotirea rotorului echilibrat față de arborele care servește drept dispozitiv de prindere pentru rotor, se verifică calitatea compensării dezechilibrului dispozitivului de prindere și a excentricității montării rotorului (procesul de compensare nu face nici el distincția între dezechilibrul arborelui și excentricitatea montării rotorului pe arbore), în condițiile unei compensări corecte. Valoarea masei de corecție indicate nu se modifică, dar unghiul indicat pentru montarea ei se modifică în mod urmăritor odată cu rotirea rotorului față de dispozitivul de prindere.
Practica arată că, în cazul unei mașini bine etalonate și al unei compensări executate corect, trebuie lăsată o marjă de aproximativ 20 % din câmpul de toleranță pentru erorile neidentificate care apar în timpul corecției fizice a dezechilibrului. Aceasta constă de obicei în găurire, frezarea unor orificii sau sudarea unor mase de corecție. Prin urmare, trebuie atinsă 80 % din valoarea dezechilibrului rezidual admisibil. Astfel se garantează că protocolul de echilibrare confirmă realitatea.
Următoarele soluții constructive permit atingerea clasei de precizie de echilibrare corespunzătoare:
a) ajustajul rotorului pe arbore trebuie să împiedice asamblarea cuplei cinematice manual, necesitând utilizarea unei prese manuale.
b) arborele tehnologic trebuie pregătit pentru compensarea mecanică a dezechilibrului dăunător — atât prin posibilitatea montării sale în mai multe poziții față de transmisia cardanică, cât și prin posibilitatea montării relative a rotorului echilibrat pe arbore în mai multe poziții. Deoarece mașinile de echilibrat produse după 2005 permit rotirea relativă și la alte valori ale unghiului, este necesar să se execute o semi-canelură, fixată de fiecare dată pe partea opusă față de canelură.
c) în condiții de producție, când arborele este utilizat de mai multe ori, materialul arborelui nu poate fi călit prea adânc din cauza tensiunilor de călire, care se relaxează într-o perioadă lungă de timp. Prin relaxare, arborele se poate îndoi în mod diferit.
A small allowable eccentricity of the balanced rotor mounting on the technological shaft is difficult to achieve using conventional mechanical machining. Therefore, the experience of technologists involved in the preparation of technological shaft production play an important role in the application of additional technological processes.
O problemă aparte, în cazul utilizării unui arbore tehnologic, o reprezintă cerințele care decurg din documentația de construcție sau de exploatare a rotorului echilibrat, pe de o parte, și posibilitățile de corectare a distribuției masei, pe de altă parte. În cazul bătăii unghiulare, este adesea imposibil să se corecteze distribuția masei cu ajutorul a două mase care să compenseze forțele momentului de inerție. Cu toate acestea, acest dezechilibru trebuie indicat de utilaj. Prin urmare, echilibrarea trebuie efectuată simultan în două planuri de măsurare. Această cerință reprezintă o altă indicație privind forma arborelui tehnologic. În special, un arbore montat pe un utilaj supracritic ar trebui să aibă un disc subțire suplimentar, cu masă redusă, care să permită o calibrare precisă în două planuri.
Pentru a obține o măsurătoare bună, semnalele din ambii senzori din suporturi trebuie să aibă amplitudini de același ordin de mărime. Montarea rotorului echilibrat în apropierea unuia dintre suporturi provoacă un dezechilibru al semnalelor generate în suporturi. În cazuri extreme, când rotorul este montat în imediata apropiere a uneia dintre rolele de sprijin, semnalul din suportul opus este rezidual. Rezultatul echilibrării calculat din astfel de semnale poate fi afectat de o eroare inacceptabilă.
Ce sunt adaptoarele?
Ce sunt adaptoarele?
Adaptoarele sunt o componentă fundamentală a echipamentului mașinilor de echilibrat cu axă de echilibrare verticală. La mașinile de echilibrat verticale, adaptorul, împreună cu arborele principal, înlocuiește arborele tehnologic.
Adaptoare utilizate pentru echilibrarea „discurilor”
rotoarele pot fi împărțite în cele care centrează rotorul prin:
a) orificiul central al rotorului,
b) suprafața exterioară (de obicei cilindrică).
Adaptoarele trebuie construite astfel încât să permită montarea rotoarelor, menținând la minimum erorile legate de:
a) centrarea pe axa capului de pe arborele principal,
b) sprijin perpendicular pe axa de rotație.
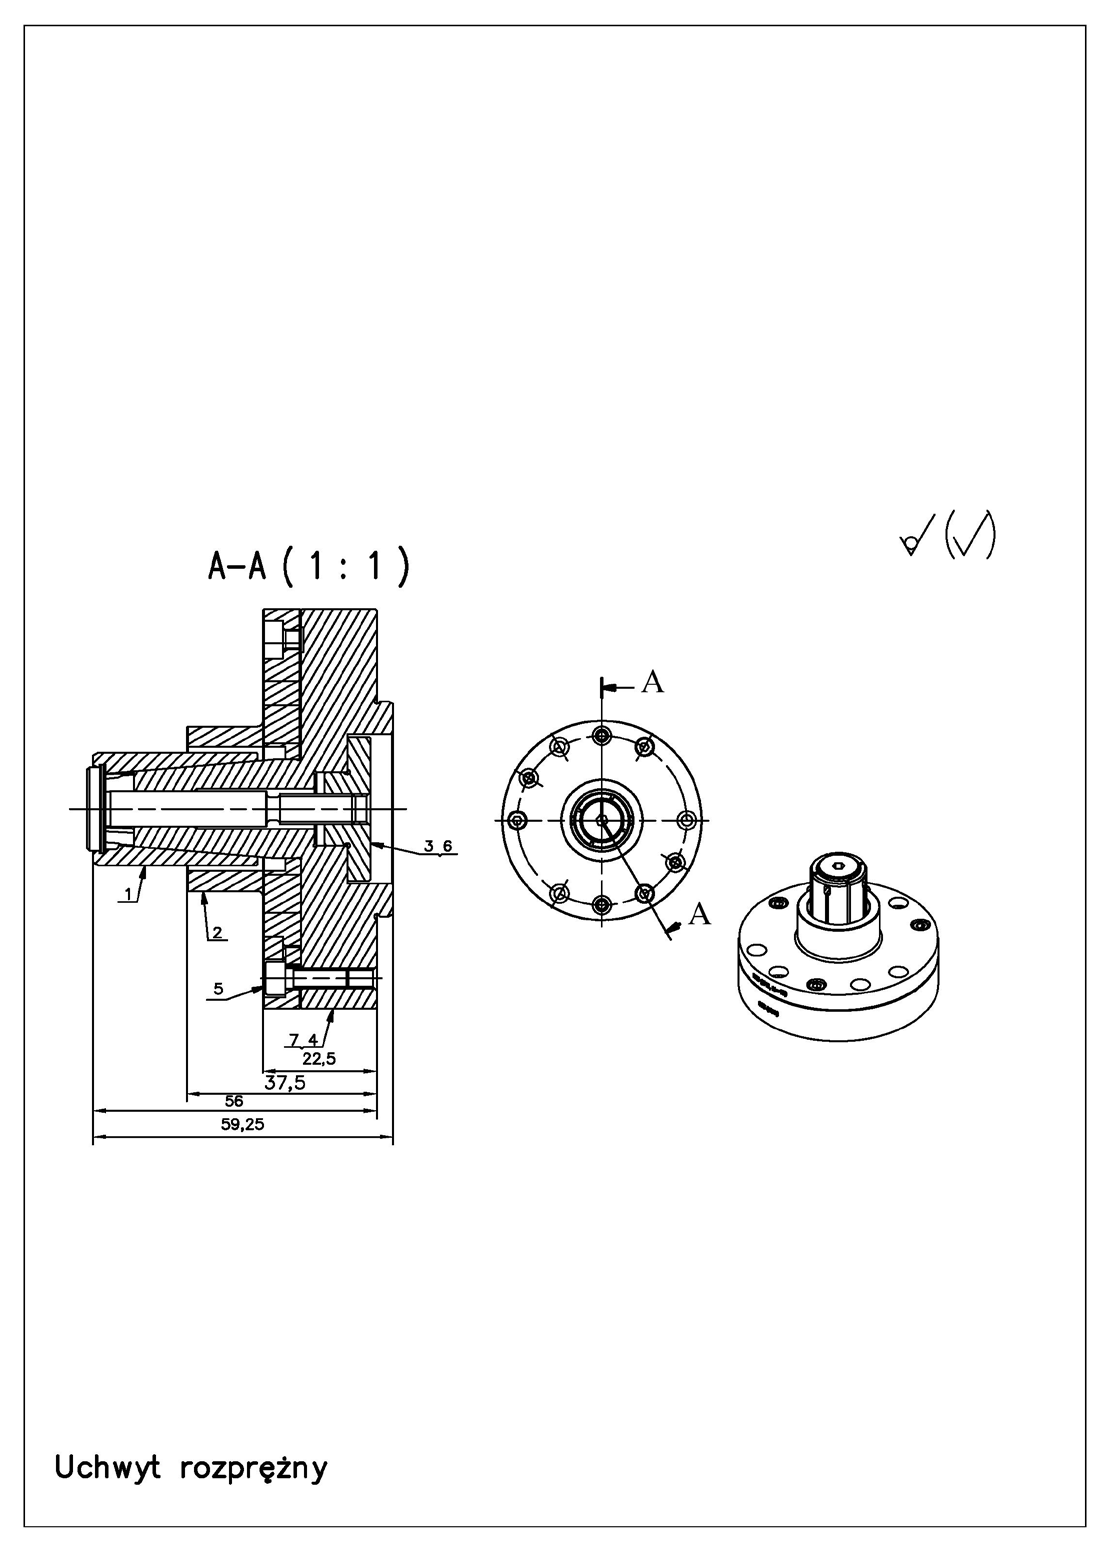
Pentru a îmbunătăți repetabilitatea centrării, manșonul poate fi echipat opțional cu un știft care îi fixează poziția unghiulară față de con. Deoarece există o mișcare relativă a bucșei de-a lungul conului, repetabilitatea centrării unui adaptor realizat, de exemplu, cu tehnologia unui centru automat de prelucrare mecanică nu este suficientă pentru a obține clase reduse de precizie a echilibrării. De aceea se folosesc diverse proceduri de post-procesare, cum ar fi rodarea reciprocă a bucșei și a conului înainte de tăierea finală. Conicitatea conului se alege în funcție de precizia centrării. Pentru o echilibrare mai precisă se folosește un unghi redus, dar mai mare decât valoarea de 1°25″, din cauza autofrânării nefavorabile.
Calitatea mandrinei poate fi măsurată prin valoarea bătăii laterale a rotorului montat. Să presupunem că erorile sistematice, înțelese ca erori repetate ca valoare și fază, au fost eliminate. Acestea nu sunt erori legate de montarea rotorului pe arbore. Ele pot fi legate, de exemplu, de utilizarea unei transmisii cu arbore cardanic.
La închiderea și deschiderea repetată a adaptorului, obținem o împrăștiere a valorilor bătăii laterale măsurate ale rotorului. Dintre valorile bătăii măsurate, poate fi identificată una peste care prinderea se produce de fiecare dată. Aceasta trebuie înțeleasă în sensul că montarea este cea mai ușoară cu o eroare mare și cea mai dificilă cu o eroare mică. Această valoare a bătăii, care este garantată și care produce, printr-o astfel de fixare, o anumită componentă suplimentară dăunătoare de dezechilibru, a fost denumită repetabilitatea fixării. Dorim ca dezechilibrul dăunător să fie cât mai mic și repetabilitatea montării să fie cât mai bună. Dezechilibrul apărut din cauza excentricității de prindere poate fi eliminat, dar numai până la nivelul repetabilității de prindere.
O eroare de centrare va duce la un dezechilibru static (de forță). Acesta poate fi redus la minimum prin compensare. O eroare de sprijin neperpendicular va duce la un dezechilibru dinamic (de moment). Acesta nu poate fi compensat pe utilaj. Este măsurat de utilaj și comparat cu valoarea admisibilă pentru rotor. Dacă adaptorul nu este strâns de operator, manșonul este închis și prins printr-un arc. Deschiderea se face cu ajutorul unui actuator, după confirmarea opririi arborelui principal. Adaptoarele cu deschidere automată sunt dedicate unui anumit utilaj. Aceasta se datorează necesității de a regla începutul și sfârșitul procesului de închidere a adaptorului, în funcție de poziția știftului de expandare al actuatorului. Pistonul de prindere deschide mecanismul de prindere și are trei poziții specifice, în care se modifică semnalele preluate de la senzorii de poziție. Sistemul de operare al utilajului trebuie să facă distincția între situațiile în care adaptorul:
a) este închis corect cu rotorul,
b) este închis fără rotor,
c) este deschis.
Angrenarea rotației are loc numai în cazul în care adaptorul este închis corect cu rotorul, când senzorii de poziție transmit un semnal sistemului de operare al utilajului, confirmând apariția acestei situații.
Execuția următorului adaptor, cu care este echipat utilajul, trebuie realizată în conformitate cu ipotezele de construcție, consemnate în documentația utilajului, inclusiv în DTR.
După fiecare înlocuire a adaptorului, operatorul mașinii de echilibrat trebuie să efectueze operațiuni suplimentare prin care adaptorul se ajustează mecanic la utilaj și se îmbunătățește corectitudinea indicațiilor utilajului. Este necesar să se efectueze:
a) o verificare a procesului de compensare,
b) verificați funcționarea cuiului de prindere.
Următoarele sarcini ilustrează problema centrării:
Sarcina 1: precizia de prindere cu o bucșă expandabilă
Sarcina 1 Ce precizie de centrare este necesară la strângerea dispozitivului de prindere cu manșonul expansibil, pe arborele principal al mașinii de echilibrat, pentru a asigura echilibrarea rotorului în clasa de precizie de echilibrare G2.5, presupunând că gaura Ø35 este executată în clasa de precizie de fabricație H7?
Date:
n = 2700 rpm, G2.5, M = 5 kg, w = ?.
Clasa de precizie H7 a alezajului rotorului nu influențează dezechilibrul rezidual
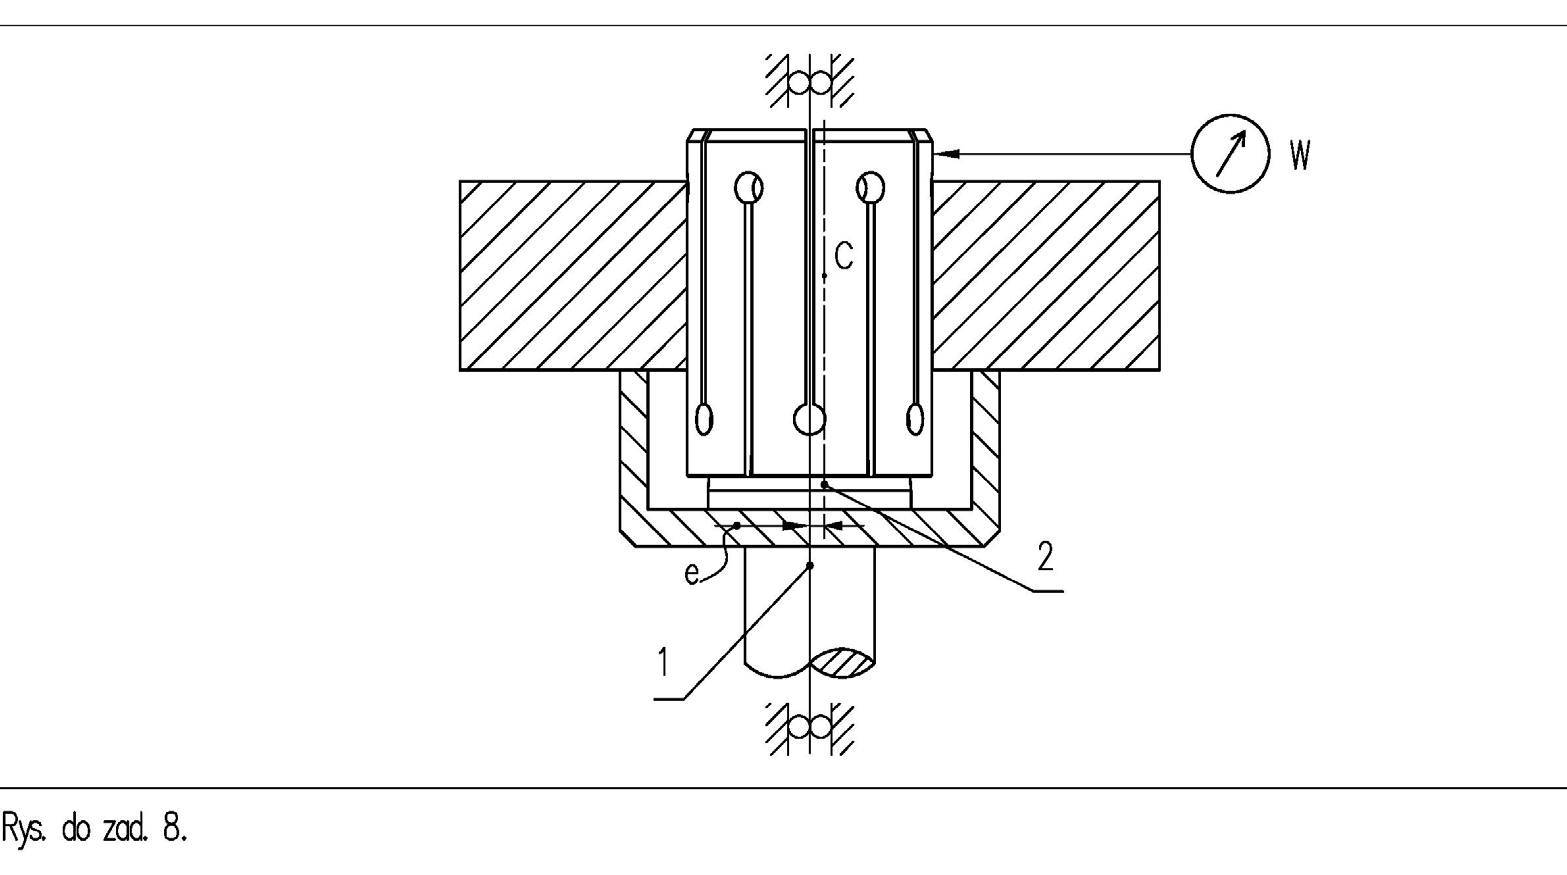
𝑒𝑒= 𝑤𝑤 2.
Calculul dezechilibrului admisibil al rotorului pentru clasa de precizie de echilibrare G2.5:
𝜋𝜋𝜋𝜋 = 30 ∙5 ∙10! ∙2.5 𝑁𝑁T = 30𝑚𝑚𝑚𝑚 3.14 ∙2700 = 44.23 𝑔𝑔𝑔𝑔𝑔𝑔.
Calculul excentricității admisibile a montării rotorului:
𝑒𝑒= 𝑁𝑁T 𝑀𝑀= 44,23 5 ∙10! = 8,84 ∙10″!𝑚𝑚𝑚𝑚= 8,86 𝜇𝜇𝜇𝜇. 𝑁𝑁T = 𝑀𝑀∙𝑒𝑒 Răspuns: indicațiile comparatorului cu cadran de pe suprafața laterală a manșonului de expansiune închis nu pot fi mai mari de 17,72 μm.
Observație: repetabilitatea prinderii mandrinei poate fi evaluată după prinderi și deschideri repetate ale manșonului sau poate fi preluată din documentația adaptorului.
Adaptoare cu dorn fix
O altă soluție este un adaptor echipat cu un dorn neexpandabil, adică fix. Acesta este utilizat din două motive principale:
1. economic, atunci când numărul de loturi nu este mare,
2. atunci când diametrul mic al alezajului împiedică utilizarea unui manșon de expansiune.
Acest tip de adaptor este mai ușor de realizat. Totuși, simplitatea execuției suportului face dificilă obținerea unui dezechilibru rezidual mic. Acest lucru este ilustrat în problemele următoare.
În această soluție, repetabilitatea rezultatelor măsurării este limitată de precizia alezajului central al rotorului. Dornul este de obicei executat la dimensiunea superioară, limită. Astfel, dimensiunea reală a alezajului determină rezultatul măsurării. Bătaia radială maximă posibilă este egală cu jumătate din diferența dintre abaterea superioară a execuției alezajului și dimensiunea reală a dornului. Dezechilibrul indicat de utilaj va fi suma dintre dezechilibrul inițial al rotorului și un dezechilibru adăugat vectorial, în mod arbitrar, din cauza excentricității de montaj. Cu un câmp de toleranțe ale alezajului suficient de restrâns, rezultatele echilibrării în serii mari sunt satisfăcătoare în practică, pornind de la clasa spre precizii mai reduse (de ex.).
Adaptoarele se realizează special pentru un anumit tip de rotor. De aceea, forma lor nu trebuie să semene cu execuțiile anterioare. În mașinile supracritice, masa adaptorului este așa-numita masă dăunătoare. Împreună cu o parte din masa arborelui principal, ea se adaugă la masa rotorului. Ca urmare, sensibilitatea mașinilor supracritice scade, deoarece excitația sub forma dezechilibrului nu se modifică, în timp ce masa excitabilă crește. În plus, caracteristicile amplitudine–fază se schimbă din cauza raportului diferit dintre masă și frecvența de excitație.
Sarcina 2: limitările unui dorn neexpandabil
Sarcina 2 Determinați ce limitare, din punctul de vedere al echilibrării, va impune utilizarea unui dorn neexpansibil în mandrina mașinii de echilibrat. Dornul are dimensiunea d, iar bătaia sa transversală măsurată este w. Gaura din rotorul de masă M este executată în clasa de precizie de fabricație H7. Rotorul se rotește în mașină la o turație n.
Date:
d = 34,984 mm, n = 2700 rpm M = 5 kg w = 14 μm.
Din tabelul ajustajelor citim valorile abaterilor alezajului din rotor:
𝐷𝐷= 35𝐻𝐻7 = 35!
Sarcina va fi rezolvată în două moduri:
1. cu utilizarea compensării,
2. fără utilizarea compensării.
Situația înainte de compensare
Situația înainte de compensare Arborele principal se rotește în raport cu axa reală de rotație 1. Axa geometrică a dornului este axa 3. Principala, „!.!$%𝑚𝑚𝑚𝑚.
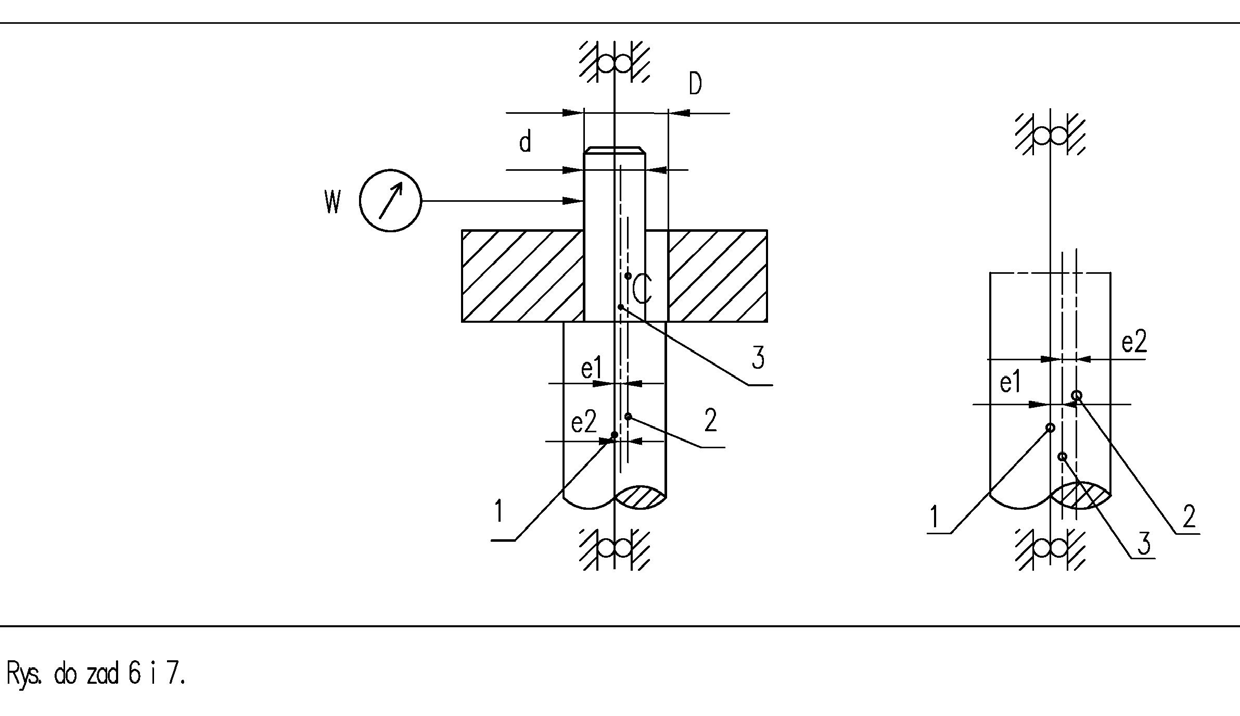
axa centrală de inerție a rotorului echilibrat, împreună cu centrul de greutate c, este axa 2.
Observăm că între diametrele dornului și ale rotorului există un joc. În interiorul acestui joc, rotorul poate fi fixat liber.
Înainte de compensare: erorile de fixare excentrică a dornului și a restului adaptorului și arborelui principal vor influența rezultatul sub forma unui dezechilibru dăunător suplimentar acumulat. De asemenea, montarea excentrică a rotorului față de axa reală de rotație va genera forțe de inerție suplimentare în întreaga sa masă. Și acestea se vor transforma în dezechilibru dăunător.
Rotorul poate fi fixat pe adaptor arbitrar (dar în limitele jocului acestuia), jocul fiind anulat sub un unghi aleatoriu oarecare în planul perpendicular pe axa de rotație. Presupunem cazul cel mai defavorabil: bătaia dornului și abaterea maximă de execuție a găurii se însumează în aceeași direcție, adică algebric.
Excentricitatea poziției centrului de greutate rezultată din bătaia transversală a dornului:
Excentricitatea rezultată din executarea dornului sub valoarea nominală și a alezajului la abaterea superioară:
𝑒𝑒$ = ∅%&’ −𝑑𝑑 2 = 35.025 −34.984 Excentricitatea totală:
𝑒𝑒= 𝑒𝑒# + 𝑒𝑒$ = 0,007 + 0,0205 = 0,0275 𝑚𝑚𝑚𝑚.
Dezechilibrul rezultat din montarea excentrică a rotorului:
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0275 = 137.5 𝑔𝑔𝑔𝑔𝑔𝑔.
Calculul clasei de precizie de echilibrare care poate fi atinsă în fiecare dispozitiv de prindere:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 30𝑀𝑀= 137.5 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙ The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<7.7.
Situația după compensare Determinați ce limitare, în ceea ce privește echilibrarea, va impune utilizarea unui dorn neexpandabil în suportul mașinii de echilibrat. Dornul are dimensiunea d 𝑒𝑒# = 0,014 2 = 0,007 𝑚𝑚𝑚𝑚.
2 = 0,0205 𝑚𝑚𝑚𝑚. 𝑒𝑒𝑒𝑚𝑚𝑒𝑚𝑚 𝑠𝑠∙𝑔𝑔 = 7,7 ]𝑚𝑚𝑚𝑚 iar alezajul din rotorul de masă M este executat în clasa de precizie de fabricație H7. Rotorul se rotește în utilaj cu o turație n.
Date:
𝑑𝑑= 35″
(0 𝑚𝑚𝑚𝑚 𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚𝑀𝑘𝑘𝑑𝑚𝑚 𝑛𝑛= 2700 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 𝑀𝑘𝑘𝑑𝑚𝑚𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚 𝑀𝑀= 5 𝑘𝑘𝑘𝑘.
Din tabelul ajustajelor obținem valorile abaterilor alezajului din rotor:
𝑠𝑠^.
D = 35𝐻𝐻7 = 35)
Situația după compensare
Compensarea va elimina acele componente ale dezechilibrului care au apărut din erori repetitive. Acestea sunt:
a) dezechilibrul tuturor componentelor arborelui principal și ale adaptorului,
b) dezechilibrul discului, care rezultă din montarea sa excentrică în adaptor.
().)$+𝑚𝑚𝑚𝑚.
Componentele dezechilibrului care provin din erori unice de montare a discului nu sunt eliminate. Rotorul poate fi fixat pe arborele principal în mod arbitrar, dar în limitele jocului său. Presupunem cazul cel mai defavorabil: jocul se va consuma complet în orice direcție.
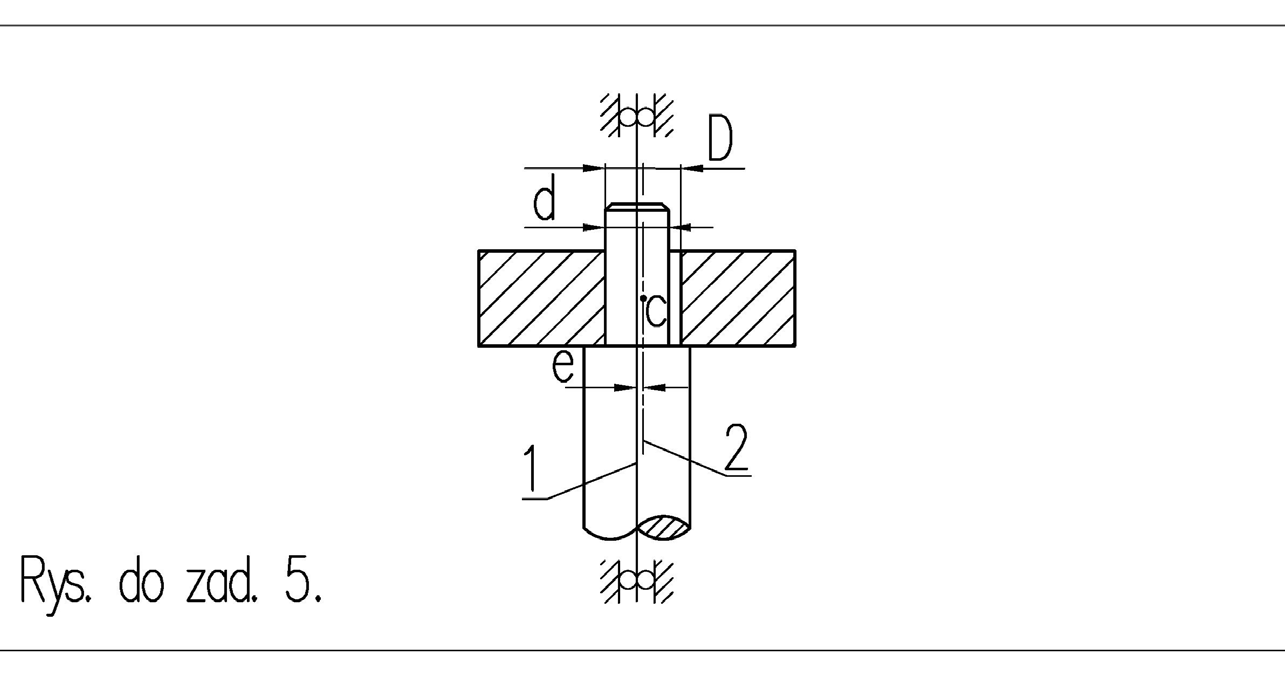
Centrul de greutate al discului se află pe axa centrală principală de inerție 2. Axa reală de rotație a arborelui principal se află pe axa 1.
Excentricitatea poziției centrului de greutate reprezintă jumătate din jocul discului montat pe arborele principal:
Dezechilibrul rezultat din montarea excentrică a rotorului:
Calculul clasei de precizie de echilibrare care poate fi atinsă în fiecare dispozitiv de prindere:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<3.5.
𝑒𝑒= 0,025 2 = 0,0125 𝑚𝑚𝑚𝑚.
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0,0125 = 62 𝑔𝑔𝑔𝑔𝑔𝑔.
30𝑀𝑀= 62 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙1 𝑠𝑠∙𝑔𝑔 = 3.5 𝑚𝑚𝑚𝑚 Utilizarea compensării a redus zona de incertitudine privind corectitudinea indicațiilor de dezechilibru. Ca urmare, valoarea masei reziduale din dezechilibrul rezidual poate fi mai mare și mai ușor de obținut.
𝑠𝑠.