Entre los elementos tecnológicos más importantes de las balanceadoras se encuentran:
a) husillos, que forman parte de las balanceadoras horizontales universales, y
b) adaptadores, que son portapiezas para rotores montados en cabezales de husillo y se encuentran principalmente en el equipo de las balanceadoras verticales.
La calidad de su fabricación determina la idoneidad de las lecturas de la máquina. Su función es montar el rotor balanceado:
a) lo más cerca posible del eje de rotación real;
b) de manera repetible con respecto al cabeceo radial y angular del rotor, en relación con el eje de rotación real.
¿Qué son los ejes tecnológicos?
¿Qué son los ejes tecnológicos?
Un eje tecnológico es un componente fundamental de las balanceadoras horizontales universales, utilizadas para montar rotores de tipo “disco”. La experiencia práctica demuestra que los ejes, con distinta calidad de manufactura, pueden ser una fuente de errores de medición. La calidad de un eje determinado depende de los detalles de su construcción. Una de las características de diseño son las ranuras fresadas, hechas para montar simultáneamente una cuña estriada y una media cuña, en el diámetro donde se monta el disco balanceado. Las ranuras están desfasadas angularmente entre sí, y el fabricante del eje debe garantizar su posicionamiento angular preciso y mantener dimensiones geométricas uniformes. Un error angular o la remoción de una cantidad desigual de material del eje reduce la eficacia de la compensación del desbalance perjudicial.
El eje debe tener superficies endurecidas que sirvan de apoyo sobre los rodillos de soporte y en el punto de montaje del disco, y un centro “blando”. Además, debe estar libre de esfuerzos residuales, que hacen que el eje se doble con el tiempo debido a la relajación de esfuerzos.
Considerando el valor del menor desbalance residual obtenido, concluimos que el eje debe permitir:
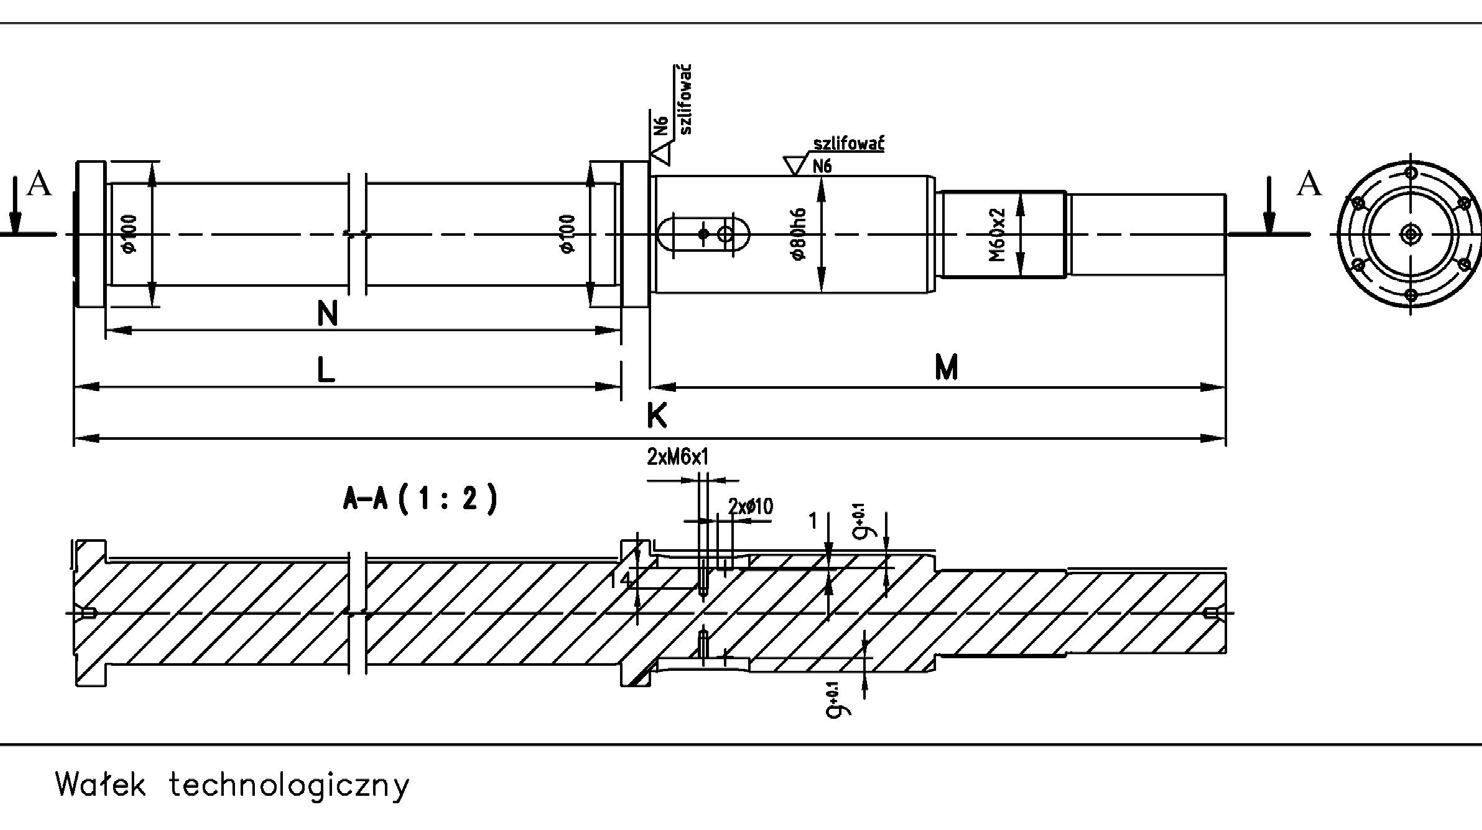
a) lograr cierta repetibilidad en los resultados de la medición del desbalance b) introducir un componente mínimo de desbalance adicional, que perturba el resultado correcto.
La repetibilidad de los resultados es significativa en el sentido de que también constituye el límite infranqueable de la precisión del balanceo.
Cada medición posterior está afectada por errores sistemáticos y aleatorios. Las balanceadoras cuentan con procedimientos internos para eliminar los errores sistemáticos. Compensan el desbalance resultante de la excentricidad del montaje y el desbalance del dispositivo de sujeción.
Después de eliminar los errores sistemáticos, la máquina indica una nueva ubicación para montar los pesos de corrección. Si, después de montarlos en el rotor, la amplitud de las lecturas no es menor, significa que también existen errores aleatorios. En teoría, no es posible lograr un desbalance residual menor que el desbalance que resulta del montaje incorrecto aleatorio con respecto al eje de rotación. Una de las causas de esta situación puede ser la holgura que se presenta en el punto de montaje del rotor balanceado sobre el eje tecnológico. La holgura puede eliminarse en cualquier dirección del eje antes de apretar con una tuerca de montaje. Si la causa de la falta de repetibilidad es la holgura, es posible mejorar el resultado eliminando la holgura en la misma dirección antes de realizar:
a) un procedimiento repetido para compensar el error de montaje del rotor,
b) la medición final del desbalance, tomando en cuenta la nueva compensación.
Eliminar la holgura la retira del conjunto de causas aleatorias de errores de montaje. Este procedimiento puede aplicarse al balancear un solo rotor. Si se aplica en una serie, hará que los errores de montaje dependan de la mitad de la diferencia entre el diámetro del orificio del siguiente rotor y el del rotor con el que se realizó la compensación. Por lo general, este método mejora los resultados del balanceo, especialmente en rotores fabricados con una clase de exactitud baja.
Durante el balanceo, puede observarse incluso una flexión mínima del eje tecnológico. El resultado de la flexión es un cabeceo de la superficie cilíndrica destinada al montaje del rotor con respecto al eje de rotación real. Este eje queda determinado por los centros geométricos de los círculos formados en las superficies de ambos muñones, que se ubican en los puntos de apoyo del eje. Normalmente, el eje se flexiona por la relajación de los esfuerzos posteriores al temple. El cabeceo radial de las superficies cilíndricas también puede deberse a errores de rectificado.
Ambos errores de forma del eje provocan un desbalance adicional y perjudicial. Este se debe a la excentricidad del montaje del rotor con respecto al eje de rotación real. El radio de curvatura del eje es grande. Si el eje fuera un componente de cualquier mecanismo, probablemente la curvatura no sería perceptible. El eje, junto con el rotor, normalmente se apoya en la balanceadora y es más ancho que cualquier rotor que gira en sus cojinetes en la máquina de trabajo. Como resultado, el cabeceo es mayor.
El error en la indicación del desbalance, tanto en cuanto a la ubicación como al valor de la masa, también está relacionado con la calidad de las superficies de los muñones del rotor en el punto de contacto con los rodillos de apoyo de la balanceadora. Tanto los daños mecánicos en forma de abolladuras y la falta de circularidad como la insuficiente lisura de la superficie son fuentes de señales adicionales. Estas se generan en los sensores de vibración de los apoyos de la máquina. Estas señales son difíciles de eliminar con el sistema electrónico de filtros. Cada uno de estos errores presenta una imagen distinta en la pantalla del osciloscopio.
a) Los daños mecánicos en las superficies y la falta de circularidad de los muñones obligan a un movimiento cinemático adicional del rotor balanceado, lo que provoca fuerzas de inercia adicionales sobre el rotor y, en consecuencia, genera señales eléctricas con muchos componentes. Algunos componentes están lo suficientemente alejados de la señal útil y son atenuados por el sistema electrónico de filtros. Otras señales prácticamente coinciden con la señal útil (tienen la misma frecuencia). Estas señales no se atenúan. Los daños localizados actúan como impactos sobre el rotor, y el nivel de las señales eléctricas provocadas por el impacto es similar al de un escalón unitario con un espectro denso, del cual uno de los componentes se suma a la señal útil.
b) La insuficiente lisura de la superficie aumenta el nivel de ruido de la señal de los sensores de vibración prácticamente en cualquier frecuencia. El nivel promedio de ruido al final del balanceo puede ser, en la práctica, varios órdenes de magnitud mayor que el nivel de la señal útil. Incluye señales iguales a la frecuencia de la señal útil y que, por lo tanto, no se filtran.
La influencia del fondo sobre el valor del desbalance residual no es tan significativa como la falta de circularidad o el daño del muñón. Debe señalarse que la calidad del eje cobra mayor importancia a medida que disminuye el desbalance residual del rotor. Al inicio del balanceo, con un desbalance inicial (grande), el proceso de balanceo converge de manera fundamentalmente rápida. Las imperfecciones en la hechura del eje se hacen evidentes una vez que se alcanza un valor pequeño de desbalance, y la velocidad de convergencia disminuye.
La perfección de los dispositivos de medición de la máquina no puede compensar las imperfecciones de la manufactura del eje. Para mostrar la importancia y la dificultad de eliminar los errores, consideremos la realización del balanceo de rotores con un eje seleccionado.
Problema 1: precisión de centrado para una clase de precisión
Problema 1.
Datos:
𝑀𝑀= 10 𝑘𝑘𝑘𝑘 – masa del rotor balanceado 𝑛𝑛= 2500 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 – rotación del rotor balanceado 𝑟𝑟= 150 𝑚𝑚𝑚𝑚 – radio del rotor 𝐺𝐺 = 2.5 – clase de precisión de balanceo requerida.
Calcule la precisión de centrado del rotor para alcanzar la clase de precisión de balanceo requerida. En el primer paso, determinamos el valor del desbalance residual permisible:
𝑚𝑚= 30𝑚𝑚𝑚𝑚 𝜋𝜋𝜋𝜋𝜋𝜋= 30 ∙10000 ∙2.5 ∙0.8 3.14 ∙150 ∙2500 = 0.5095 𝑔𝑔. 𝑀𝑚𝑒𝑚𝑚𝑚𝜋𝜋 Utilizaremos el momento estático de ambas masas (𝑀𝑀+ 𝑚𝑚)𝑒𝑒= 𝑚𝑚𝑚𝑚, 𝑀𝑚𝑒𝑚𝑚𝑚 𝑀𝑀≫𝑚𝑚, Dado que a:
𝑒𝑒= 𝑚𝑚𝑚𝑚 𝑀𝑀= 0.5095 ∙150 25000 = 0.00382 𝑚𝑚𝑚𝑚= 3.056 𝜇𝜇𝜇𝜇, Donde “e” es la excentricidad del rotor, o desbalance específico, por unidad de masa.
El valor de la excentricidad permisible no es fácil de obtener en lotes grandes. El resultado indica la dificultad de que el operador de la balanceadora lo obtenga en cada montaje.
Resultado:
Si se desea tener la certeza de que el desbalance residual alcanzado cumple con la clase de exactitud requerida, no basta con leer el resultado final del balanceo en la máquina. Debe verificarse la exactitud de este resultado. La máquina no distingue entre el desbalance que pertenece al dispositivo de sujeción (en este caso, el eje tecnológico), que resulta del posible montaje excéntrico del rotor en dicho dispositivo o del desbalance del propio eje, y el desbalance que pertenece al rotor balanceado.
Por lo tanto, deben realizarse de manera secuencial los dos pasos siguientes:
1) con un rotor de referencia, verifique que las indicaciones de la máquina sean adecuadas; el desbalance indicado debe corresponder al desbalance característico del rotor de referencia dado.
2) girando el rotor balanceado con respecto al eje, que sirve como dispositivo de sujeción del rotor, verifique la calidad de la compensación del desbalance del dispositivo de sujeción y de la excentricidad del montaje del rotor (el proceso de compensación tampoco distingue entre el desbalance del eje y la excentricidad del montaje del rotor sobre el eje) con una compensación adecuada. El valor del peso de corrección indicado no cambia, pero el ángulo indicado para su montaje cambia de forma sincronizada con el giro del rotor con respecto al dispositivo de sujeción.
La práctica demuestra que, con una máquina bien calibrada y una compensación realizada correctamente, debe dejarse un margen de aproximadamente 20% del campo de tolerancia para los errores no identificados que se presentan durante la corrección física del desbalance. Esto suele implicar taladrado, fresado de orificios o soldadura de pesos de corrección. Por lo tanto, es necesario alcanzar 80% del valor del desbalance residual admisible. Esto garantizará que el protocolo de balanceo confirme la realidad.
Las siguientes soluciones de diseño permiten alcanzar la clase de precisión de balanceo adecuada:
a) el ajuste del rotor en el eje debe impedir que el par cinemático se ensamble a mano, y exigir el uso de una prensa manual.
b) el eje tecnológico debe prepararse para la compensación mecánica del desbalance perjudicial, tanto por la posibilidad de montarlo en distintas posiciones con respecto a la transmisión cardán, como por la posibilidad de montar el rotor balanceado sobre el eje en distintas posiciones relativas. Dado que las balanceadoras producidas después de 2005 permiten el giro relativo también en otros valores de ángulo, es necesario fabricar una media cuña, que se fija cada vez en el lado opuesto con respecto a la cuña estriada.
c) en condiciones de producción, cuando el eje se utiliza muchas veces, el material del eje no puede endurecerse a demasiada profundidad debido a los esfuerzos de temple, que se relajan a lo largo de un periodo prolongado. Con la relajación, el eje puede doblarse de otra manera.
Una excentricidad admisible pequeña en el montaje del rotor balanceado sobre el eje tecnológico es difícil de lograr con el maquinado mecánico convencional. Por ello, la experiencia de los tecnólogos que participan en la preparación de la producción del eje tecnológico desempeña un papel importante en la aplicación de procesos tecnológicos adicionales.
Un problema aparte, al utilizar un eje tecnológico, son los requisitos que surgen, por un lado, de la documentación de diseño u operación del rotor balanceado y, por otro, de las posibilidades de corregir la distribución de masa. En el caso del cabeceo angular, con frecuencia es imposible corregir la distribución de masa con dos pesos que compensen las fuerzas del momento de inercia. Sin embargo, la máquina debe mostrar este desbalance. Por lo tanto, el balanceo debe realizarse simultáneamente en dos planos de medición. Este requisito es otro indicio de la forma que debe tener el eje tecnológico. En particular, un eje montado en una máquina supercrítica debe tener un disco delgado adicional, de masa pequeña, que permita una calibración precisa en dos planos.
Para obtener una buena medición, las señales de ambos sensores en los soportes deben tener amplitudes del mismo orden. Montar el rotor balanceado cerca de uno de los soportes provoca un desbalance de las señales generadas en los soportes. En casos extremos, cuando el rotor se monta en la inmediata cercanía de uno de los rodillos de apoyo, la señal en el soporte opuesto es residual. El resultado del balanceo calculado a partir de dichas señales puede presentar un error inaceptable.
¿Qué son los adaptadores?
¿Qué son los adaptadores?
Los adaptadores son una parte fundamental del equipo de las balanceadoras con eje de balanceo vertical. En las balanceadoras verticales, el adaptador, junto con el husillo, sustituye al eje tecnológico.
Adaptadores utilizados para el balanceo de “discos”
los rotores se pueden dividir en aquellos que se centran mediante:
a) el orificio central del rotor,
b) la superficie exterior (por lo general cilíndrica).
Los adaptadores deben construirse de modo que permitan el montaje de rotores manteniendo errores mínimos relacionados con:
a) centrado respecto al eje del cabezal en el husillo,
b) soporte perpendicular con respecto al eje de rotación.
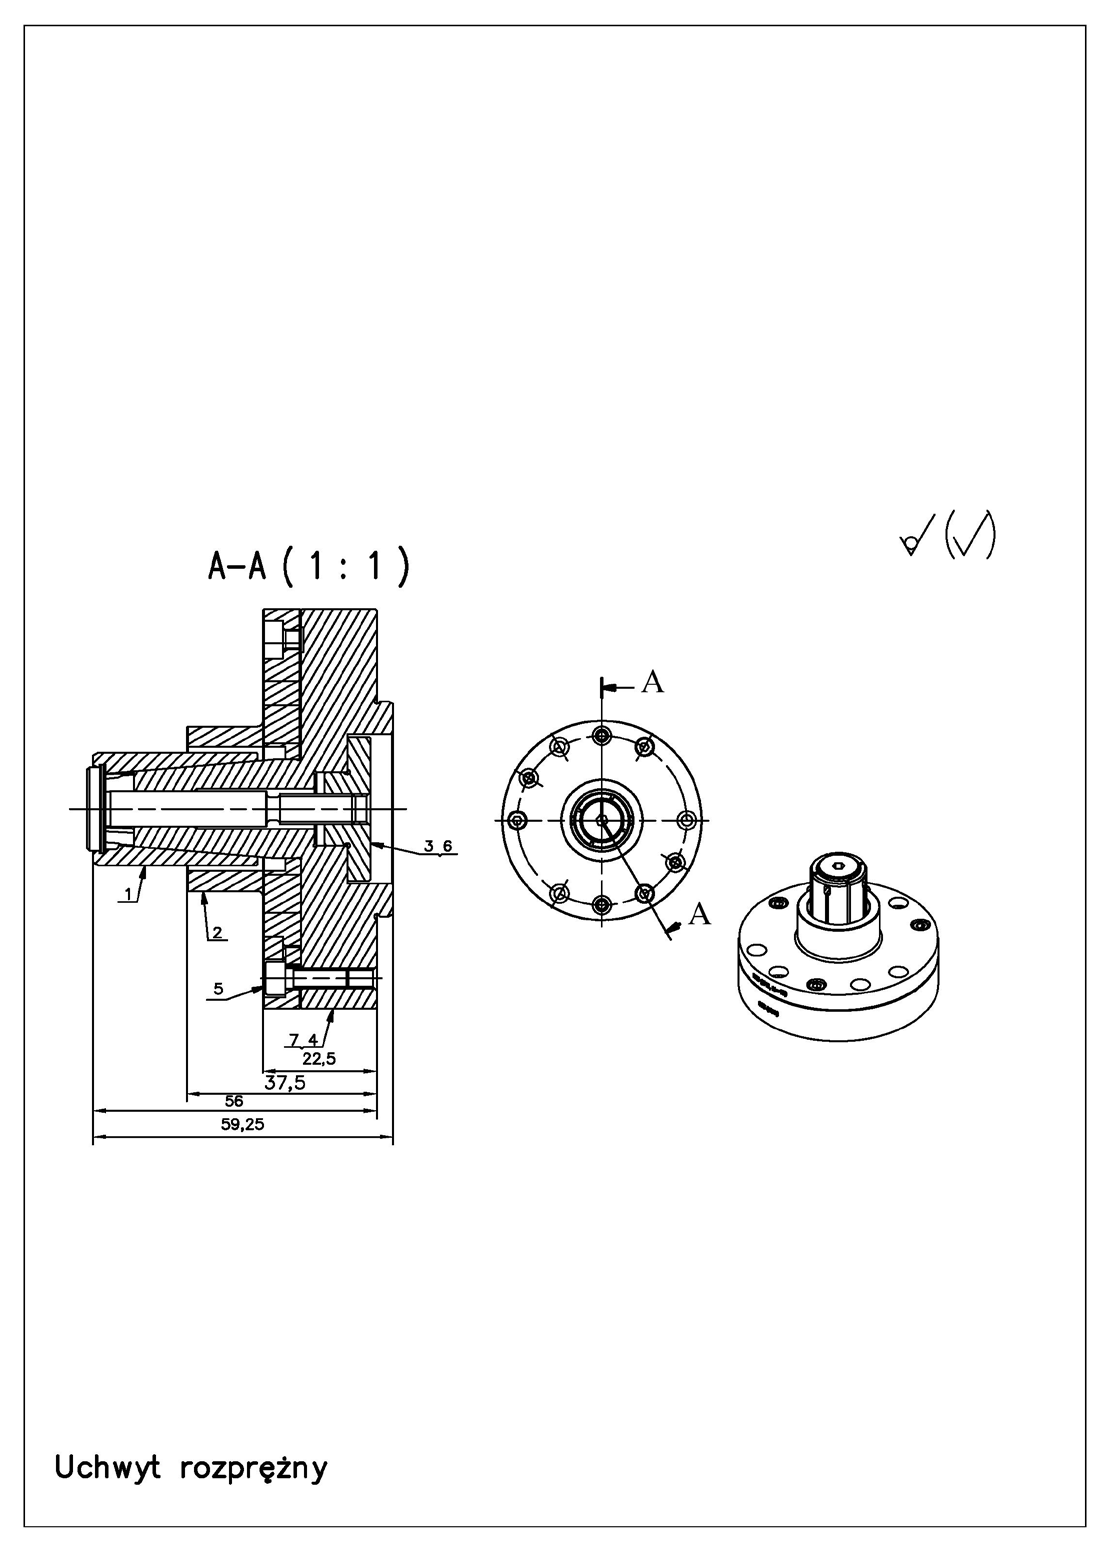
Para mejorar la repetibilidad del centrado, el manguito puede equiparse opcionalmente con un pasador que fije su posición angular con respecto al cono. Como existe un movimiento relativo del buje a lo largo del cono, la repetibilidad de centrado de un adaptador fabricado, por ejemplo, con la tecnología de un centro de maquinado automático, no es suficiente para alcanzar clases bajas de exactitud de balanceo. Por ello se utilizan diversos procedimientos de posprocesamiento, como el lapeado mutuo del buje y el cono antes del corte final. La convergencia del cono se selecciona según la exactitud del centrado. Para un balanceo más preciso se utiliza un ángulo reducido, pero mayor que el valor de 1°25″ debido al autofrenado desfavorable.
La calidad del portapiezas puede medirse por el valor del cabeceo lateral del rotor montado. Supongamos que se han eliminado los errores sistemáticos, entendidos como aquellos que se repiten en valor y fase. No son errores relacionados con el montaje del rotor en el eje. Pueden estar relacionados, por ejemplo, con el uso de un accionamiento con eje cardán.
Con el cierre y la apertura repetidos del adaptador, se obtiene una dispersión del cabeceo lateral medido del rotor. Entre los valores de cabeceo medidos, puede distinguirse uno por encima del cual la sujeción se logra siempre. Esto debe entenderse en el sentido de que es más fácil montar con un error grande y más difícil con un error pequeño. Este valor de cabeceo, que está garantizado y que, con dicha fijación, aporta un cierto componente adicional perjudicial de desbalance, se denominó repetibilidad de la fijación. Se busca que el desbalance perjudicial sea lo más pequeño posible y que la repetibilidad del montaje sea la mejor. El desbalance originado por la excentricidad de la sujeción puede eliminarse, pero solo hasta el nivel de la repetibilidad de la sujeción.
Un error de centrado dará como resultado un desbalance estático (de fuerza). Puede reducirse al mínimo con la compensación. Un error de apoyo no perpendicular dará como resultado un desbalance dinámico (de momento). No puede compensarse en la máquina. La máquina lo mide y lo compara con el valor admisible para el rotor. Si el operador no sujeta el adaptador, el manguito se cierra y se mantiene sujeto mediante un resorte. La apertura se realiza con un actuador, después de confirmar que el husillo se ha detenido. Los adaptadores de apertura automática están destinados a una máquina específica. Esto se debe a la necesidad de ajustar el inicio y el final del proceso de cierre del adaptador, según la posición del pasador de expansión del actuador. El émbolo de sujeción abre la manija y tiene tres posiciones específicas en las que cambian las señales provenientes de los sensores de posición. El sistema operativo de la máquina debe distinguir entre las situaciones en las que el adaptador:
a) se cierra correctamente con el rotor,
b) se cierra sin el rotor,
c) está abierto.
El arranque de la rotación solo se produce cuando el adaptador está correctamente cerrado con el rotor, momento en el que los sensores de posición envían una señal al sistema operativo de la máquina que confirma esta condición.
La implementación del siguiente adaptador, con el que se suministra la máquina, debe realizarse de acuerdo con los supuestos de diseño, que se describen en la documentación de la máquina, incluida la DTR.
Después de cada cambio de adaptador, el operador de la balanceadora debe realizar operaciones adicionales que ajusten mecánicamente el adaptador a la máquina y aumenten la idoneidad de las indicaciones de la máquina. Es necesario realizar lo siguiente:
a) una prueba del proceso de compensación,
b) verificar el funcionamiento del pasador de sujeción.
Las siguientes tareas ilustran el problema del centrado:
Problema 1: precisión de cierre con un manguito de expansión
Tarea 1 ¿Qué precisión de centrado se requiere al cerrar el portapiezas con el manguito de expansión, en el husillo de la balanceadora, para garantizar el balanceo del rotor en la clase de precisión de balanceo G2.5, suponiendo que el orificio Ø35 se fabrica con la clase de precisión de manufactura H7?
Datos:
n = 2700 rpm, G2.5, M = 5 kg, w = ?.
La clase de precisión del orificio H7 del rotor no influye en el desbalance residual
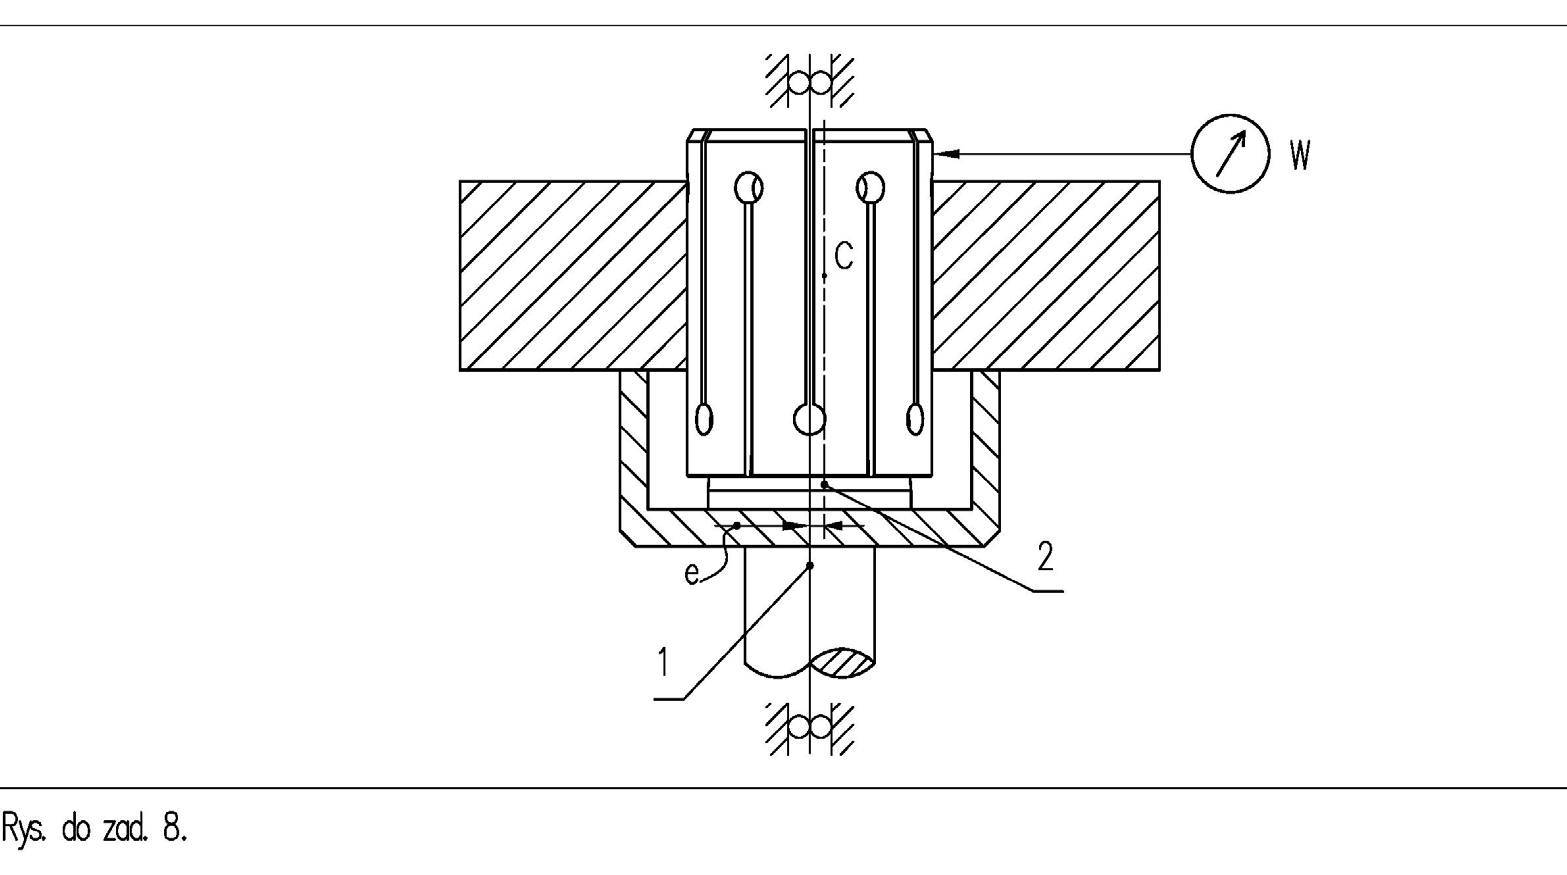
𝑒𝑒= 𝑤𝑤 2.
Cálculo del desbalance admisible del rotor para la clase de precisión de balanceo G2.5:
𝜋𝜋𝜋𝜋 = 30 ∙5 ∙10! ∙2.5 𝑁𝑁T = 30𝑚𝑚𝑚𝑚 3.14 ∙2700 = 44.23 𝑔𝑔𝑔𝑔𝑔𝑔.
Cálculo de la excentricidad admisible del montaje del rotor:
𝑒𝑒= 𝑁𝑁T 𝑀𝑀= 44.23 5 ∙10! = 8.84 ∙10″!𝑚𝑚𝑚𝑚= 8.86 𝜇𝜇𝜇𝜇. 𝑁𝑁T = 𝑀𝑀∙𝑒𝑒 Respuesta: las indicaciones del sensor de carátula en la superficie lateral del manguito de expansión cerrado no pueden ser mayores de 17.72μm.
Comentario: la repetibilidad de la sujeción del mandril puede evaluarse después de sujetar y abrir el manguito varias veces, o leerse en la documentación del adaptador.
Adaptadores con mandril fijo
Otra solución es un adaptador equipado con un mandril no expansible, o fijo. Se utiliza por dos razones básicas:
1. económico, cuando el número de lotes no es grande,
2. cuando el diámetro pequeño del orificio impide el uso de un manguito expansible.
Este tipo de adaptador es más fácil de fabricar. Sin embargo, la facilidad de fabricación del portapiezas dificulta obtener un desbalance residual pequeño. Esto se muestra en los siguientes ejercicios.
En esta solución, la repetibilidad de los resultados de medición está limitada por la exactitud del orificio central del rotor. El mandril suele fabricarse en la dimensión límite superior. Por lo tanto, la dimensión real del orificio determina el resultado de la medición. El cabeceo radial máximo posible es la mitad de la diferencia entre la desviación superior de la ejecución del orificio y la dimensión real del mandril. El desbalance que muestra la máquina será la suma del desbalance inicial del rotor y de un desbalance arbitrario, sumado vectorialmente, originado por la excentricidad del montaje. Con un campo de tolerancias del orificio suficientemente reducido, los resultados del balanceo en series grandes son satisfactorios en la práctica, a partir de la clase hacia exactitudes menores (p. ej.).
Los adaptadores se fabrican específicamente para un tipo de rotor determinado. Por lo tanto, su forma no tiene por qué parecerse a la de ejecuciones anteriores. En las máquinas supercríticas, la masa del adaptador es la denominada masa perjudicial. Junto con una parte de la masa del husillo, se suma a la masa del rotor. Como resultado, la sensibilidad de las máquinas supercríticas disminuye, porque la excitación en forma de desbalance no cambia, mientras que la masa excitable aumenta. Además, las características de amplitud y fase cambian debido a la distinta relación entre la masa y la frecuencia de excitación.
Problema 2: limitaciones de un mandril sin expansión
Tarea 2 Determine qué limitación, en términos de balanceo, impondrá el uso de un mandril no expansible en el portapiezas de la balanceadora. El mandril tiene la dimensión d y su cabeceo transversal medido es w. El orificio del rotor de masa M se fabrica con la clase de precisión de manufactura H7. El rotor gira en la máquina a una velocidad de rotación n.
Datos:
d = 34.984 mm, n = 2700 rpm, M = 5 kg, w = 14 μm.
De la tabla de ajustes leemos los valores de las desviaciones del orificio en el rotor:
𝐷𝐷= 35𝐻𝐻7 = 35!
El problema se resolverá de dos maneras:
1. con el uso de compensación,
2. sin el uso de compensación.
Situación antes de la compensación
Situación antes de la compensación El husillo gira con respecto al eje de rotación real 1. El eje geométrico del mandril es el eje 3. El principal, “!.!$%𝑚𝑚𝑚𝑚.
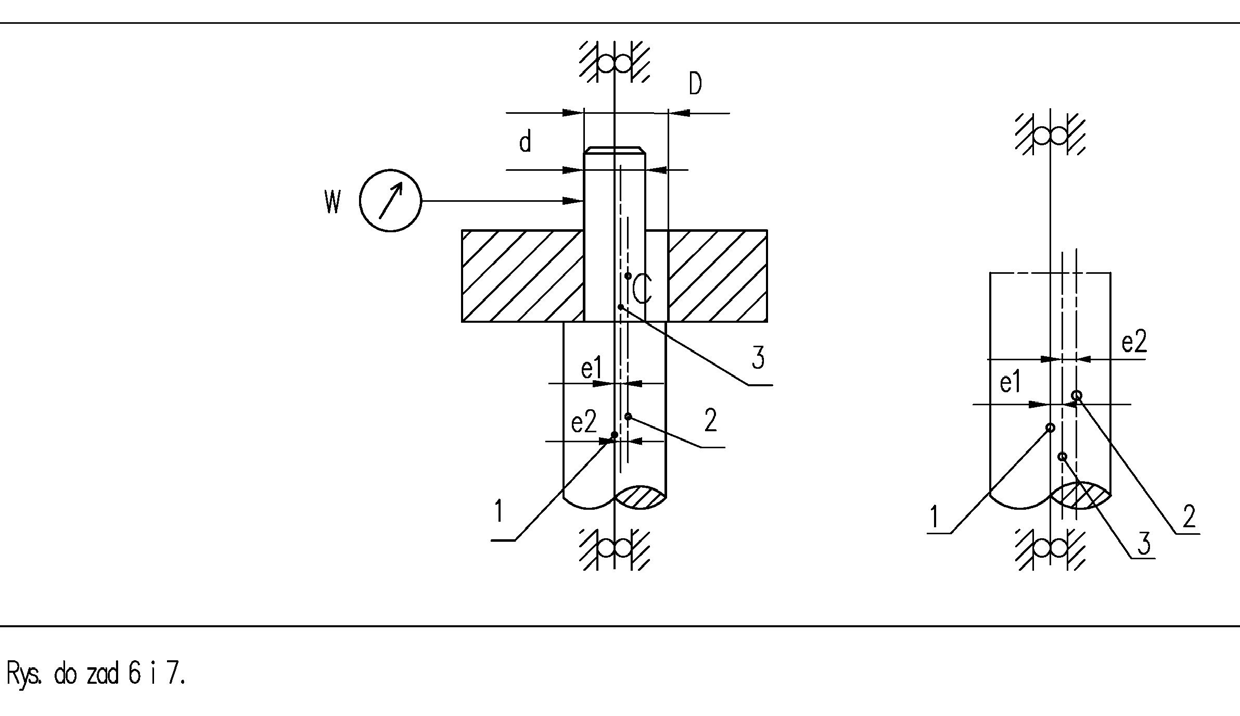
el eje central de inercia del rotor balanceado, junto con el centro de gravedad c, es el eje 2.
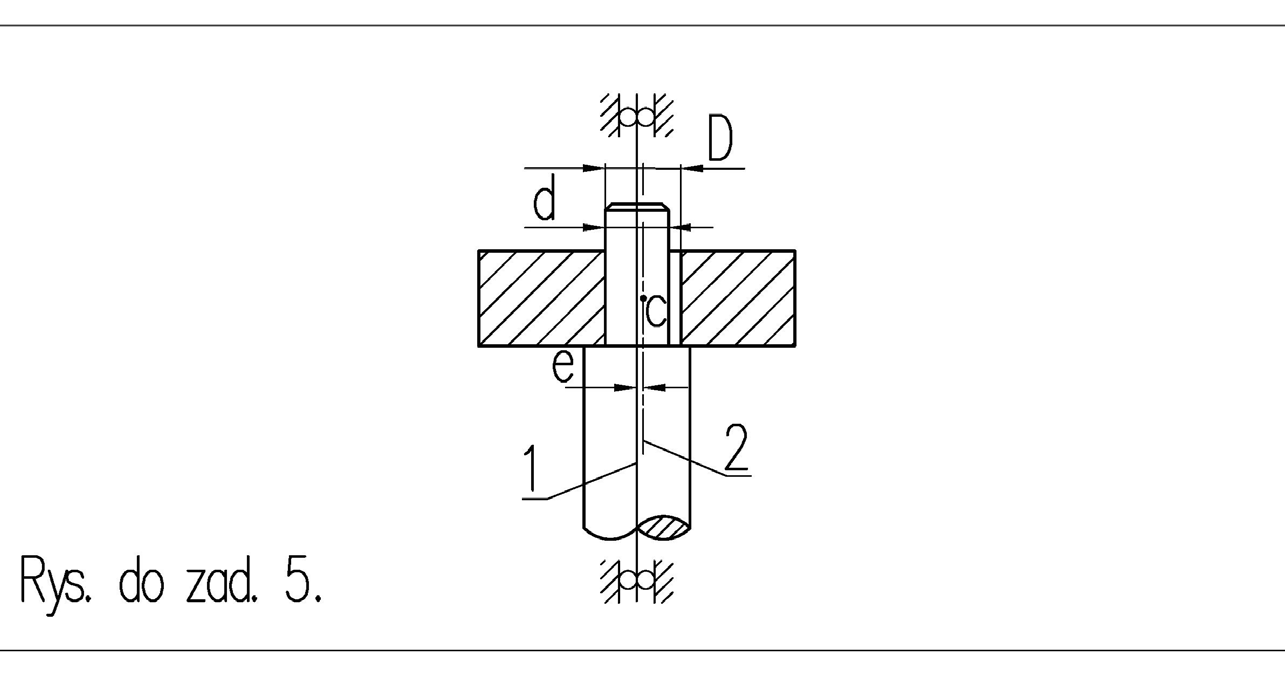
Observamos que existe una holgura entre los diámetros del mandril y del rotor. Dentro de esa holgura, el rotor puede fijarse libremente.
Antes de la compensación: los errores de fijación descentrada del mandril y del resto del adaptador y del husillo afectarán el resultado en forma de un desbalance perjudicial adicional acumulado. Asimismo, un montaje descentrado del rotor con respecto al eje de rotación real generará fuerzas de inercia adicionales en toda su masa. Estas también se convertirán en desbalance perjudicial.
El rotor puede acoplarse al adaptador de forma arbitraria (pero dentro de su holgura), de modo que la holgura se anule en un ángulo aleatorio cualquiera del plano perpendicular al eje de giro. Suponemos el peor caso: el cabeceo del mandril y la desviación máxima en la ejecución del orificio se suman en la misma dirección, es decir, de forma algebraica.
Excentricidad de la posición del centro de gravedad resultante del cabeceo transversal del mandril:
Excentricidad resultante de fabricar el mandril por debajo del valor nominal y el orificio con la desviación superior:
𝑒𝑒$ = ∅%&’ −𝑑𝑑 2 = 35.025 −34.984 Excentricidad total:
𝑒𝑒= 𝑒𝑒# + 𝑒𝑒$ = 0.007 + 0.0205 = 0.0275 𝑚𝑚𝑚𝑚.
Desbalance debido al montaje descentrado del rotor:
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0.0275 = 137.5 𝑔𝑔𝑔𝑔𝑔𝑔.
Cálculo de la clase de precisión de balanceo que se puede alcanzar en cada dispositivo de sujeción:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 30𝑀𝑀= 137.5 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙ The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<7.7.
Situación después de la compensación Determine qué limitación, en términos de balanceo, impondrá el uso de un mandril no expansible en el portapiezas de la balanceadora. El mandril tiene la dimensión d 𝑒𝑒# = 0.014 2 = 0.007 𝑚𝑚𝑚𝑚.
2 = 0.0205 𝑚𝑚𝑚𝑚. 𝑒𝑒𝑒𝑚𝑚𝑒𝑚𝑚 𝑠𝑠∙𝑔𝑔 = 7.7 ]𝑚𝑚𝑚𝑚 y el orificio en el rotor de masa M se realiza con la clase de precisión de manufactura H7. El rotor gira en la máquina a una velocidad de rotación n.“,”11b
Datos:
𝑑𝑑= 35″
(0 𝑚𝑚𝑚𝑚 𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚𝑀𝑘𝑘𝑑𝑚𝑚 𝑛𝑛= 2700 𝑜𝑜𝑜𝑜𝑜𝑜./𝑚𝑚𝑚𝑚𝑚𝑚 𝑀𝑘𝑘𝑑𝑚𝑚𝑛𝑜𝑜𝑜𝑚𝑚𝑚𝑚 𝑀𝑀= 5 𝑘𝑘𝑘𝑘.
De la tabla de ajustes obtenemos los valores de las desviaciones del orificio en el rotor:
𝑠𝑠^.
D = 35𝐻𝐻7 = 35)
Situación después de la compensación
La compensación eliminará aquellos componentes del desbalance que surgieron de errores repetitivos. Estos son:
a) desbalance de todos los componentes del husillo y del adaptador,
b) desbalance del disco, que resulta de su montaje descentrado en el adaptador.
().)$+𝑚𝑚𝑚𝑚.
Los componentes del desbalance que surgen de errores únicos en el montaje del disco no se eliminan. El rotor puede acoplarse al husillo de forma arbitraria, pero dentro de su holgura. Suponemos el peor caso: la holgura se anulará por completo en cualquier dirección.
El centro de gravedad del disco se encuentra sobre su eje central principal de inercia 2. El eje de rotación real del husillo se encuentra sobre el eje 1.
La excentricidad de la posición del centro de gravedad es la mitad de la holgura del disco asentado sobre el husillo:
Desbalance debido al montaje descentrado del rotor:
Cálculo de la clase de precisión de balanceo que se puede alcanzar en cada dispositivo de sujeción:
𝐺𝐺= 𝑁𝑁T𝜋𝜋𝜋𝜋 The total rotor unbalance, obtained, for example, on a vertical balancing machine, is the sum of the residual unbalance indicated by the machine and one of the values contained in the uncertainty area: 0<G<3.5.
𝑒𝑒= 0.025 2 = 0.0125 𝑚𝑚𝑚𝑚.
𝑁𝑁T = 𝑀𝑀𝑀𝑀= 5 ∙10! ∙0.0125 = 62 𝑔𝑔𝑔𝑔𝑔𝑔.
30𝑀𝑀= 62 ∙3.14 ∙2700 30 ∙5 ∙10! Z𝑔𝑔∙𝑚𝑚𝑚𝑚∙1 𝑠𝑠∙𝑔𝑔 = 3.5 𝑚𝑚𝑚𝑚 El uso de la compensación ha reducido la zona de incertidumbre sobre la idoneidad de las indicaciones de desbalance. Como resultado, el valor de la masa residual en el desbalance residual puede ser mayor y más fácil de obtener.
𝑠𝑠.