
Kompensacja jest procesem technologicznym, który przybliża wskazywane niewyważenie do rzeczywistego obciążenia wirnika. Dlatego wyważanie tarczy na trzpieniu wyważarskim lub w oprzyrządowaniu na pionowym wrzecionie, bez przeprowadzenia kompensacji, niesie ryzyko nieprawidłowej identyfikacji niewyważenia.
Operator wyważarki o poziomej osi obrotu, potocznie nazywanej „poziomą”, lub o pionowej osi obrotu, zwanej „pionową”, uzyskując wynik wyważania, nie wie, czy jest on prawidłowy, nawet wtedy, gdy potwierdzają go wskazania. O tym, że wyważanie było poprawne, operator przekona się dopiero po skorygowaniu masy i rozpędzeniu wirnika we własnych łożyskach. Ponowne rozpędzenie wirnika w takich samych warunkach zamocowania na wyważarce jak podczas pierwszego wyważania, po korekcji, pokaże resztkowe niewyważenie zgodne z oczekiwaniami operatora. Wskazanie niewielkiego resztkowego niewyważenia nie oznacza jednak koniecznie, że rzeczywiste niewyważenie wirnika zostało zminimalizowane.
Jeśli nieprawidłowe wskazania niewyważenia wynikały z zastosowania niewłaściwej kalibracji, to po ponownym rozpędzeniu wirnika, już po korekcji, wartość niewyważenia pozostanie wysoka. Użycie prawidłowej kalibracji, ale źle przygotowanego trzpienia wyważającego na wyważarce poziomej lub oprzyrządowania na wyważarce pionowej, również prowadzi do błędnego wyniku, choć wskazywane niewyważenie ma wartość szczątkową. Po rozpędzeniu tarczy zamontowanej na własnych łożyskach wystąpią niedopuszczalne drgania. Dzieje się tak dlatego, że wyważanie bez kompensacji dotyczy nie tylko niewyważenia samej tarczy. Sygnały pochodzące z czujników w podporach zawierają składowe pochodzące od niewyważenia pozostałych elementów napędu oraz od mimośrodowego zamontowania tarczy (można je nazwać zakłóceniami). W tych zakłóceniach występują siły bezwładności pochodzące od całej masy elementów napędu lub tarczy, wprost proporcjonalne do mimośrodowości poszczególnych mas. Mają one częstotliwość wynikającą z prędkości wyważania. Ponieważ ich częstotliwość jest równa częstotliwości wyważania, moduł pomiarowy wyważarki nie oddzielił ich od sygnału użytecznego. Wynika to z zasady działania maszyny. Wyważarka wydziela (z sygnałów pochodzących z czujników w podporach) składową o częstotliwości wynikającej z prędkości obrotowej wirnika. Wszystko, co zostanie dodane do tego sygnału, jest uwzględniane przy określaniu niewyważenia.
Trzy typowe źródła błędów identyfikacji
Trzy najczęstsze źródła błędów, które powodują, że wyznaczone niewyważenie wirnika nie odpowiada jego rzeczywistemu niewyważeniu, to:
a) zastosowanie niewyważonego wrzeciona z oprzyrządowaniem wyważarki o pionowej osi obrotu;
b) mimośrodowe zamocowanie wyważanej części na trzpieniu wyważającym lub w oprzyrządowaniu, objawiające się biciem promieniowym;
c) zastosowanie niewyważonego napędu z wałem przegubowym.
Przypadki a) i b) występują w wyważarkach o pionowej osi obrotu. Przypadki b) i c) występują w tzw. wyważarkach poziomych, uniwersalnych.
Wyważarki pionowe i łańcuch wymiarowy
Wyważarka pionowa jest wyposażona w pionowe wrzeciono z gniazdem w górnej części, służącym do mocowania oprzyrządowania. Wyważana tarcza jest montowana w tym oprzyrządowaniu.
Można zauważyć, że łańcuch wymiarowy – od górnego łożyska we wrzecionie do powierzchni służącej do centrowania tarczy – jest długi. Składa się on z par kinematycznych i par powierzchni centrujących. Są to pary kinematyczne: głowica wrzeciona (dolna powierzchnia centrująca w uchwycie), górna powierzchnia centrująca uchwytu (powierzchnia centrująca tarczy) oraz para powierzchni centrujących (dolna i górna powierzchnia centrująca uchwytu).
Na każdej z tych powierzchni występuje błąd centrowania, który objawia się biciem promieniowym. Poszczególne bicia sumują się geometrycznie. W ten sposób powstaje tak zwany obszar niepewności pomiaru niewyważenia. Jest on stały dla poszczególnych elementów mechanicznych napędu i zmienny dla każdego ich zestawu. Ze względów ostrożności przyjmuje się, że ten obszar nie spełnia warunku prawidłowego centrowania.
Za pomocą kompensacji można wyeliminować wpływ mimośrodowości zamocowania i niewyważenia uchwytu na wynik wyważania. Ta możliwość ma zasadnicze znaczenie dla jakości wyważania na wyważarkach pionowych. Wynika ona z budowy tych maszyn, w których wyważana tarcza jest osadzona w uchwycie, mocowanym drugą stroną do wrzeciona.
Centrująca powierzchnia walcowa wykonana na końcu wrzeciona zwykle wykazuje bicie promieniowe ze względu na duży odstęp od górnego łożyska we wrzecionie. Takie mocowanie wyważanej tarczy do oprzyrządowania ujawnia nawet śladowe błędy wykonania i montażu.
Eliminowanie bicia promieniowego: kompensacja mechaniczna i elektroniczna
Wpływ całkowitego bicia promieniowego występującego na powierzchni centrującej oprzyrządowania w wyważarkach pionowych eliminuje się poprzez:
a) środki mechaniczne
b) środki elektroniczne Podobnie wpływ niewyważonego lub niewspółosiowego napędu z wałem Cardana można wyeliminować w wyważarkach poziomych.
Kompensacja mechaniczna
Kompensacja mechaniczna polega na:
a) obliczenie masy ciężarka kompensacyjnego na podstawie dwóch pomiarów niewyważenia układu „oprzyrządowanie + wirnik” w różnych położeniach kątowych. Taka kombinacja wektorów pozwala wybrać wektor niewyważenia, który nie należy do wyważanej tarczy.
b) fizyczne zamocowanie na oprzyrządowaniu masy kompensującej o obliczonej wartości.
Po wykonaniu tej operacji wszystkie elementy wirujące są obciążone wyłącznie niewyważeniem tarczy. Ciężarek kompensacyjny mocuje się po stronie napędu, która jest na stałe połączona ze skalą kątową „widzianą” przez układ pomiarowy i obliczeniowy. Oprzyrządowanie często ma miejsca przeznaczone do mocowania śrub lub plastikowych mas obciążających.
Kompensacja elektroniczna
Kompensacja elektroniczna różni się od mechanicznej tym, że zamiast ciężarka kompensacyjnego wyznacza się sygnał sinusoidalny o amplitudzie i fazie odpowiadających temu sygnałowi. Wynika to z działania siły bezwładności pochodzącej od ruchu takiego ciężarka. Następnie sygnał ten jest sumowany z sygnałem pochodzącym z czujnika.
Niestety nie da się wyeliminować kątowego błędu zamocowania, który objawia się jako bicie osiowe na promieniu tarczy. Można przyjąć, że przy tej samej wartości bicia promieniowego i osiowego, mierzonej na przykład czujnikiem zegarowym, wpływ bicia promieniowego na drgania jest większy niż bicia osiowego.
Ze względu na brak powtarzalności zamocowania zasadne jest przyjęcie reguły, że po każdej zmianie oprzyrządowania należy przeprowadzić procedurę kompensacji. Wyważarki są fabrycznie wyposażone w taką procedurę.
Kompensacja jest jednopłaszczyznowa, co oznacza, że nie kompensuje momentów sił.
Powtarzalność mocowania
Zagadnienie kompensacji wiąże się z tak zwaną powtarzalnością zamocowania. Im lepsza powtarzalność zamocowania, tym skuteczniejsza kompensacja. Zależność ta wynika z konieczności zastosowania co najmniej dwóch, różniących się kątowo, zamocowań wirnika w celu uzyskania danych do przeprowadzenia kompensacji.
Powtarzalność mocowania charakteryzuje się:
a) występujące przy braku obrotu względnego między wyważaną częścią a elementami służącymi do jej zamocowania;
b) występujące przy obrocie względnym między częścią a elementami mocującymi.
Gdy nie występuje obrót względny między tarczą a elementami mocującymi i dwa wyniki pomiarów uzyskane przy dwóch jej położeniach pod tym samym kątem (część jest zamocowana, zdjęta i ponownie zamocowana w ten sam sposób) są równe (zarówno pod względem wartości, jak i kąta), przyjmuje się, że powtarzalność zamocowania jest „pełna”. Może do tego dojść, gdy tarcza jest zamocowana bez luzu.
Jeżeli zmieni się wzajemne położenie kątowe tarczy i wału, uzyskane zostaną różne wyniki. Przy braku luzów różnice w danych wynikają wyłącznie z krzywizny wału występującej pod innym kątem. Jeżeli natomiast w połączeniu występuje luz, do wpływu krzywizny na wynik dochodzi wpływ losowo wybranego luzu. Oznacza to, że wynik pomiaru obejmuje bicie promieniowe, podlegające sinusoidalnej zmienności wraz z obrotem względnym (od krzywizny), oraz wpływ losowo wybranego luzu w zamocowaniu tarczy, który nie podlega żadnej regule.
Gdyby zmierzyć bicie w dowolnym punkcie wału, jego wartość zmienia się wraz z obrotem, osiągając maksimum i minimum raz na obrót. Bicie przyjmuje wartości zgodnie z funkcją w miarę obrotu. Ta zasada jest wykorzystywana w kompensacji.
Dane z pomiarów wykonanych w obecności luzów, wprowadzone do układu obliczeniowego wyważarki, pozwolą zidentyfikować błąd kształtu trzpienia wyważarskiego lub bicie oprzyrządowania na wrzecionie z dokładnością ograniczoną luzem.
W praktyce obserwuje się, że na początku wyważania kompensacja jest skuteczna i pozwala uzyskiwać coraz mniejsze resztkowe niewyważenie. Przy dużych wartościach niewyważenia drobne błędy zamocowania wynikające z luzów nie wpływają istotnie na wynik. Jeżeli w kolejnym kroku wyważania tej samej tarczy z zastosowaniem kompensacji niewyważenie nie maleje, oznacza to, że błędy wynikające z niewystarczającej powtarzalności zamocowania powodują powstanie dodatkowego niewyważenia, porównywalnego z niewyważeniem resztkowym.
Wymagania dotyczące trzpienia wyważającego
Aby wał właściwie spełniał swoje zadania centrowania i napędzania, powinien mieć następujące cechy zapewniające wystarczającą powtarzalność montażu:
a) trzpień wyważający należy wykonać z jednego ustawienia obróbkowego, utwardzić powierzchniowo i szlifować co najmniej na trzech powierzchniach łożyskowych (czopach i miejscu montażu tarczy).
b) średnica do mocowania tarczy powinna być wykonana w klasie tolerancji odpowiadającej klasie tolerancji otworu w tarczy. Zgodnie z zasadą „im ciaśniej, tym lepiej” praktyka pokazuje, że pasowanie powinno być suwliwe, z niewielkim wciskiem (np. H7/g6; przy takim pasowaniu tarczę można zamontować na wale ręcznie).
c) bicie promieniowe między czopami a miejscem montażu tarczy należy oznaczyć na wale wraz z miejscem, w którym występuje maksymalne wskazanie czujnika zegarowego.
d) nakrętka, która kątowo zabezpiecza tarczę, powinna mieć minimalną masę lub być wycentrowana na dodatkowym, pasowanym otworze, ponieważ gwintowana część nakrętki jej nie centruje.
Zaletą kompensacji mechanicznej jest wyeliminowanie błędu w pobliżu jego źródła. W wyważarkach nadkrytycznych wrzeciono wraz z oprzyrządowaniem po kompensacji mechanicznej nie wykonuje drgań poprzecznych, natomiast po kompensacji elektronicznej drgania te występują.
Wadą kompensacji mechanicznej jest trudność związana z fizycznym wykonaniem i zamocowaniem ciężarka kompensacyjnego na oprzyrządowaniu. Zaletą kompensacji elektronicznej jest prostota użycia. Wadą jest brak eliminacji dużych sił lub drgań na podporach nawet po wyważeniu wirnika.
Wyniki wyważania wykazują stałą wartość niewyważenia po prawidłowo wykonanej kompensacji, przy kątach zamocowania zmieniających się wraz z obrotem tarczy względem uchwytu. Jest to zmierzone rzeczywiste niewyważenie tarczy. Oznacza to, że po zdjęciu i ponownym zamocowaniu pod innym kątem, np. o 180°, wynik pod względem amplitudy się nie zmieni, a kąt obróci się w kierunku zmiany zamocowania również o 180°. Kompensacja jest możliwa, gdy występują niewielkie odchylenia od tej zasady.
Z powyższej analizy wynika, że bez powtarzalności mocowania wirnika nie ma kompensacji. Kompensacja kończy się tam, gdzie zaczyna dominować wpływ niepowtarzalności mocowania wirnika w oprzyrządowaniu. Dlatego podstawowym wymaganiem stawianym oprzyrządowaniu jest dopasowanie średnic mocujących na oprzyrządowaniu do średnic bazowych na wirniku.
Kompensacja elektroniczna krok po kroku
Elektroniczną kompensację dodatkowego i szkodliwego niewyważenia, np. w przypadku tarczy zamocowanej na trzpieniu wyważającym, przeprowadza się w następujący sposób: a) uruchomić proces kompensacji na panelu sterowania maszyny.
b) zamontować tarczę na trzpieniu wyważającym i wykonać pomiar.
c) po zdjęciu i obróceniu o dowolny kąt (lub narzucony przez wyważarkę), np. 180°, ponownie zamontować wirnik i wykonać pomiar.
d) zakończyć proces kompensacji przez zatwierdzenie danych.
Odczytywanie wykresów wektorów kompensacji
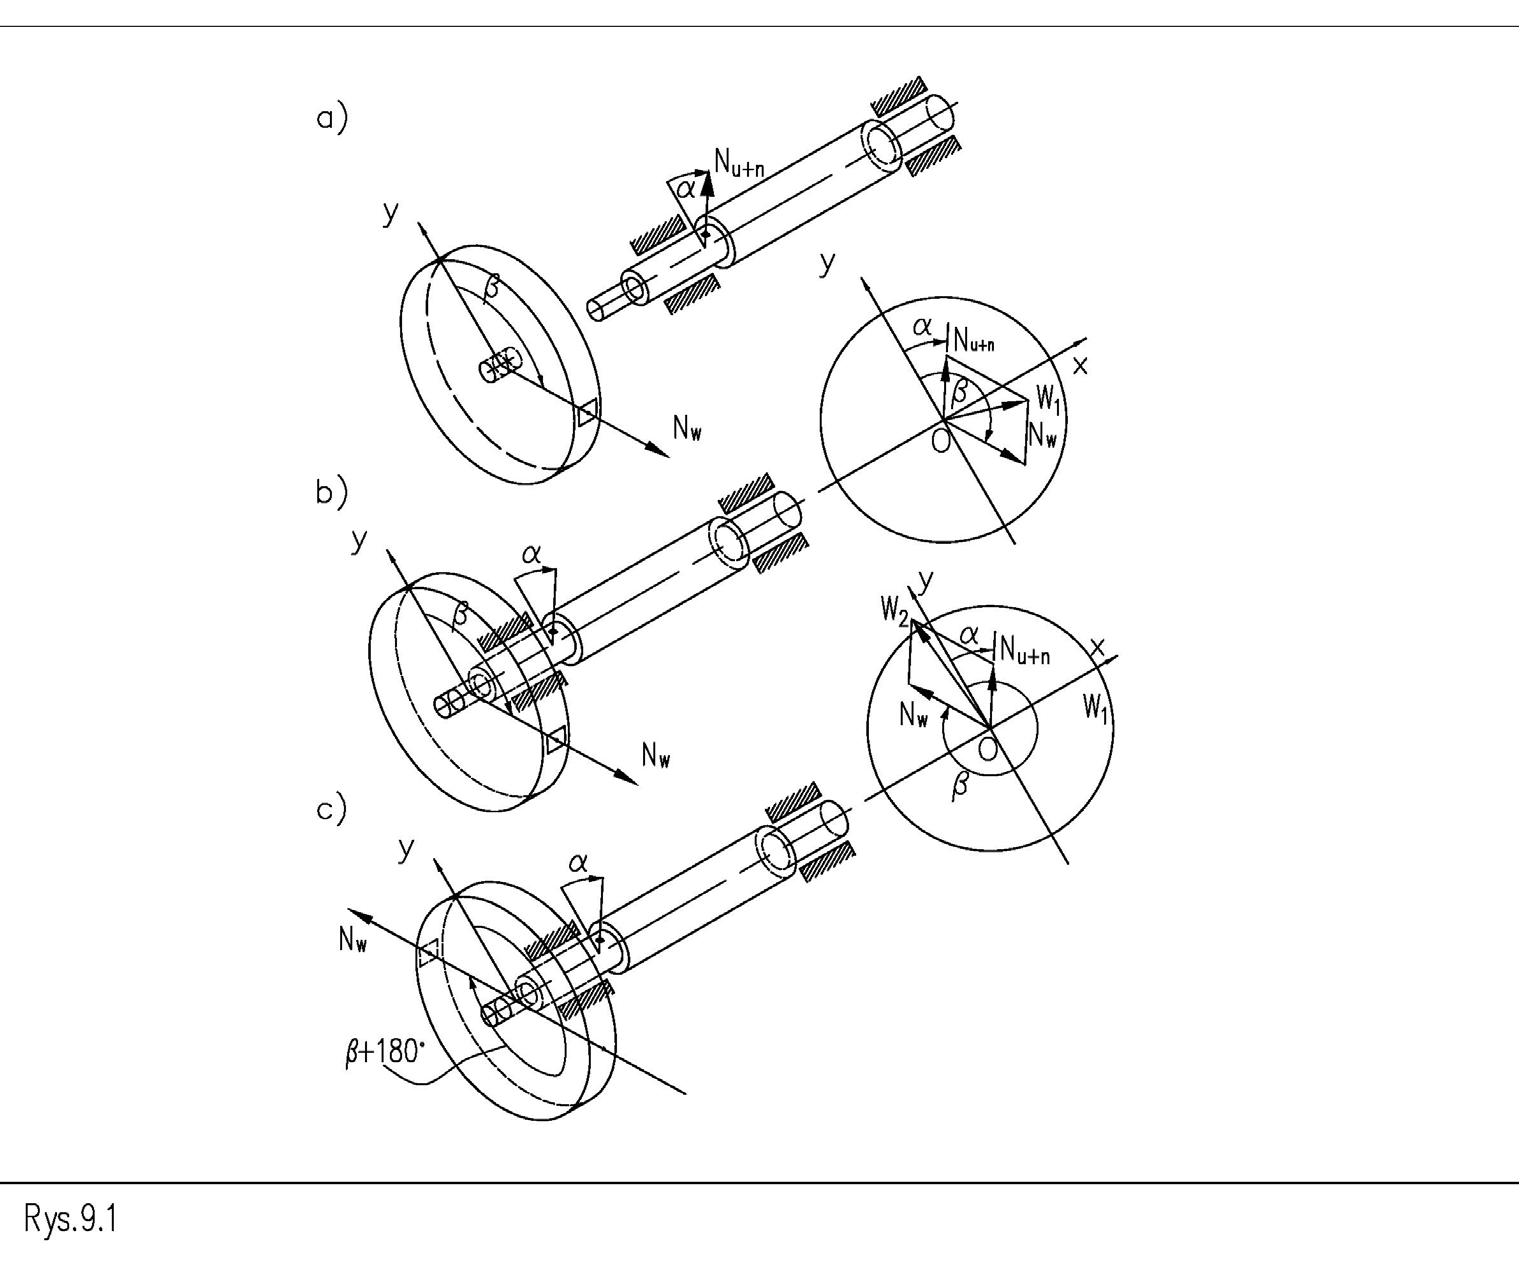
Na poniższych rysunkach pokazano proces kompensacji, w którym poszczególne wektory odwzorowują:
𝑁𝑁!”# – niewyważenie uchwytu + niewyważenie wynikające z mimośrodowości zamocowania wirnika w uchwycie (które należy wyeliminować), 𝑁𝑁$ – poszukiwane niewyważenie wirnika, 𝑁𝑁$ – wskazanie maszyny (lub sygnał elektryczny) dla zestawu elementów w położeniu 1, 𝑊𝑊% – wskazanie maszyny (lub sygnał elektryczny) dla zestawu elementów w położeniu 2, – wektor kompensacji (odpowiadający mu sygnał elektryczny).
Rysunek 1. Sposób eliminacji szkodliwego niewyważenia wynikającego z niewyważenia oprzyrządowania i mimośrodowości zamocowania wirnika w oprzyrządowaniu
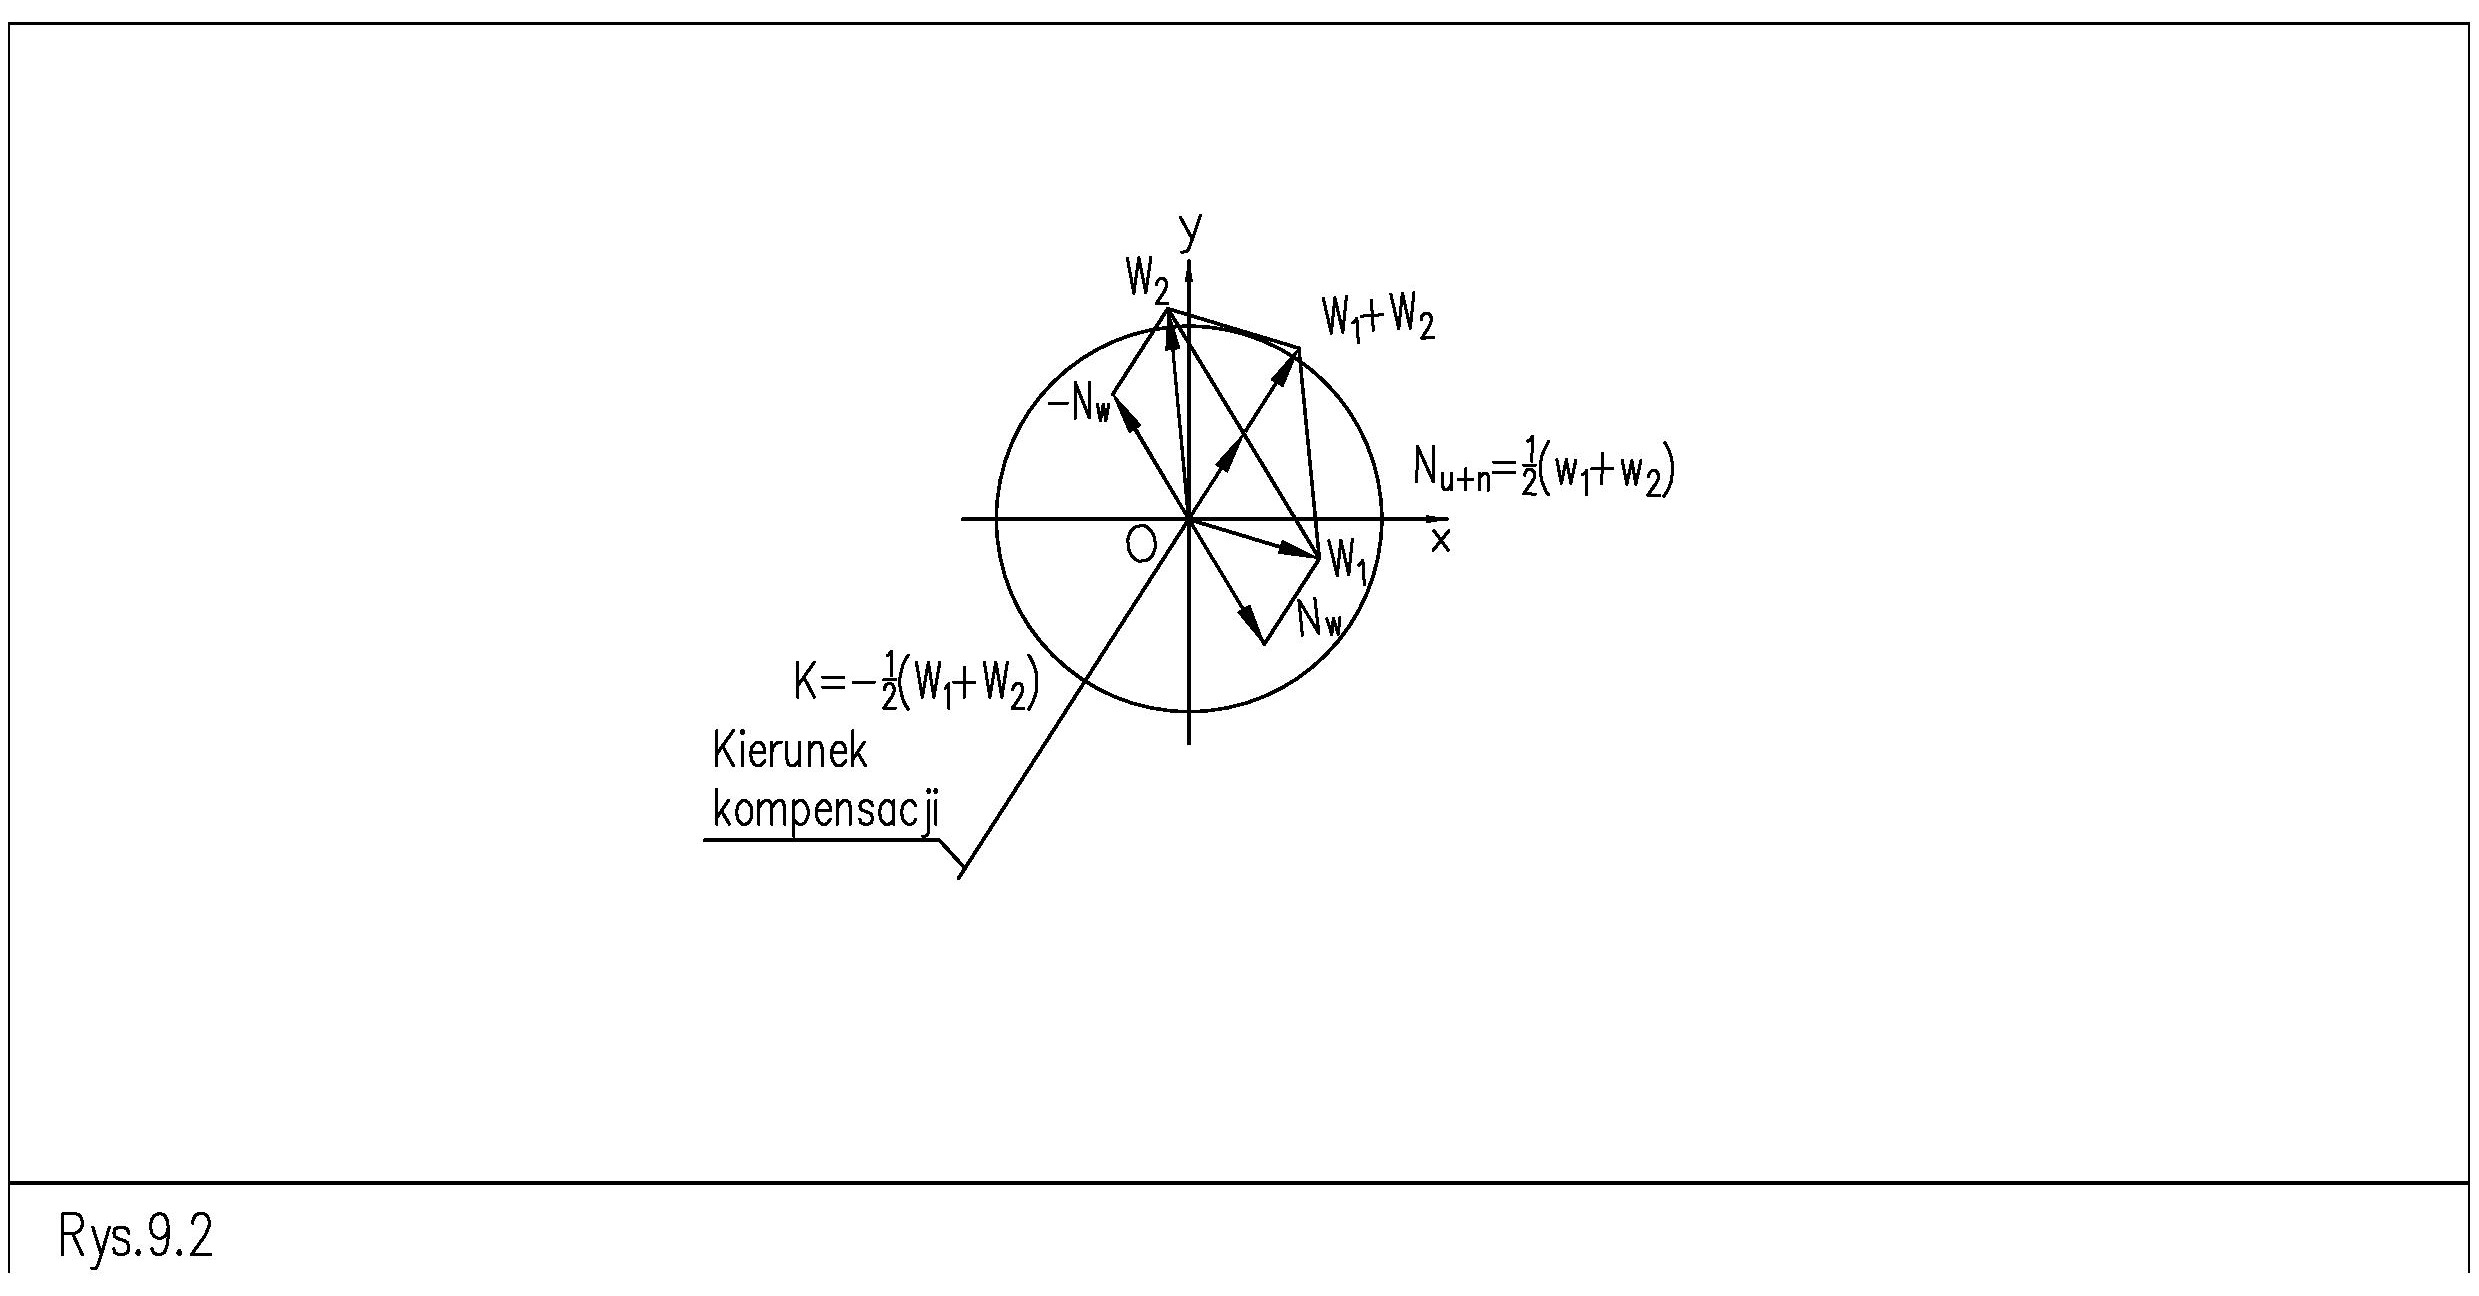
Rysunek 1 przedstawia wskazania wyważarki, wynikające z oddziaływania sił pochodzących od poszczególnych składowych niewyważenia. Spośród nich należy wyeliminować składową: . Zmiana wzajemnego położenia kątowego tarczy względem wału technologicznego powoduje zmianę położenia wskazania pochodzącego od niewyważenia tarczy o 180° (rysunek 1 – b, c). Układ pomiarowy maszyny rejestruje zmianę zarówno wartości, jak i położenia kątowego niewyważenia uchwytu + niewyważenia wynikającego z niewspółosiowości zamocowania wirnika w uchwycie , o wartości (rysunek 2). Szkodliwe niewyważenie, które należy wyeliminować w obu zamocowaniach, jest stałe względem podziałki kątowej związanej z układem pomiarowym.
𝑊𝑊&to 𝑊𝑊% Na rysunku 2 widać, że na przykład pierwsze wskazanie maszyny (tzn. w położeniu 0°) jest 𝑁𝑁!”# 𝑁𝑁!”# 𝑊𝑊& sumą poszukiwanego niewyważenia tarczy i połowy sumy wskazania . Podobnie sygnały sumują się w położeniu tarczy względem wirnika wynoszącym 180°. Z rysunku 2 wynika, że gdy do sygnału pochodzącego z czujnika zamontowanego w podporze wyważarki doda się sygnał o amplitudzie , zgodny w fazie z położeniem kątowym wektora , sygnał zakłócający zostanie zrównoważony.
% (𝑊𝑊& + 𝑊𝑊%)
& −0,5(𝑊𝑊& + 𝑊𝑊%)
𝑁𝑁!”# Kompensację można wykonywać wielokrotnie, kolejno, aby poprawić wyniki wyważania. Masa kompensująca powinna maleć z każdą iteracją.
Podsumowanie
- Operator otrzymuje obliczony ciężarek kompensacyjny (na podstawie średnicy mocowania) oraz jego odpowiednie położenie kątowe na oprzyrządowaniu. Powstała siła bezwładności przeciwdziała sile niewyważenia.
- 𝑁𝑁!”#
- Operator może dodać do toru pomiarowego sygnał sinusoidalny, dostosowany pod względem amplitudy i fazy tak, aby wyzerować sygnał niewyważenia 𝑁𝑁!”#
- Nieregularne, losowe składowe, takie jak te wywołane losową mimośrodowością w obrębie luzu, nie są eliminowane przez kompensację.
- K𝑁𝑁!”#..



