
Kompanzasyon, gösterilen dengesizliği rotor üzerindeki gerçek yüke yaklaştıran teknolojik bir süreçtir. Bu nedenle bir diski, kompanzasyon yapmadan balanslama mili ya da dikey iş milindeki bir fikstür kullanarak balanslamak, dengesizliğin yanlış tanımlanması riskini taşır.
Dönme ekseni yatay olan (yaygın adıyla "yatay") ya da dönme ekseni dikey olan (yaygın adıyla "dikey") bir balans makinesinin operatörü, balanslama sonucunu elde etse de göstergeler doğrulasa bile sonucun doğru olup olmadığını bilemez. Operatör, balanslamanın doğru olduğunu ancak kütleyi düzelttikten ve rotoru kendi yataklarında hızlandırdıktan sonra anlar. Düzeltmeden sonra rotoru balans makinesinde ilk balanslamadaki montaj koşullarının aynısında yeniden hızlandırmak, operatörün beklentisiyle uyumlu bir artık dengesizlik gösterecektir. Ancak gösterilen küçük artık dengesizlik, rotorun gerçek dengesizliğinin en aza indirildiği anlamına mutlaka gelmez.
Hatalı dengesizlik göstergeleri yanlış kalibrasyon kullanımından kaynaklanmışsa, rotor yeniden hızlandırıldığında, düzeltmeden sonra dengesizlik değeri yüksek kalır. Doğru kalibrasyon kullanılsa bile, yatay balans makinesinde kötü hazırlanmış bir balanslama mandreli ya da dikey balans makinesinde kötü hazırlanmış bir fikstür kullanılması da, gösterilen dengesizliğin artık bir değeri olmasına rağmen hatalı bir sonuç doğurur. Diskin kendi yataklarına monte edilip hızlandırılmasından sonra kabul edilemez titreşimler ortaya çıkar. Bunun nedeni, dengelemesiz balanslamanın yalnızca diskin kendi dengesizliğiyle ilgili olmamasıdır. Mesnetlerdeki sensörlerden gelen sinyaller, diğer tahrik elemanlarının dengesizliklerinden ve diskin eksantrik montajından kaynaklanan bileşenler içerir (bunlara parazit denebilir). Bu parazitte, tahrik elemanlarının ya da diskin tüm kütlesinden doğan ve tek tek kütlelerin eksantrikliğiyle doğru orantılı olan atalet kuvvetleri bulunur. Bu kuvvetlerin frekansı balanslama devrinden kaynaklanır. Frekansları balanslama frekansına eşit olduğu için, balans makinesinin ölçüm modülünde faydalı sinyalden ayrıştırılamamışlardır. Bu durum makinenin çalışma prensibinden kaynaklanır. Balans makinesi, mesnetlerdeki sensörlerden gelen sinyallerden, frekansı rotorun devir sayısından kaynaklanan bileşeni ayırır. Bu sinyale eklenen her şey dengesizlik belirlenirken hesaba katılır.
Tanımlama hatasının üç yaygın kaynağı
Rotor dengesizliğinin belirlenmesinde, gerçek dengesizliğiyle uyuşmayan sonuçlara yol açan üç yaygın hata kaynağı şunlardır:
a) dönme ekseni dikey olan bir balans makinesinin fikstürüyle birlikte dengesiz bir iş mili kullanılması;
b) balanslanan bileşenin balans miline veya fikstüre eksantrik bağlanması; bu durum radyal salgı olarak kendini gösterir;
c) kardan milli dengesiz bir tahrikin kullanılması.
a) ve b) durumları, dönme ekseni dikey olan balans makinelerinde görülür. b) ve c) durumları ise yatay, üniversal balans makineleri olarak adlandırılan makinelerde görülür.
Dikey balans makineleri ve ölçü zinciri
Dikey balans makinesi, üst kısmında fikstürün takılacağı bir yuva bulunan dikey bir iş miliyle donatılmıştır. Balanslanacak disk fikstüre bağlanır.
Boyut zincirinin, iş milindeki üst yataktan diskin merkezlenmesi için kullanılan yüzeye kadar uzun olduğu fark edilebilir. Bu zincir, kinematik çiftlerden ve merkezleme yüzeyi çiftlerinden oluşur. Kinematik çiftler şunlardır: iş mili başlığı (fikstürdeki alt merkezleme yüzeyi), fikstürün üst merkezleme yüzeyi (diskin merkezleme yüzeyi) ve bir merkezleme yüzeyi çifti (fikstürün alt ve üst merkezleme yüzeyleri).
Bu yüzeylerin her birinde radyal salgı olarak kendini gösteren bir merkezleme hatası oluşur. Tekil salgılar geometrik olarak toplanır. Böylece dengesizlik için ölçüm belirsizliği alanı denen bir bölge ortaya çıkar. Bu alan, tahriğin tekil mekanik elemanları için sabittir; bunların her bir montajı için ise değişkendir. İhtiyatlı olmak adına, bu alanın doğru merkezleme koşulunu karşılamadığı varsayılır.
Montaj eksantrikliğinin ve fikstür dengesizliğinin balanslama sonucu üzerindeki etkisini kompanzasyon yoluyla ortadan kaldırmak mümkündür. Bu imkân, dikey balans makinelerinde balanslama kalitesi için temel öneme sahiptir. Söz konusu imkân, bu makinelerin yapısından kaynaklanır: balanslanan disk, iş miline diğer tarafından bağlanan bir fikstüre monte edilir.
İş milinin ucunda açılan silindirik merkezleme yüzeyi, iş milindeki üst yataktan uzak olması nedeniyle genellikle radyal salgı gösterir. Balanslanan diskin fikstüre bu şekilde monte edilmesi, imalat ve montaj hatalarının en küçük izlerini bile ortaya çıkarır.
Radyal salgının giderilmesi: mekanik ve elektronik yöntemler
Dikey balans makinelerinde fikstürün merkezleme yüzeyinde oluşan toplam radyal salgının etkisi şu yolla giderilir:
a) mekanik yöntemler
b) elektronik yöntemler Benzer şekilde, kardan mili kullanan dengesiz veya hizasız bir tahrikin etkisi de yatay balans makinelerinde giderilebilir.
Mekanik dengeleme
Mekanik dengeleme şunlardan oluşur:
a) Kompanzasyon ağırlığının kütlesinin, "fikstür + rotor" sisteminin dengesizliğine ilişkin farklı açısal konumlarda yapılan iki ölçüme dayanarak hesaplanması. Vektörlerin bu şekilde birleştirilmesi, balanslanan diske ait olmayan dengesizlik vektörünün seçilmesine olanak tanır.
b) hesaplanan kütleye sahip dengeleme ağırlığının fikstüre fiziksel olarak eklenmesi.
Bu işlem yapıldıktan sonra tüm dönen elemanlar yalnızca diskin dengesizliği altında yüklenir. Kompanzasyon ağırlığı, ölçüm ve hesaplama sisteminin "gördüğü" açı skalasına kalıcı olarak bağlı olan tahrik tarafına monte edilir. Fikstürlerde çoğu zaman yükleme için vida veya plastik kütle takmaya ayrılmış yerler bulunur.
Elektronik dengeleme
Elektronik kompanzasyon, mekanik kompanzasyondan şu yönüyle ayrılır: kompanzasyon ağırlığı yerine, sinyale karşılık gelen genlik ve fazda sinüzoidal bir sinyal belirlenir. Bu, böyle bir ağırlığın hareketinden doğan atalet kuvvetinin etkisinden kaynaklanır. Ardından bu sinyal, sensörden gelen sinyalle toplanır.
Ne yazık ki disk yarıçapında eksenel salgı olarak ortaya çıkan açısal montaj hatasını ortadan kaldırmak mümkün değildir. Örneğin komparatörle ölçülen radyal ve eksenel salgı aynı değerdeyken radyal salgının titreşimler üzerindeki etkisinin eksenel salgınınkinden daha büyük olduğu varsayılabilir.
Bağlamanın tekrarlanabilirliği yeterli olmadığından, fikstür her değiştirildiğinde kompanzasyon prosedürünün uygulanması ilkesinin benimsenmesi makuldür. Balans makineleri fabrikada bu prosedürle donatılmıştır.
Kompanzasyon tek düzlemlidir; yani kuvvet momentlerini kompanze etmez.
Montaj tekrarlanabilirliği
Kompanzasyon konusu, montajın tekrarlanabilirliği denen kavramla ilişkilidir. Montajın tekrarlanabilirliği ne kadar iyiyse kompanzasyon o kadar etkili olur. Bu bağlantı, kompanzasyonu gerçekleştirmek için gereken verileri elde etmek üzere rotorun açısal olarak birbirinden farklı en az iki montajının kullanılması gerekliliğinden kaynaklanır.
Montaj tekrarlanabilirliğini belirleyen unsurlar:
a) balanslanan bileşen ile onu bağlamakta kullanılan elemanlar arasında göreli dönme bulunmadığında ortaya çıkan;
b) parça ile montaj elemanları arasındaki göreceli dönüş sırasında ortaya çıkması.
Disk ile montaj elemanları arasında göreli bir dönme olmadığında, yani parçanın aynı açıda iki konumuyla alınan iki ölçüm sonucu (parça aynı şekilde takılıp sökülüp yeniden takıldığında) hem değer hem de açı bakımından eşit çıktığında, montaj tekrarlanabilirliğinin "tam" olduğu kabul edilir. Bu durum, disk boşluksuz monte edildiğinde ortaya çıkabilir.
Diskin ve milin karşılıklı açısal konumu değiştirilirse farklı sonuçlar elde edilir. Boşluk bulunmadığında, verilerdeki farklar yalnızca milin eğriliğinin farklı bir açıda ortaya çıkmasından kaynaklanır. Ayrıca bağlantıda boşluk varsa, rastgele alınan boşluğun etkisi, eğriliğin sonuç üzerindeki etkisine eklenir. Bu, ölçüm sonucunun, bağıl dönmeyle (eğrilikten) birlikte sinüzoidal değişim kuralına tabi olan radyal salgıyı ve disk bağlamasında rastgele alınan, hiçbir kurala tabi olmayan boşluğun etkisini içerdiği anlamına gelir.
Mil üzerindeki herhangi bir noktada salgı ölçülseydi, salgı değeri dönmeyle birlikte değişir ve her devirde bir kez maksimuma, bir kez minimuma ulaşırdı. Salgı, dönmeyle birlikte fonksiyona uygun değerler alır. Bu kural kompanzasyonda kullanılır.
Boşlukların bulunduğu koşullarda alınan ve balans makinesinin hesaplama sistemine girilen ölçüm verileri, balanslama milinin şekil hatasını veya fikstürün iş mili üzerindeki salgısını, boşluğun sınırladığı bir doğrulukla tanımlayacaktır.
Uygulamada, balanslamanın başında dengelemenin etkili olduğu ve giderek daha küçük artık dengesizlikler elde etmeyi mümkün kıldığı gözlemlenir. Büyük dengesizlik değerlerinde, boşluklardan kaynaklanan küçük montaj hataları sonucu belirgin biçimde etkilemez. Aynı diski dengeleme kullanarak balanslamanın bir sonraki adımında dengesizlik azalmıyorsa, bu, yetersiz montaj tekrarlanabilirliğinden kaynaklanan hataların artık dengesizlikle kıyaslanabilir düzeyde ek dengesizliğe yol açtığı anlamına gelir.
Balanslama miline ilişkin gereksinimler
Merkezleme ve tahrik görevlerini yeterli düzeyde yerine getirebilmesi için milin, yeterli bağlama tekrarlanabilirliğini sağlayacak şu özelliklere sahip olması gerekir:
a) balans mili tek bağlamada işlenmeli, yüzeyi sertleştirilmeli ve en az üç yatak yüzeyi (muylular ile disk bağlama noktası) taşlanmalıdır.
b) Diskin montaj çapı, diskteki deliğin tolerans sınıfıyla uyumlu bir tolerans sınıfında üretilmelidir. "Ne kadar sıkı o kadar iyi" ilkesine göre, uygulamada geçme, kayar ve hafif sıkı geçme olmalıdır (örneğin H7/g6; böyle bir geçmede disk mile elle monte edilebilir).
c) muylular ile disk bağlama noktası arasındaki radyal salgı, komparatör göstergesinin azami değeri okuduğu noktayla birlikte mil üzerinde işaretlenmelidir.
d) diski açısal olarak sabitleyen somun minimum ağırlıkta olmalı ya da ek bir geçme delik üzerinde merkezlenmelidir; çünkü somunun dişli kısmı onu merkezlemez.
Mekanik kompanzasyonun avantajı, hatanın kaynağına yakın bir noktada ortadan kaldırılmasıdır. Kritik üstü devirde çalışan balans makinelerinde, mekanik kompanzasyondan sonra iş mili fikstürle birlikte enine titreşim yapmaz; elektronik kompanzasyondan sonra ise titreşim yapar.
Mekanik kompanzasyonun dezavantajı, kompanzasyon ağırlığının fiziksel olarak üretilmesi ve fikstüre monte edilmesiyle ilgili zorluktur. Elektronik kompanzasyonun avantajı kullanım kolaylığıdır. Dezavantajı ise rotor balanslandıktan sonra bile mesnetlerdeki büyük kuvvetlerin veya titreşimlerin giderilememesidir.
Doğru yapılan dengelemeden sonra balanslama sonuçları, diskin fikstüre göre dönmesiyle değişen montaj açılarında sabit bir dengesizlik değeri gösterir. Bu, diskin ölçülen gerçek dengesizliğidir. Bu, diski sökerek farklı bir açıyla, örneğin 180° farkla yeniden monte etmenin ardından genlik açısından sonucun değişmeyeceği, açının ise montajdaki değişimin yönünde yine 180° döneceği anlamına gelir. Bu ilkeden küçük sapmalar olduğunda dengeleme mümkündür.
Yukarıdaki analizden, rotor montajının tekrarlanabilirliği olmadan kompanzasyonun mümkün olmadığı sonucu çıkar. Kompanzasyon, rotorun fikstüre montajındaki tekrarlanamazlığın etkisinin baskın hale geldiği noktada sona erer. Bu nedenle fikstürden beklenen temel gereklilik, fikstürdeki montaj çaplarının rotordaki taban çaplarıyla eşleşmesidir.
Elektronik dengelemenin adım adım uygulanması
Ek ve zararlı dengesizliğin elektronik kompanzasyonu, örneğin bir balans miline bağlanmış bir disk için, şu şekilde yapılır: a) makinenin kontrol panelinden kompanzasyon işlemini başlatın.
b) diski balanslama miline takın ve ölçüm yapın.
c) rotoru sökün, herhangi bir açıyla (ya da balans makinesinin zorladığı bir açıyla, örneğin 180°) döndürün, yeniden bağlayın ve ölçüm yapın.
d) verileri onaylayarak dengeleme işlemini tamamlayın.
Dengeleme vektör diyagramlarının okunması
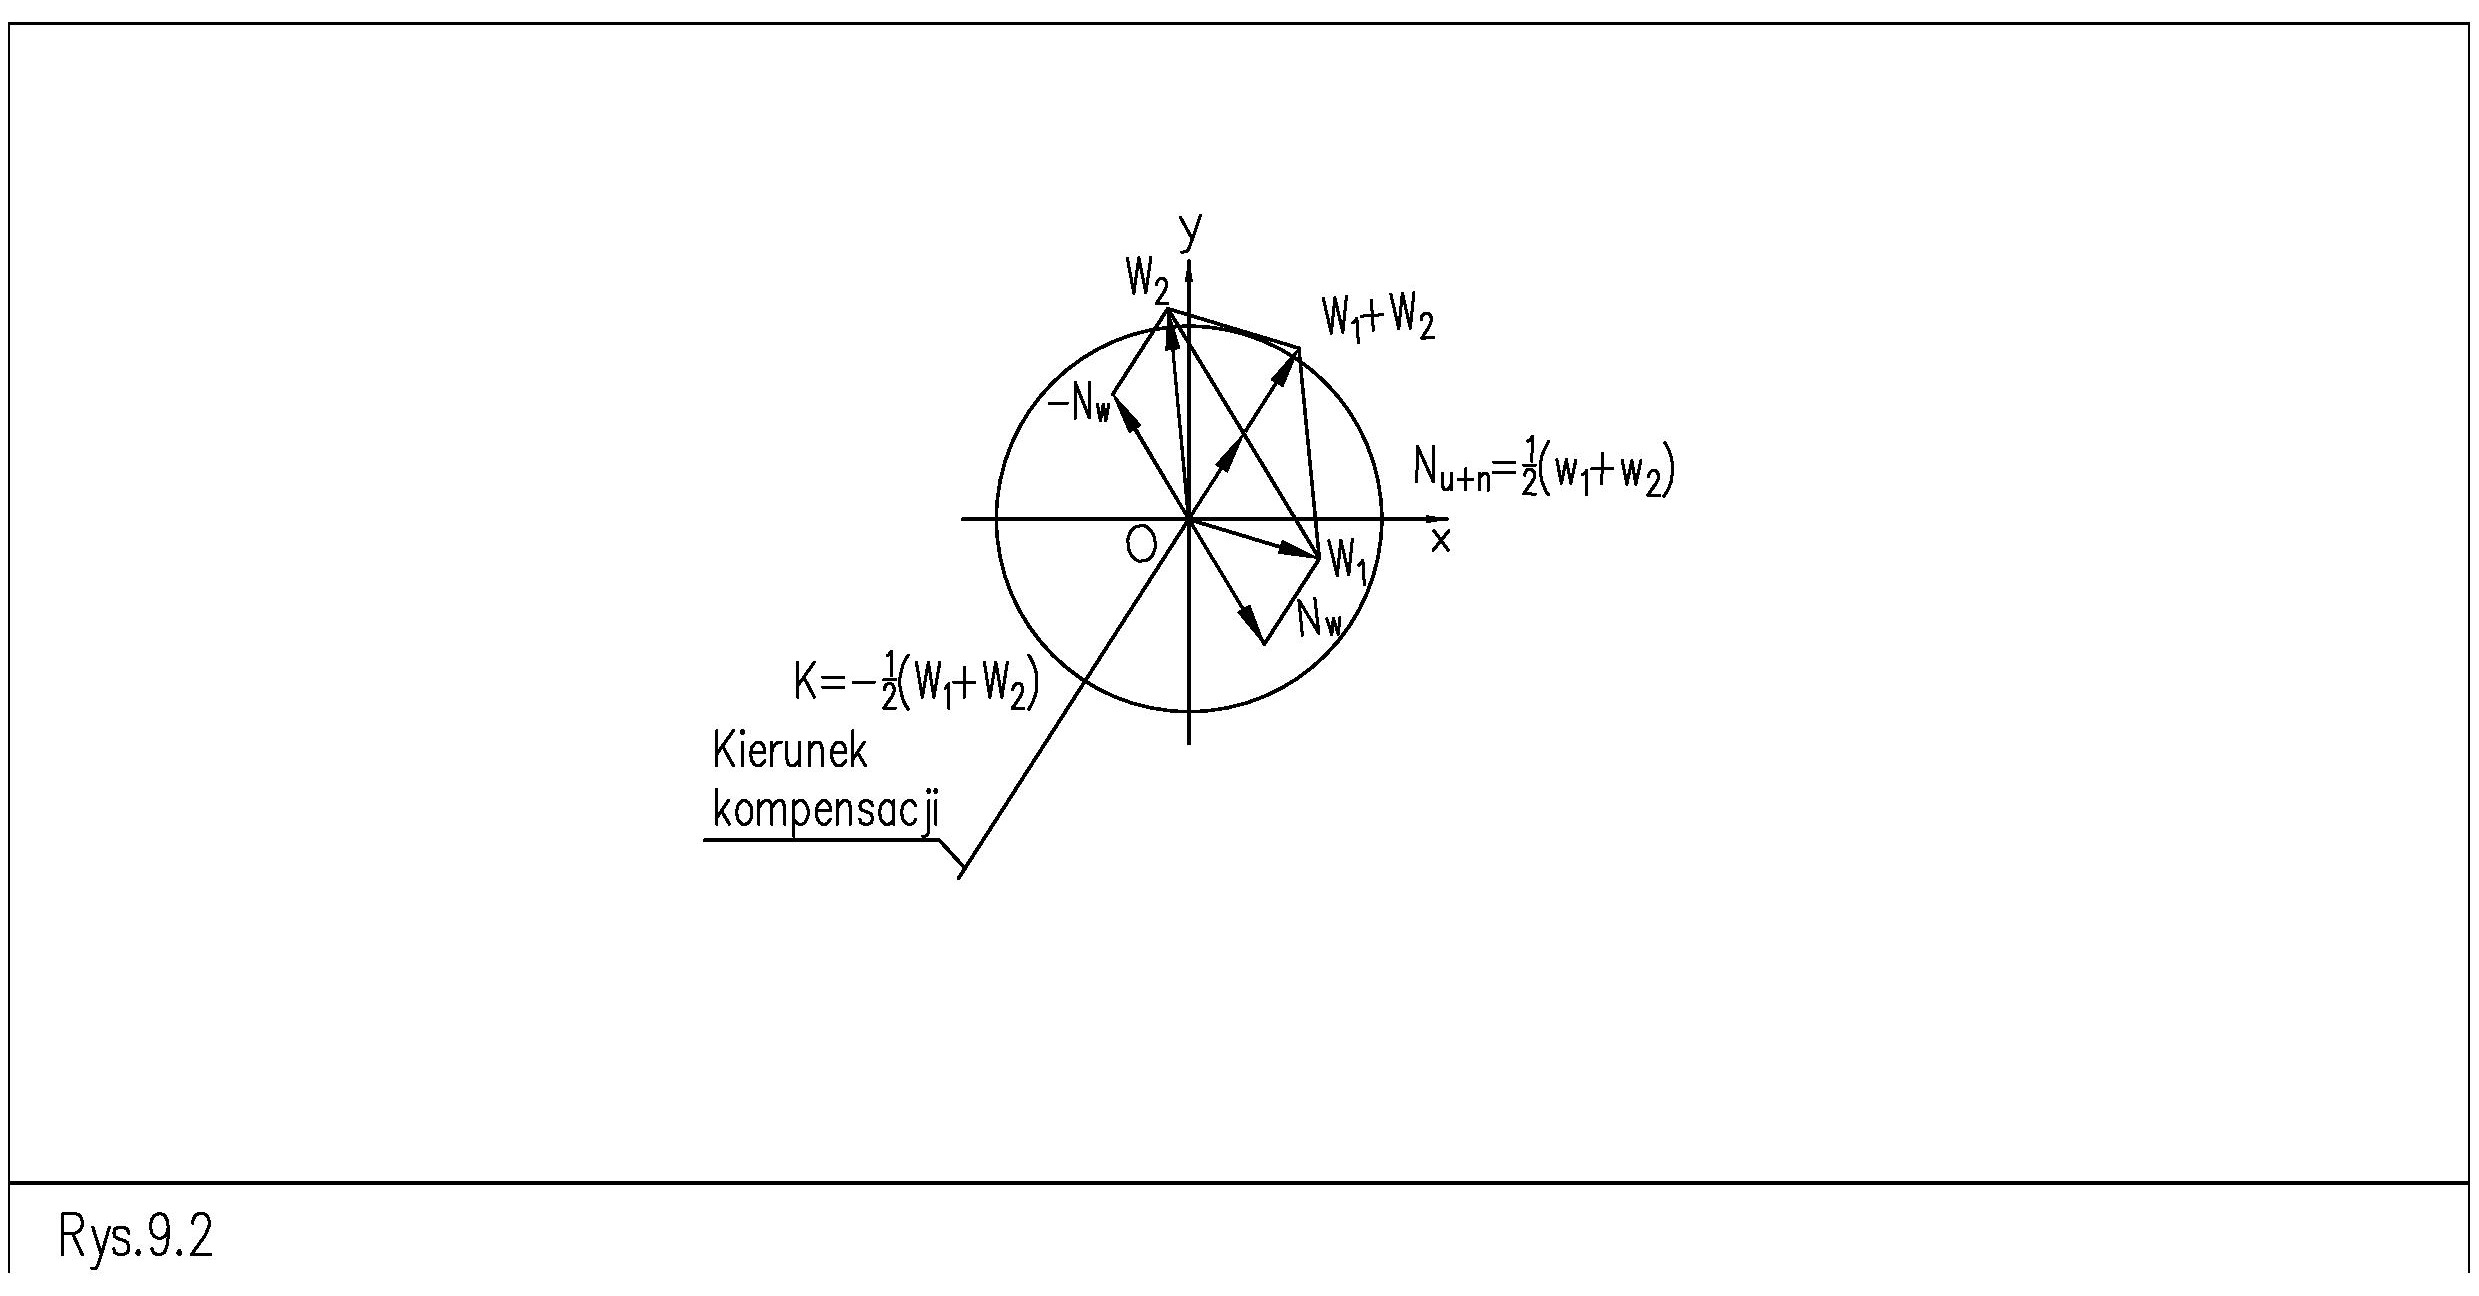
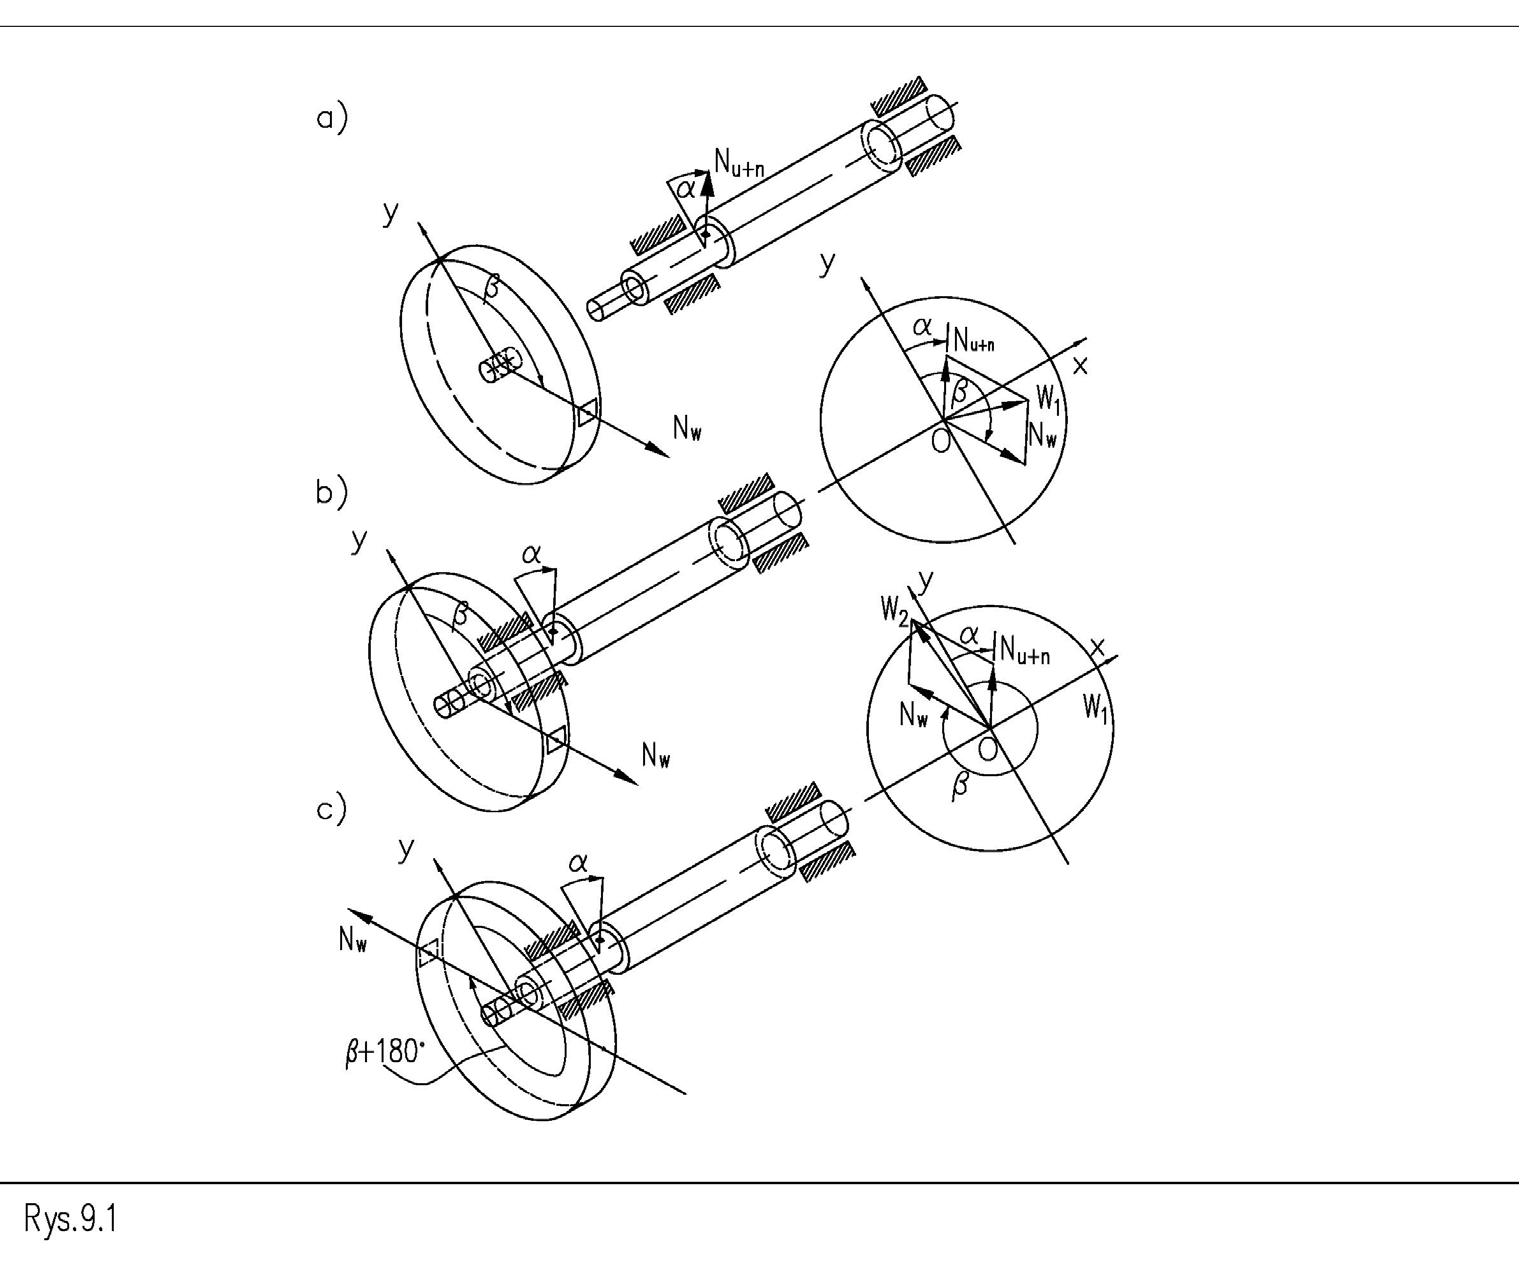
Aşağıdaki şekillerde kompanzasyon süreci gösterilmektedir; burada tek tek vektörlerin modellediği büyüklükler şunlardır:
𝑁𝑁!"# – Fikstürün dengesizliği + rotorun fikstüre eksantrik bağlanmasından kaynaklanan dengesizlik (ortadan kaldırılması gereken), 𝑁𝑁$ – Rotorun aranan dengesizliği, 𝑁𝑁$ – Bileşenlerin 1. konumdaki montajı için makine göstergesi (veya elektrik sinyali), 𝑊𝑊% – Bileşenlerin 2. konumdaki montajı için makine göstergesi (veya elektrik sinyali), – dengeleme vektörü (karşılık gelen elektrik sinyali).
Şekil 1. Fikstürün dengesizliğinden ve rotorun fikstüre eksantrik bağlanmasından kaynaklanan zararlı dengesizliğin giderilmesi yöntemi
Şekil 1, dengesizliğin çeşitli bileşenlerinin kuvvet etkileşiminden kaynaklanan balans makinesi göstergelerini göstermektedir. Bunlardan amaç, şu bileşeni ortadan kaldırmaktır: . Diskin proses miline göre karşılıklı açısal konumu değiştirildiğinde, disk dengesizliğinden gelen gösterge (Şekil 1 – b, c) konumunu 180° değiştirir. Makinenin ölçüm sistemi, hem mandrenin açısal dengesizliğinin hem de rotorun mandrene merkezsiz bağlanmasından kaynaklanan dengesizliğin değerindeki ve konumundaki değişimi kaydeder 𝑁𝑁$ (Şekil 2). Her iki bağlamada da ortadan kaldırılması gereken zararlı dengesizlik, ölçüm sistemiyle ilişkili açısal adıma göre sabittir.
𝑊𝑊&to 𝑊𝑊% Şekil 2’de, örneğin makinenin ilk göstergesinin (yani 0° konumunda) 𝑁𝑁!"# 𝑁𝑁!"# 𝑊𝑊& aranan disk dengesizliği ile göstergenin toplamının yarısının toplamı olduğu görülebilir. Benzer şekilde, sinyaller diskin rotora göre 180° konumunda toplanır. Şekil 2’den, vektörün açısal konumuyla aynı fazda, genliği olan bir sinyal balans makinesi desteğine monte edilen sensörden gelen sinyale eklendiğinde, girişim sinyalinin dengeleneceği görülebilir.
% (𝑊𝑊& + 𝑊𝑊%)
& −0,5(𝑊𝑊& + 𝑊𝑊%)
𝑁𝑁!"# Balanslama sonuçlarını iyileştirmek için birden fazla kompanzasyon art arda uygulanabilir. Kompanzasyon ağırlığı her yinelemede azalmalıdır.
Özet
- Operatör, hesaplanmış bir kompanzasyon ağırlığını (bağlama çapına göre) ve bu ağırlığın fikstür üzerindeki açısal konumunu alır. Ortaya çıkan atalet kuvveti, dengesizlik kuvvetine karşı etki eder.
- 𝑁𝑁!"#
- Operatör, ölçüm yoluna genliği ve fazı ayarlanabilen sinüzoidal bir sinyal ekleyerek dengesizlik sinyalini 𝑁𝑁!"# sıfırlayabilir.
- Boşluk içindeki rastgele eksantriklik gibi düzensiz, rastgele bileşenler kompanzasyonla giderilemez.
- K𝑁𝑁!"#..



