
Compensarea este un proces tehnologic care apropie dezechilibrul indicat de sarcina reală a rotorului. Prin urmare, echilibrarea unui disc cu ajutorul unui dorn de echilibrare sau al unui dispozitiv de prindere pe un arbore principal vertical, fără efectuarea compensării, comportă riscul identificării incorecte a dezechilibrului.
Operatorul unei mașini de echilibrat cu axă de rotație orizontală, numită în mod obișnuit „orizontală”, sau cu axă de rotație verticală, numită „verticală”, care obține un rezultat de echilibrare nu știe dacă rezultatul este corect, chiar dacă indicațiile îl confirmă. Operatorul va afla că echilibrarea a fost corectă abia după corectarea masei și accelerarea rotorului în propriile lagăre. Reaccelerarea rotorului, în aceleași condiții de montare pe mașina de echilibrat ca la prima echilibrare, după corecție, va indica un dezechilibru rezidual conform așteptărilor operatorului. Totuși, dezechilibrul rezidual mic indicat nu înseamnă neapărat că dezechilibrul real al rotorului a fost redus la minimum.
Dacă indicațiile eronate de dezechilibru au rezultat din folosirea unei calibrări incorecte, după reaccelerarea rotorului, în urma corecției, valoarea dezechilibrului ar rămâne ridicată. Utilizarea calibrării corecte, dar a unui dorn de echilibrare slab pregătit pe o mașină de echilibrat orizontală sau a unui dispozitiv de prindere pe o mașină de echilibrat verticală, duce de asemenea la un rezultat incorect, chiar dacă dezechilibrul indicat are o valoare reziduală. După accelerarea discului, montat pe propriile rulmenți, vor apărea vibrații inacceptabile. Aceasta se întâmplă deoarece echilibrarea fără compensare nu privește doar dezechilibrul discului în sine. Semnalele provenite de la senzorii din suporturi conțin componente generate de dezechilibrele celorlalte elemente ale transmisiei și de cele rezultate din montarea excentrică a discului (acestea pot fi numite perturbații). În această perturbație există forțe de inerție provenite de la întreaga masă a elementelor transmisiei sau a discului, direct proporționale cu excentricitatea maselor individuale. Acestea au o frecvență determinată de turația de echilibrare. Deoarece frecvența lor este egală cu frecvența de echilibrare, ele nu au fost separate de semnalul util în modulul de măsurare al mașinii de echilibrat. Aceasta decurge din principiul de funcționare al mașinii. Mașina de echilibrat separă (din semnalele provenite de la senzorii din suporturi) componenta cu o frecvență determinată de turația rotorului. Tot ce se adaugă acestui semnal este luat în considerare la determinarea dezechilibrului.
Trei surse frecvente de erori de identificare
Cele mai frecvente trei surse de erori care conduc la determinarea unui dezechilibru al rotorului diferit de dezechilibrul real al acestuia sunt:
a) utilizarea unui arbore principal dezechilibrat împreună cu un dispozitiv de prindere al unei mașini de echilibrat cu axă de rotație verticală;
b) montarea excentrică a piesei echilibrate pe dornul de echilibrare sau în dispozitivul de prindere, care se manifestă prin bătaie radială;
c) utilizarea unei transmisii dezechilibrate cu arbore cardanic.
Cazurile a) și b) apar la mașinile de echilibrat cu axă de rotație verticală. Cazurile b) și c) apar la așa-numitele mașini de echilibrat orizontale, universale.
Mașinile de echilibrat verticale și lanțul de dimensiuni
O mașină de echilibrat verticală este echipată cu un arbore principal vertical, prevăzut în partea superioară cu un locaș pentru montarea unui dispozitiv de prindere. Discul de echilibrat se montează în dispozitivul de prindere.
Se poate observa că lanțul de dimensiuni — de la lagărul superior din arborele principal până la suprafața folosită pentru centrarea discului — este lung. El este format din cuple cinematice și perechi de suprafețe de centrare. Acestea sunt cuple cinematice: capul arborelui principal (suprafața inferioară de centrare din dispozitivul de prindere), suprafața superioară de centrare a dispozitivului de prindere (suprafața de centrare a discului) și o pereche de suprafețe de centrare (suprafețele inferioară și superioară de centrare ale dispozitivului de prindere).
Pe fiecare dintre aceste suprafețe apare o eroare de centrare, manifestată prin bătaie radială. Bătăile individuale se adună geometric. Astfel se creează o așa-numită zonă de incertitudine de măsurare a dezechilibrului. Aceasta este constantă pentru elementele mecanice individuale ale antrenării și variabilă pentru fiecare dintre ansamblurile lor. Din prudență, se consideră că această zonă nu îndeplinește condiția de centrare corectă.
Prin compensare este posibil să se elimine influența excentricității montării și a dezechilibrului dispozitivului de prindere asupra rezultatului echilibrării. Această posibilitate are o importanță fundamentală pentru calitatea echilibrării la mașinile de echilibrat verticale. Ea rezultă din construcția acestor mașini, la care discul echilibrat este montat într-un dispozitiv de prindere, montat la rândul său, pe cealaltă parte, pe arborele principal.
Suprafața cilindrică de centrare realizată la capătul arborelui principal prezintă, de regulă, bătaie radială din cauza distanței mari față de lagărul superior din arborele principal. O astfel de montare a discului echilibrat pe dispozitivul de prindere scoate la iveală chiar și erori minore de fabricație și de asamblare.
Eliminarea bătăii radiale: metode mecanice și electronice
Influența bătăii radiale totale de pe suprafața de centrare a dispozitivului de prindere la mașinile de echilibrat verticale este eliminată prin:
a) mijloace mecanice
b) mijloace electronice În mod similar, influența unei transmisii dezechilibrate sau dezaliniate, care utilizează un arbore cardanic, poate fi eliminată la mașinile de echilibrat orizontale.
Compensarea mecanică
Compensarea mecanică constă în:
a) calcularea masei contragreutății de compensare pe baza a două măsurători ale dezechilibrului sistemului „dispozitiv de prindere + rotor” în poziții unghiulare diferite. O astfel de combinare a vectorilor permite selectarea vectorului de dezechilibru care nu aparține discului echilibrat.
b) atașarea fizică a greutății de compensare, cu masa calculată, la dispozitivul de prindere.
După efectuarea acestei operații, toate elementele rotative sunt încărcate doar de dezechilibrul discului. Masa de compensare este montată pe partea antrenării care este legată permanent de scala unghiulară „văzută” de sistemul de măsurare și calcul. Adesea, dispozitivele de prindere au locuri destinate fixării șuruburilor sau a maselor din plastic pentru încărcare.
Compensarea electronică
Compensarea electronică diferă de cea mecanică prin faptul că, în locul unei mase de compensare, se determină un semnal sinusoidal cu o amplitudine și o fază corespunzătoare semnalului. Aceasta rezultă din acțiunea forței de inerție generate de mișcarea unei astfel de mase. Semnalul este apoi însumat cu semnalul provenit de la senzor.
Din păcate, nu este posibil să se elimine eroarea unghiulară de montare, care se manifestă sub forma unei bătăi axiale pe raza discului. Se poate presupune că, la aceeași valoare a bătăii radiale și axiale, măsurate, de exemplu, cu un comparator cu cadran, influența bătăii radiale asupra vibrațiilor este mai mare decât cea a bătăii axiale.
Din cauza lipsei de repetabilitate a montării, este rezonabil să se adopte principiul ca procedura de compensare să fie efectuată după fiecare schimbare a dispozitivului de prindere. Mașinile de echilibrat sunt echipate din fabrică cu o astfel de procedură.
Compensarea se face într-un singur plan, ceea ce înseamnă că nu compensează momentele forțelor.
Repetabilitatea montării
Problema compensării este legată de așa-numita repetabilitate a montării. Cu cât repetabilitatea montării este mai bună, cu atât compensarea este mai eficientă. Această legătură rezultă din necesitatea de a folosi cel puțin două montări ale rotorului, diferite unghiular, pentru a obține datele necesare efectuării compensării.
Repetabilitatea montării se remarcă prin:
a) apărând în absența rotației relative între piesa echilibrată și elementele utilizate pentru montarea ei;
b) apărând cu rotație relativă între piesă și elementele de montare.
În absența rotației relative între disc și elementele de montare, atunci când două rezultate de măsurare obținute în două dintre pozițiile sale, la același unghi (piesa este montată, demontată și remontată în același mod), sunt egale (atât ca valoare, cât și ca unghi), se consideră că repetabilitatea montării este „completă”. Aceasta poate apărea atunci când discul este montat fără joc.
Dacă poziția unghiulară relativă a discului și a arborelui se modifică, se vor obține rezultate diferite. În absența jocurilor, diferențele dintre date vor rezulta doar din curbura arborelui, care apare sub un unghi diferit. În plus, dacă în îmbinare există joc, influența jocului preluat aleatoriu se va adăuga la influența curburii asupra rezultatului. Aceasta înseamnă că rezultatul măsurării va include bătaia radială, supusă legii de variație sinusoidală, împreună cu rotația relativă (din cauza curburii), precum și influența jocului preluat aleatoriu la montarea discului, care nu respectă nicio regulă.
Dacă s-ar măsura bătaia în orice punct al arborelui, valoarea bătăii se modifică odată cu rotația, atingând un maxim și un minim o dată pe rotație. Bătaia ia valori conform funcției, odată cu rotația. Această regulă este utilizată la compensare.
Datele din măsurători efectuate în prezența jocurilor, introduse în sistemul de calcul al mașinii de echilibrat, vor identifica eroarea de formă a dornului de echilibrare sau bătaia dispozitivului de prindere pe arborele principal cu o precizie limitată de joc.
În practică, se observă că la începutul echilibrării compensarea este eficientă și permite obținerea unor dezechilibre reziduale din ce în ce mai mici. Pentru valori mari ale dezechilibrului, erorile mici de montare provocate de jocuri nu afectează semnificativ rezultatul. Dacă, în etapa următoare de echilibrare a aceluiași disc prin compensare, dezechilibrul nu scade, înseamnă că erorile rezultate din repetabilitatea insuficientă a montării provoacă apariția unui dezechilibru suplimentar, comparabil cu dezechilibrul rezidual.
Cerințe pentru dornul de echilibrare
Pentru a-și îndeplini corespunzător sarcinile de centrare și de antrenare, arborele ar trebui să aibă următoarele caracteristici, care să asigure o repetabilitate suficientă a montării:
a) dornul de echilibrare trebuie prelucrat dintr-o singură prindere, călit superficial și rectificat pe cel puțin trei suprafețe de sprijin (fusurile și locul de montare a discului).
b) diametrul de montare a discului trebuie executat într-o clasă de toleranță care corespunde clasei de toleranță a alezajului din disc. Conform principiului „cu cât mai strâns, cu atât mai bine”, practica arată că ajustajul trebuie să fie alunecător, ușor forțat (de ex. H7/g6; cu un astfel de ajustaj, discul poate fi montat manual pe arbore).
c) bătaia radială dintre fusuri și locul de montare a discului trebuie indicată pe arbore, împreună cu locul în care apare valoarea maximă citită pe comparatorul cu cadran.
d) piulița care fixează discul unghiular ar trebui să aibă o greutate minimă sau să fie centrată pe un orificiu suplimentar, practicat în acest scop, deoarece partea filetată a piuliței nu o centrează.
Avantajul compensării mecanice este eliminarea erorii în apropierea sursei sale. La mașinile de echilibrat supracritice, arborele principal împreună cu dispozitivul de prindere nu execută vibrații transversale după compensarea mecanică, în timp ce după compensarea electronică execută vibrații.
Dezavantajul compensării mecanice îl reprezintă dificultatea legată de realizarea fizică și de montarea contragreutății de compensare pe dispozitivul de prindere. Avantajul compensării electronice este simplitatea utilizării. Dezavantajul este lipsa eliminării forțelor sau a vibrațiilor mari de pe suporturi, chiar și după echilibrarea rotorului.
Rezultatele echilibrării arată o valoare constantă a dezechilibrului, după o compensare efectuată corect, la unghiuri de montare care se modifică odată cu rotirea discului față de dispozitivul de prindere. Aceasta este valoarea măsurată a dezechilibrului real al discului. Aceasta înseamnă că, după demontare și remontare sub un alt unghi, de exemplu cu 180°, rezultatul ca amplitudine nu se va modifica, iar unghiul se va roti în sensul schimbării de montare tot cu 180°. Compensarea este posibilă atunci când există abateri mici de la acest principiu.
Din analiza de mai sus rezultă că nu există compensare fără repetabilitatea montării rotorului. Compensarea se încheie acolo unde influența nerepetabilității montării rotorului în dispozitivul de prindere începe să predomine. Prin urmare, o cerință fundamentală impusă dispozitivului de prindere este potrivirea diametrelor de montare de pe dispozitivul de prindere cu diametrele de bază de pe rotor.
Efectuarea compensării electronice pas cu pas
Compensarea electronică a dezechilibrului suplimentar și dăunător, de ex. pentru un disc montat pe un dorn de echilibrare, se efectuează astfel: a) se pornește procesul de compensare de la panoul de comandă al utilajului.
b) montați discul pe dornul de echilibrare și efectuați o măsurătoare.
c) după demontare și rotire față de un unghi oarecare (sau impus de mașina de echilibrat), de exemplu 180°, remontați rotorul și efectuați o măsurătoare.
d) finalizați procesul de compensare confirmând datele.
Citirea diagramelor vectoriale de compensare
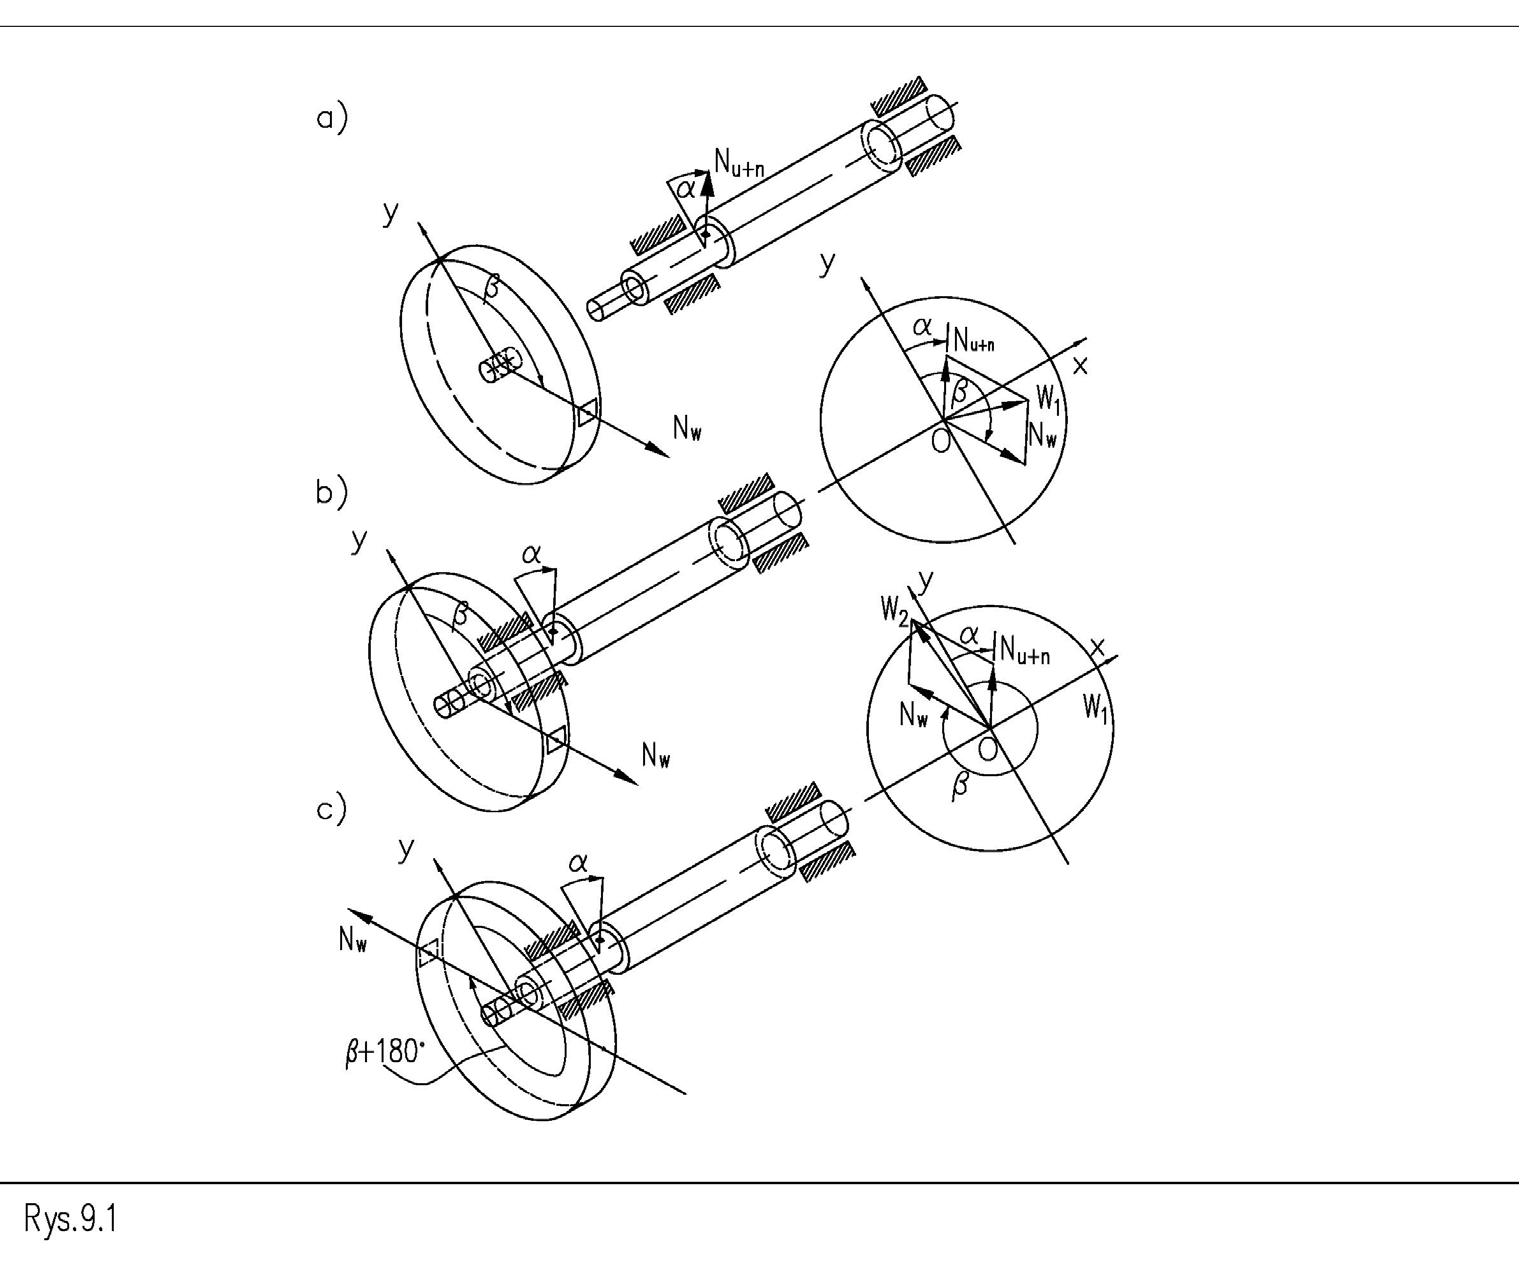
Figurile următoare prezintă procesul de compensare, în care vectorii individuali reprezintă:
𝑁𝑁!”# – Dezechilibrul dispozitivului de prindere + dezechilibrul cauzat de excentricitatea montării rotorului în dispozitivul de prindere (care trebuie eliminat), 𝑁𝑁$ – Dezechilibrul căutat al rotorului, 𝑁𝑁$ – Indicația mașinii (sau semnalul electric) pentru asamblarea componentelor în poziția 1, 𝑊𝑊% – Indicația mașinii (sau semnalul electric) pentru asamblarea componentelor în poziția 2, – vectorul de compensare (semnalul electric corespunzător).
Figura 1. Metodă de eliminare a dezechilibrului dăunător provenit din dezechilibrul dispozitivului de prindere și din excentricitatea montării rotorului în dispozitivul de prindere
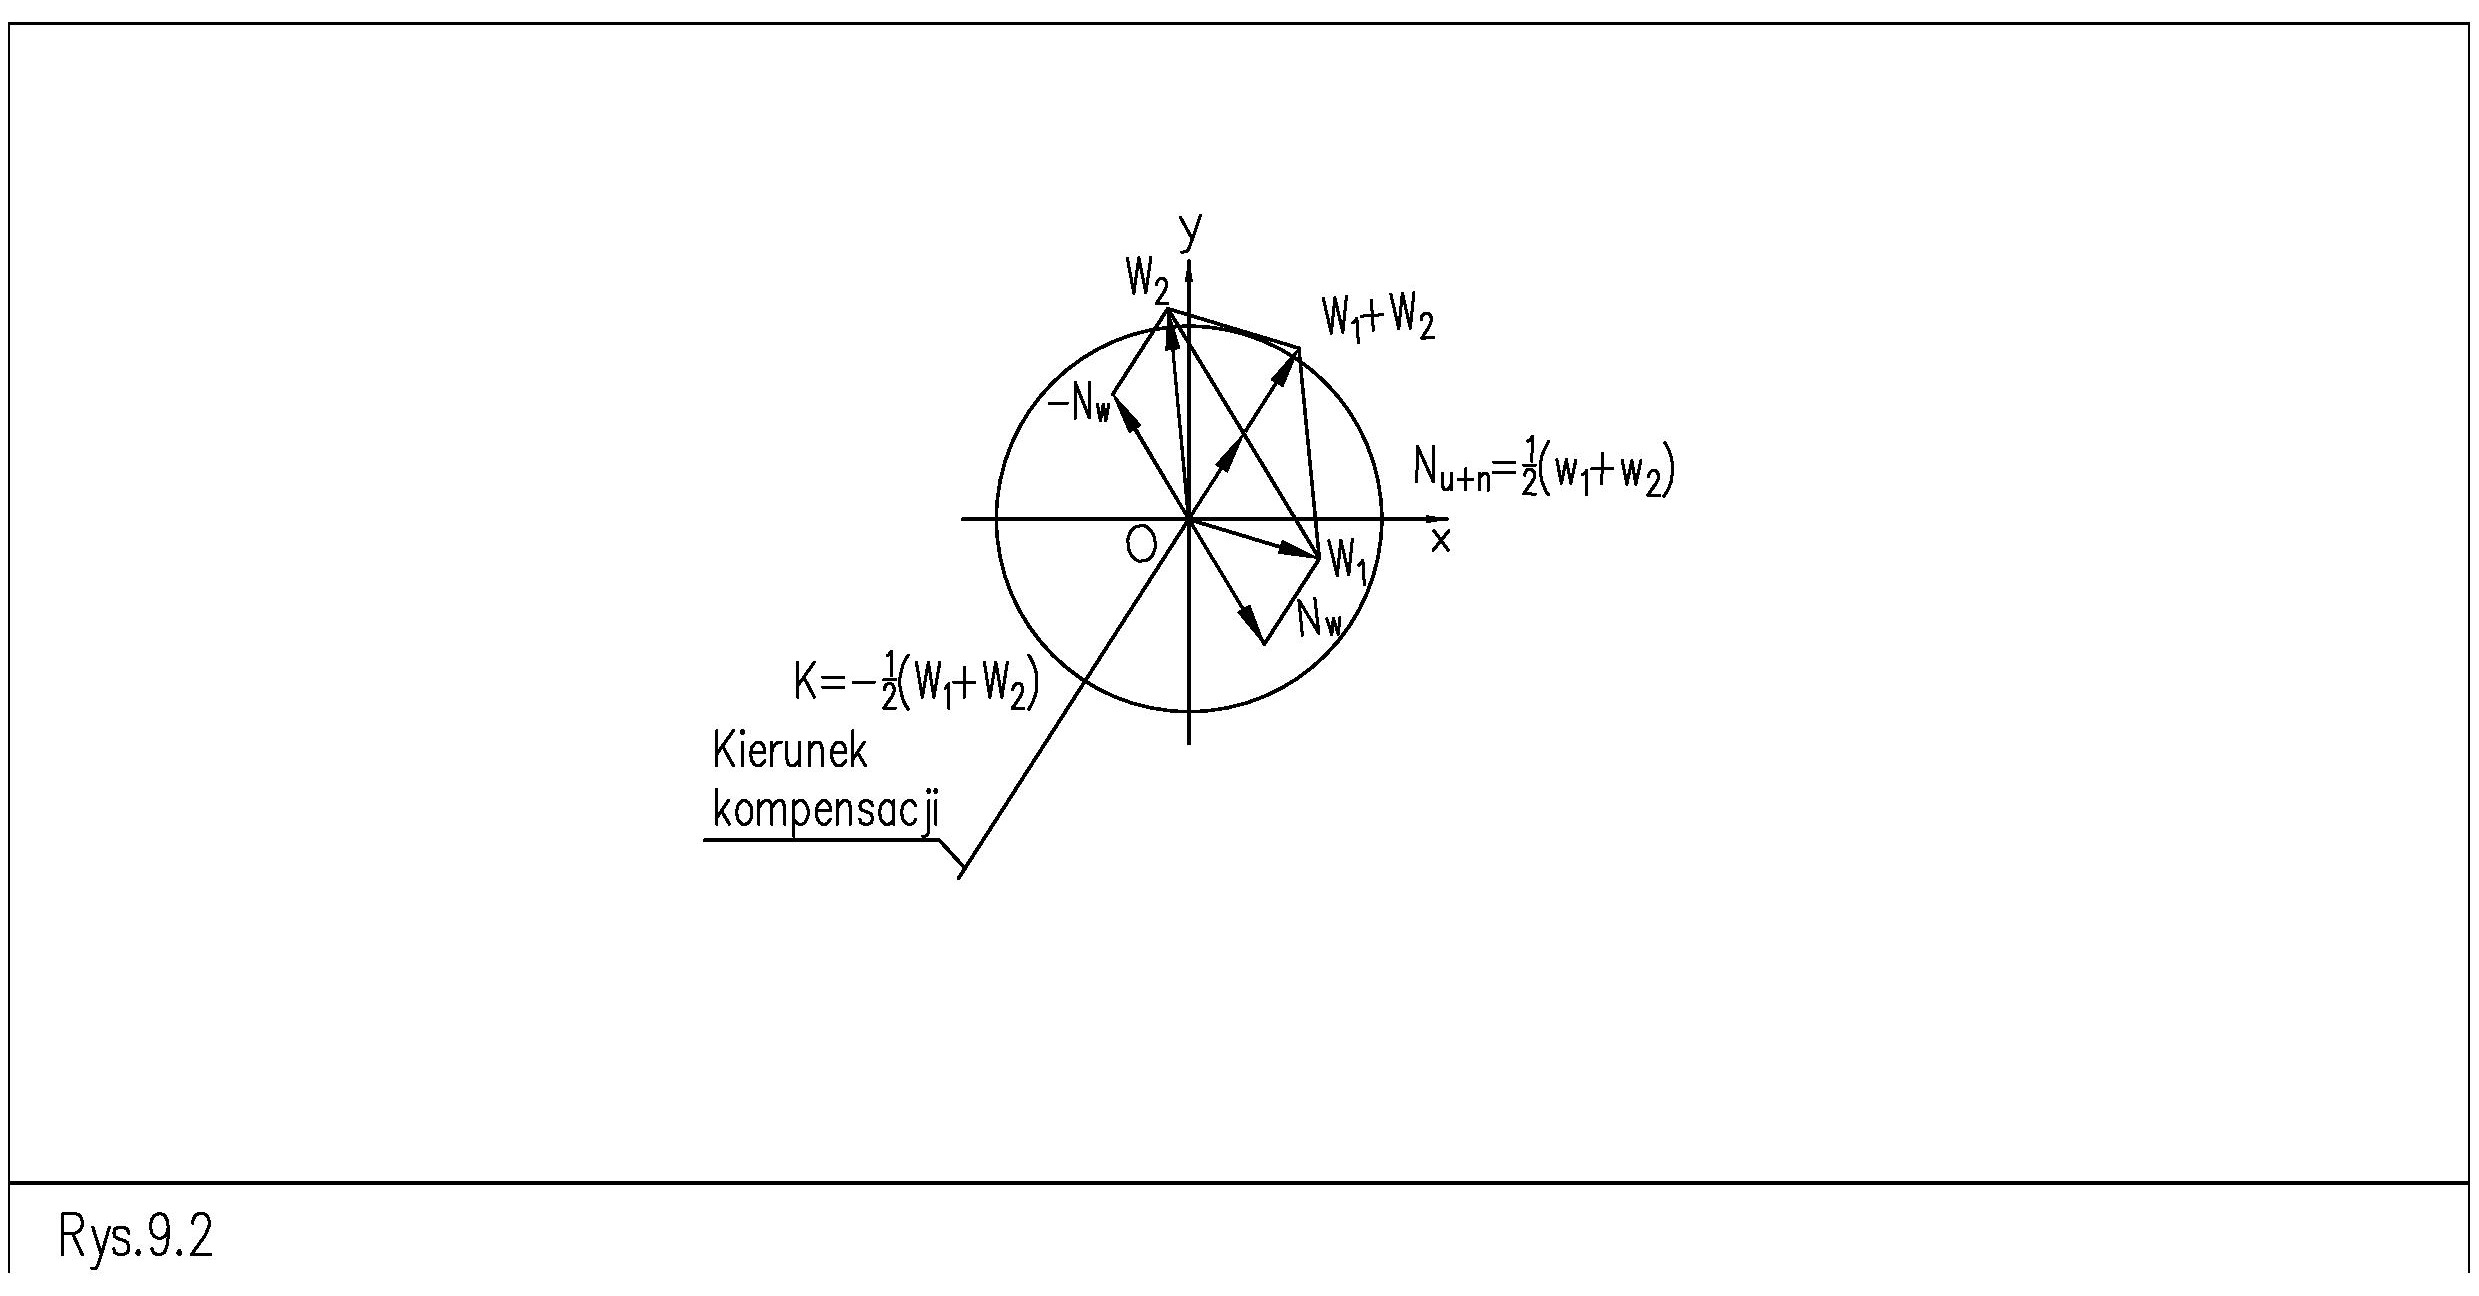
Figura 1 ilustrează indicațiile mașinii de echilibrat rezultate din interacțiunea forțelor corespunzătoare diferitelor componente ale dezechilibrului. Dintre acestea, se urmărește eliminarea componentei: . Prin modificarea poziției unghiulare reciproce a discului în raport cu arborele de proces, indicația dezechilibrului discului (Figura 1 – b, c) își schimbă poziția cu 180°. Sistemul de măsurare al mașinii înregistrează modificarea atât a valorii, cât și a poziției dezechilibrului unghiular al dispozitivului de prindere + dezechilibrul cauzat de excentricitatea montării rotorului în dispozitivul de prindere , din valoarea (Figura 2). Dezechilibrul dăunător care trebuie eliminat în ambele montări este constant în raport cu pasul unghiular asociat sistemului de măsurare.
𝑊𝑊&to 𝑊𝑊% În Figura 2 se poate observa că, de exemplu, prima indicație a mașinii (adică în poziția 0°) este 𝑁𝑁!”# 𝑁𝑁!”# 𝑊𝑊& suma dintre dezechilibrul căutat al discului și jumătate din suma indicației . În mod similar, semnalele se adună la o poziție a discului față de rotor de 180°. Din Figura 2 se observă că, atunci când un semnal cu amplitudinea în fază cu poziția unghiulară a vectorului se adaugă semnalului provenit de la senzorul montat în suportul mașinii de echilibrat, semnalul perturbator va fi echilibrat.
% (𝑊𝑊& + 𝑊𝑊%)
& −0,5(𝑊𝑊& + 𝑊𝑊%)
𝑁𝑁!”# Pentru a îmbunătăți rezultatele echilibrării, se pot efectua succesiv mai multe compensări. Greutatea de compensare ar trebui să scadă la fiecare iterație.
Rezumat
- Operatorul primește masa calculată a contragreutății de compensare (pe baza diametrului de montare) și poziția sa unghiulară corespunzătoare pe dispozitivul de prindere. Forța de inerție rezultată contracarează forța dezechilibrului.
- 𝑁𝑁!”#
- Operatorul poate adăuga în calea de măsurare un semnal sinusoidal, ajustat ca amplitudine și fază, pentru a anula semnalul de dezechilibru 𝑁𝑁!”#
- Componentele neregulate, aleatorii, cum sunt cele provocate de excentricitatea aleatorie din cadrul jocului, nu sunt eliminate prin compensare.
- K𝑁𝑁!”#..



