
Kompenzace je technologický proces, který přibližuje indikovanou nevyváženost skutečnému zatížení rotoru. Vyvažování disku na vyvažovacím trnu nebo upínacím přípravku na vertikálním vřeteni bez provedení kompenzace proto s sebou nese riziko nesprávné identifikace nevyváženosti.
Obsluha vyvažovacího stroje s horizontální osou otáčení, běžně nazývaného „horizontální“, nebo s vertikální osou otáčení, nazývaného „vertikální“, která získá výsledek vyvažování, neví, zda je výsledek správný, ani když jej údaje potvrzují. Že bylo vyvažování provedeno správně, obsluha zjistí až po provedení korekce hmotnosti a roztočení rotoru ve vlastních ložiskách. Opětovné roztočení rotoru po korekci za stejných upínacích podmínek na vyvažovacím stroji jako při prvním vyvažování ukáže zbytkovou nevyváženost odpovídající očekávání obsluhy. Naznačená malá zbytková nevyváženost však nemusí nutně znamenat, že skutečná nevyváženost rotoru byla minimalizována.
Pokud nesprávné údaje o nevyváženosti vznikly použitím nesprávné kalibrace, zůstane po opětovném roztočení rotoru a po korekci hodnota nevyváženosti vysoká. Použití správné kalibrace ve spojení s nedostatečně připraveným vyvažovacím trnem na horizontálním vyvažovacím stroji nebo s upínacím přípravkem na vertikálním vyvažovacím stroji rovněž vede k nesprávnému výsledku, přestože je indikovaná nevyváženost zbytková. Po roztočení disku uloženého ve vlastních ložiscích se objeví nepřípustné vibrace. Důvodem je, že vyvažování bez kompenzace se netýká pouze nevyváženosti samotného disku. Signály ze snímačů v podporách obsahují složky pocházející z nevyvážeností ostatních prvků pohonu a složky vyplývající z excentrického upevnění disku (lze je označit za rušivé vlivy). V tomto rušení se projevují setrvačné síly z celé hmotnosti prvků pohonu nebo disku, které jsou přímo úměrné excentricitě jednotlivých hmot. Jejich frekvence vyplývá z vyvažovacích otáček. Protože se jejich frekvence rovná frekvenci vyvažování, nejsou v měřicím modulu vyvažovacího stroje od užitečného signálu odděleny. Vyplývá to z principu činnosti stroje. Vyvažovací stroj ze signálů ze snímačů v podporách odděluje složku, jejíž frekvence vyplývá z otáček rotoru. Vše, co se k tomuto signálu přičte, se při určování nevyváženosti zohlední.
Tři časté zdroje chyb při identifikaci
Tři nejčastější zdroje chyb, v jejichž důsledku zjištěná nevyváženost rotoru neodpovídá jeho skutečné nevyváženosti, jsou:
a) použití nevyváženého vřetena s upínacím přípravkem vyvažovacího stroje s vertikální osou otáčení;
b) excentrické upnutí vyvažované součásti na vyvažovacím trnu nebo v upínacím přípravku, které se projevuje radiálním házením;
c) použití nevyváženého pohonu s kardanovým hřídelem.
Případy a) a b) se vyskytují u vyvažovacích strojů s vertikální osou otáčení. Případy b) a c) se vyskytují u takzvaných horizontálních, univerzálních vyvažovacích strojů.
Vertikální vyvažovací stroje a rozměrový řetězec
Vertikální vyvažovací stroj je vybaven vertikálním vřetenem s otvorem nahoře pro připevnění upínacího přípravku. Vyvažovaný disk se upíná do přípravku.
Je vidět, že rozměrový řetězec – od horního ložiska ve vřetenu až po plochu sloužící k vystředění disku – je dlouhý. Skládá se z kinematických dvojic a dvojic středicích ploch. Kinematickými dvojicemi jsou: hlava vřetena (dolní středicí plocha v upínacím přípravku), horní středicí plocha upínacího přípravku (středicí plocha disku) a dvojice středicích ploch (dolní a horní středicí plocha upínacího přípravku).
Na každé z těchto ploch vzniká chyba vystředění, která se projevuje radiálním házením. Jednotlivá házení se geometricky sčítají. Tak vzniká tzv. oblast nejistoty měření nevyváženosti. Je konstantní pro jednotlivé mechanické prvky pohonu a proměnná pro každou jejich sestavu. Z opatrnosti se předpokládá, že tato oblast nesplňuje podmínku správného vystředění.
Vliv excentricity upnutí a nevyváženosti upínacího přípravku na výsledek vyvažování lze odstranit pomocí kompenzace. Tato možnost má zásadní význam pro kvalitu vyvažování na vertikálních vyvažovacích strojích. Vyplývá z konstrukce těchto strojů, u nichž je vyvažovaný disk upnut v upínacím přípravku, který je na druhé straně upnut na vřeteno.
Středicí válcová plocha na konci vřetena obvykle vykazuje radiální házení kvůli velké vzdálenosti od horního ložiska ve vřeteni. Takové upnutí vyvažovaného disku na upínací přípravek odhalí i nepatrné chyby výroby a montáže.
Eliminace radiálního házení: mechanicky a elektronicky
Vliv celkového radiálního házení na centrovací ploše upínacího přípravku u vertikálních vyvažovacích strojů se eliminuje:
a) mechanické prostředky
b) elektronickými prostředky Obdobně lze u horizontálních vyvažovacích strojů eliminovat vliv nevyváženého nebo nesouosého pohonu s kardanovým hřídelem.
Mechanická kompenzace
Mechanická kompenzace spočívá v:
a) výpočet hmotnosti kompenzačního závaží na základě dvou měření nevyváženosti systému „upínací přípravek + rotor“ v různých úhlových polohách. Taková kombinace vektorů umožňuje vybrat vektor nevyváženosti, který nepatří vyvažovanému disku.
b) fyzické připevnění kompenzační hmotnosti o vypočtené hmotnosti k upínacímu přípravku.
Po provedení této operace jsou všechny rotující prvky zatěžovány pouze nevyvážeností disku. Kompenzační závaží se upevňuje na té straně pohonu, která je pevně spojena s úhlovou stupnicí „viditelnou“ pro měřicí a výpočetní systém. Upínací přípravky mívají často místa určená pro upevnění šroubů nebo plastových hmot pro zatěžování.
Elektronická kompenzace
Elektronická kompenzace se od mechanické liší tím, že místo kompenzačního závaží se určí sinusový signál s amplitudou a fází odpovídající signálu. To vyplývá z působení setrvačné síly pohybu takového závaží. Signál se poté sečte se signálem přicházejícím ze snímače.
Úhlovou chybu upnutí, která se projevuje jako axiální házení na poloměru disku, bohužel nelze odstranit. Lze předpokládat, že při stejné hodnotě radiálního a axiálního házení, změřené například číselníkovým úchylkoměrem, je vliv radiálního házení na vibrace větší než vliv axiálního házení.
Vzhledem k nedostatečné opakovatelnosti upnutí je rozumné řídit se zásadou, že po každé výměně upínacího přípravku by se měl provést postup kompenzace. Vyvažovací stroje jsou touto procedurou vybaveny již z výroby.
Kompenzace se provádí v jedné rovině, což znamená, že nekompenzuje momenty síly.
Opakovatelnost upnutí
Problematika kompenzace souvisí s takzvanou opakovatelností upnutí. Čím lepší je opakovatelnost upnutí, tím účinnější je kompenzace. Tato souvislost vyplývá z potřeby použít alespoň dvě úhlově odlišná upnutí rotoru, abychom získali data pro provedení kompenzace.
Opakovatelnost upnutí se vyznačuje:
a) vznikající při absenci relativního otáčení mezi vyvažovanou součástí a prvky použitými k jejímu upnutí;
b) vznikající při relativním otáčení mezi součástí a upínacími prvky.
Pokud mezi diskem a upínacími prvky nedochází k relativnímu natočení a dva výsledky měření získané při dvou jeho polohách pod stejným úhlem (součást je upnuta, sejmuta a znovu upnuta stejným způsobem) jsou shodné (hodnotou i úhlem), považuje se opakovatelnost upnutí za „úplnou“. K tomu může dojít, je-li disk upnut bez vůle.
Pokud se vzájemná úhlová poloha disku a hřídele změní, dosáhnete jiných výsledků. Při absenci vůlí vyplývají rozdíly v datech pouze z prohnutí hřídele, které nastává pod jiným úhlem. Pokud je navíc ve spojení vůle, přidá se k vlivu prohnutí na výsledek i vliv náhodně vybrané vůle. To znamená, že výsledek měření bude zahrnovat radiální házení podléhající sinusovému zákonu změny spolu s relativním natočením (z prohnutí) a vliv náhodně vybrané vůle v upnutí disku, který se žádným zákonem neřídí.
Pokud bychom měřili házení v libovolném místě hřídele, hodnota házení se s otáčením mění a jednou za otáčku dosahuje maxima a minima. Házení nabývá hodnot podle funkce spolu s otáčením. Tato zákonitost se využívá při kompenzaci.
Data z měření provedených za přítomnosti vůlí, zadaná do výpočetního systému vyvažovacího stroje, určí tvarovou chybu vyvažovacího trnu nebo házení upínacího přípravku na vřetenu s přesností omezenou touto vůlí.
V praxi se ukazuje, že na začátku vyvažování je kompenzace účinná a umožňuje dosahovat stále menší zbytkové nevyváženosti. Při velkých hodnotách nevyváženosti neovlivňují výsledek významně malé chyby upnutí vyplývající z vůlí. Pokud se v dalším kroku vyvažování téhož disku pomocí kompenzace nevyváženost nesnižuje, znamená to, že chyby vyplývající z nedostatečné opakovatelnosti upnutí způsobují vznik dodatečné nevyváženosti, která je srovnatelná se zbytkovou nevyážeností.
Požadavky na vyvažovací trn
Aby hřídel náležitě plnil své centrovací a hnací úkoly, měl by mít následující vlastnosti, které zajistí dostatečnou opakovatelnost upnutí:
a) vyvažovací trn by měl být obroben na jedno upnutí, povrchově kalen a broušen alespoň na třech nosných plochách (čepy a místo upnutí disku).
b) průměr pro upnutí disku by měl být vyroben v toleranční třídě odpovídající toleranční třídě otvoru v disku. Podle zásady „čím těsněji, tím lépe“ praxe ukazuje, že uložení by mělo být posuvné, mírně lisované (např. H7/g6; při takovém uložení lze disk na hřídel nasadit ručně).
c) radiální házení mezi čepy a místem upnutí disku by mělo být na hřídeli vyznačeno spolu s místem, kde se vyskytuje maximální údaj číselníkového úchylkoměru.
d) matice, která disk úhlově zajišťuje, by měla mít minimální hmotnost nebo být vystředěna na dodatečném, lícovaném otvoru, protože závitová část matice disk nestřeďuje.
Výhodou mechanické kompenzace je odstranění chyby v blízkosti jejího zdroje. U nadkritických vyvažovacích strojů vřeteno spolu s upínacím přípravkem po mechanické kompenzaci nevykonává příčné vibrace, zatímco po elektronické kompenzaci je vykonává.
Nevýhodou mechanické kompenzace je obtížnost spojená s fyzickou výrobou kompenzačního závaží a jeho upevněním na upínací přípravek. Výhodou elektronické kompenzace je jednoduchost použití. Nevýhodou je, že ani po vyvážení rotoru nedojde k odstranění velkých sil nebo vibrací na podporách.
Výsledky vyvažování ukazují po správně provedené kompenzaci konstantní hodnotu nevyváženosti při upínacích úhlech, které se mění s natočením disku vůči upínacímu přípravku. Jde o naměřenou skutečnou nevyváženost disku. To znamená, že po demontáži a opětovném upnutí pod jiným úhlem, např. o 180°, se výsledek z hlediska amplitudy nezmění a úhel se pootočí ve směru změny upnutí rovněž o 180°. Kompenzace je možná při malých odchylkách od tohoto principu.
Z výše uvedené analýzy vyplývá, že bez opakovatelnosti upnutí rotoru neexistuje kompenzace. Kompenzace končí tam, kde začíná převažovat vliv neopakovatelnosti upnutí rotoru v upínacím přípravku. Základním požadavkem na upínací přípravek je proto přizpůsobení upínacích průměrů na upínacím přípravku základním průměrům na rotoru.
Elektronická kompenzace krok za krokem
Elektronická kompenzace další a škodlivé nevyváženosti, například u disku upnutého na vyvažovacím trnu, se provádí takto: a) spusťte proces kompenzace na ovládacím panelu stroje.
b) nasaďte kotouč na vyvažovací trn a proveďte měření.
c) po vyjmutí a pootočení o libovolný úhel (nebo o úhel vynucený vyvažovacím strojem), např. 180°, rotor znovu upněte a proveďte měření.
d) dokončete proces kompenzace potvrzením údajů.
Jak číst diagramy kompenzačních vektorů
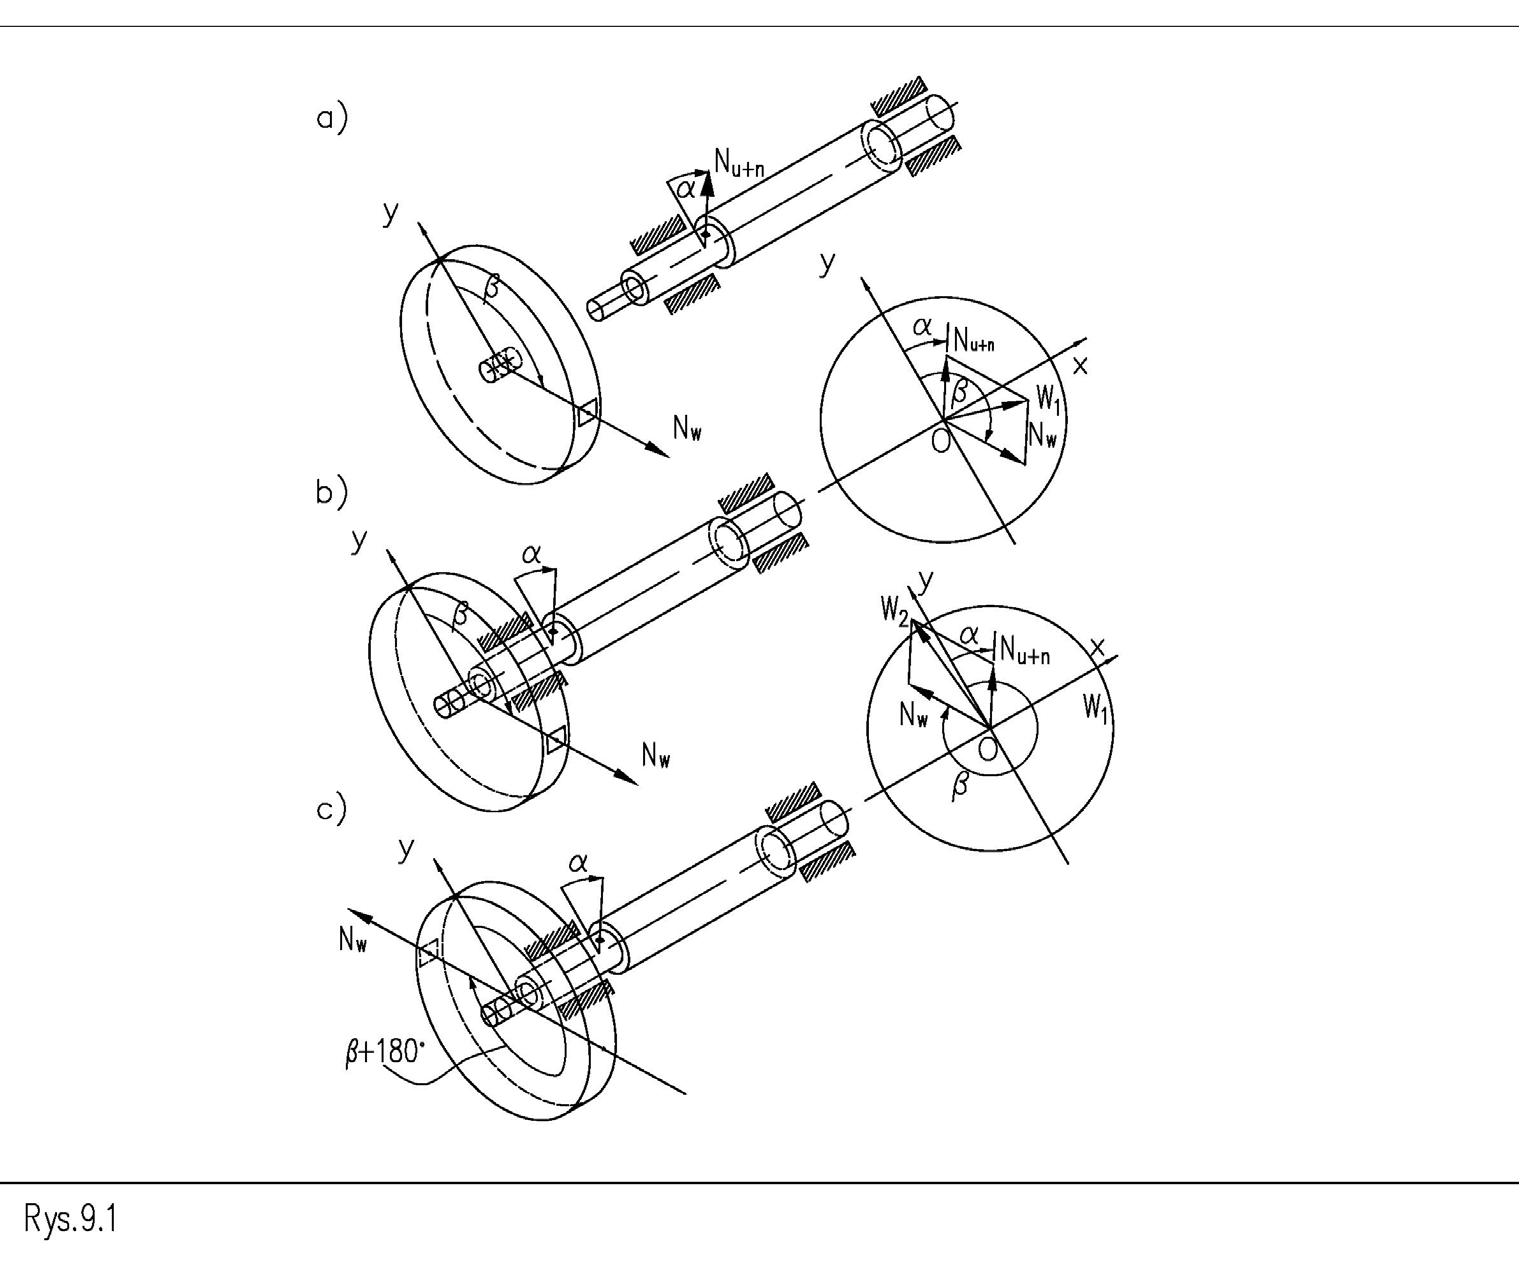
Následující obrázky znázorňují proces kompenzace, kde jednotlivé vektory představují:
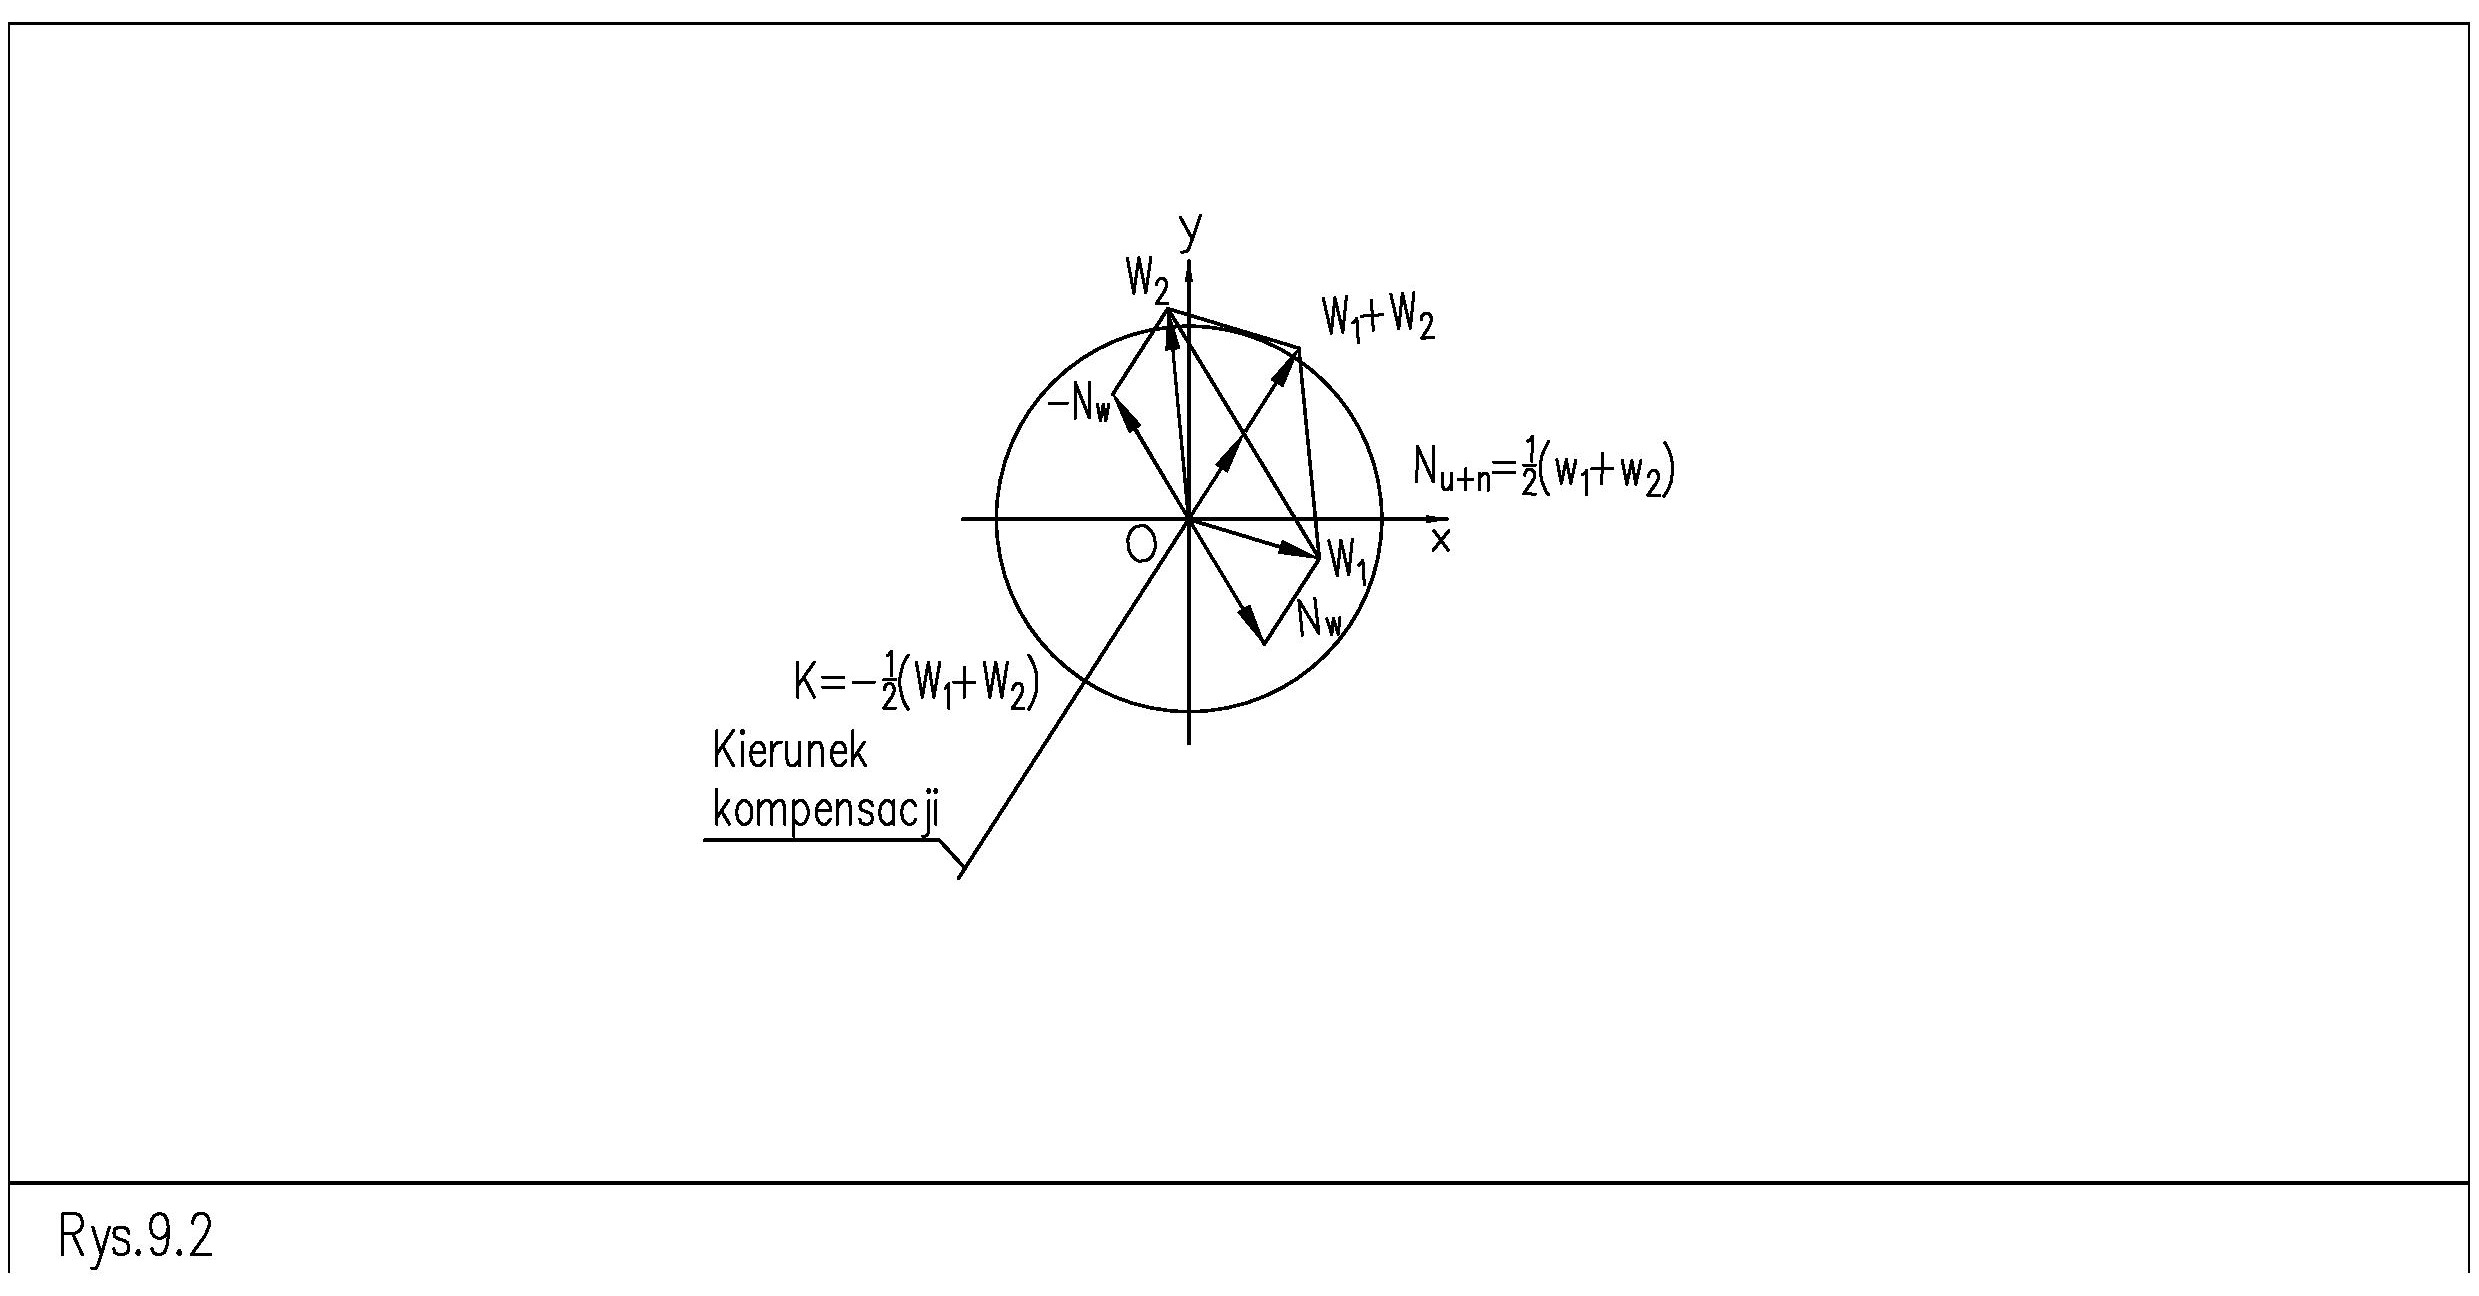
𝑁𝑁!"# – Nevyváženost upínacího přípravku + nevyváženost způsobená excentricitou upnutí rotoru v upínacím přípravku (kterou je třeba odstranit), 𝑁𝑁$ – Hledaná nevyváženost rotoru, 𝑁𝑁$ – Údaj stroje (nebo elektrický signál) pro sestavu součástí v poloze 1, 𝑊𝑊% – Údaj stroje (nebo elektrický signál) pro sestavu součástí v poloze 2, – kompenzační vektor (odpovídající elektrický signál).
Obrázek 1. Způsob eliminace škodlivé nevyváženosti vznikající z nevyváženosti upínacího přípravku a z excentricity upnutí rotoru v upínacím přípravku
Obrázek 1 znázorňuje údaje vyvažovacího stroje vznikající silovým působením jednotlivých složek nevyváženosti. Cílem je z nich odstranit složku: . Změnou vzájemné úhlové polohy disku vůči procesnímu hřídeli (obrázek 1 – b, c) se údaj nevyváženosti disku posune o 180°. Měřicí systém stroje zaznamenává změnu hodnoty i polohy úhlové nevyváženosti sklíčidla + nevyváženosti způsobené excentricitou upnutí rotoru ve sklíčidle 𝑁𝑁$ z hodnoty (obrázek 2). Škodlivá nevyváženost, kterou je třeba v obou upnutích odstranit, je konstantní vzhledem k úhlovému kroku vázanému na měřicí systém.
𝑊𝑊&to 𝑊𝑊% Na obrázku 2 je vidět, že například první údaj stroje (tj. v poloze 0°) je 𝑁𝑁!„# 𝑁𝑁!“# 𝑊𝑊& součtem hledané nevyváženosti disku a poloviny součtu údaje . Podobně se signály sčítají při poloze disku vůči rotoru 180°. Z obrázku 2 je patrné, že pokud se k signálu přicházejícímu ze snímače umístěného v podpoře vyvažovacího stroje přičte signál o amplitudě ve fázi s úhlovou polohou vektoru, bude rušivý signál vyvážen.
% (𝑊𝑊& + 𝑊𝑊%)
& −0,5(𝑊𝑊& + 𝑊𝑊%)
𝑁𝑁!"# Pro zlepšení výsledků vyvažování lze provést několik kompenzací po sobě. S každou iterací by se měla kompenzační hmotnost zmenšovat.
Shrnutí
- Obsluha obdrží vypočtenou hmotnost kompenzačního závaží (na základě průměru upnutí) a jeho odpovídající úhlovou polohu na upínacím přípravku. Výsledná setrvačná síla působí proti síle nevyváženosti.
- 𝑁𝑁!"#
- Obsluha může do měřicí cesty přidat sinusový signál, jehož amplitudu a fázi nastaví tak, aby vynuloval signál nevyváženosti 𝑁𝑁!"#
- Nepravidelné, náhodné složky, například ty, které způsobuje náhodná excentricita v rámci vůle, se kompenzací neeliminují.
- K𝑁𝑁!"#..



