
La compensazione è un processo tecnologico che avvicina lo squilibrio indicato al carico effettivo sul rotore. Pertanto, l’equilibratura di un disco mediante un albero di equilibratura o un’attrezzatura di bloccaggio su un mandrino verticale, senza eseguire la compensazione, comporta il rischio di un’errata identificazione dello squilibrio.
L’operatore di un’equilibratrice con asse di rotazione orizzontale, comunemente detta «orizzontale», o con asse di rotazione verticale, detta «verticale», che ottiene un risultato di equilibratura non sa se tale risultato sia corretto, anche quando le indicazioni lo confermano. L’operatore scoprirà che l’equilibratura era corretta solo dopo aver effettuato la correzione della massa e aver accelerato il rotore sui propri cuscinetti. Riaccelerare il rotore, dopo la correzione, nelle stesse condizioni di montaggio sull’equilibratrice della prima equilibratura mostrerà uno squilibrio residuo coerente con le aspettative dell’operatore. Tuttavia, il piccolo squilibrio residuo indicato non significa necessariamente che lo squilibrio effettivo del rotore sia stato ridotto al minimo.
Se le indicazioni errate di squilibrio derivassero dall’uso di una taratura errata, dopo aver riaccelerato il rotore, a correzione effettuata, il valore di squilibrio rimarrebbe elevato. Anche l’uso della taratura corretta con un mandrino di equilibratura preparato male su un’equilibratrice orizzontale, o con un’attrezzatura di bloccaggio su un’equilibratrice verticale, porta a un risultato errato, sebbene lo squilibrio indicato abbia un valore residuo. Dopo l’accelerazione del disco, montato sui propri cuscinetti, si manifesteranno vibrazioni inaccettabili. Questo perché l’equilibratura senza compensazione non riguarda soltanto lo squilibrio del disco stesso. I segnali provenienti dai sensori nei supporti contengono componenti dovute agli squilibri degli altri elementi di trasmissione e a quelli derivanti dal montaggio eccentrico del disco (possono essere definite disturbi). In questo disturbo sono presenti forze d’inerzia dell’intera massa degli elementi di trasmissione o del disco, direttamente proporzionali all’eccentricità delle singole masse. Hanno una frequenza che deriva dalla velocità di equilibratura. Poiché la loro frequenza è uguale alla frequenza di equilibratura, nel modulo di misura dell’equilibratrice non sono state separate dal segnale utile. Ciò deriva dal principio di funzionamento della macchina. L’equilibratrice separa (dai segnali provenienti dai sensori nei supporti) la componente con una frequenza derivante dalla velocità di rotazione del rotore. Tutto ciò che si somma a questo segnale viene preso in considerazione nella determinazione dello squilibrio.
Tre fonti comuni di errore di identificazione
Le tre fonti di errore più comuni che portano a determinare uno squilibrio del rotore non coerente con quello reale sono:
a) l’impiego di un mandrino squilibrato con un’attrezzatura di bloccaggio di un’equilibratrice con asse di rotazione verticale;
b) montaggio eccentrico del pezzo da equilibrare sull’albero di equilibratura o sull’attrezzatura di bloccaggio, che si manifesta con un’oscillazione radiale;
c) l’uso di un azionamento squilibrato con albero cardanico.
I casi a) e b) si verificano sulle equilibratrici con asse di rotazione verticale. I casi b) e c) si verificano sulle cosiddette equilibratrici orizzontali universali.
Equilibratrici verticali e catena dimensionale
Un’equilibratrice verticale è dotata di un mandrino verticale con un alloggiamento nella parte superiore per il fissaggio di un’attrezzatura di bloccaggio. Il disco da equilibrare viene montato sull’attrezzatura di bloccaggio.
Si può notare che la catena dimensionale, dal cuscinetto superiore nel mandrino fino alla superficie utilizzata per centrare il disco, è lunga. È costituita da coppie cinematiche e da coppie di superfici di centraggio. Sono coppie cinematiche: la testa del mandrino (la superficie di centraggio inferiore nell’attrezzatura di bloccaggio), la superficie di centraggio superiore dell’attrezzatura di bloccaggio (la superficie di centraggio del disco) e una coppia di superfici di centraggio (le superfici di centraggio inferiore e superiore dell’attrezzatura di bloccaggio).
Su ciascuna di queste superfici si verifica un errore di centratura, che si manifesta come oscillazione radiale. Le singole oscillazioni si sommano geometricamente. Si crea così una cosiddetta area di incertezza di misura dello squilibrio. Essa è costante per i singoli elementi meccanici dell’azionamento e variabile per ciascuno dei loro assiemi. Per prudenza, si assume che tale area non soddisfi la condizione di corretta centratura.
È possibile eliminare l’influenza dell’eccentricità del montaggio e dello squilibrio dell’attrezzatura di bloccaggio sul risultato dell’equilibratura mediante la compensazione. Questa possibilità è di fondamentale importanza per la qualità dell’equilibratura nelle equilibratrici verticali. Deriva dalla costruzione di queste macchine, in cui il disco da equilibrare è montato in un’attrezzatura di bloccaggio, a sua volta montata sul lato opposto al mandrino.
La superficie cilindrica di centratura realizzata all’estremità del mandrino presenta solitamente un’oscillazione radiale dovuta alla sua notevole distanza dal cuscinetto superiore del mandrino. Un tale montaggio del disco equilibrato sull’attrezzatura di bloccaggio mette in evidenza anche minimi errori di fabbricazione e di assemblaggio.
Eliminazione dell’oscillazione radiale: metodi meccanici ed elettronici
L’influenza dell’oscillazione radiale totale che si verifica sulla superficie di centraggio dell’attrezzatura di bloccaggio nelle equilibratrici verticali viene eliminata da:
a) mezzi meccanici
b) mezzi elettronici Analogamente, nelle equilibratrici orizzontali è possibile eliminare l’influenza di un azionamento squilibrato o disallineato che utilizza un albero cardanico.
Compensazione meccanica
La compensazione meccanica consiste in:
a) calcolo della massa di compensazione sulla base di due misure dello squilibrio del sistema «attrezzatura di bloccaggio + rotore» in posizioni angolari diverse. Una tale combinazione di vettori consente di selezionare il vettore di squilibrio che non appartiene al disco equilibrato.
b) fissando fisicamente all’attrezzatura di bloccaggio il peso di compensazione con la massa calcolata.
Dopo aver eseguito questa operazione, tutti gli elementi rotanti sono sollecitati soltanto dallo squilibrio del disco. La massa di compensazione viene montata sul lato dell’azionamento collegato in modo permanente alla scala angolare «vista» dal sistema di misura e di calcolo. Spesso le attrezzature di bloccaggio dispongono di punti predisposti per il fissaggio di viti o di masse in plastica per il carico.
Compensazione elettronica
La compensazione elettronica si differenzia da quella meccanica perché, al posto di una massa di compensazione, viene determinato un segnale sinusoidale con ampiezza e fase corrispondenti al segnale. Questo deriva dall’azione della forza d’inerzia generata dal movimento di una tale massa. Il segnale viene poi sommato al segnale proveniente dal sensore.
Purtroppo non è possibile eliminare l’errore angolare di montaggio, che si manifesta come oscillazione assiale sul raggio del disco. Si può ritenere che, a parità di valore di oscillazione radiale e assiale, misurata ad esempio con un comparatore, l’influenza dell’oscillazione radiale sulle vibrazioni sia maggiore di quella dell’oscillazione assiale.
A causa della mancanza di ripetibilità del montaggio, è ragionevole adottare il principio secondo cui, dopo ogni cambio dell’attrezzatura di bloccaggio, si debba eseguire la procedura di compensazione. Le equilibratrici sono dotate di serie di tale procedura.
La compensazione avviene su un solo piano, il che significa che non compensa i momenti di forza.
Ripetibilità del montaggio
Il tema della compensazione è legato alla cosiddetta ripetibilità del montaggio. Quanto migliore è la ripetibilità del montaggio, tanto più efficace è la compensazione. Questo legame deriva dalla necessità di utilizzare almeno due montaggi del rotore, angolarmente diversi, per ottenere i dati necessari a eseguire la compensazione.
La ripetibilità del montaggio si distingue per:
a) che si verifica in assenza di rotazione relativa tra il pezzo da equilibrare e gli elementi utilizzati per montarlo;
b) che si verificano con una rotazione relativa tra il pezzo e gli elementi di montaggio.
In assenza di rotazione relativa tra il disco e gli elementi di montaggio, quando due risultati di misura ottenuti con due sue posizioni allo stesso angolo (il pezzo viene montato, smontato e rimontato nello stesso modo) sono uguali (sia come valore sia come angolo), si ritiene che la ripetibilità di montaggio sia «completa». Ciò può verificarsi quando il disco viene montato senza gioco.
Se si modifica la posizione angolare relativa di disco e albero, si otterranno risultati diversi. In assenza di giochi, le differenze nei dati deriveranno unicamente dalla curvatura dell’albero che si presenta con un angolo diverso. Inoltre, se nel collegamento è presente un gioco, l’influenza del gioco recuperato in modo casuale si sommerà all’influenza della curvatura sul risultato. Ciò significa che il risultato della misura comprenderà l’oscillazione radiale, soggetta alla regola della variazione sinusoidale, insieme alla rotazione relativa (dovuta alla curvatura), e l’influenza del gioco recuperato in modo casuale nel montaggio del disco, non soggetta ad alcuna regola.
Se si misurasse l’oscillazione in un punto qualsiasi dell’albero, il valore dell’oscillazione varierebbe con la rotazione, raggiungendo un massimo e un minimo una volta per giro. L’oscillazione assume valori secondo la funzione, insieme alla rotazione. Questa regola viene utilizzata nella compensazione.
I dati delle misure effettuate in presenza di giochi, inseriti nel sistema di calcolo dell’equilibratrice, permetteranno di identificare l’errore di forma dell’albero di equilibratura o l’oscillazione dell’attrezzatura di bloccaggio sul mandrino con una precisione limitata dal gioco.
In pratica si osserva che, all’inizio dell’equilibratura, la compensazione è efficace e consente di ottenere squilibri residui sempre più piccoli. Per valori elevati di squilibrio, i piccoli errori di montaggio dovuti ai giochi non influiscono in modo significativo sul risultato. Se nella fase successiva di equilibratura dello stesso disco con compensazione lo squilibrio non diminuisce, significa che gli errori dovuti all’insufficiente ripetibilità del montaggio generano uno squilibrio aggiuntivo, paragonabile allo squilibrio residuo.
Requisiti per l’albero di equilibratura
Per svolgere in modo adeguato i propri compiti di centraggio e trascinamento, l’albero deve presentare le seguenti caratteristiche, in modo da garantire una ripetibilità di montaggio sufficiente:
a) l’albero di equilibratura deve essere lavorato in un unico piazzamento, indurito superficialmente e rettificato su almeno tre superfici di appoggio (i perni e la sede di montaggio del disco).
b) il diametro per il montaggio del disco deve essere realizzato con una classe di tolleranza corrispondente a quella del foro nel disco. Secondo il principio «più è stretto, meglio è», la pratica mostra che l’accoppiamento dovrebbe essere scorrevole, leggermente forzato (ad es. H7/g6; con un accoppiamento di questo tipo il disco può essere montato manualmente sull’albero).
c) l’oscillazione radiale tra i perni e la sede di montaggio del disco deve essere indicata sull’albero, insieme alla posizione in cui si verifica la lettura massima del comparatore.
d) il dado che fissa angolarmente il disco deve avere un peso minimo oppure essere centrato su un foro aggiuntivo, poiché la parte filettata del dado non ne garantisce il centraggio.
Il vantaggio della compensazione meccanica è l’eliminazione dell’errore in prossimità della sua origine. Nelle equilibratrici supercritiche, il mandrino insieme all’attrezzatura di bloccaggio, dopo la compensazione meccanica, non è soggetto a vibrazioni trasversali; dopo la compensazione elettronica, invece, lo è.
Lo svantaggio della compensazione meccanica è la difficoltà legata alla realizzazione fisica e al montaggio della massa di compensazione sull’attrezzatura di bloccaggio. Il vantaggio della compensazione elettronica è la semplicità d’uso. Lo svantaggio è la mancata eliminazione di forze o vibrazioni elevate sui supporti anche dopo l’equilibratura del rotore.
Balancing results show a constant value of imbalance, after correctly performed compensation, with mounting angles that change with the rotation of the disc relative to the fixture. This is the measured actual imbalance of the disc. This means that after removing and re-mounting at a different angle, e.g., by 180°, the result in terms of amplitude will not change, and the angle will rotate in the direction of the change in mounting also by 180°. Compensation is possible when there are small deviations from this principle.
Dall’analisi precedente ne consegue che non esiste compensazione senza ripetibilità del montaggio del rotore. La compensazione termina dove l’influenza della non ripetibilità del montaggio del rotore nell’attrezzatura di bloccaggio inizia a prevalere. Pertanto, un requisito fondamentale per l’attrezzatura di bloccaggio è la corrispondenza tra i diametri di montaggio sull’attrezzatura e i diametri di riferimento sul rotore.
Esecuzione della compensazione elettronica passo dopo passo
La compensazione elettronica dello squilibrio aggiuntivo e dannoso, ad esempio per un disco montato su un albero di equilibratura, si esegue come segue: a) avviare il processo di compensazione dal pannello di controllo della macchina.
b) montare il disco sull’albero di equilibratura ed eseguire una misura.
c) dopo aver smontato il rotore e averlo ruotato rispetto a un angolo qualsiasi (o imposto dall’equilibratrice), ad esempio 180°, rimontarlo ed eseguire una misura.
d) concludere il processo di compensazione confermando i dati.
Lettura dei diagrammi vettoriali di compensazione
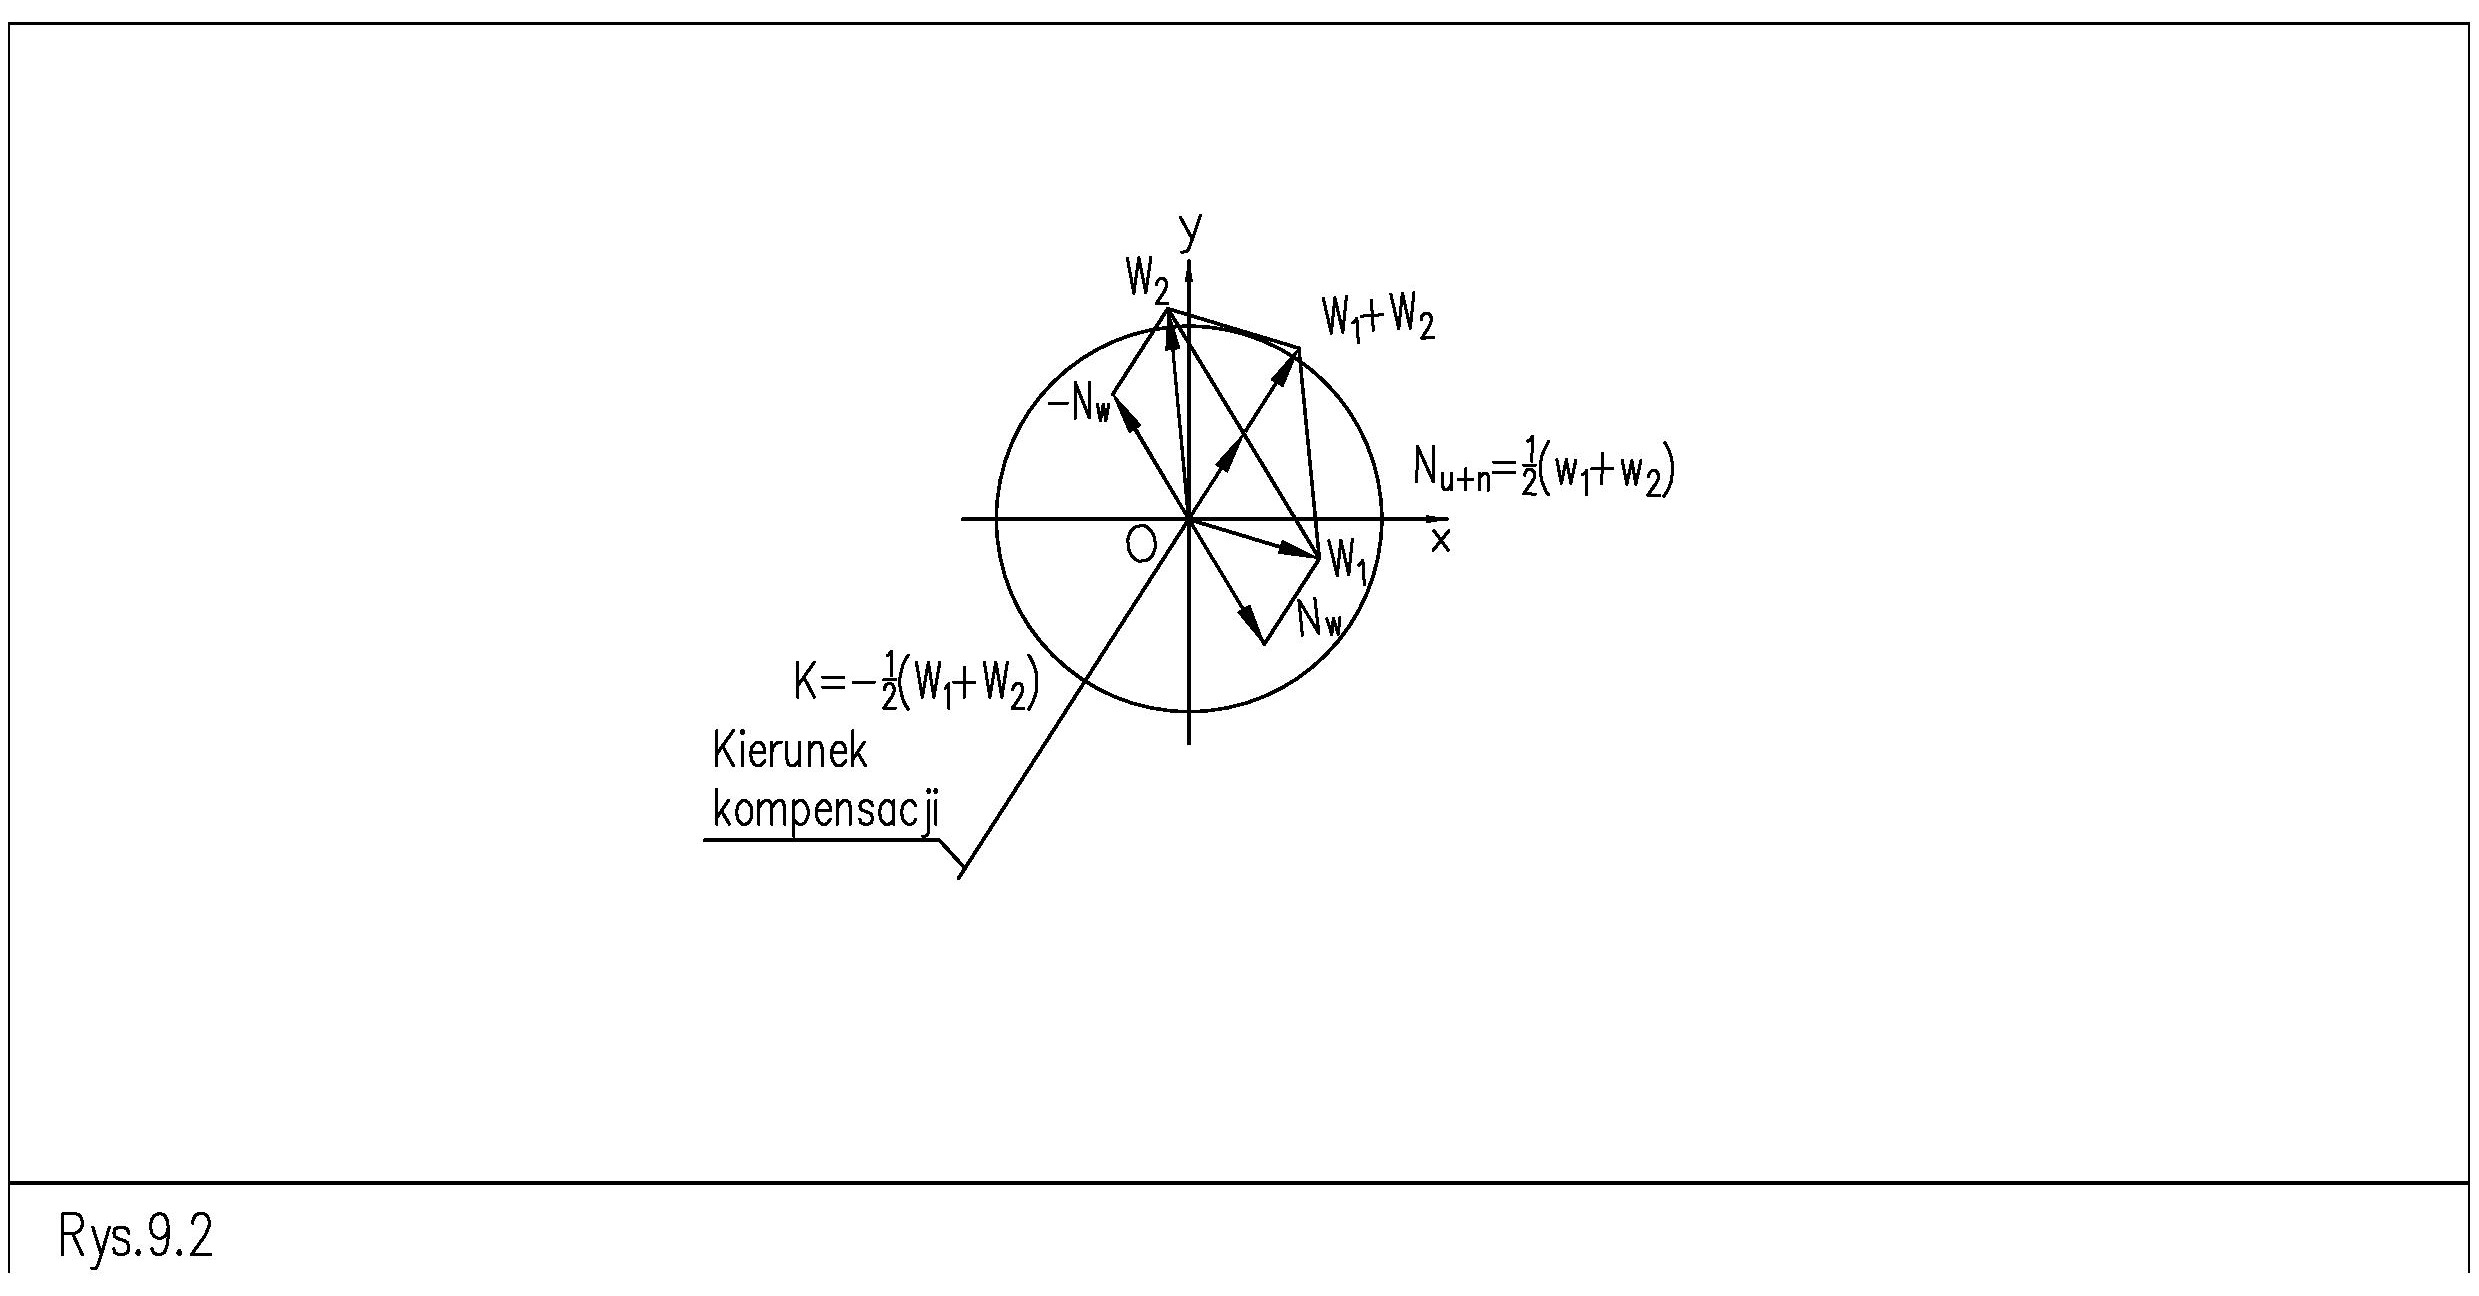
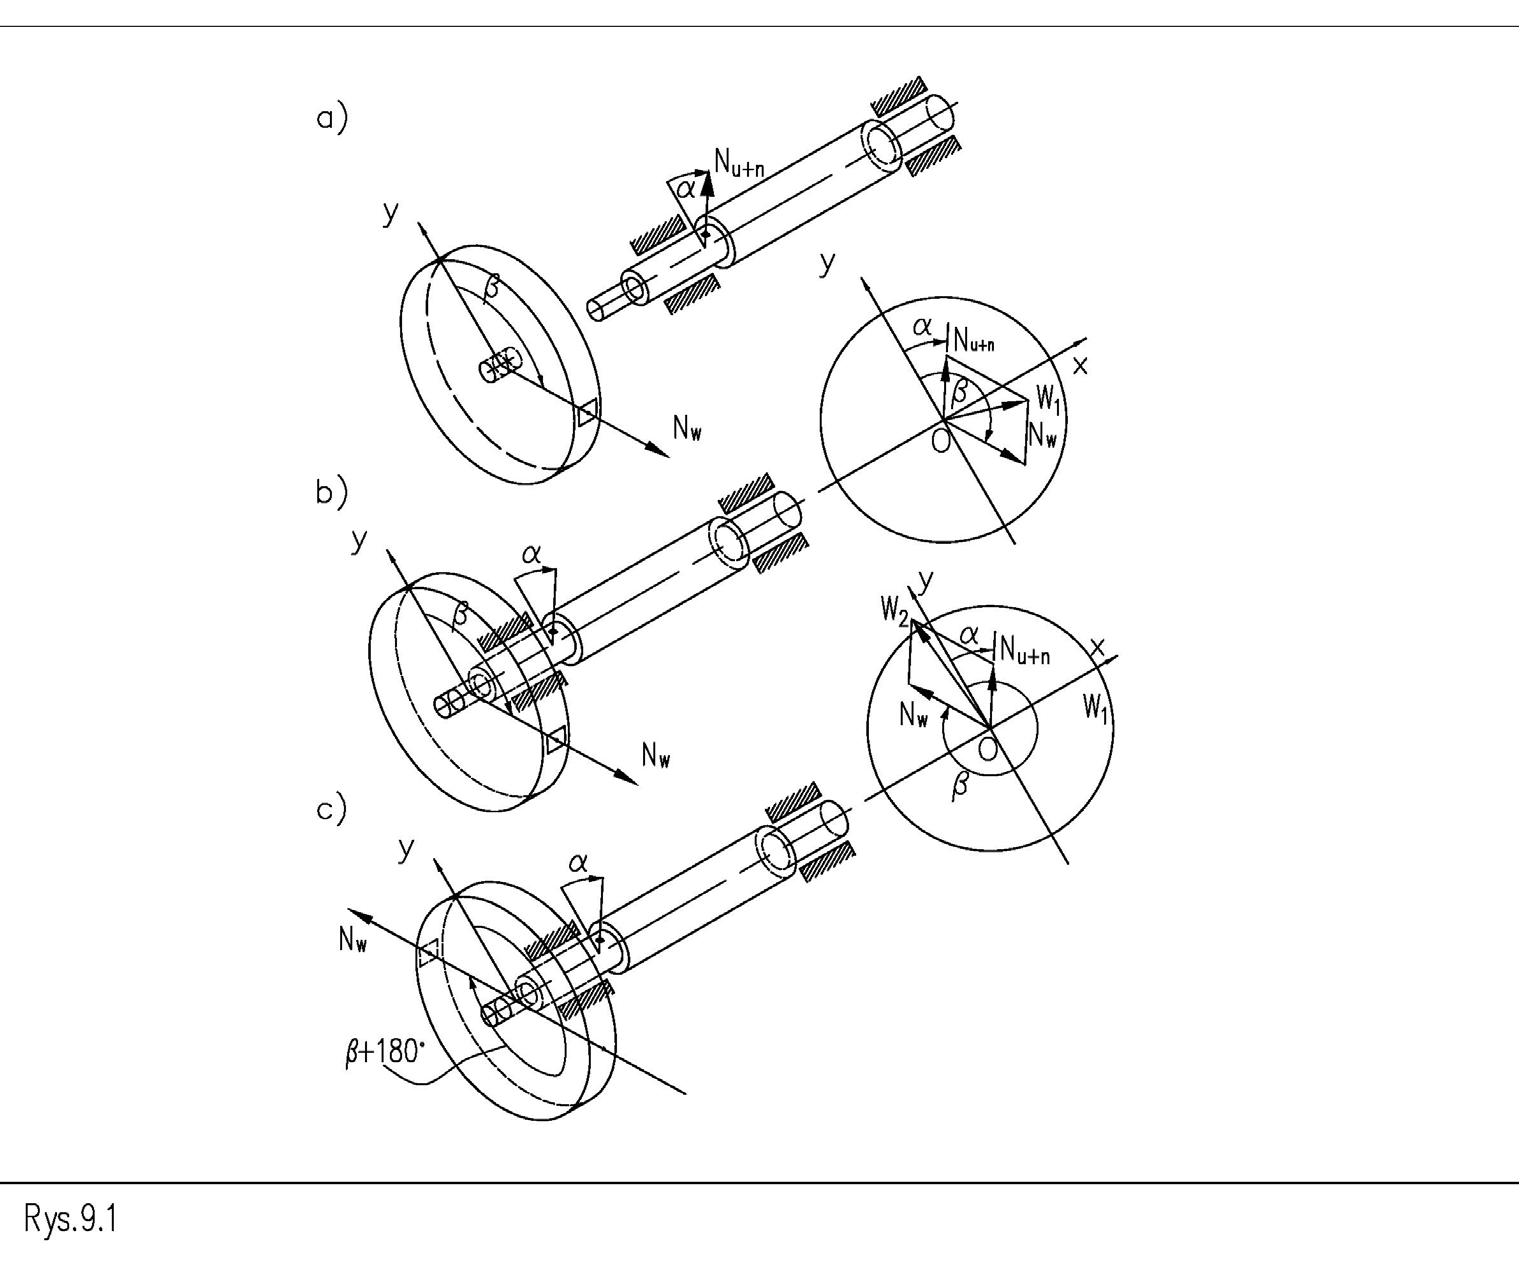
Le figure seguenti mostrano il processo di compensazione, in cui i singoli vettori rappresentano:
𝑁𝑁!"# – Lo squilibrio dell’attrezzatura di bloccaggio + lo squilibrio causato dall’eccentricità del montaggio del rotore nell’attrezzatura di bloccaggio (da eliminare), 𝑁𝑁$ – Lo squilibrio ricercato del rotore, 𝑁𝑁$ – L’indicazione della macchina (o segnale elettrico) per l’assemblaggio dei componenti nella posizione 1, 𝑊𝑊% – L’indicazione della macchina (o segnale elettrico) per l’assemblaggio dei componenti nella posizione 2, – vettore di compensazione (segnale elettrico corrispondente).
Figura 1. Metodo per eliminare lo squilibrio dannoso derivante dallo squilibrio dell’attrezzatura di bloccaggio e dall’eccentricità del montaggio del rotore sull’attrezzatura di bloccaggio
La Figura 1 illustra le indicazioni dell’equilibratrice che derivano dall’interazione delle forze delle diverse componenti dello squilibrio. Da queste si intende eliminare la componente: . Modificando la posizione angolare reciproca del disco rispetto all’albero di processo, l’indicazione dovuta allo squilibrio del disco (Figura 1 – b, c) cambia la propria posizione di 180°. Il sistema di misura della macchina registra la variazione sia del valore sia della posizione dello squilibrio angolare del mandrino di serraggio + dello squilibrio causato dal decentramento del montaggio del rotore nel mandrino di serraggio , a partire dal valore (Figura 2). Lo squilibrio dannoso da eliminare in entrambi i montaggi è costante rispetto al passo angolare associato al sistema di misura.
𝑊𝑊&to 𝑊𝑊% Nella Figura 2 si può osservare che, ad esempio, la prima indicazione della macchina (cioè nella posizione 0°) è 𝑁𝑁!«# 𝑁𝑁!»# 𝑊𝑊& la somma dello squilibrio ricercato del disco e della metà della somma dell’indicazione . Analogamente, i segnali si sommano in una posizione del disco rispetto al rotore di 180°. Dalla Figura 2 si vede che, quando un segnale di ampiezza in fase con la posizione angolare del vettore viene sommato al segnale proveniente dal sensore montato nel supporto dell’equilibratrice, il segnale di disturbo risulterà equilibrato.
% (𝑊𝑊& + 𝑊𝑊%)
& −0,5(𝑊𝑊& + 𝑊𝑊%)
𝑁𝑁!"# Per migliorare i risultati dell’equilibratura è possibile eseguire più compensazioni in successione. Il peso di compensazione deve diminuire a ogni iterazione.
Riepilogo
- L’operatore riceve un peso di compensazione calcolato (in base al diametro di montaggio) e la relativa posizione angolare sull’attrezzatura di bloccaggio. La forza d’inerzia che ne risulta contrasta la forza dovuta allo squilibrio .
- 𝑁𝑁!"#
- L’operatore può aggiungere al percorso di misura un segnale sinusoidale, regolato in ampiezza e fase in modo da annullare il segnale di squilibrio 𝑁𝑁!"#
- Le componenti irregolari e casuali, come quelle causate da un’eccentricità casuale all’interno del gioco, non vengono eliminate dalla compensazione.
- K𝑁𝑁!"#..



