La compensación es un proceso tecnológico que aproxima el desbalance indicado a la carga real del rotor. Por ello, balancear un disco con un mandril de balanceo o con un dispositivo de sujeción sobre un husillo vertical, sin realizar la compensación, conlleva el riesgo de identificar incorrectamente el desbalance.
Un operador de una balanceadora con eje de rotación horizontal, comúnmente llamada “horizontal”, o con eje de rotación vertical, llamada “vertical”, que obtiene un resultado de balanceo no sabe si ese resultado es correcto, incluso cuando las indicaciones lo confirman. El operador solo sabrá que el balanceo fue correcto después de corregir la masa y de acelerar el rotor en sus propios cojinetes. Al volver a acelerar el rotor en la balanceadora, bajo las mismas condiciones de montaje que en el primer balanceo, una vez realizada la corrección, se mostrará un desbalance residual acorde con lo que el operador espera. Sin embargo, el desbalance residual pequeño que se indica no significa necesariamente que el desbalance real del rotor se haya reducido al mínimo.
Si las indicaciones de desbalance incorrectas fueran resultado de una calibración incorrecta, después de volver a acelerar el rotor, una vez realizada la corrección, el valor de desbalance seguiría siendo alto. Utilizar la calibración correcta pero con un mandril de balanceo mal preparado en una balanceadora horizontal, o con un dispositivo de sujeción en una balanceadora vertical, también produce un resultado incorrecto, aunque el desbalance indicado tenga un valor residual. Después de acelerar el disco, montado en sus propios cojinetes, se presentarán vibraciones inaceptables. Esto se debe a que el balanceo sin compensación no se refiere únicamente al desbalance del disco en sí. Las señales provenientes de los sensores en los soportes contienen componentes originados por los desbalances de los demás elementos de la transmisión y por el montaje excéntrico del disco (pueden denominarse perturbaciones). En estas perturbaciones intervienen fuerzas de inercia generadas por toda la masa de los elementos de la transmisión o del disco, directamente proporcionales a la excentricidad de cada una de las masas. Tienen una frecuencia que resulta de la velocidad de balanceo. Como su frecuencia es igual a la frecuencia de balanceo, el módulo de medición de la balanceadora no las ha separado de la señal útil. Esto se desprende del principio de funcionamiento de la máquina. La balanceadora separa (de las señales provenientes de los sensores en los soportes) el componente cuya frecuencia resulta de la velocidad de rotación del rotor. Todo lo que se suma a esta señal se toma en cuenta al determinar el desbalance.
Tres fuentes comunes de error de identificación
Las tres fuentes de error más comunes que dan como resultado la determinación de un desbalance del rotor que no coincide con su desbalance real son:
a) el uso de un husillo desbalanceado con un dispositivo de sujeción de una balanceadora con eje de rotación vertical;
b) montaje excéntrico de la pieza balanceada en el mandril de balanceo o en el dispositivo de sujeción, que se manifiesta como cabeceo radial;
c) el uso de un accionamiento desbalanceado con un eje cardán.
Los casos a) y b) se presentan en balanceadoras con eje de rotación vertical. Los casos b) y c) se presentan en las llamadas balanceadoras horizontales universales.
Balanceadoras verticales y la cadena dimensional
Una balanceadora vertical está equipada con un husillo vertical con un alojamiento en la parte superior para sujetar un dispositivo de sujeción. El disco que se va a balancear se monta en el dispositivo de sujeción.
Puede observarse que la cadena dimensional, desde el rodamiento superior del husillo hasta la superficie utilizada para centrar el disco, es larga. Está formada por pares cinemáticos y pares de superficies de centrado. Estos son pares cinemáticos: la cabeza del husillo (la superficie de centrado inferior del dispositivo de sujeción), la superficie de centrado superior del dispositivo de sujeción (la superficie de centrado del disco) y un par de superficies de centrado (las superficies de centrado inferior y superior del dispositivo de sujeción).
En cada una de estas superficies se produce un error de centrado, que se manifiesta como cabeceo radial. Los cabeceos individuales se suman geométricamente. Así se genera una llamada área de incertidumbre de medición del desbalance. Es constante para los elementos mecánicos individuales de la transmisión y variable para cada uno de sus ensambles. Por precaución, se supone que esta área no cumple la condición de centrado correcto.
Mediante la compensación es posible eliminar la influencia de la excentricidad del montaje y del desbalance del dispositivo de sujeción en el resultado del balanceo. Esta posibilidad es de importancia fundamental para la calidad del balanceo en balanceadoras verticales. Se deriva de la construcción de estas máquinas, en las que el disco balanceado se monta en un dispositivo de sujeción que, por el otro lado, se monta en el husillo.
La superficie cilíndrica de centrado ubicada en el extremo del husillo suele presentar cabeceo radial debido a su gran distancia respecto al rodamiento superior del husillo. Este montaje del disco balanceado en el dispositivo de sujeción pone de manifiesto incluso errores mínimos de manufactura y de ensamble.
Eliminación del cabeceo radial: métodos mecánicos y electrónicos
La influencia del cabeceo radial total que se presenta en la superficie de centrado del dispositivo de sujeción en balanceadoras verticales se elimina mediante:
a) medios mecánicos
b) medios electrónicos De manera similar, la influencia de un accionamiento desbalanceado o desalineado mediante un eje cardán puede eliminarse en balanceadoras horizontales.
Compensación mecánica
La compensación mecánica consiste en:
a) calcular la masa del contrapeso de compensación a partir de dos mediciones del desbalance del sistema: “dispositivo de sujeción + rotor” en distintas posiciones angulares. Esta combinación de vectores permite seleccionar el vector de desbalance que no pertenece al disco balanceado.
b) fijar físicamente al dispositivo de sujeción el contrapeso de compensación con la masa calculada.
Tras realizar esta operación, todos los elementos giratorios quedan cargados únicamente por el desbalance del disco. El contrapeso de compensación se monta en el lado de la transmisión que está conectado de forma permanente a la escala angular “vista” por el sistema de medición y cálculo. Con frecuencia, los dispositivos de sujeción tienen lugares designados para colocar tornillos o masas de plástico para la carga.
Compensación electrónica
La compensación electrónica se diferencia de la compensación mecánica en que, en lugar de un contrapeso de compensación, se determina una señal sinusoidal con una amplitud y una fase correspondientes a la señal. Esto resulta de la acción de la fuerza inercial del movimiento de dicho peso. Después, la señal se suma a la señal proveniente del sensor.
Lamentablemente, no es posible eliminar el error angular de montaje, que se manifiesta como un cabeceo axial en el radio del disco. Se puede suponer que, con el mismo valor de cabeceo radial y axial, medido por ejemplo con un indicador de carátula, la influencia del cabeceo radial en las vibraciones es mayor que la del cabeceo axial.
Debido a la falta de repetibilidad del montaje, es razonable adoptar el principio de que, después de cada cambio del dispositivo de sujeción, se debe realizar el procedimiento de compensación. Las balanceadoras vienen equipadas de fábrica con dicho procedimiento.
La compensación se realiza en un solo plano, lo que significa que no compensa los momentos de fuerza.
Repetibilidad del montaje
El tema de la compensación está relacionado con la llamada repetibilidad del montaje. Cuanto mejor es la repetibilidad del montaje, más eficaz es la compensación. Esta relación se deriva de la necesidad de utilizar al menos dos montajes del rotor, angularmente distintos, para obtener los datos con los que se realiza la compensación.
La repetibilidad del montaje se distingue por:
a) que se presenta sin rotación relativa entre la pieza balanceada y los elementos utilizados para montarla;
b) que se presenta con rotación relativa entre la pieza y los elementos de montaje.
Cuando no hay giro relativo entre el disco y los elementos de montaje y dos resultados de medición obtenidos con dos de sus posiciones en el mismo ángulo (la pieza se monta, se retira y se vuelve a montar de la misma manera) son iguales (tanto en valor como en ángulo), se considera que la repetibilidad del montaje es “completa”. Esto puede ocurrir cuando el disco se monta sin holgura.
Si se modifica la posición angular relativa del disco y del eje, se obtendrán resultados distintos. En ausencia de holguras, las diferencias en los datos se deberán únicamente a la curvatura del eje, que se presenta en un ángulo diferente. Además, si existe una holgura en la unión, la influencia de la holgura que se absorbe de manera aleatoria se sumará a la influencia de la curvatura en el resultado. Esto significa que el resultado de la medición incluirá el cabeceo radial, sujeto a la regla de variación sinusoidal, junto con la rotación relativa (por la curvatura) y la influencia de la holgura absorbida de manera aleatoria en el montaje del disco, que no está sujeta a ninguna regla.
Si se midiera el cabeceo en cualquier punto del eje, el valor del cabeceo cambia con la rotación y alcanza un máximo y un mínimo una vez por revolución. El cabeceo toma valores según la función a lo largo de la rotación. Esta regla se utiliza en la compensación.
Los datos de las mediciones realizadas en presencia de holguras, introducidos en el sistema de cálculo de la balanceadora, permitirán identificar el error de forma del mandril de balanceo o el cabeceo del dispositivo de sujeción en el husillo con una exactitud limitada por la holgura.
En la práctica se observa que, al inicio del balanceo, la compensación es eficaz y permite obtener desbalances residuales cada vez menores. Con valores grandes de desbalance, los pequeños errores de ensamble derivados de las holguras no afectan de manera significativa el resultado. Si en el siguiente paso de balanceo del mismo disco con compensación el desbalance no disminuye, significa que los errores derivados de una repetibilidad de ensamble insuficiente provocan la aparición de un desbalance adicional, comparable al desbalance residual.
Requisitos para el mandril de balanceo
Para cumplir adecuadamente sus funciones de centrado y accionamiento, el eje debe tener las siguientes características que garanticen una repetibilidad de montaje suficiente:
a) el mandril de balanceo debe maquinarse en una sola preparación, con endurecimiento superficial y rectificado en al menos tres superficies de apoyo (los muñones y el lugar de montaje del disco).
b) el diámetro para montar el disco debe fabricarse con una clase de tolerancia que coincida con la clase de tolerancia del orificio del disco. Conforme al principio “cuanto más ajustado, mejor”, la práctica muestra que el ajuste debe ser deslizante, ligeramente a presión (por ejemplo, H7/g6; con este ajuste, el disco puede montarse en el eje manualmente).
c) el cabeceo radial entre los muñones y el lugar de montaje del disco debe indicarse en el eje junto con la posición en la que se presenta la lectura máxima del indicador de carátula.
d) la tuerca que fija el disco en posición angular debe tener un peso mínimo o centrarse en un orificio adicional ajustado, ya que la parte roscada de la tuerca no lo centra.
La ventaja de la compensación mecánica es que elimina el error cerca de su origen. En las balanceadoras supercríticas, el husillo junto con el dispositivo de sujeción, después de la compensación mecánica, no presenta vibraciones transversales; en cambio, después de la compensación electrónica sí presenta vibraciones.
La desventaja de la compensación mecánica es la dificultad que implica fabricar y montar físicamente el contrapeso de compensación en el dispositivo de sujeción. La ventaja de la compensación electrónica es su sencillez de uso. Su desventaja es que no elimina las fuerzas ni las vibraciones elevadas en los soportes, incluso después de balancear el rotor.
Los resultados del balanceo muestran un valor constante de desbalance, después de realizar correctamente la compensación, con ángulos de ensamble que cambian con el giro del disco respecto al dispositivo de sujeción. Este es el desbalance real medido del disco. Esto significa que, tras retirarlo y volver a montarlo en un ángulo distinto, por ejemplo a 180°, el resultado en cuanto a amplitud no cambiará, y el ángulo girará también 180° en el sentido del cambio de montaje. La compensación es posible cuando existen pequeñas desviaciones de este principio.
Del análisis anterior se desprende que no hay compensación sin repetibilidad en el montaje del rotor. La compensación termina donde la influencia de la falta de repetibilidad del montaje del rotor en el dispositivo de sujeción empieza a predominar. Por ello, un requisito fundamental para el dispositivo de sujeción es que los diámetros de montaje del dispositivo coincidan con los diámetros de base del rotor.
Compensación electrónica paso a paso
La compensación electrónica del desbalance adicional y perjudicial, por ejemplo, el de un disco montado en un mandril de balanceo, se realiza de la siguiente manera: a) inicie el proceso de compensación en el panel de control de la máquina.
b) montar el disco en el mandril de balanceo y realizar una medición.
c) después de retirar el rotor y girarlo respecto a un ángulo cualquiera (o impuesto por la balanceadora), por ejemplo, 180°, vuelva a montarlo y realice una medición.
d) concluir el proceso de compensación confirmando los datos.
Cómo interpretar los diagramas vectoriales de compensación
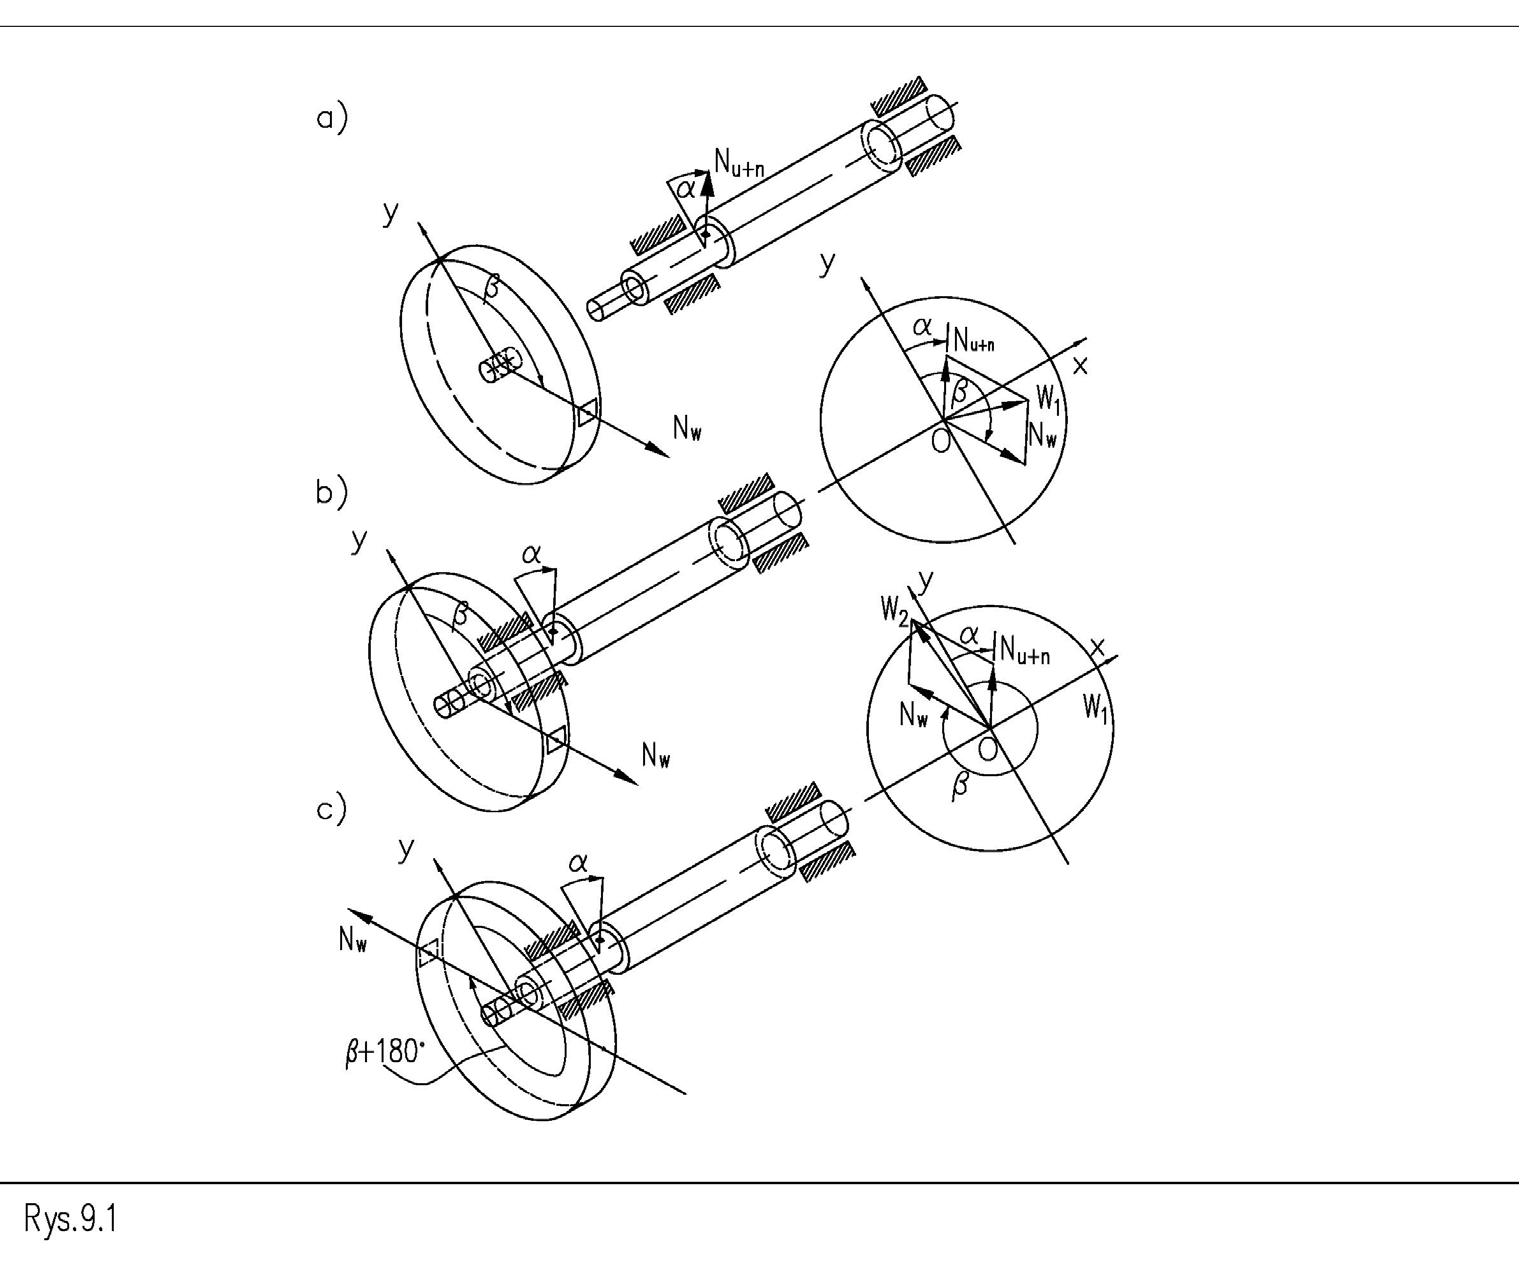
Las siguientes figuras muestran el proceso de compensación, en el que los vectores individuales representan:
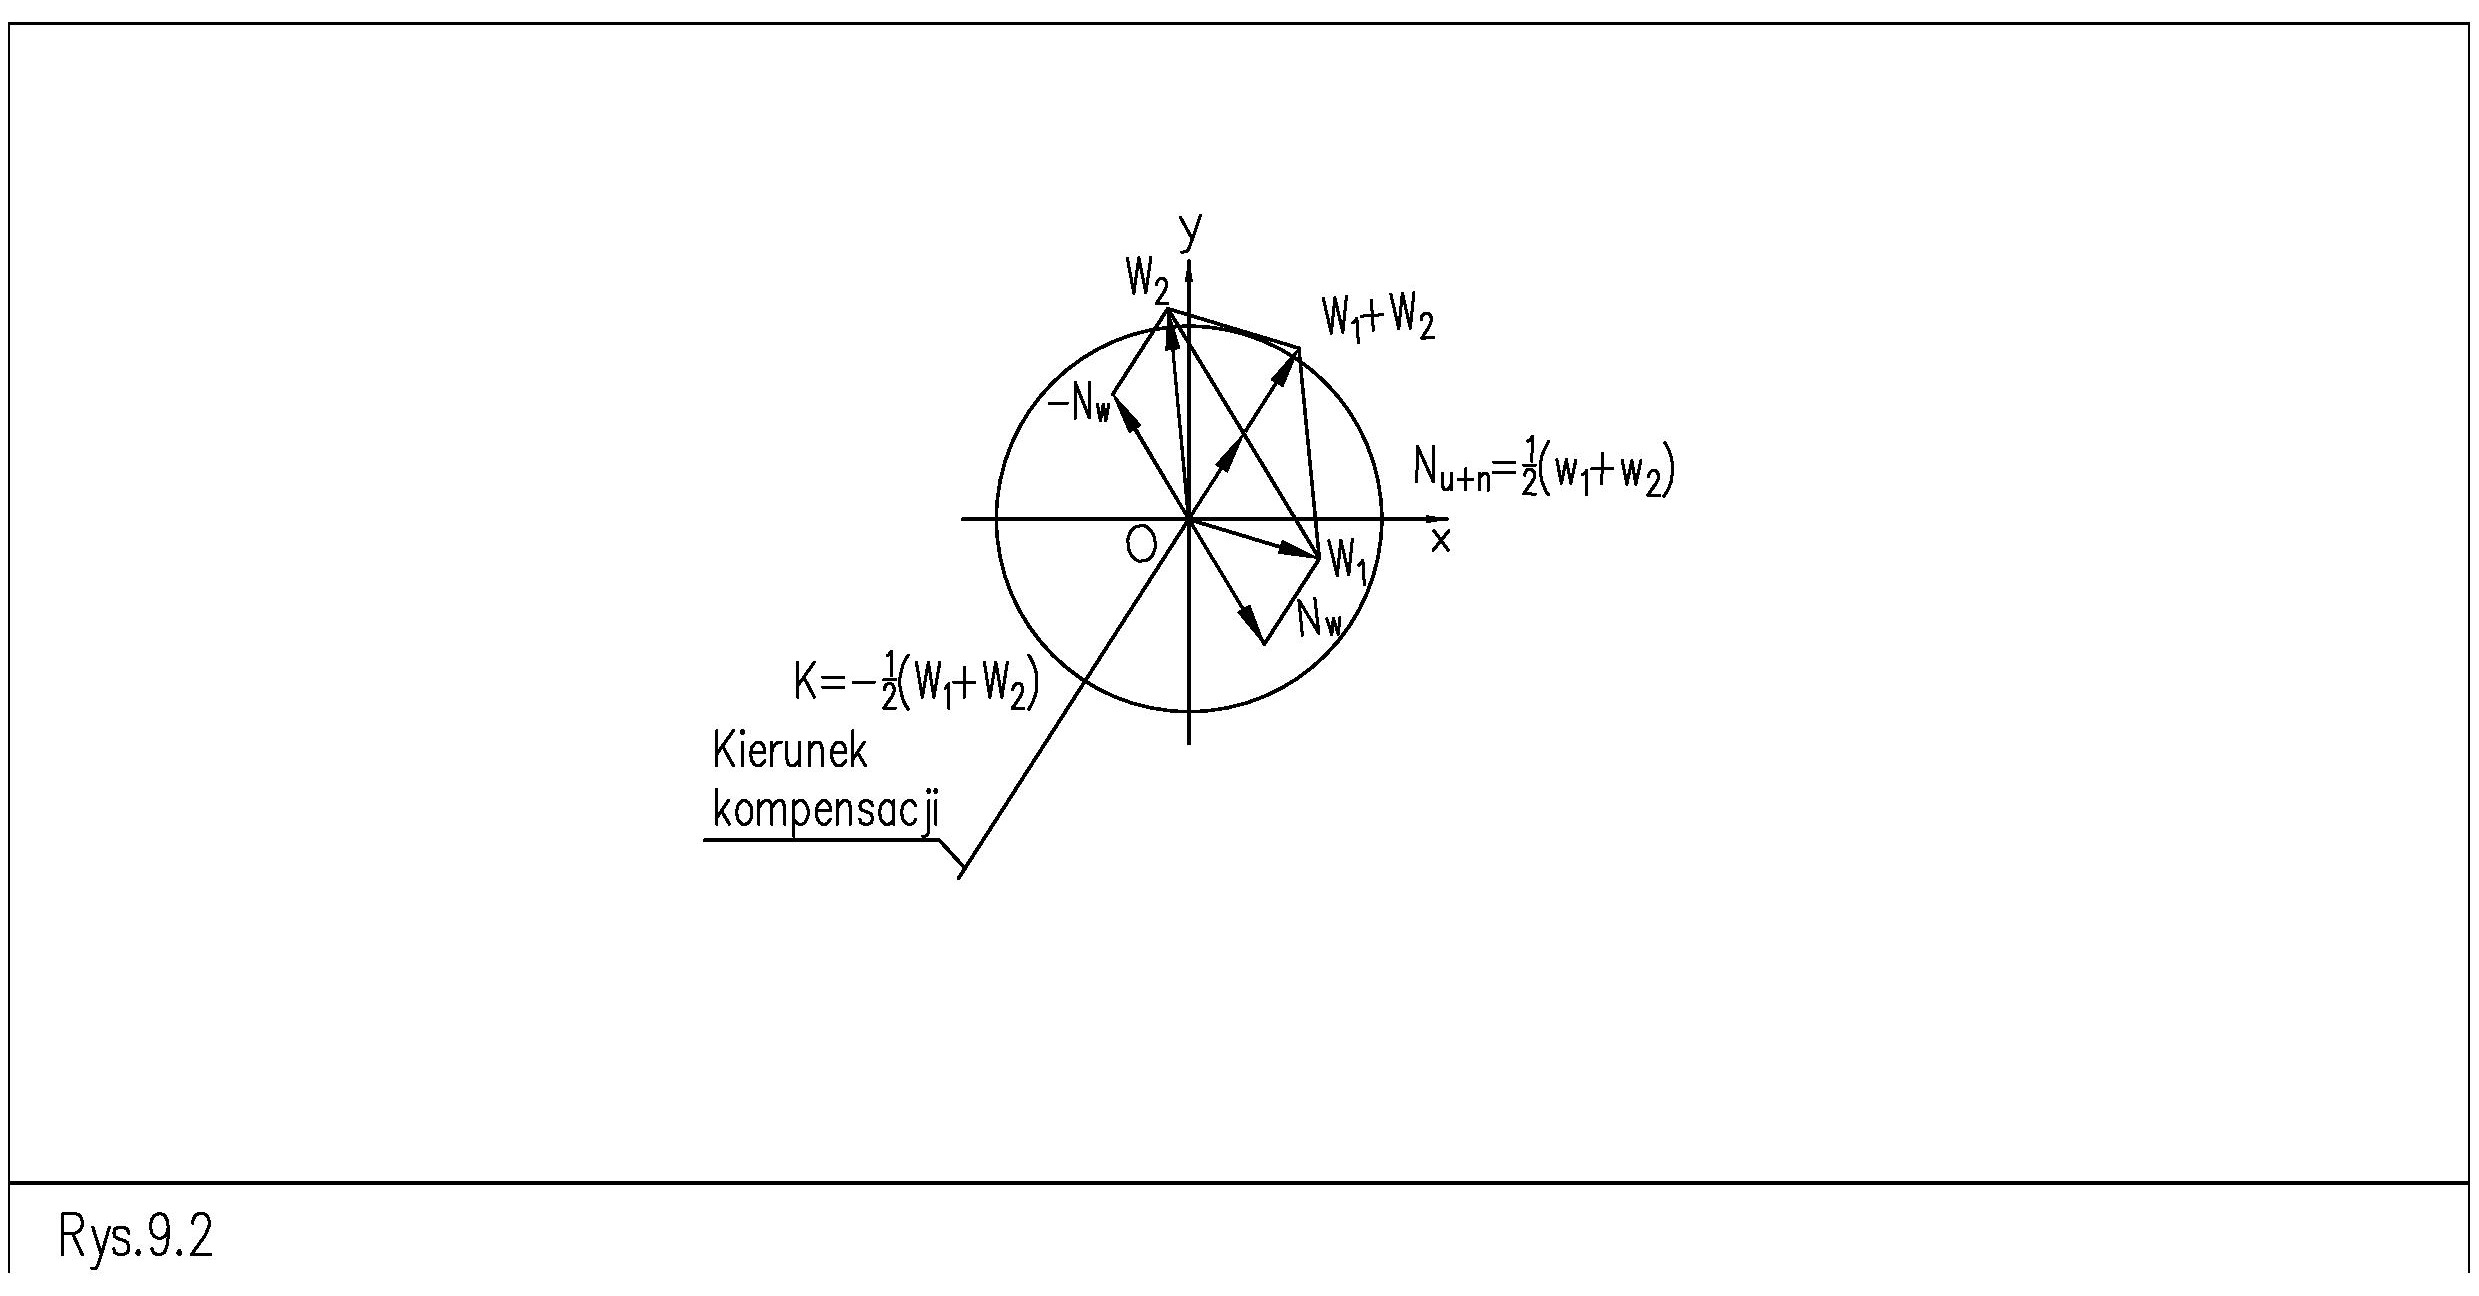
𝑁𝑁!”# – El desbalance del dispositivo de sujeción + el desbalance causado por la excentricidad del montaje del rotor en el dispositivo de sujeción (que debe eliminarse), 𝑁𝑁$ – El desbalance buscado del rotor, 𝑁𝑁$ – La indicación de la máquina (o señal eléctrica) para el ensamble de los componentes en la posición 1, 𝑊𝑊% – La indicación de la máquina (o señal eléctrica) para el ensamble de los componentes en la posición 2, – vector de compensación (señal eléctrica correspondiente).
Figura 1. Método para eliminar el desbalance perjudicial originado por el desbalance del dispositivo de sujeción y la excentricidad del montaje del rotor en el dispositivo de sujeción
La figura 1 ilustra las indicaciones de la balanceadora que resultan de la interacción de fuerzas de los distintos componentes del desbalance. De ellos, lo que se desea es eliminar el componente: . Al cambiar la posición angular relativa del disco respecto al eje de proceso, la indicación del desbalance del disco (figura 1 – b, c) cambia su posición en 180°. El sistema de medición de la máquina registra el cambio tanto en el valor como en la posición del desbalance angular del mandril + el desbalance causado por la excentricidad del montaje del rotor en el mandril 𝑁𝑁$, a partir del valor (figura 2). El desbalance perjudicial que se debe eliminar en ambos montajes es constante con respecto al paso angular asociado al sistema de medición.
𝑊𝑊&to 𝑊𝑊% En la Figura 2 puede verse que, por ejemplo, la primera indicación de la máquina (es decir, en la posición de 0°) es 𝑁𝑁!”# 𝑁𝑁!”# 𝑊𝑊& la suma del desbalance buscado del disco y la mitad de la suma de la indicación. De manera similar, las señales se suman en una posición del disco de 180° con respecto al rotor. En la Figura 2 puede verse que, cuando a la señal proveniente del sensor montado en el soporte de la balanceadora se le suma una señal con una amplitud en fase con la posición angular del vector, la señal de interferencia queda balanceada.
% (𝑊𝑊& + 𝑊𝑊%)
& −0.5(𝑊𝑊& + 𝑊𝑊%)
𝑁𝑁!”# Se pueden realizar compensaciones múltiples de forma sucesiva para mejorar los resultados del balanceo. El peso de compensación debe disminuir con cada iteración.
Resumen
- El operador recibe un peso de compensación calculado (con base en el diámetro de montaje) y su posición angular correspondiente en el dispositivo de sujeción. La fuerza de inercia resultante contrarresta la fuerza de desbalance .
- 𝑁𝑁!”#
- El operador puede añadir una señal sinusoidal a la trayectoria de medición, ajustada en amplitud y fase para anular la señal de desbalance 𝑁𝑁!”#
- Los componentes irregulares y aleatorios, como los causados por la excentricidad aleatoria dentro de la holgura, no se eliminan mediante la compensación.
- K𝑁𝑁!”#..