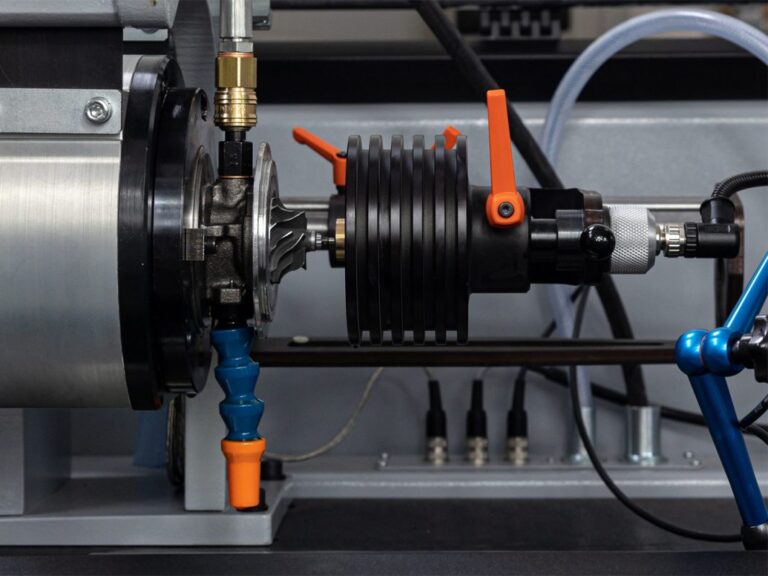
La compensación es un proceso tecnológico que aproxima el desequilibrio indicado a la carga real del rotor. Por ello, equilibrar un disco con un mandril de equilibrado o con un utillaje sobre un husillo vertical, sin realizar la compensación, conlleva el riesgo de identificar incorrectamente el desequilibrio.
Un operario de una equilibradora con eje de giro horizontal, denominada habitualmente «horizontal», o con eje de giro vertical, denominada «vertical», que obtiene un resultado de equilibrado no sabe si dicho resultado es correcto, aunque las indicaciones lo confirmen. El operario solo comprobará que el equilibrado era correcto después de corregir la masa y de acelerar el rotor en sus propios cojinetes. Si, tras la corrección, se vuelve a acelerar el rotor en las mismas condiciones de montaje en la equilibradora que durante el primer equilibrado, se obtendrá un desequilibrio residual acorde con lo que el operario espera. Sin embargo, el reducido desequilibrio residual indicado no significa necesariamente que se haya minimizado el desequilibrio real del rotor.
Si las indicaciones erróneas de desequilibrio se debieran a una calibración incorrecta, tras volver a acelerar el rotor, una vez realizada la corrección, el valor de desequilibrio seguiría siendo elevado. Emplear la calibración correcta pero utilizar un mandril de equilibrado mal preparado en una equilibradora horizontal, o un utillaje en una equilibradora vertical, también da un resultado incorrecto, aunque el desequilibrio indicado presente un valor residual. Al acelerar el disco, montado sobre sus propios cojinetes, se producirán vibraciones inaceptables. Esto se debe a que el equilibrado sin compensación no afecta únicamente al desequilibrio del propio disco. Las señales procedentes de los sensores de los apoyos contienen componentes debidos a los desequilibrios del resto de elementos de accionamiento y a los derivados del montaje excéntrico del disco (pueden denominarse perturbaciones). En esta perturbación intervienen fuerzas de inercia de toda la masa de los elementos de accionamiento o del disco, directamente proporcionales a la excentricidad de cada una de las masas. Su frecuencia depende de la velocidad de equilibrado. Como su frecuencia es igual a la frecuencia de equilibrado, el módulo de medición de la equilibradora no las ha separado de la señal útil. Esto se desprende del principio de funcionamiento de la máquina. La equilibradora separa (de las señales procedentes de los sensores de los apoyos) el componente cuya frecuencia corresponde a la velocidad de rotación del rotor. Todo lo que se suma a esta señal se tiene en cuenta al determinar el desequilibrio.
Tres fuentes habituales de errores de identificación
Las tres fuentes de error más habituales que dan lugar a determinar un desequilibrio del rotor que no concuerda con su desequilibrio real son:
a) el uso de un husillo desequilibrado con un utillaje de una equilibradora de eje de rotación vertical;
b) montaje excéntrico de la pieza equilibrada en el mandril de equilibrado o en el utillaje, que se manifiesta como descentramiento radial;
c) el uso de un accionamiento desequilibrado con un árbol cardán.
Los casos a) y b) se dan en equilibradoras con eje de rotación vertical. Los casos b) y c) se dan en las denominadas equilibradoras horizontales universales.
Equilibradoras verticales y cadena de cotas
Una equilibradora vertical está equipada con un husillo vertical con un alojamiento en la parte superior para fijar un utillaje. El disco que se va a equilibrar se monta en el utillaje.
Puede observarse que la cadena dimensional, desde el cojinete superior del husillo hasta la superficie empleada para centrar el disco, es larga. Está formada por pares cinemáticos y pares de superficies de centrado. Son pares cinemáticos: la cabeza del husillo (la superficie de centrado inferior del utillaje), la superficie de centrado superior del utillaje (la superficie de centrado del disco) y un par de superficies de centrado (las superficies de centrado inferior y superior del utillaje).
En cada una de estas superficies se produce un error de centrado, que se manifiesta como descentramiento radial. Los descentramientos individuales se suman geométricamente. Así se crea una denominada zona de incertidumbre de medición del desequilibrio. Es constante para cada elemento mecánico del accionamiento y variable para cada uno de sus montajes. Por precaución, se asume que esta zona no cumple la condición de centrado correcto.
Mediante la compensación es posible eliminar la influencia de la excentricidad del montaje y del desequilibrio del utillaje en el resultado del equilibrado. Esta posibilidad es de importancia fundamental para la calidad del equilibrado en las equilibradoras verticales. Se deriva de la construcción de estas máquinas, en las que el disco que se equilibra se monta en un utillaje que, por el otro lado, va montado en el husillo.
La superficie cilíndrica de centrado realizada en el extremo del husillo suele presentar descentramiento radial debido a su gran distancia respecto al cojinete superior del husillo. Este montaje del disco que se equilibra en el utillaje deja al descubierto incluso errores mínimos de fabricación y de montaje.
Eliminación del descentramiento radial: métodos mecánicos y electrónicos
La influencia del descentramiento radial total que se produce en la superficie de centrado del utillaje en las equilibradoras verticales se elimina mediante:
a) medios mecánicos
b) medios electrónicos De forma similar, la influencia de un accionamiento desequilibrado o desalineado mediante un eje cardán puede eliminarse en las equilibradoras horizontales.
Compensación mecánica
La compensación mecánica consiste en:
a) calcular la masa del contrapeso de compensación a partir de dos mediciones del desequilibrio del sistema «utillaje + rotor» en posiciones angulares diferentes. Esta combinación de vectores permite seleccionar el vector de desequilibrio que no pertenece al disco que se equilibra.
b) fijar físicamente al utillaje el contrapeso de compensación con la masa calculada.
Tras realizar esta operación, todos los elementos giratorios quedan cargados únicamente por el desequilibrio del disco. El contrapeso de compensación se monta en el lado del accionamiento que está unido de forma permanente a la escala angular «vista» por el sistema de medición y cálculo. Con frecuencia, los utillajes disponen de puntos previstos para fijar tornillos o masas de plástico para la carga.
Compensación electrónica
La compensación electrónica se diferencia de la mecánica en que, en lugar de un contrapeso de compensación, se determina una señal sinusoidal con una amplitud y una fase que corresponden a la señal. Esto resulta de la acción de la fuerza de inercia producida por el movimiento de dicho contrapeso. A continuación, la señal se suma a la señal procedente del sensor.
Por desgracia, no es posible eliminar el error angular de montaje, que se manifiesta como un descentramiento axial en el radio del disco. Puede suponerse que, con el mismo valor de descentramiento radial y axial, medido por ejemplo con un comparador, la influencia del descentramiento radial en las vibraciones es mayor que la del descentramiento axial.
Debido a la falta de repetibilidad del montaje, es razonable adoptar el principio de realizar el procedimiento de compensación después de cada cambio de utillaje. Las equilibradoras incorporan de fábrica un procedimiento de este tipo.
La compensación se realiza en un solo plano, lo que significa que no compensa los momentos de fuerza.
Repetibilidad del montaje
La cuestión de la compensación está relacionada con la denominada repetibilidad del montaje. Cuanto mejor es la repetibilidad del montaje, más eficaz es la compensación. Esta relación se debe a la necesidad de emplear al menos dos montajes del rotor con ángulos diferentes para obtener los datos con los que realizar la compensación.
La repetibilidad del montaje se distingue por:
a) que se produce en ausencia de rotación relativa entre la pieza equilibrada y los elementos empleados para montarla;
b) que se produce con rotación relativa entre la pieza y los elementos de montaje.
Cuando no existe giro relativo entre el disco y los elementos de montaje, y dos resultados de medición obtenidos con dos de sus posiciones con el mismo ángulo (la pieza se monta, se desmonta y se vuelve a montar de la misma manera) son iguales (tanto en valor como en ángulo), se considera que la repetibilidad del montaje es «completa». Esto puede darse cuando el disco se monta sin holgura.
Si se modifica la posición angular relativa del disco y del eje, se obtendrán resultados distintos. En ausencia de holguras, las diferencias en los datos se deberán únicamente a la curvatura del eje, que se produce con un ángulo distinto. Además, si existe una holgura en la unión, la influencia de la holgura que se absorbe de forma aleatoria se sumará a la influencia de la curvatura en el resultado. Esto significa que el resultado de la medición incluirá el descentramiento radial, sujeto a la regla de variación sinusoidal, junto con la rotación relativa (por curvatura), y la influencia de la holgura absorbida de forma aleatoria en el montaje del disco, que no está sujeta a ninguna regla.
Si se midiera el descentramiento en cualquier punto del eje, su valor variaría con el giro y alcanzaría un máximo y un mínimo una vez por revolución. El descentramiento adopta valores que dependen de una función del giro. Esta regla se utiliza en la compensación.
Los datos de mediciones realizadas en presencia de holguras, introducidos en el sistema de cálculo de la equilibradora, permitirán identificar el error de forma del mandril de equilibrado o el descentramiento del utillaje en el husillo con una precisión limitada por la holgura.
En la práctica se observa que, al comienzo del equilibrado, la compensación es eficaz y permite obtener desequilibrios residuales cada vez menores. Con valores de desequilibrio elevados, los pequeños errores de montaje derivados de las holguras no influyen de forma significativa en el resultado. Si en el siguiente paso de equilibrado del mismo disco mediante compensación el desequilibrio no disminuye, significa que los errores derivados de una repetibilidad de montaje insuficiente provocan la aparición de un desequilibrio adicional, comparable al desequilibrio residual.
Requisitos del mandril de equilibrado
Para desempeñar adecuadamente sus funciones de centrado y accionamiento, el eje debe presentar las siguientes características, a fin de garantizar una repetibilidad de montaje suficiente:
a) el mandril de equilibrado debe mecanizarse en una sola sujeción, con endurecimiento superficial y rectificado en al menos tres superficies de apoyo (los muñones y la ubicación de montaje del disco).
b) el diámetro para el montaje del disco debe fabricarse con una clase de tolerancia que coincida con la del agujero del disco. Conforme al principio «cuanto más ajustado, mejor», la práctica demuestra que el ajuste debe ser deslizante, ligeramente forzado (por ejemplo, H7/g6; con este ajuste, el disco puede montarse en el eje manualmente).
c) el descentramiento radial entre los muñones y la ubicación de montaje del disco debe indicarse en el eje, junto con la posición en la que se produce la lectura máxima del comparador.
d) la tuerca que fija angularmente el disco debe tener un peso mínimo o centrarse en un orificio adicional ajustado, ya que la parte roscada de la tuerca no lo centra.
La ventaja de la compensación mecánica es la eliminación del error cerca de su origen. En las máquinas equilibradoras supercríticas, el husillo junto con el utillaje, tras la compensación mecánica, no experimenta vibraciones transversales; en cambio, tras la compensación electrónica sí las experimenta.
El inconveniente de la compensación mecánica es la dificultad que entrañan la fabricación física y el montaje del contrapeso de compensación en el utillaje. La ventaja de la compensación electrónica es su sencillez de uso. Su inconveniente es que no elimina las fuerzas o vibraciones elevadas en los soportes, ni siquiera después de equilibrar el rotor.
Los resultados del equilibrado muestran un valor constante de desequilibrio, tras realizar correctamente la compensación, con ángulos de montaje que cambian con el giro del disco respecto al utillaje. Este es el desequilibrio real medido del disco. Esto significa que, tras desmontarlo y volver a montarlo con otro ángulo, por ejemplo 180°, el resultado en cuanto a amplitud no cambiará, y el ángulo girará en el sentido del cambio de montaje también 180°. La compensación es posible cuando existen pequeñas desviaciones respecto a este principio.
Del análisis anterior se deduce que no hay compensación sin repetibilidad del montaje del rotor. La compensación termina allí donde la influencia de la falta de repetibilidad del montaje del rotor en el utillaje empieza a predominar. Por ello, un requisito fundamental que debe cumplir el utillaje es que los diámetros de montaje del utillaje se ajusten a los diámetros de asiento del rotor.
Compensación electrónica paso a paso
La compensación electrónica del desequilibrio adicional y perjudicial, por ejemplo, en un disco montado sobre un mandril de equilibrado, se realiza del siguiente modo: a) iniciar el proceso de compensación en el panel de control de la máquina.
b) monte el disco en el mandril de equilibrado y realice una medición.
c) tras desmontar el rotor y girarlo con respecto a un ángulo cualquiera (o impuesto por la equilibradora), por ejemplo, 180°, vuelva a montarlo y realice una medición.
d) finalice el proceso de compensación confirmando los datos.
Cómo interpretar los diagramas vectoriales de compensación
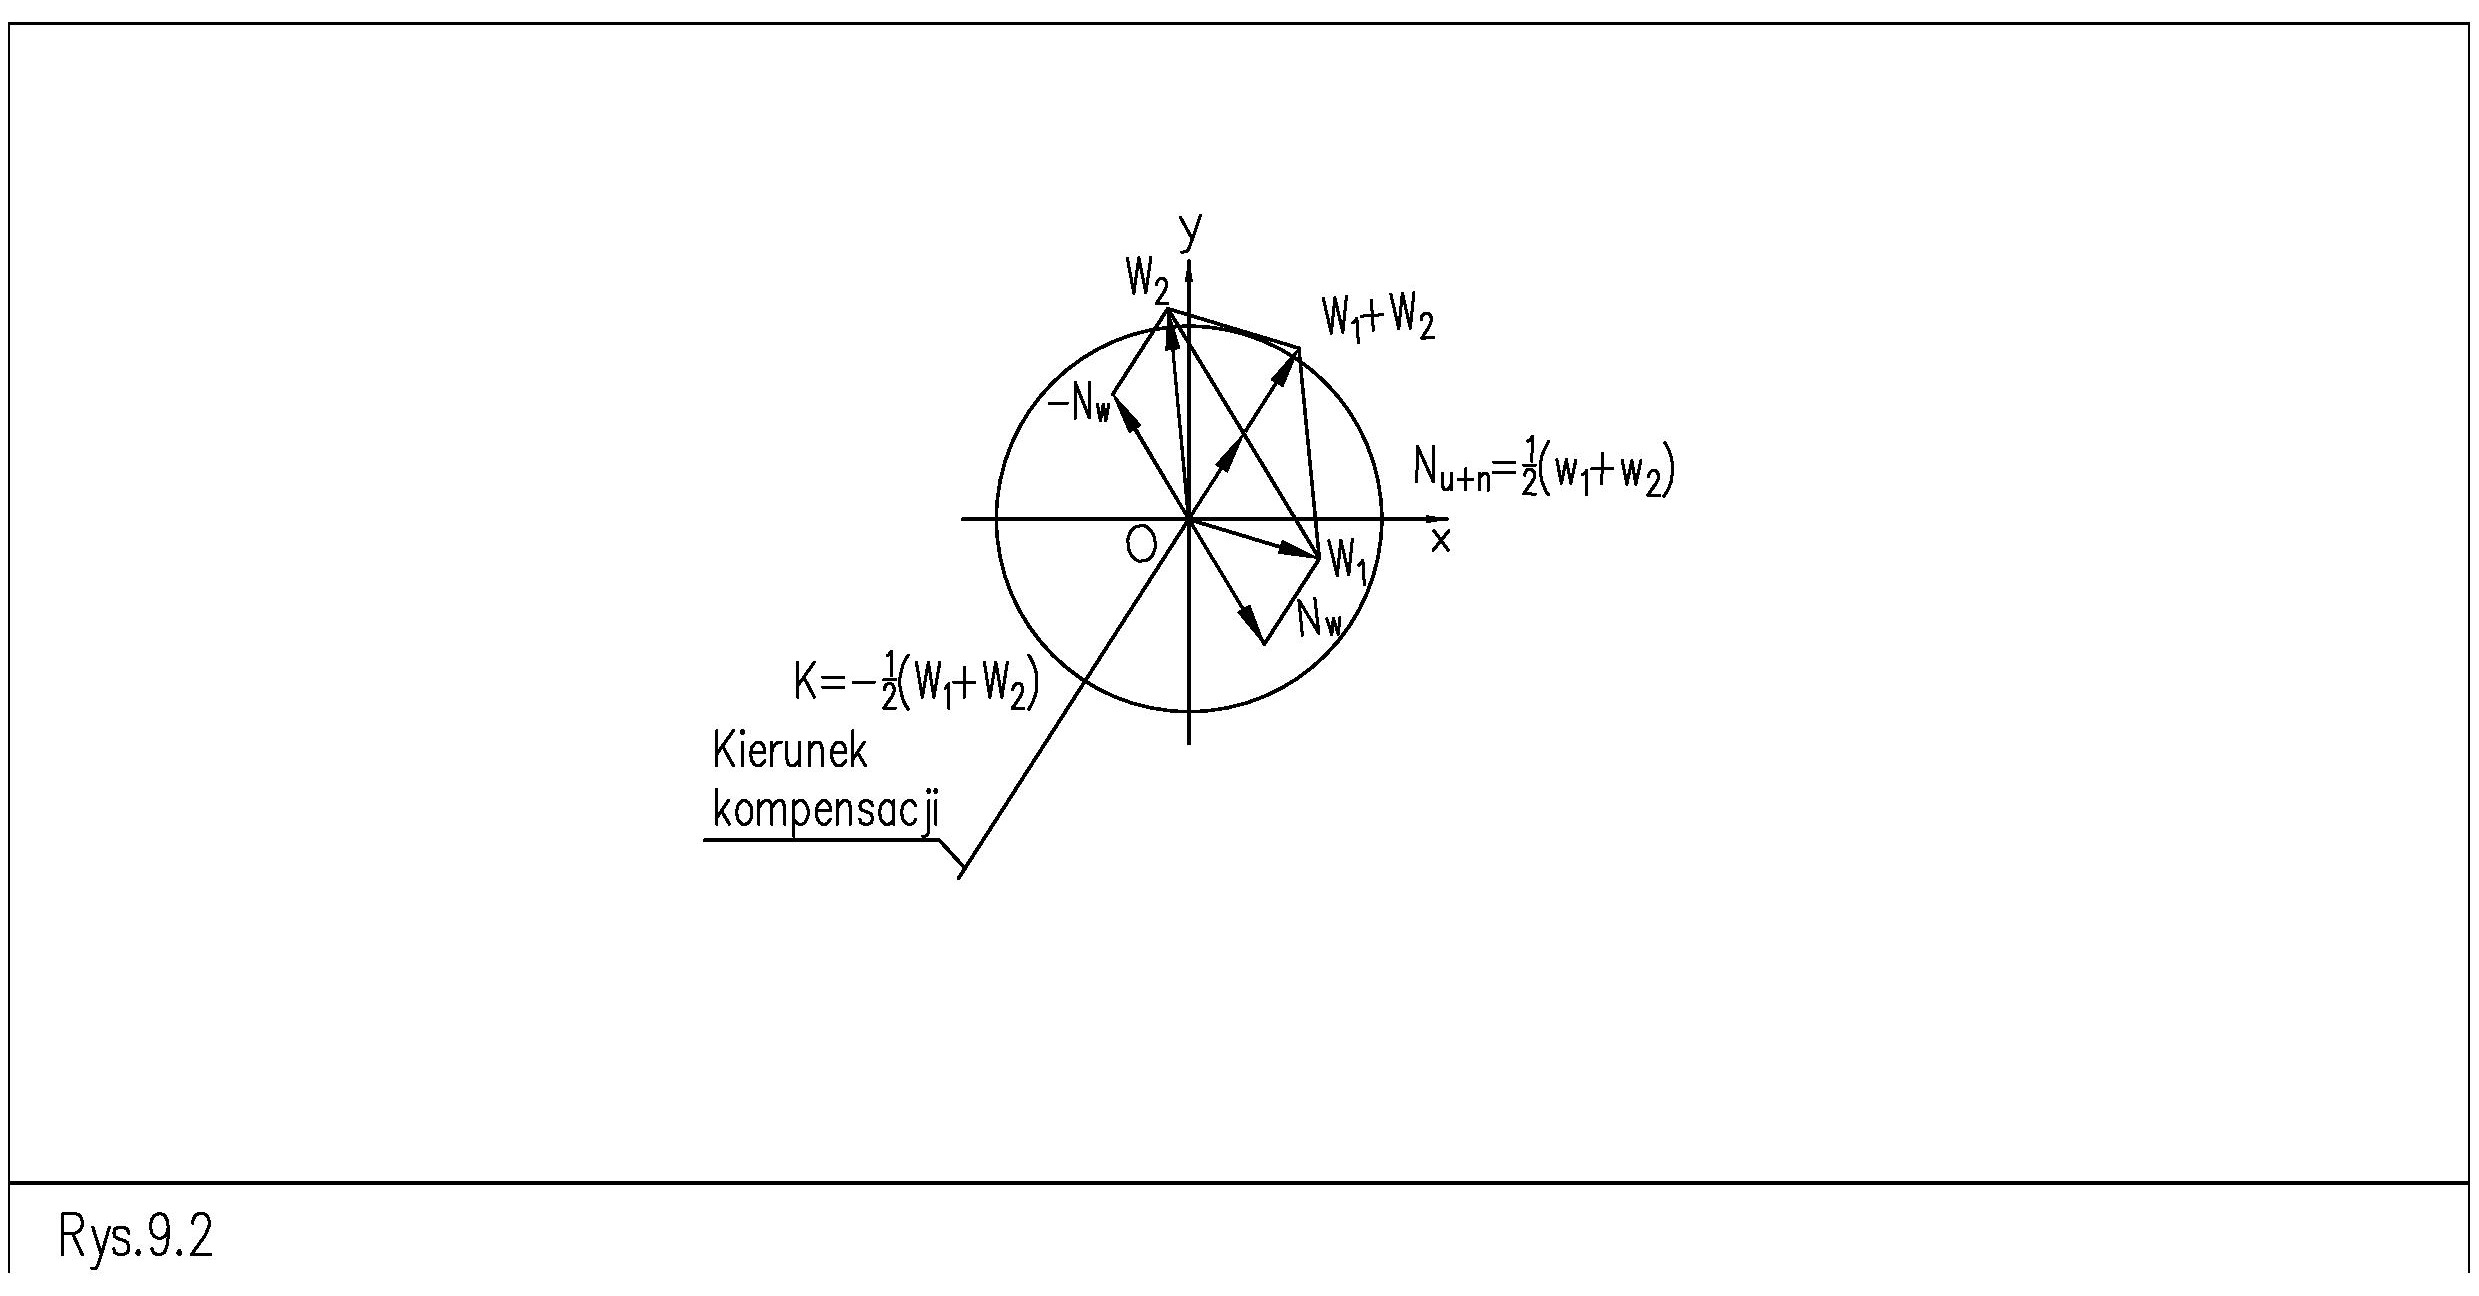
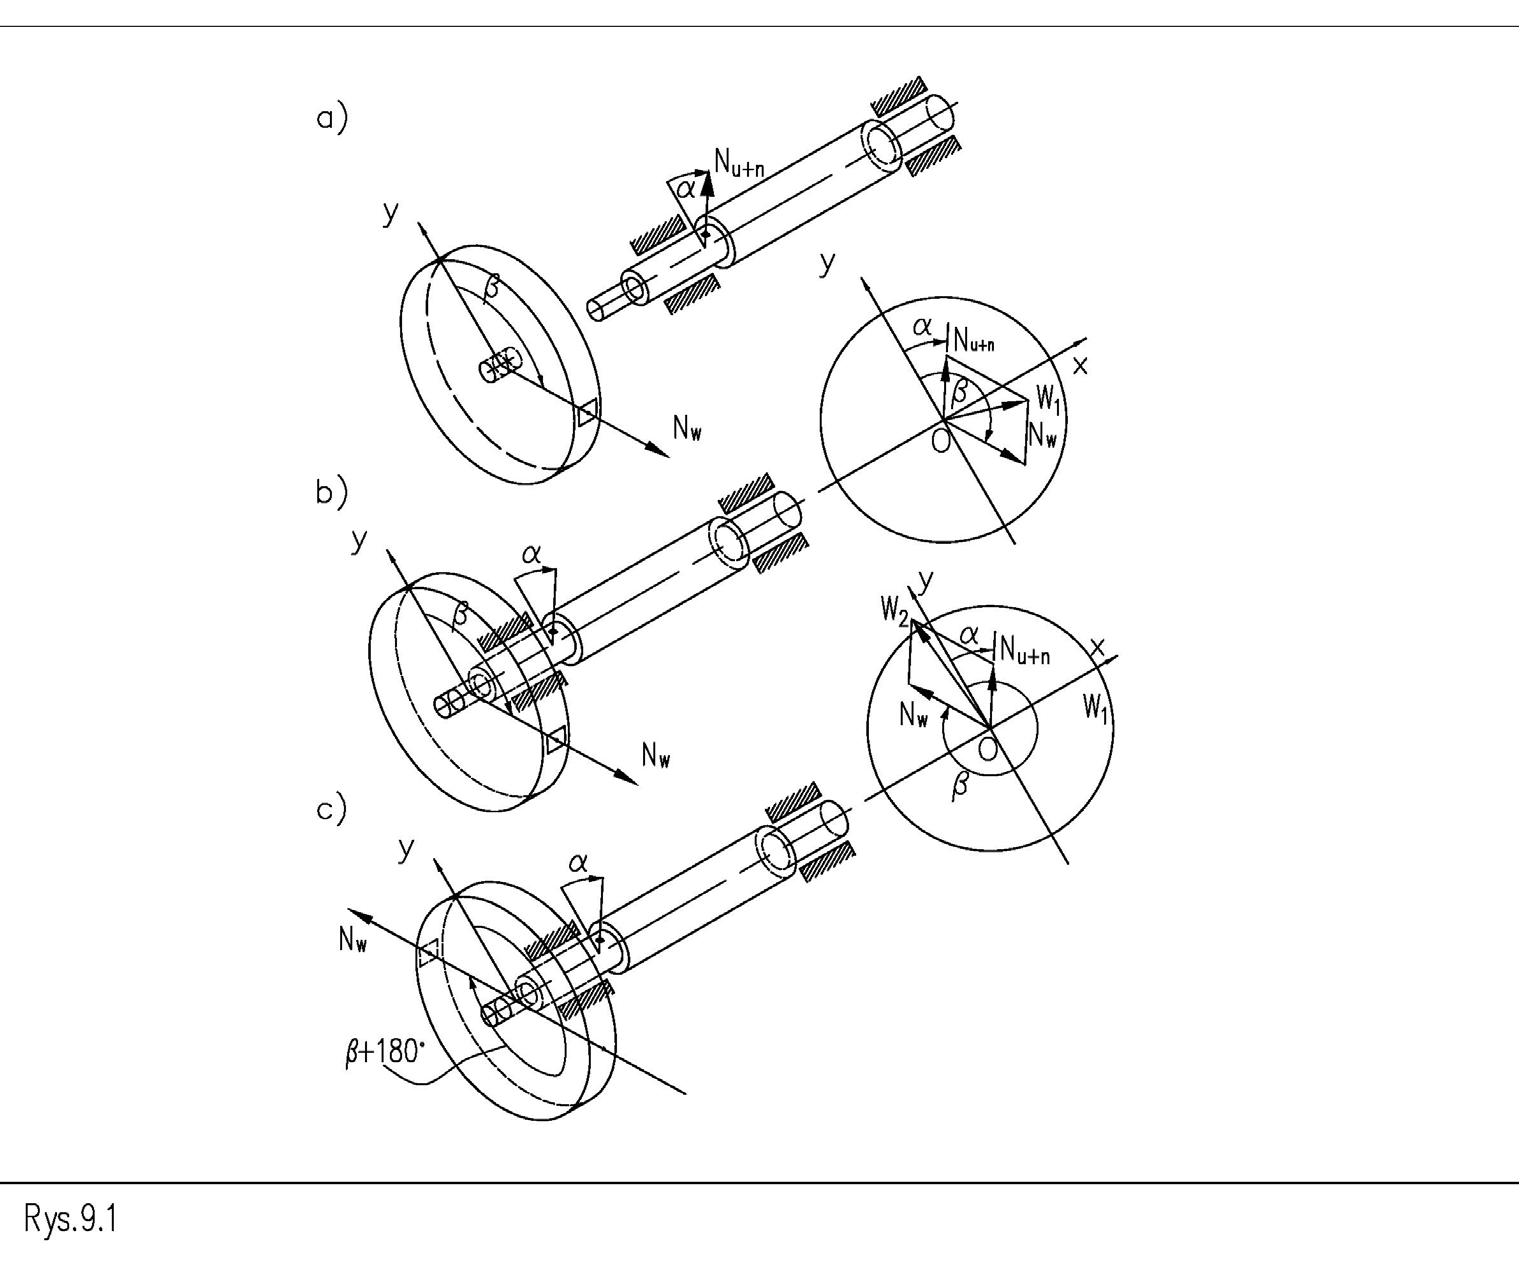
Las figuras siguientes muestran el proceso de compensación, en el que los vectores individuales representan:
𝑁𝑁!"# – El desequilibrio del utillaje + el desequilibrio causado por la excentricidad del montaje del rotor en el utillaje (que debe eliminarse), 𝑁𝑁$ – El desequilibrio buscado del rotor, 𝑁𝑁$ – La indicación de la máquina (o señal eléctrica) para el montaje de los componentes en la posición 1, 𝑊𝑊% – La indicación de la máquina (o señal eléctrica) para el montaje de los componentes en la posición 2, – vector de compensación (señal eléctrica correspondiente).
Figura 1. Método para eliminar el desequilibrio perjudicial originado por el desequilibrio del utillaje y la excentricidad del montaje del rotor en el utillaje
La figura 1 ilustra las indicaciones de la equilibradora que resultan de la interacción de fuerzas de los distintos componentes del desequilibrio. De entre ellos, lo que se desea es eliminar el componente: . Al cambiar la posición angular relativa del disco respecto al eje del proceso, la indicación del desequilibrio del disco (figura 1 – b, c) cambia su posición 180°. El sistema de medición de la máquina registra el cambio tanto en el valor como en la posición del desequilibrio angular del mandril + el desequilibrio causado por el descentramiento del montaje del rotor en el mandril off- 𝑁𝑁$ centeredness, a partir del valor (figura 2). El desequilibrio perjudicial que se debe eliminar en ambos montajes es constante con respecto al paso angular asociado al sistema de medición.
𝑊𝑊&to 𝑊𝑊% En la figura 2 puede verse que, por ejemplo, la primera indicación de la máquina (es decir, en la posición de 0°) es 𝑁𝑁!«# 𝑁𝑁!»# 𝑊𝑊& la suma del desequilibrio buscado del disco y la mitad de la suma de la indicación. De forma análoga, las señales se suman en una posición del disco respecto al rotor de 180°. En la figura 2 puede verse que, cuando a la señal procedente del sensor montado en el soporte de la equilibradora se le suma una señal con una amplitud en fase con la posición angular del vector, la señal de interferencia quedará equilibrada.
% (𝑊𝑊& + 𝑊𝑊%)
& −0,5(𝑊𝑊& + 𝑊𝑊%)
𝑁𝑁!"# Pueden realizarse varias compensaciones sucesivas para mejorar los resultados del equilibrado. El peso de compensación debe disminuir en cada iteración.
Resumen
- El operario recibe un peso de compensación calculado (en función del diámetro de montaje) y su posición angular correspondiente en el utillaje. La fuerza de inercia resultante contrarresta la fuerza de desequilibrio .
- 𝑁𝑁!"#
- El operario puede añadir a la ruta de medición una señal sinusoidal, ajustada en amplitud y fase para anular la señal de desequilibrio 𝑁𝑁!"#
- Los componentes irregulares y aleatorios, como los causados por una excentricidad aleatoria dentro de la holgura, no se eliminan mediante la compensación.
- K𝑁𝑁!"#..