
La notion de balourd s’applique aussi bien aux rotors rigides qu’aux rotors flexibles. Sur un rotor rigide, le balourd initial est constant sur toute la plage de variation de la vitesse. Sur un rotor flexible, il est variable et dépend de la vitesse de rotation.
Sur un rotor rigide, les composantes du balourd sont :
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) des paires d’éléments non compensés de la matière du rotor, placés à un rayon déterminé par rapport à l’axe de rotation, produisant un couple dans le plan contenant l’axe de rotation.
Dans le balourd initial, outre les composantes présentes sur les rotors rigides, il peut aussi y avoir une flèche initiale, dont le rayon est constant sur toute la plage de rotation.
Sur un rotor flexible, les composantes du balourd sont :
a) les deux composantes précédemment énumérées,
b) résultant de la flèche, en fonction de la vitesse de rotation instantanée, et donc de la distance de chaque longueur unitaire du rotor à l’axe de rotation.
Le balourd comme état et comme grandeur physique
Le balourd peut être considéré comme un état ou comme une grandeur physique dérivée des unités SI. L’état de balourd s’entend comme un type de sollicitation par des forces et des moments d’un système mécanique en mouvement rotatif. La sollicitation est directement causée par une répartition de la masse du rotor, autour de l’axe de rotation réel, qui induit des forces variables sur les appuis (qui sont des liaisons pour le rotor) et provoque une flexion supplémentaire des rotors. L’état de sollicitation possède des caractéristiques définies et influe sur le comportement de ce système. Une particularité du balourd est la présence de forces seules, de moments seuls ou d’un mélange des deux grandeurs physiques. De même, il amène le rotor à acquérir certains paramètres dynamiques, tels que ceux associés au premier mode propre de mouvement d’un rotor rigide ou à la flèche d’un rotor flexible.
En analysant l’état de balourd sous l’angle de la cinétostatique, on constate qu’il peut être déterminé de deux façons :
a) au moyen de vecteurs principaux fixés au centre de gravité du rotor ou à un autre point choisi, en déterminant le vecteur de la force principale et le vecteur du moment principal à partir du balourd ;
b) ou au moyen de deux vecteurs de force, différents par leur valeur et leur direction, situés dans deux plans éloignés l’un de l’autre le long de l’axe de rotation.
Le vecteur force principal est un invariant de l’état de balourd, tandis que la valeur et la direction du moment principal dépendent du choix du point de référence. Les valeurs et les directions de deux forces situées dans deux plans de mesure dépendent de la position de ces plans.
Rappel de la terminologie du balourd
Tour d’horizon de la terminologie du balourd : le balourd, en tant que grandeur physique, est le produit de la masse par la distance à l’axe de rotation. Vous trouverez ci-dessous différents termes relatifs au balourd et leurs définitions.
• Vecteur de balourd : vecteur dont la longueur correspond à la valeur du balourd et dont la direction d’action concorde avec la position angulaire de la masse déséquilibrée.
𝑁𝑁"#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • Valeur du balourd : balourd quantifié, sans tenir compte de l’angle d’action, comme le produit de la masse déséquilibrée par la distance de son centre de masse à l’axe de rotation réel.
𝑁𝑁" = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚 ! [𝑔𝑔] • Masse de balourd : masse, désignée , fixée mentalement à un certain rayon (masse conventionnelle) sur le rotor, de sorte que sa valeur multipliée par le carré de la fréquence de rotation et par le rayon donne la valeur de la force due au balourd.
• Vecteur principal du balourd : formé par la somme géométrique de toutes les forces unitaires dues au balourd qui s’exercent sur toute la longueur du rotor. Le vecteur est égal au produit de la masse du rotor par l’excentricité de son centre de gravité. Il est perpendiculaire à l’axe du rotor et passe par son centre de gravité ou par un autre point choisi de l’axe de rotation.
• Moment de balourd : produit vectoriel du balourd par le bras de son action . Le vecteur est perpendiculaire au plan déterminé par l’axe du rotor et le vecteur de balourd. Le module du vecteur de moment de balourd est égal au produit de la valeur du balourd par la distance entre le vecteur de balourd et le plan perpendiculaire à l’axe par rapport auquel le moment est calculé.
[𝑔𝑔𝑚𝑚𝑚𝑚"] • Moment principal du balourd : somme géométrique de tous les moments de balourd calculés par rapport au centre de gravité du rotor ou à un autre point choisi. Le vecteur est en même temps perpendiculaire à l’axe d’inertie principal central du rotor.
• Balourd statique : état de balourd dans lequel l’axe de rotation réel et l’axe d’inertie principal et central du rotor sont parallèles. Le centre de masse (centre de gravité) du rotor est situé de façon excentrée par rapport à l’axe de rotation réel. En présence d’un balourd statique, le vecteur moment principal est nul et le vecteur force principal a une valeur finie.
• Balourd de moment : état de balourd dans lequel l’axe de rotation réel et l’axe d’inertie principal et central se coupent, sous un certain angle, au centre de masse du rotor. Avec un tel balourd, le vecteur force principal est nul et le moment principal a une valeur finie. Le centre de masse se trouve sur l’axe de rotation réel.
• Balourd quasi statique : état de balourd dans lequel l’axe d’inertie principal et central coupe l’axe de rotation réel en dehors du centre de masse. En outre, la condition de perpendicularité du vecteur moment principal au plan défini par les deux axes précités reste satisfaite.
• Balourd dynamique d’un rotor rigide : usuellement désigné comme un état de balourd, il comporte à la fois des composantes de force et de moment. Dans ce cas, l’axe de rotation réel et l’axe d’inertie principal et central sont obliques l’un par rapport à l’autre. Si le balourd est représenté par un vecteur principal et un moment principal, appliqués au centre de gravité du rotor, les deux vecteurs sont inclinés l’un par rapport à l’autre selon un angle précis. Si le balourd est représenté sous la forme de deux vecteurs de force placés dans deux plans de correction, espacés sur la longueur du rotor, ces vecteurs ont des longueurs différentes et agissent selon des angles différents.
• Balourd initial d’un rotor rigide : état de balourd existant sur le rotor avant l’équilibrage. Il peut comporter à la fois des composantes de force et de moment du balourd.
• Balourd résiduel admissible : état de balourd existant sur un rotor après un processus d’équilibrage qui répond aux conditions de conception du rotor.
Composantes du balourd comme sollicitation du rotor
Les composantes du balourd créent des forces qui excitent le rotor. Un rotor rigide ne montre pas où, sur sa longueur, ni sous quel angle, ces forces sont générées. On peut en conclure que le comportement observé du rotor, pendant la rotation, résulte de l’action de la somme de toutes les forces composantes dues au balourd. En effet, le rotor est rigide et réagit à l’ensemble de la sollicitation par un mouvement linéaire du centre de gravité et une rotation autour de ce centre. Pour l’équilibrage, il convient de créer un modèle correspondant du rotor en balourd. Le modèle doit être compatible avec la méthode d’équilibrage.
Si, au cours de l’équilibrage, nous voulons éliminer ou réduire au minimum les composantes de balourd ci-dessus, deux plans de correction doivent être retenus. Ils doivent être situés aussi loin que possible l’un de l’autre sur la longueur du rotor. Deux plans permettent de modifier non seulement la force, mais aussi le moment de la force.
Dépendance du balourd d’un rotor rigide vis-à-vis de la vitesse
Le balourd d’un rotor rigide ne change pas lorsque la vitesse varie. Après un changement de l’emplacement des appuis, il peut changer si le rotor présente une flexion constante ou si l’arbre du rotor présente un faux-rond radial entre ses portées. Cela peut se produire si, par exemple, il n’a pas été usiné en un seul montage.
Lors de l’équilibrage de rotors rigides, le fait que nous ne connaissions pas la répartition du balourd le long de l’axe de rotation est sans importance. L’équilibreuse, en mesurant le balourd d’un rotor rigide, calcule deux « résultantes » dont les valeurs et les directions dépendent à la fois de toutes les forces non identifiées agissant dans différents plans perpendiculaires à l’axe du rotor et de la position, le long de cet axe, des plans de correction retenus pour la mesure et la correction. Les valeurs de balourd calculées ne changent ni en valeur ni en direction lorsque la vitesse varie, bien que les indications de l’équilibreuse varient généralement. La constance des résultats de calcul est assurée par l’utilisation de coefficients d’étalonnage adaptés à la vitesse de rotation choisie et aux positions choisies des plans de correction.
Les valeurs de balourd calculées ne changent ni en valeur ni en direction lorsque la vitesse de rotation varie, bien que les indications de l’équilibreuse varient généralement. La constance des résultats de calcul est assurée par l’utilisation de coefficients d’étalonnage adaptés à la vitesse de rotation choisie et aux positions choisies des plans de correction. Pour déterminer ces coefficients, les propriétés dynamiques du rotor, c’est-à-dire l’importance de sa masse et sa répartition idéalement compensée sur sa longueur, jouent un rôle déterminant. On peut seulement ajouter que l’excitation varie selon les vitesses, car la somme des mouvements composants effectués selon les premier et second modes de vibration dans les équilibreuses supercritiques est différente. Dans ce cas, les systèmes vibrants d’appui se composent d’une quantité inconnue de masse couvrant le rotor, des éléments d’appui et même de parties du banc de la machine. On peut les appeler masses de substitution.
Nous n’identifions pas ces masses et ne pouvons pas le faire facilement.
Sur les machines d’équilibrage subcritiques, les indications changent également, indépendamment de la constance du balourd, lorsque la vitesse de mesure et les positions des plans de mesure sont modifiées. La modification de la position des plans de correction est prise en compte automatiquement par la machine, en saisissant au clavier du module de mesure les données relatives aux nouvelles positions de ces plans sur la longueur du rotor. Les coefficients d’étalonnage sont construits différemment ici. Ils ne dépendent pas, en fait, des propriétés dynamiques du rotor. Ils dépendent uniquement, de façon directement proportionnelle, de la vitesse de rotation (c’est-à-dire qu’ils sont faciles à calculer). Pour le calcul du balourd, les dépendances géométriques du rotor et l’emplacement de ses appuis sont utilisés conformément aux principes de la cinétostatique.
Équilibrage d’un rotor flexible
Un rotor flexible, équilibré à une certaine vitesse, n’est pas équilibré à toute autre vitesse. La question se pose : un rotor flexible peut-il être équilibré à zéro ? La réponse est qu’il n’est pas possible de l’équilibrer à zéro, mais qu’il est possible de réduire en pratique l’effet du balourd sur les flèches, de sorte qu’aux vitesses de rotation utilisées il n’y ait pas de flèches supérieures à celles admises comme acceptables. En pratique, il est déterminant de réduire au minimum les deux premiers modes de flèche (dans des cas particuliers, trois). Lorsque la vitesse de rotation augmente, l’effet des composantes du balourd (dont le balourd statique, le balourd de moment et le balourd mixte) sur la flèche se manifeste. Chacune de ces composantes excite une résonance à une vitesse de rotation précise.
Répartition sur deux plans de correction
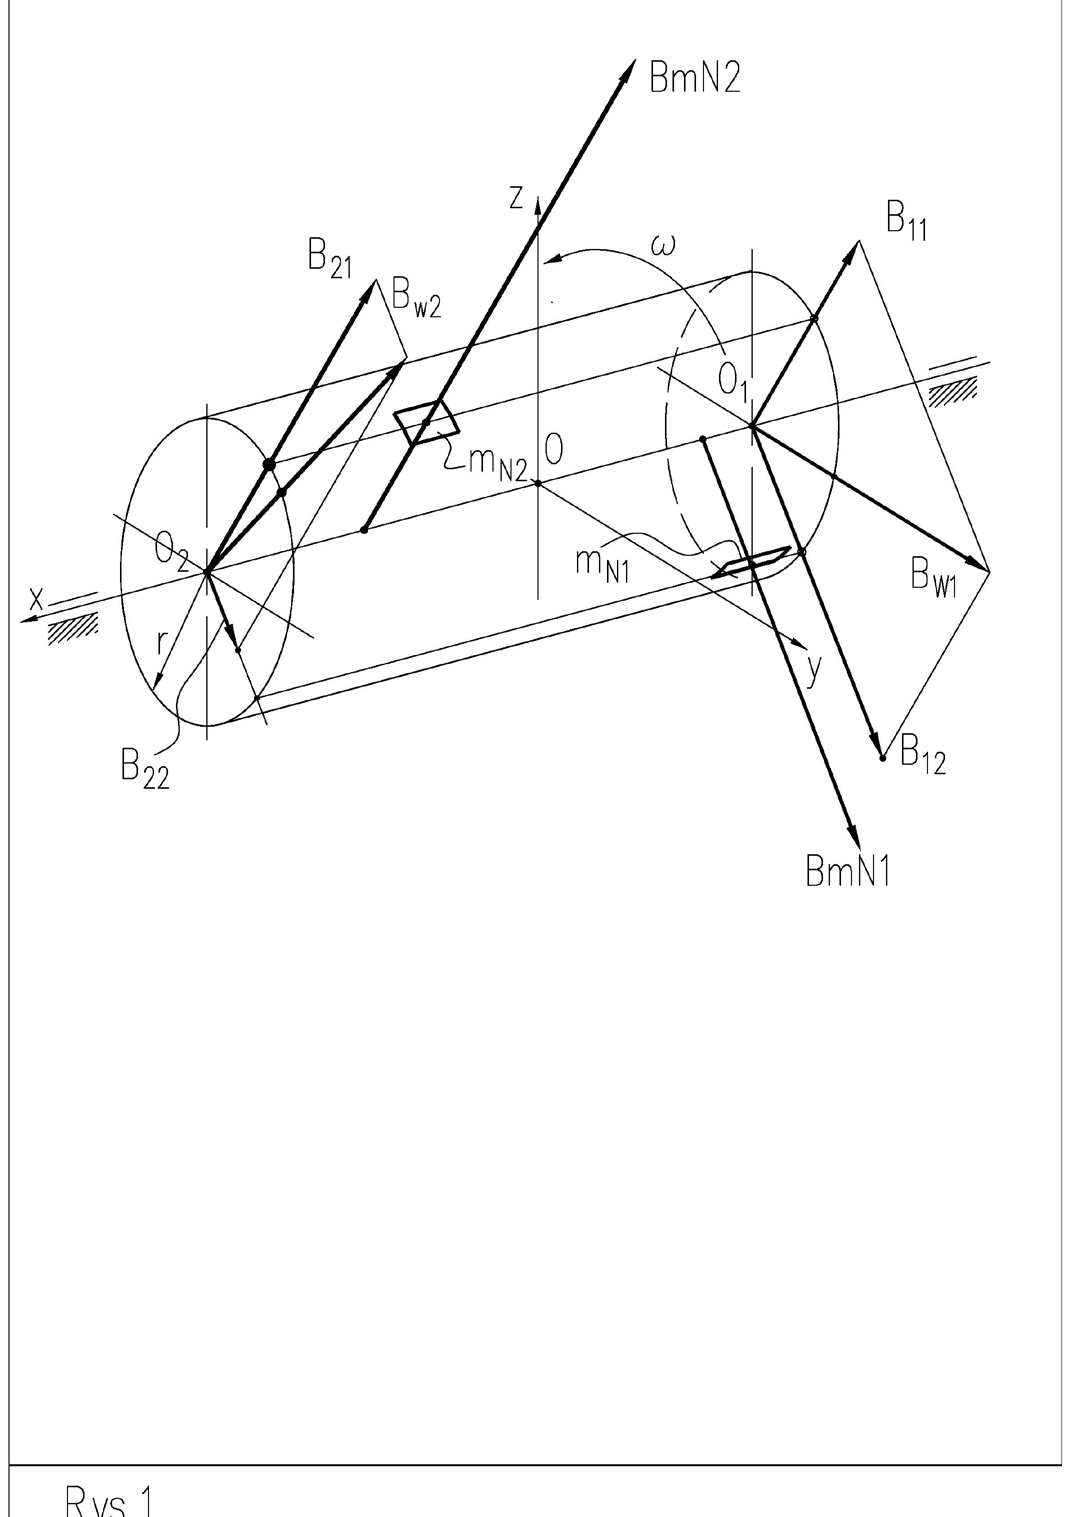
La figure 1 montre des masses excédentaires, de masses et , situées à des endroits quelconques du rotor. Elles soumettent le rotor à des forces d’inertie et . Le nombre de ces masses générant des forces d’inertie dues aux balourds peut être quelconque. Ce nombre, tout comme l’emplacement des masses, ne sera pas connu lors de l’identification.
Sur un rotor rigide, toute force d’inertie est remplacée par deux forces qui s’exercent dans les deux plans de correction. Sur la figure, il s’agit par exemple de et relatives à la charge . Les autres forces sont remplacées de la même manière.
La décomposition de la force en deux composantes suit les principes de la cinétostatique (elle peut s’effectuer en résolvant un système de deux équations de statique : la somme des forces dans la direction de leur action et la somme des moments par rapport, par exemple, à l’un des plans de correction). Supposons qu’il y ait dans les deux plans de correction autant de composantes de force que de masses excédentaires sur le rotor. Dans chaque plan, séparément, les forces composantes s’additionnent pour donner les résultantes. Dans le processus d’équilibrage, il suffit d’ajouter une masse (sous la forme de masses de correction) de chaque côté du rotor comme contrepoids produisant des forces d’inertie opposées aux résultantes. Si la somme des forces résultantes et correctives est proche de zéro, le rotor est équilibré. Dans la pratique, le résiduel 𝑚𝑚 !"
𝐵𝐵$ !# 𝐵𝐵$ !"
𝐵𝐵## 𝐵𝐵"# 𝑚𝑚 !# un balourd subsiste. Pour que l’équilibrage soit considéré comme efficace, le balourd résiduel doit être inférieur au balourd admissible.
C’est la principale manière de mettre en évidence l’effet de force du balourd sur le rotor.
Vecteur principal et moment principal
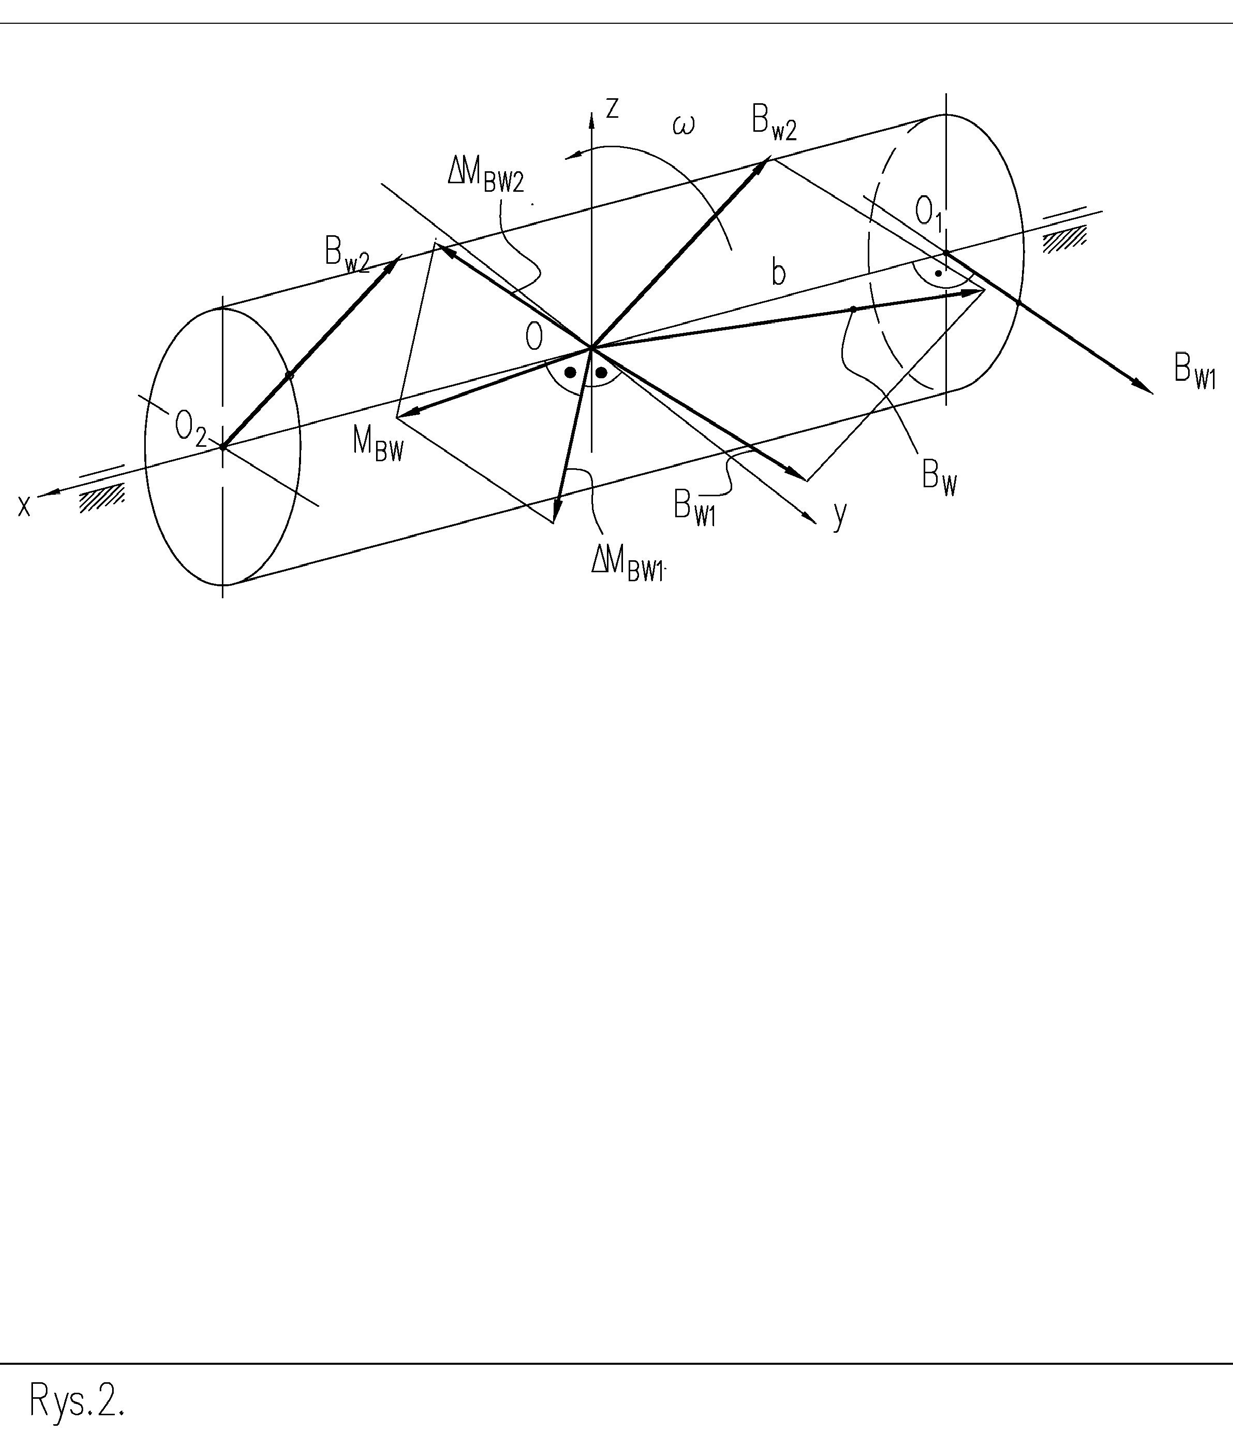
La figure 2 montre le même balourd, mais sous la forme de ce qu’on appelle le vecteur principal et le moment principal du balourd. Dans ce cas, les grandeurs obtenues sont les vecteurs des forces résultantes déterminées dans les deux plans de correction et .
𝐵𝐵%# 𝐵𝐵%"
Après avoir déplacé les deux vecteurs parallèlement à eux-mêmes jusqu’à un point commun, tel que le centre de gravité, on en obtient la résultante. Sa direction et sa longueur ne dépendent pas de la position du point sur la longueur du rotor. La force résultante due au balourd est donc un invariant de la sollicitation.
𝐵𝐵% Le déplacement doit être effectué de manière que la sollicitation du rotor, avant et après le déplacement, soit identique. Pour compenser l’effet de la force déplacée sur le rotor, celui-ci doit être soumis à un moment de force supplémentaire. Comme la force tend à faire tourner le rotor autour de l’axe passant par le point 0, le moment doit tendre à le faire tourner de la même manière. La valeur est déduite du produit vectoriel . . La direction du vecteur moment est perpendiculaire au plan sur lequel reposent les deux vecteurs et son sens suit la règle du tire-bouchon de la main droite.
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ Ici, le moment principal comporte deux composantes issues du déplacement de deux forces. Lorsque vous choisissez un autre point situé sur l’axe géométrique, les composantes du moment changent. Le moment principal de balourd n’est pas un invariant de la sollicitation.
Le balourd comme moment statique de la masse de correction
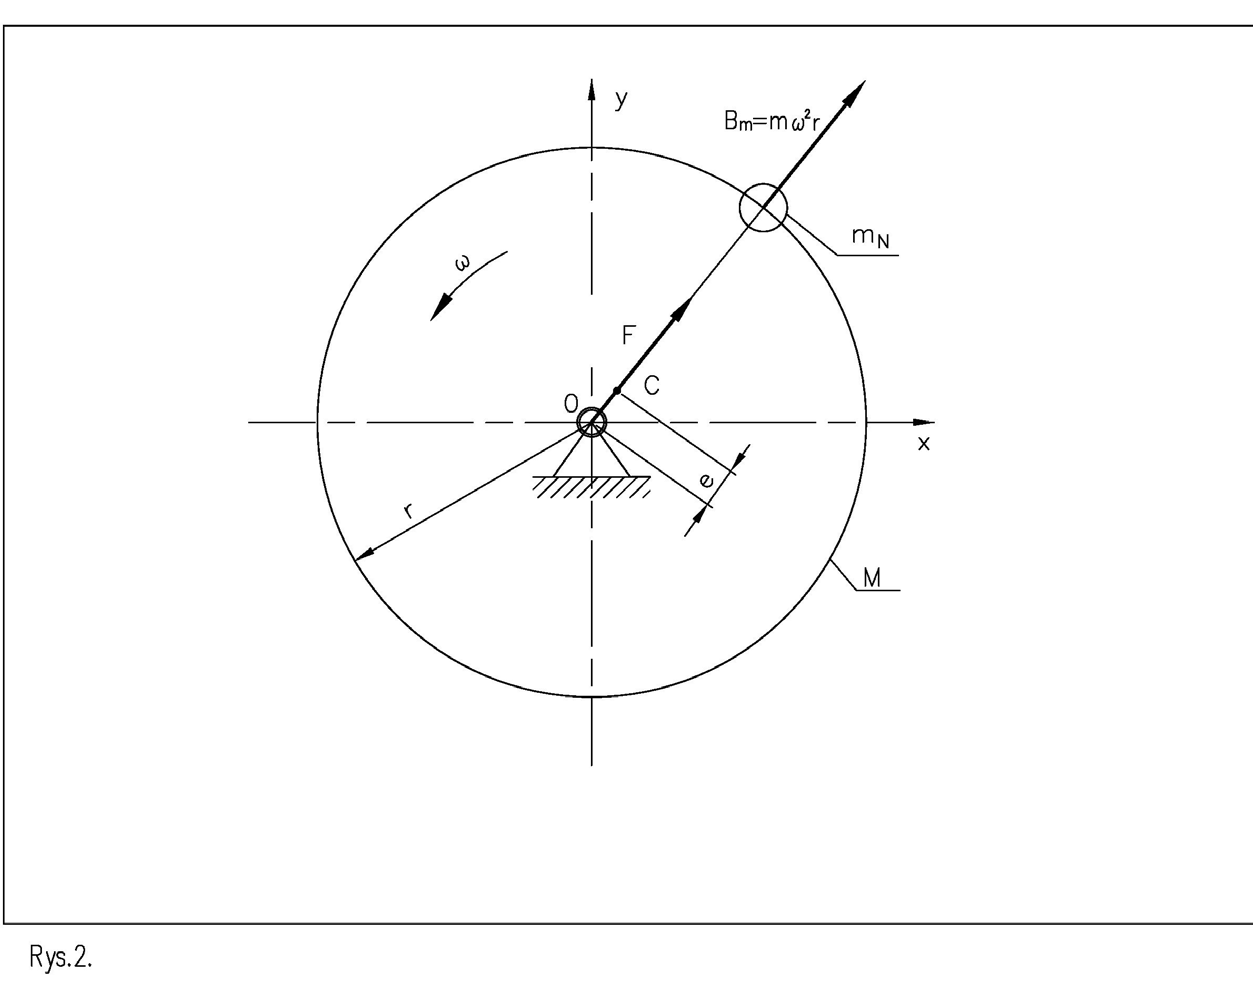
Le balourd, en tant que grandeur physique, est le moment statique de la masse de correction. En d’autres termes, c’est le produit de la masse excédentaire par la distance du centre de cette masse à l’axe de rotation réel. Avant comme après l’équilibrage, nous ne connaissons pas l’emplacement des défauts de circularité. On suppose que tout défaut de circularité se présente sous la forme d’une masse excédentaire , située sur le bord du disque ou sur le diamètre de l’arbre du rotor.
𝑚𝑚!
𝑚𝑚!
𝑁𝑁" = 𝑚𝑚 ! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] Le balourd statique du disque est :
.
Le déplacement du centre de 𝑒𝑒= ()$! ≅ $!∙’ $!∙’ gravité est :
( [m] Cette grandeur se calcule à partir de l’équilibre des moments statiques de la masse excédentaire située sur le rayon du rotor (r) et de la masse totale sur l’excentricité (e).
Axes d’inertie et ellipsoïde d’inertie
Pour analyser et calculer le mouvement d’un rotor doté d’une masse, on a introduit la notion d’axes d’inertie, de moments d’inertie de masse et d’ellipsoïde d’inertie. L’ellipsoïde d’inertie est construit à l’aide de trois axes perpendiculaires entre eux. Les moments d’inertie de masse, qui décrivent la répartition de la masse du rotor, sont calculés dans chaque direction. Parmi toutes les positions agissant dans une direction quelconque, on distingue des axes d’inertie agissant dans des directions précises. Ce sont les axes à la fois principaux et centraux, et les axes seulement principaux.
Les axes principaux ont, par rapport au rotor, une direction telle que les moments d’inertie de masse prennent des valeurs extrêmes. Si, de plus, ils passent par le centre de gravité, ils sont dits principaux et centraux. La somme des valeurs principales et centrales est toujours la plus petite (en raison de l’addition de moments résultant du théorème de Steiner). Prendre les valeurs extrêmes des moments d’inertie signifie qu’un moment a la plus grande valeur (toujours calculée selon la procédure adoptée), qu’un autre a la plus petite valeur calculable et que le troisième a une valeur intermédiaire. Lorsque l’axe de rotation réel du rotor et l’un des axes d’inertie principaux et centraux coïncident, le rotor n’est soumis à aucune force d’inertie non compensée.
Il n’y a aucun balourd sur celui-ci. On constate que, selon les directions principales (situées au centre par rapport à la masse du rotor), toute masse élémentaire située d’un côté de l’axe de rotation a son homologue exactement du côté opposé de la rotation.
Si l’axe de rotation et l’axe principal central ne sont pas parallèles mais se coupent au centre de masse, un balourd de moment apparaît. S’ils se coupent en un autre point ou sont gauches l’un par rapport à l’autre, on obtient un balourd de force ainsi qu’un balourd de moment. Lorsqu’ils sont parallèles, seul un balourd de force apparaît.
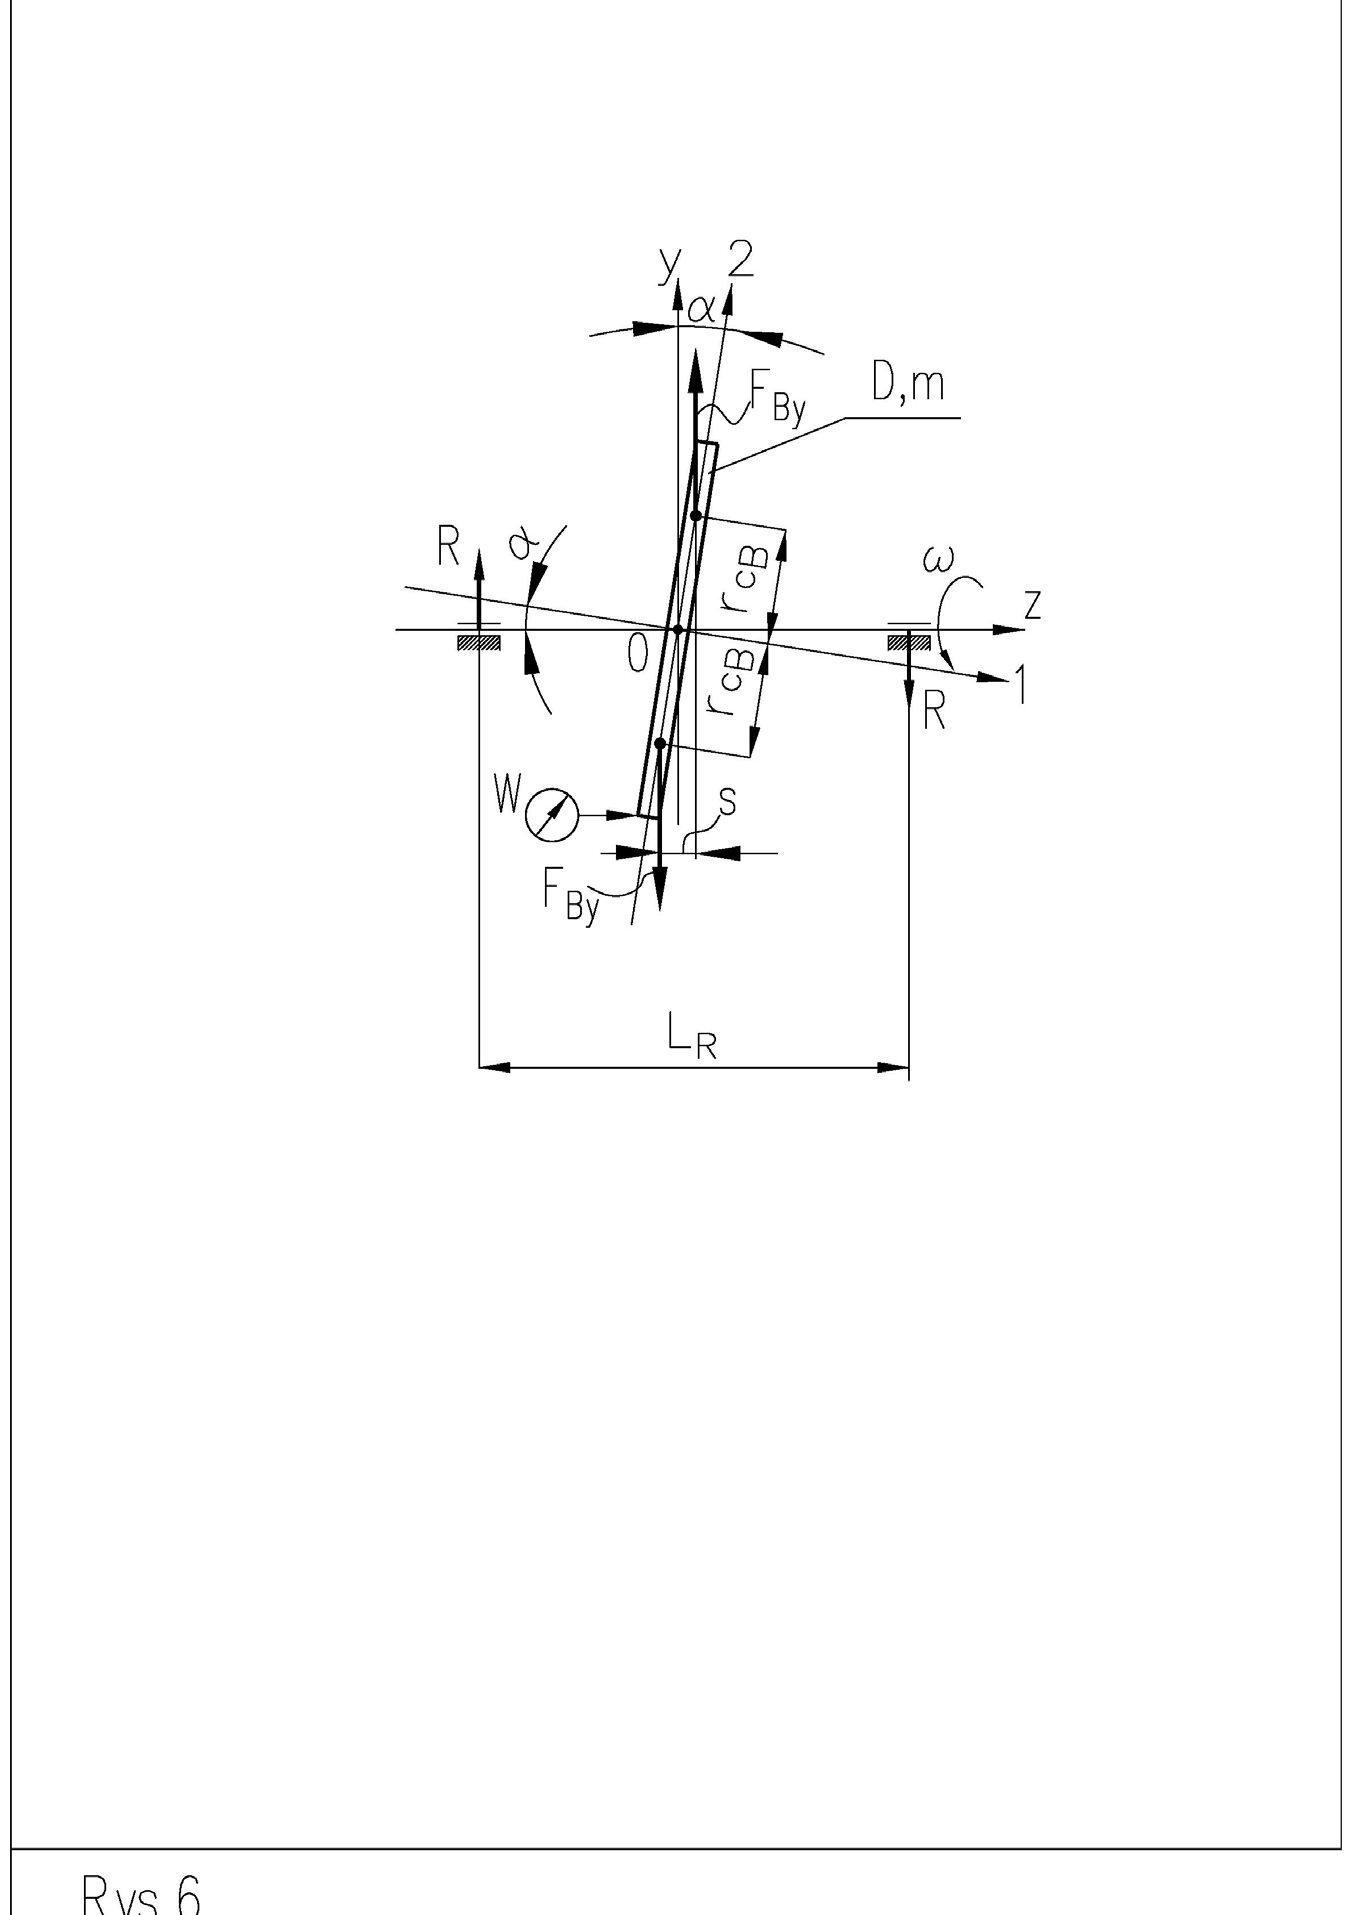
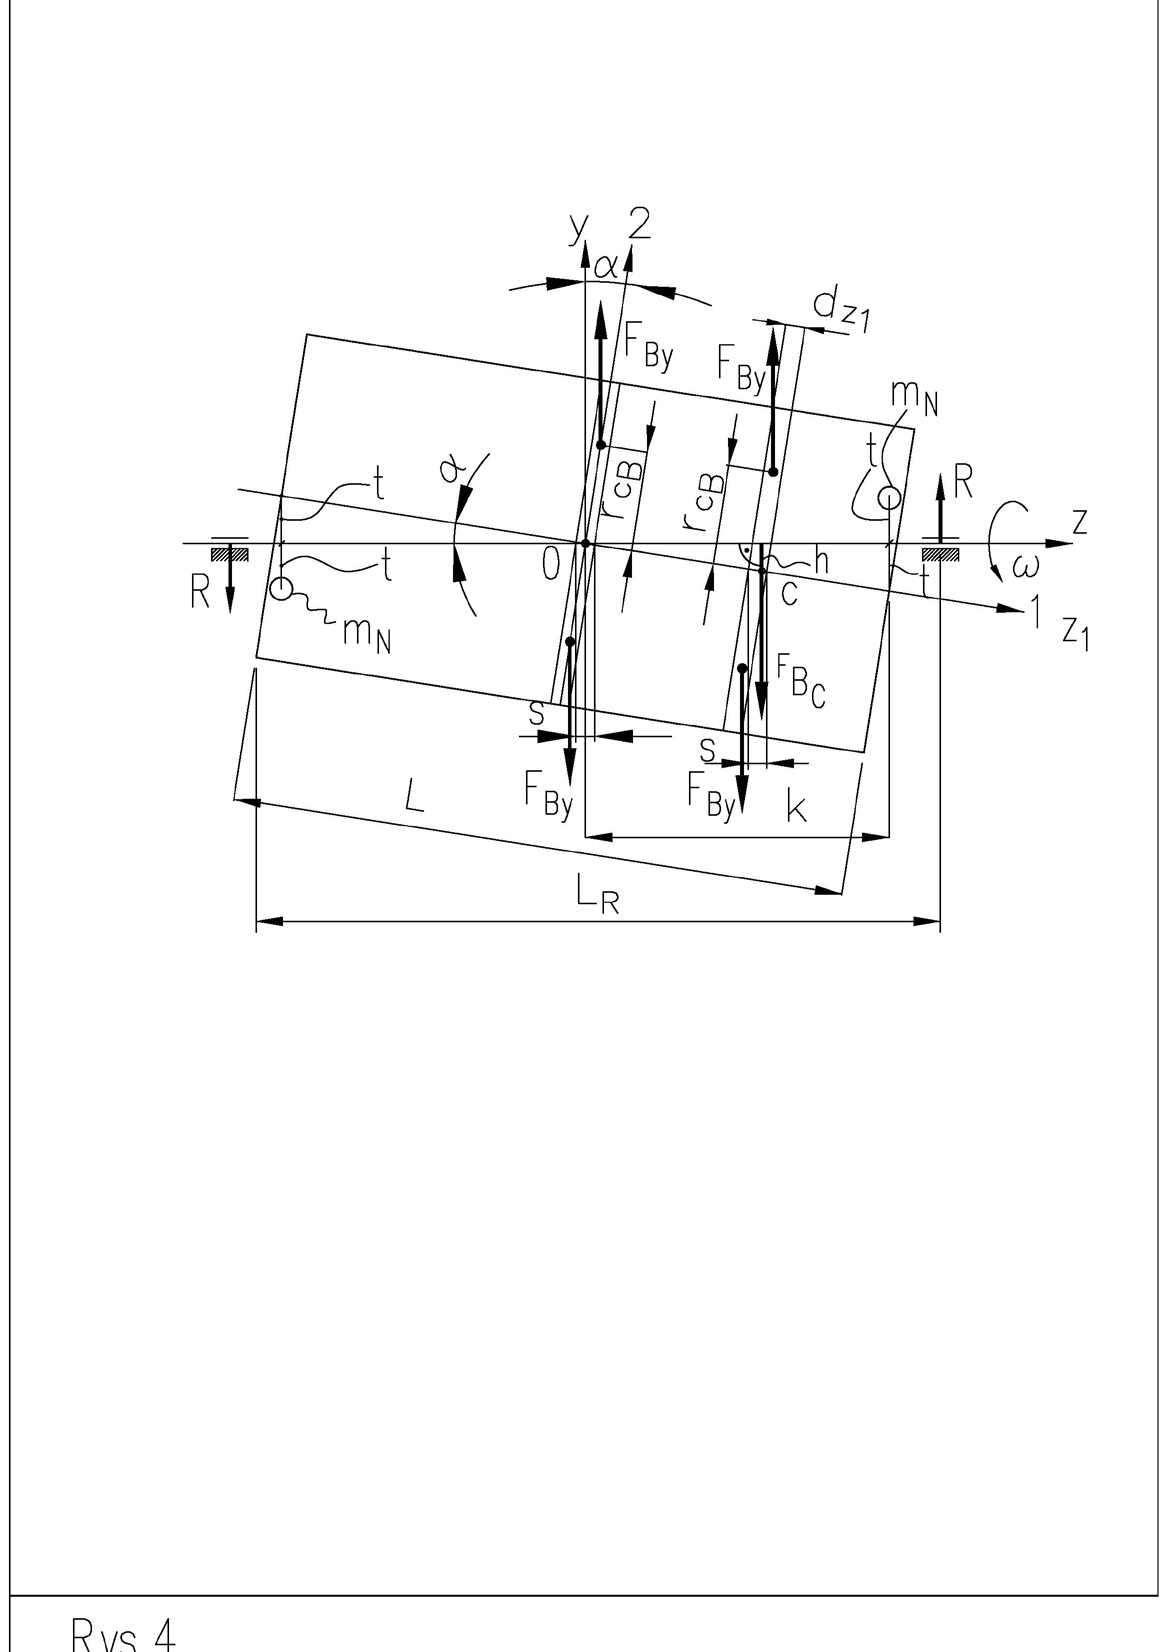
Les axes d’inertie principaux et centraux de la figure 4 sont nommés 1 et 2. Ils se coupent au centre de gravité c, ce qui donne lieu à un moment dû à des forces d’inertie non compensées.
Deux cas d’erreur de montage angulaire
Nous examinerons deux cas :
a) disque mince en rotation fixé à un axe avec une erreur angulaire, dont l’épaisseur est à négliger
b) rotor en rotation, de longueur L, fixé dans des paliers de sorte que son axe d’inertie principal et central coupe l’axe de rotation au centre de masse. Si nous supposons que le disque a une masse m et un diamètre D et qu’il est fixé sur un arbre sans masse présentant un faux-rond axial W, il est soumis à un couple de forces d’inertie.
# where:
$ Et exerce un effet de redressement sur le flasque.
Il s’agit de la force résultante exercée par une moitié du disque. Elle remplace l’ensemble des forces d’inertie présentes sur une moitié du disque. Les amplitudes des forces étant directement proportionnelles à la distance à l’axe de rotation, la position de la résultante d’une moitié du disque ne coïncide pas avec le centre de masse de cette moitié.
Rappelons au passage que le centre de gravité d’une moitié du disque se situe à une distance de 0,2122D du diamètre qui partage le disque en deux moitiés.
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 La force est appliquée à une distance de :
.
Le moment de redressement du disque est : .
Le moment induit des forces de réaction dans les appuis de l’arbre :
La force dans l’appui est donc :
Le rotor de longueur L est fixé dans des paliers de sorte que son axe d’inertie principal et central 1 coupe l’axe de rotation, au centre de masse c, sous un angle α. L’erreur de montage peut également être mesurée sous la forme du faux-rond radial W de part et d’autre du rotor. Dans ce cas, les faux-ronds ont des valeurs égales (et leurs maxima sont décalés angulairement de 180° l’un par rapport à l’autre).
= /, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H /I .
.
𝑅𝑅= # Le rotor est sollicité par un moment dû aux forces d’inertie non compensées.
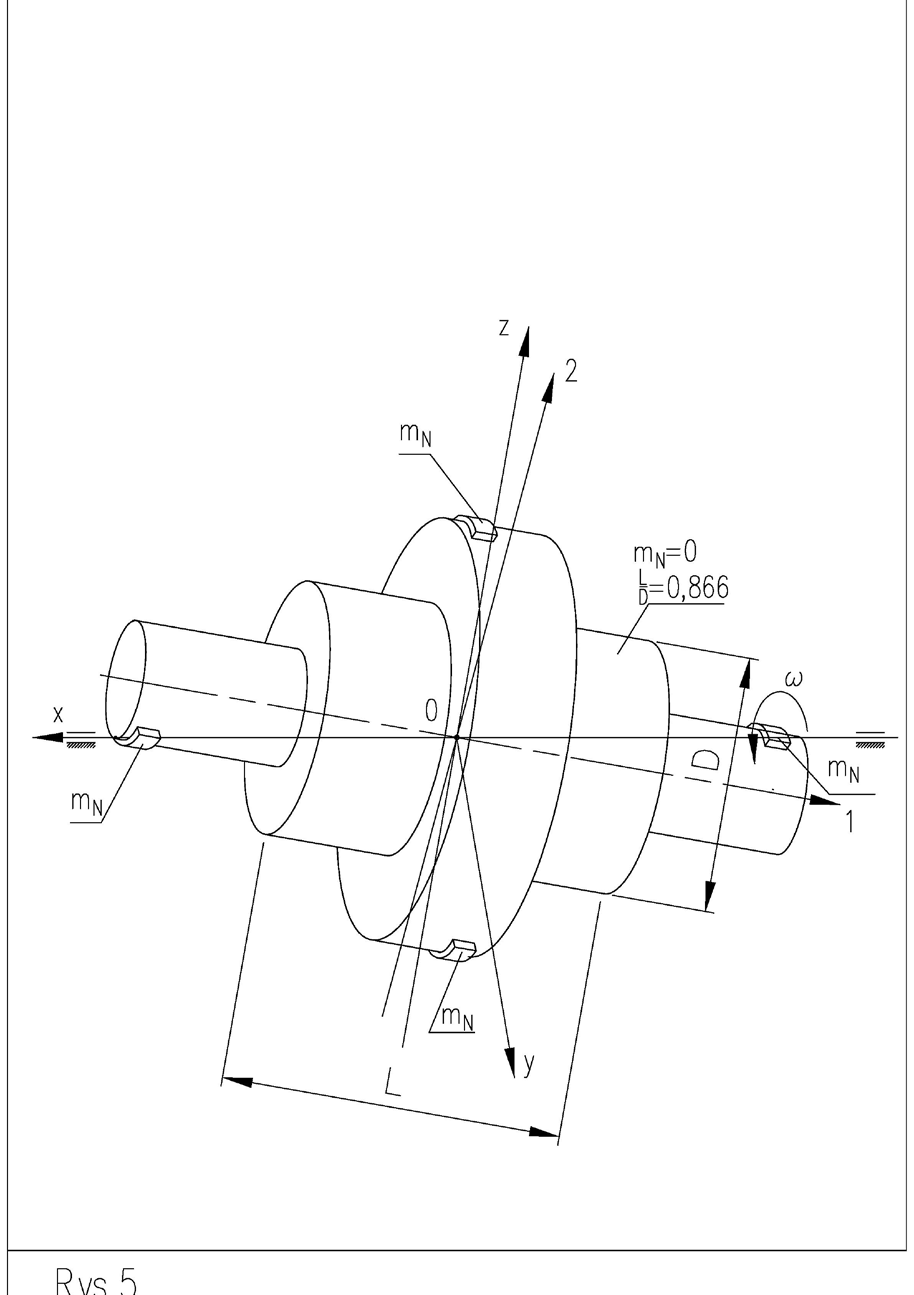
Vous pouvez calculer ces forces, par exemple, en imaginant que le rotor se compose de plusieurs disques, comme sur la figure 4. La sollicitation du disque central est décrite sur la figure 5. Chacun des autres disques est en outre sollicité par un moment issu de la force résultant de la position excentrée de son centre de gravité, , par rapport à l’axe de rotation. En tenant compte des deux composantes, la valeur du moment peut être calculée à partir de l’équation obtenue en additionnant les composantes de sollicitation décrites ci-dessus :
𝑀𝑀+ = 𝑚𝑚𝜔𝜔" sin 𝛼𝛼cos 𝛼𝛼H Où : m – masse [kg], D – diamètre du rotor [m], L – longueur [m], ω – fréquence résultant de la rotation du rotor .
Dans l’équation ci-dessus, on constate que, pour une valeur donnée de D et de L, quelle que soit la valeur du faux-rond radial aux extrémités de l’arbre, le couple de l’ensemble du rotor est nul.
Vérifions cette condition, pour laquelle aucun couple n’apparaît :
𝐿𝐿= √3 Notons également que, pour un rapport longueur/diamètre du rotor , le signe du balourd induit par le couple change.
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
𝑀𝑀+]𝑚𝑚 !,#)"^ = 2𝑀𝑀+]𝑚𝑚 !,#^ = 1 La comparaison du couple total de l’équation (4) avec l’expression ci-dessus permet de déterminer leurs masses sans dépendre de la valeur de l’angle :
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚 !𝜔𝜔« 𝐿𝐿 » sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷« − # » 𝐿𝐿 »I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
Masses de correction et forces d’appui
Il est utile, en pratique, de comparer le moment dû à la force d’inertie, provoquée par la fixation de la masse de correction aux extrémités du rotor, sur son diamètre, avec le moment déterminé dans l’équation (4) :
𝑚𝑚 !𝜔𝜔« 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔 » sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷« −1 12 𝐿𝐿 »` (5), où le membre de gauche de l’équation est la force d’inertie issue de calculée à partir de la définition de .
La masse d’une masse de correction unique est donc :
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 Si la distance entre les masses est L et que les masses sont placées sur le rayon D/2, le balourd de moment sera, par définition :
𝑁𝑁"(9$ = 𝑚𝑚 !
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷« −1 12 𝐿𝐿 »` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚"].
Comme l’angle α prend de petites valeurs, on peut admettre avec une précision suffisante que :
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟𝑟], cos 𝛼𝛼= 1 La relation se simplifie comme suit :
𝑚𝑚 ! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷« −1 12 𝐿𝐿 »` [𝑘𝑘𝑘𝑘], 𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟], 𝐷𝐷, 𝐿𝐿→[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
où :
Il est également utile de déterminer la valeur de la force qui s’exerce dans les deux appuis du rotor, en recourant à l’équilibre des moments de force issus des réactions d’appui et déterminés dans l’équation (4) :
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔« sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷 » −1 12 𝐿𝐿 »`.
La force dans l’appui est donc :
𝑅𝑅= 1 𝑚𝑚𝜔𝜔« sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷 » −1 12 𝐿𝐿« ` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠 » e →[𝑁𝑁] 𝐿𝐿4 ou, après simplification :
𝑅𝑅= 1 𝑚𝑚𝜔𝜔« 𝛼𝛼_ 1 16 𝐷𝐷 » −1 12 𝐿𝐿 »`, 𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟], , 𝐷𝐷, 𝐿𝐿4 →[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
Où :
Les forces dans les deux appuis, dues au couple généré sur le rotor, ont les mêmes valeurs quelle que soit la position du rotor entre les appuis.
À partir des valeurs des forces déterminées, il est possible de calculer les masses des masses de correction qui, placées sur la largeur des appuis, doivent tourner avec le rotor sur le rayon / " :
𝑚𝑚 :9′ = 2𝑅𝑅 𝜔𝜔"𝐷𝐷= 2 𝐿𝐿4, Si la distance entre les masses est , le balourd de moment sera :
𝑁𝑁”;<= = 𝑚𝑚:9′
Résumé
- Le balourd peut être considéré comme une charge extérieure, c’est-à-dire une sollicitation du rotor pendant la rotation. Cette sollicitation comporte des composantes statiques, sous la forme de forces centrifuges, et dynamiques, sous la forme d’un couple, agissant dans le plan contenant l’axe de rotation.
- Le balourd d’un rotor rigide peut comprendre les deux composantes de balourd ci-dessus. Le balourd d’un rotor flexible contient en outre un balourd réparti sur toute la longueur du rotor, résultant de la flèche, et se construit à partir du produit de la masse linéique du rotor par sa distance à l’axe de rotation. La flèche peut être spatiale.
- Le balourd d’un rotor rigide ne dépend pas de la vitesse de rotation du rotor.
- 𝑚𝑚 :9’𝜔𝜔« 𝐷𝐷 2 = 𝑅𝑅, 𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷 » −1 12 𝐿𝐿« ` f𝑘𝑘𝑘𝑘∙𝑚𝑚 »
- 𝑚𝑚" g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷« −1 12 𝐿𝐿 »` [𝑘𝑘𝑘𝑘∙𝑚𝑚 »].
- Le balourd d’un rotor flexible dépend de la vitesse.
- Le balourd d’un rotor rigide peut être représenté par le vecteur principal et le moment principal de balourd, ou par deux vecteurs de balourd, c’est-à-dire des forces d’inertie, décalés l’un par rapport à l’autre sur la longueur du rotor, de longueurs différentes et agissant dans des directions différentes.
- Le balourd statique se mesure généralement en ou Il résulte du produit de la masse excédentaire concentrée en un point, situé à une distance r de l’axe de rotation.
- 𝑚𝑚!,
- Le balourd de moment se mesure généralement en ou , car il est formé par des paires de balourds statiques réparties sur la longueur du rotor.
- / > 0,866,
- Pour un rapport longueur/diamètre de , le moment change de sens d’action : il ne redresse plus, il accroît le balourd de moment. Dr Mirosław Malec, ingénieur, ancien président de Przedsiębiorstwo Cimat Sp. z o.o.
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚« ]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚 »],



