
Pojem nevyváženosti se vztahuje na tuhé i poddajné rotory. U tuhého rotoru je počáteční nevyváženost konstantní v celém rozsahu změn otáček. U poddajného rotoru je proměnná a závisí na otáčkách.
U tuhého rotoru jsou složky nevyváženosti následující:
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) dvojice nekompenzovaných prvků materiálu rotoru umístěných na stanoveném poloměru vzhledem k ose otáčení, které vytvářejí krouticí moment v rovině obsahující osu otáčení.
V počáteční nevyváženosti může kromě složek přítomných u tuhých rotorů existovat také počáteční průhyb, jehož poloměr je konstantní v celém rozsahu otáček.
U poddajného rotoru jsou složky nevyváženosti následující:
a) obě dříve uvedené složky,
b) vyplývající z průhybu v závislosti na okamžitých otáčkách, a tedy na vzdálenosti jednotlivých délkových úseků rotoru od osy otáčení.
Nevyváženost jako stav a jako fyzikální veličina
Nevyváženost lze chápat jako stav nebo jako fyzikální veličinu odvozenou z jednotek SI. Nevyvážený stav se chápe jako druh zatížení silami a momenty u mechanické soustavy v rotačním pohybu. Zatížení přímo způsobuje takové rozložení hmotnosti rotoru kolem skutečné osy otáčení, které vyvolává proměnlivé síly v podpěrách (jež pro rotor představují vazby) a způsobuje dodatečný ohyb rotorů. Zatěžující stav má definované charakteristiky a ovlivňuje chování této soustavy. Znakem nevyváženosti je přítomnost pouze sil, pouze momentů nebo směsi obou fyzikálních veličin. Rovněž způsobuje, že rotor získává určité dynamické parametry, například ty, které souvisejí s první vlastní formou pohybu tuhého rotoru nebo s průhybem poddajného rotoru.
Při analýze stavu nevyváženosti z hlediska kinetostatiky zjišťujeme, že ji lze určit dvěma způsoby:
a) pomocí hlavních vektorů vztažených k těžišti rotoru nebo jinému zvolenému bodu, a to určením hlavního vektoru síly a hlavního vektoru momentu z nevyváženosti;
b) nebo pomocí dvou silových vektorů, které se liší hodnotou i směrem a leží ve dvou rovinách vzdálených od sebe podél osy otáčení.
Hlavní vektor síly je invariantem stavu nevyváženosti, zatímco velikost a směr hlavního momentu závisejí na volbě vztažného bodu. Velikosti a směry dvou sil působících ve dvou měřicích rovinách závisejí na poloze těchto rovin.
Přehled terminologie nevyváženosti
Přezkoumání terminologie nevyváženosti Nevyváženost jako fyzikální veličina je součinem hmotnosti a vzdálenosti od osy otáčení. Níže uvádíme přehled různých pojmů souvisejících s nevyvážeností a jejich definice.
• Vektor nevyváženosti: vektor, jehož délka odpovídá velikosti nevyváženosti a jehož směr působení je shodný s úhlovou polohou nevyvážené hmoty.
𝑁𝑁"#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • Velikost nevyváženosti: nevyváženost vyjádřená bez ohledu na úhel působení jako součin nevyvážené hmoty a vzdálenosti jejího těžiště od skutečné osy otáčení.
𝑁𝑁" = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚! [𝑔𝑔] • Hmotnost nevyváženosti: hmotnost, označená , která je myšleně upevněna v určitém poloměru (smluvní hmotnost) na rotoru tak, že její hodnota vynásobená druhou mocninou frekvence otáčení a poloměrem udává hodnotu síly od nevyváženosti.
• Hlavní vektor nevyváženosti: vzniká geometrickým součtem všech jednotkových sil od nevyváženosti působících po celé délce rotoru. Vektor je roven součinu hmotnosti rotoru a výstřednosti jeho těžiště. Je kolmý k ose rotoru a prochází jeho těžištěm nebo jiným zvoleným bodem na ose otáčení.
• Moment nevyváženosti: vektorový součin nevyváženosti a ramene jejího působení . Vektor je kolmý k rovině určené osou rotoru a vektorem nevyváženosti. Velikost vektoru nevyváženosti je rovna součinu hodnoty nevyváženosti a vzdálenosti vektoru nevyváženosti od roviny kolmé k ose, vůči které se moment počítá.
[𝑔𝑔𝑚𝑚𝑚𝑚"] • Hlavní moment nevyváženosti: geometrický součet všech momentů nevyváženosti vypočtených vzhledem k těžišti rotoru nebo jinému zvolenému bodu. Tento vektor je zároveň kolmý na hlavní centrální osu setrvačnosti rotoru.
• Statická nevyváženost: stav nevyváženosti, při kterém jsou skutečná osa otáčení a hlavní centrální osa setrvačnosti rotoru rovnoběžné. Těžiště rotoru (střed hmotnosti) je vzhledem ke skutečné ose otáčení umístěno excentricky. Při statické nevyváženosti je hlavní vektor momentu nulový a hlavní vektor síly má konečnou hodnotu.
• Momentová nevyváženost: stav nevyváženosti, při kterém se skutečná osa otáčení a hlavní centrální osa setrvačnosti protínají pod určitým úhlem v těžišti rotoru. Při takové nevyváženosti je hlavní vektor síly nulový a hlavní moment má konečnou hodnotu. Těžiště leží na skutečné ose otáčení.
• Kvazistatická nevyváženost: stav nevyváženosti, při kterém se hlavní centrální osa setrvačnosti protíná se skutečnou osou otáčení mimo těžiště. Zároveň stále platí podmínka kolmosti hlavního vektoru momentu k rovině určené oběma uvedenými osami.
• Dynamická nevyváženost tuhého rotoru: obvykle se označuje jako stav nevyváženosti, který obsahuje složku silovou i momentovou. Při ní jsou skutečná osa otáčení a hlavní centrální osa setrvačnosti vůči sobě šikmé. Pokud je nevyváženost znázorněna hlavním vektorem a hlavním momentem působícími v těžišti rotoru, jsou oba vektory k sobě skloněny pod určitým úhlem. Pokud je nevyváženost znázorněna dvěma silovými vektory umístěnými ve dvou korekčních rovinách, které jsou od sebe vzdáleny po délce rotoru, mají tyto vektory různou délku a působí pod různými úhly.
• Počáteční nevyváženost tuhého rotoru: stav nevyváženosti, který na rotoru existuje před vyvažováním. Může zahrnovat silovou i momentovou složku nevyváženosti.
• Přípustná zbytková nevyváženost: stav nevyváženosti, který na rotoru existuje po vyvažování a splňuje konstrukční podmínky rotoru.
Složky nevyváženosti jako budicí síly působící na rotor
Složky nevyváženosti vytvářejí síly, které na rotor působí jako budicí. Tuhý rotor neukazuje, kde po své délce a pod jakým úhlem se síly vytvářejí. Lze usoudit, že pozorované chování rotoru při otáčení je důsledkem působení součtu všech složkových sil od nevyváženosti. Je tomu tak proto, že rotor je tuhý a na celé zatížení reaguje přímočarým pohybem těžiště a otáčením kolem tohoto těžiště. Pro vyvažování je třeba vytvořit odpovídající model nevyváženého rotoru. Model by měl být slučitelný s metodou vyvažování.
Chceme-li při vyvažování odstranit nebo minimalizovat výše uvedené složky nevyváženosti, je nutné zvolit dvě korekční roviny. Ty by měly být umístěny co nejdále od sebe po délce rotoru. Dvě roviny umožňují měnit nejen sílu, ale také moment síly.
Závislost nevyváženosti tuhého rotoru na otáčkách
Nevyváženost tuhého rotoru se při změně otáček nemění. Po změně míst uložení se může změnit, pokud rotor vykazuje trvalý průhyb nebo pokud má hřídel rotoru mezi svými úseky radiální házení. K tomu může dojít například tehdy, když nebyla obrobena na jedno upnutí.
Při vyvažování tuhých rotorů nehraje roli, že neznáme rozložení nevyváženosti podél osy otáčení. Vyvažovací stroj, který měří nevyváženost tuhého rotoru, vypočítá dvě „výslednice“, jejichž hodnoty a směry závisejí jak na všech neidentifikovaných silách působících v různých rovinách kolmých k ose rotoru, tak na poloze korekčních rovin zvolených pro měření a korekci podél této osy. Vypočtené hodnoty nevyváženosti se se změnou otáček nemění ani velikostí, ani směrem, ačkoli údaje vyvažovacího stroje se obvykle mění. Stálost výsledků výpočtu zajišťuje použití kalibračních koeficientů, které odpovídají zvoleným otáčkám a zvoleným polohám korekčních rovin.
Vypočtené hodnoty nevyváženosti se se změnou otáček nemění ani velikostí, ani směrem, ačkoli údaje vyvažovacího stroje se obvykle mění. Stálost výsledků výpočtu zajišťuje použití kalibračních koeficientů, které odpovídají zvoleným otáčkám a zvoleným polohám korekčních rovin. Při určování těchto koeficientů hrají důležitou roli dynamické vlastnosti rotoru, tedy velikost jeho hmotnosti a její ideálně vykompenzované rozložení po délce. Lze jen dodat, že buzení při různých otáčkách je odlišné, protože součet dílčích pohybů podle první a druhé vlastní tvaru vibrací se u nadkritických vyvažovacích strojů liší. Podpůrné vibrační systémy tam tvoří neznámé množství hmoty zahrnující rotor, podpěrné prvky a dokonce i části lože stroje. Ty lze nazývat náhradními hmotami.
Tyto hmoty neidentifikujeme a nelze je snadno určit.
U podkritických vyvažovacích strojů se údaje mění také bez ohledu na stálost nevyváženosti, změní-li se měřicí otáčky a polohy měřicích rovin. Změnu polohy korekčních rovin stroj zohlední automaticky, a to zadáním údajů o nových polohách těchto rovin po délce rotoru z klávesnice měřicího modulu. Kalibrační koeficienty jsou zde sestaveny jinak. Na dynamických vlastnostech rotoru totiž nezávisejí. Závisejí pouze přímo úměrně na otáčkách (lze je tedy snadno spočítat). Pro výpočet nevyváženosti se používají geometrické závislosti rotoru a umístění jeho podpěr v souladu s principy kinetostatiky.
Vyvažování poddajného rotoru
Poddajný rotor vyvážený při určitých otáčkách není vyvážen při žádných jiných otáčkách. Nabízí se otázka: lze poddajný rotor vyvážit na nulu? Odpověď zní, že vyvážit na nulu nelze, ale je možné prakticky minimalizovat vliv nevyváženosti na průhyby tak, aby při používaných otáčkách nevznikly průhyby větší, než jsou považovány za přijatelné. V praxi je rozhodující minimalizovat první dvě (ve zvláštních případech tři) formy průhybů. S rostoucími otáčkami se projevuje vliv složek nevyváženosti (včetně statické, momentové a smíšené nevyváženosti) na průhyb. Každá z těchto složek vyvolává rezonanci při určitých otáčkách.
Rozdělení do dvou korekčních rovin
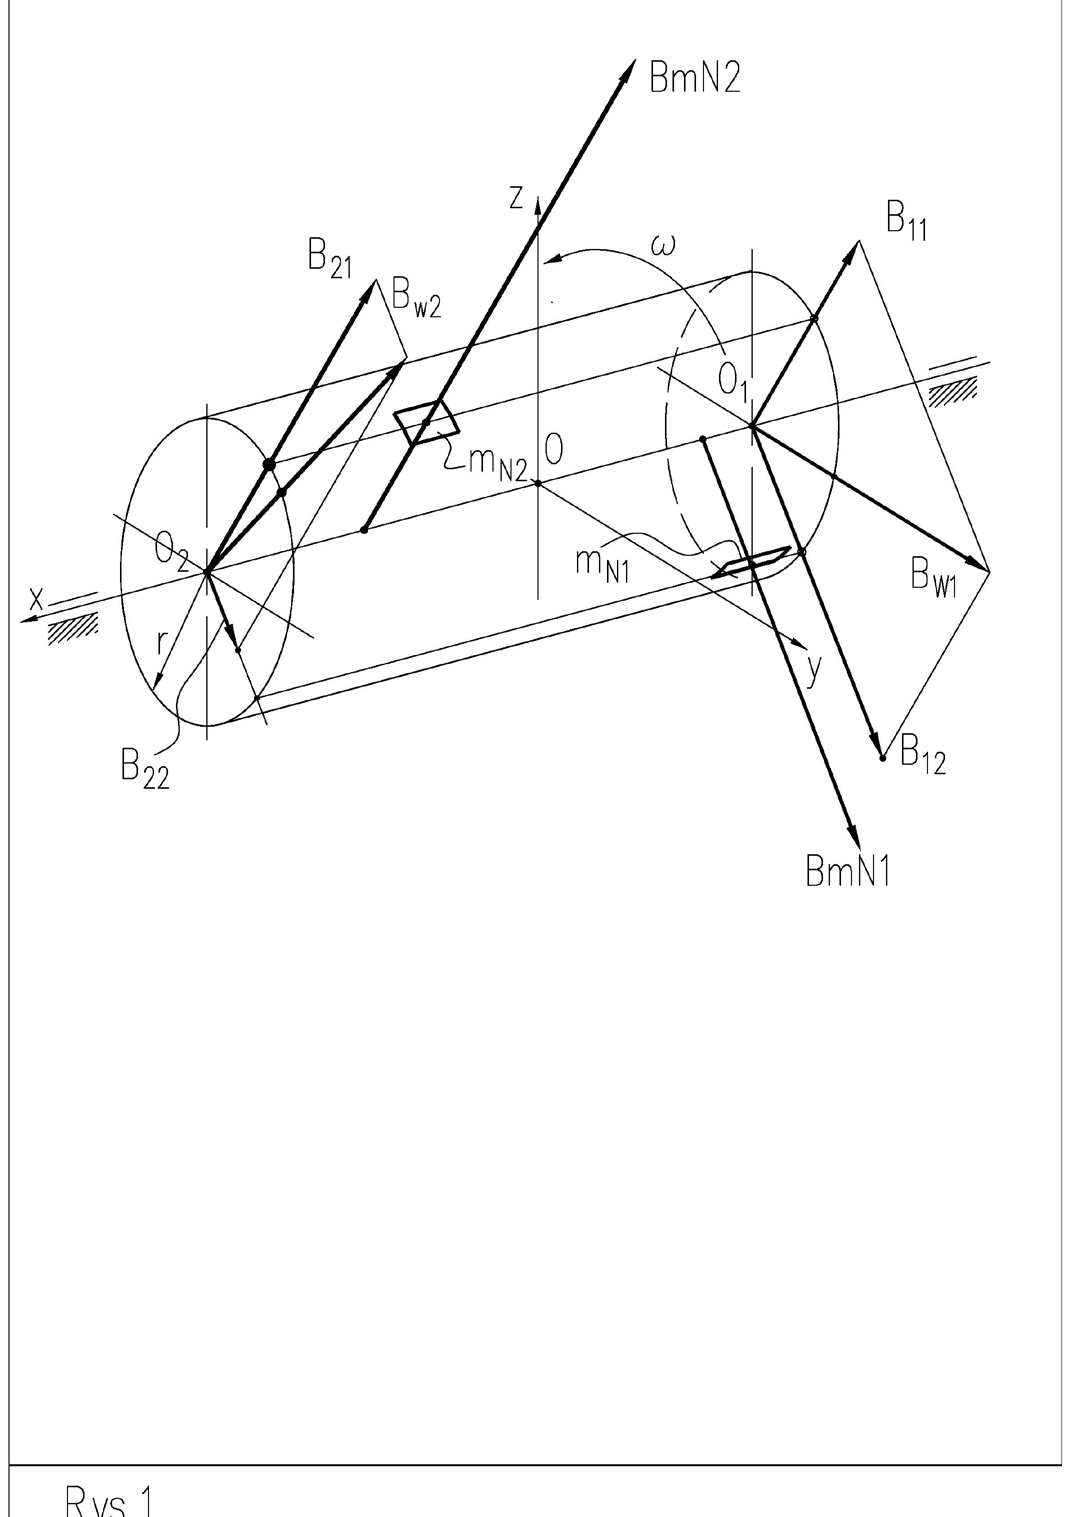
Obrázek 1 znázorňuje redundantní závaží s hmotnostmi, která se nacházejí na libovolných pobočkách rotoru. Způsobují, že rotor je zatížen setrvačnými silami. Takových závaží generujících setrvačné síly z nevyvážeností může být libovolný počet. Tento počet ani pobočky závaží nebudou při identifikaci známy.
U tuhého rotoru se každá setrvačná síla nahrazuje dvěma silami působícími v obou korekčních rovinách. Na obrázku jde například o síly a vztahující se k zatížení . Ostatní síly se nahrazují stejným způsobem.
Rozklad síly na dvě složky vychází z principů kinetostatiky (lze jej provést řešením soustavy dvou statických rovnic: součtu sil ve směru jejich působení a součtu momentů vůči například jedné z korekčních rovin). Předpokládejme, že v obou korekčních rovinách působí tolik silových složek, kolik je na rotoru nadbytečných hmot. V každé rovině se složkové síly zvlášť sčítají na výslednice. Při vyvažování stačí přidat na každou stranu rotoru jedno závaží (ve formě korekčních závaží) jako protizávaží, které vyvolává proti výslednicím opačné setrvačné síly. Pokud je součet výsledných a korekčních sil blízký nule, je rotor vyvážen. V praxi zbytková 𝑚𝑚!"
𝐵𝐵$!# 𝐵𝐵$!"
𝐵𝐵## 𝐵𝐵"# 𝑚𝑚!# nevyváženost zůstává. Aby bylo vyvažování možné považovat za účinné, musí být zbytková nevyváženost menší než přípustná.
Toto je základní způsob, jak vyjádřit silové působení nevyváženosti na rotor.
Hlavní vektor a hlavní moment
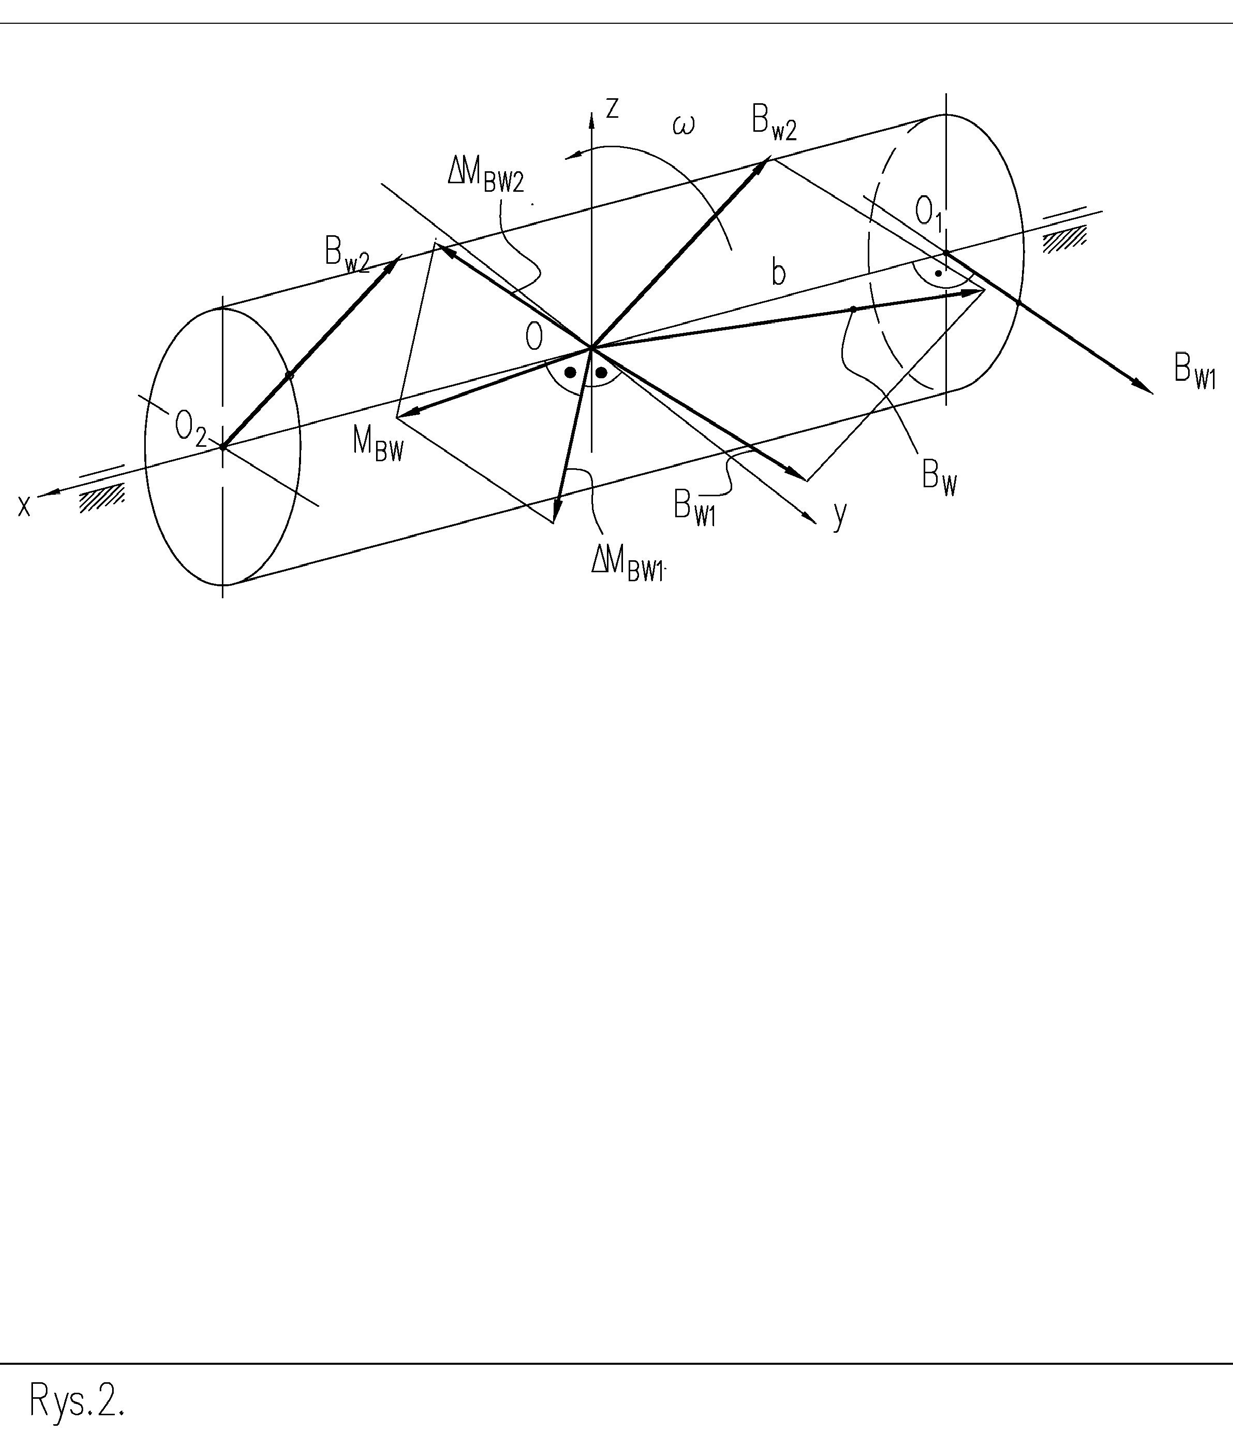
Obrázek 2 znázorňuje stejnou nevyváženost, avšak ve formě takzvaného hlavního vektoru a hlavního momentu nevyváženosti. V tomto případě jsou výstupem vektory výsledných sil určené v obou korekčních rovinách a .
𝐵𝐵%# 𝐵𝐵%"
Po rovnoběžném posunutí obou vektorů do společného bodu, například do těžiště, se z nich získá výslednice. Její směr a velikost nezávisí na poloze bodu po délce rotoru. Výsledná síla od nevyváženosti je tedy invariantní zatížení.
𝐵𝐵% Přesunutí je třeba provést tak, aby zatížení rotoru bylo před přesunutím i po něm stejné. Aby se vyrovnal účinek přesunuté síly na rotor, musí být rotor zatížen dodatečným momentem síly. Protože se síla snaží otáčet rotorem kolem osy procházející bodem 0, musí se moment snažit otáčet rotorem stejným způsobem. Hodnota se odvodí z vektorového součinu . . Směr vektoru momentu je kolmý k rovině, v níž leží oba vektory, a jeho smysl se určuje podle pravidla pravotočivého šroubu.
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ Hlavní moment má zde dvě složky odvozené z posunutí dvou sil. Zvolíte-li jiný bod ležící na geometrické ose, složky momentu se změní. Hlavní moment nevyváženosti není invariantem zatížení.
Nevyváženost jako statický moment korekčního závaží
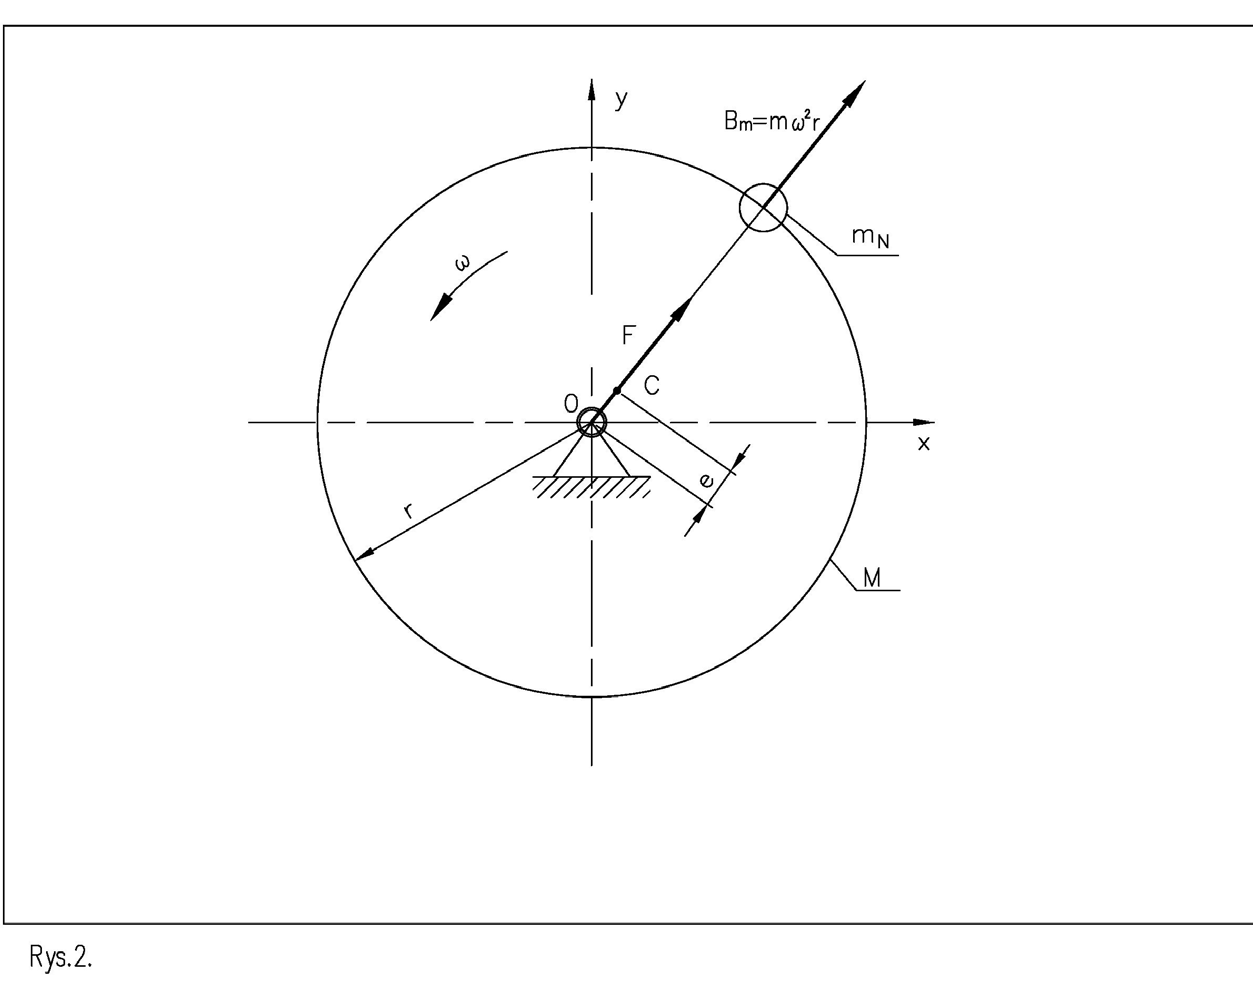
Nevyváženost jako fyzikální veličina je statický moment korekčního zatížení. Jinými slovy jde o součin přebytečné hmoty a vzdálenosti těžiště této hmoty od skutečné osy otáčení. Jak před vyvažováním, tak po něm neznáme polohy odchylek od kruhovitosti. Předpokládá se, že jakákoli odchylka od kruhovitosti má podobu přebytečné hmoty usazené na okraji kotouče nebo na průměru hřídele rotoru.
𝑚𝑚!
𝑚𝑚!
𝑁𝑁" = 𝑚𝑚! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] Statická nevyváženost kotouče je:
.
Posunutí těžiště 𝑒𝑒= ()$! ≅ $!∙’ $!∙’ je:
( [m] Tato hodnota se vypočítá z rovnováhy statických momentů nadbytečné hmotnosti umístěné na poloměru rotoru (r) a celkové hmotnosti na výstřednosti (e).
Osy setrvačnosti a elipsoid setrvačnosti
K analýze a výpočtu pohybu rotoru, který má hmotnost, byly zavedeny pojmy os setrvačnosti, hmotnostních momentů setrvačnosti a elipsoidu setrvačnosti. Elipsoid setrvačnosti se konstruuje pomocí tří os, které jsou navzájem kolmé. Takzvané hmotnostní momenty setrvačnosti, které popisují rozložení hmotnosti rotoru, se počítají v každém směru. Ze všech poloh působících v libovolném směru rozlišujeme osy setrvačnosti působící v určitých směrech. Jsou to osy, které jsou současně hlavní a centrální, a osy pouze hlavní.
Hlavní osy mají vzhledem k rotoru takový směr, že hmotnostní momenty setrvačnosti nabývají extrémních hodnot. Pokud navíc procházejí těžištěm, nazývají se hlavní centrální. Součet hlavních a centrálních hodnot je vždy nejmenší (v důsledku sčítání momentů vyplývajícího ze Steinerovy věty). Nabývání extrémních hodnot momentů setrvačnosti znamená, že jeden moment má největší hodnotu (která se vždy počítá podle zvoleného postupu), další má nejmenší hodnotu, kterou lze spočítat, a třetí má hodnotu střední. Pokud se skutečná osa otáčení rotoru shoduje s jednou z hlavních centrálních os setrvačnosti, není rotor zatížen žádnými nevykompenzovanými setrvačnými silami.
Nevyváženost se na něm nevyskytuje. Všimněte si, že ve hlavních směrech (umístěných centrálně vzhledem k hmotě rotoru) má každá hmota ležící na jedné straně osy otáčení svůj protějšek přesně na opačné straně osy otáčení.
Pokud osa otáčení a hlavní centrální osa nejsou rovnoběžné, ale protínají se v těžišti, vzniká momentová nevyváženost. Pokud se protínají v jiném bodě nebo jsou vůči sobě mimoběžné, vzniká silová i momentová nevyváženost. Jsou-li rovnoběžné, vzniká pouze silová nevyváženost.
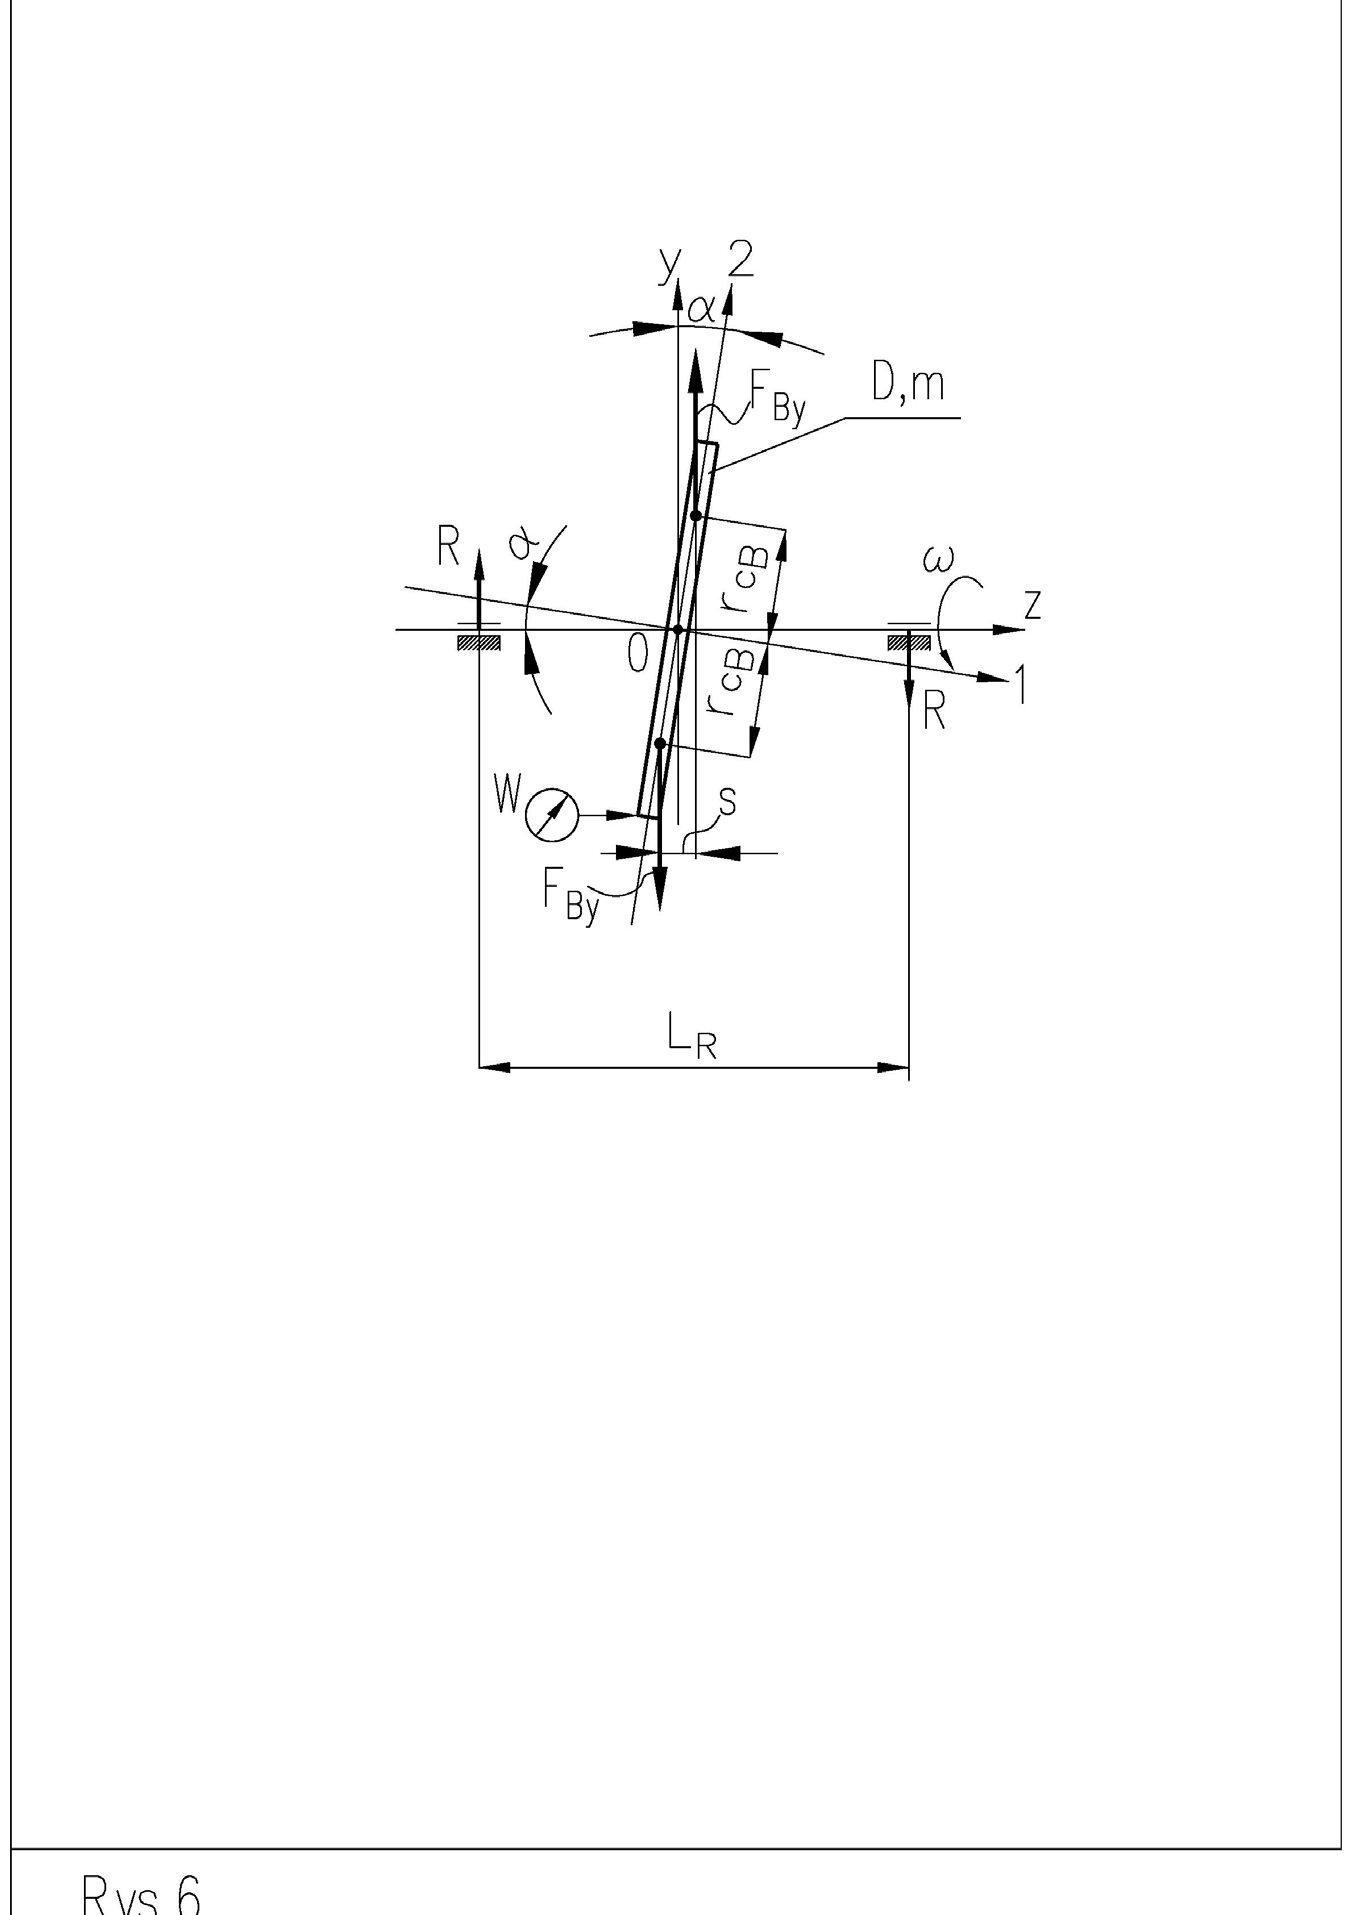
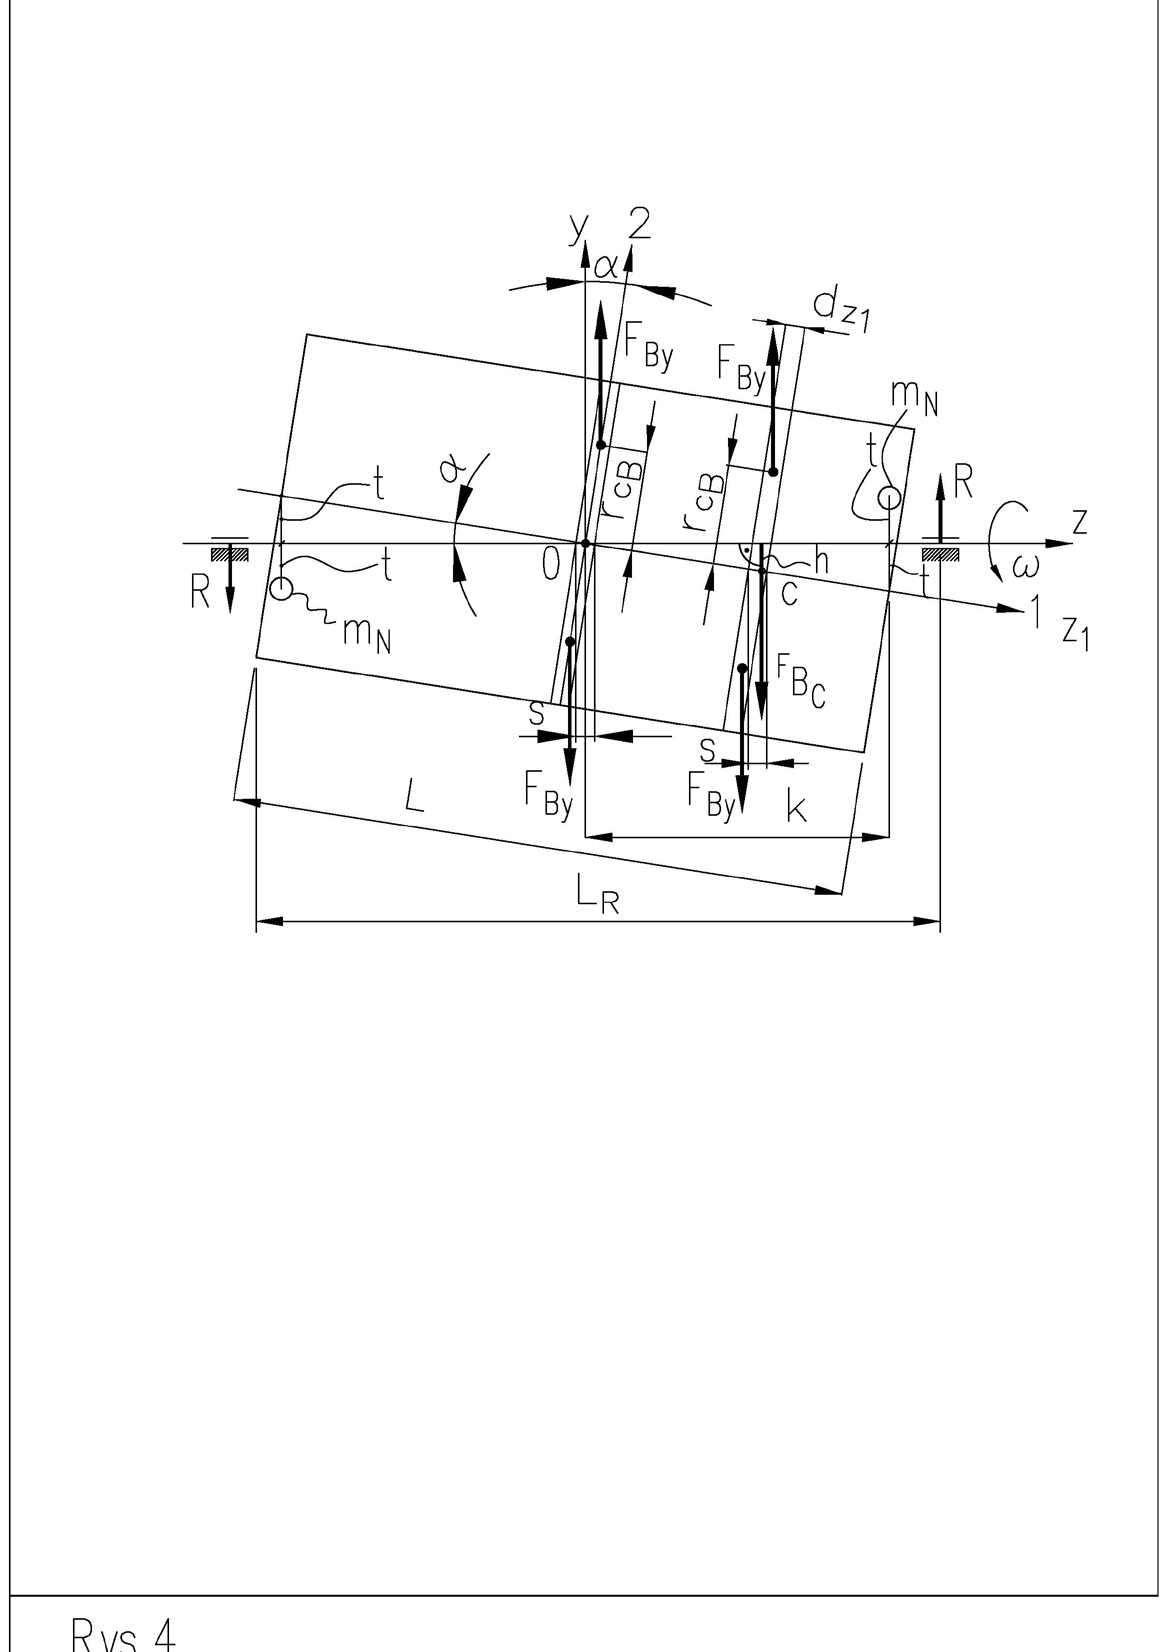
Hlavní centrální osy setrvačnosti na obrázku 4 jsou označeny 1 a 2. Protínají se v těžišti c, a proto vzniká moment od nevyrovnaných setrvačných sil.
Dva případy úhlové chyby montáže
Budeme uvažovat dva případy:
a) rotující tenký kotouč upevněný na ose s úhlovou chybou, jehož tloušťku lze zanedbat
b) rotující rotor o délce L, upevněný v ložiscích tak, že jeho hlavní centrální osa setrvačnosti protíná osu otáčení v bodě těžiště. Předpokládáme-li, že kotouč má hmotnost m a průměr D a je připevněn k nehmotné hřídeli s axiálním házením W, je jeho zatížením dvojice setrvačných sil.
# where:
$ A působí na kotouč vyrovnávacím účinkem.
Toto je výsledná síla z jedné poloviny kotouče. Nahrazuje všechny setrvačné síly působící na jednu polovinu kotouče. Protože jsou amplitudy sil přímo úměrné vzdálenosti od osy otáčení, nachází se působiště výslednice z jedné poloviny kotouče mimo těžiště této poloviny kotouče.
Připomeňme mimochodem, že těžiště jedné poloviny kotouče leží ve vzdálenosti 0,2122D od průměru, který kotouč dělí na dvě poloviny.
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 Síla působí ve vzdálenosti:
.
Vyrovnávací moment kotouče je: .
Moment vyvolá reakční síly v uloženích hřídele:
Síla v podpěře je tedy:
Rotor o délce L je upevněn v ložiscích tak, že jeho hlavní centrální osa setrvačnosti 1 protíná v těžišti c osu otáčení pod úhlem α. Chybu upnutí lze měřit také jako radiální házení W na obou stranách rotoru. V tomto případě mají házení stejné hodnoty (a maxima jsou vůči sobě úhlově posunuta o 180°).
= /, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H /I .
.
𝑅𝑅= # Rotor je zatížen momentem od nevykompenzovaných setrvačných sil.
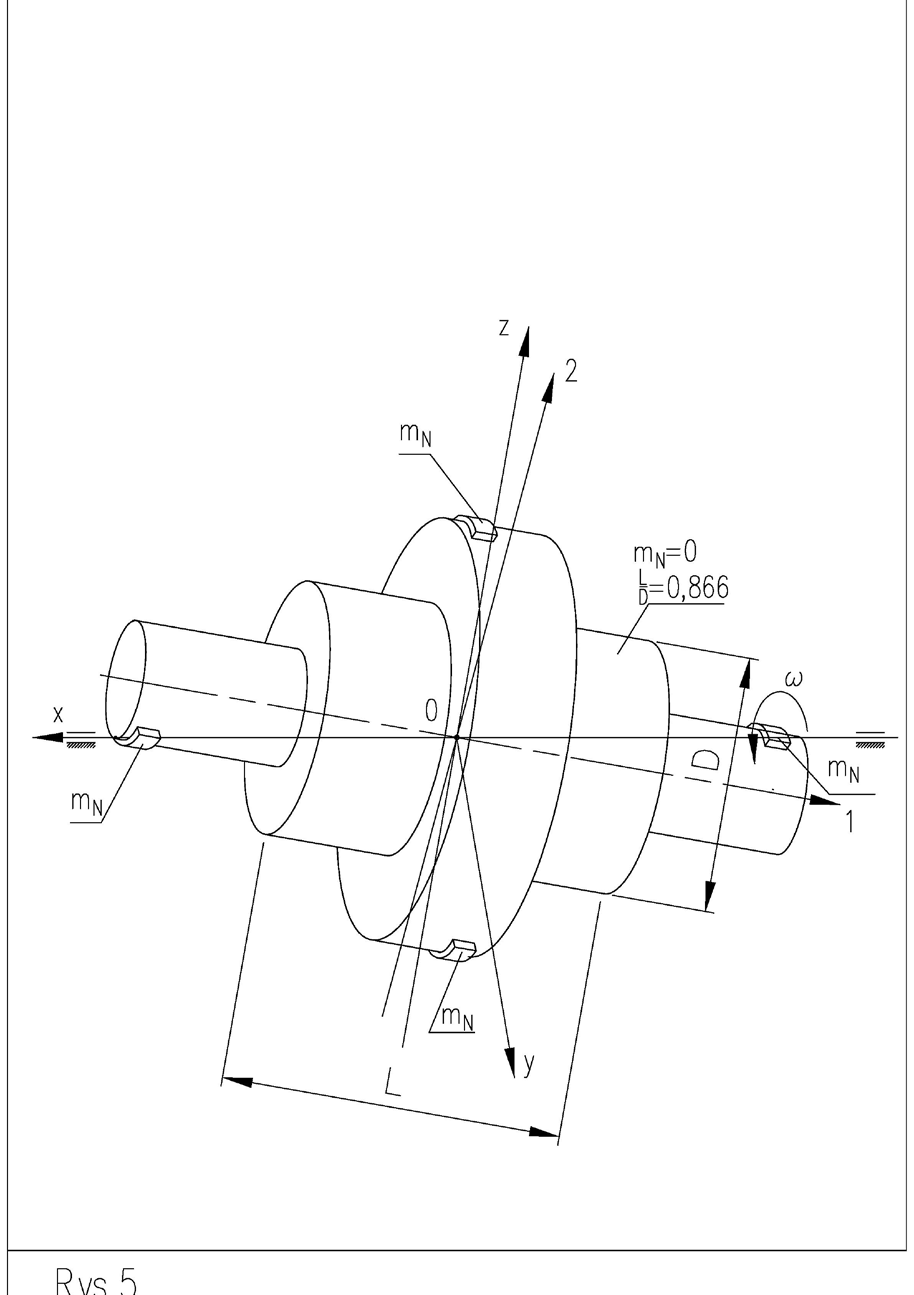
Tyto síly si můžete představit například tak, že rotor se skládá z několika kotoučů, jako na obrázku 4. Zatížení středního kotouče je popsáno na obrázku 5. Každý z těchto kotoučů je navíc zatížen momentem od síly, která vzniká excentrickou polohou jeho těžiště, , vzhledem k ose otáčení. Vezmeme-li v úvahu obě složky, lze hodnotu momentu vypočítat z rovnice vzniklé součtem výše popsaných složek zatížení:
𝑀𝑀+ = 𝑚𝑚𝜔𝜔" sin 𝛼𝛼cos 𝛼𝛼H Kde: m – hmotnost [kg], D – průměr rotoru [m], L – délka [m], ω – frekvence vyplývající z otáčení rotoru .
V uvedené rovnici vidíme, že pro určitou hodnotu D a L je krouticí moment celého rotoru nulový bez ohledu na velikost radiálního házení na koncích hřídele.
Ověřme podmínku, při které nevznikne žádný krouticí moment:
𝐿𝐿= √3 Všimněme si také, že při poměru délky rotoru k průměru se znaménko nevyváženosti vyvolané momentem mění.
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
𝑀𝑀+]𝑚𝑚!,#)"^ = 2𝑀𝑀+]𝑚𝑚!,#^ = 1 Porovnáním celkového momentu z rovnice (4) s uvedenými vztahy lze určit jejich hmotnosti bez závislosti na hodnotě úhlu :
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚!𝜔𝜔„𝐿𝐿“ sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷„ − #“ 𝐿𝐿“I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
Korekční závaží a podpěrné síly
Praktický význam má porovnání momentu od setrvačné síly, způsobené umístěním korekčního závaží na koncích rotoru, na jeho průměru, s momentem určeným v rovnici (4):
𝑚𝑚!𝜔𝜔„ 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔“ sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷„ −1 12 𝐿𝐿“` (5), kde levá strana rovnice představuje setrvačnou sílu z vypočtenou z definice .
Hmotnost jednoho korekčního závaží je tedy:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 Je-li vzdálenost mezi závažími L a závaží jsou umístěna na poloměru D/2, je momentová nevyváženost podle definice:
𝑁𝑁"(9$ = 𝑚𝑚!
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷„ −1 12 𝐿𝐿“` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚"].
Protože úhel α nabývá malých hodnot, lze s dostatečnou přesností předpokládat následující:
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟𝑟], cos 𝛼𝛼= 1 Vztah se zjednoduší na:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷„ −1 12 𝐿𝐿“` [𝑘𝑘𝑘𝑘], 𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟], 𝐷𝐷, 𝐿𝐿→[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
kde:
Prakticky je také užitečné určit velikost síly, která působí v obou podporách rotoru; k tomu využíváme rovnováhu momentů sil odvozenou z reakcí podpor a určenou v rovnici (4):
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔„ sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷“ −1 12 𝐿𝐿“`.
Síla v podpěře je tedy:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔„ sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷“ −1 12 𝐿𝐿„` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠“ e →[𝑁𝑁] 𝐿𝐿4 nebo po zjednodušení:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔„𝛼𝛼_ 1 16 𝐷𝐷“ −1 12 𝐿𝐿“`, 𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟], , 𝐷𝐷, 𝐿𝐿4 →[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
Kde:
Síly v obou podporách vyvolané momentem, který vzniká na rotoru, mají stejné hodnoty bez ohledu na polohu rotoru mezi podporami.
Pomocí určených hodnot sil lze stanovit hmotnosti korekčních závaží, která, umístěna na šířce podpěr, musí rotovat s rotorem na poloměru / “:
𝑚𝑚:9′ = 2𝑅𝑅 𝜔𝜔"𝐷𝐷= 2 𝐿𝐿4, Pokud je vzdálenost mezi závažími, bude momentová nevyváženost:
𝑁𝑁”;<= = 𝑚𝑚:9′
Shrnutí
- Nevyváženost lze chápat jako stav vnějšího zatížení, tedy buzení působícího na rotor během otáčení. Toto buzení má složky: statickou ve formě odstředivých sil a dynamickou ve formě krouticího momentu, působící v rovině obsahující osu otáčení.
- Nevyváženost tuhého rotoru může zahrnovat obě výše uvedené složky nevyváženosti. Nevyváženost poddajného rotoru navíc obsahuje nevyváženost rozloženou po celé délce rotoru, která vzniká průhybem a je tvořena součinem hmotnosti na jednotku délky rotoru a její vzdálenosti od osy otáčení. Průhyb může být prostorový.
- Nevyváženost tuhého rotoru nezávisí na otáčkách rotoru.
- 𝑚𝑚:9’𝜔𝜔„ 𝐷𝐷 2 = 𝑅𝑅, 𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷“ −1 12 𝐿𝐿„` f𝑘𝑘𝑘𝑘∙𝑚𝑚“
- 𝑚𝑚" g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷„ −1 12 𝐿𝐿“` [𝑘𝑘𝑘𝑘∙𝑚𝑚“].
- Nevyváženost poddajného rotoru závisí na otáčkách.
- Nevyváženost tuhého rotoru lze vyjádřit tzv. hlavním vektorem a hlavním momentem nevyváženosti nebo dvěma vektory nevyváženosti, respektive setrvačnými silami, které jsou vůči sobě posunuty po délce rotoru, mají různou velikost a působí v různých směrech.
- Statická nevyváženost se obvykle měří v nebo Je výsledkem součinu nadbytečné hmotnosti soustředěné v jednom bodě a její vzdálenosti r od osy otáčení.
- 𝑚𝑚!,
- Momentová nevyváženost se obvykle měří v nebo protože ji tvoří dvojice statických nevyvážeností rozložených po délce rotoru.
- / > 0,866,
- Při poměru délky k průměru mění moment směr působení z vzpřimujícího na zvětšující moment nevyváženosti. Dr. Mirosław Malec, Eng. Bývalý prezident společnosti Przedsiębiorstwo Cimat Sp. z o.o.
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚„]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚“],



