
Pojęcie niewyważenia dotyczy zarówno wirników sztywnych, jak i podatnych. W wirniku sztywnym niewyważenie początkowe jest stałe w całym zakresie zmian prędkości. W wirniku podatnym jest ono zmienne i zależy od prędkości obrotowej.
W przypadku wirnika sztywnego składowymi niewyważenia są:
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) pary niewyrównoważonych elementów materiału wirnika osadzonych na określonym promieniu względem osi obrotu, wytwarzające moment w płaszczyźnie zawierającej oś obrotu.
W niewyważeniu początkowym, oprócz składowych występujących w wirnikach sztywnych, może występować również ugięcie początkowe, którego promień jest stały w całym zakresie obrotów.
W przypadku wirnika podatnego składowymi niewyważenia są:
a) obie wcześniej wymienione składowe,
b) wynikające z ugięcia, zależnego od chwilowej prędkości obrotowej, a tym samym od odległości poszczególnych jednostkowych odcinków wirnika od osi obrotu.
Niewyważenie jako stan i jako wielkość fizyczna
Niewyważenie można rozpatrywać jako stan albo jako wielkość fizyczną wyprowadzoną z jednostek SI. Stan niewyważenia rozumiany jest jako rodzaj obciążenia siłami i momentami układu mechanicznego w ruchu obrotowym. Obciążenie to wynika bezpośrednio z takiego rozkładu masy wirnika wokół rzeczywistej osi obrotu, który wywołuje zmienne siły na podporach (będących więzami dla wirnika) i powoduje dodatkowe zginanie wirników. Stan obciążenia ma określone cechy i wpływa na zachowanie tego układu. Cechą niewyważenia jest występowanie wyłącznie sił, wyłącznie momentów albo mieszaniny obu tych wielkości fizycznych. Powoduje ono również, że wirnik uzyskuje określone parametry dynamiczne, takie jak te związane z pierwszą postacią drgań własnych wirnika sztywnego albo z ugięciem wirnika podatnego.
Analizując stan niewyważenia z punktu widzenia kinetostatyki, stwierdzamy, że można go określić na dwa sposoby:
a) za pomocą wektorów głównych zamocowanych w środku ciężkości wirnika lub w innym wybranym punkcie, poprzez wyznaczenie głównego wektora siły i głównego wektora momentu na podstawie niewyważenia;
b) lub za pomocą dwóch wektorów siły, różniących się wartością i kierunkiem, leżących w dwóch płaszczyznach oddalonych od siebie wzdłuż osi obrotu.
Główny wektor siły jest niezmiennikiem stanu niewyważenia, natomiast wartość i kierunek momentu głównego zależą od wyboru punktu odniesienia. Wartości i kierunki dwóch sił umieszczonych w dwóch płaszczyznach pomiarowych zależą od położenia tych płaszczyzn.
Przegląd terminologii dotyczącej niewyważenia
Przegląd terminologii dotyczącej niewyważenia Niewyważenie jako wielkość fizyczna jest iloczynem masy i odległości od osi obrotu. Poniżej omówiono różne pojęcia związane z niewyważeniem wraz z ich definicjami.
• Wektor niewyważenia: wektor, którego długość odpowiada wartości niewyważenia, a kierunek działania jest zgodny z położeniem kątowym niewyważonej masy.
𝑁𝑁”#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • Wartość niewyważenia: niewyważenie wyrażone ilościowo, bez uwzględniania kąta działania, jako iloczyn masy niewyważonej i odległości jej środka masy od rzeczywistej osi obrotu.
𝑁𝑁” = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚! [𝑔𝑔] • Masa niewyważenia: masa oznaczona symbolem , którą myślowo umieszcza się na określonym promieniu wirnika (masa umowna) w taki sposób, aby jej wartość pomnożona przez kwadrat częstotliwości obrotowej i przez promień dawała wartość siły pochodzącej od niewyważenia.
• Wektor główny niewyważenia: powstaje przez geometryczne zsumowanie wszystkich jednostkowych sił pochodzących od niewyważenia występujących na całej długości wirnika. Wektor jest równy iloczynowi masy wirnika i mimośrodowości jego środka ciężkości. Jest prostopadły do osi wirnika i przechodzi przez jego środek ciężkości lub inny wybrany punkt na osi obrotu.
• Moment niewyważenia: iloczyn wektorowy niewyważenia i ramienia jego działania . Wektor jest prostopadły do płaszczyzny wyznaczonej przez oś wirnika i wektor niewyważenia. Moduł wektora niewyważenia jest równy iloczynowi wartości niewyważenia i odległości wektora niewyważenia od płaszczyzny prostopadłej do osi, względem której oblicza się moment.
[𝑔𝑔𝑚𝑚𝑚𝑚”] • Główny moment niewyważenia: suma geometryczna wszystkich momentów niewyważenia obliczonych względem środka ciężkości wirnika lub innego wybranego punktu. Wektor ten jest jednocześnie prostopadły do głównej, centralnej osi bezwładności wirnika.
• Niewyważenie statyczne: stan niewyważenia, w którym rzeczywista oś obrotu i główna centralna oś bezwładności wirnika są równoległe. Środek masy (środek ciężkości) wirnika jest położony mimośrodowo względem rzeczywistej osi obrotu. Przy niewyważeniu statycznym wektor główny momentu jest równy zeru, a wektor główny siły ma wartość skończoną.
• Niewyważenie momentowe: stan niewyważenia, w którym rzeczywista oś obrotu i główna centralna oś bezwładności przecinają się pod pewnym kątem w środku masy wirnika. Przy takim niewyważeniu wektor główny siły jest równy zeru, a moment główny ma wartość skończoną. Środek masy leży na rzeczywistej osi obrotu.
• Niewyważenie quasi-statyczne: stan niewyważenia, w którym jego główna centralna oś bezwładności przecina rzeczywistą oś obrotu poza środkiem masy. Ponadto nadal spełniony jest warunek prostopadłości głównego wektora momentu do płaszczyzny wyznaczonej przez dwie wspomniane osie.
• Niewyważenie dynamiczne wirnika sztywnego: potocznie określane jako stan niewyważenia, obejmujący zarówno składową siłową, jak i momentową. Rzeczywista oś obrotu i główna centralna oś bezwładności są wówczas skośne względem siebie. Jeśli niewyważenie przedstawimy za pomocą wektora głównego i momentu głównego, zaczepionych w środku ciężkości wirnika, oba wektory są względem siebie nachylone pod określonym kątem. Jeśli niewyważenie przedstawimy w postaci dwóch wektorów sił umieszczonych w dwóch płaszczyznach korekcji, oddalonych od siebie wzdłuż długości wirnika, wektory te mają różne długości i działają pod różnymi kątami.
• Niewyważenie początkowe wirnika sztywnego: stan niewyważenia występujący na wirniku przed wyważaniem. Może obejmować zarówno składową siłową, jak i momentową niewyważenia.
• Dopuszczalne niewyważenie resztkowe: stan niewyważenia występujący na wirniku po procesie wyważania, który spełnia warunki konstrukcyjne wirnika.
Składowe niewyważenia jako wymuszenie działające na wirnik
Składowe niewyważenia wytwarzają siły wymuszające dla wirnika. Wirnik sztywny nie pokazuje, w którym miejscu na swojej długości i pod jakim kątem powstają te siły. Można wnioskować, że obserwowane zachowanie wirnika podczas obrotu wynika z działania sumy wszystkich sił składowych pochodzących od niewyważenia. Dzieje się tak dlatego, że wirnik jest sztywny i reaguje na całe obciążenie ruchem liniowym środka ciężkości oraz obrotem wokół tego środka. Do wyważania należy utworzyć odpowiedni model niewyważonego wirnika. Model powinien być zgodny z metodą wyważania.
Jeśli podczas wyważania chcemy wyeliminować lub zminimalizować powyższe składowe niewyważenia, należy przyjąć dwie płaszczyzny korekcji. Powinny one być usytuowane możliwie daleko od siebie na długości wirnika. Dwie płaszczyzny pozwalają zmieniać nie tylko siłę, lecz także moment siły.
Zależność niewyważenia wirnika sztywnego od prędkości
Niewyważenie wirnika sztywnego nie zmienia się wraz ze zmianą prędkości. Po zmianie położenia podpór może się zmienić, jeśli wirnik wykazuje stałe ugięcie lub wał wirnika ma bicie promieniowe między swoimi sekcjami. Może do tego dojść, jeśli na przykład nie został obrobiony w jednym zamocowaniu.
Przy wyważaniu wirników sztywnych nie ma znaczenia, że nie znamy rozkładu niewyważenia wzdłuż osi obrotu. Wyważarka, mierząc niewyważenie wirnika sztywnego, oblicza dwie „wypadkowe”, których wartości i kierunki zależą zarówno od wszystkich niezidentyfikowanych sił działających w różnych płaszczyznach prostopadłych do osi wirnika, jak i od położenia płaszczyzn korekcji przyjętych do pomiaru i korekcji wzdłuż tej osi. Obliczone wartości niewyważenia nie zmieniają się co do wartości ani kierunku wraz ze zmianą prędkości, chociaż wskazania wyważarki zwykle się zmieniają. Stałość wyników obliczeń zapewnia przyjęcie współczynników kalibracyjnych odpowiednich dla wybranej prędkości obrotowej i wybranych położeń płaszczyzn korekcji.
Obliczone wartości niewyważenia nie zmieniają się co do wartości i kierunku wraz ze zmianą prędkości obrotowej, chociaż wskazania wyważarki zwykle się zmieniają. Stałość wyników obliczeń zapewnia przyjęcie współczynników kalibracyjnych odpowiednich dla wybranej prędkości obrotowej i wybranych położeń płaszczyzn korekcji. Przy wyznaczaniu tych współczynników istotne są właściwości dynamiczne wirnika, czyli wielkość jego masy oraz idealnie skompensowany rozkład tej masy na długości. Można jedynie dodać, że wymuszenie dla różnych prędkości jest inne, ponieważ suma ruchów składowych wykonywanych według pierwszej i drugiej postaci drgań jest w wyważarkach nadkrytycznych różna. Układy drgające podpór składają się tam z nieznanej ilości masy obejmującej wirnik, elementy podporowe, a nawet części łoża maszyny. Można je nazwać masami zastępczymi.
Nie identyfikujemy tych mas i nie możemy tego łatwo zrobić.
W wyważarkach podkrytycznych wskazania również się zmieniają, niezależnie od stałości niewyważenia, gdy zmienia się prędkość pomiarowa i położenia płaszczyzn pomiarowych. Zmianę położenia płaszczyzn korekcji maszyna uwzględnia automatycznie, po wprowadzeniu z klawiatury modułu pomiarowego danych o nowych położeniach tych płaszczyzn na długości wirnika. Współczynniki kalibracyjne są tu zbudowane inaczej. W rzeczywistości nie zależą one od właściwości dynamicznych wirnika. Zależą jedynie wprost proporcjonalnie od prędkości obrotowej (to znaczy łatwo je obliczyć). Do obliczenia niewyważenia wykorzystuje się zależności geometryczne wirnika i położenia jego podpór, zgodnie z zasadami kinetostatyki.
Wyważanie wirnika podatnego
Wirnik podatny, wyważony przy określonej prędkości, nie jest wyważony przy żadnej innej prędkości. Nasuwa się pytanie: czy wirnik podatny można wyważyć do zera? Odpowiedź brzmi: wyważenie do zera nie jest możliwe, ale można w praktyce zminimalizować wpływ niewyważenia na ugięcia, tak aby przy stosowanych prędkościach obrotowych nie występowały ugięcia większe od przyjętych jako dopuszczalne. W praktyce decydujące znaczenie ma zminimalizowanie dwóch pierwszych (w szczególnych przypadkach trzech) postaci ugięć. Wraz ze wzrostem prędkości obrotowej ujawnia się wpływ składowych niewyważenia (w tym niewyważenia statycznego, momentowego i mieszanego) na ugięcie. Każda z tych składowych wymusza rezonans przy określonej prędkości obrotowej.
Rozdział na dwie płaszczyzny korekcji
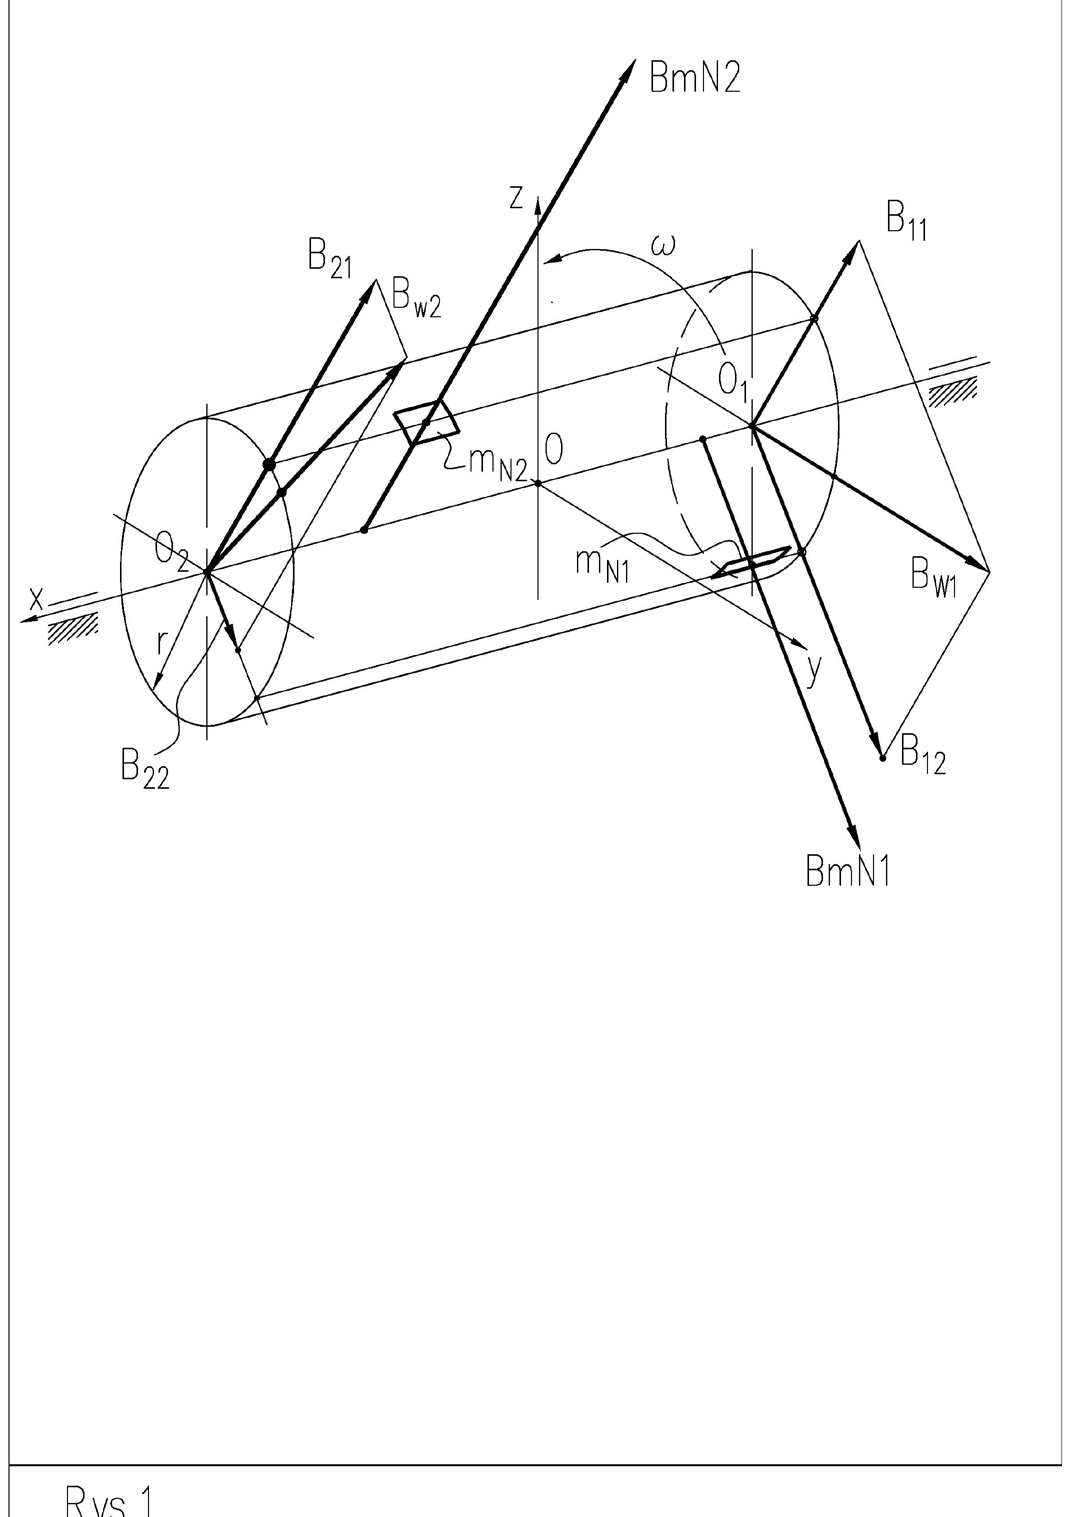
Rysunek 1 przedstawia nadmiarowe ciężarki o masach i występujące w dowolnych miejscach wirnika. Powodują one obciążenie wirnika siłami bezwładności i . Takich ciężarków generujących siły bezwładności od niewyważeń może być dowolna liczba. Ich liczba ani położenie nie będą znane podczas identyfikacji.
W wirniku sztywnym każda siła bezwładności jest zastępowana dwiema siłami występującymi w obu płaszczyznach korekcji. Na rysunku są to na przykład i , odnoszące się do obciążenia . Pozostałe siły zastępuje się w ten sam sposób.
Rozkład siły na dwie składowe odbywa się według zasad kinetostatyki (można go wykonać, rozwiązując układ dwóch równań statyki: sumy sił w kierunku ich działania oraz sumy momentów względem, na przykład, jednej z płaszczyzn korekcji). Zakładamy, że w obu płaszczyznach korekcji występuje tyle składowych sił, ile jest nadmiarowych mas na wirniku. W każdej płaszczyźnie osobno siły składowe sumuje się do sił wypadkowych. W procesie wyważania wystarczy dodać po jednym ciężarku (w postaci ciężarków korekcyjnych) po każdej stronie wirnika jako przeciwwagi, które dają siły bezwładności przeciwne do wypadkowych. Jeżeli suma sił wypadkowych i korekcyjnych jest bliska zeru, wirnik jest wyważony. W praktyce resztkowe 𝑚𝑚!”
𝐵𝐵$!# 𝐵𝐵$!”
𝐵𝐵## 𝐵𝐵”# 𝑚𝑚!# niewyważenie pozostaje. Aby wyważanie uznać za skuteczne, niewyważenie resztkowe musi być mniejsze od dopuszczalnego.
To podstawowy sposób zobrazowania siłowego oddziaływania niewyważenia na wirnik.
Wektor główny i moment główny
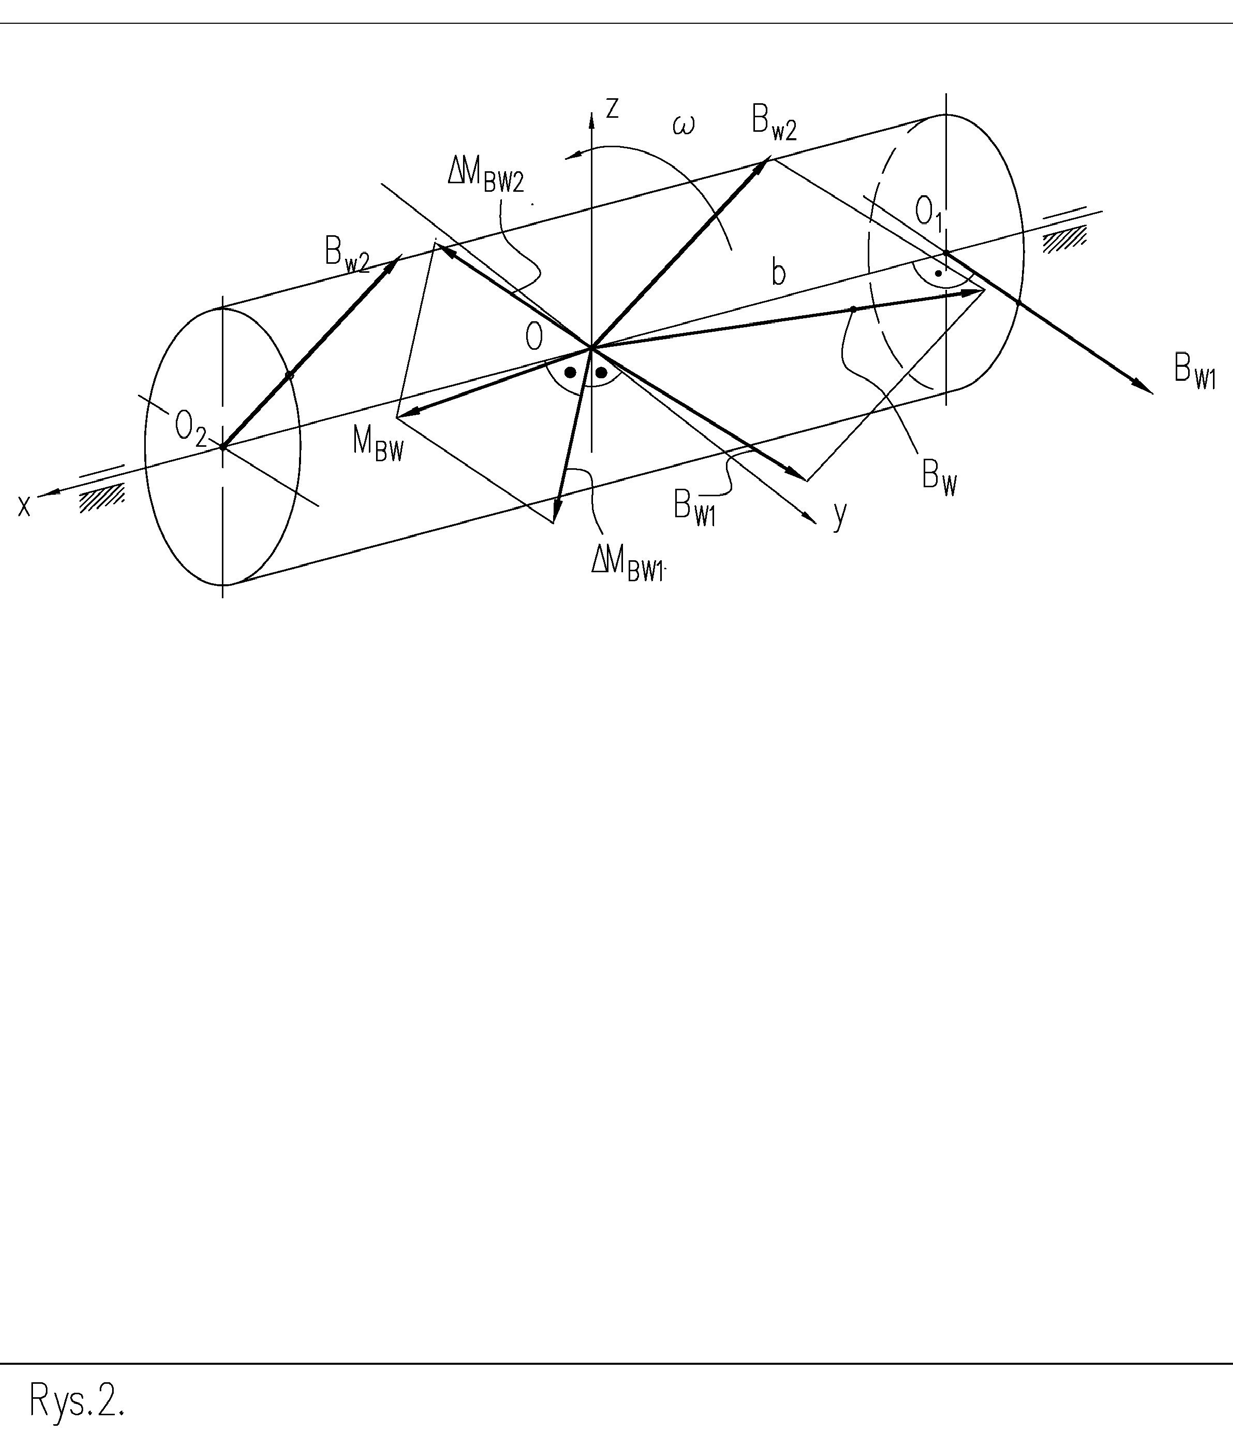
Rysunek 2 przedstawia to samo niewyważenie, ale w postaci tzw. wektora głównego i momentu głównego niewyważenia. W tym przypadku wynikiem są wektory sił wypadkowych wyznaczone w obu płaszczyznach korekcji i .
𝐵𝐵%# 𝐵𝐵%”
Po równoległym przesunięciu obu wektorów do wspólnego punktu, na przykład do środka ciężkości, uzyskuje się z nich wypadkową. Jej kierunek i długość nie zależą od położenia tego punktu na długości wirnika. Zatem siła wypadkowa od niewyważenia jest niezmiennikiem obciążenia.
𝐵𝐵% Przesunięcie należy wykonać tak, aby obciążenie wirnika przed przesunięciem i po nim było takie samo. Aby zrównoważyć wpływ przesuniętej siły na wirnik, trzeba obciążyć wirnik dodatkowym momentem siły. Ponieważ siła usiłuje obracać wirnik wokół osi przechodzącej przez punkt 0, moment musi usiłować obracać wirnik w ten sam sposób. Wartość wynika z iloczynu wektorowego . . Kierunek wektora momentu jest prostopadły do płaszczyzny, w której leżą oba wektory, a jego zwrot wynika z reguły śruby prawoskrętnej.
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ Moment główny ma tu dwie składowe, wynikające z przesunięcia dwóch sił. Po wybraniu innego punktu leżącego na osi geometrycznej składowe momentu ulegną zmianie. Główny moment niewyważenia nie jest niezmiennikiem obciążenia.
Niewyważenie jako moment statyczny ciężarka korekcyjnego
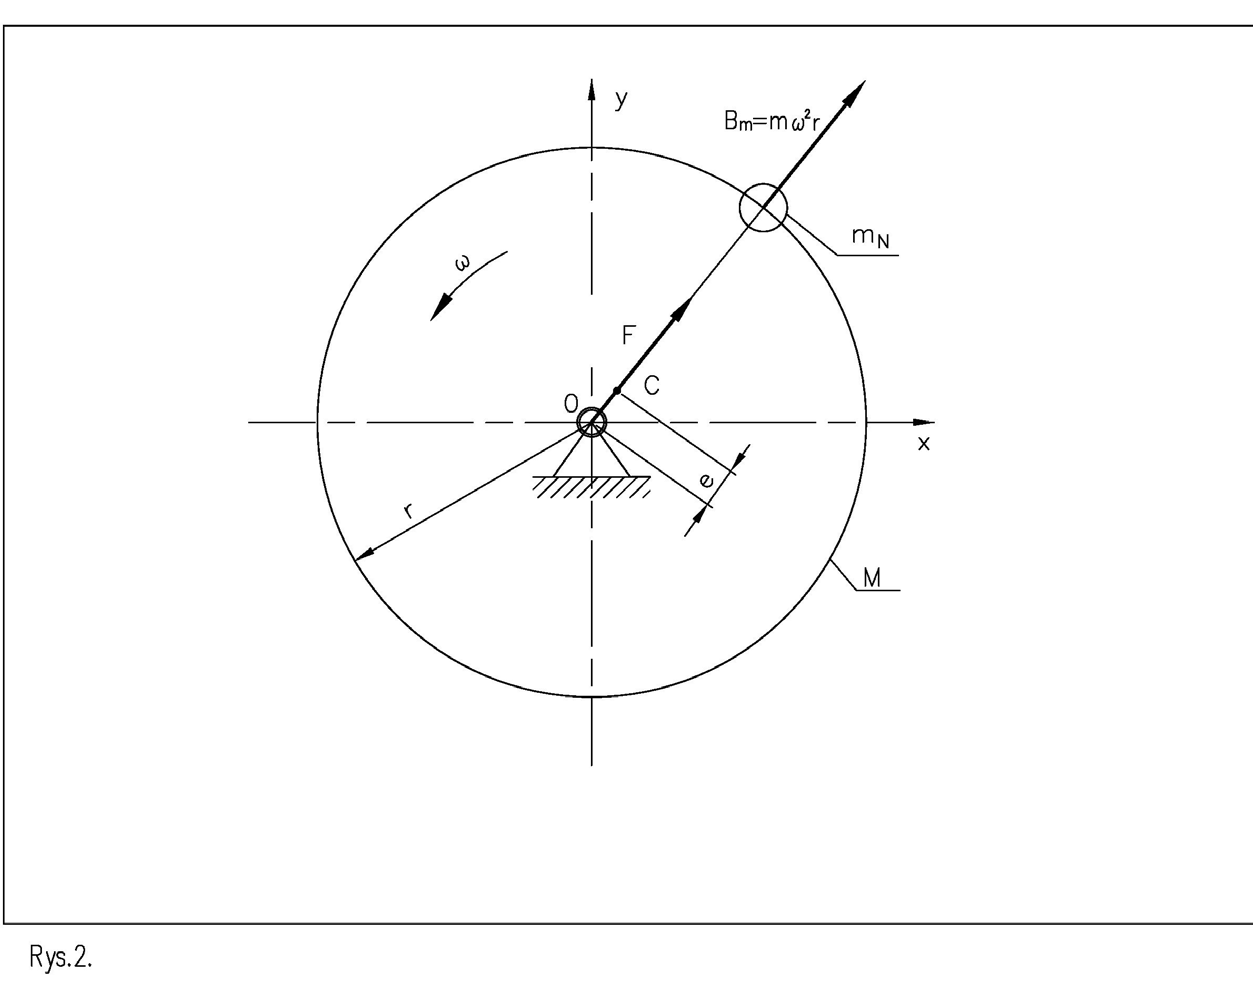
Niewyważenie jako wielkość fizyczna jest momentem statycznym obciążenia korekcyjnego. Innymi słowy, jest to iloczyn nadmiaru masy i odległości środka tej masy od rzeczywistej osi obrotu. Zarówno przed wyważaniem, jak i po nim nie znamy położenia niedoskonałości okrągłości. Przyjmuje się, że każdy brak okrągłości ma postać nadmiaru masy , osadzonego na krawędzi tarczy lub na średnicy wału wirnika.
𝑚𝑚!
𝑚𝑚!
𝑁𝑁” = 𝑚𝑚! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] Niewyważenie statyczne tarczy wynosi:
.
Przesunięcie środka 𝑒𝑒= ()$! ≅ $!∙’ $!∙’ ciężkości wynosi:
( [m] Wartość tę oblicza się z równowagi momentów statycznych nadmiarowej masy znajdującej się na promieniu wirnika (r) oraz masy całkowitej na mimośrodowości (e).
Osie bezwładności i elipsoida bezwładności
Do analizy i obliczania ruchu wirnika posiadającego masę wprowadzono pojęcie osi bezwładności, momentów bezwładności masy oraz elipsoidy bezwładności. Elipsoidę bezwładności konstruuje się za pomocą trzech osi prostopadłych do siebie. Tak zwane momenty bezwładności masy, opisujące rozkład masy wirnika, oblicza się dla każdego kierunku. Spośród wszystkich położeń działających w dowolnym kierunku wyróżniamy osie bezwładności działające w określonych kierunkach. Są to osie główne i jednocześnie centralne oraz same osie główne.
Osie główne mają taki kierunek względem wirnika, że momenty bezwładności przyjmują wartości ekstremalne. Jeżeli ponadto przechodzą one przez środek ciężkości, nazywa się je osiami głównymi centralnymi. Suma wartości głównych i centralnych jest zawsze najmniejsza (ze względu na dodanie momentów wynikających z twierdzenia Steinera). Przyjęcie przez momenty bezwładności wartości ekstremalnych oznacza, że jeden moment ma wartość największą (zawsze obliczaną według przyjętej procedury), drugi najmniejszą możliwą do obliczenia, a trzeci wartość pośrednią. Gdy rzeczywista oś obrotu wirnika i jedna z głównych centralnych osi bezwładności pokrywają się, wirnik nie jest obciążony żadnymi niezrównoważonymi siłami bezwładności.
Nie występuje na nim niewyważenie. Zauważamy, że w kierunkach głównych (usytuowanych centralnie względem masy wirnika) każdej masie elementarnej leżącej po jednej stronie osi obrotu odpowiada masa dokładnie po przeciwnej stronie osi.
Jeśli oś obrotu i główna centralna oś bezwładności nie są równoległe, lecz przecinają się w punkcie środka masy, powstaje niewyważenie momentowe. Jeśli przecinają się w innym punkcie albo są względem siebie skośne, powstaje zarówno niewyważenie siłowe, jak i momentowe. Gdy są równoległe, powstaje wyłącznie niewyważenie siłowe.
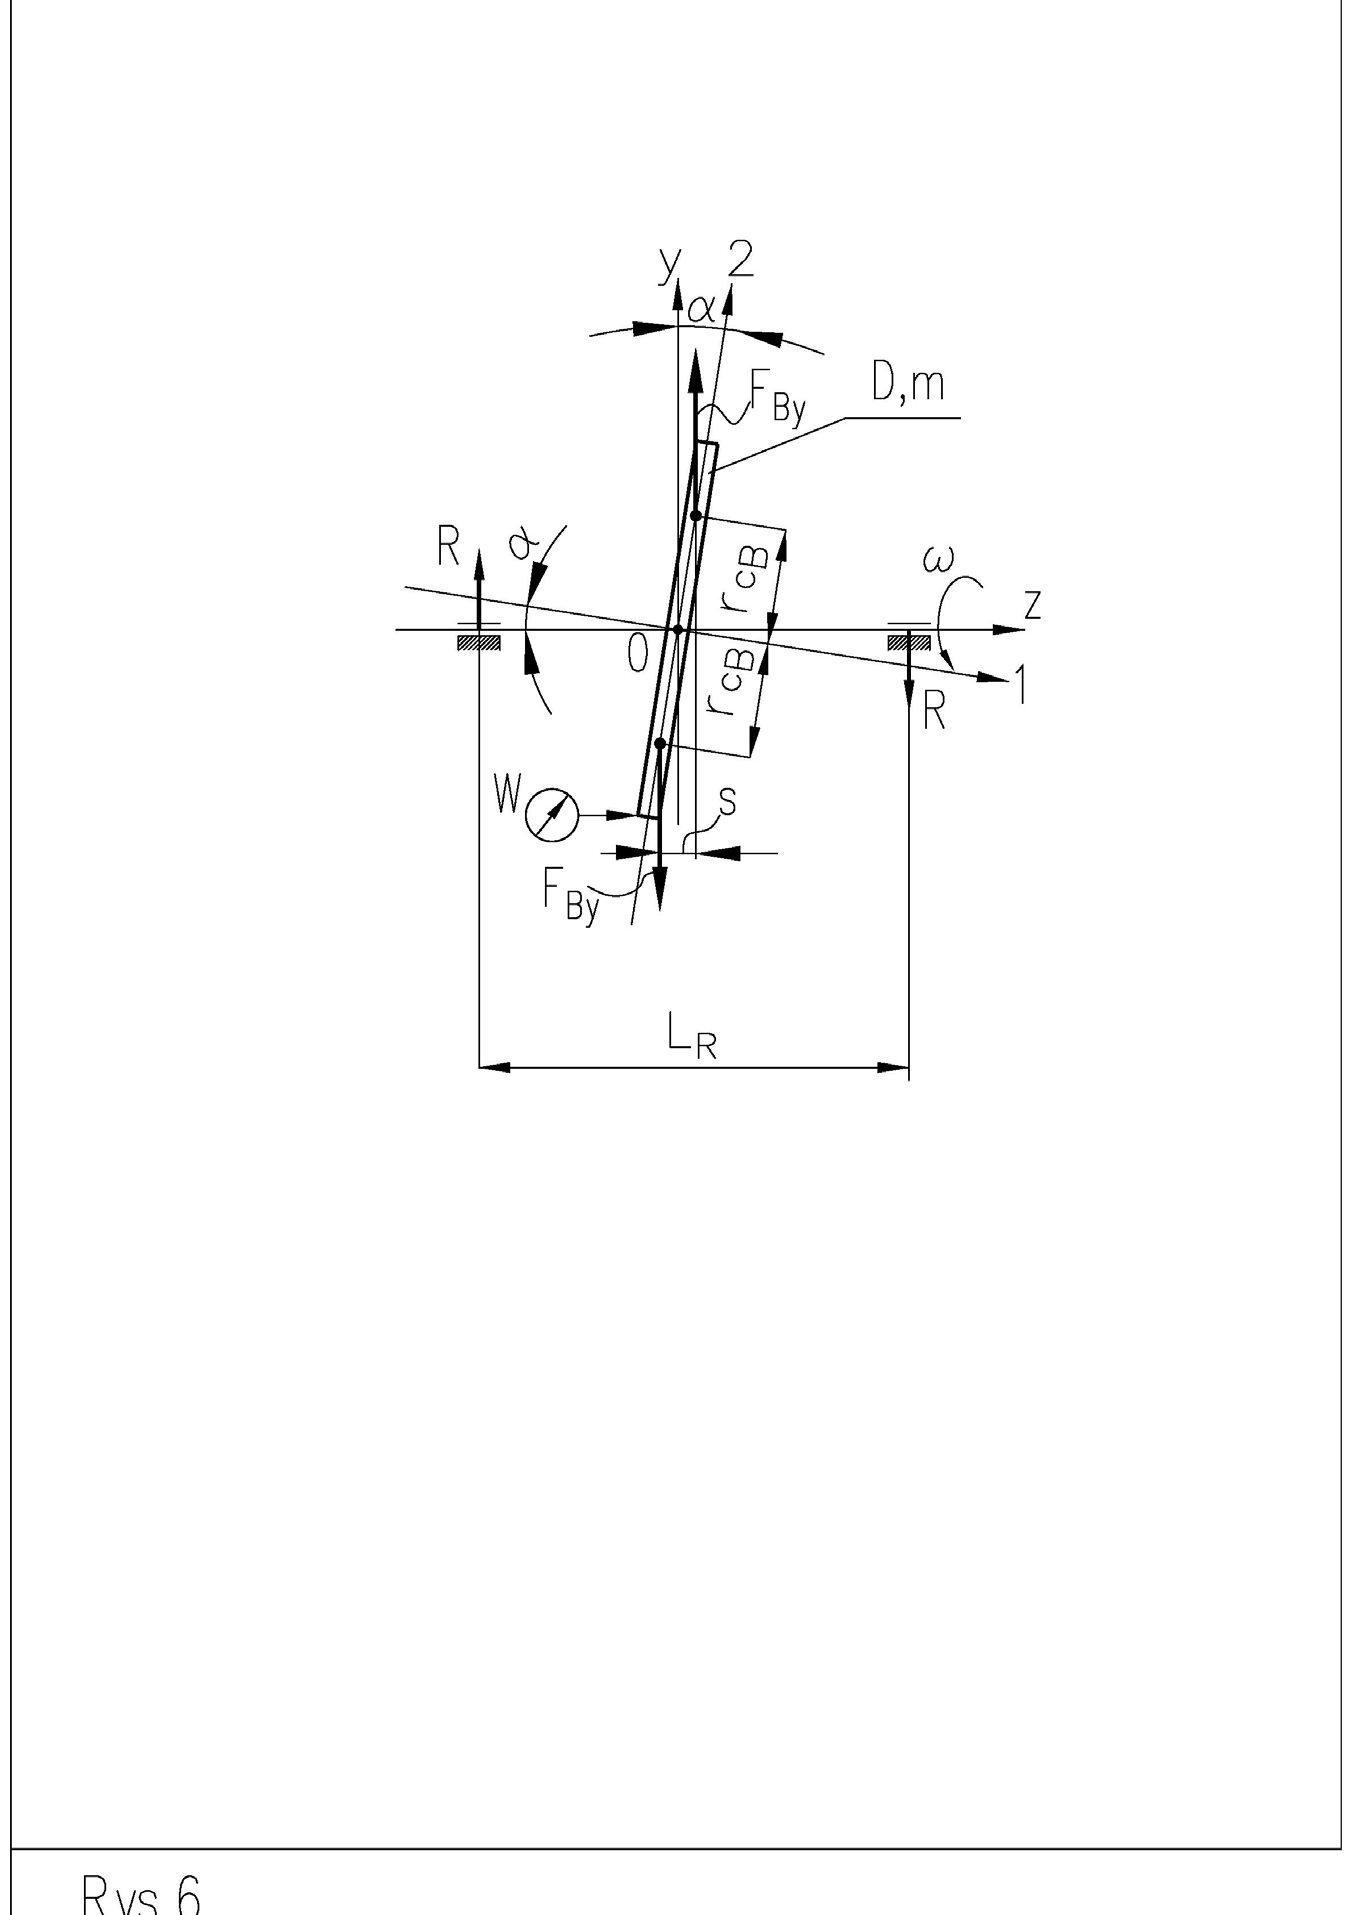
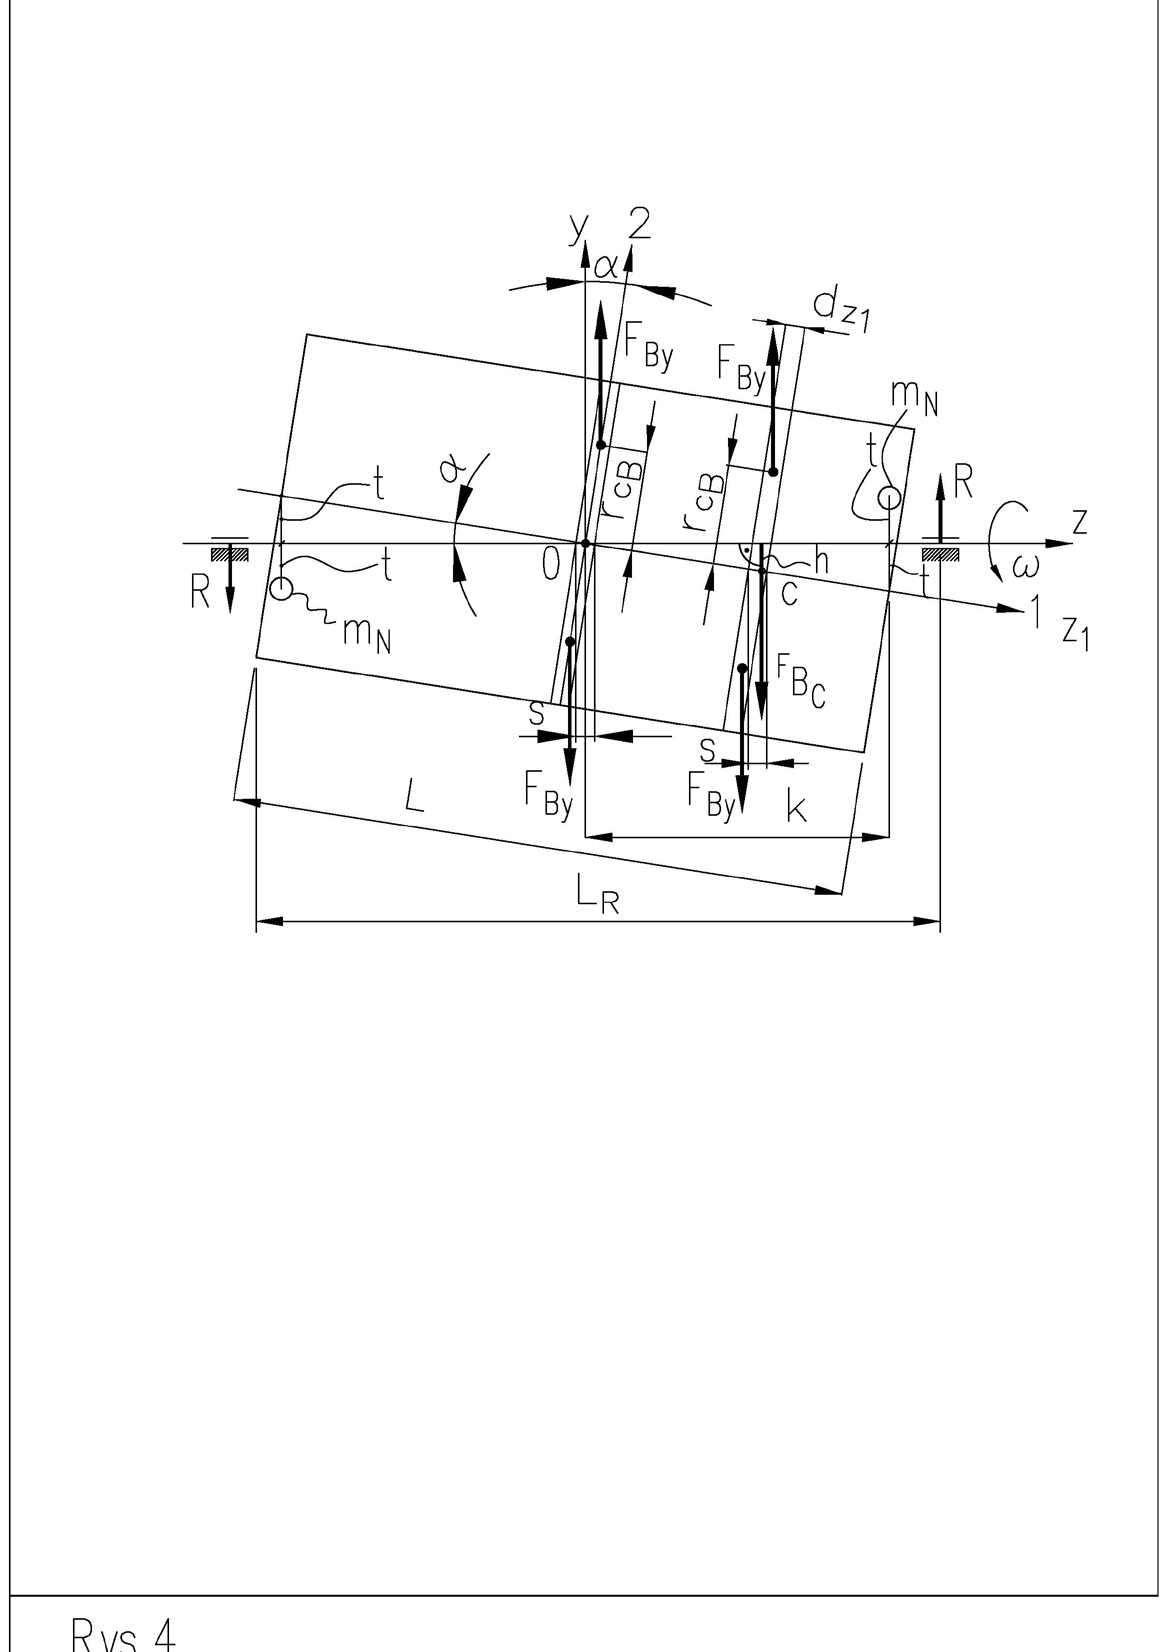
Główne i centralne osie bezwładności na rysunku 4 oznaczono jako 1 i 2. Przecinają się one w środku ciężkości c, a zatem występuje moment od niewyrównoważonych sił bezwładności.
Dwa przypadki kątowego błędu montażu
Rozważymy dwa przypadki:
a) obracająca się cienka tarcza zamocowana na osi z błędem kątowym, której grubość należy pominąć
b) obracający się wirnik o długości L, zamocowany w łożyskach tak, że jego główna centralna oś bezwładności przecina oś obrotu w punkcie środka masy. Jeśli przyjmiemy, że tarcza ma masę m i średnicę D oraz jest osadzona na nieważkim wale z biciem osiowym W, jej obciążeniem jest para sił bezwładności.
# where:
$ Oraz działa prostująco na tarczę ochronną.
Jest to siła wypadkowa od jednej połowy tarczy. Zastępuje ona wszystkie siły bezwładności występujące na jednej połowie tarczy. Ponieważ amplitudy sił są wprost proporcjonalne do odległości od osi obrotu, położenie wypadkowej od jednej połowy tarczy nie leży w środku masy tej połowy tarczy.
Warto przy tym przypomnieć, że środek ciężkości jednej połowy tarczy leży w odległości 0,2122D od średnicy dzielącej tarczę na dwie połowy.
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 Siła przyłożona jest w odległości:
.
Moment prostujący tarczy wynosi: .
Moment wywoła w podporach wału siły reakcji:
Zatem siła w podporze wynosi:
Wirnik o długości L jest zamocowany w łożyskach tak, że jego główna centralna oś bezwładności 1 przecina się w środku masy c z osią obrotu pod kątem α. Błąd zamocowania można także zmierzyć jako bicie promieniowe W po obu stronach wirnika. W takim przypadku bicia mają równe wartości (a ich maksima są względem siebie przesunięte kątowo o 180°).
= /, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H /I .
.
𝑅𝑅= # Wirnik jest obciążony momentem pochodzącym od niezrównoważonych sił bezwładności.
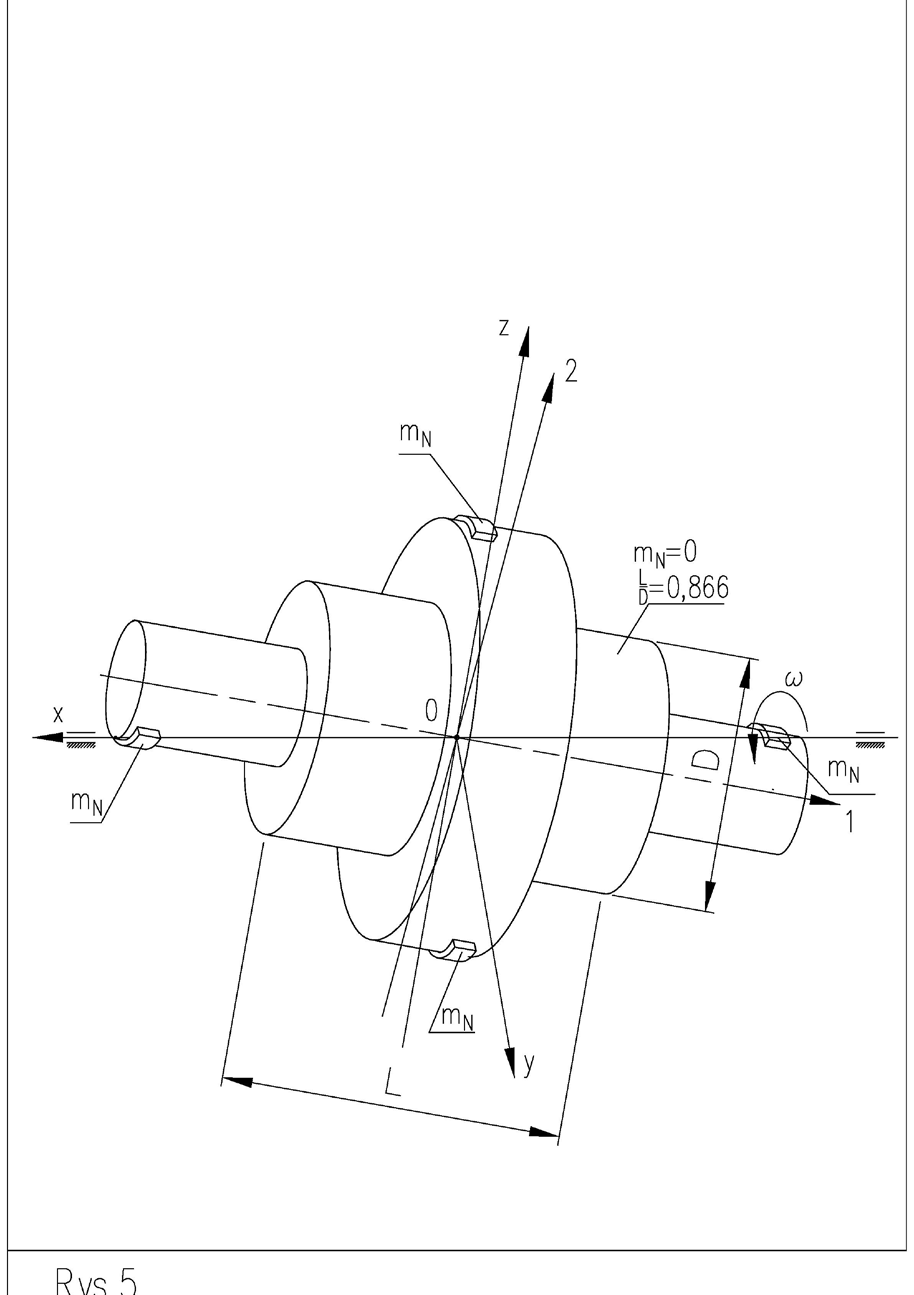
Siły te można wyznaczyć na przykład, wyobrażając sobie, że wirnik składa się z wielu tarcz, jak na rysunku 4. Obciążenie tarczy środkowej opisano na rysunku 5. Każda inna tarcza jest dodatkowo obciążona momentem pochodzącym od siły wynikającej z mimośrodowego położenia jej środka ciężkości, , względem osi obrotu. Uwzględniając obie składowe, wartość momentu można obliczyć z równania powstałego przez zsumowanie opisanych powyżej składowych obciążenia:
𝑀𝑀+ = 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼H Gdzie: m – masa [kg], D – średnica wirnika [m], L – długość [m], ω – częstotliwość wynikająca z obrotów wirnika .
W powyższym równaniu widać, że dla określonej wartości D i L, niezależnie od wartości bicia promieniowego na końcach wału, moment całego wirnika wynosi zero.
Sprawdźmy warunek, przy którym moment nie wystąpi:
𝐿𝐿= √3 Zauważamy również, że dla danego stosunku długości do średnicy wirnika znak niewyważenia wywołanego momentem ulega zmianie.
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
𝑀𝑀+]𝑚𝑚!,#)”^ = 2𝑀𝑀+]𝑚𝑚!,#^ = 1 Porównanie całkowitego momentu z równania (4) z powyższym pozwala wyznaczyć ich masy bez zależności od wartości kąta :
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚!𝜔𝜔”𝐿𝐿” sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷” − #” 𝐿𝐿”I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
Ciężarki korekcyjne i siły w podporach
Praktyczne znaczenie ma porównanie momentu od siły bezwładności, wywołanej umieszczeniem ciężarka korekcyjnego na końcach wirnika, na jego średnicy, z momentem wyznaczonym w równaniu (4):
𝑚𝑚!𝜔𝜔” 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` (5), gdzie lewa strona równania to siła bezwładności od , obliczona z definicji .
Zatem masa pojedynczego ciężarka korekcyjnego wynosi:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 Jeśli odległość między ciężarkami wynosi L, a ciężarki są osadzone na promieniu D/2, niewyważenie momentowe wynosi z definicji:
𝑁𝑁”(9$ = 𝑚𝑚!
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚”].
Ponieważ kąt α przyjmuje małe wartości, można z wystarczającą dokładnością założyć, że:
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟𝑟], cos 𝛼𝛼= 1 Zależność upraszcza się do postaci:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘], 𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟], 𝐷𝐷, 𝐿𝐿→[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
gdzie:
Praktyczne znaczenie ma także określenie wartości siły występującej w obu podporach wirnika, w czym wykorzystuje się równowagę momentów sił pochodzących od reakcji podpór, wyznaczoną w równaniu (4):
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”`.
Zatem siła w podporze wynosi:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠” e →[𝑁𝑁] 𝐿𝐿4 lub po uproszczeniu:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔”𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”`, 𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟], , 𝐷𝐷, 𝐿𝐿4 →[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
Gdzie:
Siły w obu podporach, wywołane momentem powstającym na wirniku, mają takie same wartości niezależnie od położenia wirnika między podporami.
Na podstawie wyznaczonych wartości sił można określić masy ciężarków korekcyjnych, które – umieszczone na rozstawie podpór – muszą obracać się razem z wirnikiem na promieniu / ":
𝑚𝑚:9′ = 2𝑅𝑅 𝜔𝜔”𝐷𝐷= 2 𝐿𝐿4, Jeżeli odległość między ciężarkami wynosi, niewyważenie momentowe będzie równe:
𝑁𝑁”;<= = 𝑚𝑚:9′
Podsumowanie
- Niewyważenie można traktować jako stan obciążenia zewnętrznego, czyli wymuszenie działające na wirnik podczas obrotu. Wymuszenie to ma składowe: statyczną, w postaci sił odśrodkowych, oraz dynamiczną, w postaci momentu obrotowego, działające w płaszczyźnie zawierającej oś obrotu.
- Niewyważenie wirnika sztywnego może obejmować obie powyższe składowe niewyważenia. Niewyważenie wirnika podatnego zawiera ponadto niewyważenie rozłożone na całej długości wirnika, wynikające z ugięcia, które powstaje z iloczynu masy przypadającej na jednostkę długości wirnika i jej odległości od osi obrotu. Ugięcie może mieć charakter przestrzenny.
- Niewyważenie wirnika sztywnego nie zależy od prędkości obrotowej wirnika.
- 𝑚𝑚:9’𝜔𝜔” 𝐷𝐷 2 = 𝑅𝑅, 𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` f𝑘𝑘𝑘𝑘∙𝑚𝑚”
- 𝑚𝑚” g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘∙𝑚𝑚”].
- Niewyważenie wirnika podatnego zależy od prędkości obrotowej.
- Niewyważenie wirnika sztywnego można przedstawić za pomocą tzw. wektora głównego i momentu głównego niewyważenia albo za pomocą dwóch wektorów niewyważenia, czyli sił bezwładności, które są względem siebie przesunięte wzdłuż długości wirnika, mają różne wartości i działają w różnych kierunkach.
- Niewyważenie statyczne mierzy się zwykle w lub . Jest ono wynikiem pomnożenia nadmiarowej masy skupionej w jednym punkcie, osadzonej w odległości r od osi obrotu.
- 𝑚𝑚!,
- Niewyważenie momentowe mierzy się zwykle w lub , ponieważ tworzą je pary niewyważeń statycznych rozłożone na długości wirnika.
- / > 0,866,
- Przy stosunku długości do średnicy moment zmienia kierunek działania: z prostującego na powiększający niewyważenie momentowe. Dr inż. Mirosław Malec, były prezes Przedsiębiorstwa Cimat Sp. z o.o.
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚”]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚”],



