
Il concetto di squilibrio si applica sia ai rotori rigidi sia ai rotori flessibili. In un rotore rigido, lo squilibrio iniziale è costante su tutto il campo di variazione della velocità. In un rotore flessibile, è variabile e dipende dalla velocità di rotazione.
In un rotore rigido, le componenti dello squilibrio sono:
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) coppie di elementi non compensati del materiale del rotore, posti a un raggio definito rispetto all’asse di rotazione, che generano una coppia nel piano contenente l’asse di rotazione.
Nello squilibrio iniziale, oltre alle componenti presenti nei rotori rigidi, può essere presente anche una deflessione iniziale, il cui raggio è costante lungo tutto il campo di rotazione.
In un rotore flessibile, le componenti dello squilibrio sono:
a) entrambe le componenti elencate in precedenza,
b) derivante dalla deflessione, in funzione della velocità istantanea di rotazione e quindi della distanza dei singoli tratti unitari del rotore dall’asse di rotazione.
Lo squilibrio come stato e come grandezza fisica
Lo squilibrio può essere considerato come uno stato o come una grandezza fisica derivata dalle unità SI. Per condizione di squilibrio si intende un tipo di sollecitazione da forze e momenti di un sistema meccanico in movimento rotatorio. Il carico è causato direttamente da una distribuzione della massa del rotore, attorno all’asse di rotazione effettivo, che induce forze variabili sui supporti (che costituiscono i vincoli del rotore) e provoca un’ulteriore flessione dei rotori. La condizione di carico ha caratteristiche definite e influisce sul comportamento di questo sistema. Una caratteristica dello squilibrio è la presenza di sole forze, soli momenti o di una combinazione di entrambe le grandezze fisiche. Allo stesso modo, fa sì che il rotore acquisisca determinati parametri dinamici, come quelli associati al primo modo proprio di moto di un rotore rigido o alla flessione di un rotore flessibile.
Analizzando lo stato di squilibrio dal punto di vista della cinetostatica, si constata che esso può essere determinato in due modi:
a) mediante vettori principali fissati nel baricentro del rotore o in un altro punto scelto, determinando il vettore principale della forza e il vettore principale del momento a partire dallo squilibrio;
b) oppure mediante due vettori di forza, diversi per valore e direzione, giacenti in due piani distanti tra loro lungo l’asse di rotazione.
Il vettore della forza principale è un invariante della condizione di squilibrio, mentre il valore e la direzione del momento principale dipendono dalla scelta del punto di riferimento. I valori e le direzioni di due forze applicate in due piani di misura dipendono dalla posizione di tali piani.
Una verifica della terminologia relativa allo squilibrio
A review of unbalance terminology Unbalance as a physical quantity is the product of mass and distance from the axis of rotation. Below is a look at various unbalance terms and subsequent definitions.
• Vettore di squilibrio: vettore la cui lunghezza corrisponde al valore dello squilibrio e la cui direzione di azione coincide con la posizione angolare della massa squilibrata.
𝑁𝑁"#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • Valore dello squilibrio: squilibrio quantificato, senza considerare l’angolo di azione, come prodotto della massa squilibrata e della distanza del suo baricentro dall’effettivo asse di rotazione.
𝑁𝑁" = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚! [𝑔𝑔] • Massa di squilibrio: la massa, indicata con , che viene fissata idealmente a un determinato raggio (massa convenzionale) sul rotore, in modo tale che il suo valore, moltiplicato per il quadrato della frequenza di rotazione e per il raggio, fornisca il valore della forza dovuta allo squilibrio.
• Vettore principale dello squilibrio: formato dalla somma geometrica di tutte le forze unitarie dovute allo squilibrio presenti lungo l’intera lunghezza del rotore. Il vettore è pari al prodotto della massa del rotore per l’eccentricità del suo baricentro. È perpendicolare all’asse del rotore e passa per il suo baricentro o per un altro punto selezionato sull’asse di rotazione.
• Momento di squilibrio: il prodotto vettoriale dello squilibrio per il braccio della sua azione . Il vettore è perpendicolare al piano determinato dall’asse del rotore e dal vettore dello squilibrio. Il modulo del vettore dello squilibrio è pari al prodotto del valore dello squilibrio per la distanza del vettore dello squilibrio dal piano perpendicolare all’asse rispetto al quale viene calcolato il momento.
[𝑔𝑔𝑚𝑚𝑚𝑚"] • Momento principale di squilibrio: la somma geometrica di tutti i momenti di squilibrio calcolati rispetto al baricentro del rotore o a un altro punto selezionato. Il vettore è al tempo stesso perpendicolare all’asse centrale principale di inerzia del rotore.
• Squilibrio statico: una condizione di squilibrio in cui l’asse di rotazione effettivo e l’asse principale e centrale d’inerzia del rotore sono paralleli. Il centro di massa (baricentro) del rotore è situato in posizione eccentrica rispetto all’asse di rotazione effettivo. In presenza di squilibrio statico, il vettore principale del momento è nullo e il vettore principale della forza ha un valore finito.
• Squilibrio di momento: una condizione di squilibrio in cui l’asse di rotazione reale e l’asse principale e centrale d’inerzia si intersecano con un certo angolo nel centro di massa del rotore. In presenza di tale squilibrio, il vettore principale della forza è nullo e il momento principale ha un valore finito. Il centro di massa giace sull’asse di rotazione effettivo.
• Squilibrio quasi statico: una condizione di squilibrio in cui il suo asse principale e centrale d’inerzia interseca l’asse di rotazione effettivo al di fuori del centro di massa. Inoltre, rimane soddisfatta la condizione di perpendicolarità del vettore del momento principale rispetto al piano determinato dai due assi sopra citati.
• Squilibrio dinamico di un rotore rigido: consuetamente indicato come condizione di squilibrio, contenente sia componenti di forza sia di momento. In tale condizione, l’asse di rotazione effettivo e l’asse principale e centrale d’inerzia sono obliqui l’uno rispetto all’altro. Se lo squilibrio è rappresentato da un vettore principale e da un momento principale, applicati al baricentro del rotore, i due vettori sono inclinati tra loro di un angolo specifico. Se lo squilibrio è rappresentato sotto forma di due vettori di forza collocati in due piani di correzione, distanziati lungo la lunghezza del rotore, tali vettori hanno lunghezze diverse e agiscono ad angoli diversi.
• Squilibrio iniziale di un rotore rigido: stato di squilibrio presente sul rotore prima dell’equilibratura. Può comprendere sia componenti di forza sia componenti di momento dello squilibrio.
• Squilibrio residuo accettabile: stato di squilibrio presente su un rotore dopo un processo di equilibratura che soddisfa le condizioni di progetto del rotore.
Le componenti dello squilibrio come forzante sul rotore
Le componenti dello squilibrio generano forze che sollecitano il rotore. Un rotore rigido non mostra dove, lungo la sua lunghezza, e con quale angolo, vengano generate le forze. Si può concludere che il comportamento osservato del rotore, durante la rotazione, sia dovuto all’azione della somma di tutte le forze componenti dovute allo squilibrio. Ciò accade perché il rotore è rigido e risponde all’intero carico con un moto lineare del baricentro e una rotazione attorno a tale baricentro. Per l’equilibratura si dovrebbe creare un modello corrispondente del rotore squilibrato. Il modello dovrebbe essere compatibile con il metodo di equilibratura.
Se durante il processo di equilibratura si desidera eliminare o ridurre al minimo le componenti di squilibrio sopra descritte, occorre adottare due piani di correzione. Devono essere collocati il più distanti possibile l’uno dall’altro lungo la lunghezza del rotore. Due piani consentono di modificare non solo la forza, ma anche il momento della forza.
Dipendenza dalla velocità dello squilibrio di un rotore rigido
Lo squilibrio di un rotore rigido non cambia al variare della velocità. Dopo una modifica delle sedi di supporto, può invece variare se il rotore presenta una flessione costante o se l’albero del rotore ha un’oscillazione radiale tra le sue sezioni. Ciò può verificarsi, ad esempio, se non è stato lavorato in un unico serraggio.
Nell’equilibratura dei rotori rigidi è irrilevante il fatto di non conoscere la distribuzione dello squilibrio lungo l’asse di rotazione. L’equilibratrice, misurando lo squilibrio di un rotore rigido, calcola due «risultanti» i cui valori e le cui direzioni dipendono sia da tutte le forze non identificate che agiscono in diversi piani perpendicolari all’asse del rotore, sia dalla posizione dei piani di correzione assunti per la misura e per la correzione lungo questo asse. I valori di squilibrio calcolati non cambiano di valore né di direzione al variare della velocità, anche se le indicazioni dell’equilibratrice di norma variano. La costanza dei risultati del calcolo è garantita adottando coefficienti di calibrazione adatti alla velocità di rotazione scelta e alle posizioni scelte dei piani di correzione.
The calculated unbalance values do not change in value and direction with changes in rotational speed, although the indications of the balancer usually vary. The constancy of the calculation results is guaranteed by taking calibration coefficients suitable for the selected rotational speed and for the selected positions of the correction planes. In determining these coefficients, the dynamic properties of the rotor, that is, the amount of its mass and its ideally compensated distribution along its length, are important. It can only be added that the forcing for different speeds varies, since the sum of component motions performed according to the first and second forms of vibration in supercritical balancers is different. There, the support vibration systems consist of an unknown amount of mass spanning the rotor, support elements, and even parts of the machine bed. These can be called substitute masses.
Non identifichiamo queste masse e non è facile farlo.
Sulle equilibratrici subcritiche le indicazioni cambiano anch’esse, indipendentemente dalla costanza dello squilibrio, quando si modificano la velocità di misura e le posizioni dei piani di misura. La variazione della posizione dei piani di correzione viene tenuta in considerazione automaticamente dalla macchina, inserendo dalla tastiera del modulo di misura i dati sulle nuove posizioni di tali piani lungo la lunghezza del rotore. Qui i coefficienti di taratura sono costruiti in modo diverso. Di fatto non dipendono dalle proprietà dinamiche del rotore, ma soltanto, in modo direttamente proporzionale, dalla velocità di rotazione (ossia sono facili da calcolare). Per il calcolo dello squilibrio si utilizzano le dipendenze geometriche del rotore e della sede dei suoi supporti, in conformità ai principi della cinetostatica.
Equilibratura di un rotore flessibile
Un rotore flessibile, equilibrato a una certa velocità, non è equilibrato a nessun’altra velocità. Sorge la domanda: un rotore flessibile può essere equilibrato a zero? La risposta è che non è possibile equilibrare a zero, ma è possibile ridurre al minimo, in pratica, l’effetto dello squilibrio sulle flessioni, in modo che alle velocità di rotazione utilizzate non si verifichino flessioni maggiori di quelle ritenute accettabili. In pratica, è determinante ridurre al minimo le prime due (in casi particolari tre) forme di flessione. Con l’aumentare della velocità di rotazione si manifesta l’effetto sulla flessione delle componenti dello squilibrio (tra cui lo squilibrio statico, momentaneo e misto). Ciascuna di queste componenti forza la risonanza a una specifica velocità di rotazione.
Distribuzione su due piani di correzione
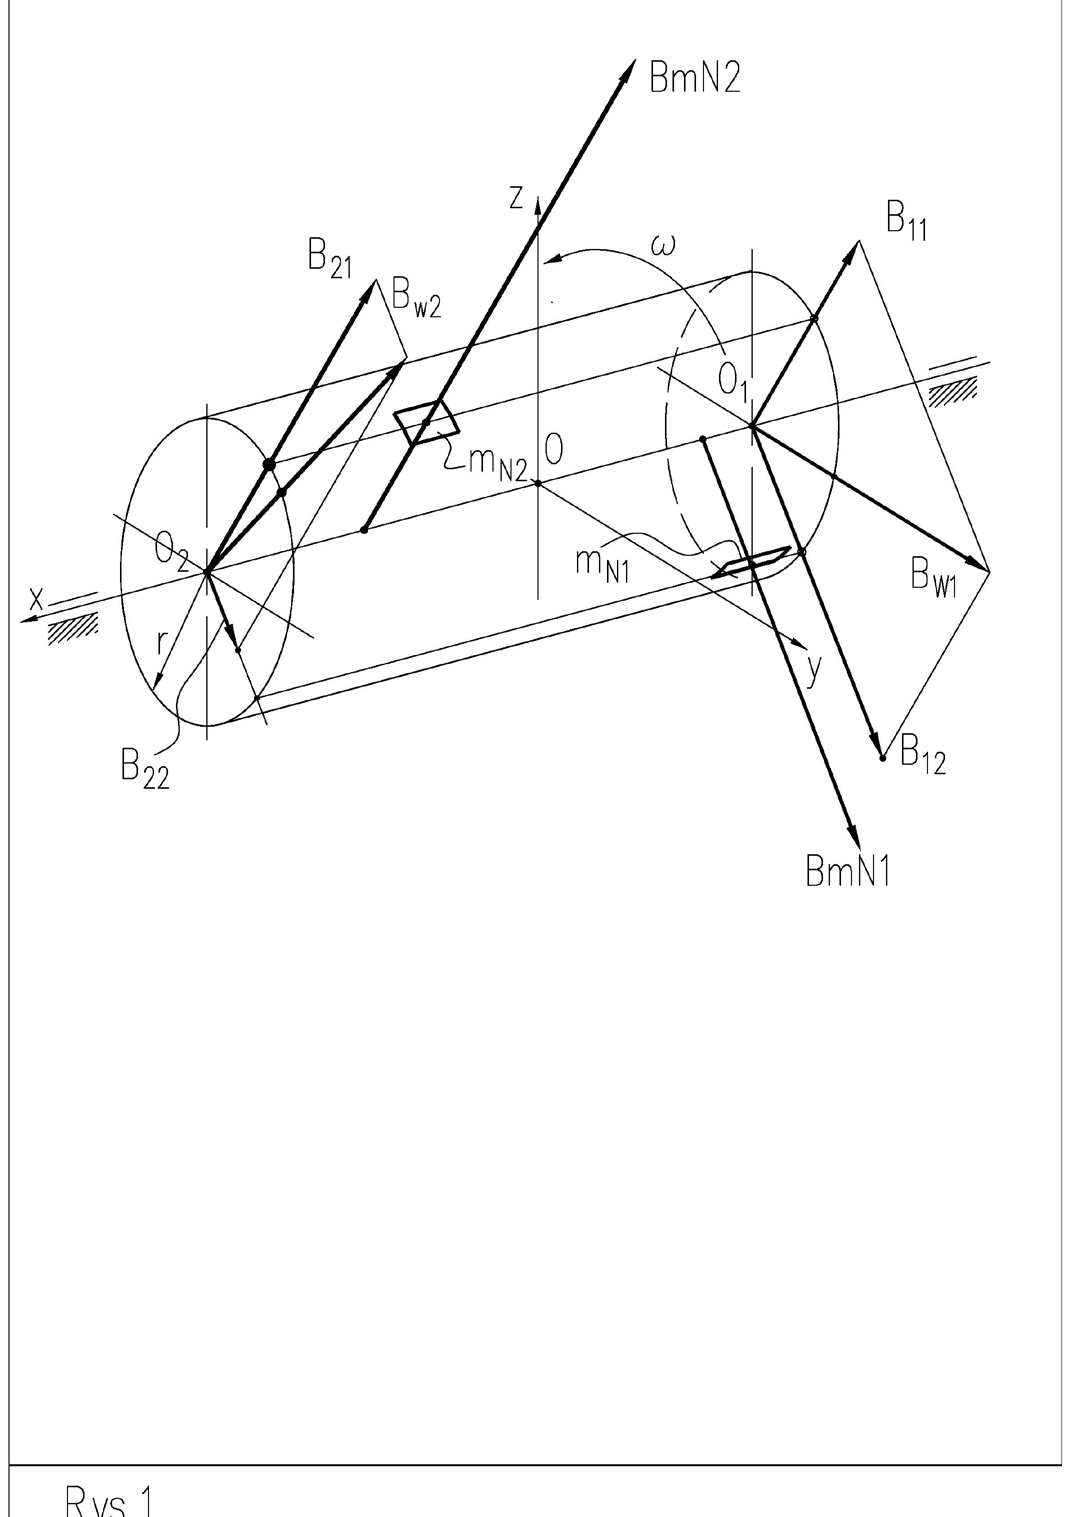
La Figura 1 mostra masse in eccesso e presenti in sedi arbitrarie del rotore. Esse sollecitano il rotore con forze d’inerzia e . Può esistere un numero qualsiasi di tali masse che generano forze d’inerzia dovute agli squilibri. Questo numero, o le sedi delle masse, non sarà noto durante l’identificazione.
In un rotore rigido, qualsiasi forza di inerzia viene sostituita da due forze che agiscono nei due piani di correzione. Nella figura, ad esempio, si tratta di e relative al carico . Le altre forze vengono sostituite allo stesso modo.
La scomposizione della forza in due componenti segue i principi della cinetostatica (può essere eseguita risolvendo un sistema di due equazioni della statica: la somma delle forze nella direzione della loro azione e la somma dei momenti rispetto, ad esempio, a uno dei piani di correzione). Si supponga che in entrambi i piani di correzione vi siano tante componenti di forza quante sono le masse in eccesso sul rotore. In ciascun piano, separatamente, le forze componenti si sommano fino a dare quelle risultanti. Nel processo di equilibratura è sufficiente aggiungere una massa (sotto forma di masse di correzione) per lato del rotore come contrappesi che generano forze d’inerzia opposte a quelle risultanti. Se la somma delle forze risultanti e correttive è prossima a zero, il rotore è equilibrato. In pratica, il residuo 𝑚𝑚!"
𝐵𝐵$!# 𝐵𝐵$!"
𝐵𝐵## 𝐵𝐵"# 𝑚𝑚!# squilibrio rimane. Affinché l’equilibratura possa essere considerata efficace, lo squilibrio residuo deve essere inferiore al valore accettabile.
Questo è il modo principale per mostrare l’effetto di forza dello squilibrio sul rotore.
Vettore principale e momento principale
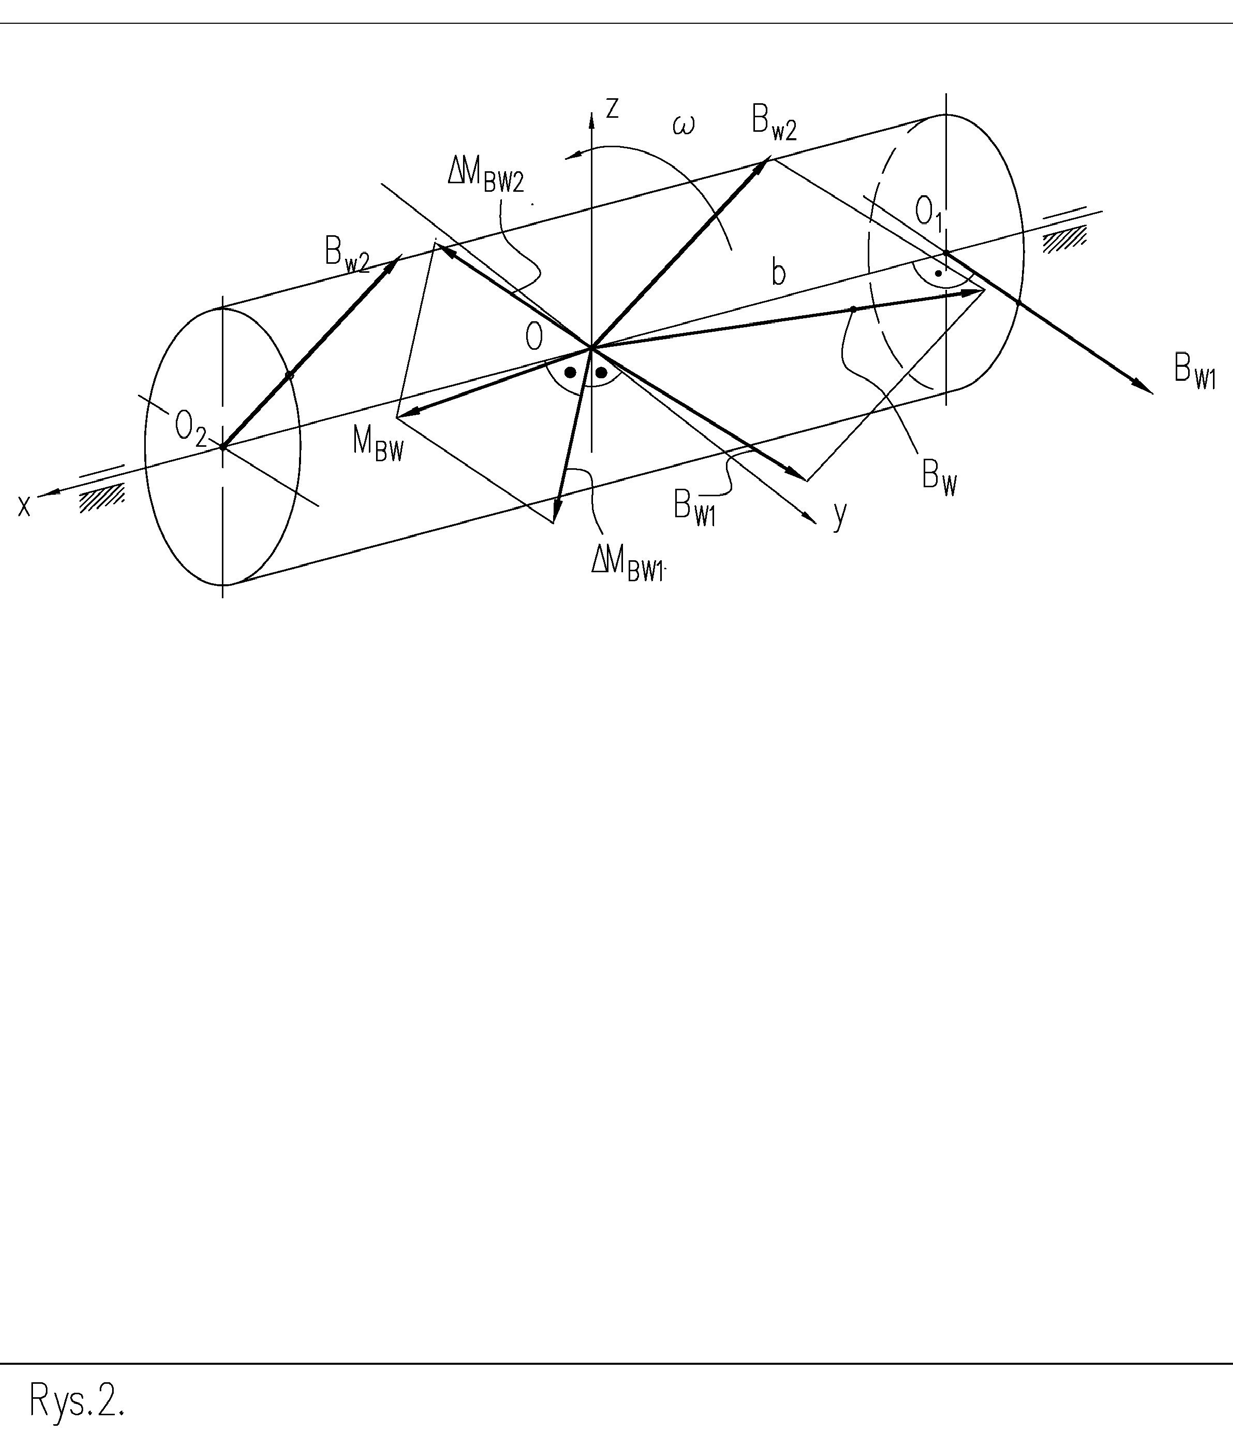
La Figura 2 mostra lo stesso squilibrio, ma sotto forma del cosiddetto vettore principale e del momento principale di squilibrio. In questo caso, i risultati sono vettori di forze risultanti determinate in entrambi i piani di correzione e .
𝐵𝐵%# 𝐵𝐵%"
Dopo aver spostato in parallelo i due vettori in un punto comune, ad esempio il baricentro, da essi si ottiene la risultante. La sua direzione e la lunghezza della risultante non dipendono dalla posizione del punto lungo la lunghezza del rotore. Pertanto, la forza risultante dovuta allo squilibrio è un invariante di carico.
𝐵𝐵% Lo spostamento dovrebbe essere eseguito in modo che il carico sul rotore, prima e dopo lo spostamento, sia lo stesso. Per compensare l’effetto della forza spostata sul rotore, il rotore deve essere sollecitato da un momento di forza aggiuntivo. Poiché la forza tenta di far ruotare il rotore attorno all’asse passante per il punto 0, il momento deve tentare di far ruotare il rotore nello stesso modo. Il valore deriva dal prodotto vettoriale . . La direzione del vettore del momento è perpendicolare al piano su cui giacciono i due vettori e ha un verso secondo la regola della vite destrorsa.
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ Qui il momento principale ha due componenti derivate dallo spostamento di due forze. Se si seleziona un altro punto che giace sull’asse geometrico, le componenti del momento cambiano. Il momento principale di squilibrio non è un invariante del carico.
Lo squilibrio come momento statico della massa di correzione
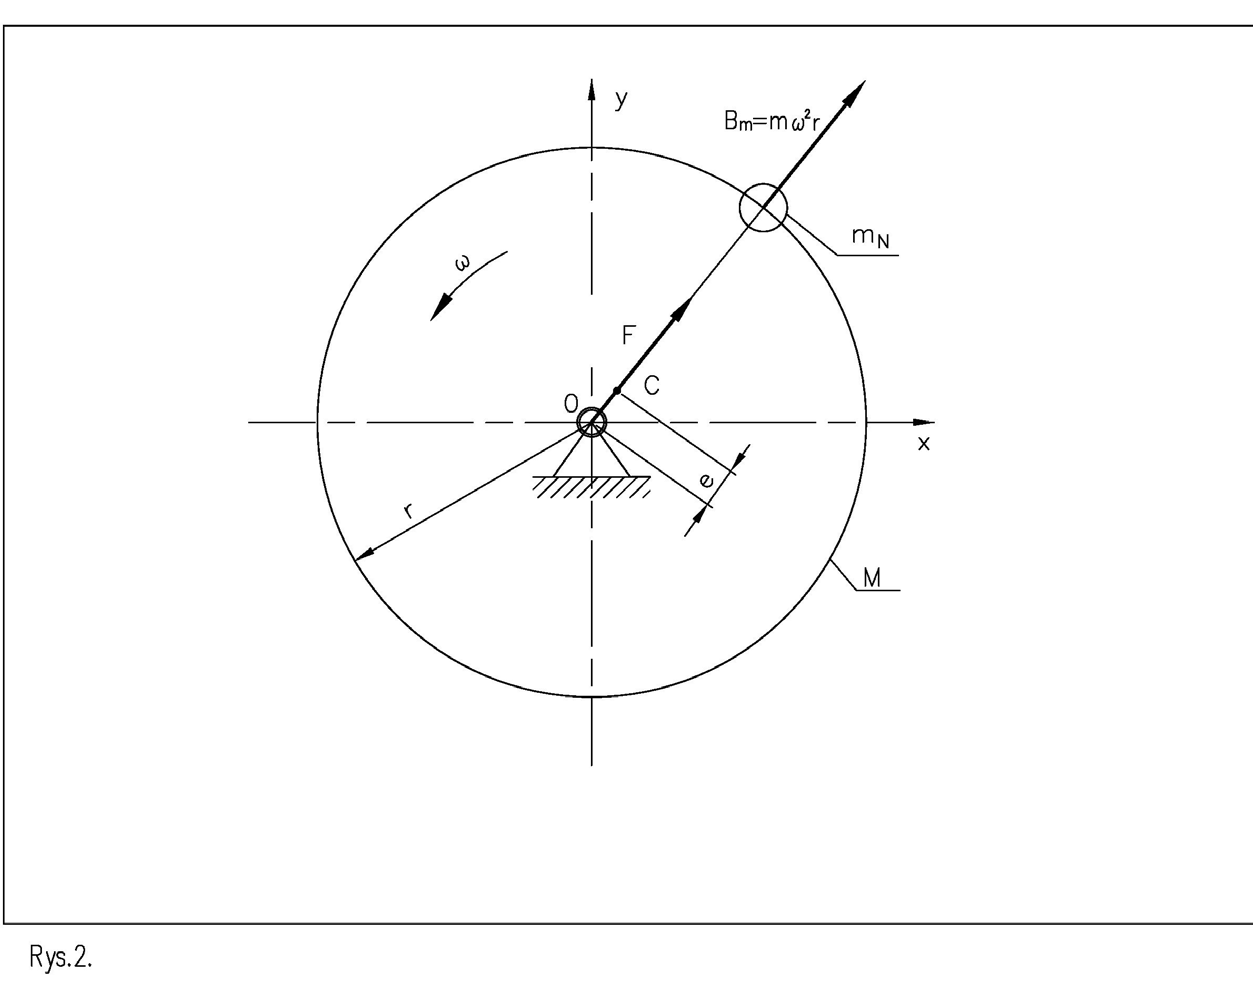
Lo squilibrio, come grandezza fisica, è il momento statico del carico di correzione. In altre parole, è il prodotto della massa in eccesso per la distanza del centro di tale massa dall’asse di rotazione effettivo. Sia prima sia dopo l’equilibratura, non conosciamo le sedi dei difetti di circolarità. Si assume che qualsiasi mancanza di circolarità si presenti sotto forma di una massa in eccesso , posta sul bordo del disco o sul diametro dell’albero del rotore.
𝑚𝑚!
𝑚𝑚!
𝑁𝑁" = 𝑚𝑚! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] Lo squilibrio statico del disco è:
.
Lo spostamento del baricentro è: 𝑒𝑒= ()$! ≅ $!∙’ $!∙’
( [m] Il valore si calcola dall’equilibrio dei momenti statici della massa in eccesso posta sul raggio del rotore (r) e della massa totale sull’eccentricità (e).
Assi d’inerzia ed ellissoide d’inerzia
Per analizzare e calcolare il moto di un rotore dotato di massa è stato introdotto il concetto di assi d’inerzia, momenti d’inerzia di massa ed ellissoide d’inerzia. L’ellissoide d’inerzia è costruito utilizzando tre assi perpendicolari tra loro. I cosiddetti momenti d’inerzia di massa, che descrivono la distribuzione della massa del rotore, vengono calcolati in ciascuna direzione. Tra tutte le posizioni che agiscono in una direzione qualsiasi, distinguiamo gli assi d’inerzia che agiscono in direzioni specifiche. Sono sia principali e centrali allo stesso tempo, sia solo principali.
Quelli principali hanno una direzione tale, rispetto al rotore, che i momenti d’inerzia di massa assumono valori estremi. Se, inoltre, passano per il baricentro, vengono definiti principali e centrali. La somma dei valori principali e centrali è sempre la più piccola (per effetto dell’addizione dei momenti derivante dal teorema di Steiner). Assumere valori estremi dei momenti d’inerzia significa che un momento ha il valore più grande (calcolato sempre secondo la procedura adottata), un altro ha il valore più piccolo possibile da calcolare e il terzo ha un valore intermedio. Quando l’asse di rotazione effettivo del rotore e uno degli assi principali e centrali d’inerzia coincidono, il rotore non è sollecitato da alcuna forza d’inerzia non compensata.
Su di esso non c’è squilibrio. Osserviamo che, nelle direzioni principali (centrali rispetto alla massa del rotore), ogni massa situata su un lato dell’asse di rotazione ha la propria controparte esattamente sul lato opposto della rotazione.
Se l’asse di rotazione e l’asse principale e centrale non sono paralleli, ma si intersecano nel punto del centro di massa, si crea uno squilibrio di momento. Se si intersecano in un altro punto o sono obliqui l’uno rispetto all’altro, insorge sia uno squilibrio di forza sia uno squilibrio di momento. Quando sono paralleli, insorge soltanto uno squilibrio di forza.
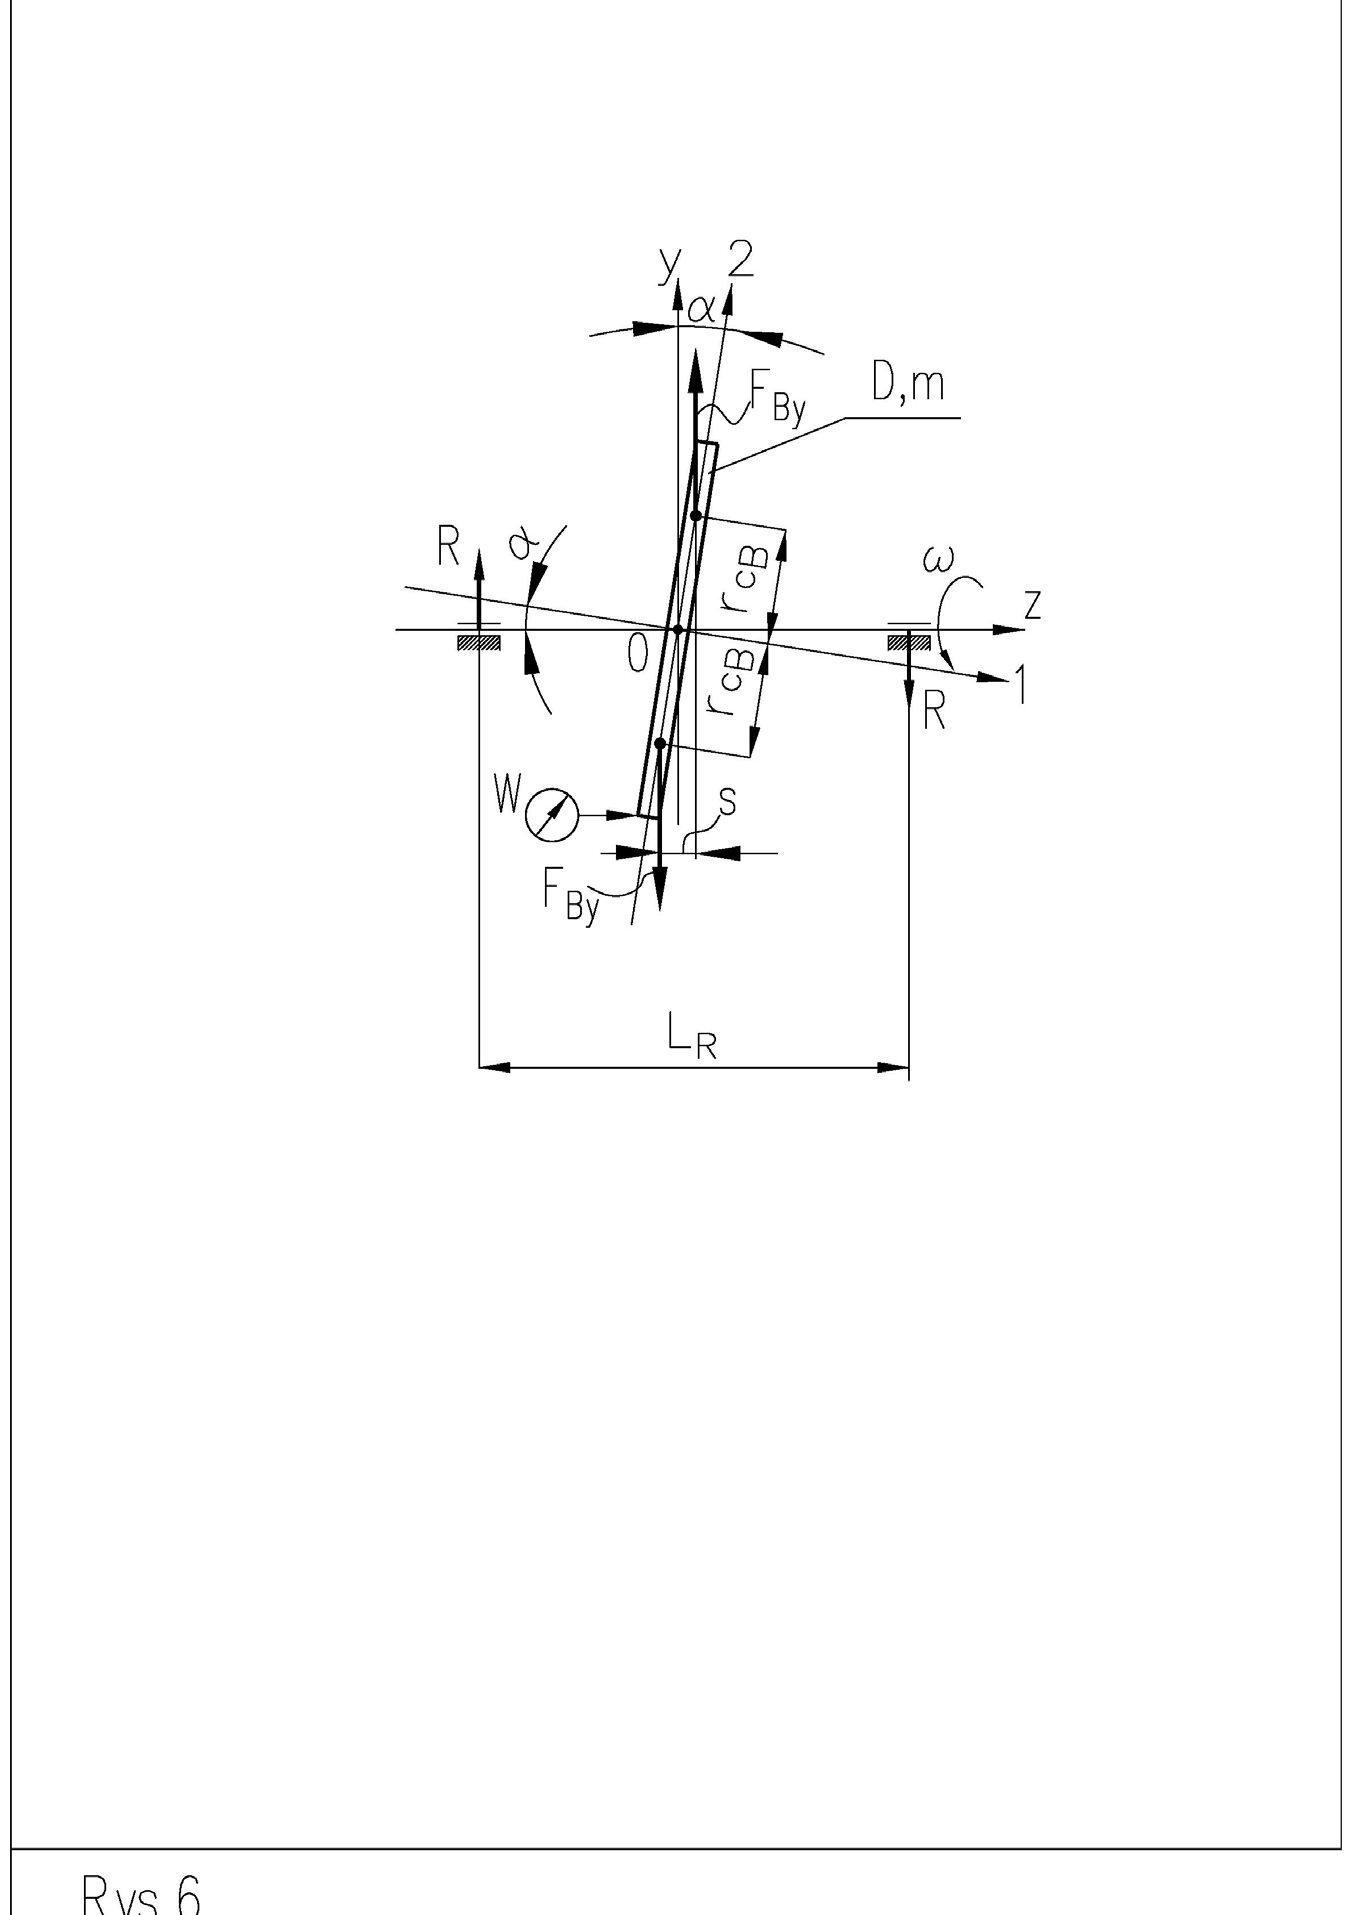
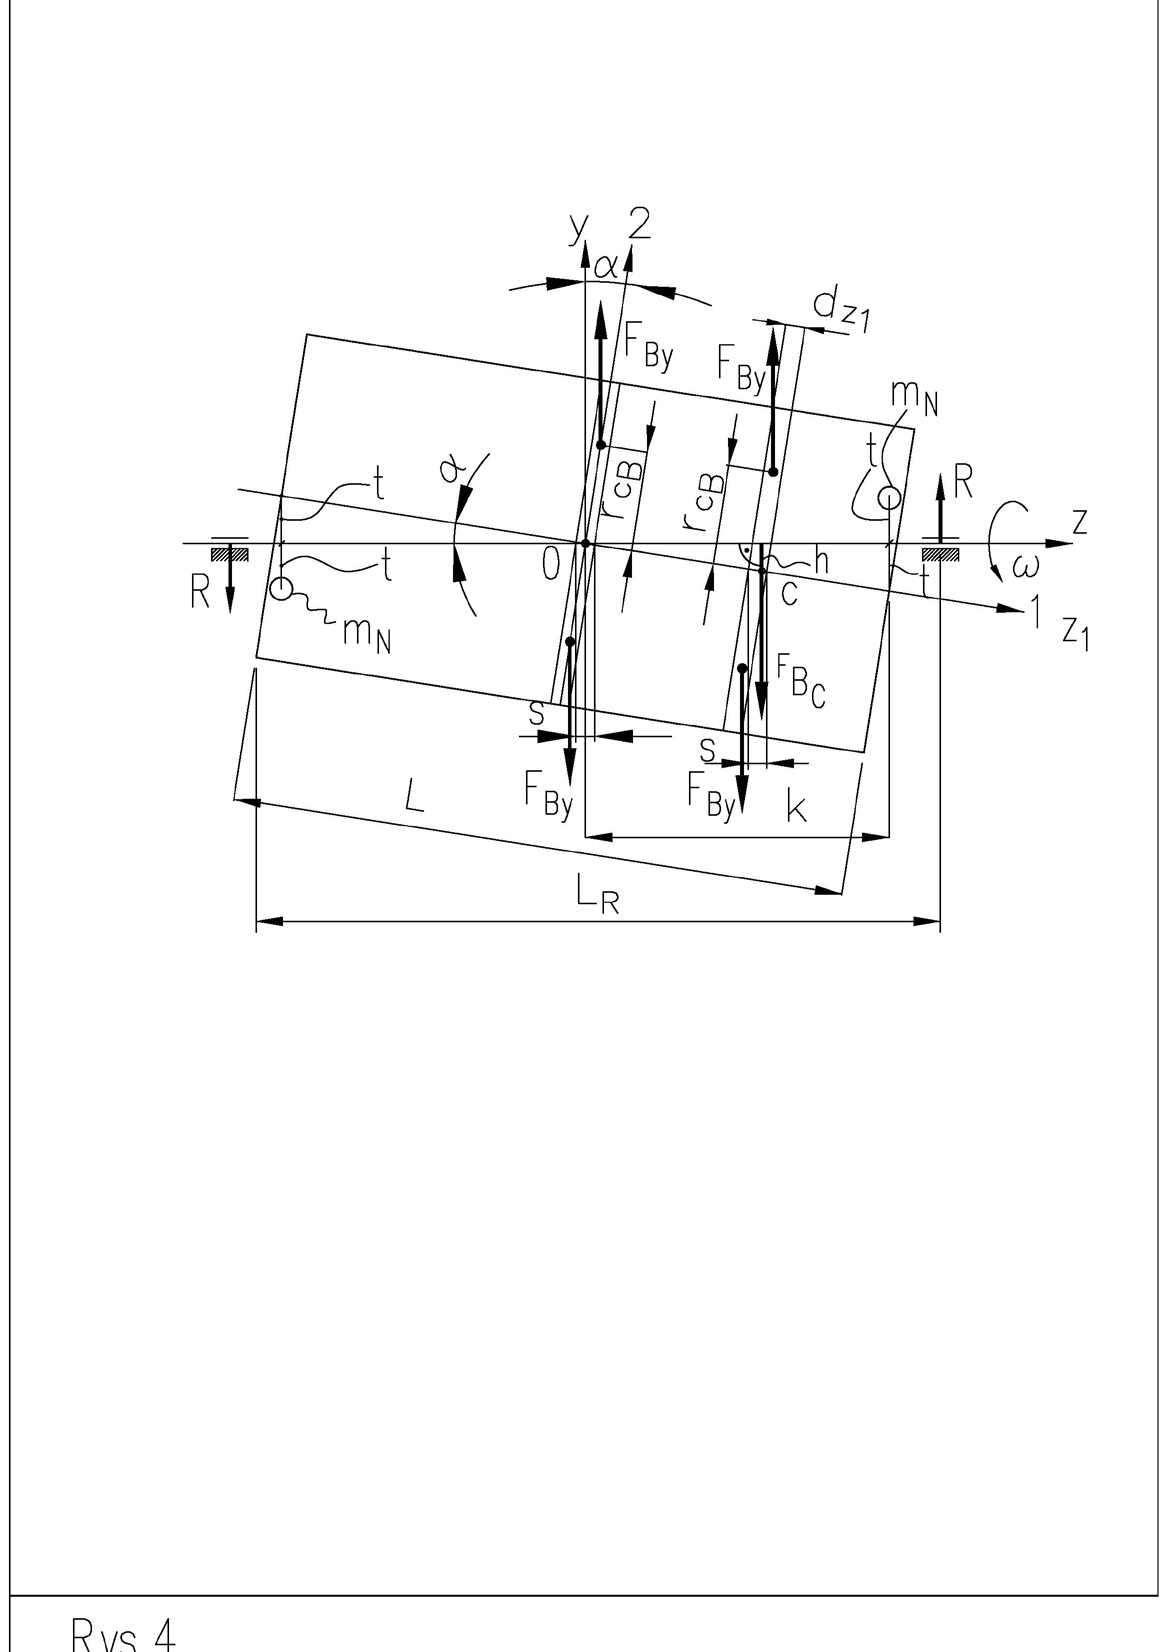
Gli assi principali e centrali di inerzia nella Figura 4 sono denominati 1 e 2. Si intersecano nel baricentro c, per cui è presente un momento dovuto a forze d’inerzia non compensate.
Due casi di errore di montaggio angolare
Prenderemo in considerazione due casi:
a) disco sottile rotante fissato a un asse con errore angolare, il cui spessore è da trascurare
b) rotore in rotazione, di lunghezza L, fissato sui cuscinetti in modo che il suo asse principale e centrale d’inerzia intersechi l’asse di rotazione nel punto del suo centro di massa. Se si assume che il disco abbia massa m e diametro D e sia fissato a un albero privo di massa con oscillazione assiale W, il suo carico è una coppia di forze d’inerzia.
# where:
$ And has a straightening effect on the shield.
Questa è la forza risultante di una metà del disco. Sostituisce tutte le forze d’inerzia presenti su una metà del disco. Poiché le ampiezze delle forze sono direttamente proporzionali alla distanza dall’asse di rotazione, la posizione della risultante di una metà del disco non coincide con il centro di massa della metà del disco.
Si ricordi, per inciso, che il baricentro di una metà del disco si trova a una distanza di 0,2122D dal diametro che divide il disco in due metà.
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 La forza è applicata a una distanza pari a:
.
Il momento raddrizzante del disco è: .
Il momento induce forze di reazione nei supporti dell’albero:
Di conseguenza la forza nel supporto è:
Il rotore di lunghezza L è fissato sui cuscinetti in modo che il suo asse principale e centrale d’inerzia 1 intersechi nel centro di massa c l’asse di rotazione con un angolo α. L’errore di montaggio può essere misurato anche come oscillazione radiale W su entrambi i lati del rotore. In questo caso, le oscillazioni hanno valori uguali (e i massimi risultano, l’uno rispetto all’altro, sfasati angolarmente di 180°).
= /, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H /I .
.
𝑅𝑅= # Il rotore è sollecitato dal momento delle forze d’inerzia non compensate.
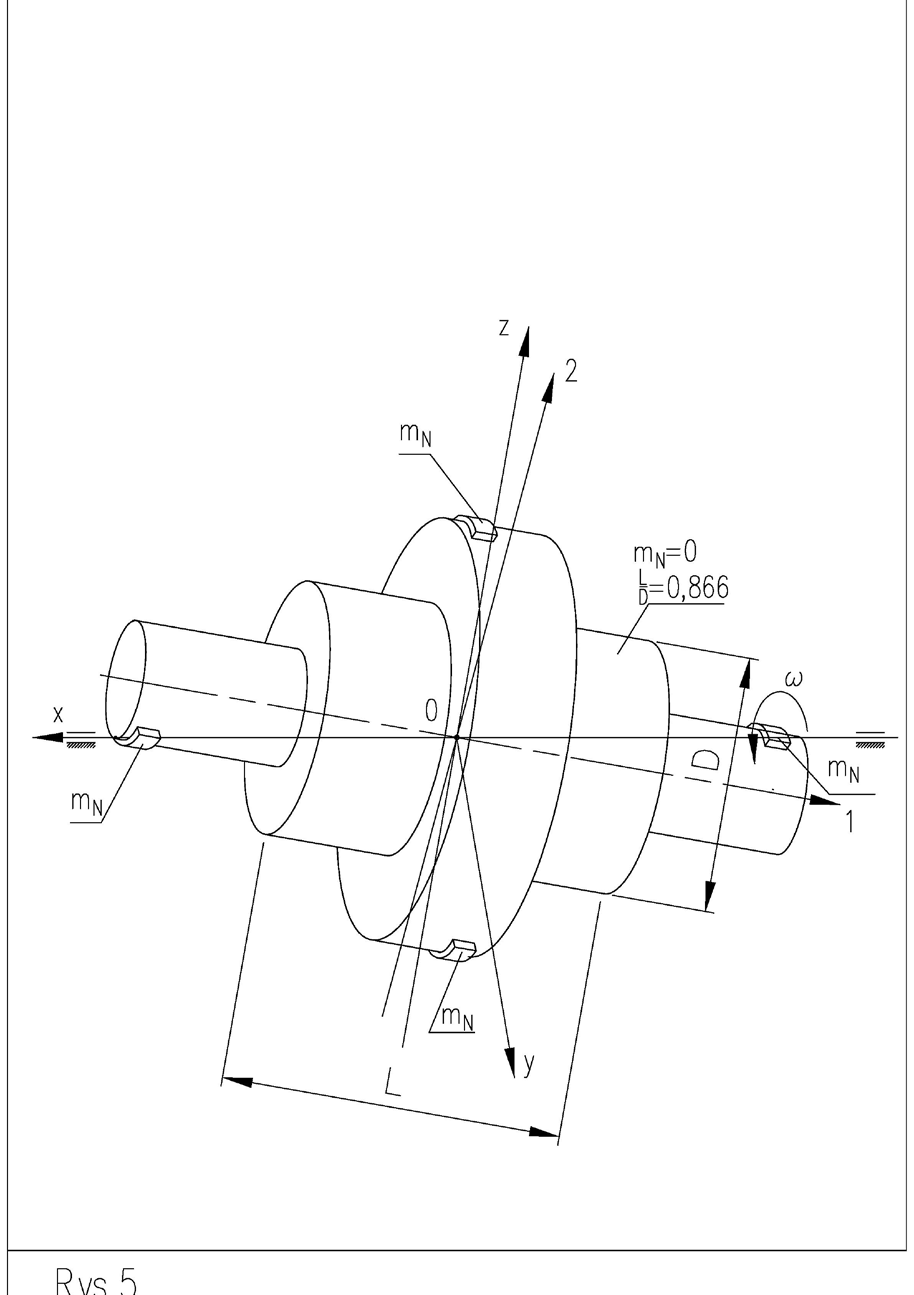
È possibile contare queste forze, ad esempio, immaginando che il rotore sia composto da più dischi, come nella Figura 4. Il carico sul disco centrale è descritto nella Figura 5. Ciascuno degli altri è sollecitato in aggiunta da un momento dovuto alla forza derivante dalla posizione eccentrica del suo baricentro, , rispetto all’asse di rotazione. Tenendo conto di entrambe le componenti, il valore del momento può essere calcolato dall’equazione ottenuta sommando le componenti di carico sopra descritte:
𝑀𝑀+ = 𝑚𝑚𝜔𝜔" sin 𝛼𝛼cos 𝛼𝛼H Dove: m-massa [kg], D diametro del rotore [m], L-lunghezza [m] ω-frequenza derivante dalla rotazione del rotore.
Nell’equazione precedente si nota che, per determinati valori di D e L, indipendentemente dal valore dell’oscillazione radiale alle estremità dell’albero, la coppia dell’intero rotore è nulla.
Verifichiamo questa condizione, in cui non si verifica alcuna coppia:
𝐿𝐿= √3 Si osserva inoltre che, per un rapporto lunghezza-diametro del rotore, il segno dello squilibrio indotto dalla coppia cambia.
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
𝑀𝑀+]𝑚𝑚!,#)"^ = 2𝑀𝑀+]𝑚𝑚!,#^ = 1 Il confronto tra la coppia totale ricavata dall’equazione (4) e quella qui sopra consente di determinare le loro masse senza dipendere dal valore dell’angolo :
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚!𝜔𝜔«𝐿𝐿» sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷« − #» 𝐿𝐿»I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
Masse di correzione e forze sui supporti
Sono di importanza pratica i confronti tra il momento dovuto alla forza di inerzia, causato dall’applicazione della massa di correzione alle estremità del rotore, sul suo diametro, e il momento determinato nell’equazione (4):
𝑚𝑚!𝜔𝜔« 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔» sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷« −1 12 𝐿𝐿»` (5), dove il membro sinistro dell’equazione è la forza d’inerzia da calcolata dalla definizione di.
Di conseguenza, la massa di una singola massa di correzione è:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 Se la distanza tra le masse è L e le masse sono poste sul raggio D/2, lo squilibrio di momento sarà, per definizione:
𝑁𝑁"(9$ = 𝑚𝑚!
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷« −1 12 𝐿𝐿»` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚"].
Poiché l’angolo α assume valori piccoli, si può ipotizzare con sufficiente precisione quanto segue:
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟𝑟], cos 𝛼𝛼= 1 La relazione si semplifica in:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷« −1 12 𝐿𝐿»` [𝑘𝑘𝑘𝑘], 𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟], 𝐷𝐷, 𝐿𝐿→[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
dove:
È utile anche determinare il valore della forza che si sviluppa in entrambi i supporti del rotore, per il quale si ricorre all’equilibrio dei momenti delle forze ricavati dalle reazioni dei supporti e determinati nell’equazione (4):
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔« sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿»`.
Di conseguenza, la forza nel supporto è:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔« sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿«` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠» e →[𝑁𝑁] 𝐿𝐿4 oppure, dopo la semplificazione:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔«𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿»`, 𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟], , 𝐷𝐷, 𝐿𝐿4 →[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
Dove:
Le forze in entrambi i supporti, causate dalla coppia generata sul rotore, hanno gli stessi valori indipendentemente dalla posizione del rotore tra i supporti.
Con i valori determinati delle forze è possibile ricavare l’entità delle masse di correzione che, collocate sull’ampiezza dei supporti, devono ruotare con il rotore sul raggio / ":
𝑚𝑚:9′ = 2𝑅𝑅 𝜔𝜔"𝐷𝐷= 2 𝐿𝐿4, Se la distanza tra le masse è pari a, lo squilibrio di momento sarà:
𝑁𝑁”;<= = 𝑚𝑚:9′
Riepilogo
- Lo squilibrio può essere considerato una condizione di carico esterno, ovvero una sollecitazione che agisce sul rotore durante la rotazione. Questa sollecitazione ha componenti statiche, sotto forma di forze centrifughe, e dinamiche, sotto forma di coppia, che agiscono nel piano contenente l’asse di rotazione.
- Lo squilibrio di un rotore rigido può comprendere entrambe le componenti di squilibrio sopra descritte. Lo squilibrio di un rotore flessibile contiene, inoltre, uno squilibrio distribuito sull’intera lunghezza del rotore, derivante dalla flessione, ed è costituito dal prodotto della massa per unità di lunghezza del rotore per la sua distanza dall’asse di rotazione. La flessione può essere spaziale.
- Lo squilibrio di un rotore rigido non dipende dalla velocità del rotore.
- 𝑚𝑚:9’𝜔𝜔« 𝐷𝐷 2 = 𝑅𝑅, 𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿«` f𝑘𝑘𝑘𝑘∙𝑚𝑚»
- 𝑚𝑚" g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷« −1 12 𝐿𝐿»` [𝑘𝑘𝑘𝑘∙𝑚𝑚»].
- Lo squilibrio di un rotore flessibile dipende dalla velocità.
- Lo squilibrio di un rotore rigido può essere rappresentato dal cosiddetto vettore principale e dal momento principale di squilibrio, oppure da due vettori di squilibrio, ovvero forze di inerzia, che sono sfalsati l’uno rispetto all’altro lungo la lunghezza del rotore, hanno moduli diversi e agiscono in direzioni diverse.
- Lo squilibrio statico si misura di norma in oppure. È il risultato del prodotto della massa in eccesso, concentrata in un punto, per la distanza r dall’asse di rotazione.
- 𝑚𝑚!,
- Lo squilibrio di momento si misura di norma in oppure, in quanto è formato da coppie di squilibri statici distribuite lungo la lunghezza del rotore.
- / > 0,866,
- Per un rapporto lunghezza/diametro pari a, il momento cambia la direzione di azione da raddrizzante ad amplificante dello squilibrio di momento. Dott. ing. Mirosław Malec, già presidente di Przedsiębiorstwo Cimat Sp. z o.o.
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚«]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚»],



