
Der Begriff der Unwucht gilt sowohl für starre als auch für wellenelastische Rotoren. Bei einem starren Rotor ist die Anfangsunwucht über den gesamten Drehzahlbereich konstant. Bei einem wellenelastischen Rotor ist sie veränderlich und hängt von der Drehzahl ab.
Bei einem starren Rotor setzt sich die Unwucht aus folgenden Komponenten zusammen:
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) Paare nicht ausgeglichener Elemente des Rotormaterials, die auf einem bestimmten Radius bezogen auf die Drehachse sitzen und in der Ebene, welche die Drehachse enthält, ein Drehmoment erzeugen.
Bei der Anfangsunwucht kann neben den bei starren Rotoren vorhandenen Anteilen auch eine anfängliche Durchbiegung auftreten, deren Radius über den gesamten Drehzahlbereich konstant ist.
Bei einem wellenelastischen Rotor setzt sich die Unwucht aus folgenden Komponenten zusammen:
a) beide zuvor aufgeführten Komponenten,
b) infolge einer Durchbiegung, abhängig von der momentanen Drehzahl und damit vom Abstand einzelner Längeneinheiten des Rotors von der Drehachse.
Unwucht als Zustand und als physikalische Größe
Unwucht lässt sich als Zustand oder als aus SI-Einheiten abgeleitete physikalische Größe betrachten. Unter einem unwuchtbehafteten Zustand versteht man eine Art der Belastung eines mechanischen Systems in Drehbewegung durch Kräfte und Momente. Die Belastung wird unmittelbar durch eine solche Verteilung der Rotormasse um die tatsächliche Drehachse verursacht, die wechselnde Kräfte auf die Lager (die für den Rotor Bindungen darstellen) hervorruft und zusätzliche Biegung der Rotoren bewirkt. Der Belastungszustand hat definierte Merkmale und beeinflusst das Verhalten dieses Systems. Ein Merkmal der Unwucht ist das Vorhandensein von ausschließlich Kräften, ausschließlich Momenten oder einer Mischung aus beiden physikalischen Größen. Ebenso führt sie dazu, dass der Rotor bestimmte dynamische Kenngrößen annimmt, etwa solche, die mit der ersten Eigenform der Bewegung eines starren Rotors oder mit der Durchbiegung eines wellenelastischen Rotors zusammenhängen.
Betrachten wir den Zustand der Unwucht aus Sicht der Kinetostatik, lässt er sich auf zwei Arten bestimmen:
a) mittels Hauptvektoren, die im Schwerpunkt des Rotors oder in einem anderen gewählten Punkt angesetzt sind, indem der Hauptkraftvektor und der Hauptmomentvektor aus der Unwucht bestimmt werden;
b) oder mittels zweier Kraftvektoren, die sich in Betrag und Richtung unterscheiden und in zwei entlang der Drehachse weit voneinander entfernten Ebenen liegen.
Der Hauptkraftvektor ist eine Invariante des Unwuchtzustands, während Wert und Richtung des Hauptmoments von der Wahl des Bezugspunkts abhängen. Die Werte und Richtungen zweier Kräfte in zwei Messebenen hängen von der Lage dieser Ebenen ab.
Überblick über die Terminologie der Unwucht
Eine Überprüfung der Unwucht-Terminologie: Unwucht als physikalische Größe ist das Produkt aus Masse und Abstand von der Drehachse. Nachfolgend ein Überblick über verschiedene Unwucht-Begriffe und die zugehörigen Definitionen.
• Unwuchtvektor: ein Vektor, dessen Länge dem Betrag der Unwucht entspricht und dessen Wirkrichtung mit der Winkellage der unwuchtbehafteten Masse übereinstimmt.
𝑁𝑁"#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • Unwuchtbetrag: die Unwucht, quantifiziert ohne Berücksichtigung des Wirkwinkels, als Produkt aus der unwuchtbehafteten Masse und dem Abstand ihres Massenmittelpunkts von der tatsächlichen Drehachse.
𝑁𝑁" = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚! [𝑔𝑔] • Unwuchtmasse: die Masse mit der Bezeichnung , die gedanklich auf einem bestimmten Radius (konventionelle Masse) am Rotor fixiert ist, sodass ihr Wert multipliziert mit dem Quadrat der Drehfrequenz und dem Radius den Wert der Kraft aus der Unwucht ergibt.
• Hauptvektor der Unwucht: entsteht durch geometrische Addition aller Einzelkräfte aus der Unwucht, die über die gesamte Rotorlänge auftreten. Der Vektor ist gleich dem Produkt aus der Masse des Rotors und der Exzentrizität seines Schwerpunkts. Er steht senkrecht auf der Rotorachse und verläuft durch deren Schwerpunkt oder einen anderen gewählten Punkt der Drehachse.
• Unwuchtmoment: das Vektorprodukt aus der Unwucht und dem Hebelarm ihrer Wirkung . Der Vektor steht senkrecht auf der Ebene, die von der Rotorachse und dem Unwuchtvektor aufgespannt wird. Der Betrag des Unwuchtvektors ist gleich dem Produkt aus dem Unwuchtwert und dem Abstand des Unwuchtvektors von der Ebene senkrecht zur Achse, bezogen auf die das Moment berechnet wird.
[𝑔𝑔𝑚𝑚𝑚𝑚"] • Unwucht-Hauptmoment: die geometrische Summe aller Unwuchtmomente, berechnet in Bezug auf den Schwerpunkt des Rotors oder einen anderen gewählten Punkt. Der Vektor steht zugleich senkrecht auf der zentralen Hauptträgheitsachse des Rotors.
• Statische Unwucht: ein Unwuchtzustand, bei dem die tatsächliche Drehachse und die zentrale Hauptträgheitsachse des Rotors parallel verlaufen. Der Massenmittelpunkt (Schwerpunkt) des Rotors liegt exzentrisch zur tatsächlichen Drehachse. Bei statischer Unwucht ist der Hauptvektor des Moments null und der Hauptvektor der Kraft hat einen endlichen Wert.
• Momentenunwucht: ein Unwuchtzustand, bei dem die tatsächliche Drehachse und die zentrale Hauptträgheitsachse einander unter einem bestimmten Winkel im Massenmittelpunkt des Rotors schneiden. Bei dieser Unwucht ist der Hauptkraftvektor null und das Hauptmoment hat einen endlichen Wert. Der Massenmittelpunkt liegt auf der tatsächlichen Drehachse.
• Quasistatische Unwucht: ein Unwuchtzustand, bei dem die zentrale Hauptträgheitsachse die tatsächliche Drehachse außerhalb des Massenmittelpunkts schneidet. Zusätzlich ist weiterhin die Bedingung erfüllt, dass der Hauptmomentvektor senkrecht auf der von den beiden genannten Achsen aufgespannten Ebene steht.
• Dynamische Unwucht eines starren Rotors: üblicherweise als Unwuchtzustand bezeichnet, der sowohl Kraft- als auch Momentenkomponenten enthält. Dabei liegen die tatsächliche Drehachse und die zentrale Hauptträgheitsachse schräg zueinander. Wird die Unwucht durch einen Hauptvektor und ein Hauptmoment dargestellt, die im Schwerpunkt des Rotors angreifen, sind beide Vektoren in einem bestimmten Winkel zueinander geneigt. Wird die Unwucht in Form zweier Kraftvektoren dargestellt, die in zwei entlang der Rotorlänge beabstandeten Ausgleichsebenen liegen, haben diese Vektoren unterschiedliche Längen und wirken unter verschiedenen Winkeln.
• Anfangsunwucht eines starren Rotors: Unwuchtzustand, der vor dem Auswuchten am Rotor vorliegt. Kann sowohl Kraft- als auch Momentanteile der Unwucht umfassen.
• Zulässige Restunwucht: Unwuchtzustand, der nach einem Auswuchtprozess am Rotor vorliegt und die Auslegungsbedingungen des Rotors erfüllt.
Unwuchtkomponenten als Erregung des Rotors
Die Unwuchtkomponenten erzeugen Kräfte, die den Rotor erregen. Ein starrer Rotor zeigt nicht, wo entlang seiner Länge und unter welchem Winkel Kräfte entstehen. Es lässt sich folgern, dass das beobachtete Verhalten des Rotors während der Drehung auf die Wirkung der Summe aller Komponentenkräfte aus der Unwucht zurückzuführen ist. Denn der Rotor ist starr und reagiert auf die gesamte Belastung mit einer Linearbewegung des Schwerpunkts und einer Rotation um diesen Schwerpunkt. Für das Auswuchten sollte ein entsprechendes Modell des unwuchtbehafteten Rotors erstellt werden. Das Modell sollte zum Auswuchtverfahren passen.
Sollen beim Auswuchten die oben genannten Unwuchtkomponenten beseitigt oder minimiert werden, müssen zwei Ausgleichsebenen festgelegt werden. Sie sollten entlang der Rotorlänge möglichst weit voneinander entfernt liegen. Zwei Ebenen ermöglichen es, nicht nur die Kraft, sondern auch das Kraftmoment zu verändern.
Drehzahlabhängigkeit der Unwucht starrer Rotoren
Die Unwucht eines starren Rotors ändert sich bei einer Drehzahländerung nicht. Nach einer Änderung der Lagerstellen kann sie sich ändern, wenn der Rotor eine konstante Durchbiegung aufweist oder die Rotorwelle zwischen ihren Abschnitten einen radialen Rundlauffehler hat. Dies kann auftreten, wenn sie beispielsweise nicht in einer Aufspannung bearbeitet wurde.
Beim Auswuchten starrer Rotoren spielt es keine Rolle, dass wir die Verteilung der Unwucht entlang der Drehachse nicht kennen. Die Auswuchtmaschine berechnet bei der Messung der Unwucht eines starren Rotors zwei „Resultierende“, deren Beträge und Richtungen sowohl von allen nicht identifizierten Kräften abhängen, die in verschiedenen Ebenen senkrecht zur Rotorachse wirken, als auch von der Lage der für Messung und Ausgleich gewählten Ausgleichsebenen entlang dieser Achse. Die berechneten Unwuchtwerte ändern sich in Betrag und Richtung nicht bei Drehzahländerungen, obwohl sich die Anzeigen der Auswuchtmaschine in der Regel verändern. Die Konstanz der Berechnungsergebnisse wird dadurch gewährleistet, dass Kalibrierkoeffizienten verwendet werden, die zur gewählten Drehzahl und zu den gewählten Positionen der Ausgleichsebenen passen.
Die berechneten Unwuchtwerte ändern sich in Betrag und Richtung nicht, wenn sich die Drehzahl ändert, obwohl sich die Anzeigen der Auswuchtmaschine in der Regel verändern. Die Konstanz der Berechnungsergebnisse wird dadurch gewährleistet, dass Kalibrierkoeffizienten verwendet werden, die zur gewählten Drehzahl und zu den gewählten Positionen der Ausgleichsebenen passen. Bei der Bestimmung dieser Koeffizienten sind die dynamischen Eigenschaften des Rotors von Bedeutung, also die Größe seiner Masse und deren ideal ausgeglichene Verteilung über seine Länge. Ergänzend lässt sich nur sagen, dass die Erregung bei unterschiedlichen Drehzahlen variiert, da die Summe der Teilbewegungen nach der ersten und zweiten Schwingungsform bei überkritisch arbeitenden Auswuchtmaschinen unterschiedlich ist. Dort bestehen die Stützschwingungssysteme aus einer unbekannten Masse, die den Rotor, die Stützelemente und sogar Teile des Maschinenbetts umfasst. Diese lassen sich als Ersatzmassen bezeichnen.
Diese Massen lassen sich nicht identifizieren, und das ist auch nicht ohne Weiteres möglich.
Bei unterkritisch arbeitenden Auswuchtmaschinen ändern sich die Anzeigen ebenfalls, unabhängig von der Konstanz der Unwucht, wenn die Messdrehzahl und die Positionen der Messebenen verändert werden. Die Änderung der Position der Ausgleichsebenen berücksichtigt die Maschine automatisch, indem die Daten zu den neuen Positionen dieser Ebenen entlang der Rotorlänge über die Tastatur des Messmoduls eingegeben werden. Die Kalibrierkoeffizienten sind hier anders aufgebaut. Sie hängen tatsächlich nicht von den dynamischen Eigenschaften des Rotors ab. Sie sind lediglich direkt proportional zur Drehzahl (lassen sich also leicht berechnen). Für die Berechnung der Unwucht werden die geometrischen Abhängigkeiten des Rotors und seiner Lagerungsposition gemäß den Grundsätzen der Kinetostatik herangezogen.
Auswuchten eines wellenelastischen Rotors
Ein wellenelastischer Rotor, der bei einer bestimmten Drehzahl ausgewuchtet wurde, ist bei jeder anderen Drehzahl nicht ausgewuchtet. Es stellt sich die Frage: Lässt sich ein wellenelastischer Rotor auf null auswuchten? Die Antwort lautet, dass ein Auswuchten auf null nicht möglich ist, der Einfluss der Unwucht auf die Durchbiegungen sich aber praktisch so weit minimieren lässt, dass bei den verwendeten Drehzahlen keine Durchbiegungen auftreten, die größer sind als die als zulässig festgelegten. In der Praxis ist es entscheidend, die ersten beiden (in Sonderfällen drei) Durchbiegungsformen zu minimieren. Mit steigender Drehzahl zeigt sich der Einfluss der Unwuchtkomponenten (darunter statische Unwucht, Momentenunwucht und gemischte Unwucht) auf die Durchbiegung. Jede dieser Komponenten erzwingt bei einer bestimmten Drehzahl eine Resonanz.
Aufteilung auf zwei Ausgleichsebenen
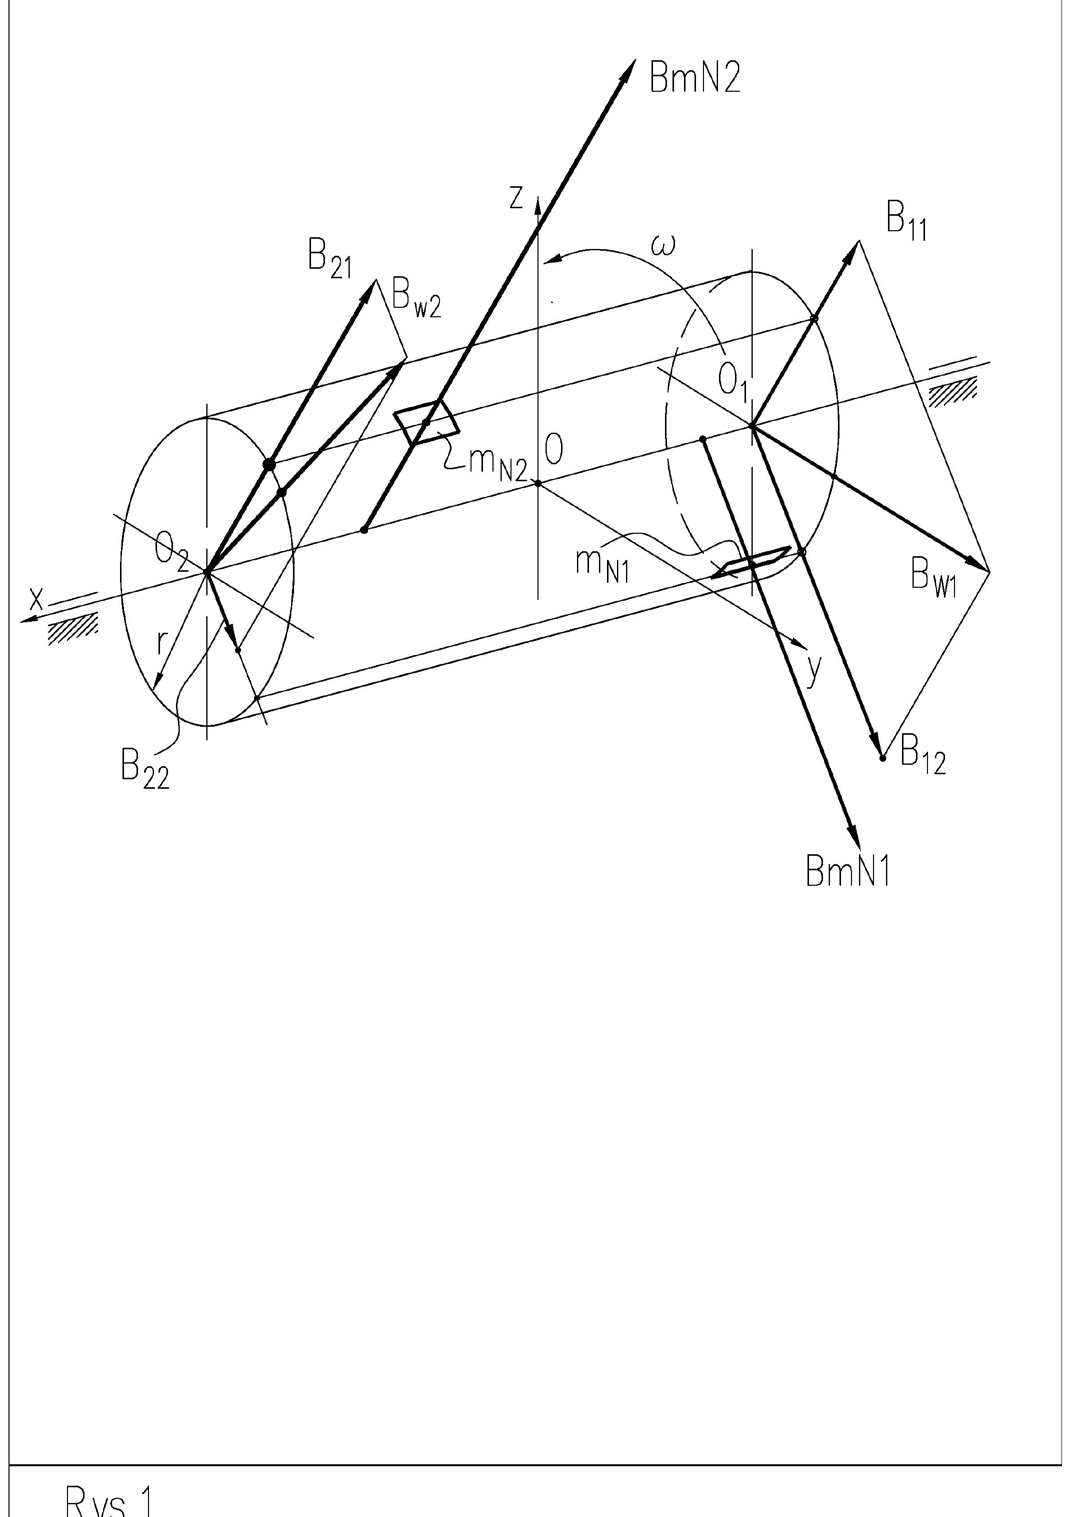
Abbildung 1 zeigt überzählige Gewichte mit den Massen und an beliebigen Stellen des Rotors. Sie belasten den Rotor mit den Trägheitskräften und . Es kann beliebig viele solcher Gewichte geben, die durch Unwuchten Trägheitskräfte erzeugen. Diese Anzahl oder die Lage der Gewichte ist bei der Identifikation nicht bekannt.
Bei einem starren Rotor wird jede Trägheitskraft durch zwei Kräfte ersetzt, die in beiden Ausgleichsebenen auftreten. In der Abbildung sind dies beispielsweise und in Bezug auf die Last . Weitere Kräfte werden auf dieselbe Weise ersetzt.
Die Zerlegung der Kraft in zwei Komponenten folgt den Grundsätzen der Kinetostatik (sie lässt sich durch Lösen eines Systems aus zwei statischen Gleichungen durchführen: der Summe der Kräfte in Richtung ihrer Wirkung und der Summe der Momente bezogen zum Beispiel auf eine der Ausgleichsebenen). Es wird angenommen, dass in beiden Ausgleichsebenen so viele Kraftkomponenten vorhanden sind, wie Zusatzmassen auf dem Rotor sitzen. In jeder Ebene werden die Komponentenkräfte getrennt zu den resultierenden Kräften addiert. Beim Auswuchten genügt es, pro Rotorseite ein Gewicht (in Form von Ausgleichsgewichten) als Gegengewicht hinzuzufügen, das zu den resultierenden Kräften entgegengesetzte Trägheitskräfte erzeugt. Liegt die Summe aus resultierenden Kräften und Ausgleichskräften nahe null, ist der Rotor ausgewuchtet. In der Praxis verbleibt eine Restunwucht 𝑚𝑚!
𝐵𝐵$!# 𝐵𝐵$!"
𝐵𝐵## 𝐵𝐵"# 𝑚𝑚!# Unwucht verbleibt. Damit das Auswuchten als wirksam gelten kann, muss die Restunwucht unterhalb des zulässigen Werts liegen.
Dies ist die grundlegende Möglichkeit, die Krafteinwirkung der Unwucht auf den Rotor darzustellen.
Hauptvektor und Hauptmoment
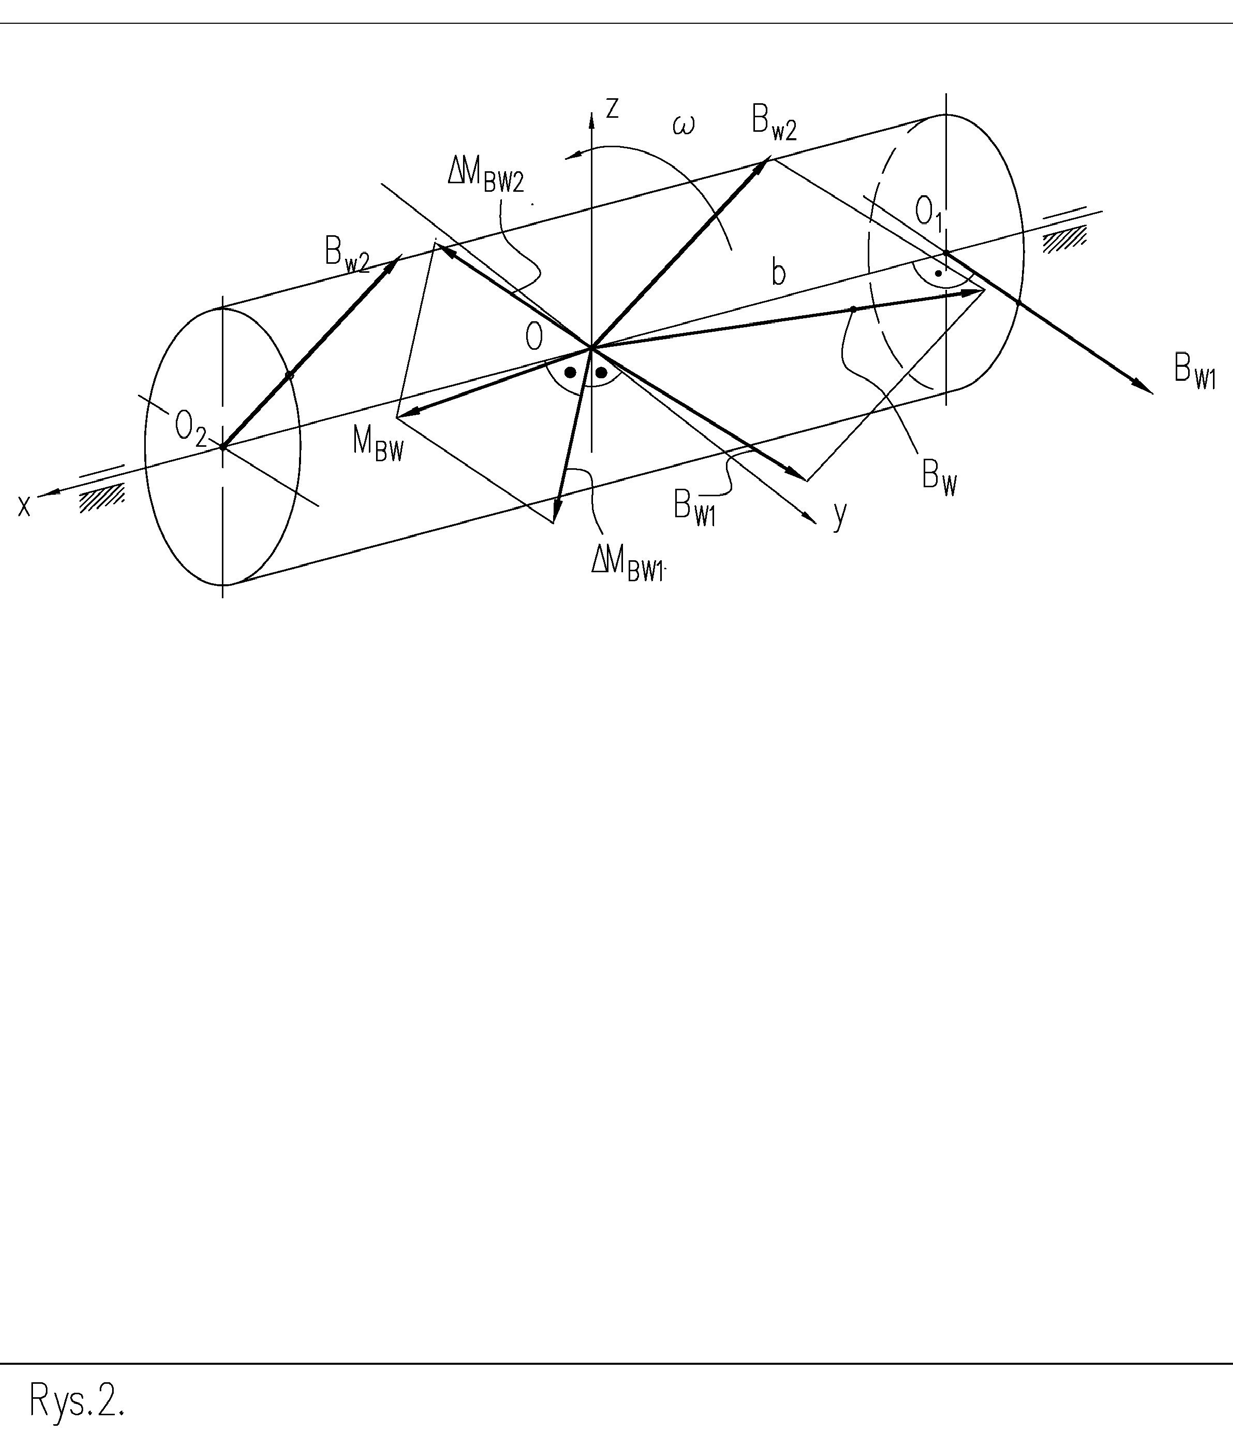
Abbildung 2 zeigt dieselbe Unwucht, jedoch in Form des sogenannten Hauptvektors und Hauptmoments der Unwucht. In diesem Fall sind die Ergebnisse Vektoren resultierender Kräfte, die in beiden Ausgleichsebenen und bestimmt werden.
𝐵𝐵%# 𝐵𝐵%"
Verschiebt man die beiden Vektoren parallel in einen gemeinsamen Punkt, etwa den Schwerpunkt, erhält man aus ihnen die Resultierende. Ihre Richtung und ihre Länge hängen nicht von der Lage des Punktes entlang der Rotorlänge ab. Die resultierende Kraft aus der Unwucht ist somit eine Lastinvariante.
𝐵𝐵% Die Verschiebung sollte so erfolgen, dass die Belastung des Rotors vor und nach der Verschiebung gleich ist. Um die Wirkung der verschobenen Kraft auf den Rotor auszugleichen, muss der Rotor mit einem zusätzlichen Kraftmoment belastet werden. Da die Kraft versucht, den Rotor um die durch den Punkt 0 verlaufende Achse zu drehen, muss das Moment versuchen, den Rotor in gleicher Weise zu drehen. Der Wert ergibt sich aus dem Vektorprodukt . . Die Richtung des Momentvektors steht senkrecht auf der Ebene, in der die beiden Vektoren liegen, und hat einen Drehsinn nach der Rechtsschraubenregel.
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ Hier hat das Hauptmoment zwei Komponenten, die sich aus der Verschiebung zweier Kräfte ergeben. Wählt man einen anderen Punkt auf der geometrischen Achse, ändern sich die Momentenkomponenten. Das Hauptmoment der Unwucht ist keine Invariante der Belastung.
Unwucht als statisches Moment der Ausgleichsmasse
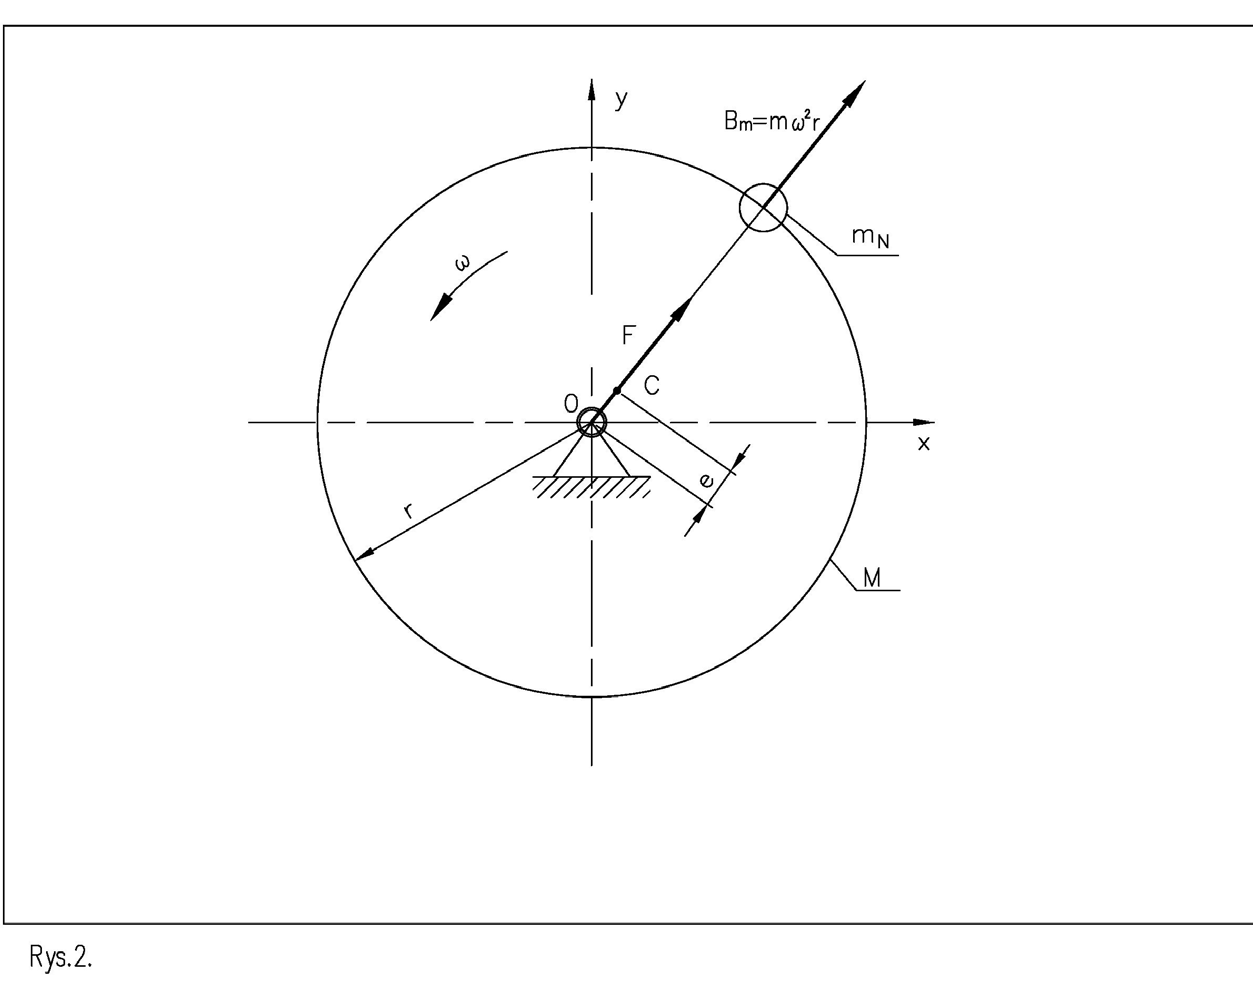
Unwucht als physikalische Größe ist das statische Moment der Ausgleichslast. Anders gesagt ist sie das Produkt aus der Zusatzmasse und dem Abstand des Schwerpunkts dieser Masse von der tatsächlichen Drehachse. Sowohl vor als auch nach dem Auswuchten kennen wir die Stellen der Rundlaufabweichungen nicht. Es wird angenommen, dass jede Abweichung von der Kreisform in Form einer Zusatzmasse vorliegt, die am Rand der Scheibe oder am Durchmesser der Rotorwelle sitzt.
𝑚𝑚!
𝑚𝑚!
𝑁𝑁" = 𝑚𝑚! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] Die statische Unwucht der Scheibe beträgt:
.
Die Verschiebung des Schwerpunkts 𝑒𝑒= ()$! ≅ $!∙’ $!∙’ beträgt:
( [m] Dieser ergibt sich aus dem Gleichgewicht der statischen Momente der überschüssigen Masse, angesetzt auf dem Radius des Rotors (r), und der Gesamtmasse auf der Exzentrizität (e).
Trägheitsachsen und Trägheitsellipsoid
Zur Analyse und Berechnung der Bewegung eines Rotors mit Masse wurden die Begriffe Trägheitsachsen, Massenträgheitsmomente und Trägheitsellipsoid eingeführt. Das Trägheitsellipsoid wird aus drei senkrecht aufeinander stehenden Achsen konstruiert. Die sogenannten Massenträgheitsmomente, die die Massenverteilung des Rotors beschreiben, werden in jeder Richtung berechnet. Von allen Lagen, die in beliebiger Richtung wirken, unterscheiden wir Trägheitsachsen, die in bestimmten Richtungen wirken. Dies sind zugleich Hauptachsen und zentrale Achsen, sowie Hauptachsen allein.
Die Hauptachsen haben bezogen auf den Rotor eine solche Richtung, dass die Massenträgheitsmomente Extremwerte annehmen. Verlaufen sie zusätzlich durch den Schwerpunkt, werden sie als Hauptachsen und zentrale Achsen bezeichnet. Die Summe der Haupt- und Zentralwerte ist stets die kleinste (aufgrund der Addition von Momenten, die sich aus dem Steinerschen Satz ergeben). Die Extremwerte der Trägheitsmomente bedeuten, dass ein Moment den größten Wert hat (der stets nach dem gewählten Verfahren berechnet wird), ein weiteres den kleinsten berechenbaren Wert und das dritte einen Zwischenwert. Fallen die tatsächliche Drehachse des Rotors und eine der zentralen Hauptträgheitsachsen zusammen, wird der Rotor durch keinerlei unkompensierte Trägheitskräfte belastet.
Es liegt keine Unwucht vor. Wir stellen fest, dass in den Hauptrichtungen (zentral bezogen auf die Masse des Rotors) jede auf einer Seite der Drehachse liegende Masse ihr Gegenstück exakt auf der gegenüberliegenden Seite der Drehachse hat.
Verlaufen Drehachse und Hauptträgheitsachse nicht parallel, sondern schneiden sich im Massenmittelpunkt, entsteht eine Momentenunwucht. Schneiden sie sich in einem anderen Punkt oder liegen sie windschief zueinander, entsteht sowohl Kraft- als auch Momentenunwucht. Sind sie parallel, entsteht nur Kraftunwucht.
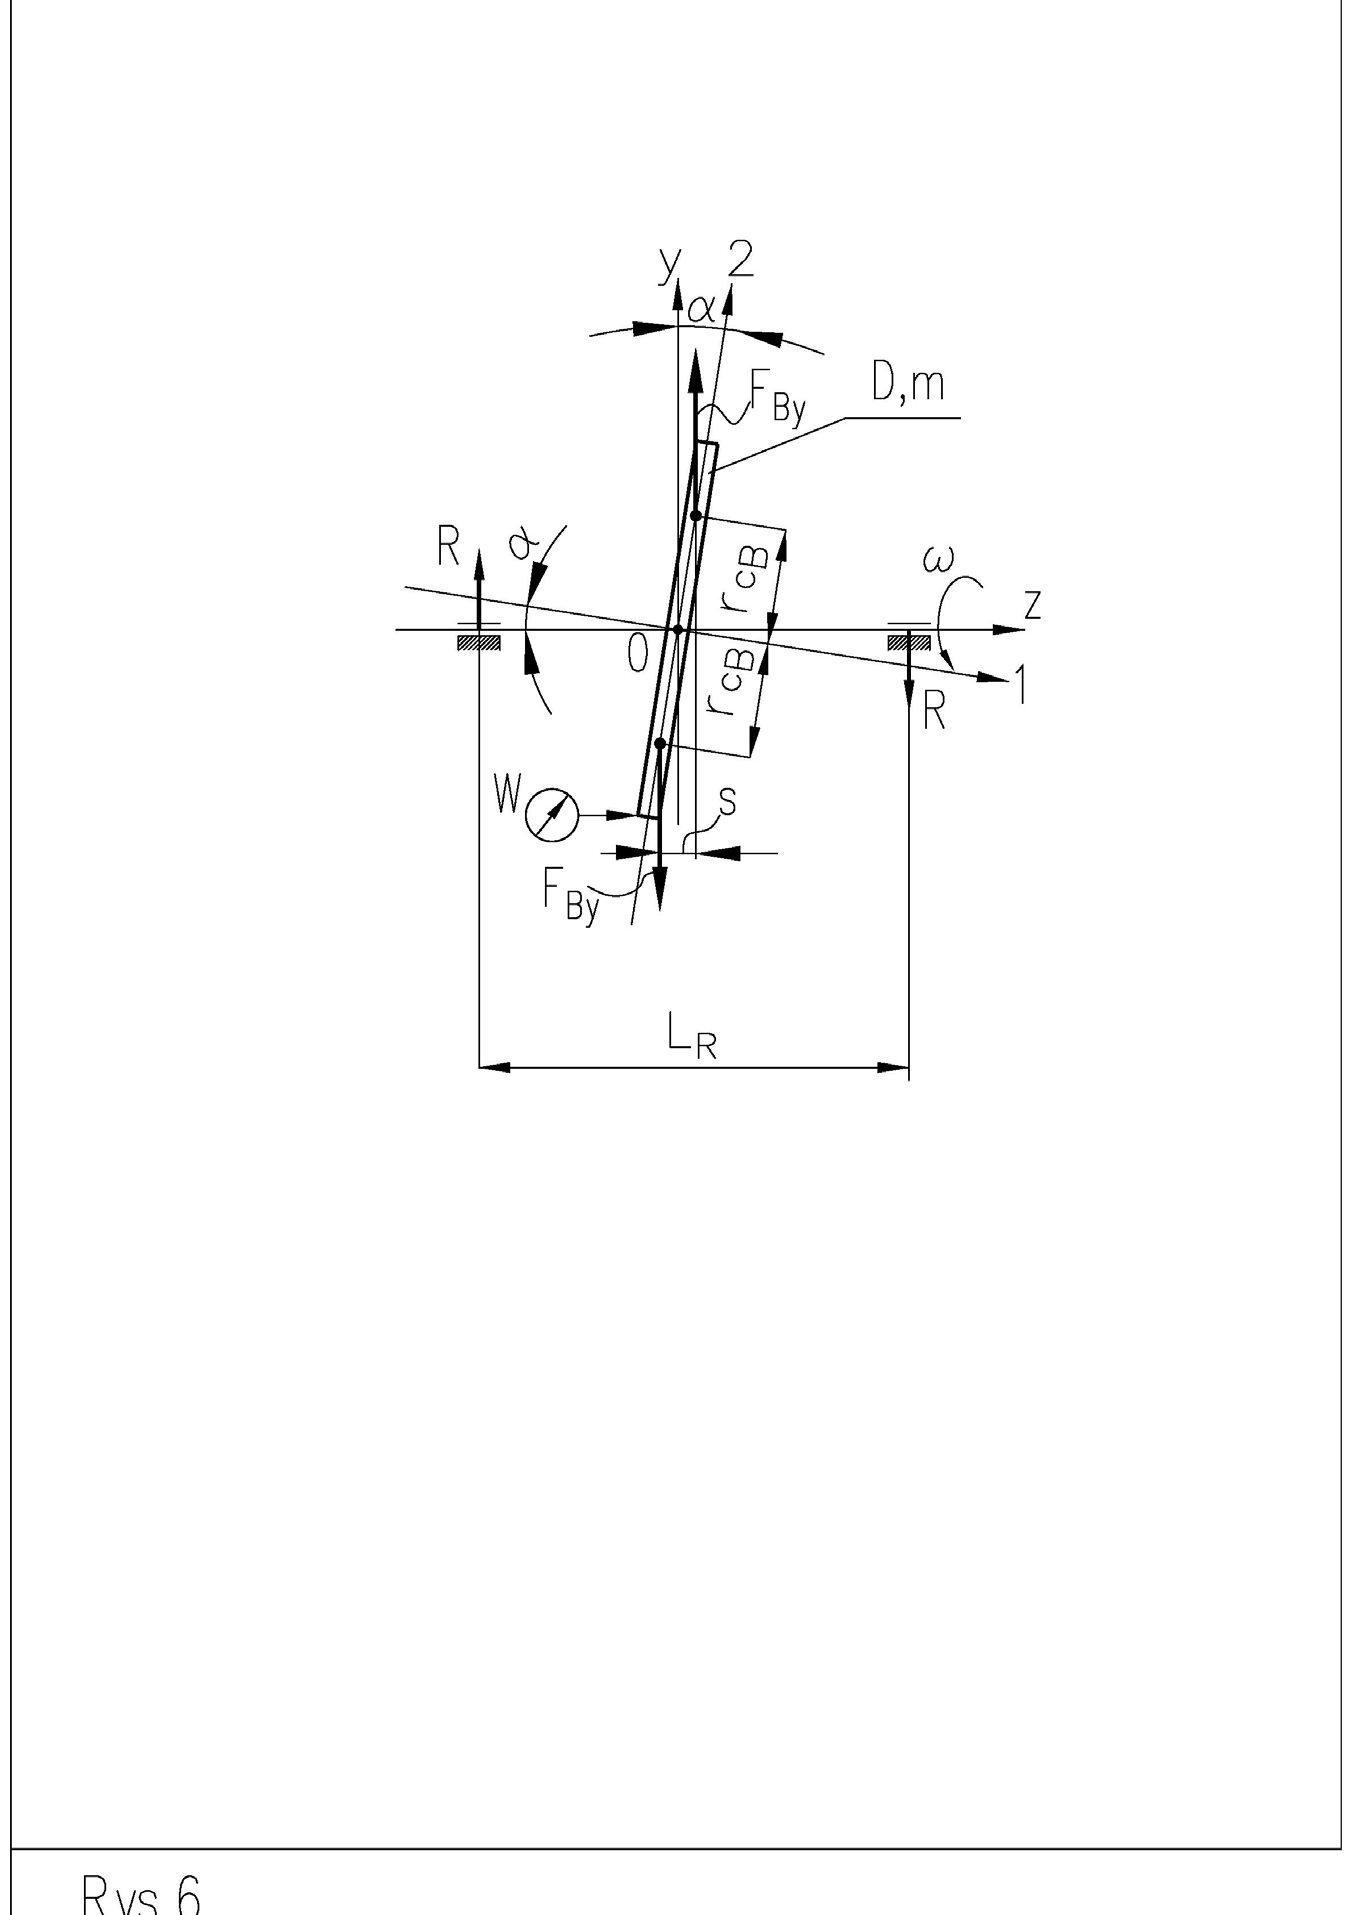
Die Haupt- und Zentralträgheitsachsen in Abbildung 4 sind benannt als: 1 und 2. Sie schneiden sich im Schwerpunkt c, sodass ein Moment aus nicht ausgeglichenen Trägheitskräften vorliegt.
Zwei Fälle von Winkelmontagefehlern
Wir betrachten zwei Fälle:
a) rotierende dünne Scheibe, die mit einem Winkelfehler auf einer Achse befestigt ist und deren Dicke vernachlässigt werden soll
b) drehender Rotor der Länge L, der so in Lagern fixiert ist, dass seine zentrale Hauptträgheitsachse die Drehachse im Massenmittelpunkt schneidet. Nimmt man an, dass die Scheibe die Masse m und den Durchmesser D hat und auf einer masselosen Welle mit axialem Rundlauf W befestigt ist, so besteht ihre Belastung aus einem Paar von Trägheitskräften.
# where:
$ Und wirkt auf die Scheibe aufrichtend.
Dies ist die resultierende Kraft aus einer Scheibenhälfte. Sie ersetzt alle auf einer Scheibenhälfte wirkenden Trägheitskräfte. Da die Amplituden der Kräfte direkt proportional zum Abstand von der Drehachse sind, liegt der Angriffspunkt der Resultierenden aus einer Scheibenhälfte nicht im Massenmittelpunkt der Scheibenhälfte.
Zur Erinnerung: Der Schwerpunkt einer Scheibenhälfte liegt in einem Abstand von 0,2122D von dem Durchmesser, der die Scheibe in zwei Hälften teilt.
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 Die Kraft greift in folgendem Abstand an:
.
Das aufrichtende Moment der Scheibe beträgt: .
Das Moment erzeugt Reaktionskräfte in den Lagerungen der Welle:
Damit ergibt sich für die Kraft im Lager:
Der Rotor der Länge L ist so in Lagern fixiert, dass seine zentrale Hauptträgheitsachse 1 die Drehachse im Massenmittelpunkt c unter dem Winkel α schneidet. Der Montagefehler lässt sich auch als radialer Rundlauf W auf beiden Seiten des Rotors messen. In diesem Fall haben die Rundlaufabweichungen gleiche Werte (und die Maxima sind relativ zueinander um 180° winkelversetzt).
= /, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H /I .
.
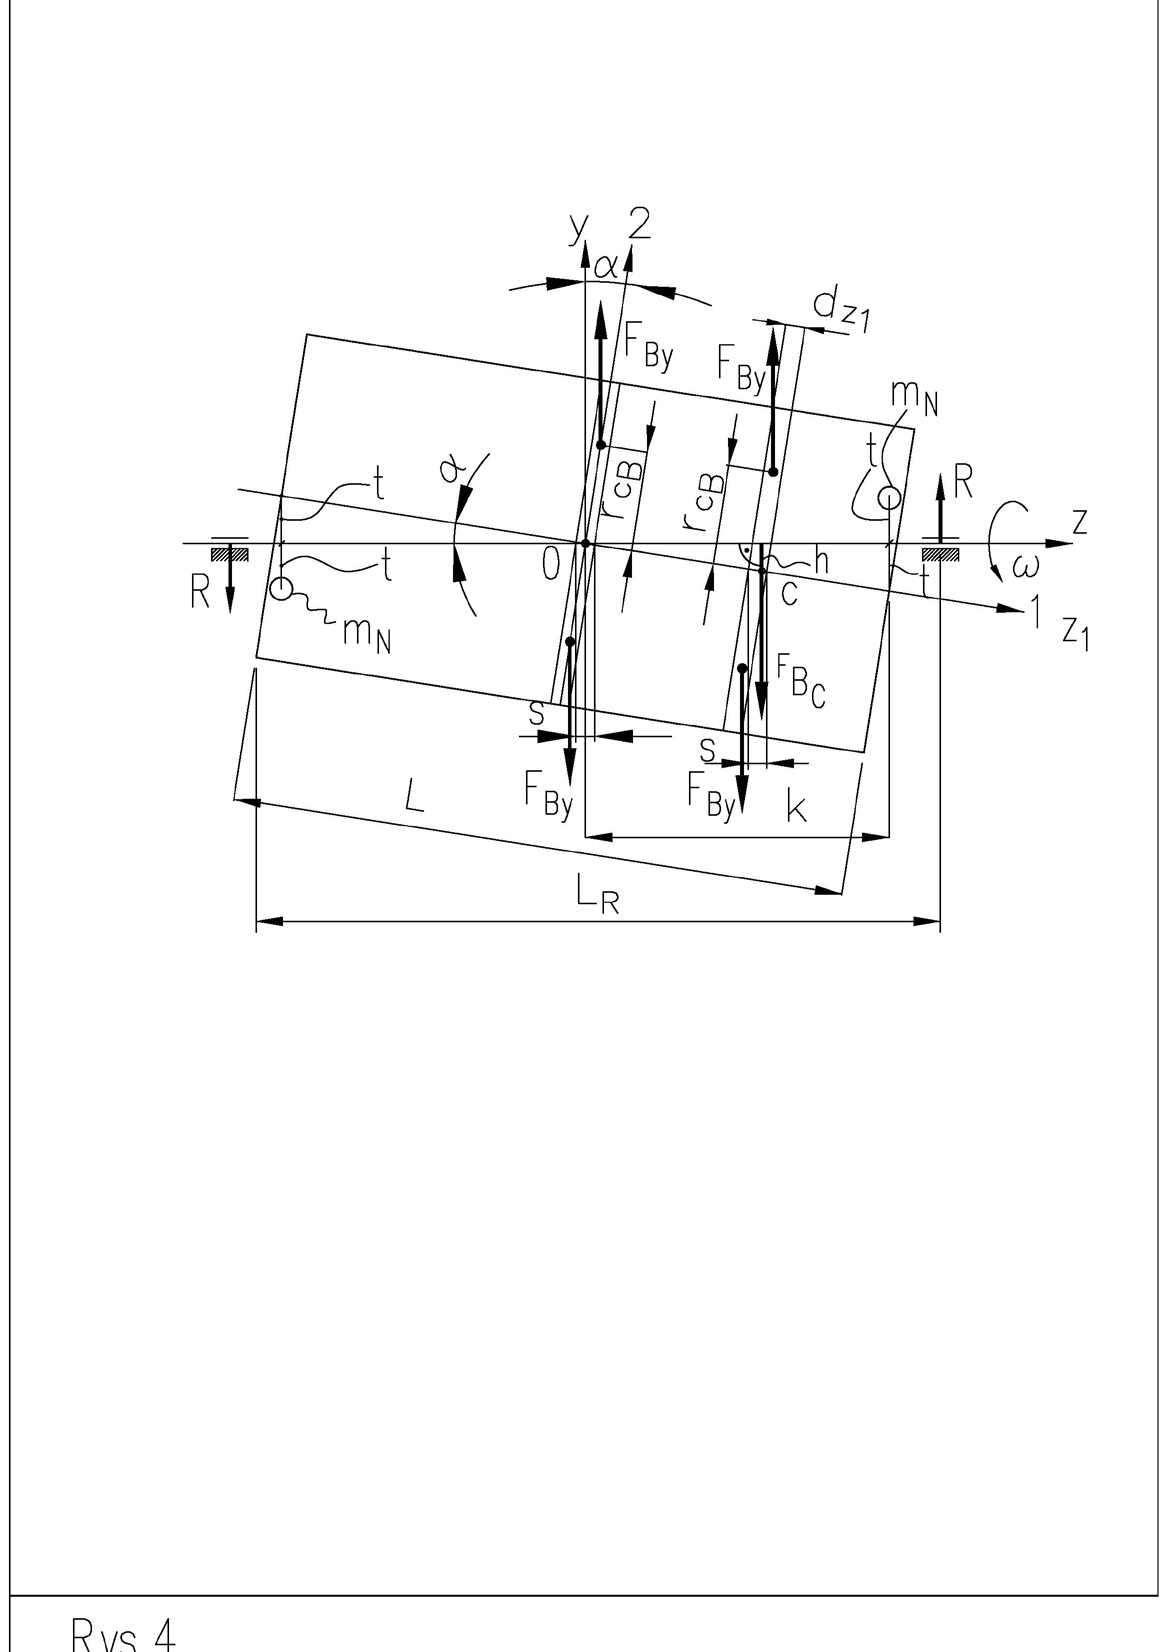
𝑅𝑅= # Der Rotor wird durch ein Moment aus nicht ausgeglichenen Trägheitskräften belastet.
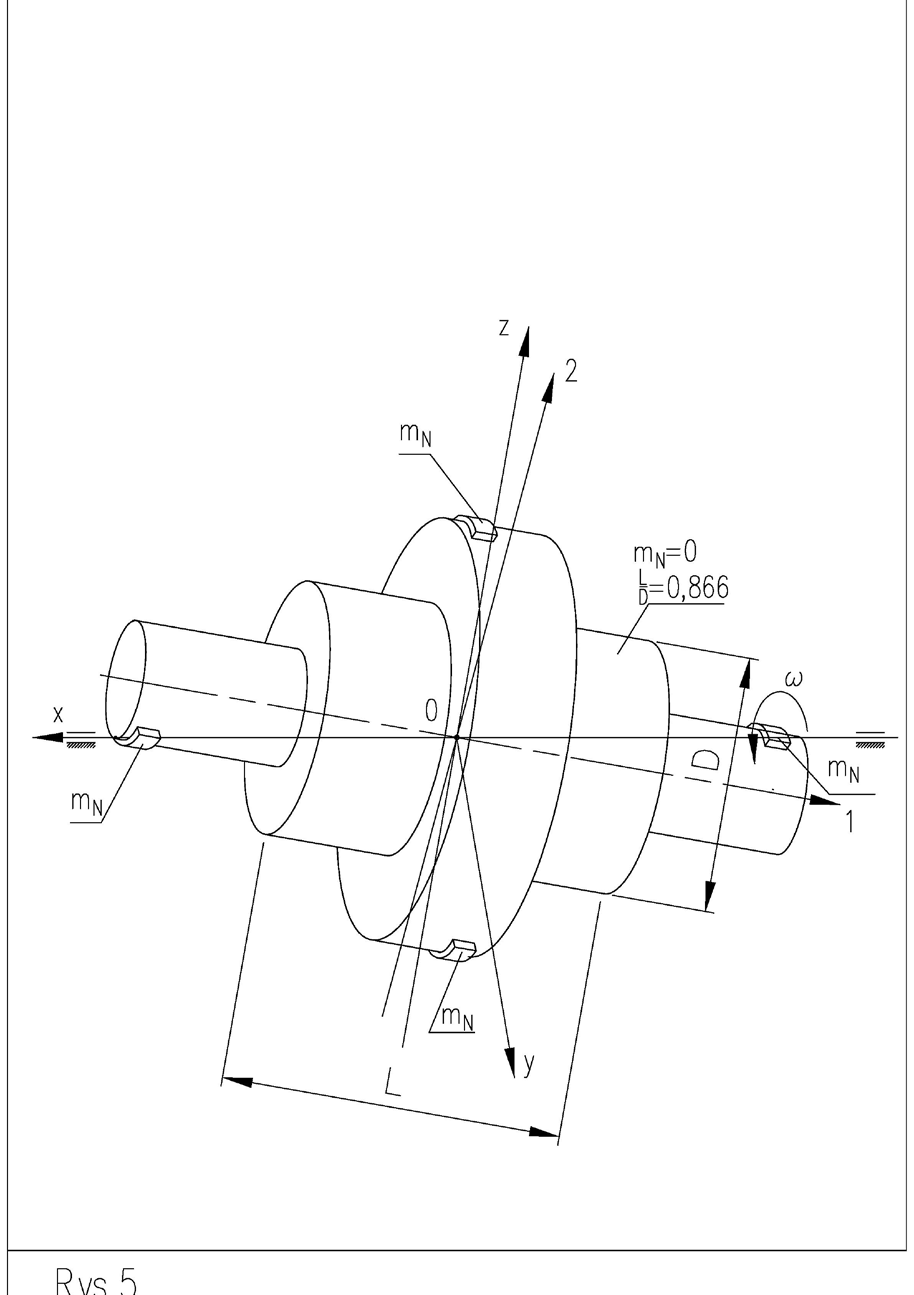
Sie können diese Kräfte zum Beispiel berechnen, indem Sie sich den Rotor aus mehreren Scheiben bestehend vorstellen, wie in Abbildung 4. Die Belastung der mittleren Scheibe ist in Abbildung 5 beschrieben. Jede einzelne Scheibe wird zusätzlich durch ein Moment aus der Kraft belastet, die sich aus der exzentrischen Lage ihres Schwerpunkts, , bezogen auf die Drehachse ergibt. Unter Berücksichtigung beider Komponenten lässt sich der Wert des Moments aus der Gleichung berechnen, die durch Summierung der oben beschriebenen Belastungskomponenten entsteht:
𝑀𝑀+ = 𝑚𝑚𝜔𝜔" sin 𝛼𝛼cos 𝛼𝛼H Dabei gilt: m – Masse [kg], D – Durchmesser des Rotors [m], L – Länge [m], ω – Frequenz, die sich aus der Rotordrehung ergibt .
In der obigen Gleichung stellen wir fest, dass für einen bestimmten Wert von D und L das Drehmoment des gesamten Rotors unabhängig vom Wert des Rundlaufs an den Wellenenden null ist.
Prüfen wir diese Bedingung, bei der kein Drehmoment auftritt:
𝐿𝐿= √3 Wir stellen außerdem fest, dass sich bei einem Verhältnis von Rotorlänge zu Durchmesser das Vorzeichen der momentenbedingten Unwucht ändert.
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
𝑀𝑀+]𝑚𝑚!,#)"^ = 2𝑀𝑀+]𝑚𝑚!,#^ = 1 Der Vergleich des Gesamtdrehmoments aus Gleichung (4) mit der obigen Gleichung ermöglicht es, ihre Massen zu bestimmen, ohne vom Wert des Winkels abhängig zu sein:
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚!𝜔𝜔„𝐿𝐿“ sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷„ − #“ 𝐿𝐿“I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
Ausgleichsgewichte und Lagerkräfte
Von praktischer Bedeutung sind Vergleiche des Moments aus der Trägheitskraft, die durch die Anbringung des Ausgleichsgewichts an den Enden des Rotors auf dessen Durchmesser entsteht, mit dem in Gleichung (4) bestimmten Moment:
𝑚𝑚!𝜔𝜔„ 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔“ sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷„ −1 12 𝐿𝐿“` (5), wobei die linke Seite der Gleichung die Trägheitskraft aus ist, berechnet aus der Definition von .
Die Masse eines einzelnen Ausgleichsgewichts beträgt somit:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 Wenn der Abstand zwischen den Gewichten L beträgt und die Gewichte auf dem Radius D/2 sitzen, ergibt sich die Momentunwucht per Definition zu:
𝑁𝑁"(9$ = 𝑚𝑚!
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷„ −1 12 𝐿𝐿“` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚"].
Da der Winkel α kleine Werte annimmt, kann mit hinreichender Genauigkeit Folgendes angenommen werden:
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟𝑟], cos 𝛼𝛼= 1 Die Beziehung vereinfacht sich zu:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷„ −1 12 𝐿𝐿“` [𝑘𝑘𝑘𝑘], 𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟], 𝐷𝐷, 𝐿𝐿→[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
wobei:
Ebenso praktisch ist es, den Wert der Kraft zu bestimmen, die in beiden Lagerungen des Rotors auftritt. Hierzu verwenden wir das Momentengleichgewicht der aus den Lagerreaktionen abgeleiteten Kraftmomente, das in Gleichung (4) bestimmt wurde:
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔„ sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷“ −1 12 𝐿𝐿“`.
Damit ergibt sich für die Kraft im Lager:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔„ sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷“ −1 12 𝐿𝐿„` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠“ e →[𝑁𝑁] 𝐿𝐿4 bzw. nach Vereinfachung:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔„𝛼𝛼_ 1 16 𝐷𝐷“ −1 12 𝐿𝐿“`, 𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟], , 𝐷𝐷, 𝐿𝐿4 →[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
Dabei gilt:
Die Kräfte in beiden Lagerstellen, die durch das am Rotor erzeugte Moment entstehen, haben unabhängig von der Lage des Rotors zwischen den Lagerstellen dieselben Werte.
Anhand der ermittelten Kraftwerte lassen sich die Massen der Ausgleichsgewichte bestimmen, die, über die Breite der Lagerungen angeordnet, mit dem Rotor auf dem Radius / “ umlaufen müssen:
𝑚𝑚:9′ = 2𝑅𝑅 𝜔𝜔"𝐷𝐷= 2 𝐿𝐿4, Beträgt der Abstand zwischen den Gewichten , ergibt sich für die Momentenunwucht:
𝑁𝑁”;<= = 𝑚𝑚:9′
Zusammenfassung
- Unwucht lässt sich als Zustand einer äußeren Belastung betrachten, nämlich als Erregung des Rotors während der Drehung. Diese Erregung hat Komponenten: statische in Form von Fliehkräften und dynamische in Form eines Drehmoments, das in der Ebene wirkt, die die Drehachse enthält.
- Die Unwucht eines starren Rotors kann beide der oben genannten Unwuchtkomponenten enthalten. Die Unwucht eines wellenelastischen Rotors enthält zusätzlich eine über die gesamte Rotorlänge verteilte Unwucht, die aus der Durchbiegung resultiert und sich aus dem Produkt der längenbezogenen Masse des Rotors und seinem Abstand von der Drehachse zusammensetzt. Die Durchbiegung kann räumlich sein.
- Die Unwucht eines starren Rotors ist von der Drehzahl des Rotors unabhängig.
- 𝑚𝑚:9’𝜔𝜔„ 𝐷𝐷 2 = 𝑅𝑅, 𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷“ −1 12 𝐿𝐿„` f𝑘𝑘𝑘𝑘∙𝑚𝑚“
- 𝑚𝑚" g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷„ −1 12 𝐿𝐿“` [𝑘𝑘𝑘𝑘∙𝑚𝑚“].
- Die Unwucht eines wellenelastischen Rotors ist drehzahlabhängig.
- Die Unwucht eines starren Rotors lässt sich durch den sogenannten Hauptvektor und das Hauptmoment der Unwucht darstellen oder durch zwei Unwuchtvektoren bzw. Trägheitskräfte, die entlang der Rotorlänge zueinander versetzt sind, unterschiedliche Längen haben und in unterschiedliche Richtungen wirken.
- Statische Unwucht wird üblicherweise in oder gemessen. Sie ergibt sich aus der Multiplikation der Exzessmasse, die in einem Punkt konzentriert ist, mit dem Abstand r von der Drehachse.
- 𝑚𝑚!,
- Die Momentenunwucht wird üblicherweise in oder als Größe gemessen, die durch Paare statischer Unwuchten entsteht, welche entlang der Rotorlänge verteilt sind.
- / > 0,866,
- Bei einem Verhältnis von Länge zu Durchmesser ändert das Moment seine Wirkrichtung vom aufrichtenden zum vergrößernden Momentunwucht-Anteil. Dr. Mirosław Malec, Dipl.-Ing., Ehemaliger President von Przedsiębiorstwo Cimat Sp. z o.o.
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚„]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚“],



