
El concepto de desequilibrio se aplica tanto a rotores rígidos como flexibles. En un rotor rígido, el desequilibrio inicial es constante en todo el intervalo de variación de la velocidad. En un rotor flexible, es variable y depende de la velocidad de rotación.
En un rotor rígido, las componentes del desequilibrio son:
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) pares de elementos no compensados del material del rotor situados a un radio determinado con respecto al eje de rotación, que generan un par en el plano que contiene dicho eje.
En el desequilibrio inicial, además de las componentes presentes en los rotores rígidos, puede existir también una flexión inicial, cuyo radio es constante en todo el rango de rotación.
En un rotor flexible, las componentes del desequilibrio son:
a) las dos componentes enumeradas anteriormente,
b) resultante de la flexión, que depende de la velocidad instantánea de rotación y, por tanto, de la distancia de cada tramo unitario de longitud del rotor al eje de rotación.
El desequilibrio como estado y como magnitud física
El desequilibrio puede considerarse como un estado o como una magnitud física derivada de unidades del SI. Por estado de desequilibrio se entiende un tipo de carga por fuerzas y momentos de un sistema mecánico en movimiento rotativo. La carga la causa directamente una distribución de la masa del rotor alrededor del eje real de rotación que induce fuerzas variables en los apoyos (que son ligaduras del rotor) y provoca una flexión adicional de los rotores. El estado de carga tiene características definidas y afecta al comportamiento de este sistema. Una característica del desequilibrio es la presencia únicamente de fuerzas, únicamente de momentos o de una mezcla de ambas magnitudes físicas. Asimismo, hace que el rotor adquiera determinados parámetros dinámicos, como los asociados al primer modo propio de movimiento de un rotor rígido o a la flecha de un rotor flexible.
Si se analiza el estado de desequilibrio desde el punto de vista de la cinetostática, se comprueba que puede determinarse de dos maneras:
a) mediante vectores principales fijados en el centro de gravedad del rotor o en otro punto seleccionado, determinando a partir del desequilibrio el vector de fuerza principal y el vector de momento principal;
b) o mediante dos vectores de fuerza, de distinto valor y dirección, situados en dos planos alejados entre sí a lo largo del eje de rotación.
El vector de fuerza principal es un invariante del estado de desequilibrio, mientras que el valor y la dirección del momento principal dependen de la elección del punto de referencia. Los valores y las direcciones de dos fuerzas situadas en dos planos de medición dependen de la posición de dichos planos.
Repaso de la terminología del desequilibrio
Repaso de la terminología del desequilibrio: el desequilibrio, como magnitud física, es el producto de la masa por la distancia al eje de rotación. A continuación se presentan diversos términos relativos al desequilibrio y sus definiciones.
• Vector de desequilibrio: vector cuya longitud corresponde al valor del desequilibrio y cuya dirección de acción coincide con la posición angular de la masa desequilibrada.
𝑁𝑁"#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • Valor del desequilibrio: desequilibrio cuantificado, sin tener en cuenta el ángulo de actuación, como el producto de la masa desequilibrada por la distancia de su centro de masa al eje de rotación real.
𝑁𝑁" = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚! [𝑔𝑔] • Masa de desequilibrio: la masa, designada , que se fija mentalmente a un radio determinado (masa convencional) del rotor, de modo que su valor multiplicado por el cuadrado de la frecuencia de rotación y por el radio da el valor de la fuerza debida al desequilibrio.
• Vector principal de desequilibrio: se forma sumando geométricamente todas las fuerzas unitarias debidas al desequilibrio presentes a lo largo de toda la longitud del rotor. El vector es igual al producto de la masa del rotor por la excentricidad de su centro de gravedad. Es perpendicular al eje del rotor y pasa por su centro de gravedad o por otro punto elegido del eje de rotación.
• Momento de desequilibrio: el producto vectorial del desequilibrio por el brazo de su acción . El vector es perpendicular al plano determinado por el eje del rotor y el vector de desequilibrio. El módulo del vector de desequilibrio es igual al producto del valor del desequilibrio por la distancia del vector de desequilibrio al plano perpendicular al eje respecto al cual se calcula el momento.
[𝑔𝑔𝑚𝑚𝑚𝑚"] • Momento principal del desequilibrio: suma geométrica de todos los momentos de desequilibrio calculados respecto al centro de gravedad del rotor o a otro punto elegido. El vector es, al mismo tiempo, perpendicular al eje principal y central de inercia del rotor.
• Desequilibrio estático: estado de desequilibrio en el que el eje real de rotación y el eje principal y central de inercia del rotor son paralelos. El centro de masa (centro de gravedad) del rotor está situado de forma excéntrica respecto al eje real de rotación. Con desequilibrio estático, el vector principal de momento es cero y el vector principal de fuerza tiene un valor finito.
• Desequilibrio de momento: estado de desequilibrio en el que el eje real de rotación y el eje principal y central de inercia se cortan con cierto ángulo en el centro de masa del rotor. Con este desequilibrio, el vector principal de fuerza es cero y el momento principal tiene un valor finito. El centro de masa se encuentra sobre el eje real de rotación.
• Desequilibrio cuasiestático: estado de desequilibrio en el que su eje principal y central de inercia corta el eje de rotación real más allá del centro de masa. Además, se sigue cumpliendo la condición de perpendicularidad del vector del momento principal respecto al plano determinado por los dos ejes mencionados.
• Desequilibrio dinámico de un rotor rígido: suele denominarse estado de desequilibrio y contiene componentes tanto de fuerza como de momento. En él, el eje real de rotación y el eje principal y central de inercia están cruzados entre sí. Si el desequilibrio se representa mediante un vector principal y un momento principal, aplicados en el centro de gravedad del rotor, ambos vectores están inclinados entre sí un ángulo determinado. Si el desequilibrio se representa en forma de dos vectores de fuerza situados en dos planos de corrección, separados a lo largo de la longitud del rotor, estos vectores tienen longitudes distintas y actúan con ángulos diferentes.
• Desequilibrio inicial de un rotor rígido: estado de desequilibrio existente en el rotor antes del equilibrado. Puede incluir tanto componentes de fuerza como de momento del desequilibrio.
• Desequilibrio residual aceptable: estado de desequilibrio existente en un rotor después de un proceso de equilibrado que cumple las condiciones de diseño del rotor.
Las componentes del desequilibrio como fuerza excitadora sobre el rotor
Las componentes del desequilibrio crean fuerzas que excitan al rotor. Un rotor rígido no muestra en qué punto de su longitud ni con qué ángulo se generan las fuerzas. Puede concluirse que el comportamiento observado del rotor, durante la rotación, se debe a la acción de la suma de todas las fuerzas componentes del desequilibrio. Esto se debe a que el rotor es rígido y responde a toda la carga mediante un movimiento lineal del centro de gravedad y una rotación alrededor de dicho centro. Para el equilibrado debe crearse un modelo correspondiente del rotor desequilibrado. El modelo debe ser compatible con el método de equilibrado.
Si durante el proceso de equilibrado queremos eliminar o minimizar las componentes de desequilibrio anteriores, deben adoptarse dos planos de corrección. Deben situarse lo más separados posible a lo largo de la longitud del rotor. Dos planos permiten modificar no solo la fuerza, sino también el momento de fuerza.
Dependencia del desequilibrio de un rotor rígido respecto de la velocidad
El desequilibrio de un rotor rígido no varía al cambiar la velocidad. Tras modificar la posición de los apoyos, puede variar si el rotor presenta una flexión constante o si el eje del rotor tiene descentramiento radial entre sus secciones. Esto puede ocurrir si, por ejemplo, no se ha mecanizado en una sola fijación.
Al equilibrar rotores rígidos, resulta irrelevante que no conozcamos la distribución del desequilibrio a lo largo del eje de rotación. La equilibradora, al medir el desequilibrio de un rotor rígido, calcula dos «resultantes» cuyos valores y direcciones dependen tanto de todas las fuerzas no identificadas que actúan en distintos planos perpendiculares al eje del rotor como de la posición de los planos de corrección adoptados para la medición y la corrección, a lo largo de dicho eje. Los valores de desequilibrio calculados no cambian de valor ni de dirección al variar la velocidad, aunque las indicaciones de la equilibradora suelen variar. La constancia de los resultados del cálculo queda garantizada al tomar coeficientes de calibración adecuados para la velocidad de rotación seleccionada y para las posiciones seleccionadas de los planos de corrección.
Los valores de desequilibrio calculados no cambian de valor ni de dirección al variar la velocidad de rotación, aunque las indicaciones de la equilibradora suelen variar. La constancia de los resultados del cálculo queda garantizada al tomar coeficientes de calibración adecuados para la velocidad de rotación seleccionada y para las posiciones seleccionadas de los planos de corrección. Para determinar estos coeficientes son importantes las propiedades dinámicas del rotor, es decir, la cantidad de su masa y su distribución idealmente compensada a lo largo de su longitud. Solo cabe añadir que la excitación varía según la velocidad, ya que la suma de los movimientos componentes realizados según el primer y el segundo modo de vibración en las equilibradoras supercríticas es diferente. En ellas, los sistemas de vibración de los apoyos constan de una cantidad desconocida de masa que abarca el rotor, los elementos de apoyo e incluso partes de la bancada de la máquina. Estas pueden denominarse masas sustitutivas.
No identificamos estas masas y no podemos hacerlo con facilidad.
En las máquinas equilibradoras subcríticas las indicaciones también cambian, con independencia de la constancia del desequilibrio, cuando se modifican la velocidad de medición y las posiciones de los planos de medición. La máquina tiene en cuenta automáticamente el cambio de posición de los planos de corrección, al introducir desde el teclado del módulo de medición los datos de las nuevas posiciones de estos planos a lo largo de la longitud del rotor. Aquí los coeficientes de calibración se construyen de forma distinta. En realidad, no dependen de las propiedades dinámicas del rotor. Dependen únicamente, en proporción directa, de la velocidad de rotación (es decir, son fáciles de calcular). Para calcular el desequilibrio se utilizan las dependencias geométricas del rotor y de la ubicación de sus apoyos, conforme a los principios de la cinetostática.
Equilibrado de un rotor flexible
Un rotor flexible equilibrado a una velocidad determinada no está equilibrado a ninguna otra velocidad. Surge la pregunta: ¿puede equilibrarse un rotor flexible hasta cero? La respuesta es que no es posible equilibrarlo hasta cero, pero sí es posible minimizar en la práctica el efecto del desequilibrio sobre las flechas, de modo que a las velocidades de rotación utilizadas no haya flechas mayores que las aceptadas como admisibles. En la práctica, lo decisivo es minimizar los dos primeros modos (en casos especiales, tres) de flecha. A medida que aumenta la velocidad de rotación, se manifiesta el efecto sobre la flecha de las componentes del desequilibrio (entre ellas el desequilibrio estático, el de momento y el mixto). Cada una de estas componentes excita la resonancia a una velocidad de rotación concreta.
Distribución en dos planos de corrección
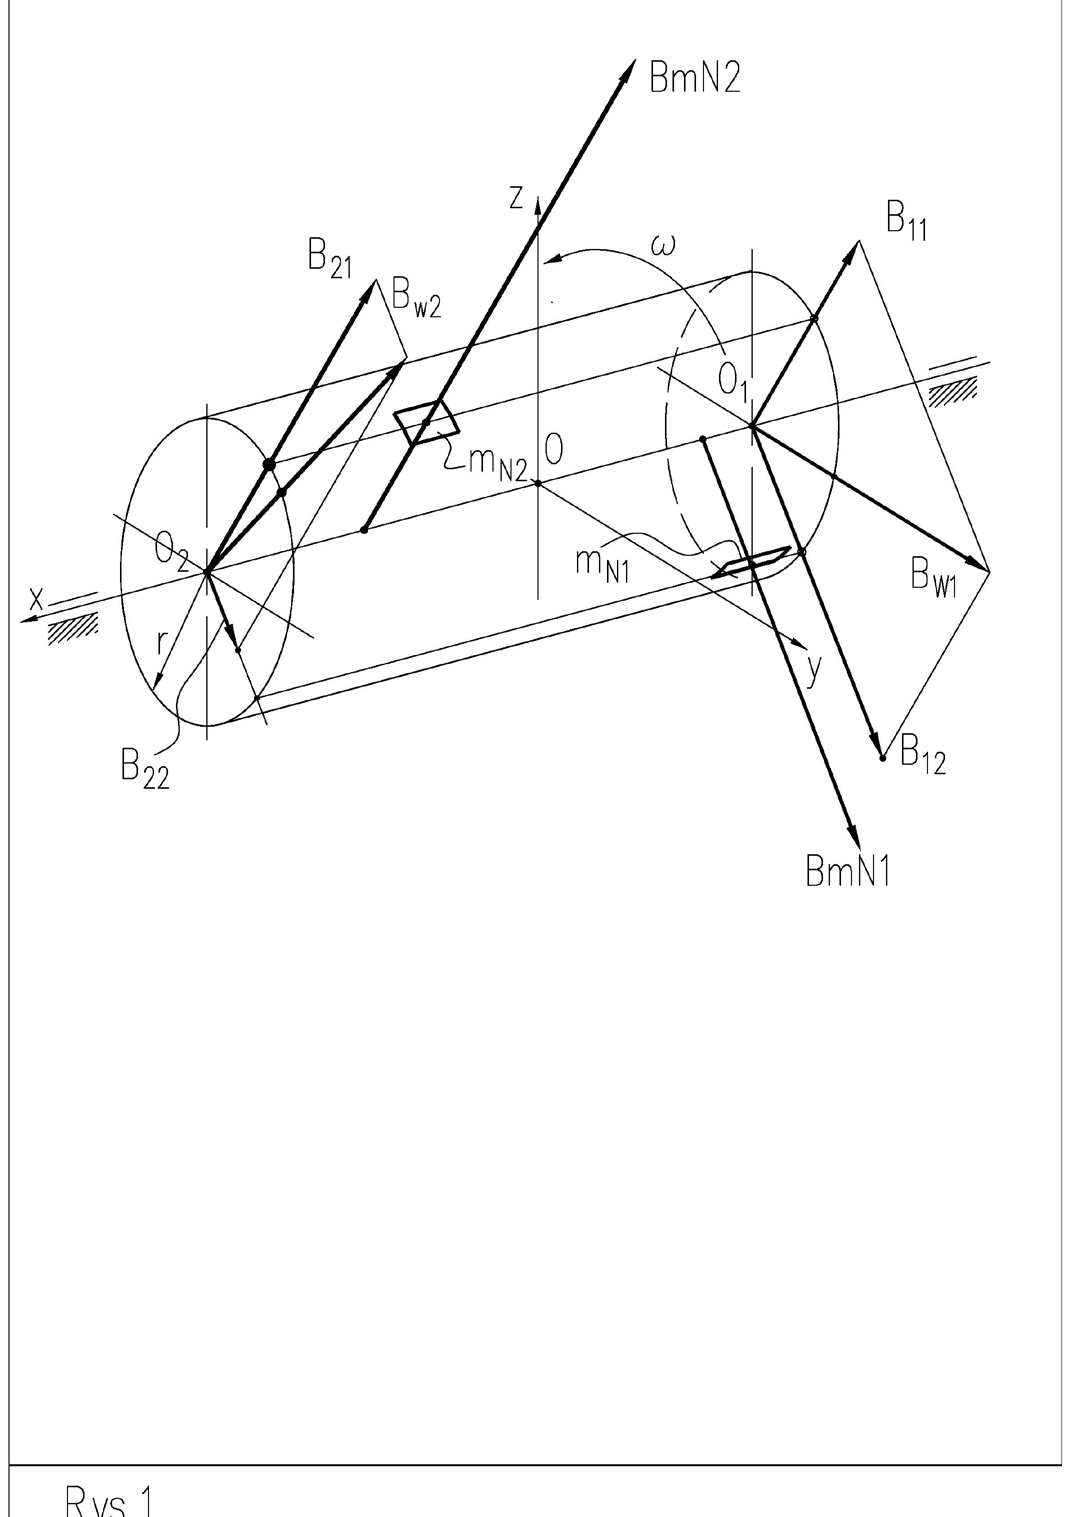
La figura 1 muestra pesos sobrantes con masas y situados en ubicaciones arbitrarias del rotor. Hacen que el rotor soporte fuerzas de inercia y . Puede haber cualquier número de estos pesos que generen fuerzas de inercia a partir de desequilibrios. Ni este número ni las ubicaciones de los pesos se conocerán durante la identificación.
En un rotor rígido, cualquier fuerza de inercia se sustituye por dos fuerzas que actúan en ambos planos de corrección. En la figura, por ejemplo, son y las correspondientes a la carga . Las demás fuerzas se sustituyen de la misma forma.
La descomposición de la fuerza en dos componentes sigue los principios de la cinetostática (puede hacerse resolviendo un sistema de dos ecuaciones de estática: la suma de las fuerzas en la dirección de su acción y la suma de los momentos respecto a, por ejemplo, uno de los planos de corrección). Supongamos que en ambos planos de corrección hay tantas componentes de fuerza como masas en exceso hay en el rotor. En cada plano, por separado, las fuerzas componentes se suman hasta obtener las resultantes. En el proceso de equilibrado basta con añadir un peso (en forma de pesos de corrección) por cada lado del rotor como contrapesos que den fuerzas de inercia opuestas a las resultantes. Si la suma de las fuerzas resultantes y correctoras es próxima a cero, el rotor está equilibrado. En la práctica, residual 𝑚𝑚!"
𝐵𝐵$!# 𝐵𝐵$!"
𝐵𝐵## 𝐵𝐵"# 𝑚𝑚!# queda un desequilibrio. Para que el equilibrado se considere eficaz, el desequilibrio residual debe ser inferior al aceptable.
Esta es la forma principal de mostrar el efecto de fuerza del desequilibrio sobre el rotor.
Vector principal y momento principal
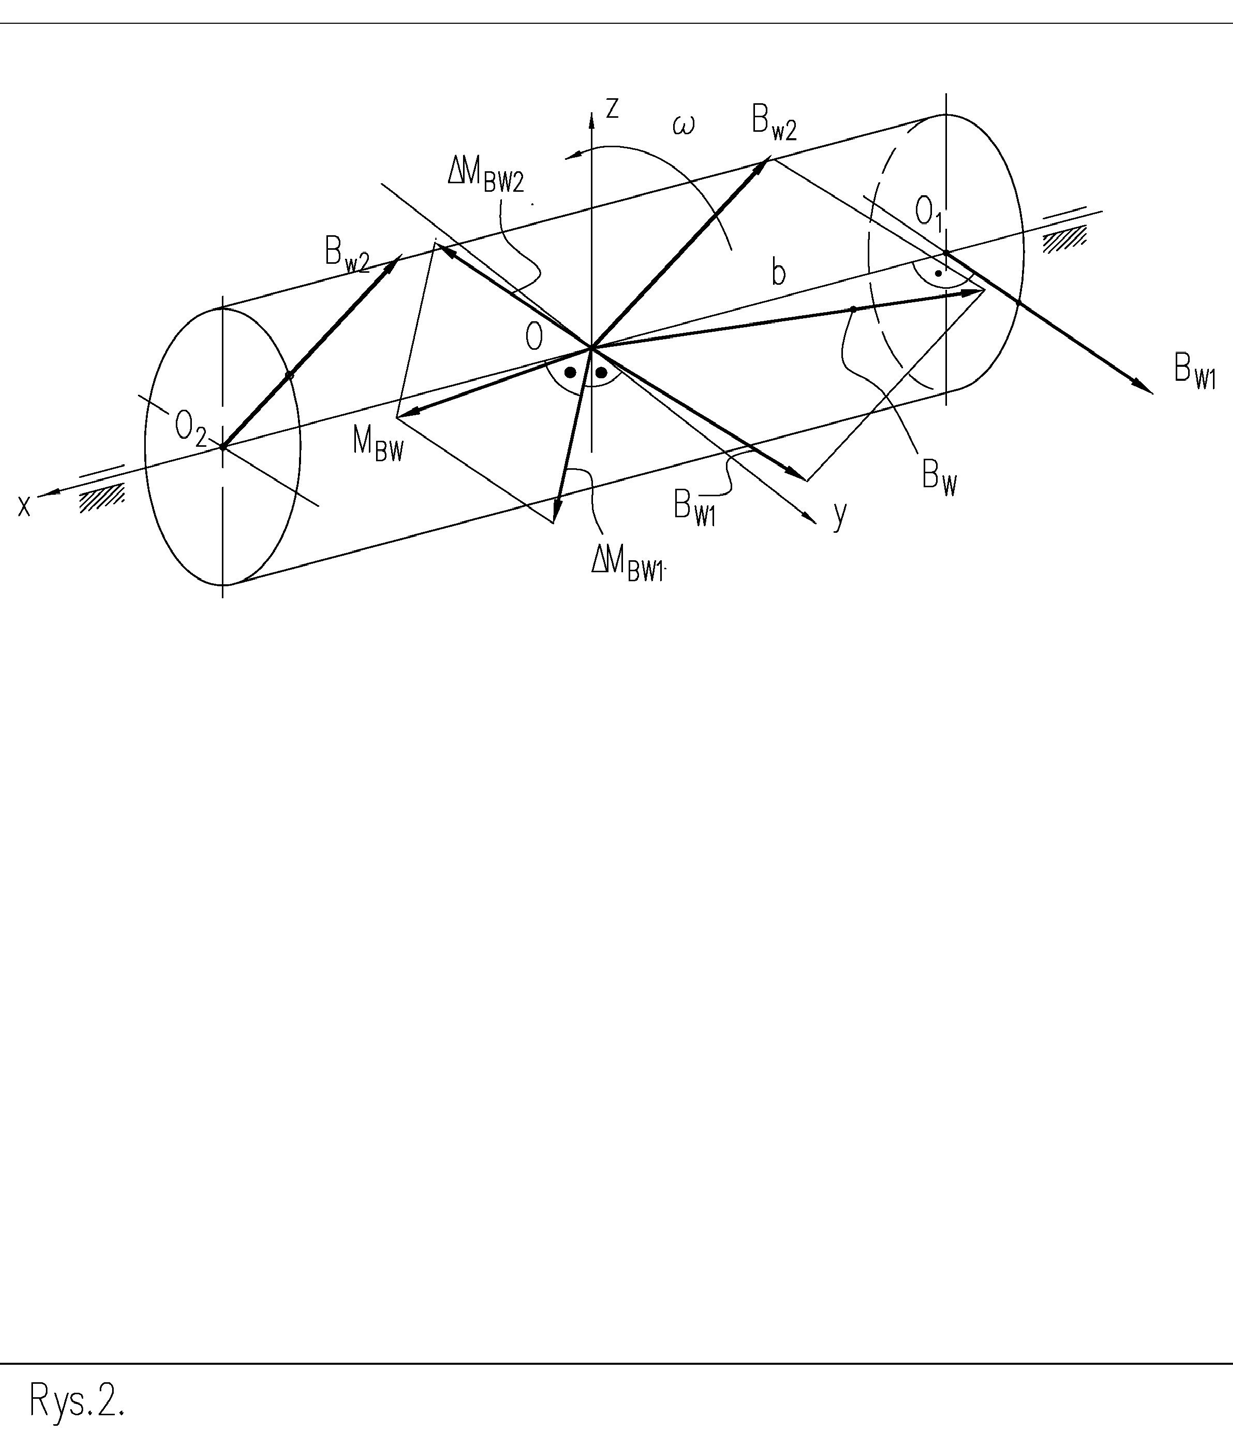
La figura 2 muestra el mismo desequilibrio, pero en forma del denominado vector principal y momento principal del desequilibrio. En este caso, los resultados son vectores de fuerzas resultantes determinadas en ambos planos de corrección y .
𝐵𝐵%# 𝐵𝐵%"
Tras trasladar los dos vectores en paralelo a un punto común, como el centro de gravedad, se obtiene a partir de ellos la resultante. Su dirección y su módulo no dependen de la posición del punto a lo largo del rotor. Por tanto, la fuerza resultante del desequilibrio es una carga invariante.
𝐵𝐵% El desplazamiento debe hacerse de modo que la carga sobre el rotor, antes y después del desplazamiento, sea la misma. Para compensar el efecto de la fuerza desplazada sobre el rotor, este debe cargarse con un momento de fuerza adicional. Como la fuerza intenta hacer girar el rotor alrededor del eje que pasa por el punto 0, el momento debe intentar hacerlo girar del mismo modo. El valor se obtiene del producto vectorial . . La dirección del vector momento es perpendicular al plano en el que se encuentran los dos vectores y su sentido sigue la regla del tornillo a derechas.
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ En este caso, el momento principal tiene dos componentes derivadas del desplazamiento de dos fuerzas. Al elegir otro punto situado sobre el eje geométrico, las componentes del momento cambian. El momento principal del desequilibrio no es un invariante de la carga.
El desequilibrio como momento estático de la carga de corrección
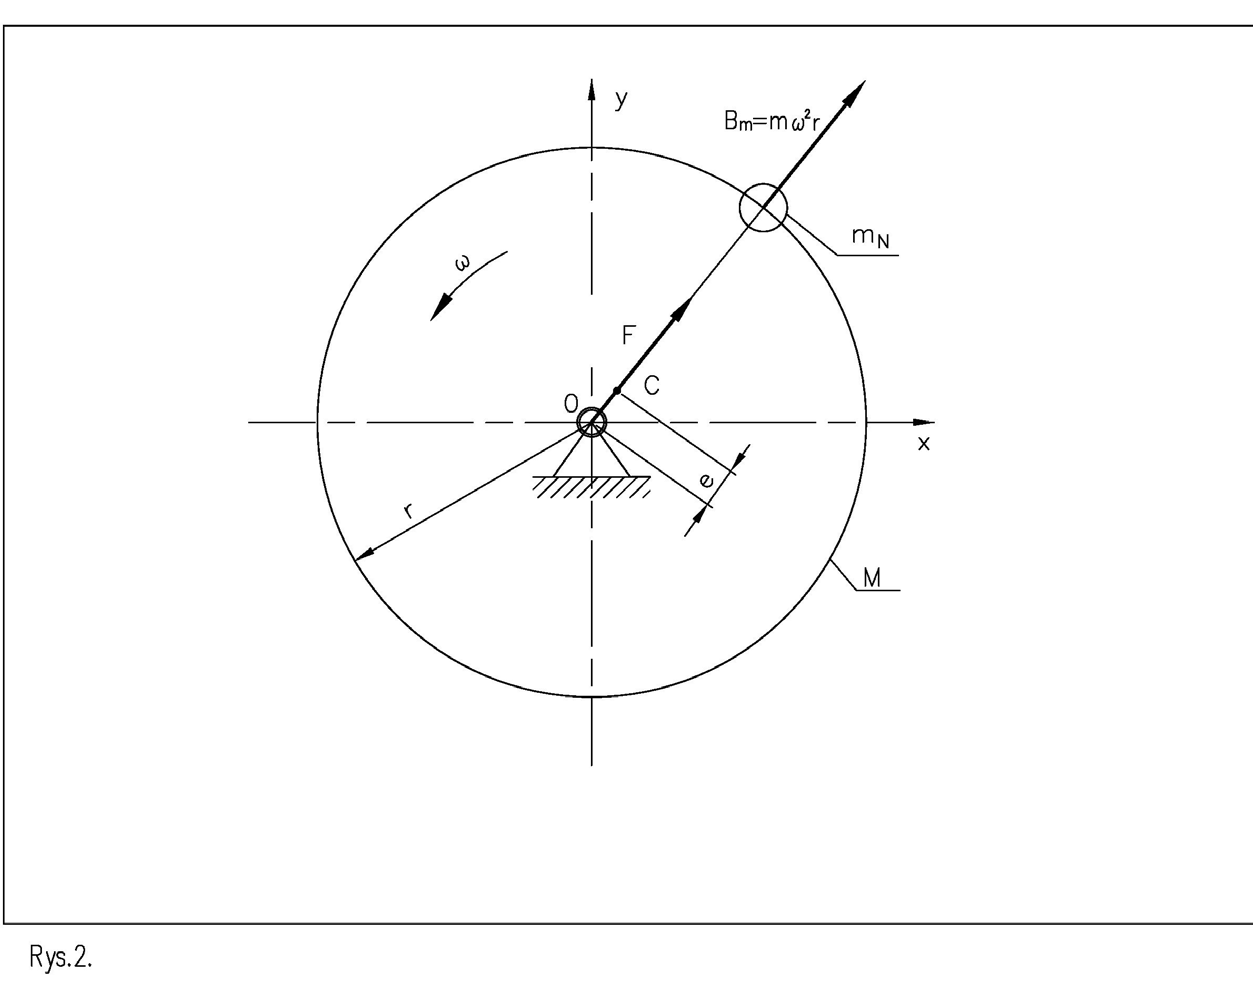
El desequilibrio como magnitud física es el momento estático de la carga de corrección. En otras palabras, es el producto de la masa en exceso por la distancia del centro de esa masa al eje real de rotación. Tanto antes como después del equilibrado, no conocemos las ubicaciones de los defectos de circularidad. Se supone que cualquier falta de circularidad adopta la forma de una masa en exceso , situada en el borde del disco o en el diámetro del eje del rotor.
𝑚𝑚!
𝑚𝑚!
𝑁𝑁" = 𝑚𝑚! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] El desequilibrio estático del disco es:
.
El desplazamiento del centro de 𝑒𝑒= ()$! ≅ $!∙’ $!∙’ gravedad es:
( [m] Se calcula a partir del equilibrio de los momentos estáticos de la masa excedente situada en el radio del rotor (r) y de la masa total en la excentricidad (e).
Ejes de inercia y elipsoide de inercia
Para analizar y calcular el movimiento de un rotor dotado de masa se introdujo el concepto de ejes de inercia, momentos de inercia de masa y elipsoide de inercia. El elipsoide de inercia se construye con tres ejes perpendiculares entre sí. En cada dirección se calculan los llamados momentos de inercia de masa, que describen la distribución de masa del rotor. De todas las posiciones que actúan en cualquier dirección, distinguimos los ejes de inercia que actúan en direcciones concretas. Son los principales y centrales a la vez, y únicamente los ejes principales.
Los ejes principales tienen una dirección, respecto al rotor, tal que los momentos de inercia de masa toman valores extremos. Si, además, pasan por el centro de gravedad, se denominan principales y centrales. La suma de los valores principales y centrales es siempre la menor (por la adición de momentos que resulta del teorema de Steiner). Tomar los valores extremos de los momentos de inercia significa que un momento tiene el valor máximo (que siempre se calcula según el procedimiento adoptado), otro tiene el mínimo posible de calcular y el tercero tiene un valor intermedio. Cuando el eje real de rotación del rotor y uno de los ejes principales y centrales de inercia coinciden, el rotor no soporta ninguna fuerza de inercia sin compensar.
No hay desequilibrio en él. Observamos que, en las direcciones principales (situadas centralmente respecto a la masa del rotor), toda masa situada a un lado del eje de rotación tiene su contrapartida exactamente en el lado opuesto de la rotación.
Si el eje de rotación y el eje principal y central no son paralelos, sino que se cortan en el punto del centro de masa, se crea un desequilibrio de momento. Si se cortan en otro punto o están cruzados entre sí, surge tanto desequilibrio de fuerza como de momento. Cuando son paralelos, surge únicamente desequilibrio de fuerza.
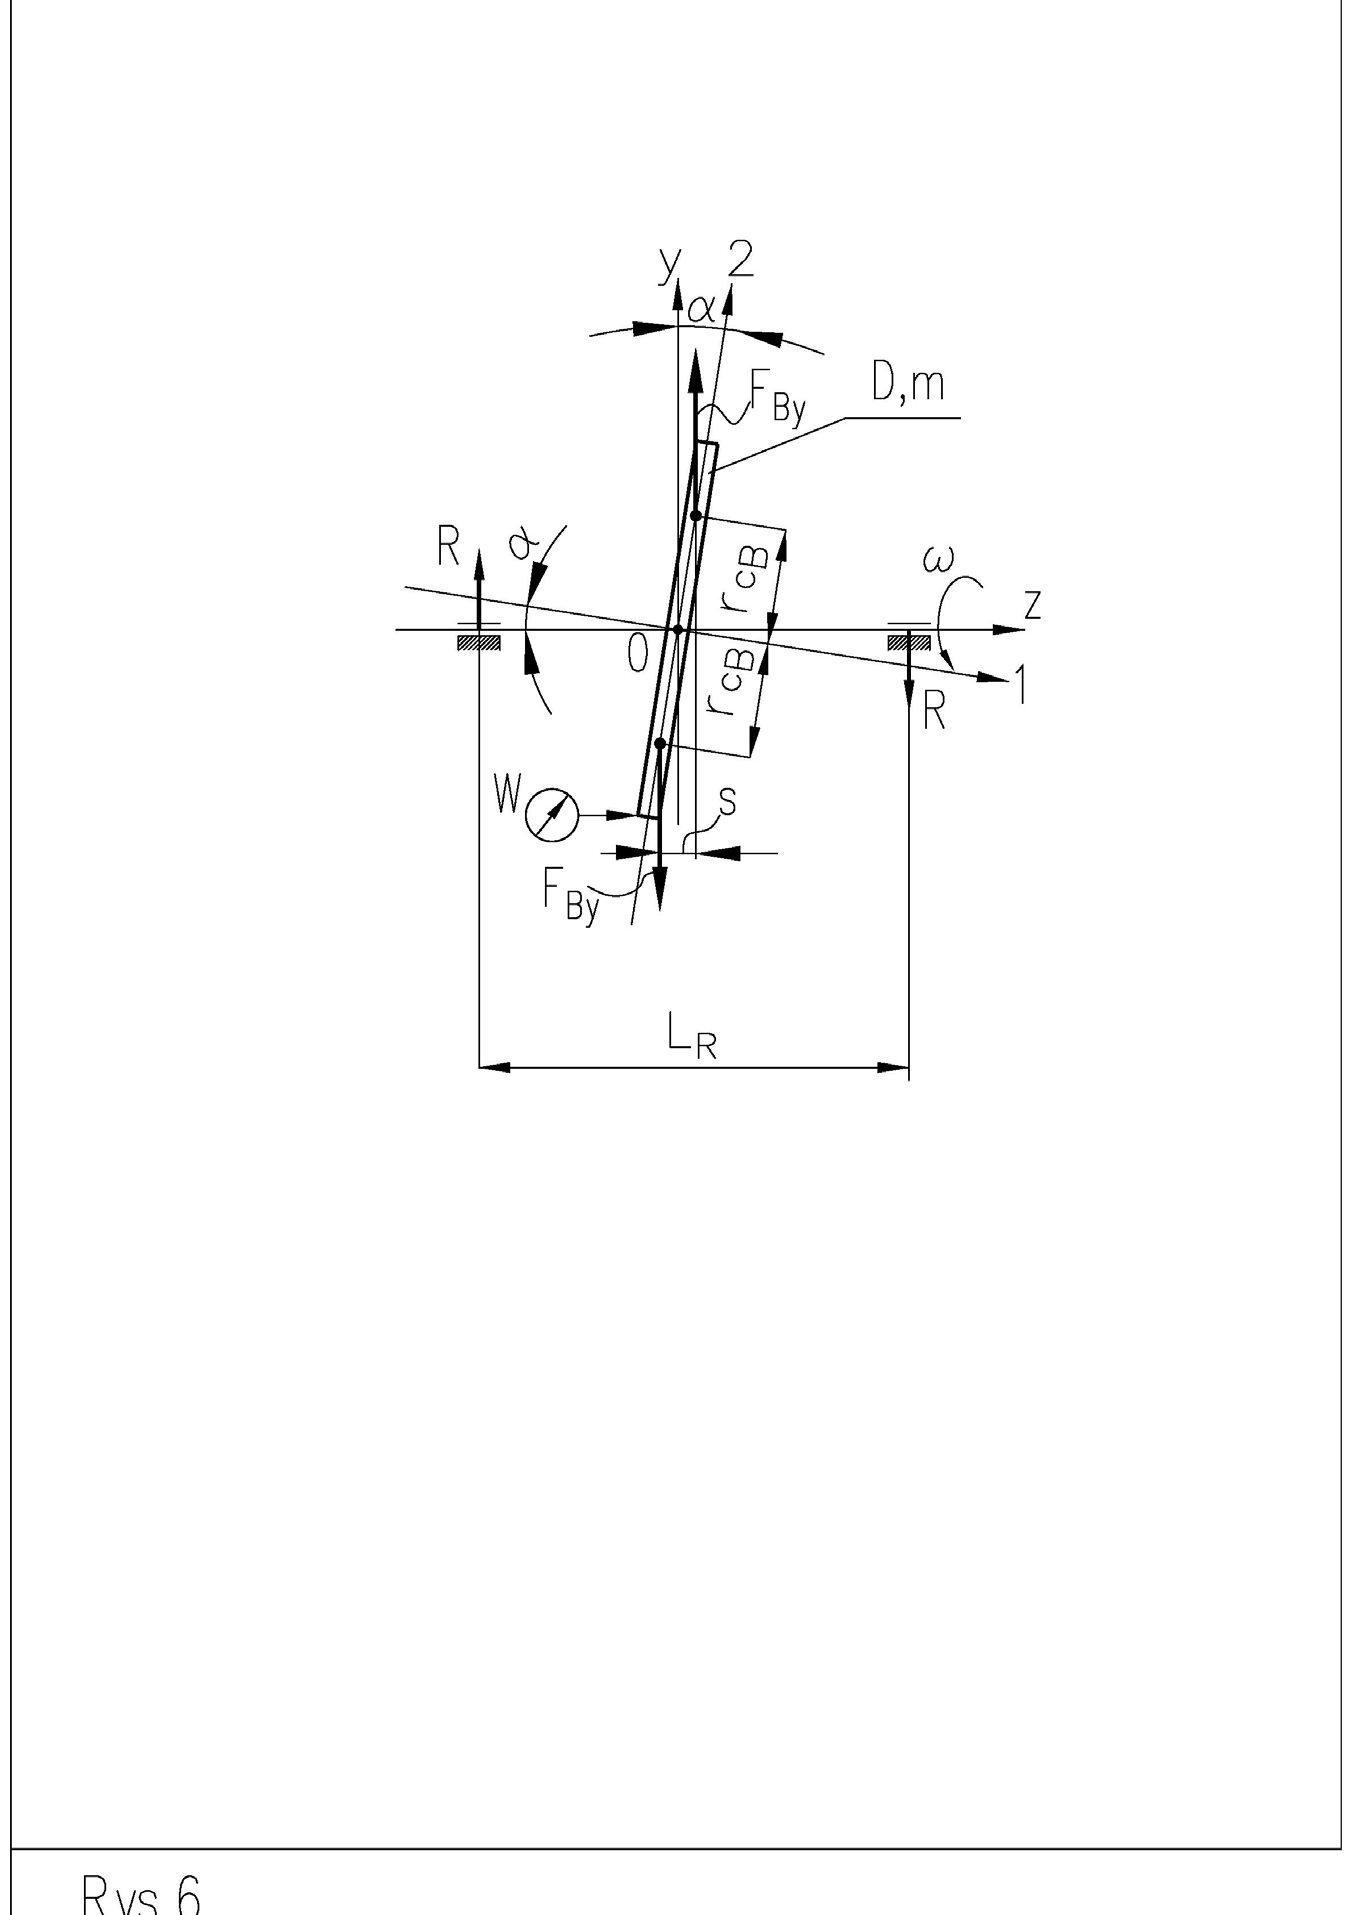
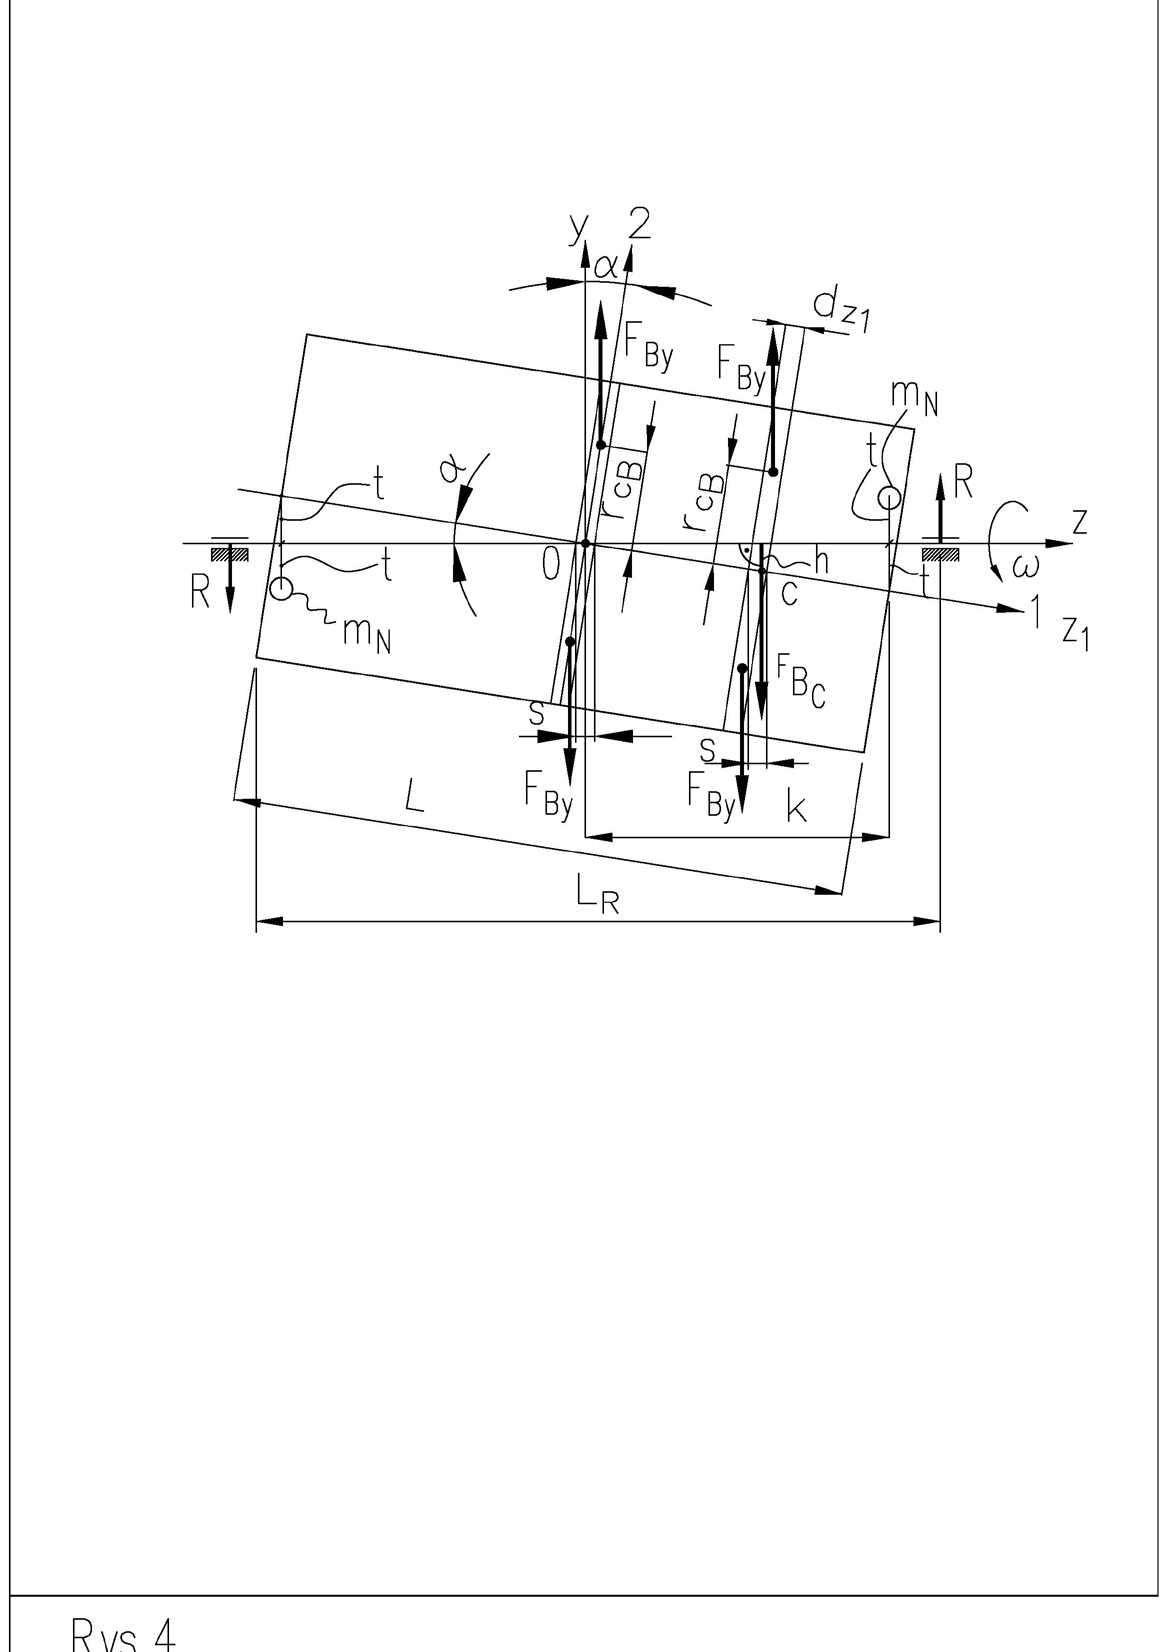
Los ejes principales y centrales de inercia de la figura 4 se denominan 1 y 2. Se cortan en el centro de gravedad c, por lo que existe un momento producido por fuerzas de inercia no compensadas.
Dos casos de error de montaje angular
Consideraremos dos casos:
a) disco delgado giratorio fijado a un eje con un error angular, cuyo espesor se desprecia
b) rotor en giro, de longitud L, fijado en cojinetes de modo que su eje principal y central de inercia corta el eje de rotación en el punto de su centro de masa. Si suponemos que el disco tiene masa m y diámetro D y está unido a un eje sin masa con descentramiento axial W, su carga es un par de fuerzas de inercia.
# where:
$ Y tiene un efecto enderezador sobre el escudo.
Esta es la fuerza resultante de una mitad del disco. Sustituye a todas las fuerzas de inercia presentes en una mitad del disco. Como las amplitudes de las fuerzas son directamente proporcionales a la distancia al eje de rotación, la ubicación de la resultante de una mitad del disco no se encuentra en el centro de masa de esa mitad del disco.
Recuérdese, por cierto, que el centro de gravedad de una mitad del disco se encuentra a una distancia de 0,2122D del diámetro que divide el disco en dos mitades.
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 La fuerza se aplica a una distancia:
.
El momento enderezador del disco es: .
El momento inducirá fuerzas de reacción en los apoyos del eje:
Por tanto, la fuerza en el apoyo es:
El rotor, de longitud L, está fijado en cojinetes de modo que su eje principal y central de inercia 1 corta en el centro de masa c al eje de giro con un ángulo α. El error de montaje también puede medirse como descentramiento radial W a ambos lados del rotor. En este caso, los descentramientos tienen valores iguales (y los máximos están, uno respecto al otro, desplazados angularmente 180°).
= /, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H /I .
.
𝑅𝑅= # El rotor soporta un momento procedente de fuerzas de inercia no compensadas.
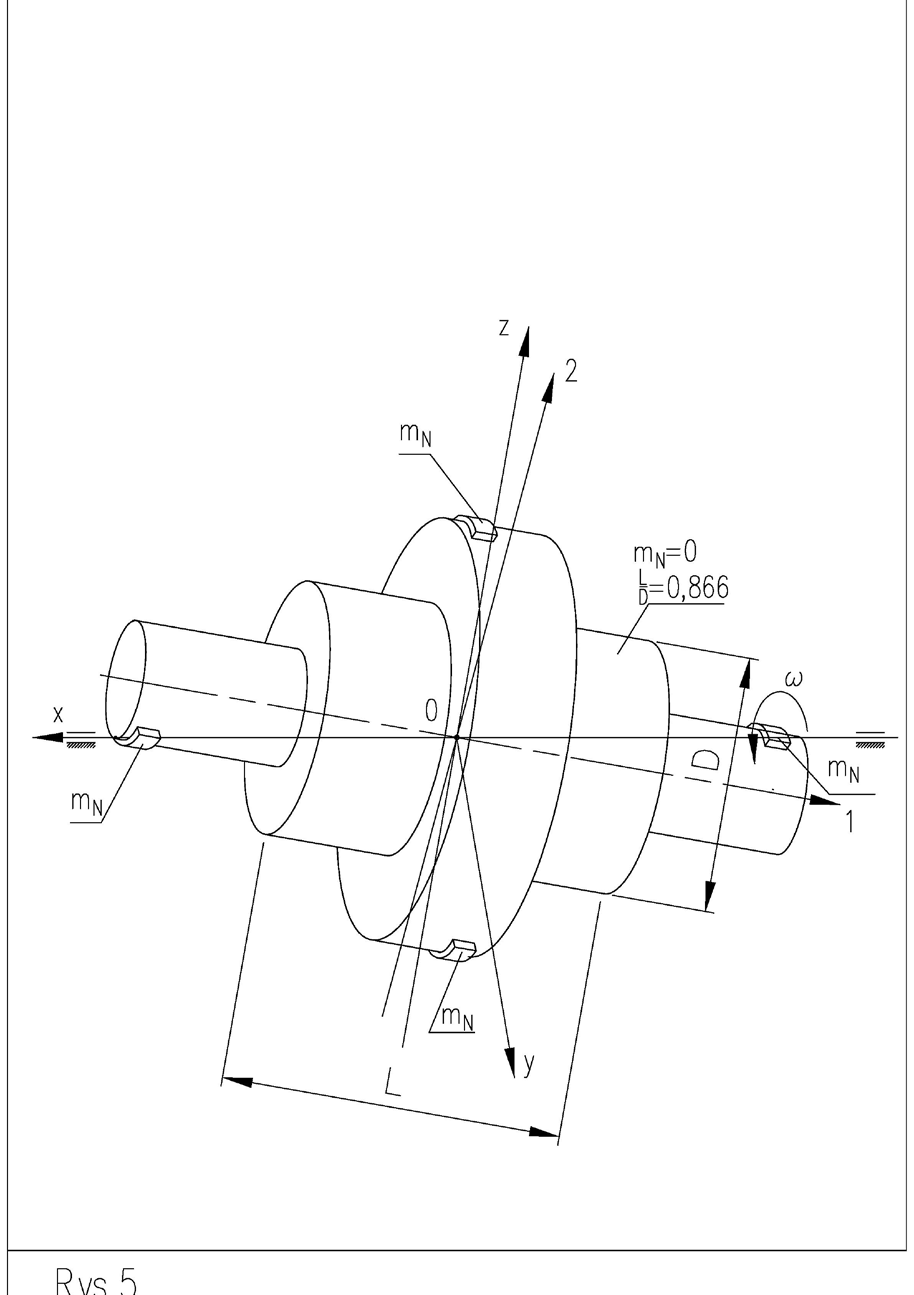
Puede calcular estas fuerzas, por ejemplo, imaginando que el rotor consta de varios discos, como en la figura 4. La carga sobre el disco central se describe en la figura 5. Cada uno de los demás discos soporta además un momento debido a la fuerza resultante de la posición excéntrica de su centro de gravedad, , respecto al eje de giro. Teniendo en cuenta ambas componentes, el valor del momento puede calcularse a partir de la ecuación formada por la suma de las componentes de carga descritas anteriormente:
𝑀𝑀+ = 𝑚𝑚𝜔𝜔" sin 𝛼𝛼cos 𝛼𝛼H Donde: m = masa [kg], D = diámetro del rotor [m], L = longitud [m], ω = frecuencia resultante de la rotación del rotor .
En la ecuación anterior observamos que, para un determinado valor de D y L, con independencia del valor del descentramiento radial en los extremos del eje, el par del rotor completo es cero.
Comprobemos esta condición, en la que no se producirá ningún par:
𝐿𝐿= √3 Observamos también que, para una relación entre la longitud y el diámetro del rotor, el signo del desequilibrio inducido por el par cambia.
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
𝑀𝑀+]𝑚𝑚!,#)"^ = 2𝑀𝑀+]𝑚𝑚!,#^ = 1 Comparar el par total de la ecuación (4) con la anterior permite determinar sus masas sin depender del valor del ángulo :
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚!𝜔𝜔«𝐿𝐿» sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷« − #» 𝐿𝐿»I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
Masas de corrección y fuerzas de apoyo
Tienen importancia práctica las comparaciones entre el momento debido a la fuerza de inercia, causada por la fijación del contrapeso de corrección en los extremos del rotor, en su diámetro, y el momento determinado en la ecuación (4):
𝑚𝑚!𝜔𝜔« 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔» sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷« −1 12 𝐿𝐿»` (5), donde el lado izquierdo de la ecuación es la fuerza de inercia de calculada a partir de la definición de .
Por tanto, la masa de una única masa de corrección es:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 Si la distancia entre las masas es L y las masas están situadas en el radio D/2, el desequilibrio de momento será, por definición:
𝑁𝑁"(9$ = 𝑚𝑚!
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷« −1 12 𝐿𝐿»` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚"].
Como el ángulo α toma valores pequeños, puede suponerse con suficiente precisión lo siguiente:
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟], cos 𝛼𝛼= 1 La relación se simplifica a:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷« −1 12 𝐿𝐿»` [𝑘𝑘𝑘𝑘], 𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟], 𝐷𝐷, 𝐿𝐿→[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
donde:
También resulta práctico determinar el valor de la fuerza que se produce en ambos apoyos del rotor, para lo cual utilizamos el equilibrio de los momentos de fuerza derivados de las reacciones de los apoyos y determinados en la ecuación (4):
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔« sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿»`.
Por tanto, la fuerza en el apoyo es:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔« sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿«` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠» e →[𝑁𝑁] 𝐿𝐿4 o, tras simplificar:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔«𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿»`, 𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟], , 𝐷𝐷, 𝐿𝐿4 →[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
Donde:
Las fuerzas en ambos apoyos, causadas por el par generado en el rotor, tienen los mismos valores con independencia de la posición del rotor entre los apoyos.
A partir de los valores determinados de las fuerzas, es posible determinar las magnitudes de las masas de los contrapesos de corrección que, al estar situados en la anchura de los apoyos, deben girar con el rotor en el radio / ":
𝑚𝑚:9′ = 2𝑅𝑅 𝜔𝜔"𝐷𝐷= 2 𝐿𝐿4, Si la distancia entre las masas es el desequilibrio de momento será:
𝑁𝑁”;<= = 𝑚𝑚:9′
Resumen
- El desequilibrio puede considerarse una condición de carga externa, es decir, una excitación sobre el rotor durante la rotación. Esta excitación tiene componentes estáticas, en forma de fuerzas centrífugas, y dinámicas, en forma de par, que actúan en el plano que contiene el eje de rotación.
- El desequilibrio de un rotor rígido puede incluir las dos componentes de desequilibrio anteriores. El desequilibrio de un rotor flexible contiene, además, un desequilibrio distribuido a lo largo de toda la longitud del rotor, que resulta de la flecha y se forma a partir del producto de la masa por unidad de longitud del rotor por su distancia al eje de rotación. La flecha puede ser espacial.
- El desequilibrio de un rotor rígido no depende de la velocidad del rotor.
- 𝑚𝑚:9’𝜔𝜔« 𝐷𝐷 2 = 𝑅𝑅, 𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿«` f𝑘𝑘𝑘𝑘∙𝑚𝑚»
- 𝑚𝑚" g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷« −1 12 𝐿𝐿»` [𝑘𝑘𝑘𝑘∙𝑚𝑚»].
- El desequilibrio de un rotor flexible depende de la velocidad.
- El desequilibrio de un rotor rígido puede representarse mediante el llamado vector principal y momento principal del desequilibrio, o mediante dos vectores de desequilibrio, o fuerzas de inercia, desplazados entre sí a lo largo del rotor, de distinto módulo y que actúan en direcciones diferentes.
- El desequilibrio estático suele medirse en o Es el resultado de multiplicar la masa excedente concentrada en un punto, situada a una distancia r del eje de rotación.
- 𝑚𝑚!,
- El desequilibrio de momento suele medirse en, o se forma a partir de, pares de desequilibrios estáticos distribuidos a lo largo de la longitud del rotor.
- / > 0,866,
- Para una relación longitud-diámetro de , el momento cambia su sentido de acción, de restaurador a amplificador del desequilibrio de momento. Dr. Mirosław Malec, Eng. Expresidente de Przedsiębiorstwo Cimat Sp. z o.o.
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚«]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚»],



