
Noțiunea de dezechilibru se aplică atât rotoarelor rigide, cât și celor flexibile. La un rotor rigid, dezechilibrul inițial este constant pe întreaga plajă de variație a turației. La un rotor flexibil, acesta este variabil și depinde de turație.
La un rotor rigid, componentele dezechilibrului sunt:
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) perechi de elemente necompensate din materialul rotorului, amplasate la o rază dată în raport cu axa de rotație, care generează un cuplu în planul ce conține axa de rotație.
În dezechilibrul inițial, pe lângă componentele prezente la rotoarele rigide, poate exista și o deformare inițială, a cărei rază este constantă pe întreaga plajă de rotație.
La un rotor flexibil, componentele dezechilibrului sunt:
a) ambele componente enumerate anterior,
b) rezultat din deformare, în funcție de viteza instantanee de rotație și, prin urmare, de distanța unităților individuale de lungime ale rotorului față de axa de rotație.
Dezechilibrul ca stare și ca mărime fizică
Dezechilibrul poate fi considerat ca o stare sau ca o mărime fizică derivată din unitățile SI. Starea de dezechilibru este înțeleasă ca un tip de solicitare prin forțe și momente a unui sistem mecanic aflat în mișcare de rotație. Solicitarea este cauzată direct de o astfel de distribuție a masei rotorului în jurul axei reale de rotație, care induce forțe variabile pe suporturi (care sunt legături pentru rotor) și provoacă o încovoiere suplimentară a rotoarelor. Starea de solicitare are caracteristici definite și influențează comportamentul acestui sistem. O trăsătură a dezechilibrului este prezența numai a forțelor, numai a momentelor sau a unui amestec al ambelor mărimi fizice. De asemenea, el face ca rotorul să capete anumiți parametri dinamici, precum cei asociați primului mod propriu de mișcare al unui rotor rigid sau deformației unui rotor flexibil.
Analizând starea de dezechilibru din perspectiva cinetostaticii, constatăm că aceasta poate fi determinată în două moduri:
a) cu ajutorul vectorilor principali fixați în centrul de greutate al rotorului sau într-un alt punct ales, prin determinarea vectorului forței principale și a vectorului momentului principal generate de dezechilibru;
b) sau prin doi vectori de forță, diferiți ca valoare și direcție, situați în două plane aflate la distanță unul de celălalt de-a lungul axei de rotație.
Vectorul forței principale este o mărime invariantă a stării de dezechilibru, în timp ce valoarea și direcția momentului principal depind de alegerea punctului de referință. Valorile și direcțiile celor două forțe aplicate în două plane de măsurare depind de poziția acestor plane.
O evaluare a terminologiei dezechilibrului
O evaluare a terminologiei dezechilibrului Dezechilibrul, ca mărime fizică, este produsul dintre masă și distanța față de axa de rotație. În continuare sunt prezentați diversi termeni referitori la dezechilibru și definițiile aferente.
• Vectorul de dezechilibru: un vector a cărui lungime corespunde valorii dezechilibrului și a cărui direcție de acțiune este uniformă cu poziția unghiulară a masei dezechilibrate.
𝑁𝑁”#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • Valoarea dezechilibrului: dezechilibrul exprimat cantitativ, fără a ține seama de unghiul de acțiune, ca produs dintre masa dezechilibrată și distanța dintre centrul ei de masă și axa reală de rotație.
𝑁𝑁” = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚! [𝑔𝑔] • Masa de dezechilibru: masa notată , fixată mental la o anumită rază (masă convențională) pe rotor, astfel încât valoarea ei, înmulțită cu pătratul frecvenței de rotație și cu raza, să dea valoarea forței generate de dezechilibru.
• Vectorul principal al dezechilibrului: se formează prin însumarea geometrică a tuturor forțelor unitare provocate de dezechilibrul care apare pe întreaga lungime a rotorului. Vectorul este egal cu produsul dintre masa rotorului și excentricitatea centrului său de greutate. Este perpendicular pe axa rotorului și trece prin centrul de greutate al acestuia sau printr-un alt punct ales de pe axa de rotație.
• Momentul de dezechilibru: produsul vectorial dintre dezechilibru și brațul acțiunii sale . Vectorul este perpendicular pe planul determinat de axa rotorului și de vectorul dezechilibrului. Modulul vectorului dezechilibrului este egal cu produsul dintre valoarea dezechilibrului și distanța de la vectorul dezechilibrului până la planul perpendicular pe axa față de care se calculează momentul.
[𝑔𝑔𝑚𝑚𝑚𝑚”] • Momentul principal al dezechilibrului: suma geometrică a tuturor momentelor de dezechilibru calculate în raport cu centrul de greutate al rotorului sau cu un alt punct ales. Vectorul este în același timp perpendicular pe axa principală centrală de inerție a rotorului.
• Dezechilibru static: o stare de dezechilibru în care axa reală de rotație și axa principală centrală de inerție a rotorului sunt paralele. Centrul de masă (centrul de greutate) al rotorului este situat excentric față de axa reală de rotație. În cazul dezechilibrului static, vectorul principal al momentului este zero, iar vectorul principal al forței are o valoare finită.
• Dezechilibru de moment: o stare de dezechilibru în care axa reală de rotație și axa principală centrală de inerție se intersectează sub un anumit unghi în centrul de masă al rotorului. În cazul unui asemenea dezechilibru, vectorul principal al forței este zero, iar momentul principal are o valoare finită. Centrul de masă se află pe axa reală de rotație.
• Dezechilibru cvasi-static: o stare de dezechilibru în care axa sa principală centrală de inerție intersectează axa reală de rotație în afara centrului de masă. În plus, condiția de perpendicularitate a vectorului principal al momentului pe planul determinat de cele două axe menționate rămâne îndeplinită.
• Dezechilibrul dinamic al unui rotor rigid: denumit în mod obișnuit stare de dezechilibru, care conține atât componente de forță, cât și de moment. În acest caz, axa reală de rotație și axa principală centrală de inerție sunt oblice una față de alta. Dacă dezechilibrul este reprezentat printr-un vector principal și un moment principal, aplicate în centrul de greutate al rotorului, cei doi vectori sunt înclinați unul față de celălalt sub un anumit unghi. Dacă dezechilibrul este reprezentat sub forma a doi vectori de forță plasați în două planuri de corecție, distanțate pe lungimea rotorului, acești vectori au lungimi diferite și acționează sub unghiuri diferite.
• Dezechilibrul inițial al unui rotor rigid: starea de dezechilibru existentă pe rotor înainte de echilibrare. Poate include atât componente de forță, cât și componente de moment ale dezechilibrului.
• Dezechilibru rezidual acceptabil: starea de dezechilibru existentă pe un rotor după un proces de echilibrare care respectă condițiile de proiectare ale rotorului.
Componentele dezechilibrului ca forță de excitație asupra rotorului
Componentele dezechilibrului generează forțe care acționează asupra rotorului ca forțe de excitație. Un rotor rigid nu arată unde, pe lungimea sa, și sub ce unghi se generează forțele. Se poate concluziona că comportamentul observat al rotorului, în timpul rotației, se datorează acțiunii sumei tuturor forțelor componente provenite din dezechilibru. Aceasta se întâmplă deoarece rotorul este rigid și răspunde la întreaga solicitare printr-o mișcare liniară a centrului de greutate și o rotație în jurul acestui centru. Pentru echilibrare trebuie creat un model corespunzător al rotorului dezechilibrat. Modelul trebuie să fie compatibil cu metoda de echilibrare.
Dacă dorim ca, în timpul procesului de echilibrare, să eliminăm sau să reducem la minimum componentele de dezechilibru de mai sus, trebuie adoptate două planuri de corecție. Acestea trebuie amplasate cât mai departe unul de celălalt pe lungimea rotorului. Două planuri permit modificarea nu numai a forței, ci și a momentului de forță.
Dependența de turație a dezechilibrului rotorului rigid
Dezechilibrul unui rotor rigid nu se modifică atunci când se schimbă turația. După modificarea locurilor de sprijin, el se poate schimba dacă rotorul prezintă o deformare constantă sau dacă arborele rotorului are bătaie radială între secțiunile sale. Acest lucru se poate întâmpla, de exemplu, dacă arborele nu a fost prelucrat la o singură prindere.
La echilibrarea rotoarelor rigide, faptul că nu se cunoaște distribuția dezechilibrului de-a lungul axei de rotație este irelevant. Mașina de echilibrat, măsurând dezechilibrul unui rotor rigid, calculează două „rezultante” ale căror valori și direcții depind atât de toate forțele neidentificate care acționează în diferite planuri perpendiculare pe axa rotorului, cât și de poziția, de-a lungul acestei axe, a planurilor de corecție alese pentru măsurare și corecție. Valorile calculate ale dezechilibrului nu se modifică nici ca valoare, nici ca direcție odată cu schimbările de turație, deși indicațiile mașinii de echilibrat variază de obicei. Constanța rezultatelor calculului este asigurată prin utilizarea unor coeficienți de calibrare adecvați turației selectate și pozițiilor selectate ale planurilor de corecție.
Valorile calculate ale dezechilibrului nu se modifică nici ca valoare, nici ca direcție atunci când se schimbă turația, deși indicațiile mașinii de echilibrat variază de obicei. Constanța rezultatelor calculului este asigurată prin utilizarea unor coeficienți de calibrare adecvați turației selectate și pozițiilor selectate ale planurilor de corecție. La determinarea acestor coeficienți, proprietățile dinamice ale rotorului, adică valoarea masei sale și distribuția ei ideal compensată pe lungime, sunt importante. Se poate adăuga doar că forțarea diferă în funcție de turație, deoarece suma mișcărilor componente efectuate conform primei și celei de-a doua forme de vibrație în mașinile de echilibrat supracritice este diferită. Acolo, sistemele de vibrație ale suporturilor constau dintr-o cantitate necunoscută de masă care cuprinde rotorul, elementele de sprijin și chiar părți ale batiului utilajului. Acestea pot fi numite mase de substituție.
Nu identificăm aceste mase și nu le putem identifica cu ușurință.
La mașinile de echilibrat subcritice, indicațiile se modifică, de asemenea, indiferent de constanța dezechilibrului, atunci când se schimbă turația de măsurare și pozițiile planurilor de măsurare. Modificarea poziției planurilor de corecție este luată în considerare automat de utilaj, prin introducerea de la tastatura modulului de măsurare a datelor privind noile poziții ale acestor planuri pe lungimea rotorului. Coeficienții de calibrare sunt construiți aici în alt mod. În realitate, ei nu depind de proprietățile dinamice ale rotorului. Depind doar direct proporțional de turație (adică sunt ușor de calculat). Pentru calculul dezechilibrului se utilizează dependențele geometrice ale rotorului și ale amplasării suporturilor sale, în conformitate cu principiile cinetostaticii.
Echilibrarea unui rotor flexibil
Un rotor flexibil, echilibrat la o anumită turație, nu este echilibrat la nicio altă turație. Se pune întrebarea: poate fi echilibrat un rotor flexibil până la zero? Răspunsul este că echilibrarea până la zero nu este posibilă, dar este posibil să se reducă practic la minimum efectul dezechilibrului asupra deformațiilor, astfel încât la turațiile utilizate să nu apară deformații mai mari decât cele acceptate ca admisibile. În practică, este determinantă reducerea la minimum a primelor două (în cazuri speciale, trei) forme de deformații. Pe măsură ce turația crește, se manifestă efectul asupra deformației al componentelor dezechilibrului (inclusiv dezechilibrul static, de moment și mixt). Fiecare dintre aceste componente forțează rezonanța la o anumită turație.
Distribuția în două plane de corecție
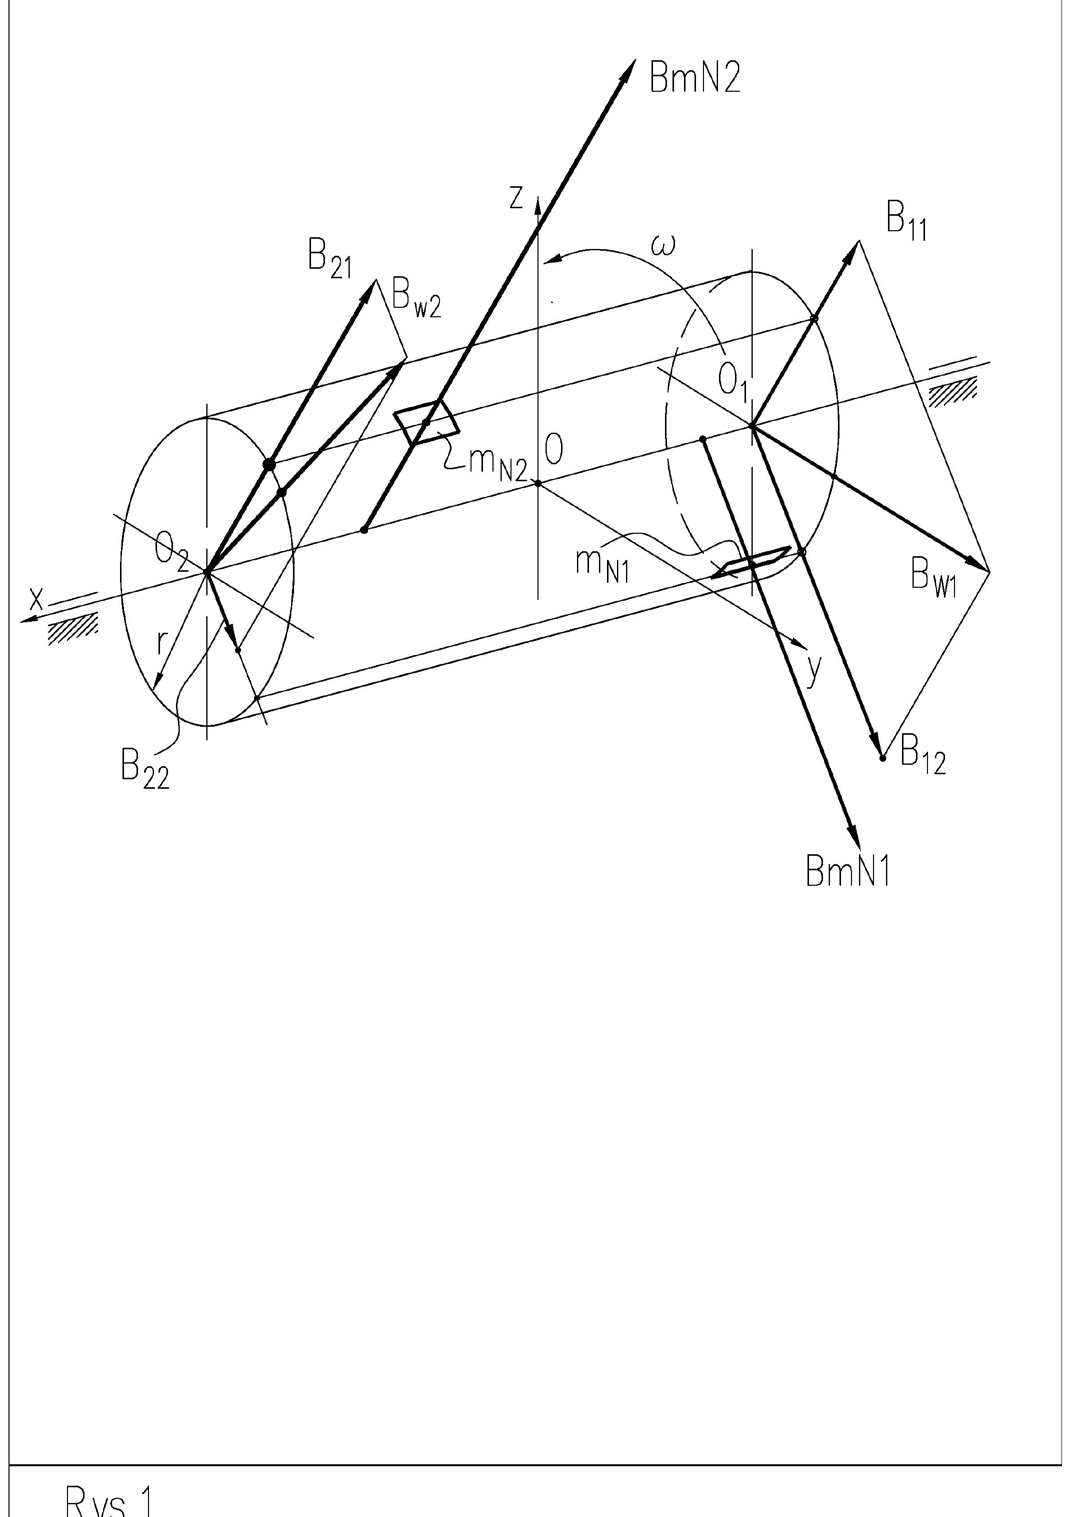
Figura 1 prezintă mase în exces și situate în locuri arbitrare ale rotorului. Acestea determină încărcarea rotorului cu forțe de inerție și . Pot exista oricâte astfel de mase care generează forțe de inerție din dezechilibre. Numărul lor, precum și poziția maselor, nu vor fi cunoscute în momentul identificării.
La un rotor rigid, orice forță de inerție este înlocuită cu două forțe care apar în ambele plane de corecție. În figură, de exemplu, acestea sunt și , aferente sarcinii . Celelalte forțe sunt înlocuite în același mod.
Descompunerea forței în două componente urmează principiile cinetostaticii (se poate face prin rezolvarea unui sistem de două ecuații de static: suma forțelor pe direcția acțiunii lor și suma momentelor față de, de exemplu, unul dintre planurile de corecție). Se presupune că în ambele planuri de corecție există atâtea componente de forță câte mase în exces sunt pe rotor. În fiecare plan, separat, forțele componente se însumează în forțe rezultante. În procesul de echilibrare este suficient să se adauge o masă (sub forma unor mase de corecție) pe fiecare parte a rotorului, drept contragreutăți care dau forțe de inerție de sens opus celor rezultante. Dacă suma dintre forțele rezultante și cele de corecție este apropiată de zero, rotorul este echilibrat. În practică, valoarea reziduală 𝑚𝑚!
𝐵𝐵$!# 𝐵𝐵$!”
𝐵𝐵## 𝐵𝐵”# 𝑚𝑚!# dezechilibrul rămâne. Pentru ca echilibrarea să fie considerată eficientă, dezechilibrul rezidual trebuie să fie mai mic decât cel acceptabil.
Aceasta este principala modalitate de a evidenția efectul de forță al dezechilibrului asupra rotorului.
Vectorul principal și momentul principal
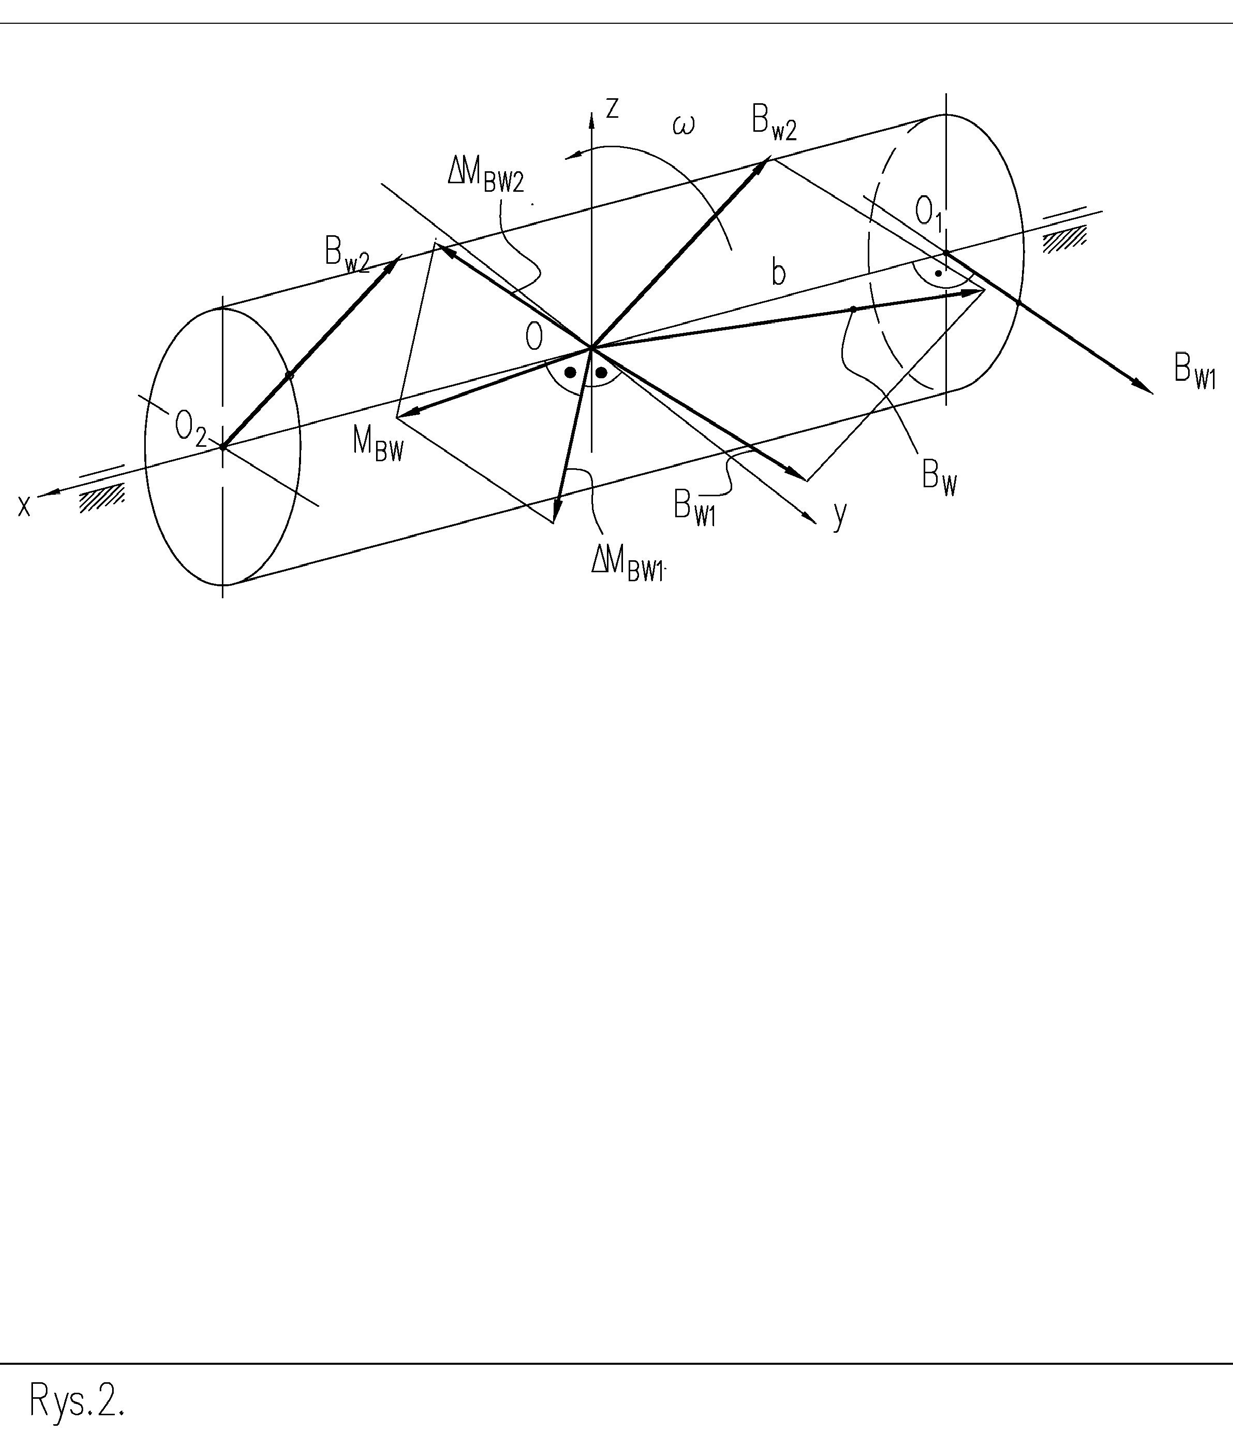
Figura 2 prezintă același dezechilibru, dar sub forma așa-numitului vector principal și moment principal al dezechilibrului. În acest caz, mărimile rezultate sunt vectorii forțelor rezultante determinate în ambele plane de corecție, și .
𝐵𝐵%# 𝐵𝐵%”
După deplasarea paralelă a celor doi vectori într-un punct comun, de exemplu în centrul de greutate, din ei se obține rezultanta. Direcția și lungimea rezultantei nu depind de poziția punctului pe lungimea rotorului. Astfel, forța rezultantă provocată de dezechilibru este un invariant al sarcinii.
𝐵𝐵% Deplasarea trebuie făcută astfel încât sarcina care acționează asupra rotorului, înainte și după deplasare, să fie aceeași. Pentru a compensa efectul forței deplasate asupra rotorului, acesta trebuie încărcat cu un moment de forță suplimentar. Întrucât forța încearcă să rotească rotorul în jurul axei care trece prin punctul 0, momentul trebuie să încerce să rotească rotorul în același sens. Valoarea se obține din produsul vectorial . . Direcția vectorului moment este perpendiculară pe planul în care se află cei doi vectori, iar sensul este dat de regula șurubului drept.
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ Aici, momentul principal are două componente, rezultate din deplasarea a două forțe. Dacă selectați un alt punct situat pe axa geometrică, componentele momentului se vor modifica. Momentul principal al dezechilibrului nu este o mărime invariantă a sarcinii.
Dezechilibrul ca moment static al sarcinii de corecție
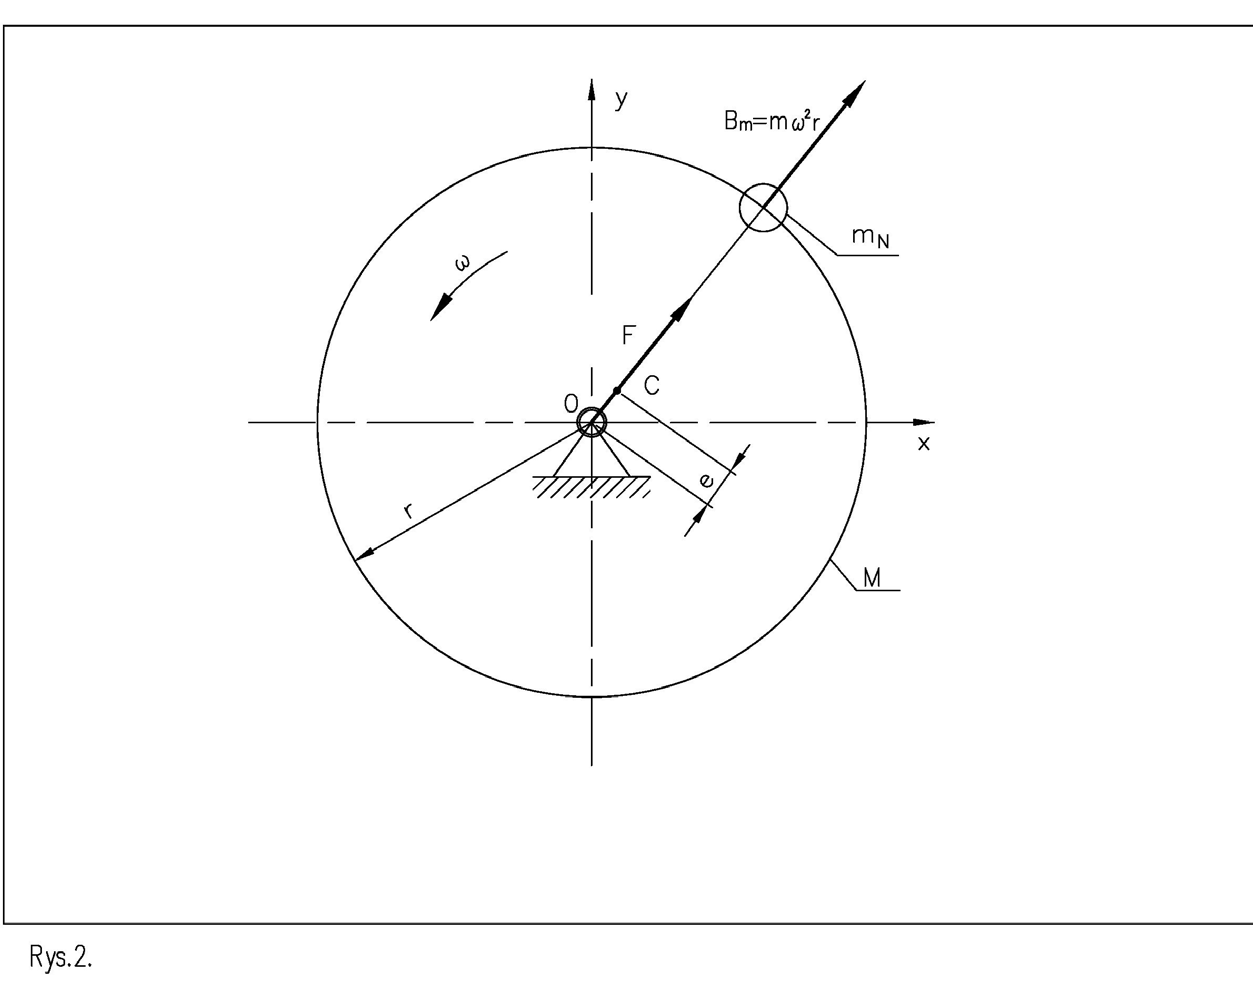
Dezechilibrul, ca mărime fizică, este momentul static al sarcinii de corecție. Cu alte cuvinte, este produsul dintre masa în exces și distanța de la centrul acestei mase până la axa reală de rotație. Atât înainte, cât și după echilibrare, nu cunoaștem locurile în care apar defectele de circularitate. Se presupune că orice lipsă de circularitate are forma unei mase în exces , situate pe marginea discului sau pe diametrul arborelui rotorului.
𝑚𝑚!
𝑚𝑚!
𝑁𝑁” = 𝑚𝑚! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] Dezechilibrul static al discului este:
.
Deplasarea centrului de 𝑒𝑒= ()$! ≅ $!∙’ $!∙’ greutate este:
( [m] Aceasta se calculează din echilibrul momentelor statice ale masei în exces, situată pe raza rotorului (r), și ale masei totale, aflată la excentricitatea (e).
Axele de inerție și elipsoidul de inerție
Pentru a analiza și a calcula mișcarea unui rotor care are masă, au fost introduse noțiunile de axe de inerție, momente de inerție de masă și elipsoid de inerție. Elipsoidul de inerție este construit pe baza a trei axe perpendiculare între ele. Așa-numitele momente de inerție de masă, care descriu distribuția masei rotorului, se calculează pe fiecare direcție. Dintre toate pozițiile care acționează în orice direcție, distingem axe de inerție care acționează pe direcții specifice. Acestea sunt, în același timp, principale și centrale, sau doar principale.
Axele principale au o asemenea direcție față de rotor încât momentele de inerție ale masei iau valori extreme. Dacă, în plus, ele trec prin centrul de greutate, se numesc principale și centrale. Suma valorilor principale și centrale este întotdeauna cea mai mică (datorită adăugării momentelor care rezultă din teorema lui Steiner). Preluarea valorilor extreme ale momentelor de inerție înseamnă că un moment are cea mai mare valoare (care se calculează întotdeauna conform procedurii adoptate), altul are cea mai mică valoare posibil de calculat, iar al treilea are o valoare intermediară. Atunci când axa reală de rotație a rotorului și una dintre axele principale centrale de inerție coincid, rotorul nu este solicitat de nicio forță de inerție necompensată.
Nu există dezechilibru. Observăm că, pe direcțiile principale (centrate în raport cu masa rotorului), toate masele amplasate pe o parte a axei de rotație au un corespondent exact pe partea opusă a axei.
Dacă axa de rotație și axa principală centrală nu sunt paralele, ci se intersectează în punctul centrului de masă, apare dezechilibrul de moment. Dacă se intersectează într-un alt punct sau sunt oblice una față de cealaltă, apare atât dezechilibru de forță, cât și de moment. Când sunt paralele, apare numai dezechilibru de forță.
Axele principale și centrale de inerție din Figura 4 sunt denumite: 1 și 2. Acestea se intersectează în centrul de greutate c, astfel că apare un moment provenit din forțele de inerție necompensate.
Două cazuri de eroare de montaj unghiular
Vom analiza două cazuri:
a) disc subțire rotativ atașat pe o axă cu eroare unghiulară, a cărui grosime se ignoră
b) rotor în rotație, de lungime L, fixat în lagăre astfel încât axa sa principală centrală de inerție intersectează axa de rotație în punctul centrului său de masă. Dacă presupunem că discul are masa m și diametrul D și este atașat unui arbore fără masă, cu bătaie axială W, sarcina sa este o pereche de forțe de inerție.
# where:
$ Și are un efect de îndreptare asupra ecranului.
Aceasta este forța rezultantă de la o jumătate a discului. Ea înlocuiește toate forțele de inerție prezente pe o jumătate a discului. Întrucât amplitudinile forțelor sunt direct proporționale cu distanța față de axa de rotație, poziția rezultantei de la o jumătate a discului nu se află în centrul de masă al acelei jumătăți.
Amintim, de altfel, că centrul de greutate al unei jumătăți de disc se află la o distanță de 0,2122D de diametrul care împarte discul în două jumătăți.
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 Forța se aplică la distanța:
.
Momentul de îndreptare al discului este: .
Momentul va induce forțe de reacțiune în suporturile arborelui:
Prin urmare, forța din reazem este:
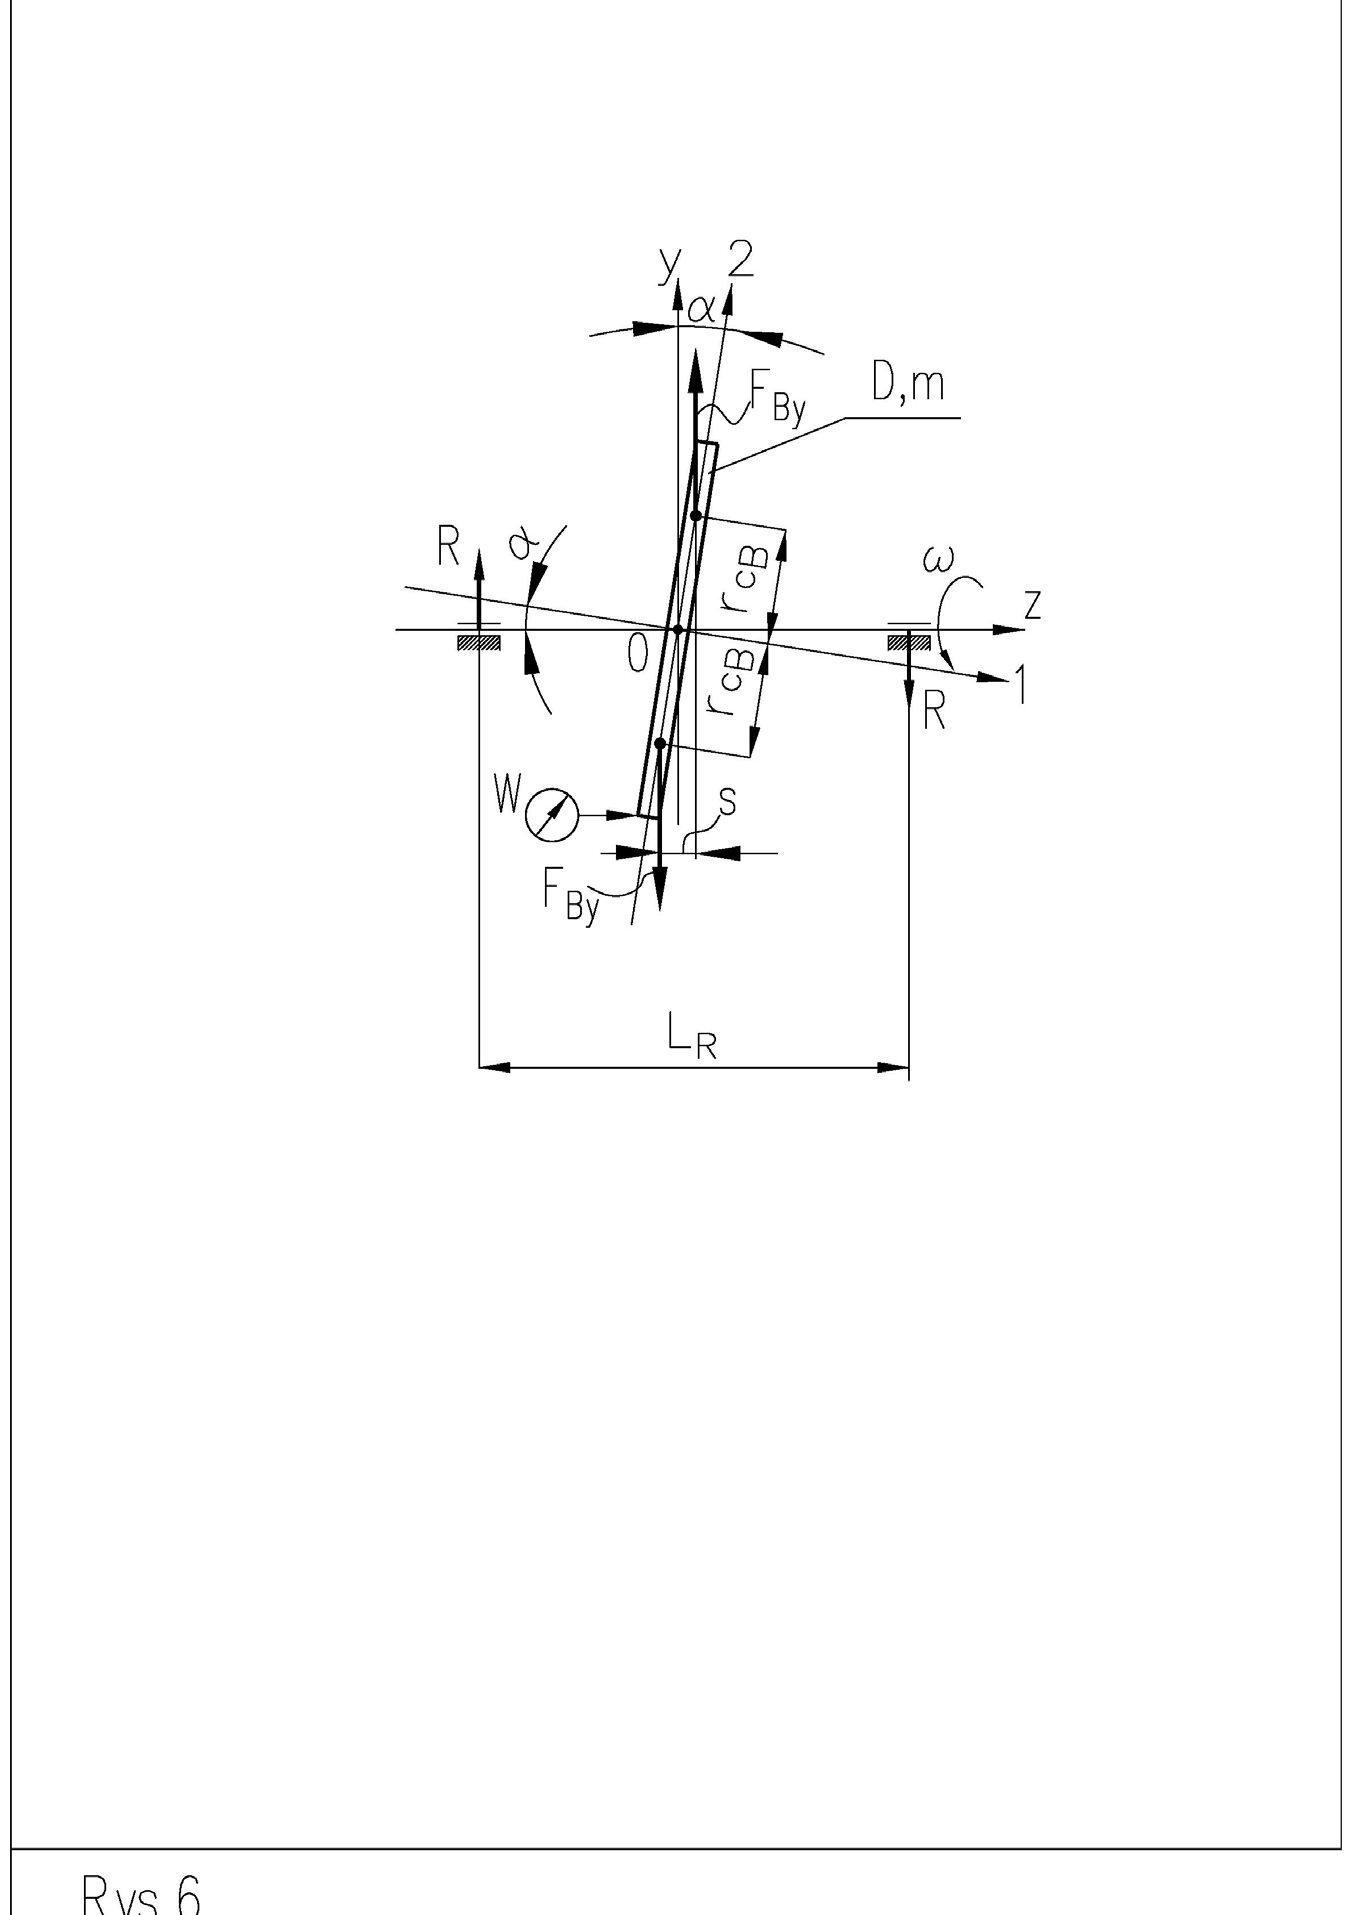
Rotorul de lungime L este fixat în lagăre astfel încât axa sa principală centrală de inerție 1 intersectează axa de rotație în centrul de masă c, sub un unghi α. Eroarea de montaj poate fi măsurată și ca bătaie radială W de ambele părți ale rotorului. În acest caz, bătăile au valori egale (iar maximele sunt decalate unghiular cu 180° unul față de celălalt).
= /, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H /I .
.
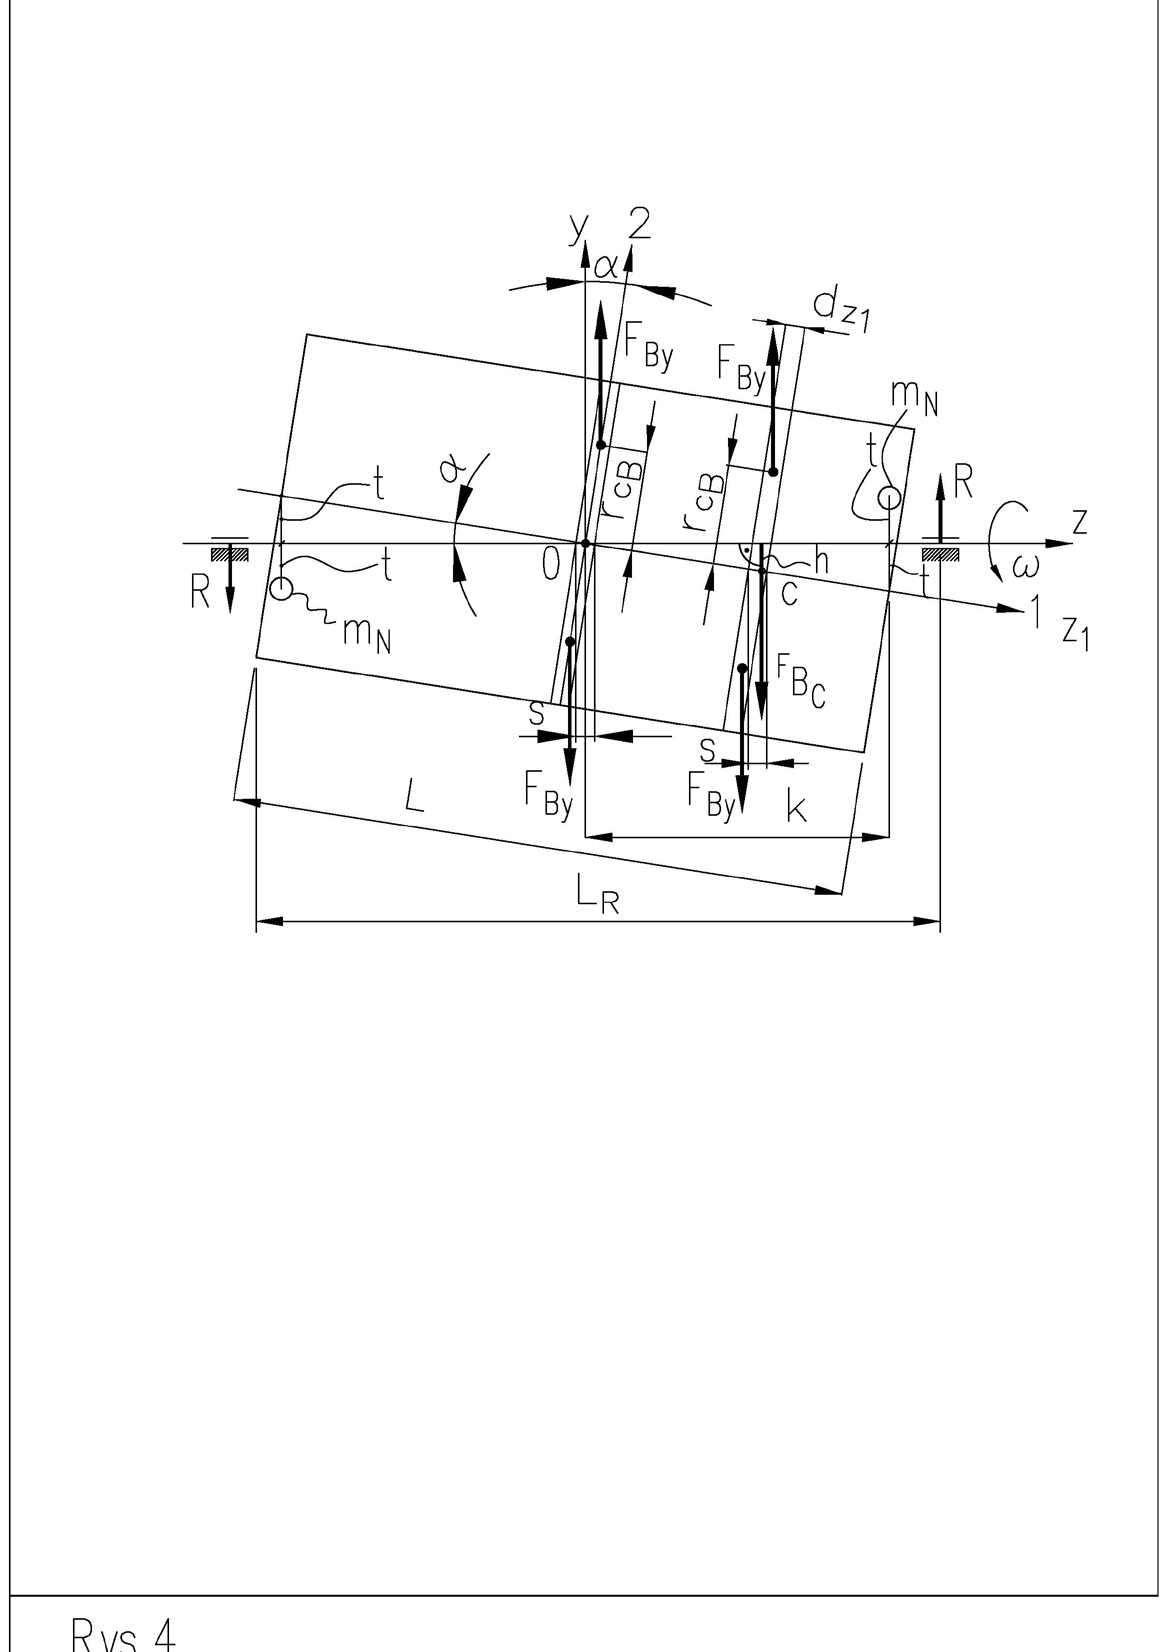
𝑅𝑅= # Rotorul este încărcat cu un moment provenit din forțe de inerție necompensate.
Puteți determina aceste forțe, de exemplu, imaginându-vă că rotorul este format din mai multe discuri, ca în Figura 4. Sarcina care acționează asupra discului central este descrisă în Figura 5. Fiecare disc diferit este încărcat suplimentar de un moment rezultat din forța generată de poziția excentrică a centrului său de greutate, , față de axa de rotație. Ținând cont de ambele componente, valoarea momentului poate fi calculată din ecuația formată prin însumarea componentelor de sarcină descrise mai sus:
𝑀𝑀+ = 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼H Unde: m – masa [kg], D – diametrul rotorului [m], L – lungimea [m], ω – frecvența rezultată din rotația rotorului .
În ecuația de mai sus observăm că, pentru o anumită valoare a lui D și L, indiferent de valoarea bătăii radiale de la capetele arborelui, cuplul întregului rotor este zero.
Să verificăm condiția în care nu apare niciun cuplu:
𝐿𝐿= √3 Observăm, de asemenea, că, pentru un raport dintre lungimea și diametrul rotorului, semnul dezechilibrului indus de cuplu se schimbă.
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
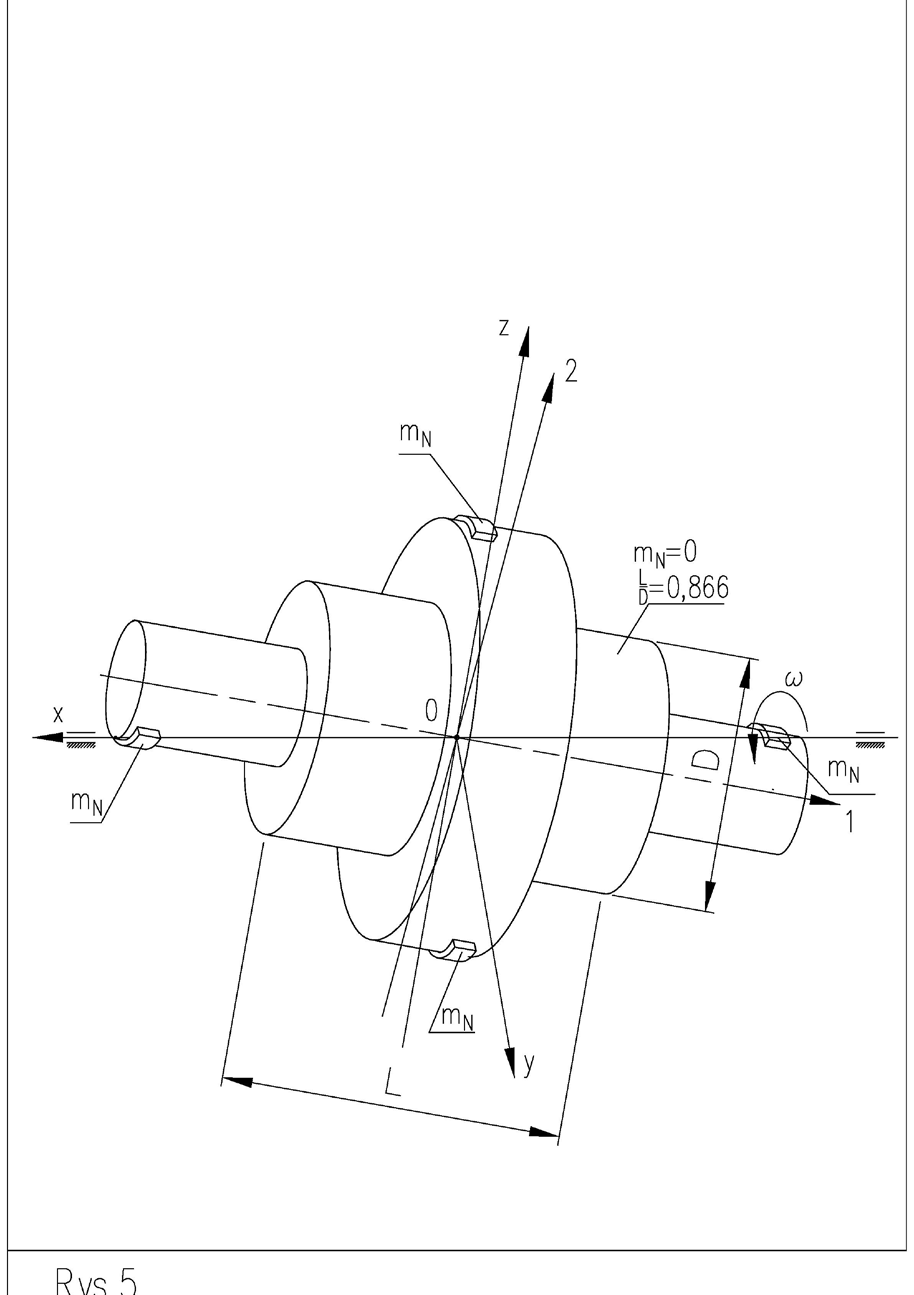
𝑀𝑀+]𝑚𝑚!,#)”^ = 2𝑀𝑀+]𝑚𝑚!,#^ = 1 Compararea cuplului total din ecuația (4) cu cel de mai sus permite determinarea maselor acestora fără a depinde de valoarea unghiului :
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚!𝜔𝜔”𝐿𝐿” sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷” − #” 𝐿𝐿”I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
Greutăți de corecție și forțe de reacțiune din reazeme
Importanță practică o au comparațiile dintre momentul generat de forța de inerție, cauzat de fixarea greutății de corecție la capetele rotorului, pe diametrul acestuia, și momentul determinat în ecuația (4):
𝑚𝑚!𝜔𝜔” 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` (5), unde partea stângă a ecuației este forța de inerție din calculată pe baza definiției .
Prin urmare, masa unei singure greutăți de corecție este:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 Dacă distanța dintre mase este L, iar masele sunt amplasate pe raza D/2, dezechilibrul de moment va fi, prin definiție:
𝑁𝑁”(9$ = 𝑚𝑚!
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚”].
Întrucât unghiul α ia valori mici, se poate considera, cu o precizie suficientă, că:
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟𝑟], cos 𝛼𝛼= 1 Relația se simplifică la:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘], 𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟], 𝐷𝐷, 𝐿𝐿→[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
unde:
Este utilă în practică și determinarea valorii forței care apare în ambele reazeme ale rotorului, pentru care folosim echilibrul momentelor forțelor provenite din reacțiunile reazemelor, determinat în ecuația (4):
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”`.
Prin urmare, forța din reazem este:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠” e →[𝑁𝑁] 𝐿𝐿4 sau, după simplificare:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔”𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”`, 𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟], , 𝐷𝐷, 𝐿𝐿4 →[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
Unde:
Forțele din ambele suporturi, generate de cuplul apărut pe rotor, au aceleași valori indiferent de poziția rotorului între suporturi.
Pe baza valorilor determinate ale forțelor, se pot stabili masele greutăților de corecție care, fiind amplasate pe lățimea reazemelor, trebuie să se rotească împreună cu rotorul pe raza / ":
𝑚𝑚:9′ = 2𝑅𝑅 𝜔𝜔”𝐷𝐷= 2 𝐿𝐿4, Dacă distanța dintre mase este cea dată, dezechilibrul de moment va fi:
𝑁𝑁”;<= = 𝑚𝑚:9′
Rezumat
- Dezechilibrul poate fi privit ca o condiție de sarcină externă, adică o solicitare care acționează asupra rotorului în timpul rotației. Această solicitare are componente statice, sub formă de forțe centrifuge, și componente dinamice, sub formă de cuplu, care acționează în planul ce conține axa de rotație.
- Dezechilibrul unui rotor rigid poate include ambele componente de dezechilibru menționate mai sus. Dezechilibrul unui rotor flexibil conține, în plus, un dezechilibru distribuit pe întreaga lungime a rotorului, rezultat din deformare, și se construiește din produsul dintre masa pe unitatea de lungime a rotorului și distanța acesteia față de axa de rotație. Deformarea poate fi spațială.
- Dezechilibrul unui rotor rigid nu depinde de turația rotorului.
- 𝑚𝑚:9’𝜔𝜔” 𝐷𝐷 2 = 𝑅𝑅, 𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` f𝑘𝑘𝑘𝑘∙𝑚𝑚”
- 𝑚𝑚” g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘∙𝑚𝑚”].
- Dezechilibrul unui rotor flexibil depinde de turație.
- Dezechilibrul unui rotor rigid poate fi reprezentat prin așa-numitul vector principal și momentul principal al dezechilibrului sau prin doi vectori de dezechilibru, respectiv forțe de inerție, care sunt decalați unul față de celălalt pe lungimea rotorului, au mărimi diferite și acționează în direcții diferite.
- Dezechilibrul static se măsoară de obicei în sau Este rezultatul înmulțirii masei în exces, concentrate într-un punct, situat la o distanță r de axa de rotație.
- 𝑚𝑚!,
- Dezechilibrul de moment se măsoară de obicei în sau deoarece este format din perechi de dezechilibre statice distribuite pe lungimea rotorului.
- / > 0,866,
- Pentru un raport lungime-diametru de , momentul își schimbă sensul de acțiune, din moment de redresare în moment de amplificare a dezechilibrului. Dr. Mirosław Malec, inginer. Fost președinte al Przedsiębiorstwo Cimat Sp. z o.o.
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚”]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚”],



