
O conceito de desequilíbrio aplica-se tanto a rotores rígidos como a rotores flexíveis. Num rotor rígido, o desequilíbrio inicial é constante em toda a gama de variação da velocidade. Num rotor flexível, é variável e depende da velocidade de rotação.
Num rotor rígido, os componentes do desequilíbrio são:
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) pares de elementos não compensados do material do rotor, situados a um raio especificado em relação ao eixo de rotação, que geram um binário no plano que contém o eixo de rotação.
No desequilíbrio inicial, além das componentes presentes nos rotores rígidos, pode existir também uma deformação inicial, cujo raio é constante em toda a gama de rotação.
Num rotor flexível, os componentes do desequilíbrio são:
a) ambas as componentes anteriormente enumeradas,
b) resultante da deflexão, em função da velocidade instantânea de rotação e, portanto, da distância dos comprimentos unitários individuais do rotor ao eixo de rotação.
O desequilíbrio como estado e como grandeza física
O desequilíbrio pode ser considerado como um estado ou como uma grandeza física derivada de unidades SI. Entende-se por condição de desequilíbrio um tipo de carga por forças e momentos de um sistema mecânico em movimento rotativo. A carga é diretamente causada por uma distribuição da massa do rotor, em torno do eixo real de rotação, que induz forças variáveis nos apoios (que são ligações do rotor) e provoca flexão adicional dos rotores. A condição de carga tem características definidas e afeta o comportamento deste sistema. Uma característica do desequilíbrio é a presença apenas de forças, apenas de momentos ou de uma mistura de ambas as grandezas físicas. Do mesmo modo, faz com que o rotor adquira determinados parâmetros dinâmicos, como os associados ao primeiro modo próprio de movimento de um rotor rígido ou à deformação de um rotor flexível.
Analisando o estado de desequilíbrio do ponto de vista da cinetostática, verificamos que pode ser determinado de duas formas:
a) por meio de vetores principais fixados no centro de gravidade do rotor ou noutro ponto selecionado, determinando o vetor da força principal e o vetor do momento principal a partir do desequilíbrio;
b) ou por meio de dois vetores de força, diferentes em valor e direção, situados em dois planos afastados entre si ao longo do eixo de rotação.
O vetor da força principal é um invariante da condição de desequilíbrio, ao passo que o valor e a direção do momento principal dependem da escolha do ponto de referência. Os valores e as direções de duas forças situadas em dois planos de medição dependem da posição desses planos.
Uma revisão da terminologia do desequilíbrio
Revisão da terminologia do desequilíbrio O desequilíbrio, enquanto grandeza física, é o produto da massa pela distância ao eixo de rotação. Segue-se uma análise de vários termos de desequilíbrio e das respetivas definições.
• Vetor de desequilíbrio: um vetor cujo comprimento corresponde ao valor do desequilíbrio e cuja direção de atuação coincide com a localização angular da massa em desequilíbrio.
𝑁𝑁"#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • Valor do desequilíbrio: desequilíbrio quantificado, sem considerar o ângulo de atuação, como o produto da massa em desequilíbrio pela distância do seu centro de massa ao eixo de rotação real.
𝑁𝑁" = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚! [𝑔𝑔] • Massa de desequilíbrio: a massa, designada , que é mentalmente fixada a um determinado raio (massa convencional) no rotor, de modo a que o seu valor multiplicado pelo quadrado da frequência de rotação e pelo raio dê o valor da força resultante do desequilíbrio.
• Vetor principal do desequilíbrio: obtido pela soma geométrica de todas as forças unitárias resultantes do desequilíbrio que ocorrem ao longo de todo o comprimento do rotor. O vetor é igual ao produto da massa do rotor pela excentricidade do seu centro de gravidade. É perpendicular ao eixo do rotor e passa pelo seu centro de gravidade ou por outro ponto selecionado do eixo de rotação.
• Momento de desequilíbrio: o produto vetorial do desequilíbrio pelo braço da sua ação . O vetor é perpendicular ao plano determinado pelo eixo do rotor e pelo vetor de desequilíbrio. O módulo do vetor de desequilíbrio é igual ao produto do valor do desequilíbrio pela distância do vetor de desequilíbrio ao plano perpendicular ao eixo em relação ao qual o momento é calculado.
[𝑔𝑔𝑚𝑚𝑚𝑚"] • Momento principal do desequilíbrio: a soma geométrica de todos os momentos de desequilíbrio calculados em relação ao centro de gravidade do rotor ou a outro ponto selecionado. O vetor é, simultaneamente, perpendicular ao eixo central principal de inércia do rotor.
• Desequilíbrio estático: um estado de desequilíbrio em que o eixo de rotação real e o eixo central principal de inércia do rotor são paralelos. O centro de massa (centro de gravidade) do rotor está localizado de forma excêntrica em relação ao eixo de rotação real. Com desequilíbrio estático, o vetor principal do momento é nulo e o vetor principal da força tem um valor finito.
• Desequilíbrio de momento: uma condição de desequilíbrio em que o eixo de rotação real e o eixo central principal de inércia se intersetam, segundo um determinado ângulo, no centro de massa do rotor. Com este desequilíbrio, o vetor principal da força é nulo e o momento principal tem um valor finito. O centro de massa situa-se sobre o eixo de rotação real.
• Desequilíbrio quase estático: uma condição de desequilíbrio em que o eixo central principal de inércia se interseta com o eixo de rotação real para além do centro de massa. Além disso, continua a verificar-se a condição de perpendicularidade do vetor principal do momento em relação ao plano determinado pelos dois eixos referidos.
• Desequilíbrio dinâmico de um rotor rígido: habitualmente designado por condição de desequilíbrio, que contém componentes de força e de momento. Nele, o eixo real de rotação e o eixo principal central de inércia são oblíquos entre si. Se o desequilíbrio for representado por um vetor principal e um momento principal, aplicados no centro de gravidade do rotor, os dois vetores ficam inclinados entre si segundo um ângulo específico. Se o desequilíbrio for representado sob a forma de dois vetores de força colocados em dois planos de correção, afastados ao longo do comprimento do rotor, esses vetores têm comprimentos diferentes e atuam segundo ângulos diferentes.
• Desequilíbrio inicial de um rotor rígido: estado de desequilíbrio existente no rotor antes da equilibragem. Pode incluir componentes de desequilíbrio tanto de força como de momento.
• Desequilíbrio residual aceitável: estado de desequilíbrio existente num rotor após um processo de equilibragem que cumpre as condições de conceção do rotor.
Componentes do desequilíbrio como excitação do rotor
As componentes do desequilíbrio criam forças que excitam o rotor. Um rotor rígido não mostra onde, ao longo do seu comprimento, nem segundo que ângulo se geram as forças. Pode concluir-se que o comportamento observado do rotor, durante a rotação, se deve à ação da soma de todas as forças componentes do desequilíbrio. Isto porque o rotor é rígido e responde a toda a carga por movimento linear do centro de gravidade e rotação em torno desse centro. Para a equilibragem, deve criar-se um modelo correspondente do rotor desequilibrado. O modelo deve ser compatível com o método de equilibragem.
Se, durante o processo de equilibragem, pretendermos eliminar ou minimizar as componentes de desequilíbrio acima referidas, têm de ser adotados dois planos de correção. Devem situar-se o mais afastados possível um do outro ao longo do comprimento do rotor. Dois planos permitem alterar não só a força, mas também o momento de força.
Dependência da velocidade no desequilíbrio de um rotor rígido
O desequilíbrio de um rotor rígido não se altera quando se muda a velocidade. Após a alteração das localizações dos apoios, pode alterar-se se o rotor apresentar deflexão constante ou se o veio do rotor tiver batimento radial entre as suas secções. Isto pode ocorrer se, por exemplo, não tiver sido maquinado numa única fixação.
Na equilibragem de rotores rígidos, é irrelevante o facto de não conhecermos a distribuição do desequilíbrio ao longo do eixo de rotação. A equilibradora, ao medir o desequilíbrio de um rotor rígido, calcula duas «resultantes» cujos valores e direções dependem tanto de todas as forças não identificadas que atuam em diferentes planos perpendiculares ao eixo do rotor como da posição dos planos de correção adotados para medição e correção, ao longo desse eixo. Os valores de desequilíbrio calculados não mudam em valor nem em direção com as variações da velocidade, embora as indicações da equilibradora costumem variar. A constância dos resultados do cálculo é garantida pela adoção de coeficientes de calibração adequados à velocidade de rotação selecionada e às posições selecionadas dos planos de correção.
Os valores de desequilíbrio calculados não mudam em valor nem em direção com as variações da velocidade de rotação, embora as indicações da equilibradora costumem variar. A constância dos resultados do cálculo é garantida pela adoção de coeficientes de calibração adequados à velocidade de rotação selecionada e às posições selecionadas dos planos de correção. Na determinação destes coeficientes, as propriedades dinâmicas do rotor, isto é, a quantidade da sua massa e a sua distribuição idealmente compensada ao longo do comprimento, são importantes. Só se pode acrescentar que a excitação para diferentes velocidades varia, uma vez que a soma dos movimentos componentes realizados segundo o primeiro e o segundo modos de vibração nas equilibradoras supercríticas é diferente. Aí, os sistemas de vibração dos apoios consistem numa quantidade desconhecida de massa que abrange o rotor, os elementos de apoio e até partes do barramento da máquina. A estas massas pode chamar-se massas de substituição.
Não identificamos estas massas e não é fácil fazê-lo.
Nas máquinas de equilibragem subcríticas, as indicações também mudam, independentemente da constância do desequilíbrio, quando se alteram a velocidade de medição e as posições dos planos de medição. A alteração da posição dos planos de correção é tida em conta automaticamente pela máquina, através da introdução, a partir do teclado do módulo de medição, dos dados sobre as novas posições desses planos ao longo do comprimento do rotor. Os coeficientes de calibração são aqui construídos de forma diferente. Na verdade, não dependem das propriedades dinâmicas do rotor. Dependem apenas, de forma diretamente proporcional, da velocidade de rotação (isto é, são fáceis de calcular). Para o cálculo do desequilíbrio, utilizam-se as dependências geométricas do rotor e da localização dos seus apoios, de acordo com os princípios da cinetostática.
Equilibragem de um rotor flexível
Um rotor flexível, equilibrado a uma determinada velocidade, não fica equilibrado a nenhuma outra velocidade. Surge a questão: pode um rotor flexível ser equilibrado até zero? A resposta à questão colocada é que não é possível equilibrar até zero, mas é possível minimizar, na prática, o efeito do desequilíbrio nas deformações, de modo que, às velocidades de rotação utilizadas, não surjam deformações superiores às aceites como admissíveis. Na prática, é decisivo minimizar as duas primeiras (em casos especiais, três) formas de deformação. À medida que a velocidade de rotação aumenta, revela-se o efeito na deformação das componentes do desequilíbrio (incluindo o desequilíbrio estático, o momentâneo e o misto). Cada uma destas componentes excita a ressonância a uma velocidade de rotação específica.
Distribuição por dois planos de correção
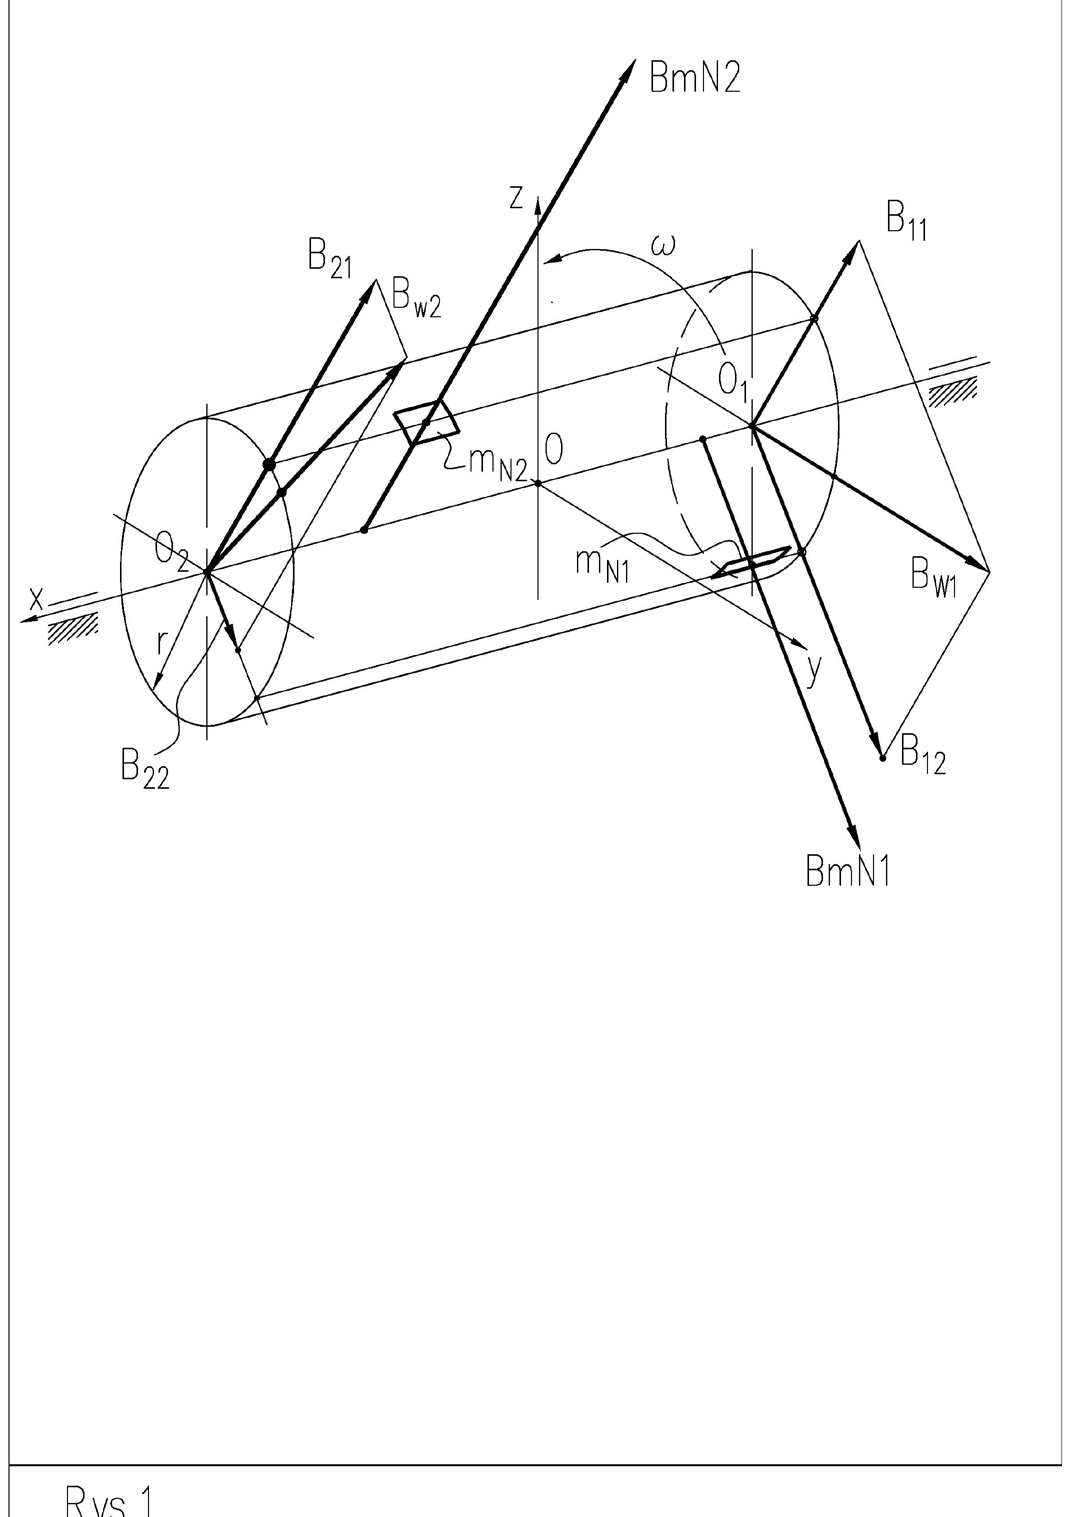
A Figura 1 mostra massas redundantes com massas e situadas em localizações arbitrárias do rotor. Estas fazem com que o rotor seja solicitado por forças de inércia e . Pode existir qualquer número destas massas a gerar forças de inércia por desequilíbrios. Este número, ou as localizações das massas, não será conhecido durante a identificação.
Num rotor rígido, qualquer força de inércia é substituída por duas forças que ocorrem em ambos os planos de correção. Na figura, por exemplo, trata-se de e relativas à carga . As restantes forças são substituídas da mesma forma.
A decomposição da força em duas componentes segue os princípios da cinetostática (pode fazer-se resolvendo um sistema de duas equações de estática: a soma das forças na direção da sua ação e a soma dos momentos relativamente, por exemplo, a um dos planos de correção). Admita-se que existem tantas componentes de força em ambos os planos de correção quantas as massas em excesso no rotor. Em cada plano, separadamente, as forças componentes somam-se nas resultantes. No processo de equilibragem basta acrescentar um peso (sob a forma de pesos de correção) por lado do rotor, como contrapesos que dão forças de inércia opostas às resultantes. Se a soma das forças resultantes e corretivas for próxima de zero, o rotor está equilibrado. Na prática, residual 𝑚𝑚!"
𝐵𝐵$!# 𝐵𝐵$!"
𝐵𝐵## 𝐵𝐵"# 𝑚𝑚!# o desequilíbrio persiste. Para que a equilibragem seja considerada eficaz, o desequilíbrio residual tem de ser inferior ao aceitável.
Esta é a principal forma de evidenciar o efeito de força do desequilíbrio sobre o rotor.
Vetor principal e momento principal
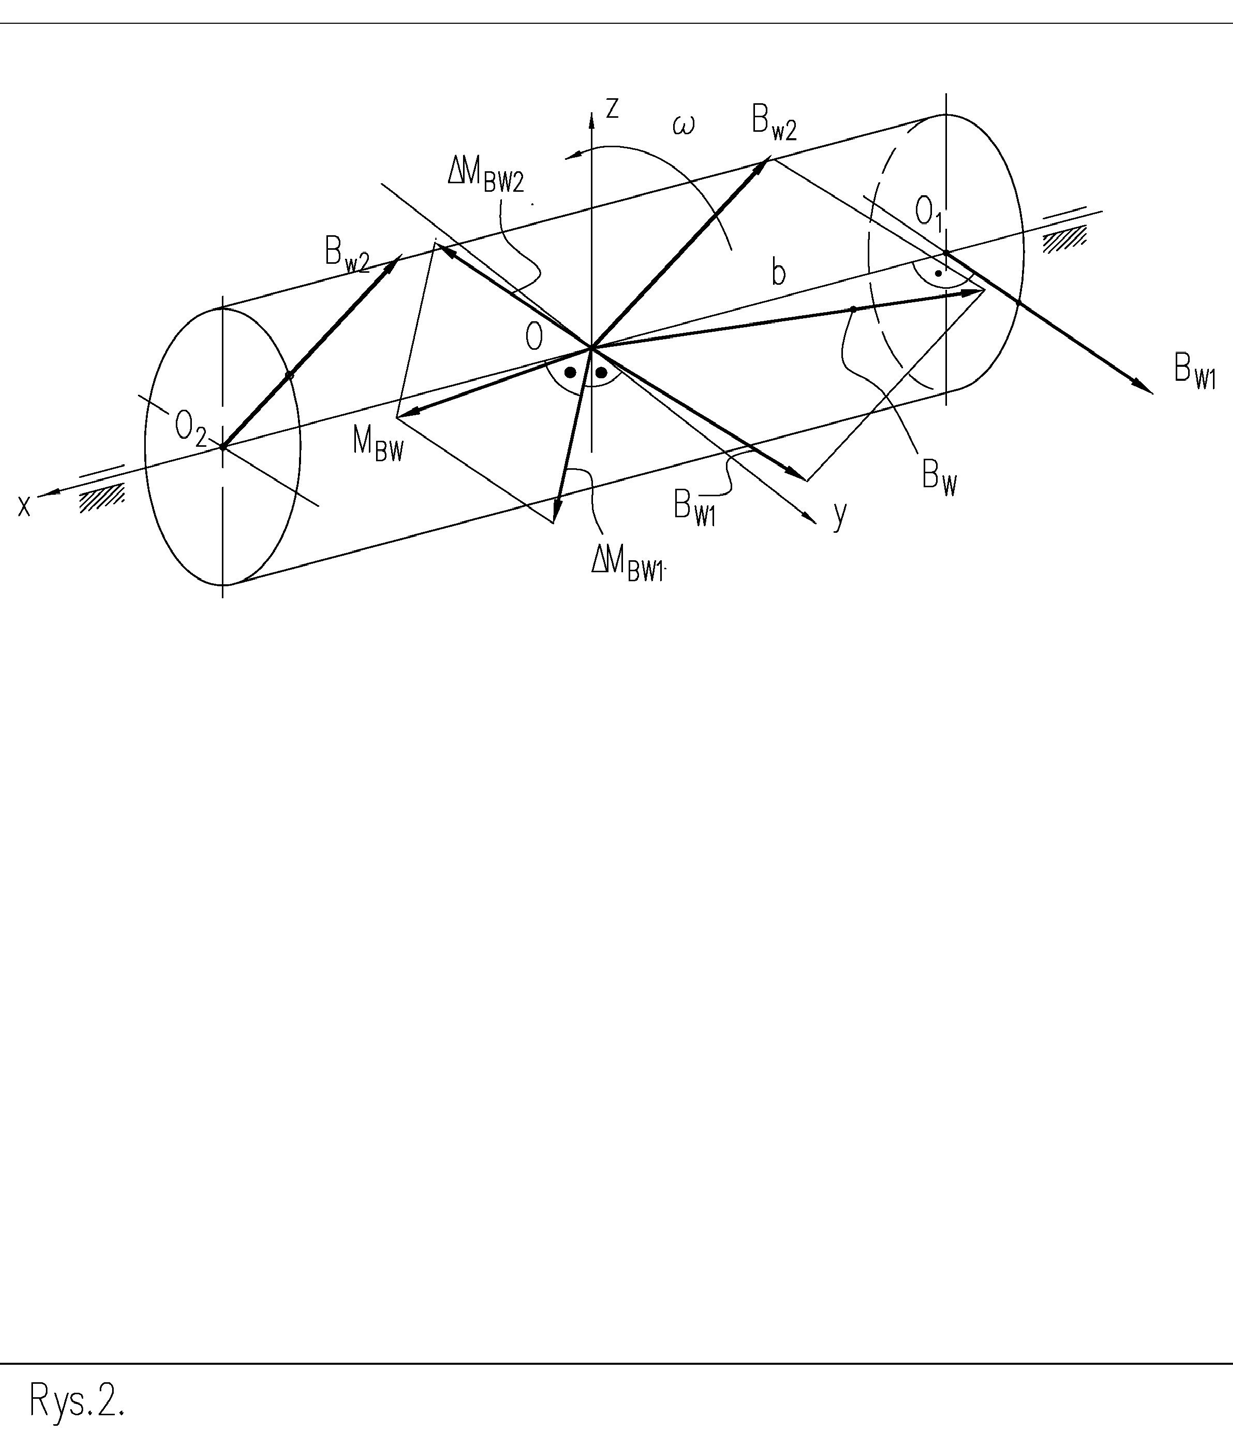
A Figura 2 mostra o mesmo desequilíbrio, mas sob a forma do chamado vetor principal e momento principal do desequilíbrio. Neste caso, os resultados são vetores de forças resultantes determinados em ambos os planos de correção e .
𝐵𝐵%# 𝐵𝐵%"
Depois de deslocados os dois vetores, em paralelo, para um ponto comum, como o centro de gravidade, obtém-se a resultante a partir deles. A sua direção e o seu comprimento não dependem da posição do ponto ao longo do comprimento do rotor. Assim, a força resultante do desequilíbrio é uma carga invariante.
𝐵𝐵% O deslocamento deve ser efetuado de modo a que a carga sobre o rotor, antes e depois do deslocamento, seja a mesma. Para compensar o efeito da força deslocada sobre o rotor, este tem de ser carregado com um momento de força adicional. Como a força tende a fazer rodar o rotor em torno do eixo que passa pelo ponto 0, o momento tem de tender a fazê-lo rodar no mesmo sentido. O valor resulta do produto vetorial . . A direção do vetor momento é perpendicular ao plano em que se situam os dois vetores e o seu sentido é dado pela regra do saca-rolhas (regra da mão direita).
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ Aqui, o momento principal tem duas componentes resultantes do deslocamento de duas forças. Ao selecionar outro ponto situado no eixo geométrico, as componentes do momento alteram-se. O momento principal do desequilíbrio não é um invariante da carga.
O desequilíbrio como momento estático da carga de correção
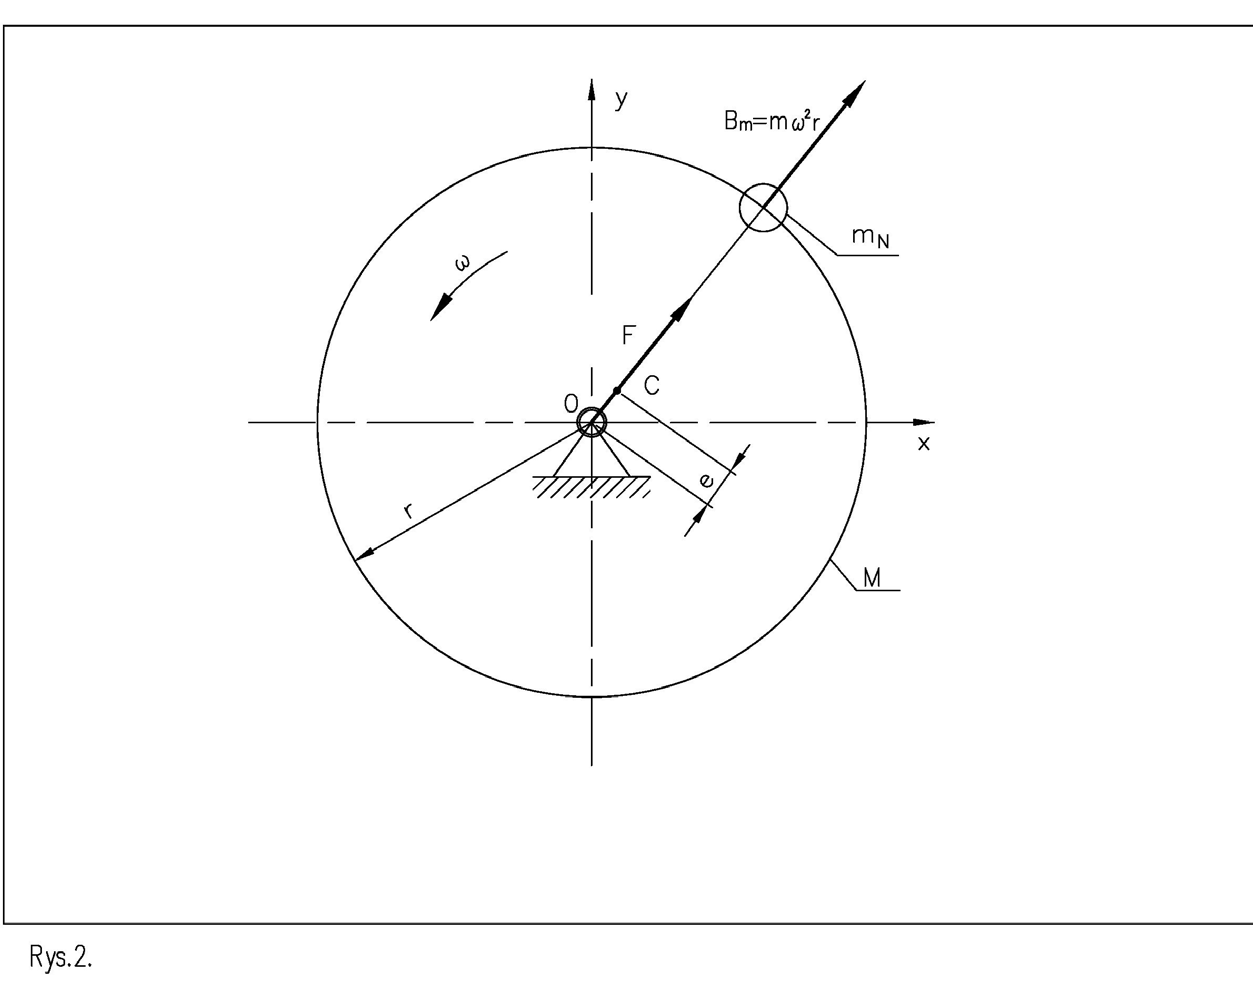
O desequilíbrio, enquanto grandeza física, é o momento estático da carga de correção. Por outras palavras, é o produto da massa em excesso pela distância do centro dessa massa ao eixo de rotação real. Tanto antes como depois da equilibragem, desconhecemos as localizações das deficiências de circularidade. Parte-se do princípio de que qualquer falta de circularidade assume a forma de uma massa em excesso , situada na periferia do disco ou no diâmetro do veio do rotor.
𝑚𝑚!
𝑚𝑚!
𝑁𝑁" = 𝑚𝑚! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] O desequilíbrio estático do disco é:
.
O deslocamento do centro de 𝑒𝑒= ()$! ≅ $!∙’ $!∙’ gravidade é:
( [m] Este valor é calculado a partir do equilíbrio dos momentos estáticos da massa em excesso situada no raio do rotor (r) e da massa total na excentricidade (e).
Eixos de inércia e elipsoide de inércia
Para analisar e calcular o movimento de um rotor com massa, foram introduzidos os conceitos de eixos de inércia, momentos de inércia de massa e elipsoide de inércia. O elipsoide de inércia é construído com três eixos perpendiculares entre si. Os chamados momentos de inércia de massa, que descrevem a distribuição da massa do rotor, são calculados em cada direção. De todas as posições que atuam em qualquer direção, distinguimos eixos de inércia que atuam em direções específicas. Estes são, ao mesmo tempo, principais e centrais, e apenas principais.
Os eixos principais têm uma direção, relativamente ao rotor, tal que os momentos de inércia de massa assumem valores extremos. Se, além disso, passarem pelo centro de gravidade, designam-se principais e centrais. A soma dos valores principais e centrais é sempre a menor (devido à adição de momentos resultante do teorema de Steiner). Tomar os valores extremos dos momentos de inércia significa que um momento tem o maior valor (que é sempre calculado de acordo com o procedimento adotado), outro tem o menor valor possível de calcular e o terceiro tem um valor intermédio. Quando o eixo real de rotação do rotor e um dos eixos principais centrais de inércia coincidem, o rotor não está sujeito a quaisquer forças de inércia não compensadas.
Não existe desequilíbrio neste caso. Note-se que, nas direções principais (centradas em relação à massa do rotor), toda a massa situada de um lado do eixo de rotação tem a sua correspondente exatamente do lado oposto da rotação.
Se o eixo de rotação e o eixo central principal não forem paralelos, mas se intersetarem no ponto do centro de massa, cria-se desequilíbrio de momento. Se se intersetarem noutro ponto ou forem enviesados entre si, surge tanto desequilíbrio de força como de momento. Quando são paralelos, surge apenas desequilíbrio de força.
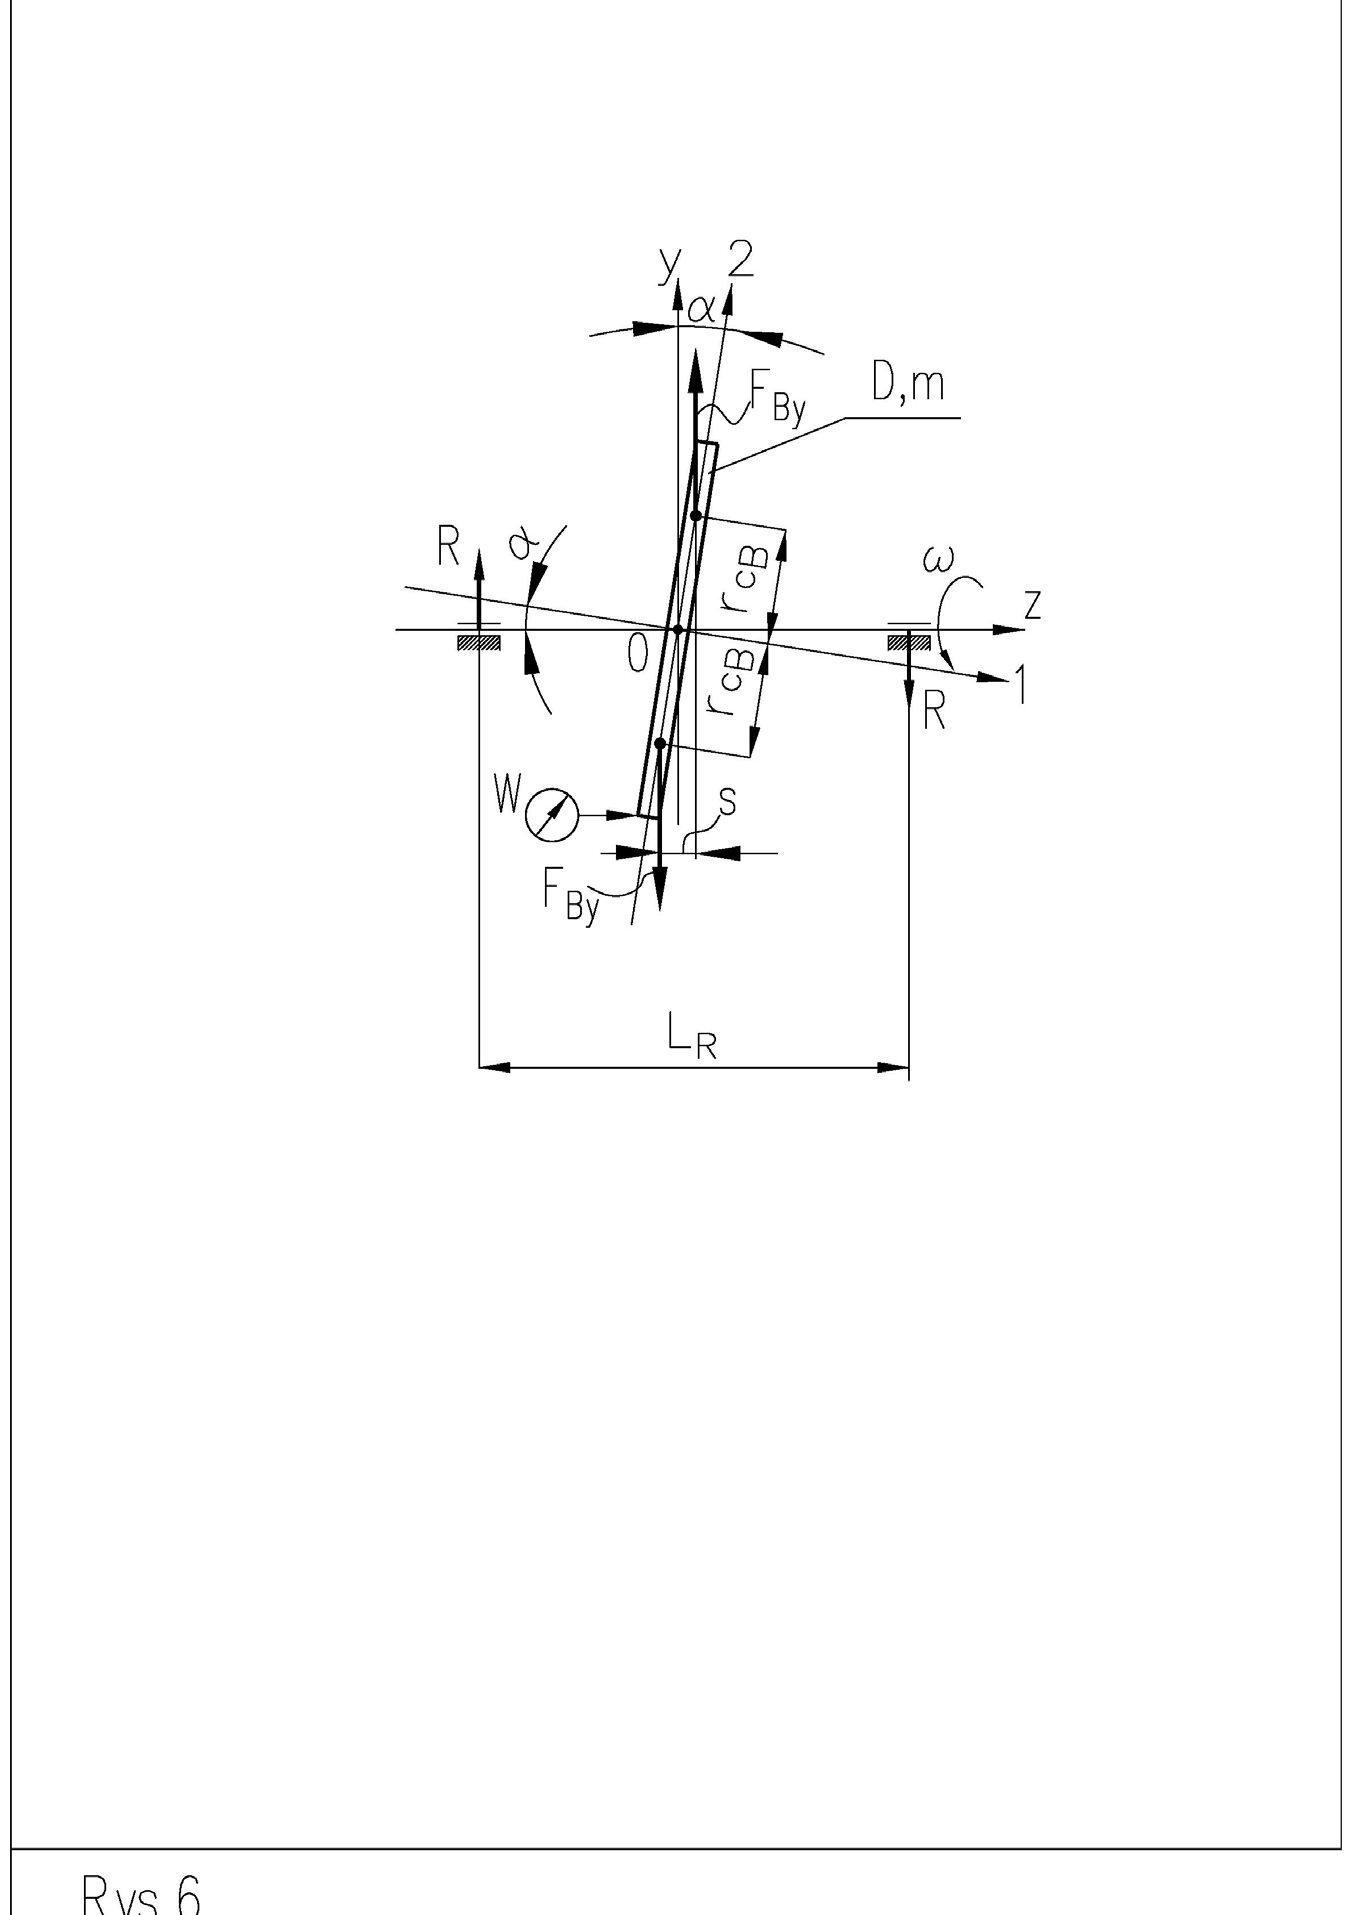
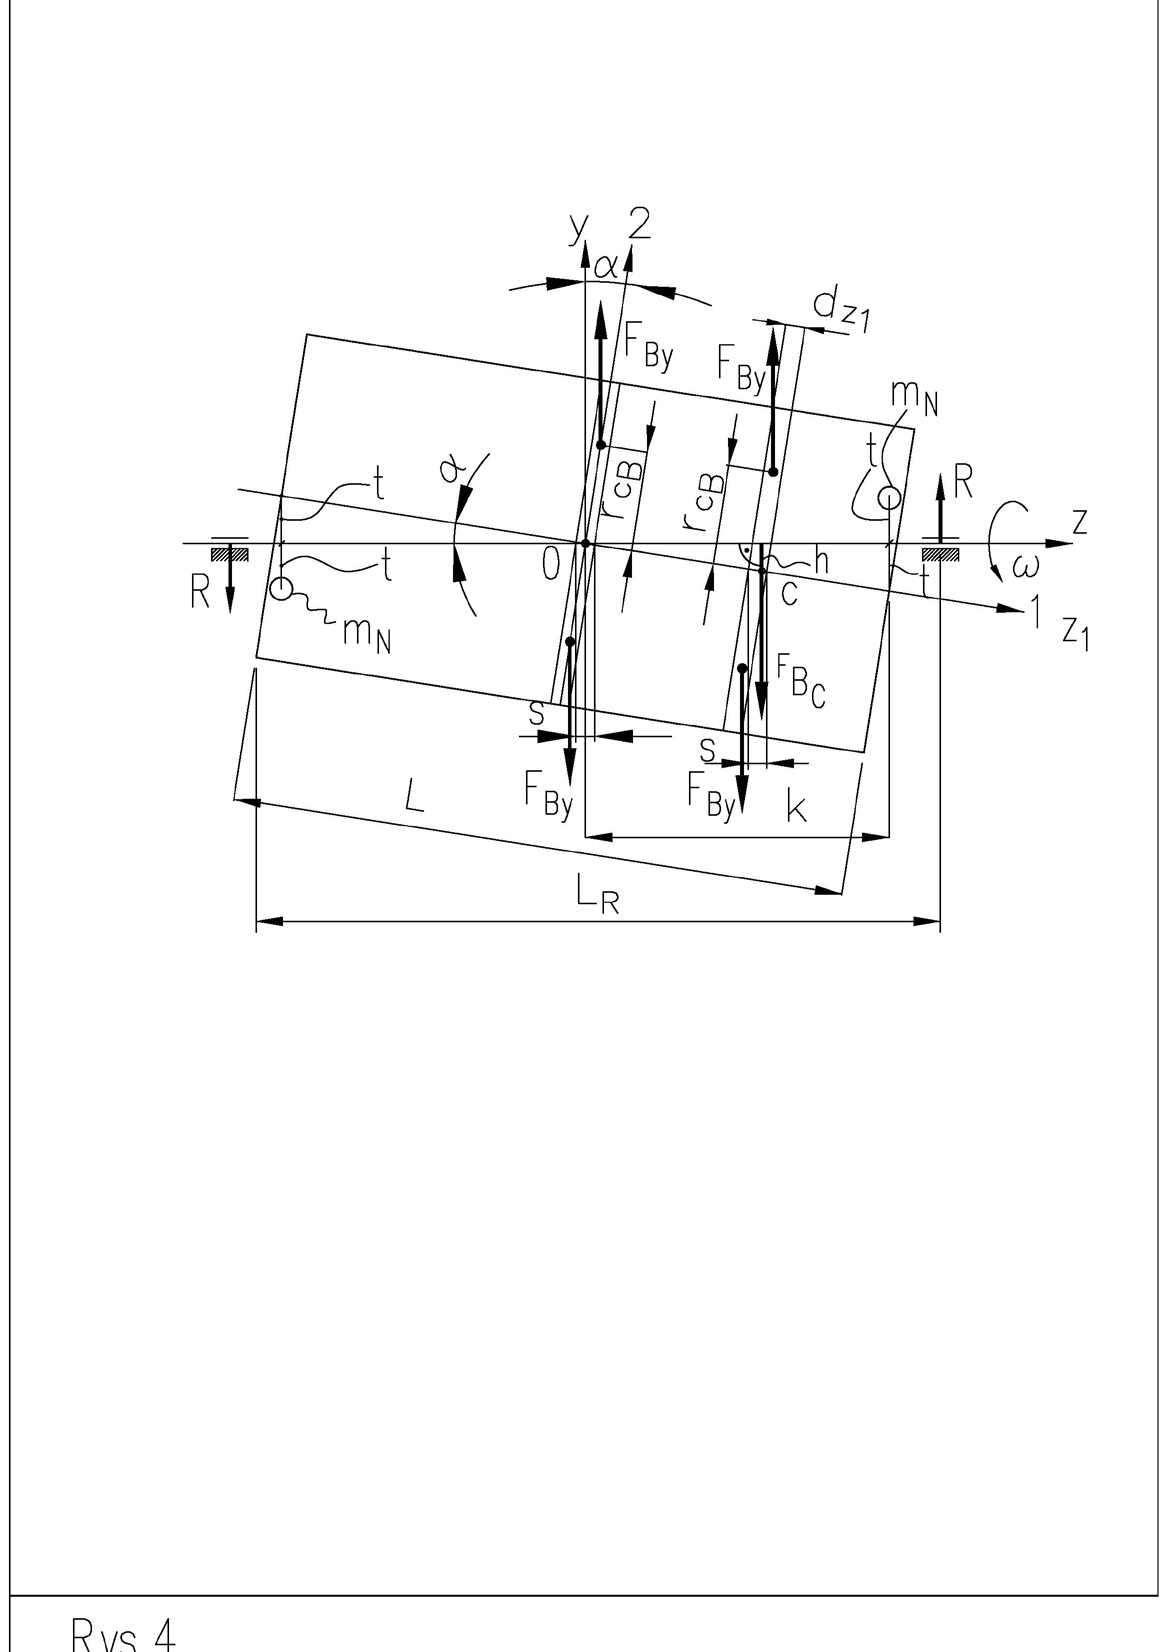
Os eixos de inércia principal e central na Figura 4 são designados por 1 e 2. Intersetam-se no centro de gravidade c, pelo que existe um momento resultante de forças de inércia não compensadas.
Dois casos de erro de montagem angular
Vamos considerar dois casos:
a) disco fino rotativo fixado a um eixo com erro angular, cuja espessura deve ser ignorada
b) rotor em rotação, de comprimento L, fixo em chumaceiras de modo a que o seu eixo central principal de inércia intersete o eixo de rotação no ponto do seu centro de massa. Se assumirmos que o disco tem massa m e diâmetro D e está fixo a um veio sem massa com batimento axial W, a sua carga é um par de forças de inércia.
# where:
$ E tem um efeito de endireitamento sobre o escudo.
Esta é a força resultante de uma metade do disco. Substitui todas as forças de inércia presentes numa metade do disco. Uma vez que as amplitudes das forças são diretamente proporcionais à distância ao eixo de rotação, a localização da resultante de uma metade do disco não se encontra no centro de massa dessa metade do disco.
Recorde-se, de passagem, que o centro de gravidade de uma das metades do disco se situa a uma distância de 0,2122D do diâmetro que divide o disco em duas metades.
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 A força é aplicada a uma distância de:
.
O momento de endireitamento do disco é: .
O momento induzirá forças de reação nos apoios do veio:
Consequentemente, a força no apoio é:
O rotor, de comprimento L, está fixo em chumaceiras de modo a que o seu eixo central principal de inércia 1 intersete o centro de massa c segundo um ângulo α com o eixo de rotação. O erro de montagem também pode ser medido como o batimento radial W em ambos os lados do rotor. Neste caso, os batimentos têm valores iguais (e os máximos estão, um em relação ao outro, desfasados angularmente de 180°).
= \/, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H \/I .
.
𝑅𝑅= # O rotor é carregado com o momento das forças de inércia não compensadas.
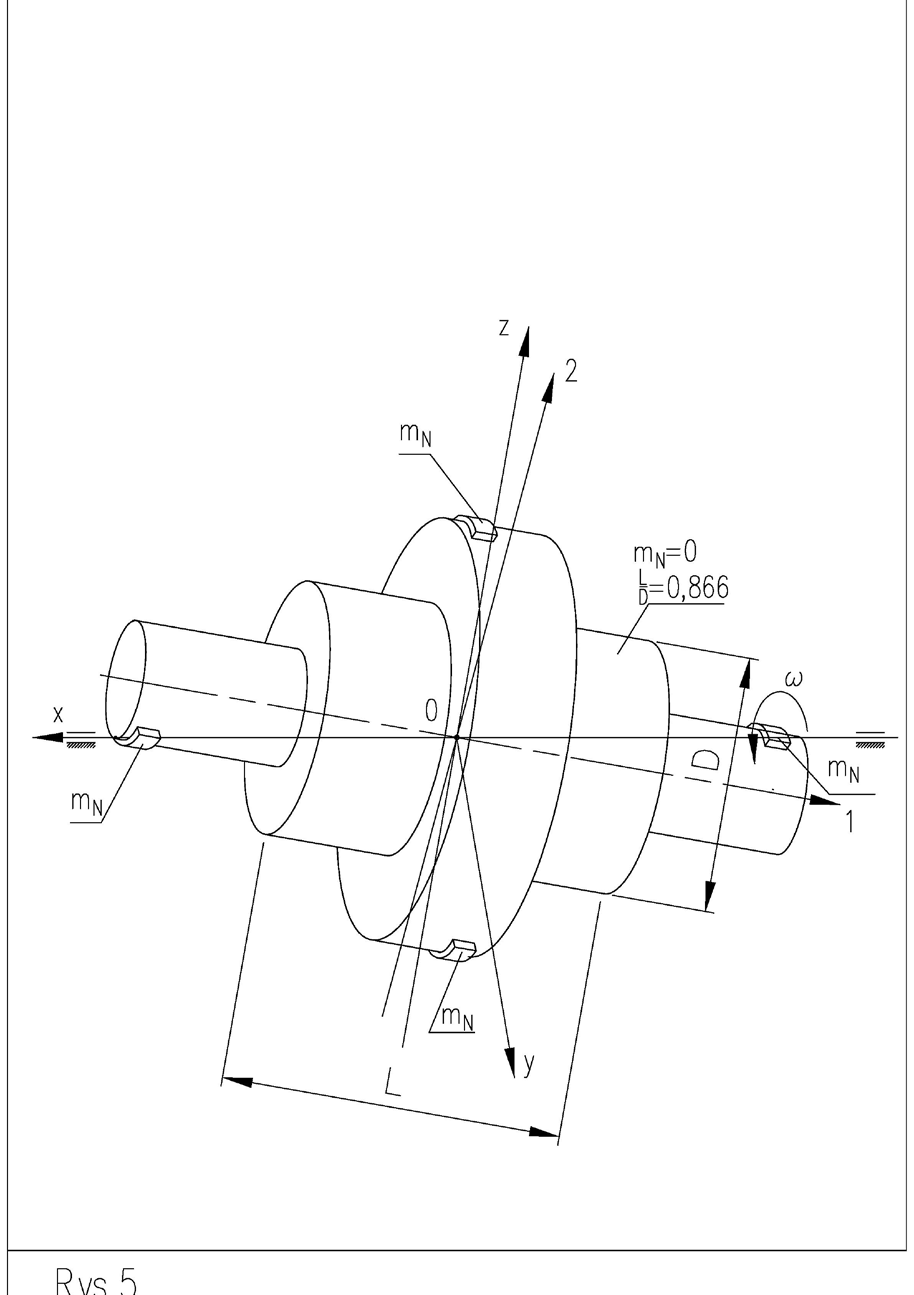
Pode contabilizar estas forças, por exemplo, imaginando que o rotor é constituído por vários discos, como na Figura 4. A carga sobre o disco central é descrita na Figura 5. Cada um dos restantes discos é carregado, adicionalmente, por um momento da força resultante da posição excêntrica do seu centro de gravidade, , em relação ao eixo de rotação. Tendo em conta ambas as componentes, o valor do momento pode ser calculado a partir da equação formada pela soma das componentes de carga acima descritas:
𝑀𝑀+ = 𝑚𝑚𝜔𝜔" sin 𝛼𝛼cos 𝛼𝛼H Em que: m – massa [kg], D – diâmetro do rotor [m], L – comprimento [m], ω – frequência resultante da rotação do rotor .
Na equação acima, verificamos que, para um determinado valor de D e L, independentemente do valor do batimento radial nas extremidades do veio, o binário de todo o rotor é nulo.
Verifiquemos esta condição, na qual não ocorrerá binário:
𝐿𝐿= √3 Note-se também que, para uma relação comprimento-diâmetro do rotor , o sinal do desequilíbrio induzido pelo binário se inverte.
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
𝑀𝑀+]𝑚𝑚!,#)"^ = 2𝑀𝑀+]𝑚𝑚!,#^ = 1 A comparação do binário total da equação (4) com a equação acima permite determinar as suas massas sem depender do valor do ângulo :
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚!𝜔𝜔«𝐿𝐿» sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷« − #» 𝐿𝐿»I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
Massas de correção e forças nos apoios
Têm importância prática as comparações entre o momento da força de inércia, provocado pela fixação da massa de correção nas extremidades do rotor, no seu diâmetro, e o momento determinado na equação (4):
𝑚𝑚!𝜔𝜔« 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔» sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷« −1 12 𝐿𝐿»` (5), em que o lado esquerdo da equação é a força de inércia calculada a partir da definição de .
Assim, a massa de um único peso de correção é:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 Se a distância entre as massas for L e as massas estiverem assentes no raio D/2, o desequilíbrio de momento será, por definição:
𝑁𝑁"(9$ = 𝑚𝑚!
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷« −1 12 𝐿𝐿»` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚"].
Quando o ângulo α assume valores pequenos, é possível admitir, com precisão suficiente, o seguinte:
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟𝑟], cos 𝛼𝛼= 1 A relação simplifica-se para:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷« −1 12 𝐿𝐿»` [𝑘𝑘𝑘𝑘], 𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟], 𝐷𝐷, 𝐿𝐿→[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
em que:
É também útil determinar o valor da força que ocorre em ambos os apoios do rotor, recorrendo ao equilíbrio dos momentos de força resultantes das reações nos apoios e determinados na equação (4):
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔« sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿»`.
Consequentemente, a força no apoio é:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔« sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿«` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠» e →[𝑁𝑁] 𝐿𝐿4 ou, após simplificação:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔«𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿»`, 𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟], , 𝐷𝐷, 𝐿𝐿4 →[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
Em que:
As forças em ambos os apoios, causadas pelo binário gerado no rotor, têm os mesmos valores, independentemente da posição do rotor entre os apoios.
Com os valores determinados das forças, é possível calcular o valor das massas de correção que, estando situadas na largura dos apoios, têm de rodar com o rotor no raio / ":
𝑚𝑚:9′ = 2𝑅𝑅 𝜔𝜔"𝐷𝐷= 2 𝐿𝐿4, Se a distância entre as massas for esta, o desequilíbrio de momento será:
𝑁𝑁”;<= = 𝑚𝑚:9′
Resumo
- O desequilíbrio pode ser considerado uma condição de carga externa, ou seja, uma solicitação sobre o rotor durante a rotação. Esta solicitação tem componentes: estática, sob a forma de forças centrífugas, e dinâmica, sob a forma de binário, que atuam no plano que contém o eixo de rotação.
- O desequilíbrio de um rotor rígido pode incluir ambas as componentes de desequilíbrio acima referidas. O desequilíbrio de um rotor flexível contém, adicionalmente, um desequilíbrio distribuído por todo o comprimento do rotor, resultante da deflexão, e é constituído pelo produto da massa por unidade de comprimento do rotor pela sua distância ao eixo de rotação. A deflexão pode ser espacial.
- O desequilíbrio de um rotor rígido não depende da velocidade do rotor.
- 𝑚𝑚:9’𝜔𝜔« 𝐷𝐷 2 = 𝑅𝑅, 𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷» −1 12 𝐿𝐿«` f𝑘𝑘𝑘𝑘∙𝑚𝑚»
- 𝑚𝑚" g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷« −1 12 𝐿𝐿»` [𝑘𝑘𝑘𝑘∙𝑚𝑚»].
- O desequilíbrio de um rotor flexível depende da velocidade.
- O desequilíbrio de um rotor rígido pode ser representado pelo chamado vetor principal e momento principal de desequilíbrio, ou por dois vetores de desequilíbrio, ou forças de inércia, que estão desfasados entre si ao longo do comprimento do rotor, têm comprimentos diferentes e atuam em direções diferentes.
- O desequilíbrio estático mede-se normalmente em ou É o resultado da multiplicação da massa em excesso, concentrada num ponto, pela distância r a que se encontra do eixo de rotação.
- 𝑚𝑚!,
- O desequilíbrio de momento mede-se normalmente em ou , uma vez que é formado por pares de desequilíbrios estáticos distribuídos ao longo do comprimento do rotor.
- / > 0,866,
- Para uma relação comprimento/diâmetro de , o momento muda o sentido de atuação, deixando de reduzir o desequilíbrio de momento para o aumentar. Dr. Mirosław Malec, Eng. Antigo presidente da Przedsiębiorstwo Cimat Sp. z o.o.
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚«]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚»],



