
不平衡量的概念同时适用于刚性转子和挠性转子。对于刚性转子,初始不平衡量在整个转速变化范围内保持恒定;对于挠性转子,初始不平衡量是变化的,并取决于转速。
在刚性转子上,不平衡分量包括:
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) 位于相对旋转轴线的指定半径处的成对未补偿转子材料单元,在包含旋转轴线的平面内产生扭矩。
在初始不平衡量中,除刚性转子上存在的分量外,还可能存在初始挠曲,其半径在整个旋转范围内保持恒定。
在挠性转子上,不平衡分量包括:
a) 前面列出的两个分量,
b) 由挠曲引起,取决于瞬时转速,因而取决于转子各单位长度段与旋转轴线之间的距离。
作为一种状态和一种物理量的不平衡量
不平衡量既可视为一种状态,也可视为由 SI 单位导出的物理量。不平衡状态被理解为处于旋转运动中的机械系统所承受的一种由力和力矩构成的载荷。这种载荷直接由转子质量围绕实际旋转轴线的分布方式所引起,它会在支承(即转子的约束)上产生变化的作用力,并使转子产生附加弯曲。这种载荷状态具有确定的特征,并影响该系统的行为。不平衡量的特点在于:只存在力、只存在力矩,或两种物理量兼有。同样,它还使转子具有某些动态参数,例如与刚性转子运动的第一阶本征模态相关的参数,或挠性转子的挠曲。
从运动静力学的角度分析不平衡状态,可以发现它能够通过两种方式确定:
a) 借助固定在转子重心或其他选定点上的主矢量,通过由不平衡量确定主力矢量和主力矩矢量;
b) 或通过两个大小和方向各不相同、位于沿旋转轴线相距较远的两个平面内的力矢量来表示。
主力矢量是不平衡状态的不变量,而主矩的数值和方向则取决于参考点的选择。位于两个测量平面内的两个力,其数值和方向取决于这两个平面的位置。
不平衡量术语综述
不平衡量术语综述:不平衡量作为一个物理量,是质量与其到旋转轴线距离的乘积。以下介绍各类不平衡量术语及相应定义。
• 不平衡矢量:长度对应不平衡量大小、作用方向与不平衡质量所在角位置一致的矢量。
𝑁𝑁”#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • 不平衡值:不考虑作用角度,以不平衡质量与其质心到实际旋转轴的距离之积来量化的不平衡量。
𝑁𝑁” = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚! [𝑔𝑔] • 不平衡质量:以 表示的质量,假想固定在转子上某一半径处(约定质量),其数值乘以转动频率的平方和半径,即得到由不平衡产生的力的数值。
• 不平衡主矢量:由沿转子全长出现的、因不平衡产生的所有单位力经几何求和而得。该矢量等于转子质量与其重心偏心距的乘积,垂直于转子轴线,并通过其重心或旋转轴线上的另一选定点。
• 不平衡力矩:不平衡量与其作用力臂 的矢量积。该矢量垂直于由转子轴线和不平衡矢量所确定的平面。不平衡矢量的模等于不平衡量的数值与该不平衡矢量到垂直于计算力矩所依据的轴线的平面之间距离的乘积。
[𝑔𝑔𝑚𝑚𝑚𝑚”] • 不平衡主矩:相对于转子重心或其他选定点计算得出的所有不平衡力矩的几何和。该矢量同时垂直于转子的中心主惯性轴。
• 静不平衡:一种不平衡状态,此时实际旋转轴线与转子的主中心惯性轴相互平行。转子的质心(重心)相对于实际旋转轴线呈偏心分布。在静不平衡状态下,力矩主矢量为零,而力主矢量具有有限值。
• 力矩不平衡:一种不平衡状态,此时实际旋转轴线与主中心惯性轴在转子质心处以某一角度相交。在这种不平衡状态下,力主矢量为零,而主力矩具有有限值。质心位于实际旋转轴线上。
• 准静不平衡:一种不平衡状态,此时其主中心惯性轴在质心之外与实际旋转轴线相交。此外,主力矩矢量垂直于上述两条轴线所确定的平面这一条件依然成立。
• 刚性转子的动不平衡:通常称为不平衡状态,同时包含力分量和力矩分量。此时,实际旋转轴线与惯性主中心轴互相倾斜。如果将不平衡量表示为作用于转子重心的一个主矢量和一个主力矩,则这两个矢量以特定角度互相倾斜。如果将不平衡量表示为置于两个校正平面内的两个力矢量,这两个平面沿转子长度方向相隔一定距离,则这些矢量长度不同,作用角度也不同。
• 刚性转子的初始不平衡:动平衡之前转子上存在的不平衡状态。可同时包含不平衡的力分量和力矩分量。
• 可接受的剩余不平衡量:转子经动平衡处理后存在的、满足转子设计条件的不平衡状态。
不平衡量作为转子上受迫作用的各分量
不平衡量的各分量产生作用于转子的激振力。刚性转子并不显示这些力沿其长度方向在何处、以何种角度产生。可以认为,转子在旋转过程中观察到的行为,是由不平衡量产生的所有分力之和共同作用的结果。这是因为转子是刚性的,对整个载荷的响应表现为重心的直线运动以及绕该重心的转动。进行动平衡时,应建立与之对应的不平衡转子模型。该模型应与所采用的动平衡方法相匹配。
如果在动平衡过程中,我们希望消除或尽量减小上述不平衡分量,就必须采用两个校正平面。它们应沿转子长度方向尽可能相距较远。两个平面不仅能够改变力,还能够改变力矩。
刚性转子不平衡量与转速的关系
改变转速时,刚性转子的不平衡不会改变。改变支承位置后,如果转子存在恒定挠曲,或转子轴各截面之间存在径向跳动,不平衡则可能发生变化。例如,转子未在一次装夹中加工完成时,就可能出现这种情况。
对刚性转子进行动平衡时,我们并不知道不平衡量沿旋转轴线的分布情况,这一点无关紧要。动平衡机在测量刚性转子的不平衡量时,会计算出两个“合力”,其数值和方向既取决于作用在垂直于转子轴线的不同平面内的所有未知力,也取决于沿该轴线为测量和校正所选取的校正平面位置。转速变化时,计算所得的不平衡量在数值和方向上都不会改变,尽管动平衡机的示值通常会有所变化。计算结果保持不变,是因为采用了与所选转速及所选校正平面位置相适应的标定系数。
转速变化时,计算所得的不平衡量在数值和方向上都不会改变,尽管动平衡机的示值通常会有所变化。计算结果保持不变,是因为采用了与所选转速及所选校正平面位置相适应的标定系数。在确定这些系数时,转子的动态特性十分重要,即转子的质量大小及其沿长度方向的理想补偿分布。此外只需补充一点:不同转速下的激振力各不相同,这是因为在超临界动平衡机中,按第一阶和第二阶振型完成的分量运动之和是不同的。在那里,支承振动系统由跨越转子、支承元件甚至机床床身部分的未知质量构成。这些质量可称为等效质量。
我们无法识别这些质量,也难以做到这一点。
在亚临界动平衡机上,即使不平衡量保持不变,当测量转速和测量平面位置改变时,示值同样会发生变化。校正平面位置的变化由机器自动考虑,方法是通过测量模块的键盘输入这些平面沿转子长度方向新位置的数据。这里标定系数的构建方式有所不同。实际上,它们与转子的动态特性无关,仅与转速成正比(也就是说,很容易计算)。计算不平衡量时,依据运动静力学原理,采用转子及其支承位置的几何关系。
挠性转子的动平衡
挠性转子在某一转速下达到平衡后,在其他任何转速下都不再平衡。由此产生一个问题:挠性转子能否平衡到零?答案是无法平衡到零,但可以在实际中将不平衡量对挠曲的影响降至最低,使其在所用转速下不出现超过可接受限值的挠曲。在实际中,关键在于将前两阶(特殊情况下为前三阶)挠曲振型降至最低。随着转速升高,不平衡量各分量(包括静不平衡、力偶不平衡和混合不平衡)对挠曲的影响逐渐显现。其中每个分量都会在特定转速下激发共振。
向两个校正平面的分配
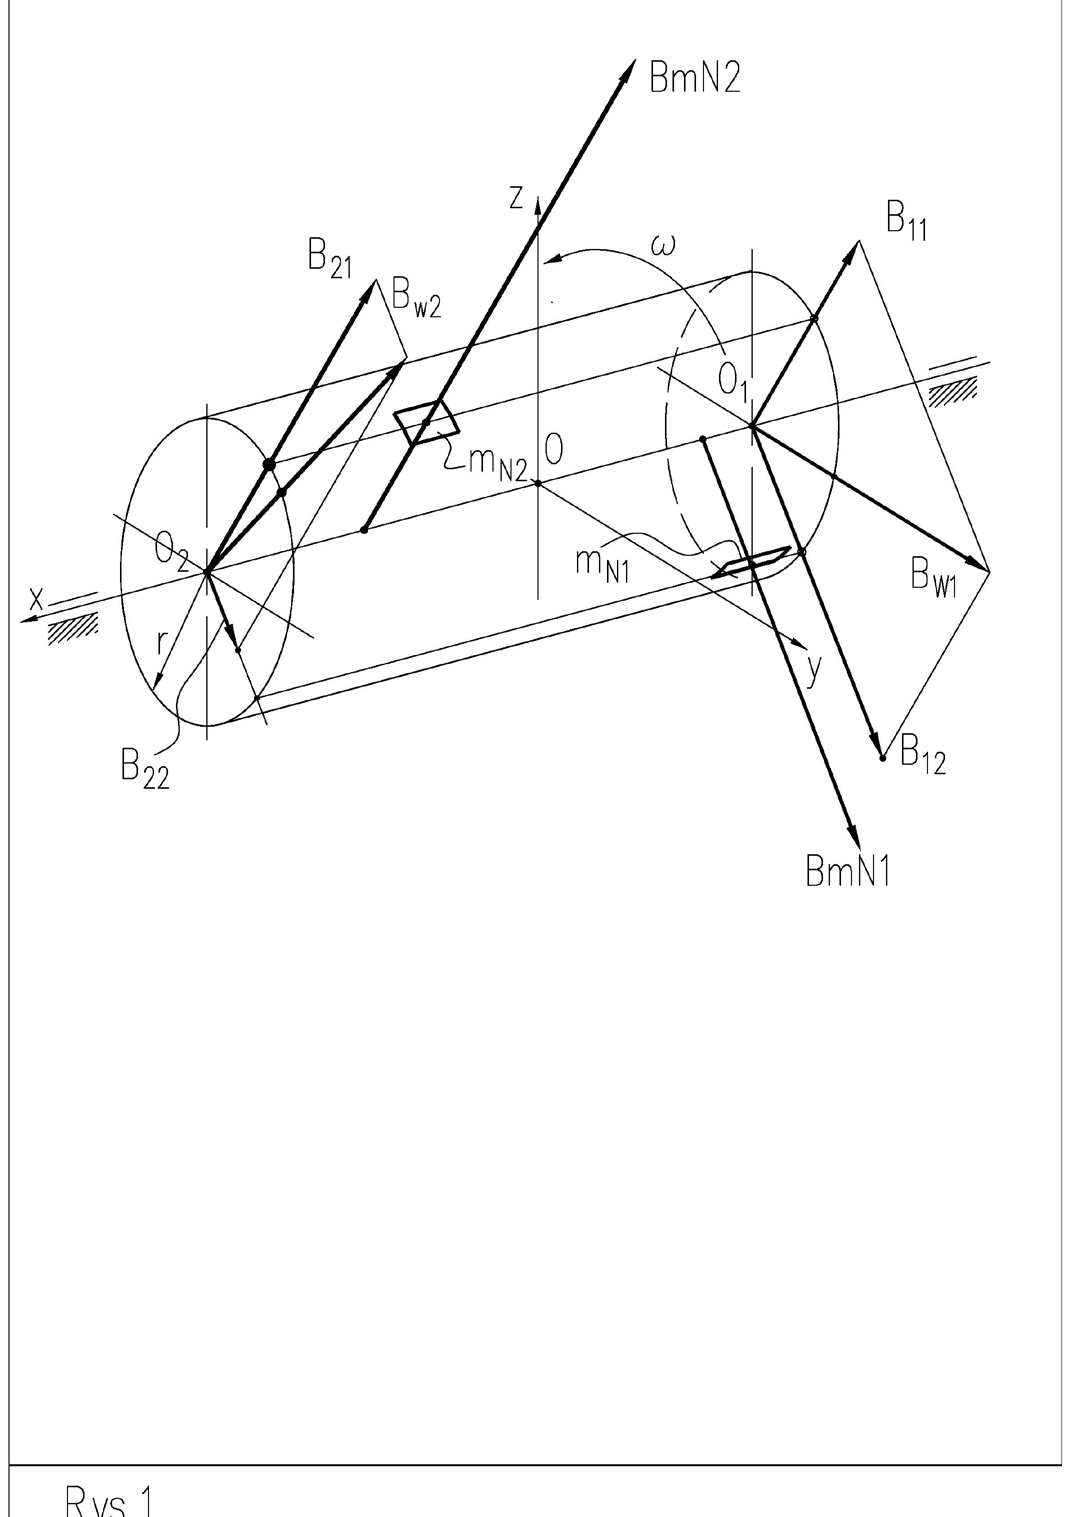
图 1 显示了质量为 和 的多余配重,它们出现在转子的任意位置。它们使转子承受惯性力 和 。此类因不平衡而产生惯性力的配重可以有任意数量。在识别过程中,这一数量或配重的位置都无从得知。
在刚性转子上,任何惯性力都可由出现在两个校正平面内的两个力来替代。例如在图中,这两个力是 和 ,与载荷 相关。其他力以同样的方式替代。
将力分解为两个分量遵循运动静力学原理(可通过求解由两个静力学方程组成的方程组来完成:沿作用方向的力之和,以及相对于某一校正平面等位置的力矩之和)。假设在两个校正平面内,力分量的数量与转子上的过剩质量数量相等。在每个平面内,分别将各分力合成为合力。在动平衡过程中,只需在转子每一侧各增加一个配重(以校正配重的形式)作为平衡块,产生与合力方向相反的惯性力即可。如果合力与校正力之和接近于零,则转子已达平衡。在实际中,剩余 𝑚𝑚!”
𝐵𝐵$!# 𝐵𝐵$!”
𝐵𝐵## 𝐵𝐵”# 𝑚𝑚!# 不平衡量依然存在。要使动平衡被视为有效,剩余不平衡量必须小于可接受值。
这是体现不平衡量对转子作用力效应的主要方式。
Principal 矢量与 Principal 力矩
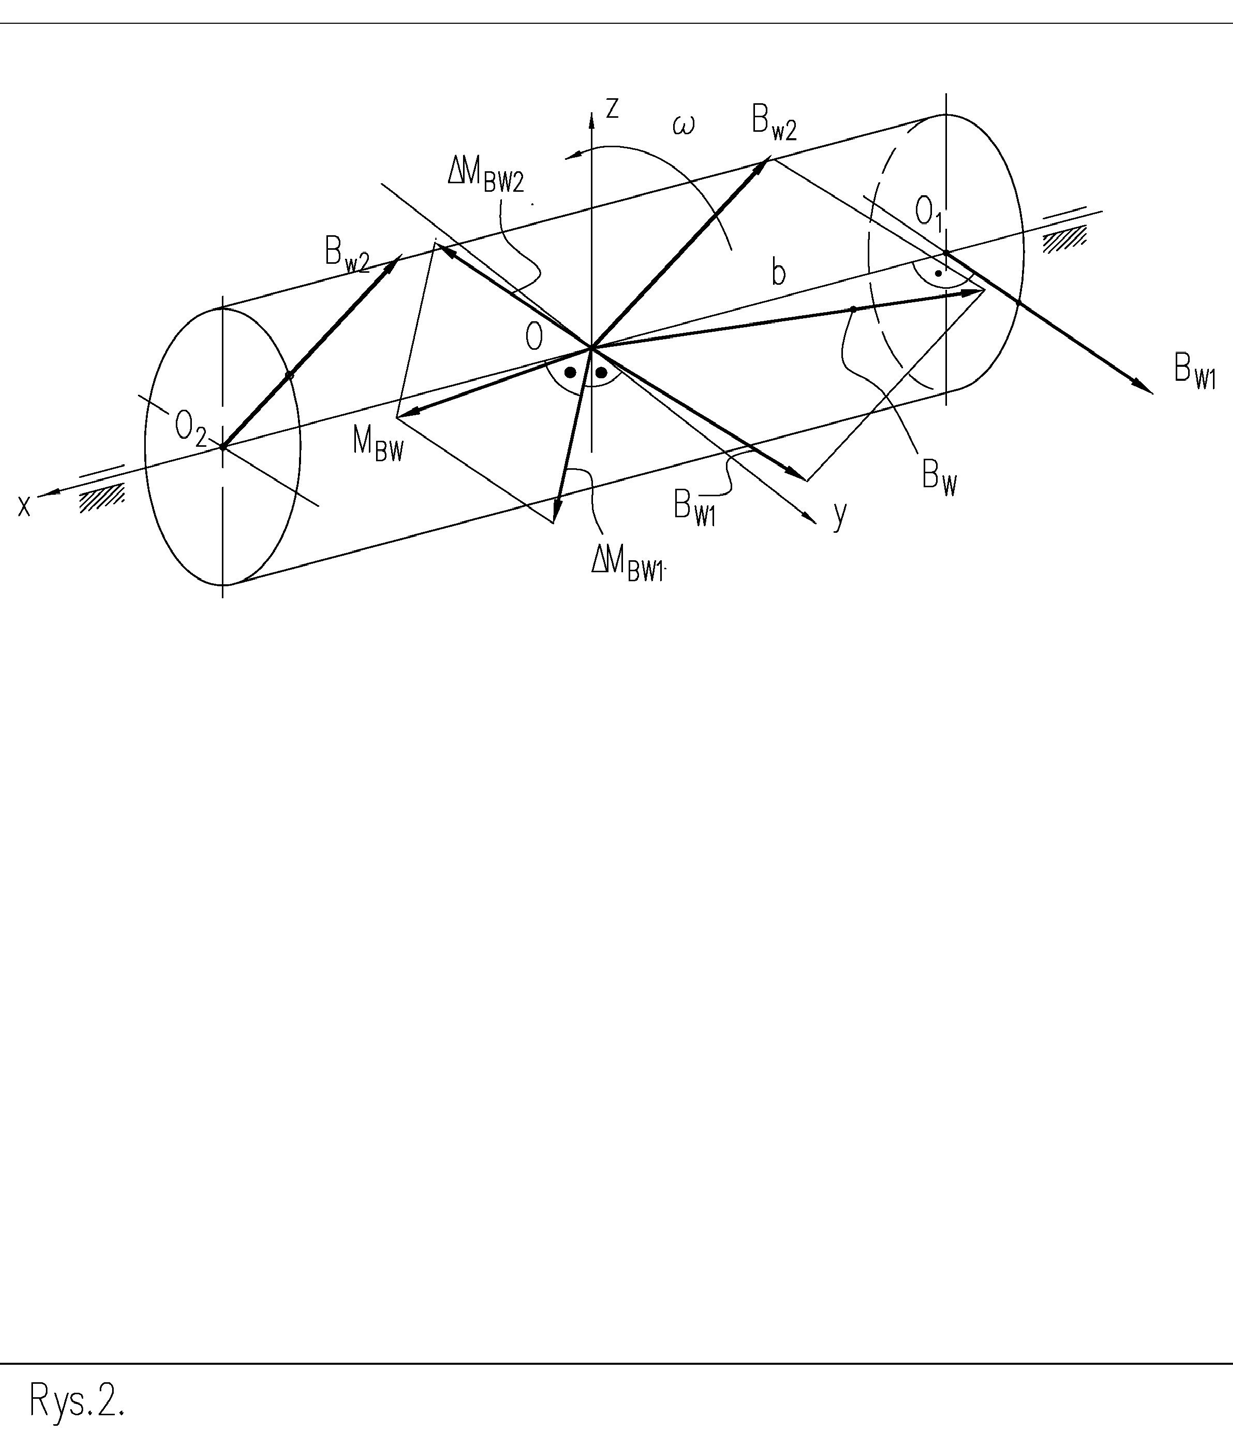
图 2 以所谓不平衡量的主矢量和主矩的形式,给出了同一个不平衡量。在这种情况下,输出是在两个校正平面 和 内确定的合力矢量。
𝐵𝐵%# 𝐵𝐵%”
将两个矢量平行移动到公共点(例如重心)后,即可由它们得到合力。合力的方向和大小均与该点沿转子长度方向的位置无关。因此,由不平衡产生的合力是一个载荷不变量。
𝐵𝐵% 平移应当使转子在平移前后所受的载荷保持一致。为抵消被平移的力对转子的影响,必须给转子附加一个力矩。由于该力试图使转子绕过点 0 的轴旋转,所附加的力矩也必须使转子以同样的方式旋转。该数值由矢量积 . . 得出。力矩矢量的方向垂直于两个矢量所在的平面,其转向按右手螺旋定则确定。
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ 在这里,主矩由两个力的位移所产生的两个分量构成。当您选取位于几何轴线上的另一点时,力矩分量会随之变化。不平衡量的主矩并非载荷的不变量。
以校正质量的静矩表示不平衡量
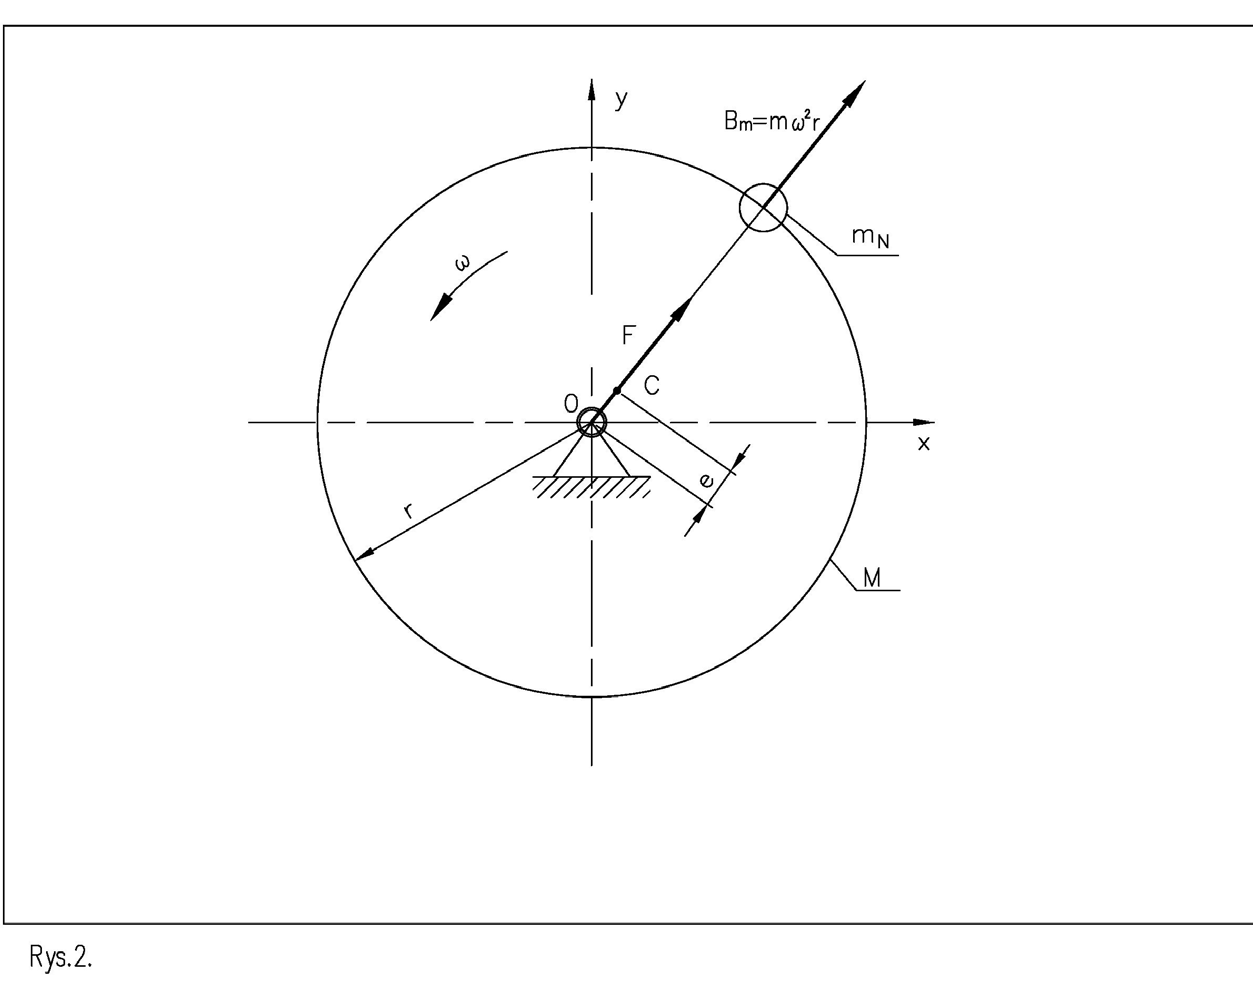
不平衡量作为一个物理量,是校正载荷的静力矩。换言之,它是过剩质量与该质量中心到实际旋转轴线的距离的乘积。无论动平衡之前还是之后,我们都无法得知圆度缺陷的位置。通常假定,任何圆度不足都表现为一个过剩质量 ,它位于圆盘边缘或转子轴的直径上。
𝑚𝑚!
𝑚𝑚!
𝑁𝑁” = 𝑚𝑚! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 圆盘的静不平衡为:
.
重心的位移为:𝑒𝑒= ()$! ≅ $!∙’ $!∙’
( [m] 该值由转子半径 (r) 上的过剩质量与偏心距 (e) 上的总质量的静力矩平衡计算得出。
惯性轴与惯性椭球
为分析和计算具有质量的转子的运动,引入了惯性轴、质量惯性矩和惯性椭球的概念。惯性椭球由三条相互垂直的轴构成。描述转子质量分布的质量惯性矩,则沿每个方向分别计算。在作用于任意方向的所有位置中,我们区分出作用于特定方向的惯性轴。这些惯性轴既是主轴,又是中心轴,且只是主轴。
惯性主轴相对于转子的方向,使得质量惯性矩取极值。如果它们同时通过重心,则称为惯性主中心轴。主中心惯性矩的值总是最小的(这是由于根据斯坦纳定理需要叠加相应的力矩)。取惯性矩的极值,意味着其中一个力矩取最大值(始终按既定方法计算),另一个取可计算的最小值,第三个取中间值。当转子的实际旋转轴线与某一条惯性主中心轴重合时,转子不承受任何未补偿的惯性力。
其上不存在不平衡量。我们注意到,在主方向上(相对于转子质量居中布置),位于旋转轴一侧的所有质量点,在旋转轴的正对侧都有与之对应的质量点。
如果旋转轴线与主中心轴线不平行,而是在质心处相交,就会产生力矩不平衡。如果它们相交于另一点,或彼此呈斜交关系,则既会产生力不平衡,也会产生力矩不平衡。当二者平行时,只产生力不平衡。
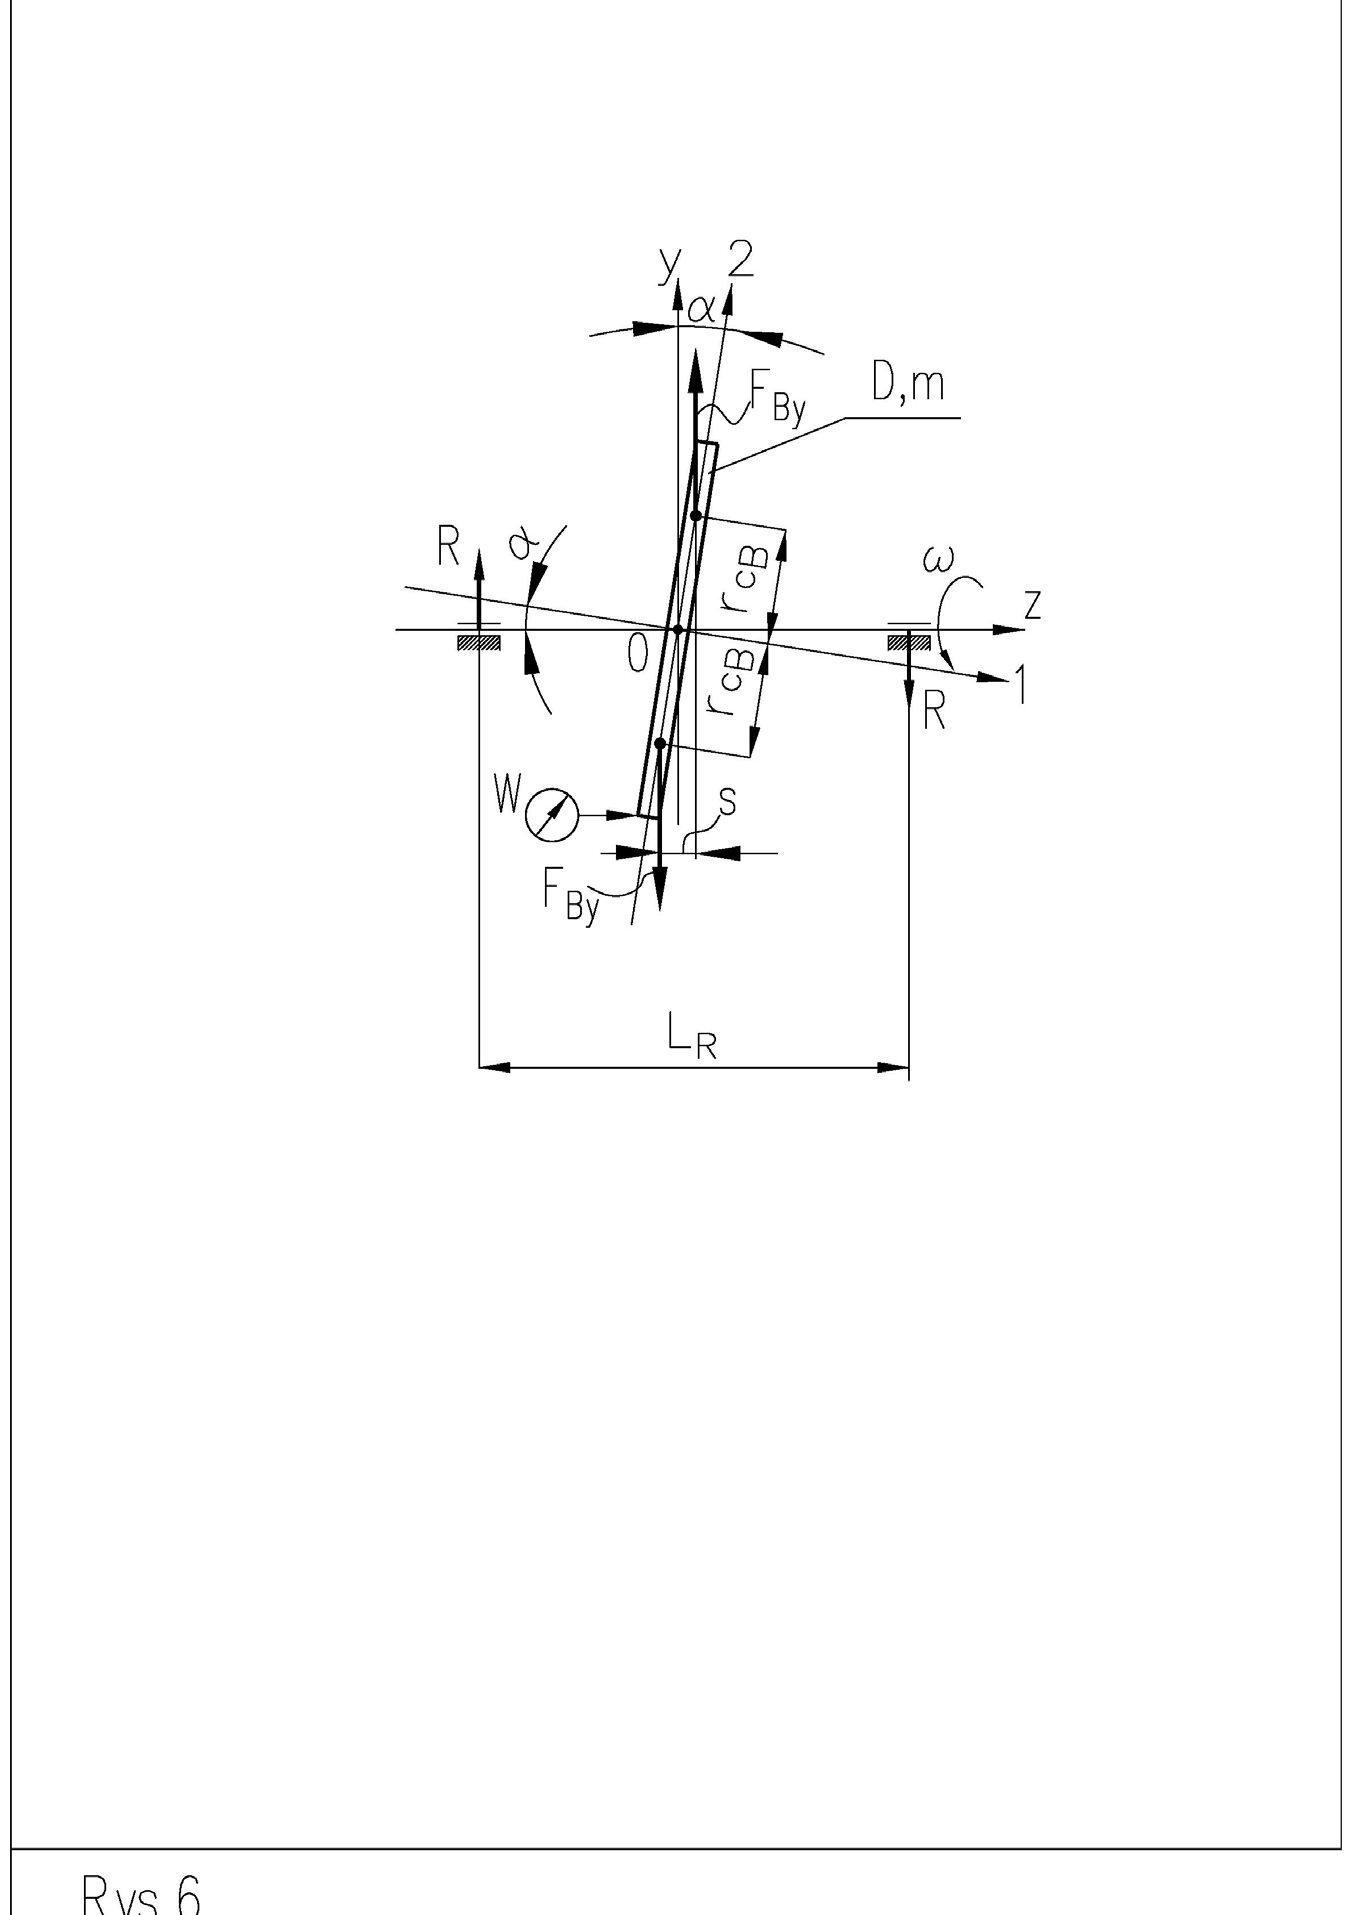
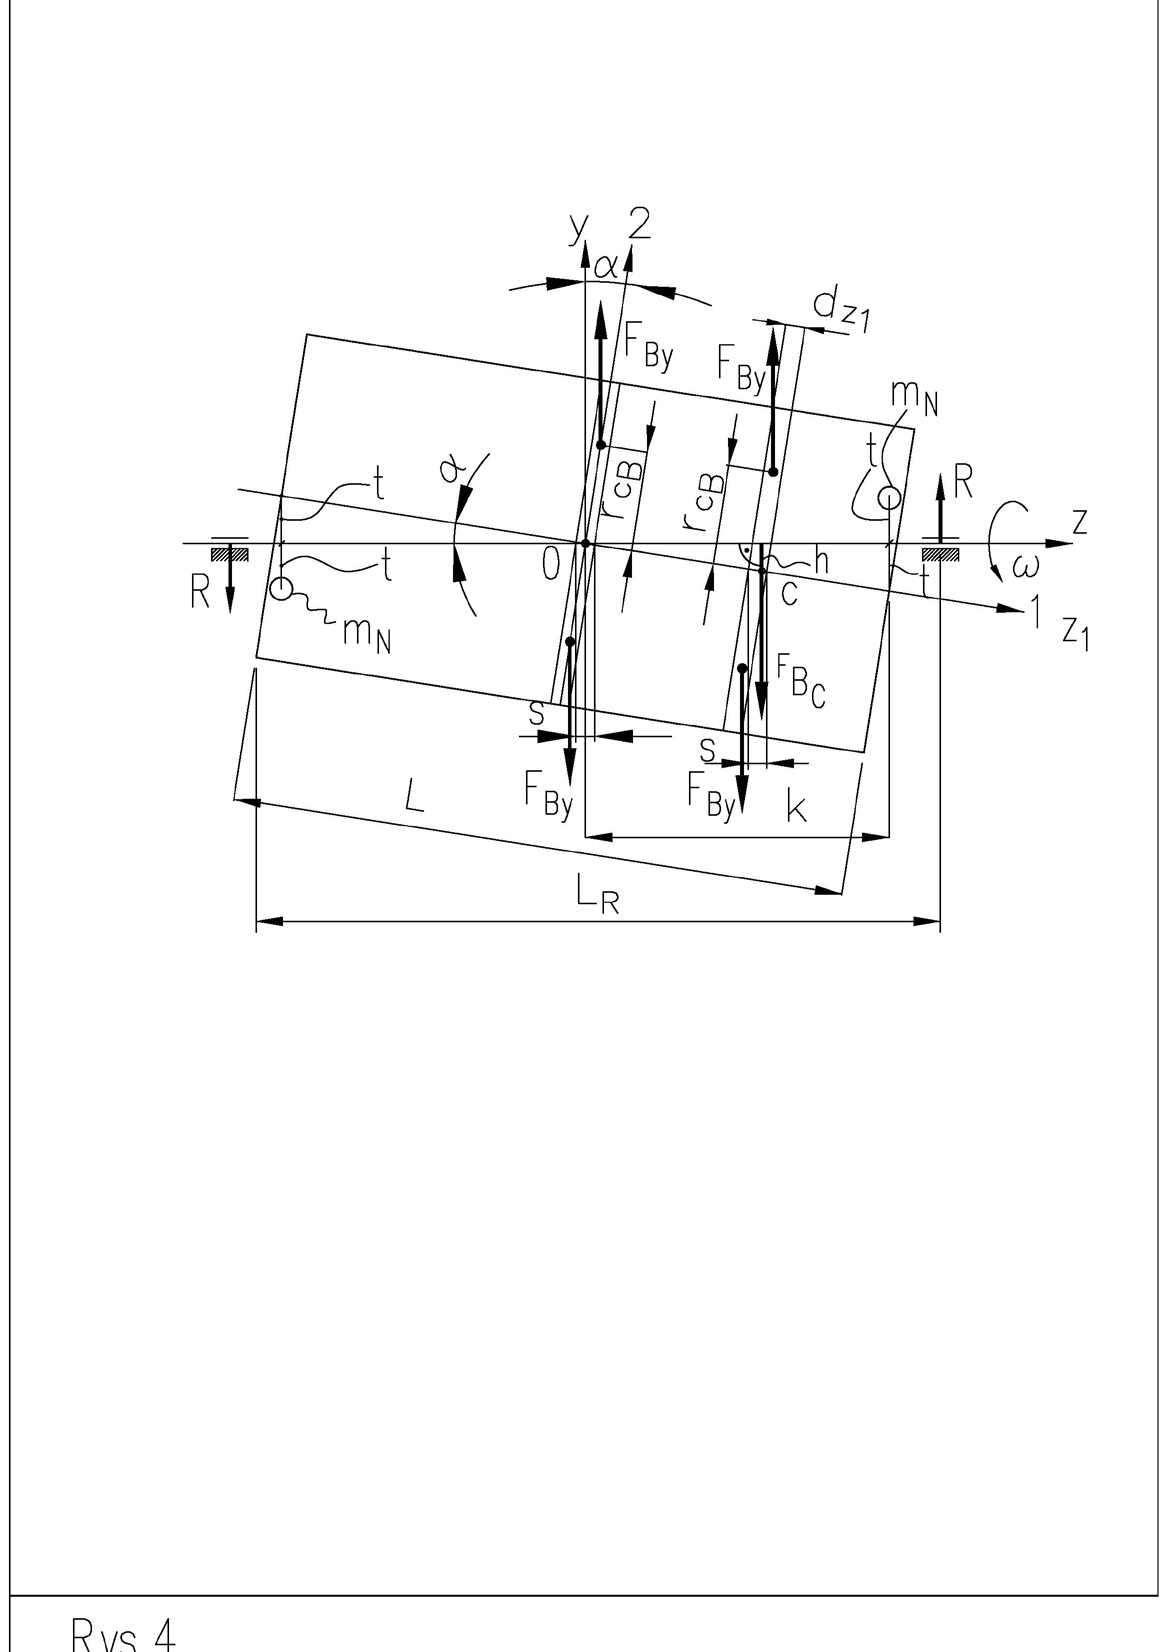
图 4 中的主惯性轴与中心惯性轴分别记为 1 和 2。二者相交于重心 c,因此存在由未平衡的惯性力产生的力矩。
角向安装误差的两种情况
我们将考虑两种情况:
a) 以存在角度误差的方式安装在轴上的旋转薄圆盘,其厚度可忽略不计
b) 旋转的转子,长度为 L,固定在轴承中,其主中心惯性轴在其质心处与旋转轴线相交。假设圆盘质量为 m、直径为 D,并安装在具有轴向跳动 W 的无质量轴上,则其载荷为一对惯性力。
# where:
$ 并对护罩产生校直作用。
这是圆盘一半所产生的合力。它取代了圆盘该半边上存在的所有惯性力。由于各力的幅值与到旋转轴线的距离成正比,圆盘半边合力的作用位置并不位于该半圆盘的质心。
另外请注意,圆盘一半的重心位于距将圆盘分为两半的直径 0.2122D 处。
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 该力作用在距离为以下的位置:
.
圆盘的校直力矩为:。
该力矩将在轴的支承处引起反作用力:
因此支承处的力为:
长度为 L 的转子固定在轴承中,其主中心惯性轴 1 在质心 c 处与旋转轴线相交,夹角为 α。安装误差也可以通过转子两侧的径向跳动 W 来测量。在这种情况下,两侧的跳动值相等(且最大值彼此之间在角度上相差 180°)。
= /, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H /I .
.
𝑅𝑅= # 转子承受由未补偿惯性力产生的力矩。
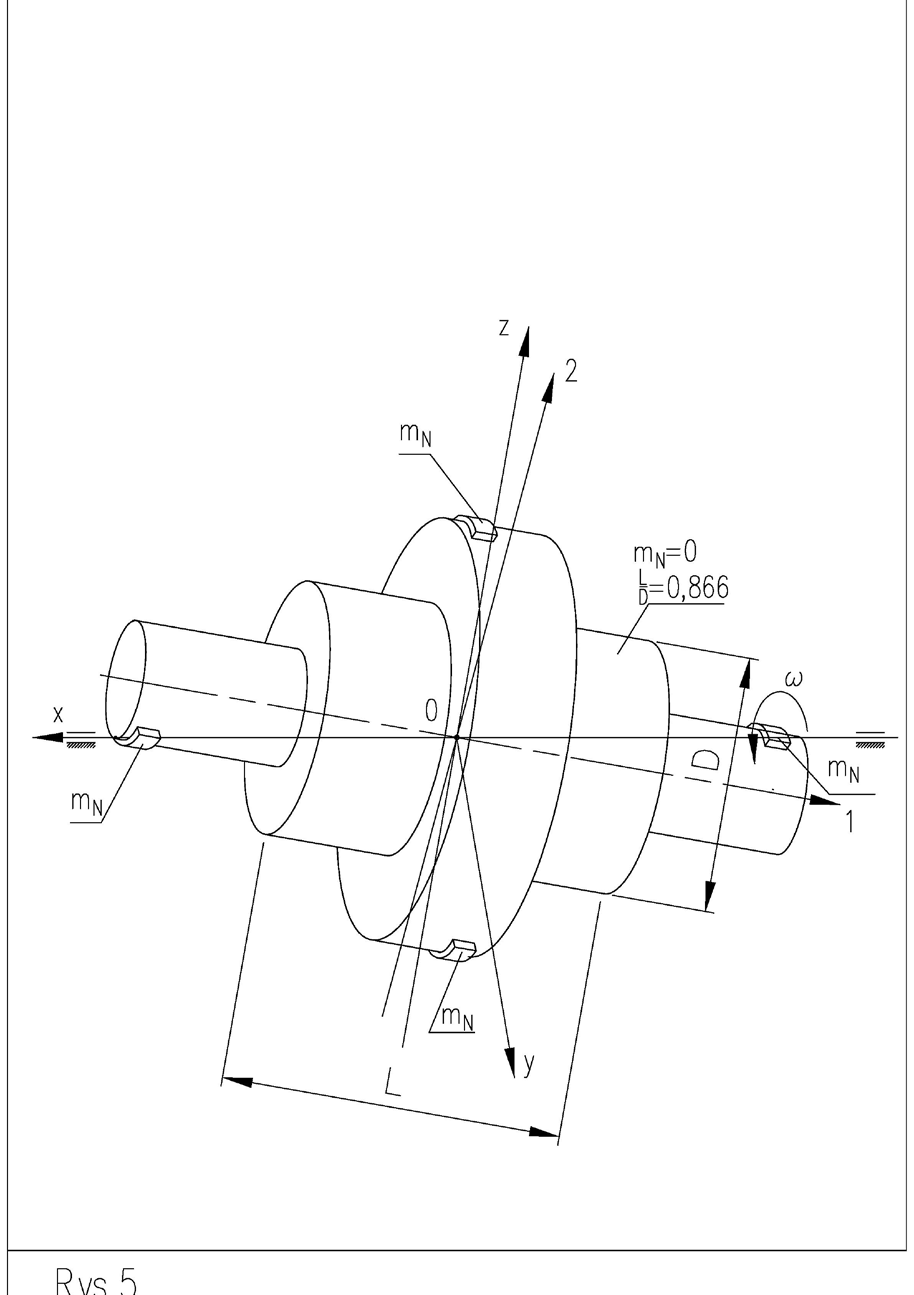
例如,您可以设想转子由多个圆盘组成,如图 4 所示,由此计算这些力。图 5 描述了中间圆盘所受的载荷。每个不同的圆盘,还会因其重心相对于旋转轴线的偏心位置 所产生的力而受到一个力矩的作用。综合考虑这两个分量,力矩的数值可由对上述载荷分量求和所得的方程计算:
𝑀𝑀+ = 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼H 其中:m 为质量 [kg],D 为转子直径 [m],L 为长度 [m],ω 为转子旋转产生的频率 。
由上式可知,对于一定的 D 和 L 值,无论轴两端的径向跳动值为何,整个转子的扭矩均为零。
我们来检验不会产生扭矩的条件:
𝐿𝐿= √3 我们还注意到,对于转子长径比 ,扭矩所引起不平衡量的符号会发生变化。
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
𝑀𝑀+]𝑚𝑚!,#)”^ = 2𝑀𝑀+]𝑚𝑚!,#^ = 1 将公式 (4) 得到的总扭矩与上式比较,即可确定各质量,而无需依赖角度值:
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚!𝜔𝜔”𝐿𝐿” sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷” − #” 𝐿𝐿”I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
校正配重与支承力
具有实际意义的是,将转子两端校正配重所产生的惯性力在其直径上形成的力矩,与方程 (4) 中确定的力矩进行比较:
𝑚𝑚!𝜔𝜔” 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` (5),其中等式左侧为由 的定义计算得出的惯性力。
因此,单个校正配重的质量为:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 若两配重之间的距离为 L,且配重位于半径 D/2 处,则力偶不平衡按定义为:
𝑁𝑁”(9$ = 𝑚𝑚!
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚”].
当角度 α 取较小值时,可足够精确地作如下假设:
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟𝑟],cos 𝛼𝛼= 1 该关系式简化为:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘],𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟],𝐷𝐷,𝐿𝐿→[𝑚𝑚],𝑚𝑚→[𝑘𝑘𝑘𝑘]。
其中:
同样具有实际意义的是确定转子两个支承处所产生的力的数值,为此我们利用由支承反力导出并在方程 (4) 中确定的力矩平衡:
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”`.
因此,支承处的力为:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠” e →[𝑁𝑁] 𝐿𝐿4 或简化后:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔”𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”`,𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟],,𝐷𝐷,𝐿𝐿4 →[𝑚𝑚],𝑚𝑚→[𝑘𝑘𝑘𝑘]。
其中:
转子上产生的扭矩在两个支承处引起的力大小相同,与转子在两支承之间的位置无关。
利用所确定的力值,可以确定校正配重的质量大小;这些配重位于支承宽度范围内,必须随转子在半径 / “上一同旋转:
𝑚𝑚:9′ = 2𝑅𝑅 𝜔𝜔”𝐷𝐷= 2 𝐿𝐿4,若配重之间的距离为,则力偶不平衡量为:
𝑁𝑁”;<= = 𝑚𝑚:9′
小结
- 不平衡量可视为一种外部载荷状态,即转子旋转时受到的作用力。这一作用力包含两类分量:静态分量,表现为离心力;动态分量,表现为作用在含旋转轴线的平面内的扭矩。
- 刚性转子的不平衡可同时包含上述两种不平衡分量。挠性转子的不平衡则另外包含一个分布于转子全长的不平衡,它由挠曲产生,并由转子单位长度质量与其到旋转轴线的距离的乘积构成。挠曲可以是空间挠曲。
- 刚性转子的不平衡量与转子转速无关。
- 𝑚𝑚:9’𝜔𝜔” 𝐷𝐷 2 = 𝑅𝑅,𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` f𝑘𝑘𝑘𝑘∙𝑚𝑚”
- 𝑚𝑚” g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘∙𝑚𝑚”]。
- 挠性转子的不平衡量取决于转速。
- 刚性转子的不平衡量可以用所谓的主不平衡矢量和主不平衡力矩来表示,也可以用两个不平衡矢量(即惯性力)来表示。这两个矢量沿转子长度方向相互错开,大小各异,作用方向也不同。
- 静不平衡通常以 或 计量。它是集中于某一点、位于距旋转轴线 r 处的过剩质量相乘的结果。
- 𝑚𝑚!,
- 力偶不平衡通常以 或 计量,因为它由沿转子长度分布的成对静不平衡构成。
- / > 0,866,
- 当长径比为……时,力矩会使作用方向由回正转为加大,从而放大力矩不平衡量。Mirosław Malec 博士,工程师,Przedsiębiorstwo Cimat Sp. z o.o. 前总裁
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚”]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚”],



