
Dengesizlik kavramı hem rijit hem de esnek rotorlar için geçerlidir. Rijit rotorda ilk dengesizlik, tüm devir aralığı boyunca sabittir. Esnek rotorda ise değişkendir ve devir sayısına bağlıdır.
Rijit bir rotorda dengesizliğin bileşenleri şunlardır:
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) dönme eksenine göre belirli bir yarıçapta yer alan, rotor malzemesinin dengelenmemiş eleman çiftleri; bunlar, dönme eksenini içeren düzlemde bir tork oluşturur.
İlk dengesizlikte, rijit rotorlarda bulunan bileşenlere ek olarak, yarıçapı tüm dönme aralığı boyunca sabit olan bir ilk sapma da bulunabilir.
Esnek bir rotorda dengesizliğin bileşenleri şunlardır:
a) daha önce sıralanan her iki bileşen,
b) anlık dönme hızına ve dolayısıyla rotorun her bir birim uzunluğunun dönme ekseninden uzaklığına bağlı olarak sapmadan kaynaklanan.
Bir durum ve bir fiziksel büyüklük olarak dengesizlik
Dengesizlik, bir durum olarak ya da SI birimlerinden türetilmiş bir fiziksel büyüklük olarak ele alınabilir. Dengesiz durum, döner hareket halindeki bir mekanik sistemin kuvvet ve momentlerle yüklenme biçimi olarak anlaşılır. Bu yüklenme doğrudan, rotor kütlesinin gerçek dönme ekseni etrafındaki öyle bir dağılımından kaynaklanır ki, bu dağılım (rotor için bağ görevi gören) mesnetler üzerinde değişken kuvvetler oluşturur ve rotorlarda ek eğilmeye neden olur. Yüklenme durumunun tanımlı özellikleri vardır ve bu sistemin davranışını etkiler. Dengesizliğin bir özelliği, yalnızca kuvvetlerin, yalnızca momentlerin ya da bu iki fiziksel büyüklüğün bir karışımının bulunmasıdır. Aynı şekilde rotorun, rijit bir rotorun birinci öz hareket moduyla ya da esnek bir rotorun sehimiyle ilişkili olanlar gibi belirli dinamik parametreler kazanmasına da yol açar.
Dengesizlik durumunu kinetostatik açısından incelediğimizde, bunun iki yolla belirlenebildiğini görürüz:
a) dengesizlikten asal kuvvet vektörü ile asal moment vektörü belirlenerek, rotorun ağırlık merkezine veya seçilen başka bir noktaya sabitlenmiş asal vektörler aracılığıyla;
b) ya da dönme ekseni boyunca birbirinden uzak iki düzlemde yer alan, değer ve doğrultu bakımından farklı iki kuvvet vektörü aracılığıyla.
Asal kuvvet vektörü, dengesizlik durumunun bir değişmezidir; asal momentin değeri ve yönü ise referans noktasının seçimine bağlıdır. İki ölçüm düzleminde yer alan iki kuvvetin değerleri ve yönleri de bu düzlemlerin konumuna bağlıdır.
Dengesizlik terminolojisine genel bakış
Dengesizlik terminolojisine genel bakış. Fiziksel bir büyüklük olarak dengesizlik, kütle ile dönme ekseninden olan uzaklığın çarpımıdır. Aşağıda çeşitli dengesizlik terimlerine ve bunların tanımlarına yer verilmiştir.
• Dengesizlik vektörü: uzunluğu dengesizlik değerine karşılık gelen, etki yönü ise dengesiz kütlenin açısal konumuyla uyumlu olan vektör.
𝑁𝑁"#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • Dengesizlik değeri: etki açısı dikkate alınmadan, dengesiz kütle ile bu kütlenin ağırlık merkezinin gerçek dönme eksenine olan uzaklığının çarpımı olarak ifade edilen dengesizlik miktarı.
𝑁𝑁" = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚! [𝑔𝑔] • Dengesizlik kütlesi: belirli bir yarıçapta (geleneksel kütle) rotor üzerinde zihinsel olarak sabitlenmiş, ile gösterilen ve değerinin dönme frekansının karesi ile yarıçapla çarpılması dengesizlikten kaynaklanan kuvvetin değerini veren kütle.
• Dengesizliğin asal vektörü: rotorun tüm uzunluğu boyunca oluşan dengesizlikten kaynaklanan tüm birim kuvvetlerin geometrik olarak toplanmasıyla oluşur. Vektör, rotorun kütlesi ile ağırlık merkezinin eksantrikliğinin çarpımına eşittir. Rotor eksenine diktir ve rotorun ağırlık merkezinden ya da dönme ekseni üzerinde seçilen başka bir noktadan geçer.
• Dengesizlik momenti: dengesizlik ile etki kolunun vektörel çarpımıdır. Vektör, rotor ekseni ile dengesizlik vektörünün belirlediği düzleme diktir. Dengesizlik vektörünün modülü, dengesizlik değeri ile dengesizlik vektörünün, momentin hesaplandığı eksene dik düzlemden uzaklığının çarpımına eşittir.
[𝑔𝑔𝑚𝑚𝑚𝑚"] • Dengesizlik asal momenti: rotorun ağırlık merkezine veya seçilen başka bir noktaya göre hesaplanan tüm dengesizlik momentlerinin geometrik toplamı. Bu vektör, aynı zamanda rotorun ana merkezi atalet eksenine diktir.
• Statik dengesizlik: gerçek dönme ekseni ile rotorun asal, merkezi atalet ekseninin paralel olduğu dengesizlik durumudur. Rotorun kütle merkezi (ağırlık merkezi), gerçek dönme eksenine göre eksantrik konumdadır. Statik dengesizlikte moment asal vektörü sıfırdır ve kuvvet asal vektörü sonlu bir değere sahiptir.
• Moment dengesizliği: gerçek dönme ekseni ile asal, merkezi atalet ekseninin rotorun kütle merkezinde belirli bir açıyla kesiştiği dengesizlik durumudur. Böyle bir dengesizlikte asal kuvvet vektörü sıfırdır ve asal moment sonlu bir değere sahiptir. Kütle merkezi gerçek dönme ekseni üzerinde yer alır.
• Yarı statik dengesizlik: asal, merkezi atalet ekseninin gerçek dönme eksenini kütle merkezinin ötesinde kestiği bir dengesizlik durumudur. Ayrıca asal moment vektörünün, yukarıda anılan iki eksenin belirlediği düzleme dik olması koşulu yine sağlanır.
• Rijit bir rotorun dinamik dengesizliği: genellikle hem kuvvet hem de moment bileşenlerini içeren dengesizlik durumu olarak anılır. Bu durumda gerçek dönme ekseni ile asal, merkezi atalet ekseni birbirine göre eğiktir. Dengesizlik, rotorun ağırlık merkezine bağlanmış bir asal vektör ve bir asal moment ile temsil edilirse, iki vektör birbirine belirli bir açıyla eğimlidir. Dengesizlik, rotor boyunca birbirinden uzakta yer alan iki düzeltme düzlemine yerleştirilmiş iki kuvvet vektörü biçiminde temsil edilirse, bu vektörlerin uzunlukları farklıdır ve farklı açılarda etki ederler.
• Rijit rotorun ilk dengesizliği: balanslamadan önce rotorda mevcut olan dengesizlik durumu. Dengesizliğin hem kuvvet hem de moment bileşenlerini içerebilir.
• Kabul edilebilir artık dengesizlik: rotorun tasarım koşullarını karşılayan bir balanslama işleminden sonra rotorda mevcut olan dengesizlik durumu.
Rotora etki eden zorlama olarak dengesizlik bileşenleri
Dengesizlik bileşenleri, rotor üzerinde zorlayıcı kuvvetler oluşturur. Rijit bir rotor, bu kuvvetlerin boyu boyunca nerede ve hangi açıyla oluştuğunu göstermez. Rotorun dönme sırasında gözlemlenen davranışının, dengesizlikten kaynaklanan tüm bileşen kuvvetlerinin toplamının etkisinden ileri geldiği sonucuna varılabilir. Bunun nedeni, rotorun rijit olması ve tüm yüke ağırlık merkezinin doğrusal hareketi ile bu merkez etrafındaki dönme hareketiyle yanıt vermesidir. Balanslama için dengesiz rotorun uygun bir modeli oluşturulmalıdır. Model, balanslama yöntemiyle uyumlu olmalıdır.
Balanslama sürecinde dengesizliğin yukarıdaki bileşenlerini ortadan kaldırmak ya da en aza indirmek istiyorsak, iki düzeltme düzlemi benimsenmelidir. Bu düzlemler, rotorun uzunluğu boyunca birbirinden mümkün olduğunca uzağa yerleştirilmelidir. İki düzlem, yalnızca kuvveti değil, kuvvet momentini de değiştirmeyi mümkün kılar.
Rijit rotor dengesizliğinin devire bağımlılığı
Rijit bir rotorun dengesizliği, devir değiştirildiğinde değişmez. Destek noktaları değiştirildikten sonra ise rotor sabit sehim gösteriyorsa ya da rotor milinin bölümleri arasında radyal salgı varsa değişebilir. Bu durum, örneğin rotor tek bir bağlamada işlenmemişse ortaya çıkabilir.
Rijit rotorları balanslarken, dengesizliğin dönme ekseni boyunca nasıl dağıldığını bilmememiz önemli değildir. Balans makinesi, rijit bir rotorun dengesizliğini ölçerken iki "bileşke" hesaplar; bu bileşkelerin değerleri ve yönleri, hem rotor eksenine dik farklı düzlemlerde etki eden tüm belirlenemeyen kuvvetlere hem de bu eksen boyunca ölçüm ve düzeltme için alınan düzeltme düzlemlerinin konumuna bağlıdır. Hesaplanan dengesizlik değerleri devir sayısı değiştiğinde değer ya da yön bakımından değişmez, ancak balans makinesinin göstergeleri genellikle değişir. Hesaplama sonuçlarının sabitliği, seçilen devir sayısına ve düzeltme düzlemlerinin seçilen konumlarına uygun kalibrasyon katsayıları alınarak sağlanır.
Balans makinesinin göstergeleri genellikle değişse de, hesaplanan dengesizlik değerleri devir sayısındaki değişimlerle birlikte değer ve yön bakımından değişmez. Hesaplama sonuçlarının sabitliği, seçilen devir sayısına ve düzeltme düzlemlerinin seçilen konumlarına uygun kalibrasyon katsayılarının alınmasıyla sağlanır. Bu katsayıların belirlenmesinde rotorun dinamik özellikleri, yani kütlesinin miktarı ve bu kütlenin boyu boyunca ideal biçimde dengelenmiş dağılımı önemlidir. Yalnızca şu eklenebilir: farklı devirler için zorlama değişir, çünkü süperkritik balans makinelerinde birinci ve ikinci titreşim formuna göre gerçekleşen bileşen hareketlerinin toplamı farklıdır. Orada destek titreşim sistemleri; rotoru kapsayan, miktarı bilinmeyen bir kütleden, destek elemanlarından ve hatta makine kızağının bazı kısımlarından oluşur. Bunlara ikame kütleler denebilir.
Bu kütleleri tespit etmiyoruz ve bunu kolayca yapamıyoruz.
Kritik altı balans makinelerinde, ölçüm devir sayısı ve ölçüm düzlemlerinin konumu değiştirildiğinde, dengesizlik sabit kalsa bile göstergeler de değişir. Düzeltme düzlemlerinin konumundaki değişiklik, bu düzlemlerin rotor boyunca yeni konumlarına ilişkin verilerin ölçüm modülünün klavyesinden girilmesiyle makine tarafından otomatik olarak dikkate alınır. Kalibrasyon katsayıları burada farklı biçimde oluşturulur. Bu katsayılar aslında rotorun dinamik özelliklerine bağlı değildir. Yalnızca devir sayısıyla doğru orantılı olarak değişir (yani kolayca hesaplanabilirler). Dengesizliğin hesaplanmasında, kinetostatik ilkelerine uygun olarak rotorun ve yatak konumunun geometrik bağıntıları kullanılır.
Esnek bir rotorun balanslanması
Belirli bir devir sayısında balanslanmış esnek bir rotor, başka herhangi bir devir sayısında balanslı değildir. Şu soru ortaya çıkar: esnek bir rotor sıfıra kadar balanslanabilir mi? Bu sorunun cevabı, sıfıra kadar balanslamanın mümkün olmadığı, ancak dengesizliğin sehim üzerindeki etkisinin pratikte en aza indirilebileceği, böylece kullanılan devir sayılarında kabul edilebilir sayılanlardan daha büyük sehimlerin oluşmayacağıdır. Uygulamada belirleyici olan, ilk iki (özel durumlarda üç) sehim biçiminin en aza indirilmesidir. Devir sayısı arttıkça dengesizlik bileşenlerinin (statik, moment ve karma dengesizlik dahil) sehim üzerindeki etkisi ortaya çıkar. Bu bileşenlerin her biri, belirli bir devir sayısında rezonansı zorlar.
İki düzeltme düzlemine dağıtım
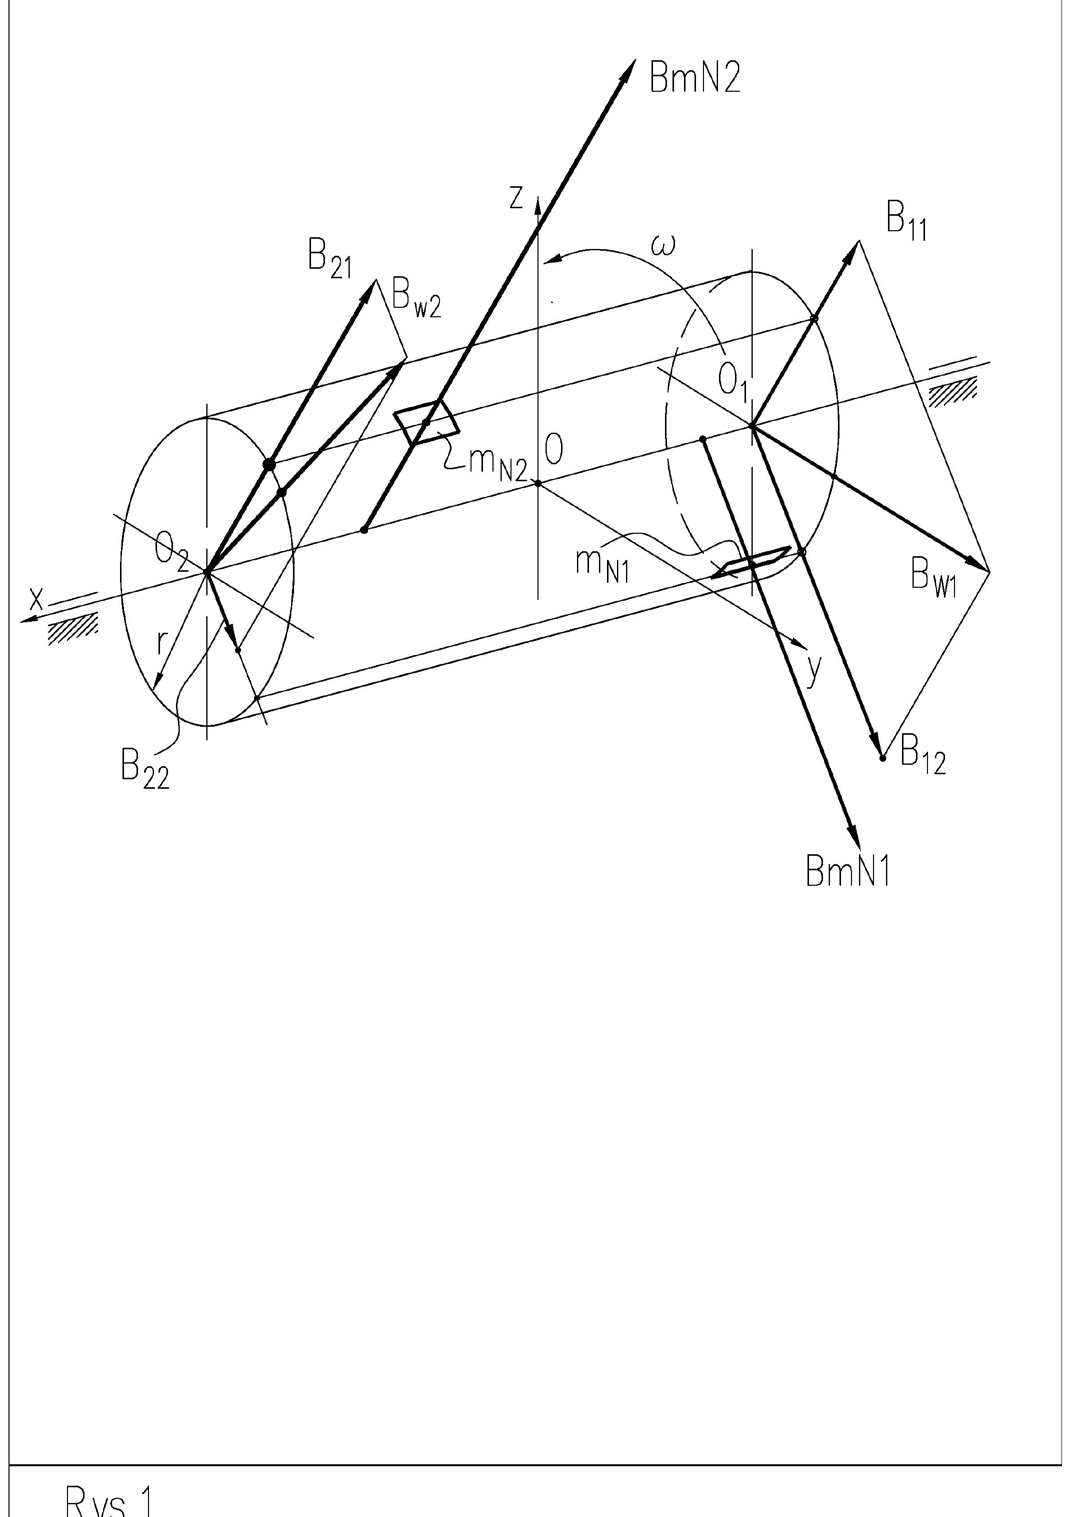
Şekil 1, rotor üzerinde rastgele lokasyonlarda bulunan fazla ağırlıkları ve kütlelerini göstermektedir. Bunlar rotorun atalet kuvvetleri ve ile yüklenmesine neden olur. Dengesizliklerden atalet kuvvetleri oluşturan bu tür ağırlıkların sayısı herhangi bir sayıda olabilir. Bu sayı veya ağırlıkların lokasyonları, tanımlama sırasında bilinmeyecektir.
Rijit rotorda her atalet kuvveti, iki düzeltme düzleminde oluşan iki kuvvetle değiştirilir. Örneğin şekilde bunlar ve yüküne ilişkin kuvvetlerdir. Diğer kuvvetler de aynı şekilde değiştirilir.
Kuvvetin iki bileşene ayrıştırılması kinetostatik ilkelerine dayanır (bu işlem, iki statik denklemden oluşan bir sistemin çözülmesiyle yapılabilir: kuvvetlerin etki doğrultusundaki toplamı ve momentlerin, örneğin düzeltme düzlemlerinden birine göre toplamı). Her iki düzeltme düzleminde, rotor üzerindeki fazla kütle sayısı kadar kuvvet bileşeni bulunduğunu varsayalım. Her düzlemde bileşen kuvvetler ayrı ayrı toplanarak bileşke kuvvetler elde edilir. Balanslama sürecinde, rotorun her tarafına, bileşke kuvvetlere zıt atalet kuvvetleri veren karşı ağırlıklar olarak bir ağırlık (düzeltme ağırlıkları biçiminde) eklemek yeterlidir. Bileşke kuvvetlerle düzeltme kuvvetlerinin toplamı sıfıra yakınsa, rotor balanslanmıştır. Uygulamada artık 𝑚𝑚!"
𝐵𝐵$!# 𝐵𝐵$!"
𝐵𝐵## 𝐵𝐵"# 𝑚𝑚!# dengesizlik kalır. Balanslamanın etkili sayılabilmesi için artık dengesizliğin kabul edilebilir değerden küçük olması gerekir.
Dengesizliğin rotor üzerindeki kuvvet etkisini göstermenin temel yolu budur.
Asal vektör ve asal moment
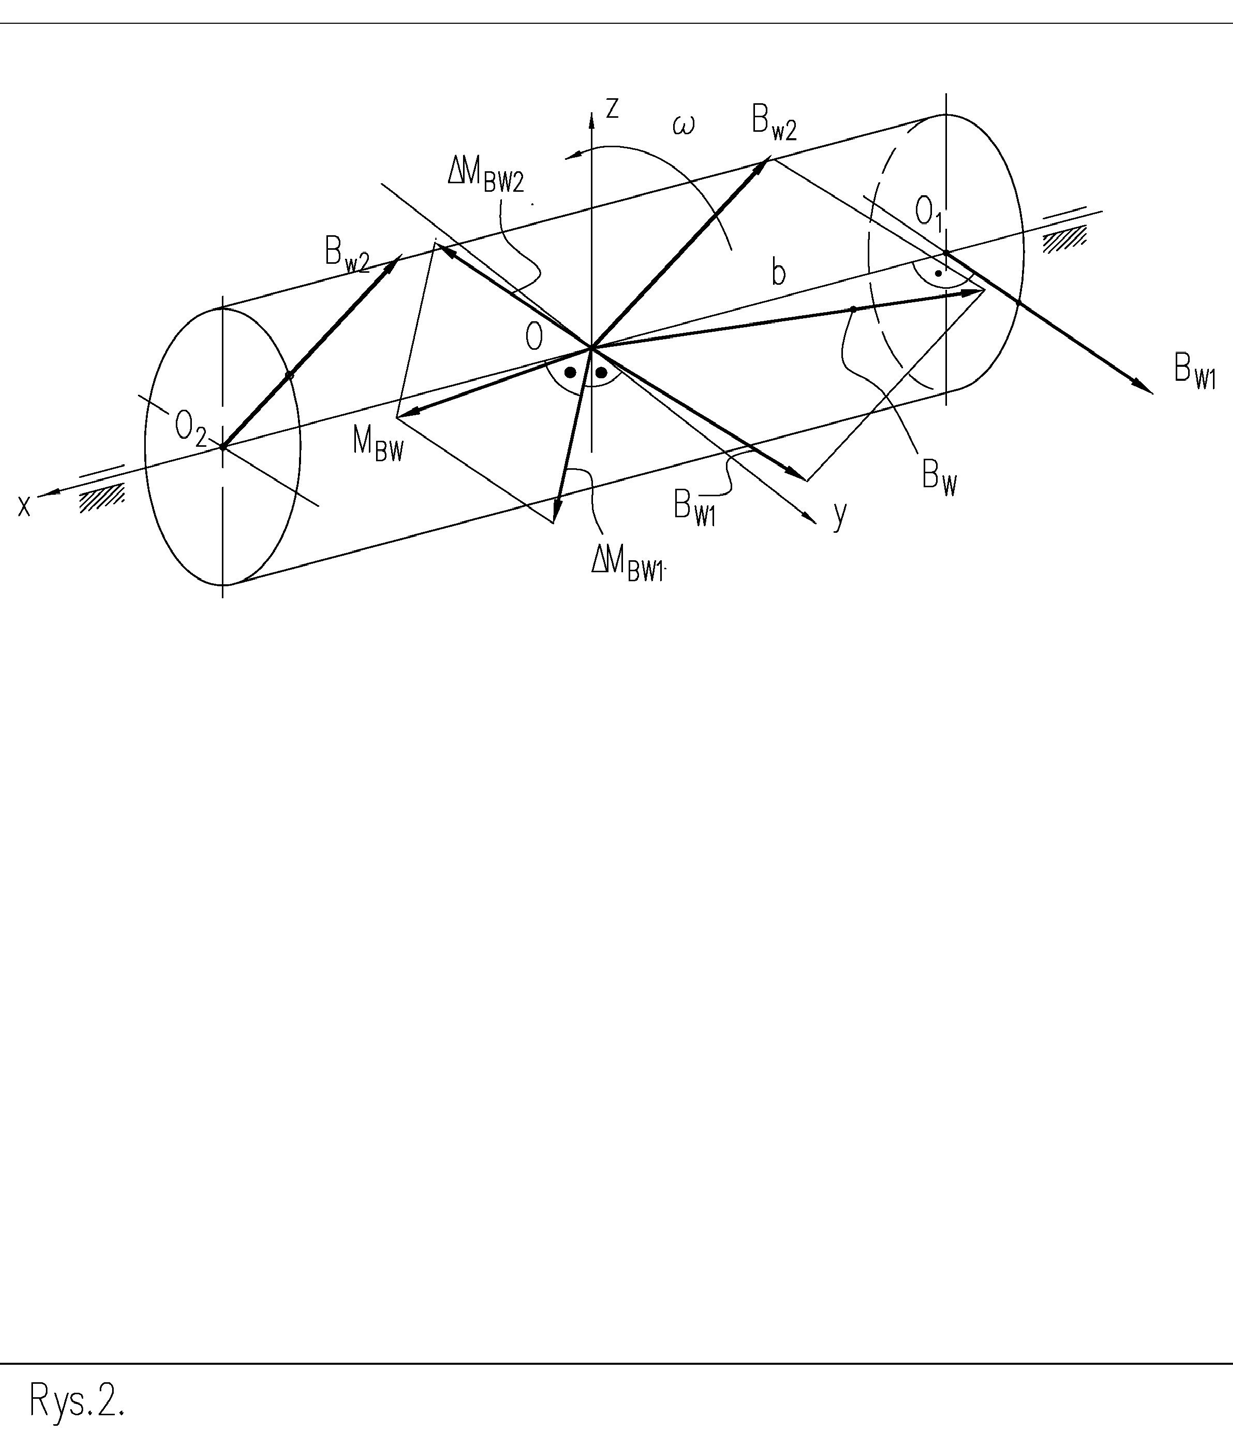
Şekil 2, aynı dengesizliği asal vektör ve asal dengesizlik momenti biçiminde göstermektedir. Bu durumda çıktılar, her iki düzeltme düzleminde belirlenen bileşke kuvvet vektörleridir.
𝐵𝐵%# 𝐵𝐵%"
İki vektör ortak bir noktaya, örneğin ağırlık merkezine paralel olarak taşındıktan sonra, bunlardan bileşke elde edilir. Bileşkenin yönü ve uzunluğu, noktanın rotor boyunca konumuna bağlı değildir. Dolayısıyla dengesizlikten kaynaklanan bileşke kuvvet, bir yük değişmezidir.
𝐵𝐵% Kaydırma, rotor üzerindeki yük kaydırmadan önce ve sonra aynı kalacak şekilde yapılmalıdır. Kaydırılan kuvvetin rotor üzerindeki etkisini dengelemek için rotor, ek bir kuvvet momentiyle yüklenmelidir. Kuvvet, rotoru 0 noktasından geçen eksen etrafında döndürmeye çalıştığından, moment de rotoru aynı şekilde döndürmeye çalışmalıdır. Değer, vektörel çarpımdan türetilir. Moment vektörünün yönü, iki vektörün bulunduğu düzleme diktir ve sağ el vida kuralına göre bir dönüşe sahiptir.
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ Burada ana moment, iki kuvvetin ötelenmesinden türeyen iki bileşenden oluşur. Geometrik eksen üzerinde başka bir nokta seçtiğinizde moment bileşenleri değişir. Dengesizliğin ana momenti, yükün değişmez bir büyüklüğü değildir.
Düzeltme yükünün statik momenti olarak dengesizlik
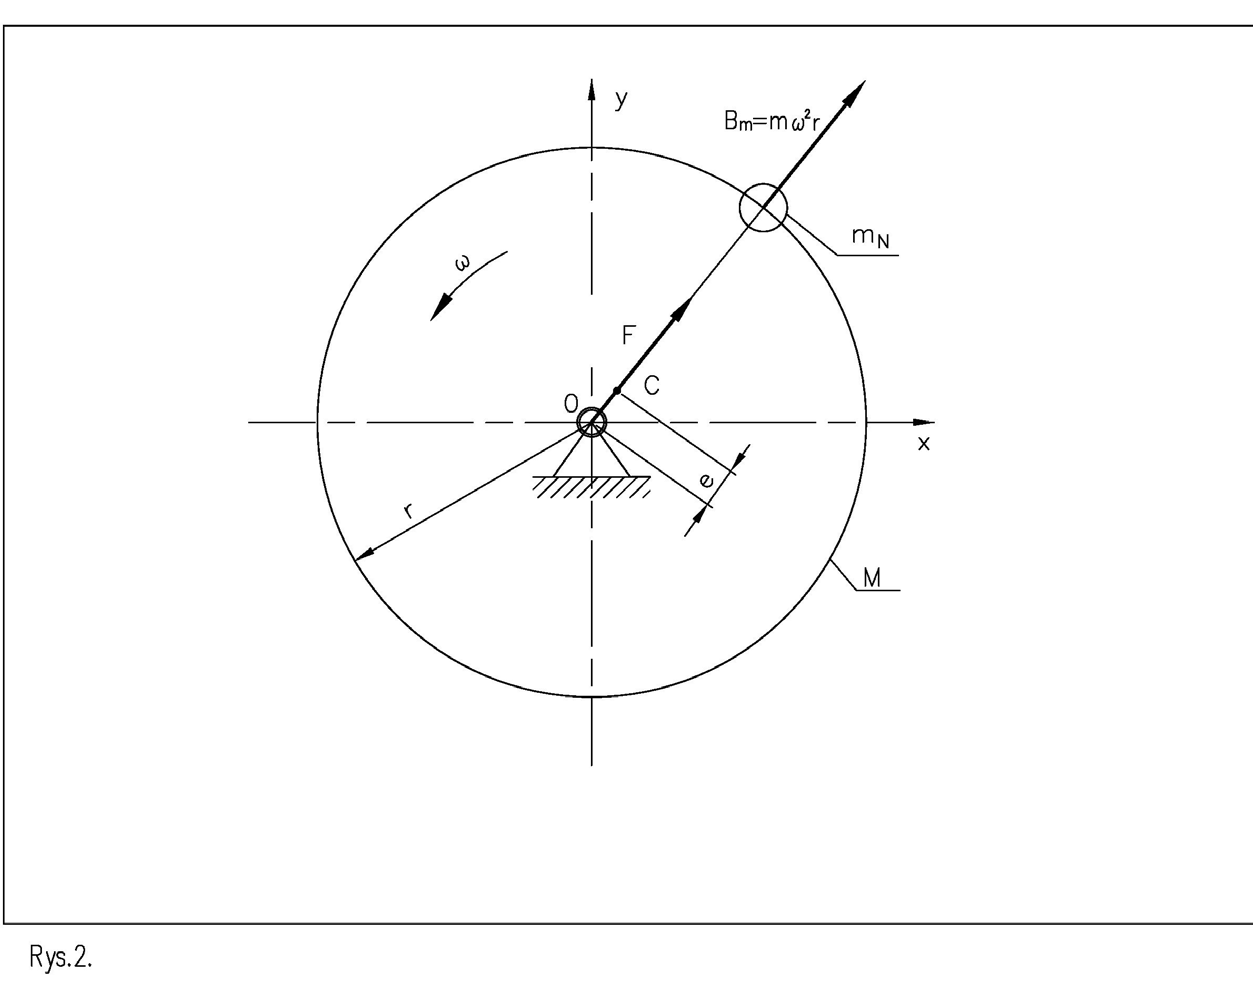
Fiziksel bir büyüklük olarak dengesizlik, düzeltme yükünün statik momentidir. Başka bir deyişle, fazla kütle ile bu kütlenin merkezinin gerçek dönme ekseninden uzaklığının çarpımıdır. Balanslamadan hem önce hem sonra, dairesellik kusurlarının yerlerini bilmeyiz. Dairesellikteki herhangi bir eksikliğin, diskin kenarında ya da rotor milinin çapı üzerinde yer alan bir fazla kütle biçiminde olduğu varsayılır.
𝑚𝑚!
𝑚𝑚!
𝑁𝑁" = 𝑚𝑚! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] Diskin statik dengesizliği şöyledir:
.
Ağırlık merkezinin yer değiştirmesi 𝑒𝑒= ()$! ≅ $!∙’ $!∙’ şöyledir:
( [m] Bu değer, rotorun yarıçapına (r) dayanan fazla kütlenin ve eksantrikliğe (e) dayanan toplam kütlenin statik momentlerinin dengesinden hesaplanır.
Atalet eksenleri ve atalet elipsoidi
Kütleye sahip bir rotorun hareketini analiz etmek ve hesaplamak için atalet eksenleri, kütle atalet momentleri ve atalet elipsoidi kavramı getirilmiştir. Atalet elipsoidi, birbirine dik üç eksen kullanılarak oluşturulur. Rotorun kütle dağılımını tanımlayan kütle atalet momentleri olarak adlandırılan büyüklükler, her yönde hesaplanır. Herhangi bir yönde etki eden tüm konumlar arasından, belirli yönlerde etki eden atalet eksenlerini ayırt ederiz. Bunlar aynı anda hem asal hem merkezi eksenler ile yalnızca asal eksenlerdir.
Asal eksenler, rotora göre öyle bir yöne sahiptir ki kütle atalet momentleri uç değerler alır. Bu eksenler ayrıca ağırlık merkezinden de geçiyorsa asal ve merkezi eksenler olarak adlandırılır. Asal ve merkezi değerlerin toplamı her zaman en küçüktür (Steiner teoremi uyarınca momentlerin eklenmesi nedeniyle). Atalet momentlerinin uç değerler alması, bir momentin en büyük değere sahip olması (bu değer her zaman benimsenen yönteme göre hesaplanır), bir diğerinin hesaplanabilecek en küçük değere sahip olması ve üçüncüsünün ara bir değer alması anlamına gelir. Rotorun gerçek dönme ekseni ile asal ve merkezi atalet eksenlerinden biri çakıştığında, rotor hiçbir dengelenmemiş atalet kuvvetiyle yüklenmez.
Üzerinde dengesizlik yoktur. Ana doğrultularda (rotorun kütlesine göre merkezi konumda), dönme ekseninin bir tarafında bulunan tüm kütle noktalarının, dönme ekseninin tam karşı tarafında bir karşılığı olduğunu görürüz.
Dönme ekseni ile asal, merkezi eksen paralel değil de kütle merkezi noktasında kesişiyorsa, moment dengesizliği oluşur. Başka bir noktada kesişiyorlarsa ya da birbirine göre eğikse, moment dengesizliğinin yanı sıra kuvvet dengesizliği de ortaya çıkar. Paralel olduklarında ise yalnızca kuvvet dengesizliği oluşur.
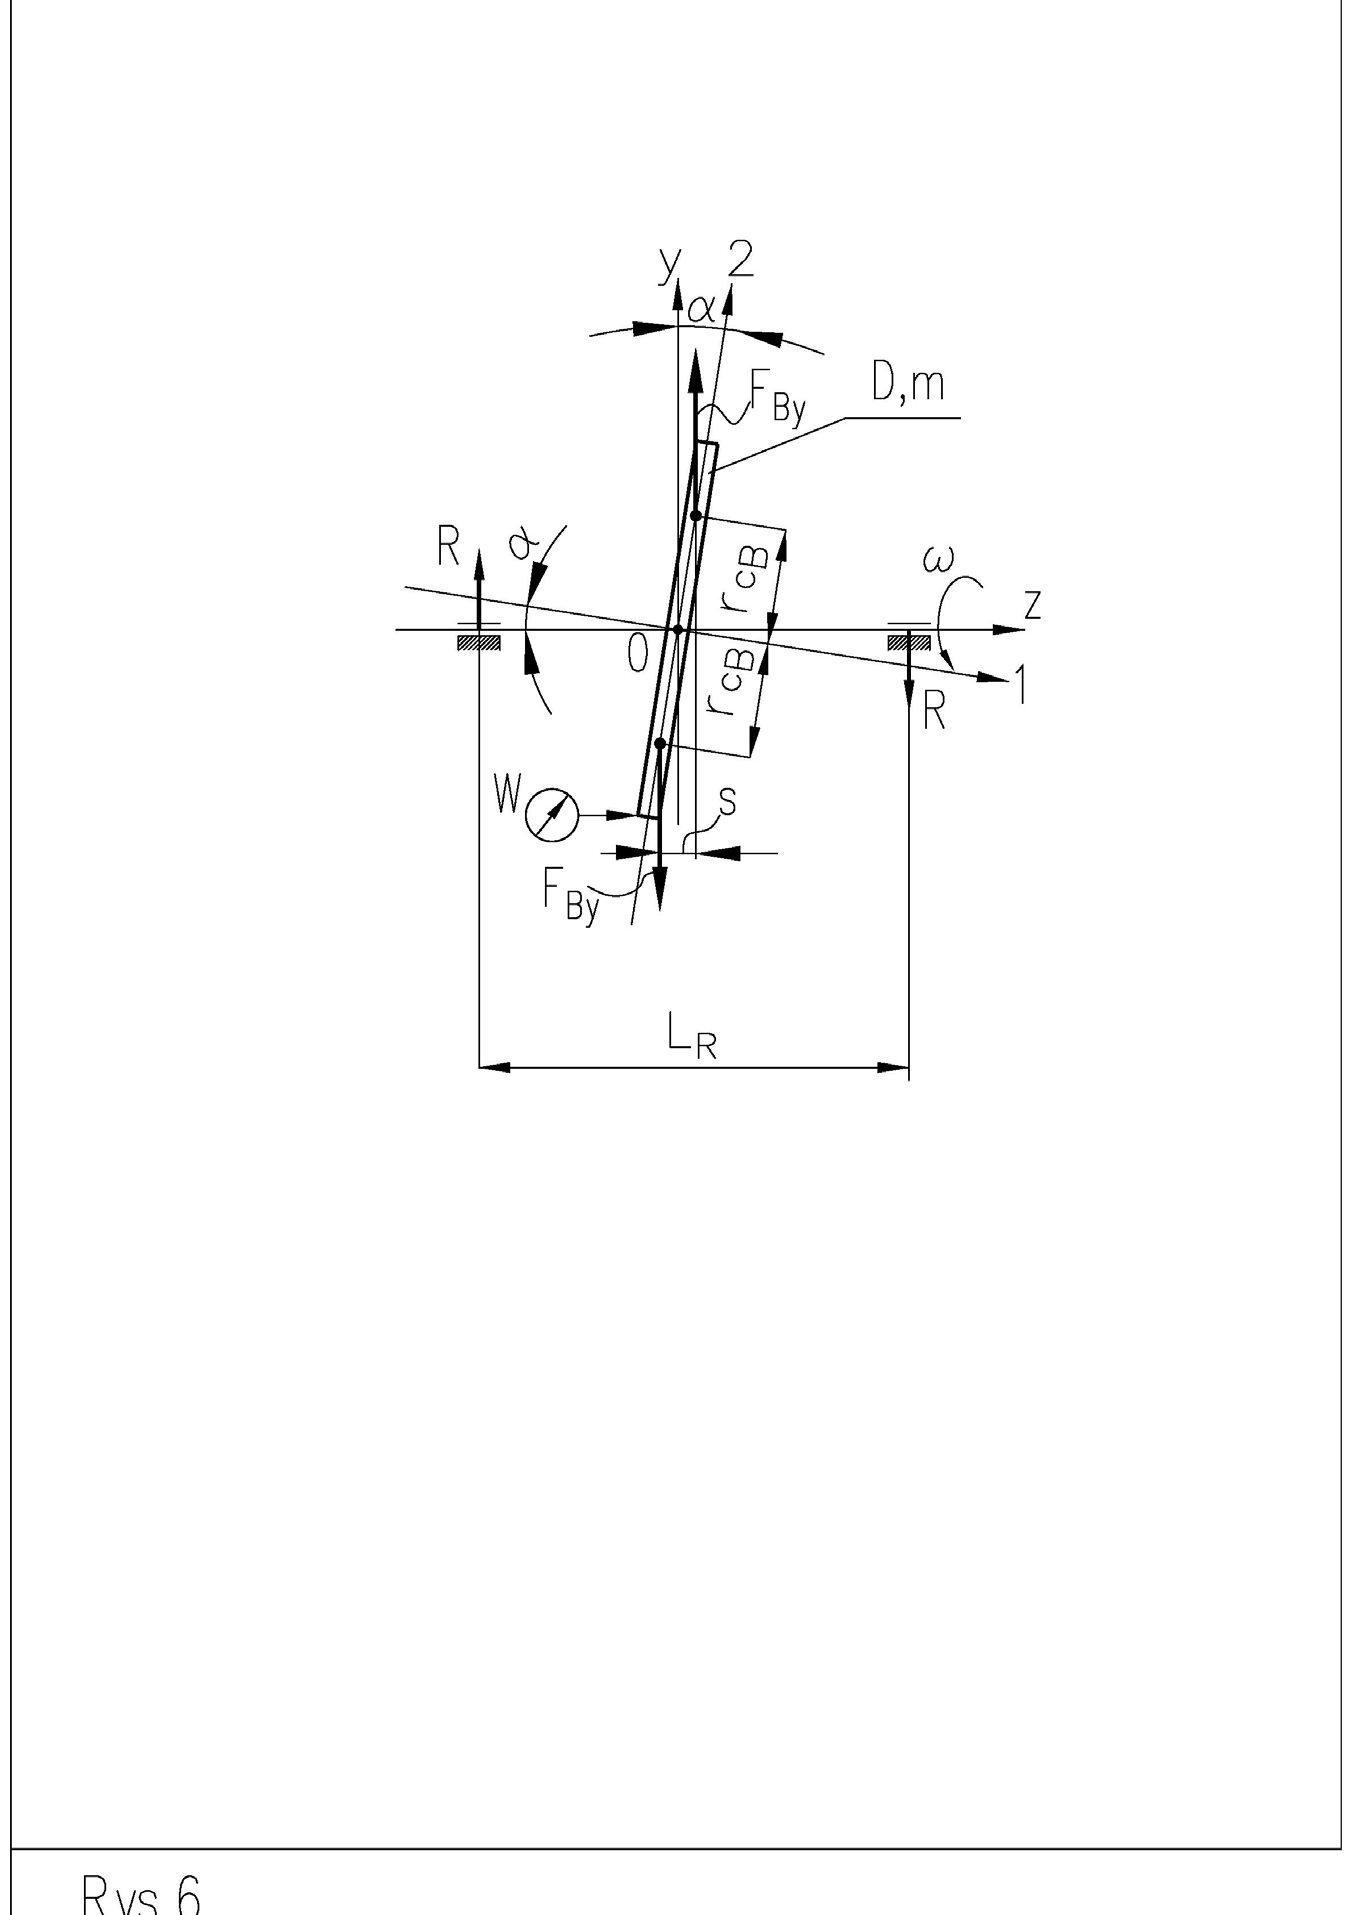
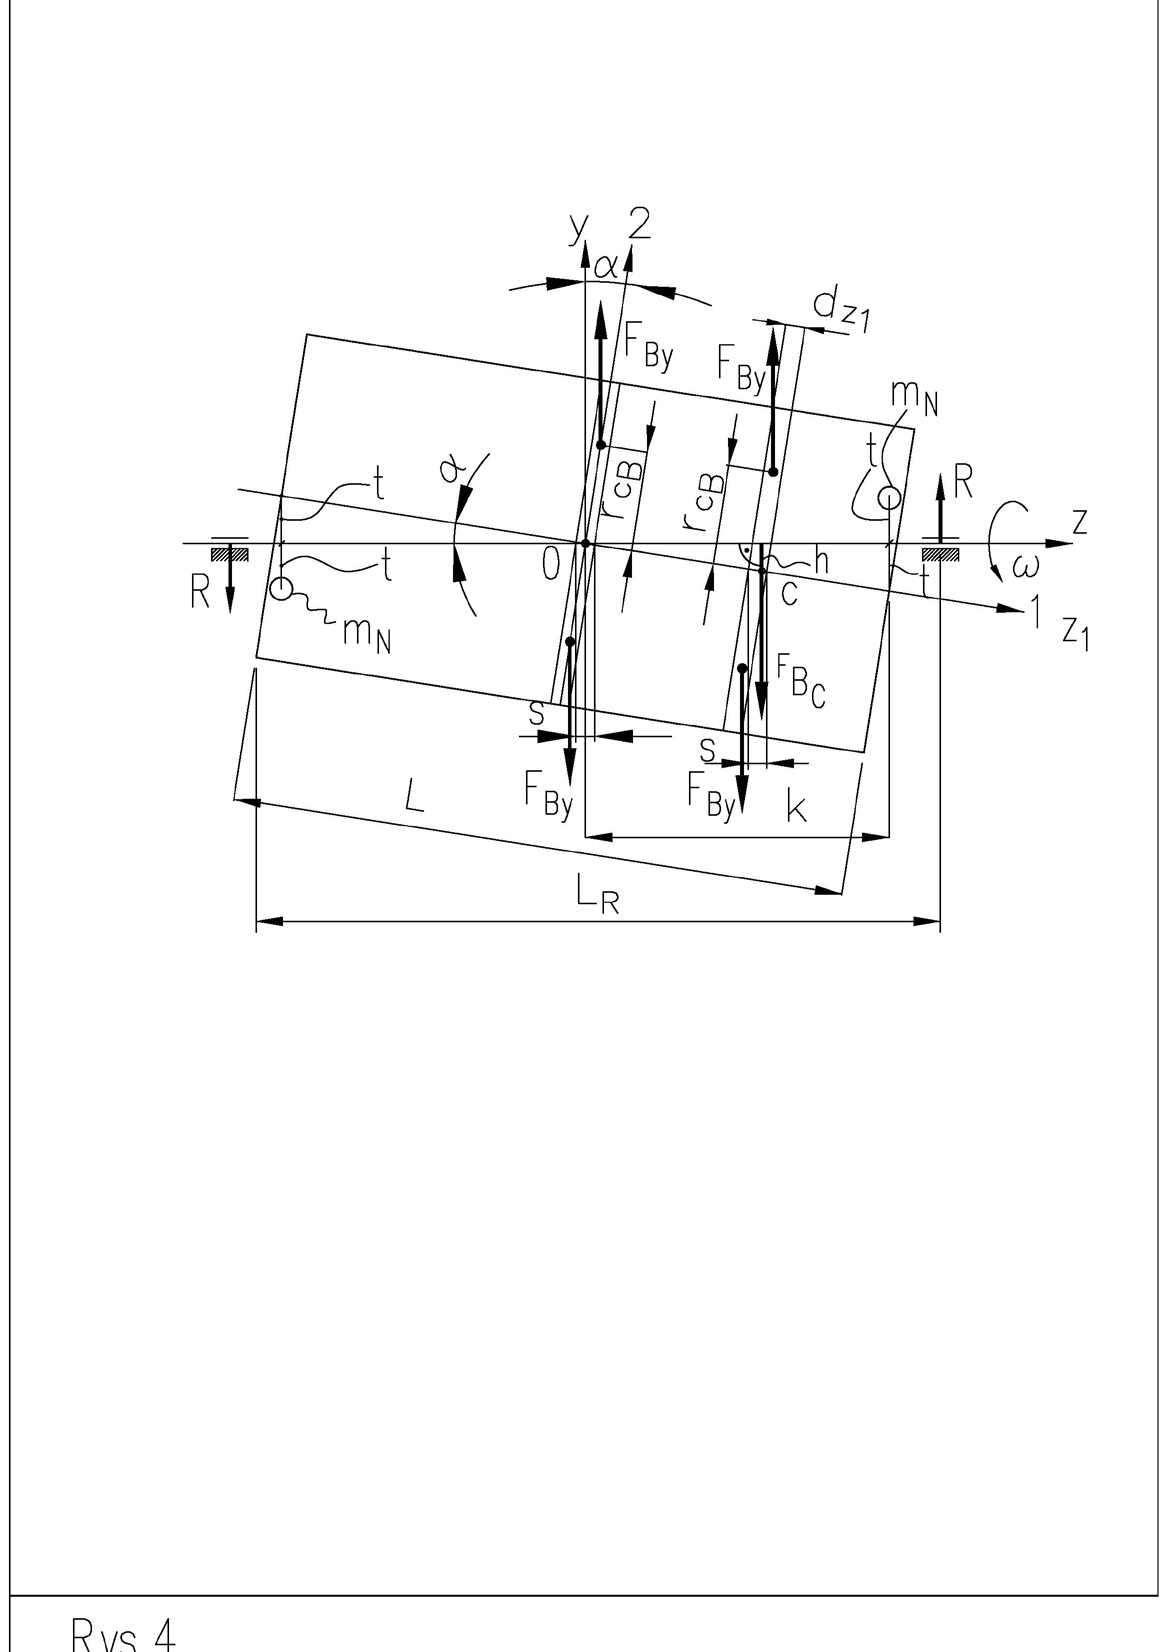
Şekil 4'teki ana ve merkezi atalet eksenleri 1 ve 2 olarak adlandırılmıştır. Bunlar c ağırlık merkezinde kesişir; dolayısıyla dengelenmemiş atalet kuvvetlerinden kaynaklanan bir moment vardır.
Açısal montaj hatasının iki durumu
İki durumu ele alacağız:
a) bir eksene açısal hatayla bağlanmış, kalınlığı ihmal edilecek döner ince disk
b) L uzunluğunda, yataklara sabitlenmiş dönen rotor; asal ve merkezi atalet ekseni, dönme eksenini kütle merkezi noktasında kesmektedir. Diskin kütlesinin m, çapının D olduğunu ve eksenel salgısı W olan kütlesiz bir mile bağlı olduğunu varsayarsak, yükü bir çift atalet kuvvetidir.
# where:
$ Ve kalkan üzerinde doğrultucu bir etkisi vardır.
Bu, diskin bir yarısından gelen bileşke kuvvettir. Diskin bir yarısında bulunan tüm atalet kuvvetlerinin yerini alır. Kuvvetlerin genlikleri dönme ekseninden uzaklıkla doğru orantılı olduğundan, disk yarısından gelen bileşkenin konumu, disk yarısının kütle merkezinde yer almaz.
Bu arada, diskin bir yarısının ağırlık merkezinin, diski iki yarıya bölen çaptan 0,2122D uzaklıkta bulunduğunu hatırlatalım.
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 Kuvvet şu mesafede etki eder:
.
Diskin doğrultucu momenti şöyledir: .
Moment, milin mesnetlerinde tepki kuvvetleri oluşturur:
Dolayısıyla mesnetteki kuvvet şöyledir:
L uzunluğundaki rotor, asal ve merkezi atalet ekseni 1, kütle merkezi c'de dönme eksenini α açısıyla kesecek şekilde yataklara sabitlenmiştir. Montaj hatası, rotorun her iki tarafındaki radyal salgı W olarak da ölçülebilir. Bu durumda salgılar eşit değerlere sahiptir (maksimumlar birbirine göre 180° açısal kaymıştır).
= /, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H /I .
.
𝑅𝑅= # Rotor, dengelenmemiş atalet kuvvetlerinden doğan momentle yüklenir.
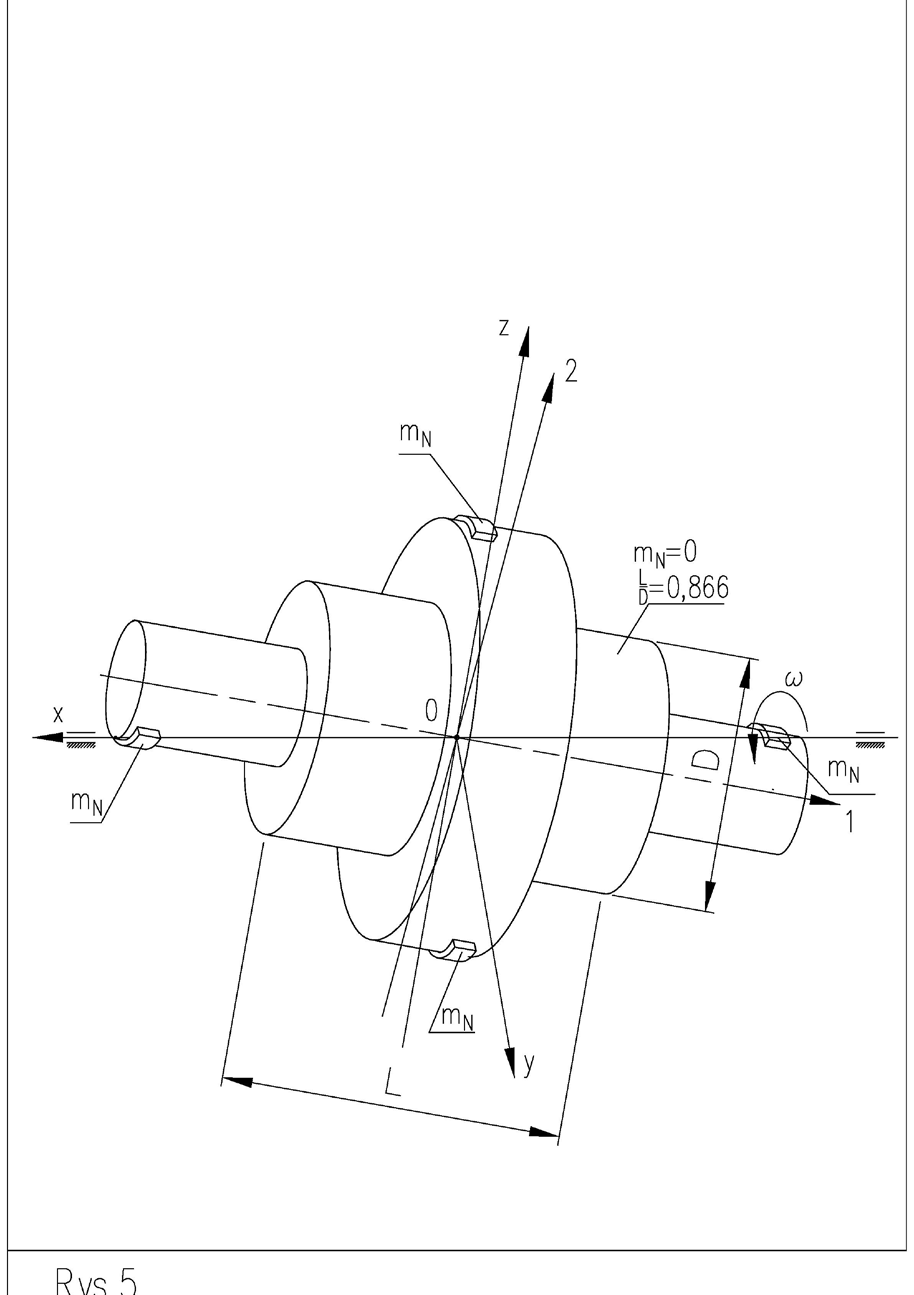
Bu kuvvetleri, örneğin rotoru Şekil 4'teki gibi birden fazla diskten oluşuyormuş gibi düşünerek hesaplayabilirsiniz. Orta diskteki yük Şekil 5'te tanımlanmıştır. Her bir farklı disk, ağırlık merkezinin dönme eksenine göre eksantrik konumundan kaynaklanan kuvvetin oluşturduğu bir momentle ayrıca yüklenir. Her iki bileşen de dikkate alındığında, momentin değeri, yukarıda açıklanan yük bileşenlerinin toplanmasıyla oluşan denklemden hesaplanabilir:
𝑀𝑀+ = 𝑚𝑚𝜔𝜔" sin 𝛼𝛼cos 𝛼𝛼H Burada: m-kütle [kg], D rotorun çapı [m], L-uzunluk [m], ω-rotorun dönmesinden kaynaklanan frekans .
Yukarıdaki denklemde, belirli bir D ve L değeri için, milin uçlarındaki radyal salgının değerinden bağımsız olarak, tüm rotorun torkunun sıfır olduğunu görürüz.
Hiçbir momentin oluşmayacağı bu koşulu kontrol edelim:
𝐿𝐿= √3 Ayrıca rotorun uzunluk-çap oranına bağlı olarak moment kaynaklı dengesizliğin işaretinin değiştiğini de not ederiz.
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
𝑀𝑀+]𝑚𝑚!,#)"^ = 2𝑀𝑀+]𝑚𝑚!,#^ = 1 (4) numaralı denklemden elde edilen toplam torkun yukarıdakiyle karşılaştırılması, kütlelerin açının değerine bağlı olmadan belirlenmesini sağlar:
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚!𝜔𝜔"𝐿𝐿" sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷" − #" 𝐿𝐿"I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
Düzeltme ağırlıkları ve mesnet kuvvetleri
Pratik açıdan önemli olan, düzeltme ağırlığının rotorun uçlarına, çapı üzerine yerleştirilmesinden kaynaklanan atalet kuvvetinin momentinin, (4) numaralı denklemde belirlenen momentle karşılaştırılmasıdır:
𝑚𝑚!𝜔𝜔" 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔" sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷" −1 12 𝐿𝐿"` (5); denklemin sol tarafı, tanımından hesaplanan atalet kuvvetidir.
Dolayısıyla tek bir düzeltme ağırlığının kütlesi şöyledir:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 Ağırlıklar arasındaki mesafe L ise ve ağırlıklar D/2 yarıçapında yer alıyorsa, moment dengesizliği tanım gereği şöyle olur:
𝑁𝑁"(9$ = 𝑚𝑚!
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷" −1 12 𝐿𝐿"` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚"].
α açısı küçük değerler aldığında, yeterli doğrulukla şu kabul yapılabilir:
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟𝑟], cos 𝛼𝛼= 1 Bağıntı şu hâle sadeleşir:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷" −1 12 𝐿𝐿"` [𝑘𝑘𝑘𝑘], 𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟], 𝐷𝐷, 𝐿𝐿→[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
burada:
Rotorun her iki mesnedinde ortaya çıkan kuvvetin değerini belirlemek de pratik açıdan yararlıdır; bunun için mesnet tepkilerinden türetilen ve (4) numaralı denklemde belirlenen kuvvet momentlerinin dengesinden yararlanırız:
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔" sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷" −1 12 𝐿𝐿"`.
Dolayısıyla mesnetteki kuvvet şöyledir:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔" sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷" −1 12 𝐿𝐿"` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠" e →[𝑁𝑁] 𝐿𝐿4 ya da sadeleştirmeden sonra:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔"𝛼𝛼_ 1 16 𝐷𝐷" −1 12 𝐿𝐿"`, 𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟], , 𝐷𝐷, 𝐿𝐿4 →[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
Burada:
Rotor üzerinde oluşan torkun her iki mesnette yarattığı kuvvetler, rotorun mesnetler arasındaki konumundan bağımsız olarak aynı değerlere sahiptir.
Belirlenen kuvvet değerleri kullanılarak, mesnetlerin genişliği boyunca yerleştirilen ve rotorla birlikte / " yarıçapında dönmesi gereken düzeltme ağırlıklarının kütle miktarları belirlenebilir:
𝑚𝑚:9′ = 2𝑅𝑅 𝜔𝜔"𝐷𝐷= 2 𝐿𝐿4, Ağırlıklar arasındaki mesafe ise moment dengesizliği şöyle olur:
𝑁𝑁”;<= = 𝑚𝑚:9′
Özet
- Dengesizlik, rotor dönerken üzerine etki eden bir zorlama olan harici yük durumu olarak ele alınabilir. Bu zorlamanın bileşenleri vardır: merkezkaç kuvvetleri biçiminde statik bileşen ve dönme eksenini içeren düzlemde etkiyen tork biçiminde dinamik bileşen.
- Rijit bir rotorun dengesizliği, yukarıdaki dengesizlik bileşenlerinin her ikisini de içerebilir. Esnek bir rotorun dengesizliği ise buna ek olarak, sehimden kaynaklanan ve rotorun tüm uzunluğuna yayılan bir dengesizlik içerir; bu dengesizlik, rotorun birim uzunluk başına kütlesi ile dönme ekseninden uzaklığının çarpımından oluşur. Sehim uzaysal olabilir.
- Rijit rotorun dengesizliği rotor devrine bağlı değildir.
- 𝑚𝑚:9’𝜔𝜔" 𝐷𝐷 2 = 𝑅𝑅, 𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷" −1 12 𝐿𝐿"` f𝑘𝑘𝑘𝑘∙𝑚𝑚"
- 𝑚𝑚" g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷" −1 12 𝐿𝐿"` [𝑘𝑘𝑘𝑘∙𝑚𝑚"].
- Esnek rotorun dengesizliği devre bağlıdır.
- Rijit bir rotorun dengesizliği, dengesizliğin ana vektörü ve ana momenti olarak adlandırılan büyüklüklerle ya da rotorun boyunca birbirinden ötelenmiş, farklı uzunluklara sahip ve farklı yönlerde etki eden iki dengesizlik vektörüyle, yani atalet kuvvetiyle ifade edilebilir.
- Statik dengesizlik genellikle veya cinsinden ölçülür. Bu, bir noktada toplanmış ve dönme ekseninden r uzaklığında yer alan fazla kütlenin çarpımının sonucudur.
- 𝑚𝑚!,
- Moment dengesizliği genellikle veya cinsinden ölçülür; çünkü rotorun uzunluğu boyunca dağılmış statik dengesizlik çiftleri tarafından oluşur.
- / > 0,866,
- Uzunluk/çap oranının olduğu durumda moment, etki yönünü doğrultucu momentten moment dengesizliğini büyüten yöne çevirir. Dr. Mirosław Malec, Mühendis. Przedsiębiorstwo Cimat Sp. z o.o. eski Başkanı
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚"]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚"],



