Het begrip onbalans geldt zowel voor stijve als voor flexibele rotoren. Bij een stijve rotor is de initiële onbalans constant over het hele toerentalbereik. Bij een flexibele rotor is ze variabel en afhankelijk van het toerental.
Bij een stijve rotor bestaat de onbalans uit de volgende componenten:
a) uncompensated and redundant single or continuously extended, along the length, elements of the rotor material that have mass and are seated at a certain radius relative to the rotation (or vice versa: uncompensated cavities in the rotor material lying away from the axis of rotation);
b) paren van niet-gecompenseerde elementen van het rotormateriaal, aangebracht op een bepaalde straal ten opzichte van de rotatieas, die een koppel opleveren in het vlak waarin de rotatieas ligt.
In de initiële onbalans kan, naast de componenten die bij stijve rotoren aanwezig zijn, ook een initiële doorbuiging voorkomen, waarvan de straal constant is over het hele toerentalbereik.
Bij een flexibele rotor bestaat de onbalans uit de volgende componenten:
a) beide eerder genoemde componenten,
b) als gevolg van doorbuiging, afhankelijk van het momentane toerental en dus van de afstand van de afzonderlijke lengte-eenheden van de rotor tot de rotatieas.
Onbalans als toestand en als fysische grootheid
Onbalans kan worden beschouwd als een toestand of als een fysische grootheid die is afgeleid van SI-eenheden. Onder een ongebalanceerde toestand wordt een belastingstype verstaan door krachten en momenten van een mechanisch systeem in draaiende beweging. De belasting wordt rechtstreeks veroorzaakt door een zodanige verdeling van de rotormassa rond de werkelijke rotatieas dat wisselende krachten op de steunen worden opgewekt (die voor de rotor de verbindingen vormen) en extra buiging van de rotoren optreedt. De belastingstoestand heeft bepaalde kenmerken en beïnvloedt het gedrag van dit systeem. Kenmerkend voor onbalans is de aanwezigheid van uitsluitend krachten, uitsluitend momenten of een mengvorm van beide fysische grootheden. Ook zorgt onbalans ervoor dat de rotor bepaalde dynamische parameters krijgt, zoals die verbonden met de eerste eigenvorm van de beweging van een stijve rotor of de doorbuiging van een flexibele rotor.
Wanneer we de onbalans vanuit het oogpunt van de kinetostatica analyseren, stellen we vast dat ze op twee manieren kan worden bepaald:
a) door middel van hoofdvectoren die zijn vastgelegd in het zwaartepunt van de rotor of in een ander gekozen punt, door de hoofdkrachtvector en de hoofdmomentvector uit de onbalans te bepalen;
b) of door middel van twee krachtvectoren, verschillend in waarde en richting, die in twee ver uit elkaar gelegen vlakken langs de rotatieas liggen.
De hoofdkrachtvector is een invariante van de onbalanstoestand, terwijl de waarde en de richting van het hoofdmoment afhangen van de keuze van het referentiepunt. De waarden en richtingen van twee krachten in twee meetvlakken zijn afhankelijk van de positie van die vlakken.
Een evaluatie van de terminologie rond onbalans
Een evaluatie van de terminologie rond onbalans Onbalans als fysische grootheid is het product van massa en afstand tot de rotatieas. Hieronder volgt een overzicht van verschillende termen voor onbalans en de bijbehorende definities.
• Onbalansvector: een vector waarvan de lengte overeenkomt met de waarde van de onbalans en waarvan de werkingsrichting overeenstemt met de hoekpositie van de ongebalanceerde massa.
𝑁𝑁”#⃗= 𝑚𝑚∙𝑟𝑟⃗ [𝑔𝑔∙𝑚𝑚𝑚𝑚, 𝜑𝜑] • Onbalanswaarde: de onbalans uitgedrukt, zonder rekening te houden met de werkingshoek, als het product van de ongebalanceerde massa en de afstand van haar massamiddelpunt tot de werkelijke rotatieas.
𝑁𝑁” = 𝑚𝑚∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] 𝑚𝑚! [𝑔𝑔] • Onbalansmassa: de massa, aangeduid met , die in gedachten op een bepaalde straal (conventionele massa) op de rotor is vastgezet, zodat de waarde ervan, vermenigvuldigd met het kwadraat van de rotatiefrequentie en met de straal, de waarde van de kracht door de onbalans oplevert.
• Hoofdvector van de onbalans: gevormd door alle eenheidskrachten door onbalans over de volledige lengte van de rotor meetkundig op te tellen. De vector is gelijk aan het product van de massa van de rotor en de excentriciteit van zijn zwaartepunt. Hij staat loodrecht op de rotoras en gaat door het zwaartepunt of door een ander gekozen punt op de rotatieas.
• Onbalansmoment: het vectorproduct van de onbalans en de arm van zijn werking . De vector staat loodrecht op het vlak dat wordt bepaald door de rotoras en de onbalansvector. De modulus van de onbalansvector is gelijk aan het product van de onbalanswaarde en de afstand van de onbalansvector tot het vlak loodrecht op de as ten opzichte waarvan het moment wordt berekend.
[𝑔𝑔𝑚𝑚𝑚𝑚”] • Hoofdmoment van de onbalans: de geometrische som van alle onbalansmomenten, berekend ten opzichte van het zwaartepunt van de rotor of een ander gekozen punt. De vector staat tegelijk loodrecht op de centrale hoofdtraagheidsas van de rotor.
• Statische onbalans: een onbalanstoestand waarbij de werkelijke rotatieas en de centrale hoofdtraagheidsas van de rotor evenwijdig zijn. Het massamiddelpunt (zwaartepunt) van de rotor ligt excentrisch ten opzichte van de werkelijke rotatieas. Bij statische onbalans is de momenthoofdvector nul en heeft de krachthoofdvector een eindige waarde.
• Momentonbalans: een ongebalanceerde toestand waarbij de werkelijke rotatieas en de centrale hoofdtraagheidsas elkaar onder een bepaalde hoek snijden in het massamiddelpunt van de rotor. Bij zulke onbalans is de krachthoofdvector nul en heeft het hoofdmoment een eindige waarde. Het massamiddelpunt ligt op de werkelijke rotatieas.
• Quasi-statische onbalans: een onbalanstoestand waarbij de hoofd- en centrale traagheidsas de werkelijke rotatieas snijdt voorbij het massamiddelpunt. Bovendien blijft de voorwaarde voldaan dat de loodrechtheid van de hoofdmomentvector op het vlak dat door de twee genoemde assen wordt bepaald.
• Dynamische onbalans van een stijve rotor: gewoonlijk aangeduid als een onbalanstoestand die zowel kracht- als momentcomponenten bevat. Daarbij staan de werkelijke rotatieas en de centrale hoofdtraagheidsas scheef ten opzichte van elkaar. Wordt de onbalans voorgesteld door een hoofdvector en een hoofdmoment, aangrijpend in het zwaartepunt van de rotor, dan staan de twee vectoren onder een bepaalde hoek ten opzichte van elkaar. Wordt de onbalans voorgesteld in de vorm van twee krachtvectoren in twee correctievlakken die langs de lengte van de rotor uit elkaar liggen, dan hebben deze vectoren verschillende lengtes en werken ze onder verschillende hoeken.
• Initiële onbalans van een stijve rotor: de toestand van onbalans die op de rotor aanwezig is vóór het balanceren. Dit kan zowel kracht- als momentcomponenten van de onbalans omvatten.
• Toelaatbare restonbalans: onbalans die na een balanceerproces op een rotor aanwezig blijft en die voldoet aan de ontwerpvoorwaarden van de rotor.
Componenten van de onbalans als excitatie van de rotor
De componenten van onbalans veroorzaken krachten die de rotor opwekken. Een stijve rotor toont niet waar, langs zijn lengte, en onder welke hoek krachten worden opgewekt. Hieruit kan worden afgeleid dat het waargenomen gedrag van de rotor tijdens de rotatie het gevolg is van de werking van de som van alle krachtcomponenten door onbalans. Dat komt doordat de rotor stijf is en op de volledige belasting reageert met een lineaire beweging van het zwaartepunt en een rotatie rond dit punt. Voor het balanceren moet een passend model van de ongebalanceerde rotor worden opgesteld. Het model moet verenigbaar zijn met de balanceermethode.
Als we tijdens het balanceren de bovenstaande componenten van onbalans willen elimineren of minimaliseren, moeten twee correctievlakken worden gekozen. Ze moeten zo ver mogelijk uit elkaar liggen langs de lengte van de rotor. Met twee vlakken kan niet alleen de kracht, maar ook het krachtmoment worden gewijzigd.
Toerentalafhankelijkheid van de onbalans van een stijve rotor
De onbalans van een stijve rotor verandert niet wanneer het toerental verandert. Na een wijziging van de steunpunten kan ze wel veranderen als de rotor een constante doorbuiging vertoont of als de rotoras radiale slag heeft tussen haar delen. Dat kan zich voordoen als de rotor bijvoorbeeld niet in één opspanning is bewerkt.
Bij het balanceren van stijve rotoren is het niet relevant dat we de verdeling van de onbalans langs de rotatieas niet kennen. De balanceermachine berekent bij het meten van de onbalans van een stijve rotor twee “resultanten”, waarvan de waarden en richtingen zowel afhangen van alle niet-geïdentificeerde krachten die in verschillende vlakken loodrecht op de rotoras werken, als van de positie van de correctievlakken die voor meting en correctie langs deze as zijn gekozen. De berekende onbalanswaarden veranderen niet in waarde of richting bij toerentalwijzigingen, hoewel de aanwijzingen van de balanceermachine doorgaans wel variëren. De constantheid van de rekenresultaten wordt gewaarborgd door kalibratiecoëfficiënten te hanteren die passen bij het gekozen toerental en bij de gekozen posities van de correctievlakken.
De berekende onbalanswaarden veranderen niet in waarde en richting bij wijzigingen van het toerental, hoewel de aanwijzingen van de balanceermachine doorgaans wel variëren. De constantheid van de rekenresultaten wordt gewaarborgd door kalibratiecoëfficiënten te hanteren die passen bij het gekozen toerental en bij de gekozen posities van de correctievlakken. Bij het bepalen van deze coëfficiënten zijn de dynamische eigenschappen van de rotor van belang, dat wil zeggen de grootte van zijn massa en de ideaal gecompenseerde verdeling ervan over zijn lengte. Hieraan kan alleen worden toegevoegd dat de excitatie bij verschillende toerentallen verschilt, aangezien de som van de deelbewegingen volgens de eerste en tweede trillingsvorm in superkritische balanceermachines anders is. Daar bestaan de trillingssystemen van de steunen uit een onbekende hoeveelheid massa die de rotor omspant, steunelementen en zelfs delen van het machinebed. Deze kunnen vervangende massa’s worden genoemd.
Deze massa’s worden niet geïdentificeerd en laten zich niet gemakkelijk bepalen.
Bij subkritische balanceermachines veranderen de aanwijzingen ook, ongeacht de constantheid van de onbalans, wanneer het meettoerental en de posities van de metingsvlakken worden gewijzigd. De wijziging van de positie van de correctievlakken wordt automatisch door de machine verwerkt, doordat gegevens over de nieuwe posities van deze vlakken langs de lengte van de rotor via het toetsenbord van de meeteenheid worden ingevoerd. De kalibratiecoëfficiënten worden hier anders opgebouwd. Ze zijn in feite niet afhankelijk van de dynamische eigenschappen van de rotor. Ze zijn uitsluitend recht evenredig met het toerental (ze zijn dus eenvoudig te berekenen). Voor de berekening van de onbalans worden de geometrische afhankelijkheden van de rotor en de ligging van zijn steunen gebruikt, conform de principes van de kinetostatica.
Het balanceren van een flexibele rotor
Een flexibele rotor die bij een bepaald toerental is gebalanceerd, is bij een ander toerental niet gebalanceerd. De vraag rijst of een flexibele rotor tot nul kan worden gebalanceerd. Het antwoord is dat balanceren tot nul niet mogelijk is, maar dat het wel mogelijk is om de invloed van onbalans op doorbuigingen praktisch te minimaliseren, zodat er bij de gebruikte toerentallen geen grotere doorbuigingen optreden dan de doorbuigingen die als aanvaardbaar zijn vastgesteld. In de praktijk is het doorslaggevend om de eerste twee (in bijzondere gevallen drie) vormen van doorbuiging te minimaliseren. Naarmate het toerental toeneemt, komt de invloed op de doorbuiging van de componenten van onbalans (waaronder statische, momentane en gemengde onbalans) naar voren. Elk van deze componenten wekt bij een specifiek toerental resonantie op.
Verdeling over twee correctievlakken
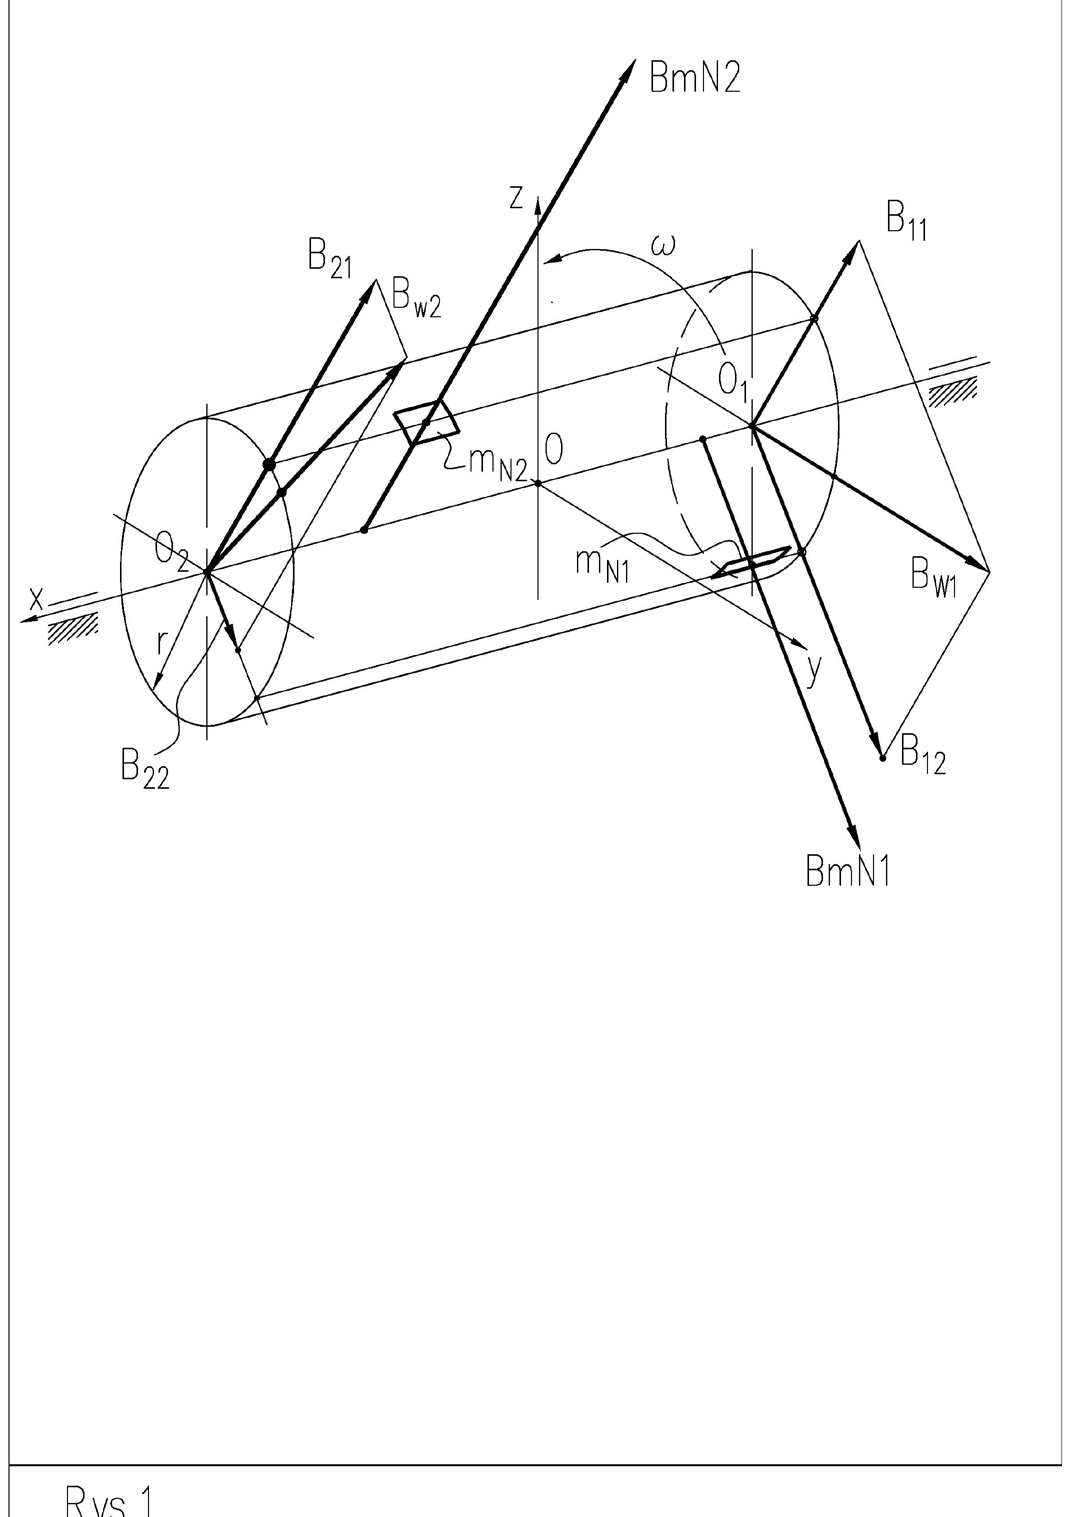
Figuur 1 toont overtollige gewichten met massa’s en die op willekeurige plaatsen op de rotor voorkomen. Ze zorgen ervoor dat de rotor wordt belast met traagheidskrachten en . Er kunnen willekeurig veel van dergelijke gewichten zijn die traagheidskrachten door onbalans opwekken. Dit aantal, of de plaatsen van de gewichten, zijn bij de identificatie niet bekend.
Bij een stijve rotor wordt elke traagheidskracht vervangen door twee krachten die in beide correctievlakken optreden. In de figuur zijn dat bijvoorbeeld en , die betrekking hebben op de belasting . Andere krachten worden op dezelfde manier vervangen.
De ontbinding van de kracht in twee componenten volgt de principes van de kinetostatica (dit kan door een stelsel van twee statica-vergelijkingen op te lossen: de som van de krachten in de richting van hun werking en de som van de momenten ten opzichte van bijvoorbeeld een van de correctievlakken). Ga ervan uit dat er in beide correctievlakken evenveel krachtcomponenten zijn als er overtollige massa’s op de rotor zitten. In elk vlak afzonderlijk worden de krachtcomponenten opgeteld tot de resulterende krachten. Tijdens het balanceren volstaat het om per zijde van de rotor één gewicht toe te voegen (in de vorm van correctiegewichten) als tegengewicht dat tegengestelde traagheidskrachten geeft ten opzichte van de resulterende krachten. Als de som van de resulterende en corrigerende krachten dicht bij nul ligt, is de rotor gebalanceerd. In de praktijk resteert 𝑚𝑚!
𝐵𝐵$!# 𝐵𝐵$!”
𝐵𝐵## 𝐵𝐵”# 𝑚𝑚!# onbalans blijft over. Opdat het balanceren als effectief kan worden beschouwd, moet de restonbalans kleiner zijn dan de toelaatbare waarde.
Dit is de belangrijkste manier om het krachtige effect van onbalans op de rotor weer te geven.
Hoofdvector en hoofdmoment
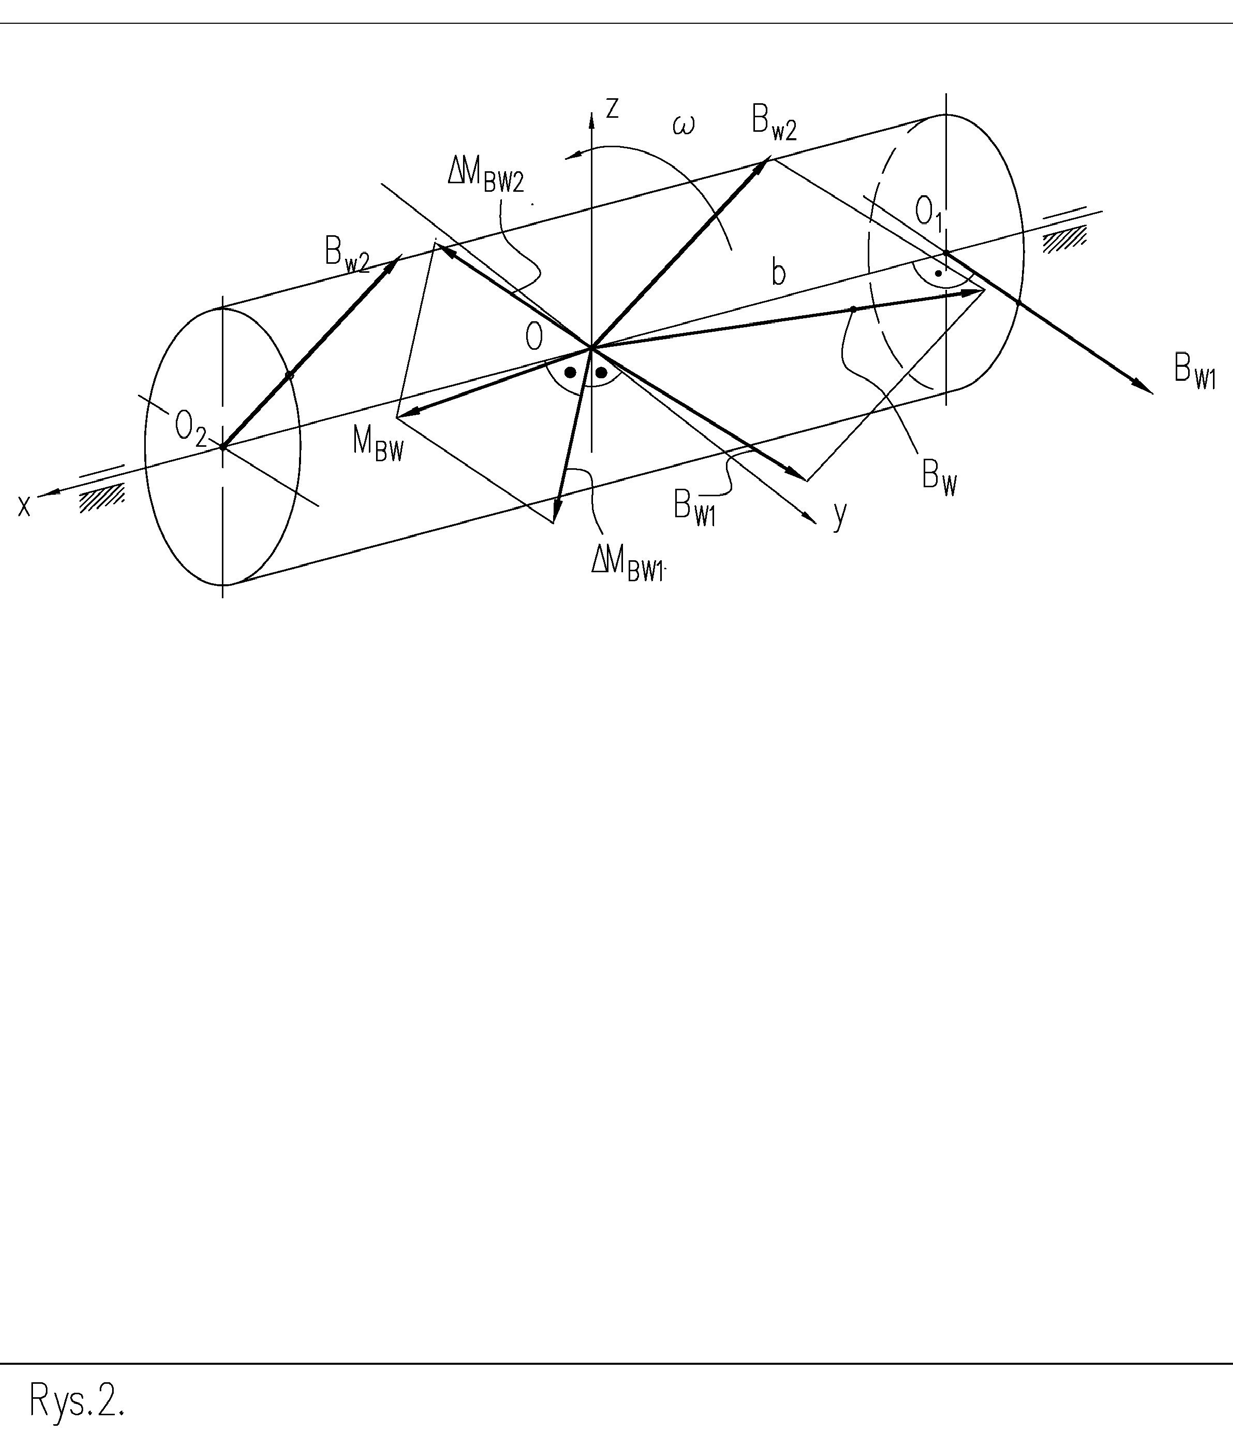
Figuur 2 toont dezelfde onbalans, maar dan in de vorm van de zogenaamde hoofdvector en het hoofdmoment van de onbalans. In dit geval zijn de uitkomsten vectoren van resulterende krachten, bepaald in beide correctievlakken en .
𝐵𝐵%# 𝐵𝐵%”
Nadat de twee vectoren evenwijdig naar een gemeenschappelijk punt zijn verplaatst, bijvoorbeeld het zwaartepunt, wordt daaruit de resultante verkregen. De richting en de lengte van de resultante zijn niet afhankelijk van de positie van het punt langs de lengte van de rotor. De resulterende kracht door onbalans is dus een invariante belasting.
𝐵𝐵% De verschuiving moet zo worden uitgevoerd dat de belasting van de rotor voor en na de verschuiving dezelfde is. Om het effect van de verschoven kracht op de rotor te compenseren, moet de rotor worden belast met een extra krachtmoment. Omdat de kracht de rotor probeert te laten draaien om de as die door punt 0 gaat, moet het moment de rotor op dezelfde manier proberen te laten draaien. De waarde wordt afgeleid uit het vectorproduct . . De richting van de momentvector staat loodrecht op het vlak waarin de twee vectoren liggen en heeft een draaizin volgens de rechterschroefregel.
𝐵𝐵%# 𝑀𝑀##⃗(𝐵𝐵%#) = 𝐵𝐵#⃗%# × 𝑏𝑏#⃗ Het hoofdmoment heeft hier twee componenten, afgeleid van de verschuiving van twee krachten. Wanneer u een ander punt op de geometrische as kiest, veranderen de momentcomponenten. Het hoofdmoment van de onbalans is geen invariante van de belasting.
Onbalans als statisch moment van de correctiemassa
Onbalans als fysische grootheid is het statische moment van de correctiebelasting. Met andere woorden: het is het product van de overtollige massa en de afstand van het zwaartepunt van die massa tot de werkelijke rotatieas. Zowel voor als na het balanceren kennen we de plaatsen van de afwijkingen in rondheid niet. Er wordt aangenomen dat elke afwijking in rondheid de vorm heeft van een overtollige massa , die op de rand van de schijf of op de diameter van de rotoras zit.
𝑚𝑚!
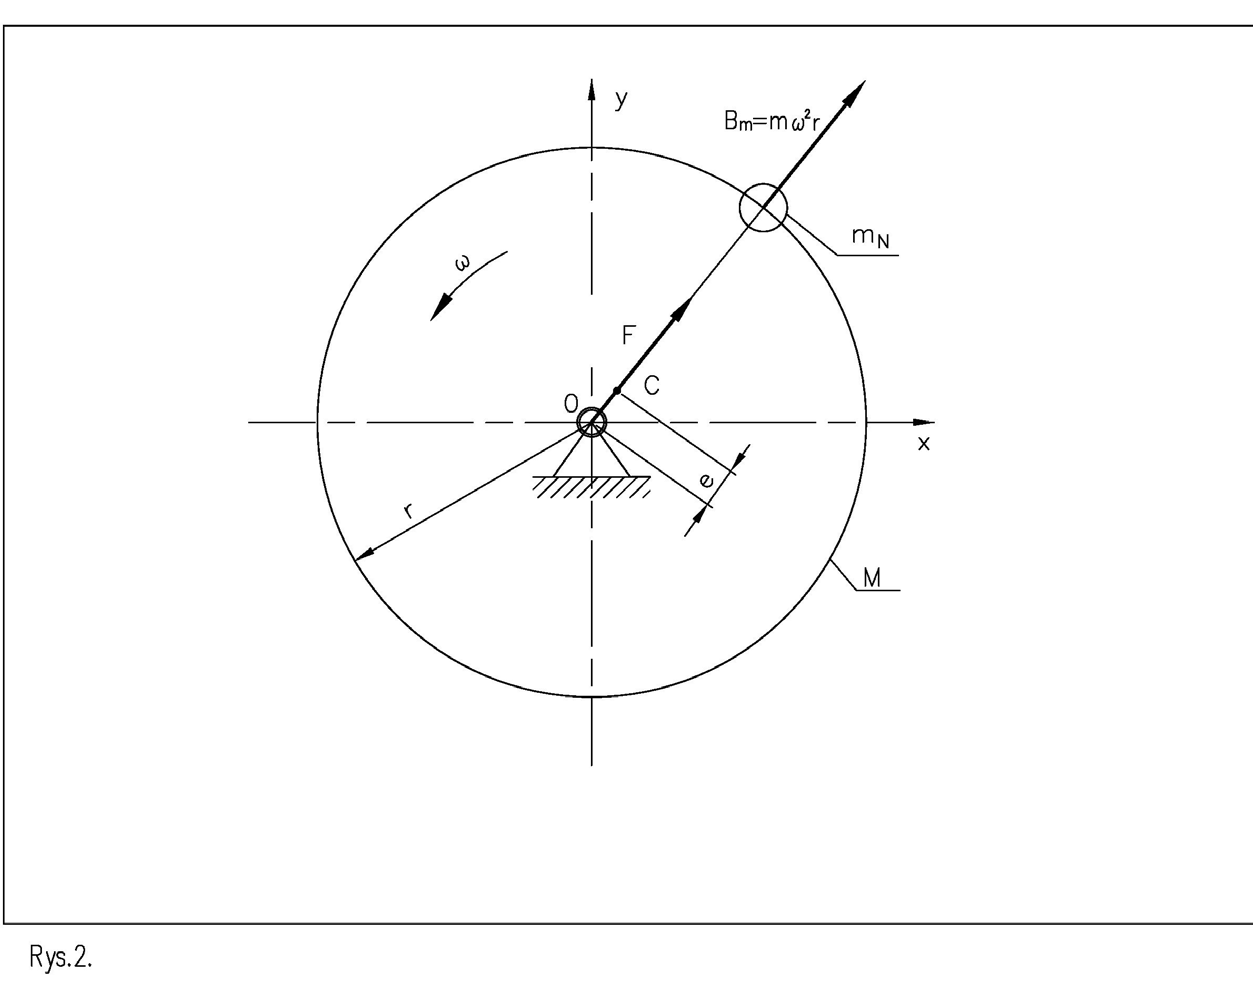
𝑚𝑚!
𝑁𝑁” = 𝑚𝑚! ∙𝑟𝑟 [𝑔𝑔𝑔𝑔𝑔𝑔] De statische onbalans van de schijf bedraagt:
.
De verplaatsing van het zwaartepunt 𝑒𝑒= ()$! ≅ $!∙’ $!∙’ is:
( [m] Dit wordt berekend uit het evenwicht van de statische momenten van de overtollige massa, aangebracht op de straal van de rotor (r), en de totale massa op de excentriciteit (e).
Traagheidsassen en traagheidsellipsoïde
Voor de analyse en berekening van de beweging van een rotor met massa werden de begrippen traagheidsassen, massatraagheidsmomenten en de traagheidsellipsoïde ingevoerd. De traagheidsellipsoïde wordt opgebouwd met drie assen die loodrecht op elkaar staan. De zogeheten massatraagheidsmomenten, die de massaverdeling van de rotor beschrijven, worden in elke richting berekend. Uit alle standen die in een willekeurige richting werken, onderscheiden we traagheidsassen die in specifieke richtingen werken. Dit zijn de assen die tegelijk hoofd- en centrale assen zijn, en de assen die uitsluitend hoofdassen zijn.
De hoofdassen hebben ten opzichte van de rotor een zodanige richting dat de massatraagheidsmomenten extreme waarden aannemen. Als ze bovendien door het zwaartepunt gaan, worden ze hoofd- en centrale assen genoemd. De som van de hoofd- en centrale waarden is altijd de kleinste (door de optelling van momenten die volgt uit de stelling van Steiner). Het aannemen van de extreme waarden van de traagheidsmomenten betekent dat het ene moment de grootste waarde heeft (die altijd volgens de aangenomen procedure wordt berekend), een ander de kleinst mogelijke waarde die te berekenen is, en het derde een tussenwaarde. Wanneer de werkelijke rotatieas van de rotor samenvalt met een van de centrale hoofdtraagheidsassen, wordt de rotor niet belast met ongecompenseerde traagheidskrachten.
Er is geen onbalans aanwezig. We merken op dat in de hoofdrichtingen (centraal gelegen ten opzichte van de massa van de rotor) elke massa aan één kant van de rotatieas exact haar tegenhanger heeft aan de andere kant van de rotatieas.
Als de rotatieas en de centrale hoofdas niet evenwijdig zijn, maar elkaar in het massamiddelpunt snijden, ontstaat momentonbalans. Snijden ze elkaar in een ander punt of staan ze scheef ten opzichte van elkaar, dan ontstaat zowel krachtonbalans als momentonbalans. Wanneer ze evenwijdig zijn, ontstaat alleen krachtonbalans.
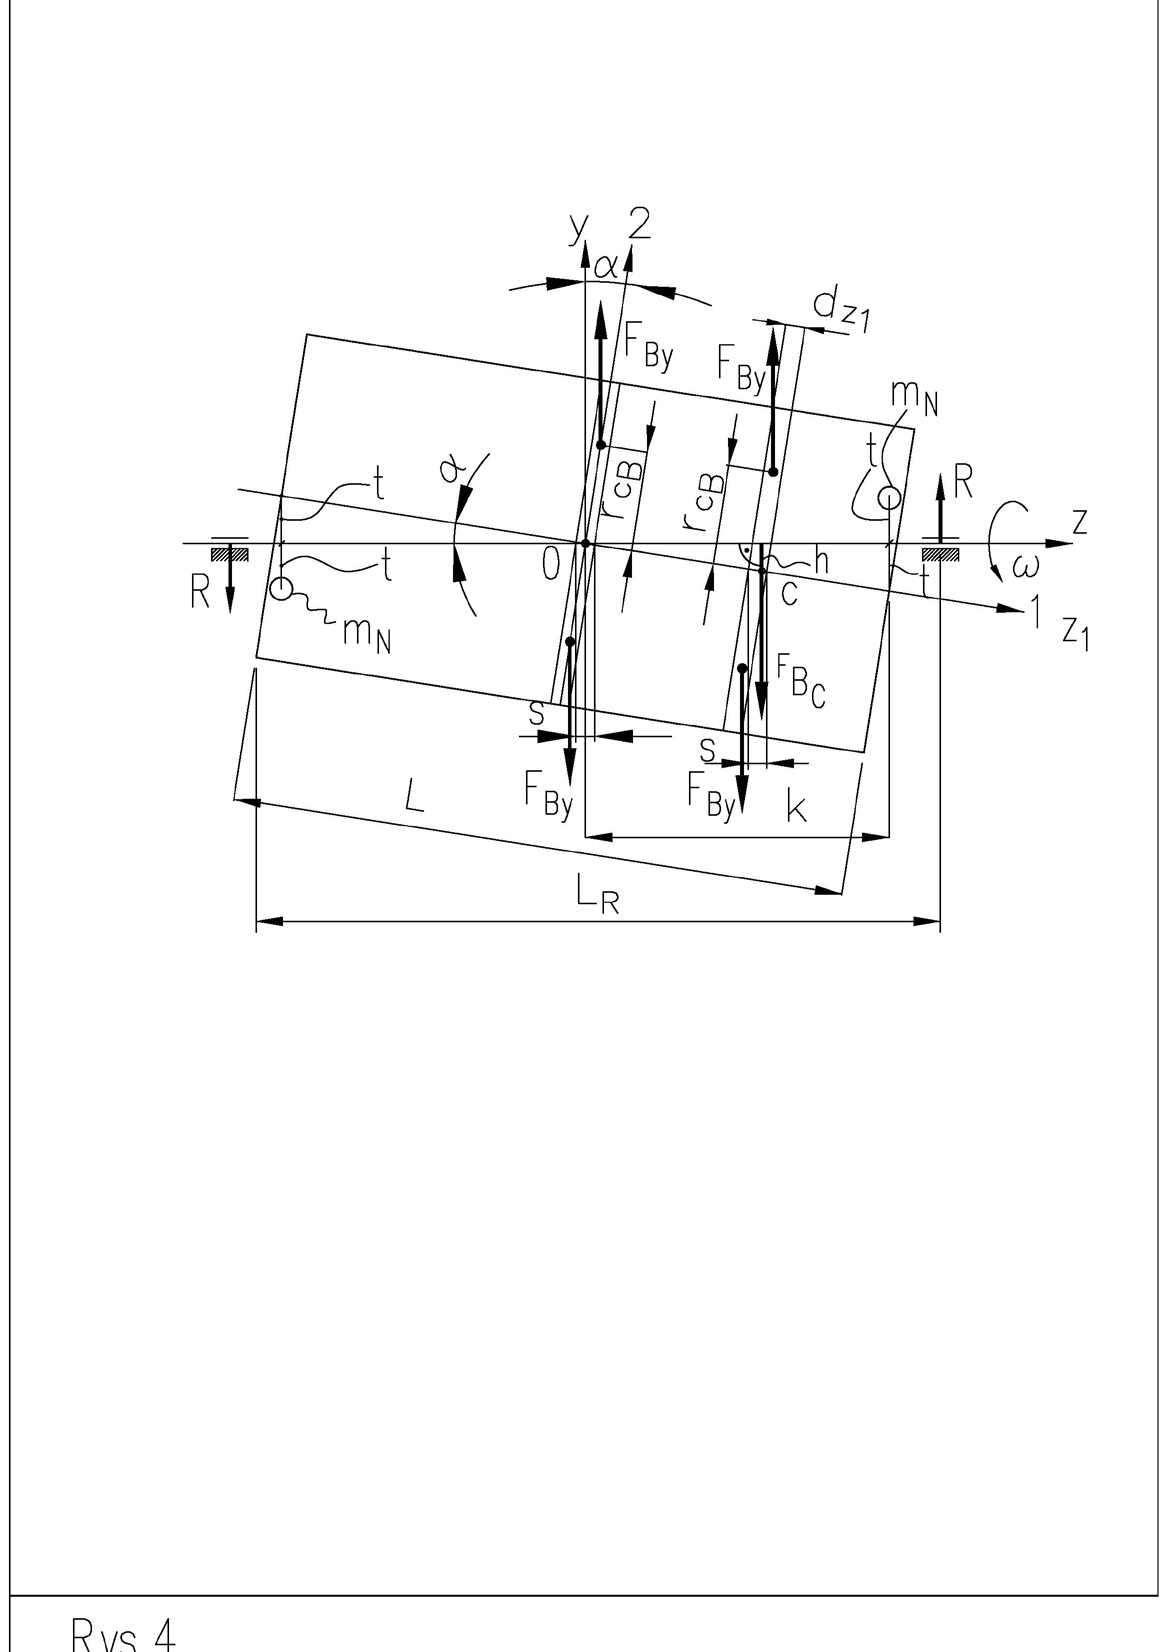
De hoofd- en centrale traagheidsassen in figuur 4 zijn benoemd als 1 en 2. Ze snijden elkaar in het zwaartepunt c, zodat er een moment is ten gevolge van niet-gecompenseerde traagheidskrachten.
Twee gevallen van hoekmontagefout
We beschouwen twee gevallen:
a) een roterende dunne schijf die met een hoekfout op een as is bevestigd en waarvan de dikte buiten beschouwing wordt gelaten
b) draaiende rotor met lengte L, opgesteld in lagers zodat de hoofd- en centrale traagheidsas de rotatieas snijdt in het punt van zijn massamiddelpunt. Als we veronderstellen dat de schijf massa m en diameter D heeft en is bevestigd aan een massaloze as met axiale slag W, bestaat de belasting uit een paar traagheidskrachten.
# where:
$ En heeft een richtend effect op de afscherming.
Dit is de resulterende kracht van de ene helft van de schijf. Ze vervangt alle traagheidskrachten die op de ene helft van de schijf aanwezig zijn. Omdat de amplitudes van de krachten recht evenredig zijn met de afstand tot de rotatieas, ligt de plaats van de resultante van de ene schijfhelft niet in het massamiddelpunt van die schijfhelft.
Bedenk trouwens dat het zwaartepunt van de ene helft van de schijf op een afstand van 0,2122D ligt van de diameter die de schijf in twee helften verdeelt.
F0% r1& = 0,2945D𝑀𝑚𝜔𝐷 De kracht grijpt aan op een afstand van:
.
Het richtmoment van de schijf bedraagt: .
Het moment veroorzaakt reactiekrachten in de lagersteunen van de as:
De kracht in het lager bedraagt dus:
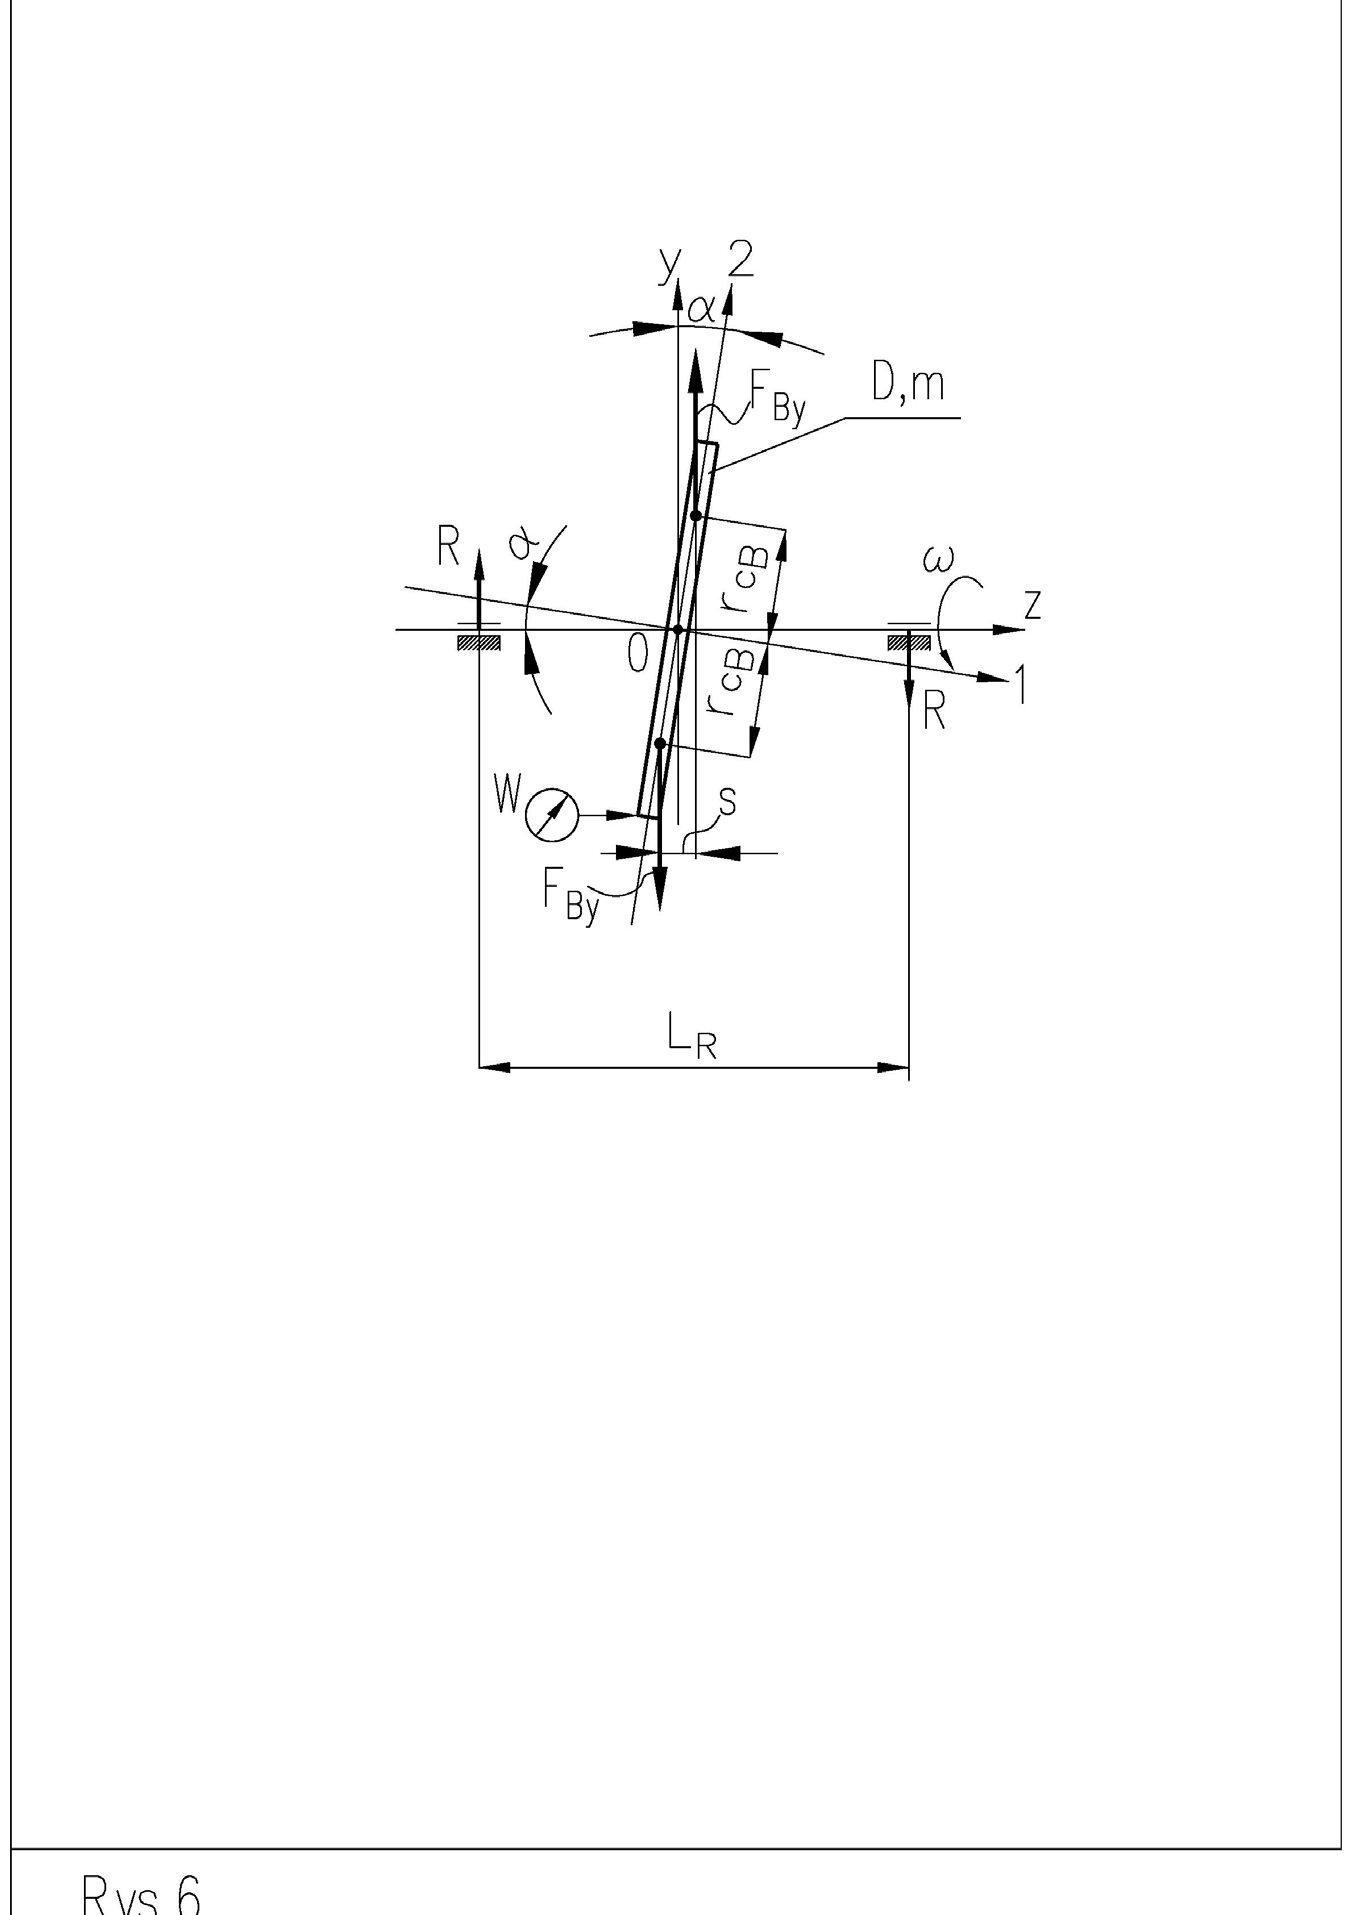
De rotor met lengte L is zo in lagers bevestigd dat zijn centrale hoofdtraagheidsas 1 de rotatieas in het massamiddelpunt c snijdt onder een hoek α. De montagefout kan ook worden gemeten als de radiale slag W aan beide zijden van de rotor. In dit geval hebben de slagwaarden gelijke grootte (en liggen de maxima onderling 180° hoekverschoven).
= /, 𝛼𝛼= 𝑎𝑎𝑎𝑎𝑎𝑎sin H /I .
.
𝑅𝑅= # De rotor wordt belast door een moment afkomstig van niet-gecompenseerde traagheidskrachten.
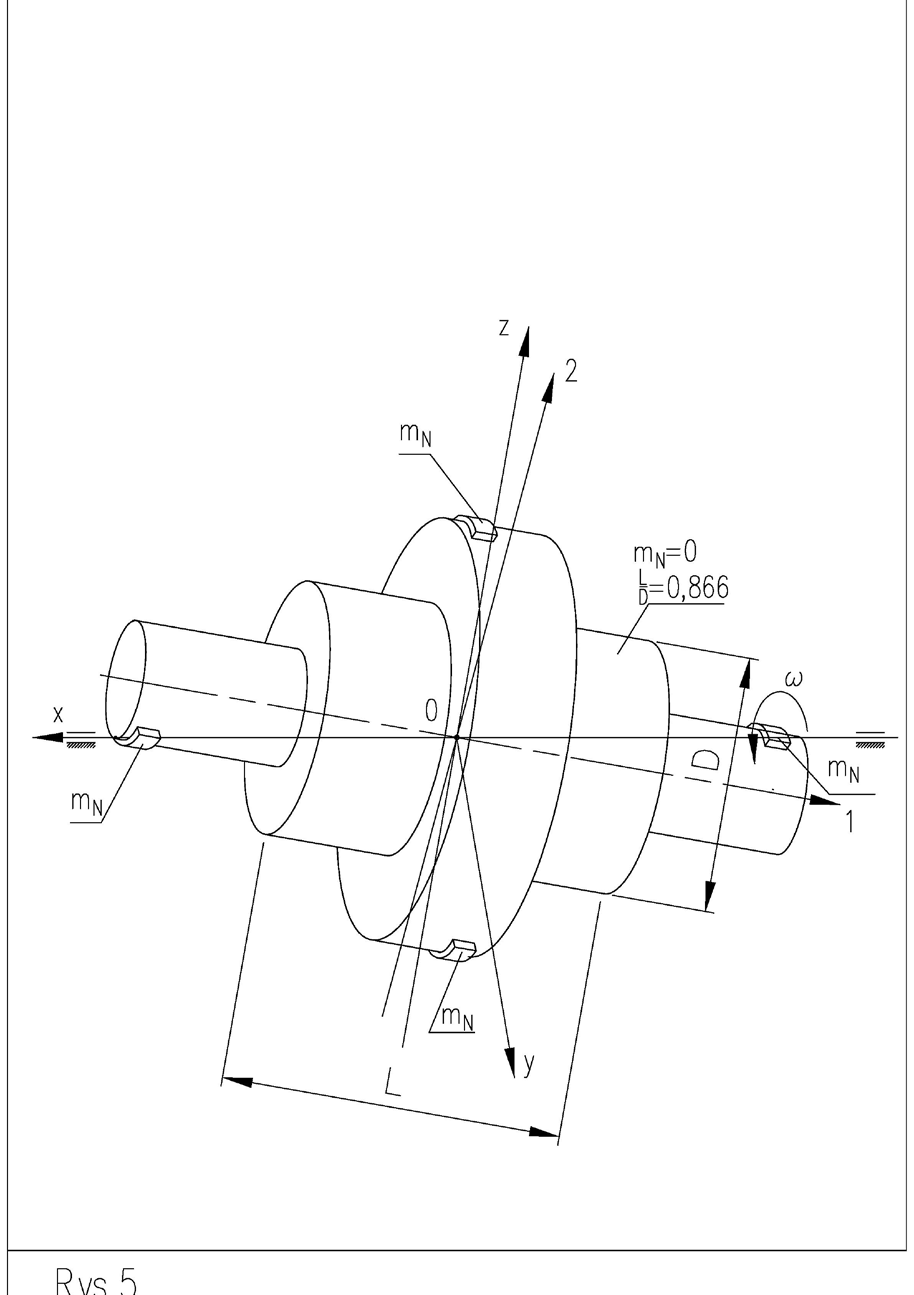
U kunt deze krachten berekenen door u bijvoorbeeld voor te stellen dat de rotor uit meerdere schijven bestaat, zoals in figuur 4. De belasting van de middelste schijf wordt beschreven in figuur 5. Elke afzonderlijke schijf wordt bovendien belast met een moment van de kracht die voortvloeit uit de excentrische ligging van het zwaartepunt, , ten opzichte van de rotatieas. Rekening houdend met beide componenten kan de waarde van het moment worden berekend uit de vergelijking die ontstaat door de hierboven beschreven belastingscomponenten op te tellen:
𝑀𝑀+ = 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼H Waarbij: m-massa [kg], D diameter van de rotor [m], L-lengte [m] ω-frequentie als gevolg van de rotatie van de rotor .
In de bovenstaande vergelijking merken we op dat voor een bepaalde waarde van D en L, ongeacht de waarde van de radiale slag aan de uiteinden van de as, het koppel van de hele rotor nul is.
Laten we de voorwaarde controleren waarbij er geen koppel optreedt:
𝐿𝐿= √3 We merken ook op dat bij een verhouding tussen rotorlengte en diameter het teken van de door het koppel veroorzaakte onbalans verandert.
𝐹𝐹*)
#3 𝐷𝐷” − #” 𝐿𝐿”I (4), # # 6X W# #3 𝐷𝐷” = #” 𝐿𝐿”, # # 2 𝐷𝐷= 0,866𝐷𝐷.
/ = √8 ” , This means that for we attach / > √8 correction weights on the “light” side and for on the “heavy” side at the ends of the rotor. This is shown in Figure 6.
𝑀𝑀+]𝑚𝑚!,#)”^ = 2𝑀𝑀+]𝑚𝑚!,#^ = 1 Door het totale koppel uit vergelijking (4) met het bovenstaande te vergelijken, kunnen hun massa’s worden bepaald zonder afhankelijk te zijn van de waarde van de hoek :
𝑚𝑚! = 5$ 𝑚𝑚H # / > √8 “
“
𝑚𝑚!
2 𝑚𝑚!𝜔𝜔”𝐿𝐿” sin 𝛼𝛼cos 𝛼𝛼 𝛼[𝑁𝑁𝑁𝑁].
φ#3 𝐷𝐷” − #” 𝐿𝐿”I𝑚𝐿 [𝑘𝑘𝑘𝑘].
“
# Thus, the expression shown is an invariant of the rotor, which has a certain slenderness, that is, the ratio of diameter to length. The value of the mass , calculated in this way, and seated at a distance (t) from the actual axis of rotation, does not depend on the angular error α of the foundation of the rotor when the load is fixed at a distance (t) from the actual axis of rotation (Figure 5). It indicates the phase of foundation of the load on the “light” or “heavy” side of the rotor.
𝑚𝑚!
Correctiegewichten en steunkrachten
Van praktisch belang zijn vergelijkingen van het moment van de traagheidskracht, veroorzaakt door de fundering van het correctiegewicht aan de uiteinden van de rotor, op zijn diameter, met het moment dat in vergelijking (4) is bepaald:
𝑚𝑚!𝜔𝜔” 𝐷𝐷 2 𝐿𝐿= 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` (5), waarbij de linkerzijde van de vergelijking de traagheidskracht van is, berekend uit de definitie van .
De massa van één enkel correctiegewicht bedraagt dus:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷sin 𝛼𝛼cos 𝛼𝛼_ 1 Als de afstand tussen de gewichten L is en de gewichten op de straal D/2 zijn aangebracht, is de momentonbalans per definitie:
𝑁𝑁”(9$ = 𝑚𝑚!
𝑚𝑚!
𝑚𝑚!
16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘].
𝐷𝐷 2 𝐿𝐿 [𝑘𝑘𝑘𝑘∙𝑚𝑚”].
Omdat de hoek α kleine waarden aanneemt, kan met voldoende nauwkeurigheid het volgende worden aangenomen:
sin 𝛼𝛼= 𝛼𝛼 [𝑟𝑟𝑟𝑟𝑟𝑟], cos 𝛼𝛼= 1 De relatie wordt vereenvoudigd tot:
𝑚𝑚! = 2𝑚𝑚 𝐷𝐷𝐷𝐷𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘], 𝛼𝛼→ [𝑟𝑟𝑟𝑟𝑟𝑟], 𝐷𝐷, 𝐿𝐿→[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
waarbij:
Het is ook praktisch om de waarde te bepalen van de kracht die in beide steunen van de rotor optreedt. Daarvoor gebruiken we het evenwicht van de krachtmomenten, afgeleid uit de steunreacties en bepaald in vergelijking (4):
𝑅𝑅𝐿𝐿4 = 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”`.
De kracht in de steun bedraagt dus:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔” sin 𝛼𝛼cos 𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` c𝑘𝑘𝑘𝑘∙𝑚𝑚 𝑠𝑠” e →[𝑁𝑁] 𝐿𝐿4 of na vereenvoudiging:
𝑅𝑅= 1 𝑚𝑚𝜔𝜔”𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”`, 𝐿𝐿4 𝛼𝛼→[𝑟𝑟𝑟𝑟𝑟𝑟], , 𝐷𝐷, 𝐿𝐿4 →[𝑚𝑚], 𝑚𝑚→[𝑘𝑘𝑘𝑘].
Waarbij:
De krachten in beide steunen, veroorzaakt door het koppel dat op de rotor wordt opgewekt, hebben dezelfde waarden, ongeacht de positie van de rotor tussen de steunen.
Met de bepaalde waarden van de krachten kunnen de massa’s van de correctiegewichten worden bepaald. Die zijn over de breedte van de steunen aangebracht en moeten met de rotor meedraaien op de straal / “:
𝑚𝑚:9′ = 2𝑅𝑅 𝜔𝜔”𝐷𝐷= 2 𝐿𝐿4, Als de afstand tussen de gewichten bedraagt, is de momentonbalans:
𝑁𝑁”;<= = 𝑚𝑚:9′
Samenvatting
- Onbalans kan worden beschouwd als een toestand van externe belasting, namelijk een excitatie op de rotor tijdens de rotatie. Deze excitatie heeft componenten: statisch, in de vorm van middelpuntvliedende krachten, en dynamisch, in de vorm van koppel, dat werkt in het vlak dat de rotatieas bevat.
- De onbalans van een stijve rotor kan beide bovenstaande componenten van onbalans omvatten. De onbalans van een flexibele rotor bevat daarnaast een onbalans die over de volledige lengte van de rotor is uitgespreid, voortvloeit uit doorbuiging en is opgebouwd uit het product van de massa per lengte-eenheid van de rotor en zijn afstand tot de rotatieas. De doorbuiging kan ruimtelijk zijn.
- De onbalans van een stijve rotor is niet afhankelijk van het toerental van de rotor.
- 𝑚𝑚:9’𝜔𝜔” 𝐷𝐷 2 = 𝑅𝑅, 𝑚𝑚𝛼𝛼_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` f𝑘𝑘𝑘𝑘∙𝑚𝑚”
- 𝑚𝑚” g →[𝑘𝑘𝑘𝑘].
- 𝐷𝐷𝐷𝐷4 𝐷𝐷 2 𝐿𝐿4 = 𝑚𝑚𝑚𝑚_ 1 16 𝐷𝐷” −1 12 𝐿𝐿”` [𝑘𝑘𝑘𝑘∙𝑚𝑚”].
- De onbalans van een flexibele rotor is afhankelijk van het toerental.
- De onbalans van een stijve rotor kan worden voorgesteld door de zogenoemde hoofdvector en het hoofdmoment van de onbalans, of door twee onbalansvectoren, ofwel traagheidskrachten, die langs de lengte van de rotor ten opzichte van elkaar verschoven zijn, een verschillende grootte hebben en in verschillende richtingen werken.
- Statische onbalans wordt meestal gemeten in of Ze is het resultaat van het vermenigvuldigen van de overtollige massa, geconcentreerd in een punt, met de afstand r tot de rotatieas.
- 𝑚𝑚!,
- Momentonbalans wordt gewoonlijk gemeten in of als gevolg van paren statische onbalansen die over de lengte van de rotor verspreid liggen.
- / > 0,866,
- Bij een verhouding tussen lengte en diameter van verandert het moment van werkingsrichting: het gaat van rechtzettend naar het vergroten van de momentonbalans. Dr. Mirosław Malec, Eng. Voormalig President van Przedsiębiorstwo Cimat Sp. z o.o.
- [𝑔𝑔𝑔𝑔𝑔𝑔] [𝑘𝑘𝑘𝑘𝑘𝑘].
- [𝑔𝑔𝑚𝑚𝑚𝑚”]𝑘𝑘𝑘𝑘𝑟 [𝑘𝑘𝑘𝑘𝑚𝑚”],