
Les méthodes d’usinage s’améliorent constamment et, en retour, l’expérience des concepteurs et des fabricants s’enrichit. Puisque les méthodes d’assemblage des composants des ensembles tournants reposent sur l’expérience de ceux qui nous ont précédés, pourquoi le problème du balourd et de la réduction des vibrations du rotor n’a-t-il pas disparu ?
Entre autres raisons, parce que :
a) Les procédés et tolérances de la norme ISO 21940-11 pour les rotors à comportement rigide (PN 93/N-01359 Équilibrage des rotors rigides ; détermination du balourd résiduel admissible) définissent les valeurs de balourd résiduel admissible de rotors répondant à des usages différents
b) Parallèlement à l’intensification de la concurrence sur le marché des biens mécaniques, les exigences de qualité – y compris la valeur du balourd résiduel – des composants et de leurs sous-ensembles ne cessent de croître
c) La tendance générale à l’augmentation de la vitesse de rotation des rotors se poursuit, ce qui souligne l’importance de minimiser leur balourd
Dans cette étude, nous souhaitons montrer que la nécessité de l’équilibrage tient à une propriété particulière de la masse dont sont constitués les rotors. Nous souhaitons également montrer l’importance de ce que l’on appelle l’« axe de rotation réel ».
La force d’inertie et les forces centrifuges
En règle générale, lorsqu’on analyse un phénomène physique lié à la variation du mouvement d’un corps de masse quelconque, on peut dire que la masse (lorsqu’elle est soumise à une accélération) oppose une résistance marquée. Cette résistance s’appelle la force d’inertie.
Tout élément de masse qui compose un rotor est soumis à une accélération pendant la rotation dès lors qu’il est éloigné de l’axe réel de rotation. Si le mouvement de rotation s’effectue à vitesse constante, l’accélération présente une composante centripète. Cette accélération engendre des forces d’inertie centrifuges. Si elles ne sont pas compensées, les forces résultantes individuelles oscillent sur toute la longueur du rotor. Les forces d’inertie non compensées tournent avec le rotor, à l’image de la masse tournante non compensée. Comme les structures de support du rotor présentent une certaine rigidité, les conditions d’apparition de vibrations sont réunies à ces endroits. Lorsqu’une machine tournante n’est pas conçue pour accomplir son travail au moyen de vibrations, celles-ci constituent une perturbation et réduisent, entre autres, sa durée de vie. C’est pourquoi les techniciens ont associé les vibrations à une répartition de masse non compensée et ont défini le balourd. Ascential Technologies conçoit des machines destinées à mesurer et à réduire ce balourd.
L’axe central principal d’inertie
Au départ, il convient de se demander autour de quel axe la masse (c’est-à-dire un rotor de forme quelconque) tendrait à tourner si elle pouvait être mise en rotation dans l’espace par un couple pur et sans aucun appui (c’est-à-dire en mouvement dit libre) ?
La réponse est que le mouvement libre s’effectuerait autour de l’axe central principal d’inertie. Cet axe passe par le centre de masse du rotor et est orienté de sorte que les masses unitaires soient en équilibre pour tous les plans perpendiculaires à cet axe. Cela signifie que, dans cette direction, la répartition de la masse du rotor présente une symétrie circulaire sur toute sa longueur. En pratique, on s’approche d’une telle situation au terme d’un équilibrage efficace d’un rotor dit à basse ou à haute vitesse. Si le rotor est rigide, le problème se ramène à des résultantes. Autrement dit, pour obtenir la symétrie circulaire, un équilibrage à basse vitesse suffit, car il n’y a que deux plans dans lesquels appliquer des masses de correction pour contrecarrer le défaut de symétrie sur toute la longueur du rotor.
Une illustration : le projectile de canon
Le vol d’un projectile de canon illustre fidèlement cette situation. Ce vol peut se décomposer en deux phases : la première s’achève lorsque le projectile quitte le tube du canon, la seconde lorsqu’il heurte un obstacle. Durant la première phase, la surface intérieure du tube constitue une liaison pour le projectile et le contraint à s’aligner, en rotation, sur l’axe géométrique. Si sa masse est répartie de façon non coaxiale sur toute sa longueur, les liaisons empêchent le projectile de tourner autour de son axe central principal d’inertie. De ce fait, le projectile en rotation sollicite le tube par des forces centrifuges. Après avoir quitté le tube (et une fois ses propres vibrations amorties autour d’un axe perpendiculaire à sa trajectoire), le projectile poursuit son vol autour de son axe central principal d’inertie. Son cône avant décrit une hélice dans l’espace. L’inclinaison relative des deux axes (l’axe géométrique réel et l’axe principal central) peut être calculée.
Axe géométrique et axe de rotation réel
Dans un cylindre parfaitement droit et à symétrie circulaire, dont les tourillons se terminent par des plans perpendiculaires, les axes centraux principaux d’inertie coïncident avec l’axe géométrique. S’il reposait sur les paliers de l’équilibreuse, l’axe réel de rotation coïnciderait avec l’axe géométrique. Si, au cours de la fabrication du rotor, nous fraisions des rainures de clavette aux extrémités d’un tel arbre, puis que nous y montions des composants présentant des erreurs d’excentricité et d’angle, les axes des autres éléments de l’assemblage (par exemple l’axe central principal d’inertie de l’ensemble) ne coïncideraient plus avec son axe géométrique. Le mouvement de rotation libre de cet ensemble s’effectuerait autour de la résultante, qui est un autre axe central principal d’inertie. Celui-ci ne coïncide pas, en effet, avec l’axe d’un arbre droit à symétrie circulaire.
Lorsque la masse tourne sans support, il n’apparaît pas de balourd. Lorsque les paliers, qui constituent les liaisons de l’ensemble, sont montés sur l’arbre, le mouvement de rotation de la masse totale de l’ensemble est imposé par les paliers autour d’un autre axe de rotation, appelé axe réel.
Les conditions sont maintenant réunies pour définir et mesurer le balourd.
Le balourd dans les systèmes assemblés
On peut affirmer que les systèmes mécaniques qui coopèrent en mouvement rotatif sont généralement conçus de sorte que leurs axes de symétrie coïncident également après assemblage. En raison des erreurs de forme et d’assemblage, l’axe commun réel de rotation du système ne coïncide le plus souvent avec aucun axe d’un élément constitutif.
Par conséquent, le centre de gravité commun de tous les composants d’un système tournant ne se situe pas sur l’axe réel de rotation. Certains composants peuvent en outre être fixés de travers, c’est-à-dire avec une erreur angulaire. De ce fait, l’axe central principal d’inertie de l’ensemble du rotor est oblique par rapport à l’axe réel de rotation. Un tel désalignement des deux axes (l’axe central principal d’inertie et l’axe réel de rotation) est à l’origine de l’excitation du mouvement et des efforts supplémentaires qui apparaissent aux points d’appui du rotor. Cette excitation a ceci de particulier que l’amplitude des forces augmente avec la vitesse de rotation du rotor rigide, pour une direction constante par rapport au rotor.
Exemple détaillé : arbre de moteur et disque d’embrayage
Pour illustrer le fait que l’assemblage de composants correctement réalisés peut introduire un balourd, examinons l’exemple pratique suivant.
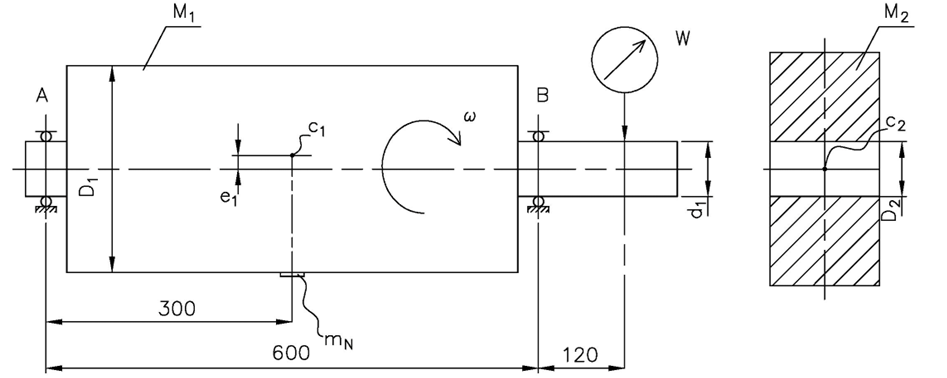
La figure 1 montre la liaison entre l’arbre d’un moteur électrique et un disque d’embrayage. L’extrémité de l’arbre du moteur présente un faux-rond radial W.
Le disque d’embrayage peut être fixé sur le rotor de façon quelconque, mais dans les limites de son jeu, et ce jeu peut être pris à n’importe quel angle aléatoire dans le plan perpendiculaire à l’axe de rotation. Selon les règles, nous retenons le cas le plus défavorable : le faux-rond de l’arbre et l’écart maximal d’exécution de l’alésage s’additionnent dans le même sens. Dans les plans où sont montés les paliers, le rotor tourne autour de l’axe réel de rotation 1. L’axe géométrique de l’extrémité de l’arbre du rotor est l’axe 3. L’axe central principal d’inertie du disque d’accouplement, avec son centre de gravité c2, est l’axe 2.
Données d’entrée :
d1 = 34 984 mm (diamètre de l’arbre du rotor), D2 = 35H7 mm (diamètre de l’alésage réalisé dans le disque d’embrayage), W = 24 μm (faux-rond radial mesuré sur l’arbre du rotor).
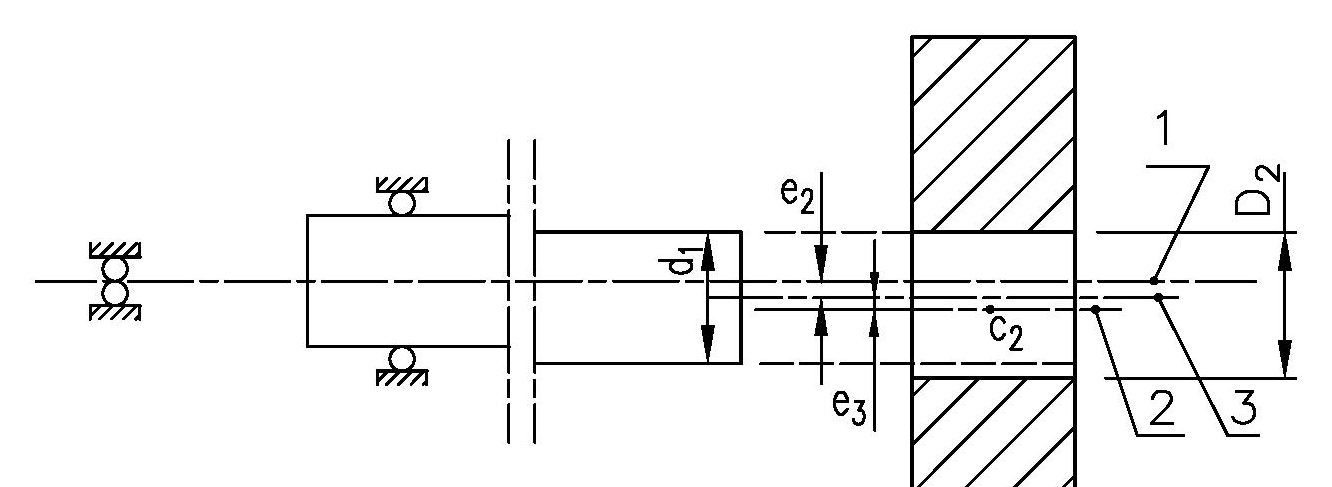
Un balourd peut déjà apparaître dans un tel assemblage. Lors des mesures, le rotor tourne dans ses paliers.
Résumé
- Des forces d’inertie centrifuges s’exercent sur chaque particule de masse d’un rotor rigide pendant sa rotation et augmentent avec la vitesse. Grâce à la symétrie circulaire du rotor, la force exercée d’un côté est compensée par une force agissant en sens opposé. Dans tout rotor, il est possible de déterminer un axe par rapport auquel toutes ces forces se compensent deux à deux. Il s’agit de l’axe central principal d’inertie. Si la rotation s’effectue autour de cet axe, aucune force de réaction n’est générée dans les appuis du rotor.
- En fixant, par exemple, des roulements sur l’arbre d’un ensemble tournant quelconque, nous établissons le mouvement de rotation du rotor autour de l’axe qui se formera selon la conception des paliers. Les paliers imposeront le mouvement de rotation dans l’espace indépendamment de la conception du rotor, le mouvement exact dépendant de celle des paliers. Il se formera ainsi ce que l’on appelle l’axe réel de rotation.
- Le palier constitue une liaison pour le rotor. Si l’axe réel de rotation ne coïncide pas avec les axes centraux principaux, un balourd apparaît. La valeur et la direction de ce balourd dépendent de la disposition mutuelle dans l’espace de l’axe réel de rotation et de l’axe central principal d’inertie.



