
Los métodos de mecanizado mejoran constantemente y, a su vez, la experiencia de diseñadores y fabricantes se amplía. Dado que los métodos de montaje de los componentes de los conjuntos giratorios se basan en la experiencia de quienes nos precedieron, ¿por qué no ha desaparecido el problema del desequilibrio y de la minimización de la vibración del rotor?
Entre otros motivos, porque:
a) Los procesos y tolerancias de la norma ISO 21940-11 para rotores de comportamiento rígido (PN 93/N-01359, equilibrado de rotores rígidos; determinación del desequilibrio residual admisible) definen los valores del desequilibrio residual admisible de rotores con distintas finalidades
b) Paralelamente al aumento de la competencia en el mercado de bienes de ámbito mecánico, aumentan los requisitos de calidad de los componentes y sus subcomponentes, incluido el valor del desequilibrio residual
Continúa la tendencia general hacia un aumento de la rotación a alta velocidad de los rotores, lo que pone de relieve la importancia de minimizar su desequilibrio
En este estudio queremos demostrar que la razón de la necesidad del equilibrado es una propiedad concreta de la masa con la que se fabrican los rotores. También queremos demostrar la importancia del denominado «eje real de rotación».
La fuerza de inercia y las fuerzas centrífugas
En general, al analizar cualquier fenómeno físico relacionado con la variación del movimiento de un cuerpo de cualquier masa, puede afirmarse que la masa (cuando se ve sometida a una aceleración) presenta una resistencia enérgica. Esta resistencia se denomina fuerza de inercia.
Cualquier elemento de masa que forma parte de un rotor se acelera durante la rotación si se encuentra alejado del eje real de giro. Si el movimiento de rotación tiene una velocidad constante, la aceleración tiene una componente de dirección centrípeta. Debido a esta aceleración se generan fuerzas de inercia centrífugas. Si no se compensan a lo largo del rotor, las fuerzas resultantes individuales oscilan. Las fuerzas de inercia no compensadas giran con el rotor siguiendo la masa giratoria no compensada. Dado que las estructuras de soporte del rotor tienen una determinada rigidez, en estos puntos se crean las condiciones para que aparezcan vibraciones. Si la máquina giratoria no está diseñada para realizar su trabajo mediante vibraciones, estas constituyen una perturbación y, entre otros efectos, reducen su vida útil. Por ello, los técnicos han asociado la vibración con una distribución de masa no compensada y han definido el desequilibrio. Ascential Technologies fabrica máquinas para medir y minimizar este desequilibrio.
El eje principal central de inercia
Para empezar, conviene plantearse en torno a qué eje querría girar la masa (es decir, un rotor de cualquier forma) si pudiera hacerse girar en el espacio mediante un par puro y sin apoyo (es decir, en el llamado movimiento libre).
La respuesta es que el movimiento libre se produciría alrededor del eje principal y central de inercia. Este eje pasa por el centro de masa del rotor y está orientado de modo que las masas unitarias se encuentren en equilibrio en todos los planos perpendiculares a él. Esto significa que, en esta dirección, la distribución de masa del rotor es de simetría circular a lo largo de toda su longitud. En la práctica, nos aproximamos a esta situación al final del equilibrado eficaz del denominado rotor de baja y alta velocidad. Si el rotor es rígido, el problema se simplifica a resultantes. Esto significa que, para lograr la simetría circular, basta con un equilibrado a baja velocidad, en el que solo hay dos planos en los que deben aplicarse masas de corrección para contrarrestar la falta de simetría a lo largo de toda la longitud del rotor.
Una ilustración: el proyectil de cañón
Esta situación queda correctamente ilustrada por el vuelo de un proyectil de cañón. El vuelo puede dividirse en dos etapas: la primera termina cuando el proyectil sale del ánima del cañón y la segunda, cuando golpea un obstáculo. En la primera etapa, la superficie interior del ánima actúa como una ligadura para el proyectil y lo obliga a alinearse en la rotación con el eje geométrico. Si su masa está distribuida de forma no coaxial a lo largo de toda su longitud, las ligaduras impiden que el proyectil gire alrededor de su eje principal y central de inercia. Por este motivo, el proyectil en rotación impacta contra el ánima por efecto de las fuerzas centrífugas. Tras salir del ánima (y una vez amortiguadas sus propias vibraciones en torno a un eje perpendicular a su trayectoria), el proyectil sigue volando en torno a su eje principal y central de inercia. Su cono delantero describe una línea helicoidal en el espacio. Puede calcularse la inclinación relativa de ambos ejes (el geométrico, que es el real, y el principal y central).
Eje geométrico frente a eje real de rotación
En un cilindro perfectamente recto y de simetría circular, con muñones terminados en planos perpendiculares, los ejes principal y central de inercia coinciden con el eje geométrico. Si se apoyara en los rodamientos de la equilibradora, el eje real de rotación coincidiría con el eje geométrico. Si durante el proceso de fabricación del rotor fresáramos ranuras para chavetas en los extremos de dicho eje y después montáramos sobre él elementos con errores de excentricidad y angulares, los demás componentes del conjunto (por ejemplo, el eje principal y central de inercia del conjunto) no coincidirían con su eje geométrico. El movimiento de rotación libre de este conjunto se produciría alrededor de la suma, que es otro eje central y principal de inercia. Esto se debe a que no coincide con el eje de un árbol recto y de simetría circular.
Cuando la masa gira pero no hay apoyo, no aparece desequilibrio. Cuando los rodamientos, que son las ligaduras de todo el conjunto, se montan sobre el árbol, el movimiento de rotación de la masa total del conjunto es impuesto por los rodamientos en torno a un eje de rotación distinto, denominado eje real.
Ya se dan las condiciones para definir y medir el desequilibrio.
Desequilibrio en sistemas montados
Es correcto afirmar que los sistemas mecánicos que cooperan con movimiento rotativo suelen diseñarse de modo que sus ejes de simetría, tras el montaje, también coincidan. Como consecuencia de los errores de forma y de montaje, el eje común real de rotación del sistema casi siempre no coincide con ningún eje de un elemento componente.
Por tanto, el centro de gravedad común de todos los componentes de un sistema giratorio no se encuentra en el eje real de rotación. Algunos componentes pueden, además, estar montados de forma oblicua, es decir, con un error angular. Por ello, el eje principal de inercia de masas de todo el rotor queda oblicuo respecto al eje real de rotación. Esta disposición de los dos ejes (el central principal de inercia y el eje real de rotación) uno respecto al otro es el origen de la excitación del movimiento y de las fuerzas adicionales que aparecen en los puntos de apoyo del rotor. Esta excitación es particular en la medida en que las amplitudes de las fuerzas aumentan con el giro del rotor rígido y mantienen una dirección constante respecto a este.
Ejemplo práctico: eje de motor y disco de embrague
Para ilustrar que el montaje de componentes correctamente fabricados puede introducir desequilibrio, examinemos el siguiente ejemplo práctico.
La figura 1 muestra la unión de un eje de motor eléctrico con un disco de embrague. El extremo del eje del motor presenta un descentramiento radial W.
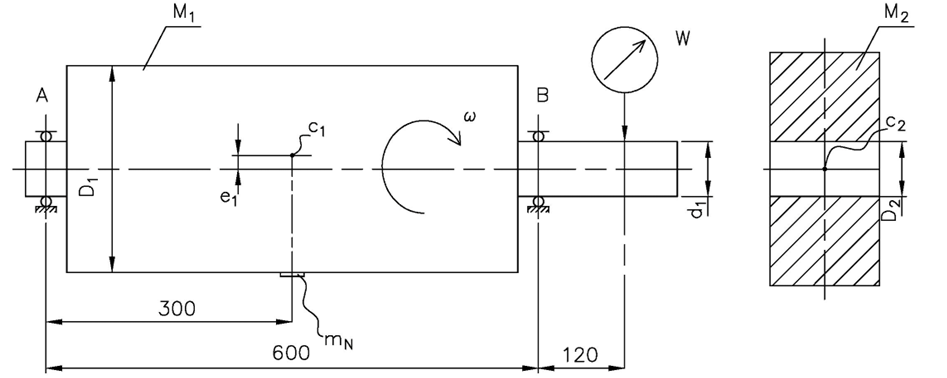
El disco de embrague puede fijarse en el rotor de forma arbitraria, pero dentro de su holgura, y esta puede quedar liberada en cualquier ángulo aleatorio del plano perpendicular al eje de rotación. Conforme a las normas, suponemos el peor caso: el descentramiento del árbol y la desviación máxima de la ejecución del orificio se suman en el mismo sentido. El rotor, en los planos en los que están montados los rodamientos, gira en torno al eje real de rotación 1. El eje geométrico del extremo del árbol del rotor es el eje 3. El eje principal y central de inercia del disco de acoplamiento, junto con el centro de gravedad c2, es el eje 2.
Datos de partida:
d1=34.984 mm (diámetro del eje del rotor), D2=35H7 mm (diámetro del taladro practicado en el disco de embrague), W=24 μm (descentramiento radial medido en el eje del rotor).
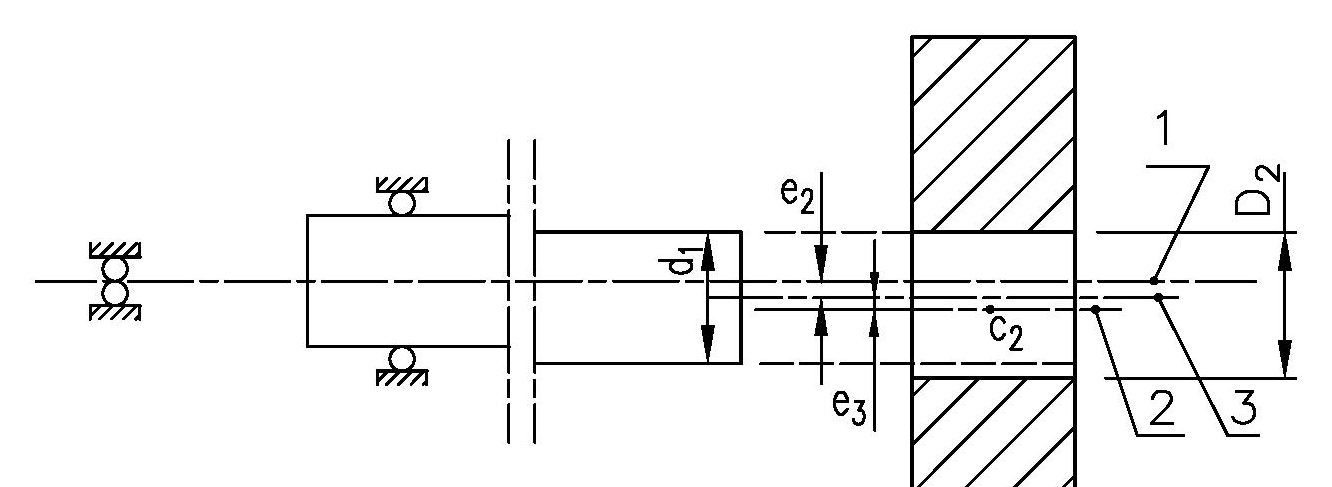
Ya en un montaje de este tipo puede aparecer desequilibrio. Durante las mediciones, el rotor gira sobre sus rodamientos.
Resumen
- Las fuerzas de inercia centrífugas actúan sobre cada partícula de masa de un rotor rígido durante su rotación y aumentan con el giro. Debido a la simetría circular del rotor, la fuerza de un lado se compensa con una fuerza que actúa en sentido opuesto. En cualquier rotor es posible determinar un eje respecto al cual todas estas fuerzas se compensan por pares. Este es el eje principal y central de inercia. Si la rotación se produce alrededor de este eje, no se generan fuerzas de reacción en el soporte del rotor.
- Al acoplar rodamientos, por ejemplo, al árbol de cualquier conjunto giratorio, establecemos el movimiento de rotación del rotor alrededor del eje que se formará según el diseño de los rodamientos. Los rodamientos impondrán el movimiento de rotación en el espacio con independencia del diseño del rotor, y el movimiento exacto dependerá del diseño de los rodamientos. Se formará así el denominado eje real de rotación.
- El rodamiento es una ligadura para el rotor. Si el eje real de rotación no coincide con los ejes principal y central, se genera un desequilibrio. El valor y la dirección de este desequilibrio dependen de la disposición relativa en el espacio del eje real de rotación y del eje principal y central de inercia.



