
Metodele de prelucrare mecanică se îmbunătățesc continuu și, la rândul lor, experiența proiectanților și a producătorilor se extinde. Având în vedere că metodele de asamblare a componentelor ansamblurilor rotative se bazează pe experiența predecesorilor, de ce nu au dispărut problema dezechilibrului și cea a reducerii la minimum a vibrațiilor rotorului?
Printre alte motive, deoarece:
a) Procesele și toleranțele ISO 21940-11 pentru rotoare cu comportament rigid (PN 93/N-01359 echilibrarea rotoarelor rigide; determinarea dezechilibrului rezidual admisibil) definesc valorile dezechilibrului rezidual admisibil al rotoarelor cu destinații diferite
b) Odată cu intensificarea concurenței pe piața bunurilor din domeniul mecanic, cerințele privind calitatea componentelor și a subansamblurilor lor – inclusiv valoarea dezechilibrului rezidual – cresc
c) Tendința generală de creștere a turației rotoarelor de mare viteză continuă, ceea ce evidențiază importanța reducerii la minimum a dezechilibrului lor
În acest studiu dorim să arătăm că motivul pentru care este necesară echilibrarea este o proprietate specifică a masei din care sunt realizate rotoarele. Dorim, de asemenea, să arătăm importanța așa-numitei „axe reale de rotație”.
Forța de inerție și forțele centrifuge
În general, analizând orice fenomen fizic legat de modificarea mișcării unui corp de orice masă, se poate spune că masa (atunci când este supusă accelerației) opune o rezistență de forță. Această rezistență se numește forță de inerție.
Orice element de masă care face parte dintr-un rotor este accelerat în timpul rotației dacă se află la distanță de axa efectivă de rotație. Dacă mișcarea de rotație are viteză constantă, accelerația are o componentă cu direcție centripetă. Din cauza acestei accelerații se generează forțe de inerție centrifuge. Dacă nu sunt compensate, de-a lungul rotorului forțele rezultante individuale oscilează. Forțele de inerție necompensate se rotesc odată cu rotorul, urmând masa rotativă necompensată. Deoarece structurile de susținere ale rotorului au o anumită rigiditate, în aceste locuri se creează condițiile pentru apariția vibrațiilor. Dacă utilajul rotativ nu este conceput să își îndeplinească sarcina prin intermediul vibrațiilor, acestea reprezintă o perturbație și, printre altele, îi reduc durata de viață. Prin urmare, tehnicienii au asociat vibrațiile cu distribuția necompensată a masei și au definit dezechilibrul. Ascential Technologies construiește mașini pentru măsurarea și reducerea la minimum a acestui dezechilibru.
Axa principală centrală de inerție
Pentru început, trebuie pusă întrebarea în jurul căreia axă ar dori să se rotească masa (adică un rotor de orice formă) dacă ar putea fi rotită în spațiu printr-un cuplu pur și fără reazem (adică în așa-numita mișcare liberă)?
Răspunsul este că mișcarea liberă s-ar desfășura în jurul axei principale și centrale de inerție. Această axă trece prin centrul de masă al rotorului și este orientată astfel încât masele unitare să fie în echilibru pentru toate planurile perpendiculare pe această axă. Aceasta înseamnă că, în această direcție, distribuția masei rotorului este simetrică circular pe toată lungimea sa. În practică, ne apropiem de o asemenea situație la finalul echilibrării eficiente a așa-numitului rotor de mică și de mare viteză. Dacă rotorul este rigid, problema se simplifică la rezultante. Aceasta înseamnă că, pentru a obține simetria circulară, este suficientă echilibrarea la turație redusă, în care există doar două plane în care trebuie aplicate mase de corecție pentru a contracara lipsa de simetrie pe toată lungimea rotorului.
O ilustrare: proiectilul de tun
Această situație este ilustrată corect de zborul unui proiectil de tun. Zborul poate fi împărțit în două etape: prima se încheie când proiectilul părăsește țeava tunului, a doua când lovește un obstacol. În prima etapă, suprafața interioară a țevii este o legătură pentru proiectil, forțându-l să se alinieze în rotație în conformitate cu axa geometrică. Dacă masa sa este distribuită necoaxial pe toată lungimea, legăturile împiedică proiectilul să se rotească în jurul axei sale principale și centrale de inerție. Din această cauză, proiectilul aflat în rotație lovește țeava prin forțe centrifuge. După ce părăsește țeava (și după ce propriile vibrații se amortizează în jurul unei axe perpendiculare pe traiectoria sa), proiectilul continuă să zboare în jurul axei sale principale și centrale de inerție. Conul său frontal descrie în spațiu o linie elicoidală. Înclinarea relativă a celor două axe (cea geometrică, care este reală, și cea principală/centrală) poate fi calculată.
Axa geometrică față de axa reală de rotație
Într-un cilindru perfect drept și simetric circular, cu fusuri încheiate cu plane perpendiculare, axele principale și centrale de inerție coincid cu axa geometrică. Dacă ar fi așezat pe rulmenții cu role ai mașinii de echilibrat, axa reală de rotație ar coincide cu axa geometrică. Dacă în timpul procesului de fabricație a rotorului am frezat canale la capetele unui asemenea arbore pentru pene și apoi am monta pe el erori de excentricitate și erori unghiulare, atunci alte componente ale ansamblului (de exemplu, axa principală și centrală de inerție a ansamblului) nu ar coincide cu axa sa geometrică. Mișcarea liberă de rotație a acestui ansamblu s-ar desfășura în jurul sumei, care este o altă axă centrală și principală de inerție. Aceasta se întâmplă pentru că ea nu coincide cu axa unui arbore simetric circular și drept.
Atunci când masa se rotește, dar nu există reazem, dezechilibrul nu apare. Când rulmenții, care leagă întregul ansamblu, sunt montați pe arbore, mișcarea de rotație a masei totale a ansamblului va fi impusă de rulmenți în jurul unei alte axe de rotație, numită axa reală.
Acum sunt întrunite condițiile pentru definirea și măsurarea dezechilibrului.
Dezechilibrul în sistemele asamblate
Este corect să afirmăm că sistemele mecanice care cooperează prin mișcare de rotație sunt, de regulă, proiectate astfel încât axele lor de simetrie să coincidă și după asamblare. Ca urmare a erorilor de formă și de asamblare, axa reală comună de rotație a sistemului nu coincide, de cele mai multe ori, cu axa niciunui element component.
Prin urmare, centrul de greutate comun al tuturor componentelor unui sistem rotativ nu se află pe axa reală de rotație. Unele componente pot fi, de asemenea, montate oblic, adică cu o eroare unghiulară. Astfel, axa principală de inerție a masei întregului rotor este înclinată față de axa reală de rotație. O asemenea poziționare a celor două axe (axa centrală principală de inerție și axa reală de rotație) una față de cealaltă este sursa forțării mișcării și a forțelor suplimentare care apar în punctele de sprijin ale rotorului. Această forțare este specifică în măsura în care amplitudinile forțelor cresc odată cu creșterea turației rotorului rigid și au o direcție constantă față de rotor.
Exemplu rezolvat: arborele motorului și discul de ambreiaj
Pentru a ilustra faptul că asamblarea unor componente executate corect poate introduce dezechilibru, să analizăm următorul exemplu practic.
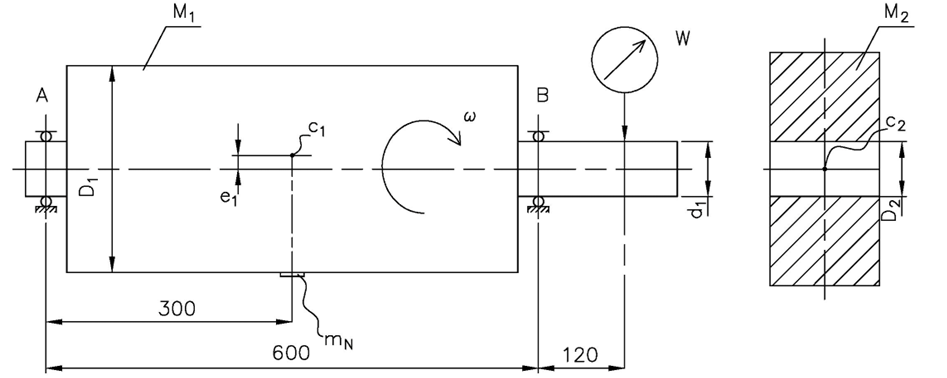
Figura 1 prezintă îmbinarea dintre arborele unui motor electric și un disc de ambreiaj. Capătul arborelui motorului prezintă o bătaie radială W.
Discul ambreiajului poate fi fixat pe rotor în mod arbitrar, însă în limita jocului său, iar jocul poate fi preluat la orice unghi aleatoriu din planul perpendicular pe axa de rotație. Conform regulilor, se consideră cazul cel mai defavorabil: bătaia arborelui și abaterea maximă de execuție a alezajului se însumează în același sens. Rotorul, în planurile în care sunt montate lagărele, se rotește în jurul axei reale de rotație 1. Axa geometrică a capătului arborelui rotorului este axa 3. Axa principală centrală de inerție a discului de cuplare, împreună cu centrul de greutate c2, este axa 2.
Date de intrare:
d1=34.984 mm (diametrul arborelui rotorului), D2=35H7 mm (diametrul alezajului executat în discul ambreiajului), W=24 μm (bătaia radială măsurată pe arborele rotorului).
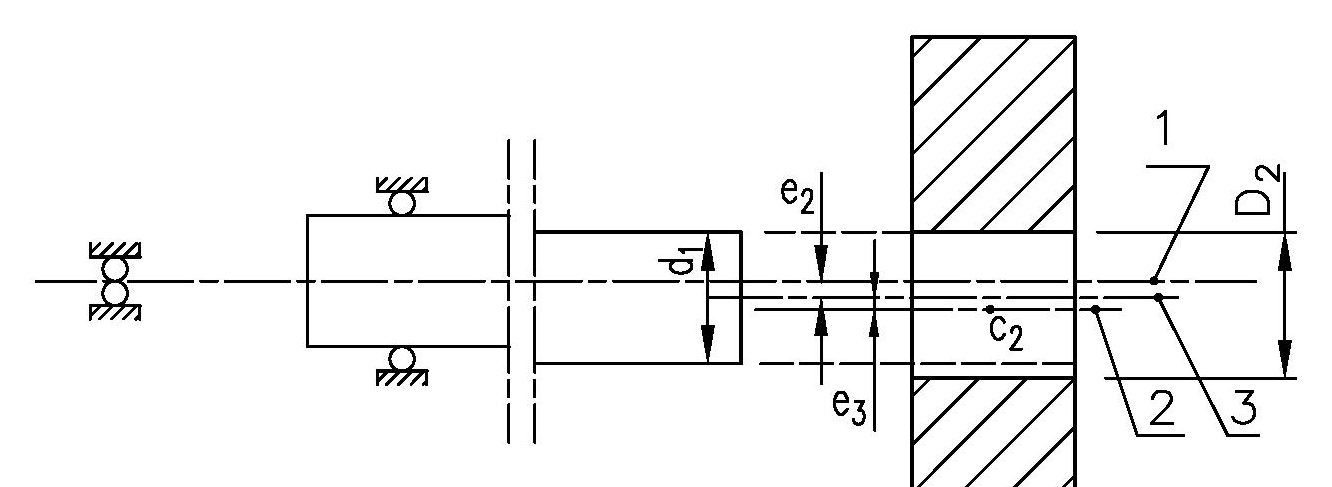
Dezechilibrul poate apărea încă din aceste ansambluri. În timpul măsurătorilor, rotorul se rotește în lagărele sale.
Rezumat
- Forțele centrifuge de inerție acționează asupra fiecărei particule de masă a unui rotor rigid în timpul rotației și cresc odată cu aceasta. Datorită simetriei circulare a rotorului, forța de pe o parte este compensată de o forță care acționează în sens opus. La orice rotor se poate determina o axă față de care toate aceste forțe se compensează în perechi. Aceasta este axa principală centrală de inerție. Dacă rotația are loc în jurul acestei axe, în reazemul rotorului nu apar forțe de reacție.
- Prin montarea unor rulmenți, de exemplu, pe arborele oricărui ansamblu rotativ, se stabilește mișcarea de rotație a rotorului în jurul axei care se va forma în funcție de construcția lagărelor. Lagărele vor impune mișcarea de rotație în spațiu indiferent de construcția rotorului, mișcarea exactă depinzând de construcția lagărelor. Se va forma așa-numita axă reală de rotație.
- Lagărul este o legătură pentru rotor. Dacă axa reală de rotație nu coincide cu axele principală și centrală, se creează un dezechilibru. Valoarea și direcția acestui dezechilibru depind de poziția reciprocă în spațiu a axei reale de rotație și a axei principale centrale de inerție.



